








كاميرات حرارية مشروحة: كيف تعمل، التقنية الأساسية، وما الذي يستحق الشراء فعلاً
20 أكتوبر 2026
دليل كاميرا التصوير الحراري المحمولة: مواصفات المستشعر والأداء الميداني واختيار المحترفين
21 أكتوبر 2026
في مجال الإلكترونيات الضوئية الحديثة والمراقبة الآلية للحالة، تواجه مستشعرات الطيف البصري التقليدية قيودًا فيزيائية حادة. تعتمد مستشعرات الأجهزة المقترنة بالشحنة (CCD) وأشباه الموصلات المعدنية المؤكسدة التكميلية (CMOS) التقليدية كليًا على الفوتونات المنعكسة المحيطة أو الاصطناعية عبر الطيف المرئي (0.38 إلى 0.75 ميكرومتر). في بيئات التشغيل دون المثالية—مثل المنشآت الصناعية عديمة الإضاءة، أو مجمعات البتروكيماويات المغطاة بالهباء الجوي المتطاير، أو عمليات البحث الجوي المعوقة بالدخان الكثيف—تفشل الكاميرات البصرية تمامًا. لعقود، حاول مهندسو الأتمتة التخفيف من هذه النقاط العمياء باستخدام مصفوفات إضاءة عالية الكثافة أو مستشعرات CMOS منخفضة الإضاءة. ومع ذلك، لا تزال هذه الأنظمة تعاني من الجسيمات المحمولة جوًا الكثيفة، وتوهين الطقس، والظلال عالية التباين. علاوة على ذلك، لا تستطيع الصور البصرية الأساسية قياس الحالة الديناميكية الحرارية الكامنة للمعدات المستهدفة، مما يترك سير عمل الصيانة التنبؤية الحرجة عرضة للإجهاد الحراري غير المراقب وفشل المكونات المفاجئ.
تنفيذ كاميرا تصوير حراري غير مبردة كاميرا التصوير الحراري بالأشعة تحت الحمراء يحل هذه القيود الفيزيائية بالانتقال من تصوير الضوء المنعكس إلى التقاط الانبعاث الإشعاعي السلبي. تعمل مصفوفات المستوى البؤري (FPAs) للميكروبولومتر غير المبرد الحديثة ضمن طيف الأشعة تحت الحمراء طويلة الموجة (LWIR) (8 إلى 14 ميكرومتر)، وتكتشف التدفق الكهرومغناطيسي المجهري المنبعث من كل جسم فوق الصفر المطلق. بالنسبة لمصنعي المعدات الأصلية (OEMs)، ومصممي الروبوتات، ومهندسي الأتمتة، يوفر نشر نواة LWIR صناعية رؤية حقيقية على مدار الساعة طوال أيام الأسبوع مستقلة عن الإضاءة البيئية، إلى جانب قياس درجة الحرارة عن بُعد لكل بكسل دون تلامس. من خلال تحليل المقايضات الهندسية لكيمياء الميكروبولومتر، ونقل المواد البصرية، ومقاييس المسافة إلى البقعة، وبروتوكولات الواجهة الرقمية، يوفر هذا المخطط التقني إطارًا تجريبيًا لاختيار ومعايرة وتضمين وحدات التصوير الحراري عالية الدقة في أنظمة الأجهزة الحرجة للمهام.
جدول المحتويات
- 👉 الأساسيات: النوافذ الجوية وقياس الإشعاع LWIR
- 👉 بنية نواة المستشعر: ميكروبولومترات VOx مقابل a-Si
- 👉 الدقة الأصلية، حجم البكسل ونسبة المسافة إلى البقعة البصرية D:S
- 👉 وحدات LWIR الصناعية: تفصيل مقارن للأجهزة
- 👉 تكامل OEM المضمن: MIPI وUSB والمعايرة الإشعاعية
- 👉 مصفوفة الاختيار التشغيلي: الطائرات بدون طيار، الأمن ورؤية الآلة
- 👉 الأسئلة الشائعة الشاملة للهندسة الصناعية
الأساسيات: النوافذ الجوية وقياس الإشعاع LWIR
يعتمد كل نظام قياس حراري غير تلامسي على القوانين الفيزيائية التي تحكم إشعاع الجسم الأسود الكهرومغناطيسي. يصف قانون بلانك للإشعاع الإشعاعية الطيفية ($L_\lambda$) المنبعثة من جسم أسود مثالي عند درجة حرارة ديناميكية حرارية $T$ عبر أطوال موجية محددة ($\lambda$):
L(λ, T) = (2hc2 / λ5) × [1 / (exp(hc / λkBT) - 1)]
حيث يمثل $h$ ثابت بلانك ($6.626 \times 10^{-34} \text{ J}\cdot\text{s}$)، و$c$ هو سرعة الضوء في الفراغ ($2.998 \times 10^8 \text{ m/s}$)، و$k_B$ يشير إلى ثابت بولتزمان ($1.381 \times 10^{-23} \text{ J/K}$). يؤدي تكامل توزيع بلانك عبر جميع الأطوال الموجية إلى قانون ستيفان-بولتزمان، الذي يثبت أن الخروج الإشعاعي الكلي ($j^*$) يتناسب مع القوة الرابعة لدرجة الحرارة المطلقة:
j* = ε σ T4
هنا، تمثل الانبعاثية ($\varepsilon$) نسبة الإشعاع الحراري المنبعث من سطح حقيقي مقارنةً بمشع الجسم الأسود النظري ($\varepsilon = 1.0$)، بينما $\sigma$ هو ثابت ستيفان-بولتزمان ($\approx 5.670 \times 10^{-8} \text{ W}\cdot\text{m}^{-2}\cdot\text{K}^{-4}$). تتباين المواد الصناعية تباينًا واسعًا في الانبعاثية: تُظهر أسطح الفولاذ المؤكسد بشدة قيمًا تتراوح بين 0.75 و0.85، بينما تنخفض المعادن غير الحديدية المصقولة مثل النحاس أو الألومنيوم إلى أقل من 0.05، فتعمل كعاكسات حرارية. جهاز غير مبرد كاميرا التصوير الحراري بالأشعة تحت الحمراء يترجم هذه الطاقة الإشعاعية الواردة إلى تغيرات قابلة للقياس في المعاوقة الكهربائية، مولّدًا ملفات حرارية كمية دون حزمة إثارة خارجية.
عند تنفيذ هذه الأنظمة الحرارية خارج تفريغ المختبر، تؤثر نوافذ النفاذية الجوية تأثيرًا كبيرًا على الإنتاجية الضوئية. يحتوي الغلاف الجوي للأرض على مركبات غازية — يغلب عليها بخار الماء ($H_2O$)، وثاني أكسيد الكربون ($CO_2$)، والأوزون ($O_3$) — تمتص الإشعاع الكهرومغناطيسي عبر نطاقات تحت حمراء متصلة. تُصمم العتاد الإلكتروني البصري حول ثلاثة نطاقات نفاذية رئيسية:
- ⚙️ الأشعة تحت الحمراء قصيرة الموجة (SWIR، من 0.9 إلى 1.7 ميكرومتر): يغلب عليها الطاقة الشمسية المنعكسة أو طاقة المنير النشط. تتصرف SWIR بشكل مشابه لضوء الطيف المرئي، معتمدةً على بصريات زجاجية ومستشعرات InGaAs (زرنيخيد الغاليوم الإنديومي). تتفوق في فحص رقائق أشباه الموصلات، وتنميط الرطوبة، واختراق الضباب الجوي، لكنها لا تستطيع قياس درجات الحرارة المحيطة السلبية دون 150 درجة مئوية.
- ⚙️ الأشعة تحت الحمراء متوسطة الموجة (MWIR، من 3.0 إلى 5.0 μm): تلتقط البصمات الحرارية من الأجسام الساخنة (300 درجة مئوية إلى 1000 درجة مئوية) وتخدم تطبيقات التصوير الغازي البصري المتخصصة (مثل تصور المركبات العضوية المتطايرة وأعمدة الميثان). ومع ذلك، تتطلب بنى MWIR عادةً مبردات ستيرلينغ قرية تعمل عند 77 كلفن. تُدخل هذه المبردات الميكانيكية عقوبات SWaP-C شديدة (الحجم والوزن والطاقة والتكلفة) ولها أعمار تشغيلية محدودة (MTBF ≤ 8000–15000 ساعة).
- ⚙️ الأشعة تحت الحمراء طويلة الموجة (LWIR، من 8.0 إلى 14.0 μm): يتوافق مع ذروة الانبعاث الطيفي للأجسام بين -40 درجة مئوية و+85 درجة مئوية، وفقًا لقانون فين للإزاحة ($\lambda_{max} = 2898 / T$). وبشكل حاسم، يقابل هذا النطاق الموجي نافذة نفاذية جوية يصل فيها امتصاص $CO_2$ والماء السائل إلى حد أدنى محلي، مما يجعل كاميرات LWIR الحرارية غير المبردة المعيار الصناعي للمراقبة البيئية، والصيانة التنبؤية الصناعية، والملاحة الذاتية.
الزجاج البصري القياسي (مثل البوروسيليكات أو BK7) معتم تمامًا أمام فوتونات LWIR فوق 2.5 ميكرومتر بسبب نطاقات امتصاص الشبكة القوية. ونتيجة لذلك، تتطلب عدسات الكاميرا الحرارية مواد بصرية تحت حمراء غريبة. يوفر الجرمانيوم أحادي البلورة ($Ge$) أداءً بصريًا استثنائيًا، بمؤشر انكسار مرتفع ($n \approx 4.0$) يتيح تصميمات عدسات مدمجة عالية السرعة ($f/1.0$). غير أن الجرمانيوم عرضة للانفلات الحراري؛ إذ يتصاعد امتصاصه للإلكترونات الحرة بسرعة، مما يؤدي إلى انخفاض حاد في النفاذية الداخلية فوق 60 درجة مئوية. ولمواجهة هذا القيد في البيئات الخارجية، يدمج المصنعون مركبات زجاج الكالكوجينيد (مثل $Ge_{33}As_{12}Se_{55}$ أو $Ge_{28}Sb_{12}Se_{60}$). مزودو البصريات المتخصصون مثل لايت باث تكنولوجيز بصريات كالكوجينيد مصبوبة بدقة مع معاملات حرارية بصرية متوازنة ($dn/dT$) مدمجة مع مواد هيكل متخصصة. ينتج عن ذلك تجميعات بصرية غير حرارية سلبية تحافظ على محاذاة بؤرية حادة عبر تقلبات بيئية شديدة (-40 درجة مئوية إلى +80 درجة مئوية) دون الحاجة إلى أجهزة تعويض تركيز آلية.
بنية نواة المستشعر: ميكروبولومترات VOx مقابل a-Si
عنصر الاستشعار الأساسي في الكاميرا الحرارية غير المبردة هو مصفوفة المستوى البؤري للميكروبولومتر (FPA). بدلاً من الاعتماد على كاشفات فوتونية مبردة تولد حاملات شحنة داخل نطاق التكافؤ لأشباه الموصلات، فإن الميكروبولومتر تعمل كمصفوفة من مقاومات حرارية مجهرية معلقة فوق دائرة متكاملة.
يتميز كل بكسل كاشف فردي ببنية جسر كهروميكانيكية دقيقة (MEMS). غشاء امتصاص مركزي—بسماكة تتراوح عادة من واحد إلى اثنين ميكرومتر—معلق فوق ركيزة دائرة متكاملة لقراءة السيليكون المفرغة (ROIC) عبر أرجل رفيعة من التيتانيوم أو نيتريد السيليكون. توفر هذه الأرجل العازلة الدقيقة دعماً ميكانيكياً إلى جانب مقاومة حرارية عالية ($R_{th} \approx 10^7 \text{ K/W}$). عندما يضرب إشعاع LWIR الساقط البكسل، يسخن الغشاء الامتصاصي. يغير هذا التحول في درجة الحرارة ($dT$) المقاومة الكهربائية للغشاء. تقيس دائرة ROIC الأساسية هذا التحول في المقاومة عن طريق تطبيق نبضة انحياز قصيرة ورقمنة انخفاض الجهد الناتج. تعتمد معلمات الأداء الرئيسية بالكامل على مادة الغشاء الرقيق المترسبة على جسر MEMS:
| المقياس الفيزيائي / الكهربائي | أكسيد الفاناديوم (VOx) | السيليكون غير المتبلور (a-Si) |
|---|---|---|
| معامل درجة الحرارة للمقاومة (TCR) | -2.0% إلى -3.0% / كلفن | -1.5% إلى -2.5% / كلفن |
| فرق درجة الحرارة المكافئ للضوضاء (NETD) | متفوق (≤ 30 ميكروكلفن إلى 40 ميكروكلفن) | معتدل (≥ 40 ميكروكلفن إلى 50 ميكروكلفن) |
| خاصية ضوضاء 1/f (الوميض) | منخفضة (إشارة مستمرة مستقرة) | أعلى (تتطلب تحديثات إزاحة متكررة) |
| الثابت الزمني الحراري (τ) | 8 مللي ثانية إلى 12 مللي ثانية | 4 مللي ثانية إلى 8 مللي ثانية |
| منهجية التصنيع | عمليات ترسيب متخصصة | متوافقة مع خطوط CMOS القياسية |
يظل أكسيد الفاناديوم (VOx) مادة الكاشف المفضلة للتصوير الحراري الصناعي عالي الدقة. بفضل معامل مقاومة الحرارة الأعلى (TCR)، ينتج عن التغير الجزئي في درجة حرارة البكسل إشارة كهربائية أكبر وأكثر قابلية للقياس. وبالاقتران مع خصائص ضوضاء جونسون و$1/f$ المنخفضة، تحقق مصفوفات VOx البؤرية فرق درجة حرارة مكافئ للضوضاء (NETD) أقل من 30 ميكروكلفن ($0.03°C$). يتيح هذا المستوى من الحساسية للمستشعر تمييز فروق دقيقة في درجات الحرارة بين الأهداف المتجاورة. يوفر السيليكون غير المتبلور ($\text{a-Si}$) ثوابت زمنية حرارية أسرع ويستفيد من خطوط تصنيع CMOS القياسية، مما يخفض تكاليف الإنتاج. ومع ذلك، فإن أرضية الضوضاء الذاتية الأعلى تحد من فعاليته في التطبيقات الحرجة التي تتطلب دقة مكانية وإشعاعية عالية. للحصول على تفصيل معماري لسير عمل اختيار المستشعرات الصناعية، راجع دليل اختيار المستشعر الحراري الصناعي.
يتمثل أحد التحديات المستمرة في هندسة الميكروبولومتر في انجراف المستشعر، الناتج عن غياب التثبيت التبريدي النشط. فمع ارتفاع حرارة الهيكل الخارجي للكاميرا، وأنبوب العدسة، والمبيت الداخلي أثناء التشغيل، تصطدم فوتونات الأشعة تحت الحمراء الداخلية الشاردة بمصفوفة المستوى البؤري (FPA). يُدخل هذا الإشعاع الخلفي انزياحات إزاحة غير منتظمة عبر مصفوفة الكاشف. تخفف أجهزة التصوير الحراري من هذا الانجراف عبر تصحيح عدم الانتظام (NUC). في البنى الميكانيكية القياسية لتصحيح عدم الانتظام، تسقط شفرة غالق فيزيائية (غالبًا من الألومنيوم أو النحاس المسوَّد) عبر المسار البصري لمدة تتراوح بين 250 و500 ميلي ثانية. يمنح هذا المستشعر مرجعًا حراريًا بمجال مسطح، مما يعيد ضبط سجلات انزياح الإزاحة عبر جميع البكسلات النشطة. في البيئات الصناعية سريعة الوتيرة — مثل توجيه الطائرات المسيَّرة أو الروبوتات الديناميكية — يمكن أن يقطع تجميد الغالق هذا أنظمة التحكم ذات الحلقة المغلقة. لحل هذه المشكلة، تستخدم النوى المتقدمة عالية الموثوقية خوارزميات تصحيح عدم انتظام بدون غالق. تحسب هذه الأنظمة باستمرار إحصائيات المشهد الزمانية-المكانية وتراقب الثرمستورات اللحظية الموضوعة عبر أنبوب العدسة، مما يحافظ على وضوح البث دون مقاطعة الإرسال المرئي عن بُعد.
الدقة الأصلية، حجم البكسل ونسبة المسافة إلى البقعة البصرية D:S
تخضع الدقة الحرارية لهندسة الكاشف الفيزيائية، وليس لاستيفاء العرض. كثيرًا ما تقرن الأدوات الاستهلاكية للمبتدئين مستشعرات ميكروبولومتر صغيرة بمقاس $80 \times 60$ أو $160 \times 120$ مع برمجيات استخراج الحواف، فتُركب خطوط الضوء المرئي على تغذية حرارية مُرقّاة الحجم. وفي حين يوفر هذا حدودًا يمكن تمييزها على الشاشة، فإنه لا يقدم أي دقة قياس إشعاعي للأهداف الصغيرة. إذا لم يغطِّ عطل حراري حرج — مثل صمام ثنائي مثبت سطحيًا على لوحة دائرة مطبوعة (PCB) يسخن أكثر من اللازم أو مشبك توزيع كهربائي — بكسل كاشف كاملًا، فإن المستشعر يحسب متوسط الطاقة الإشعاعية للهدف مع الخلفية الأبرد. يكبح هذا المتوسط المكاني قمم درجات الحرارة المقيسة، مما يحجب الأعطال المبكرة في المعدات.
يتطلب التصوير الصناعي عالي الدقة مصفوفات مستوى بؤري أصلية حقيقية. يوفر الترقية من بكسلات قديمة بمقاس 17 ميكرومتر إلى بنى بمسافة 12 ميكرومتر بين البكسلات مزايا تشغيلية كبيرة. يؤدي تقليص المسافة بين البكسلات إلى خفض مساحة السيليكون الفيزيائية المطلوبة لدقة معينة بنحو 50%. يتيح هذا تجميعات بصرية أصغر وأخف وزنًا ويخفض مؤشر SWaP-C للنظام. غير أن هذه المساحة الأصغر تطرح تحديات بصرية: نظرًا لأن كل بكسل بمقاس 12 ميكرومتر يلتقط تدفق فوتونات إشعاعية أقل من بكسل بمقاس 17 ميكرومتر، فإن المسار البصري يتطلب فتحة عدسة سريعة ($f/1.0$ أو $f/1.1$) للحفاظ على حساسية NETD منخفضة.
لحساب التغطية البصرية بدقة عند مسافات فحص محددة، يقيّم المهندسون البصريون مجال الرؤية اللحظي (IFOV):
IFOV = تباعد البكسل (p) / البعد البؤري (f)
يُقاس مجال الرؤية اللحظي بالميلي راديان (mrad). وهو يحدد الزاوية المكانية التي يقابلها بكسل فيزيائي واحد. ولإجراء قياسات كمية دقيقة لدرجة حرارة السطح (القياس الإشعاعي)، لا يمكن للهدف أن يقابل مجال رؤية لحظيًا واحدًا فحسب. يفرض الحيود البصري وتفاوتات التصنيع البصري والتداخل بين البكسلات أن تغطي الأهداف عنقودًا مخصصًا من البكسلات لتجاوز حدود دالة التحويل التضمينية (MTF) للمستشعر. يؤسس هذا القيد مجال الرؤية اللحظي للقياس (M-IFOV)، ويُشار إليه عادة بنسبة المسافة إلى البقعة (D:S):
| معلمة القياس | التعريف البصري | الأثر الهندسي على القياس الإشعاعي |
|---|---|---|
| IFOV (الدقة المكانية) | $p / f$ (راديان) | يحسب الحد الأدنى لحجم الهدف القابل للكشف عبر خلفية المشهد. |
| M-IFOV (البقعة الإشعاعية) | $3 \times \text{IFOV}$ إلى $4 \times \text{IFOV}$ | الحد الأدنى للبصمة الفيزيائية المطلوبة لقياس درجة الحرارة بدقة ±2°م. |
| جونسون: معيار الكشف | 5 خط مُحلَّل (3 بكسل) | طاقة كافية لتحديد وجود جسم في مجال الرؤية. |
| جونسون: معيار التمييز | 6 خطوط مُحلَّلة (12 بكسل) | وضوح مكاني كافٍ لتصنيف فئة الهدف (مثل: إنسان مقابل مركبة). |
| جونسون: معيار التعرف | 12 خطًا مُحلَّلًا (24 بكسل) | توصيف مكاني كامل يتيح التعرف التفصيلي على الهدف. |
لنأخذ تكاملًا صناعيًا يراقب مجموعة صمامات عن بُعد على مسافة 50 مترًا باستخدام مستشعر LWIR غير مبرَّد. مع خطوة بكسل 12 ميكرومتر وعدسة 25 مم، يكون IFOV المحسوب هو $12 \times 10^{-6} / 25 \times 10^{-3} = 0.48 \text{ mrad}$. على مدى 50 مترًا، يغطي البكسل الواحد مساحة مكانية قدرها:
حجم البقعة المكانية = 50 × 1000 مم × 0.00048 راديان = 24 مم
بينما يمكن كشف مكوّن بحجم 24 مم بواسطة بكسل واحد، فإن قياس درجة حرارته بشكل موثوق يتطلب استيفاء معايير M-IFOV ($3 \times \text{IFOV}$ كحد أدنى). يجب أن يبلغ قياس الهدف $72 \text{ مم}$ على الأقل لتجنب المتوسط المكاني مع الهياكل المحيطة. عندما تتطلب متطلبات الفحص تحليل نقاط أصغر — مثل مسارات إلكترونية بحجم 10 مم — يجب مطابقة النظام البصري مع أعداد بكسل أصلية أعلى ($1280 \times 1024$) أو عدسات ذات طول بؤري أطول.
وحدات LWIR الصناعية: تفصيل مقارن للأجهزة
يجب على مكاملي العتاد OEM الموازنة بين الدقة الأصلية واستهلاك الطاقة والحجم الميكانيكي والسرعة البصرية. توضح حلول كاميرات LWIR الصناعية التالية مناهج هندسية متميزة عبر فحص المصانع الآلي والأنظمة غير المأهولة المتنقلة.
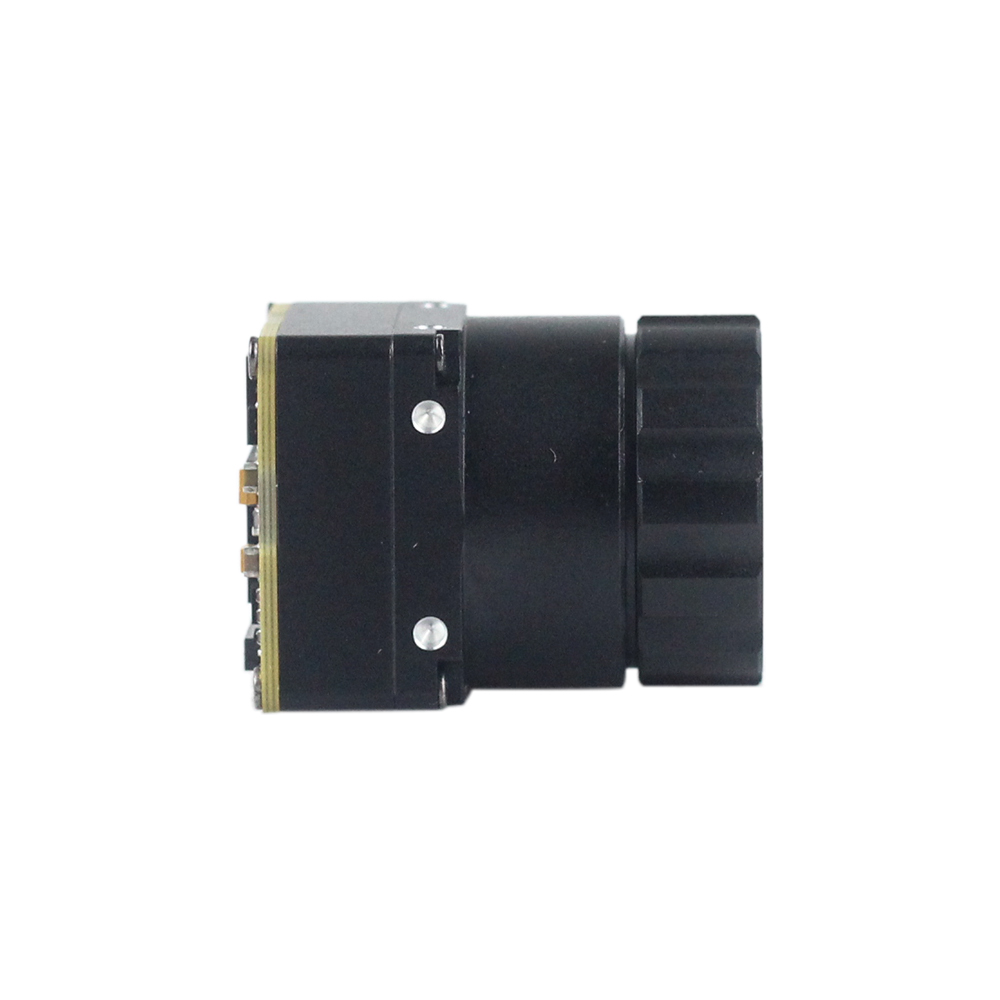
كاميرا LWIR حرارية عالية الدقة غير مبردة 1280*1024 للتصوير الحراري
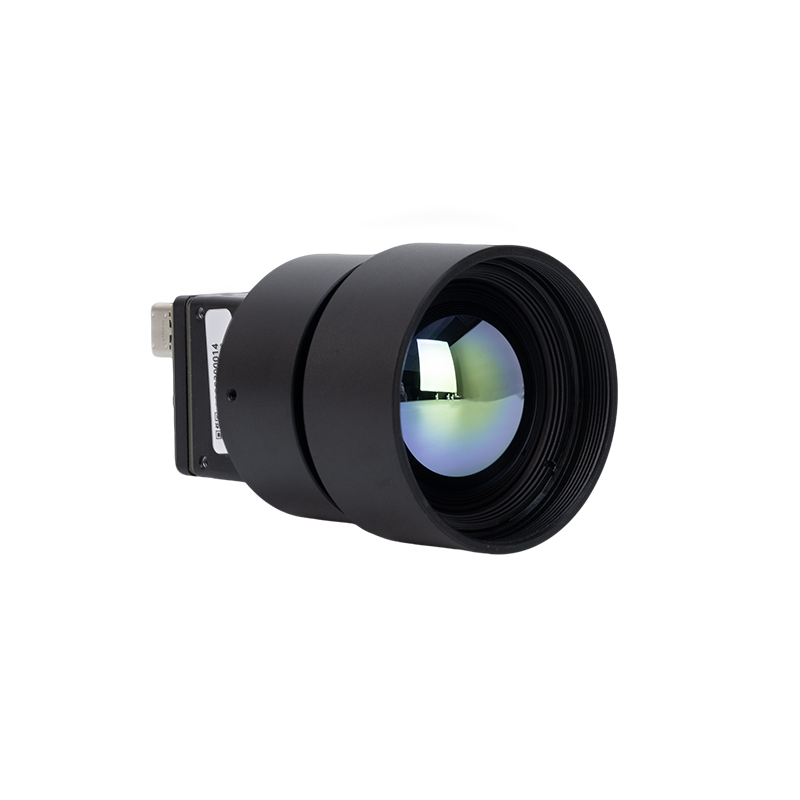
صُمم PRSE5-1280 للقياس الدقيق عالي الدقة، ويتميز بمصفوفة مستوى بؤري أصلية من فئة الميجابكسل $1280 \times 1024$. مبني حول نواة ميكروبولومتر VOx غير مبرَّدة، ويلتقط تفاصيل حرارية دقيقة دون الحاجة إلى أجهزة تبريد. يُقرن الجهاز بعدسة 25 مم غير متأثرة بالحرارة، موازنًا بين مجال رؤية واسع والدقة الزاوية العالية اللازمة للفحص الصناعي.
- ⚙️ بنية FPA: ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد
- ⚙️ مصفوفة المصفوفة الأصلية: 1280 × 1024 بكسل فيزيائي حقيقي
- ⚙️ التكوين البصري: عدسة دقيقة 25 مم غير متأثرة بالحرارة
- ⚙️ النطاق الطيفي: 8 إلى 14 ميكرومتر (LWIR)
- ✅ التطبيقات المستهدفة الأساسية: الفحص البصري الآلي (AOI)، ومراقبة المحطات الفرعية عالية الجهد، والتحكم في العمليات الصناعية، وأمن المحيط.
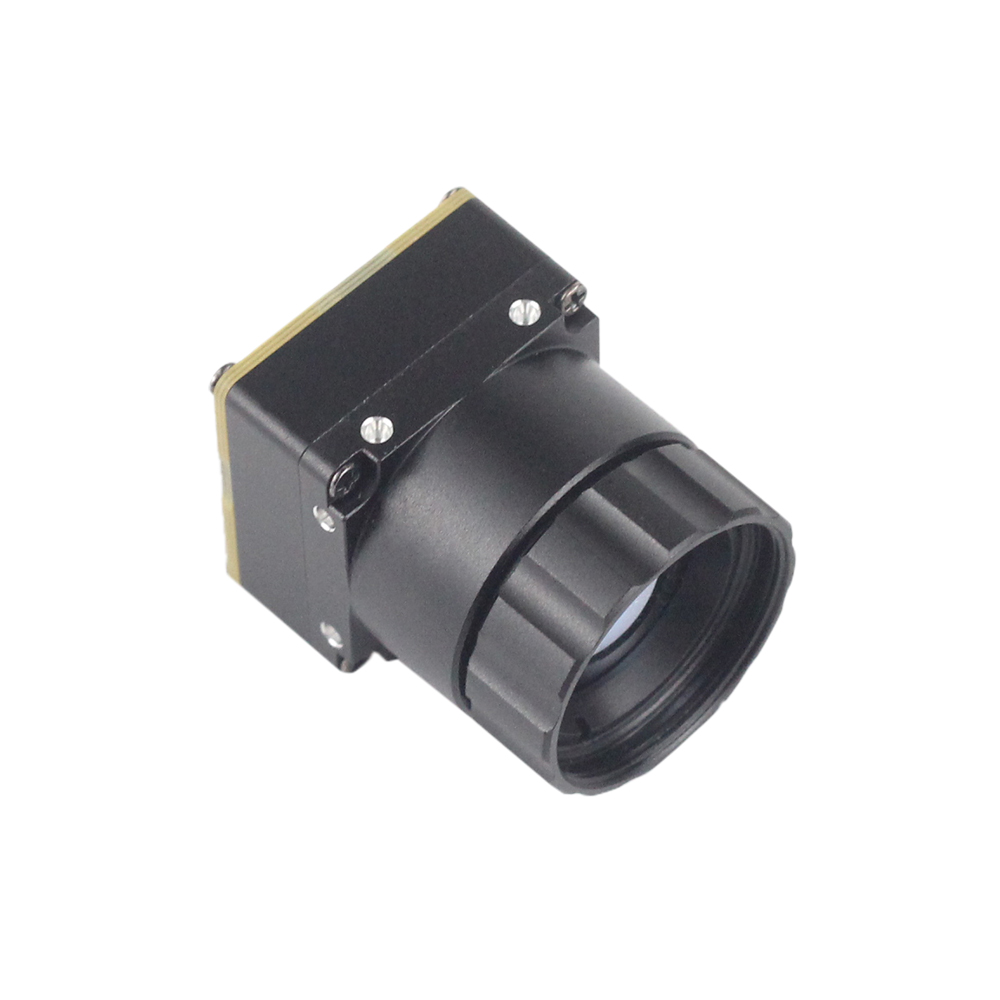
وحدة كاميرا حرارية غير مبرَّدة MIPI Mini2 بدقة 640*512

صُممت وحدة Mini2 للتطبيقات الحساسة للوزن، وتوفر دقة أصلية $640 \times 512$ في عامل شكل فائق الصغر (مع تكوينات قابلة للتوسع $384 \times 288$ و$256 \times 192$). تتميز الوحدة بواجهة MIPI CSI-2 أصلية، وتبث بيانات خام 14-بت مباشرة إلى منصات المعالجة الطرفية دون زمن انتقال مفككات الترميز التناظرية أو حجم وحدات تحكم USB الصناعية.
- ⚙️ بنية FPA: نواة ميكروبولومتر غير مبرَّدة مصغَّرة
- ⚙️ خيارات المصفوفة الأصلية: 640 × 512 (أصلية)، قابلة للتوسع إلى 384 × 288 أو 256 × 192
- ⚙️ التكوين البصري: عدسة واسعة الزاوية 9 مم بتركيز ثابت
- ⚙️ الواجهة الكهربائية: واجهة معالج الصناعة المتنقلة الأصلية (MIPI CSI-2)
- ✅ التطبيقات المستهدفة الأساسية: طائرات بدون طيار للبحث والإنقاذ الجوي، والمحاور الدقيقة المستقرة، والتصوير الحراري المحمول، وملاحة الروبوتات.
| المقياس النظامي | نواة الدقة PRSE5-1280 | نواة حمولة الطائرة بدون طيار Mini2 MIPI |
|---|---|---|
| دقة المصفوفة الأصلية | 1280 × 1024 بكسل نشط | 640 × 512 بكسل نشط |
| مجموعة البصريات | بصريات مُعَدَّلة حرارياً 25 مم | بصريات فائقة الصغر 9 مم |
| إنتاجية البكسل (الكثافة) | 1,310,720 نقطة قياس منفصلة | 327,680 نقطة قياس منفصلة |
| نوع المستشعر | ميكروبولومتر VOx غير مبرد | مقياس ميكروبولوميتر فائق الخفة |
| واجهة النظام | تدفق رقمي صناعي / خرج إشعاعي | MIPI CSI-2 أصلي بزمن انتقال منخفض |
| ملف الوزن / الغلاف | حاوية صناعية متينة | عامل شكل مصغّر خفيف الوزن |
| النشر الأساسي | أتمتة المصانع، الفحص البصري الآلي للإلكترونيات، علم القياس | تجميعات محور دقيق مصغّر، حمولات الطائرات المسيّرة، الروبوتات |
تكامل OEM المضمن: MIPI وUSB والمعايرة الإشعاعية
يتطلب دمج كاميرا حرارية تعمل بالأشعة تحت الحمراء غير المبردة في نظام مدمج تصميمًا دقيقًا عبر العتاد والبروتوكولات ومعالجة البيانات. وعلى عكس الكاميرات المرئية القياسية التي تبث إطارات YUV أو RGB مضغوطة بعمق 8 بت، تتعامل الوحدات الحرارية الإشعاعية مع بيانات خام تمثل درجات حرارة حقيقية. يضغط البث المرئي النموذجي مصفوفات الألوان عبر ثلاث قنوات بعمق 8 بت ($2^8 = 256$ مستوى ديناميكي لكل بكسل). لا يمكن لهذا الفضاء اللوني القياسي بعمق 8 بت التقاط نطاقات حرارية واسعة. إذا كانت نواة حرارية تراقب درجات حرارة من -20°م إلى +350°م، فإن خرج 8 بت يحد من دقة درجة الحرارة إلى نحو 1.45°م لكل مستوى رقمي، مما يفقد حساسية الميكروبولومتر دون المللي كلفن.
للحفاظ على حساسية درجة الحرارة الكاملة، تُخرج دائرة القراءة المتكاملة في الكاميرا تدفقًا رقميًا خطيًا بعمق 14 بت أو 16 بت ($2^{14} = 16,384$ مستوى ديناميكي منفصل). في صيغة البيانات الخام هذه، كل زيادة رقمية (أو رقم رقمي، DN) تقابل عادةً درجة الحرارة مباشرة — مثل 0.01 كلفن لكل DN. يتطلب نقل هذه البيانات الخام إلى وحدة معالجة مطابقة واجهة العتاد مع بنية النظام:
- ⚙️ MIPI CSI-2 (واجهة معالج الصناعة المتنقلة): الواجهة المفضلة للأنظمة المدمجة والمركبات الجوية غير المأهولة والروبوتات الطرفية المتنقلة. يوجه MIPI CSI-2 بيانات البكسل التفاضلية الخام عالية السرعة مباشرة إلى معالج إشارات الصور (ISP) الخاص بمعالج التطبيقات أو مساحة الذاكرة عبر DMA (الوصول المباشر للذاكرة). من خلال إزالة دوائر إرسال واستقبال USB وطبقات تحويل الجسور، تقلل وصلات MIPI زمن انتقال الإرسال وتحافظ على انخفاض عبء المعالجة على المنصات الطرفية مثل NVIDIA Jetson Orin أو Raspberry Pi Compute Module 4.
- ⚙️ USB 3.0 / USB3 Vision: مناسب تمامًا لحاويات أتمتة المصانع ومناضد الاختبار الثابتة والحواسيب الصناعية القياسية. بينما يُدخل USB طبقات تجريد للسائق وزمن انتقال واجهة أعلى من MIPI، فإنه يبسط تطوير برمجيات سطح المكتب ويدعم الاتصال المباشر عبر امتدادات UVC القياسية (فئة فيديو USB).
- ⚙️ واجهات الفيديو التناظرية (CVBS/PAL/NTSC): بينما تهيمن الواجهات الرقمية على سير العمل الآلي الحديث، تظل الإشارات التناظرية مستخدمة على نطاق واسع في أنظمة الطيران القديمة وأجهزة إرسال الفيديو التناظرية منخفضة زمن الانتقال FPV. للتكاملات القديمة والتكوينات التناظرية، راجع دليلنا التقني حول وحدات الكاميرا الحرارية التناظرية.
يتطلب تحويل تدفق بكسل خام بعمق 14 بت إلى بيانات درجة حرارة معايرة تطبيق خط أنابيب معايرة إشعاعية متعدد المراحل. يجب على المعالج المضيف تحويل الرقم الرقمي الخام ($DN$) إلى درجة حرارة الهدف الحقيقية ($T_{obj}$) باستخدام معاملات مصنعية معايرة:
DNخطي = R × [ε τالجوي The Radiometric Transfer Functionالهدف) + (1 - ε) τالجوي The Radiometric Transfer Functionالمنعكس) + (1 - τالجوي) L(Tالجوي)] + إزاحة
حيث:
- ⚙️ $R$ هو معامل الاستجابة الإشعاعية للنظام المحدد أثناء معايرة الجسم الأسود على المنضدة البصرية.
- ⚙️ $\tau_{atm}$ يمثل عامل النقل الجوي المحسوب على مسافة الفحص.
- ⚙️ $T_{refl}$ هو درجة حرارة الخلفية المحيطة المنعكسة (حرجة للأهداف منخفضة الانبعاثية).
- ⚙️ $T_{atm}$ يمثل درجة الحرارة المحيطة للهواء بين الكاميرا والهدف.
يجب على مصممي الأنظمة الحرارية أيضًا إدارة الحرارة المتولدة داخل حاوية الكاميرا نفسها. تخلق الحاويات الصناعية، والمحاور الآلية، والأغلفة محكمة الإغلاق IP67 جيوبًا حرارية داخلية. ومع ارتفاع درجة حرارة مبيت العدسة الداخلي وهيكل الكاميرا، تنبعث منها أشعة تحت الحمراء شاذة تعود إلى مصفوفة الكاشف. وبدون العزل الحراري، تُدخل هذه الطاقة الشاذة انحرافًا في القياس. تتضمن التصميمات الموثوقة لمصنعي المعدات الأصلية مشتتات حرارية ميكانيكية مدمجة مباشرة في الهيكل، وتضع ثرمستورات دقيقة على طول المسار البصري لمراقبة درجات الحرارة الداخلية في الوقت الفعلي. تستخدم جداول المعايرة الديناميكية داخل البرنامج الثابت قراءات هذه الثرمستورات لتصحيح انحراف درجة الحرارة باستمرار، مما يضمن قياسات مستقرة ودقيقة عبر الظروف المحيطة المتغيرة.
مصفوفة الاختيار التشغيلي: الطائرات بدون طيار، الأمن ورؤية الآلة
يتطلب اختيار الكاميرا الحرارية بالأشعة تحت الحمراء المثالية موازنة الدقة المكانية، والتصميم البصري، والحساسية الحرارية، وملف SWaP-C. يعتمد التكوين الأمثل بشكل مباشر على القيود الميكانيكية والبيئية والحسابية لكل سيناريو نشر:
| سيناريو النشر | القيود الهندسية الرئيسية | ملف العتاد الموصى به |
|---|---|---|
| المركبات الجوية غير المأهولة (UAVs) والروبوتات | حدود الوزن، واستهلاك البطارية، والسحب الديناميكي الهوائي، والمحاور عالية الاهتزاز. | وحدات فائقة الصغر مثل Mini2 640×512 مع بصريات واسعة 9 مم، وواجهة MIPI CSI-2 أصلية، وعامل شكل مصغر للغاية. |
| مراقبة الجودة الآلية وفحص الإلكترونيات | أحجام أهداف صغيرة، وتفاوتات حرارية ضيقة (±1°C)، وإعدادات اختبار آلية ثابتة. | نوى عالية الدقة مثل PRSE5 1280×1024 مع بصريات 25 مم، وحساسية NETD عالية (≤35 mK)، وتدفق بيانات خام 14 بت. |
| أمن المحيط ومراقبة البنية التحتية | نطاقات كشف طويلة (1 كم+)، ونطاق درجة حرارة تشغيلية واسع (-40°C إلى +60°C)، وتشغيل مستمر على مدار الساعة طوال أيام الأسبوع. | بصريات مُعدَّلة حراريًا (عدسات من 25 مم إلى 50 مم)، وأغلفة IP67 متينة، ومعايرة NUC ميكانيكية آلية أو بدون غالق. |
في حمولات الطائرات بدون طيار، يحدد وزن النظام زمن الطيران التشغيلي. تؤدي إضافة حمولة كاميرا حرارية كبيرة الحجم إلى تقليل قدرة التحمل في الطيران، وتقليص هوامش تثبيت المحور، وإجهاد محركات الطائرة بدون طيار. للبحث والإنقاذ الجوي (SAR) أو الفحص الزراعي، يوفر الجمع بين البصمة خفيفة الوزن وعدسة 9 مم واسعة مجال الرؤية ومستشعر أصلي 640×512 التوازن الأمثل بين التغطية المكانية وكفاءة الطيران. يسمح مجال الرؤية الواسع للمشغلين بمسح مساحات كبيرة أثناء المرور عالي السرعة، بينما تحافظ الدقة الأصلية 640×512 على الحساسية الحرارية لاكتشاف الشذوذ على الأرض.
وعلى العكس من ذلك، تعطي خطوط الإنتاج الآلية في المصانع الأولوية لدقة القياس المكاني على وزن النظام. يتطلب فحص تجميعات لوحات الدوائر المطبوعة (PCB) المعبأة اكتشاف الأعطال الحرارية على المكونات الفردية—مثل المقاومات الدقيقة، أو المكثفات الخزفية متعددة الطبقات، أو حزم مصفوفة الشبكة الكروية (BGA) التي يقل حجمها عن 1 مم. في بيئات الاختبار هذه، تعاني المستشعرات منخفضة الدقة من المتوسط المكاني عبر المكونات المتجاورة، مما يؤدي إلى قراءات درجة حرارة غير دقيقة. يوفر نشر مصفوفة VOx أصلية 1280×1024 كثافة البكسل العالية اللازمة لتمييز المكونات الدقيقة الفردية، والتقاط حدود الحواف الحادة، وعزل الأعطال الحرارية بدقة إشعاعية مطلقة. للحصول على تقييم مرئي لأداء الكاميرا الحرارية في العالم الحقيقي عبر عمليات النشر المستمرة، شاهد فيديو الأداء المستمر للكاميرا الحرارية.
الأسئلة الشائعة الشاملة للهندسة الصناعية
ما هو الفرق التشغيلي بين كاميرا الأشعة تحت الحمراء القريبة (NIR) وكاميرا الأشعة تحت الحمراء الحرارية؟
فيديو الأداء المستمر للكاميرا الحرارية كاميرا التصوير الحراري بالأشعة تحت الحمراء ما الفرق التشغيلي بين كاميرا الأشعة تحت الحمراء القريبة (NIR) والكاميرا الحرارية بالأشعة تحت الحمراء؟.
تعمل أنظمة الأشعة تحت الحمراء القريبة (NIR) عبر نطاق الموجات من 0.75 إلى 1.1 ميكرومتر، والذي يقع خارج الطيف المرئي مباشرة. هذه المستشعرات هي في الأساس كاشفات CMOS سيليكون قياسية مع إزالة مرشح قطع الأشعة تحت الحمراء. وهي لا تقيس حرارة السطح أو الانبعاثات الحرارية السلبية. بدلاً من ذلك، تعتمد كاميرات NIR كليًا على الضوء المنعكس، وتتطلب إضاءة محيطة خارجية أو مضيئات LED بالأشعة تحت الحمراء النشطة بطول موجي 850 نانومتر/940 نانومتر. في الظلام التام دون إضاءة نشطة، لا يمكن لمستشعر NIR إنتاج صورة. علاوة على ذلك، تنعكس حزم NIR عن الجسيمات المحمولة جوًا، مما يسبب تشتتًا خلفيًا شديدًا في الدخان أو الضباب أو الغبار.
في نطاق الأشعة تحت الحمراء طويلة الموجة (LWIR) بين 8 و14 ميكرومتر. عند هذه الأطوال الموجية، تكتشف الكاميرا التدفق الكهرومغناطيسي السلبي المنبعث من الهدف نفسه، وفقًا لقانون بلانك وعلاقة ستيفان-بولتزمان. وهي تعمل بدون مصادر ضوء خارجية، وتخترق الجسيمات المعيقة مثل الغبار والدخان، وتوفر قياسات درجة حرارة سطحية غير تلامسية عبر كل بكسل فردي في المصفوفة.
كيف تؤثر الظواهر الجوية مثل المطر والضباب والثلج على دقة قياس الموجات تحت الحمراء طويلة المدى (LWIR)؟
لمواجهة فقدان النفاذية الجوية، تطبق منصات التصوير الحراري الصناعية معادلات تعويض في الزمن الفعلي. فمن خلال دمج بيانات الرطوبة النسبية الحية ودرجة الحرارة المحيطة ومسافة الهدف، تعيد وحدة المعالجة معايرة المعادلة الإشعاعية لتصحيح توهين المسار. وبينما لا يمكن إزالة التبريد المحيط الناتج عن المطر أو الثلج بالكامل عبر البرمجيات، فإن أجهزة قياس الحرارة الدقيقة عالية الحساسية (NETD ≤ 35 mK) لا تزال قادرة على رصد الفروق الحرارية الدقيقة الناتجة عن مصادر الحرارة الداخلية. وتتيح هذه الحساسية للأنظمة الآلية اكتشاف الأعطال الناشئة في المعدات حتى في ظل الظروف البيئية الصعبة.
📚 المراجع والقراءات الإضافية
- 🔍 المعيار الصناعي: بصريات دقيقة متخصصة ومواد كالكوجينيد — لايت باث تكنولوجيز
- 🔍 الفيزياء النظرية: الفيزياء التشغيلية وبنية مستشعر الميكروبولومتر — ويكيبيديا مقياس الميكروبولومتر
- 🔍 دليل ذو صلة: مصفوفة تقييم واختيار نواة المستشعر الحراري الصناعي — دليل اختيار المستشعر الحراري الصناعي
- 🔍 دليل ذو صلة: بنية ووحدات تكامل الكاميرا الحرارية التناظرية — وحدات الكاميرا الحرارية التناظرية
- 🔍 تحليل التطبيق: تحليل فيديو تشغيلي واقعي للكاميرات الحرارية — فيديو حقيقي من كاميرا التصوير الحراري





