








Тепловизионные камеры: принцип работы, ключевые технологии и что действительно стоит покупать
20 октября 2026 г.
Руководство по портативным тепловизионным камерам: характеристики сенсора, полевая производительность и профессиональный выбор
21 октября 2026 г.
В современной оптоэлектронике и автоматизированном мониторинге состояния унаследованные датчики видимого спектра сталкиваются с серьезными физическими ограничениями. Традиционные датчики на приборах с зарядовой связью (ПЗС) и комплементарных структурах металл-оксид-полупроводник (КМОП) полностью зависят от отраженных окружающих или искусственных фотонов в видимом спектре (от 0,38 до 0,75 мкм). В неоптимальных условиях эксплуатации — таких как промышленные объекты с нулевой освещенностью, нефтехимические комплексы, окутанные летучими аэрозолями, или воздушные поисковые операции, затрудненные плотным дымом, — визуальные камеры полностью отказывают. На протяжении десятилетий инженеры по автоматизации пытались устранить эти слепые зоны с помощью массивов высокоинтенсивного освещения или КМОП-датчиков низкой освещенности. Однако такие системы по-прежнему испытывают трудности с высокой концентрацией взвешенных частиц в воздухе, атмосферным ослаблением и высококонтрастными тенями. Более того, базовая визуальная съемка не может количественно оценить лежащее в основе термодинамическое состояние целевого оборудования, оставляя критически важные процессы прогнозного технического обслуживания уязвимыми перед неконтролируемым тепловым напряжением и внезапным отказом компонентов.
Внедрение неохлаждаемой инфракрасной тепловизионной камеры решает эти физические ограничения за счет перехода от съемки в отраженном свете к пассивному радиометрическому захвату излучения. Работая в длинноволновом инфракрасном (LWIR) спектре (от 8 до 14 мкм), современные неохлаждаемые микроболометрические матрицы в фокальной плоскости (FPA) обнаруживают микроскопический электромагнитный поток, излучаемый каждым объектом выше абсолютного нуля. Для производителей оригинального оборудования (OEM), разработчиков робототехники и инженеров по автоматизации развертывание промышленного LWIR-ядра обеспечивает подлинное зрение 24/7, независимое от освещения окружающей среды, наряду с бесконтактной попиксельной телеметрией температуры. Анализируя инженерные компромиссы химии микроболометров, пропускания оптических материалов, показателей отношения расстояния к пятну и протоколов цифровых интерфейсов, этот технический план предоставляет эмпирическую основу для выбора, калибровки и встраивания модулей тепловидения высокого разрешения в критически важные аппаратные экосистемы.
Содержание
- 👉 Основы: атмосферные окна и радиометрия LWIR
- 👉 Архитектура сенсорного ядра: микроболометры VOx против a-Si
- 👉 Нативное разрешение, шаг пикселя и оптическое отношение D:S
- 👉 Промышленные LWIR-модули: сравнительный анализ аппаратного обеспечения
- 👉 Встраиваемая OEM-интеграция: MIPI, USB и радиометрическая калибровка
- 👉 Матрица эксплуатационного выбора: БПЛА, безопасность и машинное зрение
- 👉 Комплексный FAQ по промышленной инженерии
Основы: атмосферные окна и радиометрия LWIR
Каждая бесконтактная система теплового измерения опирается на физические законы, управляющие электромагнитным излучением абсолютно черного тела. Закон излучения Макса Планка описывает спектральную энергетическую яркость ($L_\lambda$), испускаемую идеализированным абсолютно черным телом при термодинамической температуре $T$ на определенных длинах волн ($\lambda$):
L(λ, T) = (2hc2 / λ5) × [1 / (exp(hc / λkBT) - 1)]
Где $h$ представляет постоянную Планка ($6.626 \times 10^{-34} \text{ Дж}\cdot\text{с}$), $c$ — скорость света в вакууме ($2.998 \times 10^8 \text{ м/с}$), а $k_B$ обозначает постоянную Больцмана ($1.381 \times 10^{-23} \text{ Дж/К}$). Интегрирование распределения Планка по всем длинам волн дает закон Стефана-Больцмана, устанавливающий, что полная энергетическая светимость ($j^*$) масштабируется с четвертой степенью абсолютной температуры:
j* = ε σ T4
Здесь коэффициент излучения ($\varepsilon$) представляет собой отношение теплового излучения, испускаемого реальной поверхностью, к излучению теоретического абсолютно чёрного тела ($\varepsilon = 1,0$), а $\sigma$ — постоянная Стефана-Больцмана ($\approx 5,670 \times 10^{-8} \text{ Вт}\cdot\text{м}^{-2}\cdot\text{К}^{-4}$). Коэффициент излучения промышленных материалов сильно различается: поверхности сильно окисленной стали имеют значения от 0,75 до 0,85, тогда как полированные цветные металлы, такие как медь или алюминий, опускаются ниже 0,05, выступая в роли тепловых отражателей. Неохлаждаемый инфракрасной тепловизионной камеры преобразует эту поступающую лучистую энергию в измеримые изменения электрического импеданса, формируя количественные тепловые профили без внешнего возбуждающего луча.
При внедрении этих тепловых систем вне лабораторного вакуума окна пропускания атмосферы существенно влияют на оптическую пропускную способность. Атмосфера Земли содержит газообразные соединения — преимущественно водяной пар ($H_2O$), углекислый газ ($CO_2$) и озон ($O_3$), — которые поглощают электромагнитное излучение в непрерывных инфракрасных диапазонах. Оптоэлектронное оборудование проектируется с учётом трёх основных полос пропускания:
- ⚙️ Коротковолновый инфракрасный диапазон (SWIR, от 0,9 до 1,7 мкм): Преобладает отражённая солнечная энергия или энергия активного осветителя. SWIR ведёт себя аналогично свету видимого спектра, опираясь на стеклянную оптику и датчики InGaAs (арсенид индия-галлия). Он отлично подходит для контроля полупроводниковых пластин, профилирования влажности и проникновения сквозь атмосферную дымку, но не может измерять пассивные температуры окружающей среды ниже 150 °C.
- ⚙️ Средневолновый инфракрасный диапазон (MWIR, от 3,0 до 5,0 мкм): Улавливает тепловые сигнатуры горячих объектов (от 300 °C до 1000 °C) и используется в специализированных приложениях оптической визуализации газов (например, визуализация летучих органических соединений и шлейфов метана). Однако архитектуры MWIR обычно требуют криогенных охладителей Стирлинга, работающих при 77 Кельвинах. Эти механические охладители создают серьёзные штрафы по SWaP-C (размер, вес, мощность и стоимость) и имеют ограниченный срок службы (MTBF ≤ 8 000–15 000 часов).
- ⚙️ Длинноволновый инфракрасный диапазон (LWIR, от 8,0 до 14,0 мкм): Соответствует пику спектрального излучения объектов в диапазоне от -40 °C до +85 °C, как определено законом смещения Вина ($\lambda_{max} = 2898 / T$). Важно, что этот диапазон волн соответствует окну пропускания атмосферы, где поглощение $CO_2$ и жидкой водой достигает локального минимума, что делает неохлаждаемые LWIR-тепловизоры отраслевым стандартом для экологического мониторинга, промышленного профилактического обслуживания и автономной навигации.
Стандартное оптическое стекло (например, боросиликатное или BK7) полностью непрозрачно для LWIR-фотонов выше 2,5 мкм из-за сильных полос поглощения кристаллической решётки. В результате линзы тепловизоров требуют экзотических инфракрасных оптических материалов. Монокристаллический германий ($Ge$) обеспечивает исключительные оптические характеристики, обладая высоким показателем преломления ($n \approx 4,0$), что позволяет создавать компактные высокоскоростные конструкции линз ($f/1,0$). Однако германий уязвим к тепловому разгону; поглощение свободными электронами быстро возрастает, вызывая резкое падение внутреннего пропускания выше 60 °C. Для преодоления этого ограничения в наружных условиях производители внедряют халькогенидные стеклянные соединения (такие как $Ge_{33}As_{12}Se_{55}$ или $Ge_{28}Sb_{12}Se_{60}$). Специализированные поставщики оптики, такие как LightPath Technologies прецизионно формуют халькогенидную оптику со сбалансированными термооптическими коэффициентами ($dn/dT$) в сочетании со специализированными материалами корпуса. Это позволяет создавать пассивно атермализованные оптические узлы, сохраняющие точную фокусную юстировку при экстремальных перепадах окружающей среды (от -40°C до +80°C) без необходимости в моторизованной аппаратуре компенсации фокуса.
Архитектура сенсорного ядра: микроболометры VOx против a-Si
Основным сенсорным элементом неохлаждаемой тепловизионной камеры является микроболометрическая матрица в фокальной плоскости (FPA). В отличие от охлаждаемых фотонных детекторов, генерирующих носители заряда в валентной зоне полупроводника, микроболометр представляет собой массив микроскопических терморезисторов, подвешенных над интегральной схемой.
Каждый отдельный пиксель детектора имеет микроэлектромеханическую (MEMS) мостовую архитектуру. Центральная поглощающая мембрана — обычно толщиной от одного до двух микрометров — подвешена над вакуумированной кремниевой подложкой интегральной схемы считывания (ROIC) на тонких опорах из титана или нитрида кремния. Эти микроизолирующие опоры обеспечивают механическую поддержку наряду с высоким тепловым сопротивлением ($R_{th} \approx 10^7 \text{ K/W}$). Когда падающее длинноволновое инфракрасное излучение попадает на пиксель, поглощающая мембрана нагревается. Это изменение температуры ($dT$) изменяет электрическое сопротивление мембраны. Нижележащая ROIC измеряет это изменение сопротивления, подавая короткий импульс смещения и оцифровывая результирующее падение напряжения. Ключевые рабочие параметры полностью зависят от тонкоплёночного материала, нанесённого на MEMS-мост:
| Физическая / электрическая метрика | Оксид ванадия (VOx) | Аморфный кремний (a-Si) |
|---|---|---|
| Температурный коэффициент сопротивления (ТКС) | от -2,0% до -3,0% / Кельвин | от -1,5% до -2,5% / Кельвин |
| Разность температур, эквивалентная шуму (NETD) | Превосходная (≤ 30 мК до 40 мК) | Умеренная (≥ 40 мК до 50 мК) |
| Характеристика шума 1/f (фликкер-шум) | Низкий (стабильный непрерывный сигнал) | Выше (требует частого обновления смещения) |
| Тепловая постоянная времени (τ) | от 8 мс до 12 мс | от 4 мс до 8 мс |
| Метод изготовления | Специализированные процессы осаждения | Совместимость со стандартными КМОП-линиями |
Оксид ванадия (VOx) остаётся предпочтительным материалом детектора для высокоточной промышленной термографии. Благодаря более высокому температурному коэффициенту сопротивления (TCR) дробное изменение температуры пикселя даёт более крупный и лучше измеримый электрический сигнал. В сочетании с низкими характеристиками шума Джонсона и $1/f$ VOx-матрицы достигают разности температур, эквивалентной шуму (NETD), ниже 30 мК ($0,03°C$). Такой уровень чувствительности позволяет сенсору различать мельчайшие температурные различия между соседними объектами. Аморфный кремний ($\text{a-Si}$) обеспечивает более быстрые тепловые постоянные времени и использует стандартные КМОП-производственные линии, что снижает себестоимость. Однако его более высокий собственный уровень шума ограничивает эффективность в ответственных приложениях, где требуется высокое пространственное и радиометрическое разрешение. Архитектурный разбор процедур выбора промышленных сенсоров см. в руководстве по выбору промышленных тепловизионных сенсоров.
Постоянной проблемой в разработке микроболометров является дрейф датчика, вызванный отсутствием активной криогенной стабилизации. По мере нагрева внешнего корпуса камеры, оправы объектива и внутреннего кожуха во время работы посторонние внутренние инфракрасные фотоны попадают на FPA. Это фоновое излучение вносит неравномерные смещения по всей матрице детекторов. Тепловизоры компенсируют этот дрейф с помощью коррекции неравномерности (NUC). В стандартных механических архитектурах NUC физическая шторка (часто из чернёного алюминия или меди) перекрывает оптический путь на 250–500 миллисекунд. Это даёт датчику плоскопольный температурный эталон, сбрасывая регистры смещения по всем активным пикселям. В быстротекущих промышленных условиях — таких как наведение дронов или динамическая робототехника — такое замирание шторки может прерывать замкнутые системы управления. Для решения этой проблемы усовершенствованные высоконадёжные ядра используют алгоритмы NUC без шторки. Эти системы непрерывно вычисляют пространственно-временную статистику сцены и отслеживают показания терморезисторов, размещённых по оправе объектива, сохраняя поток изображения без прерывания видеотелеметрии.
Нативное разрешение, шаг пикселя и оптическое отношение D:S
Тепловое разрешение определяется физической геометрией детектора, а не интерполяцией на дисплее. Потребительские приборы начального уровня часто сочетают крошечные микроболометрические датчики $80 \times 60$ или $160 \times 120$ с программным обеспечением выделения контуров, накладывая очертания видимого света на увеличенный тепловой поток. Хотя это даёт узнаваемые контуры на экране, оно не обеспечивает никакой радиометрической достоверности для малых целей. Если критическая тепловая неисправность — например, перегревающийся SMD-диод на печатной плате или зажим электрического распределительного устройства — не покрывает целый пиксель детектора, датчик усредняет энергию излучения цели с более холодным фоном. Такое пространственное усреднение подавляет измеряемые температурные пики, скрывая ранние неисправности оборудования.
Высокоразрешающая промышленная съёмка требует настоящих нативных матриц в фокальной плоскости. Переход от устаревших пикселей 17 мкм к архитектурам с шагом пикселя 12 мкм даёт значительные эксплуатационные преимущества. Уменьшение шага пикселя сокращает физическую площадь кремния, необходимую для заданного разрешения, примерно на 501ТП3Т. Это позволяет создавать более компактные и лёгкие оптические узлы и снижает профиль SWaP-C системы. Однако такая уменьшенная площадь создаёт оптические трудности: поскольку каждый пиксель 12 мкм улавливает меньший поток лучистых фотонов, чем пиксель 17 мкм, оптическому тракту требуется светосильная апертура ($f/1.0$ или $f/1.1$), чтобы сохранить низкую чувствительность NETD.
Для точного расчёта оптического покрытия на конкретных дистанциях контроля оптические инженеры оценивают мгновенное поле зрения (IFOV):
IFOV = Шаг пикселя (p) / Фокусное расстояние (f)
IFOV измеряется в миллирадианах (мрад). Оно определяет пространственный угол, охватываемый одним физическим пикселем. Для точных количественных измерений температуры поверхности (радиометрии) цель не может просто занимать один IFOV. Оптическая дифракция, допуски оптического производства и внутрипиксельные перекрёстные помехи требуют, чтобы цели покрывали выделенный кластер пикселей для преодоления пределов модуляционной передаточной функции (MTF) датчика. Это ограничение устанавливает измерительное IFOV (M-IFOV), обычно называемое отношением «дистанция к пятну» (D:S):
| Метрический параметр | Оптическое определение | Влияние инженерных решений на радиометрию |
|---|---|---|
| Мгновенное поле зрения (пространственное разрешение) | $p / f$ (радианы) | Рассчитывает минимальный размер цели, обнаруживаемый на фоне сцены. |
| Измерительное мгновенное поле зрения (радиометрическое пятно) | $3 \times \text{IFOV}$ до $4 \times \text{IFOV}$ | Минимальный физический размер, необходимый для измерения температуры с точностью ±2°C. |
| Джонсон: критерий обнаружения | 1,5 разрешённые линии (3 пикселя) | Достаточная энергия для определения наличия объекта в поле зрения. |
| Джонсон: критерий распознавания | 6 разрешённых линий (12 пикселей) | Достаточная пространственная чёткость для классификации типа цели (например, человек или транспортное средство). |
| Джонсон: критерий идентификации | 12 разрешённых линий (24 пикселя) | Полное пространственное профилирование, обеспечивающее детальную идентификацию цели. |
Рассмотрим промышленную интеграцию для мониторинга удалённого клапанного узла на расстоянии 50 метров с помощью неохлаждаемого длинноволнового инфракрасного датчика. При шаге пикселя 12 мкм и объективе 25 мм расчётное мгновенное поле зрения составляет $12 \times 10^{-6} / 25 \times 10^{-3} = 0,48 \text{ мрад}$. На дальности 50 метров один пиксель охватывает пространственную область:
Размер пространственного пятна = 50 × 1000 мм × 0,00048 рад = 24 мм
Хотя компонент размером 24 мм может быть обнаружен одним пикселем, для надёжного измерения его температуры необходимо соответствие критерию измерительного мгновенного поля зрения (минимум $3 \times \text{IFOV}$). Цель должна иметь размер не менее $72 \text{ мм}$ в поперечнике, чтобы избежать пространственного усреднения с окружающими конструкциями. Когда требования контроля предполагают анализ более мелких точек, таких как электронные дорожки размером 10 мм, оптическая система должна быть согласована с более высоким собственным разрешением матрицы ($1280 \times 1024$) или объективами с большим фокусным расстоянием.
Промышленные LWIR-модули: сравнительный анализ аппаратного обеспечения
Интеграторам аппаратного обеспечения OEM необходимо балансировать собственное разрешение, энергопотребление, механический объём и светосилу оптики. Следующие промышленные длинноволновые инфракрасные камеры иллюстрируют различные инженерные подходы для автоматизированного заводского контроля и мобильных беспилотных систем.
Высокоразрешающая неохлаждаемая инфракрасная LWIR-камера тепловидения 1280*1024
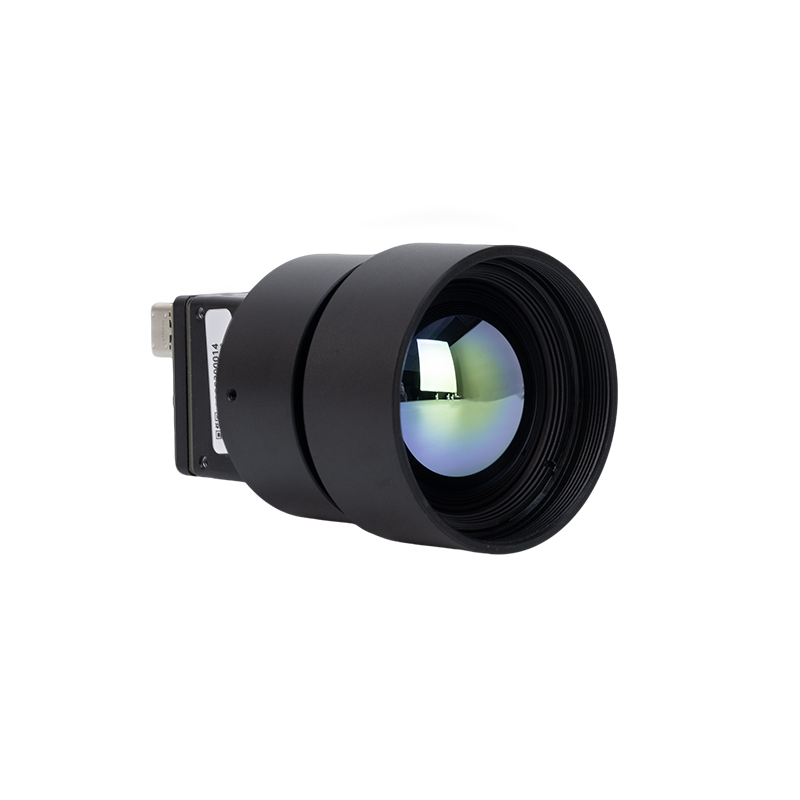
Разработанная для высокоточной метрологии, модель PRSE5-1280 оснащена собственной матрицей фокальной плоскости мегапиксельного класса $1280 \times 1024$. Построенная на основе неохлаждаемого микроболометрического ядра VOx, она фиксирует тонкие тепловые детали без необходимости в криогенном оборудовании. Устройство комплектуется атермализованным объективом 25 мм, обеспечивающим баланс между широким полем зрения и высоким угловым разрешением, необходимым для промышленного контроля.
- ⚙️ Архитектура матрицы фокальной плоскости: Неохлаждаемый микроболометр на основе оксида ванадия (VOx)
- ⚙️ Собственная матрица: 1280 × 1024 реальных физических пикселей
- ⚙️ Оптическая конфигурация: Атермализованный прецизионный объектив 25 мм
- ⚙️ Спектральный диапазон: от 8 до 14 мкм (LWIR)
- ✅ Основные целевые применения: Оптический автоматизированный контроль, мониторинг высоковольтных подстанций, управление промышленными процессами и охрана периметра.
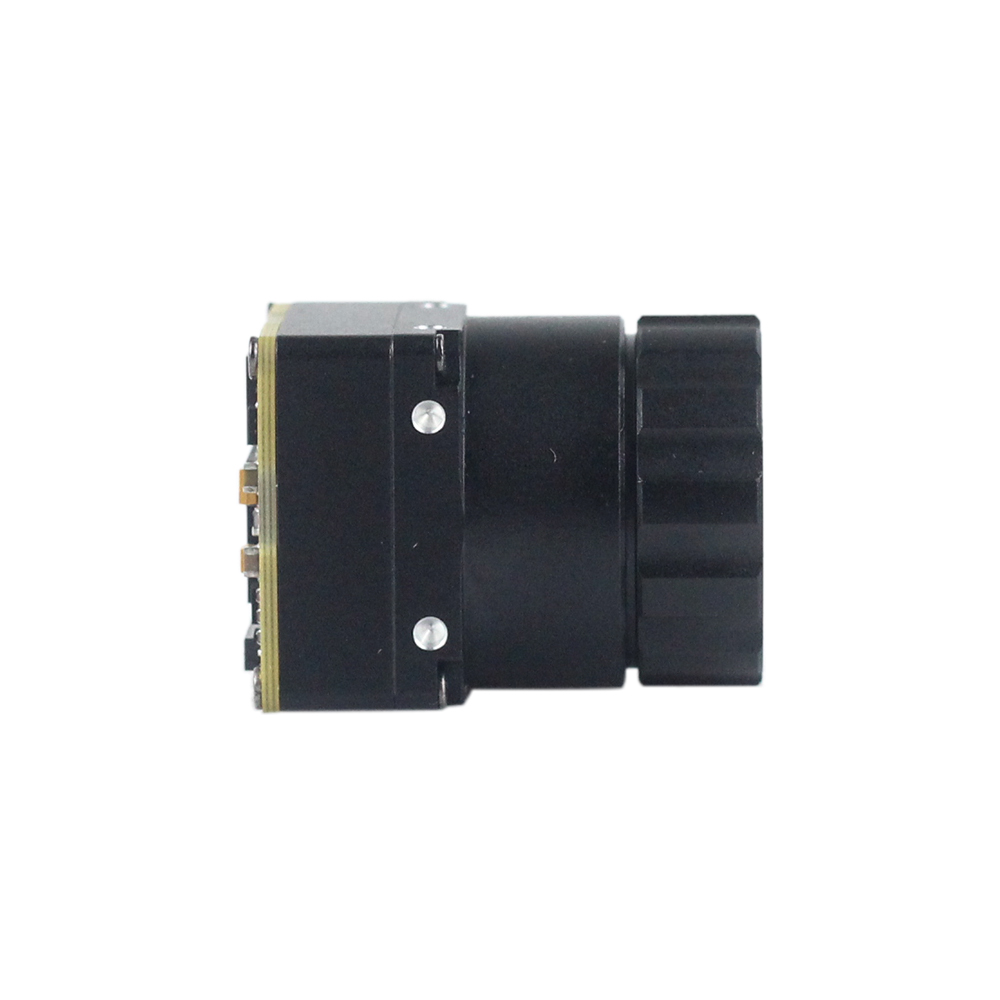
Неохлаждаемый инфракрасный модуль тепловизионной камеры MIPI Mini2 640×512

Разработанный для применений, чувствительных к массе, модуль Mini2 обеспечивает собственное разрешение $640 \times 512$ в ультракомпактном форм-факторе (с масштабируемыми конфигурациями $384 \times 288$ и $256 \times 192$). Благодаря собственному интерфейсу MIPI CSI-2 модуль передаёт необработанные 14-битные данные непосредственно в платформы граничной обработки без задержек аналоговых декодеров и громоздкости промышленных USB-контроллеров.
- ⚙️ Архитектура матрицы фокальной плоскости: Миниатюрное неохлаждаемое микроболометрическое ядро
- ⚙️ Варианты собственной матрицы: 640 × 512 (собственное), масштабируемое до 384 × 288 или 256 × 192
- ⚙️ Оптическая конфигурация: Широкоугольный объектив 9 мм с фиксированным фокусом
- ⚙️ Электрический интерфейс: Собственный интерфейс мобильного процессора (MIPI CSI-2)
- ✅ Основные целевые применения: БПЛА для воздушного поиска и спасения, стабилизированные микроподвесы, носимые тепловизоры и навигация роботов.
| Системный показатель | Прецизионное ядро PRSE5-1280 | Ядро полезной нагрузки дрона Mini2 MIPI |
|---|---|---|
| Собственное разрешение матрицы | 1280 × 1024 активных пикселей | 640 × 512 активных пикселей |
| Оптический узел | 25-мм атермализованная оптика | 9-мм ультракомпактная оптика |
| Выход пикселей (плотность) | 1 310 720 дискретных точек измерения | 327 680 дискретных точек измерения |
| Тип сенсора | Неохлаждаемый VOx микроболометр | Сверхлёгкий микроболометр |
| Системный интерфейс | Промышленный цифровой поток / Радиометрический выход | Нативный MIPI CSI-2 с низкой задержкой |
| Профиль веса / Габаритные размеры | Прочный промышленный корпус | Сверхминиатюрный легкий форм-фактор |
| Основные применения | Заводская автоматизация, электроника AOI, метрология | Микрокарданные сборки, полезные нагрузки дронов, робототехника |
Встраиваемая OEM-интеграция: MIPI, USB и радиометрическая калибровка
Интеграция неохлаждаемой инфракрасной тепловизионной камеры во встраиваемую систему требует тщательного проектирования аппаратного обеспечения, протоколов и обработки данных. В отличие от стандартных визуальных камер, передающих сжатые 8-битные кадры YUV или RGB, радиометрические тепловизионные модули обрабатывают необработанные данные, представляющие реальные температуры. Типичный визуальный поток сжимает цветовые матрицы по трем 8-битным каналам ($2^8 = 256$ динамических уровней на пиксель). Это стандартное 8-битное цветовое пространство не может охватить широкие тепловые диапазоны. Если тепловизионное ядро контролирует температуры от -20°C до +350°C, 8-битный выход ограничивает разрешение по температуре примерно до 1,45°C на цифровой уровень, теряя субмилликельвиновую чувствительность микроболометра.
Для сохранения полной температурной чувствительности ROIC камеры выдает линейный 14-битный или 16-битный цифровой поток ($2^{14} = 16 384$ дискретных динамических уровней). В этом формате необработанных данных каждое цифровое приращение (или цифровое число, DN) обычно напрямую соответствует температуре — например, 0,01 Кельвина на DN. Передача этих необработанных данных в обрабатывающий блок требует согласования аппаратного интерфейса с архитектурой системы:
- ⚙️ MIPI CSI-2 (Интерфейс процессора мобильной индустрии): Предпочтительный интерфейс для встраиваемых систем, беспилотных летательных аппаратов и мобильной периферийной робототехники. MIPI CSI-2 направляет высокоскоростные необработанные дифференциальные пиксельные данные непосредственно в процессор сигналов изображения (ISP) прикладного процессора или в пространство памяти через DMA (прямой доступ к памяти). Устраняя приемопередающие ИС USB и слои мостового преобразования, линии MIPI минимизируют задержку передачи и сохраняют низкие накладные расходы на обработку на периферийных платформах, таких как NVIDIA Jetson Orin или Raspberry Pi Compute Module 4.
- ⚙️ USB 3.0 / USB3 Vision: Хорошо подходит для корпусов заводской автоматизации, стационарных испытательных стендов и стандартных промышленных ПК. Хотя USB вводит слои абстракции драйверов и более высокую задержку интерфейса, чем MIPI, он упрощает разработку настольного программного обеспечения и поддерживает прямое подключение через стандартные расширения UVC (USB Video Class).
- ⚙️ Аналоговые видеоинтерфейсы (CVBS/PAL/NTSC): Хотя цифровые интерфейсы доминируют в современных автоматизированных рабочих процессах, аналоговая сигнализация по-прежнему широко используется в унаследованных аэрокосмических системах и аналоговых FPV-видеопередатчиках с низкой задержкой. Для унаследованных интеграций и аналоговых конфигураций ознакомьтесь с нашим техническим руководством по аналоговые модули тепловизионных камер.
Преобразование необработанного 14-битного пиксельного потока в калиброванные температурные данные требует применения многоступенчатого конвейера радиометрической калибровки. Главный процессор должен преобразовать необработанное цифровое число ($DN$) в истинную температуру цели ($T_{obj}$), используя калиброванные заводские коэффициенты:
DNлинейный = R × [ε τатм L(Tоб) + (1 - ε) τатм L(Tотр) + (1 - τатм) L(Tатм)] + Смещение
Где:
- ⚙️ $R$ — это коэффициент радиометрической чувствительности системы, установленный при калибровке черным телом на оптическом стенде.
- ⚙️ $\tau_{atm}$ представляет коэффициент атмосферного пропускания, рассчитанный на дистанции контроля.
- ⚙️ $T_{refl}$ — это отраженная температура окружающего фона (критично для целей с низким коэффициентом излучения).
- ⚙️ $T_{atm}$ представляет температуру окружающего воздуха между камерой и целью.
Разработчики тепловизионных систем также должны управлять теплом, выделяемым внутри самого корпуса камеры. Промышленные корпуса, моторизованные подвесы и герметичные кожухи IP67 создают внутренние тепловые карманы. По мере нагрева внутреннего корпуса объектива и шасси камеры они излучают паразитное инфракрасное излучение обратно на матрицу детектора. Без термоизоляции эта паразитная энергия вызывает дрейф измерений. Надёжные OEM-конструкции включают механические радиаторы непосредственно в шасси и размещают прецизионные термисторы вдоль оптического пути для мониторинга внутренних температур в реальном времени. Динамические калибровочные таблицы во встроенном ПО используют показания этих термисторов для непрерывной коррекции температурного дрейфа, обеспечивая стабильные и точные измерения в изменяющихся условиях окружающей среды.
Матрица эксплуатационного выбора: БПЛА, безопасность и машинное зрение
Выбор оптимальной инфракрасной тепловизионной камеры требует баланса между пространственным разрешением, оптической схемой, тепловой чувствительностью и профилем SWaP-C. Оптимальная конфигурация напрямую зависит от механических, экологических и вычислительных ограничений каждого сценария развёртывания:
| Сценарий развертывания | Ключевые инженерные ограничения | Рекомендуемый профиль оборудования |
|---|---|---|
| Беспилотные летательные аппараты (БПЛА) и робототехника | Ограничения по весу, энергопотребление аккумулятора, аэродинамическое сопротивление, подвесы с высокой вибрацией. | Ультракомпактные модули, такие как Mini2 640×512 с широкой оптикой 9 мм, нативным MIPI CSI-2 и субминиатюрным форм-фактором. |
| Автоматизированный контроль качества и электронная инспекция | Малые размеры целей, жёсткие тепловые допуски (±1 °C), стационарные автоматизированные испытательные установки. | Ядра высокого разрешения, такие как PRSE5 1280×1024 с оптикой 25 мм, высокой чувствительностью NETD (≤35 мК) и потоковой передачей 14-битных данных. |
| Охрана периметра и мониторинг инфраструктуры | Большие дальности обнаружения (1 км+), широкий диапазон рабочих температур (от -40 °C до +60 °C), непрерывная круглосуточная работа 24/7. | Атермализованная оптика (объективы от 25 мм до 50 мм), усиленные корпуса IP67 и автоматическая механическая или беззатворная калибровка NUC. |
В полезной нагрузке БПЛА вес системы определяет продолжительность полёта. Добавление негабаритной тепловизионной камеры снижает продолжительность полёта, ограничивает запасы стабилизации подвеса и нагружает двигатели дрона. Для воздушного поисково-спасательного (SAR) или сельскохозяйственного обследования сочетание лёгкого корпуса, широкоугольного объектива 9 мм и нативного сенсора 640×512 обеспечивает оптимальный баланс пространственного покрытия и эффективности полёта. Широкий угол обзора позволяет операторам обследовать большие территории во время скоростных проходов, а нативное разрешение 640×512 сохраняет тепловую чувствительность для обнаружения аномалий на земле.
Напротив, автоматизированные заводские производственные линии отдают приоритет пространственному разрешению измерений над весом системы. Проверка собранных печатных плат (PCB) требует обнаружения тепловых дефектов на отдельных компонентах — таких как микрорезисторы, многослойные керамические конденсаторы или корпуса с матрицей шариковых выводов (BGA) размером менее 1 мм. В таких испытательных средах датчики с более низким разрешением страдают от пространственного усреднения по соседним компонентам, что приводит к неточным показаниям температуры. Развёртывание нативной матрицы VOx 1280×1024 обеспечивает высокую плотность пикселей, необходимую для разрешения отдельных микрокомпонентов, захвата чётких границ и изоляции тепловых дефектов с абсолютной радиометрической точностью. Для визуальной оценки реальной производительности тепловизионных камер при непрерывном развёртывании посмотрите наше видео непрерывной работы тепловизионной камеры.
Комплексный FAQ по промышленной инженерии
В чём эксплуатационное различие между инфракрасной (NIR) камерой и инфракрасной тепловизионной камерой?
В отличие от этого, инфракрасной тепловизионной камеры работает в длинноволновом инфракрасном (LWIR) диапазоне от 8 до 14 мкм. На этих длинах волн камера регистрирует пассивный электромагнитный поток, испускаемый самой целью, в соответствии с законом Планка и соотношением Стефана — Больцмана. Она работает без внешних источников света, проникает сквозь затеняющие частицы, такие как пыль и дым, и обеспечивает бесконтактное измерение температуры поверхности по каждому отдельному пикселю матрицы.
Почему недорогие тепловизионные камеры $200–$400 недостаточны для промышленной и робототехнической интеграции?
Устройства потребительского класса также уступают по тепловой чувствительности: показатели NETD часто хуже 70–100 мК, и они полагаются на ограниченную экспортом частоту кадров 9 Гц, что вызывает сильное размытие движения в динамической автоматизации. Промышленные LWIR-модули обеспечивают нативное разрешение от 640×512 до 1280×1024 пикселей, быструю частоту кадров от 25 до 50 Гц, высокую тепловую чувствительность (NETD ≤ 30–40 мК) и необработанные 14-битные радиометрические цифровые потоки. Такая нативная производительность обеспечивает точность и стабильность измерений, необходимые для автоматизированных конвейеров машинного зрения.
Как погодные явления, такие как дождь, туман и снег, влияют на точность измерений LWIR?
Для противодействия потерям атмосферного пропускания промышленные платформы тепловидения применяют уравнения компенсации в реальном времени. Интегрируя текущие данные об относительной влажности, температуре окружающей среды и расстоянии до цели, вычислительный блок пересчитывает радиометрическое уравнение для коррекции ослабления на трассе. Хотя охлаждение окружающей среды от дождя или снега невозможно полностью устранить программными средствами, высокочувствительные микроболометры (NETD ≤ 35 мК) всё же способны обнаруживать крошечные тепловые перепады, создаваемые внутренними источниками тепла. Такая чувствительность позволяет автоматизированным системам выявлять зарождающиеся неисправности оборудования даже в сложных условиях окружающей среды.
📚 Ссылки и дополнительная литература
- 🔍 Отраслевой стандарт: Специализированная прецизионная оптика и халькогенидные материалы — LightPath Technologies
- 🔍 Теоретическая физика: Эксплуатационная физика и архитектура микроболометрического сенсора — Википедия Микроболометр
- 🔍 Связанное руководство: Матрица оценки и выбора промышленного тепловизионного сенсорного ядра — Руководство по выбору промышленного теплового датчика
- 🔍 Связанное руководство: Архитектура и модули интеграции аналоговой тепловизионной камеры — Аналоговые модули тепловизионных камер
- 🔍 Анализ применения: Анализ реального эксплуатационного видео тепловизионных камер — Реальное видео с тепловизионной камеры





