








دليل أفضل وحدة كاميرا حرارية صغيرة: تكامل عالي الدقة للطائرات بدون طيار وراسبيري باي والذكاء الاصطناعي الطرفي
10 يونيو 2026
دليل وحدة مستشعر الكاميرا الحرارية: أنوية OEM عالية الدقة للطائرات بدون طيار والحواسيب أحادية اللوحة
11 يونيو 2026
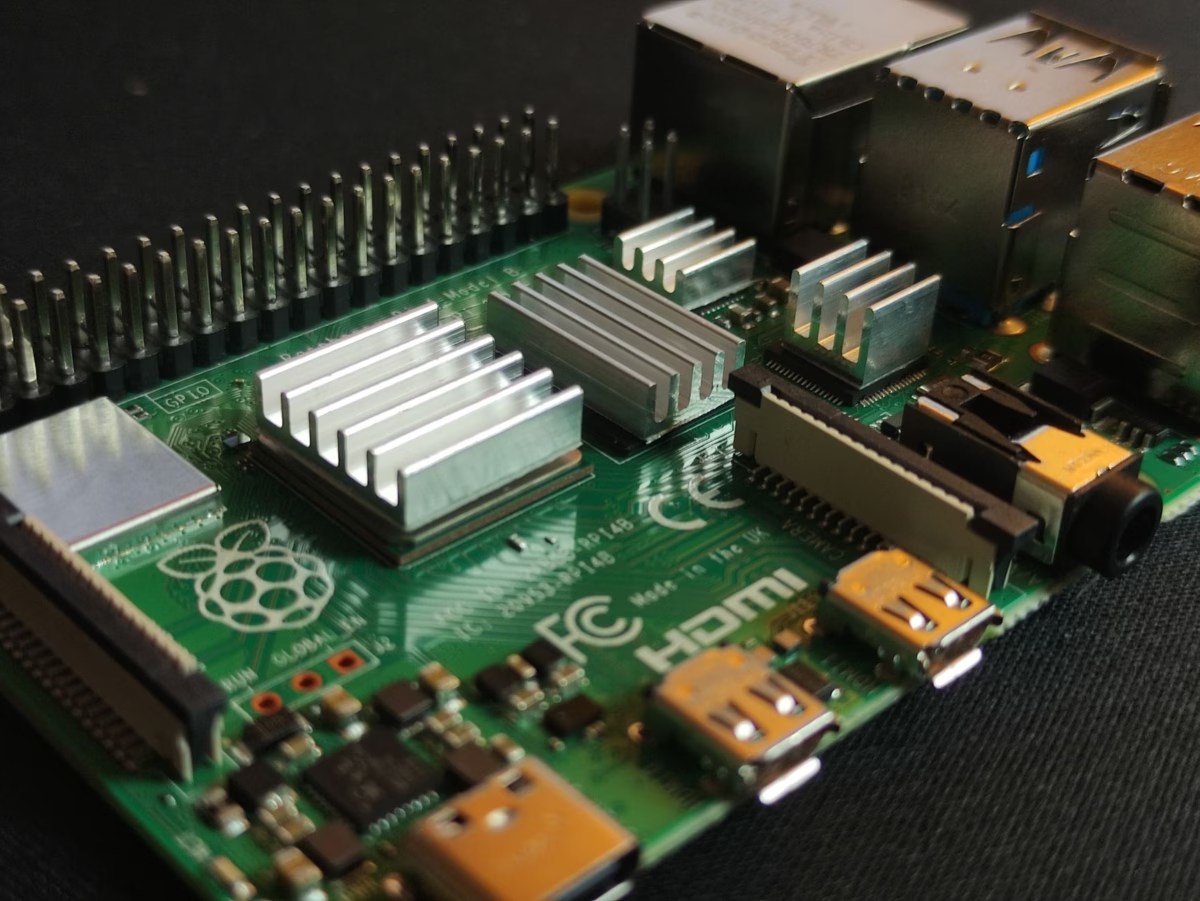
أفضل وحدة كاميرا حرارية لراسبيري باي للذكاء الاصطناعي الطرفي عالي الدقة والبث عبر لينكس
في الميدان، عندما تبني أنظمة للأتمتة الصناعية، أو مراقبة الطائرات بدون طيار، أو كشف الذكاء الاصطناعي الطرفي، لا يمكنك تحمل التخمين. أنت بحاجة إلى بيانات مكانية وحرارية حقيقية وقوية وقابلة للتنفيذ. لسنوات، حاول العاملون في الورشة تدبر أمورهم باستخدام مستشعرات درجة حرارة أساسية ومصفوفات ثرموبيل رخيصة لاستشعار القرب البسيط ومشاريع DIY على طاولة العمل. لكن لنكن صادقين: تلك الإعدادات تنهار تمامًا عندما تضعها في بيئات حرجة المهام مثل مراقبة خطوط الأنابيب عالية السرعة، أو الأمن التجاري، أو ملاحة الطائرات بدون طيار الذاتية. إذا كنت تريد بناء نظام يعمل فعليًا تحت ظروف العالم الحقيقي، فالمعيار واضح: أنت بحاجة إلى وحدة كاميرا حرارية صناعية غير مبردة تعمل بالأشعة تحت الحمراء طويلة الموجة (LWIR) مقترنة بحاسوب لوحي واحد متين ومتعدد الاستخدامات مثل راسبيري باي 4 أو راسبيري باي 5.
اختيار وحدة كاميرا حرارية لـ raspberry pi المناسب لا يتعلق فقط بالتقاط أرخص مستشعر بعدد بكسلات عالي من على الرف. عليك أن توازن بين الدقة الخام، وعبء الواجهة، وقوة المعالجة. إذا حاولت دفع بيانات عالية الدقة (مثل مصفوفة 640×512) عبر ناقل دقيق بطيء وقديم، سيزحف معدل الإطارات لديك وسيرتفع استخدام المعالج. استخدام خطوط أنابيب ذات نطاق ترددي عالٍ مثل USB (UVC) أو RJ45 (RTSP عبر الإيثرنت) هو الطريقة التي تتجاوز بها تلك الاختناقات الهائلة في المعالجة. هذا الدليل هو مخطط كامل من طاولة هندستنا إلى طاولتك، يوضح لك بالضبط كيفية إعداد أنوية مستشعر LWIR غير المبردة الاحترافية مع أنظمة راسبيري باي المبنية على لينكس، وتحسين خطوط أنابيب الذكاء الاصطناعي الطرفي لديك، وبث تغذية حرارية فائقة الوضوح وذات زمن انتقال منخفض.
جدول المحتويات
- 👉 اختناقات المستشعرات منخفضة الدقة المصنعة يدويًا مقابل أنوية LWIR الصناعية
- 👉 بنية مستشعرات LWIR الحديثة: الميكروبولومترات، ASIC، والعدسات
- 👉 بروتوكولات التكامل مع راسبيري باي: أنوية USB/UVC مقابل RJ45/RTSP/IP
- 👉 وحدات راسبيري باي الحرارية الصناعية: المواصفات الحقيقية والمقارنة
- 👉 بناء خط أنابيب للذكاء الاصطناعي الطرفي والبث عبر لينكس على راسبيري باي
- 👉 الأسئلة الشائعة التقنية المتعمقة للأعمال بين الشركات
اختناقات المستشعرات منخفضة الدقة المصنعة يدويًا مقابل أنوية LWIR الصناعية
عندما تبدأ الفرق للتو في رسم مفهوم على طاولة العمل، من المغري جدًا شراء الرخيص. ترى مصفوفات الثرموبيل للمبتدئين مثل MLX90640 (32×24 بكسل) أو AMG8833 (8×8 بكسل) وتفكر، "مهلاً، هذا رخيص، دعنا فقط نستخدم هذا لإثبات المفهوم." لكن إليك الأمر: تلك الرقائق الرخيصة هي في الأساس موازين حرارة مطورة. إنها تعمل بشكل جيد لمهام بسيطة مثل رؤية ما إذا كان إنسان يقف مباشرة أمام كشك ذكي، لكنها تفشل تمامًا عندما تحتاج إلى تتبع الأهداف، أو تشغيل عمليات تفتيش صناعية آلية، أو تحليق كاميرا حرارية على طائرة بدون طيار.
فجوة الدقة المكانية
انظر إلى الحسابات. مصفوفة المستوى البؤري القياسية (FPA) بدقة 640×512 تمنحك بالضبط 327,680 بكسلًا حراريًا فرديًا. بينما يمنحك MLX90640 768 بكسلًا فقط. هذه زيادة هائلة بمقدار 426 ضعفًا في الدقة المكانية. إذا كنت تحاول التقاط مصدر حرارة من على بعد 50 ياردة بمصفوفة 8×8 أو 32×24، فسيشغل ذلك الهدف بالضبط بكسلًا واحدًا أو اثنين ضبابيين. لن تكون قادرًا على معرفة ما إذا كنت تنظر إلى إنسان، أو محرك مضخة على وشك السخونة الزائدة، أو مجرد أسفلت ساخن يعكس الشمس. الصورة ستكون فوضى مكونة من بكسلات.
يوفر قلب LWIR صناعي غير مبرد بدقة 640×512 تفاصيل هيكلية دقيقة وعالية التردد. هذا التعريف الهيكلي هو ما يمكّن الشبكات العصبية ونماذج كشف الحواف والمشغلين البشريين من تحديد الأشكال بشكل موثوق وقراءة التدرجات الحرارية وتتبع الأهداف بعيدة المدى. إذا كنت مهتمًا بمعرفة كيفية توسيع المهندسين لهذه الإعدادات، يمكنك الاطلاع على هل يمكننا تحويل كاميرا عادية إلى كاميرا تصوير حراري؟ أو التعمق في الفيزياء الأساسية في التصوير الحراري يرى العالم: أسرار الأشعة تحت الحمراء التي لا تعرفها.
قيود النطاق الترددي والواجهات
عادةً ما تتواصل المستشعرات الرخيصة منخفضة الدقة مع لوحتك عبر I2C أو SPI. إذا حاولت رفع تردد ناقل I2C إلى حدود الوضع السريع بلس (1 ميغابت في الثانية)، فستواجه عبئًا معاملاتيًا عاليًا وانعدامًا تامًا لدعم الوصول المباشر للذاكرة (DMA). الآن قم بالحساب لبث من الدرجة الصناعية: مستشعر بدقة 640×512 يرسل بيانات إشعاعية خام 14-بت (مجمعة في هياكل 16-بت) يعني أن الإطار الواحد يبلغ 655,360 بايت من البيانات. بمعدل أطر قياسي 25 هرتز أو 30 هرتز، فأنت أمام نطاق ترددي مستدام يبلغ حوالي 15.7 ميغابايت/ثانية (أو 131 ميغابت في الثانية).
إذا حاولت دفع هذه الكمية الهائلة من البيانات الخام عبر ناقل SPI أو I2C قياسي في Raspberry Pi، فستخنق النظام. ستشبع الناقل، وترفع استخدام وحدة المعالجة المركزية إلى 100%، وستفقد الأطر يمينًا ويسارًا. عنق الزجاجة هذا في النطاق الترددي يجعل من المستحيل تشغيل فيديو حراري سلس أثناء محاولة القيام بمعالجة حافة فعلية على نفس اللوحة. لحل هذه المشكلة، تستخدم النوى الصناعية الحديثة ASIC على اللوحة أو نظام على شريحة (SoC) للقيام بالمهام الثقيلة مثل معايرة المستشعر وتصحيح البكسلات السيئة وتصحيح عدم الانتظام (NUC) مباشرة على المستشعر. ثم يتم تسليم الفيديو المعالج عبر واجهات نظيفة وسريعة وعالية السرعة:
- ✅ فئة الفيديو عبر USB (UVC): يتيح هذا للكاميرا بث أطر غير مضغوطة مباشرة عبر USB 2.0 أو 3.0. يستخدم هذا برامج تشغيل محرك DMA على مستوى النظام لكتابة بيانات البث مباشرة إلى ذاكرة الوصول العشوائي، مما يعني أن وحدة المعالجة المركزية بالكاد تشعر بأي شيء.
- ✅ RJ45 (RTSP عبر IP): تقوم وحدة المستشعر بضغط الفيديو الحراري مباشرة على اللوحة باستخدام ضغط H.264 أو H.265، وتغليفه، وبثه عبر واجهة شبكة موثوقة. يمكن لـ Raspberry Pi فك تشفير هذا البث باستخدام وحدات VPU المدمجة في الأجهزة، تاركًا وحدة المعالجة المركزية حرة تمامًا لتشغيل نماذج تعلم الآلة ومنطق الحافة الخاص بك.
بنية مستشعرات LWIR الحديثة: الميكروبولومترات، ASIC، والعدسات
مستشعر LWIR الصناعي غير المبرد هو قطعة معقدة للغاية من المعدات الإلكترونية البصرية المصممة للعمل بشكل لا تشوبه شائبة في ظل ظروف ميدانية قاسية. لدمج هذه المصفوفات في منتجات تجارية، تحتاج إلى فهم ما يحدث بالضبط داخل مصفوفة المستوى البؤري، و ASIC المعالجة، والتجمعات البصرية.
ديناميكيات الميكروبولومتر VOx غير المبرد
القلب النابض للمستشعر الحراري الصناعي هو مصفوفة من ميكروبولومترات أكسيد الفاناديوم (VOx) غير المبردة. تتطلب الكاميرات الحرارية المبردة مبردات قريبة ثقيلة ومكلفة وهشة تستهلك طاقة كبيرة. من ناحية أخرى، تقيس ميكروبولومترات VOx غير المبردة تغيرات المقاومة الكهربائية المعتمدة على درجة الحرارة في كل بكسل فردي عند سقوط الأشعة تحت الحمراء الساقطة عليها.
- ⚙️ تباعد البكسل (12μm مقابل 17μm): تستخدم المصفوفات الحديثة تباعد بكسل ضيق يبلغ 12 ميكرومتر بدلاً من المعيار القديم 17 ميكرومتر. يعني تقليل تباعد البكسل أنه يمكنك حزم دقة أكبر على بصمة مستشعر أصغر، مما يسمح لك باستخدام إعدادات بصرية أخف وأكثر إحكامًا دون تضحية.
- ⚙️ الحساسية الحرارية (NETD): تُقاس بوحدة المللي كلفن (mK)، فرق درجة الحرارة المكافئ للضوضاء هو المواصفة التي تخبرك بمدى حساسية المستشعر. قيمة NETD البالغة 40mK أو 50mK تعني أن المستشعر يمكنه تمييز فروق في درجات الحرارة تصل إلى 0.04°C أو 0.05°C. هذا هو الفرق بين رؤية خريطة حرارية واضحة ومفصلة للوحة الدوائر المطبوعة والنظر إلى كومة من التشويش الحُبيبي.
دور أنوية ASIC المخصصة
في الورشة، نعلم أن بيانات الميكروبولومتر الخام غير المبردة فوضوية بشكل لا يُصدق. نظرًا لأن الميكروبولومترات شديدة التأثر بالانزياح الحراري الموضعي، والظروف البيئية، والتباينات في أشباه الموصلات، يجب معالجة الخرج الخام بشكل كبير قبل أن يصبح قابلاً للاستخدام. يتميز قلب حراري عالي الجودة بوجود ASIC مخصص على اللوحة يتولى هذه التصحيحات المكثفة في الزمن الحقيقي:
- ⚙️ تصحيح عدم التجانس (NUC): يعادل تباين الكسب والإزاحة عبر جميع البكسلات البالغ عددها 320,000+ بكسل.
- ⚙️ استبدال البكسل التالف (BPR): يراقب ويعيّن باستمرار البكسلات الميتة أو العالقة، ويقحم قيمها باستخدام خوارزميات معالجة من البكسلات المجاورة.
- ⚙️ تحسين التفاصيل الرقمية (DDE): يطبق ترشيحًا مكانيًا عالي التمرير لاستخراج المعالم منخفضة التباين، مثل الأسلاك الرفيعة أو الأجسام البعيدة، من مشهد ذي نطاق ديناميكي حراري واسع جدًا.
- ⚙️ التحكم التلقائي في الكسب (AGC): يستخدم معادلة متقدمة للمدرج التكراري (مثل CLAHE) لقياس النطاق الحراري الديناميكي، مما يضمن عدم فقدان الأهداف البشرية أو البقع الساخنة عندما تتغير درجة الحرارة المحيطة.
البصريات الدقيقة للأشعة تحت الحمراء
لا يمكنك استخدام الزجاج البصري القياسي للكاميرا الحرارية؛ فالزجاج يحجب تمامًا الموجات في طيف الأشعة تحت الحمراء طويلة الموجة (8μm إلى 14μm). هذا يعني أنه يتعين علينا استخدام مواد متخصصة للغاية ناقلة للأشعة تحت الحمراء:
- ⚙️ الجرمانيوم (Ge): الخيار الكلاسيكي للأنظمة الحرارية عالية الجودة. يتميز بنفاذية ممتازة ومعامل انكسار عالٍ، لكنه ثقيل ومكلف للغاية في المصادر والتصنيع الآلي.
- ⚙️ زجاج الكالكوجينيد: هذه مادة بصرية أحدث عالية الأداء تتكون من مركبات السيلينيوم أو الكبريت أو التيلوريوم. توفر خصائص نقل ممتازة واستقرارًا حراريًا كبيرًا، كل ذلك مع الحفاظ على الوزن وتكاليف الإنتاج منخفضة جدًا. هذه المادة أساسية للحفاظ على خفة حمولات الطائرات بدون طيار. يمكنك العثور على وحدات تستخدم هذه المواد البصرية المتقدمة من موردين مبتكرين مثل شركة Shenzhen ChiYi Electronics Co., Ltd. أو الحصول على تجميعات بصرية مخصصة مباشرة من موردين بدرجة الفضاء الجوي مثل لايت باث تكنولوجيز.
بروتوكولات التكامل مع راسبيري باي: أنوية USB/UVC مقابل RJ45/RTSP/IP
كيفية توصيل قلبك الحراري بـ Raspberry Pi تغير كل شيء. إنها تحدد زمن انتقال خط الأنابيب لديك، والحمل الزائد على وحدة المعالجة المركزية، والحدود الفيزيائية لإعدادك.
مقارنة البروتوكولات: UVC مقابل RTSP
UVC (فئة الفيديو عبر USB)
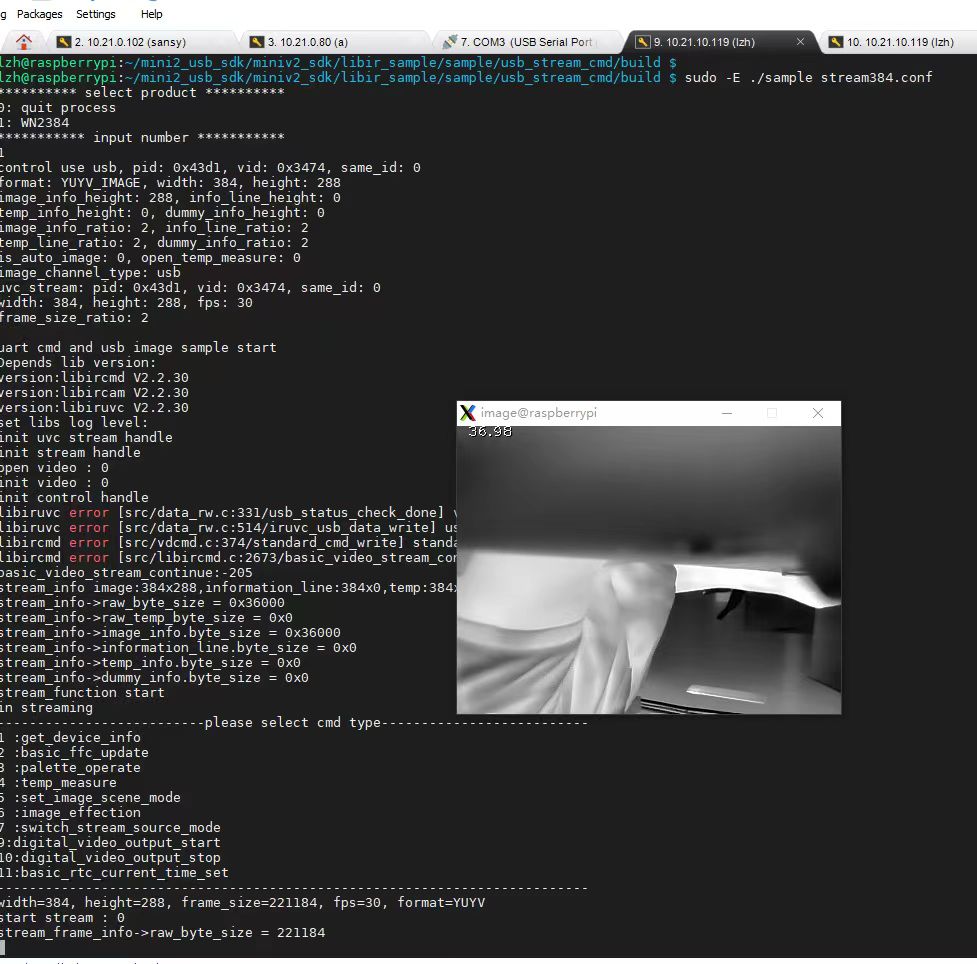
الوحدات المدمجة عبر USB تتصرف مثل كاميرات الويب USB القياسية التي تعمل بالتوصيل والتشغيل. نواة لينكس الخاصة بـ Raspberry Pi تتعامل مع هذا بشكل أصلي من خلال النظام الفرعي القوي فيديو فور لينكس 2 (V4L2) النظام الفرعي.
- ✅ مسار التكوين الصفري: من السهل للغاية بدء التشغيل. قم بتوصيله، وافتح فتحة التقاط OpenCV على
/dev/video0, ، وستبدأ في سحب الإطارات. - ✅ زمن انتقال منخفض للغاية: نظرًا لأنك لا تقوم بضغط البيانات أو تقسيمها إلى حزم أو ترميزها، فإن زمن الوصول من نقطة إلى نقطة يكون عادةً أقل بكثير من 50 مللي ثانية.
- ✅ معالجة محلية فعالة: تستخدم عمليات نقل الإطارات نظام DMA لسحب الدفق مباشرة إلى ذاكرة تطبيق Python أو C++ دون استهلاك دورات وحدة المعالجة المركزية. هذا هو المعيار الذهبي لمعالجة الحافة في الوقت الفعلي على لوحة محلية واحدة.
RTSP (بروتوكول البث في الوقت الفعلي)
تستضيف الأنظمة المُمكّنة بـ IP مجموعة الشبكات الداخلية الخاصة بها، وواجهة الويب، ورقاقات الضغط المسرَّعة بالأجهزة.
- ✅ كابلات لمسافات طويلة: على عكس USB الذي يفشل بعد 15 قدمًا بدون موسعات نشطة باهظة الثمن، يعمل الإيثرنت لمسافة تصل إلى 328 قدمًا عبر كابلات Cat5e أو Cat6 القياسية.
- ✅ توزيع متعدد العملاء: تقوم الكاميرا بضغط الدفق على متنها وتقديمه عبر RTSP. وهذا يعني أن أجهزة متعددة على شبكتك يمكنها مشاهدة البث الحراري في وقت واحد.
- ✅ عبء نظام منخفض: لا يضطر Raspberry Pi إلى ضغط الفيديو. إنه فقط يلتقط دفق الشبكة ويمكنه استخدام مفككات الترميز المسرَّعة بالأجهزة (مثل
v4l2m2m) لفك ترميزه بسلاسة، مما يحافظ على وقت وحدة المعالجة المركزية لتطبيقات التعلم العميق الخاصة بك.
وحدات راسبيري باي الحرارية الصناعية: المواصفات الحقيقية والمقارنة
عند اختيار نواة حرارية احترافية غير مبردة بدقة 640×512 لمشروع Raspberry Pi، سيقع اختيارك عادةً إما على وحدة IP جاهزة للشبكة أو وحدة USB فائقة الصغر. دعنا نلقي نظرة على تكوينين قياسيين في الصناعة مصممين للتكامل الموثوق على منصات Linux.
| المواصفات التقنية | وحدة ASIC حرارية غير مبردة RJ45 CVBS RTSP IP بدقة 640*512 | وحدة كاميرا LWIR USB Mini حرارية غير مبردة بدقة 640*512 |
|---|---|---|
| صورة المنتج | 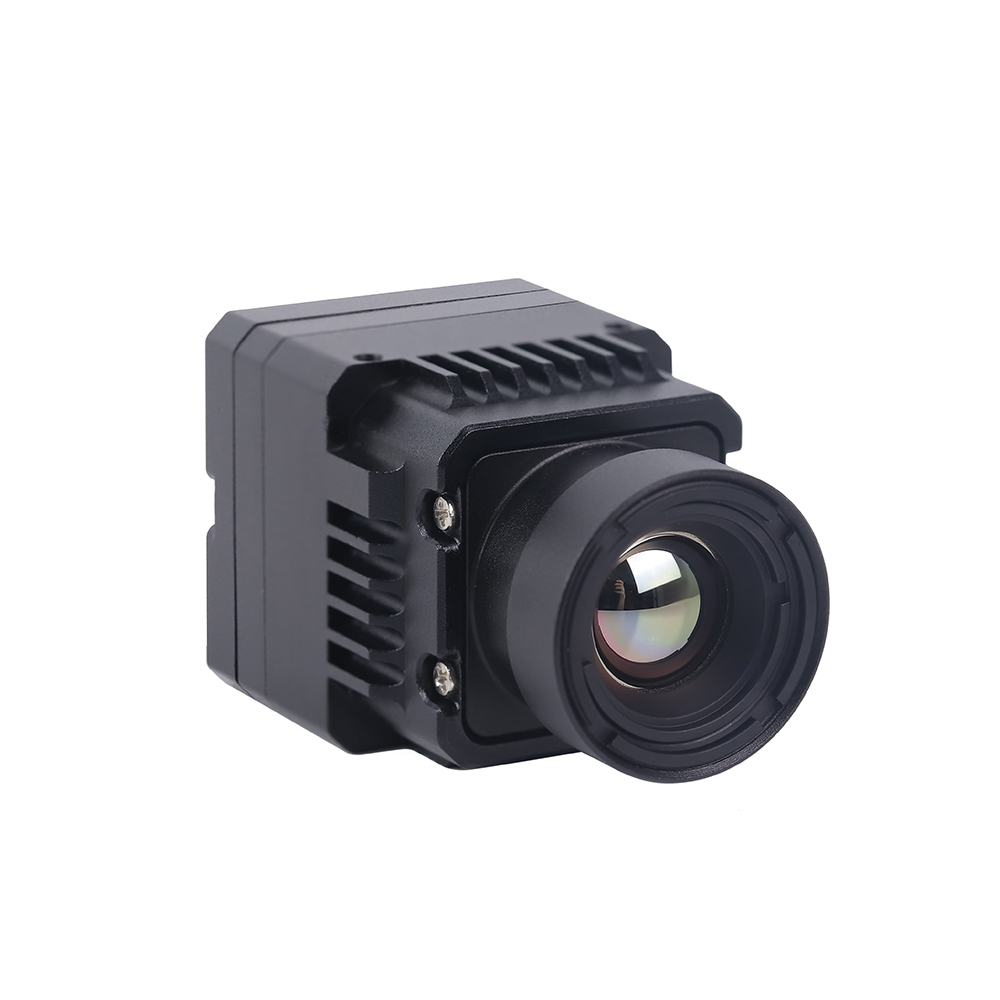 |
 |
| واجهة الفيديو الأساسية | RJ45 إيثرنت، مخرج CVBS تناظري | USB 2.0 (واجهة Mini USB) |
| الدقة الأصلية | 640 × 512 FPA غير مبرد | 640 × 512 FPA غير مبرد (640 × 480 اختياري) |
| تباعد البكسل | 12 ميكرومتر | 12 ميكرومتر |
| نوع المستشعر | ميكروبولومتر VOx غير مبرد | ميكروبولومتر VOx غير مبرد |
| البروتوكولات المدعومة | RTSP، RTP، TCP/IP، UDP، DHCP، HTTP | UVC (فئة فيديو USB)، كاميرا ويب قياسية |
| معالجة ISP على اللوحة | NUC قائم على ASIC، AGC، DDE، ألوان زائفة | NUC قائم على ASIC، AGC، ألوان زائفة، تصحيح البكسلات السيئة |
| الأبعاد (الطول × العرض × الارتفاع) | تكاملات مدمجة | 21مم × 21مم (بصمة فائقة الصغر) |
| خيارات البعد البؤري للعدسة | مُحسَّنة للطائرات بدون طيار والمراقبة بعيدة المدى | 5مم، 9مم، 13مم، 18مم، 35مم، 50مم، 75مم، 100مم، 150مم |
| تطبيق أفضل استخدام | أمان لمسافات طويلة، IP عن بُعد، بث RTSP للطائرات بدون طيار | ذكاء اصطناعي محلي بزمن وصول منخفض، طائرات بدون طيار مدمجة، أجهزة تحليل محمولة |
عرض وحدة ASIC الحرارية غير المبردة RJ45 CVBS RTSP IP بدقة 640*512
إذا كنت تبني أنظمة موزعة أو مجموعات طائرات بدون طيار، فإن نواة RJ45 RTSP IP هذه هي أداة عمل مطلقة. تتميز بوجود ASIC على اللوحة يتولى تصحيح عدم الانتظام (NUC)، ومطابقة الكسب، وخوارزميات التباين الرقمي المحلية بشكل فوري. من خلال تضمين كتلة ضغط فعالة، تُخرج تدفقات فيديو H.264 عالية السلاسة مباشرة عبر محولات الشبكة المحلية. هذا يتيح لك إعداد محطات حرارية عن بُعد بدون أي فقدان للإطارات.
عرض وحدة كاميرا LWIR USB Mini الحرارية غير المبردة بدقة 640*512
إذا كانت المساحة ضيقة وتحتاج إلى أقل زمن وصول مطلق، فستختار وحدة USB Mini هذه. بقياس 21مم في 21مم فقط، فهي صغيرة بما يكفي لتثبيتها في إطارات توجيه مدمجة أو معدات فحص بحجم الجيب. نظرًا لأنها جهاز UVC يعمل بالتوصيل والتشغيل، يعاملها Raspberry Pi ككاميرا أصلية. وهي تدعم مجموعة مذهلة من عدسات الجرمانيوم والكالكوجينيد، من عدسة واسعة الزاوية 5مم إلى إعداد تيلي فوتوغرافي محكم 150مم.
بناء خط أنابيب للذكاء الاصطناعي الطرفي والبث عبر لينكس على راسبيري باي
عندما تحاول بناء حزمة رؤية حاسوبية مستقرة على Raspberry Pi، فإن اختيارك لبنية الكود سيصنع أو يكسر معدل الإطارات لديك. دعنا نوضح أمرًا واحدًا: إذا كنت تحاول كتابة حلقات Python أساسية تلتقط الإطارات، وتحول الصيغ، وتمرر المصفوفات بشكل تسلسلي، فإن خط أنابيبك سيتعثر. ستواجه تأخر جمع البيانات المهملة، واختناقات في الطابور، وزمن انتقال عالٍ للنظام.
استراتيجيات التحسين لـ Raspberry Pi (Debian Bullseye/Bookworm)
- ✅ توقف عن قراءة الإطارات في الخيط الرئيسي: إذا حظر استدلال الذكاء الاصطناعي لديك لمدة 40 مللي ثانية، فإن خط أنابيب الالتقاط لديك يسقط الإطارات اللاحقة. قم دائمًا بتشغيل واجهة الكاميرا الخاصة بك داخل خيط خفي مخصص عالي الأولوية.
- ✅ تجاوز فك ضغط وحدة المعالجة المركزية: استخدم كتل تسريع الأجهزة عبر واجهات برمجة تطبيقات GStreamer. عند معالجة تدفقات RTSP، استخدم
v4l2h264decأوv4l2m2mلإبقاء معالجة الضغط بعيدًا عن أنوية arm لديك. - ✅ إسقاط الإطارات عند التجاوز: لا تسمح أبدًا بتراكم المخازن المؤقتة للطابور. إذا استغرق نموذج الذكاء الاصطناعي وقتًا طويلاً للتشغيل، فتجاهل الإطارات القديمة واحصل على أحدث إطار من المخزن المؤقت للخيط فورًا (باستخدام appsink بدون مخزن مؤقت).
تنفيذ عملي للكود
هنا فئة بايثون مُختبرة ميدانيًا تستخدم خطوط أنابيب GStreamer القوية لاستقبال تغذيات USB UVC المحلية وتدفقات RTSP الشبكية بدون أي تأخير في الإطارات. تستخدم مخازن مؤقتة متعددة الخيوط لضمان وصول فوري دائمًا إلى أحدث إطار خام دون تقطيع.
import cv2
فيديو توضيحي لنواة التصوير الحراري المصغرة 640×512
الأسئلة الشائعة التقنية المتعمقة للأعمال بين الشركات
لماذا يجب أن أرتقي من مستشعرات منخفضة الدقة مثل MLX90640 إلى وحدة LWIR احترافية لـ Raspberry Pi الخاص بي؟
إليك الخلاصة: مستشعرات مثل MLX90640 رائعة لمشاريع المختبر البسيطة أو للتحقق مما إذا كان شخص ما يمر عبر مدخل، لكنها تفشل عندما تحتاج إلى دقة مكانية حقيقية. بدقة 32×24، تجمع 768 نقطة بيانات فقط. عندما تحلق طائرة بدون طيار على ارتفاع 100 قدم، أو عندما تراقب آلات مصنع معقدة من الجانب الآخر من الغرفة، يتم حساب متوسط الهدف الواحد إلى كتلة بكسل ضبابية وعديمة الفائدة. لا يمكنك تشغيل نماذج تعلم الآلة مثل YOLO على ذلك؛ لا توجد ميزات حواف أو أشكال يمكن اكتشافها.
الترقية إلى ميكروبولومتر غير مبرد 640×512 يمنحك 327,680 بكسلًا حراريًا حقيقيًا. هذا أكثر من 400 ضعف كثافة المعلومات. تحصل على حدود مادية حادة، وحواف حرارية واضحة، وتمييز حقيقي للأهداف. بالإضافة إلى ذلك، تعمل رقائق الثرموبيل الاستهلاكية تلك عبر I2C، مما يسبب زمن انتقال مرتفع ويخنق وحدة المعالجة المركزية الخاصة بك. تتواصل الوحدات الاحترافية مباشرة عبر UVC أو Ethernet، باستخدام برامج تشغيل على مستوى النظام لتخفيف الحمل عن وحدة المعالجة المركزية الخاصة بك والحفاظ على معدلات إطارات سلسة.
كيف يمكنني بث فيديو حراري في الوقت الفعلي إلى Raspberry Pi يعمل بنظام Linux دون تأخير؟
في الورشة، نرى الكثير من المهندسين يفسدون هذا الأمر بتحليل تدفقات المقبس الخام سطرًا بسطر في نصوص Python أحادية الخيط. هذا يخلق تأخيرات هائلة في نسخ الذاكرة، مما يتسبب في خروج زمن الانتقال عن السيطرة. لتشغيل تغذية حرارية بدون تأخير، تحتاج إلى تكوين خط أنابيب الالتقاط الخاص بك لاستخدام خيوط غير متزامنة وحلقات مسرّعة بالأجهزة.
بالنسبة لكاميرات USB UVC، استخدم واجهة برمجة تطبيقات نواة Video4Linux2 (V4L2) مع GStreamer. بالنسبة لوحدات الشبكة، التقط تدفقات RTSP الخاصة بك باستخدام GStreamer كخلفية لـ OpenCV وقم بتكوين حدود المخزن المؤقت على 'الإسقاط عند التجاوز'. هذا يضمن أنه إذا تباطأ نموذج الذكاء الاصطناعي الخاص بك لجزء من الثانية، فإن قائمة انتظار الكاميرا الخاصة بك تتخلص فورًا من الإطارات القديمة وتقدم أحدث إطار بأقل زمن انتقال على الفور.
ما هي الاختلافات بين مخرجات CVBS و RTSP و USB في الوحدات الصناعية؟
متطلبات التكامل المادي الخاصة بك هي التي ستحدد تنسيق الإخراج الذي يجب أن تختاره:
- ⚙️ CVBS (إشارة الفيديو المركبة الأساسية): هذا تنسيق تلفزيوني تماثلي قياسي. ليس له أي تأخير في الإرسال تقريبًا ويتصل مباشرة بأجهزة إرسال الطائرات بدون طيار التماثلية بعيدة المدى. الجانب السلبي هو أنه يتطلب شريحة محول تماثلي إلى رقمي خارجي للتواصل مع Raspberry Pi، وهي نقطة فشل إضافية وتقلل من وضوح الصورة.
- ⚙️ RTSP (بروتوكول البث في الوقت الفعلي): هذا تدفق شبكة IP مضغوط مباشرة على ASIC الخاص بنواة المستشعر باستخدام تنسيقات مثل H.264. هذا يتيح لك تشغيل كابلات Cat5e/Cat6 طويلة (أكثر من 300 قدم) والبث مباشرة إلى محولات وأنظمة شبكة متعددة. ومع ذلك، فإن معالجة الشبكة والضغط يقدمان عقوبة تأخير طفيفة (عادة حوالي 150 مللي ثانية).
- ⚙️ USB (UVC): هذا يحول وحدتك إلى كاميرا ويب قياسية تعمل بالتوصيل والتشغيل بدون برامج تشغيل. إنها أسهل طريقة لسحب إطارات رقمية خام عالية السرعة مباشرة إلى Raspberry Pi محلي مع زمن انتقال شبه معدوم، لكنك مقيد ماديًا بأطوال كابلات USB القياسية.
كيف تقوم ميكروبولومترات VOx غير المبردة بإجراء NUC (تصحيح عدم الانتظام) ولماذا هو أمر بالغ الأهمية؟
انظر إلى كيفية بناء بكسلات الميكروبولومتر: إنها أغشية ميكانيكية صغيرة معلقة فوق ركيزة، تقيس تغيرات المقاومة الصغيرة الناتجة عن الحرارة الواردة. لكن إليك المشكلة: مع ارتفاع درجة حرارة جهازك أثناء التشغيل العادي، تتسبب الحرارة الصادرة من لوحات المعالج الخاصة بك، والمكونات الخارجية، وتحولات درجة الحرارة المحيطة في انحراف البكسلات الفردية للمستشعر. هذا يُدخل ضوضاء نمطية ثابتة (تبدو كخطوط عمودية، أو ظلال، أو ضباب غائم عبر صورتك).
لإصلاح ذلك، تستخدم المستشعرات غير المبردة روتين تصحيح عدم الانتظام (NUC). عندما يكتشف النظام انحرافًا في درجة الحرارة، يسقط مصراع ميكانيكي صغير مدفوع بملف صوتي أمام مصفوفة المستوى البؤري (FPA) لجزء من الثانية. يوفر هذا المصراع بطاقة درجة حرارة موحدة تمامًا. تقرأ الدائرة المتكاملة المخصصة (ASIC) مصفوفة البكسلات، وترسم خريطة الاختلافات من بكسل إلى بكسل، وتكتب جدول معايرة في الوقت الفعلي. عندما يعود المصراع للفتح، يطرح النواة هذا النمط من التغذية الواردة، مما يمنحك صورة حرارية نظيفة وواضحة.
📚 المراجع والقراءات الإضافية
- معايير الصناعة والشركة المصنعة للإلكترونيات: شركة Shenzhen ChiYi Electronics Co., Ltd.
- العدسات الصناعية والميكانيكا البصرية للأشعة تحت الحمراء: لايت باث تكنولوجيز
- خيارات المنتجات البديلة: تشكيلة متجر التصوير الحراري من بوربل ريفر
- دليل ذو صلة: هل يمكننا تحويل كاميرا عادية إلى كاميرا تصوير حراري؟ من المبتدئين في الأعمال اليدوية إلى حلول التصوير الحراري على المستوى الاحترافي





