وحدة كاميرا حرارية بالجملة: نوى استشعار LWIR عالية الأداء للمصنعين الأصليين والطائرات بدون طيار
9 سبتمبر 2026

دليل دمج مستشعر التصوير الحراري: نوى OEM ورؤية الذكاء الاصطناعي الطرفية
تحتاج المنصات ذاتية التشغيل الحديثة ومعدات الدفاع التكتيكية وأنظمة المصانع القاسية إلى عيون ترى أبعد من الطيف البصري بكثير. إن إدخال مستشعر الأشعة تحت الحمراء طويلة الموجة (LWIR) في منصة طرفية مدمجة هو أمر مختلف تمامًا مقارنة بالتصوير البصري القياسي. مستشعرات RGB القياسية تعد الفوتونات المنعكسة عن السطح. أما ميكروبولومترات LWIR غير المبردة فتقوم بشيء مختلف تمامًا: فهي تلتقط الإشعاع الحراري النقي المتسرب في النافذة الجوية من 8 إلى 14 ميكرومتر. لكن إدخال نواة حرارية OEM ضمن ميزانية SWaP ضيقة (الحجم والوزن والطاقة والتكلفة) — مثل طائرات البحث المسيرة ومركبات التوجيه الآلي في المستودعات وأجهزة مراقبة إنترنت الأشياء الميدانية — يطرح أمامك تحديات كهروضوئية وحرارية وخوارزمية خطيرة. لا يمكنك ببساطة توصيل نواة حرارية بمنفذ USB والتظاهر بأنها كاميرا ويب عادية. إنها مقياس إشعاع تناظري-رقمي دقيق يخرج عن السيطرة إذا تغيرت درجات الحرارة المحيطة، وينحرف مع مرور الوقت، ويصارع التظليل البصري باستمرار.
إليك الخلاصة: الحصول على خرج منخفض الكمون وثابت تمامًا يعني بناء خطة شاملة تغطي توجيه لوحة الدوائر المطبوعة الفيزيائية، واختيار الناقل المناسب (MIPI CSI-2 مقابل USB 3.0)، ومعالجة تصحيح عدم الانتظام (NUC)، واستخراج قيم إشعاعية نظيفة مباشرة عند الطرف. من خلال إقران مصفوفات المستوى البؤري من أكسيد الفاناديوم (VOx) ذات الخطوة الدقيقة مع أنظمة الشرائح المدمجة الحديثة (SoCs) — مثل NVIDIA Jetson Orin أو NXP i.MX8 أو وحدات المعالجة العصبية الطرفية المخصصة — يمكنك تحقيق اندماج متعدد الأطياف في الوقت الفعلي، واكتشاف العيوب تلقائيًا، وتصنيف البشر أو المركبات بعيدة المدى عبر الظلام الدامس أو الغبار الكثيف أو المطر الغزير. يضع هذا المخطط خارطة الطريق الهندسية الكاملة، من تخطيط اللوحة الدقيق إلى استدلال الذكاء الاصطناعي الطرفي.
جدول المحتويات
- 👉 فيزياء مستشعر LWIR من OEM ومعايير اختيار المستشعر
- 👉 التكامل الكهروميكانيكي وتحسين SWaP-C
- 👉 الواجهات الكهربائية وبروتوكولات البيانات منخفضة الكمون
- 👉 المعايرة الإشعاعية وتصحيح عدم الانتظام والتشغيل بدون غالق
- 👉 خطوط أنابيب رؤية الذكاء الاصطناعي الطرفية ومعالجة الصور متعددة الأطياف
- 👉 مقارنة منتجات Purpleriver من نوى LWIR من OEM
- 👉 الأسئلة الشائعة (أسئلة تقنية متعمقة)
فيزياء مستشعر LWIR من OEM ومعايير اختيار المستشعر
إن جعل النواة الحرارية تعمل يتلخص في فهم الفيزياء التي تعمل داخل مصفوفة المستوى البؤري غير المبردة (FPA). تستخدم مستشعرات CMOS المرئية التأثير الكهروضوئي لدفع إلكترونات التكافؤ عبر فجوة نطاق السيليكون إلى نطاق التوصيل. أما المستشعرات الحرارية فلا تعمل بهذه الطريقة إطلاقًا. في النطاق من 8 إلى 14 ميكرومتر، تعمل هذه الكواشف كإسفنجات حرارية مجهرية. الميكروبولومتر هو في الأساس غشاء مقاوم معزول معلق فوق أرضية سيليكون عاكسة بواسطة أرجل دقيقة مصنعة بتقنية الميكرو. يعمل الإشعاع طويل الموجة الوارد على تسخين ذلك الغشاء المعلق، مما يغير مقاومته الكهربائية بناءً مباشرة على مدى سخونة الهدف. تقوم دائرة القراءة المتكاملة (ROIC) بتطبيق جهد انحياز نابض أو تيار عبر البنية، وتقيس التحول الطفيف في المقاومة، وتحول تلك التغيرات بمقاييس الميكرو كلفن إلى أرقام رقمية (DN) عبر محولات تناظرية-رقمية سريعة مدمجة على الشريحة.
1 ميكروبولومترات VOx مقابل a-Si: الحساسية الحرارية والانحراف
في الورشة، أول مفترق طرق حقيقي أمامك هو اختيار كيمياء الثرمستور النشط: أكسيد الفاناديوم (VOx) مقابل السيليكون غير المتبلور (a-Si). هذا الاختيار يحدد حساسيتك الخام، وأرضية ضوضاء 1/f لديك، وعائد التصنيع، ومدى اضطرارك لمكافحة الانحراف الحراري في الميدان.
أكسيد الفاناديوم (VOx): انظر، أغشية VOx الرقيقة هي المعيار بلا منازع للدفاع التكتيكي والفضاء والكبسولات الصناعية عالية الموثوقية. يتميز VOx بمعامل مقاومة حراري مرتفع (TCR)، يقع حوالي −2%/K إلى −3%/K عند درجة حرارة الغرفة (300 كلفن). هذه الاستجابة تتيح لمصفوفات المستوى البؤري VOx تحقيق أرقام فرق درجة الحرارة المكافئ للضوضاء (NETD) قاتلة، وغالبًا ما تنخفض دون 30 مللي كلفن إلى 40 مللي كلفن مع عدسة f/1.0. انخفاض NETD يعني أنك تميز تدرجات حرارية دقيقة، مما يترجم مباشرة إلى حدود أجسام حادة الوضوح ونسب إشارة إلى ضوضاء قوية (SNR) في الوحل منخفض التباين — مثل ليالي الصيف اللزجة، أو عمليات البحر المفتوح، أو الحقول المسطحة الملبدة بالغيوم. علاوة على ذلك، يتميز VOx بضوضاء وميض 1/f أقل بكثير من السيليكون غير المتبلور، مما يبقي انجراف خط الأساس تحت السيطرة على مدى نوبات طويلة.
السيليكون غير المتبلور (a-Si): الميزة الكبرى للسيليكون غير المتبلور هي التوافق مع التصنيع. نظرًا لأنه يمكنك ترسيب a-Si باستخدام خطوط CMOS سيليكون قياسية عالية الحجم، فقد وفر تقليديًا تكاليف دفعات الرقائق. لكنك تتحمل ضربة: ينتج a-Si معامل TCR أضعف (تقريبًا −1.5%/K إلى −2.2%/K) وضوضاء 1/f متأصلة أعلى من مصفوفته الذرية الفوضوية. وبسبب ذلك، تعمل نوى a-Si بانتظام بأرقام NETD أعلى (≥ 50 مللي كلفن عند f/1.0). إذا كانت لديك مشاهد بتغير حراري شبه معدوم، يتحول الخرج إلى عاصفة ثلجية ما لم تضبط ترشيحًا زمنيًا قاسيًا، مما يدمر وضوحك من إطار إلى إطار عند تتبع أهداف سريعة.
2 توسيع الدقة: من مستشعرات مصفوفة 32×24 إلى مصفوفات المستوى البؤري 640×512 و1280×1024
مصفوفات الثرموبيل منخفضة الجودة (32×24 أو 80×60) والميكروبولومترات الاقتصادية (160×120) تؤدي الغرض جيدًا لاستشعار الإشغال الأساسي أو رصد محمل محرك محترق. لكن لاستخراج الأهداف بالذكاء الاصطناعي الطرفي، أو التتبع الجوي بعيد المدى، أو القياسات عالية الدقة، تحتاج إلى كثافة بكسل حقيقية: مصفوفات 640×512 (فئة VGA) أو 1280×1024 (فئة HD).
الدقة تحدد ترددك المكاني على المستوى البؤري، محكومة بمعايير جونسون للكشف والتمييز والتعرف (DRI). لالتقاط ومضة على الشاشة، تحتاج العدسة إلى إسقاط 1.5 زوج خطي على الأقل فوق المظهر الحرج للهدف. رصد نوع الجسم (التمييز) يتطلب 6 أزواج خطية؛ وتحديد ما هو بالضبط (التعرف) يتطلب 12 زوجًا خطيًا. الرياضيات التي تحكم عدد البكسلات الخام التي تسقط على ذلك الهدف بسيطة:
البكسلات على الهدف = (بُعد الهدف [م] × البعد البؤري [مم]) / (المسافة إلى الهدف [م] × تباعد البكسل [ميكرومتر])
لنقل أنك تشغّل طائرة مسيرة محيطية تبحث عن متسلل بشري (عرض حرج: 0.75 م) يقف على بعد 800 متر، يُرى عبر عدسة 25 مم:
- ⚙️ مصفوفة مستوى بؤري قديمة 17 ميكرومتر 320×256: يرتسم الإنسان عبر حوالي 1.37 بكسل. لا يمكنك حتى ضمان الكشف هنا؛ شبكة الذكاء الاصطناعي الطرفي ليس لديها أي فرصة لتصنيف تلك اللطخة الصغيرة.
- ⚙️ مصفوفة مستوى بؤري حديثة 12 ميكرومتر 640×512: يصل الإنسان إلى حوالي 3.90 بكسل. تحقق الكشف بارتياح وتدخل في نطاق وسم الفئة الأساسي.
- ⚙️ مصفوفة مستوى بؤري عالية الكثافة 12 ميكرومتر 1280×1024: يغطي الهدف 7.81 بكسل. الآن يمتلك خط أنابيب الرؤية لديك كثافة التدرج المحلي التي تتطلبها معماريات مثل YOLOv8 أو RT-DETR لتثبيت درجات الثقة.
عندما تضغط تباعدات البكسل من 17 ميكرومتر إلى 12 ميكرومتر أو 8 ميكرومتر، تنهار مساحة سطح كل لوحة ميكروبولومتر صغيرة بشدة. بكسل 12 ميكرومتر يلتقط بالكاد نصف الطاقة الإشعاعية لبكسل 17 ميكرومتر. لمنع NETD من الانفجار، يدفع مصممو المستشعرات عوامل الملء إلى ما بعد 85%، ويضبطون التجاويف الرنانة البصرية بدقة، ويحزمون مراحل تكامل منخفضة الضوضاء للغاية مباشرة في سيليكون القراءة.
يمكن للمهندسين الذين يبحثون عن خيارات جاهزة للإنتاج تقييم عدة تكوينات في كتالوج منتجات Purpleriver, ، الذي يوضح عوامل الشكل، ودرجات تباعد البكسل، والدقات الأساسية.
3 هندسة المسار البصري: الجرمانيوم، الكالكوجينيد، وتأثيرات العدد البؤري
بصريات LWIR لا تشترك في أي شيء مع الزجاج المرئي. الزجاج البصري القياسي من نوع الكراون أو الفلينت مثل BK7 أو السيليكا المنصهرة يتصرف كجدران من الطوب الصلب أمام ضوء 8–14 ميكرومتر، حيث يبتلع الفوتونات الحرارية في أول بضعة ميكرونات من المادة. وهذا يعني أن الإعدادات الحرارية تعتمد على عناصر تحت حمراء غريبة:
الجرمانيوم أحادي البلورة (Ge): الجرمانيوم هو اللاعب الثقيل لزجاج LWIR التكتيكي. إنه يوفر معامل انكسار ضخم (n ≈ 4.003 عند 10.6 ميكرومتر)، مما يعني أن مصممي العدسات يمكنهم إبقاء العناصر رقيقة، والحد من التشوهات الكروية، وتشغيل منحنيات أكثر تسطحًا. لكن ما العيب؟ إنه يتميز بانجراف حراري عنيف في معامل الانكسار (dn/dT ≈ 3.96 × 10⁻⁴ / درجة مئوية)، لذا يفقد التركيز بسرعة مع تغير درجات الحرارة المحيطة. شغّله فوق 100 درجة مئوية وسيسيطر امتصاص الناقلات الحرة، مما يسبب انهيارًا حراريًا يعتم البصرة تمامًا.
زجاج الكالكوجينيد (مثل GASIR وBD6): مواد الكالكوجينيد (مركبات من الكبريت والسيلينيوم والتيلوريوم وعناصر أخرى من المجموعة 16) تحل عدة مشاكل للجرمانيوم. الانكسار أقل (n ≈ 2.5 إلى 2.8)، لكن الانجراف الحراري لمعامل الانكسار (dn/dT) أصغر بكثير. وهذا يفتح الباب أمام التثبيت الحراري البصري الميكانيكي السلبي، مما يحافظ على تركيز حاد عبر نطاق −40 درجة مئوية إلى +85 درجة مئوية دون تروس محركة ثقيلة. والأفضل من ذلك، يمكنك قولبة هذه العدسات بدقة لخفض تكاليف التجميع في حمولات الطائرات المسيرة.
حقيقة العدد البؤري: الطاقة الضوئية التي تصل إلى الميكروبولومتر غير المبرد تتناقص مع مربع العدد البؤري للعدسة:
E_sensor ∝ 1 / (4 × (f/#)²)
استبدال عدسة f/1.0 بعدسة f/1.4 يخفض تدفق الفوتونات الحرارية إلى النصف تقريبًا بنسبة 50%. على ميكروبولومتر غير مبرد، يضاعف ذلك NETD على مستوى النظام. نواة مصنفة عند 35 mK خلف زجاج f/1.0 تعمل أقرب إلى 70 mK عندما تُجبر على النظر عبر فتحة f/1.4. يجب على ROIC رفع الكسب التناظري للتعويض، مما يرفع أرضية الضوضاء ويقتل دقة الكشف في المراحل اللاحقة.
التكامل الكهروميكانيكي وتحسين SWaP-C
نوى الميكروبولومتر غير المبردة هي أدوات حرارية حساسة. نظرًا لعدم وجود مبردات تبريدية، تنجرف مصفوفات المستوى البؤري مع درجة حرارة هيكل الكاميرا. الحرارة المتسربة من معالج حافة أو مشغل محرك أو مصدر طاقة تخلق تدرجات حرارية غير متساوية عبر شريحة الميكروبولومتر، مما يفسد المعايرة الإشعاعية ويرسم أنماطًا شبحية عبر الإطار.
1 الغلاف الميكانيكي ونمذجة المشتت الحراري
عند تركيب نواة OEM في كبسولات طائرات مسيرة ضيقة أو رؤوس فحص صغيرة، فإن العزل الحراري والميكانيكي الصارم غير قابل للتفاوض:
العزل الحراري عن محركات الحوسبة: لا تقم أبدًا بتركيب نواة غير مبردة مباشرة على لوحة تشغل SoC ذكاء اصطناعي ساخن (مثل NVIDIA Jetson Orin NX أو RK3588)، والذي يمكن أن يضخ 10 واط إلى 25 واط تحت الحمل الثقيل. ستغمر حرارة الحوسبة المتغيرة هذه غلاف النواة الحرارية في موجات حرارية ديناميكية. لا تستطيع خوارزميات تصحيح عدم الانتظام المصنعية (NUC) مواكبة التدرجات الحرارية الاتجاهية، مما يؤدي إلى التظليل، والانجراف الدائري، وفقدان المعايرة الإشعاعية.
التشتيت الحراري الهيكلي: قم بتثبيت النواة على هيكل صلب مخصص. قم بتصريف الحرارة بعيدًا عن غلاف النواة إلى الإطار الرئيسي باستخدام وسادات فجوة حرارية عالية التوصيل أو صفائح جرافيت مرنة بمعدل ≥ 5 واط/م·كلفن. هدف التصميم الخاص بك: منع الغلاف الخارجي للنواة من الانجراف بسرعة أكبر من 0.5 درجة مئوية في الدقيقة. إن الحفاظ على التحولات الحرارية بطيئة وثابتة يسمح للثرمستورات المدمجة بإجراء تصحيحات إزاحة متعددة الحدود دون اهتزاز الصورة.
العزل الميكانيكي: أغشية الميكروبولومتر وأذرع الجسر حساسة للاهتزاز الشديد. التوافقيات الصادرة عن المحركات عالية السرعة أو قعقعة علبة التروس المباشرة (عادة من 50 هرتز إلى 500 هرتز) تسبب رنينًا ميكروفونيًا في القراءة التناظرية. يمكن ترويض ذلك بوضع حامل النواة على حلقات تخميد من السيليكون أو عوازل مطاطية مضبوطة خصيصًا لإخماد الترددات الأساسية لمحركاتك.
2 الوصلات البينية الدقيقة والتوجيه عالي السرعة بين اللوحات
تعتمد النوى المصغرة الحديثة على موصلات ميزانين عالية الكثافة للفيديو الرقمي عالي السرعة وناقلات التحكم منخفضة السرعة وخطوط التيار المستمر النظيفة. اختيار العتاد وتوجيه المسارات بشكل نظيف هو ما يحدد نجاح المشاريع أو تعثرها:
موصلات الميزانين: الرؤوس الدبوسية الرخيصة ترتخي أو تتآكل تحت الاهتزاز الميداني والدورات الحرارية. التزم بالعتاد الصناعي المثبت ميدانيًا ذي الخطوة الدقيقة مثل هيروس إلكتريك (سلسلة DF40 أو DF12 عالية الكثافة) أو خيارات عالية الثبات من موليكس (مثل SlimStack بخطوة 0.40 مم). تتميز بنقاط تلامس مزدوجة لمنع انقطاع الإشارة تحت الصدمات عالية التسارع ومستويات أرضية مدمجة لحماية الخطوط عالية السرعة من الترددات الراديوية المحيطة.
قواعد تخطيط ثنائي الفينيل متعدد الكلور وسلامة الإشارة: عند توجيه مسارات MIPI CSI-2 أو مسارات USB 3.0 بين النواة واللوحة المضيفة:
- ⚙️ ثبّت المعاوقة التفاضلية بدقة عند 100 أوم ± 10% (50 أوم أحادي الطرف) عبر كامل مسار التتبع.
- ⚙️ حافظ على انحراف الأزواج الداخلية أقل من 0.15 مم (حوالي 1 بيكو ثانية من تأخير الانتشار) لمنع تحويل الضوضاء من الوضع التفاضلي إلى الوضع المشترك.
- ⚙️ وجّه الأزواج عالية السرعة مباشرة فوق مستوى أرضي غير منقطع. لا تقفز أبدًا بمسار عبر مستوى منقسم أو حدود طاقة؛ فهذا يخلق حلقات أرضية عالية التردد تنقل نفايات التبديل الرقمي مباشرة إلى الانحياز التناظري الحساس للنواة.
- ⚙️ نظّف قضبان الطاقة المغذية لانحياز ROIC (V_BIAS، V_ANA) باستخدام منظمات LDO مخصصة فائقة الانخفاض في الضوضاء بنسبة رفض تموج مصدر الطاقة (PSRR) أكبر من 70 ديسيبل عند 100 كيلوهرتز. التموج في الجهد هنا يؤدي إلى تخطيط أفقي عبر الإطار الحراري.
الواجهات الكهربائية وبروتوكولات البيانات منخفضة الكمون
اختيار الناقل الفيزيائي يحدد السقف لزمن انتقال الإطار وحمل وحدة المعالجة المركزية ومشاكل التوجيه وإجمالي استهلاك الطاقة.
| بروتوكول الواجهة | أقصى إنتاجية للبيانات | تعقيد تصميم العتاد | العبء على وحدة المعالجة المركزية المضيفة | MIPI CSI-2 الرقمي | أقصى طول للمسار / الكابل | البنية المدمجة المستهدفة |
|---|---|---|---|---|---|---|
| MIPI CSI-2 (D-PHY) | 5 إلى 2.5 جيجابت في الثانية لكل مسار | مرتفع (ثنائي الفينيل متعدد الكلور صلب-مرن، أزواج متطابقة) | شبه معدوم (DMA مباشر إلى معالج إشارات الصور في SoC) | أقل من 5 مللي ثانية (حتمي) | < 15 سم | NVIDIA Jetson، NXP i.MX8، Qualcomm RB5 |
| USB 3.0 / USB-C | 0 جيجابت في الثانية (SuperSpeed الجيل الأول) | منخفض (كابلات / طبقات فيزيائية قياسية) | منخفض إلى متوسط (حزمة UVC في النواة) | 15 – 30 مللي ثانية | أقل من 3 أمتار | أجهزة الكمبيوتر الصناعية المدمجة، النماذج الأولية الطرفية السريعة |
| CMOS المتوازي / DVP | حتى 150 ميجاهرتز ساعة بكسل | متوسط (توجيه ناقل عريض: 18-24 خطًا) | منخفض (منفذ فيديو عتادي مباشر) | أقل من 5 مللي ثانية (حتمي) | أقل من 10 سم | FPGAs مخصصة، Microchip، STM32MP1 |
| GigE Vision | 0 إلى 10.0 جيجابت في الثانية | مرتفع (مغناطيسيات، طبقة فيزيائية، طاقة) | متوسط (تحليل حزم مقبس UDP) | 20 – 50 مللي ثانية | حتى 100 متر | بنية أرضية المصنع، الفرز الذكي |
1 MIPI CSI-2 مقابل DVP المتوازي مقابل USB 3.0 Type-C
MIPI CSI-2 (الواجهة التسلسلية للكاميرا): لتطبيقات الذكاء الاصطناعي الطرفي، يعتبر MIPI CSI-2 الفائز الواضح. بتشغيل مسارات الساعة والبيانات التفاضلية عبر الطبقة الفيزيائية D-PHY، ينقل إطارات خام غير مضغوطة 14-بت أو 16-بت مباشرة إلى ذاكرة SoC عبر الوصول المباشر للذاكرة (DMA). نظرًا لأن استقبال الإطارات يتم في السيليكون، ينخفض استخدام وحدة المعالجة المركزية المضيفة إلى لا شيء تقريبًا. يبقى زمن الانتقال حتميًا وصغيرًا (< 5 مللي ثانية)، وهو أمر حيوي عند توجيه روبوتات عالية السرعة أو تحليق طائرة بدون طيار على ارتفاع منخفض عبر العوائق.
USB 3.0 / USB-C: 1 MIPI CSI-2 مقابل DVP المتوازي مقابل USB 3.0 Type-C.
بالنسبة لتطبيقات الذكاء الاصطناعي الطرفية، فإن MIPI CSI-2 هو الفائز الواضح. من خلال تشغيل خطوط الساعة والبيانات التفاضلية عبر الطبقة الفيزيائية D-PHY، فإنه يبث إطارات خام غير مضغوطة بعمق 14 بت أو 16 بت مباشرة إلى ذاكرة SoC عبر الوصول المباشر للذاكرة (DMA). ونظرًا لأن استقبال الإطارات يتم في العتاد، ينخفض استخدام وحدة المعالجة المركزية المضيفة إلى لا شيء تقريبًا. ويظل زمن الوصول حتميًا وصغيرًا (< 5 مللي ثانية)، وهو أمر حيوي عند توجيه الروبوتات عالية السرعة أو تحليق طائرة بدون طيار على ارتفاع منخفض عبر العوائق. USB 3.0 / USB-C:.
نوى USB (مثل نواة Purpleriver Mini 640 USB) هي أدوات عمل موثوقة للتكامل والنشر السريع على أجهزة الكمبيوتر الصناعية القياسية (IPCs). تعمل هذه النوى عبر فئة الفيديو USB القياسية (UVC) أو نقاط النهاية المجمعة المخصصة، وهي قابلة للتوصيل والتشغيل عبر Linux وWindows وROS. أما المقايضة فهي مجموعة برامج تشغيل وحدة التحكم المضيفة: فهي تُدخل تشويشًا طفيفًا في الحزم وتضيف زمن وصول يتراوح بين 15 مللي ثانية و30 مللي ثانية، مما يستبعدها من التحكم في الحركة ذات الحلقة المغلقة الحساسة للميكروثانية.
في أنظمة Linux المدمجة، يتطلب التعامل النظيف مع الإطارات الحرارية إطار عمل برنامج التشغيل Video4Linux2 (V4L2) إلى جانب واجهة برمجة تطبيقات Media Controller، مدعومًا برابط I2C أو SPI خارج النطاق لأوامر التهيئة:
تهيئة صيغ القياس الإشعاعي الأصلية: تلتقط الكاميرات المرئية بيانات YUYV أو RGB أو Bayer المعبأة. تقدم النوى الحرارية قيمًا خامًا غير معايرة أو بيانات درجة حرارة خطية عبر أعداد صحيحة 14-بت أو 16-بت لكل بكسل. تأكد من أن برنامج التشغيل الخاص بك يطلب ويدعم إطارات التدرج الرمادي الأصلية 16-بت:
#define V4L2_PIX_FMT_Y16 v4l2_fourcc('Y', '1', '6', ' ') /* تدرج رمادي 16-بت */
إذا قمت عن طريق الخطأ بإعداد برنامج تشغيل V4L2 الخاص بك للتدرج الرمادي القياسي 8-بت (V4L2_PIX_FMT_GREY)، فسيسقط المخزن المؤقت للنواة نصف البتات الخاصة بك على الأرض. هذا يدمر النطاق الديناميكي الخاص بك ويمحو الفروق الدقيقة في درجات الحرارة التي تحتاجها للقياس الإشعاعي.
نقل الذاكرة بدون نسخ: دفع فيديو حراري 16-بت بدقة 1280×1024 ومعدل 60 هرتز يستهلك عرض النطاق الترددي للذاكرة بسرعة. للحفاظ على وحدة المعالجة المركزية الخاصة بك حرة لمهام الذكاء الاصطناعي، قم بتهيئة مخازن الالتقاط المؤقتة باستخدام V4L2_MEMORY_MMAP أو V4L2_MEMORY_DMABUF. يتيح هذا لمكدسات المعالجة اللاحقة—OpenCV أو NVIDIA DeepStream أو محرك TensorRT مخصص—التقاط مخازن الإطارات المؤقتة مباشرة دون نسخ ذاكرة مكلفة عبر مساحة النواة.
المعايرة الإشعاعية وتصحيح عدم الانتظام والتشغيل بدون غالق
كل بكسل منفرد في مصفوفة الميكروبولومتر هو مقاوم غشاء رقيق معزول ومصنع بدقة متناهية مع اختلافات طفيفة في المقاومة الحرارية والاستجابة. بدون تصحيح فوري في الوقت الفعلي، يبدو الإطار الخام مثل التشويش على تلفاز أنبوبي قديم، مغطى بضوضاء النمط الثابت (FPN).
1 تصحيح المجال المسطح (FFC) والموثوقية الميكانيكية للغالق
الطريقة القياسية لقتل نمط الضوضاء هذا هي تصحيح المجال المسطح (FFC). يضبط FFC متغيرين متميزين: فروق الكسب لكل بكسل وانجراف الإزاحة لكل بكسل.
تقليديًا، يعتمد FFC على مجداف غالق ميكانيكي داخلي مطلي بطبقة نهائية سوداء باعثة. كل بضع دقائق، يحرك ملف لولبي المجداف أمام مصفوفة المستوى البؤري (FPA) لجزء من الثانية. يأخذ النواة عينات من مرجع درجة الحرارة الموحد هذا ويعيد حساب قيم الإزاحة الخاصة به:
Y_المصحح(i, j) = الكسب(i, j) × [ X_الخام(i, j) − الإزاحة(i, j) ]
في الميدان، يقدم هذا المجداف عدة مقايضات هندسية:
- ⚙️ تجميد الإطار: عندما يسقط هذا الغالق، يتوقف بث الفيديو لمدة 200 مللي ثانية إلى 1000 مللي ثانية. إذا كنت تتعقب جسمًا بسرعة عالية، يمكن أن يكسر هذا الانقطاع قفل الهدف. تحتاج مجموعة البرامج الخاصة بك إلى تتبع تنبؤي (مثل مرشح كالمان) لحمل حالات الهدف عبر التوقف المؤقت.
- ⚙️ تآكل المشغل: الملفات اللولبية هي أجزاء ميكانيكية متحركة. تصل عادةً إلى الحد الأقصى بين 500,000 و2,000,000 دورة، ولا تحب الاهتزاز الشديد أو ظروف التجمد.
- ⚙️ الاستغناء عن الغالق: التطبيقات عالية الموثوقية تتخطى المجداف الميكانيكي تمامًا. النوى بدون غالق تشغل تصحيح عدم التجانس القائم على المشهد (SBNUC) مقترنًا بقياسات درجة الحرارة عن بعد من الثرمستورات المدمجة عبر أسطوانة العدسة والهيكل ودائرة القراءة المتكاملة (ROIC). تضبط البرامج الثابتة الإزاحات في الوقت الفعلي، مما يوفر دفق فيديو مستمر بدون تجميد.
2 المعايرة ثنائية النقاط ومعادلات القياس الإشعاعي على مستوى البكسل
النوى الإشعاعية الحقيقية تقيس درجات حرارة المشهد الدقيقة بدلاً من مجرد التباين النسبي. تحويل القيم الخام 14-بت أو 16-بت إلى درجات مئوية فيزيائية فعلية يتطلب حل نموذج النقل الإشعاعي الكامل بالأشعة تحت الحمراء:
DN_المقاس = R × [ ε × L(T_الجسم) + (1 − ε) × L(T_المنعكس) + τ_الغلاف_الجوي × L(T_الغلاف_الجوي) ] + DN_الإزاحة
إليك العوامل الرئيسية المؤثرة:
- ⚙️ ε (انبعاثية الهدف): مدى كفاءة السطح في إصدار طاقة الأشعة تحت الحمراء مقارنةً بالجسم الأسود المثالي (0.0 ≤ ε ≤ 1.0). تتمتع المعادن العارية المصقولة بانبعاثية رديئة للغاية (ε ≈ 0.05 إلى 0.15) وتتصرف مثل مرايا الأشعة تحت الحمراء، فتعكس الحرارة المحيطة. أما جلد الإنسان والطلاءات غير اللامعة والبلاستيك فلها انبعاثية عالية (ε ≈ 0.95 إلى 0.98)، مما يجعل قراءتها مباشرة.
- ⚙️ L(T): الإشعاعية الطيفية المحسوبة باستخدام قانون بلانك للإشعاع عبر نطاق 8 إلى 14 ميكرومتر.
- ⚙️ T_المنعكس: درجة حرارة الخلفية المنعكسة عن الهدف والداخلة إلى عدستك.
- ⚙️ τ_الغلاف الجوي: عامل النفاذية الجوية، الذي ينخفض عبر المسافات الطويلة أو في الرطوبة العالية بسبب امتصاص بخار الماء المحمول جوًا.
- ⚙️ R: الاستجابة الكهروضوئية للنواة، وتُضبط في المصنع باستخدام آبار معايرة الجسم الأسود.
إذا كنت تُعد تجهيزات دقيقة تعتمد على بيانات معايرة العدسة إلى المستشعر، فراجع الإعدادات المستخدمة في حلول عدسات Mini2 بدقة 640×512 لترى كيف تُطابق الأطوال البؤرية المتنوعة مع المستشعرات.
خطوط أنابيب رؤية الذكاء الاصطناعي الطرفية ومعالجة الصور متعددة الأطياف
يتطلب تشغيل الشبكات العصبية على صور حرارية خام سلسلة معالجة مسبقة متعمدة. فمعظم شبكات كشف الأجسام مبنية لصور RGB قياسية 8-بت بثلاث قنوات مع وفرة من التفاصيل النسيجية. أما إدخال بيانات 14-بت خام غير معايرة ذات مدى ديناميكي عالٍ مباشرةً إلى محرك الاستدلال فيؤدي إلى انهيار التدرجات وفقدان الحواف وانخفاض درجات الثقة.
1 المعالجة المسبقة: من البيانات الخام 14-بت/16-بت إلى AGC وCLAHE بصيغة 8-بت
يُنتج محول ADC للميكروبولومتر غير المبرد 14 بتًا من المدى الديناميكي لكل بكسل، ما يمثل 16,384 قيمة مميزة. لكن نماذج الذكاء الاصطناعي المدمجة تتوقع قيمًا 8-بت (من 0 إلى 255). لا يمكنك ببساطة القسمة على 64؛ فذلك يسحق تفاصيل هدفك. خلفية السماء الباردة عند −30 °C ستبتلع المدى الديناميكي، وتضغط كل ما يحدث على الأرض في نطاق ضيق منخفض التباين من البكسلات الداكنة.
للاحتفاظ بالتفاصيل الحرجة للاستدلال، استخدم خط أنابيب ضغط مدى ديناميكي تكيفي:
معادلة المدرج التكراري المحدودة بالهضبة (PEH): تميل معادلة المدرج التكراري القياسية إلى تضخيم ضوضاء الخلفية في المشاهد ذات درجات الحرارة الموحدة (مثل المياه المفتوحة أو الألواح الخرسانية). تحدد معادلة الهضبة سقفًا قصيًا لصناديق المدرج التكراري الفردية. ويُوزع أي فائض بالتساوي عبر المدى الديناميكي، مما يمنع المساحات الكبيرة المسطحة من استهلاك الطيف 8-بت المتاح.
معادلة المدرج التكراري التكيفية المحدودة التباين (CLAHE): تعالج CLAHE الإطارات في رقع محلية (عادةً بلاطات 8×8 أو 16×16 بكسل). تعمل معادلة التباين محليًا على شحذ الحواف وإبراز كتل المحركات الدافئة وإظهار الصور الظلية البشرية دون إغراق المدى الديناميكي العام.
الترشيح الثنائي الحافظ على الحواف: تُظهر الميكروبولومترات ضوضاء مكانية عالية التردد أكثر من مستشعرات الصور المرئية. إن تشغيل مرشح ثنائي أو موجّه سريع قبل ضغط النطاق الديناميكي يزيل ضوضاء البكسل العشوائية مع الحفاظ على الحواف الحرارية الهيكلية واضحة لكاشفك.
2 استدلال التعلم العميق: YOLOv8 / RT-DETR مع دمج الحراري وRGB
غالبًا ما تشغّل محاور الطائرات بدون طيار الذاتية، والأبراج الأمنية، والروبوتات الصناعية إعدادات متعددة الأطياف: إقران نواة LWIR بكاميرا RGB. عند نشر شبكات الوقت الفعلي مثل YOLOv8 أو RT-DETR على منصة مدمجة مثل NVIDIA Jetson Orin NX باستخدام TensorRT، لديك ثلاثة خيارات معمارية رئيسية:
الدمج المبكر: يتم تشويه التغذية الحرارية عبر مصفوفات الهوموغرافيا للمحاذاة مع منظور الكاميرا المرئية. تُدمج القناة الحرارية المسجلة مباشرة مع صورة RGB، مما ينشئ موتر إدخال رباعي القنوات (RGB-T) لعمود شبكة واحد. يُبقي هذا النهج الحمل الحسابي منخفضًا، لكنه يتطلب محاذاة ميكانيكية دقيقة. يمكن أن يؤدي خطأ اختلاف المنظر بين العدسات عبر أعماق متفاوتة إلى تدهور أداء الكشف.
الدمج المتأخر: يشغّل هذا الإعداد نموذجين مستقلين في وقت واحد: أحدهما يعالج إطارات حرارية 8-بت معالجة، والآخر يعالج فيديو RGB المرئي. تُدمج صناديق الإحاطة الناتجة والفئات ومستويات الثقة في مرحلة لاحقة باستخدام كبح غير أقصى متعدد الأطياف (NMS) أو نماذج بايزية. الفائدة الواضحة هي التكرار: إذا أعما الغبار أو الدخان الكاميرا المرئية، يستمر الفرع الحراري في التتبع. الجانب السلبي: الأعمدة المزدوجة تضاعف تقريبًا حمل الحساب وعرض النطاق الترددي للذاكرة.
دمج الميزات متوسط المستوى: هذا هو أحدث ما توصل إليه الكشف متعدد الأطياف حاليًا. تمر المدخلات المرئية والحرارية عبر طبقات استخراج ميزات أولية منفصلة. في المراحل المتوسطة (مثل مستويات هرم الميزات P3 وP4 وP5)، تتبادل كتل الانتباه المتقاطع الإشارات المكانية والسياقية بين التيارين. يُبرز التيار الحراري البصمات الحرارية (كاشفًا الأصول المموهة أو الأفراد المختبئين)، بينما يضيف تيار RGB العلامات السطحية الدقيقة والأنسجة. تمر الميزات المدمجة إلى رأس كشف مشترك، مما يحقق دقة تصنيف عالية حتى في الظروف الصعبة.
مقارنة منتجات Purpleriver من نوى LWIR من OEM
لمساعدة المهندسين ومهندسي النظم على اختيار النواة المناسبة لتطبيقهم، يبرز الجدول أدناه نواتين LWIR من الدرجة الإنتاجية من Purpleriver. تغطي هاتان الوحدتان احتياجات تكامل مميزة: تغليف فائق الصغر ومنخفض الطاقة للأنظمة الجوية، وتصوير عالي الدقة للمراقبة بعيدة المدى والقياس.
| معلمة المواصفة | وحدة LWIR غير مبردة USB مصغرة 640×512 | كاميرا عالية الدقة غير مبردة 1280×1024 |
|---|---|---|
| معمارية الكاشف | مصفوفة مستوية بؤرية بمقياس ميكروبولومتر VOx غير مبرد | ميكروبولومتر VOx عالي الكثافة غير مبرد |
| دقة المصفوفة | 640 × 512 بكسل (640 × 480 اختياري) | 1280 × 1024 بكسل (LWIR عالي الدقة) |
| الأبعاد المادية | بصمة فائقة الصغر 21 مم × 21 مم | غلاف صناعي قياسي مقوّى |
| تكوينات العدسة البصرية | 5 مم، 9 مم، 13 مم، 18 مم، 35 مم، 50 مم، 75 مم، 100 مم، 150 مم | عدسة قياسية 25 مم دقيقة غير حرارية |
| واجهات العتاد | USB (توصيل وتشغيل UVC قياسي)، تسلسلي OEM | واجهة/ناقل صناعي رقمي عالي السرعة |
| القدرة على التكيف البيئي | مرونة عالية ضد الصدمات، محسّنة لمحاور الطائرات بدون طيار | غلاف حماية بيئية صناعي |
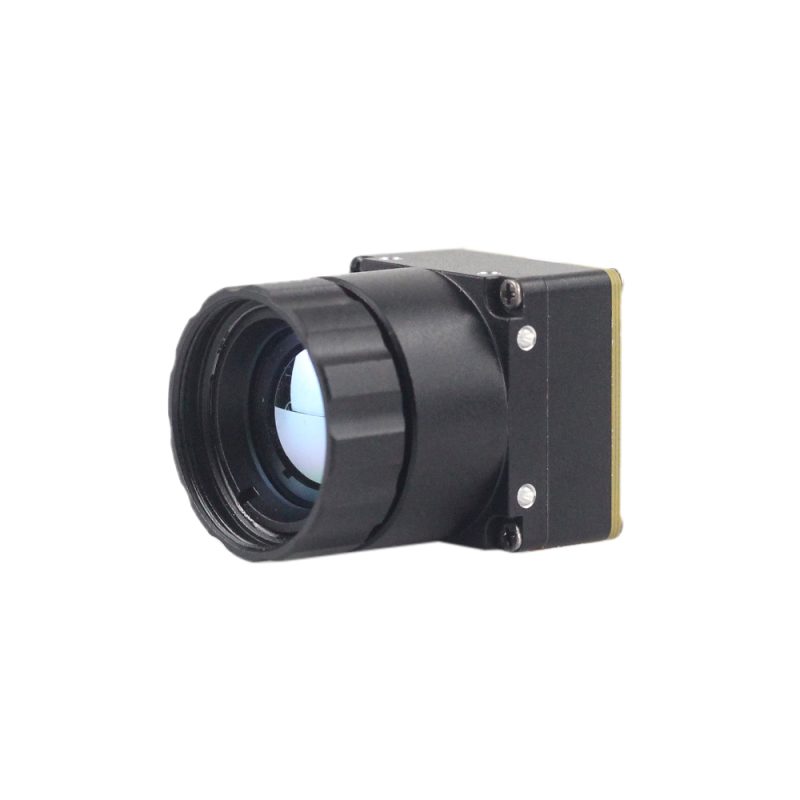
ملف المنتج: وحدة نواة كاميرا حرارية LWIR غير مبردة USB مصغرة 640*512
الـ وحدة نواة كاميرا تصوير حراري مصغرة غير مبردة LWIR USB بدقة 640*512 هي نواة تصوير حراري فائقة الصغر مصممة خصيصًا للحمولات الجوية المقيدة بـ SWaP، والبصريات الدفاعية المحمولة، والروبوتات. تتميز بعامل شكل فائق الصغر يبلغ 21 مم × 21 مم فقط، وتتكامل هذه الوحدة بسلاسة في المحاور الدقيقة المشابهة لمنصات DJI دون تجاوز ميزانيات وزن الحمولة.
يوفر النواة عرضًا حراريًا حادًا وواضحًا مع استهلاك منخفض للطاقة وكفاءة تكلفة عالية. وهو يدعم دقة أصلية تبلغ 640×512 (مع وضع دقة 640×480 اختياري) ويتميز بمرونة بصرية استثنائية، حيث يدعم مجموعات عدسات ذات تركيز ثابت قابلة للتبديل تشمل 5 مم، و9 مم، و13 مم، و18 مم، و35 مم، و50 مم، و75 مم، و100 مم، و150 مم. كما تعمل واجهة USB الخاصة به على تبسيط التكامل البرمجي على أنظمة Linux المدمجة وAndroid وWindows، مع تقديم أداء مستقر وقدرة قوية على التكيف البيئي تحت الاهتزازات القاسية وتقلبات درجات الحرارة المحيطة الواسعة.

ملف المنتج: كاميرا LWIR للتصوير الحراري عالية الدقة غير المبردة 1280*1024
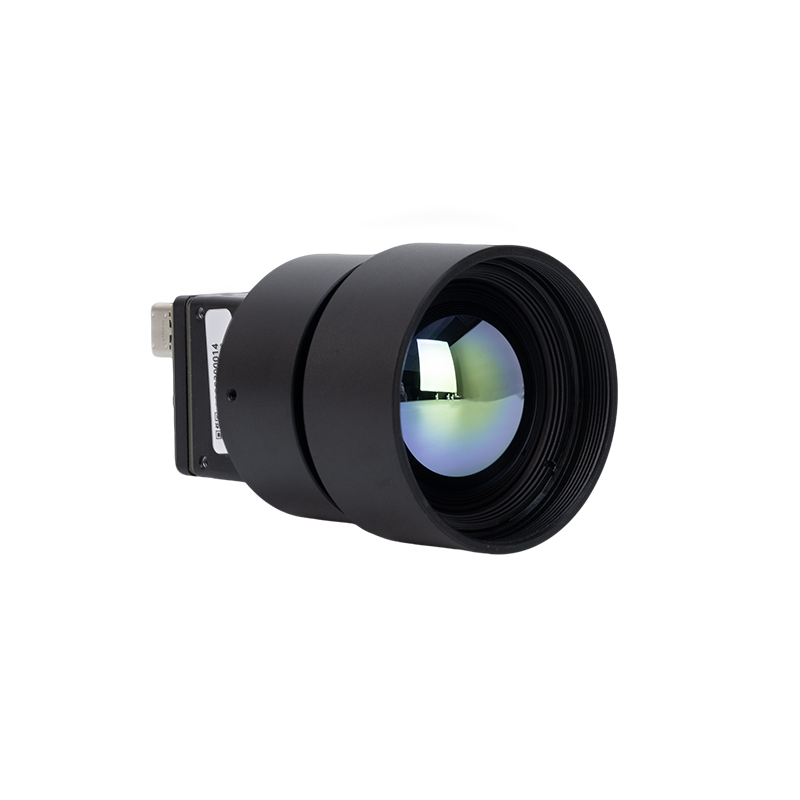
الـ كاميرا تصوير حراري عالية الدقة غير مبردة بالأشعة تحت الحمراء 1280*1024 LWIR مصممة لتحديد الأهداف الفضائية بعيدة المدى، وأمن المحيط الآلي، وفحص درجة حرارة الجسم المرتفعة، والتحكم الدقيق في العمليات الصناعية. وبفضل مصفوفة المستوى البؤري غير المبردة بدقة 1280×1024 ميجابكسل، يوفر نواة الكاميرا هذه كثافة بكسل تبلغ أربعة أضعاف نوى VGA القياسية، مما يلتقط التدرجات الحرارية الدقيقة والهياكل الفيزيائية الدقيقة على مسافات تشغيلية بعيدة.
تأتي الوحدة مزودة بمجموعة عدسات جرمانيوم دقيقة معايرة 25 مم غير حرارية، مما يقلل من إزالة التركيز الحراري عبر نطاقات التشغيل الصناعية. وتوفر مصفوفة كاشف VOx عالية الدقة صورًا نظيفة وحساسية عالية، مما يجعلها مرشحًا مثاليًا للتكامل مع بنى الذكاء الاصطناعي الطرفي المتقدمة، وأنظمة التتبع عالية النطاق الترددي، وخطوط أنابيب التصنيف بالتعلم العميق.
لفحص إجراءات معايرة خط الإنتاج، ومقاييس الغرفة النظيفة البصرية، وضوابط الجودة البصرية الميكانيكية، راجع حول فريقنا الهندسي نظرة عامة.
الأسئلة الشائعة (أسئلة تقنية متعمقة)
كيف أتغلب على قيود SWaP (الحجم والوزن والطاقة) عند دمج المستشعرات الحرارية في الطائرات بدون طيار أو الأجهزة الطرفية المدمجة؟
لماذا يجب علينا الترقية من مستشعرات الهواة منخفضة الدقة (مثل 32×24) إلى وحدات LWIR الصناعية 640×512 أو 1280×1024؟
ما الدعم البرمجي والبروتوكولي المطلوب لدمج وحدات التصوير الحراري في خطوط أنابيب الرؤية المخصصة؟
V4L2_PIX_FMT_Y16) باستخدام مخازن مؤقتة معينة بالذاكرة (V4L2_MEMORY_MMAP) لبث بيانات إشعاعية خام غير مضغوطة 14-بت أو 16-بت مباشرة إلى ذاكرة النظام عبر DMA بدون نسخ. للتحكم في الكاميرا، تتطلب حزمة البرامج قناة تحكم تسلسلية خارج النطاق عبر I2C أو SPI أو منفذ COM افتراضي عبر USB، مما يتيح للبرنامج المضيف تشغيل تصحيح المجال المسطح (FFC) وضبط أوضاع الكسب الإلكتروني والاستعلام عن درجات حرارة الثرمستورات الداخلية. على مستوى التطبيق، تتفاعل أطر العمل بلغة C++ أو بايثون مع البث باستخدام OpenCV أو GStreamer أو NVIDIA DeepStream/TensorRT. عادةً ما يقسم خط الأنابيب البرمجي البث الوارد إلى فرعين: يطبق أحدهما معادلة الهضبة أو CLAHE لضغط الإطارات 14-بت إلى موترات 8-بت لاستدلال الشبكة العصبية، بينما يعالج فرع موازٍ القيم الإشعاعية 16-بت باستخدام صيغ معايرة مبنية على قانون بلانك لحساب درجات حرارة السطح بدقة.
عند إحكام إغلاق نواة حرارية غير مبردة داخل علبة مقاومة للطقس IP67/IP68، يكون التصميم الحراري السلبي حاسمًا لإيقاف الانحراف الحراري الأساسي وتدهور الصورة. لا تحتاج الميكروبولومترات إلى مبردات نشطة، لكن ASIC الصورة المدمجة ومشفرات الفيديو الشبكية تستهلك بين 1.0 واط و 2.5 واط أثناء التشغيل. في صندوق محكم ضيق بدون تدفق هواء، تخلق الحرارة الداخلية المحتبسة نقاطًا ساخنة عبر هيكل النواة ومصفوفة المستوى البؤري. تؤدي هذه التدرجات الحرارية الموضعية إلى خلل في قراءات درجة الحرارة الإشعاعية وتزيد من ضوضاء المستشعر، مما يقلل من حساسية NETD الفعالة لديك. لحل هذا، صمم مسارات مباشرة لتبديد الحرارة المعدنية—مثل كتلة باردة من الألومنيوم أو النحاس مقترنة بوسادات فجوة عالية التوصيل—تربط اللوحة الحرارية للوحدة مباشرة بالغلاف المعدني الخارجي. هذا يحول كامل الهيكل الخارجي إلى مشتت حراري كبير. أيضًا، تجنب تركيب أجزاء عالية الطاقة (مثل أجهزة الراديو RF أو محولات الطاقة الساخنة) بجوار النواة البصرية مباشرة للحفاظ على استقرار الظروف الحرارية عبر المستشعر.
- المعيار الصناعي: موصلات الميزانين الدقيقة — هيروس إلكتريك
- المعيار الصناعي: حلول الربط عالية الكثافة من لوح إلى لوح — موليكس
- دليل ذو صلة: عوامل الشكل والبصريات للنوى غير المبردة — كتالوج منتجات Purpleriver
- دليل ذو صلة: بصريات دقيقة للمستشعرات المصغرة — حلول عدسات Mini2 بدقة 640×512
- دليل ذو صلة: معايير التصنيع والهندسة البصرية الميكانيكية — حول فريقنا الهندسي