








اختيار نواة الكاميرا الحرارية المناسبة للصيانة التنبؤية: دليل OEM
9 أكتوبر 2026
وحدة كاميرا حرارية لكشف الحرائق: أنوية OEM للطائرات المسيّرة وأنظمة الإنذار المبكر
10 أكتوبر 2026
أفضل وحدة حرارية لكاميرا المراقبة: دليل التكامل والاختيار لمصنعي المعدات الأصلية
لقد تجاوزت المراقبة المحيطية الآلية وحماية البنية التحتية الحيوية بشكل حاسم أنظمة الكاميرات التقليدية المعتمدة على الضوء المرئي والأشعة تحت الحمراء القريبة (NIR) المزودة بإضاءة. ففي عمليات النشر الخارجية العملية، تتسبب الظروف الجوية المعاكسة—مثل الضباب الإشعاعي الكثيف، والضباب البحري، والأمطار الغزيرة، والعواصف الترابية المحملة بالجسيمات، والدخان الصناعي—في تشتت رايلي ومي الشديد عبر الأطوال الموجية المرئية. وتؤدي ظواهر التشتت هذه إلى إضعاف تباين المشهد البصري بشكل كبير، مما يعمي مستشعرات الأجهزة المقترنة بالشحنات (CCD) وأشباه الموصلات المعدنية المؤكسدة التكميلية (CMOS) القياسية. وعندما يتدهور المدخل البصري، تعاني محركات الرؤية الحاسوبية القائمة على القواعد وبنى تحليلات الفيديو بالتعلم العميق الآلية (VAA) من معدلات إنذار كاذب غير مقبولة أو حالات فشل كارثية في الاكتشاف. إن دمج وحدة حرارية غير مبردة تعمل بالأشعة تحت الحمراء طويلة الموجة (LWIR) لكاميرا المراقبة يتجاوز هذه القيود الفيزيائية تمامًا. فبدلاً من التقاط الضوء المحيط أو الاصطناعي المنعكس، يقيس الميكروبولومتر العامل بالأشعة تحت الحمراء طويلة الموجة مباشرةً الإشعاع الحراري للجسم الأسود المنبعث من جميع المواد الفيزيائية في النطاق الطيفي من 8 إلى 14 ميكرومتر (µm)، مما يوفر توقيعات تباين متسقة وقابلة للتنفيذ عبر النهار والظلام الدامس والعوائق الكثيفة.
بالنسبة لمصنعي المعدات الأصلية (OEMs) ومقاولي الدفاع ومكاملي أنظمة كاميرات المراقبة ومهندسي الرؤية المدمجة، فإن تحديد نواة التصوير الحراري المثلى يمثل تحديًا هندسيًا متعدد الأوجه. إذ تتجاوز عملية الاختيار بكثير مجرد اختيار دقة العرض. يجب على الفرق الهندسية أن توازن بدقة بين فيزياء الكاشف—مثل ثيرمستورات الأغشية الرقيقة من أكسيد الفاناديوم (VOx) مقابل السيليكون غير المتبلور (α-Si)—وبين فرق درجة الحرارة المكافئ للضوضاء الأساسي (NETD)، وثوابت الزمن الحراري على مستوى النظام، وموثوقية الغالق الميكانيكي. علاوة على ذلك، يتطلب التكامل الفيزيائي مطابقة دقيقة لمقاييس اكتساب الهدف عبر معايير جونسون مقابل نفاذية عدسات الجرمانيوم البصرية، وقيود الرقم البؤري، واستقرار التصحيح الحراري، وواجهات النقل الكهربائية عالية الإنتاجية ومنخفضة الكمون التي تتراوح من MIPI CSI-2 إلى USB UVC ومحركات الترميز IP المدمجة.
جدول المحتويات
- 👉 فيزياء الميكروبولومتر الأساسية وبنية المستشعر
- 👉 الدقة وتباعد البكسلات وديناميكيات أخذ العينات المكانية
- 👉 الهندسة البصرية: بصريات الجرمانيوم وتحديد مدى الهدف
- 👉 الواجهات الكهربائية المدمجة: MIPI CSI-2 وUSB UVC واتصال IP
- 👉 معالجة الذكاء الاصطناعي الطرفي وخط أنابيب VMS وتغليف الشبكة
- 👉 معيار منتجات OEM ومصفوفة المواصفات المقارنة
- 👉 الأسئلة الشائعة للتعمق الهندسي
فيزياء الميكروبولومتر الأساسية وبنية المستشعر
في قلب أي نواة كاميرا حرارية أمنية غير مبردة حديثة تكمن مصفوفة المستوى البؤري (FPA) من الميكروبولومتر. على عكس كاشفات الفوتون المبردة — مثل كاشفات أنتيمونيد الإنديوم (InSb) أو تيلوريد الكادميوم الزئبقي (MCT) التي تعمل ضمن طيف الأشعة تحت الحمراء متوسطة الموجة (MWIR) (من 3 إلى 5 ميكرومتر) وتتطلب مبردات ستيرلينغ المنقسمة الميكانيكية الضخمة المستهلكة للطاقة والتي تتطلب صيانة مكثفة — تعمل الميكروبولومترات غير المبردة في درجات حرارة التشغيل المحيطة. وهي تستهدف نافذة النفاذ الجوي الحرجة للأشعة تحت الحمراء طويلة الموجة (LWIR) بين 8 و14 ميكرومترًا. وتتزامن هذه المنطقة مباشرة مع ذروة الانبعاث الإشعاعي الكهرومغناطيسي للأجسام الأرضية والحياة البرية والمركبات والأهداف البشرية القريبة من درجات الحرارة المحيطة القياسية البالغة 300 كلفن (حوالي 27 درجة مئوية أو 80 درجة فهرنهايت)، كما يحدده قانون بلانك للإشعاع وقانون فين للإزاحة، حيث يحدث ذروة الانبعاث الأرضي بالقرب من 9.7 ميكرومتر.
يتكون عنصر الاستشعار الفردي للميكروبولومتر غير المبرد من غشاء مجهري معزول حراريًا معلق فوق دائرة قراءة متكاملة من السيليكون (ROIC) بواسطة أرجل دعم ذات نسبة عرض إلى ارتفاع عالية مكونة من سبائك التيتانيوم أو البلاتين. يحتوي هذا الهيكل الجسري المعلق الدقيق على مادة ثيرميستور نشطة حساسة للحرارة مطلية بطبقة امتصاص عازلة، مثل نيتريد السيليكون (Si3N4). يعمل الميكروبولومتر كمحول حراري: عندما يتم تركيز التدفق الإشعاعي الوارد من الأشعة تحت الحمراء طويلة الموجة على الجسر بواسطة بصريات الأشعة تحت الحمراء النافذة، تلتقط طبقة الامتصاص الفوتونات، محولة طاقتها الإشعاعية إلى تغير قابل للقياس في درجة الحرارة داخل الثيرميستور. تم تصميم أرجل الدعم لتتمتع بمقاومة حرارية عالية بشكل استثنائي لتقليل فقدان الحرارة إلى ركيزة ROIC، بينما تقضي العبوة المحكمة المفرغة — التي تحقق غالبًا مستويات فراغ داخلي أقل من 0.01 باسكال عبر التغليف على مستوى الرقاقة (WLP) — على التبادل الحراري بالحمل الحراري مع البيئة المحيطة.
المادتان الثيرميستوريتان السائدتان المستخدمتان في الإنتاج التجاري والصناعي الحديث للميكروبولومتر هما أكسيد الفاناديوم (VOx) والسيليكون غير المتبلور (α-Si). بينما يستفيد السيليكون غير المتبلور من التوافق التصنيعي مع خطوط إنتاج أشباه الموصلات المعدنية المؤكسدة التكميلية (CMOS) القياسية، فإن أكسيد الفاناديوم مفضل بشكل ساحق لتطبيقات المراقبة الأمنية والدفاعية الحرجة نظرًا لخصائصه الفيزيائية المتفوقة:
- ⚙️ معامل درجة الحرارة للمقاومة (TCR): المقياس الأساسي الذي يحكم حساسية الميكروبولومتر هو معامل درجة حرارة المقاومة (TCR)، الذي يحدد التغير الجزئي في المقاومة الكهربائية لكل درجة تغير في درجة الحرارة. يحقق أكسيد الفاناديوم باستمرار TCR يتراوح بين -2% و-3% لكل كلفن عند درجة حرارة الغرفة (295 كلفن)، متفوقًا بشكل كبير على السيليكون غير المتبلور. هذه الحساسية المادية الجوهرية المرتفعة تثبط مباشرة الضوضاء الكهربائية داخل دائرة القراءة.
- ⚙️ فرق درجة الحرارة المكافئ للضوضاء (NETD): يُعبر عن NETD بالميلي كلفن (mK)، ويحدد الفرق الحراري الأدنى بين مشهد الهدف وخلفيته المطلوب لإنتاج نسبة إشارة إلى ضوضاء (SNR) تساوي الوحدة عند خرج المستشعر. تحقق نوى VOx غير المبردة عالية الأداء تصنيفات NETD تبلغ ≤35 mK إلى 40 mK عند فتحة بصرية f/1.0. النواة التي تتميز بـ NETD يبلغ 35 mK تميز تدرجات حرارية دقيقة تصل إلى 0.035 درجة مئوية، مما يمكن نظام الأمان المضيف من تمييز آثار الأقدام المتروكة على الخرسانة، والأهداف المخفية تحت تمويه خفيف أو أوراق شجر رقيقة، والبصمات الحرارية المتبقية من المركبات الآلية التي تم تشغيلها حديثًا.
- ⚙️ الثابت الزمني الحراري (τ): يحدد زمن الاستجابة الحرارية مدى سرعة امتصاص غشاء الميكروبولومتر المعلق للحرارة الإشعاعية وتبديدها عبر التوصيل الحراري من خلال أذرع الدعم الخاصة به. تحافظ بنى VOx عالية الكثافة بشكل موثوق على ثابت زمني حراري يتراوح بين 8 و12 ميلي ثانية (ms). يمنع زمن الاستجابة السريع هذا الكمون الزمني، وظلال الصورة، وتشوهات التمزق أثناء معدلات الإطارات التشغيلية القياسية (عادةً 25 هرتز، أو 30 هرتز، أو 50 هرتز/60 هرتز)، حتى عند تتبع أهداف سريعة الحركة عبر محيط نشط.
نظرًا لأن مصفوفات الميكروبولومتر تتكون من مئات الآلاف من الجسور المجهرية المعزولة ميكانيكيًا والمصنعة فوق ركائز السيليكون، فإن اختلافات طفيفة في الطباعة الحجرية الدقيقة توجد حتمًا من بكسل إلى آخر. تتجلى هذه الاختلافات في صورة مقاومة كهربائية أساسية غير موحدة واستجابات حرارية فردية متفاوتة، مما يولد ضوضاء نمطية ثابتة مكانية شديدة (FPN) عبر الصورة الخام. علاوة على ذلك، مع تعرض هيكل الكاميرا لتقلبات في درجة الحرارة المحيطة (تُصنف عادةً من -40 درجة مئوية إلى +80 درجة مئوية في بيئات الأمن الخارجية الحرجة)، يبعث الركيزة الداخلية والهيكل إشعاع الجسم الأسود الطفيلي المتفاوت على مصفوفة المستشعر، مما يزيح مستويات الخرج الأساسية باستمرار.
للتغلب على هذا الانجراف، تطبق الوحدات الحرارية OEM غير المبردة خطوط تصحيح عدم التوحيد (NUC) القوية. النهج الأكثر تقليدية وموثوقية هو آلية مصراع ميكانيكي معاير. على فترات زمنية مبرمجة أو كلما اكتشفت الثرمستورات الداخلية فرقًا كبيرًا في درجة الحرارة المحيطة، يقوم ملف لولبي كهروميكانيكي بإدخال مجداف معايرة مسود وموحد الحرارة لحظيًا في المسار البصري بين العنصر الخلفي للعدسة وFPA. يلتقط نواة الكاميرا إطارًا فوريًا أحادي النقطة أو متعدد النقاط للمجال المسطح، ويحسب معاملات الإزاحة لكل جسر ميكروي فردي، ويحدث جدول تصحيح داخلي لتطبيع الخرج. بالنسبة للبيئات الأمنية الحرجة حيث يمكن أن يؤدي تجميد معايرة المصراع لمدة 500 ميلي ثانية إلى فقدان تتبع متسلل، تستخدم وحدات OEM الحديثة خوارزميات بارامترية متقدمة بدون مصراع. تجمع هذه المحركات بين جداول بحث المصنع متعددة درجات الحرارة المميزة بعمق (LUTs) والترشيح المكاني الزماني المستمر القائم على المشهد في الوقت الفعلي، مما يزيل تشوهات النمط الثابت ديناميكيًا دون الحاجة إلى تشغيل المصراع الفيزيائي.
بعد تطبيع NUC، يتم توجيه البيانات الحرارية الخام (التي تعمل عادةً بنطاق ديناميكي أصلي يبلغ 14 بت أو 16 بت) إلى خطوط أنابيب متقدمة لضغط النطاق الديناميكي (DRC) وتحسين التفاصيل الديناميكية (DDE). نظرًا لأن النواة غير المبردة يجب أن تسجل في الوقت نفسه تضاريس الخلفية المتجمدة (مثل الثلج عند -10 درجة مئوية) والنقاط الحرارية الشديدة (مثل مجمعات عادم المركبات التي تعمل عند 400 درجة مئوية)، فإن الاختزال الخطي القياسي إلى شاشات 8 بت من شأنه أن يمحو التوقيعات الحرارية البشرية الدقيقة. تطبق النوى عالية الأداء معادلة الرسم البياني غير الخطية، والترشيح المكاني عالي التمرير، والتنعيم الثنائي الحافظ للحواف. يحافظ هذا على التفاصيل الحرارية الدقيقة والتباين الموضعي، مما يضمن بقاء تضاريس الخلفية والمتسللين البشريين على المحيط مرئيين بوضوح ضمن شاشات الأمان القياسية 8 بت.
الدقة وتباعد البكسلات وديناميكيات أخذ العينات المكانية
في هندسة أنظمة المراقبة الحرارية، يبدأ التصميم البصري بالدقة المكانية لمصفوفة المستوى البؤري والحجم الفيزيائي لوحدات البكسل الفردية، المعروف باسم تباعد البكسل. إن قدرة أخذ العينات المكانية لأي نواة كاميرا محدودة أساسًا بمجال الرؤية اللحظي (IFOV)، الذي يمثل المخروط الزاوي الهندسي المرئي لوحدة بكسل فردية داخل المصفوفة الكلية:
IFOV = d / f
حيث d هو بُعد تباعد بكسل الميكروبولومتر (بالميكرومتر أو المليمتر) و f هو البعد البؤري الفعّال للعدسة الشيئية (بالمليمتر). ويُعبَّر عن مجال الرؤية اللحظي الناتج بالميليراديان (mrad). فكلما صغر مجال الرؤية اللحظي، زادت الدقة الزاوية، مما يُسقط بصمة مكانية أصغر على هدف بعيد، وهو ما يعزز مباشرة مدى الوقوف الفعّال للنظام.
لأكثر من عقد، تركزت تصاميم الميكروبولومتر الصناعية والتجارية على بنى تباعد بكسل 25 ميكرومتر و17 ميكرومتر. وقد أحدث الانتقال إلى التغليف على مستوى الرقاقة (WLP) الحديث بمقاس 12 ميكرومتر وحتى 10 ميكرومتر ثورة في أداء الأشعة تحت الحمراء طويلة الموجة غير المبردة. فالانتقال من تباعد بكسل 17 ميكرومتر إلى 12 ميكرومتر يوفر مزايا فيزيائية تحويلية لمصمم العتاد:
- ✅ التصغير البصري: بالنسبة لأي تنسيق دقة محدد (مثل 640 × 512)، تشغل مصفوفة ميكروبولومتر 12 ميكرومتر مساحة سطح نشطة قطرية فيزيائية أصغر بكثير (حوالي 9.83 مم) مقارنة بمكافئ 17 ميكرومتر (حوالي 13.9 مم). ونتيجة لذلك، ولتحقيق مجال رؤية زاوي مماثل (HFOV)، تتطلب المجموعة البصرية المصممة لمستشعر 12 ميكرومتر عدسة ذات بعد بؤري أقصر بكثير وقطر حدقة دخول أصغر بالمقابل. وهذا يترجم مباشرة إلى تخفيضات هائلة في الحجم الفيزيائي والوزن وتكلفة مادة الجرمانيوم الخام لمجموعة العدسة الشيئية.
- ✅ كتلة حرارية منخفضة: يتقلص الحجم الفيزيائي لكل جسر ميكروبولومتر معلق بشكل كبير عند عقدة 12 ميكرومتر. وهذا الانخفاض في الكتلة الفيزيائية يخفض السعة الحرارية الذاتية للبكسل، مما يسهل التبديد الحراري السريع وثوابت زمن حراري أقصر. ونتيجة لذلك، تحقق النوى بمقاس 12 ميكرومتر دقة فائقة من إطار إلى إطار مع تقليل التلطيخ عند التحريك على أجهزة توجيه سريعة بالإمالة والتقريب (PTZ) أو تتبع الأهداف الجوية.
- ✅ تحسين الحمولة: تقلل النوى المدمجة بمقاس 12 ميكرومتر بشكل كبير من بصمة الحجم والوزن والطاقة (SWaP) لأغلفة الكاميرا. وهذا يسمح بتغليف التصوير الحراري عالي الدقة في قباب أمنية منخفضة الارتفاع للغاية، وأعمدة محيطية سرية، ومحاور مدمجة ثنائية المستشعر للمركبات الجوية غير المأهولة (UAV) حيث تكون المساحة الميكانيكية والطاقة الكهربائية محدودة بدقة.
يتطلب اختيار فئة الدقة الصحيحة—بدءًا من تكوينات 256 × 192 للمستوى الأساسي وصولًا إلى مصفوفات 640 × 512 من الدرجة التكتيكية—مطابقة احتياجات التغطية المكانية المحددة لتخطيط المحيط مع مخصصات الحوسبة والميزانية:
| المقياس / المعامل | الفئة الأساسية (256 × 192) | الفئة المتوسطة (384 × 288) | الفئة العليا (640 × 512) |
|---|---|---|---|
| إجمالي عدد البكسلات | 49,152 بكسلًا نشطًا | 110,592 بكسل نشط | 327,680 بكسل نشط |
| المساحة النشطة (عند 12 ميكرومتر) | 07 مم × 2.30 مم | 61 مم × 3.46 مم | 68 مم × 6.14 مم |
| قطر المستشعر | 84 مم | 76 مم | 83 مم |
| عرض النطاق الرقمي الخام (14 بت، 50 هرتز) | ~4.3 ميجابايت/ثانية (34.4 ميجابت/ثانية) | ~9.7 ميجابايت/ثانية (77.4 ميجابت/ثانية) | ~28.7 ميجابايت/ثانية (229.4 ميجابت/ثانية) |
| التطبيق الأمني النموذجي | بوابات قصيرة المدى، بوابات دخول دوارة، كبائن مرافق صغيرة (مدى أقل من 30 مترًا) | أسوار محيطية متوسطة، واجهات مباني، محطات فرعية محلية (مدى أقل من 100 متر) | محيطات واسعة المساحة، ممرات حدودية، مدارج طائرات، تتبع أصول عالية القيمة (أكثر من 250 مترًا) |
في حين أن مصفوفة 256 × 192 للمستوى الأساسي كافية للكشف عما إذا كان متسلل قد عبر بوابة وصول مباشرة، فإن فائدتها تنخفض بسرعة عبر المحيطات الممتدة. ونظرًا لأن نقاط أخذ العينات المكانية تتدهور خطيًا مع المسافة، فإن مستشعر 256 × 192 يعمل بعدسة واسعة قد يُسقط بكسلًا واحدًا أو اثنين فقط عبر هدف بشري على مسافة 50 مترًا، مما يؤدي إلى إنذارات كاذبة متكررة ناجمة عن الحياة البرية المحلية أو الفوضى الخلفية الدافئة. وعلى العكس من ذلك، تلتقط مصفوفة 640 × 512 أكثر من 6.6 أضعاف كثافة المعلومات لنواة المستوى الأساسي، موزعةً بكسلات كافية عبر الأهداف على مدى بعيد لتسهيل التمييز الآلي للأهداف. للمهندسين الذين يتعاملون مع التخطيط الميكانيكي العملي وخيارات الهيكل لهذه المصفوفات الحساسة، يمكن العثور على مواد مرجعية في نظرة عامة على دمج النواة الحرارية غير المبردة.
الهندسة البصرية: بصريات الجرمانيوم وتحديد مدى الهدف
تمثل الهندسة البصرية لمستشعرات الأشعة تحت الحمراء ذات الموجة الطويلة تحديات مادية مميزة لا وجود لها في تصميم الأنظمة ذات الطيف المرئي. فالزجاج البصري القياسي من التاج والصوان (القائم على ثاني أكسيد السيليكون، SiO2) معتم تمامًا للإشعاع الكهرومغناطيسي في طيف 8 إلى 14 ميكرومتر؛ إذ يمتص فوتونات الأشعة تحت الحمراء ذات الموجة الطويلة بالكامل خلال أجزاء من المليمتر. ونتيجة لذلك، تتطلب الوحدات الحرارية عدسات موضوعية مصنعة من مواد ناقلة متخصصة، وأكثرها شيوعًا الجرمانيوم أحادي البلورة (Ge)، مصحوبًا بزجاج الكالكوجينيد المتخصص (مثل Gasir).
يتميز الجرمانيوم بمعامل انكسار عالٍ جدًا (n ≈ 4.0 عند 10 ميكرومتر)، مما يسمح للمصممين البصريين بإنتاج عدسات عالية القدرة مع أدنى انحناء للسطح وتقليل الانحرافات الكروية. ومع ذلك، تعاني أسطح الجرمانيوم من خسائر انعكاس فرينل كبيرة (انعكاس يقارب 36% لكل واجهة هواء-جرمانيوم غير معالجة). ولمواجهة ذلك، يجب معالجة عدسات الجرمانيوم ذات الدرجة الأمنية بطلاءات مضادة للانعكاس عالية المتانة، أو طلاءات كربون شبيهة بالألماس الصلب على العنصر الأمامي المكشوف الأبعد. يحمي طلاء DLC الركيزة البصرية الناعمة من تآكل الرمال المحمولة جوًا، ورذاذ المياه المالحة، والتآكل الكيميائي، والخدش الميكانيكي مع الحفاظ على نفاذية إجمالية عالية (عادةً >90% إلى 94% عبر طيف LWIR).
معامل أداء حاسم آخر هو السرعة البصرية، التي يحددها الرقم البؤري للعدسة (F#)، المعرّف بأنه نسبة البعد البؤري للعدسة إلى قطر حدقة الدخول الصافية. التدفق الإشعاعي (الإشعاعية،, E) الواصل إلى مصفوفة الميكروبولومتر FPA يتناسب عكسيًا مع مربع الرقم البؤري للنظام البصري:
E ∝ 1 / [4(F#)² + 1]
في التصاميم الأمنية عالية الأداء، تُحدد التجميعات البصرية عمدًا بين f/1.0 و f/1.2. إذا حاول فريق هندسي تقليل تكاليف التجميع البصري باستخدام عدسة f/1.6 أقل جودة وأصغر فتحة، ينخفض التدفق الحراري الواصل إلى المستشعر بأكثر من 55%. وهذا يدهور الحساسية الفعالة مباشرة: نواة مستشعر بمستوى NETD مختبري يبلغ 35 mK سترى NETD على مستوى النظام يتدهور إلى حوالي 80 mK أو أسوأ أثناء التشغيل. هذا الفقدان الشديد في الحساسية يتسبب في تلاشي تفاصيل المشهد الدقيقة، مما يقلل بشدة من وضوح الصورة ومدى النظام أثناء الظروف منخفضة التباين مثل ليالي الصيف الرطبة.
لتحديد مدى كشف النظام رياضيًا أثناء تصميم مسح الموقع، يعتمد المهندسون الدفاعيون والصناعيون على معايير جونسون الكلاسيكية. تمثل المعايير أداء اكتساب الهدف بناءً على تمييز أزواج خطوط مكانية محددة (دورات) عبر البعد المادي الحرج للهدف (المعرّف بأنه H_c = 0.75 متر لملف جذع إنسان واقف، و2.3 متر لمركبة آلية قياسية):
- ⚙️ الكشف (1.5 دورة عبر الهدف / ≈ 3 بكسل): يمكن للمراقب أو خوارزمية حاسوبية أن يحدد باحتمال إحصائي 50% أن جسمًا موجود مقابل الخلفية. يظهر الجسم كنقطة حرارية موضعية غير مصنفة.
- ⚙️ التمييز (6.0 دورات عبر الهدف / ≈ 12 بكسل): يمكن للنظام تمييز الفئة التشغيلية عالية المستوى للجسم (مثل تمييز متسلل بشري عن حيوان رباعي الأرجل أو سيارة ركاب عن شاحنة مرافق).
- ⚙️ التحديد (12.0 دورة عبر الهدف / ≈ 24 بكسل): يمكن للنظام تمييز التفاصيل البنيوية الدقيقة (مثل تحديد نوع الملابس، أو التحقق مما إذا كان الفرد يحمل جسمًا، أو تصنيف طرازات مركبات محددة).
المدى المائل الرياضي (R, ، بالأمتار) لتحقيق هذه العتبات تحكمه العلاقة:
R = (H_c × f) / (N × d)
حيث H_c هو البعد الحرج للهدف بالأمتار،, f هو البعد البؤري للعدسة بالمليمترات،, d هو تباعد البكسل بالمليمترات (مثل 0.012 مم لمستشعر 12 ميكرومتر)، و N يمثل عتبة أزواج خطوط جونسون (1.5 للكشف، 6.0 للتمييز، 12.0 للتحديد). يحسب الجدول أدناه حدود اكتساب الهدف البشري القياسية لنواة حرارية حديثة VOx بدقة 640 × 512 و12 ميكرومتر عبر أبعاد بؤرية أمنية شائعة:
| البعد البؤري للعدسة (f) | مجال الرؤية الأفقي (عند 640×512) | كشف الإنسان (1.5 دورة) | تمييز الإنسان (6.0 دورات) | تحديد هوية الإنسان (12.0 دورة) |
|---|---|---|---|---|
| 1 مم (مُعوَّض حرارياً) | ≈ 48.0° | 379 متراً | 95 متراً | 47 متراً |
| 19 مم نواة ثابتة | ≈ 22.9° | 791 متراً | 198 متراً | 99 متراً |
| 35 مم مقربة | ≈ 12.5° | 1,458 متراً | 365 متراً | 182 متراً |
| 75 مم بعيدة المدى | ≈ 5.9° | 3,125 متراً | 781 متراً | 390 متراً |
عند اختيار البصريات للاستخدامات الخارجية القاسية، يجب على المهندسين تحديد مجموعات عدسات مُعوَّضة حرارياً. يُظهر الجرمانيوم القياسي معامل حراري بصري عالٍ بشكل استثنائي (dn/dT ≈ 4 × 10^-4 /°C)، وهو أعلى بمرتبة كاملة تقريباً من الزجاج البصري القياسي. وبدون التعويض الحراري الميكانيكي أو البصري (بدمج سبائك حوامل خلايا العدسات المتخصصة ذات معاملات التمدد الحراري المتباينة، أو استخدام عناصر بصرية من الكالكوجينيد ذات انجرافات حرارية بصرية عكسية)، تتسبب تقلبات درجة الحرارة المحيطة في إزالة تركيز كبيرة على المستوى البؤري، مما يجعل المستشعرات عالية الدقة ضبابية وغير فعالة.
الواجهات الكهربائية المدمجة: MIPI CSI-2 وUSB UVC واتصال IP
يتطلب ربط وحدة الميكروبولومتر الحراري غير المبرد في نظام كاميرا أمنية متكامل اختياراً دقيقاً لبنية الناقل الفيزيائي وحزمة بروتوكولات البرمجيات. يحدد اختيار الواجهة بشكل مباشر زمن انتقال المعالجة، وأقصى طول لمسار التوصيل البيني، وحمل وحدة المعالجة المركزية المضيفة، والتكلفة الإجمالية لقائمة مواد العتاد:
- ⚙️ MIPI CSI-2 (الواجهة التسلسلية للكاميرا الخاصة بمعالج الصناعة المحمولة): تمثل MIPI CSI-2 المعيار الذهبي في الصناعة للكاميرات الذكية المدمجة، وأجهزة الذكاء الاصطناعي الطرفية، وحمولات الرؤية المدمجة للطائرات المسيرة. باستخدام إشارات D-PHY التفاضلية عالية السرعة عبر مسارين أو أربعة مسارات، تقوم MIPI بتوجيه إطارات إشعاعية خام غير مضغوطة بدقة 14 بت أو 16 بت مباشرة إلى معالج إشارات الصور (ISP) العتادي أو نظام الإدخال المرئي (VI) الفرعي في معماريات النظام على الرقاقة (SoC) الحديثة. يستخدم مطورو الأنظمة المدمجة منصات مثل إنفيديا جيتسون Orin/Xavier أو وحدات الحوسبة المدمجة مثل راسبيري باي CM4 لاستقبال الإطارات الخام بزمن معالجة أقل من 5 مللي ثانية. يُعد زمن النقل شبه المعدوم هذا ضروريًا لأنظمة التوجيه الآلي عالية السرعة (pan-tilt-zoom)، ومنصات التتبع ذات الحلقة المغلقة، وكشف اللهب الإشعاعي في الوقت الفعلي. ومع ذلك، فإن خطوط MIPI CSI-2 مقيدة بتوهين الترددات العالية وقيود التداخل الكهرومغناطيسي (EMI)، مما يتطلب وجود الوحدة الحرارية على بُعد 15 إلى 20 سم من محرك الحوسبة المضيف عبر كابلات دوائر مطبوعة مرنة عالية الكثافة (FPC).
- ⚙️ USB 2.0 / USB 3.0 (فئة UVC): للنمذجة المختبرية السريعة، والتحقق من صحة النظام لإثبات المفهوم، والدمج في خوادم المراقبة المحيطية الصناعية x86، توفر وحدات الكاميرا الحرارية المزودة بمنفذ USB حلاً يعمل فور التوصيل. تظهر وحدات USB لنظام التشغيل المضيف كنقطة نهاية قياسية لفئة فيديو USB (UVC)، مدعومة أصلاً ببرامج تشغيل Linux Video4Linux2 (V4L2) القياسية وأطر عمل Windows DirectShow. وفي حين أن هذا يلغي الحاجة إلى برامج تشغيل خاصة لتكوين السجلات منخفضة المستوى، فإن حزم USB تُدخل زمن انتقال إضافيًا طفيفًا على مستوى العتاد (عادةً من 15 إلى 30 مللي ثانية) وتتطلب دورات معالج مضيف لإدارة تجزئة البروتوكول إلى حزم. تسمح خطوط USB المحمية بتمديد الكابلات لمسافة 3 إلى 5 أمتار، وهو مثالي للصناديق المعيارية التي تحتوي على محاور حوسبة منفصلة.
- ⚙️ الدمج المباشر عبر IP SoC (إيثرنت / الطاقة عبر الإيثرنت): في منشآت الأمن المحيطي الثابتة التقليدية حيث تتباعد الكاميرات عبر مئات الأمتار من السياج المادي، يجب إقران النواة الحرارية بلوحة معالج ترميز IP. يستقبل معالج الترميز SoC بيانات البكسل الرقمية (عبر منفذ الفيديو الرقمي المتوازي [DVP] أو MIPI)، وينفذ تحسين التفاصيل الديناميكي وتلوين اللوحات اللونية في العتاد، ويشفر البث إلى صيغ H.264 أو H.265 (HEVC) القياسية في الصناعة. يُجزأ الفيديو المضغوط بعد ذلك إلى حزم عبر شبكات IPv4/IPv6 القياسية ويُبث عبر بروتوكول البث في الوقت الفعلي (RTSP) عبر كابلات Cat5e/Cat6 STP القياسية الممتدة حتى 100 متر لكل قفزة، أو عبر ممرات متعددة الكيلومترات باستخدام أجهزة إرسال واستقبال SFP بالألياف الضوئية.
معالجة الذكاء الاصطناعي الطرفي وخط أنابيب VMS وتغليف الشبكة
يتطلب تحويل بيانات مستشعر الأشعة تحت الحمراء الحرارية الخام إلى معلومات أمنية قابلة للتنفيذ خط أنابيب منسقًا للحوسبة الطرفية وإدارة الفيديو. نادرًا ما تعتمد الدفاعات المحيطية الحديثة على مشغلين بشريين فقط يراقبون جدران الفيديو الخام. بدلاً من ذلك، تُنشر تحليلات الفيديو المستمرة مباشرة على حافة الشبكة لتحديد عمليات التسلل غير المصرح بها بشكل مستقل، وتفعيل وسائل الردع الآلية، وتسجيل أحداث المحيط الحرجة.
يتمثل التحدي الأساسي عند نشر نماذج التعلم العميق (مثل YOLOv8 أو YOLOv9 أو RT-DETR) على تدفقات الفيديو الحراري في التحول النطاقي الجوهري بين خصائص المستشعر البصري والحراري. نماذج الرؤية الحاسوبية القياسية مُدرَّبة مسبقًا على مجموعات بيانات RGB ضخمة (مثل ImageNet وCOCO) تعتمد بشكل كبير على التباين اللوني وخصائص النسيج الداخلي وتغيرات الظلال البصرية. ونظرًا لأن وحدة LWIR الحرارية غير المبردة تُخرج خريطة كثافة إشعاعية أحادية النطاق تلتقط الإشعاع السطحي، فإن اللون المرئي والنسيج الداخلي غائبان تمامًا. ونتيجة لذلك، يؤدي تشغيل مصفوفة أوزان كشف الأجسام RGB الجاهزة مباشرة على تدفق حراري إلى معدلات تصنيف خاطئ غير مقبولة. تعيد الأنظمة المتقدمة تدريب الأعمدة الالتفافية العميقة وشبكات المحولات باستخدام مكتبات تدريب متعددة الأطياف بالأشعة تحت الحمراء، مع تحسين أوزان الشبكة العصبية لاستخراج هندسة الهدف والتدرجات الحرارية الإشعاعية والصور الظلية الحرارية المميزة مقابل الخلفيات الطبيعية.
بعيدًا عن تتبع التسلل القياسي، توفر نوى الكاميرا الحرارية الإشعاعية قياسًا مطلقًا لدرجة الحرارة لكل بكسل فردي داخل مجال الرؤية. أثناء استخراج البيانات الخام 14-بت، تحسب النواة الحرارية درجة الحرارة عبر صيغ تحويل منحنى بلانك المعايرة مسبقًا والمخزنة في ذاكرة غير متطايرة داخلية:
S_pixel = R_resp / [exp(B / T) - F]
حيث S_pixel يمثل خرج العد الرقمي،, T هو درجة الحرارة المطلقة بالكلفن، و R_resp, B, و F تمثل ثوابت إشعاعية معايرة في المصنع. يتيح ذلك دمج خوارزميات التحقق ثنائية العامل مباشرة عند الحافة: يمكن لنموذج الرؤية الحاسوبية اكتشاف الشكل البشري للمتسلل بينما يؤكد الحساب الإشعاعي في الوقت نفسه توقيعًا مرتفعًا لدرجة حرارة سطح الجلد (مثلًا بين 33°م و38°م). وهذا يقضي فعليًا على الاكتشافات الخاطئة الناتجة عن عبور الحيوانات وانبعاثات العادم المنجرفة والنباتات التي تحركها الرياح.
لضمان قابلية التشغيل البيني مع أنظمة إدارة الفيديو التجارية (مثل Milestone XProtect وGenetec Security Center وQognify أو Network Optix)، يجب أن يلتزم النظام الفرعي للكاميرا بصرامة بمعايير منتدى واجهة الفيديو الشبكية المفتوحة (ONVIF):
- ⚙️ ملفا ONVIF Profile S وProfile T: يحكمان بث الفيديو الأساسي والمتقدم، ويوفران تفاوض تدفقات H.264/H.265 عبر RTSP، ومعلمات البث المزدوج (تدفق رئيسي عالي الدقة للتسجيل، وتدفق فرعي منخفض الدقة للعرض عبر الهاتف المحمول)، وواجهات التحكم في الإمالة والتقريب.
- ⚙️ ملف تعريف ONVIF M: المعيار الصناعي الحديث لتبادل البيانات الوصفية. يسمح Profile M لمعالج الذكاء الاصطناعي الطرفي (الذي يعمل على SoC المضيف) بحقن صناديق الإحاطة وإحداثيات النقاط المركزية وتصنيفات الأهداف ("إنسان"، "مركبة") والقياسات الجغرافية المكانية الدقيقة مباشرة في تدفق الفيديو كمسارات بيانات وصفية XML أو JSON، مما يلغي الحاجة إلى إعادة معالجة تحليلية عالية النطاق الترددي في الخادم المركزي.
المهندسون الذين يسعون إلى رؤية تشغيلية أعمق في دقة التصنيع الصناعي OEM وضمان الجودة ISO ومعايير اختبار الوحدات عالية الحجم يجب عليهم مراجعة نظرة عامة حول القدرة التصنيعية للمؤسسات.
معيار منتجات OEM ومصفوفة المواصفات المقارنة
يتطلب اختيار وحدة حرارية OEM لكاميرا أمنية موازنة القيود الميكانيكية مقابل الأداء البصري وتباعد الكاشف وتوافق ناقل المعالجة. فيما يلي مراجعة هندسية لنواتي كاميرا LWIR غير مبردة رائدتين في الصناعة مصممتين خصيصًا للدمج في قباب المراقبة المحيطية وأنظمة PTZ التكتيكية وحمولات الأمن للطائرات بدون طيار ومصفوفات الفحص الصناعي.
المنتج 1: وحدة كاميرا حرارية USB LWIR غير مبردة Mini 640
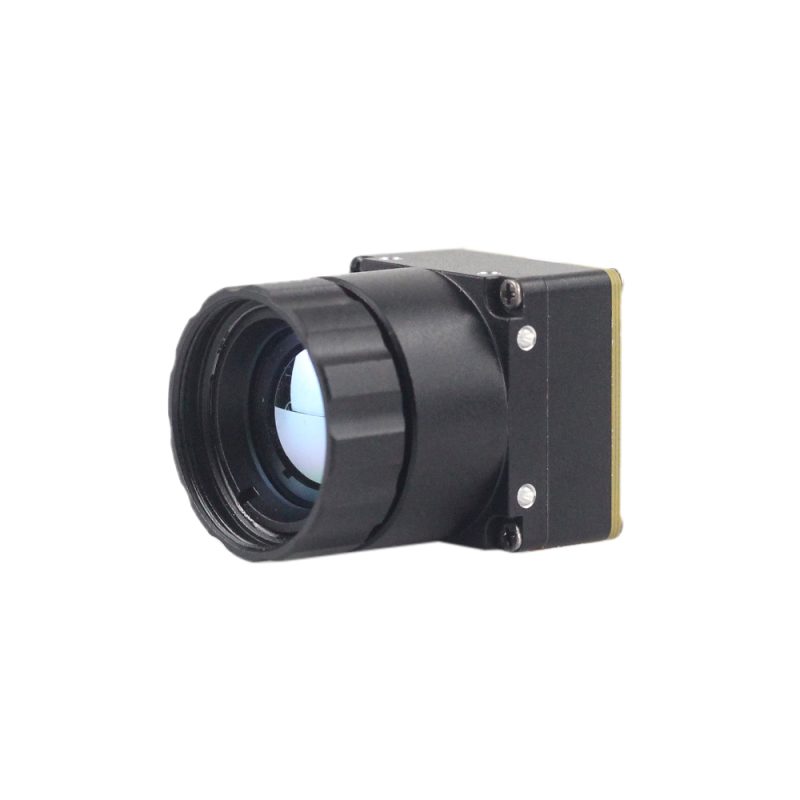
تم تصميم وحدة كاميرا التصوير الحراري LWIR غير المبردة Mini 640 لتطبيقات المراقبة الأمنية عالية الأداء والمراقبة بالطائرات المسيرة التي تتطلب عرض صور حادًا، وهيكلًا فائق الصغر، ومرونة بصرية واسعة. صُممت الوحدة ببصمة ميكانيكية فائقة الصغر تبلغ 21 مم × 21 مم، وتتكامل بسلاسة في الهياكل محدودة المساحة، وأجهزة التوجيه الدوّارة، والحمولات الجوية المدمجة. تتميز بمقياس ميكروبولومتر يعمل بالأشعة تحت الحمراء طويلة الموجة غير المبرد بدقة واضحة تبلغ 640 × 512 (مع أوضاع اختيارية 640 × 480)، مما يوفر خرجًا حراريًا منخفض الضوضاء مع استقرار بيئي قوي عبر تغيرات درجات الحرارة المحيطة الشديدة.
من المزايا التقنية البارزة لمنصة Mini 640 مجموعتها الواسعة من التكوينات البصرية المعيارية. يمكن للمكاملين تخصيص الوحدة بدقة لتغطية نطاق المراقبة المطلوب عبر الاختيار من مجموعة واسعة من عدسات الجرمانيوم غير المتأثرة بالحرارة وذات التركيز اليدوي: 5 مم، 9 مم، 13 مم، 18 مم، 35 مم، 50 مم، 75 مم، 100 مم، و150 مم. سواء تم تكوينها بعدسة 5 مم للوعي المحيطي فائق الاتساع أو عدسة تقريب 150 مم للدفاع المحيطي متعدد الكيلومترات، توفر الوحدة وضوحًا بصريًا ثابتًا. تعمل واجهة USB متعددة الاستخدامات على تبسيط التطوير، مما يسمح لمهندسي الرؤية بسرعة استيعاب البيانات الرقمية الخام أو تدفقات UVC القياسية مباشرة إلى أجهزة الحوسبة المضيفة دون لوحات حاملة متخصصة.
| المعلمة الأساسية | مواصفات الشركة المصنعة |
|---|---|
| معمارية الكاشف | مصفوفة ميكروبولومتر LWIR غير مبردة (VOx) |
| الدقة | دقة أصلية 640 × 512 (اختياري 640 × 480) |
| الأبعاد الميكانيكية | حجم مصغر: هيكل وحدة 21 مم × 21 مم |
| خيارات العدسات البصرية | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 مم |
| معيار الواجهة | USB عالي السرعة / تدفق رقمي مباشر |
| خصائص الأداء الرئيسية | عرض صور حاد، تكلفة منخفضة، قدرة قوية على التكيف البيئي |
المنتج 2: وحدة كاميرا تصوير حراري Mini2 640/384/256 بعدسة 9 مم MIPI
تم تصميم وحدة الكاميرا الحرارية غير المبردة Mini2 خصيصًا للتكامل في أجهزة الأمن المدمجة من الجيل التالي، ومستشعرات كاميرات إنترنت الأشياء الذكية، وطائرات المراقبة المحيطية ذاتية التشغيل. بُنيت الوحدة حول واجهة MIPI عالية السرعة، وترتبط مباشرة بمعالجات التطبيقات المضيفة، متجاوزة زمن الانتقال وأعباء البروتوكول المرتبطة بشرائح التحويل التناظرية أو USB التقليدية. تتيح للوحات الرؤية بالذكاء الاصطناعي الطرفية التقاط إطارات إشعاعية غير مضغوطة مباشرة إلى ناقل ذاكرة المضيف، مما يوفر التصوير منخفض زمن الانتقال المطلوب لتتبع الأهداف المحيطية بحلقة مغلقة وإطلاق الإنذارات الفوري.
توفر منصة Mini2 خيارات دقة مرنة لتلبية متطلبات المشاريع والميزانيات المتنوعة، حيث تقدم صيغ مستشعرات 640 × 512 و384 × 288 و256 × 192. مزودة بمجموعة عدسات مدمجة غير متأثرة بالحرارة بدقة 9 مم ومحاذاة بدقة، وتوفر الوحدة توازنًا مثاليًا بين التغطية المكانية الواسعة ومدى اكتساب الأهداف الموثوق. هيكلها خفيف الوزن واستهلاكها المنخفض للطاقة التشغيلية يجعلانها مناسبة بشكل خاص للدوريات المحيطية المتنقلة، ونقاط الأمن التي تعمل بالطاقة الشمسية، والكاميرات ثنائية الطيف التي تعمل بالبطاريات، وأنظمة التفتيش الجوي المدمجة.
| المعلمة الأساسية | مواصفات الشركة المصنعة |
|---|---|
| معمارية الكاشف | ميكروبولومتر الأشعة تحت الحمراء غير المبرد (VOx) |
| دقات قابلة للتحديد | 640 × 512 / 384 × 288 / 256 × 192 |
| عدسة مدمجة | بصريات غير متأثرة بالحرارة عالية الأداء 9 مم |
| واجهة ناقل البيانات | خرج ناقل مدمج MIPI CSI-2 |
| هدف التكامل | طائرات مسيرة ذاتية التشغيل، مستشعرات إنترنت الأشياء الذكية، حمولات أمنية منخفضة SWaP |
| خصائص الأداء الرئيسية | عرض صور حاد، حجم مدمج، تكلفة منخفضة، زمن انتقال منخفض للغاية |

الأسئلة الشائعة للتعمق الهندسي
كيف أختار بين MIPI وUSB وEthernet عند اختيار وحدة حرارية لكاميرا أمنية؟
⚙️ MIPI CSI-2: الخيار الأول لأنظمة الرؤية المدمجة tightly integrated وكاميرات الذكاء الاصطناعي الطرفية الذكية. إذا كان هيكل الكاميرا يشتمل على وحدة نظام على وحدة (SoM) مثل NVIDIA Jetson أو Raspberry Pi Compute Module، فإن MIPI ينقل إطارات خام radiometric غير مضغوطة بدقة 14 بت مباشرة إلى معالج إشارات الصور (ISP) المضيف. ينتج عن ذلك أقل زمن انتقال فيديو ممكن (أقل من 5 مللي ثانية) ويلغي تكاليف العتاد واستهلاك الطاقة لشرائح الجسر. ومع ذلك، فإن أطوال مسارات MIPI محدودة بشكل صارم بأقل من 15–20 سنتيمترًا بسبب تدهور الإشارة التفاضلية عالية التردد.
⚙️ USB 2.0 / USB 3.0 (UVC): مثالي للنمذجة الأولية السريعة والاختبار على طاولة المختبر والدمج في أنظمة تعمل بحواسيب x86 صناعية قياسية. يبسّط USB تطوير البرمجيات من خلال دعم برنامج التشغيل العالمي Linux Video4Linux2 (V4L2) ويتيح تمديدات كابلات تصل إلى 3–5 أمتار، رغم أنه يُدخل عبئًا طفيفًا من برنامج تشغيل نظام التشغيل وزمن انتقال نقل متواضعًا (عادة 15–30 مللي ثانية).
⚙️ SoC IP مباشر (إيثرنت): إلزامي لكاميرات الأمن المحيطي المستقلة وأغلفة كاميرات الشبكة البعيدة. يقوم المشفّر المدمج بابتلاع بيانات المستشعر الحراري الخام، ويطبّق تعديلات تباين ديناميكية، ويضغط البث إلى فيديو H.264/H.265 يُبث عبر RTSP/ONVIF. تسمح هذه البنية بتمديدات كابلات طويلة تصل إلى 100 متر عبر كابلات Cat6 مجدولة قياسية (أو عدة كيلومترات عبر أجهزة إرسال واستقبال ألياف بصرية) مباشرة إلى أنظمة إدارة الفيديو (VMS) المؤسسية، رغم أن الضغط وتجزئة حزم الشبكة يزيدان زمن انتقال العرض من طرف إلى طرف ليتراوح بين 80 و180 مللي ثانية.
Is a 256×192 resolution thermal core sufficient for driveway surveillance, or do I need 640×512?
✅ Entry-Tier 256×192 (49,152 active pixels): Represents an economical solution for localized, short-range coverage—such as monitoring a gated residential entrance or a narrow vehicle access point within 20 to 30 meters. However, when monitoring broad perimeters or extended driveways reaching 50 to 100 meters, a 256×192 array lacks the spatial resolution required for dependable target classification.
⚙️ Johnson's Criteria Considerations: According to Johnson's Criteria, an automated algorithm or human operator requires at least 6 line pairs (approximately 12 pixels across the critical dimension) to reliably distinguish a human intruder from local wildlife or drifting exhaust plumes. On a 256×192 sensor paired with a wide-angle lens, an individual standing 60 meters away occupies only 1 to 2 pixels. As a result, edge vision models (such as YOLO or classical background subtraction engines) cannot resolve target morphology, leading to frequent false alarms or missed detections.
✅ High-Tier 640×512 (327,680 active pixels): Provides over 6.6 times the spatial sampling density. Under identical optical conditions, it projects 12 to 24 pixels across that same 60-meter target. This provides the edge AI pipeline with rich morphological detail, ensuring accurate target recognition, low false-alarm rates, and verified threat identification at extended standoff distances.
Can an OEM thermal camera module be integrated into NVRs or systems like Home Assistant and Ubiquiti?
⚙️ Encoding Bridge Requirement: Because a bare microbolometer module outputs raw, uncompressed 14-bit digital video (via MIPI CSI-2, DVP, or USB), it cannot be connected directly to an RJ45 Ethernet switch port without an intermediate encoding bridge. To integrate with third-party platforms, the thermal core must be paired with an embedded IP encoder System-on-Chip (SoC) board running an embedded Linux firmware stack.
⚙️ Firmware Processing & Streaming: The IP SoC ingests the core's high-dynamic-range thermal data, applies real-time Non-Uniformity Correction and dynamic palette colorization (e.g., converting 14-bit raw radiometric values to standard 8-bit White-Hot, Black-Hot, or Ironbow palettes), and encodes the frames into H.264 or H.265 video. The firmware serves this stream over RTSP (Real-Time Streaming Protocol) and implements open ONVIF Profile S/T compliance.
✅ Network Platform Integration: Once connected via Ethernet to a local Power-over-Ethernet (PoE) network switch, the camera core behaves just like a standard IP security camera. It can be automatically discovered and integrated into Home Assistant via standard ONVIF or WebRTC camera integrations, connected to enterprise NVRs as an IP video channel, or brought into Ubiquiti UniFi Protect environments via third-party RTSP camera adoption utilities.
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: NVIDIA Jetson Embedded Computing Platforms
- المعيار الصناعي: أنظمة المعالجة المدمجة لمؤسسة Raspberry Pi
- دليل ذو صلة: Руководство по интеграции неохлаждаемых тепловизионных модулей
- دليل ذو صلة: نظرة عامة على القدرات التصنيعية والمؤسسية للأنظمة الحرارية





