








Wybór odpowiedniego rdzenia kamery termowizyjnej do konserwacji predykcyjnej: Przewodnik OEM
9 października 2026
Moduł kamery termowizyjnej do wykrywania pożarów: Rdzenie OEM do dronów i systemów wczesnego ostrzegania
10 października 2026
Najlepszy moduł termowizyjny do kamer bezpieczeństwa: integracja OEM i przewodnik wyboru
Zautomatyzowany nadzór perymetryczny i ochrona infrastruktury krytycznej zdecydowanie wyrosły poza możliwości konwencjonalnych systemów kamer wykorzystujących światło widzialne i oświetlacze bliskiej podczerwieni (NIR). W praktycznych zastosowaniach zewnętrznych niekorzystne warunki atmosferyczne — takie jak gęsta mgła radiacyjna, zamglenie morskie, ulewny deszcz, burze pyłowe z dużą zawartością cząstek stałych oraz dym przemysłowy — powodują silne rozpraszanie Rayleigha i Mie w zakresie długości fal widzialnych. Te zjawiska rozpraszania drastycznie tłumią kontrast sceny optycznej, oślepiając standardowe czujniki CCD (Charge-Coupled Device) i CMOS (Complementary Metal-Oxide-Semiconductor). Gdy sygnał wizyjny ulega degradacji, dalsze silniki wizji komputerowej oparte na regułach oraz zautomatyzowane architektury analityki wideo oparte na głębokim uczeniu (VAA) cierpią z powodu niedopuszczalnie wysokiego wskaźnika fałszywych alarmów lub katastrofalnych braków detekcji. Integracja niechłodzonego modułu termowizyjnego długofalowej podczerwieni (LWIR) z kamerą bezpieczeństwa całkowicie omija te fizyczne ograniczenia. Zamiast rejestrować odbite światło otoczenia lub sztuczne, mikrobolometr LWIR bezpośrednio mierzy promieniowanie cieplne ciała doskonale czarnego emitowane przez całą materię fizyczną w paśmie spektralnym od 8 do 14 mikrometrów (µm), zapewniając spójne, użyteczne sygnatury kontrastowe w dzień, w całkowitej ciemności i przy silnych przesłonach optycznych.
Dla producentów oryginalnego sprzętu (OEM), wykonawców z branży obronnej, integratorów systemów kamer bezpieczeństwa oraz inżynierów systemów wizyjnych wbudowanych wybór optymalnego rdzenia termowizyjnego stanowi wieloaspektowe wyzwanie inżynieryjne. Proces wyboru wykracza daleko poza zwykły dobór rozdzielczości wyświetlacza. Zespoły inżynieryjne muszą rygorystycznie równoważyć fizykę detektorów — na przykład termistory cienkowarstwowe z tlenku wanadu (VOx) w porównaniu z krzemem amorficznym (α-Si) — z bazową różnicą temperatur równoważną szumowi (NETD), systemowymi stałymi czasowymi termicznymi oraz niezawodnością mechanicznej migawki. Ponadto integracja fizyczna wymaga starannego dopasowania metryk akwizycji celu według kryteriów Johnsona do transmisji optycznej soczewek germanowych, ograniczeń liczby przysłony, stabilności athermalizacji oraz wysokoprzepustowych, niskolatencyjnych interfejsów magistrali elektrycznej, od MIPI CSI-2 po USB UVC i wbudowane silniki enkoderów IP.
Spis treści
- 👉 Fizyka rdzenia mikrobolometru i architektura czujnika
- 👉 Rozdzielczość, rozstaw pikseli i dynamika próbkowania przestrzennego
- 👉 Inżynieria optyczna: optyka germanowa i profilowanie zasięgu celu
- 👉 Wbudowane interfejsy elektryczne: MIPI CSI-2, USB UVC i łączność IP
- 👉 Przetwarzanie AI na brzegu sieci, potok VMS i enkapsulacja sieciowa
- 👉 Benchmark produktów OEM i macierz porównawcza specyfikacji
- 👉 Dogłębne FAQ inżynieryjne
Fizyka rdzenia mikrobolometru i architektura czujnika
W centrum każdego nowoczesnego niechłodzonego rdzenia kamery termowizyjnej do zastosowań bezpieczeństwa znajduje się mikrobolometr z matrycą w płaszczyźnie ogniskowej (FPA). W przeciwieństwie do kriogenicznych detektorów fotonowych — takich jak czujniki z antymonku indu (InSb) lub tellurku kadmowo-rtęciowego (MCT), które działają w zakresie średniej podczerwieni (MWIR) od 3 do 5 µm i wymagają nieporęcznych, energochłonnych oraz wymagających intensywnej konserwacji mechanicznych chłodziarek split-Stirlinga — niechłodzone mikrobolometry działają w temperaturze otoczenia. Wykorzystują one kluczowe atmosferyczne okno transmisyjne długofalowej podczerwieni (LWIR) w zakresie od 8 do 14 µm. Zakres ten pokrywa się bezpośrednio ze szczytową elektromagnetyczną emitancją promienistą obiektów naziemnych, dzikiej przyrody, pojazdów i celów ludzkich znajdujących się w pobliżu standardowych temperatur otoczenia wynoszących 300 kelwinów (około 27°C lub 80°F), zgodnie z prawem promieniowania Plancka i prawem przesunięć Wiena, według których szczytowa emisja naziemna występuje w pobliżu 9,7 µm.
Pojedynczy element czujnikowy niechłodzonego mikrobolometru składa się z mikroskopijnej, izolowanej termicznie membrany zawieszonej nad krzemowym układem scalonym odczytu (ROIC) za pomocą nóg podporowych o wysokim współczynniku kształtu, wykonanych ze stopów tytanu lub platyny. Ta zawieszona struktura mikromostka zawiera aktywny, wrażliwy na ciepło materiał termistorowy pokryty dielektryczną warstwą absorpcyjną, taką jak azotek krzemu (Si3N4). Mikrobolometr pełni funkcję przetwornika termicznego: gdy padający strumień promieniowania LWIR jest skupiany na mostku przez przepuszczalną optykę podczerwieni, warstwa absorpcyjna wychwytuje fotony, przekształcając ich energię promienistą w mierzalną zmianę temperatury w termistorze. Nogi podporowe są projektowane tak, aby posiadały wyjątkowo wysoką rezystancję termiczną, minimalizującą straty ciepła do podłoża ROIC, natomiast hermetyczna obudowa próżniowa — często osiągająca wewnętrzne poziomy próżni poniżej 0,01 paskala dzięki pakowaniu na poziomie płytki (WLP) — eliminuje konwekcyjną wymianę ciepła z otaczającym środowiskiem.
Dwa dominujące materiały termistorowe wykorzystywane w nowoczesnej komercyjnej i przemysłowej produkcji mikrobolometrów to tlenek wanadu (VOx) i krzem amorficzny (α-Si). Chociaż α-Si korzysta z kompatybilności produkcyjnej ze standardowymi liniami odlewniczymi komplementarnych układów metal-tlenek-półprzewodnik (CMOS), tlenek wanadu jest zdecydowanie preferowany w krytycznych zastosowaniach monitoringu bezpieczeństwa i obronności ze względu na swoje doskonałe właściwości fizyczne:
- ⚙️ Temperaturowy współczynnik rezystancji (TCR): Podstawowym parametrem regulującym czułość mikrobolometru jest jego TCR, który określa ułamkową zmianę rezystancji elektrycznej na stopień zmiany temperatury. Tlenek wanadu konsekwentnie zapewnia TCR od -2% do -3% na kelwin w temperaturze pokojowej (295 K), znacznie przewyższając krzem amorficzny. Ta podwyższona wewnętrzna czułość materiałowa bezpośrednio tłumi szum elektryczny w układzie odczytu.
- ⚙️ Równoważna różnica temperatur szumu (NETD): Wyrażany w milikelwinach (mK) parametr NETD określa minimalną różnicę termiczną między sceną docelową a jej tłem wymaganą do uzyskania stosunku sygnału do szumu (SNR) równego jedności na wyjściu czujnika. Wysokowydajne niechłodzone rdzenie VOx osiągają wartości NETD ≤35 mK do 40 mK przy przysłonie optycznej f/1.0. Rdzeń charakteryzujący się NETD na poziomie 35 mK rozróżnia minimalne gradienty termiczne rzędu 0,035°C, umożliwiając systemowi bezpieczeństwa rozpoznawanie śladów stóp pozostawionych na betonie, ukrytych celów zamaskowanych lekkim kamuflażem lub cienką roślinnością oraz resztkowych sygnatur termicznych pochodzących od niedawno użytkowanych pojazdów silnikowych.
- ⚙️ Stała czasowa termiczna (τ): Czas odpowiedzi termicznej określa, jak szybko zawieszona membrana mikrobolometru pochłania ciepło promieniowania i rozprasza je poprzez przewodzenie cieplne przez ramiona podtrzymujące. Struktury VOx o wysokiej gęstości niezawodnie utrzymują stałą czasową termiczną między 8 a 12 milisekund (ms). Ta szybka odpowiedź czasowa zapobiega opóźnieniom czasowym, powidokom obrazu i artefaktom smugowania przy standardowych roboczych częstotliwościach klatek (zazwyczaj 25 Hz, 30 Hz lub 50 Hz/60 Hz), nawet podczas śledzenia szybko poruszających się celów na aktywnym obwodzie.
Ponieważ matryce mikrobolometrów składają się z setek tysięcy mikroskopijnych, mechanicznie izolowanych mostków wytwarzanych na podłożach krzemowych, nieuniknione są drobne różnice mikrolitograficzne między poszczególnymi pikselami. Różnice te objawiają się jako niejednorodna bazowa rezystancja elektryczna oraz zmienne indywidualne czułości termiczne, generując poważny przestrzenny szum stałoprądowy (FPN) w surowym obrazie. Co więcej, gdy obudowa kamery podlega wahaniom temperatury otoczenia (zazwyczaj znamionowanym od -40°C do +80°C w krytycznych zewnętrznych środowiskach bezpieczeństwa), wewnętrzne podłoże i obudowa emitują zmienne pasożytnicze promieniowanie ciała doskonale czarnego na matrycę czujnika, stale przesuwając bazowe poziomy wyjściowe.
Aby przezwyciężyć ten dryft, niechłodzone moduły termiczne OEM wdrażają solidne potoki korekcji niejednorodności (NUC). Najbardziej tradycyjnym i niezawodnym podejściem jest skalibrowany mechanizm mechanicznej migawki. W zaprogramowanych odstępach czasu lub za każdym razem, gdy wewnętrzne termistory wykryją znaczącą zmianę temperatury otoczenia, elektromechaniczny solenoid na chwilę wprowadza zaczernioną, jednolitą temperaturowo przesłonę kalibracyjną do ścieżki optycznej między tylną soczewką obiektywu a matrycą FPA. Rdzeń kamery rejestruje natychmiastową jednopunktową lub wielopunktową klatkę płaskiego pola, oblicza współczynniki offsetu dla każdego pojedynczego mikro-mostka i aktualizuje wewnętrzną tabelę korekcyjną w celu normalizacji sygnału wyjściowego. W krytycznych środowiskach bezpieczeństwa, gdzie 500-milisekundowe zamrożenie kalibracji migawki mogłoby skutkować utratą śledzenia intruza, nowoczesne moduły OEM wykorzystują zaawansowane bezmigawkowe algorytmy parametryczne. Te silniki łączą głęboko scharakteryzowane wielotemperaturowe fabryczne tabele przeglądowe (LUT) z ciągłym, opartym na scenie filtrowaniem czasoprzestrzennym w czasie rzeczywistym, dynamicznie usuwając artefakty stałoprądowe bez konieczności fizycznego uruchamiania migawki.
Po normalizacji NUC surowe dane termiczne (zazwyczaj pracujące z natywnym zakresem dynamicznym 14 lub 16 bitów) są kierowane do zaawansowanych potoków sprzętowych kompresji zakresu dynamicznego (DRC) i dynamicznego wzmacniania szczegółów (DDE). Ponieważ niechłodzony rdzeń musi jednocześnie rejestrować zamarzający teren tła (np. śnieg przy -10°C) i intensywne punkty termiczne (takie jak kolektory wydechowe pojazdów pracujące przy 400°C), standardowe liniowe próbkowanie w dół do wyświetlaczy 8-bitowych wymazałoby subtelne sygnatury termiczne ludzi. Wysokowydajne rdzenie stosują nieliniowe wyrównywanie histogramu, górnoprzepustowe filtrowanie przestrzenne i bilateralne wygładzanie z zachowaniem krawędzi. Pozwala to zachować drobne szczegóły termiczne i zlokalizowany kontrast, zapewniając, że zarówno teren tła, jak i intruzi na obwodzie pozostają wyraźnie widoczni na standardowych 8-bitowych wyświetlaczach bezpieczeństwa.
Rozdzielczość, rozstaw pikseli i dynamika próbkowania przestrzennego
W systemach inżynierii nadzoru termowizyjnego projektowanie optyczne rozpoczyna się od rozdzielczości przestrzennej matrycy ogniskowej (Focal Plane Array) oraz fizycznego rozmiaru jej pojedynczych pikseli, zwanego rozstawem pikseli. Zdolność próbkowania przestrzennego każdego rdzenia kamery jest fundamentalnie ograniczona przez jej chwilowe pole widzenia (IFOV), które reprezentuje geometryczny stożek kątowy widoczny dla pojedynczego piksela w obrębie całej matrycy:
IFOV = d / f
Gdzie d to wymiar rozstawu pikseli mikrobolometru (w mikrometrach lub milimetrach), a f to efektywna ogniskowa obiektywu (w milimetrach). Wynikowe IFOV wyrażane jest w miliradianach (mrad). Mniejsze IFOV zapewnia drobniejszą rozdzielczość kątową, rzutując mniejszy ślad przestrzenny na odległy cel, co bezpośrednio zwiększa efektywny zasięg systemu.
Przez ponad dekadę przemysłowe i komercyjne konstrukcje mikrobolometrów koncentrowały się na architekturach o rozstawie pikseli 25 µm i 17 µm. Przejście na nowoczesne opakowania na poziomie wafla (WLP) 12 µm, a nawet 10 µm, zrewolucjonizowało wydajność niechłodzonych czujników LWIR. Zmiana rozstawu pikseli z 17 µm na 12 µm zapewnia projektantowi sprzętu transformacyjne korzyści fizyczne:
- ✅ Miniaturyzacja optyczna: Dla dowolnego formatu rozdzielczości (np. 640 × 512) matryca mikrobolometru 12 µm zajmuje znacznie mniejszą fizyczną przekątną powierzchnię aktywną (około 9,83 mm) w porównaniu z odpowiednikiem 17 µm (około 13,9 mm). W konsekwencji, aby osiągnąć identyczne kątowe pole widzenia (HFOV), zespół optyczny zaprojektowany dla czujnika 12 µm wymaga obiektywu o znacznie krótszej ogniskowej i odpowiednio mniejszej średnicy źrenicy wejściowej. Przekłada się to bezpośrednio na ogromne redukcje fizycznej objętości, masy oraz surowego kosztu materiału germanowego zespołu obiektywu.
- ✅ Zmniejszona masa termiczna: Fizyczna objętość każdego zawieszonego mostka mikrobolometru zmniejsza się dramatycznie w węźle technologicznym 12 µm. Ta redukcja masy fizycznej obniża wewnętrzną pojemność cieplną piksela, ułatwiając szybkie rozpraszanie ciepła i skracając stałe czasowe termiczne. W rezultacie rdzenie 12 µm osiągają doskonałą wierność międzyklatkową ze zredukowanym rozmyciem podczas panoramowania na szybkich pozycjonerach obrotowo-uchylnych (PTZ) lub śledzenia celów powietrznych.
- ✅ Optymalizacja ładunku: Kompaktowe rdzenie 12 µm dramatycznie redukują ślad SWaP (rozmiar, masa i moc) obudów kamer. Pozwala to na pakowanie obrazowania termowizyjnego o wysokiej rozdzielczości w ultra-niskoprofilowe kopuły bezpieczeństwa, dyskretne słupki perymetryczne oraz kompaktowe dwuczujnikowe gimbale bezzałogowych statków powietrznych (UAV), gdzie przestrzeń mechaniczna i moc elektryczna są ściśle limitowane.
Wybór właściwego poziomu rozdzielczości — od podstawowych konfiguracji 256 × 192 po taktyczne matryce 640 × 512 — wymaga dopasowania konkretnych potrzeb pokrycia przestrzennego układu perymetrycznego do możliwości obliczeniowych i budżetowych:
| Metryka / Parametr | Poziom podstawowy (256 × 192) | Poziom średni (384 × 288) | Poziom wysoki (640 × 512) |
|---|---|---|---|
| Całkowita liczba pikseli | 49 152 aktywnych pikseli | 110 592 aktywnych pikseli | 327 680 aktywnych pikseli |
| Powierzchnia aktywna (przy 12 µm) | 3,07 mm × 2,30 mm | 4,61 mm × 3,46 mm | 7,68 mm × 6,14 mm |
| Przekątna czujnika | 3,84 mm | 5,76 mm | 9,83 mm |
| Surowe pasmo cyfrowe (14-bit, 50 Hz) | ~4,3 MB/s (34,4 Mb/s) | ~9,7 MB/s (77,4 Mb/s) | ~28,7 MB/s (229,4 Mb/s) |
| Typowe zastosowanie w ochronie | Bramy krótkiego zasięgu, kołowroty wejściowe, małe kabiny techniczne (zasięg <30 m) | Średnie ogrodzenia perymetryczne, fasady budynków, lokalne podstacje (zasięg <100 m) | Rozległe perymetry, korytarze graniczne, pasy startowe, śledzenie aktywów o wysokiej wartości (>250 m) |
Podczas gdy podstawowa matryca 256 × 192 jest wystarczająca do wykrywania, czy intruz przekroczył bezpośredni portal dostępu, jej użyteczność gwałtownie spada na rozległych obwodach. Ponieważ punkty próbkowania przestrzennego degradują się liniowo wraz z odległością, sensor 256 × 192 z obiektywem szerokokątnym może rzutować tylko jeden lub dwa piksele na cel wielkości człowieka z odległości 50 metrów, co skutkuje częstymi fałszywymi alarmami powodowanymi przez lokalną zwierzynę lub ciepłe tło. Z kolei matryca 640 × 512 rejestruje ponad 6,6 razy większą gęstość informacji niż podstawowy rdzeń, rozdzielając wystarczającą liczbę pikseli na cele z dużej odległości, aby ułatwić automatyczne rozróżnianie celów. Dla inżynierów zajmujących się praktycznym układem mechanicznym i wyborem obudowy dla tych matryc sensorów materiały referencyjne można znaleźć w naszym przeglądzie integracji niechłodzonego rdzenia termicznego.
Inżynieria optyczna: optyka germanowa i profilowanie zasięgu celu
Inżynieria optyczna dla sensorów długofalowej podczerwieni stwarza wyraźne wyzwania materiałowe, które nie występują w projektowaniu systemów w zakresie widzialnym. Standardowe szkła optyczne crown i flint (na bazie dwutlenku krzemu, SiO2) są całkowicie nieprzezroczyste dla promieniowania elektromagnetycznego w zakresie 8–14 µm; pochłaniają fotony LWIR całkowicie w ułamkach milimetra. W związku z tym moduły termiczne wymagają obiektywów wykonanych ze specjalistycznych materiałów przepuszczalnych, z których najbardziej rozpowszechniony jest monokrystaliczny german (Ge), któremu towarzyszą specjalistyczne szkła chalkogenkowe (np. Gasir).
Germanium boasts a very high refractive index (n ≈ 4.0 at 10 µm), allowing optical designers to produce high-power lenses with minimal surface curvature and reduced spherical aberrations. However, Germanium surfaces suffer from significant Fresnel reflection losses (approximately 36% reflection per untreated air-to-germanium interface). To counter this, security-grade Germanium lenses must be treated with high-durability Anti-Reflective (AR) coatings, or Hard Carbon Diamond-Like Coatings (DLC) on the outermost exposed front element. A DLC coating protects the soft optical substrate against airborne sand abrasion, saltwater spray, chemical corrosion, and mechanical scratching while maintaining high overall transmission (typically >90% to 94% across the LWIR spectrum).
Another crucial performance parameter is the optical speed, quantified by the lens f-number (F#), defined as the ratio of the lens focal length to its clear entrance pupil diameter. The radiant flux (irradiance, E) reaching the microbolometer FPA scales inversely with the square of the optical system's f-number:
E ∝ 1 / [4(F#)² + 1]
In high-performance security designs, optical assemblies are intentionally specified between f/1.0 and f/1.2. If an engineering team attempts to reduce optical assembly costs by utilizing an inferior, smaller-aperture f/1.6 lens, the thermal flux reaching the sensor drops by more than 55%. This directly degrades effective sensitivity: a sensor core with a bench-level NETD of 35 mK will see its system-level NETD deteriorate to approximately 80 mK or worse in operation. This severe loss in sensitivity causes subtle scene details to wash out, severely diminishing image clarity and system range during low-contrast conditions such as humid summer nights.
To mathematically quantify system detection range during site survey design, defense and industrial engineers rely on the classical Johnson's Criteria. The criteria model target acquisition performance based on resolving specific spatial line pairs (cycles) across the critical physical dimension of a target (defined as H_c = 0.75 meters for a standing human torso profile, and 2.3 meters for a standard motor vehicle):
- ⚙️ Detection (1.5 cycles across target / ≈ 3 pixels): An observer or computer algorithm can determine with 50% statistical probability that an object is present against the background. The object appears as an unclassified localized thermal hot spot.
- ⚙️ Recognition (6.0 cycles across target / ≈ 12 pixels): The system can distinguish the high-level operational class of the object (e.g., discerning a human intruder from a quadrupedal animal or a passenger car from a utility truck).
- ⚙️ Identification (12.0 cycles across target / ≈ 24 pixels): The system can discern fine structural details (e.g., identifying clothing type, verifying whether an individual is carrying an object, or classifying specific vehicle models).
The mathematical slant range (R, in meters) to achieve these thresholds is governed by the relationship:
R = (H_c × f) / (N × d)
Gdzie H_c is the critical target dimension in meters, f is the lens focal length in millimeters, d is the pixel pitch in millimeters (e.g., 0.012 mm for a 12 µm sensor), and N represents the Johnson line-pair threshold (1.5 for Detection, 6.0 for Recognition, 12.0 for Identification). The table below calculates the standard human target acquisition limits for a modern 640 × 512, 12 µm VOx thermal core across common security focal lengths:
| Lens Focal Length (f) | Horizontal FOV (at 640×512) | Human Detection (1.5 cycles) | Human Recognition (6.0 cycles) | Human Identification (12.0 cycles) |
|---|---|---|---|---|
| 9.1 mm (Athermalized) | ≈ 48.0° | 379 meters | 95 meters | 47 meters |
| 19 mm Fixed Core | ≈ 22.9° | 791 meters | 198 meters | 99 meters |
| 35 mm Telephoto | ≈ 12.5° | 1,458 meters | 365 meters | 182 meters |
| 75 mm Long-Range | ≈ 5.9° | 3,125 meters | 781 meters | 390 meters |
When selecting optics for harsh outdoor deployments, engineers must specify athermalized lens assemblies. Standard Germanium exhibits an exceptionally high thermo-optic coefficient (dn/dT ≈ 4 × 10^-4 /°C), which is nearly an order of magnitude higher than standard optical glasses. Without mechanical or optical athermalization (combining specialized lens cell mount alloys with contrasting thermal expansion coefficients, or utilizing Chalcogenide optical elements with inverse thermo-optic drifts), ambient temperature swings cause significant focal plane defocusing, rendering high-resolution sensors blurry and ineffective.
Wbudowane interfejsy elektryczne: MIPI CSI-2, USB UVC i łączność IP
Bridging an uncooled thermal microbolometer module into a complete security camera system requires careful selection of the physical bus architecture and software protocol stack. The choice of interface directly determines processing latency, maximum interconnect trace length, host CPU overhead, and overall hardware bill-of-materials costs:
- ⚙️ MIPI CSI-2 (Mobile Industry Processor Interface Camera Serial Interface): MIPI CSI-2 represents the industry gold standard for integrated smart cameras, edge AI appliances, and compact drone vision payloads. Utilizing differential high-speed D-PHY signaling over two or four lanes, MIPI routes pure, uncompressed 14-bit or 16-bit raw radiometric frames directly into the hardware Image Signal Processor (ISP) or Video Input (VI) subsystem of modern system-on-chip (SoC) architectures. Embedded developers utilize platforms such as NVIDIA Jetson Orin/Xavier or compact compute modules like the Raspberry Pi CM4 to ingest raw frames with sub-5 millisecond processing latency. This near-zero transmission latency is essential for high-speed automated pan-tilt-zoom slewing systems, closed-loop tracking gimbals, and real-time radiometric flame detection. However, MIPI CSI-2 trace lines are limited by high-frequency attenuation and EMI constraints, requiring the thermal module to reside within 15 to 20 cm of the host compute engine on high-density flexible printed circuit (FPC) cables.
- ⚙️ USB 2.0 / USB 3.0 (klasa UVC): For rapid laboratory prototyping, proof-of-concept system validation, and integration into industrial x86 perimeter surveillance servers, USB-enabled thermal camera modules offer a plug-and-play solution. USB modules present themselves to the host operating system as a standard USB Video Class (UVC) endpoint, supported natively by standard Linux Video4Linux2 (V4L2) kernel drivers and Windows DirectShow frameworks. While this eliminates the need for proprietary low-level register configuration drivers, USB stacks introduce slight hardware latency overhead (typically 15 to 30 ms) and require host CPU cycles to manage protocol packetization. Shielded USB lines allow cable runs of 3 to 5 meters, which is ideal for modular enclosures containing separate compute hubs.
- ⚙️ Direct IP SoC Integration (Ethernet / Power-over-Ethernet): In traditional fixed perimeter security installations where cameras are spaced across hundreds of meters of physical fencing, the thermal core must be paired with an IP encoder processor board. The encoder SoC receives digital pixel data (via parallel Digital Video Port [DVP] or MIPI), executes Dynamic Detail Enhancement and palette colorization in hardware, and encodes the stream into industry-standard H.264 or H.265 (HEVC) formats. The compressed video is then packetized over standard IPv4/IPv6 networks and streamed via Real-Time Streaming Protocol (RTSP) across standard Cat5e/Cat6 STP cabling spanning up to 100 meters per hop, or multi-kilometer corridors utilizing fiber optic SFP transceivers.
Przetwarzanie AI na brzegu sieci, potok VMS i enkapsulacja sieciowa
The transformation of raw thermal infrared sensor data into actionable security intelligence requires a coordinated edge computing and video management pipeline. Modern perimeter defenses rarely rely exclusively on human operators monitoring raw video walls. Instead, continuous video analytics are deployed directly at the network edge to autonomously identify unauthorized intrusions, trigger automated deterrents, and log critical perimeter events.
A primary challenge when deploying deep learning models (such as YOLOv8, YOLOv9, or RT-DETR) onto thermal video streams is the fundamental domain shift between optical and thermal sensor characteristics. Standard computer vision models are pre-trained on massive RGB datasets (e.g., ImageNet, COCO) that depend heavily on chromatic contrast, internal texture features, and visual shadow variations. Because an uncooled LWIR thermal module outputs a single-band radiometric intensity map capturing surface radiance, visible color and internal texture are completely absent. As a consequence, running an off-the-shelf RGB object detection weight matrix directly on a thermal stream yields unacceptable misclassification rates. Advanced systems retrain deep convolutional backbones and transformer networks using multispectral infrared training libraries, optimizing the neural network weights to extract target geometry, radiant thermal gradients, and distinct temperature silhouettes against natural backgrounds.
Beyond standard intrusion tracking, radiometric thermal camera cores provide an absolute temperature measurement for every individual pixel within the Field of View. During raw 14-bit data extraction, the thermal core computes temperature via pre-calibrated Planck curve conversion formulas stored in internal non-volatile memory:
S_pixel = R_resp / [exp(B / T) - F]
Gdzie S_pixel represents the digital count output, T to temperatura bezwzględna w kelwinach, a R_resp, B, oraz F represent factory-calibrated radiometric constants. This enables the integration of dual-factor rule verification algorithms directly at the edge: the computer vision model can detect an intruder's human shape while the radiometric calculation simultaneously confirms an elevated skin-surface signature (e.g., between 33°C and 38°C). This effectively eliminates false detections caused by animal crossings, drifting exhaust emissions, and wind-blown vegetation.
To ensure interoperability with commercial Video Management Systems (such as Milestone XProtect, Genetec Security Center, Qognify, or Network Optix), the camera subsystem must adhere strictly to the Open Network Video Interface Forum (ONVIF) standards:
- ⚙️ ONVIF Profile S & Profile T: Governs basic and advanced video streaming, providing H.264/H.265 stream negotiation over RTSP, dual-streaming parameters (high-resolution main-stream for recording, lower-resolution sub-stream for mobile viewing), and pan-tilt-zoom control interfaces.
- ⚙️ ONVIF Profile M: The modern industry standard for metadata exchange. Profile M allows the edge AI processor (running on the host SoC) to inject bounding boxes, centroid coordinates, target classifications ("Human", "Vehicle"), and precise geo-spatial telemetry directly into the video stream as XML or JSON metadata tracks, eliminating the need for high-bandwidth analytical re-processing at the central server.
Engineers seeking deeper operational insight into OEM industrial manufacturing rigor, ISO quality assurance, and high-volume module testing standards should review our overview of enterprise manufacturing capacity.
Benchmark produktów OEM i macierz porównawcza specyfikacji
Selecting an OEM thermal module for a security camera requires balancing mechanical constraints against optical performance, detector pitch, and processing bus compatibility. Below is an engineering review of two industry-leading uncooled LWIR camera cores specifically designed for integration into perimeter surveillance domes, tactical PTZ systems, UAV security payloads, and industrial inspection arrays.
Product 1: Mini 640 Uncooled LWIR USB Thermal Camera Core Module
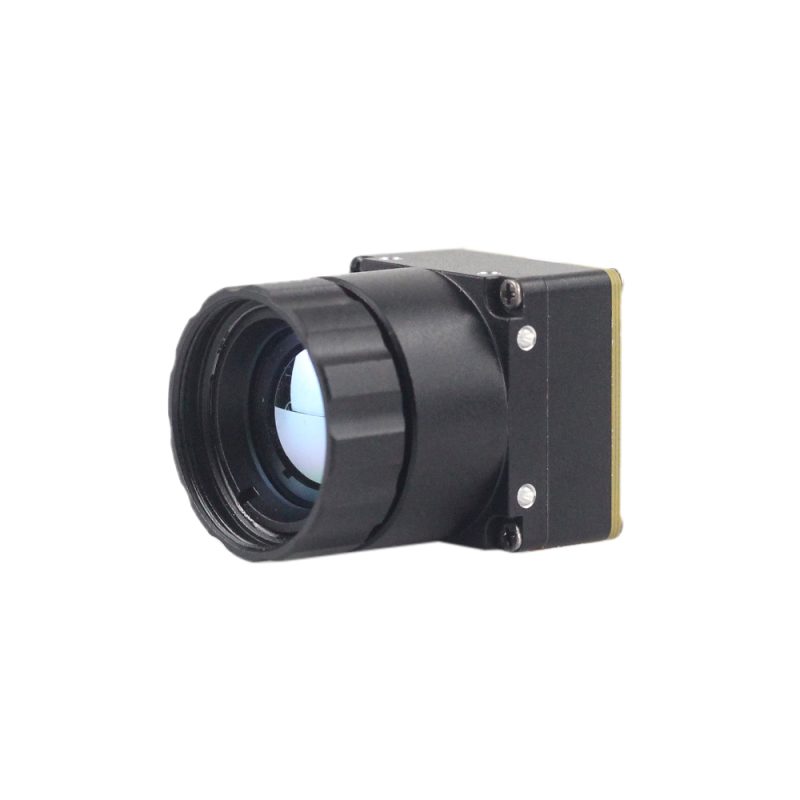
The Mini 640 Uncooled LWIR Thermal Imaging Camera Core Module is engineered for high-performance security and drone-based surveillance applications requiring sharp image presentation, an ultra-compact envelope, and broad optical versatility. Designed with an ultra-miniature 21 mm × 21 mm mechanical footprint, the core integrates seamlessly into space-constrained housings, pan-tilt positioners, and compact airborne payloads. It features an uncooled long-wave infrared microbolometer running a crisp 640 × 512 resolution (with selectable 640 × 480 modes), delivering low-noise thermal output with strong environmental stability across extreme ambient temperature shifts.
A standout technical advantage of the Mini 640 platform is its expansive lineup of modular optical configurations. Integrators can tailor the core precisely to their coverage envelope by selecting from an extensive range of athermalized and manual-focus Germanium objective lenses: 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, and 150 mm. Whether configured with a 5 mm lens for ultra-wide perimeter awareness or a 150 mm telephoto lens for multi-kilometer perimeter defense, the core provides consistent optical clarity. Its versatile USB interface streamlines development, allowing vision engineers to rapidly ingest raw digital data or standard UVC streams directly into host computing hardware without specialized carrier boards.
| Parametr podstawowy | Manufacturer Specification |
|---|---|
| Architektura detektora | Uncooled LWIR Microbolometer FPA (VOx) |
| Rozdzielczość | 640 × 512 native (640 × 480 optional) |
| Wymiary mechaniczne | Mini-Size: 21 mm × 21 mm core envelope |
| Opcje Soczewek Optycznych | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm |
| Standard Interfejsu | High-Speed USB / Direct Digital Stream |
| Key Performance Attributes | Sharp image presentation, low cost, strong environmental adaptability |
Wyświetl szczegóły produktu i ceny ➔
Product 2: Mini2 640/384/256 9mm MIPI Thermal Imaging Camera Module
The Mini2 Uncooled Infrared Thermal Camera Module is specifically designed for integration into next-generation embedded security appliances, smart IoT camera sensors, and autonomous perimeter surveillance drones. Built around a high-speed MIPI interface, the Mini2 links directly into host Application Processors, bypassing the latency and protocol overhead inherent to traditional analog or USB conversion chips. It allows edge AI vision boards to capture uncompressed radiometric frames directly into the host memory bus, delivering the low-latency imaging required for closed-loop perimeter target tracking and instant alarm triggering.
The Mini2 platform provides flexible resolution options to match varying project requirements and budgets, offering 640 × 512, 384 × 288, and 256 × 192 sensor formats. Outfitted with an integrated, precision-aligned 9 mm athermalized lens assembly, the module delivers an ideal balance between wide spatial coverage and dependable target acquisition range. Its lightweight chassis and low operational power consumption make it especially suitable for mobile perimeter patrols, solar-powered security outposts, dual-spectrum battery-operated cameras, and compact aerial inspection systems.
| Parametr podstawowy | Manufacturer Specification |
|---|---|
| Architektura detektora | Uncooled Infrared Microbolometer (VOx) |
| Selectable Resolutions | 640 × 512 / 384 × 288 / 256 × 192 |
| Integrated Lens | 9 mm high-performance athermalized optics |
| Data Bus Interface | MIPI CSI-2 Embedded Bus Output |
| Cel integracji | Autonomous drones, smart IoT sensors, low-SWaP security payloads |
| Key Performance Attributes | Sharp image presentation, compact size, low cost, ultra-low latency |
Wyświetl szczegóły produktu i ceny ➔

Dogłębne FAQ inżynieryjne
How do I choose between MIPI, USB, and Ethernet when selecting a thermal module for a security camera?
⚙️ MIPI CSI-2: The premier choice for tightly integrated embedded vision systems and edge AI smart cameras. If your camera housing incorporates an onboard system-on-module (SoM) such as an NVIDIA Jetson or a Raspberry Pi Compute Module, MIPI transmits uncompressed 14-bit radiometric raw frames directly into the host Image Signal Processor (ISP). This yields the lowest possible video latency (under 5 milliseconds) and eliminates the hardware costs and power consumption of bridge chips. However, MIPI trace lengths are strictly limited to under 15–20 centimeters due to high-frequency differential signal degradation.
⚙️ USB 2.0 / USB 3.0 (UVC): Ideal for rapid prototyping, laboratory bench testing, and integration into systems powered by standard x86 industrial PCs. USB simplifies software development through universal Linux Video4Linux2 (V4L2) driver support and permits cable runs up to 3–5 meters, though it introduces slight operating system driver overhead and modest transfer latency (typically 15–30 ms).
⚙️ Direct IP SoC (Ethernet): Mandatory for standalone perimeter security cameras and remote network camera housings. The onboard encoder ingests the raw thermal sensor data, applies dynamic contrast adjustments, and compresses the stream into H.264/H.265 video streamed via RTSP/ONVIF. This architecture allows long cable runs up to 100 meters over standard twisted-pair Cat6 cabling (or several kilometers via optical fiber transceivers) straight to enterprise Video Management Systems (VMS), though compression and network packetization increase end-to-end display latency to between 80 and 180 ms.
Is a 256×192 resolution thermal core sufficient for driveway surveillance, or do I need 640×512?
✅ Entry-Tier 256×192 (49,152 active pixels): Represents an economical solution for localized, short-range coverage—such as monitoring a gated residential entrance or a narrow vehicle access point within 20 to 30 meters. However, when monitoring broad perimeters or extended driveways reaching 50 to 100 meters, a 256×192 array lacks the spatial resolution required for dependable target classification.
⚙️ Johnson's Criteria Considerations: According to Johnson's Criteria, an automated algorithm or human operator requires at least 6 line pairs (approximately 12 pixels across the critical dimension) to reliably distinguish a human intruder from local wildlife or drifting exhaust plumes. On a 256×192 sensor paired with a wide-angle lens, an individual standing 60 meters away occupies only 1 to 2 pixels. As a result, edge vision models (such as YOLO or classical background subtraction engines) cannot resolve target morphology, leading to frequent false alarms or missed detections.
✅ High-Tier 640×512 (327,680 active pixels): Provides over 6.6 times the spatial sampling density. Under identical optical conditions, it projects 12 to 24 pixels across that same 60-meter target. This provides the edge AI pipeline with rich morphological detail, ensuring accurate target recognition, low false-alarm rates, and verified threat identification at extended standoff distances.
Can an OEM thermal camera module be integrated into NVRs or systems like Home Assistant and Ubiquiti?
⚙️ Encoding Bridge Requirement: Because a bare microbolometer module outputs raw, uncompressed 14-bit digital video (via MIPI CSI-2, DVP, or USB), it cannot be connected directly to an RJ45 Ethernet switch port without an intermediate encoding bridge. To integrate with third-party platforms, the thermal core must be paired with an embedded IP encoder System-on-Chip (SoC) board running an embedded Linux firmware stack.
⚙️ Firmware Processing & Streaming: The IP SoC ingests the core's high-dynamic-range thermal data, applies real-time Non-Uniformity Correction and dynamic palette colorization (e.g., converting 14-bit raw radiometric values to standard 8-bit White-Hot, Black-Hot, or Ironbow palettes), and encodes the frames into H.264 or H.265 video. The firmware serves this stream over RTSP (Real-Time Streaming Protocol) and implements open ONVIF Profile S/T compliance.
✅ Network Platform Integration: Once connected via Ethernet to a local Power-over-Ethernet (PoE) network switch, the camera core behaves just like a standard IP security camera. It can be automatically discovered and integrated into Home Assistant via standard ONVIF or WebRTC camera integrations, connected to enterprise NVRs as an IP video channel, or brought into Ubiquiti UniFi Protect environments via third-party RTSP camera adoption utilities.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: NVIDIA Jetson Embedded Computing Platforms
- Standard branżowy: Osadzone systemy przetwarzania Raspberry Pi Foundation
- Powiązany przewodnik: Руководство по интеграции неохлаждаемых тепловизионных модулей
- Powiązany przewodnik: نظرة عامة على القدرات التصنيعية والمؤسسية للأنظمة الحرارية





