







Najwyższej klasy profesjonalny moduł kamery termowizyjnej: Rozwiązania LWIR wzbogacone o AI dla dronów i technologii DIY
23 czerwca 2026
Moduł kamery termowizyjnej o wysokiej rozdzielczości dla Raspberry Pi: Kompletny przewodnik integracji Edge AI
24 czerwca 2026
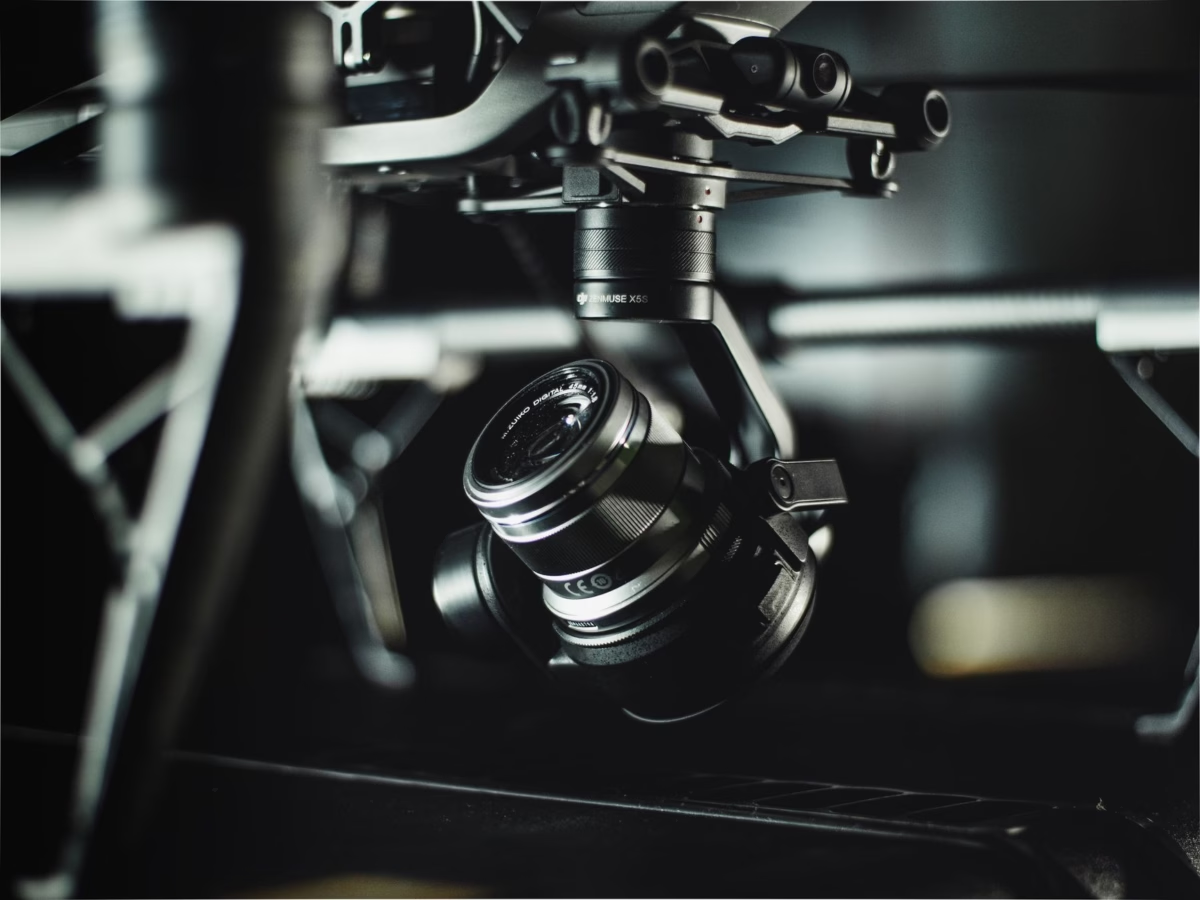
Najlepszy moduł termowizyjny do integracji z dronem: Przewodnik po Edge AI i LWIR
Jeśli budujesz dziś drony klasy komercyjnej, znasz już zasady: wydajność ładunku, rozdzielczość termiczna i przetwarzanie w czasie rzeczywistym to zmienne decydujące o sukcesie lub porażce. W miarę jak inspekcje lotnicze, nadzór graniczny i misje poszukiwawczo-ratownicze (SAR) zmierzają w kierunku w pełni autonomicznych operacji, wybór głównej moduł termowizyjny do drona architektury jest najważniejszą decyzją sprzętową, jaką podejmiesz. Ten przewodnik zagłębia się w szczegóły kompromisów optycznych, elektrycznych i obliczeniowych, które musisz rozważyć, integrując rdzenie długofalowej podczerwieni (LWIR) z platformami wielowirnikowymi, stałopłatami i FPV.
Oto sedno: równoważąc ograniczenia rozmiaru, wagi, mocy i kosztu (SWaP-C) z szybkimi interfejsami sprzętowymi, takimi jak MIPI CSI-2 i USB, możesz zredukować opóźnienie wideo niemal do zera. W praktyce musimy patrzeć poza marketingowe karty specyfikacji. Musimy ocenić rzeczywistą wydajność rdzeni mikrobolometrycznych z tlenku wanadu (VOx), materiałów optycznych, dokładność radiometryczną oraz sposób uruchamiania potoków Edge AI o niskim opóźnieniu bezpośrednio na sprzęcie ładunku.
Spis treści
- 👉 Wprowadzenie: Ewolucja lotniczego obrazowania LWIR
- 👉 SWaP-C rozszyfrowane: Metryki inżynieryjne dla ładunków dronów
- 👉 Architektury interfejsów: Wybór między rdzeniami MIPI CSI-2 a USB
- 👉 Podsystemy optyczne LWIR: Obliczanie pola widzenia i DRI dla scenariuszy lotniczych
- 👉 Przetwarzanie Edge AI na ładunku: Algorytmy wizji maszynowej na pokładzie
- 👉 Kompleksowe specyfikacje produktów i interaktywna matryca
- 👉 Integracja OEM krok po kroku: Hartowanie, zasilanie i radiometria termiczna
- 👉 FAQ integracji przemysłowej: Niestandardowe FPV, wnioskowanie brzegowe i dynamika lotu
Wprowadzenie: Ewolucja lotniczego obrazowania LWIR
W początkach termografii lotniczej kamery termowizyjne do bezzałogowych statków powietrznych były masywnymi, energochłonnymi elementami wojskowego sprzętu rozpoznawczego. Te starsze systemy wymagały detektorów chłodzonych kriogenicznie. Oferowały niezrównaną czułość termiczną, to prawda, ale były zdecydowanie zbyt drogie i ciężkie, aby zamontować je na komercyjnym wielowirnikowcu. W ciągu ostatnich dziesięciu lat przejście na niechłodzone czujniki mikrobolometryczne z tlenku wanadu (VOx) i amorficznego krzemu (a-Si) całkowicie zmieniło zasady gry. Te nowoczesne, niechłodzone czujniki działają natywnie w oknie LWIR od 8 do 14 mikrometrów, rejestrując czyste sygnatury termiczne bez ciężaru, masy i poboru mocy chłodziarki kriogenicznej.
Jednocześnie kontrolery lotu i komputery towarzyszące stały się wystarczająco szybkie, aby przetwarzać strumienie danych wizualnych o dużej przepustowości w locie. Dzisiejsi integratorzy systemów nie szukają prostego analogowego łącza wideo, które staje się nieostre, gdy dron wyleci poza zasięg. Zamiast tego potrzebują zestawów danych radiometrycznych o wysokiej rozdzielczości, przetwarzanych cyfrowo, z czułością termiczną na poziomie mikrokelwinów. Moduły te muszą łączyć się bezpośrednio z lokalnymi procesorami wizji komputerowej, aby automatyzować śledzenie celów, monitorować stan upraw, wykrywać dziką przyrodę lub przeprowadzać konserwację zapobiegawczą linii energetycznych. Jeśli jesteś wybredny co do swoich moduł termowizyjny do drona konfiguracji, musisz zrozumieć, jak te warstwy sprzętu i oprogramowania współpracują ze sobą.
Podczas rzeczywistego lotu, kamera termowizyjna zamontowana na dronie musi radzić sobie z wieloma trudnościami. Jest narażona na gwałtowne chłodzenie wywołane uskokiem wiatru, wibracje o wysokiej częstotliwości pochodzące od szybkoobrotowych silników bezszczotkowych oraz nagłe zmiany temperatury, gdy maszyna wznosi się lub opada przez warstwy atmosfery. Z tego powodu wybór rdzenia termowizyjnego nie polega tylko na znalezieniu najwyższej rozdzielczości w karcie katalogowej. Należy ocenić rozmiar piksela, interfejsy elektroniczne, powłoki soczewek i algorytmy stabilizacji termicznej, aby mieć pewność uzyskania czystych, skalibrowanych danych radiometrycznych w całym zakresie parametrów lotu.

SWaP-C rozszyfrowane: Metryki inżynieryjne dla ładunków dronów
W warsztacie, metryka rozmiaru, wagi, poboru mocy i kosztu (SWaP-C) jest prawem. W przypadku ładunków dronów, nawet kilka dodatkowych gramów lub miliwatów bezpośrednio pogorszy dynamikę lotu, wydajność baterii i czas lotu. Podczas integracji rdzenia kamery termowizyjnej, każdy pojedynczy wskaźnik w równaniu SWaP-C musi zostać zoptymalizowany.
Przemieszczenie masy i środka masy (CoM)
Każdy dodatkowy gram umieszczony na końcu gimbala zwiększa jego bezwładność mechaniczną. Oznacza to, że silniki gimbala muszą pobierać więcej mocy, aby utrzymać stabilność, co wyczerpuje baterię i wprowadza wibracje o wysokiej częstotliwości do obrazu wideo. Ultrakompaktowy rdzeń termowizyjny (taki jak konstrukcja o wymiarach 21x21 mm) rozwiązuje ten problem, utrzymując masę kamery dokładnie na przecięciu osi obrotu, pochylenia i odchylenia gimbala. Dzięki temu zapotrzebowanie na przeciwwagi jest niskie, a obciążenie konstrukcyjne skupia się bliżej aerodynamicznego środka siły nośnej drona. Przy zrównoważonym środku masy, pętle PID kontrolera lotu nie muszą pracować na zwiększonych obrotach, oszczędzając energię baterii na dłuższe misje.
Budżetowanie mocy i rozpraszanie ciepła
Rdzenie LWIR są niezwykle wrażliwe na dryft termiczny. Jeśli podłoże mikrobolometru zbytnio się nagrzeje, powoduje to błędy przesunięcia między pikselami, które objawiają się jako nieestetyczny szum stałoprzestrzenny (FPN) na obrazie. Utrzymanie niskiego poboru mocy przez rdzeń (poniżej 1,0 W przy 5 V DC) pomaga zmniejszyć gromadzenie się ciepła wewnątrz szczelnego bloku ładunku. Jeśli przetworniki analogowo-cyfrowe (ADC) lub układy FPGA generują zbyt dużo ciepła wewnętrznego, spowodują pasożytniczy dryft, który pogarsza różnicę temperatur równoważną szumom (NETD). Rozwiązujemy to, projektując pasywne ścieżki termiczne, które odprowadzają ciepło z rdzenia do aluminiowych radiatorów, które umieszczamy bezpośrednio w strumieniu powietrza z wirników w celu pasywnego chłodzenia.
Rozmiar piksela i wydajność ścieżki optycznej
Przejście z rozmiaru piksela 17 µm na 12 µm pozwoliło producentom znacznie zmniejszyć rozmiary rdzeni. Mniejszy rozmiar piksela oznacza, że można użyć obiektywu o krótszej ogniskowej, aby uzyskać dokładnie taką samą rozdzielczość przestrzenną (chwilowe pole widzenia - IFOV), jak w przypadku większego, cięższego obiektywu na sensorze 17 µm. Ale należy być ostrożnym: sensory 12 µm są bardzo wrażliwe na aberracje optyczne. Aby w pełni wykorzystać gęstą matrycę 12 µm, potrzebne są wysokiej klasy obiektywy LWIR, takie jak te dostępne w naszym specjalistycznym sklepie z produktami termowizyjnymi. Te układy optyczne zachowują kontrast aż do granicy Nyquista, eliminując miękkie, rozmyte krawędzie, które występują przy tanich obiektywach.
Oszczędność masy w konstrukcji optycznej pozostawia również większy margines masy na pokładowe komputery towarzyszące. Na przykład, jeśli zmniejszysz masę zespołu optycznego o 50 gramów, możesz wykorzystać tę oszczędność, aby dodać procesor brzegowy na dronie. To przekształca ładunek z podstawowego nadajnika wideo w autonomiczny system, który może uruchamiać na pokładzie modele do poszukiwania i ratownictwa lub śledzenia pojazdów.
Architektury interfejsów: Wybór między rdzeniami MIPI CSI-2 a USB
Kiedy projektujesz ładunek użytkowy, wybór interfejsu elektrycznego jest decyzją krytyczną. Wpływa on bezpośrednio na opóźnienie wideo, złożoność systemu, obciążenie procesora oraz odporność urządzenia na zakłócenia elektromagnetyczne (EMI). W większości konstrukcji będziesz wybierać między MIPI CSI-2 a USB.
MIPI CSI-2: Mechanika techniczna i integracja
MIPI CSI-2 to standard branżowy dla trasowania danych wizyjnych o wysokiej przepustowości i niskim opóźnieniu między przetwornikami kamery a procesorami towarzyszącymi typu system-on-chip (SoC). Działając na fizycznych warstwach D-PHY, MIPI CSI-2 wykorzystuje jednokierunkowy różnicowy interfejs szeregowy z jedną linią zegarową i maksymalnie czterema liniami danych. Opiera się na sygnalizacji różnicowej niskiego napięcia (LVDS), co pozwala utrzymać niskie zużycie energii i minimalizuje EMI.
Ponieważ linie MIPI przenoszą sygnały o wysokiej częstotliwości (często ponad 1 Gb/s na linię), projektowanie elastycznych taśm obwodów drukowanych (FPC) wymaga dużej staranności. Linie te są podatne na przesłuchy, co oznacza, że muszą być dopasowane impedancyjnie (zwykle 100 omów różnicowo) i w pełni ekranowane przed promieniowaniem wysokiej częstotliwości pochodzącym z ESC drona i nadajników telemetrycznych. W naszych konstrukcjach stosujemy złącza mikrokabli koncentrycznych o dużej gęstości od wyspecjalizowanych dostawców z branży lotniczej, takich jak Amphenol aby utrzymać czystość sygnałów na ruchomych osiach gimbala.
Po stronie oprogramowania MIPI CSI-2 całkowicie omija stos USB systemu operacyjnego. Dostarcza surowe 14-bitowe piksele bezpośrednio do pamięci sprzętowego procesora sygnału obrazu (ISP) systemu hosta za pomocą bezpośredniego dostępu do pamięci (DMA). Dzięki temu opóźnienie utrzymuje się na poziomie jednocyfrowym, co jest idealne, jeśli używasz obrazu termicznego do nawigacji robotycznej w czasie rzeczywistym lub omijania przeszkód. Jaki jest haczyk? Będziesz musiał napisać lub skonfigurować niestandardowe sterowniki jądra (takie jak Linux V4L2) dla swojej konkretnej platformy ARM (czy to NVIDIA Jetson, Raspberry Pi Compute Module, czy procesor NXP i.MX8).
USB 2.0 / USB 3.0: Integracja typu Plug-and-Play
USB to właściwy wybór, jeśli zależy Ci na szybkiej i łatwej integracji bez konieczności tworzenia zaawansowanych sterowników. Fizyczne połączenie wykorzystuje standardowe złącza micro-USB, USB Type-C lub solidne złącza blokujące płytka-płytka. Ponieważ te moduły używają standardowego protokołu USB Video Class (UVC), system operacyjny hosta widzi moduł jako standardową kamerę internetową. Możesz pobierać klatki termiczne bezpośrednio do swojego kodu, używając klasycznych potoków OpenCV, ROS lub GStreamer w ciągu kilku minut.
Wadą USB jest opóźnienie i narzut obliczeniowy. Protokół UVC wprowadza opóźnienie programowe, ponieważ procesor hosta musi zarządzać transferami masowymi, usuwać opakowania pakietów USB i buforować klatki w pamięci. Dodaje to od 30 ms do 95 ms opóźnienia, w zależności od obciążenia procesora. Ponadto standardowe złącza USB mogą się poluzować lub szybko ulec degradacji w dronie narażonym na silne wibracje. Do poważnych zastosowań używamy modułów z blokującymi, przemysłowymi płytami złączy USB, takimi jak te w Mini 640 Niechłodzony termiczny moduł LWIR.
Podsystemy optyczne LWIR: Obliczanie pola widzenia i DRI dla scenariuszy lotniczych
Optyka podczerwieni działa według zupełnie innych zasad niż kamery światła widzialnego. Ponieważ standardowe szkło blokuje widmo od 8 do 14 µm, soczewki LWIR muszą być wykonane z egzotycznych materiałów, takich jak monokrystaliczny german (Ge) lub syntetyczne szkło chalkogenkowe. Elementy te wymagają wysokiej jakości powłok antyrefleksyjnych, ponieważ surowy german ma bardzo wysoki współczynnik załamania światła (około 4,0), co oznacza, że bez odpowiednich powłok blokowałby ogromną ilość światła.
Materiały soczewek: German a szkło chalkogenkowe
German jest wciąż złotym standardem dla wysokiej rozdzielczości termicznej ze względu na wysoki współczynnik załamania światła i niską dyspersję optyczną. Jest jednak ciężki, drogi i cierpi na termiczne rozogniskowanie (jego właściwości optyczne zmieniają się, gdy soczewka się nagrzewa lub ochładza). Szkło chalkogenkowe to nowsza, lekka alternatywa. Firmy takie jak LightPath Technologies produkują formowane asferyczne soczewki chalkogenkowe, które korygują aberracje sferyczne przy mniejszej liczbie elementów szklanych. Zmniejsza to masę ładunku. Ponadto szkło chalkogenkowe ma znacznie niższy współczynnik rozszerzalności termicznej, więc ostrość pozostaje stabilna nawet gdy dron wznosi się w zimne powietrze.
Obliczanie pola widzenia (FOV) i rozdzielczości przestrzennej
Rozdzielczość przestrzenna kamery termowizyjnej jest określana przez jej chwilowe pole widzenia (IFOV). Jest to kąt fizyczny widziany przez pojedynczy piksel, który oblicza się za pomocą następującego wzoru:
Gdzie:
- ⚙️ p = Rozmiar piksela sensora (np. 12 µm = 1,2 * 10^-5 metra)
- ⚙️ f = Ogniskowa obiektywu (np. 9 mm = 9,0 * 10^-3 metra)
Jeśli przeprowadzimy to obliczenie dla obiektywu 9 mm na sensorze 12 µm, oto wynik:
Co to oznacza w powietrzu? Jeśli lecisz na wysokości 100 metrów, twoja terenowa odległość próbkowania (GSD) wynosi:
To jest krytyczne obliczenie. Jeśli potrzebujesz mapować drobne szczegóły, takie jak 10-centymetrowe pęknięcia betonu lub małe zwierzę podczas misji poszukiwawczo-ratowniczej, potrzebujesz wystarczająco małego GSD, aby cel pokrywał kilka pikseli. W przeciwnym razie cel wtopi się w temperatury otoczenia i zniknie.
Do obserwacji dalekiego zasięgu, gdzie potrzebny jest wąskie pole widzenia i duży zoom, potrzebny będzie wysokiej klasy sensor, taki jak nasz rdzeń o wysokiej rozdzielczości 1280x1024: Rdzeń termowizyjny dalekiego zasięgu 1280x1024.
Kryteria Johnsona do obliczeń DRI
Aby sprawdzić, czy kamera termowizyjna pasuje do profilu misji, stosuje się Kryteria Johnsona. Określają one dokładną liczbę pikseli potrzebnych na wymiar krytyczny celu, aby osiągnąć trzy różne poziomy identyfikacji:
- ✅ Detekcja (wymagane 1,5 piksela): Można zobaczyć, że coś tam jest (np. widoczna jest ciepła anomalia na tle zimnego podłoża).
- ✅ Rozpoznanie (wymagane 6,0 pikseli): Można sklasyfikować kształt (np. odróżnić osobę od jelenia).
- ✅ Identyfikacja (wymagane 12,0 pikseli): Można rozróżnić precyzyjne szczegóły (np. zidentyfikować konkretny model samochodu lub sprawdzić, czy osoba niesie jakiś przedmiot).
Poprzez zrównoważenie ogniskowej, rozdzielczości i rozmiaru piksela można zapewnić, że optyka dostarczy te gęstości pikseli na docelowej wysokości bez dodawania zbędnego ciężaru ładunku.
Przetwarzanie Edge AI na ładunku: Algorytmy wizji maszynowej na pokładzie
Podłączenie niechłodzonej moduł termowizyjny do drona architektury bezpośrednio do układu Edge AI pozwala dronowi podejmować decyzje lokalnie. Przesyłając surowe ramki radiometryczne prosto do silników akceleracji (takich jak TensorRT na NVIDIA Jetson Orin lub bloki sprzętowe Hailo-8), omija się problemy z opóźnieniami i niezawodnością telemetrii naziemnej.
Jeśli strumieniuje się wideo z powrotem do stacji naziemnej w celu przetwarzania AI, system jest podatny na utratę sygnału, zużycie baterii i zakłócenia radiowe. Jeśli łącze zostanie przerwane, model wyszukiwania przestaje działać. Natomiast przetwarzanie danych lokalnie na pokładowym procesorze towarzyszącym pozwala dronowi reagować natychmiastowo, automatycznie kierując gimbal kamery, aby utrzymać cel w kadrze, wysyłając jednocześnie do stacji kontroli naziemnej tylko niewielkie alerty metadanych.
Wstępne przetwarzanie strumienia podsystemu termowizyjnego
Niechłodzone mikrobolometry generują surowe dane cyfrowe 14-bitowe lub 16-bitowe. Standardowe sieci detekcji AI (takie jak YOLOv8-nano) są trenowane na standardowych obrazach 8-bitowych RGB. Oznacza to konieczność napisania pokładowego potoku przetwarzania do konwersji danych w czasie rzeczywistym:
- ⚙️ Korekcja Wadliwych Pikseli (BPC): FPGA lub ISP wykorzystuje sąsiednie piksele do interpolacji i łatania martwych lub zaszumionych pikseli mikrobolometru na bieżąco.
- ⚙️ Korekcja niejednorodności (NUC): Moduł cyklicznie uruchamia swoją mechaniczną wewnętrzną przesłonę, aby znormalizować wartości napięcia pikseli w całej matrycy sensora.
- ⚙️ Wyrównanie histogramu z adaptacyjnym ograniczeniem kontrastu (CLAHE): Automatycznie kompresuje dane 14-bitowe o wysokiej dynamice do znormalizowanego obrazu 8-bitowego, izolując subtelne kontrasty krawędzi bez prześwietlania jasnych obszarów.
Wnioskowanie konwolucyjnej sieci neuronowej (CNN) na danych LWIR
Obrazy termowizyjne nie wyglądają jak standardowe zdjęcia wizyjne. Nie ma w nich żadnych danych o kolorze, a cele (takie jak ludzie czy gorące maszyny) często opierają się na wyraźnych granicach kształtów, a nie na teksturze powierzchni. Oznacza to potrzebę modeli przetrenowanych dla obrazowania IR.
Aby wdrożyć te modele, stosujemy uczenie transferowe. Bierzemy architekturę YOLOv8 i trenujemy wagi docelowe na dedykowanych zestawach danych termowizyjnych (takich jak publiczna biblioteka ADAS firmy FLIR połączona z ujęciami IR z dronów powietrznych). Następnie używamy narzędzi do kwantyzacji, aby uruchomić sieć neuronową w formatach INT8 lub FP16 na naszym sprzęcie brzegowym. Pozwala to utrzymać wysoką prędkość wnioskowania (utrzymując 20 do 30 klatek na sekundę), co jest niezbędne podczas śledzenia celów z ruchomej platformy. Komputer towarzyszący może następnie spakować te współrzędne śledzenia do komend pakietów Mavlink, nakazując autopilotowi automatyczne podążanie za celem lub orbitowanie wokół niego.
Kompleksowe specyfikacje produktów i interaktywna matryca
Jeśli planujesz architekturę swojego systemu, oto szczegółowy podział dwóch zaawansowanych modułów termowizyjnych stworzonych do ładunków dronów.
Opcja A: Niechłodzony moduł kamery termowizyjnej MIPI 640 384 256 9 mm do dronów

Niechłodzony Moduł Kamery Termowizyjnej Mipi 640 384 256 9mm Do Dronów
Mini2 to lekki rdzeń MIPI zaprojektowany dla zaawansowanych integratorów systemów, którzy potrzebują bezpośredniego, szybkiego połączenia taśmowego z procesorem hosta. Umieszcza matrycę mikrobolometryczną 640x512 w ultra-niskoprofilowej obudowie, rozwiązując ograniczenia mechaniczne kompaktowych platform poszukiwawczych, ratowniczych i inspekcyjnych.
- ✅ Obiektyw stałoogniskowy 9 mm: Zoptymalizowana konstrukcja szerokokątna do szybkiego badania dużych obszarów.
- ✅ Łączność surowego MIPI CSI-2: Eliminuje kodery i kontrolery wideo, redukując opóźnienia i oszczędzając wagę.
- ✅ Wysoce czuły rdzeń: Zdolny do ekstrakcji czystych danych radiometrycznych przez gęsty dym lub mgłę.
- ✅ Dynamiczne skalowanie krzemowe: Dostępny w układach 640, 384 lub 256, aby dopasować się do konkretnego budżetu wydajności.
Ten rdzeń jest idealny do czystych, wysokowydajnych integracji, gdzie kompiluje się dedykowane potoki C++ na lokalnym sprzęcie (jak platformy Jetson), unikając dodatkowej elektroniki standardowych bloków konwersji USB-na-szeregowy.
Opcja B: Niechłodzony moduł kamery termowizyjnej LWIR USB Mini 640*512 do dronów podobnych do DJI
Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI
Ten moduł charakteryzuje się wysoce kompaktową obudową o wymiarach zaledwie 21 mm x 21 mm. Odpowiada na potrzeby integratorów poszukujących szybkiej łączności, szerokiego wyboru ogniskowych i prostej, bezsterownikowej kompatybilności programowej na standardowych warstwach systemów operacyjnych.
- ✅ Niewielka obudowa fizyczna: Przy zaledwie 21 mm x 21 mm, ta frezowana CNC obudowa z łatwością wsuwa się w niestandardowe ładunki lub mocowania DJI.
- ✅ Szeroki zakres optyczny: Obsługuje obiektywy od szerokokątnych 5 mm do dalekosiężnych opcji 150 mm do specjalistycznych zadań przemysłowych.
- ✅ Standardowe połączenie UVC USB: Unika problemów ze sterownikami jądra; działa natychmiast na kompilacjach Linux, Windows lub Android.
- ✅ Wytrzymały sprzęt: Zaprojektowany z czystym tłumieniem mechanicznym, aby wytrzymać wstrząsy podczas lądowań w terenie.
Ten moduł jest bardzo popularny wśród zespołów badawczych i konstruktorów zajmujących się szybkim prototypowaniem. Jeśli głównym celem jest umieszczenie wysokorozdzielczego czujnika termicznego na istniejącej platformie bez spędzania tygodni na pisaniu niestandardowych sterowników, ten rdzeń USB jest najlepszym wyborem.
Integracja OEM krok po kroku: Hartowanie, zasilanie i radiometria termiczna
Uruchomienie surowej kamery termowizyjnej na dronie to wieloetapowy proces inżynieryjny. Podłączenie przewodów to tylko połowa sukcesu; trzeba również filtrować sprzężenia zwrotne elektryczne, projektować izolatory mechaniczne i kalibrować strumień danych.
Sekcja 7.1: Izolacja zasilania i hartowanie EMC
Nowoczesne bezszczotkowe silniki dronów dynamicznie pobierają duże ilości prądu, uwalniając intensywne sprzężenia zwrotne elektromagnetyczne i szumy z powrotem na płytę dystrybucji zasilania (PDB). To sprzężenie zwrotne o wysokiej częstotliwości może zniszczyć obraz termowizyjny, powodując pionowe pasy i poziome prążki na wyświetlaczu. Oto jak temu zapobiegamy na stanowisku:
- ⚙️ Wdrożenie niezależnej izolacji zasilania: Zawsze zasilaj rdzeń kamery z własnego regulatora Low-Dropout (LDO). Nie podłączaj kamery bezpośrednio do głównej baterii lotniczej ani do ogólnego BEC, który zasila ciężkie serwa cyfrowe lub gimbale.
- ⚙️ Zainstaluj kondensatory odsprzęgające o niskim ESR: Umieść wysokiej jakości kondensatory bocznikujące o niskim ESR (zwykle kondensator tantalowy 10 µF równolegle z opcją ceramiczną 0,1 µF) tuż przy pinie wejściowym zasilania modułu, aby absorbować skoki wysokiej częstotliwości.
- ⚙️ Izoluj ścieżki kablowe: Trzymaj linie wysokiej częstotliwości (zwłaszcza MIPI i USB) z dala od kabli wyjściowych ESC i faz silnika. Owiń linie sygnałowe w miedzianą folię ekranującą podłączoną bezpośrednio do masy systemu.
Sekcja 7.2: Stabilizacja i tłumienie drgań
Wibracje o wysokiej częstotliwości z bezszczotkowych silników mogą powodować poważne efekty "galarety" i rozmycie ruchu. To niszczy klarowność obrazu i dezorientuje modele AI brzegowej i śledzenia obiektów.
- ⚙️ Montaż na aktywnym 3-osiowym gimbalu: Użyj wysokiej jakości bezszczotkowego gimbala pracującego z wysokimi prędkościami pętli (co najmniej 1000 Hz). Podczas wyważania upewnij się, że zespół kamery i obiektywu znajduje się dokładnie w punkcie obrotu osi pochylenia, aby uniknąć przegrzewania silników.
- ⚙️ Skalibruj izolatory elastomerowe: Użyj silikonowych lub gumowych kulek o wysokim tłumieniu na płycie izolacyjnej (twardość Shore 40A to zazwyczaj dobry cel). Aby dobrać odpowiednie tłumiki, oblicz dokładną masę ładunku; jeśli tłumiki są zbyt twarde, przeniosą wibracje bezpośrednio na obiektyw, a jeśli są zbyt miękkie, będą się uginać.
Sekcja 7.3: Kalibracja termiczna i integracja radiometryczna
Jeśli potrzebujesz, aby sensor generował wysoce dokładne odczyty temperatury, musisz zarządzać jego temperaturą wewnętrzną. Podczas pracy rdzenia ciepło gromadzi się na podłożu krzemowym, co zmienia bazowe przesunięcia radiometryczne.
- ⚙️ Zarządzaj cyklami migawki kalibracyjnej (NUC): Niechłodzony rdzeń okresowo opuszcza swoją wewnętrzną mechaniczną migawkę, aby zresetować przesunięcia pikseli. To na krótką chwilę wstrzymuje wideo. Aby zapobiec kliknięciu migawki podczas krytycznych manewrów, użyj komputera towarzyszącego do wysyłania poleceń wyzwalania kalibracji przez Mavlink podczas stabilnych faz lotu.
- ⚙️ Korekta zmian środowiskowych: Wilgotność, prędkość wiatru i dynamiczna emisyjność różnych materiałów docelowych mogą zmieniać odczyty termiczne na sensorze. Użyj swojego SDK (Zestawu do tworzenia oprogramowania), aby przesyłać w czasie rzeczywistym wysokość lotu, wilgotność atmosferyczną i ustawienia emisyjności powierzchni bezpośrednio do rdzenia podczas lotu.

FAQ integracji przemysłowej: Niestandardowe FPV, wnioskowanie brzegowe i dynamika lotu
Czy mogę zintegrować moduł termiczny innej firmy z dronami konsumenckimi, takimi jak DJI lub konfiguracjami FPV?
Dlaczego warto wybrać moduł obrazowania termicznego Edge AI zamiast standardowych kamer termicznych?
W jaki sposób moduły termiczne SWaP-C wydłużają czas lotu drona?
📚 Piśmiennictwo i dalsze lektury
- 👉 Standard branżowy: Wysokoniezawodne połączenia Amphenol Aerospace
- 👉 Inżynieria optyczna: Zespoły optyczne z chalkogenidków LightPath Technologies
- 👉 Powiązany przewodnik: Przewodnik integracji niechłodzonej kamery termowizyjnej LWIR Mini 640





