Kamera termowizyjna dla Androida: Profesjonalne nakładki na smartfony vs. samodzielne moduły — przewodnik
23 października 2026

Najlepszy przewodnik po kamerach termowizyjnych: profesjonalna wydajność, Edge AI i praktyczny zwrot z inwestycji
Przemysłowe utrzymanie ruchu predykcyjnego, autonomiczna inspekcja lotnicza oraz ochrona perymetryczna o krytycznym znaczeniu osiągnęły bezprecedensowy punkt zwrotny technologiczny. Nowoczesne obiekty przemysłowe nie mogą już sobie pozwolić na kosztowne przestoje operacyjne, katastrofalne łuki elektryczne ani niewykryte zdarzenia niekontrolowanego wzrostu temperatury, nieodłącznie związane z przestarzałymi radiometrami punktowymi i okresowymi kontrolami wzrokowymi. Współczesna kamera termowizyjna przekształciła się z egzotycznego, zaporowo drogiego narzędzia diagnostycznego w niezbędny, stale monitorujący czujnik brzegowy. Napędzane agresywnymi przełomami w wytwarzaniu niechłodzonych matryc mikrobolometrycznych, czułością termiczną poniżej 30 milikelwinów (mK) oraz wbudowanymi procesorami głębokiego uczenia, dzisiejsze systemy długofalowej podczerwieni (LWIR) przekształcają niewidzialny strumień promieniowania w telemetrię radiometryczną ilościową w czasie rzeczywistym, zdolną do napędzania złożonych zautomatyzowanych procesów roboczych.
Wdrażanie sprzętu podczerwieni na dużą skalę wymaga poruszania się po złożonych kompromisach inżynieryjnych między fizyką optyczną, architekturą czujnika i orkiestracją danych. Wybór odpowiedniej platformy jest znacznie bardziej zniuansowany niż dopasowanie budżetu sprzętowego do surowej liczby pikseli; wymaga zrównoważenia rozstawu pikseli czujnika, pola widzenia (FOV), chwilowego pola widzenia (IFOV), skuteczności transmisji obiektywu oraz interfejsów obliczeń brzegowych. Niezależnie od tego, czy integruje się radiometryczne czujniki wysokiej rozdzielczości z automatycznymi liniami montażowymi, czy wdraża ultralekkie lotnicze ładunki termowizyjne do mapowania korytarzy infrastruktury energetycznej, inżynierowie i architekci systemów potrzebują jednoznacznych parametrów technicznych, aby zapewnić maksymalny zwrot z inwestycji (ROI) i zminimalizować całkowity koszt posiadania (TCO). Ten kompleksowy przewodnik omawia podstawową fizykę, metryki architektoniczne, procesy inteligencji brzegowej oraz specyfikacje sprzętu przemysłowego definiujące współczesny krajobraz termowizji.
Spis treści
- 👉 Fizyka podstawowa: matryce mikrobolometryczne, emisyjność i transmisja LWIR
- 👉 Kluczowe metryki czujnika: NETD, rozdzielczość przestrzenna, rozstaw pikseli i częstotliwości odświeżania
- 👉 Konwergencja Edge AI: autonomiczne wykrywanie anomalii i eliminacja fałszywych alarmów
- 👉 Wzorce sprzętu przemysłowego: rdzenie wysokiej rozdzielczości kontra ultrakompaktowe moduły UAV
- 👉 Autonomiczne platformy mobilne: integracja ładunków LWIR z dronami i robotyką
- 👉 Wpływ ekonomiczny B2B: obliczanie ROI utrzymania predykcyjnego i TCO
- 👉 Protokoły kalibracji: korekcja niejednorodności (NUC) i dryft radiometryczny
- 👉 Szczegółowe techniczne FAQ
Fizyka podstawowa: matryce mikrobolometryczne, emisyjność i transmisja LWIR
Każde urządzenie termowizyjne działa w oparciu o fundamentalną rzeczywistość fizyczną, zgodnie z którą cała materia posiadająca temperaturę powyżej zera absolutnego (0 kelwinów lub -273,15°C) emituje promieniowanie elektromagnetyczne proporcjonalne do swojego wewnętrznego stanu termodynamicznego. W szerszym spektrum elektromagnetycznym światło widzialne zajmuje wąskie pasmo od 0,38 µm do 0,75 µm, otoczone przez bliską podczerwień (NIR) sięgającą do 1,4 µm oraz krótkofalową podczerwień (SWIR) obejmującą zakres od 1,4 µm do 3,0 µm. Podczas gdy średniofalowa podczerwień (MWIR) pokrywa obszar od 3,0 µm do 5,0 µm — często wykorzystywany w szybkich, kriogenicznie chłodzonych czujnikach obronnych — przemysłowa diagnostyka optoelektroniczna opiera się głównie na atmosferycznym oknie transmisyjnym długofalowej podczerwieni (LWIR) między 8,0 µm a 14,0 µm. W tym konkretnym paśmie spektralnym tłumienie atmosferyczne spowodowane absorpcją przez parę wodną i dwutlenek węgla osiąga lokalne minima, umożliwiając niechłodzonym czujnikom termicznym dokładne przechwytywanie pasywnych powierzchniowych emisji cieplnych na znacznych dystansach atmosferycznych bez istotnego rozpraszania atmosferycznego.
Kwantyfikacja energii promienistej rozpoczyna się od prawa promieniowania Plancka, które opisuje luminancję spektralną emitowaną przez wyidealizowane ciało doskonale czarne jako funkcję długości fali i absolutnej temperatury termodynamicznej. Całkowanie rozkładu Plancka po wszystkich długościach fal prowadzi do klasycznego prawa Stefana-Boltzmanna, które stwierdza, że całkowita emitancja promienista jest wprost proporcjonalna do czwartej potęgi temperatury absolutnej, skalowana przez stałą Stefana-Boltzmanna oraz współczynnik emisyjności powierzchni. W rzeczywistych środowiskach przemysłowych materiały rzadko zachowują się jak doskonałe ciała doskonale czarne o emisyjności równej 1,0. Zamiast tego praktyczne cele klasyfikowane są jako "ciała szare" o wartościach emisyjności w zakresie od 0,02 do 0,98. Wysoko polerowane metale, takie jak gołe szyny miedziane, obrabiane maszynowo obudowy aluminiowe i rurociągi ze stali nierdzewnej, wykazują wyjątkowo niską emisyjność — zazwyczaj między 0,05 a 0,20. W konsekwencji materiały te działają jak lustra podczerwieni, odbijając ciepło promieniste z otaczającego sprzętu i personelu operacyjnego bezpośrednio do optyki kamery, co prowadzi do katastrofalnych błędów pomiarowych, jeśli nie zostanie to skompensowane.
Aby uzyskać dokładną telemetrię termiczną ze scen przemysłowych, nowoczesne radiometryczne rdzenie termowizyjne integrują zaawansowane matematyczne potoki kompensacyjne bezpośrednio w swoim oprogramowaniu układowym. Po skonfigurowaniu przez użytkownika lub zautomatyzowany system nadzorczy urządzenie dynamicznie równoważy fundamentalne równanie zachowania promieniowania: całkowite promieniowanie padające odbierane przez matrycę czujnika równa się promieniowaniu wyemitowanemu plus promieniowaniu odbitemu plus promieniowaniu przepuszczonemu. Poprzez przechwytywanie parametrów takich jak emisyjność celu, temperatura odbita tła otoczenia, odległość do celu, względna wilgotność atmosferyczna oraz wewnętrzne straty transmisji soczewki, silnik obliczeniowy kamery izoluje prawdziwą sygnaturę promienistą badanego obiektu. Jak szczegółowo opisano w kompleksowych przeglądach akademickich dotyczących Wikipedia Obrazowanie termowizyjne podstawy, nowoczesne niechłodzone matryce ogniskowej (FPA) składają się z mikroobrabianych struktur mostkowych, zwykle wytwarzanych z tlenku wanadu (VOx) lub krzemu amorficznego (a-Si). Te mikrobolometry pochłaniają padające fotony LWIR, powodując mierzalną zmianę ich rezystancji elektrycznej poprzez ujemny temperaturowy współczynnik rezystancji (TCR). Układ scalony odczytu (ROIC) połączony pod matrycą mikrobolometrów odczytuje te zmiany rezystancji jako napięcia analogowe, digitalizując je na wysokorozdzielcze surowe wartości zliczeń, które odwzorowują bezwzględny rozkład termiczny celu.
Technologia tlenku wanadu stała się wiodącym materiałem dla wysokowydajnych przemysłowych modułów radiometrycznych ze względu na doskonałe właściwości TCR i niższy wewnętrzny poziom szumów 1/f w porównaniu ze starszymi architekturami z krzemu amorficznego. Ponieważ niechłodzone mikrobolometry VOx działają w temperaturze otoczenia bez nieporęcznych, energochłonnych kriogenicznych chłodziarek Stirlinga, stanowią one nowoczesny punkt odniesienia dla optymalizacji rozmiaru, masy i mocy (SWaP) w automatyce komercyjnej, bezzałogowych ładunkach lotniczych i długoterminowym zdalnym nadzorze obiektów.
Proces absorpcji w mikrobolometrze opiera się na precyzyjnej inżynierii strukturalnej. Każdy piksel zawieszony na podłożu ROIC jest utrzymywany w górze przez mikroskopijne nóżki z azotku krzemu, które minimalizują przewodzenie ciepła do otaczającej obudowy. Gdy fotony LWIR uderzają w warstwę pochłaniającą, temperatura tej zawieszonej masy termicznej wzrasta o ułamki milikelwina. Szybkość, z jaką piksel może zarejestrować tę zmianę, a następnie ostygnąć, określa stałą czasową termiczną detektora — zwykle między 8 a 14 milisekund. Krótsza stała czasowa umożliwia szybsze przechwytywanie klatek bez zjawiska ducha termicznego lub rozmazania, co sprawia, że szybkoszczytny monitoring procesów przemysłowych i szybkie przeloty dronów są technicznie wykonalne bez pogorszenia precyzji radiometrycznej.
Kluczowe metryki czujnika: NETD, rozdzielczość przestrzenna, rozstaw pikseli i częstotliwości odświeżania
Wybór i ocena przemysłowej kamery termowizyjnej wymaga od zespołów inżynierskich zrównoważenia czterech współzależnych, głęboko krytycznych parametrów elektrooptycznych. Kompromis w zakresie dowolnego pojedynczego parametru architektonicznego bezpośrednio wpływa na wierność danych, dokładność przestrzenną i skuteczne wykrywanie usterek wymagających działania.
Równoważna różnica temperatur szumu (NETD): Wyrażona w milikelwinach (mK) NETD stanowi podstawowy punkt odniesienia czułości czujnika termicznego. Formalnie definiuje najmniejszą różnicę temperatur, jaką mikrobolometr może odróżnić od własnego elektronicznego i termicznego poziomu szumów. Przemysłowy czujnik zwykle wykazuje NETD poniżej 50 mK, co jest wystarczające do wykrywania makroskopowych przeciążeń elektrycznych, tarcia łożysk mechanicznych i dużych przerw w izolacji. Jednak zaawansowane zastosowania diagnostyczne — takie jak identyfikacja delaminacji w kompozytach lotniczych, wykrywanie utajonego gromadzenia się wilgoci wewnątrz fasad budynków czy ocena rozpraszania ciepła o mocy mikrowatów na wielowarstwowych płytkach drukowanych — wymagają rdzeni precyzyjnych o parametrach poniżej 30 mK lub poniżej 40 mK. Niższa wartość NETD przekłada się bezpośrednio na wyższy stosunek sygnału do szumu (SNR), ostrzejszą definicję krawędzi termicznych oraz zdolność do wydobywania znaczących danych ze scen o bardzo wąskich różnicach temperatur.
Rozdzielczość przestrzenna i chwilowe pole widzenia (IFOV): Rozdzielczość przestrzenna określa bezwzględną poziomą i pionową macierz pikseli matrycy płaszczyzny ogniskowej, zwykle skalując się od podstawowych sensorów 256×192, przez standardowe matryce 640×512, po wysokorozdzielcze rdzenie megapikselowe 1280×1024. Jednak sama rozdzielczość przestrzenna nie może przesądzić o tym, czy dana optyka umożliwi dokładny pomiar odległego celu. Architekci systemów muszą obliczyć chwilowe pole widzenia (IFOV), które reprezentuje geometryczny kątowy ślad rzutowany przez pojedynczy piksel mikrobolometru przez zespół soczewek optycznych:
IFOV (w miliradianach) = rozstaw pikseli (d) / ogniskowa (f)
O ile anomalia zasobu może być wykrywalna, gdy jej sygnatura termiczna pokrywa pojedynczy piksel (IFOV detekcji), o tyle obliczenie wiarygodnej, niezakłóconej radiometrycznej wartości temperatury wymaga, aby cel całkowicie wypełnił minimalny obszar 3×3 lub 4×4 ciągłych pikseli na matrycy sensora. Ten krytyczny parametr określa się mianem pomiarowego pola widzenia (MFOV). Zastosowanie zbyt małego sensora lub optyki o zbyt krótkiej ogniskowej skutkuje optycznym "rozmyciem wielkości plamki", w którym promieniowanie tła otoczenia przenika do piksela pomiarowego, prowadząc do poważnego zaniżania temperatury, co może sprawić, że niebezpieczne awarie rozdzielnic elektrycznych pozostaną całkowicie niezauważone.
Ewolucja rozstawu pikseli: Fizyczne wymiary pojedynczych struktur pikseli mikrobolometrycznych gwałtownie się zmniejszyły w ciągu ostatniej dekady. Tam, gdzie starsze przemysłowe matryce opierały się na odstępach pikseli 17 µm lub 25 µm, nowoczesne sensory o wysokiej gęstości wykorzystują architektury 12 µm. Zmniejszenie rozstawu pikseli do 12 µm pozwala producentom podwoić lub potroić gęstość pikseli na mniejszej strukturze krzemowej. Ta zmiana konstrukcyjna drastycznie redukuje fizyczną średnicę i masę optyczną wymaganych soczewek germanowych, dając lżejsze, bardziej kompaktowe obudowy sensorów, idealne do wrażliwych na masę gimbali dronów. Jednak mniejsze powierzchnie pikseli przechwytują mniej całkowitych fotonów LWIR w pojedynczym okresie integracji. Aby zachować wysoką czułość termiczną (niski NETD) w matrycach 12 µm, producenci muszą stosować zaawansowane techniki cienkowarstwowego osadzania VOx, mikrostruktury wnęk optycznych o wysokim współczynniku wypełnienia oraz specjalistyczne konstrukcje układów odczytu, które ograniczają szum wzmacniacza odczytu.
Częstotliwości odświeżania czasowego i kontrole eksportowe: Częstotliwości odświeżania klatek bezpośrednio determinują możliwości dynamicznego śledzenia. Standardowe niskobudżetowe lub nieobjęte ograniczeniami eksportowymi rdzenie termowizyjne pracują z częstotliwością 9 Hz lub niższą. O ile silniki 9 Hz wystarczają do stacjonarnych statywów, powolnej termografii ręcznej i podstawowego monitorowania poziomu zbiorników cieczy, o tyle cierpią z powodu silnego rozmycia ruchu, rozrywania przestrzennego obrazu i opóźnionych alarmów, gdy są stosowane na dynamicznych robotach pełzających, dronach powietrznych lub zautomatyzowanych szybkich taśmociągach. Profesjonalne operacje przemysłowe wykorzystują szybkie silniki sensorów 25 Hz, 30 Hz lub 50 Hz. Te częstotliwości odświeżania zapewniają płynne odwzorowanie wizualne, stabilne metryki śledzenia i możliwości analizy w czasie rzeczywistym wymagane do współpracy z automatycznymi liniami fabrycznymi lub architekturami naprowadzania lotniczego.
Konwergencja Edge AI: autonomiczne wykrywanie anomalii i eliminacja fałszywych alarmów
Starsze sieci ciągłego monitoringu podczerwieni opierały się niemal wyłącznie na statycznych radiometrycznych liniach alarmowych, takich jak wyzwalanie alarmu nadrzędnego SCADA za każdym razem, gdy dowolny pojedynczy piksel przekroczył sztywno zaprogramowany próg 80°C. W rzeczywistych środowiskach przemysłowych te prymitywne pętle logiczne generują przytłaczającą liczbę fałszywych alarmów. Pasywne obciążenie słoneczne odbijające się od metalowych belek konstrukcyjnych, przejściowe smugi spalin z przejeżdżających pojazdów transportowych oraz rutynowe skoki obciążenia eksploatacyjnego dużych silników indukcyjnych nieustannie wyzwalają nieskalibrowane czujniki. To zmęczenie alarmami często skłania techników w sterowniach do całkowitego omijania blokad bezpieczeństwa, pozostawiając aktywa narażone na niemonitorowane awarie katastrofalne.
Współczesny paradygmat łączy wysokorozdzielczy, niechłodzony sprzęt termowizyjny bezpośrednio z wbudowaną inteligencją obliczeniową na krawędzi. Zamiast przesyłać strumienie radiometryczne o dużej przepustowości przez przeciążone korporacyjne sieci lokalne do zdalnych serwerów w chmurze, nowoczesne wdrożenia wykonują zadania wnioskowania lokalnie. Deweloperzy często prototypują te inteligentne architektury przy użyciu otwartego sprzętu wbudowanego i platform szybkiego prototypowania, takich jak Arduino, łącząc mikrokontrolery brzegowe z niskomocowymi akceleratorami sieci neuronowych przed wdrożeniem przemysłowych płyt nośnych. Dzięki wdrażaniu lekkich, sprzętowo przyspieszanych splotowych sieci neuronowych (CNN) bezpośrednio na poziomie czujnika, systemy brzegowe rewolucjonizują przetwarzanie telemetrii termicznej:
- ⚙️ Autonomiczna klasyfikacja obiektów i semantyczne maskowanie ciepła: Nowoczesne modele głębokiego uczenia, zoptymalizowane pod kątem niskomocowego wdrożenia brzegowego za pomocą środowisk uruchomieniowych TensorRT lub ONNX, jednocześnie analizują kontekstowe cechy przestrzenne wraz z wartościami termicznymi. Model brzegowy identyfikuje i segmentuje odrębne komponenty sceny — klasyfikując odłączniki wysokiego napięcia, przepusty transformatorowe, złącza hydrauliczne, personel ludzki oraz mobilny sprzęt naziemny. W rezultacie system brzegowy stosuje dostosowaną logikę radiometryczną do określonych regionów semantycznych. Człowiek przechodzący przez rozdzielnię jest dynamicznie ignorowany przez potok śledzenia temperatury, podczas gdy sąsiadujący przepust transformatorowy jest nieprzerwanie analizowany pod kątem precyzyjnych, skompensowanych obciążeniem bazowych wartości eksploatacyjnych.
- ⚙️ Dynamiczna radiometria kontekstowa: Aktywa pracujące w zmiennych cyklach produkcyjnych wymagają dynamicznego, kontekstowego alarmowania zamiast stałych progów. Inteligentne algorytmy brzegowe stale pobierają zewnętrzną telemetrię — taką jak natężenie prądu napędu silnika, prędkość obrotowa RPM, warunki meteorologiczne otoczenia lub ogólne obciążenia sieci dystrybucyjnej — za pośrednictwem protokołów fieldbus, takich jak Modbus TCP lub OPC UA. Procesor pokładowy oblicza oczekiwaną obwiednię równowagi termicznej dla danego aktywa w czasie rzeczywistym. Jeśli łożysko pracuje w temperaturze 65°C przy maksymalnym momencie mechanicznym, model brzegowy uznaje ten stan za nominalny. Z kolei jeśli identyczny pomiar 65°C zostanie wykryty, gdy jednostka pracuje na biegu jałowym, system natychmiast rozpoznaje anomalne tarcie i sygnalizuje wczesne stadium mechanicznej awarii łożyska, zanim dojdzie do nieodwracalnych uszkodzeń.
- ⚙️ Dynamika gradientów termicznych i ograniczanie fałszywych alarmów: Modele wizyjne brzegowe analizują fizyczne zachowanie i matematyczną pochodną wzorców termicznych w czasie (ΔT/Δt). Rzeczywiste awarie rezystancji elektrycznej, takie jak poluzowane końcówki złącz czy skorodowane powierzchnie stykowe, generują ciepło zgodnie z pierwszym prawem Joule’a. Ciepło to przewodzi na zewnątrz przez struktury mechaniczne, podążając za przewidywalnymi profilami przewodzenia cieplnego opisanymi prawem Fouriera. Natomiast artefakty niebędące usterkami — takie jak odbicia otoczenia czy miejscowe odblaski światła słonecznego — wykazują ostro zarysowane granice, jednolite profile geometryczne i niemal natychmiastowe zmiany temperatury przy zmianie kąta padania. Dzięki ocenie morfologii gradientu przestrzennego i krzywych zaniku termicznego węzły AI brzegowej niezawodnie odfiltrowują artefakty środowiskowe, zapewniając operatorom zakładów powiadomienia umożliwiające podjęcie działań przy wyjątkowo niskim odsetku fałszywych alarmów.
Wzorce sprzętu przemysłowego: rdzenie wysokiej rozdzielczości kontra ultrakompaktowe moduły UAV
Rzeczywiste wymagania przemysłowe wymagają doboru sprzętu dostosowanego do wymagań mechanicznych, przestrzennych i optycznych środowiska wdrożenia. Poniżej analizujemy dwie przemysłowe platformy termowizyjne, które odpowiadają na uzupełniające się profile operacyjne: stacjonarną diagnostykę obiektową o wysokiej precyzji oraz zwinną autonomiczną inspekcję lotniczą.
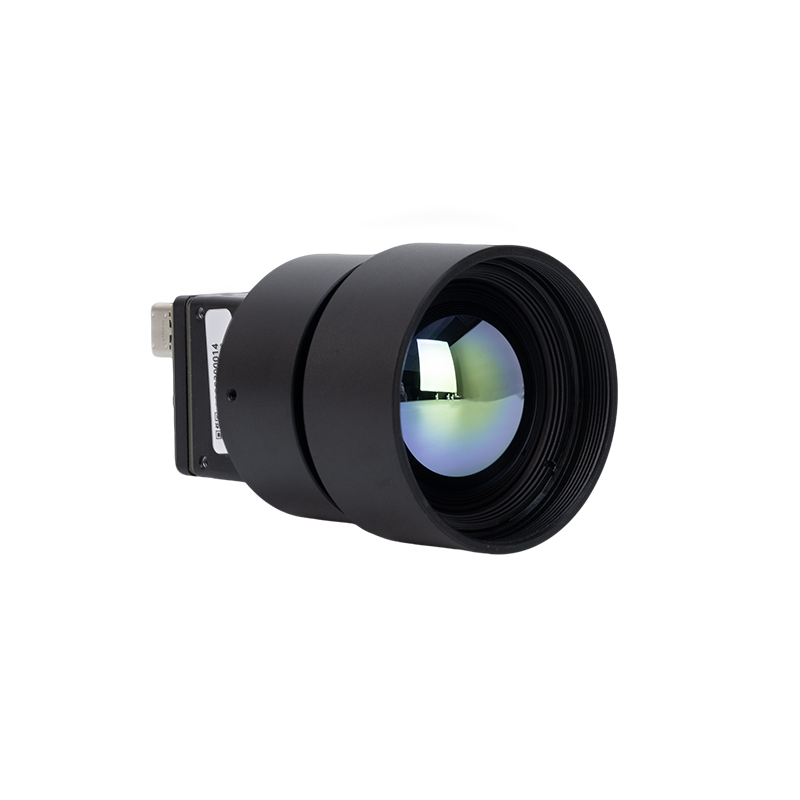
Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
Zaprojektowana z myślą o krytycznych misjach monitoringu stacjonarnego, stanowiskach badawczych do testów naukowych oraz dalekozasięgowym zabezpieczeniu perymetrycznym obiektów użyteczności publicznej, Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024 wyznacza wysoki standard klarowności obrazowania termicznego. Integruje ultragęstą niechłodzoną matrycę ogniskową 1280×1024 zdolną do przechwytywania ponad 1,3 miliona niezależnych pikseli pomiaru radiometrycznego na klatkę. Zaprojektowana z myślą o hurtowej integracji korporacyjnej, ta platforma czujnika wyposażona jest w precyzyjnie zaprojektowany 25-milimetrowy atermalizowany układ soczewek optycznych, zaprojektowany tak, aby utrzymywać ostrość w ekstremalnych przemysłowych zakresach temperatur bez przesunięcia optycznego.
Połączenie formatu czujnika o rozdzielczości megapikselowej i obiektywu 25 mm zapewnia wąskie chwilowe pole widzenia (IFOV). Umożliwia to inżynierom wykonywanie precyzyjnych pomiarów temperatury małych komponentów, takich jak złącza wysokonapięciowe i przemysłowe szafy sterownicze, z bezpiecznych odległości. Zamknięta w wytrzymałej, izolowanej termicznie obudowie kamera oferuje rozbudowaną łączność fizyczną do integracji z sieciami SCADA na hali produkcyjnej oraz zautomatyzowanymi stanowiskami kontroli wizyjnej.

Niechłodzony Moduł Kamery Termowizyjnej Mipi 640 384 256 9mm Do Dronów
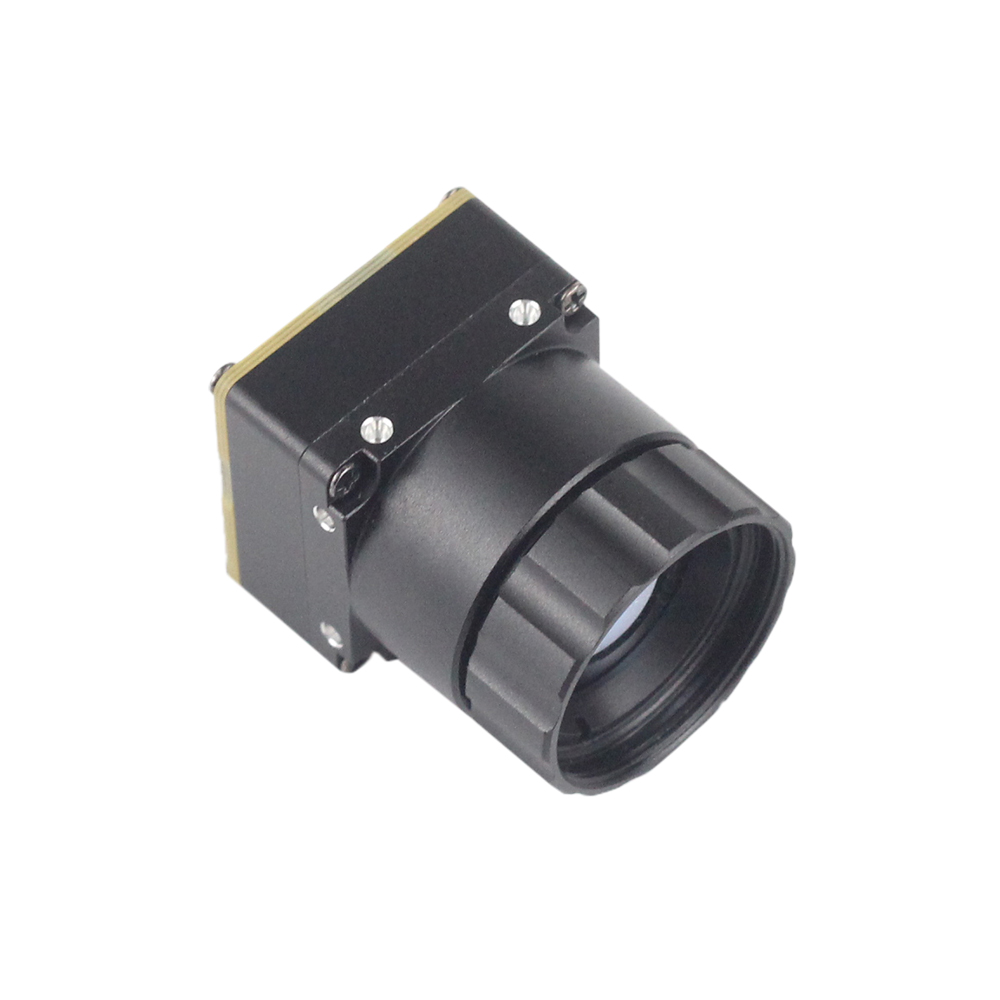
Ukierunkowana na dynamiczne platformy inspekcji mobilnej, Niechłodzony Moduł Kamery Termowizyjnej Mipi 640 384 256 9mm Do Dronów (seria Mini2) zapewnia wysokowydajną termografię w ultrakompaktowej, niskoenergetycznej obudowie. Zbudowany z myślą o gimbalach dronów, kompaktowych autonomicznych robotach naziemnych (UGV) oraz niestandardowym ręcznym sprzęcie diagnostycznym, moduł ten dostarcza wyraźny, niskoszumowy obraz termiczny, jednocześnie minimalizując masę ładunku i zużycie energii.
Dostępny w uniwersalnych formatach czujników — w tym matrycach mikrobolometrycznych 640×512, 384×288 i 256×192 — Mini2 integruje ultralekki 9-milimetrowy obiektyw o stałej ogniskowej. Jego głównym wyróżnikiem technicznym jest natywny interfejs MIPI CSI-2, który przesyła surowe 14-bitowe dane radiometryczne bezpośrednio do pokładowego komputera jednopłytkowego (SBC) lub procesora ISP autopilota drona. Eliminuje to opóźnienia, obciążenie obliczeniowe i mechaniczną masę starszych mostków konwersji USB, umożliwiając unikanie przeszkód w czasie rzeczywistym i automatyczne śledzenie celów bezpośrednio na pokładzie statku powietrznego.
Bezpośrednie porównanie specyfikacji inżynieryjnych
| Specyfikacja / Parametr | Kamera LWIR o wysokiej rozdzielczości 1280×1024 | Moduł MIPI do dronów Mini2 640×512 |
|---|---|---|
| Rozdzielczość sensora | 1280 × 1024 pikseli (1 310 720 pikseli) | 640 × 512 pikseli (konfigurowalne: 384/256) |
| Architektura detektora | Niechłodzony Mikrobolometr VOx | Niechłodzony ultrakompaktowy rdzeń VOx |
| Pasmo spektralne | 8,0 µm do 14,0 µm (LWIR) | 8,0 µm do 14,0 µm (LWIR) |
| Konfiguracja obiektywu optycznego | 25 mm atemalizowana soczewka germanowa | 9 mm lekka soczewka szerokokątna |
| Główny interfejs cyfrowy | Przemysłowy Ethernet / USB / CamLink / Analog | Natywny MIPI CSI-2 / USB / DVP |
| Profil fizycznej obudowy | Wzmocniona obudowa stała | Ultraminiaturowy moduł gołego rdzenia |
| Podstawowe wdrożenie docelowe | Automatyka stacjonarna, krytyczne podstacje, metrologia | Gimbale dronów, roboty inspekcyjne, urządzenia ręczne |
Przy wyborze komponentów termowizyjnych architekci systemów muszą rozważyć, w jaki sposób te rdzenie integrują się z szerszą infrastrukturą diagnostyczną i raportującą. Szczegółowy opis pełnej integracji systemu znajduje się w naszym przewodniku na temat jak wybrać zintegrowane systemy kamer termowizyjnych do ciągłego nadzoru obiektów.
Autonomiczne platformy mobilne: integracja ładunków LWIR z dronami i robotyką
Wdrażanie rdzeni kamer termowizyjnych na pokładzie robotyki mobilnej, takiej jak autonomiczne drony wielowirnikowe, czworonożne roboty inspekcyjne i gąsienicowe roboty do inspekcji rurociągów, wprowadza ścisłe ograniczenia fizyczne, które nie występują w instalacjach stacjonarnych. Inżynierowie systemów muszą zoptymalizować trzy powiązane ze sobą parametry: masę ładunku, szybką transmisję danych i stabilizację mechaniczną.
Każdy dodatkowy gram ładunku bezpośrednio wpływa na czas lotu i wydajność akumulatora. W elektrycznych bezzałogowych statkach powietrznych (UAV) zwiększenie ładunku o 100 gramów może skrócić operacyjny czas lotu o kilka minut. Kompaktowe moduły, takie jak Mini2 640×512 MIPI, odpowiadają na to wyzwanie, zastępując masywne wieloczęściowe obudowy optyczne zintegrowanymi lekkimi obudowami i zminiaturyzowaną optyką 9 mm. Ten niskoprofilowy format minimalizuje powierzchnię sensora, umożliwiając silnikom gimbala stabilizację kamery bez wysiłku podczas nagłych manewrów lotu lub operacji przy silnym wietrze.
Opóźnienie transmisji danych jest równie krytyczne dla platform mobilnych. W unikaniu kolizji i szybkiej nawigacji autonomicznej standardowe potoki kamer USB wprowadzają opóźnienia transmisji wynoszące od 60 do 120 milisekund. Opóźnienia te wynikają z szeregowego pakowania i rozpakowywania ramek wideo w sterownikach urządzeń systemu operacyjnego. Dla porównania, podłączenie niechłodzonego rdzenia termicznego bezpośrednio do procesora wbudowanego za pośrednictwem natywnego MIPI CSI-2 kanału (Mobile Industry Processor Interface) kieruje surowe 14-bitowe dane radiometryczne bezpośrednio do architektury pamięci systemu z praktycznie zerowym opóźnieniem. Ten potok o niskim opóźnieniu umożliwia pokładowym algorytmom nawigacyjnym przetwarzanie przeszkód termicznych — takich jak zwierzęta, ludzie lub pracujące urządzenia — w czasie rzeczywistym, umożliwiając bezpieczne korekty trasy nawet w zadymionych, zdegradowanych warunkach wizualnych.
Inżynierowie muszą również odizolować rdzeń termiczny od drgań mechanicznych generowanych przez silniki elektryczne i maszyny przemysłowe. Niechłodzone mikrobolometry opierają się na mikroskopijnych mostkach krzemowych do pomiaru zmian temperatury. Wysokoczęstotliwościowe drgania strukturalne mogą rezonować z tymi mikromechanicznymi strukturami, powodując szum o stałym wzorze na obrazie sensora. Skuteczne instalacje mobilne wykorzystują wielostopniowe systemy izolacji, łącząc miękkie silikonowe tłumiki elastomerowe do pochłaniania wysokoczęstotliwościowych drgań silnika z szybkimi bezszczotkowymi gimbalami z napędem bezpośrednim do przeciwdziałania oscylacjom platformy o niskiej częstotliwości.
Aby uzupełnić badania dronami powietrznymi, operatorzy zakładów często wdrażają naziemnych termografów wyposażonych w dedykowane narzędzia terenowe. Technicy mogą porównywać sygnatury cieplne z powietrza za pomocą ręcznego monokularu termowizyjnego do bliższych inspekcji lub wykorzystać wzmocniony przenośny monokular termowizyjny do weryfikacji ustaleń przed rozpoczęciem planowanych przestojów konserwacyjnych.
Wpływ ekonomiczny B2B: obliczanie ROI utrzymania predykcyjnego i TCO
Inwestycje w technologie przemysłowe wymagają jasnego uzasadnienia finansowego. Integracja dedykowanych urządzeń termowizyjnych z programem utrzymania predykcyjnego (PdM) zastępuje reakcyjne naprawy awaryjne kontrolowanymi, planowanymi interwencjami. Przejście z utrzymania opartego na kalendarzu na monitorowanie termiczne oparte na stanie bezpośrednio uderza w główne źródło strat produkcyjnych: nieplanowane przestoje operacyjne.
Wartość ekonomiczną wdrożenia ciągłego monitorowania termicznego można obliczyć za pomocą prostego modelu zapobiegania awariom. Weźmy pod uwagę podstację energetyczną lub ciągłą linię produkcyjną. Niezauważona awaria — taka jak zwarcie międzyfazowe w rozdzielnicy wysokiego napięcia — może łatwo spowodować koszty przestoju awaryjnego przekraczające $40 000 za godzinę utraconej przepustowości, wraz z kosztami sprzętu zastępczego, które często przekraczają sześć cyfr. Wczesne wykrywanie anomalii termicznych pozwala zespołom utrzymania ruchu rozwiązywać rozwijające się problemy, zanim dojdzie do eskalacji:
Utrzymanie predykcyjne a awaria katastroficzna: W typowym przepływie pracy utrzymania predykcyjnego stała kamera termowizyjna 1280×1024 identyfikuje nieprawidłowy wzrost temperatury (taki jak ΔT +6,5°C) na końcówce szyny rozdzielczej podczas normalnych zmian roboczych. Technicy zakładowi mogą zaplanować proste dokręcenie w zaplanowanym oknie serwisowym, rozwiązując problem za około $200 zwykłej robocizny. Natomiast pozostawienie degradacji połączenia prowadzi do niekontrolowanego wzrostu temperatury, wyładowania łukowego, zniszczenia rozdzielnicy i awaryjnych przestojów produkcyjnych, co skutkuje całkowitymi kosztami incydentu przekraczającymi $100 000. W tym scenariuszu operacyjnym pojedyncza kamera termowizyjna o wysokiej rozdzielczości zwraca cały koszt zakupu kapitałowego i integracji już przy pierwszej wykrytej anomalii.
Ocena długoterminowego zwrotu z inwestycji wymaga przeglądu całkowitego kosztu posiadania (TCO) w typowym pięcioletnim cyklu życia sprzętu:
- ✅ Początkowy zakup sprzętu (35% do 45% TCO): Obejmuje bazową niechłodzoną matrycę w płaszczyźnie ogniskowej, elementy optyczne z germanu, ochronne obudowy środowiskowe IP66/IP67 oraz okablowanie elektryczne.
- ✅ Integracja i orkiestracja brzegowa (20% do 25% TCO): Obejmuje rozwój oprogramowania wbudowanego, produkcję wsporników montażowych, integrację z magistralą polową PLC/SCADA oraz wdrożenie lokalnych mikroprocesorów wnioskowania brzegowego.
- ✅ Rutynowa kalibracja i konserwacja (15% do 20% TCO): Obejmuje laboratoryjną radiometryczną rekalibrację względem wzorców ciała doskonale czarnego identyfikowalnych z NIST, czyszczenie okien optycznych oraz poprawki zabezpieczeń oprogramowania układowego w całym okresie eksploatacji czujnika.
- ✅ Szkolenie z obsługi polowej (10% do 15% TCO): Wyposaża personel w umiejętność prawidłowej interpretacji radiometrycznych danych termicznych, zapewniając, że technicy rozumieją ustawienia emisyjności, kompensację temperatury odbitej oraz jak unikać błędów pomiaru refleksyjnego.
Uwzględnienie tych komponentów w modelowaniu utrzymania predykcyjnego pokazuje, że wdrożenia termowizyjne w przedsiębiorstwach często przynoszą pełny zwrot nakładów w ciągu 3 do 9 miesięcy, jednocześnie obniżając składki ubezpieczeniowe całego zakładu i zwiększając bezpieczeństwo personelu pierwszej linii.
Protokoły kalibracji: korekcja niejednorodności (NUC) i dryft radiometryczny
Nieschłodzone matryce mikrobolometryczne stwarzają wyjątkowe wyzwania operacyjne ze względu na podatność na zmiany temperatury otoczenia oraz samonagrzewanie się wewnętrznej elektroniki. Ponieważ każdy pojedynczy piksel mikrobolometru wykazuje niewielkie różnice fizyczne w rezystancji elektrycznej i czułości termicznej, surowe, nieskalibrowane odczyty wykazują szum stałego wzorca (FPN), który pojawia się na obrazie jako zgrubne zniekształcenie przypominające pajęczynę.
Aby wyeliminować ten szum, urządzenia termowizyjne wykonują **korekcję niejednorodności (NUC)**. Mikrokontroler lub układ FPGA wewnątrz kamery monitoruje wewnętrzne termistory zamontowane na matrycy płaszczyzny ogniskowej. Gdy dryft temperatury przekroczy skalibrowane progi, mała mechaniczna przesłona opada na ścieżkę optyczną na ułamek sekundy. Przesłona ta stanowi płaski, jednorodny cel termiczny dla wszystkich pikseli. Wewnętrzny procesor mierzy surowe odczyty na całej matrycy, oblicza macierz korekcji offsetu i odejmuje indywidualne rozbieżności pikseli od kolejnych klatek obrazu. Proces ten na chwilę zamraża strumień wideo termicznego, zapewnia jednak dokładne, pozbawione szumów pomiary temperatury.
W szybkim namierzaniu celów z powietrza, ciągłych lotach dronów oraz krytycznych komórkach automatyki te krótkie przerwy przesłony mogą być uciążliwe. Do tych wymagających zastosowań inżynierowie wykorzystują zaawansowane algorytmy **bezmigawkowej obliczeniowej korekcji NUC**. Systemy bezmigawkowe wykorzystują przestrzenne filtrowanie oparte na scenie oraz dynamiczną analizę czasową do obliczania korekcji offsetu pikseli całkowicie programowo, eliminując potrzebę mechanicznych zespołów przesłony i zapewniając nieprzerwany strumień wideo.
Długoterminowa dokładność radiometryczna wymaga również okresowej kalibracji sprzętowej względem identyfikowalnych wzorców laboratoryjnych. W ciągu lat eksploatacyjnych cykli termicznych poszczególne mikrobolometry ulegają mikrodryftowi swojej podstawowej rezystancji elektrycznej, zmieniając bazowe tabele kalibracyjne (LUT). Aby utrzymać precyzję w standardowych tolerancjach przemysłowych (zwykle ±2°C lub ±2% odczytu), zakłady przemysłowe przeprowadzają okresowe rekalibracje przy użyciu identyfikowalnych z NIST dwuwnękowych emiterów ciała doskonale czarnego. Te precyzyjne wzorce termiczne obejmują docelowy zakres roboczy, przeliczając macierze wzmocnienia i offsetu rdzenia czujnika, aby zapewnić niezawodne pomiary termograficzne przez lata ciągłej pracy przemysłowej.

Szczegółowe techniczne FAQ
Czy budżetowe kamery termowizyjne poniżej $400 nadają się do profesjonalnych inspekcji przemysłowych?
Główne ograniczenie leży w ich szerokim chwilowym polu widzenia (IFOV). Przy bezpiecznych odległościach roboczych od szaf rozdzielnic wysokiego napięcia lub rurociągów procesowych o wysokiej temperaturze poszczególne komponenty nie mogą odpowiednio pokryć minimalnego pola widzenia pomiarowego 3×3 piksele (MFOV) wymaganego do dokładnych odczytów temperatury. Powoduje to mieszanie się piksela celu z chłodniejszymi obszarami tła otoczenia, co poważnie zaniża rzeczywiste temperatury komponentów. Dodatkowo urządzenia poniżej $400 zazwyczaj nie mają athermalizowanej optyki germanowej, cechują się niską częstotliwością odświeżania (≤9 Hz) i nie zawierają konfigurowalnych ustawień emisyjności, odbicia i kompensacji środowiskowej wymaganych do niezawodnej diagnostyki przemysłowej.
W jaki sposób nowoczesne urządzenie termowizyjne mierzy temperaturę zamiast wyświetlać jedynie względne mapy ciepła?
Sprzęt kamery przechwytuje padające fotony długofalowej podczerwieni (LWIR) emitowane przez cel, co zmienia opór elektryczny jej mikroskopijnych pikseli mostkowych z tlenku wanadu (VOx). Układ odczytu (ROIC) przekształca te zmiany oporu w surowe sygnały cyfrowe. Potok przetwarzania kamery stosuje następnie wewnętrzną macierz matematyczną opartą na prawach promieniowania Stefana-Boltzmanna i Plancka, uwzględniając parametry zdefiniowane przez użytkownika, w tym emisyjność powierzchni, odbitą temperaturę otoczenia, odległość do celu, wilgotność względną i wartości transmisji obiektywu. Na koniec system odwołuje się do fabrycznych tabel kalibracyjnych zapisanych w urządzeniu (wygenerowanych przy użyciu precyzyjnych wzorców ciała doskonale czarnego), aby przekształcić te sygnały w rzeczywiste pomiary temperatury — takie jak stopnie Celsjusza, Fahrenheita lub kelwiny — dla każdego punktu w polu widzenia.
Jakie są główne korzyści inżynieryjne z integracji Edge AI w termowizyjnych ładunkach dronów?
Dzięki połączeniu kompaktowych modułów kamer termowizyjnych (takich jak rdzeń Mini2 MIPI) z wbudowanymi akceleratorami neuronowymi, statek powietrzny przetwarza pełne 14-bitowe dane radiometryczne lokalnie w czasie rzeczywistym. Pokładowe sieci neuronowe uruchamiają klasyfikację obiektów i segmentację semantyczną bezpośrednio na przychodzących klatkach, identyfikując krytyczne elementy infrastruktury (takie jak przewody energetyczne, ciągi paneli słonecznych lub przepusty transformatorowe), ignorując jednocześnie zakłócenia środowiskowe, takie jak ciepłe skały, odbicia stojącej wody lub spaliny pojazdów. Ta architektura brzegowa umożliwia autonomiczne funkcje, takie jak unikanie kolizji w czasie rzeczywistym, precyzyjne śledzenie anomalii i natychmiastowe automatyczne alerty na trasach inspekcji o krytycznym znaczeniu.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Wikipedia Obrazowanie termowizyjne
- Powiązany przewodnik: Przewodnik po zintegrowanych systemach kamer termowizyjnych
- Ręczne systemy diagnostyczne: Ręczny monokularowy termowizor
- Przenośne urządzenia polowe: Przenośny polowy monokular termowizyjny
- Ekosystemy deweloperskie: Architektura przetwarzania brzegowego Arduino i sterowania wbudowanego