








Kompletny przewodnik po integracji modułu kamery termowizyjnej: Rozwiązania 384x288 dla dronów, Raspberry Pi i projektów OEM B2B
1 lipca 2026
Najlepszy moduł kamery termowizyjnej do integracji z dronami: Przewodnik dla OEM B2B
2 lipca 2026
Moduł kamery noktowizyjnej True IR: Przewodnik integracji B2B
Słuchaj, jeśli projektujesz systemy elektrooptyczne dla obronności, monitoringu przemysłowego lub bezzałogowych platform powietrznych, wiesz, że warunki zerowego oświetlenia to moment, w którym tani sprzęt konsumencki zawodzi. Oto sedno: tradycyjny sprzęt noktowizyjny opiera się na aktywnych iluminatorach bliskiej podczerwieni (NIR). Działa to jak latarnia dla każdego, kto ma sprzęt taktyczny, i jest całkowicie tłumione przez mgłę, dym lub kurz. Z drugiej strony, wytrzymałe konstrukcje taktyczne i przemysłowe wymagają pasywnego wykrywania w długofalowej podczerwieni (LWIR), które nie zależy od pojedynczego odbitego fotonu. Integracja precyzyjnego modułu termowizyjnej kamery noktowizyjnej true IR z komercyjnym ładunkiem użytkowym wypełnia lukę między surowym przechwytywaniem termicznym a szybkim przetwarzaniem brzegowym. Ten przewodnik przedstawia rzeczywistą mechanikę, układy sprzętowe, protokoły interfejsów i plany wdrożeniowe potrzebne do integracji niechłodzonych rdzeni termicznych z konfiguracjami sprzętowymi o znaczeniu krytycznym.
Spis treści
- 👉 Fizyka prawdziwego wykrywania IR w porównaniu z aktywną noktowizją NIR
- 👉 Architektura sprzętowa niechłodzonych modułów termicznych
- 👉 Protokoły interfejsów i integracja elektroniki
- 👉 Prezentacja produktów B2B i silnik porównawczy
- 👉 Wielosensorowa fuzja optyczna i wdrożenie na dronach
- 👉 Wyczerpujące FAQ techniczne i integracyjne
Fizyka prawdziwego wykrywania IR w porównaniu z aktywną noktowizją NIR
W pracowni projektowej nie możesz sobie pozwolić na mylenie pasm podczerwieni. Aktywne systemy bliskiej podczerwieni (NIR) działają w zakresie od 0,75 μm do 1,4 μm. Są to w zasadzie standardowe czujniki optyczne z usuniętym filtrem odcinającym IR. Aby cokolwiek zobaczyć w absolutnej ciemności, wymagają aktywnego emitera fizycznego – zazwyczaj diody LED IR 850 nm lub 940 nm. Ta długość fali jest wysoce podatna na absorpcję atmosferyczną, a jej światło odbija się od wilgoci, mgły i dymu, tworząc oślepiającą falę rozproszonego olśnienia. Co więcej, w sytuacjach taktycznych używanie aktywnego iluminatora NIR jest jak noszenie świecącego neonu. Każdy, kto ma prosty system wizyjny oparty na krzemie, może cię dostrzec z odległości wielu kilometrów.
Platformy krótkofalowej podczerwieni (SWIR) działające w paśmie od 1,4 μm do 3,0 μm doskonale radzą sobie z przenikaniem przez zamglenie atmosferyczne i odczytywaniem sygnatur światła odbitego, ale nadal zależą od fotonów otoczenia (takich jak poświata nocna lub światło gwiazd), aby rozpoznać cel. Prawdziwe termowizyjne przechwytywanie w podczerwieni to zupełnie inna historia. Profesjonalny moduł termowizyjnej kamery noktowizyjnej true IR działa wyłącznie w paśmie długofalowej podczerwieni (LWIR), od 8,0 μm do 14,0 μm. Zamiast szukać odbitego światła, śledzimy bezwzględne promieniowanie ciała doskonale czarnego emitowane bezpośrednio przez każdy obiekt fizyczny o temperaturze powyżej zera absolutnego (0 Kelwinów lub -273,15°C).
Surowa fizyka jest tutaj absolutna. Rzeczywiste profile emisji są dyktowane przez prawo Plancka, które szczegółowo opisuje rozkład widmowy energii elektromagnetycznej emitowanej przez wyidealizowane ciało doskonale czarne w równowadze termodynamicznej:
W tym równaniu, h reprezentuje stałą Plancka, c to prędkość światła w próżni, k to stała Boltzmanna, T to temperatura powierzchni celu w Kelwinach, a λ to długość fali emitowanej energii. Aby zrozumieć, gdzie znajduje się szczyt tego promieniowania cieplnego, odwołujemy się do prawa przesunięć Wiena. Prawo to mówi, że wraz ze spadkiem temperatury obiektu, jego szczytowa emisja energii przesuwa się w kierunku dłuższych fal:
Gdzie stała przesunięć Wiena b wynosi w przybliżeniu 2897,77 μm·K. Jeśli wykonasz obliczenia dla celu ludzkiego lub standardowego sprzętu naziemnego o średniej temperaturze 300 K (około 27°C lub 80°F), szczytowa długość fali energii wypada na około 9,66 μm. Znajduje się to dokładnie w centrum okna absorpcji atmosferycznej LWIR, gdzie powietrze jest wysoce przepuszczalne. W rezultacie pasywna energia cieplna przechodzi bezpośrednio przez gęsty dym, unoszący się kurz, gęstą mgłę lub całkowitą ciemność bez rozpraszania. Ponieważ czujnik jest całkowicie pasywny, z Twojego sprzętu nie jest emitowany żaden fizyczny ani elektromagnetyczny sygnał. Aby uzyskać głębszy podział działającej tu optyki, możesz przejrzeć podstawowe zasada obrazowania termowizyjnego.
Architektura sprzętowa niechłodzonych modułów termicznych
W rzeczywistym świecie nie można użyć standardowego szkła optycznego ani podstawowych architektur CMOS do zbudowania modułu kamery noktowizyjnej z prawdziwą podczerwienią termiczną. Standardowe krzemowe czujniki światła widzialnego są ślepe na długości fal powyżej 1,1 μm, a zwykłe szkło całkowicie pochłania termiczne światło LWIR. Aby zbudować funkcjonalny czujnik termiczny, używamy wyspecjalizowanej, niechłodzonej matrycy mikrobolometrycznej sparowanej z soczewkami germanowymi zaprojektowanymi pod kątem maksymalnej transmisji.
Sercem niechłodzonego rdzenia jest matryca czujników oparta na układach mikroelektromechanicznych (MEMS). Każdy piksel w matrycy składa się z maleńkiej membrany absorpcyjnej zawieszonej nad podłożem krzemowym na cienkich mechanicznych nóżkach. Ta konstrukcja tworzy ścieżkę o wysokim oporze termicznym między pikselem a układem. Gdy padające promieniowanie LWIR uderza w membranę absorpcyjną, materiał nagrzewa się. Ta zmiana temperatury zmienia jego opór elektryczny, który jest mierzony przez układ odczytowy (ROIC) połączony pod aktywną matrycą krzemową.
Oceniając termiczne rdzenie OEM, natkniesz się na dwa główne materiały detektorów. Oto jak wypadają one w rzeczywistych zastosowaniach:
- Tlenek wanadu (VOx): VOx jest złotym standardem dla wysokowydajnych systemów obronnych, lotniczych i taktycznych. Ma wysoki temperaturowy współczynnik rezystancji (TCR), zwykle w zakresie od -2,0% do -3,0% na kelwin w temperaturze pokojowej. Ten wysoki TCR przekłada się bezpośrednio na doskonałą czułość elektryczną, niższy ogólny szum systemu i bardzo stabilny punkt narożny szumu 1/f. Jeśli projektujesz dla celów dalekiego zasięgu lub trudnych warunków zewnętrznych, VOx jest materiałem, którego potrzebujesz.
- Krzem amorficzny (a-Si): Matryce a-Si są wytwarzane przy użyciu standardowych linii produkcyjnych krzemu, co pomaga obniżyć ich koszty produkcji. Zapewniają one niezwykle jednolitą odpowiedź pikseli w całej matrycy, ale cierpią z powodu nieco wyższego poziomu szumów i dłuższych stałych czasowych termicznych w porównaniu z VOx. Oznacza to, że najlepiej nadają się do wielkoseryjnych komercyjnych, przemysłowych lub podstawowych systemów ochrony obwodowej, gdzie budżet jest głównym czynnikiem decydującym.
Inną kluczową specyfikacją jest rozstaw pikseli — fizyczna odległość między środkami sąsiednich pikseli. Standard branżowy oscylował kiedyś wokół 17 μm, ale nowoczesne niechłodzone czujniki termiczne przeszły na struktury pikseli 12 μm i 10 μm. Zmniejszenie rozstawu pikseli pozwala upakować większą rozdzielczość na mniejszej, lżejszej matrycy krzemowej. Z perspektywy optycznej ma to ogromną zaletę: czujnik 12 μm może uchwycić dokładnie to samo pole widzenia (FOV) co czujnik 17 μm przy użyciu znacznie mniejszej, lżejszej soczewki germanowej. Takie podejście projektowe znacznie zmniejsza masę i objętość ładunku, ułatwiając integrację niechłodzonych kamer w kompaktowych, stabilizowanych gimbalach.
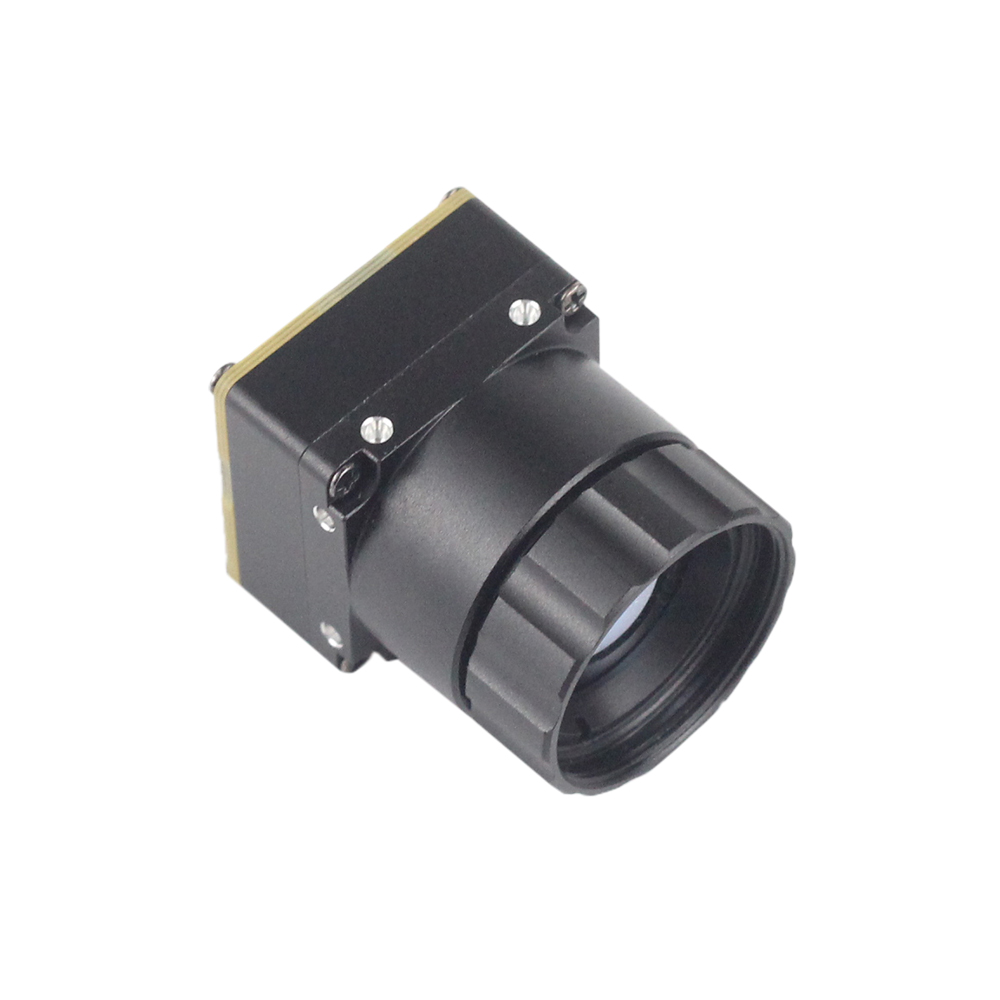
Aby ocenić wydajność obrazu, inżynierowie systemowi śledzą kluczowe wskaźniki, takie jak różnica temperatur ekwiwalentnych szumowi (NETD). Zazwyczaj wyrażana w milikelwinach (mK), NETD reprezentuje najmniejszą zmianę temperatury, jaką rdzeń termiczny może odróżnić od własnego szumu elektronicznego. Wysokowydajny sensor niechłodzony dąży do NETD na poziomie 40 mK lub niższym (mierzonego z szybkim obiektywem f/1.0). Dodatkowo, ponieważ standardowe szkło odbija i pochłania energię LWIR, moduły niechłodzone wymagają specjalistycznych soczewek germanowych z powłoką antyrefleksyjną (AR). Przy pozyskiwaniu zespołów optycznych, projektanci systemów przemysłowych zwracają się do wyspecjalizowanych dostawców komponentów, takich jak Optyka wznosząca aby zapewnić maksymalną wydajność transmisji i długoterminową trwałość w trudnych warunkach.
Protokoły interfejsów i integracja elektroniki
Podczas integracji termicznej kamery noktowizyjnej true IR z platformą wielosensorową lub gimbalem lotniczym, wybór odpowiedniego interfejsu jest krytyczny dla kontroli, szybkości transmisji i stabilności termicznej.
W przypadku wysokowydajnych projektów cyfrowych należy używać protokołu MIPI CSI-2 (Mobile Industry Processor Interface Camera Serial Interface 2). Protokół ten łączy rdzeń termiczny bezpośrednio z procesorami hosta (takimi jak SoC Rockchip, moduły Nvidia Jetson lub niestandardowe układy FPGA) za pomocą szybkich torów różnicowych. Takie podejście omija narzut obliczeniowy, opóźnienia stosu USB i opóźnienia konwersji starszych konfiguracji. Procesor hosta może uzyskać dostęp do surowego, nieskompresowanego 14-bitowego lub 16-bitowego cyfrowego strumienia radiometrycznego z opóźnieniem poniżej milisekundy, co ułatwia przeprowadzanie automatycznej analizy temperatury, przestrzennego filtrowania krawędzi i wykrywania obiektów AI w czasie rzeczywistym bezpośrednio z obrazu wideo. Podczas projektowania szybkich cyfrowych płytek MIPI należy prowadzić ścieżki sygnałów różnicowych z dopasowaną impedancją 100 omów, utrzymując przesunięcie ścieżek poniżej 0,15 mm, aby uniknąć uszkodzenia danych.
W przypadku transmisji analogowej na duże odległości lub systemów starszego typu protokół CVBS (Composite Video Baseband Signal) pozostaje bardzo użyteczny. CVBS konwertuje wewnętrzny strumień wideo termicznego na pojedynczy analogowy kanał PAL lub NTSC, umożliwiając przesyłanie sygnału wideo bezpośrednio do nadajników FPV, monitorów kontroli misji lub starszego sprzętu bez narzutu pakowania cyfrowego. Chociaż CVBS nie może przenosić bezwzględnych danych radiometrycznych (surowych cyfrowych wartości pikseli) i ogranicza rozdzielczość wideo do standardowej rozdzielczości, jego analogowa natura zapewnia praktycznie zerowe opóźnienia i solidne charakterystyki zaniku sygnału na długich odcinkach kabli.
Lista kontrolna projektowania PCB dla niestandardowej integracji systemu MIPI:
- ⚙️ Prowadzenie różnicowe: Prowadź ścieżki zegara i danych MIPI jako ściśle kontrolowane struktury różnicowe 100 omów nad nieprzerwaną, litą płaszczyzną masy. Taka konstrukcja zapewnia czyste ścieżki powrotne i minimalizuje EMI.
- ⚙️ Wyrównanie przesunięcia: Upewnij się, że pary ścieżek różnicowych są dopasowane długością z dokładnością do 0,15 mm względem siebie, aby zapobiec rozregulowaniu zegara wysokiej częstotliwości.
- ⚙️ Separacja płaszczyzn zasilania: Zasilaj polaryzacje sensora niechłodzonego za pomocą niskoszumowych, ultrastabilnych regulatorów niskiego spadku napięcia (LDO). Trzymaj szybkie przełączające linie cyfrowe z dala od wrażliwych analogowych napięć odniesienia.
- ⚙️ Umiejscowienie kondensatorów odsprzęgających: Umieść wysokoczęstotliwościowe kondensatory odsprzęgające bezpośrednio pod pinami zasilania ROIC, aby odsprzęgać cyfrowy szum przełączania, zanim dotrze on do matrycy czujnika.
- ⚙️ Fizyczne mikrozłącza: Używaj wytrzymałych złączy płytka-płytka o małym rastrze od zaufanych producentów, takich jak Hirose Electric aby utrzymać bezpieczne połączenia elektryczne na wibrujących platformach dronów lub przemysłowych.
Prezentacja produktów B2B i silnik porównawczy
Aby pomóc planistom systemów B2B, inżynierom ładunków użytecznych i menedżerom ds. zakupów w wyborze najlepszej konfiguracji sprzętowej, analizujemy dwa niechłodzone moduły termiczne zoptymalizowane pod kątem platform bezzałogowych, mapowania przemysłowego i ciągłych wdrożeń zabezpieczeń.
Niechłodzony Moduł Kamery Termowizyjnej Mipi 640 384 256 9mm Do Dronów

Ten miniaturowy, niechłodzony moduł obrazowania termicznego w podczerwieni został zaprojektowany specjalnie do lekkich gimbali dronów, mikroładunków czujnikowych i kompaktowego sprzętu śledzącego. Zapewnia ostry obraz o wysokim kontraście dzięki nowoczesnemu niechłodzonemu czujnikowi mikrobolometrycznemu. Dzięki wykorzystaniu wysokiej gęstości rastra pikseli 12 μm i płaskich, lekkich 9-milimetrowych soczewek germanowych moduł zmniejsza całkowitą objętość i masę konfiguracji, zachowując jednocześnie szerokie pole widzenia. Jego bezpośredni interfejs MIPI zapewnia cyfrową transmisję o niskim opóźnieniu, co czyni go idealnym do przetwarzania brzegowego w czasie rzeczywistym i obliczeń AI.
- ✅ Wysoka czułość: Ostry kontrast termiczny i wyraźne granice obiektów do lokalizowania sygnatur cieplnych w całkowitej ciemności lub zapyleniu.
- ✅ Zoptymalizowany profil SWaP: Zmniejszony rozmiar czujnika minimalizuje wagę soczewki, zmniejszając obciążenie silników gimbala.
- ✅ Bezpośrednia integracja cyfrowa: Wykorzystuje interfejsy MIPI do przesyłania surowych strumieni termicznych bezpośrednio do procesora hosta, z pominięciem opóźnień przetwarzania.
Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów
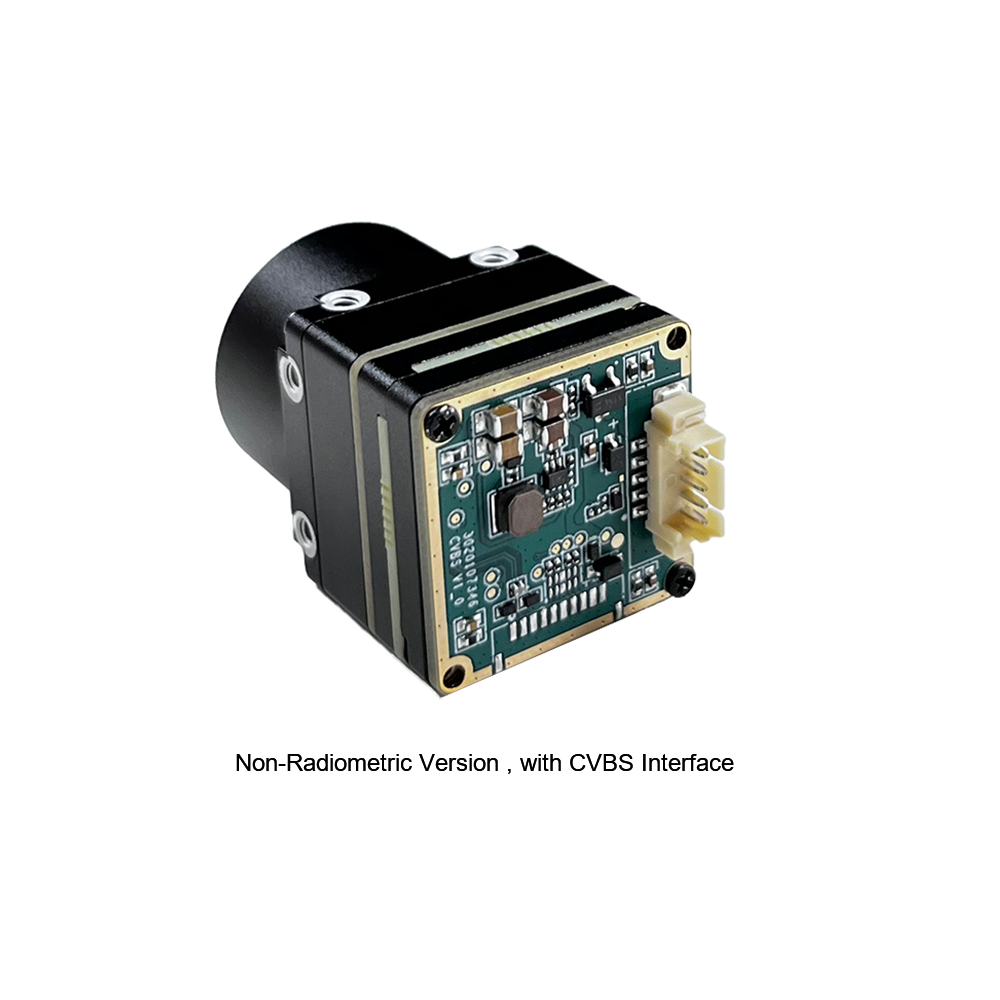
Niechłodzony rdzeń termiczny serii MINI działa jako precyzyjny, małogabarytowy, uniwersalny moduł do pomiaru temperatury online. Wyposażony w szereg opcji komunikacyjnych — w tym analogowe wyjście CVBS, standardowe szeregowe linie sterujące UART i wyjścia cyfrowe — moduł ten nadaje się do złożonych projektów integracyjnych. Kluczowe obszary zastosowań obejmują wizję maszynową, inspekcje bezpieczeństwa, zautomatyzowaną konserwację predykcyjną, platformy robotyczne i lekkie ładunki dronów, gdzie wymagane jest precyzyjne mapowanie temperatury.
- ✅ Podwójna wydajność: Łączy niezawodną diagnostykę temperatury z pasywnym obrazowaniem przy zerowym oświetleniu.
- ✅ Elastyczna łączność: Wyposażony w wiele fizycznych interfejsów, aby uprościć integrację z analogowymi nadajnikami telemetrycznymi i sterownikami szeregowymi.
- ✅ Szeroka wszechstronność operacyjna: Nadaje się do wizji maszynowej, zabezpieczeń, konserwacji predykcyjnej i platform robotycznych.
Porównawcze specyfikacje integracyjne
| Parametry techniczne | Niechłodzony moduł MIPI 640/384/256 | Niechłodzony moduł MINI 384x288 |
|---|---|---|
| Profile rozdzielczości | Adaptacyjne wybory matryc 640x512, 384x288 lub 256x192 | Natywna rozdzielczość matrycy 384x288 |
| Rozmiar piksela | 12 μm (obsługuje mniejszą, lżejszą optykę) | 17 μm (zapewnia solidną stabilność radiometryczną) |
| Optyka ogniskowa | 9-milimetrowa soczewka germanowa z powłoką antyrefleksyjną | Regulowane specjalistyczne warianty poniżej 10 mm |
| Główne interfejsy | MIPI CSI-2 (bezpośrednie surowe wideo) | Analogowe CVBS + wsparcie USB + cyfrowe linie sterujące UART |
| Funkcja radiometryczna | Zoptymalizowany pod kątem dynamicznego śledzenia sytuacyjnego | Skonfigurowany do pomiaru temperatury online |
| Docelowe zastosowanie integracyjne | Krytyczne wagowo gimbale dronów, zaawansowane silniki śledzące | Konserwacja predykcyjna, systemy telemetryczne, maszyny przemysłowe |
Wielosensorowa fuzja optyczna i wdrożenie na dronach
Porozmawiajmy o integracji multispektralnej. Podczas gdy termiczna LWIR jest niezrównana w lokalizowaniu celów przez dym lub w całkowitej ciemności, brakuje jej drobnych przestrzennych szczegółów krawędzi. Na przykład czujnik termiczny nie może odczytać tablic rejestracyjnych pojazdów ani zidentyfikować pisanych znaków. Aby to rozwiązać, nowoczesne ładunki taktyczne łączą rdzeń termiczny z wysokorozdzielczym czujnikiem CMOS światła widzialnego lub cyfrowym czujnikiem NIR. To podejście wykorzystuje wielospektralną fuzję wideo do przechwytywania wysokoczęstotliwościowych szczegółów fizycznych i nakładania ich bezpośrednio na matrycę obrazu termicznego.
Aby uruchomić fuzję czujników, procesor systemu musi określić fizyczną odległość między dwoma obiektywami czujników. Osiąga się to poprzez uruchomienie transformacji mapowania współrzędnych w celu skalowania, przesuwania i dopasowywania pola widzenia. Poprzez wyrównanie pól widzenia procesor może mapować piksele czujników w stosunku 1 do 1:
W tym równaniu α i β są parametrami dynamicznymi dostosowywanymi przez algorytmy przetwarzania obrazu, aby zrównoważyć kontrast termiczny i wysokoczęstotliwościowe szczegóły krawędzi w zależności od poziomów oświetlenia sytuacyjnego.
Podczas montażu niechłodzonych modułów termicznych na gimbalach dronów lub kompaktowych platformach PTZ (pan-tilt-zoom), zarządzanie budżetami rozmiaru, wagi i mocy (SWaP) jest niezbędne. Przeanalizujmy priorytety:
- ⚠️ Zarządzanie wagą: Każdy gram zaoszczędzony na zespole czujnika zmniejsza obciążenie mikro-gimbali, obniżając pobór prądu silnika i zużycie energii. Wybór czujnika 12 μm (takiego jak niechłodzony moduł MIPI 640) pozwala inżynierom używać mniejszych, lżejszych soczewek germanowych do przechwytywania identycznych pól widzenia, pomagając utrzymać stabilną dynamikę lotu.
- ⚠️ Rozpraszanie ciepła: Ponieważ mikrobolometry są bardzo wrażliwe na wewnętrzne temperatury pracy, środowiska lotu o wysokich wibracjach mogą powodować dryft termiczny. Projektanci systemów muszą odizolować fizyczne ścieżki rozpraszania ciepła od mocowań obiektywów i uwzględnić dynamiczne algorytmy korekcji niejednorodności (NUC), aby chronić jakość obrazu przed ciepłem generowanym przez sterowniki silników lub procesory pokładowe.
- ⚠️ Ekranowanie elektromagnetyczne: Bezszczotkowe silniki gimbala generują zakłócenia elektromagnetyczne o wysokiej częstotliwości. Projektanci powinni ekranować wrażliwe ścieżki sygnałowe, dopasowywać długości ścieżek różnicowych i używać sieci dystrybucji zasilania o niskim poziomie szumów, aby zapobiec uszkodzeniu surowych danych obrazu cyfrowego.
Dla operacji bezpieczeństwa B2B wymagających pełnego, dalekosiężnego zasięgu, integracja kompaktowych rdzeni termicznych w platformach dwusensorowych zapewnia ciągłe możliwości śledzenia. Na przykład, użycie specjalistycznych modułów w sieci Systemy kamer termowizyjnych PTZ z dwoma sensorami zapewnia bezpieczny, ciągły nadzór perymetryczny. Integracja tych rdzeni w zintegrowane sferyczne systemy kamer termowizyjnych PTZ umożliwia dalekosiężną automatyczną detekcję ognia, automatyzację ochrony perymetrycznej i szybkie śledzenie celów. Systemy te wykorzystują solidny sprzęt PTZ do ochrony infrastruktury z odległych lokalizacji, minimalizując całkowity rozmiar sprzętu i koszty integracji.

Wyczerpujące FAQ techniczne i integracyjne
Jakie są różnice między aktywnym noktowizorem NIR, fotografią SWIR a modułem kamery termicznej?
Czy mogę sparować moduł kamery termicznej z cyfrowym sensorem noktowizyjnym w celu fuzji optycznej?
Jakie są kluczowe specyfikacje do oceny w module kamery termicznej OEM?
- Rozdzielczość: Standardowe rozdzielczości obejmują 640x512, 384x288 i 256x192. Wyższe rozdzielczości zapewniają więcej pikseli na celu, zwiększając zasięgi detekcji, rozpoznania i identyfikacji (DRI).
- Rozstaw pikseli: Wybór detektora 12 μm zamiast detektora 17 μm umożliwia użycie mniejszej, lżejszej optyki przy zachowaniu tego samego pola widzenia. Zmniejsza to całkowitą wagę i objętość systemu.
- Równoważna różnica temperatur szumu (NETD): Ten parametr mierzy czułość termiczną sensora. NETD ≤ 40 mK rozróżnia drobniejsze różnice temperatur niż sensor ≤ 50 mK, zapewniając czystsze obrazy w obszarach o minimalnych zmianach temperatury.
- Kompatybilność protokołów interfejsu: Jeśli integrujesz z jednostką przetwarzania brzegowego AI, wybierz bezpośredni interfejs o niskim opóźnieniu, taki jak MIPI CSI-2, aby zminimalizować opóźnienia transmisji. Dla nadajników analogowych lub starszych systemów wybierz połączenie CVBS.
- Ustawienia migawki (kalibracje NUC): Mikrobolometry niechłodzone wymagają okresowej korekcji niejednorodności (NUC), aby skompensować dryft temperatury wewnętrznej. Upewnij się, że rdzeń obsługuje konfigurowalną wewnętrzną przesłonę lub algorytm korekcji bezprzesłonowej odpowiedni do zastosowań o krytycznym znaczeniu dla misji.
Jak zarządzać i łagodzić dryft termiczny w modułach kamer z mikrobolometrem niechłodzonym?
Jaka ogniskowa jest wymagana do wykrycia celu ludzkiego na 1000 metrów?
f = (Odległość * Rozstaw_Pikseli) / Szerokość_Celu
Przy użyciu sensora o rozstawie pikseli 12 μm i zakładając szerokość stojącego celu ludzkiego wynoszącą 1,8 metra, wykrycie osoby na 1000 metrów wymaga przestrzennej ogniskowej co najmniej 6,67 mm. Aby zapewnić niezawodne działanie w niesprzyjających warunkach pogodowych (takich jak wysoka wilgotność lub tłumienie atmosferyczne), zastosowanie obiektywu 9 mm zapewnia inżynieryjny margines bezpieczeństwa, który gwarantuje wyraźne wykrycie celu na 1000 metrów.
📚 Piśmiennictwo i dalsze lektury
- Standard komponentów branżowych (Wyprowadzenia złączy): Dokumentacja dotycząca fizycznych złączy mikrokablowych płytka-płytka jest dostępna poprzez Hirose Electric.
- Powłoki optyczne i zespół obiektywu: Szczegóły dotyczące zespołów optycznych z germanu z powłoką antyrefleksyjną są dostępne od Optyka wznosząca.
- Przewodnik wdrażania systemów dwusensorowych: Przejrzyj konfiguracje strukturalne w przewodniku B2B dla Termicznych systemów PTZ z dwoma sensorami.
- Infrastruktura bezpieczeństwa rozległego obszaru: Przeanalizuj przykłady integracji z Sferycznymi kamerami PTZ.
- Fizyka rdzenia obrazowania termicznego: Zobacz szczegółowy podręcznik wyjaśniający podstawy zasada obrazowania termowizyjnego.





