








Moduł kamery termowizyjnej wysokiej rozdzielczości: Niechłodzone rdzenie LWIR 640x512 dla dronów i konstrukcji DIY
9 czerwca 2026
Mikro termowizyjny moduł kamery LWIR: Kompletny przewodnik integracji dla dronów i rozwiązań Edge AI
10 czerwca 2026
Przewodnik integracji modułu kamery termowizyjnej IR: Wysokorozdzielcze rozwiązania OEM dla dronów i Edge AI
Bądźmy szczerzy: przykręcanie modułu kamery termowizyjnej IR do nowoczesnego taktycznego systemu autonomicznego, ładunku UAV czy linii przemysłowego widzenia maszynowego to zupełnie inna bestia w porównaniu ze standardowym sprzętem światła widzialnego. Standardowe czujniki kamer RGB światła widzialnego działają poprzez zbieranie odbitych fotonów. Moduły kamer długofalowej podczerwieni (LWIR) działają natomiast w intensywnym paśmie spektralnym 8–14 μm. Wykrywają ciepło — mikrokelwinowe nierównowagi promieniowania cieplnego emitowane bezpośrednio przez same cele. Ta podstawowa różnica fizyczna całkowicie zmienia sposób obsługi integracji mechanicznej, prowadzenia sygnałów elektrycznych i przetwarzania metadanych termicznych w warstwach oprogramowania układowego.
Dla projektantów systemów ładunków użytecznych, deweloperów wbudowanej AI i inżynierów obronności przełożenie surowych pomiarów termicznych na czytelną, użyteczną telemetrię cyfrową stanowi wymagający proces integracji. Ten wyczerpujący przewodnik integracji służy jako plan inżynieryjny. Poniżej omawiamy fizykę czujników mikrobolometrycznych, protokoły komunikacji sprzętowej, ograniczenia mechaniczne, dobór zespołów optycznych oraz konfiguracje radiometrycznego przetwarzania brzegowego. Poprzez ustanowienie stabilnych interfejsów o niskim opóźnieniu integratorzy OEM mogą wykorzystać wysokorozdzielcze, niechłodzone rdzenie termiczne ASIC, aby odblokować całodobowe możliwości widzenia maszynowego w najtrudniejszych środowiskach operacyjnych.
Spis treści
Architektura rdzenia mikrobolometrycznego i dobór optyki
Niechłodzony modułu kamery termowizyjnej IR wykorzystuje matrycę maleńkich, wrażliwych na temperaturę elementów detekcyjnych zwaną matrycą płaszczyzny ogniskowej (FPA). Każdy piksel w tym czujniku układów mikroelektromechanicznych (MEMS) to zawieszona struktura mikromostka zaprojektowana z aktywną warstwą absorpcji termicznej na wierzchu. Warstwa ta, zwykle wykonana z tlenku wanadu (VOx) lub amorficznego krzemu (a-Si), zmienia opór podczas pochłaniania długofalowego promieniowania podczerwonego. Układ odczytu scalonego (ROIC) sekwencyjnie próbkuje tę zmianę oporu w całej siatce, przekładając te analogowe fluktuacje na 14-bitowy sygnał cyfrowy. Zrozumienie tej mechaniki strukturalnej jest ściśle związane ze zrozumieniem podstawowej fizyki opisanej w Wikipedia Obrazowanie termowizyjne, który szczegółowo opisuje, jak samoemisyjna energia cieplna jest katalogowana bez aktywnego oświetlenia.
W praktyce mierzymy się z dwoma głównymi wyzwaniami: dryftem termicznym i wibracjami mechanicznymi. Ponieważ mikromostki są niezwykle cienkie, aby zminimalizować masę termiczną, wstrząsy mechaniczne mogą zniekształcać surowe odczyty. Ponadto zmiany temperatury otoczenia mogą nagrzewać samą obudowę kamery, zagłuszając sygnał termiczny celu. Dlatego wybór odpowiedniej chemii czujnika i struktury mikrobolometru jest krytyczny od samego początku.
OBRAZOWANIE TERMICZNE W CZASIE RZECZYWISTYM
Dynamika architektury czujnika: VOx kontra amorficzny krzem
Wybór odpowiedniej struktury chemicznej matrycy czujnika bezpośrednio dyktuje wydajność w trudnych środowiskach operacyjnych:
- ✅ Tlenek wanadu (VOx): Charakteryzuje się wyjątkowo wysokim temperaturowym współczynnikiem rezystancji (TCR), zwykle około -2% na kelwin. Zapewnia to doskonałą czułość termiczną i niższe charakterystyki szumu 1/f, co skutkuje wysoce stabilnymi krzywymi kalibracji i wyraźną jakością obrazu. To czyni VOx wyraźnym standardem branżowym dla taktycznych, profesjonalnych zastosowań UAV.
- ✅ Krzem amorficzny (a-Si): Oferuje bardziej płaską krzywą odpowiedzi w szerokim zakresie zmian temperatury, ponieważ jest bardziej jednorodny chemicznie i łatwiejszy do osadzania na dużych płytkach krzemowych. Jednak jego niższa ogólna czułość często skutkuje wyższym poziomem szumów bazowych i tendencją do dryftu czujnika przy gwałtownych zmianach temperatury.
Rozdzielczość, rozmiar piksela i matematyka NETD
Nowoczesne zastosowania zmierzają w kierunku mniejszych rozmiarów pikseli, przechodząc od starszych matryc 17 μm do wysoce kompaktowych rozmiarów pikseli 12 μm. Przejście na rozmiar 12 μm bezpośrednio zmniejsza całkowity rozmiar matrycy FPA. Ten przełom pozwala integratorom łączyć czujnik z mniejszymi, lżejszymi soczewkami optycznymi, znacząco optymalizując parametry SWaP na poziomie systemu przy jednoczesnym zachowaniu wysokiej rozdzielczości przestrzennej. Utrzymując format rozdzielczości 640×512 na węźle 12 μm, deweloperzy osiągają szersze pola widzenia (FOV) i większe zasięgi detekcji niż w przypadku prostszych układów 384×288.
Podstawowa czułość modułu jest mierzona za pomocą różnicy temperatur równoważnej szumowi (NETD), wyrażonej w milikelwinach (mK). Matematycznie, NETD reprezentuje dokładną zmianę temperatury sceny na celu w postaci ciała doskonale czarnego, która daje stosunek sygnału do szumu równy dokładnie jeden:
Gdzie Vn to średnia kwadratowa szumu elektrycznego, R to czułość termiczna, a ΔT to gradient temperatury. NETD ≤ 40 mK lub ≤ 50 mK wskazuje, że kamera może rozróżniać minimalne różnice temperatur rzędu zaledwie 0,04°C do 0,05°C. Ma to kluczowe znaczenie dla wykrywania celów w gęstej mgle, wysokiej wilgotności lub złożonym terenie, gdzie gradienty termiczne są minimalne.
Aby to zobrazować: w środowiskach przybrzeżnych o wysokiej wilgotności standardowe kamery światła widzialnego całkowicie tracą widoczność. Niechłodzony mikrobolometr o czułości ≤ 40 mK może z łatwością przebić się przez wilgoć. Rozróżnia subtelne różnice termiczne między dynamicznymi celami a ich wodnym tłem, śledząc niewielkie różnice w sposobie emitowania przez nie ciepła.
Optyka podczerwona: soczewki germanowe i chalkogenidkowe
Standardowe szkła optyczne, takie jak dwutlenek krzemu, blokują fale długofalowej podczerwieni. W rezultacie optyka LWIR musi być wykonywana ze specjalistycznych materiałów przepuszczających podczerwień. German monokrystaliczny (Ge) jest wysoko ceniony za wyjątkowo wysoki współczynnik załamania światła (około 4,0), umożliwiający kompaktowe konstrukcje soczewek z szybkimi przysłonami optycznymi (F/1.0 lub F/1.1), które wychwytują maksymalną ilość przychodzącej energii termicznej. Jednak german ma poważną wadę: jego współczynnik załamania światła znacząco zmienia się wraz z temperaturą (dn/dT równy 3,96 × 10⁻⁴ K-1). To dryft termiczny powoduje widoczne przesunięcia ostrości w miarę wahań temperatury otoczenia podczas lotu.
Aby zmniejszyć wagę i zrównoważyć koszty, konstrukcja optyczna opiera się na specjalistycznych szkłach chalkogenidkowych. Te syntetyczne, formowalne struktury szklane (takie jak BD-2 lub IG6) charakteryzują się znacznie niższym termicznym współczynnikiem załamania światła, co czyni je idealnymi do projektowania pasywnych, atermalizowanych zespołów soczewek o stałej ogniskowej, które pozostają ostre w zakresie od -40°C do +80°C. Innowatorzy optyczni, tacy jak LightPath Technologies projektują precyzyjne soczewki chalkogenidkowe i formowane soczewki germanowe, które redukują aberracje chromatyczne dla ładunków misji o podwójnym polu widzenia lub dalekim zasięgu. W zastosowaniach wymagających ekstremalnych odległości obserwacji deweloperzy mogą łączyć te moduły z wysokiej klasy, wytrzymałymi komponentami optycznymi, takimi jak te stosowane w wysokowydajnych systemach optycznych 1280x1024 12µm zaprojektowanych do maksymalnej detekcji dalekiego zasięgu.
Interfejsy sprzętowe i cyfrowe strumienie danych
Słuchaj, kiedy łączysz modułu kamery termowizyjnej IR z procesorami hosta (takimi jak NVIDIA Jetson, Edge TPU lub przemysłowe komputery jednopłytkowe), wybór warstwy fizycznej i protokołu transferu bezpośrednio wpływa na opóźnienie przetwarzania, stabilność systemu i złożoność sterowników:
Projektowanie w ramach tych specyfikacji ma kluczowe znaczenie. Na przykład, podczas przesyłania strumieniowego przez interfejs IP RJ45 umożliwia trasowanie skompresowanych strumieni wideo H.264 na duże odległości przy użyciu standardowych przełączników, jednak wewnętrzny etap kompresji na zintegrowanym układzie ASIC dodaje opóźnienia przetwarzania. Alternatywnie, USB UVC przesyła strumieniowo nieskompresowane 14-bitowe klatki lub 8-bitowe bufory wizualne z mniejszym opóźnieniem, co czyni go idealnym do przetwarzania brzegowego w czasie rzeczywistym. Jednak utrzymanie długości przewodów poniżej trzech metrów jest niezbędne, aby uniknąć desynchronizacji czasowej.
W przypadku konfiguracji łączących się bezpośrednio z niestandardowymi płytami rozszerzeń PCB, równoległe 14-bitowe strumienie kierują bezpośrednie digitalizacje z ROIC prosto do buforów wejściowych procesora. Chociaż ta metoda zapewnia opóźnienie bliskie zeru, wymaga pisania złożonych sterowników urządzeń (takich jak drzewa urządzeń Linux V4L2) i trasowania wysoce wrażliwych linii sygnałów różnicowych z rygorystycznym dopasowaniem impedancji.
Wysokorozdzielcze rozwiązania produktowe OEM
Aby wdrożyć te technologie interfejsów, integratorzy mogą wybierać spośród wysokowydajnych, niechłodzonych zespołów rdzeni VOx w zależności od ograniczeń systemowych. Poniżej znajdują się dwie sprawdzone w branży opcje czujników zaprojektowane do szybkiego wdrażania sprzętu.
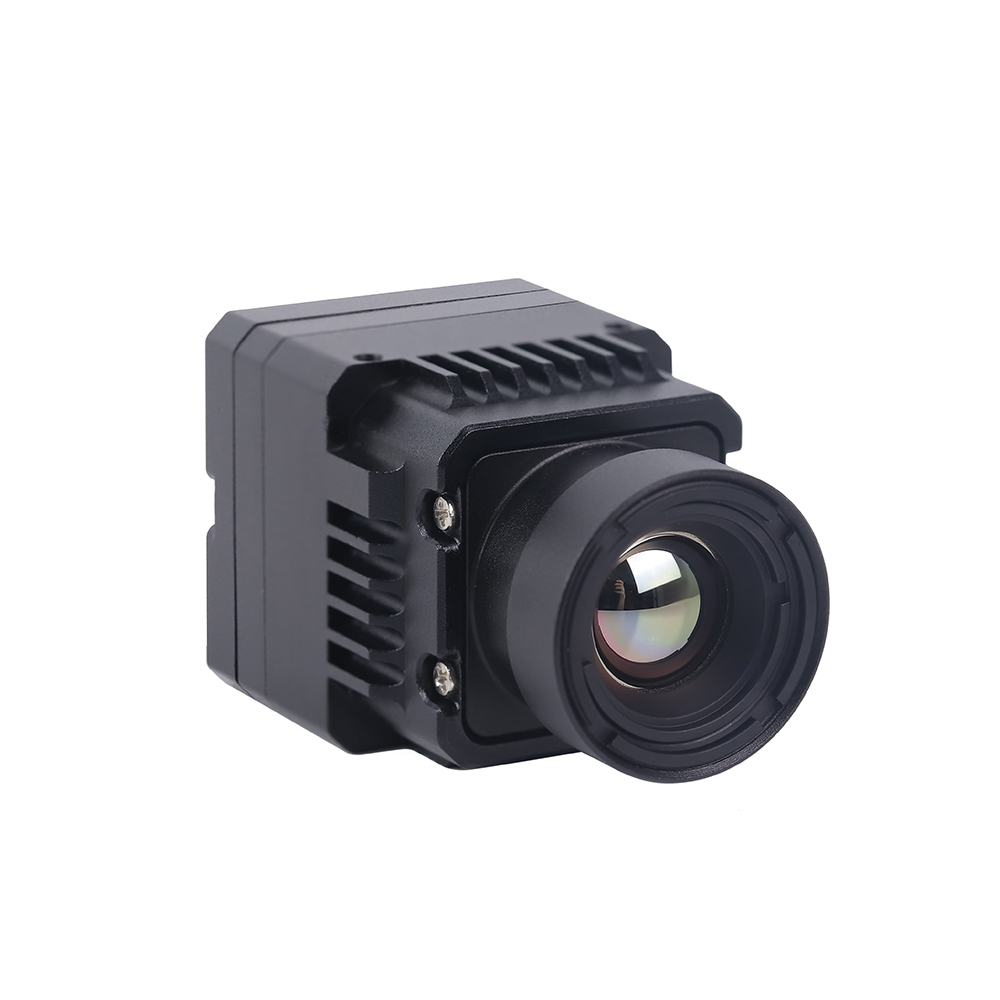
A. Niechłodzony moduł kamery termowizyjnej na podczerwień RJ45 CVBS RTSP IP 640*512 z układem ASIC
Zbudowany na potężnym rdzeniu przetwarzania obrazu skoncentrowanym na układzie ASIC, ten projekt oferuje zarówno gotową do sieci łączność cyfrową, jak i analogową w zintegrowanym pakiecie. Został zaprojektowany specjalnie do autonomicznych stacji monitorujących, matryc pan-tilt-zoom (PTZ) i systemów bezpieczeństwa czasu rzeczywistego wymagających wielościeżkowych wyjść sygnałowych.
Specyfikacje krytyczne:
- ⚙️ Rozdzielczość FPA: 640×512 pikseli (wysoce precyzyjna matryca VOx o rastrze 12μm)
- ⚙️ Podwójne wyjście: Jednoczesny cyfrowy strumień RTSP przez Ethernet RJ45 i surowe analogowe wideo kompozytowe CVBS
- ⚙️ Układ ASIC na pokładzie: Sprzętowo przyspieszana korekcja niejednorodności w czasie rzeczywistym, zoom cyfrowy i wielopaletowe mapowanie kolorów
- ⚙️ Zastosowanie docelowe: Ciągła ochrona obwodowa, zrobotyzowane zestawy nadzoru i sieciowe węzły AI
Wyświetl szczegóły produktu i ceny ➔
B. Niechłodzony miniaturowy moduł rdzenia kamery termowizyjnej LWIR USB 640*512 do dronów
Gdy waga i objętość fizyczna są głównymi ograniczeniami projektowymi, ten mikro-rdzeń oferuje rozwiązanie o wydajności podobnej do przemysłowych ładunków termowizyjnych DJI. Mierzący zaledwie 21 mm × 21 mm, jest przeznaczony do bezpośredniej integracji z krytycznymi wagowo gimbalami dronów i kompaktowymi systemami przenośnymi.
Specyfikacje krytyczne:
- ⚙️ Obudowa: Ultra-miniaturowa powierzchnia 21 mm × 21 mm
- ⚙️ Szeroki ekosystem obiektywów: Gwintowane mocowanie obsługuje ogniskowe, w tym 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm
- ⚙️ Opcje rozdzielczości: Natywny układ 640×512 z opcjami rozdzielczości 640×480
- ⚙️ Łączność z hostem: Protokół UVC plug-and-play przez standardowe USB, zapewniający prostą integrację z systemami Linux i Android

Wyświetl szczegóły produktu i ceny ➔
W przypadku wariantów architektonicznych wymagających prostszych przedziałów rozdzielczości w stosunku do układów budżetowych, inżynierowie mogą użyć mniejszych niechłodzonych modułów rdzenia termowizyjnego LWIR serii MD 384x288. Alternatywnie, do szybkich testów terenowych, dynamicznych walidacji punktowych lub prototypowania plug-and-play można wykorzystać kompatybilną z urządzeniami mobilnymi termowizyjną kamerę USB na Androida aby szybko rejestrować obrazy i kalibrować pola docelowe w czasie rzeczywistym.
Inżynieria integracji z dronami
Oto sedno: fizyczna integracja z dronem to miejsce, w którym standardowe koncepcje inżynieryjne często zawodzą. Montujesz wysoce wrażliwy na temperaturę czujnik w obudowie z włókna węglowego, która jest stale wstrząsana przez wibracje silników o wysokiej częstotliwości i poddawana ogromnym zakłóceniom elektromagnetycznym (EMI) pochodzącym od pobliskich elektronicznych regulatorów prędkości (ESC). Jeśli nie zaprojektujesz swojego ładunku z uwzględnieniem tych realiów, twój czysty sygnał termiczny będzie wyglądał jak szum na starym telewizorze kineskopowym.
Optymalizacja SWaP-C i izolacja mechaniczna
Każdy gram nadmiernej masy ładunku bezpośrednio skraca czas lotu drona. W przypadku systemów krytycznych pod względem masy, niestandardowe obudowy kamer powinny być obrabiane z lekkiego aluminium 6061-T6 lub drukowane z materiałów termoplastycznych wypełnionych włóknem węglowym, takich jak PA12-CF. Stop aluminium oferuje wyraźną zaletę, pełniąc podwójną funkcję ekranu EMI i wydajnego pasywnego radiatora.
W przeciwieństwie do czujników chłodzonych, niechłodzone mikrobolometry nie wymagają energochłonnych kriogenicznych silników chłodzących. Jednakże, ponieważ ich kalibracja czujnika jest wysoce wrażliwa na zmiany temperatury otoczenia, ciepło z pobliskiej elektroniki może ogrzewać matrycę FPA mikrobolometru. To lokalne nagrzewanie powoduje "dryft termiczny", objawiający się jako szum przestrzenny lub artefakty przypominające chmury na obrazie wideo. Aby temu zapobiec, należy odizolować modułu kamery termowizyjnej IR z przekładkami montażowymi o niskiej przewodności wykonanymi z PEEK lub Ultemu. Dodatkowo należy stosować materiały termoprzewodzące o wysokiej przewodności (o przewodności cieplnej ≤ 5 W/mK), aby odprowadzać ciepło z tylnych komponentów ASIC do zewnętrznej metalowej ramy zespołu gimbala.
Izolacja elektryczna i filtrowanie zasilania
System elektryczny drona stanowi wymagające środowisko dla wrażliwych matryc sensorów. Bezzeszczotkowe elektroniczne regulatory prędkości (ESC) i silniki o dużej mocy generują znaczne szumy przełączania i spadki napięcia na surowych zaciskach akumulatora. Ten szum o wysokiej częstotliwości może pogorszyć wydajność wrażliwego układu ROIC mikrobolometru.
Aby utrzymać czyste dostarczanie zasilania, odizoluj linie zasilające modułu od głównej magistrali akumulatora:
- ⚙️ Filtracja dwustopniowa: Poprowadź zasilanie przez wysokowydajny impulsowy regulator obniżający napięcie, aby obniżyć je do 5,5 V–6,0 V, a następnie przez dedykowany liniowy regulator LDO o wysokim tłumieniu, aby uzyskać czyste, pozbawione tętnień wyjście +5,0 V (tętnienia ≤ 10 mV międzyszczytowo). Zapobiega to przenikaniu szumów elektrycznych do surowych klatek termicznych.
- ⚙️ Właściwe ekranowanie: Zamknij szybkie linie cyfrowe (takie jak magistrale USB i MIPI) w cynowanych miedzianych osłonach ekranujących i uziemiaj linie kodowe w jednym wspólnym punkcie uziemienia na karcie zarządzania zasilaniem, aby uniknąć pętli masy.
Integracje komunikacyjne z wykorzystaniem pętli sterowania MAVLink
Aby przechwytywać dane ładunku i dostosowywać ustawienia z naziemnej stacji kontroli, autopilot drona (działający pod kontrolą PX4 lub ArduPilot) musi tłumaczyć komendy MAVLink na instrukcje zrozumiałe dla modułu kamery termicznej:
- ⚙️ Wyzwalanie kalibracji (NUC): Bolometry niechłodzone regularnie przeprowadzają kalibrację mechaniczną migawki zwaną korekcją niejednorodności (NUC), aby zresetować zmiany odpowiedzi pikseli. Zmapuj dynamiczną komendę MAVLink (taką jak
MAV_CMD_DO_DIGITAL_IMAGER_CONTROL) bezpośrednio na wyjściowy kanał szeregowy autopilota, aby ręcznie wyzwolić migawkę kamery przed krytycznymi zadaniami skanowania. - ⚙️ Przełączanie palet: Wysyłaj pakiety sterowania szeregowego przez interfejsy UART lub RS232, aby przełączać wewnętrzne tablice LUT modułu w czasie rzeczywistym. Pozwala to pilotom przeskakiwać z trybów "White-Hot" lub "Black-Hot" na palety o wysokim kontraście "Ironbow" podczas operacji poszukiwawczo-ratowniczych (SAR).
Edge AI i radiometryczna fuzja czujników
W przypadku automatycznego śledzenia celów, wykrywania wycieków gazu i mapowania anomalii strukturalnych, podawanie płaskiego sygnału wideo do modelu uczenia maszynowego nie jest wystarczające. Systemy muszą wykorzystywać surowy 14-bitowy strumień radiometryczny, aby zachować dokładne dane pomiarów termicznych.
Ekstrakcja precyzyjnych danych temperatury radiometrycznej
W automatycznych platformach śledzących standardowe 8-bitowe obrazy wizualne (0–255 pikseli) nie mają głębi szczegółowości surowych danych sensora. Zamiast tego inżynierowie przechwytują surowe 14-bitowe strumienie (wartości 0–16383), aby uchwycić każdy pomiar w mikrokelwinach. Konwersja tych surowych wartości pikseli na rzeczywiste odczyty temperatury (w stopniach Celsjusza) jest zazwyczaj wykonywana za pomocą prostego równania liniowego:
W przypadku standardowych niechłodzonych matryc sensorów współczynnik skalowania wynosi 0,1 K na najmniej znaczący bit (LSB). Odjęcie przesunięcia Kelvina (273,15) konwertuje skalę na stopnie Celsjusza. Poniższy szablon w Pythonie pokazuje, jak odczytywać surowe 14-bitowe wektory danych, obliczać lokalne temperatury i generować znormalizowane mapy wizualne przy użyciu Pythona i bibliotek wizji komputerowej o otwartym kodzie źródłowym:
import cv2
Dopasowania multispektralne i fuzja czujników bispektralnych
Aby zmaksymalizować świadomość sytuacyjną, inżynierowie często łączą wysokorozdzielcze czujniki RGB światła widzialnego z niechłodzonymi kamerami termicznymi. Jednak nakładanie tych dwóch pól widzenia stwarza dwa wyzwania techniczne: Błędy paralaksy (spowodowane fizyczną odległością między obiektywami) oraz różnice w Rozdzielczość Przestrzenna (takie jak parowanie kamery światła widzialnego 1080p z rdzeniem termicznym 640×512).
Aby rozwiązać te różnice przestrzenne, systemy obliczają macierz transformacji afinicznej 2D. Poprzez dopasowanie znanych, wysokokontrastowych celów kalibracyjnych termicznych i optycznych na płaskiej powierzchni, mapuje się współrzędne pikseli z kamery termicznej na obraz światła widzialnego:
Gdzie macierz transformacji M obsługuje skalę, rotację i translacje dopasowania. Po skalibrowaniu ten krok zapewnia, że gdy model AI (taki jak YOLOv8) wykryje cel, wizualna ramka ograniczająca odpowiada odczytowi termicznemu z precyzją na poziomie piksela. Umożliwia to solidne śledzenie obiektów w zmiennych warunkach oświetleniowych.
Dogłębne FAQ dotyczące integracji OEM
P1: Jak osiągnąć strumieniowanie termiczne w czasie rzeczywistym z niskim opóźnieniem na Raspberry Pi lub innym SBC?
cv2.VideoCapture z V4L2 i żądanie surowych strumieni Y16 (16-bitowych) pozwala uniknąć narzutu konwersji przestrzeni kolorów. Umożliwia to karcie hosta skupienie się na wnioskowaniu AI na brzegu i śledzeniu metryk, utrzymując stabilną liczbę klatek wideo na poziomie 30 Hz lub 50 Hz.
P2: Który moduł termiczny jest najlepszy do zastosowań wrażliwych na wagę, takich jak drony DIY lub komercyjne?
P3: Czy te moduły czujników termicznych mogą przesyłać surowe dane temperaturowe do analizy niestandardowych algorytmów AI?
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Poznaj zaawansowaną konstrukcję optyki termicznej i rozwój materiałów chalkogenidkowych na stronie LightPath Technologies.
- Fizyka podstawowa: Zrozum elektromagnetyzm promieniowania i właściwości mikrobolometrów na stronie Wikipedia Obrazowanie termowizyjne.
- Odniesienie do konfiguracji systemu: Przejrzyj alternatywne niechłodzone moduły do integracji przemysłowej w naszym Przewodnik po niechłodzonych modułach serii MD.





