









Тепловизионный модуль камеры MIPI: встраиваемые LWIR-ядра высокого разрешения для дронов и периферийного ИИ
14 октября 2026 г.
Руководство по тепловизионным камерам: реальные испытания, разрешение и OEM-ядра
15 октября 2026 г.
Руководство по тепловизионным камерам: принцип работы, анализ ценности и интеграция OEM-модулей
Тепловизионная съёмка превратилась из специализированного военного оборудования в важнейшую опору промышленной автоматизации, предиктивного технического обслуживания, охранного наблюдения и проектирования полезной нагрузки беспилотных летательных аппаратов (БПЛА). Несмотря на столь широкое распространение, инженерные и закупочные группы постоянно сталкиваются с одной и той же проблемой: необходимо отличать недорогие потребительские тепловизионные устройства от защищённых радиометрических OEM-ядер, способных обеспечивать критически важную точность. Выбор неправильной сенсорной архитектуры приводит к тепловому дрейфу, неточной температурной телеметрии, серьёзным узким местам по задержке и отказам интеграции в экстремальных условиях эксплуатации.
Внедрение промышленного уровня модуля тепловизионной камеры требует точного понимания инфракрасной физики, поведения материалов микроболометров, ограничений оптического пропускания и встроенных интерфейсных протоколов. Независимо от того, проектируете ли вы многоосевой стабилизированный подвес для воздушной инспекции инфраструктуры или разрабатываете автономную систему машинного зрения для заводского массива, ваша система зависит от радиометрической точности в реальном времени, низкой эквивалентной шумовой разности температур (NETD) и предсказуемых характеристик по размерам, весу и мощности (SWaP). Это всеобъемлющее руководство раскрывает эксплуатационную физику длинноволнового инфракрасного (LWIR) sensing, оценивает динамику «стоимость против ценности» современных детекторных архитектур и предлагает чёткую дорожную карту интеграции для разработчиков встраиваемых систем и аппаратных архитекторов.
Содержание
- 👉 Как работают тепловизионные камеры: физика инфракрасного обнаружения
- 👉 Ключевые технические показатели: разбор разрешения, NETD и частоты кадров
- 👉 Анализ ценности: потребительские диагностические устройства против промышленных радиометрических ядер
- 👉 Архитектура OEM-интеграции: взаимодействие с одноплатными компьютерами и промышленными средами
- 👉 Оптимизация SWaP-C для воздушных полезных нагрузок и мобильной робототехники
- 👉 Полный обзор продукции: промышленные модули тепловизионных камер
- 👉 Углубленное техническое FAQ
Как работают тепловизионные камеры: физика инфракрасного обнаружения
Тепловизионная камера работает на фундаментальных термодинамических принципах, обнаруживая излучение в диапазоне электромагнитного спектра, который совершенно не воспринимается зрительным аппаратом человека. В то время как камеры видимого света полностью полагаются на фотоны, отражённые от структурных поверхностей в узком диапазоне от 0,38 до 0,75 микрометра (мкм), инфракрасные системы обнаруживают естественно испускаемое излучение, порождаемое молекулярным кинетическим возбуждением. Каждый объект, чьё тепловое состояние находится выше абсолютного нуля (0 Кельвин или -273,15°C), испускает электромагнитную энергию, характеризуемую внутренними колебательными и вращательными атомными переходами.
Количественное выражение этой термодинамической реальности берёт начало в законе излучения Планка, который формулирует спектральную энергетическую яркость электромагнитной энергии, испускаемой идеальным абсолютно чёрным телом при абсолютном температурном равновесии:
B(λ, T) = (2 * h * c²) / (λ&sup5; * (exp((h * c) / (λ * k_B * T)) - 1))
В этой физической конструкции, h представляет постоянную Планка (6,626 x 10⁻³⁴ Дж·с), c определяет скорость света в вакууме (2,998 x 10⁸ м/с), λ обозначает длину волны излучения, k_B составляет постоянную Больцмана (1,381 x 10⁻²³ Дж/К), а T обозначает абсолютную термодинамическую температуру излучающей массы в Кельвинах. Интегрирование функции Планка по всему непрерывному электромагнитному спектру даёт полный закон Стефана — Больцмана, устанавливая, что полная энергетическая светимость поверхности абсолютно чёрного тела прямо пропорциональна четвёртой степени его термодинамической температуры:
j* = ε * σ * T⁴
Здесь, ε означает коэффициент излучения поверхности (коэффициент, изменяющийся от 0,00 для идеального зеркального отражателя до 1,00 для оптимального излучателя абсолютно чёрного тела), а σ представляет собой универсальную постоянную Стефана-Больцмана (5,670 x 10⁻⁸ Вт/м²·К⁴). При анализе профилей целей в типичных наземных условиях окружающей среды (в диапазоне от -40°C до +150°C), закон смещения Вина определяет, что максимум спектральной энергетической светимости решительно смещается в сторону длинноволнового инфракрасного (LWIR) спектра атмосферного пропускания, расположенного преимущественно в диапазоне от 8,0 до 14,0 мкм.
Наземные условия окружающей среды представляют серьёзную проблему для распространения инфракрасного излучения, поскольку атмосферная влага, молекулы углекислого газа и аэрозольные частицы поглощают электромагнитные волны в обширных участках спектра. К счастью, диапазон от 8,0 до 14,0 мкм совпадает с исключительно прозрачным атмосферным окном, где потери при передаче снижаются до практических эксплуатационных минимумов. Это окно оптического пропускания позволяет неохлаждаемым LWIR-тепловизорам фиксировать радиометрические сигнатуры на протяжённых наружных дистанциях, в неблагоприятных погодных условиях и на запылённых производственных площадках без возникновения запретительного затухания сигнала.
В центре каждой современной неохлаждаемой тепловизионной камеры находится микроболометрическая матрица в фокальной плоскости (FPA). В отличие от высококлассных военных криогенно охлаждаемых датчиков, использующих узкозонные полупроводниковые фотонные детекторы (такие как теллурид кадмия-ртути или антимонид индия, требующие громоздких, энергозатратных механических криокулеров Стирлинга для поддержания 77 Кельвинов), неохлаждаемые микроболометры стабильно работают при нормальной температуре окружающей системы. Матрица в фокальной плоскости состоит из микроскопической двумерной матрицы пиксельных структур, изготовленных методами микроэлектромеханических систем (MEMS) поверх комплементарной структуры металл-оксид-полупроводник (CMOS) — интегральной схемы считывания (ROIC).
Каждый отдельный микроболометрический пиксель состоит из поглощающей тонкоплёночной мембраны, подвешенной над нижележащей кремниевой подложкой на тонких микромеханических мостиковых изолирующих опорах. Эти опоры обеспечивают как структурную поддержку, так и преднамеренный высокоомный тепловой путь, ограничивающий рассеивание тепла в окружающую объёмную подложку. Поступающие LWIR-фотоны проходят через специализированную инфракрасную оптику, попадают на подвешенную мембрану и передают энергию, повышающую её температуру на ничтожные доли милликельвина.
Подвешенная мембрана содержит активный термисторный материал, демонстрирующий исключительно выраженный температурный коэффициент сопротивления (TCR). Промышленный рынок опирается преимущественно на два основных химических тонкоплёночных материала: Оксид ванадия (VOx) и аморфный кремний (α-Si). В то время как аморфный кремний обеспечивает экономически эффективную масштабируемость полупроводникового производства, оксид ванадия является ведущим промышленным и военным эталоном. Тонкие плёнки VOx обеспечивают существенно превосходящий TCR (стабильно демонстрируя изменения сопротивления от -2% до -3% на Кельвин изменения температуры) наряду с резко подавленным профилем низкочастотного электрического фликкер-шума 1/f. По мере того как тепловое излучение модулирует физическое сопротивление плёнки VOx, ROIC подаёт незначительное электрическое смещение, преобразует эти разности сопротивлений в высокоскоростные аналоговые напряжения и представляет оцифрованные тепловые необработанные потоки на бортовой обрабатывающий ASIC или FPGA.
Поскольку типичные оптические силикаты, стандартное натриево-кальциевое флоат-стекло и распространённые акриловые полимеры демонстрируют почти полную непрозрачность на длинах волн свыше 2,5 мкм, стандартные объективы камер не могут использоваться для тепловидения. Неохлаждаемые LWIR-системы требуют специализированных оптических элементов, изготовленных из материалов, сохраняющих прозрачность в диапазоне от 8 до 14 мкм. Монокристаллический Германий (Ge), синтетический Халькогенидные стеклянные соединения, и Селенид цинка (ZnSe) служат основополагающими оптическими средами для тепловидения. Производители прецизионной оптики, такие как LightPath Technologies применяют передовые методы алмазного точения и прецизионного формования стекла для изготовления просветляющих асферических халькогенидных элементов, которые максимизируют пропускание фотонов, минимизируют сферические аберрации и сохраняют фокусировку в широком диапазоне промышленных рабочих температур.
Ключевые технические показатели: разбор разрешения, NETD и частоты кадров
Специалистам по закупкам, инженерам по автоматизации и разработчикам встраиваемых систем необходимо выходить за рамки потребительских маркетинговых нарративов, чтобы объективно оценивать тепловые характеристики. Эксплуатационная диагностическая ценность промышленного тепловизионного ядра определяется четырьмя взаимозависимыми инженерными параметрами: пространственным разрешением, шагом пикселя, тепловой чувствительностью (NETD) и временной частотой кадров.
Пространственное матричное разрешение и шаг пикселя: Пространственное разрешение обозначает физическое количество независимых микроболометрических детекторных элементов, изготовленных на матрице фокальной плоскости. Стандартные промышленные нативные разрешения включают:
- ⚙️ 160 × 120 пикселей (19 200 детекторных элементов): Применяется в базовых тепловых пусковых переключателях, некритичных технологических проверках и компактных датчиках безопасности приближения.
- ⚙️ 256 × 192 пикселей (49 152 детекторных элемента): Формат начального уровня для диагностики малых OEM-машин и портативных устройств прогнозного обслуживания. Всесторонний анализ этого баланса между форм-фактором и оптической чёткостью представлен в нашем техническом обзоре решений thermal camera module 256x192 25mm.
- ⚙️ 384 × 288 пикселей (110 592 детекторных элемента): Базовый стандарт для промышленного мониторинга состояния, машинного технического зрения и стабилизированных бортовых полезных нагрузок БПЛА.
- ⚙️ 640 × 512 пикселей (327 680 элементов детектора): Премьерный класс разрешения для радиометрической оценки промышленных активов, анализа структурных разрушений, дальнего периметрального наблюдения и высотной воздушной разведки.
Одновременно, Шаг пикселя определяет межцентровое расстояние, разделяющее соседние пиксели микроболометра, выраженное в микрометрах (мкм). За последнее десятилетие инфракрасная индустрия перешла от устаревших архитектур 25 мкм и 17 мкм к современным технологиям изготовления 12 мкм. Уменьшение шага пикселя до 12 мкм резко сокращает физическую площадь кремниевого кристалла, необходимую для заданного разрешения. Это сокращение напрямую приводит к меньшим, более лёгким и более экономичным оптическим сборкам из германия и халькогенида. Физическая зависимость, определяющая оптическое увеличение и разрешение поля цели, выражается через мгновенное поле зрения (IFOV):
IFOV = Шаг пикселя (d) / Фокусное расстояние (f)
Меньший шаг пикселя даёт более узкое IFOV при любой заданной фокусной длине объектива. Эта математическая геометрия позволяет инженерам по полезной нагрузке достигать более высокой пространственной разрешающей способности по удалённым целям без установки громоздких, тяжёлых оправ объектива в ограниченные отсеки полезной нагрузки.
Тепловая чувствительность: эквивалентная шуму разность температур (NETD): В то время как пространственное разрешение определяет, насколько геометрически чётким выглядит изображение, NETD устанавливает способность камеры различать тонкие тепловые вариации в сцене. Выраженная в милликельвинах (мК), NETD представляет собой эквивалентный перепад температуры в плоскости цели, который создаёт выходной электрический сигнал, равный собственному среднеквадратичному (RMS) уровню шума детекторной системы:
NETD = V_шум / (dV_сигнал / dT)
Более низкие значения NETD означают более высокую тепловую чувствительность:
- ⚙️ Потребительский класс (≥ 60 мК до 100 мК): Достаточен для выявления широких тепловых аномалий — таких как обнаружение серьёзных путей сквозняков в жилой архитектуре или отсутствующей изоляции чердака — но недостаточен для детальных инженерных оценок.
- ⚙️ Промышленный стандарт (≤ 40 мК до 50 мК): Базовый уровень для промышленного прогнозного обслуживания, заводской автоматизации и механических диагностических операций, обеспечивающий чёткое разделение тонких тепловых градиентов в переменных условиях эксплуатации.
- ⚙️ Высококлассный радиометрический OEM (≤ 30 мК до 35 мК): Необходим для сложных операций мониторинга состояния, выявления субследовых аномалий электрического сопротивления на многослойных печатных платах, микроскопических расслоений композитов в аэрокосмических конструкциях и сцен поиска и спасения с низким контрастом.
Временное разрешение: частота обновления кадров: Архитектуры тепловизионных камер делятся на два основных эксплуатационных диапазона обновления, определяемых как физической конструкцией кремния, так и международными нормативными рамками:
- ⚙️ Экспортно-ограниченное обновление (≤ 9 Гц): Устройства, искусственно ограниченные ниже 9 кадров в секунду, как правило, не подпадают под строгий международный экспортный контроль товаров двойного назначения (например, Правила экспортного администрирования США — EAR). Однако системы с частотой 9 Гц вызывают сильное размытие движения, пространственные разрывы и задержку датчика, что делает их непригодными для динамичных полезных нагрузок дронов, быстро движущейся мобильной робототехники или автоматизированных промышленных конвейерных сортировочных линий.
- ⚙️ Полное динамическое промышленное обновление (25 Гц / 30 Гц / 50 Гц): Эти полнокадровые системы обеспечивают непрерывную видеотрансляцию с низкой задержкой, критически важную для мобильных платформ, стабилизированных подвесов, роботизированной навигации и высокоскоростных промышленных систем безопасности.
Коррекция неоднородности (NUC) и управление тепловым дрейфом: Поскольку неохлаждаемые микроболометры измеряют крошечные перепады температуры на микроскопической кремниевой матрице, отдельные пиксели реагируют с небольшими вариациями характеристик смещения и усиления. Кроме того, внутреннее тепло, выделяемое соседней электроникой ROIC, видеокодерами, и изменения окружающей среды вызывают тепловой дрейф по всей матрице. Без непрерывной компенсации результирующее видео приобретает шум фиксированного паттерна (FPN), визуальное виньетирование и неточные радиометрические показания.
Промышленные тепловизионные модули борются с этим дрейфом с помощью встроенного механизма NUC с механическим затвором Периодически внутренний соленоид на долю секунды вводит плоскую, термически однородную шторку затвора между объективом и матрицей фокальной плоскости. Процессор камеры фиксирует этот однородный тепловой базовый уровень и пересчитывает калибровочную матрицу смещения для каждого отдельного пикселя, устраняя шум фиксированного паттерна. В оборонных и высоконадёжных аэрокосмических системах, где кратковременные пропадания видео недопустимы, передовые системы применяют беззатворный алгоритмический NUC, используя сложные прогностические математические модели для коррекции дрейфа в реальном времени без механического прерывания.
Анализ ценности: потребительские диагностические устройства против промышленных радиометрических ядер
Частый вопрос, который задают менеджеры по закупкам, руководители операционных подразделений и ведущие инженерных групп, звучит просто: “Может ли наше предприятие интегрировать потребительские тепловизионные ключи стоимостью менее $400 в наши рабочие процессы автоматизированного контроля или полезной нагрузки коммерческих дронов, чтобы сократить капитальные затраты на оборудование?”
Хотя тепловизионные насадки для смартфонов потребительского класса хорошо справляются с базовой потребительской диагностикой, их развёртывание в корпоративных, промышленных или бортовых приложениях создаёт серьёзные функциональные ограничения, проблемы надёжности и узкие места интеграции. Ниже приведено инженерное сравнение, иллюстрирующее архитектурное расхождение между потребительскими тепловизионными гаджетами и промышленными радиометрическими OEM-ядрами камер:
| Показатель производительности / эксплуатационная метрика | Потребительские диагностические гаджеты ($200 - $400) | Промышленные радиометрические OEM-модули |
|---|---|---|
| Нативное тепловое разрешение | 80 x 60 до 160 x 120 (сильно программно интерполированное) | 384 x 288 до 640 x 512 (истинное нативное неохлаждаемое VOx) |
| Тепловая чувствительность (NETD) | Хуже ≥ 70 мК (часто 100 мК - 150 мК) | Превосходная чувствительность (≤ 35 мК до 40 мК) |
| Частота временного обновления | Жёстко ограничена ≤ 8,7 Гц / 9 Гц (сильное запаздывание движения) | Нативная динамическая потоковая передача 25 Гц / 30 Гц / 50 Гц |
| Протоколы аппаратных интерфейсов | Проприетарные разъёмы USB Type-C или Lightning | Аналоговый CVBS, Ethernet RJ45, RTSP IP, Raw CMOS/MIPI |
| Выходной поток данных | Сжатое видео с потерями (MP4/H.264) или RGB-изображения | 14-битные массивы сырых радиометрических температур на пиксель |
| Эксплуатационная наработка на отказ (MTBF) и долговечность | Расчётные 2 000–5 000 часов работы; пластиковое шасси | > 15 000 часов; усиленный магниевый или алюминиевый сплав |
| Диапазон рабочих температур | от 0 °C до +35 °C (значительный дрейф за пределами базового диапазона) | от −40 °C до +80 °C (активная внутренняя компенсация дрейфа) |
| Уровень программной интеграции | Проприетарное потребительское мобильное приложение (закрытая экосистема) | Открытые C/C++ SDK, драйверы Linux V4L2, ROS/ROS2, RTSP |
Расчёт совокупной стоимости владения (TCO) для потребительского оборудования часто выявляет дорогостоящую ложную экономию при применении в промышленных операциях:
- ⚙️ Ловушка программной интерполяции: Недорогие коммерческие тепловизионные насадки часто заявляют разрешение дисплея, такое как 640 x 480 или даже 1080p. В действительности базовый сенсор нередко представляет собой микроболометрическую матрицу начального уровня 80 x 60 в паре с дешёвым КМОП-сенсором видимого света. Хост-программное обеспечение накладывает контуры видимых границ поверх тепловизионного изображения низкого разрешения. Хотя такое смешивание контуров даёт узнаваемые очертания на экране смартфона, оно полностью непригодно в количественных задачах машинного зрения. Например, попытка обнаружить тепловые аномалии на отдельных SMD-компонентах типоразмера 0402 на промышленной печатной плате невозможна, поскольку физический шаг пикселя охватывает весь участок платы, скрывая истинный источник перегрева компонента.
- ⚙️ Неконтролируемый радиометрический тепловой дрейф: Потребительские тепловизионные устройства не имеют термостабилизированных оптических корпусов и внутренних моделей компенсации теплового дрейфа. Если осмотр начинается в офисе с кондиционером, а затем перемещается в тёплый производственный цех или на открытую площадку, расчётная температура поверхности может дрейфовать на ±5 °C до ±10 °C. При предиктивном обслуживании такие отклонения легко могут вызвать либо ложные тревоги, либо пропущенные катастрофические отказы в высоковольтных распределительных устройствах, подшипниках и распределительных трансформаторах.
- ⚙️ Закрытые экосистемы и препятствия с драйверами: Потребительское оборудование опирается на проприетарные потребительские мобильные приложения. Эти интерфейсы редко предоставляют открытые Linux API, аппаратные триггеры синхронизации или программный доступ к несжатым 14-битным массивам радиометрических данных. Промышленные встраиваемые системы, требующие интеграции со стеками автономной навигации, промышленными программируемыми логическими контроллерами (ПЛК) или встраиваемыми узлами периферийного ИИ, не могут надёжно работать на закрытых потребительских приложениях.
Архитектура OEM-интеграции: взаимодействие с одноплатными компьютерами и промышленными средами
Интеграция промышленного OEM-ядра тепловизионной камеры в автоматизированную платформу или встраиваемую вычислительную систему требует чёткого понимания аппаратного обеспечения, физической передачи данных и уровней драйверов операционной системы. В отличие от стандартных потребительских USB-веб-камер, передающих сжатые 8-битные кадры YUV или MJPEG, промышленное тепловизионное ядро должно выдавать насыщенные радиометрические потоки, содержащие точные значения температуры для каждого пикселя с минимальной задержкой.
OEM-ядра тепловизоров поддерживают несколько основных физических и протокольных интерфейсов, каждый из которых подходит для определённых системных архитектур:
- ✅ Аналоговое композитное видео (CVBS): Передаёт необработанное тепловизионное изображение в виде чересстрочного аналогового стандарта (NTSC или PAL). Поскольку сигнал преобразуется непосредственно с внутреннего сенсора без прохождения через буферы многокадрового сжатия, CVBS обеспечивает почти нулевую задержку (менее 10 миллисекунд). Это делает его неизменным фаворитом для прямых аналоговых FPV-видеопередатчиков на гоночных и инспекционных дронах, а также для устаревших мониторных входов в промышленных сетях безопасности.
- ✅ Параллельный цифровой интерфейс, MIPI-CSI-2 и USB: Для встраиваемой обработки высокоскоростные цифровые шины соединяют внутреннюю интегральную схему считывания (ROIC) или ASIC камеры напрямую с архитектурой памяти главного процессора через прямой доступ к памяти (DMA). Такой транспорт доставляет сырые 14-битные массивы цифровых температур непосредственно в оперативную память хоста, позволяя локальным алгоритмам обрабатывать попиксельные температурные данные в реальном времени.
- ✅ Ethernet RJ45 и потоковая передача по сети RTSP: Разработанные для общезаводских сетей и наблюдения за периметром на больших расстояниях, модули со встроенным сетевым оборудованием сжимают тепловизионные потоки в стандартные для отрасли видеопотоки H.264 или H.265. Эти потоки передаются по RTSP (протокол потоковой передачи в реальном времени) вместе с метаданными управления, совместимыми с ONVIF, что позволяет немедленно интегрировать их в сетевые видеорегистраторы (NVR), корпоративные SCADA-платформы или централизованные центры управления безопасностью.
Развертывание тепловизионных модулей во встраиваемых Linux-архитектурах (таких как Ubuntu, Debian или встраиваемые дистрибутивы Yocto) сосредоточено на Video4Linux2 (V4L2) медиа-фреймворке. Драйвер ядра регистрирует тепловизионное ядро как стандартный узел захвата мультимедиа (например, /dev/video0). При обработке сырых радиометрических потоков драйвер устанавливает высокопропускные буферы, используя V4L2_PIX_FMT_Y16 (16-битный формат оттенков серого, где 14 старших битов несут сырые радиометрические данные датчика) или пользовательские форматы метаданных.
Разработчики, реализующие пользовательские коммуникации на уровне ядра и конвейеры аппаратной инициализации, могут обратиться к подробному руководству по настройке и конфигурации драйвера RS300 V4L2, в котором описано, как элементы управления в пространстве ядра управляют непрерывной тепловизионной телеметрией и регистрами устройства.
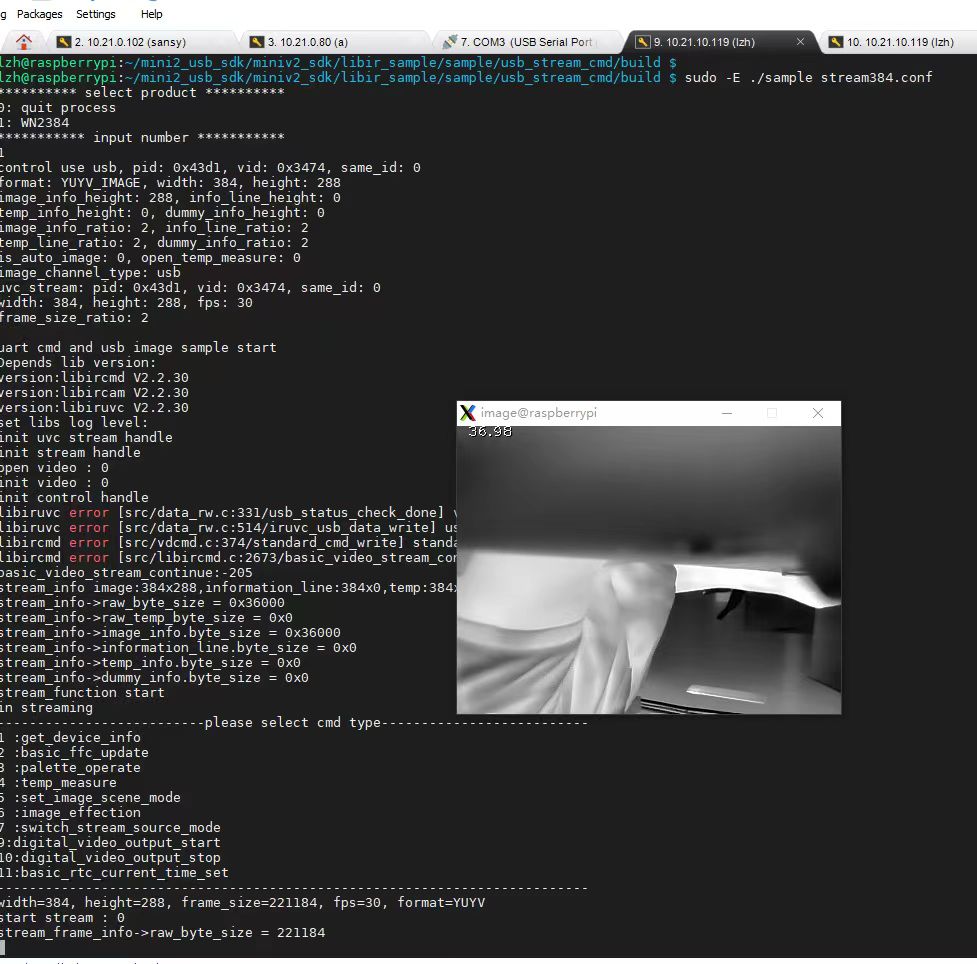
Для развертываний в области граничных вычислений системы часто взаимодействуют напрямую с компактными одноплатными компьютерами (SBC) на базе ARM. Чтобы реализовать узлы обработки с высокой частотой кадров на платформах с низким энергопотреблением, следуйте нашему полному руководству по настройке модуля тепловизионной камеры высокого разрешения для Raspberry Pi.
Для вспомогательного управления оборудованием — такого как управление циклами механического затвора NUC, переключение цветовых палитр, настройка таблиц коэффициента излучения или считывание внутренних температур датчика — разработчики часто используют выделенные микроконтроллеры. Архитектуры микроконтроллеров, такие как экосистема с открытым исходным кодом Arduino , взаимодействуют с тепловизионным ядром по асинхронным последовательным интерфейсам UART или командным шинам I2C. Этот выделенный уровень управления снимает рутинные служебные задачи с основного вычислительного механизма, повышая надежность при выполнении критически важных операций.
Как только сырые 14-битные радиометрические кадры достигают памяти приложения, извлечение абсолютных температур поверхности требует инвертирования физической калибровочной кривой датчика. Преобразование вычисляет истинную температуру поверхности цели с учетом отраженного окружающего излучения, оптического ослабления и коэффициента излучения поверхности цели, переводя сырые значения пикселей в калиброванные градусы Цельсия или Фаренгейта.
Оптимизация SWaP-C для воздушных полезных нагрузок и мобильной робототехники
Проектирование бортовых сенсорных полезных нагрузок для беспилотных летательных аппаратов (БПЛА) и автономных мобильных роботов (AMR) требует балансировки четырех взаимосвязанных инженерных ограничений: размер, вес, мощность и стоимость (МОГП-С). На бортовых платформах каждый дополнительный грамм сокращает время полета, увеличивает нагрузку на двигатели и смещает динамику полезной нагрузки.
Динамика веса и центра масс подвеса: Интеграция тепловизионной камеры в 2-осевой или 3-осевой бесколлекторный подвес требует сохранения компактности конверта полезной нагрузки. Миниатюрные OEM-модули тепловизоров решают эту задачу, избавляясь от тяжелых алюминиевых корпусов, используя легкие магниево-алюминиевые сплавы и применяя компактные конфигурации с открытой платой, которые весят менее 50 граммов. Минимизация физического расстояния между центром масс камеры и осями вращения подвеса снижает инерцию, которую должны стабилизировать бесколлекторные двигатели, предотвращая насыщение двигателей и нежелательные колебания во время высокоскоростного полета.
Тепловыделение в закрытых полезных нагрузках: Критической задачей при проектировании тепловизионных камер является самонагрев детектора. Поскольку неохлаждаемый микроболометр измеряет мельчайшие перепады температуры в доли градуса, тепло, выделяемое расположенной рядом электроникой ROIC, видеопроцессорами и драйверами двигателей, может излучаться непосредственно в матрицу фокальной плоскости, если не обеспечить надлежащее управление. Этот паразитный нагрев создаёт тепловые градиенты по детектору, вызывая серьёзные ошибки радиометрических измерений.
Для предотвращения проблем с самонагревом высокоэффективные OEM-ядра потребляют минимальную электрическую мощность — часто менее 1,0–1,5 Вт при непрерывной работе. Кроме того, эффективные конструкции подвесов предусматривают изолированные пути теплопроводности, отводящие внутреннее тепло от оптического тубуса к внешнему корпусу конструкции. Воздушный поток от винтов летательного аппарата затем выполняет роль активного радиатора, поддерживая стабильную внутреннюю температуру на протяжении всего полёта.
Полный обзор продукции: промышленные модули тепловизионных камер
Для удовлетворения строгих требований воздушных операций, робототехники и промышленного мониторинга следующие OEM-ядра тепловизионных камер обеспечивают высокопроизводительную инфракрасную визуализацию в компактных форм-факторах с низким энергопотреблением:
Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов
Модуль измерения температуры инфракрасного тепловидения серии MINI представляет собой высокоточный, малогабаритный и универсальный инфракрасный тепловизор для онлайн-измерения температуры. В нем используются высококачественные детекторы, высокое разрешение, стабильная производительность и мощные функции. Он оснащен множеством интерфейсов, что делает его предпочтительным продуктом в таких областях применения, как машинное зрение, проверка безопасности, интеллектуальное производство, обслуживание оборудования, бортовые системы роботов и дронов и так далее.
| Нативное разрешение сенсора | 384 × 288 пикселей |
|---|---|
| Архитектура детектора | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) |
| Рабочие интерфейсы | Аналоговый выход CVBS, многоштырьковый промышленный интерфейс расширения |
| Температурная радиометрия | Высокоточное онлайн-радиометрическое измерение |
| Оптимизация конструкции | Миниатюрный форм-фактор, легковесная SWaP-оптимизация |
| Целевые области интеграции | Полезные нагрузки дронов, машинное зрение, инспекция безопасности, робототехнические системы |
Инженерный анализ: Модуль Mini 384×288 обеспечивает хорошо продуманный баланс разрешения, тепловой чувствительности и компактной конструкции. Его встроенный выход CVBS предоставляет несжатый аналоговый поток с практически нулевой задержкой передачи, что делает его отличным выбором для динамической аэронавигации и прямых FPV-каналов нисходящей связи. Высокоточный встроенный модуль измерения температуры обрабатывает радиометрическую телеметрию непосредственно на модуле, снимая основные вычислительные требования с главного полетного контроллера. Это делает его надежным решением plug-and-play для воздушных инспекций коммунальных сетей, автоматизированного машинного зрения и компактной промышленной робототехники.
Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры
Неохлаждаемый инфракрасный мини-модуль тепловизионной камеры 640*512 ASIC для дронов. Эта передовая система включает встроенный конвейер обработки ASIC, который сочетает высокое нативное разрешение с гибкими опциями цифровой IP-потоковой передачи для корпоративных приложений.
| Нативное разрешение сенсора | 640 × 512 пикселей |
|---|---|
| Основной процессор | Специализированный высокопроизводительный инфракрасный ASIC |
| Сеть и подключение | Ethernet RJ45, нативная IP-потоковая передача RTSP, прямой аналоговый CVBS |
| Технология теплового сенсора | Неохлаждаемая матрица VOx-микроболометров |
| Ключевые эксплуатационные возможности | Одновременная аналоговая и IP-видеопотоковая передача, радиометрический выход |
| Целевые области интеграции | Корпоративные дроны, удаленная периметральная защита, заводские SCADA-узлы |
Инженерный анализ: Модуль 640×512 ASIC создан для корпоративных установок, требующих как высокой разрешающей способности, так и сетевого подключения. Его фокальная матрица 640×512 обеспечивает почти в три раза большую плотность активных пикселей по сравнению с сенсорами класса 384, обеспечивая оптическую дальность, необходимую для дальнего периметрального наблюдения и высотных инспекций коммунальных сетей. Благодаря нативному сетевому подключению RJ45 и аппаратному кодированию RTSP встроенный ASIC передает цифровое видео напрямую на сетевые регистраторы, узлы безопасности или периферийные ИИ-узлы, в то время как независимый выход CVBS обеспечивает непрерывный аналоговый поток для управления полетом или локальных диагностических мониторов.
Углубленное техническое FAQ
Действительно ли бюджетные тепловизионные камеры в диапазоне $200–$400 стоит приобретать для серьезной диагностики?
Как тепловизионная камера измеряет температуру поверхности без физического контакта?
Могу ли я передавать тепловизионное видео высокого разрешения непосредственно на Raspberry Pi или полезную нагрузку дрона в реальном времени?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Прецизионная инфракрасная оптическая конструкция и литые халькогенидные элементы: LightPath Technologies
- Отраслевой стандарт: Встроенные вычисления и аппаратная архитектура логики микроконтроллера: Arduino
- Связанное руководство: Инициализация медиаподсистемы ядра Linux для встраиваемых систем: RS300 V4L2 Driver Guide: Integration and Configuration
- Связанное руководство: Реализация граничных вычислений: Модуль тепловизионной камеры высокого разрешения для Raspberry Pi: руководство по внедрению
- Связанное руководство: Анализ компактного оптического форм-фактора: Модуль тепловизионной камеры 256x192 25 мм: инженерные характеристики и компромиссы





