








دليل اختيار المستشعر الحراري الصناعي: وحدات كاميرا الذكاء الاصطناعي OEM وتكامل B2B
11 أغسطس 2026
وحدة التصوير الحراري عالية الأداء: تكامل الذكاء الاصطناعي الطرفي وحلول المصنّع الأصلي للطائرات بدون طيار
12 أغسطس 2026
وحدات مستشعر الأشعة تحت الحمراء التجارية: دليل التصوير الحراري بالذكاء الاصطناعي للمصنعين الأصليين للمهندسين والمتكاملين
لقد دفع الانتشار السريع للمراقبة الحرارية الآلية والطائرات بدون طيار (UAVs) ورؤية الحاسوب الطرفية مستشعر الأشعة تحت الحمراء المتواضع خارج التطبيقات الدفاعية المتخصصة مباشرة إلى أرضية المصنع ككتلة بناء أساسية للمصنعين الأصليين. انظر، إذا كنت مهندس أنظمة مضمنة للأجهزة، أو مهندساً معمارياً بصرياً، أو مدمج أنظمة اليوم، فإن تضمين قدرات الأشعة تحت الحمراء طويلة الموجة (LWIR) في الأجهزة الحديثة الصغيرة ليس بالأمر السهل. تصميم حمولة حرارية للعالم الحقيقي يجبرك على الموازنة باستمرار بين تباعد البكسل مقابل فرق درجة الحرارة المكافئ للضوضاء (NETD)، واختيار خطوط أنابيب بيانات ذات زمن انتقال منخفض (MIPI CSI-2 مقابل IP/RTSP مقابل CVBS القديم)، والبقاء بدقة ضمن ميزانيات الحجم والوزن والطاقة والتكلفة (SWaP-C) الصارمة، وتشغيل نماذج الذكاء الاصطناعي الطرفية مباشرة على لوحة المستشعر نفسها.
إليك الأمر: حل هذه المقايضات الفيزيائية والكهربائية يتطلب التعمق في البنية الأساسية. عليك أن تفهم كيف تحول مصفوفات المستوى البؤري للميكروبولومتر الخام الإشعاع الحراري إلى بيانات مكانية وإشعاعية قابلة للاستخدام. يعمل دليل الدمج هذا كمخطط عملي تم اختباره معملياً لدمج وحدات الأشعة تحت الحمراء عالية الحساسية غير المبردة في الأنظمة البيئية للأجهزة التجارية. العمل جنباً إلى جنب مع شركاء البصريات الحرارية ذوي الخبرة مثل شركة Shenzhen ChiYi Electronics Co., Ltd. يساعد فرق الأجهزة على سد تلك الفجوة الصعبة بين أوراق بيانات السيليكون والأجهزة الفعلية الجاهزة للعمل الميداني. سواء كنت تبني طائرات رباعية المراوح للبحث والإنقاذ الذاتي، أو أجهزة الصيانة التنبؤية الصناعية، أو مستشعرات أمنية تعمل على مدار الساعة، فإن هذا الدليل يشرح بالتفصيل الرياضيات والأسلاك والكود الحقيقي الذي تحتاجه لتحقيق ذلك.
جدول المحتويات
- 👉 فيزياء مستشعر الأشعة تحت الحمراء الحراري بالميكروبولومتر
- 👉 واجهات الأجهزة: MIPI، RJ45، RTSP و CVBS
- 👉 تحسين SWaP-C للطائرات بدون طيار والروبوتات الطرفية
- 👉 تسريع الذكاء الاصطناعي الطرفي ومعماريات المعالجة ASIC
- 👉 عرض منتجات المصنعين الأصليين التجارية والمقارنة التقنية
- 👉 بروتوكولات دمج المصنعين الأصليين خطوة بخطوة
- 👉 الأسئلة الشائعة (FAQ)
فيزياء مستشعر الأشعة تحت الحمراء الحراري بالميكروبولومتر
قبل أن تبدأ في اختيار المكونات أو كتابة برامج تشغيل البرامج الثابتة، عليك أن تنظر إلى الفيزياء الأساسية التي تحكم الميكروبولومترات غير المبردة. على عكس مستشعرات CMOS للضوء المرئي أو أجهزة التصوير النشطة بالأشعة تحت الحمراء القريبة (NIR) التي تعتمد على الفوتونات المنعكسة، فإن الأشعة تحت الحمراء مصفوفة المستوى البؤري (FPA).
يتم إعطاء الخروج الطيفي الحراري $M_\lambda(T)$ عبر الأطوال الموجية ($\lambda$) لهدف الجسم الأسود المثالي عند درجة الحرارة المطلقة $T$ بواسطة معادلة توزيع بلانك:
M_λ(T) = (2 π h c²) / (λ⁵ * (e^( (h c) / (λ k T) ) - 1))
حيث $h$ هو ثابت بلانك، و $c$ هو سرعة الضوء في الفراغ، و $k$ هو ثابت بولتزمان. في ظروف التشغيل الأرضية العادية (على سبيل المثال، $-40^\circ\text{C}$ إلى $+150^\circ\text{C}$)، يصل الانبعاث الأقصى مباشرة داخل النافذة الجوية LWIR من 8 ميكرومتر إلى 14 ميكرومتر. ما يجعل هذا النطاق مميزاً هو أن الرطوبة الجوية لا تمتص الإشعاع عند هذه الأطوال الموجية، مما يسمح للإشارات الحرارية بالمرور عبر الهواء المحيط بشكل نظيف مع توهين يقارب الصفر.
فيديو تعريف بالشركة
للحصول على نظرة أعمق على فيزياء الديناميكا الحرارية الأساسية وتخطيطات بنية البكسل، راجع مقالنا المصاحب حول مبادئ التصوير الحراري وأساسيات الميكروبولومتر.
مواد كاشف الميكروبولومتر: VOx مقابل السيليكون غير المتبلور (a-Si)
داخل مصفوفة المستوى البؤري (FPA) للميكروبولومتر غير المبرد، تتدلى آلاف الأغشية الثرمستورية المجهرية الصغيرة فوق رقاقة سيليكون لدائرة قراءة متكاملة (ROIC) باستخدام أرجل دعم ذات جسور دقيقة محكمة الإغلاق بالتفريغ. عندما يصطدم الأشعة تحت الحمراء ذات الموجة الطويلة (LWIR) الواردة بمادة الامتصاص المعلقة، تسخن، مما يؤدي إلى تحول مباشر وقابل للقياس في المقاومة الكهربائية. اختيار المادة هنا يصنع أو يكسر حساسية المستشعر الكلية، والاستجابة العابرة، وإنتاجية الوحدة:
- 🔬 أكسيد الفاناديوم (VOx): بلا منازع، VOx هو المعيار الذهبي للتصوير الحراري الصناعي عالي الأداء. يتميز بمعامل درجة حرارة مرتفع للمقاومة (TCR) - عادة ما يكون حوالي 2% إلى 2.8% لكل كلفن في درجة حرارة الغرفة. ينتج عن معامل TCR الأعلى حساسية حرارية استثنائية، مما يسمح لرقائق VOx برصد التغيرات الحرارية الضعيفة بمقاييس الميكرو-كلفن. بالإضافة إلى ذلك، يُظهر VOx ضوضاء وميض 1/f أقل، مما يحافظ على نقاء الإطارات في البيئات منخفضة التباين.
- ⚙️ السيليكون غير المتبلور (a-Si): السيليكون غير المتبلور قوي ميكانيكيًا ويستفيد من خطوط تصنيع السيليكون CMOS القياسية، مما يجعله أرخص في الإنتاج على نطاق واسع. لكن النقطة الجوهرية هنا: تعاني ثرمستورات a-Si من ضوضاء كهربائية جوهرية أعلى وقيم TCR أقل من VOx. هذا يعني أنه يجب عليك زيادة الكسب النشط، مما قد يضر بأرضيات الضوضاء الحرارية الكلية.
مقاييس الأداء الرئيسية: NETD، تباعد البكسل، والدقة المكانية
عندما تقوم بتقييم الأشعة تحت الحمراء نواة لمنتج مضمن، ضع هذه المقاييس الصلبة الثلاثة في أعلى ورقة المواصفات الخاصة بك:
- 📉 فرق درجة الحرارة المكافئ للضوضاء (NETD): مقدرًا بالميلي كلفن (mK)، يحدد NETD أصغر فرق حراري يمكن للكاشف حله قبل أن تختفي الإشارة في الضوضاء ($\text{SNR} = 1$). تعمل النوى الجاهزة النموذجية بقيم NETD حوالي $\le 40\text{ mK}$، لكن النوى المتطورة تصل إلى $<30\text{ mK} (تم اختبارها عند بصريات $F/1.0$، $25^\circ\text{C}$). يعني انخفاض NETD تفاصيل بصرية أنظف، مما يسمح لنماذج الرؤية الحاسوبية بعزل البصمات الحرارية الدقيقة عن الخلفيات المسطحة.
- 📐 تباعد البكسل (μm): يحدد تباعد البكسل المسافة من المركز إلى المركز بين بكسلات الكاشف المتجاورة. تقلص تباعد البكسل القياسي في الصناعة من $17\mu\text{m}$ إلى $12\mu\text{m}. يؤدي التقلص إلى $12\mu\text{m}$ إلى تقليل مساحة سطح قالب FPA الكلية. هذا يعني أن مصممي البصريات يمكنهم استخدام مجموعات عدسات جرمانيوم أصغر بكثير دون التضحية بالدقة الأصلية الكلية ($640 \times 512$).
- 🔄 تصحيح عدم الانتظام (NUC) والمدى الديناميكي: تنجرف مصفوفات المستوى البؤري للميكروبولومتر بشكل طبيعي مع ارتفاع حرارة الكاميرا أثناء التشغيل. تقوم محركات تصحيح عدم الانتظام المدمجة بتشغيل مصراع ميكانيكي مادي صغير بشكل دوري (أو تشغيل NUC خوارزمي بدون مصراع) لإعادة ضبط إزاحة خط الأساس للبكسل ومضاعفات الكسب. هذا يمسح ضوضاء النمط الثابت البصرية (FPN) ويضمن بيانات درجة حرارة دقيقة عبر نطاقات درجات حرارة بيئية واسعة ($-40^\circ\text{C}$ إلى $+80^\circ\text{C}$).
واجهات الأجهزة: MIPI، RJ45، RTSP و CVBS
اختيار واجهة الأجهزة الخاص بك يحدد زمن انتقال الفيديو لنظامك، والوصول إلى القياس الحراري عن بعد على اللوحة، وعبء عمل المعالج المضيف. عند بناء منصات مضيفة مخصصة، يجب على مصممي الأجهزة مطابقة الطبقات المادية للأجهزة مباشرة مع مجموعة برامج الحوسبة الخاصة بهم.
البث المضمن ذو زمن الانتقال المنخفض عبر MIPI CSI-2
الـ MIPI CSI-2 (الواجهة التسلسلية للكاميرا) هو الوصلة البينية الأصلية لمنصات المعالجة المدمجة الحديثة (مثل NVIDIA Jetson، Rockchip RK3588، Qualcomm Snapdragon، أو Raspberry Pi Compute Modules). يمرر MIPI CSI-2 بيانات رقمية إشعاعية خام غير مضغوطة 14-بت أو بيانات بكسل YUV معالجة 8-بت عبر مسارات بيانات وساعة تفاضلية عالية السرعة.
- ⚡ زمن انتقال منخفض للغاية: ينخفض زمن انتقال النظام إلى أقل من $<10\text{ مللي ثانية}$. هذه السرعة حيوية للتطبيقات الحرجة زمنياً في الوقت الفعلي مثل تجنب اصطدام الطائرات بدون طيار ذاتية القيادة، وتتبع المحور السريع، وتحديد موضع الذراع الآلية ذات الحلقة المغلقة.
- 🔌 البصمة العتادية: تعمل عبر كابلات مرنة محورية دقيقة رفيعة مع موصلات صغيرة، مما يوفر مساحة ثمينة على اللوحة في هياكل الطائرات بدون طيار الضيقة.
- 💻 الوصول إلى البيانات الخام: يمنح وحدة معالجة الرسوميات المضيفة أو وحدة المعالجة العصبية وصولاً مباشراً إلى تعدادات طاقة البكسل النقية 14-بت، مما يتيح تحليلاً إشعاعياً كاملاً لكل بكسل داخل كود تطبيقك المخصص.
البث الشبكي والبنية التحتية عبر إيثرنت RJ45 (IP / RTSP / ONVIF)
إذا كنت تبني أجهزة مراقبة صناعية ثابتة، أو كاميرات أمن محيطي، أو منصات مراقبة مواقع بعيدة المدى، فإن استخدام وحدات حرارية IP متصلة بالشبكة يتجاوز الحاجة إلى معالجة مضيف SBC محلية.
- 🌐 مكدسات البروتوكول: تقوم مشفرات ASIC المدمجة بضغط الإطارات الحرارية إلى تدفقات فيديو H.264 / H.265 قياسية عبر RTSP (بروتوكول البث في الوقت الفعلي) ومتوافقة تماماً مع معايير ONVIF (Profile S/T) .
- ⚡ كابل واحد للطاقة والبيانات: يستخدم كابلات RJ45 Cat5e/Cat6 قياسية مقترنة بدوائر الطاقة عبر الإيثرنت (PoE)، لدفع كل من طاقة التيار المستمر عالية الجهد وبيانات الشبكة عبر خط واحد بطول 100 متر.
- 🔀 بنية التدفق المزدوج: تتيح لك دفع تدفقات التراكب المرئي إلى منصات VMS الأمنية القياسية مع سحب إنذارات درجة الحرارة الإشعاعية الخام في نفس الوقت عبر استدعاءات API خلفية TCP/IP.
خطوط الفيديو التناظرية القديمة: خرج CVBS المركب
إشارة الفيديو المركبة مع التزامن (CVBSCVBS) ترسل إشارة فيديو تناظرية قياسية الوضوح (NTSC/PAL) مولدة عبر محول رقمي إلى تناظري (DAC) مدمج.
- 📺 توافقية التعديل التحديثي: تتصل مباشرة بشاشات العرض التناظرية القديمة، والشاشات الصناعية، ووصلات الفيديو التناظرية الأساسية (مثل أجهزة إرسال FPV بتردد 5.8 جيجاهرتز).
- ⚠️ القيود المعروفة: تنقل CVBS فقط قيم شدة الضوء المرئية. تفقد كل القياسات الإشعاعية الخام 14-بت، وتكون دقة الفيديو محدودة بمواصفات التناظرية القياسية.
تحسين SWaP-C للطائرات بدون طيار والروبوتات الطرفية
دمج مستشعر حراري غير مبرد الأشعة تحت الحمراء في أنظمة الطائرات بدون طيار الخفيفة (sUAS)، أو الروبوتات الأرضية المتنقلة، أو الأجهزة المحمولة بالبطارية يتلخص في إدارة الحجم، والوزن، والطاقة، والتكلفة (SWaP-C). كل غرام وميلي واط توفره يطيل مباشرة قدرة تحمل النظام في الطيران وعمر البطارية.
للحصول على نصائح تخصصية في التكامل الميداني للأنظمة الجوية، راجع دليلنا العملي حول تكامل الكاميرا الحرارية للطائرات بدون طيار.
تبديد الطاقة والتثبيت الحراري
محركات مستشعرات الميكروبولومتر الحديثة تسحب الطاقة بشكل أساسي من المحولات التناظرية إلى الرقمية (ADCs)، ومعالجات الإشارة الداخلية (ISPs)، ومشفرات الفيديو المدمجة، وملف مصراع المعايرة الميكانيكي أثناء دورات المعايرة.
- 🔋 معايير الطاقة المرجعية: وحدات ASIC المصغرة عالية الكفاءة تستهلك أقل من 2 واط تحت التشغيل الكامل، مما يحافظ على استنزاف الطاقة عند الحد الأدنى على خطوط البطارية المشتركة.
- 🌡️ إدارة المشتت الحراري: لأن قراءات الميكروبولومتر تتغير طبيعياً مع درجات الحرارة المحيطة، يجب أن تمنح محرك الكاميرا مساراً واضحاً لتبديد الحرارة. هياكل الكاميرا المصنوعة من الألومنيوم المؤكسد تعمل كمشتتات حرارية هيكلية، توجه الطاقة الحرارية بعيداً عن مستوى FPA لمنع الانحراف الأساسي والحفاظ على استقرار تصنيفات NETD.
إدارة الكتلة وعزل الاهتزازات
على منصات الطائرات بدون طيار الصغيرة، وزن الحمولة يقلل مباشرة من إجمالي وقت الطيران ويؤثر على استقرار الطيران.
- ⚖️ تقليل وزن الحمولة: الانتقال إلى ميكروبولومترات بخطوة $12\mu\text{m}$ يقلل متطلبات قطر العدسة. نوى الكاميرا الحرارية المصغرة $640 \times 512$ تزن أقل من 30 غراماً, مما يجعلها سهلة التوازن على حوامل متعددة المحاور بدون فرش.
- 🛠️ تخميد اهتزازات المحرك: يمكن أن يُدخل قرقرة المحرك عالية التردد تشويشات ميكروفونية في أرجل دعم الميكروبولومتر الحساسة. تركيب كرات مطاطية مخمدة مضبوطة وكابلات مرنة مخففة الإجهاد يعزل نواة المستشعر البصري عن اهتزاز الهيكل.
تسريع الذكاء الاصطناعي الطرفي ومعماريات معالجة ASIC
تطورت الوحدات الحرارية إلى ما هو أبعد من مولدات بث الفيديو الأساسية. الحديثة الأشعة تحت الحمراء تجمع الوحدات بين الدوائر المتكاملة المخصصة للتطبيقات (ASICs) ووحدات المعالجة العصبية الطرفية (NPUs) لتنفيذ رؤية حاسوبية متقدمة مباشرة على أجهزة الكاميرا.
للحصول على تفاصيل تقنية أعمق حول تسريع الأجهزة وبروتوكولات البرامج منخفضة المستوى، استكشف دليلنا حول دمج وحدة الكاميرا الحرارية عالية الدقة.
معالجة إشارات الصور بالأجهزة المدمجة (ISP)
قبل أن تصل التغذية الحرارية الخام إلى شبكة عصبية أو شاشة عرض، تمر تدفقات البكسل عبر منطق ISP المسرع بالأجهزة والمضمن داخل شريحة المستشعر ASIC:
- 🧹 تقليل الضوضاء ثلاثي الأبعاد: يقارن الضوضاء المكانية والزمانية عبر الإطارات المتجاورة، ويزيل ضوضاء الملح والفلفل العشوائية دون تشويش الأجسام المتحركة أو حواف الهدف الحادة.
- 🔍 تحسين التفاصيل الرقمية (DDE): يُجري تصفية مكانية عالية التمرير على البيانات الحرارية لزيادة وضوح تفاصيل المشهد منخفضة التباين. وهذا يُبرز ميزات دقيقة مثل كابلات الطاقة وخطوط السياج والحدود الهيكلية.
- 📊 تحكم تلقائي متكيف في الكسب (AGC): يعيّن النطاق الديناميكي الواسع للمستشعر 14 بت إلى شاشات عرض مرئية قياسية 8 بت باستخدام معادلة الرسم البياني التكيفية. وهذا يضمن تباينًا مقروءًا عبر أهداف الحرارة الساطعة والخلفيات الباردة على حد سواء.
محرك الرؤية والإنذار الإشعاعي في الزمن الحقيقي
تنفيذ نماذج الشبكات العصبية خفيفة الوزن (مثل YOLOv8-Nano المُكمَّم بـ INT8) مباشرة على الأجهزة الطرفية يفتح ميزات آلية قوية:
- 🌙 كشف الأهداف في ظل انعدام الضوء: يعزل فورًا البشر والمركبات والحياة البرية في الظلام الدامس أو الدخان الكثيف أو الضباب أو الغطاء الغباري الثقيل.
- 🚨 إنذارات تفعيل درجة الحرارة الموضعية: يحسب باستمرار درجات الحرارة المطلقة عبر مناطق اهتمام المستخدم المستهدفة (ROIs). إذا تجاوز الهدف عتبة معينة ($\Delta T \ge T_{\text{threshold}}$)، تقوم الكاميرا فورًا بتبديل مقاطعات دبوس GPIO المدمج، أو إرسال حزم بيانات سداسية عشرية تسلسلية، أو تفعيل تنبيهات API الشبكية - مما يلغي تأخيرات المعالجة السحابية.
عرض منتجات OEM التجارية والمقارنة التقنية
لمساعدة فرق الهندسة على اختيار النواة المناسبة لبناء أجهزتهم المادية، إليكم وحدتي استشعار حراري OEM من فئة الإنتاج مصنعتين بواسطة شركة Shenzhen ChiYi Electronics Co., Ltd..
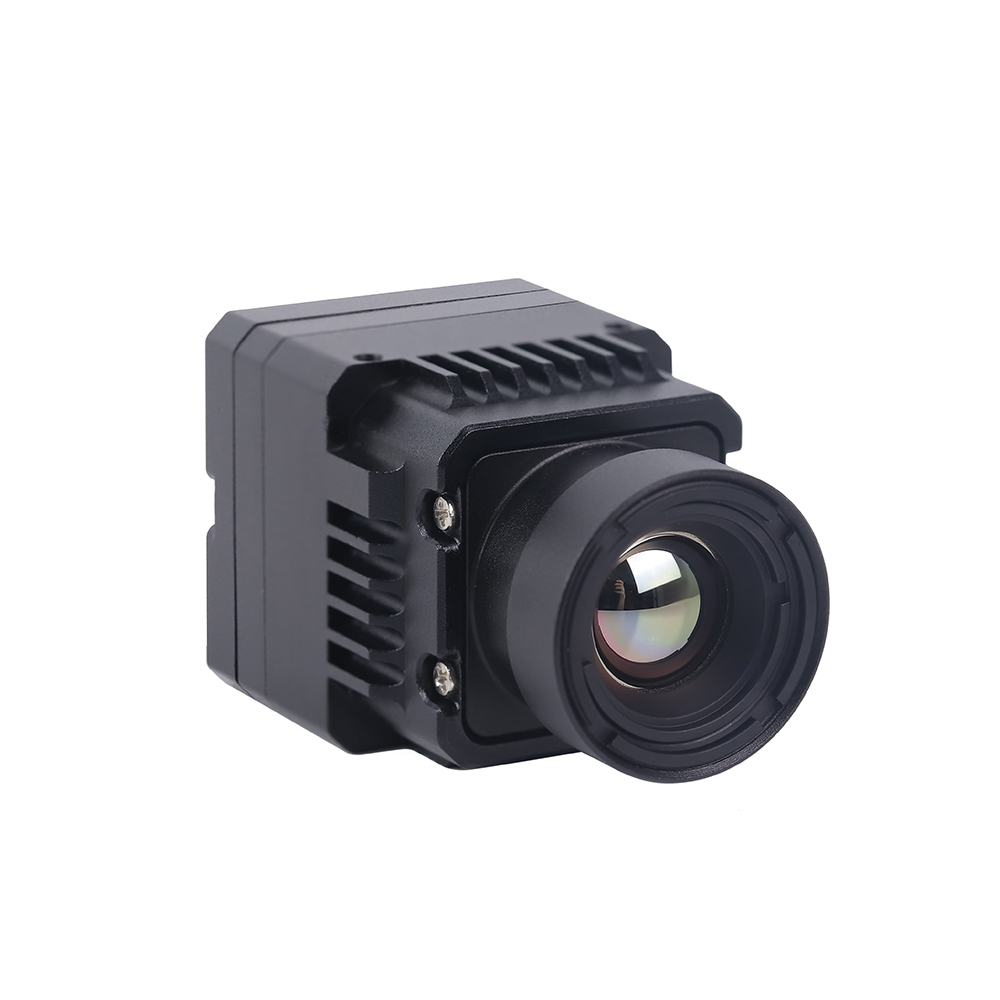
وحدة كاميرا استشعار حراري غير مبردة RJ45 CVBS RTSP IP بدقة 640*512
صُممت هذه الوحدة للبنية التحتية للمواقع الثابتة، وأتمتة العمليات الصناعية، وحاويات أمن الشبكات، وتزاوج بين مصفوفة ميكروبولومتر VOx عالية الدقة $640 \times 512$ غير مبردة وشريحة ASIC مخصصة للأجهزة. تقدم خيارات تدفق مزدوج مرنة، وترسل فيديو IP منخفض الكمون RTSP عبر إيثرنت RJ45 إلى جانب مخرجات الفيديو التناظرية المركبة CVBS القديمة. يُجري تنفيذ الأجهزة المدمجة تحسين التفاصيل 3DNR و DDE على مستوى السيليكون، مما يوفر تغذية حرارية نظيفة مباشرة إلى أنظمة الذكاء الاصطناعي الطرفية الآلية.
- ✅ دقة المصفوفة: $640 \times 512$ بكسل ($12\mu\text{m}$ تباعد VOx)
- 🌐 واجهات البيانات: إيثرنت RJ45 (IP / RTSP / ONVIF) + مخرج CVBS تناظري
- ⚙️ المعالجة على اللوحة: شريحة ASIC للأجهزة ISP مع ترشيح DDE و 3DNR مدمجين
- 🎯 التكامل المستهدف: سلامة المصانع الصناعية، البنية التحتية الذكية، مراقبة المحيط

وحدة كاميرا تصوير حراري بالأشعة تحت الحمراء غير مبردة Mipi 640 384 256 9mm للطائرات بدون طيار
صُممت خصيصًا لحمولات الطائرات بدون طيار (sUAS)، والروبوتات المتنقلة، وأدوات الفحص المدمجة، تضم وحدة Mini2 أداءً حراريًا جادًا في هيكل فائق الخفة. تقترن بعدسة حرارية أساسية 9mm مُعايرة مسبقًا، وتتصل هذه الوحدة مباشرة بمعالجات التطبيق المضيفة عبر مسارات بيانات MIPI CSI-2 الرقمية عالية السرعة. توفر التغذية الخام غير المضغوطة زمن انتقال للإطار أقل من 10 مللي ثانية، مما يمنح وحدات NPU المضيفة وصولاً في الزمن الحقيقي للملاحة الجوية وتتبع الأهداف وتحليلات الرؤية الحاسوبية مع الالتزام بميزانيات SWaP-C الصارمة.
- ✅ خيارات المصفوفة: $640 \times 512$ (قابلة للتكوين أيضًا بخيارات مصفوفة 384 و 256)
- ⚡ الواجهة المادية: ناقل MIPI CSI-2 الرقمي التفاضلي المباشر
- 🔎 الإعداد البصري: مجموعة بصرية LWIR معايرة في المصنع بقطر 9 مم
- 🎯 التكامل المستهدف: حمولات الطائرات بدون طيار، الأجهزة المحمولة، روبوتات البحث والإنقاذ
مقارنة معمارية مصفوفة الأجهزة
| المواصفات التقنية | وحدة RJ45/CVBS/IP 640 | وحدة MIPI Mini2 9 مم للطائرات بدون طيار |
|---|---|---|
| تقنية الكاشف | ميكروبولومتر VOx غير مبرد | ميكروبولومتر VOx غير مبرد |
| الدقة المكانية | $640 \times 512$ بكسل | $640 \times 512$ (384 / 256 متاح) |
| تباعد البكسل | $12\mu\text{m} | $12\mu\text{m} |
| واجهات البيانات الأساسية | إيثرنت RJ45 (IP / RTSP) + CVBS تناظري | خرج رقمي MIPI CSI-2 |
| محرك المعالجة | معالج إشارات صور ASIC مدمج في الأجهزة | معالجة تمرير مباشر للمضيف |
| زمن انتقال البث | $120\text{ مللي ثانية} - 200\text{ مللي ثانية}$ (مشفر عبر الشبكة) | $<10\text{ مللي ثانية}$ (MIPI خام مباشر) |
| بصريات مدمجة | معيار مبيت عدسة التركيب | عدسة بصرية 9 مم معايرة مسبقًا |
| ملف تعريف SWaP المستهدف | بنية تحتية ثابتة للطاقة / PoE | حمولة طائرة بدون طيار خفيفة الوزن للغاية / منخفضة الطاقة |
بروتوكولات دمج المصنعين الأصليين خطوة بخطوة
عند بدء تشغيل جهاز تصوير حراري غير مبرّد الأشعة تحت الحمراء داخل بناء منتج مخصص، تجاوز مرحلة التجربة والخطأ. اتبع هذا الروتين الهندسي المنظم المكون من ثلاث مراحل للتشغيل:
المرحلة 1: المثبتات الميكانيكية وتبديد الحرارة
نظرًا لأن مصفوفات الميكروبولومتر تتفاعل مباشرة مع الانجراف الحراري الموضعي، فإن التثبيت المادي غير السليم يُدخل تشوهات شبحية غير منتظمة عبر تغذية الصورة لديك:
- 🔧 التثبيت على الهيكل: قم بتثبيت الإطار المصنوع من الألومنيوم الخاص بنواة المستشعر باستخدام حوامل فاصلة صلبة، أو قم بتركيب غلاف الوحدة بالضغط مباشرة مقابل وسادات واجهة حرارية متصلة بالجسم المعدني الخارجي لمنتجك.
- 🛡️ التدريع الحراري: أبعد المكونات الساخنة (أجهزة إرسال الترددات اللاسلكية، أو مشغلات المحركات، أو أنظمة الشرائح المضيفة الرئيسية) عن الجزء الخلفي من محرك الكاميرا. تشوه النقاط الساخنة الحرارية الموضعية قراءات المجال المسطح وتخل بمعايرات الميكروبولومتر.
المرحلة 2: مسارات الطاقة وسلامة إشارة اللوحة
- ⚡ توصيل جهد نظيف: قم بتزويد طاقة تيار مستمر نظيفة ومنظمة ومنخفضة الضوضاء. حافظ على تموج ضوضاء مسار الطاقة أقل من $20\text{ mV ذروة إلى ذروة}$ لمنع ظهور تشوهات النطاقات الأفقية الديناميكية في مخازن الإطارات المؤقتة لديك.
- 📈 التعامل مع ارتفاعات التيار المفاجئة: صمم دوائر الطاقة لتتحمل بشكل مريح ارتفاعات التيار المفاجئة (عادةً قفزات تتراوح بين 200–500 مللي أمبير) التي تحدث عند تنشيط مصراع NUC الميكانيكي الداخلي.
- 📏 تخطيط مسارات MIPI CSI-2: تأكد من أن أزواج مسارات MIPI التفاضلية تحافظ على ملف معاوقة تفاضلية مستمرة بمقدار $100\Omega$. قم بمطابقة أطوال أزواج المسارات في حدود $0.5\text{ مم}$ للتخلص من انحراف الساعة عالي السرعة.
المرحلة 3: تهيئة حزمة تطوير البرمجيات SDK والتحكم في تدفق البيانات
إليك مقتطف تهيئة بلغة C++ تم اختباره ميدانيًا يوضح كيفية تكوين والتقاط إطارات حرارية منخفضة الكمون باستخدام طبقة SDK قياسية من الشركة المصنعة للمعدات الأصلية:
// مثال على دمج SDK الخاص بالمصنع الأصلي: تهيئة مستشعر الأشعة تحت الحمراء الحرارية ومعالجة الإطارات
الأسئلة الشائعة (FAQ)
كيف تختلف وحدة كاميرا المستشعر الحراري بالأشعة تحت الحمراء عن مستشعر الأشعة تحت الحمراء القياسي للقرب أو مستشعر الأشعة تحت الحمراء السلبي؟
في المقابل، تستخدم الوحدة الحرارية عالية الدقة الأشعة تحت الحمراء مصفوفة بؤرية غير مبردة مكونة من مئات الآلاف من الميكروبولومترات (مثل $640 \times 512$). كل بكسل هو ثيرمستور خاص به يقيس طاقة الأشعة تحت الحمراء طويلة الموجة ($8\mu\text{m} - 14\mu\text{m}$) المنبعثة طبيعياً من الأجسام. ينتج عن هذا صورة حرارية مفصلة بدقة 14 بت، مما يوفر تغذية فيديو ودرجات حرارة سطحية مطلقة في ظروف الظلام الدامس أو الدخان الكثيف أو الضباب الخفيف دون الحاجة إلى مصابيح إضاءة.
كيف يمكنني اختبار ودمج وحدة مستشعر الأشعة تحت الحمراء غير المبردة في الطائرات بدون طيار أو العتاد المخصص؟
ثانيًا، ثبّت الوحدة على مخمدات عازلة للاهتزاز لحماية مصفوفة المستوى البؤري للميكروبولومتر من توافقيات المحرك عالية التردد. بالنسبة لوحدات MIPI CSI-2، اجعل الخطوط المرنة قصيرة وطابق المعاوقة التفاضلية للمسار. بالنسبة لوحدات IP الشبكية، عيّن IP ثابتًا، وصّل كابل RJ45، واسحب فيديو RTSP باستخدام OpenCV أو VLC. أخيرًا، اربط SDK الخاص بالبائع بلغة C++/Python لضبط أوضاع الكسب، وتشغيل أوامر معايرة NUC، وسحب بيانات القياس عن بُعد 14-bit لخط أنابيب المعالجة الخاص بك.
ما الواجهة والدقة التي يجب أن أختارها لتطبيقات مستشعر الأشعة تحت الحمراء التجارية؟
للمراقبة في المواقع الثابتة، أو السلامة الحرارية الصناعية، أو مراقبة المباني، اختر **نواة IP إيثرنت RJ45 مع ترميز ASIC على اللوحة (H.264/H.265 / RTSP / ONVIF)**. تقوم هذه الوحدات الشبكية بضغط الفيديو مباشرة على اللوحة، مما يلغي الحاجة إلى حاسوب مضيف خارجي أحادي اللوحة. تعمل بسهولة عبر أطوال كابلات إيثرنت الطويلة، وتُخرج مباشرة إلى مسجلات الفيديو الشبكية الأمنية، وتتصل مباشرة بالبنى التحتية لشبكات IP الحالية.
عند إحكام إغلاق نواة حرارية غير مبردة داخل علبة مقاومة للطقس IP67/IP68، يكون التصميم الحراري السلبي حاسمًا لإيقاف الانحراف الحراري الأساسي وتدهور الصورة. لا تحتاج الميكروبولومترات إلى مبردات نشطة، لكن ASIC الصورة المدمجة ومشفرات الفيديو الشبكية تستهلك بين 1.0 واط و 2.5 واط أثناء التشغيل. في صندوق محكم ضيق بدون تدفق هواء، تخلق الحرارة الداخلية المحتبسة نقاطًا ساخنة عبر هيكل النواة ومصفوفة المستوى البؤري. تؤدي هذه التدرجات الحرارية الموضعية إلى خلل في قراءات درجة الحرارة الإشعاعية وتزيد من ضوضاء المستشعر، مما يقلل من حساسية NETD الفعالة لديك. لحل هذا، صمم مسارات مباشرة لتبديد الحرارة المعدنية—مثل كتلة باردة من الألومنيوم أو النحاس مقترنة بوسادات فجوة عالية التوصيل—تربط اللوحة الحرارية للوحدة مباشرة بالغلاف المعدني الخارجي. هذا يحول كامل الهيكل الخارجي إلى مشتت حراري كبير. أيضًا، تجنب تركيب أجزاء عالية الطاقة (مثل أجهزة الراديو RF أو محولات الطاقة الساخنة) بجوار النواة البصرية مباشرة للحفاظ على استقرار الظروف الحرارية عبر المستشعر.
- التصنيع وفق معايير الصناعة: شركة Shenzhen ChiYi Electronics Co., Ltd.
- المبدأ التقني: مبدأ التصوير الحراري وأساسيات الميكروبولومتر
- دليل التكامل: دمج وحدة الكاميرا الحرارية عالية الدقة
- تطبيقات الأنظمة الجوية: دمج الكاميرا الحرارية للمركبات الجوية غير المأهولة





