Przewodnik wyboru przemysłowych czujników termicznych: Moduły kamer AI OEM i integracja B2B
11 sierpnia 2026
Wysokowydajna integracja modułu termowizyjnego: Edge AI i rozwiązania OEM dla UAV
12 sierpnia 2026
Komercyjne moduły czujników podczerwieni: Przewodnik OEM po obrazowaniu termicznym AI dla inżynierów i integratorów
Gwałtowny rozwój zautomatyzowanego nadzoru termicznego, dronów (UAV) i brzegowego widzenia komputerowego wypchnął skromny czujnik podczerwieni z niszowych zastosowań obronnych prosto na halę fabryczną jako fundamentalny blok konstrukcyjny OEM. Spójrz, jeśli jesteś inżynierem sprzętu systemów wbudowanych, architektem optycznym lub integratorem systemów, osadzanie możliwości długofalowej podczerwieni (LWIR) w małych, nowoczesnych urządzeniach nie jest spacerkiem po parku. Projektowanie rzeczywistego ładunku termicznego zmusza cię do ciągłego balansowania między rozmiarem piksela a różnicą temperatur równoważną szumowi (NETD), wybierania potoków danych o niskim opóźnieniu (MIPI CSI-2 vs IP/RTSP vs starsze CVBS), ścisłego trzymania się agresywnych budżetów rozmiaru, wagi, mocy i kosztu (SWaP-C) oraz uruchamiania modeli brzegowej AI bezpośrednio na płycie czujnika.
Oto sedno: rozwiązanie tych fizycznych i elektrycznych kompromisów wymaga ubrudzenia sobie rąk przy podstawowej architekturze. Musisz zrozumieć, jak surowe matryce płaszczyzny ogniskowej mikrobolometru przekształcają promieniowanie cieplne w użyteczne dane przestrzenne i radiometryczne. Ten podręcznik integracji służy jako praktyczny, przetestowany na stanowisku plan działania dla wciskania wysokoczułych niechłodzonych czujnik podczerwieni modułów do komercyjnych ekosystemów sprzętowych. Współpraca z doświadczonymi partnerami w dziedzinie optyki termicznej, takimi jak Shenzhen ChiYi Electronics Co., Ltd. pomaga zespołom sprzętowym pokonać tę trudną lukę między arkuszami danych krzemowych a rzeczywistym sprzętem gotowym do pracy w terenie. Niezależnie od tego, czy budujesz autonomiczne quadkoptery do poszukiwań i ratownictwa, przemysłowe zestawy do konserwacji predykcyjnej, czy całodobowe czujniki bezpieczeństwa, ten przewodnik rozkłada na czynniki pierwsze prawdziwą matematykę, okablowanie i kod, których potrzebujesz, aby to osiągnąć.
Spis treści
- 👉 Fizyka termicznego czujnika podczerwieni z mikrobolometrem
- 👉 Interfejsy sprzętowe: MIPI, RJ45, RTSP i CVBS
- 👉 Optymalizacja SWaP-C dla dronów i robotyki brzegowej
- 👉 Akceleracja brzegowej AI i architektury przetwarzania ASIC
- 👉 Prezentacja komercyjnych produktów OEM i porównanie techniczne
- 👉 Protokoły integracji OEM krok po kroku
- 👉 Często zadawane pytania (FAQ)
Fizyka termicznego czujnika podczerwieni z mikrobolometrem
Zanim zaczniesz wybierać komponenty lub pisać sterowniki firmware, musisz przyjrzeć się podstawowej fizyce rządzącej niechłodzonymi mikrobolometrami. W przeciwieństwie do czujników CMOS światła widzialnego lub aktywnych obrazerów bliskiej podczerwieni (NIR), które polegają na odbitych fotonach, niechłodzona termiczna czujnik podczerwieni matryca płaszczyzny ogniskowej (FPA) pasywnie przechwytuje energię długofalowej podczerwieni (LWIR) emitowaną przez każdy obiekt fizyczny powyżej zera absolutnego. Ta emisja ciepła jest zgodna z prawem promieniowania ciała doskonale czarnego Plancka.
Spektralna egzytancja termiczna $M_\lambda(T)$ w zakresie długości fal ($\lambda$) dla idealnego celu w postaci ciała doskonale czarnego w temperaturze bezwzględnej $T$ jest dana równaniem rozkładu Plancka:
M_λ(T) = (2 π h c²) / (λ⁵ * (e^( (h c) / (λ k T) ) - 1))
Gdzie $h$ to stała Plancka, $c$ to prędkość światła w próżni, a $k$ to stała Boltzmanna. W normalnych ziemskich warunkach operacyjnych (powiedzmy, od $-40^\circ\text{C}$ do $+150^\circ\text{C}$), szczytowa emisja trafia dokładnie w okno atmosferyczne LWIR 8 μm do 14 μm. To, co czyni to pasmo wyjątkowym, to fakt, że wilgoć atmosferyczna nie absorbuje promieniowania na tych długościach fal, pozwalając sygnałom termicznym przechodzić czysto przez powietrze otoczenia z prawie zerowym tłumieniem.
Film prezentacyjny firmy
Aby głębiej zgłębić podstawową fizykę termodynamiczną i układy struktur pikseli, zapoznaj się z naszym towarzyszącym artykułem na temat zasady obrazowania termicznego i podstawy mikrobolometrów.
Materiały detektorów mikrobolometrycznych: VOx kontra krzem amorficzny (a-Si)
Wewnątrz niechłodzonej matrycy FPA mikrobolometru tysiące maleńkich mikroskopijnych membran termistorowych są zawieszone nad krzemową płytką układu scalonego odczytu (ROIC) za pomocą próżniowo uszczelnionych nóżek wspornikowych mikro-mostka. Gdy padające promieniowanie LWIR trafia na zawieszony materiał absorbujący, nagrzewa się on, wywołując bezpośrednią, mierzalną zmianę oporu elektrycznego. Wybór materiału w tym miejscu decyduje o ogólnej czułości czujnika, odpowiedzi przejściowej i wydajności jednostkowej:
- 🔬 Tlenek wanadu (VOx): Bez wątpienia VOx to złoty standard w wysokowydajnym przemysłowym obrazowaniu termicznym. Charakteryzuje się wysokim temperaturowym współczynnikiem rezystancji (TCR) — zwykle wynoszącym około 2,2% do 2,8% na kelwin w temperaturze pokojowej. Ten wyższy TCR zapewnia wyjątkową czułość termiczną, pozwalając układom VOx wykrywać subtelne różnice temperatur rzędu mikrokelwinów. Ponadto VOx wykazuje niższy szum migotania 1/f, co zapewnia czyste klatki w środowiskach o niskim kontraście.
- ⚙️ Krzem amorficzny (a-Si): Krzem amorficzny jest wytrzymały mechanicznie i wykorzystuje standardowe linie produkcyjne krzemu CMOS, co czyni go tańszym w produkcji masowej. Ale jest pewien haczyk: termistory a-Si charakteryzują się wyższym wewnętrznym szumem elektrycznym i niższymi wartościami TCR niż VOx. Oznacza to konieczność zwiększenia wzmocnienia aktywnego, co może pogorszyć ogólny poziom szumów termicznych.
Kluczowe wskaźniki wydajności: NETD, rozstaw pikseli i rozdzielczość przestrzenna
Oceniając czujnik podczerwieni rdzeń pod kątem produktu wbudowanego, trzymaj te trzy twarde wskaźniki na wierzchu arkusza specyfikacji:
- 📉 Równoważna różnica temperatur szumu (NETD): Wyrażany w milikelwinach (mK), NETD określa najmniejszą różnicę temperatur, jaką detektor może rozróżnić, zanim sygnał zniknie w szumie ($\text{SNR} = 1$). Typowe gotowe rdzenie osiągają NETD około $\le 40\text{ mK}$, ale wysokiej klasy rdzenie osiągają $<30 mK (testowane przy optyce $F/1.0$, $25^\circ\text{C}$). Niższy NETD oznacza czystsze szczegóły wizualne, umożliwiając modelom wizji komputerowej izolowanie subtelnych sygnatur termicznych od płaskiego tła.
- 📐 Rozstaw pikseli (μm): Rozstaw pikseli określa odległość od środka do środka między sąsiednimi pikselami detektora. Standardowy rozstaw w branży zmniejszył się z $17\mu\text{m}$ do 12 µm. Zmniejszenie do $12\mu\text{m}$ zmniejsza całkowitą powierzchnię matrycy FPA. Oznacza to, że projektanci optyki mogą stosować znacznie mniejsze zespoły soczewek germanowych bez utraty całkowitej rozdzielczości natywnej ($640 \times 512$).
- 🔄 Korekcja niejednorodności (NUC) i zakres dynamiczny: Matryce FPA mikrobolometrów naturalnie dryfują, gdy kamera nagrzewa się podczas pracy. Zintegrowane układy korekcji niejednorodności okresowo uruchamiają maleńką fizyczną przesłonę mechaniczną (lub wykonują algorytmiczną NUC bez przesłony), aby zresetować przesunięcie linii bazowej pikseli i mnożniki wzmocnienia. Usuwa to wizualny szum stałego wzorca (FPN) i gwarantuje dokładne dane temperaturowe w szerokim zakresie temperatur otoczenia ($-40^\circ\text{C}$ do $+80^\circ\text{C}$).
Interfejsy sprzętowe: MIPI, RJ45, RTSP i CVBS
Wybór interfejsu sprzętowego determinuje opóźnienie wideo systemu, dostęp do pokładowej telemetrii termicznej i obciążenie procesora hosta. Podczas budowania niestandardowych platform hosta projektanci sprzętu muszą dopasować fizyczne warstwy sprzętowe bezpośrednio do swojego stosu obliczeniowego oprogramowania.
Wbudowane przesyłanie strumieniowe o niskim opóźnieniu przez MIPI CSI-2
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. MIPI CSI-2 (szeregowy interfejs kamery) to natywne połączenie dla nowoczesnych platform przetwarzania wbudowanego (np. NVIDIA Jetson, Rockchip RK3588, Qualcomm Snapdragon lub Raspberry Pi Compute Modules). MIPI CSI-2 przesyła surowe, nieskompresowane 14-bitowe radiometryczne dane cyfrowe lub przetworzone 8-bitowe dane pikseli YUV przez szybkie różnicowe linie zegara i danych.
- ⚡ Ultra niskie opóźnienia: Opóźnienie systemu spada poniżej $<10\text{ ms}. Ta prędkość jest kluczowa dla krytycznych czasowo aplikacji czasu rzeczywistego, takich jak unikanie kolizji przez autonomiczne drony, szybkie śledzenie gimbala i pozycjonowanie ramion robotycznych w pętli zamkniętej.
- 🔌 Powierzchnia sprzętowa: Działa na cienkich mikrokoncentrycznych elastycznych kablach z małymi złączami, oszczędzając cenną przestrzeń na płytce w ciasnych ramach dronów.
- 💻 Dostęp do surowych danych: Zapewnia hostowemu GPU lub NPU bezpośredni dostęp do czystych 14-bitowych zliczeń energii pikseli, umożliwiając pełną analizę radiometryczną piksel po pikselu w kodzie niestandardowej aplikacji.
Transmisja sieciowa i infrastrukturalna przez RJ45 Ethernet (IP / RTSP / ONVIF)
Jeśli budujesz stacjonarne monitory zakładów przemysłowych, kamery bezpieczeństwa perymetrycznego lub platformy nadzoru terenowego dalekiego zasięgu, wybór sieciowych modułów termicznych IP eliminuje potrzebę lokalnego przetwarzania hosta SBC.
- 🌐 Stosy protokołów: Wbudowane kodery ASIC kompresują klatki termiczne do standardowych strumieni wideo H.264 / H.265 wyjście przez RTSP (Protokół Strumieniowania w Czasie Rzeczywistym) i w pełni zgodne z standardami ONVIF (Profil S/T) .
- ⚡ Zasilanie i dane w jednym kablu: Wykorzystuje standardowe przewody RJ45 Cat5e/Cat6 w połączeniu z obwodami Power over Ethernet (PoE), przesyłając zarówno wysokonapięciowe zasilanie DC, jak i dane sieciowe na jednej linii o długości 100 metrów.
- 🔀 Architektura dwustrumieniowa: Pozwala na przesyłanie strumieni z nakładką wizualną do standardowych platform VMS bezpieczeństwa, jednocześnie pobierając surowe alarmy temperatury radiometrycznej przez wywołania API TCP/IP w tle.
Starsze analogowe ścieżki wideo: Wyjście kompozytowe CVBS
Wygaszanie i synchronizacja sygnału wideo compositeCVBS) wysyła analogowy sygnał wideo w standardowej rozdzielczości (NTSC/PAL) generowany przez wbudowany przetwornik cyfrowo-analogowy (DAC).
- 📺 Kompatybilność z modernizacją: Podłącza się bezpośrednio do starszych wyświetlaczy analogowych, monitorów przemysłowych i podstawowych analogowych łączy bezprzewodowych (takich jak nadajniki FPV 5,8 GHz).
- ⚠️ Znane ograniczenia: CVBS przesyła tylko wartości natężenia światła wizualnego. Tracisz wszystkie podstawowe 14-bitowe dane telemetryczne radiometryczne, a rozdzielczość wideo jest ograniczona do standardowych specyfikacji analogowych.
Optymalizacja SWaP-C dla dronów i robotyki brzegowej
Integracja niechłodzonego termicznego czujnik podczerwieni z lekkimi bezzałogowymi systemami powietrznymi (sUAS), mobilnymi robotami naziemnymi lub ręcznymi urządzeniami bateryjnymi sprowadza się do zarządzania rozmiarem, wagą, mocą i kosztem (SWaP-C). Każdy zaoszczędzony gram i miliwat bezpośrednio wydłuża czas lotu systemu i żywotność baterii.
Aby uzyskać specjalistyczne porady dotyczące integracji w terenie w odniesieniu do systemów powietrznych, zapoznaj się z naszym praktycznym przewodnikiem na temat integracji kamer termicznych w bezzałogowych statkach powietrznych.
Rozpraszanie mocy i kotwiczenie termiczne
Nowoczesne silniki czujników mikrobolometrycznych pobierają moc głównie z przetworników analogowo-cyfrowych (ADC), wewnętrznych procesorów sygnału obrazu (ISP), wbudowanych koderów wideo i elektromagnesu mechanicznej migawki podczas cykli kalibracji.
- 🔋 Wzorce mocy: Wysokowydajne minimoduły ASIC pobierają mniej niż 1,2 Wata przy pełnym działaniu, utrzymując minimalny pobór mocy na współdzielonych liniach bateryjnych.
- 🌡️ Zarządzanie odprowadzaniem ciepła: Ponieważ odczyty mikrobolometru naturalnie zmieniają się wraz z temperaturą otoczenia, należy zapewnić silnikowi kamery wyraźną ścieżkę odprowadzania ciepła. Anodowane aluminiowe obudowy kamer działają jako strukturalne radiatory, odprowadzając energię cieplną z płaszczyzny FPA, aby zapobiec dryftowi linii bazowej i utrzymać stabilne wartości NETD.
Zarządzanie masą i izolacja drgań
Na małych platformach dronów masa ładunku bezpośrednio skraca całkowity czas lotu i wpływa na stabilność lotu.
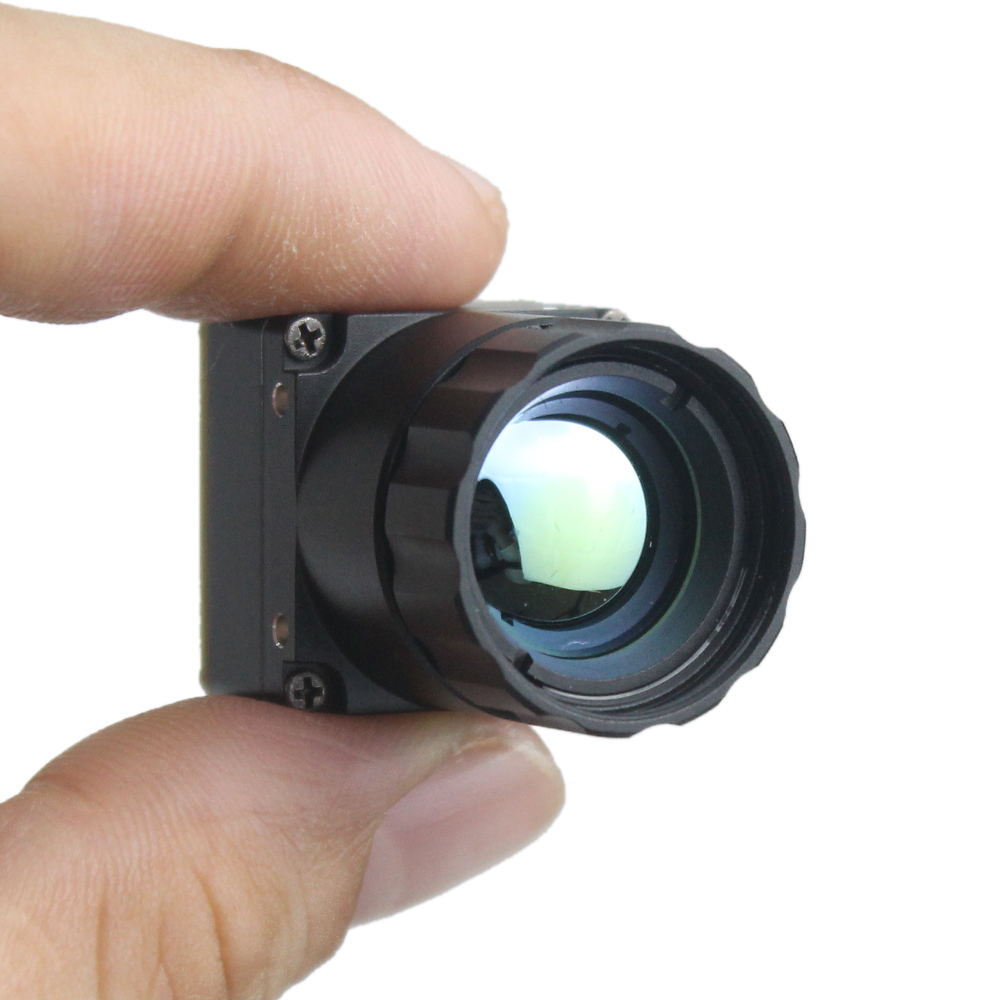
- ⚖️ Zmniejszanie masy ładunku: Przejście na mikrobolometry o rastrze $12\mu\text{m}$ zmniejsza wymagania dotyczące średnicy obiektywu. Zminiaturyzowane rdzenie kamer termicznych $640 \times 512$ ważą poniżej 30 gramów, co ułatwia ich wyważenie na wieloosiowych bezszczotkowych gimbalach.
- 🛠️ Tłumienie drgań silnika: Wysokoczęstotliwościowe dudnienie silnika może wprowadzać mikrofonowe artefakty do delikatnych nóżek wsporczych mikrobolometru. Zainstalowanie strojonych gumowych kulek tłumiących i odciążonych kabli taśmowych izoluje rdzeń czujnika optycznego od drgań ramy.
Akceleracja Edge AI i architektury przetwarzania ASIC
Moduły termiczne ewoluowały poza podstawowe generatory strumienia wideo. Współczesne czujnik podczerwieni moduły łączą niestandardowe układy scalone specyficzne dla aplikacji (ASIC) i brzegowe jednostki przetwarzania neuronowego (NPU), aby wykonywać zaawansowaną wizję komputerową bezpośrednio na sprzęcie kamery.
Aby uzyskać głębsze szczegóły techniczne dotyczące akceleracji sprzętowej i niskopoziomowych protokołów oprogramowania, zapoznaj się z naszym przewodnikiem na temat integracja wysokoprecyzyjnego modułu kamery termicznej.
Wbudowane sprzętowe przetwarzanie sygnału obrazu (ISP)
Zanim surowe strumienie termiczne dotrą do sieci neuronowej lub ekranu wyświetlacza, strumienie pikseli przechodzą przez sprzętowo przyspieszaną logikę ISP osadzoną wewnątrz układu ASIC czujnika:
- 🧹 Trójwymiarowa redukcja szumów (3DNR): Porównuje szum przestrzenny i czasowy w sąsiednich klatkach, usuwając losowy szum Gaussa typu sól i pieprz bez rozmywania poruszających się obiektów lub ostrych krawędzi celu.
- 🔍 Cyfrowe Wzmocnienie Detali (DDE): Przeprowadza górnoprzepustowe filtrowanie przestrzenne danych termicznych w celu wyostrzenia szczegółów sceny o niskim kontraście. To wydobywa subtelne cechy, takie jak kable zasilające, linie ogrodzeń i granice strukturalne.
- 📊 Adaptacyjna automatyczna regulacja wzmocnienia (AGC): Odwzorowuje szeroki 14-bitowy zakres dynamiczny czujnika na standardowe 8-bitowe wyświetlacze wizualne przy użyciu adaptacyjnego wyrównywania histogramu. Gwarantuje to czytelny kontrast zarówno w przypadku jasnych celów cieplnych, jak i zimnych teł.
Silnik wizji w czasie rzeczywistym i alarmów radiometrycznych
Wykonywanie lekkich modeli sieci neuronowych (takich jak skwantowany do INT8 YOLOv8-Nano) bezpośrednio na sprzęcie brzegowym odblokowuje potężne zautomatyzowane funkcje:
- 🌙 Wykrywanie celów przy zerowym oświetleniu: Natychmiast izoluje ludzi, pojazdy i dziką przyrodę w całkowitej ciemności, gęstym dymie, mgle lub silnym zapyleniu.
- 🚨 Alarmy wyzwalane temperaturą punktową: Ciągle oblicza temperatury bezwzględne w wybranych przez użytkownika obszarach zainteresowania (ROI). Jeśli cel przekroczy próg ($\Delta T \ge T_{\text{próg}}$), kamera natychmiast przełącza wbudowane przerwania pinów GPIO, wysyła szeregowe pakiety danych szesnastkowych lub wyzwala alerty API sieciowego — eliminując opóźnienia przetwarzania w chmurze.
Komercyjna prezentacja produktów OEM i porównanie techniczne
Aby pomóc zespołom inżynieryjnym wybrać odpowiedni rdzeń do ich fizycznych konstrukcji sprzętowych, oto dwa produkcyjne moduły czujników termicznych OEM wyprodukowane przez Shenzhen ChiYi Electronics Co., Ltd..
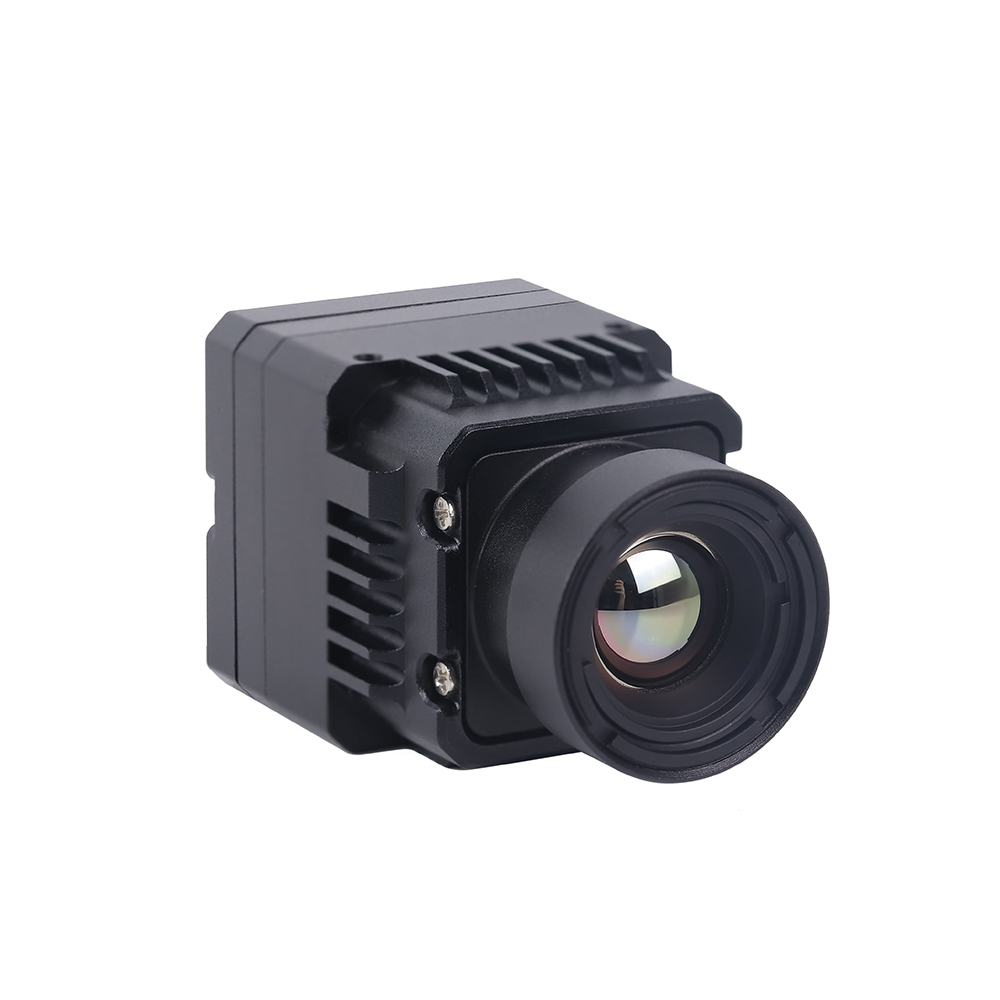
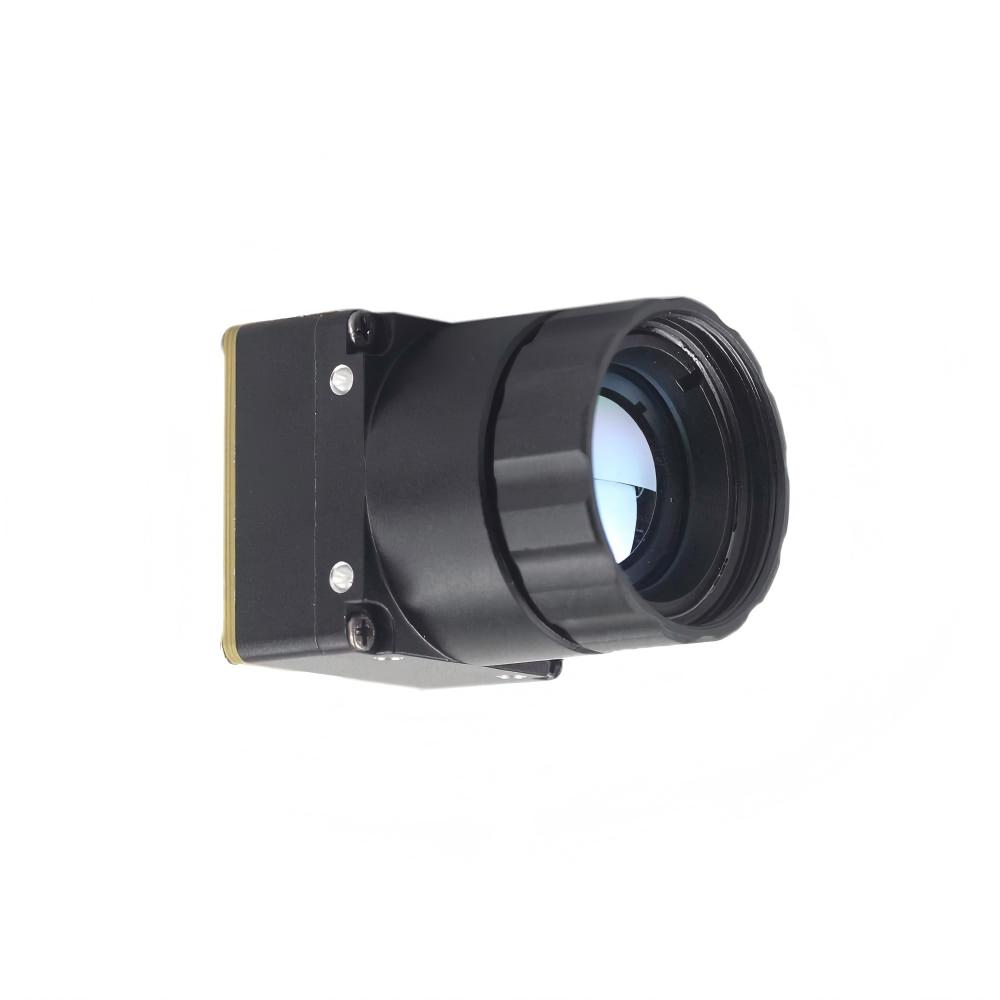
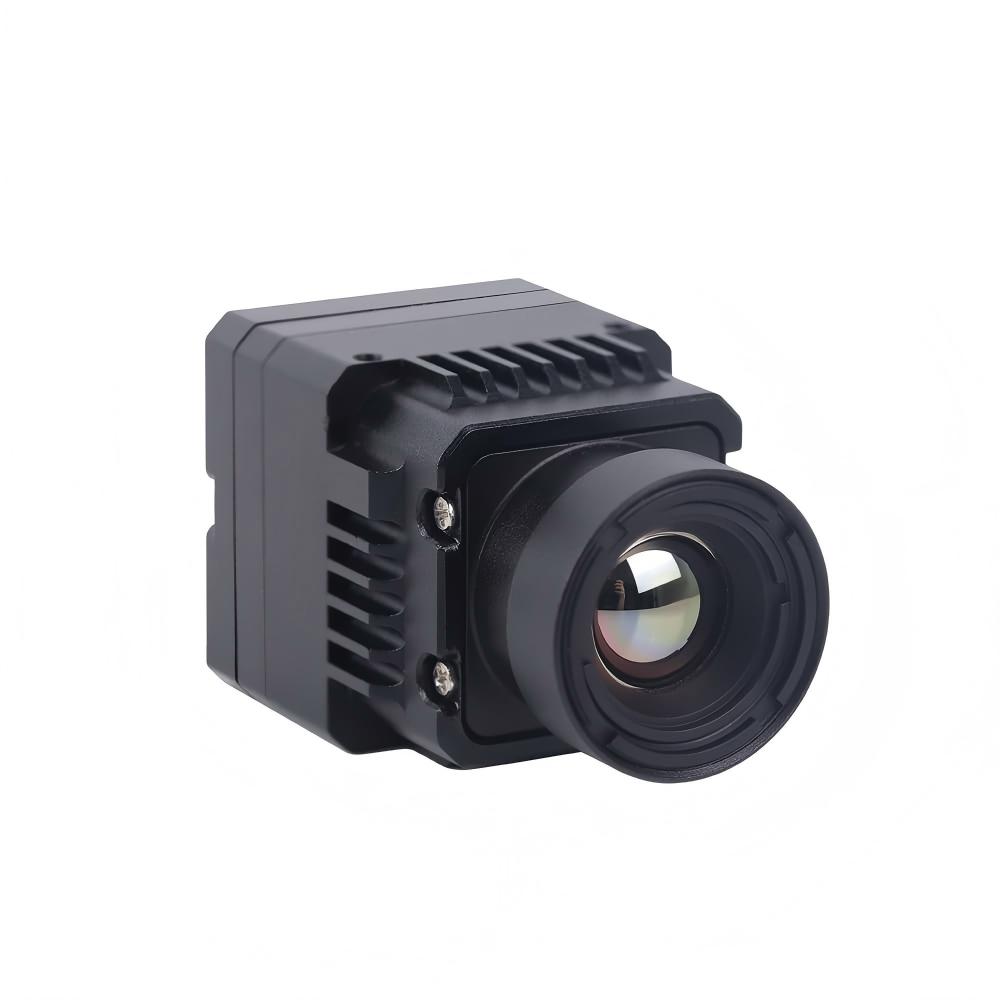
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP
Zaprojektowany dla infrastruktury stacjonarnej, automatyzacji procesów przemysłowych i obudów bezpieczeństwa sieciowego, ten moduł łączy wysokorozdzielczą matrycę $640 \times 512$ niechłodzonych mikrobolometrów VOx z dedykowanym sprzętowym układem ASIC. Zapewnia elastyczne opcje podwójnego strumienia, wysyłając niskolatencyjne wideo IP RTSP przez Ethernet RJ45 wraz ze starszymi analogowymi kompozytowymi wyjściami CVBS. Wbudowane wykonanie sprzętowe uruchamia filtrowanie 3DNR i wzmacnianie szczegółów DDE na poziomie krzemu, dostarczając czyste strumienie termiczne bezpośrednio do zautomatyzowanych systemów brzegowej AI.
- ✅ Rozdzielczość matrycy: $640 \times 512$ pikseli ($12\mu\text{m}$ rozstaw VOx)
- 🌐 Interfejsy danych: Ethernet RJ45 (IP / RTSP / ONVIF) + analogowe wyjście CVBS
- ⚙️ Przetwarzanie na Pokładzie: Sprzętowy ISP ASIC ze zintegrowanym filtrowaniem DDE i 3DNR
- 🎯 Integracja docelowa: Bezpieczeństwo zakładów przemysłowych, inteligentna infrastruktura, monitoring obwodowy
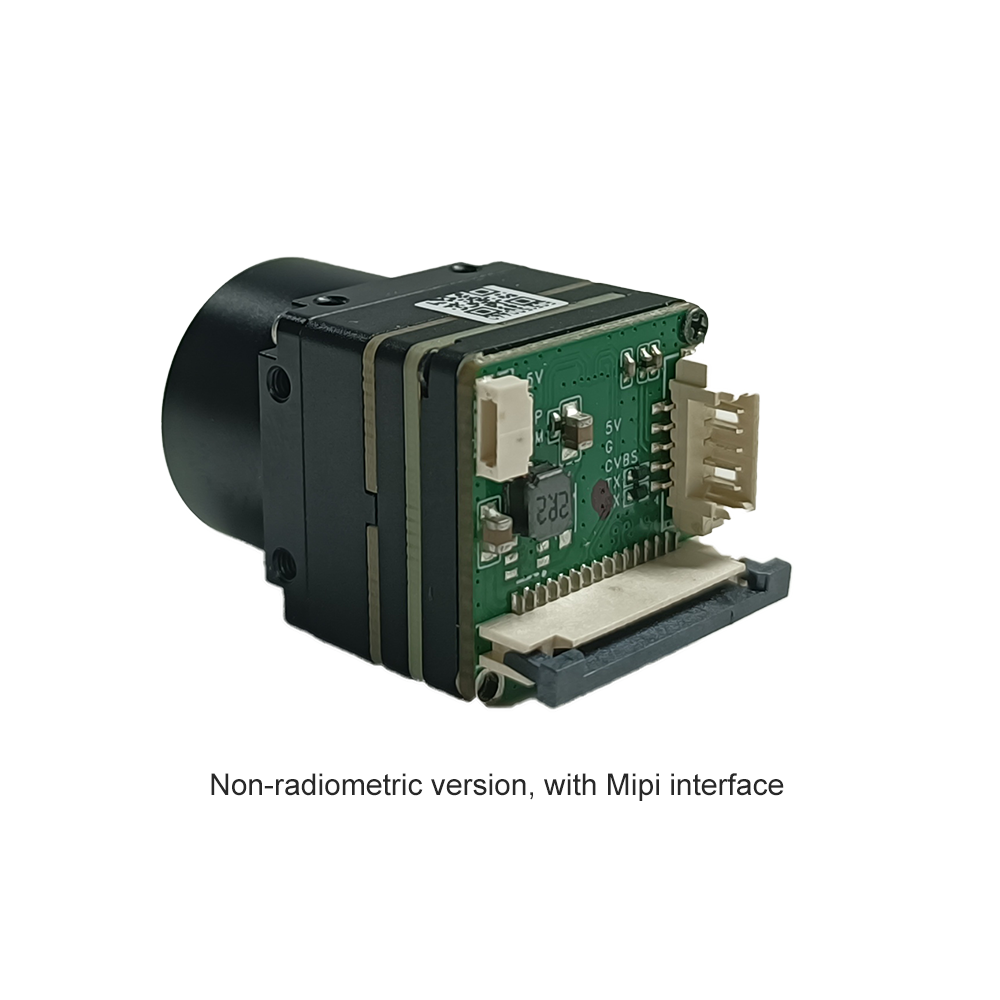
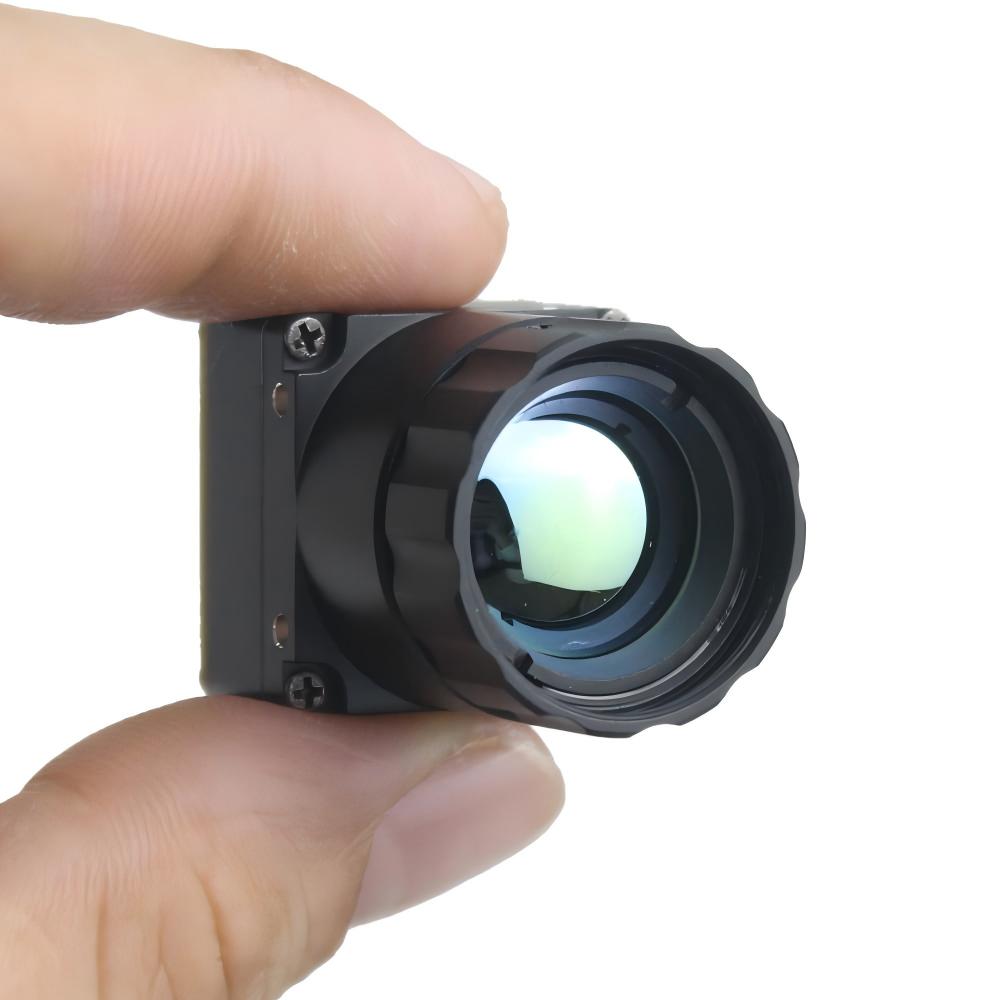
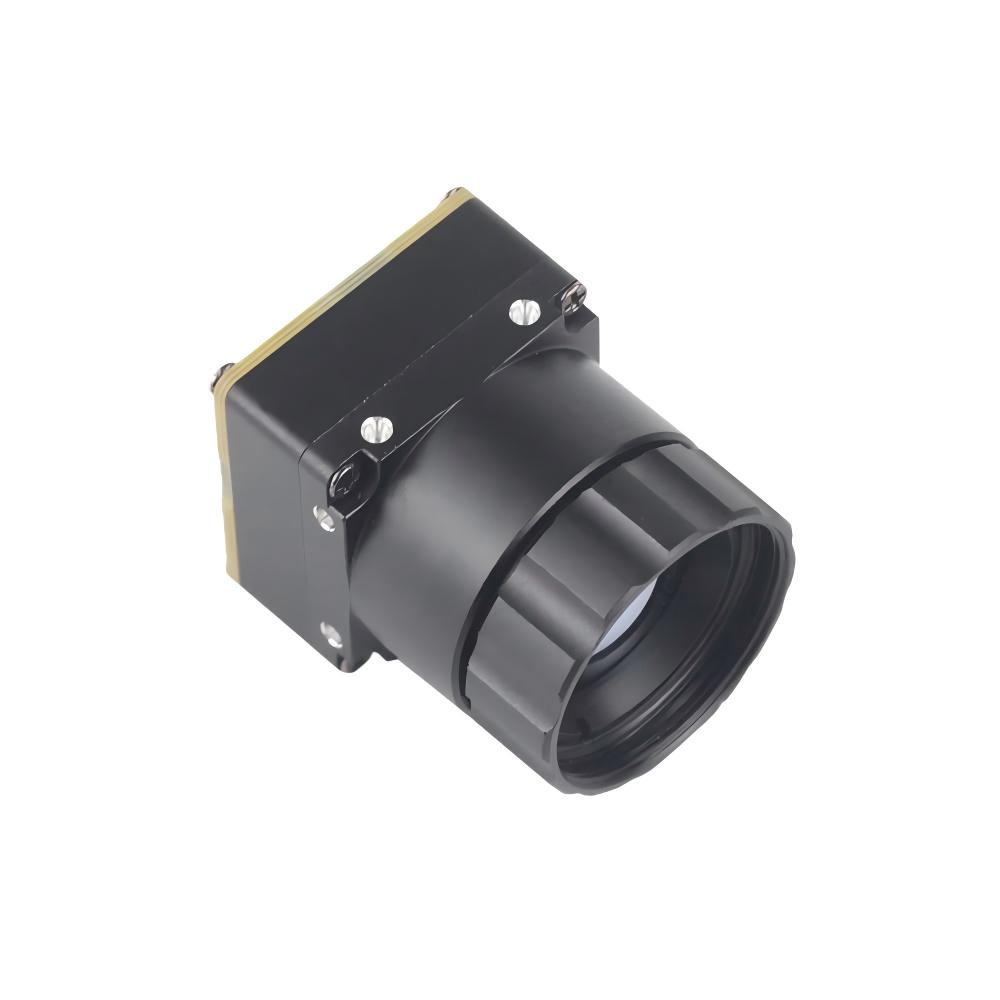
Niechłodzony Moduł Kamery Termowizyjnej Mipi 640 384 256 9mm Do Dronów
Stworzony specjalnie do ładunków dronów (sUAS), robotyki mobilnej i kompaktowych narzędzi inspekcyjnych, moduł Mini2 pakuje poważną wydajność termiczną w ultralekką obudowę. W połączeniu z fabrycznie skalibrowanym obiektywem termicznym 9 mm, moduł ten łączy się bezpośrednio z procesorami hosta aplikacji za pośrednictwem szybkich cyfrowych linii danych MIPI CSI-2. Nieskompresowany surowy strumień zapewnia opóźnienia ramki poniżej 10 ms, dając hostowym NPU dostęp w czasie rzeczywistym do nawigacji lotniczej, śledzenia celów i analityki wizji komputerowej, przy jednoczesnym przestrzeganiu agresywnych budżetów SWaP-C.
- ✅ Opcje matrycy: $640 \times 512$ (konfigurowalne również w opcjach matrycy 384 i 256)
- ⚡ Interfejs fizyczny: Bezpośrednia różnicowa magistrala cyfrowa MIPI CSI-2
- 🔎 Konfiguracja optyczna: Fabrycznie skalibrowany zespół optyczny LWIR 9 mm
- 🎯 Integracja docelowa: Ładunki dronów, urządzenia przenośne, robotyka poszukiwawczo-ratownicza
Porównanie architektury macierzy sprzętowej
| Specyfikacja techniczna | Moduł RJ45/CVBS/IP 640 | Moduł dronowy MIPI Mini2 9 mm |
|---|---|---|
| Technologia detektora | Niechłodzony Mikrobolometr VOx | Niechłodzony Mikrobolometr VOx |
| Rozdzielczość Przestrzenna | Piksele $640 \times 512$ | $640 \times 512$ (dostępne 384 / 256) |
| Rozstaw pikseli | 12 µm | 12 µm |
| Główne interfejsy danych | Ethernet RJ45 (IP / RTSP) + analogowe CVBS | Cyfrowe wyjście MIPI CSI-2 |
| Silnik przetwarzania | Wbudowany sprzętowy procesor ISP ASIC | Bezpośrednie przetwarzanie passthrough hosta |
| Opóźnienie strumieniowania | $120\text{ ms} - 200\text{ ms}$ (kodowane sieciowo) | $<10\text{ ms}$ (bezpośrednie surowe MIPI) |
| Zintegrowana optyka | Standardowa obudowa mocowania obiektywu | Wstępnie skalibrowany obiektyw optyczny 9 mm |
| Profil docelowy SWaP | Stała infrastruktura zasilania / PoE | Ultralekki ładunek drona o niskim poborze mocy |
Protokoły integracji OEM krok po kroku
Kiedy uruchamiasz niechłodzoną kamerę termowizyjną czujnik podczerwieni wewnątrz niestandardowej konstrukcji produktu, pomiń metodę prób i błędów. Postępuj zgodnie z tą ustrukturyzowaną, trzyfazową procedurą uruchomienia inżynierskiego:
Faza 1: Montaż mechaniczny i odprowadzanie ciepła
Ponieważ matryce mikrobolometryczne reagują bezpośrednio na lokalne dryfty cieplne, nieprawidłowy montaż mechaniczny wprowadza nierównomierne artefakty zjawy w strumieniu obrazu:
- 🔧 Montaż do obudowy: Przykręć aluminiową ramę rdzenia czujnika za pomocą sztywnych kołków dystansowych lub wciśnij obudowę modułu bezpośrednio na podkładki termoprzewodzące połączone z zewnętrznym metalowym korpusem produktu.
- 🛡️ Ekranowanie termiczne: Trzymaj gorące komponenty (nadajniki RF, sterowniki silników lub główne układy SoC hosta) z dala od tylnej części modułu kamery. Lokalne punkty gorąca zniekształcają odczyty korekcji płaskiego pola i zaburzają kalibracje mikrobolometru.
Faza 2: Szyny zasilania i integralność sygnałów na płytce
- ⚡ Czyste dostarczanie napięcia: Dostarczaj czyste, stabilizowane zasilanie DC o niskim poziomie szumów. Utrzymuj tętnienia szumu na szynie zasilania poniżej $20\text{ mV wartości międzyszczytowej}$ aby zapobiec pojawianiu się dynamicznych artefaktów poziomych pasm w buforach klatek.
- 📈 Obsługa skoków prądu: Zaprojektuj obwody zasilania tak, aby bez problemu radziły sobie z nagłymi skokami prądu (zazwyczaj skoki o 200–500 mA) wyzwalanymi podczas aktywacji wewnętrznej mechanicznej migawki NUC.
- 📏 Prowadzenie ścieżek MIPI CSI-2: Upewnij się, że różnicowe pary ścieżek MIPI utrzymują ciągły profil impedancji różnicowej $100\Omega$. Dopasuj długości par ścieżek w zakresie $0,5\text{ mm}$, aby wyeliminować przesunięcie zegara wysokiej prędkości.
Faza 3: Inicjalizacja SDK oprogramowania i strumień sterowania
Oto sprawdzony w boju fragment kodu inicjalizacyjnego w C++ demonstrujący, jak skonfigurować i przechwytywać klatki termowizyjne o niskim opóźnieniu przy użyciu standardowej warstwy SDK OEM:
// Przykład integracji OEM SDK: Inicjalizacja czujnika termowizyjnego na podczerwień i przetwarzanie klatek
Często zadawane pytania (FAQ)
Czym różni się moduł kamery z czujnikiem termowizyjnym na podczerwień od standardowego czujnika zbliżeniowego IR lub czujnika PIR?
Natomiast moduł termowizyjny o wysokiej rozdzielczości czujnik podczerwieni wykorzystuje niechłodzoną matrycę w płaszczyźnie ogniskowej złożoną z setek tysięcy mikrobolometrów (np. $640 \times 512$). Każdy piksel to osobny termistor mierzący energię długofalowego promieniowania podczerwonego ($8\mu\text{m} - 14\mu\text{m}$) emitowaną naturalnie przez obiekty. Daje to szczegółowy 14-bitowy obraz termiczny, zapewniając strumienie wideo i bezwzględne temperatury powierzchni w całkowitej ciemności, gęstym dymie lub lekkiej mgle bez konieczności stosowania diod oświetlających.
Jak testować i integrować niechłodzone moduły czujników podczerwieni z dronami lub niestandardowym sprzętem?
Po drugie, zamocuj moduł na tłumikach izolujących drgania, aby chronić matrycę FPA mikrobolometru przed harmonicznymi wysokiej częstotliwości silnika. W przypadku modułów MIPI CSI-2 utrzymuj krótkie linie elastyczne i dopasuj impedancję różnicową ścieżek. W przypadku sieciowych modułów IP ustaw statyczny adres IP, podłącz okablowanie RJ45 i pobieraj wideo RTSP za pomocą OpenCV lub VLC. Na koniec połącz SDK C++/Python dostawcy, aby skonfigurować tryby wzmocnienia, uruchomić polecenia kalibracji NUC i pobrać 14-bitową telemetrię do swojego potoku przetwarzania.
Jaki interfejs i rozdzielczość powinienem wybrać do komercyjnych zastosowań czujników podczerwieni?
Do monitorowania stałych lokalizacji, przemysłowego bezpieczeństwa termicznego lub nadzoru budynków wybierz **rdzeń IP Ethernet RJ45 z pokładowym kodowaniem ASIC (H.264/H.265 / RTSP / ONVIF)**. Te moduły sieciowe wykonują kompresję wideo bezpośrednio na pokładzie, eliminując potrzebę zewnętrznego hosta SBC. Działają łatwo na długich odcinkach kabla Ethernet, wysyłają obraz bezpośrednio do rejestratorów NVR bezpieczeństwa i podłączają się bezpośrednio do istniejącej infrastruktury sieci IP.
📚 Referencje i dalsza lektura
- Produkcja zgodna ze standardami branżowymi: Shenzhen ChiYi Electronics Co., Ltd.
- Zasada techniczna: Zasada obrazowania termicznego i podstawy mikrobolometrów
- Przewodnik integracji: Integracja wysokoprecyzyjnego modułu kamery termowizyjnej
- Zastosowanie w systemach lotniczych: Integracja kamery termowizyjnej w bezzałogowych statkach powietrznych