وحدة كاميرا حرارية بالجملة: نوى استشعار LWIR عالية الأداء للمصنعين الأصليين والطائرات بدون طيار
9 سبتمبر 2026

دليل دمج مستشعر التصوير الحراري: نوى OEM ورؤية الذكاء الاصطناعي الطرفية
تحتاج المنصات ذاتية التشغيل الحديثة ومعدات الدفاع التكتيكية وأنظمة المصانع القاسية إلى عيون ترى أبعد من الطيف البصري بكثير. إن إدخال مستشعر الأشعة تحت الحمراء طويلة الموجة (LWIR) في منصة طرفية مدمجة هو أمر مختلف تمامًا مقارنة بالتصوير البصري القياسي. مستشعرات RGB القياسية تعد الفوتونات المنعكسة عن السطح. أما ميكروبولومترات LWIR غير المبردة فتقوم بشيء مختلف تمامًا: فهي تلتقط الإشعاع الحراري النقي المتسرب في النافذة الجوية من 8 إلى 14 ميكرومتر. لكن إدخال نواة حرارية OEM ضمن ميزانية SWaP ضيقة (الحجم والوزن والطاقة والتكلفة) — مثل طائرات البحث المسيرة ومركبات التوجيه الآلي في المستودعات وأجهزة مراقبة إنترنت الأشياء الميدانية — يطرح أمامك تحديات كهروضوئية وحرارية وخوارزمية خطيرة. لا يمكنك ببساطة توصيل نواة حرارية بمنفذ USB والتظاهر بأنها كاميرا ويب عادية. إنها مقياس إشعاع تناظري-رقمي دقيق يخرج عن السيطرة إذا تغيرت درجات الحرارة المحيطة، وينحرف مع مرور الوقت، ويصارع التظليل البصري باستمرار.
إليك الخلاصة: الحصول على خرج منخفض الكمون وثابت تمامًا يعني بناء خطة شاملة تغطي توجيه لوحة الدوائر المطبوعة الفيزيائية، واختيار الناقل المناسب (MIPI CSI-2 مقابل USB 3.0)، ومعالجة تصحيح عدم الانتظام (NUC)، واستخراج قيم إشعاعية نظيفة مباشرة عند الطرف. من خلال إقران مصفوفات المستوى البؤري من أكسيد الفاناديوم (VOx) ذات الخطوة الدقيقة مع أنظمة الشرائح المدمجة الحديثة (SoCs) — مثل NVIDIA Jetson Orin أو NXP i.MX8 أو وحدات المعالجة العصبية الطرفية المخصصة — يمكنك تحقيق اندماج متعدد الأطياف في الوقت الفعلي، واكتشاف العيوب تلقائيًا، وتصنيف البشر أو المركبات بعيدة المدى عبر الظلام الدامس أو الغبار الكثيف أو المطر الغزير. يضع هذا المخطط خارطة الطريق الهندسية الكاملة، من تخطيط اللوحة الدقيق إلى استدلال الذكاء الاصطناعي الطرفي.
جدول المحتويات
- 👉 فيزياء مستشعر LWIR من OEM ومعايير اختيار المستشعر
- 👉 التكامل الكهروميكانيكي وتحسين SWaP-C
- 👉 الواجهات الكهربائية وبروتوكولات البيانات منخفضة الكمون
- 👉 المعايرة الإشعاعية وتصحيح عدم الانتظام والتشغيل بدون غالق
- 👉 خطوط أنابيب رؤية الذكاء الاصطناعي الطرفية ومعالجة الصور متعددة الأطياف
- 👉 مقارنة منتجات Purpleriver من نوى LWIR من OEM
- 👉 الأسئلة الشائعة (أسئلة تقنية متعمقة)
فيزياء مستشعر LWIR من OEM ومعايير اختيار المستشعر
إن جعل النواة الحرارية تعمل يتلخص في فهم الفيزياء التي تعمل داخل مصفوفة المستوى البؤري غير المبردة (FPA). تستخدم مستشعرات CMOS المرئية التأثير الكهروضوئي لدفع إلكترونات التكافؤ عبر فجوة نطاق السيليكون إلى نطاق التوصيل. أما المستشعرات الحرارية فلا تعمل بهذه الطريقة إطلاقًا. في النطاق من 8 إلى 14 ميكرومتر، تعمل هذه الكواشف كإسفنجات حرارية مجهرية. الميكروبولومتر هو في الأساس غشاء مقاوم معزول معلق فوق أرضية سيليكون عاكسة بواسطة أرجل دقيقة مصنعة بتقنية الميكرو. يعمل الإشعاع طويل الموجة الوارد على تسخين ذلك الغشاء المعلق، مما يغير مقاومته الكهربائية بناءً مباشرة على مدى سخونة الهدف. تقوم دائرة القراءة المتكاملة (ROIC) بتطبيق جهد انحياز نابض أو تيار عبر البنية، وتقيس التحول الطفيف في المقاومة، وتحول تلك التغيرات بمقاييس الميكرو كلفن إلى أرقام رقمية (DN) عبر محولات تناظرية-رقمية سريعة مدمجة على الشريحة.
1 ميكروبولومترات VOx مقابل a-Si: الحساسية الحرارية والانحراف
في الورشة، أول مفترق طرق حقيقي أمامك هو اختيار كيمياء الثرمستور النشط: أكسيد الفاناديوم (VOx) مقابل السيليكون غير المتبلور (a-Si). هذا الاختيار يحدد حساسيتك الخام، وأرضية ضوضاء 1/f لديك، وعائد التصنيع، ومدى اضطرارك لمكافحة الانحراف الحراري في الميدان.
أكسيد الفاناديوم (VOx): انظر، أغشية VOx الرقيقة هي المعيار بلا منازع للدفاع التكتيكي والفضاء والكبسولات الصناعية عالية الموثوقية. يتميز VOx بمعامل مقاومة حراري مرتفع (TCR)، يقع حوالي −2%/K إلى −3%/K عند درجة حرارة الغرفة (300 كلفن). هذه الاستجابة تتيح لمصفوفات المستوى البؤري VOx تحقيق أرقام فرق درجة الحرارة المكافئ للضوضاء (NETD) قاتلة، وغالبًا ما تنخفض دون 30 مللي كلفن إلى 40 مللي كلفن مع عدسة f/1.0. انخفاض NETD يعني أنك تميز تدرجات حرارية دقيقة، مما يترجم مباشرة إلى حدود أجسام حادة الوضوح ونسب إشارة إلى ضوضاء قوية (SNR) في الوحل منخفض التباين — مثل ليالي الصيف اللزجة، أو عمليات البحر المفتوح، أو الحقول المسطحة الملبدة بالغيوم. علاوة على ذلك، يتميز VOx بضوضاء وميض 1/f أقل بكثير من السيليكون غير المتبلور، مما يبقي انجراف خط الأساس تحت السيطرة على مدى نوبات طويلة.
السيليكون غير المتبلور (a-Si): الميزة الكبرى للسيليكون غير المتبلور هي التوافق مع التصنيع. نظرًا لأنه يمكنك ترسيب a-Si باستخدام خطوط CMOS سيليكون قياسية عالية الحجم، فقد وفر تقليديًا تكاليف دفعات الرقائق. لكنك تتحمل ضربة: ينتج a-Si معامل TCR أضعف (تقريبًا −1.5%/K إلى −2.2%/K) وضوضاء 1/f متأصلة أعلى من مصفوفته الذرية الفوضوية. وبسبب ذلك، تعمل نوى a-Si بانتظام بأرقام NETD أعلى (≥ 50 مللي كلفن عند f/1.0). إذا كانت لديك مشاهد بتغير حراري شبه معدوم، يتحول الخرج إلى عاصفة ثلجية ما لم تضبط ترشيحًا زمنيًا قاسيًا، مما يدمر وضوحك من إطار إلى إطار عند تتبع أهداف سريعة.
2 توسيع الدقة: من مستشعرات مصفوفة 32×24 إلى مصفوفات المستوى البؤري 640×512 و1280×1024
مصفوفات الثرموبيل منخفضة الجودة (32×24 أو 80×60) والميكروبولومترات الاقتصادية (160×120) تؤدي الغرض جيدًا لاستشعار الإشغال الأساسي أو رصد محمل محرك محترق. لكن لاستخراج الأهداف بالذكاء الاصطناعي الطرفي، أو التتبع الجوي بعيد المدى، أو القياسات عالية الدقة، تحتاج إلى كثافة بكسل حقيقية: مصفوفات 640×512 (فئة VGA) أو 1280×1024 (فئة HD).
الدقة تحدد ترددك المكاني على المستوى البؤري، محكومة بمعايير جونسون للكشف والتمييز والتعرف (DRI). لالتقاط ومضة على الشاشة، تحتاج العدسة إلى إسقاط 1.5 زوج خطي على الأقل فوق المظهر الحرج للهدف. رصد نوع الجسم (التمييز) يتطلب 6 أزواج خطية؛ وتحديد ما هو بالضبط (التعرف) يتطلب 12 زوجًا خطيًا. الرياضيات التي تحكم عدد البكسلات الخام التي تسقط على ذلك الهدف بسيطة:
البكسلات على الهدف = (بُعد الهدف [م] × البعد البؤري [مم]) / (المسافة إلى الهدف [م] × تباعد البكسل [ميكرومتر])
لنقل أنك تشغّل طائرة مسيرة محيطية تبحث عن متسلل بشري (عرض حرج: 0.75 م) يقف على بعد 800 متر، يُرى عبر عدسة 25 مم:
- ⚙️ مصفوفة مستوى بؤري قديمة 17 ميكرومتر 320×256: يرتسم الإنسان عبر حوالي 1.37 بكسل. لا يمكنك حتى ضمان الكشف هنا؛ شبكة الذكاء الاصطناعي الطرفي ليس لديها أي فرصة لتصنيف تلك اللطخة الصغيرة.
- ⚙️ مصفوفة مستوى بؤري حديثة 12 ميكرومتر 640×512: يصل الإنسان إلى حوالي 3.90 بكسل. تحقق الكشف بارتياح وتدخل في نطاق وسم الفئة الأساسي.
- ⚙️ مصفوفة مستوى بؤري عالية الكثافة 12 ميكرومتر 1280×1024: يغطي الهدف 7.81 بكسل. الآن يمتلك خط أنابيب الرؤية لديك كثافة التدرج المحلي التي تتطلبها معماريات مثل YOLOv8 أو RT-DETR لتثبيت درجات الثقة.
عندما تضغط تباعدات البكسل من 17 ميكرومتر إلى 12 ميكرومتر أو 8 ميكرومتر، تنهار مساحة سطح كل لوحة ميكروبولومتر صغيرة بشدة. بكسل 12 ميكرومتر يلتقط بالكاد نصف الطاقة الإشعاعية لبكسل 17 ميكرومتر. لمنع NETD من الانفجار، يدفع مصممو المستشعرات عوامل الملء إلى ما بعد 85%، ويضبطون التجاويف الرنانة البصرية بدقة، ويحزمون مراحل تكامل منخفضة الضوضاء للغاية مباشرة في سيليكون القراءة.
يمكن للمهندسين الذين يبحثون عن خيارات جاهزة للإنتاج تقييم عدة تكوينات في كتالوج منتجات Purpleriver, ، الذي يوضح عوامل الشكل، ودرجات تباعد البكسل، والدقات الأساسية.
3 هندسة المسار البصري: الجرمانيوم، الكالكوجينيد، وتأثيرات العدد البؤري
بصريات LWIR لا تشترك في أي شيء مع الزجاج المرئي. الزجاج البصري القياسي من نوع الكراون أو الفلينت مثل BK7 أو السيليكا المنصهرة يتصرف كجدران من الطوب الصلب أمام ضوء 8–14 ميكرومتر، حيث يبتلع الفوتونات الحرارية في أول بضعة ميكرونات من المادة. وهذا يعني أن الإعدادات الحرارية تعتمد على عناصر تحت حمراء غريبة:
الجرمانيوم أحادي البلورة (Ge): الجرمانيوم هو اللاعب الثقيل لزجاج LWIR التكتيكي. إنه يوفر معامل انكسار ضخم (n ≈ 4.003 عند 10.6 ميكرومتر)، مما يعني أن مصممي العدسات يمكنهم إبقاء العناصر رقيقة، والحد من التشوهات الكروية، وتشغيل منحنيات أكثر تسطحًا. لكن ما العيب؟ إنه يتميز بانجراف حراري عنيف في معامل الانكسار (dn/dT ≈ 3.96 × 10⁻⁴ / درجة مئوية)، لذا يفقد التركيز بسرعة مع تغير درجات الحرارة المحيطة. شغّله فوق 100 درجة مئوية وسيسيطر امتصاص الناقلات الحرة، مما يسبب انهيارًا حراريًا يعتم البصرة تمامًا.
زجاج الكالكوجينيد (مثل GASIR وBD6): مواد الكالكوجينيد (مركبات من الكبريت والسيلينيوم والتيلوريوم وعناصر أخرى من المجموعة 16) تحل عدة مشاكل للجرمانيوم. الانكسار أقل (n ≈ 2.5 إلى 2.8)، لكن الانجراف الحراري لمعامل الانكسار (dn/dT) أصغر بكثير. وهذا يفتح الباب أمام التثبيت الحراري البصري الميكانيكي السلبي، مما يحافظ على تركيز حاد عبر نطاق −40 درجة مئوية إلى +85 درجة مئوية دون تروس محركة ثقيلة. والأفضل من ذلك، يمكنك قولبة هذه العدسات بدقة لخفض تكاليف التجميع في حمولات الطائرات المسيرة.
حقيقة العدد البؤري: الطاقة الضوئية التي تصل إلى الميكروبولومتر غير المبرد تتناقص مع مربع العدد البؤري للعدسة:
E_sensor ∝ 1 / (4 × (f/#)²)
استبدال عدسة f/1.0 بعدسة f/1.4 يخفض تدفق الفوتونات الحرارية إلى النصف تقريبًا بنسبة 50%. على ميكروبولومتر غير مبرد، يضاعف ذلك NETD على مستوى النظام. نواة مصنفة عند 35 mK خلف زجاج f/1.0 تعمل أقرب إلى 70 mK عندما تُجبر على النظر عبر فتحة f/1.4. يجب على ROIC رفع الكسب التناظري للتعويض، مما يرفع أرضية الضوضاء ويقتل دقة الكشف في المراحل اللاحقة.
التكامل الكهروميكانيكي وتحسين SWaP-C
نوى الميكروبولومتر غير المبردة هي أدوات حرارية حساسة. نظرًا لعدم وجود مبردات تبريدية، تنجرف مصفوفات المستوى البؤري مع درجة حرارة هيكل الكاميرا. الحرارة المتسربة من معالج حافة أو مشغل محرك أو مصدر طاقة تخلق تدرجات حرارية غير متساوية عبر شريحة الميكروبولومتر، مما يفسد المعايرة الإشعاعية ويرسم أنماطًا شبحية عبر الإطار.
1 الغلاف الميكانيكي ونمذجة المشتت الحراري
عند تركيب نواة OEM في كبسولات طائرات مسيرة ضيقة أو رؤوس فحص صغيرة، فإن العزل الحراري والميكانيكي الصارم غير قابل للتفاوض:
العزل الحراري عن محركات الحوسبة: لا تقم أبدًا بتركيب نواة غير مبردة مباشرة على لوحة تشغل SoC ذكاء اصطناعي ساخن (مثل NVIDIA Jetson Orin NX أو RK3588)، والذي يمكن أن يضخ 10 واط إلى 25 واط تحت الحمل الثقيل. ستغمر حرارة الحوسبة المتغيرة هذه غلاف النواة الحرارية في موجات حرارية ديناميكية. لا تستطيع خوارزميات تصحيح عدم الانتظام المصنعية (NUC) مواكبة التدرجات الحرارية الاتجاهية، مما يؤدي إلى التظليل، والانجراف الدائري، وفقدان المعايرة الإشعاعية.
التشتيت الحراري الهيكلي: قم بتثبيت النواة على هيكل صلب مخصص. قم بتصريف الحرارة بعيدًا عن غلاف النواة إلى الإطار الرئيسي باستخدام وسادات فجوة حرارية عالية التوصيل أو صفائح جرافيت مرنة بمعدل ≥ 5 واط/م·كلفن. هدف التصميم الخاص بك: منع الغلاف الخارجي للنواة من الانجراف بسرعة أكبر من 0.5 درجة مئوية في الدقيقة. إن الحفاظ على التحولات الحرارية بطيئة وثابتة يسمح للثرمستورات المدمجة بإجراء تصحيحات إزاحة متعددة الحدود دون اهتزاز الصورة.
العزل الميكانيكي: أغشية الميكروبولومتر وأذرع الجسر حساسة للاهتزاز الشديد. التوافقيات الصادرة عن المحركات عالية السرعة أو قعقعة علبة التروس المباشرة (عادة من 50 هرتز إلى 500 هرتز) تسبب رنينًا ميكروفونيًا في القراءة التناظرية. يمكن ترويض ذلك بوضع حامل النواة على حلقات تخميد من السيليكون أو عوازل مطاطية مضبوطة خصيصًا لإخماد الترددات الأساسية لمحركاتك.
2 الوصلات البينية الدقيقة والتوجيه عالي السرعة بين اللوحات
تعتمد النوى المصغرة الحديثة على موصلات ميزانين عالية الكثافة للفيديو الرقمي عالي السرعة وناقلات التحكم منخفضة السرعة وخطوط التيار المستمر النظيفة. اختيار العتاد وتوجيه المسارات بشكل نظيف هو ما يحدد نجاح المشاريع أو تعثرها:
موصلات الميزانين: الرؤوس الدبوسية الرخيصة ترتخي أو تتآكل تحت الاهتزاز الميداني والدورات الحرارية. التزم بالعتاد الصناعي المثبت ميدانيًا ذي الخطوة الدقيقة مثل هيروس إلكتريك (سلسلة DF40 أو DF12 عالية الكثافة) أو خيارات عالية الثبات من موليكس (مثل SlimStack بخطوة 0.40 مم). تتميز بنقاط تلامس مزدوجة لمنع انقطاع الإشارة تحت الصدمات عالية التسارع ومستويات أرضية مدمجة لحماية الخطوط عالية السرعة من الترددات الراديوية المحيطة.
قواعد تخطيط ثنائي الفينيل متعدد الكلور وسلامة الإشارة: عند توجيه مسارات MIPI CSI-2 أو مسارات USB 3.0 بين النواة واللوحة المضيفة:
- ⚙️ ثبّت المعاوقة التفاضلية بدقة عند 100 أوم ± 10% (50 أوم أحادي الطرف) عبر كامل مسار التتبع.
- ⚙️ حافظ على انحراف الأزواج الداخلية أقل من 0.15 مم (حوالي 1 بيكو ثانية من تأخير الانتشار) لمنع تحويل الضوضاء من الوضع التفاضلي إلى الوضع المشترك.
- ⚙️ وجّه الأزواج عالية السرعة مباشرة فوق مستوى أرضي غير منقطع. لا تقفز أبدًا بمسار عبر مستوى منقسم أو حدود طاقة؛ فهذا يخلق حلقات أرضية عالية التردد تنقل نفايات التبديل الرقمي مباشرة إلى الانحياز التناظري الحساس للنواة.
- ⚙️ نظّف قضبان الطاقة المغذية لانحياز ROIC (V_BIAS، V_ANA) باستخدام منظمات LDO مخصصة فائقة الانخفاض في الضوضاء بنسبة رفض تموج مصدر الطاقة (PSRR) أكبر من 70 ديسيبل عند 100 كيلوهرتز. التموج في الجهد هنا يؤدي إلى تخطيط أفقي عبر الإطار الحراري.
الواجهات الكهربائية وبروتوكولات البيانات منخفضة الكمون
اختيار الناقل الفيزيائي يحدد السقف لزمن انتقال الإطار وحمل وحدة المعالجة المركزية ومشاكل التوجيه وإجمالي استهلاك الطاقة.
| بروتوكول الواجهة | أقصى إنتاجية للبيانات | تعقيد تصميم العتاد | العبء على وحدة المعالجة المركزية المضيفة | MIPI CSI-2 الرقمي | أقصى طول للمسار / الكابل | البنية المدمجة المستهدفة |
|---|---|---|---|---|---|---|
| MIPI CSI-2 (D-PHY) | 5 إلى 2.5 جيجابت في الثانية لكل مسار | مرتفع (ثنائي الفينيل متعدد الكلور صلب-مرن، أزواج متطابقة) | شبه معدوم (DMA مباشر إلى معالج إشارات الصور في SoC) | أقل من 5 مللي ثانية (حتمي) | < 15 سم | NVIDIA Jetson، NXP i.MX8، Qualcomm RB5 |
| USB 3.0 / USB-C | 0 جيجابت في الثانية (SuperSpeed الجيل الأول) | منخفض (كابلات / طبقات فيزيائية قياسية) | منخفض إلى متوسط (حزمة UVC في النواة) | 15 – 30 مللي ثانية | أقل من 3 أمتار | أجهزة الكمبيوتر الصناعية المدمجة، النماذج الأولية الطرفية السريعة |
| CMOS المتوازي / DVP | حتى 150 ميجاهرتز ساعة بكسل | متوسط (توجيه ناقل عريض: 18-24 خطًا) | منخفض (منفذ فيديو عتادي مباشر) | أقل من 5 مللي ثانية (حتمي) | أقل من 10 سم | FPGAs مخصصة، Microchip، STM32MP1 |
| GigE Vision | 0 إلى 10.0 جيجابت في الثانية | مرتفع (مغناطيسيات، طبقة فيزيائية، طاقة) | متوسط (تحليل حزم مقبس UDP) | 20 – 50 مللي ثانية | حتى 100 متر | بنية أرضية المصنع، الفرز الذكي |
1 MIPI CSI-2 مقابل DVP المتوازي مقابل USB 3.0 Type-C
MIPI CSI-2 (الواجهة التسلسلية للكاميرا): لتطبيقات الذكاء الاصطناعي الطرفي، يعتبر MIPI CSI-2 الفائز الواضح. بتشغيل مسارات الساعة والبيانات التفاضلية عبر الطبقة الفيزيائية D-PHY، ينقل إطارات خام غير مضغوطة 14-بت أو 16-بت مباشرة إلى ذاكرة SoC عبر الوصول المباشر للذاكرة (DMA). نظرًا لأن استقبال الإطارات يتم في السيليكون، ينخفض استخدام وحدة المعالجة المركزية المضيفة إلى لا شيء تقريبًا. يبقى زمن الانتقال حتميًا وصغيرًا (< 5 مللي ثانية)، وهو أمر حيوي عند توجيه روبوتات عالية السرعة أو تحليق طائرة بدون طيار على ارتفاع منخفض عبر العوائق.
USB 3.0 / USB-C: 1 MIPI CSI-2 مقابل DVP المتوازي مقابل USB 3.0 Type-C.
بالنسبة لتطبيقات الذكاء الاصطناعي الطرفية، فإن MIPI CSI-2 هو الفائز الواضح. من خلال تشغيل خطوط الساعة والبيانات التفاضلية عبر الطبقة الفيزيائية D-PHY، فإنه يبث إطارات خام غير مضغوطة بعمق 14 بت أو 16 بت مباشرة إلى ذاكرة SoC عبر الوصول المباشر للذاكرة (DMA). ونظرًا لأن استقبال الإطارات يتم في العتاد، ينخفض استخدام وحدة المعالجة المركزية المضيفة إلى لا شيء تقريبًا. ويظل زمن الوصول حتميًا وصغيرًا (< 5 مللي ثانية)، وهو أمر حيوي عند توجيه الروبوتات عالية السرعة أو تحليق طائرة بدون طيار على ارتفاع منخفض عبر العوائق. USB 3.0 / USB-C:.
نوى USB (مثل نواة Purpleriver Mini 640 USB) هي أدوات عمل موثوقة للتكامل والنشر السريع على أجهزة الكمبيوتر الصناعية القياسية (IPCs). تعمل هذه النوى عبر فئة الفيديو USB القياسية (UVC) أو نقاط النهاية المجمعة المخصصة، وهي قابلة للتوصيل والتشغيل عبر Linux وWindows وROS. أما المقايضة فهي مجموعة برامج تشغيل وحدة التحكم المضيفة: فهي تُدخل تشويشًا طفيفًا في الحزم وتضيف زمن وصول يتراوح بين 15 مللي ثانية و30 مللي ثانية، مما يستبعدها من التحكم في الحركة ذات الحلقة المغلقة الحساسة للميكروثانية.
Under embedded Linux, handling thermal frames cleanly requires the Video4Linux2 (V4L2) driver framework along with the Media Controller API, supported by an out-of-band I2C or SPI link for configuration commands:
Configuring Native Radiometric Formats: Visible cameras shoot YUYV, RGB, or packed Bayer data. Thermal cores deliver uncalibrated raw values or linear temperature data via 14-bit or 16-bit integers per pixel. Make sure your driver requests and supports native 16-bit greyscale frames:
#define V4L2_PIX_FMT_Y16 v4l2_fourcc('Y', '1', '6', ' ') /* 16-bit Greyscale */
If you mistakenly set up your V4L2 driver for standard 8-bit greyscale (V4L2_PIX_FMT_GREY), the kernel buffer will drop half your bits on the floor. That ruins your dynamic range and obliterates the tiny temperature differences you need for radiometry.
Zero-Copy Memory Transfers: Shoving 16-bit thermal video at 1280×1024 resolution and 60 Hz burns through memory bandwidth fast. To keep your CPU free for AI tasks, configure your capture buffers using V4L2_MEMORY_MMAP أو V4L2_MEMORY_DMABUF. This lets downline processing stacks—OpenCV, NVIDIA DeepStream, or a custom TensorRT engine—grab frame buffers directly without expensive memory copies across kernel space.
المعايرة الإشعاعية وتصحيح عدم الانتظام والتشغيل بدون غالق
Every single pixel in a microbolometer array is an isolated, micromachined thin-film resistor with slight variations in thermal resistance and responsiveness. Without real-time, on-the-fly correction, the raw frame looks like static on an old tube TV, covered in fixed-pattern noise (FPN).
4.1 Flat-Field Correction (FFC) & Shutter Mechanical Reliability
The standard way to kill this noise pattern is Flat-Field Correction (FFC). FFC adjusts for two distinct variables: per-pixel gain differences and per-pixel offset drift.
Traditionally, FFC relies on an internal mechanical shutter paddle coated in an emissive black finish. Every few minutes, a solenoid swings the paddle in front of the FPA for a fraction of a second. The core samples this uniform temperature reference and recalculates its offset values:
Y_corrected(i, j) = Gain(i, j) × [ X_raw(i, j) − Offset(i, j) ]
In the field, that paddle introduces several engineering trade-offs:
- ⚙️ Frame Freeze: When that shutter drops, the video feed stalls for 200 ms to 1000 ms. If you're tracking an object at high speed, that dropout can break target lock. Your software stack needs predictive tracking (like a Kalman filter) to carry target states across the pause.
- ⚙️ Actuator Wear: Solenoids are moving mechanical parts. They typically max out between 500,000 and 2,000,000 cycles, and they don't like heavy vibration or freezing conditions.
- ⚙️ Going Shutterless: High-reliability applications skip the mechanical paddle entirely. Shutterless cores run Scene-Based Non-Uniformity Correction (SBNUC) paired with temperature telemetry from thermistors embedded across the lens barrel, housing, and ROIC. Firmware adjusts offsets in real time, delivering a non-stop, freeze-free video stream.
4.2 Two-Point Calibration & Pixel-Level Radiometric Equations
True radiometric cores measure exact scene temperatures rather than just relative contrast. Turning 14-bit or 16-bit raw values into actual physical degrees Celsius requires solving the full infrared radiative transfer model:
DN_measured = R × [ ε × L(T_object) + (1 − ε) × L(T_reflected) + τ_atm × L(T_atmosphere) ] + DN_offset
Here are the key factors in play:
- ⚙️ ε (Target Emissivity): How efficiently the surface emits infrared energy compared to an ideal blackbody (0.0 ≤ ε ≤ 1.0). Bare, polished metals have terrible emissivity (ε ≈ 0.05 to 0.15) and act like infrared mirrors, bouncing ambient heat. Human skin, matte coatings, and plastics run high emissivity (ε ≈ 0.95 to 0.98), making them straightforward to read.
- ⚙️ L(T): The spectral radiance calculated using Planck's Radiation Law across the 8 to 14 µm band.
- ⚙️ T_reflected: The background temperature reflecting off the target and into your lens.
- ⚙️ τ_atm: The atmospheric transmission factor, which drops off over long distances or in high humidity due to airborne water vapor absorption.
- ⚙️ R: The core's optoelectronic responsivity, established at the factory using blackbody calibration wells.
If you're setting up precision rigs that depend on calibrated lens-to-sensor data, check out the configurations used in the Mini2 640x512 Lens Solutions to see how varied focal lengths are matched to sensors.
خطوط أنابيب رؤية الذكاء الاصطناعي الطرفية ومعالجة الصور متعددة الأطياف
Running neural networks over raw thermal imagery requires a deliberate pre-processing chain. Most object detection networks are built for standard 8-bit, 3-channel RGB imagery with plenty of textural detail. Shoving uncalibrated, high-dynamic-range 14-bit data directly into an inference engine leads to collapsed gradients, missed edges, and lower confidence scores.
5.1 Pre-Processing: 14-bit/16-bit Raw Data to 8-bit AGC & CLAHE
An uncooled microbolometer ADC produces 14 bits of dynamic range per pixel, representing 16,384 distinct values. But embedded AI models expect 8-bit values (0 to 255). You cannot simply divide by 64; doing that crushes your target details. A cold sky background at −30 °C will swallow the dynamic range, squeezing everything happening on the ground into a narrow, low-contrast band of dark pixels.
To retain critical details for inference, use an adaptive dynamic range compression pipeline:
1. Plateau-Equalized Histogram (PEH): Standard histogram equalization tends to blow out background noise in scenes with uniform temperatures (like open water or concrete pads). Plateau equalization caps individual histogram bins with a clipping ceiling. Any excess is distributed evenly across the dynamic range, preventing large, flat areas from consuming the available 8-bit spectrum.
2. Contrast Limited Adaptive Histogram Equalization (CLAHE): CLAHE processes frames in local patches (usually 8×8 or 16×16 pixel tiles). Equalizing contrast locally sharpens edges, outlines warm engine blocks, and highlights human silhouettes without washing out global dynamic range.
3. Edge-Preserving Bilateral Filtering: Microbolometers exhibit more high-frequency spatial noise than visible image sensors. Running a fast bilateral or guided filter before dynamic range compression scrubs out random pixel noise while keeping structural thermal edges crisp for your detector.
5.2 Deep Learning Inference: YOLOv8 / RT-DETR with Thermal & RGB Fusion
Autonomous drone gimbals, security turrets, and industrial robots frequently run multispectral setups: pairing an LWIR core with an RGB camera. When deploying real-time networks like YOLOv8 or RT-DETR onto an embedded platform like an NVIDIA Jetson Orin NX using TensorRT, you have three primary architectural choices:
Early Fusion: The thermal feed is warped via homography matrices to align with the visual camera's perspective. The registered thermal channel is concatenated directly with the RGB image, creating a 4-channel input tensor (RGB-T) for a single network backbone. This approach keeps compute overhead low, but requires tight mechanical alignment. Parallax error between lenses across varying depths can throw off detection performance.
Late Fusion: This setup runs two independent models simultaneously: one handling processed 8-bit thermal frames, the other processing visual RGB video. Output bounding boxes, classes, and confidences are merged downstream using multispectral Non-Maximum Suppression (NMS) or Bayesian models. The clear benefit is redundancy: if dust or smoke blinds the visual camera, the thermal branch keeps tracking. The downside: dual backbones roughly double your compute load and memory bandwidth.
Mid-Level Feature Fusion: This is the current cutting edge for multispectral detection. Visual and thermal inputs run through separate initial feature extraction layers. At intermediate stages (such as P3, P4, and P5 feature pyramid levels), cross-attention blocks swap spatial and contextual cues between streams. The thermal stream surfaces heat signatures (revealing camouflaged assets or hidden personnel), while the RGB stream adds fine surface markings and textures. The blended features pass to a common detection head, yielding high classification accuracy even in difficult conditions.
مقارنة منتجات Purpleriver من نوى LWIR من OEM
To help engineers and system architects pick the right core for their application, the table below highlights two production-grade LWIR cores from Purpleriver. These units cover distinct integration needs: ultra-compact, low-power packaging for airborne systems, and high-resolution imaging for long-range monitoring and metrology.
| معلمة المواصفة | Uncooled LWIR USB Mini 640×512 Module | High Resolution Uncooled 1280×1024 Camera |
|---|---|---|
| معمارية الكاشف | مصفوفة مستوية بؤرية بمقياس ميكروبولومتر VOx غير مبرد | ميكروبولومتر VOx عالي الكثافة غير مبرد |
| دقة المصفوفة | 640 × 512 pixels (640 × 480 optional) | 1280 × 1024 pixels (HD LWIR) |
| الأبعاد المادية | Ultra-Miniature 21 mm × 21 mm footprint | Standard Industrial Ruggedized Housing |
| تكوينات العدسة البصرية | 5 مم، 9 مم، 13 مم، 18 مم، 35 مم، 50 مم، 75 مم، 100 مم، 150 مم | Standard 25 mm Precision Athermalized Lens |
| واجهات العتاد | USB (Standard UVC plug-and-play), OEM serial | High-Speed Industrial Digital Interface / Bus |
| القدرة على التكيف البيئي | High shock resilience, optimized for drone gimbals | Industrial environmental protection envelope |
Product Profile: Uncooled LWIR USB Mini 640*512 Thermal Camera Core Module
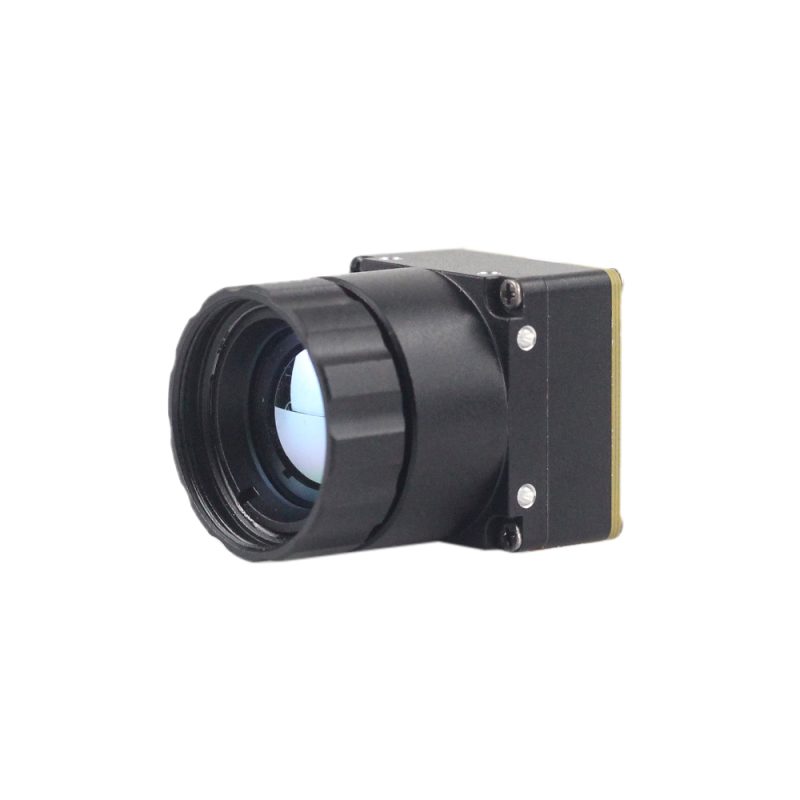
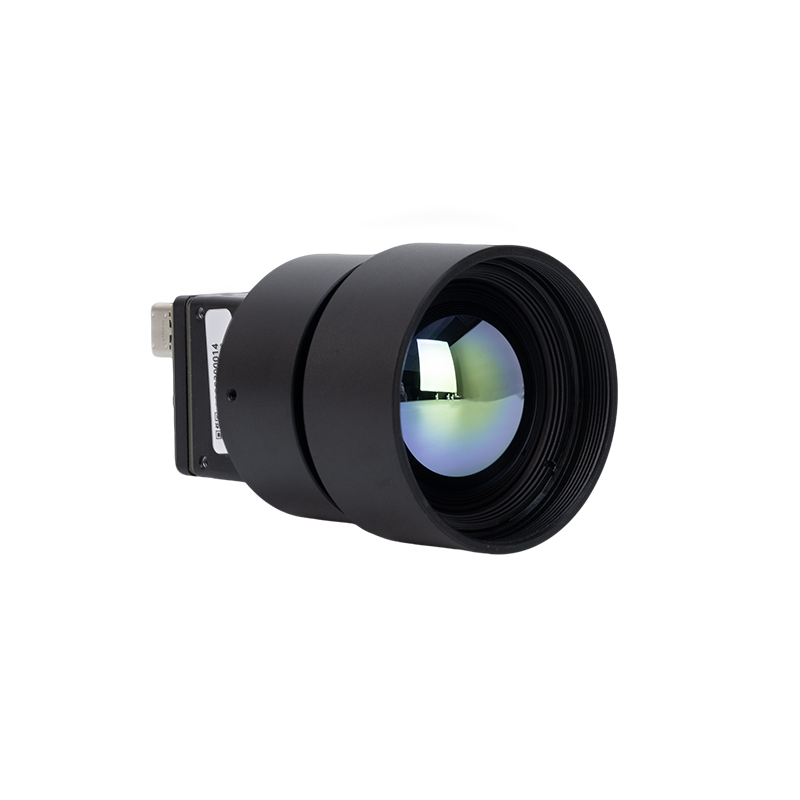
الـ وحدة نواة كاميرا تصوير حراري مصغرة غير مبردة LWIR USB بدقة 640*512 is an ultra-compact thermal imaging core engineered specifically for SWaP-constrained airborne payloads, portable defense optics, and robotics. Featuring an ultra-compact form factor of just 21 mm × 21 mm, this module integrates seamlessly into micro-gimbals similar to DJI platforms without exceeding payload weight budgets.
The core provides sharp, crisp thermal image presentation with low power consumption and high cost efficiency. It supports native 640×512 resolution (with a 640×480 resolution mode optional) and features exceptional optical flexibility, supporting interchangeable fixed-focus lens assemblies spanning 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, and 150 mm. Its USB interface simplifies software integration on embedded Linux, Android, and Windows systems, while delivering stable performance and strong environmental adaptability under harsh vibration and wide ambient temperature fluctuations.

Product Profile: High Resolution Uncooled Infrared 1280*1024 Thermal Imaging LWIR Camera
الـ كاميرا تصوير حراري عالية الدقة غير مبردة بالأشعة تحت الحمراء 1280*1024 LWIR is designed for long-range spatial target identification, automated perimeter security, elevated body temperature screening, and precision industrial process control. Boasting an uncooled 1280×1024 mega-pixel focal plane array, this camera core provides four times the pixel density of standard VGA cores, capturing subtle thermal gradients and fine physical structures at long operational standoff distances.
The module comes equipped with a calibrated 25 mm precision athermalized Germanium lens assembly, minimizing thermal defocus across industrial operating envelopes. Its high-resolution VOx detector matrix delivers clean imagery and high sensitivity, making it an ideal candidate for integration with advanced edge AI architectures, high-bandwidth tracking systems, and deep-learning classification pipelines.
To inspect production line calibration procedures, optical cleanroom metrics, and optomechanical quality controls, check the About Our Engineering Team overview.
الأسئلة الشائعة (أسئلة تقنية متعمقة)
How do I overcome SWaP (Size, Weight, and Power) constraints when integrating thermal sensors into drones or compact edge devices?
Why should we upgrade from low-resolution hobbyist sensors (e.g., 32x24) to industrial 640x512 or 1280x1024 LWIR modules?
What software and protocol support is required for integrating thermal imaging modules into custom vision pipelines?
V4L2_PIX_FMT_Y16) using memory-mapped buffers (V4L2_MEMORY_MMAP) to stream raw, uncompressed 14-bit or 16-bit radiometric data directly into system memory via zero-copy DMA. For camera control, the software stack requires an out-of-band serial control channel over I2C, SPI, or a virtual USB COM port, enabling host software to trigger Flat-Field Correction (FFC), adjust electronic gain modes, and query internal thermistor temperatures. At the application layer, C++ or Python frameworks interface with the stream using OpenCV, GStreamer, or NVIDIA DeepStream/TensorRT. The software pipeline typically bifurcates the incoming stream: one branch applies Plateau Equalization or CLAHE to compress 14-bit frames into 8-bit tensors for neural network inference, while a parallel branch processes 16-bit radiometric values using Planck-based calibration formulas to calculate exact surface temperatures.
عند إحكام إغلاق نواة حرارية غير مبردة داخل علبة مقاومة للطقس IP67/IP68، يكون التصميم الحراري السلبي حاسمًا لإيقاف الانحراف الحراري الأساسي وتدهور الصورة. لا تحتاج الميكروبولومترات إلى مبردات نشطة، لكن ASIC الصورة المدمجة ومشفرات الفيديو الشبكية تستهلك بين 1.0 واط و 2.5 واط أثناء التشغيل. في صندوق محكم ضيق بدون تدفق هواء، تخلق الحرارة الداخلية المحتبسة نقاطًا ساخنة عبر هيكل النواة ومصفوفة المستوى البؤري. تؤدي هذه التدرجات الحرارية الموضعية إلى خلل في قراءات درجة الحرارة الإشعاعية وتزيد من ضوضاء المستشعر، مما يقلل من حساسية NETD الفعالة لديك. لحل هذا، صمم مسارات مباشرة لتبديد الحرارة المعدنية—مثل كتلة باردة من الألومنيوم أو النحاس مقترنة بوسادات فجوة عالية التوصيل—تربط اللوحة الحرارية للوحدة مباشرة بالغلاف المعدني الخارجي. هذا يحول كامل الهيكل الخارجي إلى مشتت حراري كبير. أيضًا، تجنب تركيب أجزاء عالية الطاقة (مثل أجهزة الراديو RF أو محولات الطاقة الساخنة) بجوار النواة البصرية مباشرة للحفاظ على استقرار الظروف الحرارية عبر المستشعر.
- المعيار الصناعي: Precision Mezzanine Interconnects — هيروس إلكتريك
- المعيار الصناعي: High-Density Micro Board-to-Board Solutions — موليكس
- دليل ذو صلة: Uncooled Core Form Factors & Optics — كتالوج منتجات Purpleriver
- دليل ذو صلة: Precision Optics for Miniaturized Sensors — Mini2 640x512 Lens Solutions
- دليل ذو صلة: Manufacturing Standards & Optomechanical Engineering — About Our Engineering Team