وحدات الكاميرا الحرارية التناظرية: نوى حرارية CVBS وذكاء اصطناعي عالية الدقة للتكامل الصناعي
17 أغسطس 2026
وحدات استشعار حراري بأكسيد الفاناديوم: نوى تصوير بالأشعة تحت الحمراء عالية الأداء لتكامل المصنّعين الأصليين
18 أغسطس 2026
يشهد مشهد التصوير الحراري الصناعي تحولًا تقنيًا حاسمًا من البنى التحتية التناظرية القديمة للفيديو الحراري إلى نوى الرقمية لكاميرات الأشعة تحت الحمراء طويلة الموجة (LWIR). لعقود من الزمن، اعتمد مصنعو المعدات الأصلية (OEMs) ومتكاملو أنظمة الرؤية المدمجة على معايير الفيديو التناظرية ذات الوضوح القياسي مثل NTSC وPAL المُعدَّلة عبر كابلات محورية. لكن منصات الملاحة الذاتية الحديثة، ومحطات الفحص البصري الآلي، وحمولات الاستخبارات والمراقبة والاستطلاع (ISR)، وأنظمة الطائرات بدون طيار الذكية (UAV) تتطلب دقة إشعاعية على مستوى البكسل في الوقت الفعلي، وزمن انتقال إرسال أقل من ميلي ثانية، وتوافقًا مباشرًا مع أجهزة الحوسبة الطرفية.
إليك الخلاصة: من خلال الاستغناء عن التحويلات الوسيطة من رقمي إلى تناظري ومن تناظري إلى رقمي، تقوم نوى الرقمية الكاميرات الحرارية الرقمية الأصلية بتوصيل بيانات خام غير مضغوطة بعمق 14 بت أو 16 بت مباشرة من مصفوفة المستوى البؤري (FPA) إلى وحدات المعالجة العصبية المدمجة (NPUs) ووحدات معالجة الرسومات (GPUs). هذا التحول المعماري يثبّت القياس الحراري الحتمي لدرجة الحرارة، ويزيد من فعالية فرق درجة الحرارة المكافئ للضوضاء (NETD)، ويضمن سلامة البيانات الصلبة التي تتطلبها نماذج التعلم العميق المتطورة مثل YOLOv8 والشبكات العصبية الالتفافية المحسّنة بـTensorRT. في هذا الدليل الهندسي، سنحلل النوى الحرارية الرقمية مقابل التناظرية، مع تفصيل فيزياء المستشعر، ومعماريات دوائر القراءة، ومفاضلات الواجهات، وخطوط أنابيب استيعاب الذكاء الاصطناعي الطرفي، وإعدادات أجهزة OEM التجارية.
جدول المحتويات
- 👉 معماريات الكاميرات الحرارية الرقمية مقابل التناظرية: التحول النموذجي الأساسي
- 👉 فيزياء الميكروبولومتر وآليات تحويل ROIC
- 👉 لماذا يتطلب الذكاء الاصطناعي الطرفي والرؤية الحاسوبية تدفقات إشعاعية رقمية خالصة
- 👉 الغوص العميق في الواجهات الرقمية: MIPI CSI-2 وUSB 3.0 وGigE Vision وLVDS
- 👉 نوى الكاميرات الحرارية الرقمية المميزة لمصنعي المعدات الأصلية: المواصفات والمعايير
- 👉 التكامل المدمج خطوة بخطوة: من برامج تشغيل Linux V4L2 إلى الذكاء الاصطناعي الطرفي
- 👉 ملخص الاختيار الاستراتيجي لمصنعي المعدات الأصلية
- 👉 الأسئلة الشائعة التقنية الشاملة لمصنعي المعدات الأصلية
معماريات الكاميرات الحرارية الرقمية مقابل التناظرية: التحول النموذجي الأساسي
التمييز الجوهري بين معماريات الرقمية الحرارية التناظرية والرقمية يعود إلى كيفية تحويل إشارة الأشعة تحت الحمراء الخام ومعالجتها ونقلها عبر الأسلاك. في نوى الكاميرات الحرارية التناظرية القديمة، تمر الإشارة الحرارية عبر مراحل تحويل متعددة تحقن الضوضاء، وتخنق النطاق الديناميكي، وتتخلص من مقاييس معايرة درجة الحرارة الفيزيائية الأساسية لتحليلات الرؤية الذاتية.
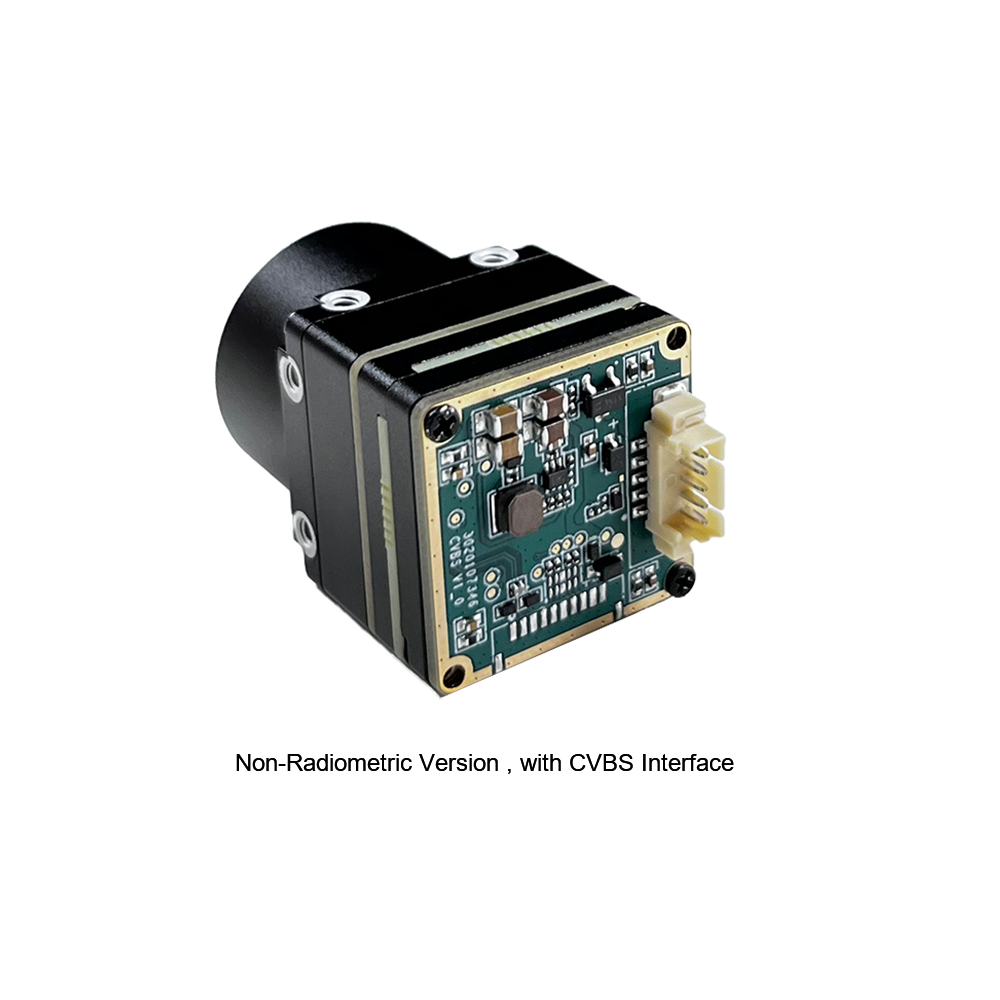
انظر، في النواة الحرارية التناظرية القياسية، يخرج مستشعر الأشعة تحت الحمراء إشارة كهربائية يتم تضخيمها ومعالجتها مسبقًا داخليًا، لكنها تُوجَّه فورًا عبر محول رقمي إلى تناظري (DAC) مدمج. يقوم هذا المحول بتسطيح البيانات الحرارية عالية الدقة إلى إشارة فيديو مركب تناظرية بالنطاق الأساسي (CVBS)، منظمة حول توقيتات البث القديمة NTSC أو PAL. عندما تصل هذه الإشارة إلى مضيف حوسبة مدمج أو محطة قاعدة، يجب أن تمر عبر ملتقط إطارات تناظري مزود بمحول تناظري إلى رقمي (ADC) فقط لتحويلها مرة أخرى إلى بتات للعرض أو معالجة الصور الأساسية.
في الورشة، نرى خط أنابيب التحويل المزدوج هذا يسبب صداعًا كبيرًا عبر التطبيقات الصناعية والدفاعية:
- ⚠️ التكميم المدمر وفقدان النطاق الديناميكي: النطاق الديناميكي الطبيعي لمستشعر الأشعة تحت الحمراء طويلة الموجة غير المبرد يغطي 14 بت (16,384 مستوى منفصلًا) إلى 16 بت (65,536 مستوى منفصلًا). معايير الفيديو المركب التناظري محدودة هيكليًا بعرض مرئي 8 بت (256 مستوى رمادي فقط). لضغط هذه البيانات، يطبق معالج الكاميرا تحكمًا تلقائيًا قويًا في الكسب (AGC) أو ضغط النطاق الديناميكي، مما يزيل بشكل دائم بيانات درجة حرارة كلفن الخطية الأساسية. يحصل المعالج المضيف على تباين بصري نسبي فقط بدلًا من أرقام إشعاعية مطلقة.
- ⚠️ التداخل الكهرومغناطيسي وتوهين الإرسال: أشكال موجات الجهد التناظرية المرسلة عبر الكابلات المحورية أو حلقات الانزلاق في المحاور الروبوتية معرضة بشكل كبير للتداخل الكهرومغناطيسي (EMI) من المحركات الكهربائية والمؤازرات ومصادر الطاقة التبديلية. يؤدي انخفاض الإشارة عالية التردد عبر المسافات الطويلة إلى ضبابية الحواف والظلال وشرائط طنين الحلقة الأرضية بتردد 50/60 هرتز مما يجعل خوارزميات الرؤية الحاسوبية تتعثر بسبب الإيجابيات الكاذبة.
- ⚠️ تشوهات التداخل والتأخير الزمني: تقسم صيغ البث القديمة تدفقات الفيديو بتردد 30 هرتز أو 25 هرتز إلى حقول متداخلة من الخطوط الفردية والزوجية المتناوبة. في التطبيقات سريعة الحركة مثل الطائرات بدون طيار عالية السرعة أو الأذرع الروبوتية الصناعية، تنتج الأهداف السريعة تشوهات تسنين خشنة عند الحواف. علاوة على ذلك، فإن التأخير المشترك لترميز الفيديو والإرسال التناظري وفك تشفير ملتقط الإطارات يقدم عادة 35 إلى 70 مللي ثانية من زمن الانتظار—مما يجعل التدفقات التناظرية غير قابلة للاستخدام تمامًا للتحكم في الطيران بحلقة مغلقة أو تجنب العوائق في الوقت الفعلي.
سلاسل الإشارة الرقمية النقية: القياس الإشعاعي غير المضغوط مباشرة من المستشعر
الأصلية الرقمية تلغي بنى كاميرات التصوير الحراري التعديل الوسيط تمامًا. داخل محرك رقمي أصلي، تحول مصفوفة مستشعر الميكروبولومتر فوتونات الأشعة تحت الحمراء طويلة الموجة إلى تغيرات في المقاومة الكهربائية، والتي يتم رقمنتها فورًا على مستوى المستشعر بواسطة محولات تناظرية رقمية عالية الدقة مدمجة على الشريحة. تتدفق الكلمات الثنائية غير المضغوطة الناتجة ذات 14 بت أو 16 بت مباشرة عبر ناقلات رقمية عالية السرعة—مثل MIPI CSI-2 أو USB 3.0 أو LVDS أو جيجابت إيثرنت—مباشرة إلى ذاكرة المعالج المضيف باستخدام الوصول المباشر للذاكرة (DMA).
عندما تبني حول بنية الرقمية أصلية، تحصل على ثلاث مزايا هندسية كبيرة:
- ✅ الحفاظ على عمق البت والقياس الإشعاعي: يحتفظ كل بكسل داخل مصفوفة المستشعر بقيمته الإشعاعية الخطية الدقيقة ذات 14 بت أو 16 بت. يحصل المعالج المضيف على قياس إشعاعي حقيقي حيث تتوافق قيم البكسل الصحيحة مباشرة مع درجات حرارة المشهد المطلقة.
- ✅ سلامة الإشارة الحتمية: تستخدم بروتوكولات الإشارة التفاضلية الرقمية توصيل البيانات بالحزم مدعومًا بفحوصات التكرار الدوري (CRC). الإطار الرقمي المستلم في ذاكرة الوصول العشوائي للنظام مطابق بتًا بتًا لما غادر المستشعر، محصن تمامًا ضد انخفاض جهد الكابل أو التداخل الكهرومغناطيسي من المحركات.
- ✅ معالجة متعددة التدفقات في وقت واحد: يمكن لمعالجات الإشارة الرقمية الحديثة (DSPs) ومصفوفات البوابات القابلة للبرمجة ميدانيًا (FPGAs) داخل النواة ضخ تدفقين في وقت واحد: تدفق Y16 إشعاعي غير مضغوط 16 بت مخصص لرياضيات الذكاء الاصطناعي الخلفية، وتدفق بصري محسن بـ AGC 8 بت (مثل YUV أو RGB) مخصص لشاشات المشغل البشري.
فيزياء الميكروبولومتر وآليات تحويل ROIC
لفهم سبب تفوق بنية الرقمية الأشعة تحت الحمراء على التناظرية حقًا، عليك النظر إلى آليات التحويل الفيزيائي والقراءة التي تحدث داخل مصفوفة المستوى البؤري. تعمل أنظمة التصوير الحراري غير المبردة عالية الأداء ضمن نافذة النقل الجوي من 8 ميكرومتر إلى 14 ميكرومتر باستخدام شبكة مستشعرات كهروميكانيكية دقيقة (MEMS) تُعرف باسم الميكروبولومتر.
آلية التحويل: من تدفق الفوتونات إلى تغيرات المقاومة
يتكون كل بكسل في مصفوفة المستوى البؤري للميكروبولومتر من غشاء امتصاص للأشعة تحت الحمراء مُصنَّع بتقنية دقيقة معلق فوق ركيزة من السيليكون بواسطة أرجل عزل حراري مُصنَّعة بتقنية دقيقة. وتكون مادة الثرمستور النشطة على الغشاء عادةً من أكسيد الفاناديوم (VOx) أو السيليكون غير المتبلور (a-Si)، ويتم اختيارهما لارتفاع معامل درجة الحرارة للمقاومة (TCR).
عندما يصطدم إشعاع الأشعة تحت الحمراء طويلة الموجة المنبعث من جسم في مجال الرؤية بالغشاء المعلق، تتسبب الطاقة الإشعاعية الممتصة في ارتفاع حراري دقيق في الكتلة الحرارية للغشاء. ويؤدي هذا التغير في درجة الحرارة إلى تغير متناسب في المقاومة الكهربائية لطبقة الثرمستور من VOx أو a-Si. وتُعبَّر العلاقة التي تحكم هذا التغير الفيزيائي على النحو التالي:
ΔR = R0 · β · ΔTd
حيث R0 هي المقاومة الكهربائية الاسمية غير المنحازة للبكسل،, β هو معامل درجة الحرارة للمقاومة (عادةً -2% إلى -3% لكل كلفن لأغشية VOx الرقيقة عالية الأداء)، و ΔTd هو التغير الفعلي في درجة حرارة غشاء الكاشف الناتج عن التدفق الأشعة تحت الحمراء الساقط الممتص.
بنية الرقمنة في الدائرة المتكاملة للقراءة (ROIC)
تقع الدائرة المتكاملة للقراءة (ROIC) مباشرةً أسفل مصفوفة MEMS المعلقة. وخلال كل فترة تكامل للإطار، تطبق ROIC جهد انحياز أو تيار انحياز دقيق على كل بكسل. ويتم تكامل التيار الناتج، الذي يتتبع تغير المقاومة الحرارية للغشاء، عبر مضخم مقاومة سعوي (CTIA) أو مرحلة تكامل بمرآة تيار.
في الرقمية النوى الحرارية الحديثة، تستخدم ROIC بنية متوازية الأعمدة حيث توجد محولات تمثيلية رقمية (ADCs) مخصصة على الشريحة من نوع سجل التقريب المتتابع (SAR) أو سيغما-دلتا (ΣΔ) مباشرة في نهاية كل عمود بكسل. يتيح ذلك تحويل تكامل الشحنة التمثيلي إلى كلمات رقمية ثنائية عالية العمق 14-بت أو 16-بت مباشرة على قالب السيليكون قبل أن تنتقل الإشارة عبر أي مسارات لوحة دوائر.
إن رقمنة الإشارة في أبكر مرحلة ممكنة داخل ROIC تقلل بشكل كبير من اقتران الضوضاء الكهربائية. تتيح هذه الكفاءة البنيوية للنوى الحديثة تحقيق حساسية حرارية استثنائية، تتميز بفارق درجة حرارة مكافئ للضوضاء (NETD) ≤ 30 ميكروكلفن إلى 40 ميكروكلفن عند f/1.0. ونتيجة لذلك، الرقمية يحل المستشعر فروق درجات حرارة أصغر من 0.03°C دون تدهور الإشارة.
لماذا يتطلب الذكاء الاصطناعي الطرفي والرؤية الحاسوبية تدفقات إشعاعية رقمية خالصة
منصات الرؤية المدمجة الحديثة التي تشغل نماذج التعلم العميق—مثل YOLOv8 أو SSD-MobileNet أو شبكات التجزئة الدلالية المخصصة—على معالجات حافة مثل NVIDIA Jetson Orin أو Rockchip RK3588 أو أجهزة توسعة متخصصة من Waveshare تتطلب بيانات إدخال نظيفة وحتمية. إن تغذية المدخلات الحرارية التمثيلية عبر ملتقطات الإطارات يشل أداء نماذج الذكاء الاصطناعي ويلغي التحليلات الإشعاعية الحقيقية.
مشكلة البيانات الملتقطة تناظريًا بالإطارات في التعلم الآلي
عندما يتم رقمنة تيار حراري تمثيلي إلى تنسيق 8-بت باستخدام بطاقة التقاط، يستقبل البرنامج المضيف فقط قيم بكسل تتراوح من 0 إلى 255. ولأن نواة الكاميرا تطبق ضغط النطاق الديناميكي (مثل معادلة المدرج التكراري) للحفاظ على وضوح الصورة للعين البشرية، فإن العلاقة بين قيم البكسل ودرجات الحرارة الفعلية تتغير باستمرار.
على سبيل المثال، إذا دخلت مركبة ساخنة إلى خلفية تيار مراقبة تمثيلي، فإن خوارزمية AGC الداخلية للكاميرا تعيد فورًا موازنة تباين المشهد بأكمله. ونتيجة لذلك، ستنخفض قيم البكسل التي تمثل شخصًا يمشي في المقدمة من قيمة 210 إلى 140، على الرغم من أن درجة حرارة جسم الشخص الفعلية لم تتغير إطلاقًا. هذا التحول في القيم يعيث فسادًا في طبقات استخراج السمات في الشبكات العصبية الالتفافية (CNN)، مما يتسبب في وميض صناديق التحديد، وانقطاع مخرجات التصنيف، وفشل متتبعات الأجسام تمامًا.
مزايا تيارات Y16 الرقمية غير المضغوطة للاستدلال
إن تغذية الرقمية تيار إشعاعي 14-بت أو 16-بت أصلي (تنسيق Y16) مباشرة في محركات الاستدلال الحافية يمنح خطوط أنابيب الرؤية المؤتمتة أفضلية هائلة:
- ✅ استخراج سمات فيزيائية ثابتة: في تيار Y16 الرقمي الإشعاعي الخطي، تطابق كل خطوة عددية منفصلة فاصل درجة حرارة ثابتًا (مثل 0.01 كلفن لكل LSB). يُخرج الهدف البشري عند 37°C نفس القيمة الصحيحة تمامًا بغض النظر عن الأجسام الساخنة أو الباردة التي تدخل الخلفية أو تغادرها. يساعد هذا الاستقرار الفيزيائي نماذج التعلم العميق على التعميم عبر البيئات التشغيلية المتغيرة.
- ✅ دمج المستشعرات متعددة الأطياف: يمكن إدخال التيارات الرقمية الأصلية مباشرة في مخازن ذاكرة GPU وتكديسها جنبًا إلى جنب مع قنوات RGB المرئية لتشكيل موترات رباعية القنوات (أحمر، أخضر، أزرق، حراري-16). تتيح هذه البنية تتبعًا موثوقًا للأهداف في ظروف انعدام الرؤية مثل الضباب الكثيف والغبار والدخان والظلام الدامس.
- ✅ التصفية الرياضية المباشرة: يمكن لمطوري الأنظمة المدمجة تشغيل مرشحات معالجة الصور الرياضية — مثل كاشفات الحواف بالتدرج، والعتبة التكيفية، وإنذارات فرق درجة الحرارة — مباشرة على المصفوفة الإشعاعية المعايرة. للحصول على تحليل تشغيلي متعمق لدمج المستشعرات غير المبردة عالية الدقة في المنصات المدمجة، راجع دليلنا التقني حول أنوية تصوير حراري بدقة 1280×1024 متوافقة مع Raspberry Pi وتعمل عبر USB.
الغوص العميق في الواجهات الرقمية: MIPI CSI-2 وUSB 3.0 وGigE Vision وLVDS
عند تصميم منتج تصوير حراري مدمج، يجب على مهندسي الأنظمة اختيار واجهة الاتصال الفيزيائية التي تناسب قيود الحجم والوزن والطاقة والتكلفة (SWaP-C) وإعدادات المعالجة ومتطلبات مسافات التوصيل.
MIPI CSI-2 (واجهة الكاميرا التسلسلية)
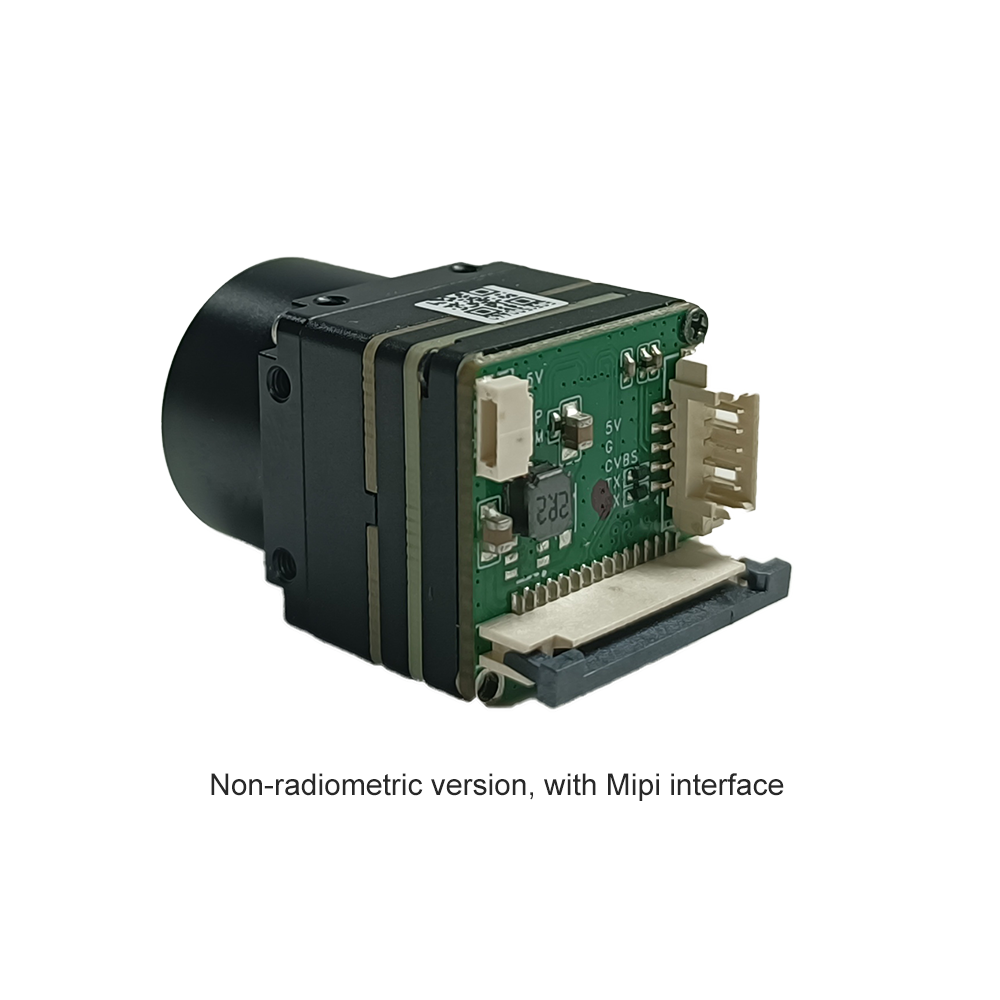
يُعد MIPI CSI-2 المعيار الذهبي للأنظمة المدمجة فائقة الصغر وعالية الأداء حيث تكون زمن الانتقال المنخفض للغاية وخفة الوزن وأدنى استهلاك للطاقة متطلبات أساسية.
- ⚙️ الطبقة الفيزيائية: يعمل بإشارات D-PHY تفاضلية عالية السرعة عبر مسار واحد أو مسارين أو أربعة مسارات، مما يوفر معدل نقل يتجاوز 1.5 جيجابت في الثانية لكل مسار.
- ⚙️ ملف زمن الوصول: يوفر زمن انتقال إرسال أقل من ميلي ثانية واحدة عن طريق كتابة بيانات الصورة الواردة مباشرة في ذاكرة النظام المضيف باستخدام الوصول المباشر للذاكرة (DMA)، متجاوزًا تمامًا الحمل على وحدة المعالجة المركزية.
- ⚙️ التطبيقات المستهدفة: مصمم لمنصات تثبيت الطائرات المسيّرة الدقيقة، وكرات الكاميرات الجوية المستقرة، والمناظير الحرارية المحمولة، والروبوتات المدمجة التي تعمل بمعالجات NVIDIA Jetson أو NXP i.MX8 أو Rockchip SoC.
USB 3.0 / USB-C (فئة الفيديو UVC + قياس عن بعد CDC)
يوفر معيار USB 3.0 مرونة توصيل وتشغيل لا مثيل لها لبيئات الحوسبة المعيارية والنماذج التجارية السريعة.
- ⚙️ بنية البروتوكول: يستخدم فئة فيديو USB القياسية (UVC) لنقل إطارات الفيديو الخام غير المضغوطة 16-بت (Y16) إلى جانب منفذ تسلسلي افتراضي مستقل من فئة أجهزة اتصالات USB (CDC) للأوامر التسلسلية ثنائية الاتجاه وتحديثات معلمات المعايرة واستعلامات قياس درجة الحرارة عن بُعد.
- ⚙️ التطبيقات المستهدفة: أدوات التشخيص الطبي، ومناضد الاختبار المخبرية، ومحطات الرؤية الآلية في المصانع، والتكامل السريع مع الحواسيب الصناعية أحادية اللوحة المعتمدة على معمارية x86 وARM.
GigE Vision / البث عبر IP
توفر معايير GigE Vision والبث عبر IP المستند إلى Ethernet مسافات إرسال طويلة في أتمتة المصانع الصناعية الموزعة.
- ⚙️ بنية البروتوكول: يستخدم حزم شبكة UDP/IP القياسية ومعيار بروتوكول GenICam، مما يتيح نقل بيانات إشعاعية عالية النطاق 16-بت عبر كابلات CAT6 الهيكلية لمسافات تصل إلى 100 متر دون معززات إشارة.
- ⚙️ التطبيقات المستهدفة: المراقبة المستمرة لأبراج الحرق، ومراقبة ساحات المحطات الكهربائية الفرعية، ومراقبة الجودة في أتمتة الصناعة، وأمن المحيطات واسعة النطاق.
CMOS المتوازي / LVDS
توفر الإشارات التفاضلية منخفضة الجهد (LVDS) ونواقل CMOS الرقمية المتوازية اتصالًا مباشرًا بين الشرائح للتطبيقات المخصصة للأجهزة.
- ⚙️ بنية البروتوكول: يبث كلمات البكسل الرقمية الخام بشكل متزامن مع إشارات ساعة البكسل وصلاحية الخط وصلاحية الإطار المخصصة مباشرة إلى مصفوفات البوابات القابلة للبرمجة ميدانيًا (FPGAs) أو معالجات الإشارات الرقمية.
- ⚙️ التطبيقات المستهدفة: أنظمة اكتساب الأهداف ذات الدرجة الدفاعية، ومناظير التتبع الكهروبصرية المتخصصة، وخطوط معالجة الأجهزة المخصصة التي تتطلب مزامنة توقيت حتمية خالية من الاهتزاز.
عند نشر الأنظمة عالميًا، تأكد من توافق حزمة البرامج لديك مع متطلبات واجهة برمجة التطبيقات المحلية. يمكن للمكاملين الاطلاع على دليل دمج أنوية التصوير الحراري باللغة البولندية أو مراجعة قاعدة المعرفة الهندسية التقنية باللغة الروسية لعمليات نشر البرامج والتعريفات متعددة المناطق.
نوى الكاميرات الحرارية الرقمية المميزة لمصنعي المعدات الأصلية: المواصفات والمعايير
لإظهار الأداء الواقعي المتاح لمكاملِي الأنظمة، فإن الوحدات التالية عالية الجودة الرقمية وحدات كاميرا LWIR تبرز قدرات أجهزة التصوير الحراري الحديثة غير المبردة.
عرض المنتج 1: كاميرا LWIR للتصوير الحراري عالية الدقة غير المبردة بدقة 1280*1024
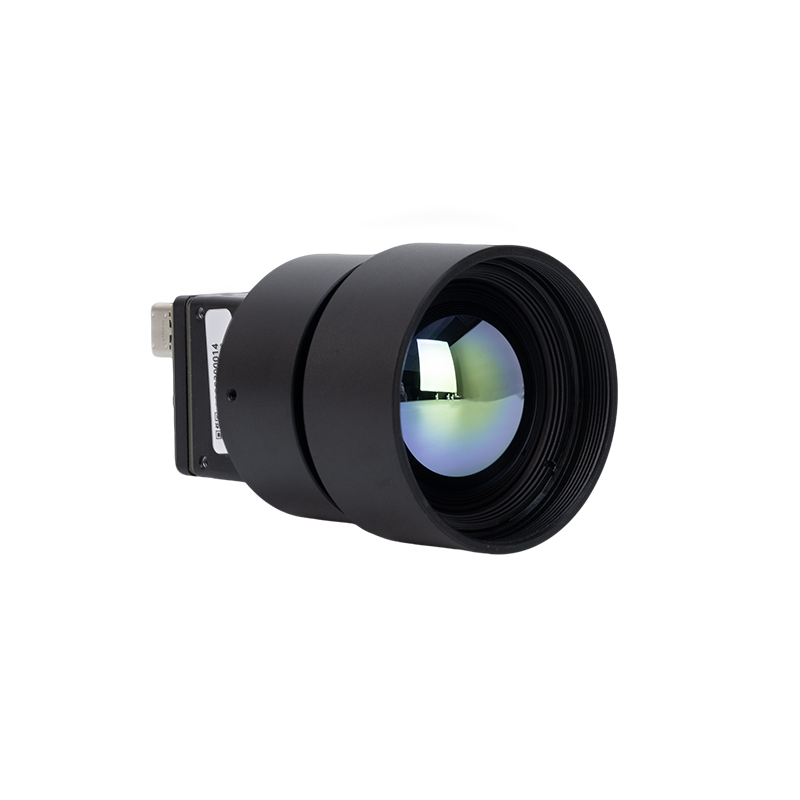
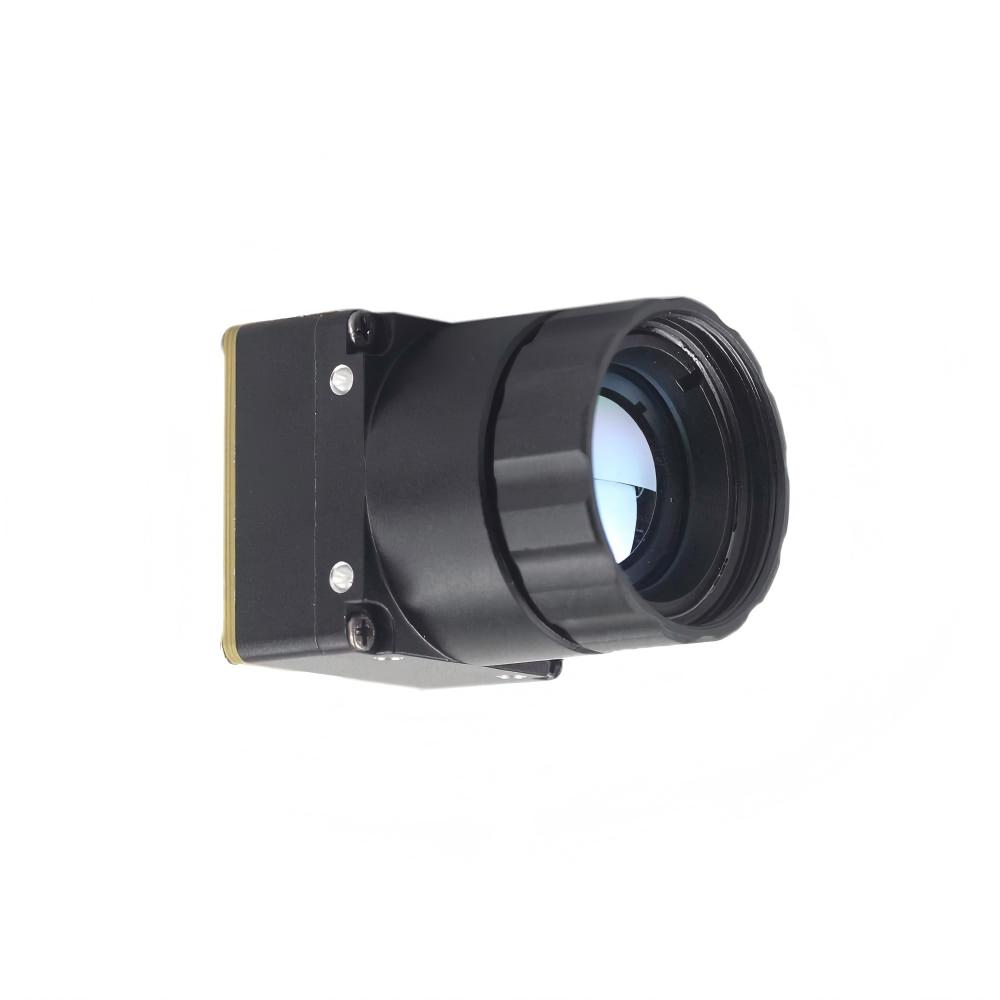
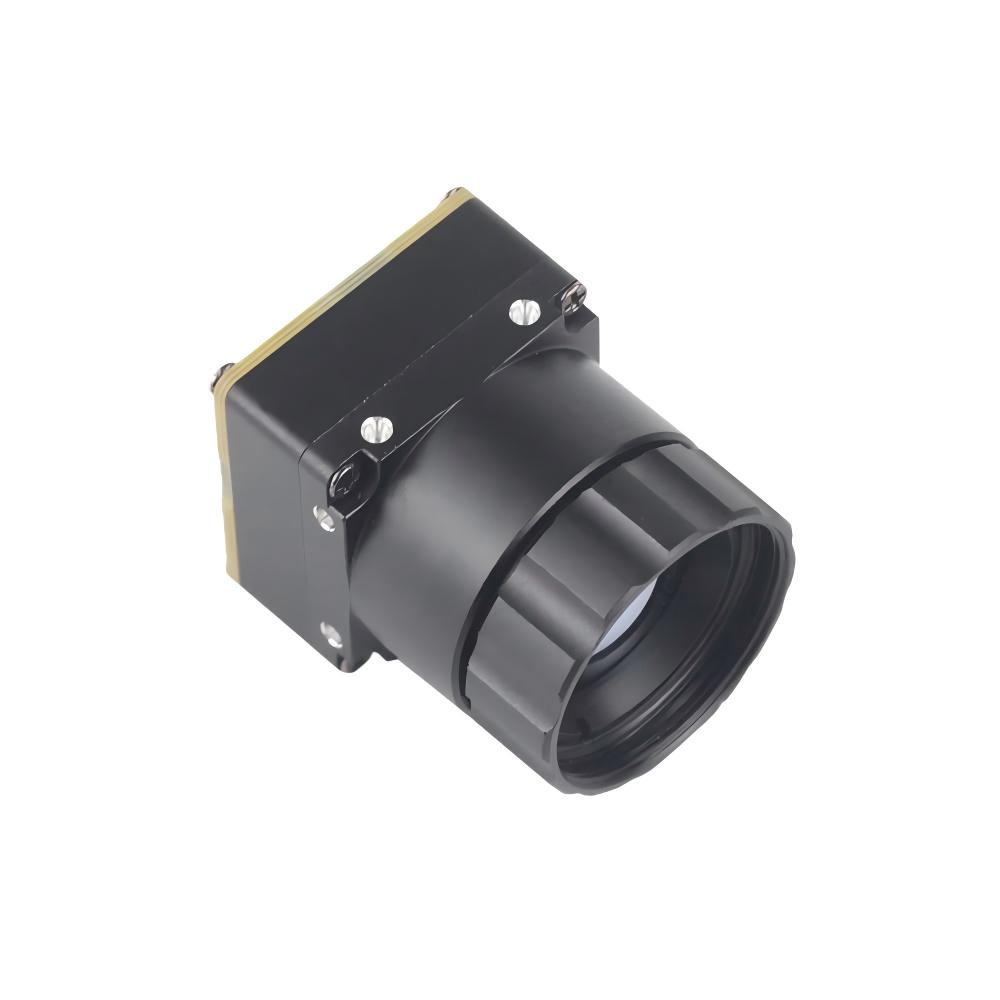
الـ كاميرا تصوير حراري عالية الدقة غير مبردة بالأشعة تحت الحمراء 1280*1024 LWIR هي نواة صناعية من الطراز الأول مصممة للتطبيقات التي تتطلب تفاصيل حرارية استثنائية وتغطية واسعة النطاق. تتميز بمصفوفة مستوية بؤرية فائقة الكثافة تبلغ 1.31 ميجابكسل مع خطوة بكسل دقيقة تبلغ 12 ميكرومتر، وتلتقط هذه الوحدة بصمات حرارية عالية الوضوح عبر النطاق الطيفي من 8 ميكرومتر إلى 14 ميكرومتر. مزودة بمجموعة عدسات بصرية فاخرة مقاس 25 مم، توفر هذه النواة كشفًا بعيد المدى وقياسًا إشعاعيًا عالي المدى الديناميكي وإخراجًا رقميًا أصليًا، مما يجعلها مثالية للدمج في أنظمة أمن الحدود المتقدمة والمراقبة الدفاعية وأنظمة الفحص الآلي عالية الإنتاجية.
| معلمة المواصفة | التفاصيل الهندسية / القيمة المقاسة |
|---|---|
| دقة مصفوفة المستشعر | 1280 × 1024 بكسل (دقة SXGA) |
| تباعد البكسل ونوع الكاشف | ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد 12 ميكرومتر |
| النطاق الطيفي | من 8 ميكرومتر إلى 14 ميكرومتر (نافذة LWIR) |
| التكوين البصري | عدسة جرمانيوم عالية النفاذية مقاس 25 مم |
| أوضاع إخراج البيانات | تدفق إشعاعي رقمي خام أصلي 14-بت / 16-بت |
| مهام النشر المستهدفة | استطلاع الحدود، الفرز البصري بالذكاء الاصطناعي، المراقبة الصناعية بعيدة المدى |
عرض المنتج 2: وحدة تصوير حراري مصغرة غير مبردة LWIR بدقة 256*192 مشابهة لـ DJI لكشف الألغام
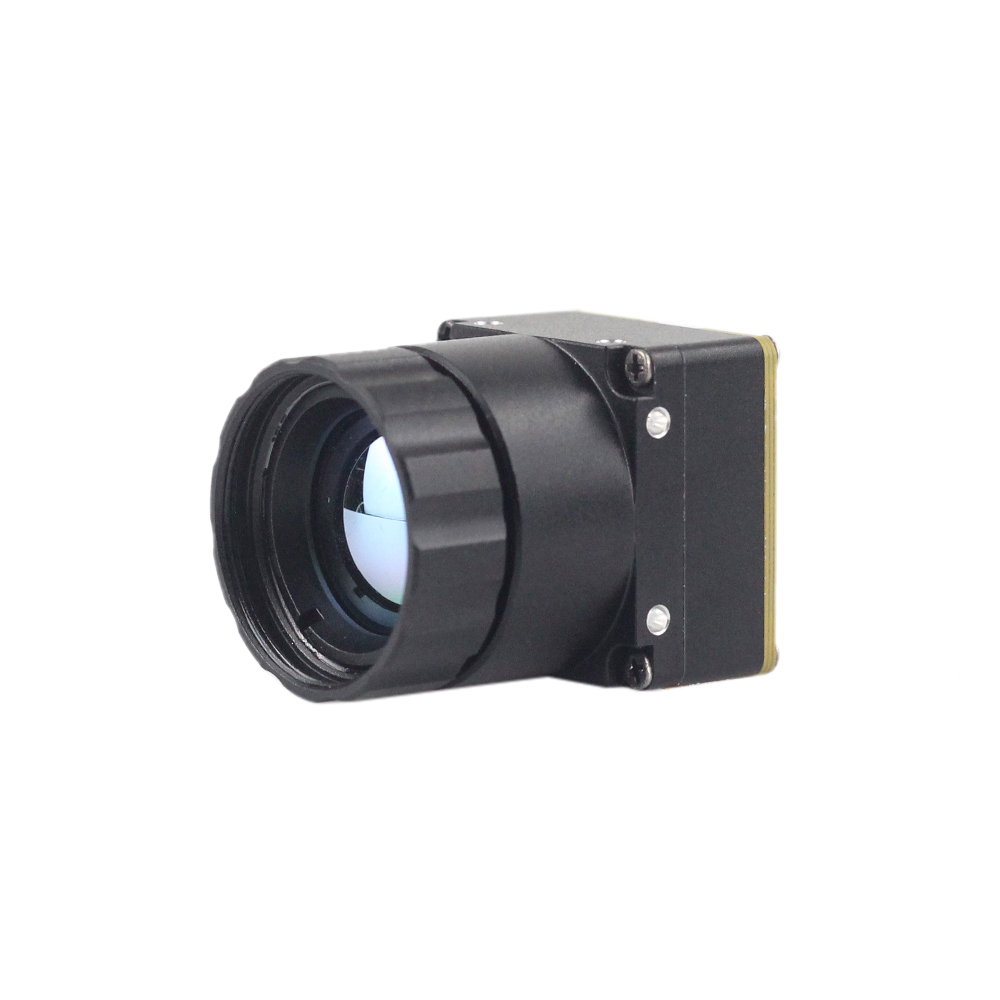
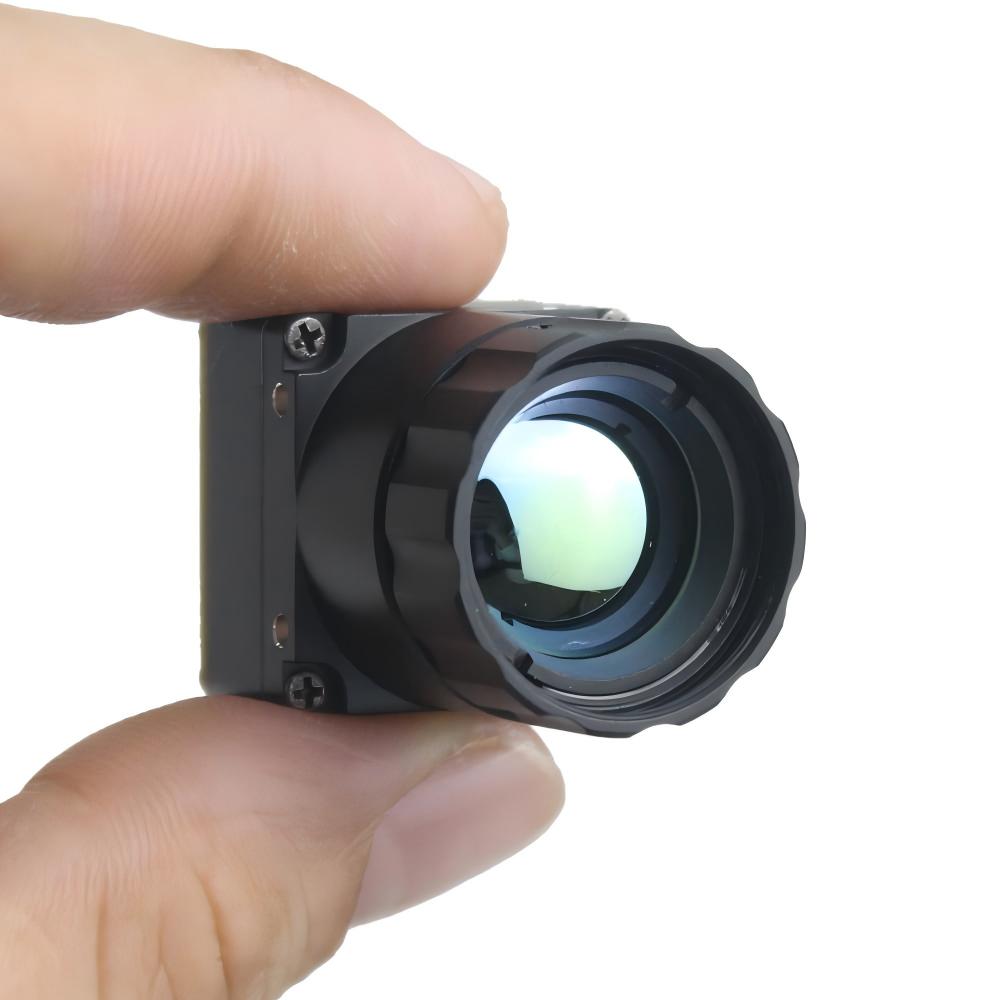
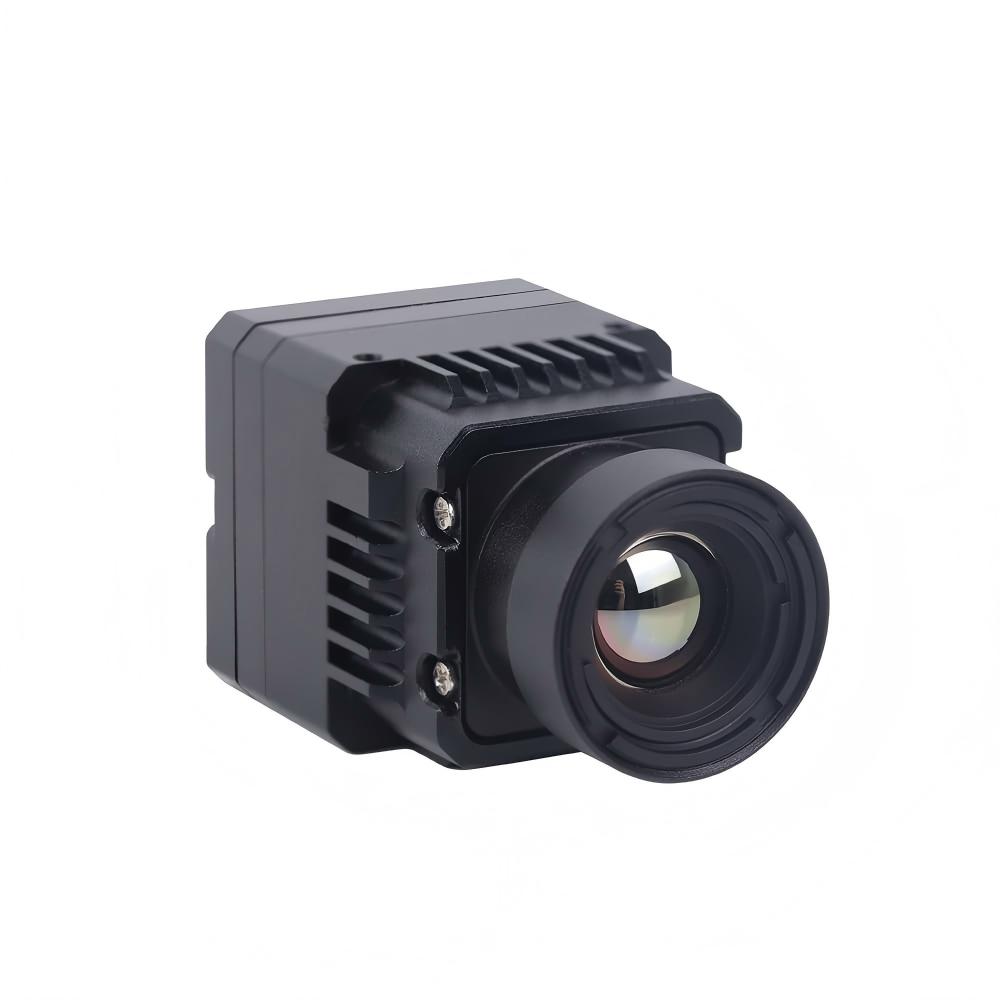
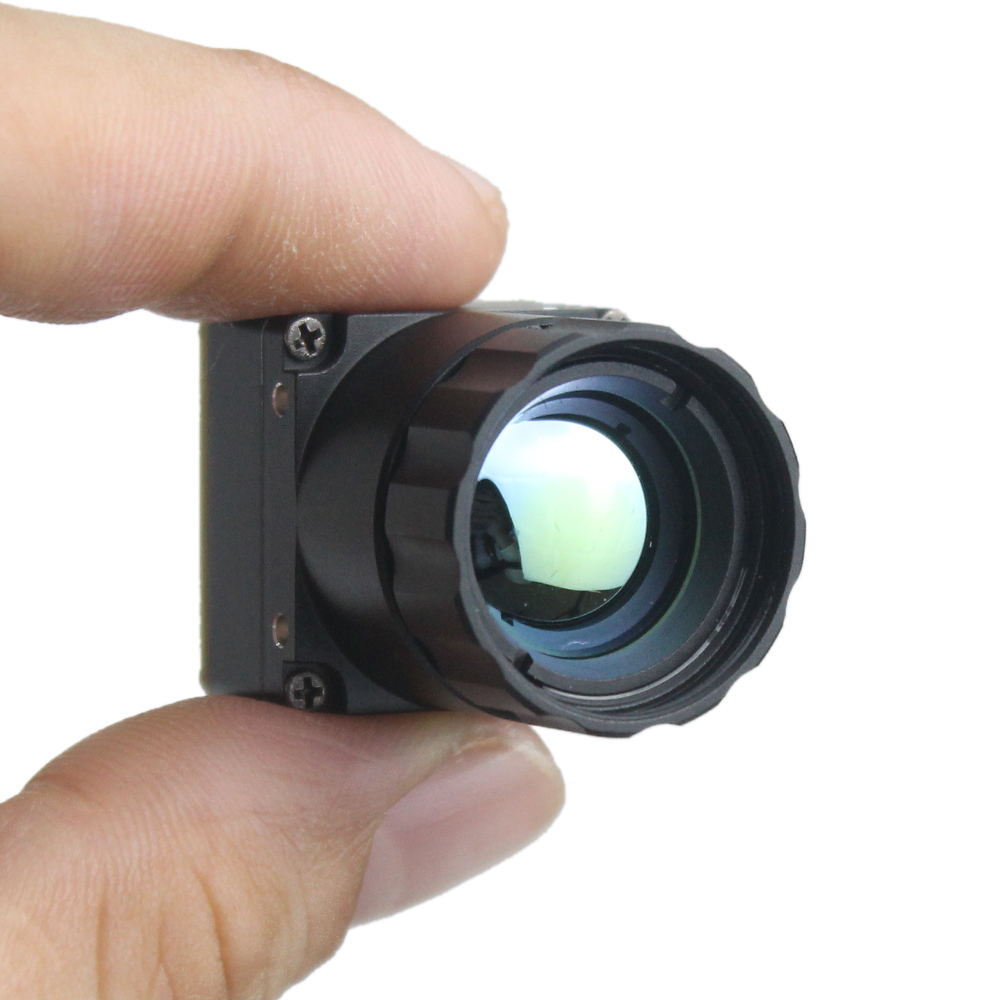
الـ وحدة كاميرا تصوير حراري بالأشعة تحت الحمراء ذات الموجة الطويلة غير المبردة Mini 256*192 مشابهة لـ DJI للكشف عن الألغام مصممة خصيصًا لعمليات الدمج المقيّدة بالحجم والوزن والطاقة (SWaP)، مثل الطائرات المسيّرة الدقيقة، والزاحفات الروبوتية، وحمولات الأمن المدمجة. وباعتمادها كواشف أشعة تحت الحمراء عالية الأداء، توفر تصويرًا حراريًا فائق الوضوح مع قياس دقيق لدرجة الحرارة. تلتقط الإشعاع تحت الأحمر المحيط وتخرج صورة حرارية موحدة عالية التباين مع قياس إشعاعي كامل، مما يوفر الفروق الحرارية الدقيقة اللازمة لكشف الألغام الأرضية المدفونة، وإجراء تشخيصات المباني الإنشائية، وتنفيذ عمليات تفتيش جوية على ارتفاعات منخفضة.
| معلمة المواصفة | التفاصيل الهندسية / القيمة المقاسة |
|---|---|
| تنسيق مصفوفة المستشعر | 256 × 192 بكسل (مصفوفة عالية الحساسية) |
| تقنية الكاشف | ميكروبولومتر VOx غير مبرد عالي الأداء LWIR |
| المعايرة الإشعاعية | قياس دقيق لدرجة الحرارة مع قياس إشعاعي كامل للسطح |
| ملف تحسين SWaP | بنية مصغرة فائقة الخفة (جاهزة لحمولات فئة DJI) |
| تنسيق الإخراج | تدفق حراري رقمي موحد مع بيانات وصفية إشعاعية |
| نطاق المهمة الأساسي | كشف الألغام الأرضية تحت السطح، حمولات الطائرات المسيّرة الدقيقة، البحث والإنقاذ |
التكامل المدمج خطوة بخطوة: من برامج تشغيل Linux V4L2 إلى الذكاء الاصطناعي الطرفي
توصيل وحدة الرقمية كاميرا حرارية بنظام Linux مدمج يعني تهيئة مشغّل الالتقاط في النواة، والتحقق من عقدة جهاز الفيديو الخام 16-بت، وإعداد خط أنابيب فعال بدون نسخ لتغذية الإطارات الإشعاعية مباشرة إلى نماذج الذكاء الاصطناعي الطرفية.
الخطوة 1: ربط مشغّل النواة وتعداد V4L2
عند التوصيل عبر USB 3.0 أو MIPI CSI-2، يرتبط النواة الحرارية الرقمية بإطار مشغّل Linux Video4Linux2 (V4L2). تنشئ الكاميرا عقدة جهاز فيديو (مثل /dev/video0) تدعم الالتقاط بتدرج رمادي 16-بت غير مضغوط (V4L2_PIX_FMT_Y16).
يمكنك التحقق من دعم التنسيق مباشرة من طرفية Linux باستخدام v4l2-ctl:
# استعلام عن إمكانيات الكاميرا وتنسيقات البكسل المدعومةالخطوة 2: استخراج إشعاعي بدون نسخ باستخدام Python / OpenCV
بمجرد تشغيل عقدة الجهاز، يمكن لمهندسي البرمجيات بناء حلقة استيعاب بلغة Python أو C++. يوضح المقتطف أدناه كيفية التقاط البيانات الإشعاعية الخام 16-بت، وتعيين قيم البكسل الخام إلى درجات حرارة مئوية معايرة، وتجهيز الإطار لاستدلال الذكاء الاصطناعي:
import cv2
import numpy as np

def initialize_thermal_stream(device_index=0):
    # Open capture node using direct V4L2 backend
    cap = cv2.VideoCapture(device_index, cv2.CAP_V4L2)

    # Configure capture parameters for native 16-bit raw transfer
    cap.set(cv2.CAP_PROP_FOURCC, cv2.VideoWriter_fourcc(*'Y', '1', '6', ' '))
    cap.set(cv2.CAP_PROP_CONVERT_RGB, 0) # Bypass 8-bit auto-conversion

    if not cap.isOpened():
        raise RuntimeError("Failed to establish link with digital thermal camera core.")
    return cap

def process_radiometric_frame(cap):
    ret, raw_y16_frame = cap.read()
    if not ret:
        return None, None

    # Step A: Compute true Celsius temperature matrix
    # Transfer function: (Raw_Value / 100.0) - 273.15 -> Absolute Celsius
    celsius_matrix = (raw_y16_frame.astype(np.float32) / 100.0) - 273.15

    # Step B: Identify hotspot coordinates for AI bounding-box tracking
    min_temp, max_temp, min_loc, max_loc = cv2.minMaxLoc(celsius_matrix)

    # Step C: Generate an 8-bit visual stream for operator display using normalization
    norm_display = cv2.normalize(raw_y16_frame, None, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U)
    colorized_frame = cv2.applyColorMap(norm_display, cv2.COLORMAP_INFERNO)

    return celsius_matrix, colorized_frame, max_temp, max_loc

# Example execution loop
if __name__ == "__main__":
    thermal_cap = initialize_thermal_stream(0)
    print("Capturing digital thermal data stream...")

    try:
        while True:
            temp_data, display_img, peak_temp, peak_pos = process_radiometric_frame(thermal_cap)
            if temp_data is None:
                break

            # Embed real-time telemetry text onto visual stream
            telemetry_str = f"Max: {peak_temp:.2f} C at {peak_pos}"
            cv2.putText(display_img, telemetry_str, (15, 30),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 255, 255), 2)

            cv2.imshow("Digital LWIR Core - Engineering Feed", display_img)
            if cv2.waitKey(1) & 0xFF == ord('q'):
                break
    finally:
        thermal_cap.release()
        cv2.destroyAllWindows()
ملخص الاختيار الاستراتيجي لمصنعي المعدات الأصلية
اختيار واجهة الرقمية نواة الكاميرا الحرارية المناسبة يعتمد على مطابقة قدرات المعالجة المضيفة مع القيود الفيزيائية لمنصتك المستهدفة. إليك كيفية مقارنة الواجهات الرئيسية:
| أولوية تصميم النظام | الواجهة الموصى بها | الميزة المعمارية الرئيسية |
|---|---|---|
| محاور الطائرات المسيّرة وحمولات الطائرات المسيّرة الدقيقة | MIPI CSI-2 | زمن انتقال أقل من 5 مللي ثانية من الزجاج إلى الذاكرة، وزن أدنى، صفر حمل على وحدة المعالجة المركزية عبر DMA. |
| النماذج الأولية السريعة باستخدام SBC والتشخيصات الطبية | USB 3.0 Type-C | توافق قياسي عبر المنصات مع UVC، تبسيط الطاقة والبيانات بكابل واحد. |
| الأتمتة الصناعية الموزعة والأمن | GigE Vision / IP | مدى إرسال يصل إلى 100 متر عبر كابلات CAT6 القياسية؛ توحيد GenICam. |
| منصات دفاعية مخصصة عالية الموثوقية | متوازي / CMOS / LVDS | اقتران مباشر متزامن للساعة في FPGAs مخصصة للشركات المصنعة الأصلية مع توقيت حتمي. |
الأسئلة الشائعة التقنية الشاملة لمصنعي المعدات الأصلية
ماذا يعني 'رقمي' في التصوير الحراري بالأشعة تحت الحمراء الحديث مقارنة بالأنظمة التناظرية القديمة؟
لماذا تعد وحدات الكاميرا الحرارية الرقمية ضرورية للطائرات التجارية بدون طيار وتطبيقات الذكاء الاصطناعي؟
كيف يختلف تصحيح عدم الانتظام (NUC) بين النوى الحرارية الرقمية والتناظرية؟
هل يمكن لنواة حرارية رقمية بث بيانات درجة الحرارة الخام ولوحات الألوان المرئية بشكل متزامن؟
ما العوامل التي تحدد الحد الأقصى لمعدل الإطارات وزمن الانتقال في الوحدات الحرارية الرقمية؟
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: ويكيبيديا نظرة عامة على الميكروبولومتر والفيزياء
- شريك تسريع الأجهزة: Waveshare منصات الرؤية المدمجة والواجهات
- تحقق من أن مدخلات انبعاثية سطح الهدف يتم تحديثها ديناميكيًا في البرنامج بناءً على مواد الهدف في العالم الحقيقي. معمارية النواة الحرارية غير المبردة عالية الدقة 1280x1024 بواجهة USB
- الوثائق الإقليمية (PL): دليل نشر الوحدة الحرارية المدمجة البولندية
- الوثائق الإقليمية (RU): قاعدة المعرفة الروسية للأشعة تحت الحمراء الصناعية