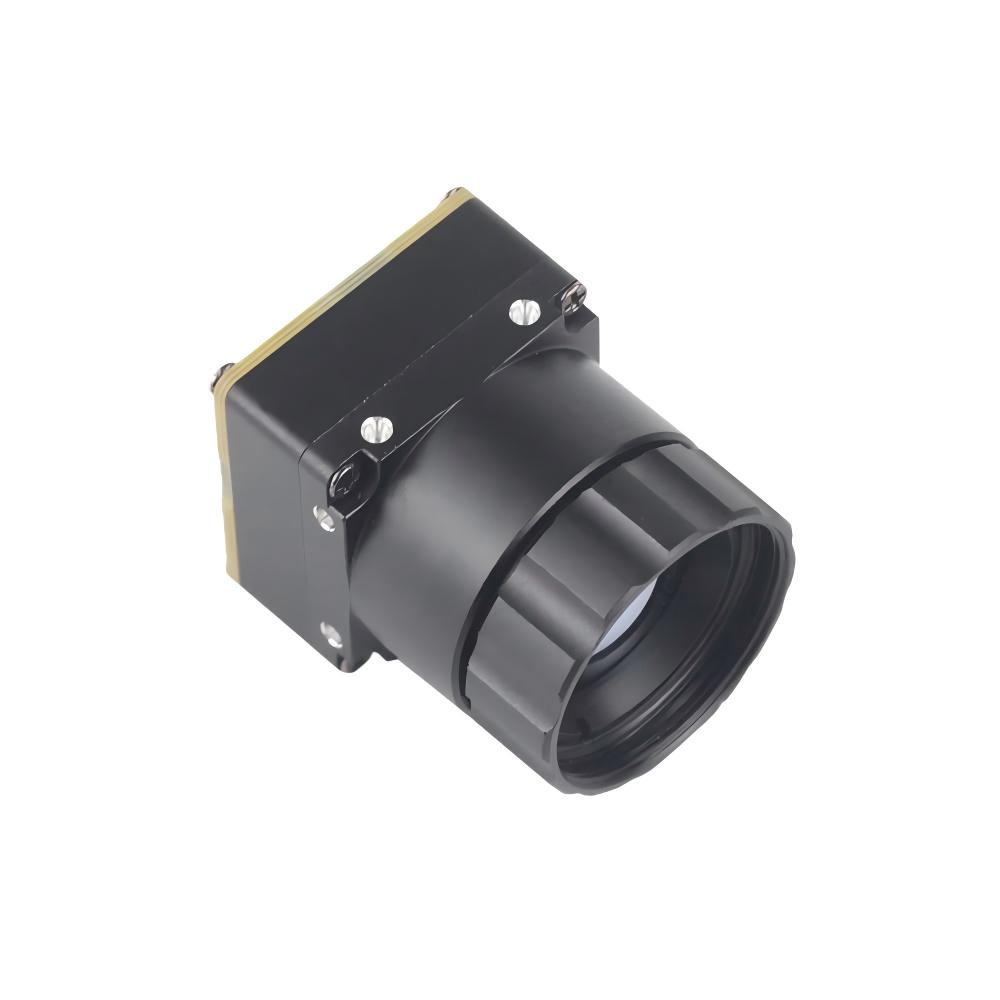
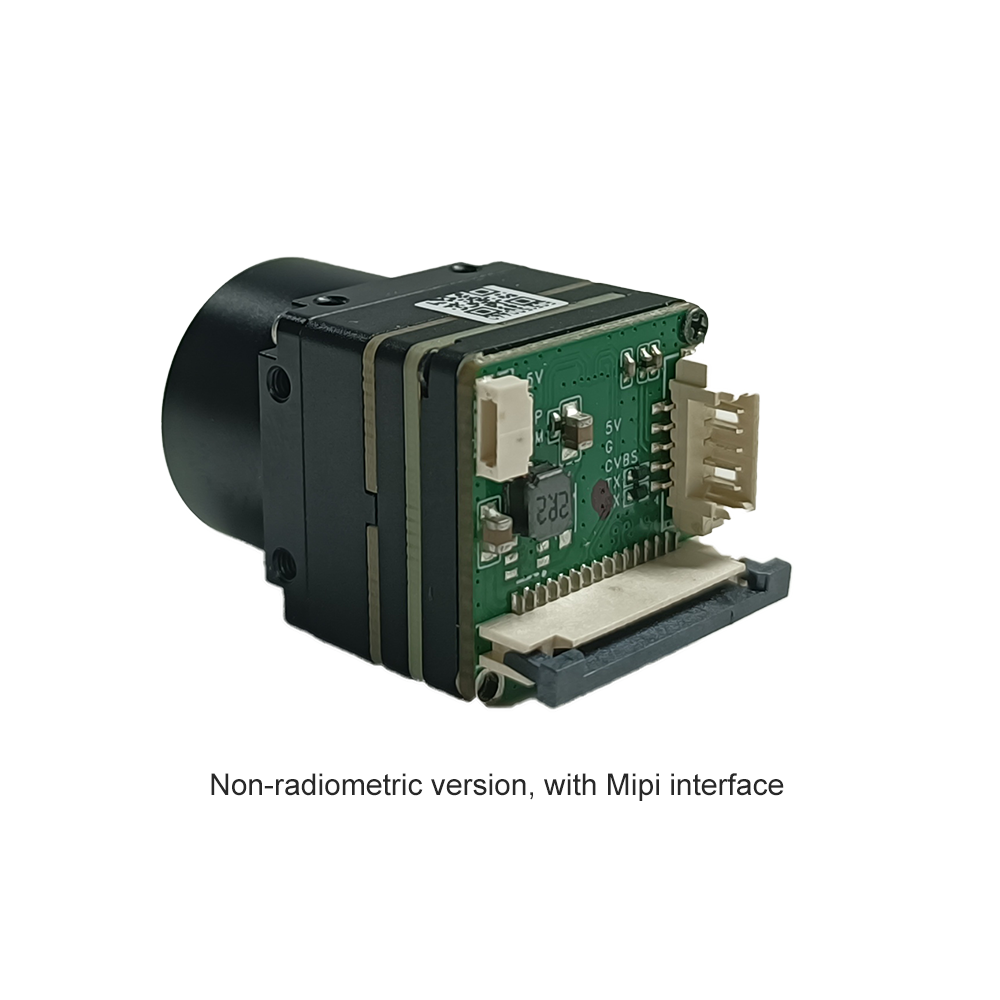
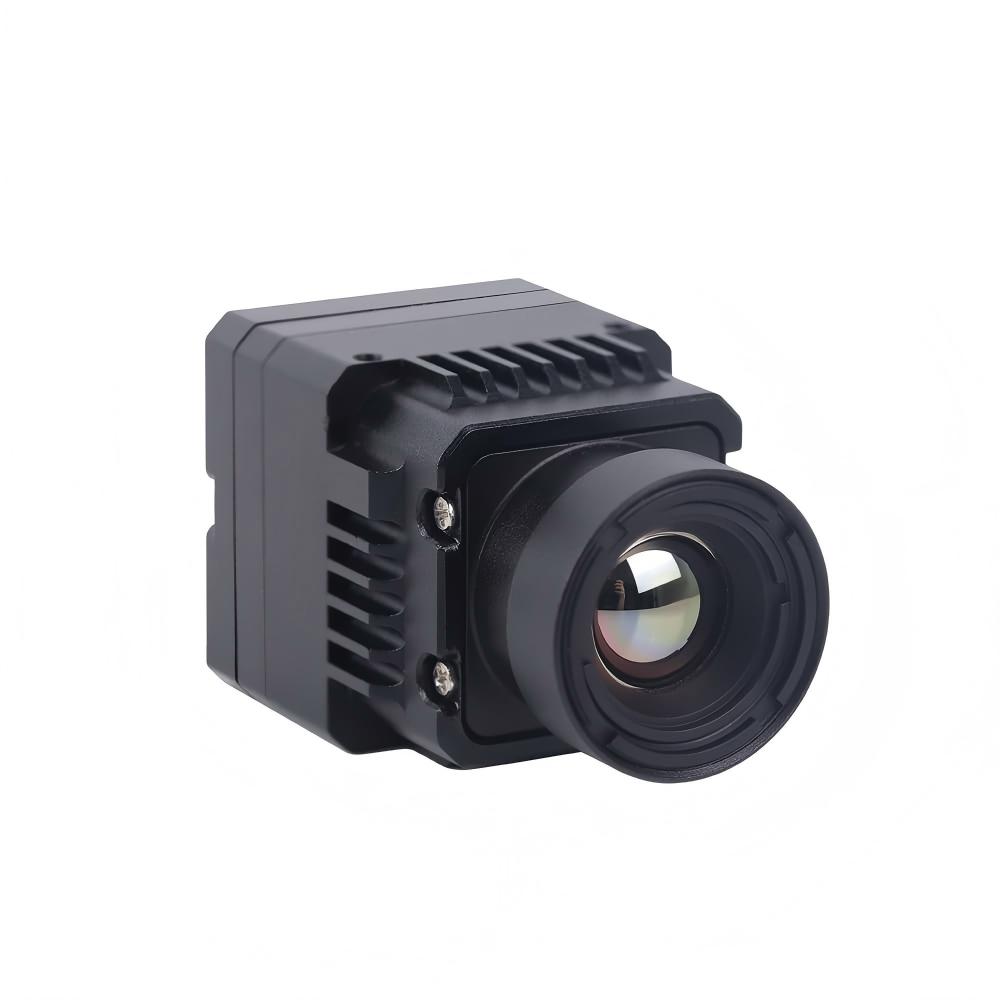
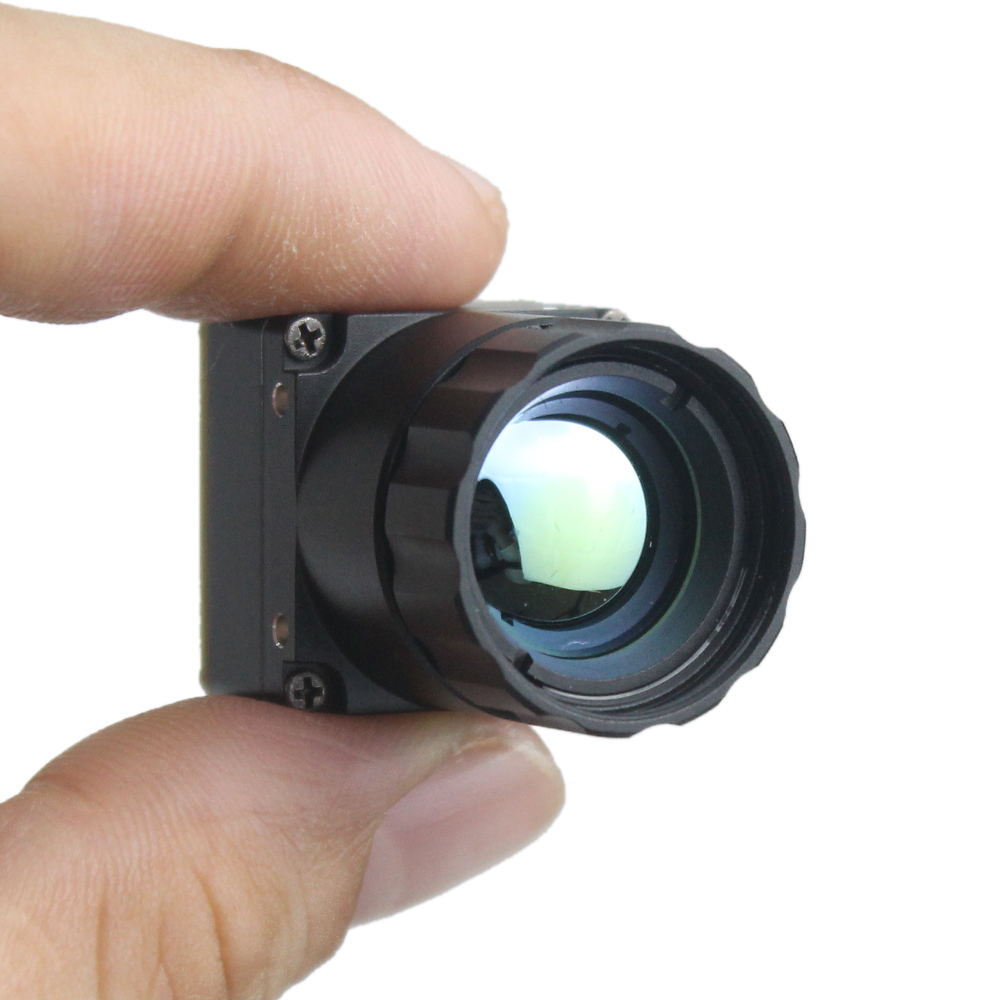
Analogowe moduły kamer termowizyjnych: Wysokoprecyzyjne rdzenie termiczne CVBS i AI do integracji przemysłowej
17 sierpnia 2026
Moduły czujników termicznych z tlenku wanadu: wysokowydajne rdzenie obrazowania IR do integracji OEM
18 sierpnia 2026
Krajobraz przemysłowego obrazowania termowizyjnego przechodzi decydującą transformację technologiczną od starszych analogowych infrastruktur wideo termowizyjnego do natywnych cyfrowych architektur kamer długofalowej podczerwieni (LWIR). Przez dziesięciolecia producenci oryginalnego sprzętu (OEM) i integratorzy systemów wizyjnych wbudowanych polegali na analogowych standardach wideo o standardowej rozdzielczości, takich jak NTSC i PAL, modulowanych w przewodach koncentrycznych. Jednak nowoczesne platformy autonomicznej nawigacji, zautomatyzowane stanowiska inspekcji optycznej, ładunki wywiadowcze, obserwacyjne i rozpoznawcze (ISR) oraz inteligentne systemy bezzałogowych statków powietrznych (UAV) wymagają wierności radiometrycznej na poziomie pikseli w czasie rzeczywistym, opóźnień transmisji poniżej milisekundy oraz bezpośredniej kompatybilności ze sprzętem do przetwarzania brzegowego.
Oto sedno: eliminując pośrednie konwersje cyfrowo-analogowe i analogowo-cyfrowe, natywne cyfrowych rdzenie kamer termowizyjnych dostarczają nieskompresowane 14-bitowe lub 16-bitowe surowe dane prosto z matrycy ogniskowej (FPA) do wbudowanych jednostek przetwarzania neuronowego (NPU) i jednostek przetwarzania graficznego (GPU). Ta zmiana architektoniczna zapewnia deterministyczną telemetrię temperatury, maksymalizuje efektywną różnicę temperatur równoważną szumowi (NETD) i gwarantuje niezawodną integralność danych wymaganą przez najnowocześniejsze modele głębokiego uczenia, takie jak YOLOv8 i splotowe sieci neuronowe zoptymalizowane pod TensorRT. W tym przewodniku inżynieryjnym omówimy cyfrowe i analogowe rdzenie termowizyjne, szczegółowo opisując fizykę czujników, architektury układów odczytu, kompromisy interfejsów, potoki pozyskiwania danych dla brzegowej AI oraz komercyjne konfiguracje sprzętowe OEM.
Spis treści
- 👉 Architektury cyfrowych i analogowych kamer termowizyjnych: fundamentalna zmiana paradygmatu
- 👉 Fizyka mikrobolometrów i mechanika konwersji ROIC
- 👉 Dlaczego brzegowa AI i wizja komputerowa wymagają czysto cyfrowych strumieni radiometrycznych
- 👉 Szczegółowa analiza interfejsów cyfrowych: MIPI CSI-2, USB 3.0, GigE Vision i LVDS
- 👉 Polecane cyfrowe rdzenie kamer termowizyjnych OEM: specyfikacje i testy porównawcze
- 👉 Integracja wbudowana krok po kroku: sterowniki Linux V4L2 do brzegowej AI
- 👉 Strategiczne podsumowanie wyboru OEM
- 👉 Kompleksowe techniczne FAQ OEM
Architektury cyfrowych i analogowych kamer termowizyjnych: fundamentalna zmiana paradygmatu
Podstawowa różnica między analogowymi a cyfrowych cyfrowymi architekturami termowizyjnymi sprowadza się do tego, jak surowy sygnał podczerwieni jest przetwarzany, obrabiany i przesyłany przewodem. W starszych analogowych rdzeniach kamer termowizyjnych sygnał termiczny przechodzi przez wiele etapów konwersji, które wprowadzają szum, ograniczają zakres dynamiczny i odrzucają fizyczne metryki kalibracji temperatury niezbędne dla autonomicznej analityki wizyjnej.
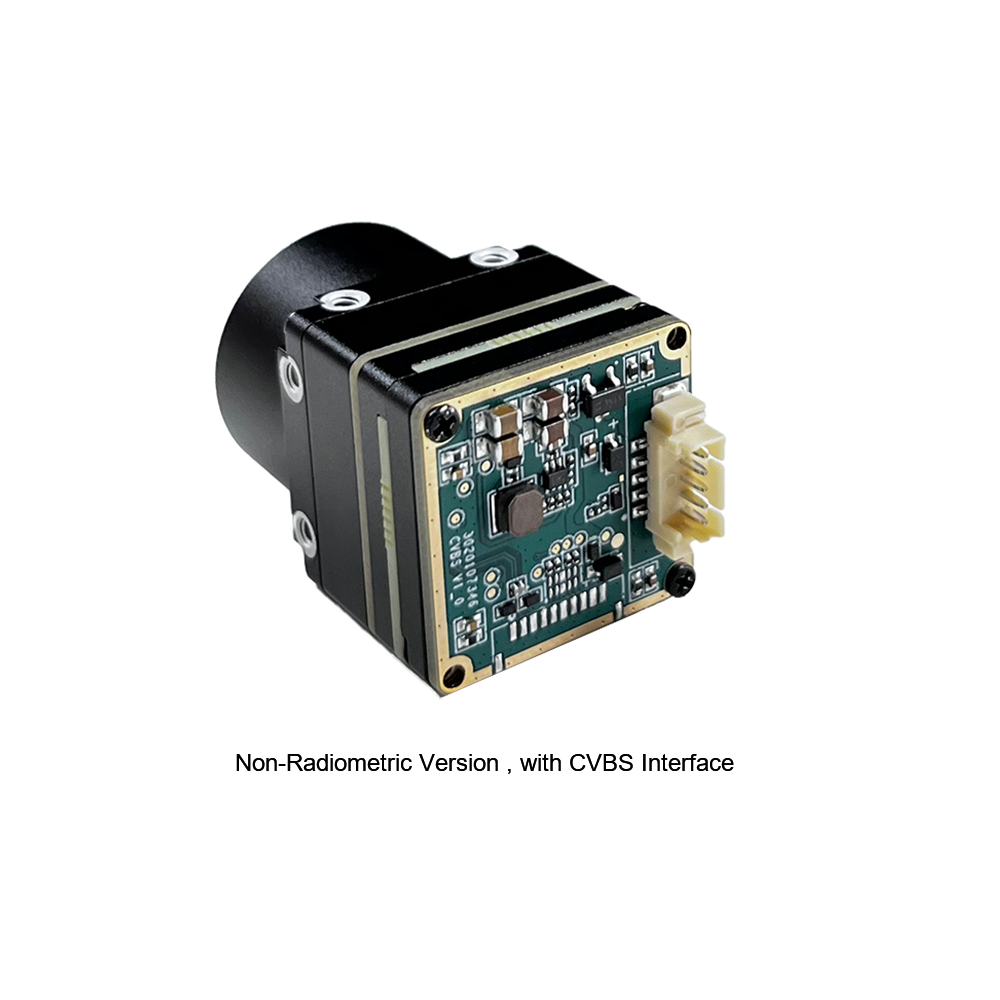
W standardowym analogowym rdzeniu termowizyjnym czujnik podczerwieni generuje sygnał elektryczny, który jest wzmacniany i wstępnie przetwarzany wewnętrznie, ale natychmiast kierowany przez pokładowy przetwornik cyfrowo-analogowy (DAC). Ten DAC spłaszcza dane termiczne o wysokiej rozdzielczości do analogowego kompozytowego sygnału wideo pasma podstawowego (CVBS), zorganizowanego według starych standardów czasowych NTSC lub PAL. Gdy sygnał dociera do wbudowanego hosta obliczeniowego lub stacji bazowej, musi przejść przez analogowy grabber ramek z przetwornikiem analogowo-cyfrowym (ADC), aby zostać ponownie zamieniony na bity do wyświetlania lub podstawowego przetwarzania obrazu.
W praktyce ten podwójny potok konwersji powoduje poważne problemy w zastosowaniach przemysłowych i obronnych:
- ⚠️ Destrukcyjna kwantyzacja i utrata zakresu dynamicznego: Naturalny zakres dynamiczny niechłodzonego czujnika długofalowej podczerwieni obejmuje 14 bitów (16 384 dyskretnych poziomów) do 16 bitów (65 536 dyskretnych poziomów). Standardy analogowego kompozytowego sygnału wideo są strukturalnie ograniczone do 8-bitowego renderowania wizualnego (zaledwie 256 poziomów skali szarości). Aby upchnąć te dane, procesor kamery stosuje agresywną automatyczną regulację wzmocnienia (AGC) lub kompresję zakresu dynamicznego, trwale usuwając leżące u podstaw liniowe dane temperatury w kelwinach. Procesor hosta otrzymuje jedynie względny kontrast wizualny, a nie bezwzględne wartości radiometryczne.
- ⚠️ Zakłócenia elektromagnetyczne i tłumienie transmisji: Analogowe przebiegi napięciowe przesyłane przez kabel koncentryczny lub pierścienie ślizgowe w gimbalach robotycznych są całkowicie narażone na zakłócenia elektromagnetyczne (EMI) pochodzące od silników elektrycznych, serwomechanizmów i zasilaczy impulsowych. Spadek sygnału o wysokiej częstotliwości na długich odcinkach powoduje rozmycie krawędzi, duchy oraz poziome pasy przydźwięku sieciowego 50/60 Hz, które sprawiają, że algorytmy widzenia komputerowego potykają się o fałszywe detekcje.
- ⚠️ Artefakty przeplotu i opóźnienie czasowe: Starsze formaty nadawcze dzielą strumienie wideo 30 Hz lub 25 Hz na przeplatane pola z naprzemiennymi liniami parzystymi i nieparzystymi. W szybko poruszających się zastosowaniach, takich jak szybkie drony czy przemysłowe ramiona robotyczne, szybkie cele generują paskudne artefakty grzebieniowe na postrzępionych krawędziach. Na dodatek łączne opóźnienie kodowania wideo, transmisji analogowej i dekodowania przez przechwytywacz klatek rutynowo wprowadza od 35 do 70 milisekund opóźnienia — co czyni strumienie analogowe całkowicie bezużytecznymi w sterowaniu lotem w pętli zamkniętej lub omijaniu przeszkód w czasie rzeczywistym.
Czysto cyfrowe łańcuchy sygnałowe: nieskompresowana radiometria bezpośrednio z czujnika
Natywne cyfrowych architektury kamer termowizyjnych całkowicie eliminują pośrednią modulację. Wewnątrz natywnego silnika cyfrowego matryca czujnika mikrobolometrycznego przekształca fotony długofalowej podczerwieni w zmiany rezystancji elektrycznej, które są natychmiast digitalizowane na poziomie czujnika przez precyzyjne przetworniki ADC umieszczone na matrycy. Powstałe nieskompresowane 14-bitowe lub 16-bitowe słowa binarne płyną bezpośrednio przez szybkie magistrale cyfrowe — takie jak MIPI CSI-2, USB 3.0, LVDS lub Gigabit Ethernet — prosto do pamięci procesora hosta z wykorzystaniem bezpośredniego dostępu do pamięci (DMA).
Gdy budujesz w oparciu o natywną cyfrowych architekturę, zyskujesz trzy ogromne przewagi inżynieryjne:
- ✅ Zachowanie głębi bitowej i radiometrii: Każdy pojedynczy piksel w matrycy czujnika zachowuje swoją dokładną 14-bitową lub 16-bitową liniową wartość radiometryczną. Procesor hosta otrzymuje prawdziwą telemetrię radiometryczną, w której całkowite wartości pikseli mapują się bezpośrednio na bezwzględne temperatury sceny.
- ✅ Deterministyczna integralność sygnału: Cyfrowe protokoły sygnalizacji różnicowej wykorzystują pakietowe dostarczanie danych zabezpieczone cyklicznymi kodami nadmiarowymi (CRC). Cyfrowa ramka odebrana w pamięci RAM systemu jest bit po bicie identyczna z tą, która opuściła czujnik, całkowicie odporna na spadki napięcia w kablu lub EMI od silników.
- ✅ Jednoczesne przetwarzanie wielostrumieniowe: Nowoczesne cyfrowe procesory sygnałowe (DSP) i programowalne macierze bramek (FPGA) wewnątrz rdzenia mogą jednocześnie generować dwa strumienie: nieskompresowany 16-bitowy strumień radiometryczny Y16 przeznaczony do obliczeń AI po stronie backendu oraz 8-bitowy strumień wizualny ze wzmocnieniem AGC (taki jak YUV lub RGB) dostosowany do wyświetlaczy operatora.
Fizyka mikrobolometrów i mechanika konwersji ROIC
Aby naprawdę zrozumieć, dlaczego cyfrowych architektura podczerwieni przewyższa analogową, musisz przyjrzeć się fizycznym mechanizmom przetwarzania i odczytu zachodzącym wewnątrz matrycy ogniskowej. Wysokowydajne niechłodzone systemy obrazowania termowizyjnego działają w atmosferycznym oknie transmisji od 8 µm do 14 µm, wykorzystując siatkę czujników mikroelektromechanicznych (MEMS) znaną jako mikrobolometru.
Mechanizm transdukcji: Od strumienia fotonów do zmian rezystancji
Każdy piksel w matrycy ogniskowej mikrobolometru składa się z mikroobrobionej membrany absorpcyjnej podczerwieni zawieszonej nad podłożem krzemowym na mikrowytworzonych nogach izolacji termicznej. Aktywnym materiałem termistorowym na membranie jest zazwyczaj tlenek wanadu (VOx) lub krzem amorficzny (a-Si), wybierane ze względu na wysoki temperaturowy współczynnik rezystancji (TCR).
Gdy długofalowe promieniowanie podczerwone emitowane przez obiekt w polu widzenia pada na zawieszoną membranę, pochłonięta energia promienista powoduje mikrowzrost temperatury w masie termicznej membrany. Ta zmiana temperatury wywołuje proporcjonalną zmianę rezystancji elektrycznej warstwy termistorowej VOx lub a-Si. Zależność rządząca tą fizyczną zmianą wyraża się wzorem:
ΔR = R0 · β · ΔTd
Gdzie R0 to nominalna nieobciążona rezystancja elektryczna piksela, β to temperaturowy współczynnik rezystancji (zazwyczaj od -2% do -3% na kelwin dla wysokowydajnych cienkich warstw VOx), a ΔTd to rzeczywista zmiana temperatury membrany detektora wynikająca z pochłoniętego padającego strumienia podczerwieni.
Architektura cyfryzacji układu odczytu (ROIC)
Bezpośrednio pod zawieszoną matrycą MEMS znajduje się układ odczytu (ROIC). Podczas każdego interwału integracji ramki ROIC przykłada precyzyjne napięcie polaryzacji lub prąd polaryzacji do każdego piksela. Powstały prąd, który śledzi termiczną zmianę rezystancji membrany, jest całkowany w pojemnościowym wzmacniaczu transimpedancyjnym (CTIA) lub stopniu integracji z lustrem prądowym.
W nowoczesnych cyfrowych rdzeniach termowizyjnych układ ROIC wykorzystuje architekturę równoległą kolumnową, w której dedykowane, umieszczone bezpośrednio na chipie przetworniki analogowo-cyfrowe (ADC) typu rejestru sukcesywnej aproksymacji (SAR) lub sigma-delta (ΣΔ) znajdują się bezpośrednio na końcu każdej kolumny pikseli. Pozwala to na przekształcenie analogowego ładowania ładunku na wysokiej głębokości 14-bitowe lub 16-bitowe cyfrowe słowa binarne bezpośrednio na krzemowej matrycy, zanim sygnał przemieści się po jakichkolwiek ścieżkach płytki drukowanej.
Digitalizacja sygnału na najwcześniejszym możliwym etapie wewnątrz układu ROIC drastycznie ogranicza sprzęganie szumu elektrycznego. Ta efektywność strukturalna pozwala nowoczesnym rdzeniom osiągać wyjątkową czułość termiczną, charakteryzującą się różnicą temperatur równoważną szumowi (NETD) ≤ 30 mK do 40 mK przy f/1.0. W rezultacie cyfrowych sensor rozróżnia różnice temperatur mniejsze niż 0,03°C bez degradacji sygnału.
Dlaczego brzegowa AI i wizja komputerowa wymagają czysto cyfrowych strumieni radiometrycznych
Nowoczesne platformy wbudowanego widzenia maszynowego uruchamiające modele głębokiego uczenia — takie jak YOLOv8, SSD-MobileNet czy niestandardowe sieci segmentacji semantycznej — na procesorach brzegowych, takich jak NVIDIA Jetson Orin, Rockchip RK3588 lub specjalistycznym sprzęcie rozszerzającym od Waveshare wymagają czystych, deterministycznych danych wejściowych. Podawanie analogowych sygnałów termicznych przez przechwytywacze ramek paraliżuje wydajność modeli AI i eliminuje prawdziwą analitykę radiometryczną.
Problem z danymi analogowymi przechwyconymi przez frame grabber w uczeniu maszynowym
Gdy analogowy strumień termiczny zostaje zdigitalizowany do formatu 8-bitowego za pomocą karty przechwytującej, oprogramowanie hosta otrzymuje tylko wartości pikseli z zakresu od 0 do 255. Ponieważ rdzeń kamery stosuje kompresję zakresu dynamicznego (taką jak wyrównanie histogramu), aby obraz pozostał wizualnie czytelny dla ludzkiego oka, zależność między wartościami pikseli a rzeczywistymi temperaturami stale się zmienia.
Na przykład, jeśli gorący pojazd wjeżdża w tło analogowego strumienia monitoringu, wewnętrzny algorytm AGC kamery natychmiast ponownie równoważy kontrast całej sceny. W konsekwencji wartości pikseli reprezentujące osobę idącą na pierwszym planie spadną z wartości 210 do 140, mimo że fizyczna temperatura ciała tej osoby w ogóle się nie zmieniła. To przesuwanie wartości sieje spustoszenie w warstwach ekstrakcji cech konwolucyjnych sieci neuronowych (CNN), powodując migotanie ramek ograniczających, zanikanie wyników klasyfikacji i całkowitą awarię śledzenia obiektów.
Zalety nieskompresowanych cyfrowych strumieni Y16 dla wnioskowania
Podawanie natywnego cyfrowych 14-bitowego lub 16-bitowego strumienia radiometrycznego (format Y16) bezpośrednio do silników wnioskowania brzegowego daje zautomatyzowanym potokom wizyjnym ogromną przewagę:
- ✅ Niezmienna ekstrakcja cech fizycznych: W liniowym cyfrowym strumieniu radiometrycznym Y16 każdy dyskretny krok numeryczny odpowiada stałemu przedziałowi temperatury (na przykład 0,01 kelwina na LSB). Cel ludzki o temperaturze 37°C generuje dokładnie tę samą wartość całkowitą niezależnie od tego, jakie gorące lub zimne obiekty pojawiają się w tle lub z niego znikają. Ta stabilność fizyczna pomaga modelom głębokiego uczenia generalizować w zmieniających się środowiskach operacyjnych.
- ✅ Fuzja czujników multispektralnych: Natywne strumienie cyfrowe mogą być pobierane bezpośrednio do buforów pamięci GPU i zestawiane obok wizualnych kanałów RGB, tworząc tensory 4-kanałowe (czerwony, zielony, niebieski, termiczny-16). Ta architektura umożliwia niezawodne śledzenie celów w warunkach zerowej widoczności, takich jak gęsta mgła, kurz, dym i całkowita ciemność.
- ✅ Bezpośrednie filtrowanie matematyczne: Programiści systemów wbudowanych mogą uruchamiać matematyczne filtry przetwarzania obrazu — takie jak gradientowe detektory krawędzi, progowanie adaptacyjne i alarmy różnicy temperatur — bezpośrednio na skalibrowanej macierzy radiometrycznej. Szczegółową analizę operacyjną integracji wysokorozdzielczych sensorów niechłodzonych z platformami wbudowanymi znajdziesz w naszym przewodniku technicznym na temat Rdzeni termowizyjnych 1280x1024 z obsługą USB i kompatybilnych z Raspberry Pi.
Szczegółowa analiza interfejsów cyfrowych: MIPI CSI-2, USB 3.0, GigE Vision i LVDS
Projektując wbudowany produkt termowizyjny, architekci systemu muszą wybrać fizyczny interfejs komunikacyjny, który najlepiej odpowiada ich ograniczeniom rozmiaru, masy, mocy i kosztu (SWaP-C), konfiguracji przetwarzania oraz wymaganiom dotyczącym długości okablowania.
MIPI CSI-2 (Camera Serial Interface)
MIPI CSI-2 to złoty standard dla ultrakompaktowych, wysokowydajnych systemów wbudowanych, w których ultraniska latencja, lekkość i minimalne zużycie energii są absolutnie niezbędne.
- ⚙️ Warstwa fizyczna: Prowadzi szybką różnicową sygnalizację D-PHY przez 1, 2 lub 4 linie, zapewniając przepustowość ponad 1,5 Gbps na linię.
- ⚙️ Profil opóźnień: Zapewnia opóźnienie transmisji poniżej milisekundy, zapisując przychodzące dane obrazu bezpośrednio do pamięci systemu hosta za pomocą bezpośredniego dostępu do pamięci (DMA), całkowicie omijając obciążenie procesora.
- ⚙️ Docelowe zastosowania: Zaprojektowany do gimbali mikrodronów, stabilizowanych lotniczych kul kamerowych, ręcznych celowników termowizyjnych i kompaktowej robotyki działającej na platformach NVIDIA Jetson, NXP i.MX8 lub Rockchip SoC.
USB 3.0 / USB-C (UVC + telemetria CDC)
Standard USB 3.0 oferuje niezrównaną wszechstronność plug-and-play dla modułowych środowisk obliczeniowych i szybkiego prototypowania komercyjnego.
- ⚙️ Architektura protokołu: Wykorzystuje standardową klasę wideo USB (UVC) do przesyłania nieskompresowanych 16-bitowych (Y16) surowych klatek wideo wraz z niezależnym wirtualnym portem COM klasy urządzeń komunikacyjnych USB (CDC) do dwukierunkowych poleceń szeregowych, aktualizacji parametrów kalibracji i zapytań o telemetrię temperaturową.
- ⚙️ Docelowe zastosowania: Medyczne instrumenty diagnostyczne, laboratoryjne stanowiska testowe, zautomatyzowane stacje wizyjne w fabrykach oraz szybka integracja z przemysłowymi komputerami jednopłytkowymi opartymi na architekturze x86 i ARM.
GigE Vision / strumieniowanie IP
Standardy GigE Vision i strumieniowania IP oparte na Ethernecie zapewniają duże odległości transmisji w rozproszonej automatyce zakładów przemysłowych.
- ⚙️ Architektura protokołu: Wykorzystuje standardowe stosy sieciowe UDP/IP oraz standard protokołu GenICam, umożliwiając przesyłanie 16-bitowych danych radiometrycznych o wysokiej przepustowości przez okablowanie strukturalne CAT6 na odległość do 100 metrów bez wzmacniaczy sygnału.
- ⚙️ Docelowe zastosowania: Ciągły monitoring pochodni gazowych, nadzór rozdzielni stacji elektroenergetycznych, kontrola jakości w automatyce przemysłowej oraz ochrona perymetryczna dużych obszarów.
Równoległy CMOS / LVDS
Różnicowa sygnalizacja niskonapięciowa (LVDS) i równoległe cyfrowe magistrale CMOS zapewniają bezpośrednią łączność chip-do-chip dla dedykowanych implementacji sprzętowych.
- ⚙️ Architektura protokołu: Przesyła surowe cyfrowe słowa pikseli synchronicznie z dedykowanym zegarem pikseli, sygnałami ważności linii i ważności ramki bezpośrednio do układów FPGA (Field Programmable Gate Arrays) lub cyfrowych procesorów sygnałowych.
- ⚙️ Docelowe zastosowania: Systemy akwizycji celów klasy obronnej, specjalistyczne celowniki elektrooptyczne oraz niestandardowe potoki sprzętowe wymagające deterministycznej synchronizacji czasowej bez jittera.
Wdrażając systemy globalnie, upewnij się, że stos oprogramowania jest zgodny z lokalnymi wymaganiami API. Integratorzy mogą zapoznać się z naszym Polskim podręcznikiem integracji rdzenia termowizyjnego lub przejrzeć naszą Rosyjską techniczną bazę wiedzy inżynieryjnej w celu wdrożeń oprogramowania i sterowników w wielu regionach.
Polecane cyfrowe rdzenie kamer termowizyjnych OEM: specyfikacje i testy porównawcze
Aby zademonstrować rzeczywistą wydajność dostępną dla integratorów systemów, poniższe wysokiej klasy cyfrowych Moduły kamer LWIR podkreślają możliwości nowoczesnego niechłodzonego sprzętu do termowizji.
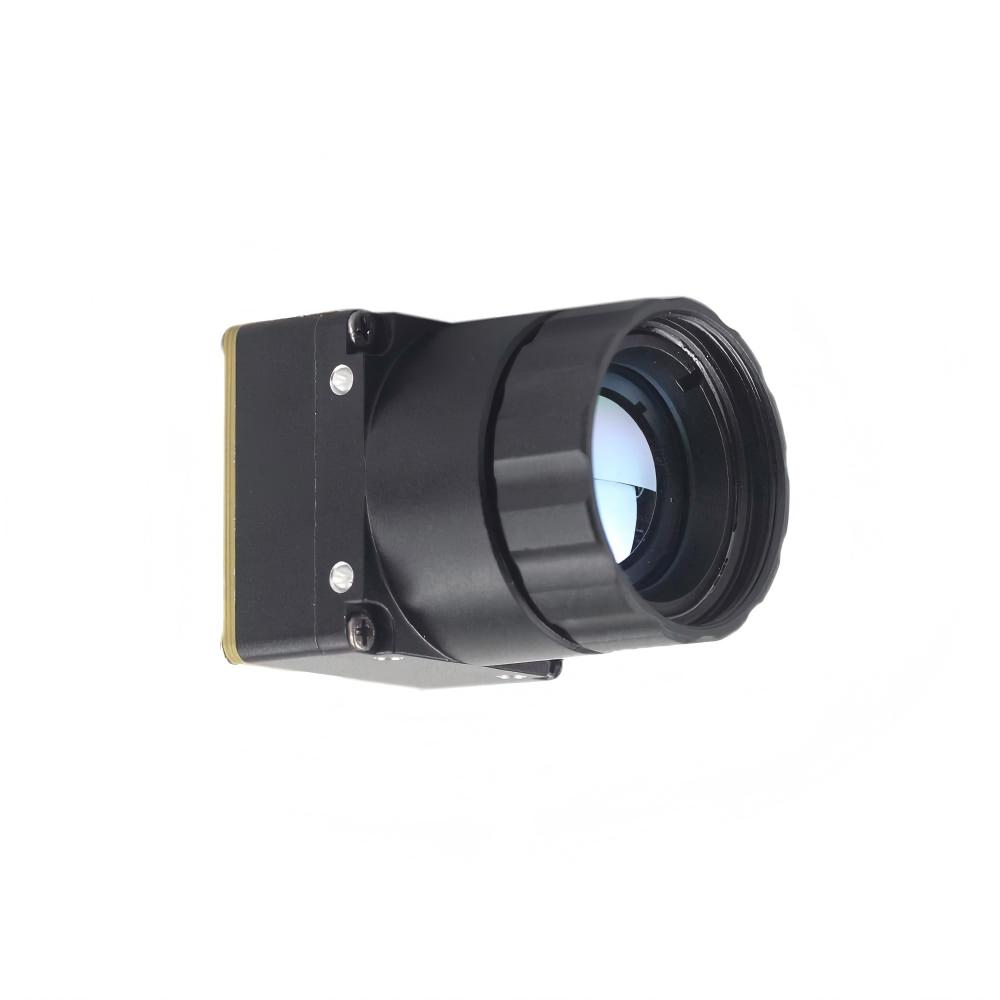
Prezentacja produktu 1: Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR na podczerwień 1280*1024
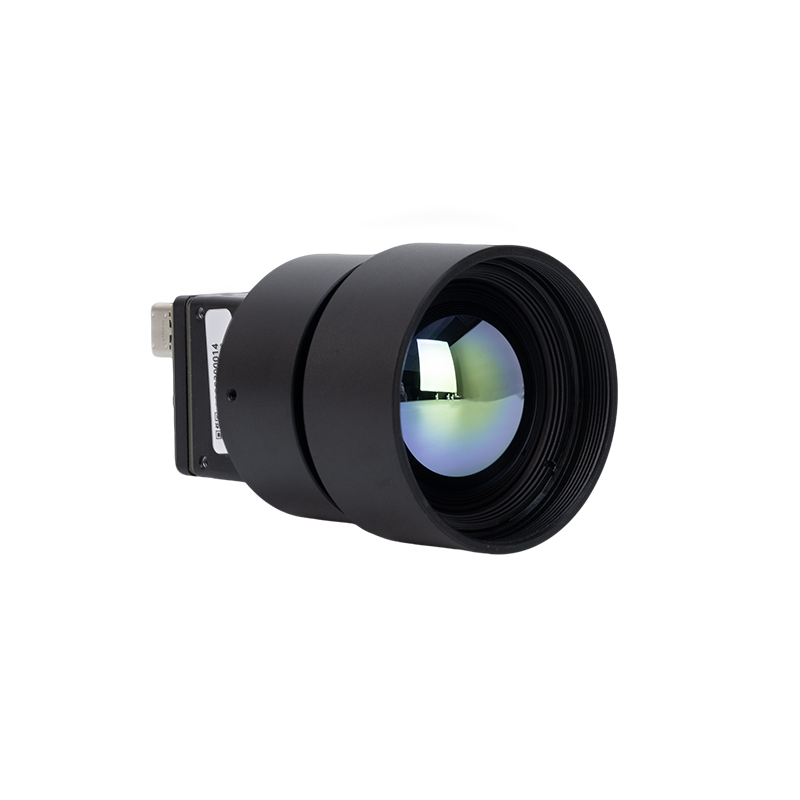
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024 to najwyższej klasy rdzeń przemysłowy zaprojektowany do zastosowań wymagających wyjątkowej szczegółowości termicznej i pokrycia szerokiego obszaru. Wyposażony w ultra-gęstą matrycę ogniskową o rozdzielczości 1,31 megapiksela z drobnym rastrem pikseli 12 µm, moduł ten rejestruje sygnatury termiczne w wysokiej rozdzielczości w paśmie spektralnym od 8 µm do 14 µm. Wyposażony w wysokiej jakości zespół obiektywu optycznego 25 mm, rdzeń ten zapewnia detekcję dalekiego zasięgu, radiometrię o wysokim zakresie dynamicznym oraz natywne wyjście cyfrowe, co czyni go idealnym do integracji w zaawansowanych systemach ochrony granic, nadzoru obronnego i wysokoprzepustowych zautomatyzowanych systemach inspekcji.
| Parametr specyfikacji | Szczegół techniczny / Zmierzona wartość |
|---|---|
| Rozdzielczość matrycy czujnika | 1280 × 1024 piksele (rozdzielczość SXGA) |
| Rozmiar piksela i typ detektora | 12 μm niechłodzony mikrobolometr z tlenku wanadu (VOx) |
| Zakres spektralny | 8 μm do 14 μm (okno LWIR) |
| Konfiguracja optyczna | Soczewka germanowa 25 mm o wysokiej transmisji |
| Tryby wyprowadzania danych | Natywny 14-bitowy / 16-bitowy surowy cyfrowy strumień radiometryczny |
| Docelowe wdrożenia | Rozpoznanie graniczne, optyczne sortowanie AI, długodystansowy monitoring przemysłowy |
Wyświetl szczegóły produktu i ceny ➔
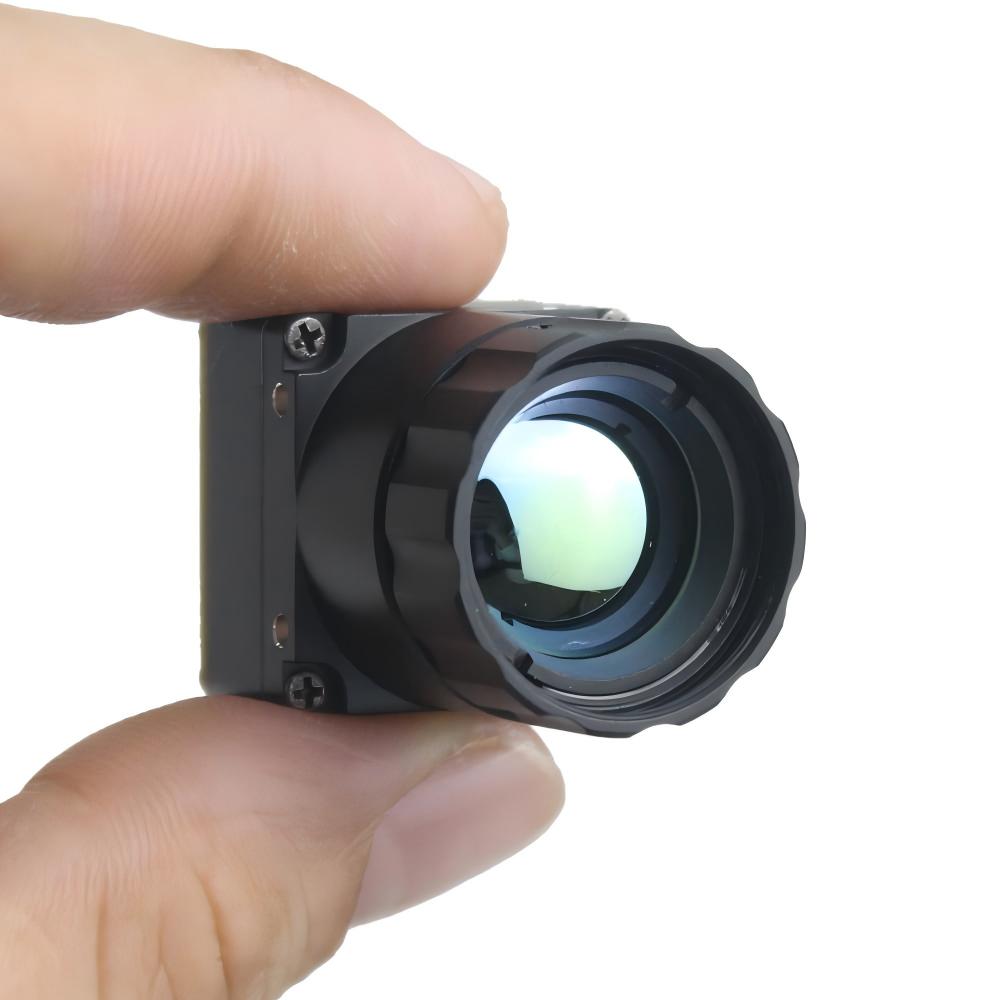
Prezentacja produktu 2: Niechłodzony moduł kamery termowizyjnej LWIR Mini 256*192 podobny do DJI do wykrywania min
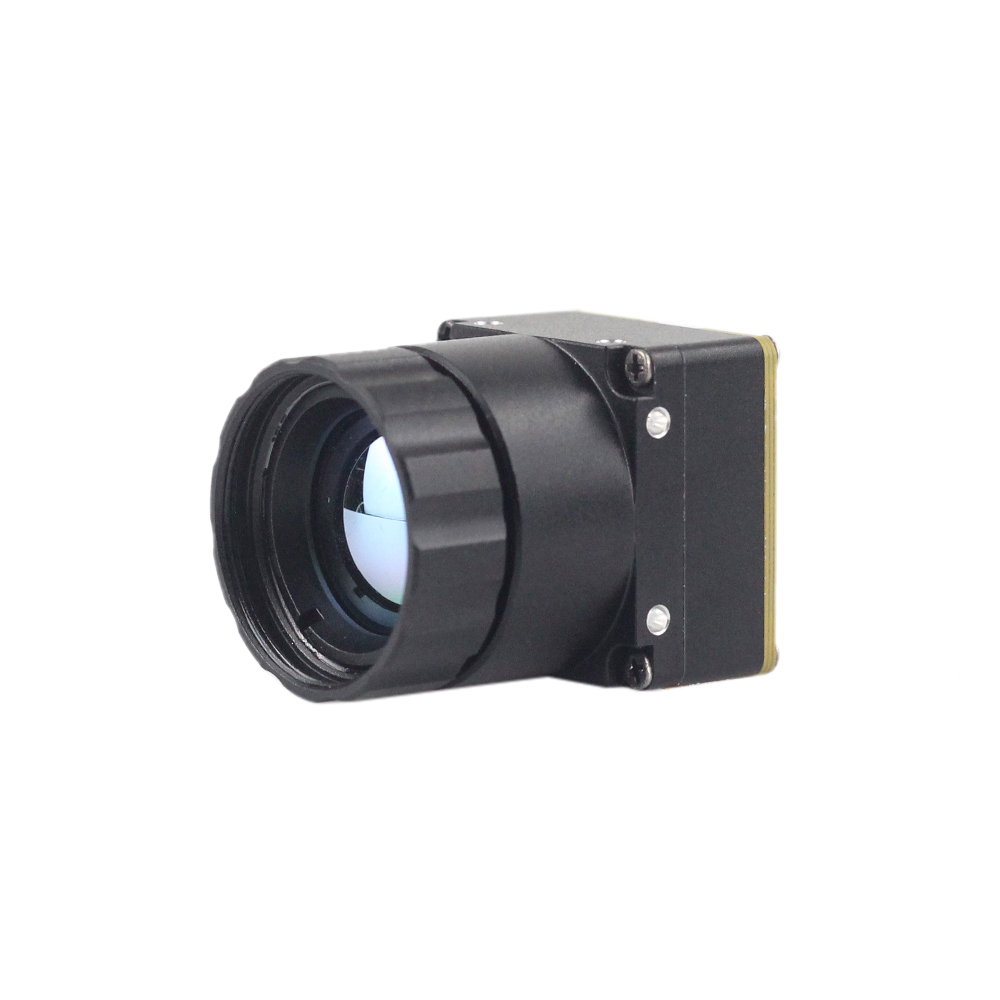
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niekolowana miniaturowa kamera termowizyjna LWIR 256*192, moduł podobny do DJI, do wykrywania min został zaprojektowany specjalnie z myślą o integracjach o ograniczonych wymiarach, wadze i poborze mocy (SWaP), takich jak mikrodrony, robotyczne pojazdy gąsienicowe i kompaktowe ładunki użytkowe systemów bezpieczeństwa. Dzięki zastosowaniu wysokowydajnych detektorów podczerwieni zapewnia ultrawyraźne obrazowanie termiczne połączone z dokładnym pomiarem temperatury. Przechwytuje otaczające promieniowanie podczerwone i wyprowadza jednolity, wysokokontrastowy obraz termiczny z pełną radiometrią, dostarczając precyzyjne różnice temperatur potrzebne do wykrywania zakopanych min lądowych, wykonywania diagnostyki strukturalnej budynków oraz realizacji inspekcji lotniczych na niskim pułapie.
| Parametr specyfikacji | Szczegół techniczny / Zmierzona wartość |
|---|---|
| Format matrycy czujnika | 256 × 192 piksele (matryca o wysokiej czułości) |
| Technologia detektora | Wysokowydajny niechłodzony mikrobolometr LWIR VOx |
| Kalibracja radiometryczna | Dokładny pomiar temperatury z pełną radiometrią powierzchni |
| Profil optymalizacji SWaP | Ultraminiaturowa lekka architektura (gotowa na ładunki klasy DJI) |
| Format wyjściowy | Jednolity cyfrowy strumień termiczny z metadanymi radiometrycznymi |
| Główny zakres misji | Wykrywanie min podpowierzchniowych, ładunki użytkowe mikrodronów, poszukiwania i ratownictwo |
Wyświetl szczegóły produktu i ceny ➔
Integracja wbudowana krok po kroku: sterowniki Linux V4L2 do brzegowej AI
Podłączanie natywnego cyfrowych modułu kamery termowizyjnej do wbudowanego systemu Linux oznacza skonfigurowanie sterownika przechwytywania w jądrze, zweryfikowanie węzła urządzenia wideo z surowym 16-bitowym strumieniem oraz skonfigurowanie wydajnego potoku zero-copy, aby dostarczać klatki radiometryczne bezpośrednio do modeli AI na krawędzi.
Krok 1: Powiązanie sterownika jądra i enumeracja V4L2
Po podłączeniu przez USB 3.0 lub MIPI CSI-2 cyfrowy rdzeń termiczny wiąże się ze strukturą sterowników Video4Linux2 (V4L2) w systemie Linux. Kamera tworzy węzeł urządzenia wideo (taki jak /dev/video0) obsługujący nieskompresowane 16-bitowe przechwytywanie w skali szarości (V4L2_PIX_FMT_Y16).
Obsługę formatu można zweryfikować bezpośrednio z terminala Linux za pomocą v4l2-ctl:
# Zapytanie o możliwości kamery i obsługiwane formaty pikseliKrok 2: Ekstrakcja radiometryczna zero-copy w Python / OpenCV
Gdy węzeł urządzenia jest już aktywny, inżynierowie oprogramowania mogą zbudować pętlę pozyskiwania danych w Pythonie lub C++. Poniższy fragment pokazuje, jak przechwytywać surowe 16-bitowe dane radiometryczne, mapować surowe wartości pikseli na skalibrowane temperatury w stopniach Celsjusza i przygotować klatkę do wnioskowania AI:
import cv2
import numpy as np

def initialize_thermal_stream(device_index=0):
    # Open capture node using direct V4L2 backend
    cap = cv2.VideoCapture(device_index, cv2.CAP_V4L2)

    # Configure capture parameters for native 16-bit raw transfer
    cap.set(cv2.CAP_PROP_FOURCC, cv2.VideoWriter_fourcc(*'Y', '1', '6', ' '))
    cap.set(cv2.CAP_PROP_CONVERT_RGB, 0) # Bypass 8-bit auto-conversion

    if not cap.isOpened():
        raise RuntimeError("Failed to establish link with digital thermal camera core.")
    return cap

def process_radiometric_frame(cap):
    ret, raw_y16_frame = cap.read()
    if not ret:
        return None, None

    # Step A: Compute true Celsius temperature matrix
    # Transfer function: (Raw_Value / 100.0) - 273.15 -> Absolute Celsius
    celsius_matrix = (raw_y16_frame.astype(np.float32) / 100.0) - 273.15

    # Step B: Identify hotspot coordinates for AI bounding-box tracking
    min_temp, max_temp, min_loc, max_loc = cv2.minMaxLoc(celsius_matrix)

    # Step C: Generate an 8-bit visual stream for operator display using normalization
    norm_display = cv2.normalize(raw_y16_frame, None, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U)
    colorized_frame = cv2.applyColorMap(norm_display, cv2.COLORMAP_INFERNO)

    return celsius_matrix, colorized_frame, max_temp, max_loc

# Example execution loop
if __name__ == "__main__":
    thermal_cap = initialize_thermal_stream(0)
    print("Capturing digital thermal data stream...")

    try:
        while True:
            temp_data, display_img, peak_temp, peak_pos = process_radiometric_frame(thermal_cap)
            if temp_data is None:
                break

            # Embed real-time telemetry text onto visual stream
            telemetry_str = f"Max: {peak_temp:.2f} C at {peak_pos}"
            cv2.putText(display_img, telemetry_str, (15, 30),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 255, 255), 2)

            cv2.imshow("Digital LWIR Core - Engineering Feed", display_img)
            if cv2.waitKey(1) & 0xFF == ord('q'):
                break
    finally:
        thermal_cap.release()
        cv2.destroyAllWindows()
Strategiczne podsumowanie wyboru OEM
Wybór odpowiedniego cyfrowych interfejsu rdzenia kamery termowizyjnej sprowadza się do dopasowania możliwości przetwarzania hosta do fizycznych ograniczeń platformy docelowej. Oto jak wypadają kluczowe interfejsy:
| Priorytet projektowania systemu | Zalecany interfejs | Kluczowa zaleta architektoniczna |
|---|---|---|
| Gimbale dronów i ładunki użytkowe mikrodronów | MIPI CSI-2 | Opóźnienie szkło-pamięć poniżej 5 ms, minimalna waga, zerowe obciążenie CPU dzięki DMA. |
| Szybkie prototypowanie SBC i diagnostyka medyczna | USB 3.0 Type-C | Standardowa kompatybilność międzyplatformowa UVC, uproszczone zasilanie i dane w jednym kablu. |
| Rozproszona automatyka przemysłowa i bezpieczeństwo | GigE Vision / IP | Zasięg transmisji do 100 metrów po standardowym okablowaniu CAT6; standaryzacja GenICam. |
| Niestandardowe platformy obronne o wysokiej niezawodności | Równoległy / CMOS / LVDS | Bezpośrednie synchroniczne sprzężenie zegarowe z niestandardowymi układami FPGA OEM z deterministycznym taktowaniem. |
Kompleksowe techniczne FAQ OEM
Co oznacza 'cyfrowy' w nowoczesnym obrazowaniu termowizyjnym w podczerwieni w porównaniu ze starszymi systemami analogowymi?
Dlaczego cyfrowe moduły kamer termowizyjnych są niezbędne dla komercyjnych dronów i zastosowań sztucznej inteligencji?
Czym różni się korekcja niejednorodności (NUC) między cyfrowymi a analogowymi rdzeniami termowizyjnymi?
Czy cyfrowy rdzeń termiczny może jednocześnie przesyłać strumieniowo surowe dane temperaturowe i palety wizualne?
Jakie czynniki determinują maksymalną liczbę klatek na sekundę i opóźnienie w cyfrowych modułach termicznych?
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Wikipedia Przegląd mikrobolometru i fizyka
- Partner w zakresie akceleracji sprzętowej: Waveshare Platformy wizji wbudowanej i interfejsy
- Powiązany przewodnik techniczny: Architektura niechłodzonego rdzenia termicznego USB o wysokiej rozdzielczości 1280x1024
- Dokumentacja regionalna (PL): Polski podręcznik wdrażania wbudowanego modułu termicznego
- Dokumentacja regionalna (RU): Rosyjska przemysłowa baza wiedzy o podczerwieni technicznej