









نواة كاميرا حرارية USB صناعية: وحدات LWIR OEM مدمجة للرؤية المدمجة والفحص
20 سبتمبر 2026
دليل نواة الكاميرا الحرارية التناظرية: وحدات CVBS منخفضة الكمون لأنظمة FPV والبصريات DIY وOEM
23 سبتمبر 2026
أفضل وحدة كاميرا حرارية CVBS: أنوية تناظرية منخفضة الكمون للطائرات المسيّرة والأنظمة
في المركبات الجوية غير المأهولة (UAVs)، والروبوتات التكتيكية، والأتمتة الصناعية عالية السرعة، غالبًا ما يكون كمون نقل الفيديو هو نقطة الفشل الأساسية في النظام. تميل البنية التحتية الحديثة لفيديو الشبكات بشكل كبير نحو التكوينات الرقمية عبر بروتوكول IP، وبروتوكولات البث عالية الدقة، وخطوط المعالجة المعرّفة برمجيًا. ومع ذلك، تُدخل هذه البنى كمونًا نظاميًا ناتجًا عن تسلسل الإطارات، والتخزين المؤقت، وتقسيم الحزم يتراوح بين 80 مللي ثانية وحتى أكثر من 250 مللي ثانية في ظل ظروف التشغيل الميدانية الفعلية. بالنسبة للقيادة عالية السرعة بمنظور الشخص الأول (FPV)، ومنصات تتبع الأهداف الرشيقة، ومنصات التوجيه الطرفية، وأنظمة تجنب الاصطدام ذات الحلقة المغلقة، يؤدي هذا التأخير في المعالجة مباشرة إلى تجاوز ديناميكي كارثي، وارتباك لدى الطيّار، وتباعد في حلقة التتبع. تتجاوز **وحدة الكاميرا الحرارية CVBS** عبء التغليف الرقمي الشبكي بالكامل. فهي تُخرج إشارة فيديو مركّبة تناظرية خام في النطاق الأساسي (PAL أو NTSC) مباشرة من الدائرة المتكاملة المخصصة للتطبيق (ASIC) الخاصة بالمستشعر. يوفر هذا المسار الحتمي التصوير الفعلي شبه المعدوم الكمون المطلوب لاتخاذ قرارات تكتيكية في أجزاء من الثانية والتحكم المستمر بالحلقة المغلقة.
يتطلب اختيار نواة التصوير التناظري بالأشعة تحت الحمراء المناسبة موازنة مقايضات دقيقة بين الحساسية الحرارية، ودقة المستشعر، وقيود الحجم والوزن والطاقة (SWaP)، ومعاملات التكامل الكهربائي المعقدة. يجب أن تربط النواة الحرارية ذات الدرجة الصناعية بشكل موثوق مصفوفة كاشف الميكروبولومتر الحساسة بخطوط محورية قياسية بمقاومة 75 أوم. وفي الوقت نفسه، يجب أن تنفذ تصحيح عدم الانتظام (NUC)، وتحسين التفاصيل الرقمية (DDE)، وضغط المدى الديناميكي، والتحويل من رقمي إلى تناظري على الشريحة مع استقرار حراري مطلق. يشرح هذا الدليل الهندسي الشامل الفيزياء الأساسية ومعالجة الإشارات لأنوية الفيديو المركّب الحرارية، ويوضح سير عمل التكامل مع أجهزة إرسال FPV المحمولة جوًا وشاشات المتحكمات المنطقية القابلة للبرمجة (PLC) الصناعية، ويقارن أنوية الأشعة تحت الحمراء طويلة الموجة (LWIR) غير المبردة الرائدة في الصناعة.
جدول المحتويات
- 👉 الأساسيات الهندسية: ما هي وحدة الكاميرا الحرارية CVBS؟
- 👉 المقاييس الهندسية الحرجة: الكمون، وSWaP-C، وNETD، والدقة
- 👉 عرض المنتجات: أنوية حرارية CVBS ذات درجة صناعية
- 👉 بنية النظام المحمول جوًا: دمج أنوية CVBS في الطائرات المسيّرة ووصلات FPV
- 👉 تطبيقات السيارات والروبوتات والمراقبة الصناعية
- 👉 مواجهة الواجهات: CVBS مقابل MIPI-CSI2 مقابل USB مقابل RJ45 IP
- 👉 الأسئلة الشائعة (FAQ)
الأساسيات الهندسية: ما هي وحدة الكاميرا الحرارية CVBS؟
وحدة الكاميرا الحرارية CVBS (إشارة الفيديو المركّبة مع التزامن والتعتيم) هي محرك كهربائي بصري ذاتي الاحتواء يعمل بالأشعة تحت الحمراء طويلة الموجة (LWIR) يلتقط الإشعاع الحراري السلبي المنبعث ضمن نافذة النقل الجوي من 8 إلى 14 ميكرومتر (μm). يحوّل هذه التدفقات الفوتونية داخليًا إلى إشارة تلفزيونية تناظرية في النطاق الأساسي متوافقة مع بروتوكولات التوقيت القياسية CCIR/PAL أو EIA/NTSC. تُرسل الإشارة عبر موصل واحد غير متوازن، منتهية بمقاومة مميزة تبلغ 75 أوم وبسعة قياسية تبلغ 1.0 فولت من الذروة إلى الذروة (1.0 Vp-p).
تعتمد السلسلة الفيزيائية الأساسية على مصفوفة كاشف ميكروبولومتر غير مبردة. تُصنع هذه المصفوفات البؤرية المستوية (FPAs) بدقة ميكرونية من أغشية رقيقة من أكسيد الفاناديوم (VOx) أو السيليكون غير المتبلور (α-Si) معلقة على جسور دقيقة فوق ركيزة سيليكون لدائرة متكاملة للقراءة (ROIC). عندما تمر فوتونات الأشعة تحت الحمراء طويلة الموجة (LWIR) الساقطة عبر مجموعة عدسات بصرية متخصصة من الجرمانيوم أو الكالكوجينيد، فإنها تصطدم ببكسلات غشاء الميكروبولومتر المعزولة حرارياً. يؤدي امتصاص هذه الطاقة الحرارية الإشعاعية إلى تغير قابل للقياس في المقاومة الكهربائية الحجمية للمادة، يحكمه معامل درجة الحرارة للمقاومة (TCR). تقيس دائرة القراءة الأساسية (ROIC) هذه التغيرات الدقيقة في المقاومة بكسلًا بكسل، وتدمج الشحنات الكهربائية وتحولها عبر محولات تناظرية رقمية عالية الدقة على الشريحة إلى قيم حرارية رقمية خام بعمق 14 بت أو 16 بت.
في الكاميرات الحرارية الرقمية القياسية المعتمدة على بروتوكول الإنترنت، ينتقل هذا التدفق الرقمي الخام عالي العمق البتي عبر معالج إشارات الصور (ISP)، ثم يُسلَّم إلى معالج دقيق يعمل بنظام تشغيل مضمّن، ويُضغط عبر برامج ترميز الفيديو الحاسوبية H.264 أو H.265، ويُجزأ إلى حزم نقل شبكية، ويُرسل عبر طبقة إيثرنت الفيزيائية (PHY) باستخدام بروتوكول البث في الوقت الفعلي (RTSP) عبر UDP/IP. تسبب سلسلة المعالجة هذه زمن انتقال معالجة كبيرًا، وتذبذبًا في الإطارات، وتخصيصات لمخازن الذاكرة المؤقتة، مما يتراكم بسهولة ليصل إلى مئات المللي ثانية من التأخير الفعلي.

يتجنب قلب CVBS الحراري المخصص هذا العبء بالكامل من خلال نشر بنية تحويل إشارة مبسطة على مستوى العتاد:
أولاً، تدخل المصفوفة الرقمية الخام غير المضغوطة بعمق 14 بت من دائرة القراءة (ROIC) إلى شريحة ASIC فائقة السرعة أو مصفوفة بوابات قابلة للبرمجة ميدانياً (FPGA). يطبق قلب المعالجة هذا فورًا خوارزميات معايرة مسرَّعة بالعتاد: تصحيح عدم الانتظام ثنائي النقطة (NUC)، واستبدال البكسلات التالفة، وكبت البكسلات العمياء، وتصفية الضوضاء المكانية. تزيل هذه العمليات ضوضاء النمط الثابت على مستوى المستشعر الناتجة عن تفاوتات تصنيع أشباه الموصلات وانجراف درجة حرارة الكاشف المحيط.
ثانيًا، يجب تحويل النطاق الديناميكي الواسع للبيانات الحرارية بعمق 14 بت (الذي يمثل آلاف الخطوات المنفصلة لدرجة الحرارة) ليتناسب مع الملاحظة البشرية أو الإرسال التناظري. تشغّل شريحة ASIC خوارزميات متقدمة لتحسين التفاصيل الرقمية (DDE) ومعادلة المدرج التكراري الهضبي الديناميكي. تحافظ هذه الإجراءات على التفاصيل المكانية المحلية عالية التردد (مثل الحواف الهيكلية الرفيعة وخطوط الكهرباء وملامح الأهداف الدقيقة) مع ضغط المشهد الحراري الكلي في غلاف ديناميكي محسّن بعمق 8 بت. تُعرض هذه البيانات في الوقت الفعلي على لوحات ألوان رمادية أو ملونة قابلة للاختيار، مثل الأبيض الساخن، والأسود الساخن، وقوس قزح الحراري، أو مقاييس ألوان زائفة متخصصة.
ثالثًا، بدلاً من توجيه هذا الإطار بعمق 8 بت إلى محرك ضغط رقمي، يُغذى التدفق المعالج مباشرة إلى محول رقمي تناظري (DAC) عالي السرعة مدمج مقترن بمشغل خط فيديو تناظري. يولد مشغل الفيديو نبضات تزامن دقيقة موقوتة بالعتاد، وفترات تعتيم، وشرفات أمامية وخلفية، وخطوط فيديو نشطة متوافقة مباشرة مع مواصفات المسح النقطي للفيديو التناظري:
* ⚙️ **مواصفات PAL:** 625 خطًا إجماليًا، 50 حقلاً في الثانية (25 إطارًا في الثانية متداخلة)، تردد خط أفقي 15.625 كيلوهرتز، مع موجة حاملة فرعية للون عند 4.433618 ميجاهرتز إذا كانت إشارة التلوين موجودة.
* ⚙️ **مواصفات NTSC:** 525 خطًا إجماليًا، 59.94 حقلاً في الثانية (29.97 إطارًا في الثانية بتشابك)، تردد خط أفقي 15.734 كيلوهرتز، مع موجة حاملة فرعية للون عند 3.579545 ميجاهرتز.
نظرًا لأن الإشارة تُحوَّل مباشرةً من مخازن الخطوط النشطة داخل عتاد ASIC دون تخزين وسيط للإطارات، أو جدولة نظام التشغيل، أو اتصال بين العمليات، فإن زمن الانتقال الكلي للتحويل العتادي من طرف إلى طرف لوحدة CVBS الحرارية النقية يبقى ضئيلاً: يُقاس عادةً بأقل من 2 إلى 5 ميلي ثانية من امتصاص الفوتون إلى الخرج التناظري. يمكن للمهندسين الراغبين في إتقان الحسابات الإشعاعية والنظرية الرياضية التي تحكم الانبعاث تحت الأحمر مراجعة الإطار العلمي الأساسي على ويكيبيديا التصوير الحراري.
المقاييس الهندسية الحرجة: الكمون، وSWaP-C، وNETD، والدقة
يتطلب اختيار نواة كاميرا حرارية CVBS ودمجها في أنظمة حرجة المهام موازنة المواصفات الكهربائية والبصرية والفيزيائية المترابطة. يجب على مهندسي الأنظمة تقييم عدة مقاييس أساسية بدقة لضمان النجاح التشغيلي.
### زمن الانتقال من الزجاج إلى الزجاج والحتمية
في أنظمة التوجيه ذات الحلقة المغلقة، ومنصات تتبع الأهداف، والقيادة الديناميكية عالية السرعة، يُعد زمن الانتقال الكلي للنظام — الذي يُشار إليه غالبًا بزمن الانتقال من الزجاج إلى الزجاج (G2G) — المتغير التشغيلي الحرج. وهو المدة الزمنية الدقيقة المنقضية من لحظة اصطدام فوتون تحت الأحمر بالعنصر البصري الأمامي إلى لحظة عرض خط المسح التناظري المقابل على شاشة الطيار، أو أنبوب الأشعة المهبطية، أو نظارات FPV.
تُدخل كاميرات الشبكة القياسية ارتفاعات غير حتمية في زمن الانتقال ناتجة عن ازدحام الشبكة، وإعادة إرسال الإطارات، ومخازن ترميز إطارات I/P، وخطوط أنابيب العرض البرمجية. وهذا التذبذب يعطّل حلقات التغذية الراجعة في الزمن الحقيقي. في المقابل، تُخرج نواة CVBS الحرارية التناظرية فيديو النطاق الأساسي بفواصل زمنية حتمية مقفلة بالساعة. وعند إقرانها بمرسلات فيديو تناظرية قياسية بتعديل التردد (FM)، يبقى زمن الانتقال الكلي G2G ثابتًا عند أقل من 15 ميلي ثانية. تتيح هذه التغذية الراجعة الفورية لطياري الطائرات المسيّرة التنقل حول خطوط الكهرباء عالية الجهد، وأغطية الأشجار، والأنفاق الصناعية الضيقة دون خطر حوادث ناتجة عن التأخر الديناميكي.
### الحساسية الحرارية: فرق درجة الحرارة المكافئ للضوضاء (NETD)
يمثل فرق درجة الحرارة المكافئ للضوضاء (NETD) نسبة الإشارة إلى الضوضاء الأساسية لكاشف حراري، ويُعبَّر عنه بالميلي كلفن (mK). رياضيًا، هو فرق درجة حرارة الهدف الذي يعطي نسبة إشارة كهربائية إلى ضوضاء تساوي الواحد عند خرج ROIC. ويُعد NETD المقياس الأساسي لقدرة مستشعر الأشعة تحت الحمراء على تمييز فروق درجات الحرارة الدقيقة عبر مشهد الهدف.
* 🔹 **النوى الاستهلاكية والاقتصادية:** تُظهر عادةً تصنيفات NETD تتراوح بين 50mK و80mK (مقاسة ببصريات f/1.0 ودرجة حرارة محيطة 25°م). في الظروف المختبرية المثلى مع تباين حراري عالٍ، تؤدي هذه المستشعرات أداءً مناسبًا. ومع ذلك، في سيناريوهات التباين الحراري المنخفض — مثل عمليات الفجر الضبابي، أو الرذاذ، أو البيئات الشتوية الملبدة بالغيوم حيث تتشارك الأهداف درجات حرارة سطحية شبه متطابقة مع التربة وأوراق الشجر المحيطة — تنتج هذه المستشعرات تغذية مركبة مشوشة ومتدهورة بحدود أهداف ضبابية وغير واضحة.
* 🔹 **النوى الصناعية والتكتيكية:** تتميز بقيمة NETD تبلغ ≤40 ملي كلفن، بينما تحقق النوى الفائقة ≤30 ملي كلفن أو ≤25 ملي كلفن. يؤدي انخفاض NETD إلى تحسين حدة الحواف بشكل كبير، واختراق الرطوبة الجوية، وتمكين المشغلين من تحديد الشذوذ البنيوي الدقيق، والجسور الحرارية في المباني، وأضرار الرطوبة الخفية، أو الأجسام ذات الحرارة المنخفضة التي تحجبها فوضى الخلفية.
### الدقة المكانية وتباعد بكسلات المستشعر
تحدد الدقة الحرارية العدد الإجمالي لبكسلات الميكروبولومتر الفيزيائية المصنعة على شريحة المستشعر، وهو ما يتحكم مباشرة في مدى الكشف والتعرف والتمييز (DRI):
* ⚙️ **مصفوفات 384×288 بكسل:** توفر 110,592 عنصر استشعار. تُعد هذه الدقة المعيار الصناعي للتطبيقات المقيدة بالحجم والوزن والطاقة (SWaP)، مثل الطائرات المسيرة الاستهلاكية خفيفة الوزن، وتنبيهات الحركة المحيطية قصيرة المدى، ومناظير التصوير الحراري الثانوية، وتجنب الاصطدام للروبوتات في المساحات الضيقة. تقلل من استهلاك الطاقة والتبديد الحراري مع توفير صورة حادة وسريعة الاستجابة على شاشات العرض التناظرية المحمولة الصغيرة أو نظارات FPV القياسية.
* ⚙️ **مصفوفات 640×512 بكسل:** توفر 327,680 بكسلًا فرديًا — أي ما يقرب من 2.97 ضعف قدرة الدقة المكانية لمصفوفة 384×288. عند الاستيفاء والعرض عبر شبكات الفيديو التناظرية القياسية (عادةً 720×576 لنظام PAL أو 720×480 لنظام NTSC)، تشبع نواة 640×512 بالكامل أقصى قدرة دقة أفقية لمعيار التلفزيون المركب. تزيل كثافة البكسلات هذه تشوهات البكسل على الأجسام البعيدة وتتيح للمشغلين اكتشاف وتتبع وتحديد الأهداف بحجم الإنسان بشكل إيجابي على مسافات تتجاوز 500 إلى 1,000 متر عند إقرانها بعدسات جرمانيوم مقربة مناسبة.
* ⚙️ **تباعد البكسلات (12 ميكرومتر مقابل 17 ميكرومتر):** اعتمدت مستشعرات الميكروبولومتر القديمة بشكل كبير على تباعد بكسلات يبلغ 17 ميكرومترًا. تنشر النوى الحديثة المتطورة تقنيات تصنيع متقدمة بتباعد 12 ميكرومترًا. يؤدي تقليل التباعد الفيزيائي للبكسلات من 17 ميكرومترًا إلى 12 ميكرومترًا إلى تقليل الأبعاد الفيزيائية لمصفوفة المستوى البؤري مع الحفاظ على دقة مكانية مكافئة. ونتيجة لذلك، يمكن لمصممي البصريات استخدام عدسات ذات أطوال بؤرية أقصر بكثير، وأقطار فيزيائية أصغر، وكتلة أقل بشكل كبير لتحقيق مجالات رؤية متطابقة (FOV). يحقق هذا الانخفاض في كتلة الزجاج البصري توفيرًا كبيرًا في الوزن، وهو ميزة رئيسية للمحاور الدقيقة المحمولة جوًا والمثبتة. يمكن لمهندسي النظم الذين يصممون طائرات ذاتية التحكم معقدة مراجعة هذا الإطار لـ دمج وحدات الكاميرا الحرارية للطائرات المسيرة طويلة المدى بالذكاء الاصطناعي لموازنة معايير SWaP مقابل متطلبات الحوسبة الطرفية وتتبع الأهداف.
### الحجم والوزن واستهلاك الطاقة (SWaP)
كل جرام من كتلة الحمولة المحمولة جوًا يقلل مباشرة من قدرة تحمل الطائرة المسيرة وعمر البطارية واستقرار محرك المحور:
* 📌 **الأبعاد الميكانيكية والكتلة:** تتراوح النوى الدقيقة الصناعية ذات اللوحة المكشوفة من 20 جرامًا إلى 50 جرامًا (باستثناء أسطوانات العدسات البصرية الخارجية). تزن النوى عالية الأداء المغلقة بالألمنيوم أو المغنيسيوم عادةً أقل من 90 جرامًا مع العدسات الأساسية المدمجة.
* 📌 **الأبعاد الميكانيكية والكتلة:** تتراوح كتلة النوى الصناعية المكشوفة من 20 غرامًا إلى 50 غرامًا (باستثناء أسطوانات العدسات البصرية الخارجية). وعادةً ما تزن النوى المغلقة المصنوعة من سبائك الألومنيوم أو المغنيسيوم عالية الأداء أقل من 90 غرامًا مع العدسات الأساسية المدمجة.
عرض المنتجات: أنوية حرارية CVBS ذات درجة صناعية
* 📌 **تبديد الطاقة الكهربائية:** تستهلك نوى CVBS المتقدمة المعتمدة على ASIC ما بين 0.8 واط و2.5 واط في ظروف التشغيل المستقرة. يقلل استهلاك الطاقة المنخفض من الاستنزاف الكهربائي للبطاريات الأساسية ويحد من توليد الحرارة الداخلية داخل تجاويف المحور المحكمة الإغلاق. يمكن أن تؤدي الحرارة الداخلية المفرطة إلى انجراف حراري عبر ركيزة الميكروبولومتر، مما يؤدي إلى دورات إعادة معايرة مصراع تصحيح عدم الانتظام (NUC) المتكررة والمزعجة التي تجمد بث الفيديو المباشر مؤقتًا.
يتطلب التكامل الصناعي الحديث وحدات تصوير حراري قوية ومختبرة ميدانيًا تجمع بين تغذية CVBS التناظرية الأصلية وبروتوكولات التحكم التسلسلي متعددة الاستخدامات وقدرات البث الرقمي الهجين. تمثل النوى عالية الأداء التالية الطليعة في تقنية LWIR غير المبردة، المصممة خصيصًا للروبوتات الجوية، ومحاور التوجيه المستقر (PTZ)، ومنصات المراقبة التكتيكية، ومراقبة الآلات الصناعية على مدار الساعة طوال أيام الأسبوع.
### 1. وحدة كاميرا مستشعر حراري غير مبردة بالأشعة تحت الحمراء RJ45 CVBS RTSP IP بدقة 640*512.
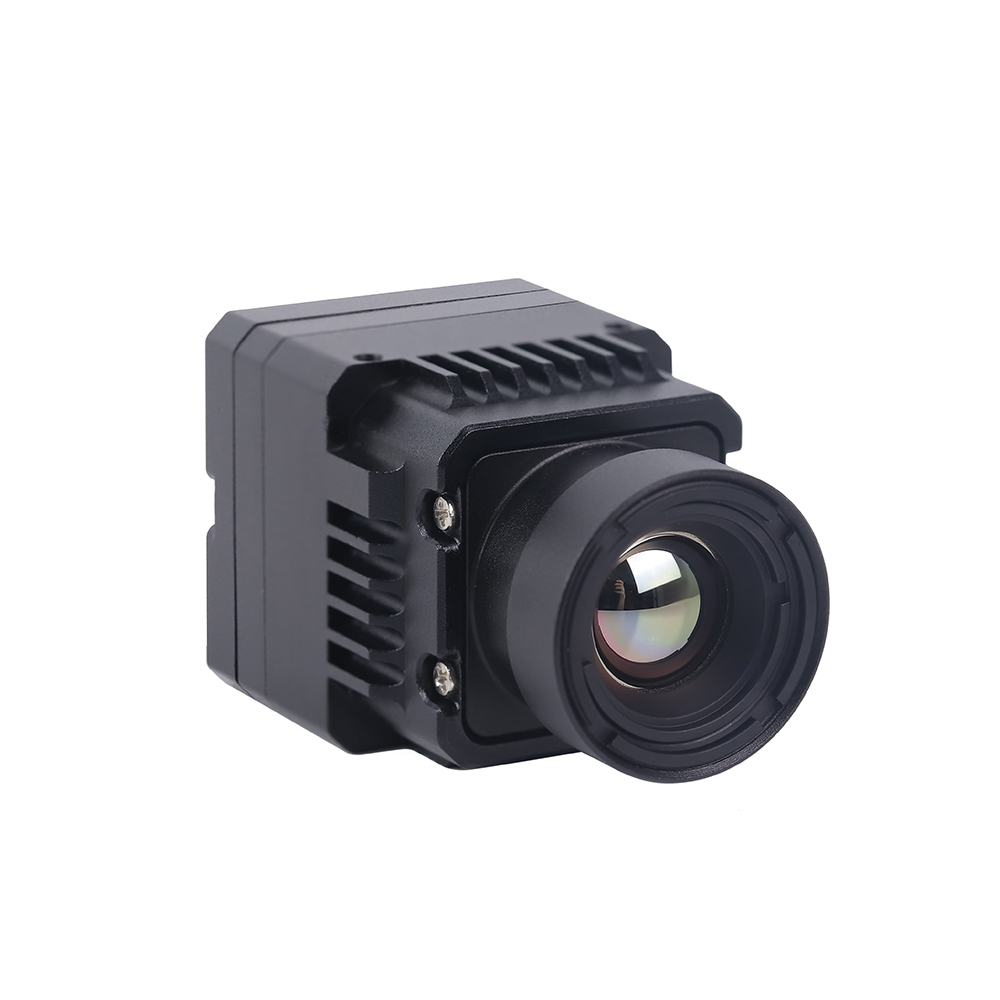
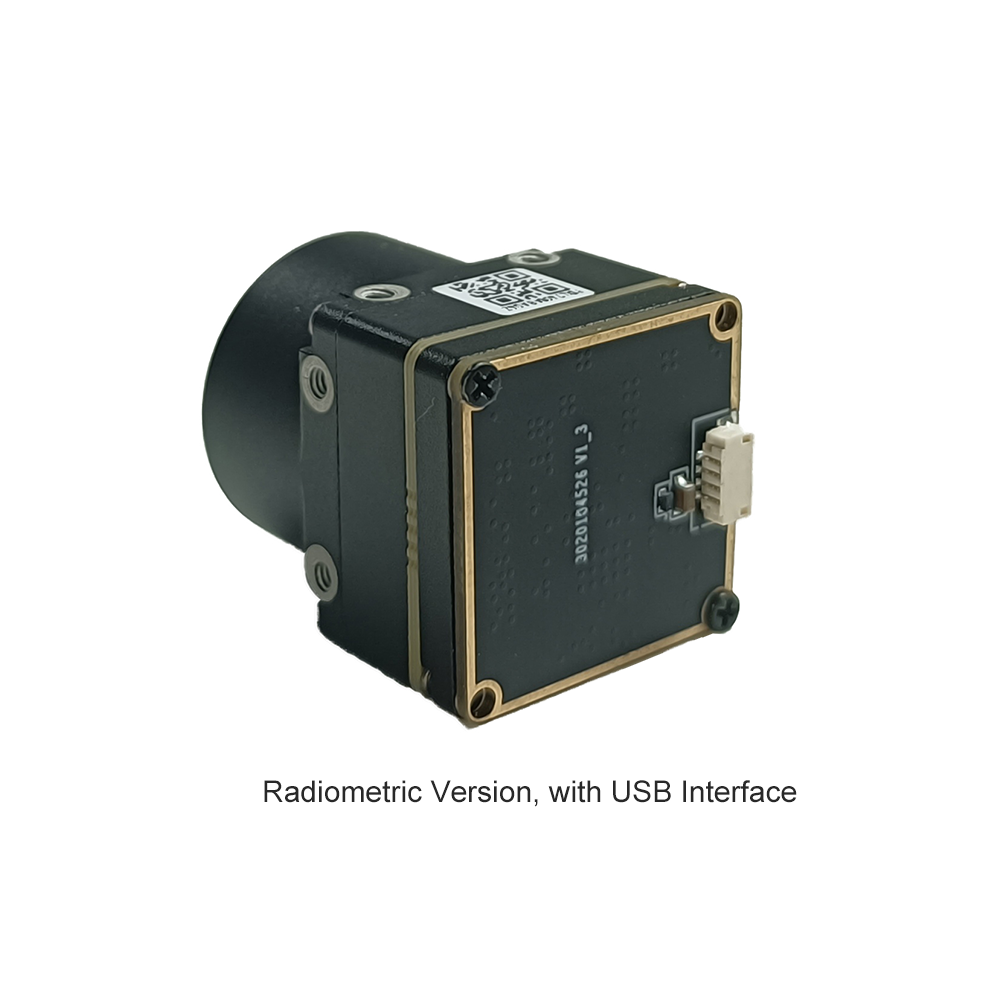
تعد **وحدة كاميرا مستشعر حراري غير مبردة بالأشعة تحت الحمراء RJ45 CVBS RTSP IP بدقة 640*512** محرك تصوير حراري متقدم ثنائي البث مصمم للتكامل الهجين متعدد الواجهات. تم بناء هذه الوحدة حول كاشف ميكروبولومتر VOx غير مبرد عالي الأداء بحجم بكسل 12 ميكرومتر ومدفوعة بمعالج ASIC عالي الإنتاجية، وتجمع بين إخراج CVBS التناظري منخفض الكمون للغاية ومعالج بث شبكة H.264/H.265/RTSP مدمج عبر إيثرنت RJ45.
تحل هذه البنية المزدوجة معضلة حرجة تواجه مهندسي أنظمة الطائرات بدون طيار والمحاور: كيفية توفير تغذية فيديو مركبة فورية بدون كمون مباشرة إلى جهاز الإرسال التناظري للطائرة من أجل التحكم اليدوي في الطيران، مع توجيه بث IP رقمي RTSP من فئة المؤسسات في الوقت نفسه عبر وصلة بيانات رقمية إلى مشغلي المحطة الأرضية الذين يشغلون تحليلات مدعومة بالذكاء الاصطناعي وتتبع الأهداف والتعرف الآلي على الأهداف.
| المعلمة التقنية | تتميز مصفوفة الدقة العالية 640×512 بحساسية حرارية استثنائية تبلغ NETD ≤40mK، مما يوفر تصويرًا حراريًا نظيفًا وخاليًا من الضوضاء عبر نطاقات درجات حرارة ديناميكية واسعة. تدمج الوحدة أدوات تحكم شاملة في العتاد، وتدعم مجموعات أوامر Pelco-D والأوامر السداسية العشرية الخاصة عبر اتصالات تسلسلية RS485 وTTL. يوفر ذلك لمصممي الأنظمة تحكمًا برمجيًا دقيقًا في التقريب الرقمي (من 1x إلى 8x بشكل مستمر)، واختيار لوحة الألوان (أبيض ساخن، أسود ساخن، قوس قزح، Ironbow، ولوحات عالية التباين)، وخوارزميات تحسين التفاصيل الرقمية، وفترات معايرة المصراع اليدوية أو الآلية. |
|---|---|
| معمارية الكاشف | مواصفات الوحدة |
| دقة المصفوفة | 640 × 512 بكسل |
| تباعد البكسل | 12 ميكرومتر |
| النطاق الطيفي | مصفوفة ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبردة |
| الحساسية الحرارية (NETD) | 8 إلى 14 ميكرومتر (الأشعة تحت الحمراء طويلة الموجة) |
| مخرج الفيديو التناظري | ≤ 40 mK (عند 25 درجة مئوية، f/1.0) |
| خرج الشبكة الرقمي | إيثرنت RJ45 (100M Base-T)، RTSP، ONVIF، ضغط H.264 / H.265 |
| ناقل التحكم التسلسلي | RS485 / TTL UART (Pelco-D، معدلات الباود حتى 115200 بت في الثانية) |
| خرج معدل الإطارات | 25 هرتز (PAL) / 30 هرتز (NTSC) / تحديث ديناميكي 50 هرتز |
| خوارزميات معالجة الصور | تحسين التفاصيل الرقمية (DDE)، تقليل الضوضاء ثنائي/ثلاثي الأبعاد، NUC تلقائي |
| النشر الأساسي | حمولات الطائرات بدون طيار ثنائية المستشعر، محاور مراقبة هجينة، روبوتات تكتيكية |
---
### 2. وحدة كاميرا حرارية مصغرة غير مبردة 384*288 للطائرات بدون طيار
**وحدة الكاميرا الحرارية المصغرة غير المبردة 384*288 للطائرات بدون طيار** هي محرك تصوير حراري وقياس درجة حرارة فائق الصغر وعالي الدقة مصمم للمنصات الجوية المقيدة بقيود SWaP. صُممت خصيصًا للتكامل الميكانيكي والكهربائي السلس في الطائرات بدون طيار الدقيقة، وتجميعات الكاميرات المحورية خفيفة الوزن المستقرة، والروبوتات الصناعية الرشيقة، وتوازن سلسلة MINI بين الأبعاد المادية المدمجة وأداء قياس درجة الحرارة الإشعاعي عالي الدقة.
بُنيت وحدة MINI حول مصفوفة مستوية بؤرية حديثة غير مبردة بحجم 12 ميكرومتر بدقة 384×288 بكسل. يجعلها شكلها البصري المدمج خيارًا استثنائيًا للطائرات الصغيرة بدون طيار (sUAVs) حيث يؤثر كل جزء من الجرام مباشرة على مدة التحمل في الطيران. على الرغم من بصمتها المصغرة، يتميز قلب MINI الحراري بمحرك متقدم لقياس درجة الحرارة مدمج على اللوحة قادر على تتبع إشعاعي فوري عالي الدقة للنقاط والخطوط والمساحات. وهذا يجعله أصلًا قويًا للرؤية الآلية، وفحوصات سلامة المحطات الكهربائية الفرعية الروتينية، ومراقبة التصنيع الصناعي، وتقييمات حقول الألواح الشمسية، واستطلاع البحث والإنقاذ الجوي.
مجهز بمرحلة خرج CVBS منخفضة الضوضاء، يتصل قلب MINI مباشرة بأجهزة إرسال الفيديو التناظرية المصغرة، ووحدات التحكم في الطيران ذات العرض على الشاشة (OSD)، أو شاشات المراقبة الميدانية المحمولة. ينفذ القلب تصحيحًا تلقائيًا مستمرًا لعدم التجانس من خلال غالق ميكانيكي مصغر مدمج، مما يمنع الانجراف الحراري دون الحاجة إلى إجراءات إعادة معايرة خارجية من المعالجات المضيفة.
| المعلمة التقنية | تتميز مصفوفة الدقة العالية 640×512 بحساسية حرارية استثنائية تبلغ NETD ≤40mK، مما يوفر تصويرًا حراريًا نظيفًا وخاليًا من الضوضاء عبر نطاقات درجات حرارة ديناميكية واسعة. تدمج الوحدة أدوات تحكم شاملة في العتاد، وتدعم مجموعات أوامر Pelco-D والأوامر السداسية العشرية الخاصة عبر اتصالات تسلسلية RS485 وTTL. يوفر ذلك لمصممي الأنظمة تحكمًا برمجيًا دقيقًا في التقريب الرقمي (من 1x إلى 8x بشكل مستمر)، واختيار لوحة الألوان (أبيض ساخن، أسود ساخن، قوس قزح، Ironbow، ولوحات عالية التباين)، وخوارزميات تحسين التفاصيل الرقمية، وفترات معايرة المصراع اليدوية أو الآلية. |
|---|---|
| معمارية الكاشف | مصفوفة مستوية بؤرية بالأشعة تحت الحمراء بمقياس ميكروبولومتر VOx غير مبردة |
| دقة المصفوفة | 384 × 288 بكسل |
| تباعد البكسل | خطوة تصنيع دقيق متقدمة 12 ميكرومتر |
| النطاق الطيفي | 8 إلى 14 ميكرومتر (نافذة LWIR) |
| الحساسية الحرارية (NETD) | 8 إلى 14 ميكرومتر (الأشعة تحت الحمراء طويلة الموجة) |
| مخرج الفيديو التناظري | فيديو مركب CVBS بنطاق أساسي (PAL / NTSC قابل للتحديد) |
| خرج معدل الإطارات | حركة فيديو انسيابية 25 هرتز / 50 هرتز |
| قياس درجة الحرارة | قياس إشعاعي كامل عبر الإنترنت (تحليل نقطي/مساحي عالي الدقة) |
| واجهة تسلسلية | TTL UART (ناقل تحكم تسلسلي بمستوى منطق 3.3 فولت) |
| عامل الشكل / SWaP | شكل PCB مصغر خفيف الوزن للغاية لمحاور الطائرات بدون طيار الدقيقة |
| النشر الأساسي | حمولات الطائرات بدون طيار المحمولة جوًا، الرؤية الآلية، فحص سلامة المصانع، الروبوتات |
للحصول على تكوينات بصرية ميكانيكية أوسع، وتنويعات عدسات ثابتة، ومتغيرات أغلفة مقواة، يمكن لمصممي الأنظمة مراجعة الكتالوج الشامل لـ كاميرات حرارية بالأشعة تحت الحمراء LWIR غير مبردة. يمكن أيضًا تنسيق قنوات الشراء بالجملة، ومواصفات التثبيت الميكانيكي، وعمليات تصنيع OEM المخصصة مباشرة عبر بوابة التجارة الخاصة بالشركة المصنعة على كويانغ.
بنية النظام المحمول جوًا: دمج أنوية CVBS في الطائرات المسيّرة ووصلات FPV
يتطلب دمج قلب كاميرا حرارية CVBS غير مبردة في طائرة بدون طيار (UAV) أو محور ثلاثي المحاور مستقر اهتمامًا دقيقًا بسلامة إشارة RF، وترشيح مصدر الطاقة، وعزل الأرضي. نظرًا لأن دوائر القراءة المتكاملة للميكروبولومتر تعمل عبر عتبات شحنة تناظرية بمستوى الميكروفولت، فإن الضوضاء الكهربائية على خط الطاقة أو تداخل RF ستظهر كتدهور مرئي في الصورة.
### 1. توصيل إشارة RF إلى أجهزة إرسال الفيديو التناظرية (VTX) وشاشات OSD لوحدة التحكم في الطيران
تعمل وصلات FPV التناظرية عن طريق تعديل التردد (FM) لإشارة الفيديو المركب الأساسي عبر نطاقات التردد 1.2 جيجاهرتز أو 2.4 جيجاهرتز أو 5.8 جيجاهرتز. ويمكن دمج النواة الحرارية CVBS في هذه الوصلة وفق طوبولوجيتين للأجهزة:
⚙️ **وصلة مباشرة بزمن انتقال منخفض:** للتطبيقات التكتيكية التي يجب فيها تقليل زمن الانتقال فوق كل اعتبار، يتم لحام طرف خرج إشارة CVBS (`CVBS_OUT`) مباشرةً بلوحة `VIDEO_IN` ذات المعاوقة 75 أوم في جهاز إرسال الفيديو التناظري (مثل TBS Unify Pro32 أو Foxeer Reaper). ويجب أن يمتد خط أرضي مخصص (`GND`) بمحاذاة مسار الإشارة، وينتهي مباشرةً عند لوحة الأرضي الخاصة بالفيديو في وحدة التردد الراديوي. تتجاوز هذه الطوبولوجيا جميع المعالجات الرقمية الوسيطة، مما يوفر زمن انتقال مطلق من الزجاج إلى الزجاج أقل من 5 ميلي ثانية إلى مستقبل المحطة الأرضية.
⚙️ **وصلة OSD مدمجة بالقياس عن بُعد:** في معظم تكوينات الطائرات المسيّرة المؤسسية، يجب تركيب بيانات الطيران عن بُعد — مثل جهد البطارية المتبقي، والارتفاع، وحالة قفل نظام تحديد المواقع GPS، ومؤشرات الأفق الاصطناعي، واتجاه العودة — فوق الصور الحرارية. في هذا الإعداد، يتم توجيه `CVBS_OUT` الخاص بالوحدة الحرارية إلى طرف `CAM_IN` في متحكم طيران الطائرة المسيّرة. وتقوم شريحة العرض على الشاشة (OSD) أحادية اللون المدمجة في متحكم الطيران (والتي تعمل عادةً عبر SPI من نوع MAX7456 أو AT7456E) بحقن رموز الحروف مباشرةً في خطوط المسح النشطة لإشارة الفيديو، ثم تُخرج إشارة الفيديو المجمعة عبر `VTX_OUT` إلى جهاز الإرسال.
*ملاحظة هندسية حرجة:* يجب على مهندس النظام أن يضبط بشكل صريح عتاد OSD الخاص بمتحكم الطيران ليطابق معيار الفيديو الدقيق الذي تخرجه النواة الحرارية (PAL أو NTSC). إذا كانت النواة الحرارية تخرج مسحًا ضوئيًا PAL مكوّنًا من 625 خطًا بينما يكون متحكم الطيران مضبوطًا على NTSC المكوّن من 525 خطًا، فستفشل شريحة OSD في تحقيق تزامن الطور، مما يسبب انزلاقًا رأسيًا حادًا للإطارات، أو قصّ خطوط الفيديو، أو فقدانًا كاملًا للتزامن في المحطة الأرضية.
### 2. تخفيف تموج مصدر الطاقة والقضاء على الحلقات الأرضية
نوى المستشعرات الميكروبولومترية غير المبردة عرضة لتموج الجهد عالي التردد والارتفاعات الحثية العابرة. في أنظمة الطائرات متعددة المراوح الكهربائية، تُحدث وحدات التحكم الإلكترونية في السرعة (ESCs) عالية القدرة والمحركات عديمة الفرش ارتفاعات جهد حثية كبيرة على ناقل بطارية التيار المستمر، وغالبًا ما تتجاوز 40 فولت في بنى الطاقة القياسية 6S LiPo. إذا وصل هذا الجهد غير المفلتر إلى نواة الكاميرا الحرارية، فإنه يُحدث ضوضاء نمطية ثابتة شديدة، وأشرطة أفقية متدحرجة، وتدهورًا مبكرًا للمستشعر.
لضمان توصيل طاقة نظيفة:
* ⚙️ **مرحلة طاقة منظمة:** لا تقم أبدًا بتشغيل النواة الحرارية مباشرةً من بطارية الطيران الرئيسية. وجّه الطاقة عبر محول خافض للجهد DC-DC فعال ومحمي، يليه مرشح تمرير منخفض LC مخصص (يجمع بين ملف حثي ومكثفات سيراميكية منخفضة المقاومة المتسلسلة ESR) لعزل ضوضاء التبديل عالية التردد. بالنسبة للنوى الإشعاعية عالية الدقة، فإن وضع منظم خطي منخفض التسرب (LDO) فائق الانخفاض في الضوضاء بعد محول الخفض يوفر أنظف خط تيار مستمر ممكن.
* ⚙️ **طوبولوجيا التأريض أحادي النقطة:** الحلقات الأرضية هي السبب الرئيسي لـ"طنين الفيديو" وخطوط الضوضاء القطرية عبر تغذية الفيديو التناظرية. لمنع الحلقات الأرضية، قم بتوصيل النواة الحرارية وOSD الخاص بمتحكم الطيران وجهاز الإرسال التناظري VTX بنقطة تأريض نجمية واحدة على لوحة توزيع الطاقة (PDB). لا تستخدم أبدًا هيكل الطائرة المسيّرة المصنوع من ألياف الكربون كموصل كهربائي؛ فألياف الكربون تتمتع بمقاومة كهربائية غير منتظمة تُنشئ جهودًا مرجعية عائمة وتجذب التداخل الكهرومغناطيسي (EMI).
### 3. دمج حلقة الانزلاق في محاور التوجيه البان-تيلت ثلاثية المحاور ذات الدوران المستمر
بالنسبة لطائرات الاستطلاع الاحترافية بدون طيار ومحاور المراقبة التكتيكية التي تتطلب دورانًا مستمرًا بزاوية 360 درجة حول محور الانعراج، يجب أن تمر إشارة الفيديو عبر مجموعة حلقات انزلاق كهروميكانيكية.
تمر وصلات IP الرقمية عالية الدقة بإشارات تفاضلية عالية التردد تكون عرضة لتآكل التلامس، وثرثرة الفرشاة المتقطعة، وتغيرات السعة في حلقات الانزلاق الميكانيكية. يمكن أن تؤدي هذه المشكلات إلى فقدان الحزم، وانهيار تدفق RTSP، وتأخيرات إعادة اتصال المقبس التي تستمر لثوانٍ. في المقابل، يُظهر فيديو CVBS التناظري القياسي 1.0 فولت من الذروة إلى الذروة مرونة استثنائية ضد ثرثرة الفرشاة الميكانيكية الطفيفة.
* ✅ استخدم حلقة انزلاق بفرش تلامس ذهبية على ذهبية وخطوط كابل محوري دقيق ذات معاوقة مميزة مخصصة تبلغ 75 أوم لموصل CVBS.
* ✅ مرر أرضي الفيديو عبر قناة حلقة انزلاق مجاورة ومعزولة مباشرة إلى مستوى الأرضي لدائرة استقبال الفيديو.
* ✅ تأكد من إبقاء خط الفيديو المحوري مفصولًا فيزيائيًا عن أسلاك محرك المحور بدون فرش (إشارات PWM) لمنع التداخل السعوي والحثي من الدخول إلى إشارة الفيديو التناظرية.
تطبيقات السيارات والروبوتات والمراقبة الصناعية
بينما تمثل الأنظمة الجوية بدون طيار مجالًا تشغيليًا رئيسيًا لنوى كاميرات CVBS الحرارية، فإن هذه المستشعرات التناظرية المدمجة لا تقل أهمية في مجالات السلامة في السيارات التجارية، والروبوتات الأرضية ذاتية الحركة، ومراقبة المنشآت الصناعية.
### الرؤية الليلية لما بعد البيع في السيارات وأنظمة مساعدة السائق المتقدمة للأساطيل التجارية
توفر إضاءة المركبات الحديثة رؤية محدودة في الضباب الكثيف، والأمطار الغزيرة، والعواصف الترابية، والظلام الدامس. يوفر دمج نواة حرارية CVBS غير مبردة خلف شبكة المركبة أو على رف سقف شاحنة تجارية وعيًا حراريًا طويل المدى:
* ✅ **بنية التشغيل الفوري:** تتطلب كاميرات IP الرقمية القائمة على لينكس عادةً من 15 إلى 30 ثانية لإقلاع نواة لينكس، وتهيئة واجهات الشبكة، وإنشاء عناوين IP عبر DHCP، والتفاوض على مصافحات RTSP. في تطبيقات السلامة في السيارات، هذا التأخير غير مقبول. تعرض نواة حرارية CVBS تناظرية فيديو حراريًا واضحًا وقابلًا للتنفيذ على شاشة لوحة القيادة خلال 2 إلى 3 ثوانٍ من تشغيل إشعال المركبة.
* ✅ **الربط المباشر بالشاشات:** تتميز وحدات الرأس القياسية للمركبات، والشاشات المساعدة، وشاشات الرجوع التجارية بمداخل فيديو مركب RCA أو BNC بشكل أصلي. لا يتطلب دمج نواة حرارية CVBS أي أجهزة حوسبة خارجية، أو مفككات فيديو، أو برامج تشغيل نظام تشغيل؛ تعمل النواة كمستشعر بصري يعمل فور التوصيل.
* ✅ **مسارات الكابلات الطويلة:** نظرًا لأن الفيديو المركب يستخدم خطوط كابل محوري قياسية بمقاومة 75 أوم (مثل RG-59 أو RG-179)، يمكن للإشارات الحرارية التناظرية الانتقال لمسافات تتجاوز 15 إلى 20 مترًا من المقطورة الخلفية أو المصد الأمامي لشاحنة نقل تجارية ثقيلة إلى شاشة القيادة دون فقدان الإشارة، أو تلف البيانات، أو الحاجة إلى مكررات شبكة نشطة وسيطة.
### رؤية الآلات الصناعية والمصانع الذكية ومراقبة الحالة
في التصنيع الصناعي الثقيل ومرافق الصهر ومصانع الورق ومحطات توليد الكهرباء، يمنع تتبع درجة الحرارة في الوقت الفعلي الأعطال الكارثية للمعدات:
* ⚙️ **التحكم التناظري في العمليات:** يمكن لمهندسي الصيانة تركيب نواة حرارية CVBS مباشرة أمام خزائن المفاتيح الكهربائية الحرجة أو السيور الناقلة أو الأفران وتوصيل الخرج المركب مباشرة إلى شاشة CRT صناعية أو شاشة لوحة تناظرية أو مُجمِّع متعدد القنوات منخفض التكلفة. يحصل مشغلو الآلات على عرض حراري مستمر في الوقت الفعلي لسلامة الآلات دون استهلاك النطاق الترددي لشبكة المصنع أو إضافة تعقيدات تقنية المعلومات.
* ⚙️ **العمليات الهجينة:** يتيح استخدام وحدات الواجهة المزدوجة المتقدمة — مثل وحدة Purpleriver غير المبردة RJ45 CVBS 640×512 ASIC — العمليات الهجينة. يوفر الخرج التناظري CVBS تغذية فيديو مباشرة منخفضة الكمون إلى اللوحة المحلية للمشغل، بينما ينقل منفذ إيثرنت RJ45 فيديو رقميًا مضغوطًا وبيانات درجة حرارة إشعاعية عبر شبكة المصنع إلى أنظمة SCADA المركزية للإنذار الآلي وتسجيل الامتثال. بالنسبة لبيئات الحوسبة المدمجة التي تتطلب تكامل Linux منخفض المستوى، يمكن للمطورين مراجعة دليل الإعداد المفصل هذا الخاص بـ تكوينات مشغل التصوير الحراري RS300 V4L2.
مواجهة الواجهات: CVBS مقابل MIPI-CSI2 مقابل USB مقابل RJ45 IP
غالبًا ما يواجه مهندسو الأنظمة تحدي اختيار واجهة الاتصال الفيزيائية والكهربائية المناسبة لحمولة الكاميرا الحرارية الخاصة بهم. تجلب كل واجهة مقايضات معمارية مميزة عبر الكمون والحمل الحسابي وتعقيد توجيه المسارات وقيود الكابلات الميكانيكية.
يقارن جدول المقارنة الشامل أدناه واجهات وحدات التصوير الحراري الأربع الرئيسية المستخدمة في النشر التجاري والصناعي:
| المقياس الهندسي | CVBS (مركب تناظري) | MIPI-CSI2 (رقمي مدمج) | USB (رقمي فئة UVC) | RJ45 (شبكة IP / RTSP) |
|---|---|---|---|---|
| كمون العتاد | منخفض للغاية (< 5 مللي ثانية) | منخفض جدًا (5 إلى 15 مللي ثانية) | متوسط (30 إلى 60 مللي ثانية) | مرتفع (100 إلى 250+ مللي ثانية) |
| وسط النقل الفيزيائي | موصل محوري واحد 75Ω + درع أرضي | أزواج تفاضلية عالية السرعة (كابل شريطي مرن) | كابل USB 2.0 / USB 3.0 محمي رباعي الأسلاك | كابل زوج مجدول Cat5e / Cat6 رباعي الأزواج |
| أقصى مسافة للكابل | عالية (حتى 30 إلى 50 مترًا عبر RG-59) | قصيرة للغاية (< 15 إلى 20 سم) | قصيرة (عادةً < 3 إلى 5 أمتار) | قصوى (حتى 100 متر قياسي) |
| حمل المعالج المضيف | صفر (شاشة/VTX تُدار مباشرة) | متوسط (محرك DMA في SoC وناقل ISP) | متوسط (مكدس متحكم مضيف USB) | مرتفع (فك ترميز H.264/H.265 برمجيًا/عتاديًا) |
| إخراج البيانات الإشعاعية الخام | لا (لوحة حرارية ديناميكية بصرية فقط) | نعم (بيانات مستشعر خام كاملة 14 بت / 16 بت) | نعم (إطارات Y16 الخام مدعومة) | اختياري (دفق بيانات وصفية إشعاعية مدمج) |
| تعقيد التكامل | تافه (سلك إشارة توصيل وتشغيل) | مرتفع (مشغل نواة، شجرة أجهزة، V4L2) | منخفض (فئة UVC متوافقة على نظام التشغيل) | متوسط (توجيه شبكة، عميل RTSP) |
| التوافق مع حلقات الانزلاق | ممتاز (مقاومة عالية لضوضاء الفرشاة) | غير قابل للتطبيق (أطوال المسارات والممانعة تفشل) | ضعيف إلى متوسط (أخطاء حزم USB) | متوسط (يتطلب حلقات جيجابت متخصصة) |
| حالات الاستخدام الأساسية الموصى بها | طائرات FPV بدون طيار، المحاور الديناميكية، الرصد المباشر، شاشات القيادة المساعدة | الذكاء الاصطناعي الطرفي المدمج (NVIDIA Jetson، Rockchip) تتبع الأهداف الآلي | أدوات اختبار منضدية، أجهزة لوحية محمولة للفحص، أنظمة كمبيوتر | أمن محيطي ثابت، أنظمة SCADA، مراقبة مركزية للمرافق |
### Architectural Analysis: When to Choose CVBS Over Digital Interfaces
While MIPI-CSI2 serves as the preferred interface for direct embedded compute on single-board computers (like NVIDIA Jetson or Raspberry Pi Compute Modules) due to its high-speed raw 14-bit data delivery, it is mechanically limited: MIPI ribbon cables cannot exceed 15 to 20 cm in length without suffering high-speed differential signal degradation, and they cannot pass through rotating slip rings.
Similarly, while RJ45 IP streams are ideal for fixed facility security installations and enterprise networks, their 100 to 250ms processing latency makes them ill-suited for manual drone piloting, reactive anti-collision guidance, or high-speed driving.
Thus, the CVBS thermal camera module remains a preferred standard for applications requiring:
* ✅ Deterministic, near-zero transmission latency.
* ✅ Direct connection to wireless analog RF transmitters (VTX).
* ✅ Continuous 360-degree gimbal rotation through mechanical slip rings.
* ✅ Plug-and-play installation without operating system overhead, kernel compilation, or software maintenance.
الأسئلة الشائعة (FAQ)
Can I plug a CVBS thermal camera module directly into an analog FPV VTX or automotive display?
When wiring directly to an analog VTX (such as models from TBS, Foxeer, or RushFPV), simply connect the thermal core's CVBS_OUT pin directly to the transmitter's VIDEO_IN pad, and link the module's power and ground lines to an appropriately regulated, filtered power supply. The VTX modulates the analog baseband signal directly onto an FM carrier wave without software handshakes or buffering. For automotive dashboards or auxiliary LCD monitors equipped with RCA or BNC composite ports, solder the CVBS line to the center conductor pin and the ground wire to the outer shielding ring. However, always ensure your power supply provides stable, filtered voltage (typically regulated 5V to 12V DC), as vehicle alternator spikes and LiPo battery fluctuations can permanently damage sensitive microbolometer sensors.
Why do cheap marketplace thermal modules suffer from lag and washed-out images, and how do industrial modules differ?
Furthermore, budget sensors frequently cap refresh rates at an export-restricted 9Hz (producing severe motion chop and dynamic piloting disorientation) and employ inferior software-emulated "shutterless" calibration algorithms running on underpowered microcontrollers. As the operating temperature inside the drone or vehicle chassis shifts, the microbolometer substrate's individual pixel response curves drift, causing pronounced fixed-pattern noise (FPN), dark vignetting around the edges, and severe dynamic image wash.
In contrast, industrial-grade CVBS thermal modules, such as Purpleriver's ASIC-driven solutions, utilize high-purity Vanadium Oxide (VOx) detectors with high thermal sensitivity (NETD ≤40mK, with elite cores achieving ≤30mK). They incorporate precision electromechanical shutters that automatically execute periodic two-point Non-Uniformity Correction (NUC) to eliminate spatial fixed-pattern noise. Backed by dedicated ASICs executing advanced hardware Digital Detail Enhancement (DDE) and running at fluid 25Hz/30Hz/50Hz field rates, industrial cores deliver crisp edge contrast, wide dynamic range, and clear target boundaries during fast, complex motion.
Which resolution should I choose: 384x288 or 640x512 CVBS thermal core?
A 384×288 resolution sensor provides 110,592 discrete sensing elements. It serves as an optimal solution for SWaP-constrained applications, such as lightweight multirotor drones, sub-250g aerial builds, localized close-quarters robotic navigation, and short-range industrial equipment inspections. When equipped with standard short-focal-length lenses (such as 6.8mm or 9.1mm), a 384×288 core delivers a wide field of view with sufficient spatial resolving power to detect human-sized targets at ranges up to 150 to 200 meters, all while minimizing power draw and component weight.
In comparison, a 640×512 resolution core provides 327,680 individual detector pixels—delivering nearly triple the active information density of a 384×288 array. When downsampled and rendered onto standard analog PAL (720×576) or NTSC (720×480) rasters, a 640×512 core fully saturates the composite video standard's maximum horizontal resolving capacity. This high pixel density eliminates stair-stepping and aliasing artifacts on distant, fine-pitch targets. For professional search-and-rescue (SAR), tactical wildlife observation, long-range aerial perimeter security, or high-altitude inspection gimbals where detecting and identifying targets at ranges beyond 500 to 1,000 meters is critical, a 640×512 core provides the necessary target clarity.
How do I switch between PAL and NTSC output on a CVBS thermal module?
On industrial modules like the Purpleriver series, video format configuration is executed by sending specialized hexadecimal commands over the module's serial control interface (UART TTL or RS485). Using standard Pelco-D protocols or the manufacturer's dedicated SDK/hex command set, system integrators can toggle the video standard flag inside the ASIC's non-volatile EEPROM memory. Once configured, the onboard video line driver adjusts its internal phase-locked loop (PLL) clocks and digital-to-analog converter timing to output the required horizontal line frequency, vertical sync timing, and frame rate. Additionally, hybrid modules equipped with an RJ45 Ethernet port allow users to change the video standard directly through an embedded web server interface alongside stream resolution and IP settings. Always verify that your display hardware or flight controller OSD is set to the same standard to avoid sync dropouts.
Can analog CVBS video feeds be routed into modern AI computer vision systems?
To bring a CVBS thermal feed into an edge compute board, integrators use hardware video capture chips (such as the Analog Devices ADV7180 or ADV7280 series) wired directly to the processor's parallel camera interface or MIPI-CSI2 port. These chips digitize the composite analog waveform into standard digital YUV/RGB frames with less than one frame period of processing latency. Alternatively, low-latency industrial USB UVC capture dongles can convert the composite video directly into a standard V4L2 (Video4Linux2) video stream on the host OS. This setup allows systems to utilize the ultra-low latency and long-distance cabling advantages of CVBS for primary transmission, while still digitizing the feed locally for edge computing, automatic target detection, and dynamic tracking.
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: Fundamental physical laws of thermal radiation, spectral bands, and microbolometer radiometry: Wikipedia Thermal Imaging Science Guide
- Component Sourcing: Industrial manufacturing and OEM wholesale procurement channel: KUYANG Electronic Storefront
- Related Engineering Guide: Strategic architecture for long-range drone electro-optical payload integration: Best Long-Range Thermal Camera Modules for Drone & AI OEM Integration
- كتالوج المنتجات: Comprehensive technical specifications across bare-board and enclosed thermal imaging sensors: Uncooled LWIR Long-Wave Infrared Thermal Imaging Cameras
- Embedded Linux Architecture: Low-level hardware configuration, kernel modules, and device trees for embedded cores: RS300 V4L2 Driver Setup Guide for Embedded Thermal Imaging Modules





