







دليل وحدة مستشعر التصوير الحراري USB: تكامل LWIR عالي الدقة للذكاء الاصطناعي الطرفي وأجهزة SBC
20 سبتمبر 2026
أفضل وحدة كاميرا حرارية CVBS: نوى تناظرية منخفضة الكمون للطائرات بدون طيار والأنظمة
22 سبتمبر 2026
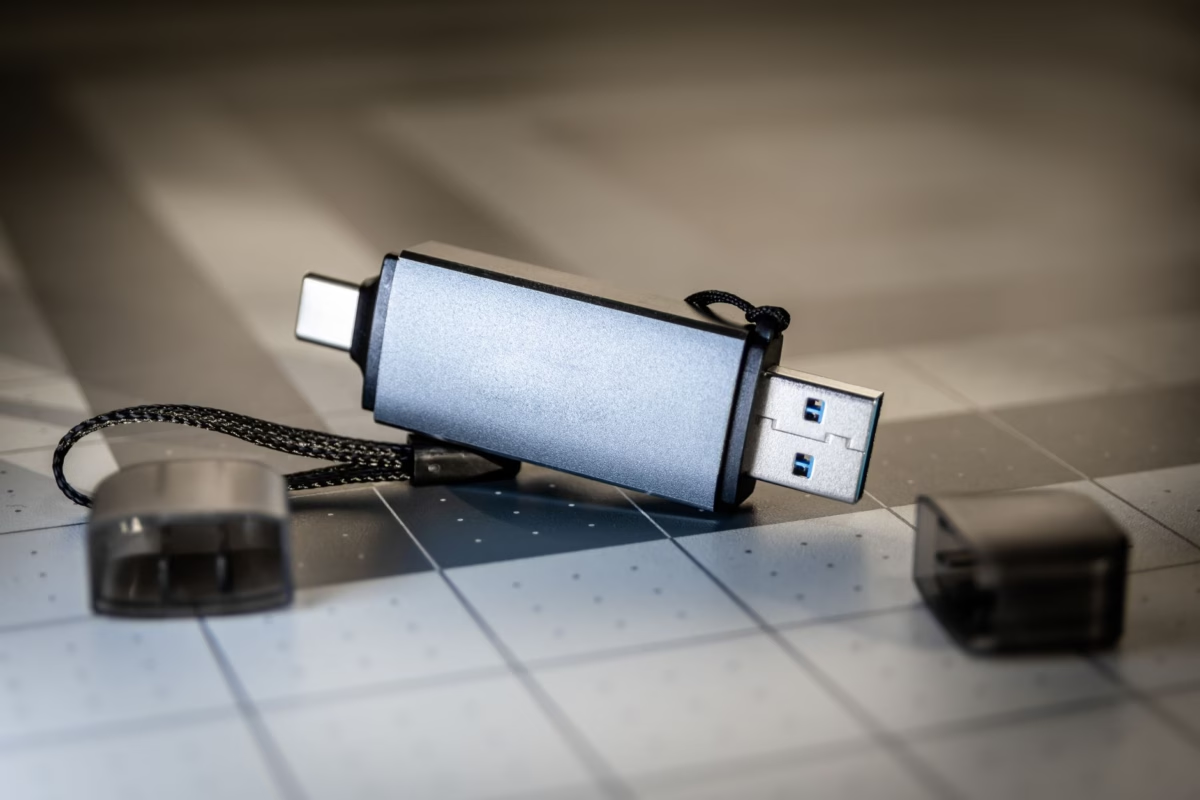
نواة الكاميرا الحرارية الصناعية USB: وحدات OEM مدمجة للأشعة تحت الحمراء طويلة الموجة للرؤية المدمجة والفحص
في التصنيع الآلي، والصيانة التنبؤية، وحمولات المركبات الجوية غير المأهولة (UAV) ذاتية التحكم، تحوّل التصوير الحراري من أدوات تشخيص يدوية مساعدة إلى عقد استشعار مدمجة تعمل في الزمن الحقيقي. يواجه مهندسو أنظمة الرؤية الآلية ومُدمجو OEM عقبة رئيسية: دونجل USB-C الحراري القياسي من الفئة الاستهلاكية محصور في بيئات أنظمة تشغيل الأجهزة المحمولة المغلقة، ويعاني من انجراف حراري شديد دون تبديد حراري نشط، ويخفض معدلات الإطارات تحت دورات التشغيل الممتدة. تتطلب التطبيقات الصناعية استشعارًا مستمرًا بالأشعة تحت الحمراء طويلة الموجة (LWIR) يوفر قياسات إشعاعية حتمية مباشرة إلى المعالجات المضيفة دون عبء برامج التشغيل، أو فقدان الحزم، أو الاختناق الحراري.
تختلف نواة كاميرا حرارية USB صناعية تسد الفجوة بين الهندسة الكهروضوئية الدقيقة والحوسبة الجاهزة للتوصيل والتشغيل. من خلال احتواء مقياس ميكروبولومتر غير مبرد من أكسيد الفاناديوم (VOx) بخطوة بكسل دقيقة تبلغ 12 ميكرومتر داخل عامل شكل مصغّر متين، تتصل وحدات OEM هذه بشكل أصلي عبر برامج تشغيل فئة فيديو USB القياسية (UVC) ببيئات Linux وWindows ونظام تشغيل الروبوت (ROS). سواء تم نشرها في الفحص المباشر لتجميع لوحات الدوائر المطبوعة الآلي (PCBA)، أو أمن محيط البنية التحتية الحيوية، أو محاور الطائرات بدون طيار التكتيكية، توفر نواة الكاميرا الحرارية الصناعية USB المخصصة بيانات درجة حرارة رقمية خام منخفضة الكمون بدقة 14 بت أو 16 بت، وقابلية تكيف متعددة العدسات غير حرارية، وتكرارية إشعاعية على مدار الساعة طوال أيام الأسبوع عبر نطاقات تشغيل واسعة.
جدول المحتويات
- 👉 فيزياء الميكروبولومتر غير المبرد بالأشعة تحت الحمراء طويلة الموجة وهندسة خطوة البكسل 12 ميكرومتر
- 👉 التوصيل الصناعي عبر USB: بروتوكول UVC وV4L2 وخطوط البيانات الإشعاعية الخام
- 👉 تخفيف الانجراف الحراري: معايرة الغالق وNUC وإدارة الحرارة للتشغيل المستمر
- 👉 الأشكال الهندسية البصرية: اختيار العدسات غير الحرارية (من 5 مم إلى 150 مم) وحسابات IFOV
- 👉 مصفوفة مواصفات منتجات OEM: Mini 640 مقابل سلسلة MD 384
- 👉 بنية النظام المدمج: الذكاء الاصطناعي الطرفي وخطوط أنابيب Jetson وهندسة الربط البيني
- 👉 الأسئلة الشائعة (إجابات هندسية معمقة)
فيزياء الميكروبولومتر غير المبرد بالأشعة تحت الحمراء طويلة الموجة وهندسة خطوة البكسل 12 ميكرومتر
في المركز الميكانيكي والفيزيائي لأي نواة كاميرا حرارية صناعية USB عالية الأداء يكمن مصفوفة مستوى بؤري (FPA) ميكروبولومتر غير مبردة. على عكس الكواشف المبردة التبريدية المصنوعة من أنتيمونيد الإنديوم (InSb) أو تيلورايد الكادميوم الزئبقي (MCT) التي تعمل عند درجات حرارة النيتروجين السائل (~77 كلفن)، تعمل نوى LWIR الصناعية غير المبردة OEM عند درجات حرارة الغرفة المحيطة أو بالقرب منها. تستخدم جسور مقاومات الأغشية الرقيقة من أكسيد الفاناديوم (VOx) المصنعة بدقة ميكرونية والمعلقة فوق دائرة متكاملة لقراءة السيليكون (ROIC) عبر أرجل عزل حراري مجهرية مصنعة من خلال الطباعة الحجرية MEMS الدقيقة.
يُفضَّل أكسيد الفاناديوم على السيليكون غير المتبلور (α-Si) في أدوار الرؤية الآلية الصعبة نظرًا لمعامل مقاومته الحراري الأعلى بكثير (TCR)، والذي يتراوح عادةً من -2% إلى -3% لكل كلفن عند 300 كلفن. عندما يصطدم إشعاع الأشعة تحت الحمراء طويلة الموجة ضمن نافذة النقل الجوي من 8μm إلى 14μm بغشاء امتصاص نيتريد السيليكون الخاص بالميكروبولومتر، تتغير درجة الحرارة الفيزيائية للغشاء. يغيّر هذا الفارق الحراري الدقيق المقاومة الكهربائية لمادة VOx الأساسية. تقيس دائرة القراءة المتكاملة (ROIC) الأساسية هذا الفارق في المقاومة عن طريق تطبيق جهد انحياز دوري أو تيار انحياز دوري، ودمج الشحنة على مكثف تكامل، وتوليد جهد تناظري يتناسب مع التدفق الإشعاعي الساقط.
نظرًا لأن الميكروبولومترات تعمل في توازن حراري مع بيئتها، فإن تحقيق نسبة إشارة إلى ضوضاء استثنائية يتطلب عزل غشاء الامتصاص عن الفقد بالتوصيل والحمل الحراري. تُغلق مصفوفة الميكروبولومتر بالكامل داخل تجويف تفريغ فائق الارتفاع، إما على مستوى الرقاقة من خلال التغليف على مستوى الرقاقة (WLP) أو عبر التغليف المعدني المحكم التقليدي مع أغطية نوافذ من الجرمانيوم المطلية بطبقة مضادة للانعكاس. بدون بيئة التفريغ العالي هذه (التي تُحافظ عادةً على أقل من $10^{-3}$ تور)، ستقوم جزيئات الهواء المحيط بنقل الحرارة بعيدًا عن جسور البكسل المعلقة، مما يؤدي إلى تدهور الحساسية وتضخيم أزمنة الاستجابة الحرارية بشكل كبير.
تنتج آلية الكشف ذات الحالة الصلبة هذه فرق درجة حرارة مكافئًا للضوضاء منخفضًا بشكل ملحوظ (NETD)، حيث تحقق بشكل روتيني تصنيفات حساسية تبلغ ≤40 mK إلى 50 mK عند فتحة بصرية f/1.0. تعني عتبة الحساسية البالغة 40 mK أن النواة يمكنها تمييز تدرجات درجة الحرارة عبر أسطح الهدف بدقة تصل إلى 0.04°C. تعد هذه الدقة الحرارية العالية أمرًا بالغ الأهمية عند تشخيص البصمات الحرارية الدقيقة، مثل فشل الوصلات الأولي على لوحة دوائر مطبوعة مكتظة بالمكونات، أو الانفصال الطبقي تحت السطحي في مركبات الطيران، أو شذوذ تسرب الغاز في موزعات التوزيع البتروكيماوية.
لقد طورت البصريات الدقيقة الحديثة وتصنيع أشباه الموصلات معيار الصناعة إلى خطوة بكسل تبلغ 12μm، انخفاضًا من البنى القديمة 17μm و25μm. يؤدي ضغط خطوة البكسل إلى 12μm إلى زيادة كثافة البكسل لكل رقاقة سيليكون بشكل كبير. يوفر هذا التقلص لمكاملِي الأنظمة فوائد ميكانيكية وبصرية ملموسة:
- ✅ تحسين كبير في SWaP-C: يؤدي تقليص خطوة البكسل إلى 12μm إلى تقليل المساحة الفيزيائية لمصفوفة المستوى البؤري 640×512 بنحو 50% مقارنة بمصفوفة مكافئة 17μm. يتيح ذلك لمصممي البصريات استخدام عدسات ذات أطوال بؤرية أقصر لالتقاط مجالات رؤية زاوية متطابقة (FoV). تتطلب العدسات الأصغر فتحات بصرية فيزيائية أصغر، مما يحقق تخفيضات جذرية في الوزن للحمولات المحمولة جوًا المقيدة بـ SWaP (الحجم والوزن والطاقة والتكلفة)، والمناظير المحمولة يدويًا، ومؤثرات النهاية الروبوتية الضيقة.
- ✅ ثوابت زمنية حرارية متسارعة: نظرًا لأن الحجم الفيزيائي والسعة الحرارية ($C_{th}$) لكل جسر ميكروبولومتر معلق فردي قد انخفضا، فإن الثابت الزمني الحراري ($\tau = C_{th} / G_{th}$، حيث يمثل $G_{th}$ الموصلية الحرارية لأذرع الدعم) ينخفض إلى نطاق 8ms إلى 12ms. تقلل هذه الاستجابة الحرارية السريعة من ضبابية الحركة الدقيقة وآثار التذييل أثناء المرور الجوي عالي السرعة أو الفحوصات البصرية الآلية عالية الإيقاع على خطوط التجميع (AOI).
- ✅ دالة نقل التضمين المحسّنة (MTF): تعمل كثافة التعبئة الأعلى للبكسلات على تحسين استجابة التردد المكاني على مستوى النظام. وتظهر التفاصيل الهيكلية عالية التردد — مثل الآثار الرفيعة على الإلكترونيات الدقيقة، وانتقالات الحواف على المكونات المُشغَّلة آليًا، والشقوق الحرارية الدقيقة في اللحامات الهيكلية — بحدة حواف أكثر وضوحًا، مما يزيل مزج البكسلات الضبابي الناعم الشائع في عقد الكاشف الأقدم.
التوصيل الصناعي عبر USB: بروتوكول UVC وV4L2 وخطوط البيانات الإشعاعية الخام
تعتمد الكاميرات الحرارية للهواتف الذكية التجارية والاستهلاكية عادةً على مجموعات تطوير برمجيات مغلقة ومقيدة ببائع محدد وواصفات أجهزة USB مملوكة. وتطرح هذه المنتجات الاستهلاكية عقبات تكامل شديدة: فهي عرضة لإهمال غير متوقع لبرامج التشغيل، وتتطلب تحميل كتل ثنائية في مساحة المستخدم أثناء التشغيل، وتخفض معدل النقل أثناء التشغيل المستمر لعدة ساعات. ويلغي قلب الكاميرا الحرارية USB الصناعي هذه الأعطال البرمجية النظامية من خلال الالتزام المباشر بمعيار فئة الفيديو USB (UVC 1.1 / 1.5) الصادر عن منتدى منفذي USB الدولي (USB-IF).
نظرًا لأنه يعمل كجهاز طرفي تصوير UVC قياسي، تتواصل الكاميرا بشكل أصلي مع أنظمة التشغيل عبر منصات حوسبة مدمجة متعددة دون الحاجة إلى حزم برامج تشغيل مخصصة:
- ⚙️ بيئات Linux (أوبونتو المدمج، دبيان، يوكتر): يسجل القلب نفسه بشكل أصلي كعقدة
/dev/video*قياسية من خلال نظام برنامج التشغيل الفرعي Video4Linux2 (V4L2) الأصلي. ويمكن لمهندسي الأنظمة الاستطلاع والتكوين والتقاط إطارات الفيديو باستخدام استدعاءات POSIX منخفضة الحمل، أو خطوط أنابيب GStreamer المبسطة، أو روابط Python عبر OpenCV دون تثبيت امتدادات نواة من طرف ثالث.ioctlcalls، أو خطوط أنابيب GStreamer المبسطة، أو روابط Python عبر OpenCV دون تثبيت امتدادات نواة من طرف ثالث. - ⚙️ أنظمة Windows (سطح المكتب وإنترنت الأشياء للمؤسسات): تُعد الوحدة تعدادها بشكل نظيف عبر خطوط أنابيب DirectShow وMicrosoft Media Foundation، مما يلغي برامج تشغيل النواة غير الموقعة المخصصة (
.sys) التي تفشل كثيرًا في اختبارات الامتثال للأمن السيبراني للمؤسسات وعمليات تدقيق سلامة الإقلاع الآمن. - ⚙️ نظام تشغيل الروبوتات (ROS / ROS2): يتدفق دفق الفيديو القياسي مباشرة إلى أغلفة ROS واسعة الانتشار، مثل عقد
كاميرا USBوكاميرا V4L2، مما يملأ موضوعات رسائلsensor_msgs/Imageفورًا لرسم الخرائط، وتجنب العوائق، والتوطين المتزامن ورسم الخرائط (SLAM)، وسير عمل الروبوتات الصناعية.
تفصل بنى التصوير الصناعي عادةً المستهلكين النهائيين إلى وضعين تشغيليين رئيسيين: شاشات فيديو قياسية للمشغلين البشريين وتدفقات إشعاعية رقمية لخطوط أنابيب الرؤية الآلية. ويدعم قلب USB الصناعي هذه الاحتياجات التشغيلية من خلال منهجية نقل ثنائية الخطوط:
بث اللوحات الديناميكي (YUV / RGB): يقوم معالج إشارة الصور المدمج (ISP) بمعادلة المدرج التكراري في الوقت الفعلي، وتصفية الضوضاء الثنائية المكانية، وتعزيز التباين الديناميكي، ورسم خرائط جداول البحث اللونية (مثل لوحات Ironbow وRainbow وWhite-Hot أو Black-Hot). وتُخرج الوحدة تدفقات YUV422 أو MJPEG قياسية 8-بت بمعدل 25 هرتز إلى 50 هرتز للعرض الفوري على واجهات الإنسان والآلة (HMIs) للمشغلين، أو محطات التحكم الأرضية للطائرات بدون طيار التكتيكية (GCS)، أو لوحات معلومات الفيديو WebRTC عبر الويب.
الالتقاط الإشعاعي الخام غير المضغوط (Y16 / GREY16): بالنسبة للتحكم الآلي في العمليات، والاستدلال العميق على الحافة، والاختبار الحراري الكمي، فإن شاشات الألوان الزائفة المرئية غير كافية. في هذا الوضع التشغيلي، يتجاوز معالج إشارة الصور رسم الخرائط اللونية غير الخطية لتقديم مصفوفات بكسل رقمية خطية غير مضغوطة 14-بت أو 16-بت منسقة كـ Y16. ترتبط كل قيمة شدة بكسل منفصلة مباشرة بدرجة الحرارة الفيزيائية المطلقة عبر معادلة معايرة داخلية من المصنع:
درجة الحرارة (كلفن) = قيمة البكسل / 100
في هذا التنسيق، تُقرأ قيمة بكسل صحيحة خام تبلغ 30315 تقابل بدقة 303.15 كلفن، أو 30.00°م تمامًا. يمكن لمهندسي الرؤية الآلية تغذية هذه المصفوفة الرقمية الخالصة مباشرة إلى بيئات تحليلية مثل NumPy أو MATLAB أو TensorRT. يتيح ذلك للخوارزميات حساب توزيعات درجات الحرارة الهندسية، وتتبع الملامح الحرارية للأهداف المتحركة، وتقييم حدود فرق درجات الحرارة دون إدخال تشوهات ضغط أو زمن انتقال إطارات إضافي.
علاوة على ذلك، يتم إدارة التحكم ثنائي الاتجاه في المعاملات—بما في ذلك تعديلات الانبعاثية، وتعويض انعكاس الخلفية، وإزاحات درجة حرارة الهواء المحيط، وتفعيل تصحيح عدم الانتظام اليدوي (NUC)—بشكل حتمي عبر وحدات امتداد UVC (XU). من خلال إرسال عمليات نقل تحكم USB قياسية عبر النقطة الطرفية صفر، يتجاوز المطورون الحاجة إلى وصلات تسلسلية إضافية RS-232 أو TTL UART، مما يبسط بنية أسلاك التوصيل إلى ناقل USB 2.0 أو Type-C واحد.
تخفيف الانجراف الحراري: معايرة الغالق وNUC وإدارة الحرارة للتشغيل المستمر
نظرًا لأن مصفوفات الميكروبولومتر مصممة لامتصاص الإشعاع الحراري، فإنها لا تستطيع بطبيعتها التمييز بين طاقة الأشعة تحت الحمراء طويلة الموجة المنبعثة من هدف خارجي والحرارة المشعة من المكونات الداخلية للكاميرا. في بيئات التشغيل المستمر على مدار الساعة طوال أيام الأسبوع، تتدفق الحرارة الناتجة عن معالجات الإشارات الرقمية (DSPs)، والبوابات المنطقية القابلة للبرمجة ميدانيًا (FPGAs)، ودوائر إدارة الطاقة المتكاملة (PMICs)، ورقائق الطبقة الفيزيائية USB (PHY) بالتوصيل عبر هيكل الكاميرا إلى الأنبوب البصري ومصفوفة المستوى البؤري.
بدون تعويض، تخلق هذه الحرارة الطفيلية الداخلية عدم انتظام مكاني عبر المصفوفة، مما يسبب ضوضاء النمط الثابت (FPN)، وتظليل الزوايا، وقراءات إشعاعية غير دقيقة. لمكافحة الانجراف الحراري أثناء دورات التشغيل الصناعية المستمرة، يجمع قلب الكاميرا الحرارية الصناعية USB بين أجهزة تخفيف ميكانيكية بصرية ومعايرة خوارزمية مستمرة:
آلية الغالق الكهروميكانيكي: للتخلص من ضوضاء النمط الثابت، يدمج القلب مصراعًا لولبيًا مصغرًا يعمل مغناطيسيًا. على فترات مؤتمتة أو عند اكتشاف عتبة فرق درجة حرارة داخلية، تتأرجح شفرة المصراع هذه لحظيًا أمام مستشعر VOx، مقدمةً سطحًا مرجعيًا موحدًا مكانيًا عالي الانبعاثية للجسم الأسود. يقرأ المعالج المدمج هذا الإطار المرجعي الموحد وينفذ روتين تصحيح عدم الانتظام (NUC)، معيدًا معايرة معاملات إزاحة البكسل الفردية عبر المصفوفة:
Vالمصحح(i, j) = G(i, j) × [Vخام(i, j) - Vخوارزمية(i, j)] + الإزاحةشامل
حيث يمثل $G(i, j)$ معامل الكسب المعاير في المصنع لإحداثي البكسل $(i, j)$، و$V_{raw}$ هو قياس المشهد النشط، و$V_{shutter}$ هو الإزاحة المكانية الملتقطة مقابل شفرة المصراع المرجعية. يزيل هذا التحديث ضوضاء الوميض منخفضة التردد 1/f وانجراف خط الأساس، محافظًا على الدقة الإشعاعية ضمن تفاوتات صناعية صارمة (عادةً ±2°C أو ±2%).
العزل الحراري البنيوي ونمذجة البرامج الثابتة المتقدمة: تعزل نوى الكاميرات الصناعية المقعد البصري عن الإلكترونيات الرقمية عالية التبديد باستخدام حواجز حرارية دقيقة وتوجيه موصل إلى نقاط تبديد حرارة خارجية. وبدعم من خلفيات هندسية واسعة—مثل فرق تحمل مؤهلات من جامعة هونغ كونغ للعلوم والتكنولوجيا (HKUST) وخبرة سابقة في المعالجة البصرية من هواوي هاي سيليكون—تشغل هذه النوى برامج ثابتة لتعويض درجة الحرارة في الزمن الحقيقي. تغذي الثرمستورات المدمجة في جميع أنحاء حاضن العدسة وROIC باستمرار نماذج انجراف حراري متعددة الحدود متعددة المتغيرات. يقلل هذا التعويض من تكرار تشغيل المصراع الفيزيائي، مانعًا الإطارات العمياء أثناء الفرز الآلي عالي السرعة أو مناورات طيران الطائرات بدون طيار الحرجة.
- ⚙️ تتبع الثرمستور متعدد المناطق: الثرمستورات المنفصلة PT1000 أو NTC عالية الدقة الموضوعة مباشرة عند مبيت العدسة، وركيزة FPA، وخط إمداد PMIC تغذي باستمرار قياسات فرق الوصلة إلى محرك معايرة FPGA.
- ⚙️ إزاحة متعددة الحدود الديناميكية: بدلاً من فرض تجميد ميكانيكي للمصراع كل 60 ثانية، تحدث الوحدة سجلات الإزاحة خوارزميًا مع ارتفاع درجات الحرارة، محافظةً على الوعي الظرفي في بيئات الأتمتة سريعة الحركة.
- ⚙️ التبديد الحراري الموصل السلبي: يعمل الغلاف الخارجي المصنوع من الألومنيوم كمصرف توصيل حراري هندسي، يتميز بأسطح تثبيت مسطحة مرجعية مصممة لتفريغ الحرارة الداخلية مباشرة إلى هياكل الآلات الخارجية أو هياكل محور الطائرات بدون طيار.
لمكاملِي الأنظمة الباحثين عن أدلة تنفيذ مفصلة حول دمج وحدات الرؤية الحرارية في الأنظمة الذاتية، استكشف تحليلنا حول وحدات الكاميرا الحرارية عالية الأداء ذات الذكاء الاصطناعي المدمج.
الأشكال الهندسية البصرية: اختيار العدسات غير الحرارية (من 5 مم إلى 150 مم) وحسابات IFOV
الزجاج البصري التقليدي (مثل BK7 أو السيليكا المنصهرة) معتم تمامًا ضمن طيف الأشعة تحت الحمراء طويلة الموجة (8μm إلى 14μm). وبالتالي، تُشكَّل بصريات LWIR من مواد متخصصة ناقلة للأشعة تحت الحمراء، أساسًا الجرمانيوم أحادي البلورة (Ge) وزجاج الكالكوجينيد. تتميز هذه العناصر البصرية بمعالجات مضادة للانعكاس متينة (AR) وطلاءات خارجية من الكربون شبه الماسي (DLC) لتحمل البيئات المسببة للتآكل والأبخرة الكيميائية الصناعية والجسيمات المحمولة جوًا.
من الاعتبارات الحاسمة في تصميم البصريات العاملة بالأشعة تحت الحمراء طويلة الموجة المعامل الحراري لمعامل الانكسار ($dn/dt$). يُظهر الجرمانيوم قيمة $dn/dt$ مرتفعة بشكل استثنائي تبلغ حوالي $396 \times 10^{-6}/\text{K}$ عند 10.6μm. وبدون تعويض، تؤدي تقلبات درجات الحرارة في التركيبات الجوية الخارجية أو المصانع عالية الحرارة إلى تغيير البعد البؤري للعدسة، مما ينتج عنه ضبابية شديدة في الصورة. وتتصدى الوحدات الصناعية لهذا باستخدام بصريات لاحرارية: تجميعات بصرية-ميكانيكية تزاوج مواد ذات خصائص تمدد حراري متعاكسة (مثل سبائك الألومنيوم المتخصصة وفواصل Delrin) لتحريك العناصر البصرية ميكانيكيًا مع تغير درجات الحرارة، مما يحافظ على مستويات بؤرية حادة عبر نطاقات تشغيل من -20°C إلى +60°C.
يتطلب تصميم خلية فحص حراري آلي حساب مجال الرؤية اللحظي (IFOV), ، الذي يحدد الدقة المكانية للبكسل الواحد:
IFOV = درجة البكسل (p) / البعد البؤري للعدسة (f)
عند العمل مع مستشعر 12μm ($0.012\text{ mm}$) وعدسة بعد بؤري $18\text{ mm}$:
IFOV = 0.012 / 18 = 0.000667 \text{ راديان} = 0.67 \text{ ملي راديان}
لتحديد حجم بقعة القياس المكانية في العالم الحقيقي ($S$) التي يسقطها بكسل فردي عند مسافة تشغيل ($D$):
S = IFOV × D
وفقًا لمعايير القياس الإشعاعي الصناعية (المقتبسة من معايير جونسون لاكتساب الأهداف)، بينما يتطلب اكتشاف الهدف الحراري من 1 إلى 2 بكسل فقط، فإن القياس الحراري المتكرر والدقيق يتطلب أن يمتد هدف القياس على مصفوفة بكسلات لا تقل عن $3 \times 3$ أو $4 \times 4$. يمنع هذا المتطلب فقدان الطاقة البصرية الناتج عن تسرب دالة الانتشار النقطية (PSF) للنظام إلى البكسلات المجاورة.
| البعد البؤري (f) | مجال الرؤية الأفقي (640×512، 12μm) | IFOV (نواة 12μm) | بصمة البكسل عند 10م ($S$) | التطبيق الصناعي الأساسي |
|---|---|---|---|---|
| 0 مم | ~88.0° | 40 ملي راديان | 0 مم | مراقبة خزائن المفاتيح الكهربائية، رؤية روبوتية قريبة واسعة |
| 0 مم | ~48.0° | 33 ملي راديان | 3 مم | توجيه مسار المركبات الموجهة آليًا (AGV)، رحلات الطائرات المسيرة قصيرة المدى |
| 0 مم | ~33.0° | 92 ملي راديان | 2 مم | رسم خرائط رطوبة الأسطح، فحص الألواح الشمسية جويًا |
| 0 مم | ~24.0° | 67 ملي راديان | 7 مم | صيانة شبكات توزيع المرافق، مراقبة النقاط الساخنة في السيور الناقلة |
| 0 مم | ~12.5° | 34 ملي راديان | 4 مم | كشف التسلل الأمني المحيطي، وفحص أبراج التوهج في المصافي |
| 0 مم | ~8.8° | 24 مللي راديان | 4 مم | حمولات تشخيصية للمحطات الفرعية عالية الجهد بعيدة المدى |
| 0 مم | ~5.8° | 16 مللي راديان | 6 مم | مراقبة البنية التحتية الحرجة عن بُعد، والمراقبة البحرية |
| 0 مم | ~4.4° | 12 مللي راديان | 2 مم | تتبع الحدود بعيد المدى، والأنظمة الكهروضوئية التكتيكية |
| 0 مم | ~2.9° | 08 مللي راديان | 8 مم | أمن ساحلي على مسافات بعيدة جدًا، وتتبع حرائق الغابات المبكر |
مصفوفة مواصفات منتجات OEM: Mini 640 مقابل سلسلة MD 384
بالنسبة لمكاملي الأنظمة الذين يشترون وحدات LWIR المدمجة، توفر Purpleriver خيارين صناعيين متخصصين: النواة فائقة الصغر Mini 640 — المصممة خصيصًا للمنصات الجوية المقيدة بقيود SWaP — وسلسلة MD Series 384 متعددة الاستخدامات، المصممة لأتمتة العمليات الصناعية متعددة النواقل.
تسليط الضوء على المنتج: وحدة نواة كاميرا حرارية LWIR غير مبردة USB Mini 640*512

الـ وحدة LWIR USB مصغّرة غير مبرّدة بدقة 640*512 تضع معيارًا صناعيًا للرؤية المحسّنة بتقنية SWaP للطائرات بدون طيار والروبوتات. توفر هذه النواة تصويرًا حراريًا عالي الدقة 640×512 (مع تكوينات اختيارية 640×480)، وتحقق عامل شكل مدمج مع 21مم × 21مم بصمة. صُممت لتلبية متطلبات المنصات الجوية المشابهة لأنظمة DJI المؤسسية، وتتميز بعرض صور حاد، واستهلاك طاقة منخفض للوحدة، وقدرة قوية على التكيف البيئي. وتقترن بسلاسة مع مجموعة واسعة من البصريات، بما في ذلك عدسات 5 مم، و9 مم، و13 مم، و18 مم، و35 مم، و50 مم، و75 مم، و100 مم، و150 مم، مما يسمح للمطورين بتكييف نواة واحدة مشتركة عبر تطبيقات الفحص عن قرب والمراقبة بعيدة المدى.
تسليط الضوء على المنتج: وحدة كاميرا حرارية غير مبردة بالأشعة تحت الحمراء MD Series 384x288
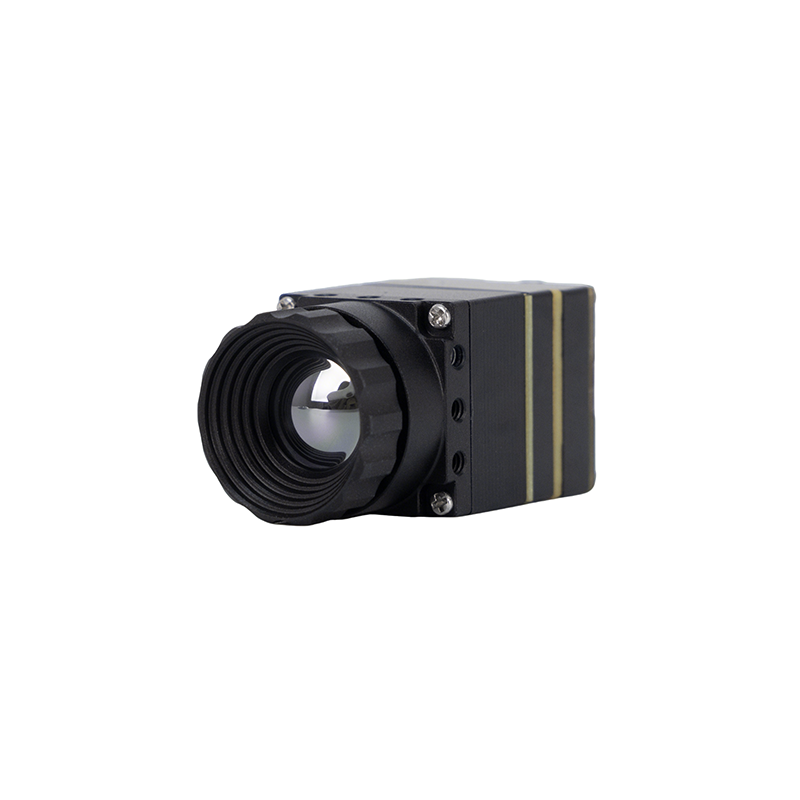
الـ وحدة Purpleriver MD Series 384x288 مصممة للمهام الصناعية عالية الدقة، بما في ذلك مراقبة درجة حرارة المصانع، والسياج الأمني، وعمليات الطائرات بدون طيار بالذكاء الاصطناعي الطرفي. مبنية حول كاشف غير مبرد بمسافة بكسل 12 ميكرومتر، وتوفر حساسية عالية ودقة حرارية حادة. بدعم من فريق هندسي بخلفيات من جامعة هونغ كونغ للعلوم والتكنولوجيا (HKUST) وخبرة سابقة في معالجة البصريات من Huawei HiSilicon، توفر هذه الوحدة اتصالاً متعدد الاستخدامات مع MIPI CSI-2 وUSB قياسي وCVBS تناظري واجهات. تدعم سلسلة MD تخصيصًا واسعًا لـ OEM/ODM، وهي مناسبة تمامًا لإعدادات التصنيع الآلي التي تتطلب تكاملاً مباشرًا مع المعالجات الطرفية.
| المعامل الهندسي | وحدة نواة Mini 640 | وحدة MD Series 384 |
|---|---|---|
| معمارية الكاشف | ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد | كاشف VOx غير مبرد بالأشعة تحت الحمراء |
| دقة المصفوفة | 640 × 512 (اختياري 640 × 480) | 384 × 288 أصلي |
| تباعد البكسل | 12 ميكرومتر | 12 ميكرومتر |
| النطاق الطيفي | 8 ميكرومتر – 14 ميكرومتر (LWIR) | 8 ميكرومتر – 14 ميكرومتر (LWIR) |
| البصمة / الأبعاد | فائقة الصغر 21 مم × 21 مم | عامل شكل صناعي مدمج |
| الأطوال البؤرية المتاحة | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 مم | مجموعة بصرية متعددة العدسات قابلة للتكوين |
| واجهات العتاد | USB (UVC قياسي), ، إخراج رقمي مباشر | USB، MIPI CSI-2، CVBS تناظري |
| الحساسية الحرارية (NETD) | ≤40 مللي كلفن إلى 50 مللي كلفن عند f/1.0 | ≤40 مللي كلفن عند f/1.0 |
| خرج إشعاعي | تدفق إشعاعي خام 14/16 بت Y16 + YUV ملون | تدفق إشعاعي خام رقمي + فيديو في الوقت الفعلي |
| الهدف الرئيسي للمكامل | حمولات محور الطائرات بدون طيار، الفحص المتنقل، الأجهزة القابلة للارتداء | رؤية آلات المصانع، عقد الأمان، الروبوتات |
بنية النظام المدمج: الذكاء الاصطناعي الطرفي وخطوط أنابيب Jetson وهندسة الربط البيني
نشر نواة كاميرا حرارية USB صناعية في منصات الحوسبة الطرفية (مثل NVIDIA Jetson Orin Nano/AGX، أو Raspberry Pi Compute Module 4، أو لوحات Rockchip RK3588 التي يتم الحصول عليها عبر أنظمة بيئية للأجهزة مثل DFRobot) يتطلب هندسة دقيقة عبر الكابلات المادية، وتكوينات النواة منخفضة الحمل، ومعالجة الاستدلال في الوقت الفعلي.
هندسة التوصيل البيني وكابلات ميكرو محورية عالية المرونة: في الأذرع الروبوتية، وأجهزة التموضع ذات التحريك والإمالة والتقريب (PTZ)، ومحاور التثبيت ثلاثية المحاور بدون فرش للطائرات بدون طيار (UAV)، تمثل كابلات USB التقليدية مشكلات موثوقية خطيرة. تخلق الأغلفة الخارجية القياسية مقاومة ميكانيكية تُجهد محركات تثبيت المحور، ويمكن أن تتدهور الأزواج المجدولة المحمية النموذجية تحت الانثناء الدوري المستمر. يجب على المكاملين توجيه خطوط USB التفاضلية عالية السرعة (D+/D-) باستخدام مجموعات كابلات محورية دقيقة فائقة النعومة، مثل تلك المصنعة بواسطة رجل الكابل المحوري الصغير. These micro-coaxial solutions provide 360-degree EMI shielding against high-power brushless motor PWM interference while passing easily through slip-rings and tight hinge joints without signal attenuation.
Optimized Linux Radiometric Extraction Pipeline: Processing 16-bit radiometric telemetry alongside deep learning models requires capturing frames without redundant memory copies. The following Python pipeline demonstrates capturing raw 16-bit radiometric frames from a Purpleriver USB core using native OpenCV and V4L2 drivers, converting raw sensor values into absolute Celsius measurements, and triggering an alarm when a defined thermal threshold is exceeded:
import cv2
import numpy as np

def init_industrial_thermal_stream(device_index=0):
    # Initialize the camera using the standard Linux V4L2 backend
    cap = cv2.VideoCapture(device_index, cv2.CAP_V4L2)

    # Request uncompressed 16-bit raw radiometric capture (Y16 format)
    cap.set(cv2.CAP_PROP_FOURCC, cv2.VideoWriter_fourcc('Y', '1', '6', ' '))
    cap.set(cv2.CAP_PROP_CONVERT_RGB, 0)

    if not cap.isOpened():
        raise RuntimeError("Failed to link to industrial USB thermal camera via V4L2")
    return cap

def process_thermal_pipeline():
    cap = init_industrial_thermal_stream(0)
    print("LWIR Radiometric Ingestion Pipeline Initialized.")

    while True:
        ret, frame = cap.read()
        if not ret:
            print("Dropped radiometric telemetry frame")
            break

        # Cast raw array to float32 for absolute temperature calculations
        raw_counts = frame.astype(np.float32)

        # Factory Calibration Model: Value / 100 = Absolute Kelvin
        # Convert Kelvin to Celsius: T_celsius = (Value / 100) - 273.15
        temp_celsius = (raw_counts / 100.0) - 273.15

        # Quantitative machine vision threshold checks
        max_temp = np.max(temp_celsius)
        min_temp = np.min(temp_celsius)
        mean_temp = np.mean(temp_celsius)

        # Locate exact coordinates of the hottest scene element
        y_loc, x_loc = np.unravel_index(np.argmax(temp_celsius), temp_celsius.shape)

        if max_temp > 85.0:  # Industrial anomaly trip-point in Celsius
            print(f"CRITICAL HOTSPOT DETECTED: {max_temp:.2f}°C at coordinates [X:{x_loc}, Y:{y_loc}]")

        # Normalize the 16-bit numerical matrix to an 8-bit visual false-color map
        visual_norm = cv2.normalize(temp_celsius, None, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U)
        colorized_heatmap = cv2.applyColorMap(visual_norm, cv2.COLORMAP_MAGMA)

        # Overlay diagnostic text on the visual operator frame
        telemetry_str = f"Max: {max_temp:.1f}C | Mean: {mean_temp:.1f}C"
        cv2.putText(colorized_heatmap, telemetry_str, (10, 25),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.6, (0, 255, 0), 2)
        cv2.circle(colorized_heatmap, (x_loc, y_loc), 5, (0, 0, 255), 2)

        cv2.imshow("Industrial Radiometric Feed", colorized_heatmap)
        if cv2.waitKey(1) & 0xFF == ord('q'):
            break

    cap.release()
    cv2.destroyAllWindows()

if __name__ == "__main__":
    process_thermal_pipeline()
For more architectural insights on integrating edge AI computing directly with LWIR camera modules, review our detailed guide on edge AI UAV thermal module integration or explore our comprehensive background on custom OEM/ODM thermal imaging engineering.

أسئلة متكررة
Can this industrial USB thermal camera core stream directly via standard UVC without proprietary software on Linux or Windows?
How does an industrial USB thermal core prevent thermal drift and inaccurate measurements during 24/7 continuous operation?
What lens options and mechanical configurations are available for drone gimbals and compact vision systems?
📚 المراجع والقراءات الإضافية
- Industry Standard Hardware: Embedded Machine Vision Accessories & Ecosystems at DFRobot
- Interconnect Engineering: High-Flex Drone Gimbal Cabling Solutions at رجل الكابل المحوري الصغير
- Related Guide (Edge AI Integration): High-Performance Thermal Module: Edge AI UAV OEM Integration
- Related Guide (Embedded UAV Payloads): High-Performance Thermal Micro Camera Module for AI Drones
- Related Guide (OEM/ODM Engineering): Purple River Electronic Technology: Thermal Vision Engineering & Development





