









Промышленное USB-ядро тепловизионной камеры: компактные LWIR OEM-модули для встраиваемого зрения и инспекции
20 сентября 2026 г.
Руководство по аналоговому ядру тепловизионной камеры: низкозадержечные CVBS-модули для FPV, DIY-оптики и OEM
23 сентября 2026 г.
# Лучший модуль тепловизионной камеры CVBS: аналоговые ядра с низкой задержкой для дронов и систем
В беспилотных летательных аппаратах (БПЛА), тактической робототехнике и высокоскоростной промышленной автоматизации задержка передачи видео часто является основной точкой отказа системы. Современная сетевая видеоинфраструктура все больше склоняется к цифровым IP-конфигурациям, протоколам потоковой передачи высокой четкости и программно-определяемым конвейерам. Однако такие архитектуры вносят системную задержку сериализации кадров, буферизации и пакетирования, которая составляет от 80 миллисекунд до более чем 250 миллисекунд в реальных полевых условиях эксплуатации. Для высокоскоростного пилотирования от первого лица (FPV), подвижных платформ сопровождения целей, периферийных платформ наведения и замкнутых систем предотвращения столкновений эта задержка обработки напрямую приводит к катастрофическому динамическому перерегулированию, дезориентации пилота и расхождению контура слежения. **Модуль тепловизионной камеры CVBS** полностью обходит накладные расходы инкапсуляции цифровой сети. Он выдает необработанное аналоговое композитное видео основной полосы частот (PAL или NTSC) непосредственно со специализированной интегральной схемы (ASIC) датчика. Этот детерминированный конвейер обеспечивает действительно近乎 нулевую задержку визуализации, необходимую для принятия тактических решений за доли секунды и непрерывного замкнутого управления.
Выбор правильного аналогового инфракрасного ядра визуализации требует балансировки тонких компромиссов между тепловой чувствительностью, разрешением датчика, ограничениями по размеру, весу и мощности (SWaP), а также сложными параметрами электрической интеграции. Промышленное тепловизионное ядро должно надежно соединять чувствительную матрицу микроболометрического детектора со стандартными коаксиальными линиями 75 Ом. В то же время оно должно выполнять коррекцию неравномерности (NUC), цифровое улучшение деталей (DDE), сжатие динамического диапазона и цифро-аналоговое преобразование на кристалле с абсолютной тепловой стабильностью. Это всеобъемлющее инженерное руководство разбирает лежащую в основе физику и обработку сигналов тепловизионных ядер композитного видео, описывает рабочие процессы интеграции для бортовых FPV-передатчиков и промышленных мониторов программируемых логических контроллеров (ПЛК), а также проводит сравнительный анализ ведущих в отрасли неохлаждаемых длинноволновых инфракрасных (LWIR) ядер.
Содержание
- 👉 Инженерные основы: что такое модуль тепловизионной камеры CVBS?
- 👉 Критические инженерные показатели: задержка, SWaP-C, NETD и разрешение
- 👉 Демонстрация продукции: промышленные тепловизионные ядра CVBS
- 👉 Архитектура бортовой системы: интеграция ядер CVBS в дроны и FPV-каналы
- 👉 Применение в автомобильной промышленности, робототехнике и промышленном мониторинге
- 👉 Сравнение интерфейсов: CVBS против MIPI-CSI2 против USB против RJ45 IP
- 👉 Часто задаваемые вопросы (FAQ)
Инженерные основы: что такое модуль тепловизионной камеры CVBS?
Модуль тепловизионной камеры CVBS (композитное видео с гашением и синхронизацией) — это автономный длинноволновый инфракрасный (LWIR) электронно-оптический блок, который улавливает пассивное тепловое излучение, испускаемое в атмосферном окне пропускания от 8 до 14 микрометров (мкм). Он преобразует эти потоки фотонов внутри себя в аналоговый телевизионный сигнал основной полосы частот, соответствующий стандартным протоколам синхронизации CCIR/PAL или EIA/NTSC. Сигнал передается по одному несимметричному проводнику с волновым сопротивлением 75 Ом при стандартной амплитуде 1,0 вольт от пика до пика (1,0 Vp-p).
Базовый физический конвейер основан на неохлаждаемой матрице микроболометров. Эти матрицы в фокальной плоскости (FPA) изготавливаются микромеханической обработкой из тонких плёнок оксида ванадия (VOx) или аморфного кремния (α-Si), подвешенных на микромостиках над кремниевой подложкой интегральной схемы считывания (ROIC). Когда падающие фотоны длинноволнового инфракрасного диапазона проходят через специализированный оптический узел линз из германия или халькогенидного стекла, они попадают на термически изолированные мембранные пиксели микроболометра. Поглощение этой лучистой тепловой энергии вызывает измеримое изменение объёмного электрического сопротивления материала, определяемое его температурным коэффициентом сопротивления (TCR). Базовая ROIC измеряет эти мельчайшие изменения сопротивления попиксельно, интегрируя электрические заряды и преобразуя их с помощью высокоточных встроенных аналого-цифровых преобразователей в исходные 14-битные или 16-битные цифровые тепловые значения.
В стандартных IP-цифровых тепловизионных камерах этот высокоразрядный исходный цифровой поток проходит через процессор обработки изображений (ISP), передаётся микропроцессору под управлением встроенной операционной системы, сжимается вычислительными видеокодеками H.264 или H.265, фрагментируется на пакеты сетевого транспорта и передаётся через физический уровень Ethernet (PHY) с использованием протокола потоковой передачи в реальном времени (RTSP) поверх UDP/IP. Эта цепочка обработки вызывает существенную задержку обработки, джиттер кадров и выделение буферов памяти, легко накапливая сотни миллисекунд задержки реального времени.

Специализированное тепловизионное ядро CVBS полностью избегает этих накладных расходов за счёт упрощённой архитектуры преобразования сигнала на аппаратном уровне:
Во-первых, несжатая 14-битная исходная цифровая матрица из ROIC поступает в сверхбыструю аппаратную ASIC или программируемую пользователем вентильную матрицу (FPGA). Это вычислительное ядро немедленно применяет аппаратно-ускоренные алгоритмы калибровки: двухточечную коррекцию неоднородности (NUC), замену дефектных пикселей, подавление слепых пикселей и пространственную фильтрацию шума. Эти операции устраняют сенсорный шум фиксированной структуры, вызванный вариациями полупроводникового производства и дрейфом температуры окружающего детектора.
Во-вторых, широкий динамический диапазон 14-битных тепловых данных (который представляет тысячи дискретных шагов температуры) необходимо преобразовать для наблюдения человеком или аналоговой передачи. ASIC выполняет усовершенствованные алгоритмы цифрового повышения детализации (DDE) и динамической плато-гистограммной эквализации. Эти процедуры сохраняют локальные высокочастотные пространственные детали (такие как тонкие края конструкций, линии электропередач и едва заметные контуры целей), одновременно сжимая глобальную тепловую сцену в оптимизированный 8-битный динамический диапазон. Эти данные в реальном времени отображаются в выбираемые палитры оттенков серого или цветовые палитры, такие как White-Hot, Black-Hot, Ironbow или специализированные псевдоцветовые шкалы.
В-третьих, вместо направления этого 8-битного кадра в механизм цифрового сжатия обработанный поток подаётся непосредственно во встроенный высокоскоростной цифро-аналоговый преобразователь (ЦАП), работающий в паре с аналоговым линейным драйвером видеосигнала. Видеодрайвер генерирует точные, аппаратно синхронизированные импульсы синхронизации, гасящие интервалы, передние и задние площадки, а также активные видеостроки, полностью соответствующие спецификациям аналоговой видеорастровой развёртки:
* ⚙️ **Спецификация PAL:** 625 полных строк, 50 полей в секунду (25 чересстрочных кадров в секунду), частота горизонтальной развёртки 15,625 кГц, с цветовой поднесущей на частоте 4,433618 МГц при наличии сигнала цветности.
* ⚙️ **Спецификация NTSC:** 525 полных строк, 59,94 поля в секунду (29,97 чересстрочных кадров в секунду), частота горизонтальной развёртки 15,734 кГц, цветовая поднесущая на частоте 3,579545 МГц.
Поскольку сигнал преобразуется непосредственно из буферов активных строк внутри аппаратного обеспечения ASIC без промежуточной кадровой буферизации, планирования операционной системы или межпроцессного взаимодействия, сквозная аппаратная задержка преобразования чистого CVBS-тепловизионного модуля остаётся минимальной: обычно она составляет менее 2–5 миллисекунд от поглощения фотона до аналогового выхода. Инженеры, стремящиеся освоить радиометрические расчёты и математическую теорию, управляющую инфракрасным излучением, могут ознакомиться с основными научными принципами на Тепловизионная съёмка — Википедия.
Критические инженерные показатели: задержка, SWaP-C, NETD и разрешение
Выбор и интеграция ядра CVBS-тепловизионной камеры в критически важные системы требует балансировки взаимосвязанных электрических, оптических и физических характеристик. Системные инженеры должны тщательно оценивать несколько ключевых показателей для обеспечения успешной эксплуатации.
### Задержка «от стекла до стекла» и детерминированность
В замкнутых системах наведения, следящих гиростабилизированных платформах и высокоскоростном динамическом пилотировании общая задержка системы — часто называемая задержкой «от стекла до стекла» (G2G) — является критической рабочей переменной. Это точный промежуток времени от момента попадания инфракрасного фотона на передний оптический элемент до момента отображения соответствующей аналоговой строки развёртки на мониторе пилота, электронно-лучевой трубке или FPV-очках.
Стандартные сетевые камеры вносят недетерминированные всплески задержки, вызванные конкуренцией за сеть, повторной передачей кадров, буферами кодирования I-кадров/P-кадров и программными конвейерами рендеринга. Этот джиттер нарушает контуры обратной связи в реальном времени. В отличие от этого, аналоговое CVBS-тепловизионное ядро выдаёт видеосигнал основной полосы с детерминированными интервалами, привязанными к тактовой частоте. При использовании со стандартными аналоговыми частотно-модулированными (ЧМ) видеопередатчиками общая задержка G2G остаётся постоянной и составляет менее 15 миллисекунд. Эта мгновенная обратная связь позволяет пилотам дронов маневрировать вокруг высоковольтных линий электропередачи, крон деревьев и узких промышленных туннелей без риска аварий, вызванных динамическим запаздыванием.
### Тепловая чувствительность: эквивалентная шуму разность температур (NETD)
Эквивалентная шуму разность температур (NETD) представляет собой фундаментальное отношение сигнал/шум теплового детектора, выражаемое в милликельвинах (мК). Математически это разность температур цели, при которой на выходе ROIC достигается отношение электрического сигнала к шуму, равное единице. NETD служит основным показателем способности инфракрасного датчика различать тонкие перепады температур в наблюдаемой сцене.
* 🔹 **Потребительские и бюджетные ядра:** обычно имеют показатели NETD в диапазоне от 50 мК до 80 мК (измеренные при оптике f/1.0 и температуре окружающей среды 25 °C). В оптимальных лабораторных условиях с высоким тепловым контрастом эти датчики работают удовлетворительно. Однако в сценариях с низким тепловым контрастом — таких как туманный рассвет, морось или пасмурная зимняя среда, где цели имеют почти идентичную температуру поверхности с окружающей почвой и растительностью — эти датчики выдают зашумлённое, ухудшенное композитное изображение с размытыми, нечёткими границами целей.
* 🔹 **Промышленные и тактические ядра:** Имеют NETD ≤40 мК, а элитные ядра достигают ≤30 мК или ≤25 мК. Более низкий NETD резко повышает чёткость границ, проникает сквозь атмосферную влагу и позволяет операторам выявлять тонкие структурные аномалии, тепловые мостики в зданиях, скрытые повреждения от влаги или холоднокровные объекты, скрытые фоновым беспорядком.
### Пространственное разрешение и шаг пикселя сенсора
Тепловое разрешение определяет общее количество физических микроболометрических пикселей, изготовленных на кристалле сенсора, что напрямую определяет дальности обнаружения, распознавания и идентификации (DRI):
* ⚙️ **Матрицы 384×288 пикселей:** Обеспечивают 110 592 чувствительных элемента. Это разрешение является отраслевым стандартом для приложений с ограничениями по размеру, весу и мощности (SWaP), таких как лёгкие потребительские дроны, сигнализация периметра малой дальности, вторичные тепловизионные прицелы и предотвращение столкновений роботов на близком расстоянии. Оно минимизирует энергопотребление и тепловыделение, обеспечивая чёткое и отзывчивое изображение на небольших аналоговых портативных дисплеях или стандартных FPV-очках.
* ⚙️ **Матрицы 640×512 пикселей:** Обеспечивают 327 680 отдельных пикселей — примерно в 2,97 раза больше пространственной разрешающей способности матрицы 384×288. При интерполяции и отображении в стандартных аналоговых видеорастрах (обычно 720×576 для PAL или 720×480 для NTSC) ядро 640×512 полностью насыщает максимальную горизонтальную разрешающую способность композитного телевизионного стандарта. Такая плотность пикселей устраняет артефакты пикселизации на удалённых объектах и позволяет операторам обнаруживать, отслеживать и уверенно идентифицировать цели размером с человека на расстояниях свыше 500–1000 метров при использовании соответствующей телефото германиевой оптики.
* ⚙️ **Шаг пикселя (12 мкм против 17 мкм):** Устаревшие микроболометрические сенсоры в значительной степени опирались на шаг пикселя 17 микрометров. Современные передовые ядра используют усовершенствованные технологии изготовления с шагом 12 микрометров. Уменьшение физического шага пикселя с 17 мкм до 12 мкм уменьшает физические размеры матрицы в фокальной плоскости при сохранении эквивалентного пространственного разрешения. Следовательно, разработчики оптики могут использовать объективы со значительно меньшими фокусными расстояниями, меньшими физическими диаметрами и существенно меньшей массой для достижения идентичных полей зрения (FOV). Такое снижение массы оптического стекла даёт значительную экономию веса, что является ключевым преимуществом для стабилизированных бортовых микрогимбалов. Системные архитекторы, проектирующие сложные автономные летательные аппараты, могут ознакомиться с этой схемой для интеграции модулей тепловизионных камер для дронов с ИИ большой дальности для балансировки параметров SWaP с требованиями граничных вычислений и сопровождения целей.
### Размер, вес и энергопотребление (SWaP)
Каждый грамм массы бортовой полезной нагрузки напрямую снижает продолжительность полёта дрона, срок службы батареи и стабильность двигателей гимбала:
* 📌 **Механические размеры и масса:** Промышленные микромодули на открытой плате весят от 20 до 50 граммов (без учёта внешних оправ оптических объективов). Высокопроизводительные ядра в корпусах из алюминиевого сплава или магния обычно весят менее 90 граммов с интегрированными основными объективами.
* 📌 **Рассеиваемая электрическая мощность:** Усовершенствованные CVBS-модули на базе ASIC потребляют от 0,8 до 2,5 Вт в установившемся режиме работы. Низкое энергопотребление снижает электрическую нагрузку на основные батареи и уменьшает внутреннее тепловыделение в герметичных полостях подвеса. Избыточное внутреннее тепло может вызывать тепловой дрейф подложки микроболометра, что приводит к частым и disruptive циклам калибровки неоднородности (NUC) срабатывания шторки, которые на мгновение замораживают живой видеопоток.
Демонстрация продукции: промышленные тепловизионные ядра CVBS
Современная промышленная интеграция требует прочных, проверенных в полевых условиях тепловизионных модулей, сочетающих нативные аналоговые CVBS-каналы с универсальными последовательными протоколами управления и гибридными возможностями цифровой потоковой передачи. Следующие высокопроизводительные ядра представляют собой передовой край технологии неохлаждаемого LWIR, разработанные специально для воздушной робототехники, стабилизированных поворотно-наклонных (PTZ) подвесов, тактических платформ наблюдения и круглосуточного промышленного мониторинга машин.
### 1. Неохлаждаемый инфракрасный тепловизионный модуль камеры RJ45 CVBS RTSP IP 640*512
**Неохлаждаемый инфракрасный тепловизионный модуль камеры RJ45 CVBS RTSP IP 640*512** — это усовершенствованный двухпотоковый тепловизионный механизм, разработанный для гибридной многоинтерфейсной интеграции. Построенный на высокопроизводительном неохлаждаемом VOx-микроболометрическом детекторе с шагом 12 мкм и управляемый высокопропускным процессорным ASIC, этот модуль сочетает аналоговый CVBS-выход со сверхнизкой задержкой и встроенный процессор сетевой потоковой передачи H.264/H.265/RTSP через Ethernet RJ45.
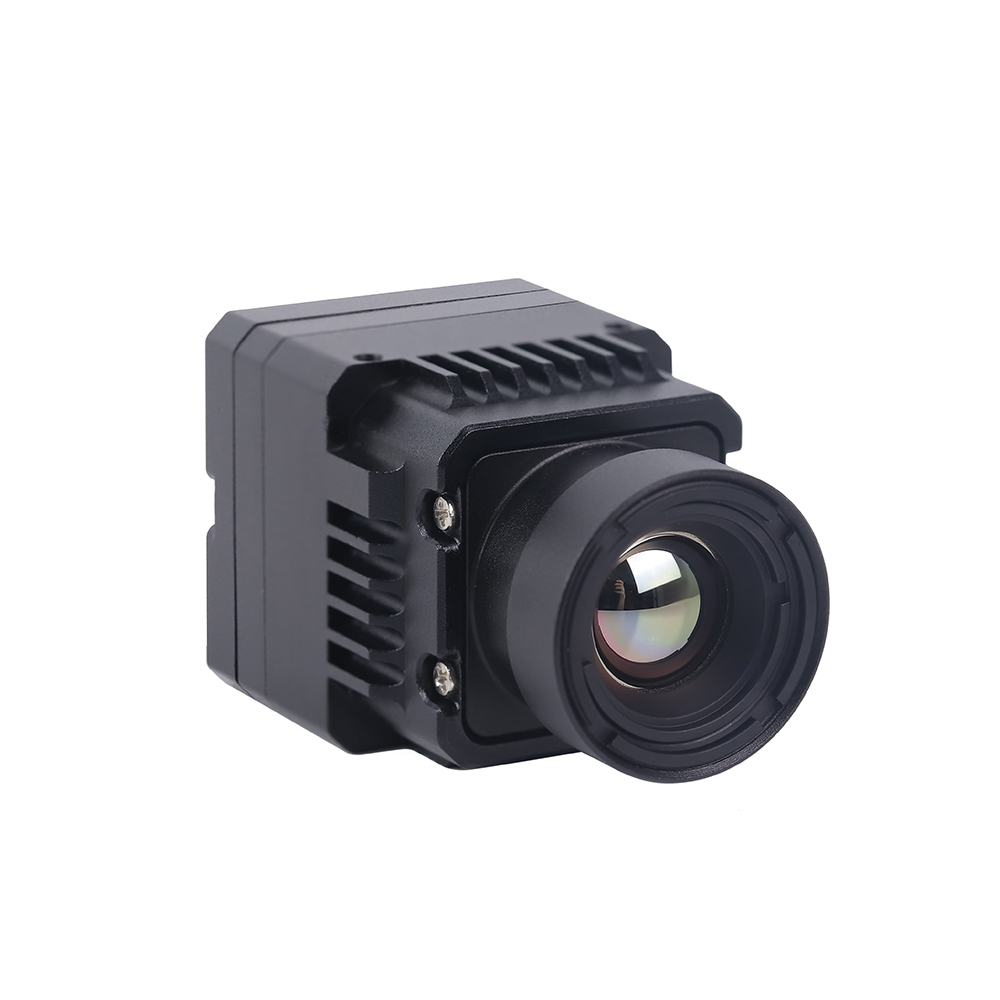
Этот двухархитектурный модуль решает критическую дилемму, с которой сталкиваются разработчики систем дронов и подвесов: как обеспечить мгновенный композитный видеосигнал с нулевой задержкой непосредственно на аналоговый VTX летательного аппарата для ручного пилотного управления, одновременно направляя цифровой RTSP IP-поток корпоративного уровня по цифровому каналу передачи данных операторам наземной станции, использующим ИИ-аналитику, сопровождение целей и автоматическое распознавание целей.
Матрица высокого разрешения 640×512 отличается исключительной тепловой чувствительностью NETD ≤40 мК, обеспечивая чистое, без шумов тепловизионное изображение в широких динамических температурных диапазонах. Модуль интегрирует комплексное аппаратное управление, поддерживая наборы команд Pelco-D и проприетарные шестнадцатеричные команды как по последовательным соединениям RS485, так и TTL. Это предоставляет разработчикам систем детальное программное управление цифровым зумом (от 1x до 8x непрерывно), выбором цветовой палитры (White Hot, Black Hot, Rainbow, Ironbow и высококонтрастные палитры), алгоритмами цифрового улучшения деталей, а также ручными или автоматическими интервалами калибровки шторки.
| Технический параметр | Спецификация модуля |
|---|---|
| Архитектура детектора | Неохлаждаемая микроболометрическая матрица на основе оксида ванадия (VOx) |
| Разрешение матрицы | 640 × 512 пикселей |
| Шаг пикселя | 12 мкм |
| Спектральный диапазон | от 8 до 14 мкм (длинноволновый инфракрасный диапазон) |
| Тепловая чувствительность (NETD) | ≤ 40 мК (@25°C, f/1.0) |
| Аналоговый видеовыход | 1-канальный аналоговый CVBS-выход (PAL / NTSC, 1,0 Вп-п, нагрузка 75 Ом) |
| Цифровой сетевой выход | Ethernet RJ45 (100M Base-T), RTSP, ONVIF, сжатие H.264 / H.265 |
| Последовательная шина управления | RS485 / TTL UART (Pelco-D, скорость до 115200 бод) |
| Выходная частота кадров | 25 Гц (PAL) / 30 Гц (NTSC) / динамическое обновление 50 Гц |
| Алгоритмы обработки изображения | Цифровое улучшение деталей (DDE), шумоподавление 2D/3D, автоматическая NUC |
| Основные применения | Полезные нагрузки дронов с двумя сенсорами, гибридные гимбалы наблюдения, тактическая робототехника |
---
### 2. Неохлаждаемый мини-модуль тепловизионной камеры 384*288 для дронов
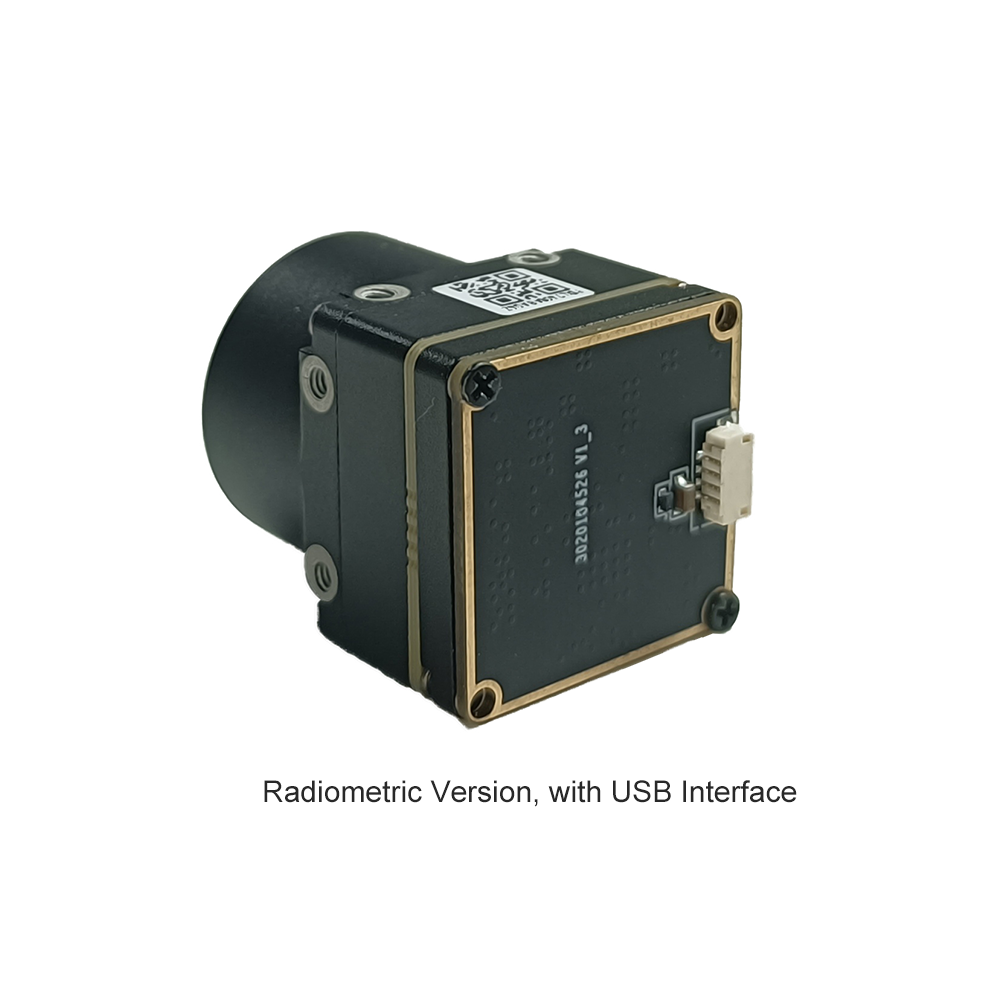
**Неохлаждаемый мини-модуль тепловизионной камеры 384*288 для дронов** — это ультракомпактный высокоточный модуль тепловизионного изображения и измерения температуры, разработанный для воздушных платформ с ограничениями по SWaP. Спроектированный специально для бесшовной механической и электрической интеграции в микродроны, лёгкие стабилизированные поворотные камерные сборки и мобильную промышленную робототехнику, модуль серии MINI сочетает компактные физические размеры с высокоточной радиометрической температурной производительностью.
Модуль MINI построен на современной неохлаждаемой матрице фокальной плоскости с шагом 12 микрометров и разрешением 384×288 пикселей. Его компактный оптический профиль делает его исключительным выбором для малых беспилотных летательных аппаратов (sUAV), где каждая доля грамма напрямую влияет на продолжительность полёта. Несмотря на миниатюрные размеры, тепловизионное ядро MINI оснащено продвинутым встроенным модулем измерения температуры, способным к онлайн-высокоточному радиометрическому отслеживанию температуры по точке, линии и области. Это делает его мощным инструментом для машинного зрения, плановых проверок безопасности электрических подстанций, мониторинга промышленного производства, оценки полей солнечных панелей и воздушной поисково-спасательной разведки.
Оснащённый малошумящим выходным каскадом CVBS, модуль MINI подключается напрямую к миниатюрным аналоговым видеопередатчикам, полётным контроллерам с экранным меню (OSD) или портативным полевым мониторам. Ядро выполняет непрерывную автоматическую коррекцию неоднородности с помощью встроенного миниатюрного механического затвора, предотвращая тепловой дрейф без необходимости внешних процедур перекалибровки со стороны главного процессора.
| Технический параметр | Спецификация модуля |
|---|---|
| Архитектура детектора | Неохлаждаемая инфракрасная матрица VOx микроболометр |
| Разрешение матрицы | 384 × 288 пикселей |
| Шаг пикселя | Продвинутый микромеханический шаг 12 мкм |
| Спектральный диапазон | 8–14 мкм (окно LWIR) |
| Тепловая чувствительность (NETD) | ≤ 40 мК (@25°C, f/1.0) |
| Аналоговый видеовыход | Базовый композитный видеосигнал CVBS (выбираемый PAL / NTSC) |
| Выходная частота кадров | Плавное видеодвижение 25 Гц / 50 Гц |
| Измерение температуры | Полное радиометрическое онлайн-измерение (высокоточный анализ точки/области) |
| Последовательный интерфейс | TTL UART (последовательная шина управления с логическим уровнем 3,3 В) |
| Форм-фактор / SWaP | Ультралёгкий миниатюрный профиль печатной платы для гимбалов микро-БПЛА |
| Основные применения | Полезные нагрузки дронов, машинное зрение, инспекция безопасности объектов, робототехника |
Для более широких оптомеханических конфигураций, вариантов с фиксированными объективами и усиленных корпусов системные проектировщики могут ознакомиться с полным каталогом неохлаждаемых инфракрасных тепловизионных камер LWIR. Каналы оптовых закупок, спецификации механического крепления и индивидуальные OEM-производственные партии также можно согласовать напрямую через торговый портал производителя на КУЯНГ.
Архитектура бортовой системы: интеграция ядер CVBS в дроны и FPV-каналы
Интеграция неохлаждаемого ядра тепловизионной камеры CVBS в беспилотный летательный аппарат (БПЛА) или стабилизированный 3-осевой гимбал требует особого внимания к целостности радиочастотного сигнала, фильтрации источника питания и изоляции заземления. Поскольку интегральные схемы считывания микроболометров работают с аналоговыми порогами заряда на уровне микровольт, электрический шум на шине питания или радиочастотные помехи проявятся как видимое ухудшение изображения.
### 1. Подключение радиочастотного сигнала к аналоговым видеопередатчикам (VTX) и OSD полётного контроллера
Аналоговые FPV-каналы работают путем частотной модуляции (ЧМ) композитного видеосигнала основной полосы в диапазонах 1,2 ГГц, 2,4 ГГц или 5,8 ГГц. Интеграция тепловизионного ядра CVBS в этот канал может выполняться по двум аппаратным топологиям:
⚙️ **Прямой канал с минимальной задержкой:** Для тактических применений, где задержка должна быть минимизирована превыше всего, выходной контакт CVBS-сигнала (`CVBS_OUT`) припаивается непосредственно к 75-омной контактной площадке `VIDEO_IN` аналогового видеопередатчика (например, TBS Unify Pro32 или Foxeer Reaper). Выделенная линия заземления (`GND`) должна проходить рядом с сигнальной дорожкой и заканчиваться непосредственно на контактной площадке видеозаземления РЧ-тракта. Такая топология обходит всю промежуточную цифровую обработку, обеспечивая абсолютную сквозную задержку менее 5 миллисекунд до приемника наземной станции.
⚙️ **Канал с интегрированной телеметрией OSD:** В большинстве корпоративных конфигураций дронов полетная телеметрия — такая как остаточное напряжение батареи, высота, состояние захвата GPS, маркеры искусственного горизонта и направление на точку старта — должна накладываться поверх тепловизионного изображения. В этой схеме выход `CVBS_OUT` тепловизионного модуля подключается к контакту `CAM_IN` полетного контроллера дрона. Встроенный монохромный чип экранного меню (OSD) полетного контроллера (обычно SPI-управляемый MAX7456 или AT7456E) внедряет символьные глифы непосредственно в активные строки растровой развертки видео, а объединенный видеосигнал выводится через `VTX_OUT` на передатчик.
*Критическое инженерное замечание:* Системный архитектор должен явно настроить аппаратное обеспечение OSD полетного контроллера на точное соответствие видеостандарту, выдаваемому тепловизионным ядром (PAL или NTSC). Если тепловизионное ядро выдает 625-строчный растр PAL, а полетный контроллер настроен на 525-строчный NTSC, чип OSD не сможет достичь фазовой синхронизации, что вызовет сильное вертикальное прокручивание кадров, обрезанные строки видео или полную потерю синхронизации на наземной станции.
### 2. Подавление пульсаций источника питания и устранение контуров заземления
Неохлаждаемые микроболометрические сенсорные ядра уязвимы к высокочастотным пульсациям напряжения и переходным индуктивным выбросам. В электрических мультироторных системах мощные электронные регуляторы скорости (ESC) и бесколлекторные двигатели наводят большие индуктивные выбросы напряжения на шину постоянного тока аккумулятора, часто превышающие 40 В при стандартной архитектуре питания 6S LiPo. Если это неотфильтрованное напряжение достигает ядра тепловизионной камеры, оно вызывает сильный шум фиксированного паттерна, горизонтальные бегущие полосы и преждевременную деградацию сенсора.
Для обеспечения чистого электропитания:
* ⚙️ **Стабилизированный каскад питания:** Никогда не питайте тепловизионное ядро напрямую от основной полетной батареи. Пропускайте питание через эффективный экранированный понижающий DC-DC преобразователь, за которым следует выделенный LC-фильтр нижних частот (сочетающий катушку индуктивности с керамическими конденсаторами с низким ESR) для изоляции высокочастотного коммутационного шума. Для высокоточных радиометрических ядер размещение сверхмалошумящего линейного стабилизатора с низким падением напряжения (LDO) после понижающего преобразователя обеспечивает максимально чистую шину постоянного тока.
* ⚙️ **Топология одноточечного заземления:** Контуры заземления являются основной причиной "видеогула" и диагональных шумовых линий в аналоговых видеопотоках. Для предотвращения контуров заземления подключайте тепловизионное ядро, OSD полетного контроллера и аналоговый видеопередатчик к одноточечной звездообразной земле на плате распределения питания (PDB). Никогда не используйте карбоновую раму дрона в качестве электрического проводника; углепластик имеет неоднородное электрическое сопротивление, что создает плавающие опорные потенциалы и провоцирует электромагнитные помехи (EMI).
### 3. Интеграция контактных колец в 3-осевые непрерывные панорамно-наклонные подвесы
Для профессиональных разведывательных дронов и тактических подвесов наблюдения, требующих непрерывного вращения по рысканью на 360 градусов, видеосигнал должен проходить через электромеханический узел контактных колец.
Цифровые IP-каналы высокой четкости передают высокочастотные дифференциальные сигналы, которые подвержены износу контактов, прерывистому дребезгу щеток и изменениям емкости в механических контактных кольцах. Эти проблемы могут вызывать потерю пакетов, обрыв потока RTSP и задержки повторного подключения сокета на несколько секунд. В отличие от этого, стандартный аналоговый видеосигнал CVBS с размахом 1,0 В (пик-пик) демонстрирует исключительную устойчивость к незначительному механическому дребезгу щеток.
* ✅ Используйте контактное кольцо с контактными щетками «золото-по-золоту» и выделенными микрокоаксиальными линиями с волновым сопротивлением 75 Ом для проводника CVBS.
* ✅ Прокладывайте видеоземлю через соседний изолированный канал контактного кольца непосредственно на земляной слой принимающей видеосхемы.
* ✅ Обеспечьте физическое отделение видеокоаксиальной линии от проводов управления бесколлекторными двигателями подвеса (ШИМ-сигналы), чтобы предотвратить попадание емкостных и индуктивных перекрестных помех в аналоговый видеосигнал.
Применение в автомобильной промышленности, робототехнике и промышленном мониторинге
Хотя беспилотные авиационные системы представляют собой основную область применения ядер тепловизионных камер CVBS, эти компактные аналоговые датчики не менее важны в коммерческой автомобильной безопасности, автономной наземной робототехнике и промышленном мониторинге объектов.
### Автомобильное ночное видение вторичного рынка и ADAS для коммерческих автопарков
Современное автомобильное освещение обеспечивает ограниченную видимость в условиях сильного тумана, проливного дождя, пыльных бурь и полной темноты. Установка неохлаждаемого тепловизионного ядра CVBS за решеткой радиатора автомобиля или на багажнике коммерческого грузовика обеспечивает дальнюю тепловую ситуационную осведомленность:
* ✅ **Архитектура мгновенного включения:** Цифровым IP-камерам на базе Linux обычно требуется от 15 до 30 секунд для загрузки ядра Linux, инициализации сетевых интерфейсов, получения IP-адресов по DHCP и согласования рукопожатий RTSP. В приложениях автомобильной безопасности такая задержка неприемлема. Аналоговое тепловизионное ядро CVBS выводит четкое, пригодное для действий тепловизионное видео на дисплей приборной панели в течение 2–3 секунд после включения зажигания автомобиля.
* ✅ **Прямое подключение к дисплею:** Стандартные головные устройства автомобиля, вспомогательные дисплеи и коммерческие мониторы заднего вида изначально оснащены композитными видеовходами RCA или BNC. Интеграция тепловизионного ядра CVBS не требует внешнего вычислительного оборудования, видеодекодеров или драйверов операционной системы; ядро работает как подключаемый визуальный датчик.
* ✅ **Длинные кабельные трассы:** Поскольку композитное видео использует стандартные коаксиальные линии 75 Ом (такие как RG-59 или RG-179), аналоговые тепловизионные сигналы могут передаваться на расстояния более 15–20 метров от заднего прицепа или переднего бампера тяжелого коммерческого грузовика до дисплея в кабине без потери сигнала, повреждения данных или необходимости в промежуточных активных сетевых повторителях.
### Промышленное машинное зрение, умные фабрики и мониторинг состояния
В тяжелом промышленном производстве, на плавильных предприятиях, бумажных комбинатах и электростанциях отслеживание температуры в реальном времени предотвращает катастрофические отказы оборудования:
* ⚙️ **Аналоговое управление процессом:** Инженеры по техническому обслуживанию могут установить тепловизионное ядро CVBS непосредственно перед критически важными шкафами распределительных устройств, конвейерными лентами или печами и подключить композитный выход напрямую к промышленному ЭЛТ-монитору, аналоговому панельному монитору или недорогому мультиплексору. Операторы оборудования получают непрерывное тепловизионное изображение состояния машин в реальном времени, не потребляя пропускную способность заводской сети и не усложняя ИТ-инфраструктуру.
* ⚙️ **Гибридные операции:** Использование передовых двухинтерфейсных модулей, таких как модуль Purpleriver Uncooled RJ45 CVBS 640×512 ASIC, позволяет реализовать гибридные операции. Аналоговый выход CVBS обеспечивает прямую видеотрансляцию с низкой задержкой на локальную панель оператора, а порт Ethernet RJ45 передает сжатое цифровое видео и радиометрические данные о температуре по заводской сети в центральные SCADA-системы для автоматической сигнализации и регистрации соответствия. Для встраиваемых вычислительных сред, требующих низкоуровневой интеграции с Linux, разработчики могут ознакомиться с этим подробным руководством по настройке конфигураций драйвера тепловизионной съемки RS300 V4L2.
Сравнение интерфейсов: CVBS против MIPI-CSI2 против USB против RJ45 IP
Системные архитекторы часто сталкиваются с задачей выбора подходящего физического и электрического коммуникационного интерфейса для полезной нагрузки тепловизионной камеры. Каждый интерфейс имеет свои архитектурные компромиссы по задержке, вычислительным затратам, сложности трассировки и ограничениям механической кабельной разводки.
В приведенной ниже подробной сравнительной таблице сопоставлены четыре основных интерфейса тепловизионных модулей, используемых в коммерческих и промышленных решениях:
| Инженерная метрика | CVBS (аналоговый композитный) | MIPI-CSI2 (встраиваемый цифровой) | USB (цифровой класса UVC) | RJ45 (сеть IP / RTSP) |
|---|---|---|---|---|
| Аппаратная задержка | Сверхнизкая (< 5 мс) | Очень низкая (от 5 до 15 мс) | Умеренная (от 30 до 60 мс) | Высокая (от 100 до 250+ мс) |
| Физическая среда передачи | Одиночный коаксиальный проводник 75 Ом + заземляющий экран | Высокоскоростные дифференциальные пары (гибкий ленточный кабель) | 4-проводной экранированный кабель USB 2.0 / USB 3.0 | Витая пара Cat5e / Cat6 из 4 пар |
| Максимальная длина кабеля | Большая (до 30–50 метров по RG-59) | Крайне малая (< 15–20 см) | Малая (обычно < 3–5 метров) | Максимальная (до 100 метров стандартно) |
| Нагрузка на процессор хоста | Нулевая (дисплей/видеопередатчик управляются напрямую) | Умеренная (движок DMA SoC и шина ISP) | Умеренная (стек контроллера USB-хоста) | Высокая (программное/аппаратное декодирование H.264/H.265) |
| Вывод радиометрических необработанных данных | Нет (только визуальная тепловая динамическая палитра) | Да (полные 14-битные / 16-битные необработанные данные сенсора) | Да (поддерживаются необработанные кадры Y16) | Опционально (встроенный поток радиометрических метаданных) |
| Сложность интеграции | Тривиальная (сигнальный провод plug-and-play) | Высокая (драйвер ядра, дерево устройств, V4L2) | Низкая (соответствие классу UVC в ОС) | Умеренная (сетевая маршрутизация, RTSP-клиент) |
| Совместимость с токосъемными кольцами | Отличная (высокая устойчивость к шуму щеток) | Нецелесообразна (длина трасс и импеданс не соответствуют) | От плохой до умеренной (ошибки пакетов USB) | Умеренная (требуются специализированные гигабитные кольца) |
| Основные рекомендуемые сценарии использования | FPV-дроны, динамические подвесы, живое наблюдение, вспомогательные дисплеи вождения | Встраиваемый граничный ИИ (NVIDIA Jetson, Rockchip), автоматическое сопровождение целей | Настольные испытательные приборы, портативные планшеты для инспекций, ПК-системы | Стационарная охрана периметра, SCADA-системы, централизованный мониторинг объектов |
### Architectural Analysis: When to Choose CVBS Over Digital Interfaces
While MIPI-CSI2 serves as the preferred interface for direct embedded compute on single-board computers (like NVIDIA Jetson or Raspberry Pi Compute Modules) due to its high-speed raw 14-bit data delivery, it is mechanically limited: MIPI ribbon cables cannot exceed 15 to 20 cm in length without suffering high-speed differential signal degradation, and they cannot pass through rotating slip rings.
Similarly, while RJ45 IP streams are ideal for fixed facility security installations and enterprise networks, their 100 to 250ms processing latency makes them ill-suited for manual drone piloting, reactive anti-collision guidance, or high-speed driving.
Thus, the CVBS thermal camera module remains a preferred standard for applications requiring:
* ✅ Deterministic, near-zero transmission latency.
* ✅ Direct connection to wireless analog RF transmitters (VTX).
* ✅ Continuous 360-degree gimbal rotation through mechanical slip rings.
* ✅ Plug-and-play installation without operating system overhead, kernel compilation, or software maintenance.
Часто задаваемые вопросы (FAQ)
Can I plug a CVBS thermal camera module directly into an analog FPV VTX or automotive display?
When wiring directly to an analog VTX (such as models from TBS, Foxeer, or RushFPV), simply connect the thermal core's CVBS_OUT pin directly to the transmitter's VIDEO_IN pad, and link the module's power and ground lines to an appropriately regulated, filtered power supply. The VTX modulates the analog baseband signal directly onto an FM carrier wave without software handshakes or buffering. For automotive dashboards or auxiliary LCD monitors equipped with RCA or BNC composite ports, solder the CVBS line to the center conductor pin and the ground wire to the outer shielding ring. However, always ensure your power supply provides stable, filtered voltage (typically regulated 5V to 12V DC), as vehicle alternator spikes and LiPo battery fluctuations can permanently damage sensitive microbolometer sensors.
Why do cheap marketplace thermal modules suffer from lag and washed-out images, and how do industrial modules differ?
Furthermore, budget sensors frequently cap refresh rates at an export-restricted 9Hz (producing severe motion chop and dynamic piloting disorientation) and employ inferior software-emulated "shutterless" calibration algorithms running on underpowered microcontrollers. As the operating temperature inside the drone or vehicle chassis shifts, the microbolometer substrate's individual pixel response curves drift, causing pronounced fixed-pattern noise (FPN), dark vignetting around the edges, and severe dynamic image wash.
In contrast, industrial-grade CVBS thermal modules, such as Purpleriver's ASIC-driven solutions, utilize high-purity Vanadium Oxide (VOx) detectors with high thermal sensitivity (NETD ≤40mK, with elite cores achieving ≤30mK). They incorporate precision electromechanical shutters that automatically execute periodic two-point Non-Uniformity Correction (NUC) to eliminate spatial fixed-pattern noise. Backed by dedicated ASICs executing advanced hardware Digital Detail Enhancement (DDE) and running at fluid 25Hz/30Hz/50Hz field rates, industrial cores deliver crisp edge contrast, wide dynamic range, and clear target boundaries during fast, complex motion.
Which resolution should I choose: 384x288 or 640x512 CVBS thermal core?
A 384×288 resolution sensor provides 110,592 discrete sensing elements. It serves as an optimal solution for SWaP-constrained applications, such as lightweight multirotor drones, sub-250g aerial builds, localized close-quarters robotic navigation, and short-range industrial equipment inspections. When equipped with standard short-focal-length lenses (such as 6.8mm or 9.1mm), a 384×288 core delivers a wide field of view with sufficient spatial resolving power to detect human-sized targets at ranges up to 150 to 200 meters, all while minimizing power draw and component weight.
In comparison, a 640×512 resolution core provides 327,680 individual detector pixels—delivering nearly triple the active information density of a 384×288 array. When downsampled and rendered onto standard analog PAL (720×576) or NTSC (720×480) rasters, a 640×512 core fully saturates the composite video standard's maximum horizontal resolving capacity. This high pixel density eliminates stair-stepping and aliasing artifacts on distant, fine-pitch targets. For professional search-and-rescue (SAR), tactical wildlife observation, long-range aerial perimeter security, or high-altitude inspection gimbals where detecting and identifying targets at ranges beyond 500 to 1,000 meters is critical, a 640×512 core provides the necessary target clarity.
How do I switch between PAL and NTSC output on a CVBS thermal module?
On industrial modules like the Purpleriver series, video format configuration is executed by sending specialized hexadecimal commands over the module's serial control interface (UART TTL or RS485). Using standard Pelco-D protocols or the manufacturer's dedicated SDK/hex command set, system integrators can toggle the video standard flag inside the ASIC's non-volatile EEPROM memory. Once configured, the onboard video line driver adjusts its internal phase-locked loop (PLL) clocks and digital-to-analog converter timing to output the required horizontal line frequency, vertical sync timing, and frame rate. Additionally, hybrid modules equipped with an RJ45 Ethernet port allow users to change the video standard directly through an embedded web server interface alongside stream resolution and IP settings. Always verify that your display hardware or flight controller OSD is set to the same standard to avoid sync dropouts.
Can analog CVBS video feeds be routed into modern AI computer vision systems?
To bring a CVBS thermal feed into an edge compute board, integrators use hardware video capture chips (such as the Analog Devices ADV7180 or ADV7280 series) wired directly to the processor's parallel camera interface or MIPI-CSI2 port. These chips digitize the composite analog waveform into standard digital YUV/RGB frames with less than one frame period of processing latency. Alternatively, low-latency industrial USB UVC capture dongles can convert the composite video directly into a standard V4L2 (Video4Linux2) video stream on the host OS. This setup allows systems to utilize the ultra-low latency and long-distance cabling advantages of CVBS for primary transmission, while still digitizing the feed locally for edge computing, automatic target detection, and dynamic tracking.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Fundamental physical laws of thermal radiation, spectral bands, and microbolometer radiometry: Wikipedia Thermal Imaging Science Guide
- Component Sourcing: Industrial manufacturing and OEM wholesale procurement channel: KUYANG Electronic Storefront
- Related Engineering Guide: Strategic architecture for long-range drone electro-optical payload integration: Best Long-Range Thermal Camera Modules for Drone & AI OEM Integration
- Каталог продукции: Comprehensive technical specifications across bare-board and enclosed thermal imaging sensors: Uncooled LWIR Long-Wave Infrared Thermal Imaging Cameras
- Embedded Linux Architecture: Low-level hardware configuration, kernel modules, and device trees for embedded cores: RS300 V4L2 Driver Setup Guide for Embedded Thermal Imaging Modules





