








أفضل حلول الوحدات الحرارية: نوى كاميرا LWIR عالية الأداء لتكامل OEM
12 أكتوبر 2026
كيفية اختيار أفضل وحدة كاميرا تعمل بالأشعة تحت الحمراء: دليل تكامل OEM للطائرات بدون طيار والذكاء الاصطناعي المدمج
13 أكتوبر 2026
أفضل وحدة كاميرا LWIR للأنظمة المدمجة والطائرات بدون طيار: دليل تكامل OEM لعام 2024
في الملاحة الذاتية للطائرات بدون طيار، والاستطلاع الجوي التكتيكي، وفحص البنية التحتية الحرجة، ومهام البحث والإنقاذ الآلية، تواجه حمولات الإدراك البصري باستمرار بيئات عديمة الإضاءة، وعوائق جوية كثيفة، وتشتت الجسيمات الضوئية، ودخانًا كثيفًا بالجسيمات، ووهجًا شمسيًا شديدًا. في ظل هذه الظروف الميدانية القاسية، تعاني مستشعرات الطيف المرئي من نوع أشباه الموصلات المعدنية المؤكسدة التكميلية (CMOS) ومستشعرات الأشعة تحت الحمراء القريبة النشطة (NIR) من أنماط فشل مطلقة، فتفقد الوعي بالموقف تمامًا بسبب غياب الإضاءة المحيطة المنعكسة. إن دمج وحدة كاميرا LWIR (الأشعة تحت الحمراء طويلة الموجة، التي تعمل بشكل حتمي ضمن نافذة النقل الطيفي من 8 ميكرومتر إلى 14 ميكرومتر) يوفر حلًا هندسيًا لا هوادة فيه من خلال التقاط الإشعاع الحراري طويل الموجة السلبي مباشرة من الأجسام بدلًا من الاعتماد على الفوتونات المحيطة المنعكسة. من خلال اكتشاف الفروق الحرارية المجهرية عبر الانبعاثات الحرارية السلبية للجسم الأسود، تفتح حمولات LWIR القائمة على الميكروبولومتر قدرات حاسمة للمهام تتراوح من تحديد مواقع الألغام الأرضية تحت السطح إلى تجنب العوائق الليلية الذاتية.
ومع ذلك، فإن اختيار حمولة LWIR مدمجة وتغليفها وتشغيلها في طائرة بدون طيار دقيقة، أو مجموعة محور دوران روبوتية، أو حاسوب ذكاء اصطناعي طرفي مصاحب يتطلب توازنًا صارمًا بين معايير التصميم الميكانيكية والحرارية والكهربائية والبصرية المتنافسة. يجب على مهندسي الأنظمة البصرية ومطوري البرامج الثابتة المدمجة التعامل بعناية مع قيود الحجم والوزن والطاقة والتكلفة الصارمة (SWaP-C) مع حل تحديات التكامل: الحفاظ على دقة قياس إشعاعي رقمي 14 بت عبر نطاقات تشغيل ديناميكية متقلبة، وإدارة أحداث الغالق الميكانيكي لتصحيح عدم الانتظام المستمر (NUC) دون فقدان إطارات حرجة أثناء مناورات التتبع عالية السرعة، وتخفيف الانجراف الحراري الناجم عن تبديد حرارة محرك المحور الدوراني بدون فرش المجاور، وتوجيه بيانات حرارية خام متعددة القنوات عبر واجهات مدمجة محدودة النطاق الترددي. يقدم دليل التكامل الهندسي هذا تفصيلًا تقنيًا شاملًا لنوى مستشعرات LWIR غير المبردة، مع تفصيل فيزياء الكاشف الأساسية، وبروتوكولات الواجهة، والتكوينات البصرية، وخطوط معالجة الصور بالذكاء الاصطناعي الطرفي، وتقييم مقارن لنوى التصوير الحراري OEM فائقة الصغر الرائدة في الصناعة.
جدول المحتويات
- 👉 ما هي وحدة كاميرا LWIR؟ الفيزياء والكاشفات والاختيار الطيفي
- 👉 قيود هندسة SWaP-C في حمولات الطائرات بدون طيار والروبوتات الدقيقة
- 👉 حمولات القياس الإشعاعي مقابل حمولات الفحص البصري
- 👉 واجهات الأجهزة المدمجة: MIPI-CSI وUSB وDVP وLVDS
- 👉 التصميم البصري واختيار العدسة الحرارية: الجرمانيوم مقابل الكالكوجينيد
- 👉 معيار منتجات OEM: وحدات كاميرا Mini 256 مقابل Mini 640 LWIR
- 👉 تصحيح عدم الانتظام (NUC) واستبدال البكسلات التالفة وإدارة الغالق
- 👉 تكامل رؤية الحاسوب بالذكاء الاصطناعي الطرفي للتدفقات الحرارية
- 👉 الأسئلة الشائعة (FAQ)
ما هي وحدة كاميرا LWIR؟ الفيزياء والكاشفات والاختيار الطيفي
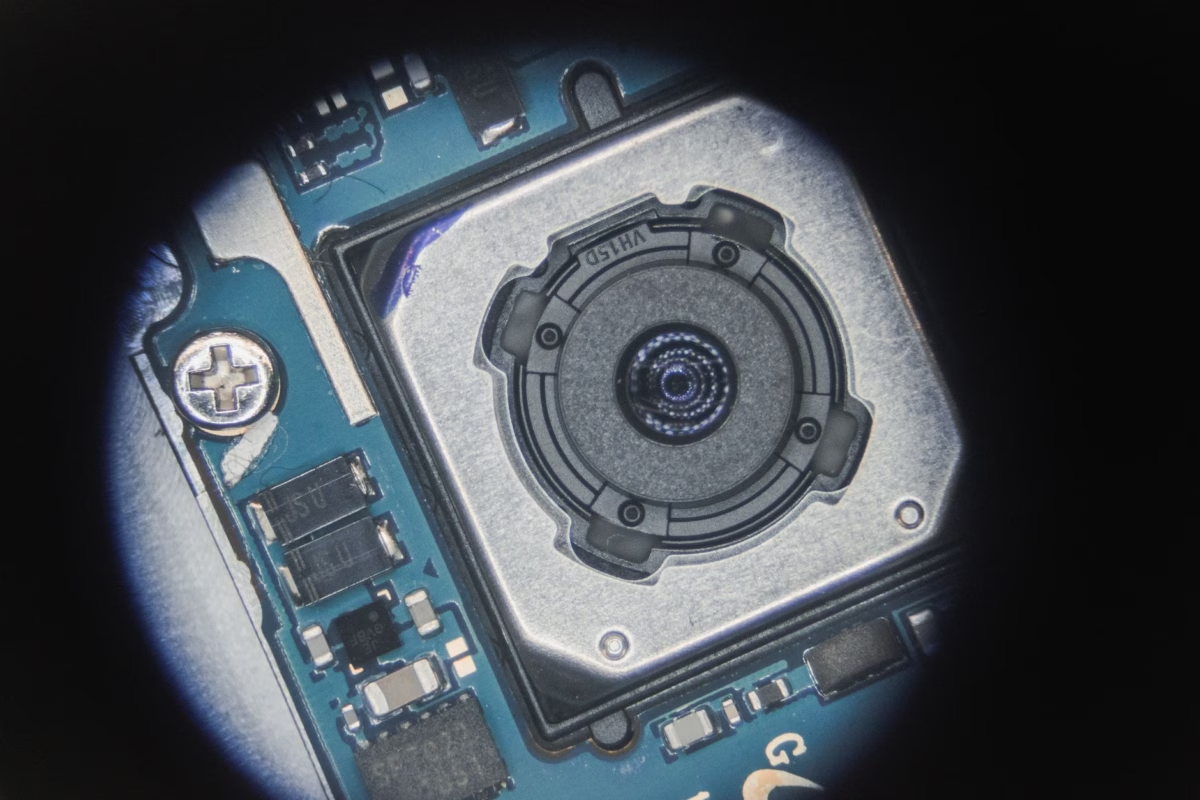
الميكروبولومتر غير المبرد وحدة كاميرا LWIR هو نظام فرعي كهربائي بصري متكامل مصمم لالتقاط الإشعاع الكهرومغناطيسي طويل الموجة تحت الحمراء (اسميًا من 8 ميكرومتر إلى 14 ميكرومتر) وتحويل تدفق الفوتونات الساقطة إلى مصفوفات درجات حرارة مكانية أو مخرجات فيديو رقمية معايرة. على عكس مستشعرات الصور التقليدية في الطيف المرئي التي تستفيد من التأثير الكهروضوئي داخل السيليكون البلوري عبر النطاقات المرئية (0.4–0.7 ميكرومتر) أو تحت الحمراء القريبة (NIR، 0.75–1.1 ميكرومتر)، يعمل الميكروبولومتر طويل الموجة تحت الحمراء من خلال مبادئ الامتصاص الحراري. تقوم الإشعاعات طويلة الموجة الساقطة بتسخين مصفوفة من الجسور الماصة الدقيقة المعزولة حراريًا والمعلقة فوق ركيزة سيليكون، مما يؤدي إلى تحول قابل للقياس في المقاومة الكهربائية للمادة الأساسية. للحصول على مراجعة شاملة للمبادئ الفيزيائية التي تحكم الإشعاع الحراري وانتقال الحرارة الانبعاثي، راجع الأطروحة التأسيسية حول ويكيبيديا التصوير الحراري.
يتكون قلب النواة غير المبردة طويلة الموجة تحت الحمراء من مصفوفة من البكسلات الدقيقة المُصنعة آليًا تشكل مصفوفة المستوى البؤري (FPA). يتميز كل جسر دقيق للبكسل بطبقة امتصاص هيكلية مضبوطة بدقة لامتصاص طاقة الأشعة تحت الحمراء ضمن النافذة الجوية من 8 إلى 14 ميكرومتر. ينقل الماص الحرارة الممتصة إلى طبقة غشاء ثيرميستور أساسية. نظرًا لأن هذه الجسور معلقة ميكانيكيًا بواسطة أرجل ليثوغرافية رفيعة ذات نسبة عرض إلى ارتفاع عالية داخل تجويف دقيق مفرغ تحت تفريغ عالٍ شديد (غالبًا أقل من 10 مللي تور)، يتم القضاء على الفقد الحراري من خلال التوصيل الجوي بشكل فعال. هذا يعزل التبادل الحراري الإشعاعي كآلية النقل الحراري الأساسية، مما يسمح للتقلبات الدقيقة في تدفق المشهد الإشعاعي بإنتاج تحولات إلكترونية قابلة للقياس داخل الدائرة المتكاملة للقراءة (ROIC).
1 نوافذ النقل الجوي: لماذا يهيمن نطاق 8–14 ميكرومتر على التطبيقات المدمجة
يحدد الامتصاص الجزيئي الجوي فعالية أنظمة الأشعة تحت الحمراء عبر مسافات الوقوف الطويلة. تنتج الغازات الجوية، بما في ذلك بخار الماء وثاني أكسيد الكربون وأكسيد النيتروز والأوزون، نطاقات امتصاص اهتزازية ودورانية قوية تضعف الأطوال الموجية الكهرومغناطيسية تحت الحمراء. يترك هذا الترشيح الجوي ثلاث نوافذ نقل تشغيلية منفصلة عبر طيف الأشعة تحت الحمراء:
- ⚙️ الأشعة تحت الحمراء قصيرة الموجة (SWIR، 1.4–3 ميكرومتر): يتصرف هذا النطاق بشكل مشابه لضوء الطيف المرئي، حيث يعتمد في الغالب على الفوتونات المنعكسة بدلاً من الانبعاث الذاتي المباشر من الأجسام المحيطة الأرضية. بينما يكون استثنائيًا لاختراق الضباب والضباب البحري منخفض الرطوبة والتحليل الطيفي الصناعي المتخصص، يوفر SWIR قدرة توقيع حراري سلبي شبه معدومة عند تقييم الأجسام في درجات الحرارة المحيطة القياسية (300 كلفن).
- ⚙️ الأشعة تحت الحمراء متوسطة الموجة (MWIR، 3–5 ميكرومتر): يتميز MWIR بتباين حراري عالٍ، ويتفوق في تحديد الأهداف شديدة الحرارة، وتتبع الصواريخ عالية السرعة، والمراقبة الساحلية بعيدة المدى عبر المسارات الجوية الرطبة. ومع ذلك، تملي الفيزياء أن بنى كاشفات MWIR تتطلب تبريدًا مبردًا نشطًا إلى حوالي 77 كلفن (-196 درجة مئوية) لقمع تيار الظلام في المستشعر ومنع التعمية بالإشعاع الذاتي. تقدم المبردات الدورية من نوع ستيرلينغ عقوبات كتلة غير مقبولة (غالبًا تتجاوز 1 إلى 2 كجم)، ومتطلبات طاقة كهربائية عالية (15 إلى 40 واط مستمر)، وأعمار تشغيل ميكانيكية محدودة (عادة 3,000 إلى 8,000 ساعة MTBF)، وتكاليف مكونات باهظة من خمسة أرقام.
- ⚙️ الأشعة تحت الحمراء طويلة الموجة (LWIR، 8–14 ميكرومتر): وفقًا لقانون بلانك للإشعاع وقانون فين للإزاحة، فإن المشعات السوداء الأرضية التي تعمل في درجات الحرارة المحيطة (حوالي 300 كلفن أو 27 درجة مئوية) تُظهر ذروة خروج طيفي إشعاعي متمركزة مباشرة بين 9.5 ميكرومتر و10 ميكرومتر. ويشمل نطاق الموجات تحت الحمراء طويلة الموجة من 8 إلى 14 ميكرومتر ذروة الانبعاث الأرضي المحيط هذه تمامًا. ونتيجة لذلك، لا تتطلب الميكروبولومترات غير المبردة التي تعمل عبر الطيف الطيفي للموجات تحت الحمراء طويلة الموجة أنظمة تبريد مبردة. وتحقق الأنظمة الناتجة خفضًا يصل إلى 90% في الحجم الفيزيائي والكتلة واستهلاك الطاقة، مما يجعل وحدة الكاميرا غير المبردة ذات الموجات تحت الحمراء طويلة الموجة المعيار القياسي بلا منازع للاستخدامات الروبوتية والطائرات بدون طيار الدقيقة.
2 الميكروبولومترات غير المبردة VOx (أكسيد الفاناديوم) مقابل a-Si (السيليكون غير المتبلور)
عند هندسة حمولة رؤية بالأشعة تحت الحمراء مدمجة، فإن اختيار التركيب المادي الأساسي لغشاء الميكروبولومتر الرقيق يحدد مباشرة النطاق الديناميكي التشغيلي، ونسبة الإشارة إلى الضوضاء (SNR)، وفرق درجة الحرارة المكافئ للضوضاء (NETD). والتقنيتان الرقيقتان التجاريتان والصناعيتان السائدتان هما أكسيد الفاناديوم (VOx) والسيليكون غير المتبلور (a-Si):
أكسيد الفاناديوم (VOx): أكسيد الفاناديوم هو أكسيد معدني انتقالي يُظهر معامل درجة حرارة مرتفعًا للمقاومة (TCR)، يتراوح عادةً من -2%/كلفن إلى -3%/كلفن عند درجات الحرارة التشغيلية المحيطة. ويُترجم هذا المعامل المرتفع إلى استجابة حرارية استثنائية: فالتحولات الصغيرة في الإشعاع الحراري الساقط تُنتج تغيرات واضحة في المقاومة الكهربائية. علاوة على ذلك، يُظهر أكسيد الفاناديوم ضوضاء وميض 1/f منخفضة بشكل ملحوظ وخصائص ضوضاء جونسون منخفضة مقارنة بأشباه الموصلات الرقيقة البديلة. ونتيجة لذلك، تحقق كواشف أكسيد الفاناديوم عالية الجودة بشكل روتيني حساسيات حرارية على مستوى النظام أقل من 35 إلى 40 مللي كلفن عند f/1.0. وبفضل تعليقها عبر التصنيع السطحي للأنظمة الكهروميكانيكية الدقيقة (MEMS) على جسور رقيقة من نيتريد السيليكون داخل حزمة مفرغة محكمة الإغلاق، تتميز بولومترات أكسيد الفاناديوم بثوابت زمنية حرارية سريعة (عادةً من 8 إلى 12 مللي ثانية)، مما يتيح التقاط إطارات سريع بمعدل 50 هرتز/60 هرتز دون تلطخ بصري متبقٍ أثناء المناورات الديناميكية للطائرات بدون طيار.
السيليكون غير المتبلور (a-Si): يوفر السيليكون غير المتبلور مزايا تصنيع أشباه الموصلات المبسطة لأنه يمكن ترسيبه مباشرة داخل مسابك تصنيع السيليكون CMOS القياسية، مما يحقق كفاءات تكلفة أثناء الإنتاج بكميات كبيرة. ومع ذلك، يُظهر السيليكون غير المتبلور معامل درجة حرارة أقل للمقاومة (حوالي -1.5%/كلفن إلى -2.0%/كلفن) مقترنًا باضطراب بنيوي داخلي أعلى بكثير، مما يُدخل أرضيات ضوضاء 1/f مرتفعة. وكنتيجة هندسية مباشرة، تُنتج وحدة الكاميرا غير المبردة ذات الموجات تحت الحمراء طويلة الموجة المصنوعة من السيليكون غير المتبلور عادةً مقياس حساسية حرارية أدنى، يتراوح بين 50 مللي كلفن و70 مللي كلفن NETD في ظل تكوينات بصرية مكافئة. علاوة على ذلك، تُظهر مصفوفات السيليكون غير المتبلور كتلة حرارية أعلى وثوابت استجابة حرارية أبطأ، مما يتجلى في تأخر ملحوظ للبكسلات وتشويش بصري عند تركيبها على منصات جوية عالية السرعة تتعقب حركات أرضية سريعة.
بالنسبة للروبوتات ذاتية التشغيل عالية الموثوقية، وعمليات الطائرات بدون طيار التكتيكية، وتحديد مواقع الألغام العسكرية، والتحليل الإشعاعي الدقيق،, يظل أكسيد الفاناديوم الخيار القياسي في الصناعة. فنسبة الإشارة إلى الضوضاء الفائقة، وزمن الاستجابة الحرارية فائق السرعة، والحساسية الحرارية دون 40 مللي كلفن تضمن التقاط التباينات الحرارية المجهرية في ظل الظروف المحيطة القاسية.
قيود هندسة SWaP-C في حمولات الطائرات بدون طيار والروبوتات الدقيقة
أدى انتشار الطائرات متعددة المراوح غير المأهولة، وأنظمة الإقلاع والهبوط العمودي ذات الأجنحة الثابتة (VTOL)، والمركبات الأرضية التكتيكية إلى تحويل تصميم المستشعرات المدمجة إلى عملية تحسين صارمة لمعايير SWaP-C (الحجم والوزن والطاقة والتكلفة). ففي الروبوتات الجوية، يؤدي كل ملليمتر مادي وكل جزء من المللي أمبير يُخصص لحمولة المستشعر إلى تدهور مباشر في أداء غلاف الطيران التشغيلي.
1 ميزانيات الكتلة، والمحاور الدوارة، وديناميكيات مركز الثقل
في ديناميكيات طيران الطائرات ذات المراوح والطائرات متعددة المراوح، تحكم مدة التحليق نسبة الكتلة الهيكلية: أي نسبة وزن الحمولة إلى سعة البطارية الكلية والرفع الديناميكي الهوائي. رياضيًا، يُوصف الانخفاض في مدة التحويم بالنسبة إلى كتلة الحمولة المضافة بمعادلة الكتلة التناسبية:
Δt_flight ≈ - (Δm / m_total) × t_hover
إن دمج حمولة كاميرا حرارية قديمة يزيد وزنها عن 150 إلى 200 جرام يتطلب عناصر هيكلية أكبر للطائرة، ومحركات محور دوار بدون فرش عالية العزم، ومعدلات تفريغ بطارية مرتفعة، مما يقلل عادةً من مدة مهمة الطائرة متعددة المراوح بمقدار 4 إلى 8 دقائق. وعلى العكس، فإن الانتقال إلى وحدة كاميرا LWIR فائقة الصغر وغير مبردة تتميز بمخطط ميكانيكي صارم يبلغ 21 مم × 21 مم وكتلة صافية مدمجة أقل من 20 إلى 25 جرامًا يغير جذريًا ديناميكية هندسة الحمولة:
- ✅ الكتلة القصورية وتثبيت المحور الدوار: تعتمد أنظمة تثبيت المحور الدوار على تثبيت حمولة بصرية عبر محاور الانحدار والالتفاف والانعراج باستخدام محركات دفع مباشر بدون فرش. يتناسب عزم القصور الذاتي الدوراني (I = m × r²) تربيعيًا مع مسافة المستشعر من محور الارتكاز وخطيًا مع كتلة الحمولة الكلية. إن نواة حرارية أقل من 30 جرامًا بمركز ثقل مدمج تقلل من متطلبات عزم المحرك. وهذا يسمح بالدمج الهيكلي لمحركات محور دوار فائقة الخفة (مثل ملفات بدون فرش من 1206 إلى 1605)، مما يقلل بشكل كبير من استهلاك طاقة التثبيت الميكانيكي مع القضاء على الاهتزاز الزاوي عالي التردد أثناء تصحيحات الرياح الجوية المضطربة.
- ✅ الديناميكية الهوائية لهيكل الطائرة: يتيح المظهر الجانبي الأدنى البالغ 21 مم التغليف الهيكلي مباشرة داخل مقدمات الطائرات بدون طيار ذات الشكل الديناميكي الهوائي الانسيابي، أو الأجنحة، أو حجرات الحمولة الداخلية، مما يحافظ على تدفق الهواء الصفحي ويخفف من السحب الطفيلي على طائرات VTOL ذات الأجنحة الثابتة.
2 ميزانيات الطاقة الكهربائية: السحب الساكن، وارتفاعات الغالق، والتبديد الحراري
تحافظ المنصات الروبوتية المدمجة على ناقلات طاقة مساعدة منظمة بدقة، وتوحد استخدام شبكات توزيع منظمة بخفض الجهد مباشرة عند 3.3 فولت أو 5.0 فولت أو 12.0 فولت. تُدخل وحدة كاميرا LWIR المدمجة غير المبردة أنماط تحميل كهربائية معقدة يجب توقعها أثناء تصميم شبكة توصيل الطاقة (PDN):
- ⚙️ الاستهلاك الساكن في الحالة المستقرة: أثناء الالتقاط المستمر للبكسلات والنقل الرقمي عبر واجهات MIPI CSI-2 أو الواجهات المتوازية، تسحب وحدات VOx الحرارية الحديثة عالية الكفاءة طاقة كهربائية منخفضة بشكل ملحوظ، وتعمل باستمرار ضمن نطاق 0.8 واط إلى 1.5 واط. يمنع هذا السحب الساكن المتواضع استنزافًا حراريًا لناقلات طاقة بطاريات الليثيوم بوليمر (LiPo) المساعدة، مما يحافظ على احتياطيات البطارية لوحدات الحوسبة المتعطشة للطاقة لتسريع الذكاء الاصطناعي على الحافة، مثل معماريات NVIDIA Jetson Orin Nano أو Orin NX التي تسحب بين 7 واط و25 واط تحت الاستدلال العصبي المستمر.
- ⚙️ تدفق التيار الحثي العابر للغالق: يجب على مطوري الأنظمة المدمجة تصميم مراحل توصيل الطاقة لامتصاص ارتفاعات التيار الحثّي المفاجئة أثناء أحداث غالق تصحيح عدم الانتظام (NUC). تستخدم الميكروبولومترات ملفًا لولبيًا كهرومغناطيسيًا ميكانيكيًا مصغرًا يُسقط مجدافًا بصريًا داخليًا عبر المستوى البؤري لمدة تتراوح تقريبًا بين 100 و250 ميلي ثانية. قد يؤدي تشغيل هذا الملف اللولبي إلى ارتفاعات لحظية في سحب التيار تقفز من حالة استقرار اسمية تتراوح بين 180–220 مللي أمبير إلى 600–800 مللي أمبير عند 5 فولت. وبدون مكثفات فصل سيراميكية محلية منخفضة المقاومة المتسلسلة المكافئة (ESR) وخانقات محاثة ذات أحجام صحيحة على مسار تنظيم الطاقة، فإن خطوة الحمل العابرة هذه تُحدث انخفاضًا في جهد مسار التغذية. وفي البنى المعمارية ضعيفة العزل، يمكن أن يؤدي هذا الانخفاض إلى حالات إعادة ضبط بسبب انخفاض الجهد في المتحكمات الدقيقة المجاورة، أو وحدات القياس بالقصور الذاتي (IMUs)، أو وحدات التحكم في الطيران المرافقة التي تتشارك نفس مسار الطاقة.
- ⚙️ التبديد الحراري والتسخين الذاتي للمستشعر: نظرًا لأن الميكروبولومترات غير المبردة تعمل عن طريق تمييز فروق درجات حرارة مطلقة بمستوى الميكروكلفن، فإن التوصيل الحراري الموضعي عبر هيكل الكاميرا يغيّر التوازن الداخلي للمستشعر مباشرة. إذا انتقلت الحرارة الناتجة عن المعالج الحامل، أو مصفوفة البوابات المنطقية القابلة للبرمجة (FPGA) المرافقة، أو محولات التيار المستمر الخافضة للجهد المثبتة على اللوحة إلى هيكل المستوى البؤري، فإنها تُنشئ تدرجًا حراريًا غير متماثل عبر ركيزة الميكروبولومتر. وينتج عن ذلك تظليل حراري ديناميكي، وتفتح عند الحواف، وانجراف في الدقة الإشعاعية. ويتطلب التكامل المدمج فصلًا حراريًا للنواة: ينبغي على المصممين تنفيذ فواصل تثبيت عازلة حراريًا من مادة Delrin أو PEEK، إلى جانب موزعات حرارة جرافيتية حرارية متباينة الخواص أو مستويات أرضية حرارية نحاسية موضعية تُوجَّه نحو مشتتات حرارية هيكلية خارجية في هيكل الطائرة معرضة لتدفق هواء المروحة.
حمولات القياس الإشعاعي مقابل حمولات الفحص البصري
قبل اختيار وحدة حرارية غير مبردة، يجب على مهندسي الأنظمة تحديد خط أنابيب التشغيل الوظيفي: الوعي الحراري النوعي بالموقف مقابل القياس الإشعاعي الكمي المطلق المعاير.
1 البيانات الإشعاعية الرقمية الخام 14-بت مقابل خطوط أنابيب الفيديو AGC ذات 8-بت
تُخرج وحدات الكاميرا الحرارية التي تعمل بالأشعة تحت الحمراء البيانات عبر مسارين للمعالجة مختلفين جوهريًا:
- ⚙️ خطوط أنابيب العرض المرئي 8-بت: لا يستطيع الجهاز البصري البشري تمييز أكثر من 256 مستوى فرديًا تقريبًا من شدة الدرجات اللونية. ونتيجة لذلك، بالنسبة للملاحة القياسية التي يقودها الطيار، وعمليات البحث والإنقاذ السريعة، والمناورة الأرضية التكتيكية، يعالج معالج الإشارة الرقمية الداخلي (DSP) للوحدة الحرارية بيانات المستشعر عالية المدى الديناميكي عبر خوارزميات ضغط ديناميكية. وتشمل هذه الخوارزميات التحكم التلقائي التكيفي في الكسب (AGC)، وتحسين التفاصيل الرقمية عالي التمرير (DDE)، ومعادلة المدرج التكراري الديناميكي. ويكون التيار الناتج عبارة عن تدرج رمادي مرئي 8-بت أو لوحة ألوان زائفة (مثل White Hot وBlack Hot وIronbow) تحتوي على قيم مُعيَّنة بدقة من 0 إلى 255. وفي هذا الوضع،, يتم التخلص نهائيًا من جميع بيانات المعايرة الإشعاعية المطلقة الأساسية. لا ترتبط قيمة شدة البكسل 200 بدرجة حرارة فيزيائية محددة؛ بل تشير فقط إلى أن الهدف أكثر دفئًا من البكسلات المجاورة ضمن غلاف المشهد المُقيَّس ديناميكيًا.
-
⚙️ البيانات الإشعاعية الرقمية الخام 14-بت: بالنسبة للأنظمة الذاتية التحليلية، ومراقبة الحالة، وتشخيصات المحطات الكهربائية الفرعية، ورسم خرائط تسرب الميثان الحراري في خطوط الأنابيب، وكشف الألغام الأرضية السطحية، يتطلب النظام قياسًا حراريًا مطلقًا لدرجة الحرارة الفيزيائية لكل بكسل مكاني عبر المصفوفة. يبث خرج إشعاعي خطي 14-بت أرقامًا رقمية خام (DN) معينة عبر 16,384 مستوى تكميم منفصل. في التكوينات الإشعاعية، يتوافق كل عد رقمي مباشرة مع إشعاعية الهدف عبر جداول بحث معايرة المصنع (LUTs):
درجة حرارة الهدف (°م) = (الرقم الرقمي × عامل القياس) - الإزاحة الحرارية
يتيح التعرض المباشر للبيانات الإشعاعية الخطية 14-بت عبر ناقلات عالية السرعة لمنصات الحوسبة المدمجة تنفيذ منطق برمجي حرج، مثل الكشف التلقائي عن بؤر الحرائق، ومشغلات إنذار العتبة، وحسابات التدرج الحراري، بشكل مستقل تمامًا عن خوارزميات ضغط الشاشة المرئية.
2 المعايرة الديناميكية، وعوامل الانبعاثية، وتصحيح الانجراف المحيطي
يتطلب رسم تدفق الإشعاع الحراري الخام بدقة إلى قيمة درجة حرارة مطلقة معتمدة عبر ظروف الطيران المحيطية المتقلبة تعويضًا بارامتريًا نشطًا داخل محرك برمجيات النظام:
- ⚙️ انبعاثية الهدف (ε): تصدر الأجسام الواقعية طاقة تحت الحمراء بناءً على تركيب سطحها. بينما يتميز الجسم الأسود النظري المثالي بانبعاثية تبلغ 1.0، تتباين المواد الواقعية على نطاق واسع. يُظهر الطلاء الأسود المطفي والتربة وجلد الإنسان انبعاثية عالية (ε ≈ 0.95 إلى 0.98)، بينما يمكن أن تُظهر المعادن المصقولة والألمنيوم الإنشائي أو الأنابيب الصناعية تصنيفات انبعاثية منخفضة تصل إلى ε = 0.05 إلى 0.15. تعمل المواد منخفضة الانبعاثية كمرايا حرارية، حيث تعكس الإشعاع المحيطي من المصادر المحيطة إلى عدسة LWIR الموضوعية وتولد قراءات درجة حرارة خاطئة ما لم يتم تعويضها ديناميكيًا داخل خوارزمية الحساب المدمجة.
- ⚙️ نفاذية المسار الجوي (τ_atm): مع زيادة مسافة الوقوف البصري بين الطائرة بدون طيار الجوية والبنية التحتية الأرضية، يعمل محتوى الرطوبة الجوية وتشتت الجسيمات ودرجة حرارة الهواء المحيط على توهين مسار شعاع الأشعة تحت الحمراء مع إضافة إشعاعية المسار الجوي. تدمج خطوط الأنابيب الإشعاعية المتقدمة ديناميكيًا بيانات الرطوبة المحيطية والمسافة إلى الهدف (المشتقة غالبًا من محدد مدى ليزري مدمج) مباشرة في حل بلانك الإشعاعي.
- ⚙️ الانعكاس الحراري للعدسة والهيكل (T_refl): يشع البرميل الميكانيكي للعدسة الحرارية وهيكل الألمنيوم الأساسي فوتونات تحت حمراء داخلية ثانوية مباشرة إلى مصفوفة الميكروبولومتر. تقوم الوحدات الإشعاعية غير المبردة عالية الجودة بتركيب ثيرمستورات داخلية ذات معامل درجة حرارة سالب (NTC) مباشرة بجوار عنصر عدسة الجرمانيوم ومصفوفة المستوى البؤري المعبأة بالتفريغ، مما يغذي ديناميكيًا مقاييس درجة حرارة الهيكل الداخلي في الوقت الفعلي إلى مصفوفات تصحيح المعايرة لإزالة تشوهات الانجراف المحيطي.
واجهات الأجهزة المدمجة: MIPI-CSI وUSB وDVP وLVDS
تحدد ناقلة العتاد الإلكتروني المختارة لربط وحدة كاميرا LWIR غير المبردة بالمعالج المضيف تعقيد واجهة النظام، وجهد تطوير المشغل، وحمل استقصاء وحدة المعالجة المركزية، وإنتاجية البيانات التشغيلية.
1 الربط المباشر بمنظومة على شريحة: NVIDIA Jetson وNXP i.MX ووحدات Raspberry Pi Compute
يجب على مصممي النظام اختيار بروتوكول النقل الكهربائي الذي يطابق بنية الحاسوب المرافق:
- ⚙️ MIPI CSI-2 (واجهة معالج الصناعة المتنقلة - الواجهة التسلسلية للكاميرا): يمثل MIPI CSI-2 المعيار الذهبي لحمولات الكاميرات المدمجة عالية الأداء والمحسّنة من حيث SWaP. باستخدام الإشارات التفاضلية منخفضة الجهد (LVDS) عبر مسار بيانات عالي السرعة واحد أو اثنين بالإضافة إلى مسار ساعة تفاضلي، يوجّه MIPI إطارات إشعاعية خام بدقة 14 بت أو تدفقات رقمية YUV مباشرة إلى معالج إشارات الصور الداخلي (ISP) أو الكتلة الفرعية لمدخل الفيديو (VI) في معماريات الأنظمة على الرقاقة (SoC) الحديثة، مثل عائلات NVIDIA Jetson Orin أو Rockchip RK3588 أو NXP i.MX8. من خلال إنشاء كتابة مباشرة على مستوى العتاد في الذاكرة عبر محرك الوصول المباشر للذاكرة (DMA) الخاص بالنظام على الرقاقة، يلغي MIPI CSI-2 جسور ترجمة البروتوكول وتأخيرات استقصاء المتحكم المضيف الكامنة في نواقل USB. يحافظ هذا على زمن انتقال إجمالي للواجهة من الطرف إلى الطرف أقل من 2 ميلي ثانية — وهي ميزة حاسمة لخوارزميات تجنب الاصطدام عالية السرعة ذات الحلقة المغلقة للطائرات المسيّرة.
- ⚙️ USB 2.0 / USB 3.0 (UVC - فئة فيديو USB): توفر واجهات USB راحة نمذجة أولية بالتوصيل والتشغيل لا مثيل لها عند نشر وحدات حرارية على حواسيب صناعية x86 أو حواسيب أحادية اللوحة قياسية (SBCs) أو أجهزة لوحية متينة ميدانيًا. بكونها متوافقة تمامًا مع معايير فئة فيديو USB، تنشئ هذه الأنوية أجهزة فيديو أصلية (/dev/video*) تلقائيًا ضمن أطر Linux V4L2 القياسية أو بيئات Windows DirectShow دون الحاجة إلى تجميع رقع نواة مخصصة. ومع ذلك، يمكن لخطوط أنابيب UVC أن تُدخل زمن انتقال لمعالجة مكدس البرمجيات يتراوح بين 10 و30 ميلي ثانية وتولّد عبئًا ملحوظًا من مقاطعات وحدة المعالجة المركزية أثناء التدفق المستمر الخام بدقة 14 بت.
- ⚙️ منفذ الفيديو الرقمي (DVP / CMOS المتوازي): ينقل DVP الفيديو الرقمي عبر مسارات عتاد متوازية تتكون من ساعة بكسل (PCLK) ومرجع أفقي (HSYNC) وتزامن رأسي (VSYNC) وناقل بيانات 14 بت (D0 حتى D13). يُعد DVP الواجهة المفضلة لمطوري العتاد الذين يوجّهون تدفقات الفيديو إلى مصفوفات البوابات القابلة للبرمجة ميدانيًا (FPGAs، مثل منصات AMD-Xilinx Zynq أو Artix) أو روابط اتصالات عسكرية متخصصة. يحافظ DVP المتوازي على زمن انتقال خوارزمي صفري وتوقيت حتمي، على الرغم من أن توجيه 16+ مسارًا متوازيًا على لوحات الدوائر المطبوعة عالية الكثافة يمثل تحديات انبعاث EMI ويستهلك عددًا كبيرًا من أطراف المتحكم الدقيق.
2 معمارية المشغلات في الزمن الحقيقي، وتخزين DMA المؤقت، وإدارة زمن الانتقال
في الطيران الروبوتي عالي السرعة، يتسبب توقيت إطار الفيديو غير المتوقع أو إسقاط الإطارات في فشل كارثي لحلقات الملاحة البصرية. لضمان استيعاب قوي للإطارات ضمن البيئات المدمجة القائمة على Linux، يجب على المطورين بناء معمارية DMA بدون نسخ. استخدام استدعاءات النظام القياسية التقليدية read() يتسبب في نقل الذاكرة عبر حدود ذاكرة مساحة النواة إلى مخازن مساحة المستخدم، مما يُشبع دورات وحدة المعالجة المركزية ويُحدث تشويشًا في زمن الانتقال.
من خلال تنفيذ تخطيط ذاكرة الوصول المباشر (V4L2_MEMORY_MMAP) أو مشاركة مخزن الوصول المباشر (DMABUF)، يخصص مشغل الالتقاط المدمج مخازن حلقية دائرية مباشرة ضمن ذاكرة الوصول العشوائي الفيزيائية المشتركة للعتاد. عند استقبال الإطار عبر MIPI CSI-2، يملأ متحكم DMA العتادي الخاص بالنظام على الرقاقة المخزن دون تدخل من أنوية وحدة المعالجة المركزية. يسلم المشغل فورًا مؤشر الذاكرة العتادي إلى محركات تسريع الاستدلال الطرفي، مثل NVIDIA TensorRT أو DeepStream أو مصفوفات OpenCV CUDA. يضمن خط الأنابيب بدون نسخ هذا معالجة حتمية منخفضة التشويش مع تحرير أنوية ARM المضيفة لوحدة المعالجة المركزية لتخطيط الطيران وتسجيل القياسات عن بُعد والتحكم في الحمولات الطرفية. للحصول على نظرة عامة بصرية معمقة لتطبيقات الكاميرات الحرارية منخفضة زمن الانتقال، استكشف نظرة عامة على وحدة الكاميرا الحرارية.
التصميم البصري واختيار العدسة الحرارية: الجرمانيوم مقابل الكالكوجينيد
تُظهر ركائز الزجاج البصري التقليدية مثل BK7 أو السيليكا المنصهرة عتامة كاملة ضمن النطاق الطيفي من 8 ميكرومتر إلى 14 ميكرومتر، حيث تمتص جميع فوتونات الأشعة تحت الحمراء طويلة الموجة ضمن أول ميكرومتر من السطح. لذا فإن هندسة وحدة كاميرا LWIR تتطلب عناصر ركيزة بصرية متخصصة وغريبة مصممة خصيصًا لنقل عالٍ للأشعة تحت الحمراء طويلة الموجة.
1 كفاءة النقل البصري، والعدد البؤري (F/#)، والحساسية الحرارية (NETD)
تعتمد الحساسية الحرارية على مستوى النظام لوحدة الكاميرا تحت الحمراء بشكل مباشر على التفاعل بين حساسية الميكروبولومتر الأصلية للكاشف وسرعة فتحة مجموعة العدسة الموضوعية. يتناسب التدفق الحراري الإشعاعي الواصل إلى مصفوفة المستوى البؤري عكسيًا مع مربع العدد البؤري للعدسة:
NETD_النظام ∝ NETD_الكاشف × 4 × (F/#)²
عند اختيار البصريات، تضمن فتحة f/1.0 نقلًا أقصى لتدفق الأشعة تحت الحمراء إلى جسور امتصاص الميكروبولومتر، مما يحافظ على أرضية الضوضاء المنخفضة للكاشف (أقل من 40 مللي كلفن). وتتيح زيادة العدد البؤري إلى f/1.2 أو f/1.4 إنتاج عناصر بصرية أصغر حجمًا وأخف وزنًا وأكثر فعالية من حيث التكلفة؛ غير أن هذه المقايضة التصميمية تقلل بشكل كبير من وصول الفوتونات الإشعاعية. إن نقل نظام بصري من f/1.0 إلى f/1.4 يخفض التدفق الحراري الإشعاعي الواصل إلى المستشعر بنحو 50% تقريبًا، مما يضاعف فعليًا فرق درجة الحرارة المكافئ للضوضاء على مستوى النظام ويضعف تفاصيل الهدف عالي التباين. وللتصنيع المخصص أو عالي الحجم للبصريات الحرارية، تقدم شركات رائدة في الصناعة مثل لايت باث تكنولوجيز تصميمات رائدة من زجاج الكالكوجينيد المقولب تحقق مقاييس SWaP قوية.
2 التثبيت الحراري المستمر عبر نطاقات درجات الحرارة التشغيلية
تُظهر المواد البصرية المستخدمة في طيف LWIR معاملات حرارية بصرية شديدة (dn/dT)، مما يشير إلى أن معامل انكسارها يتغير بسرعة استجابة لتقلبات درجة الحرارة البيئية. فالجيرمانيوم أحادي البلورة (Ge)، رغم تقديمه نقلًا بصريًا استثنائيًا (يتجاوز عادة 95% عند تحسينه بطبقات مضادة للانعكاس عريضة النطاق) ومعامل انكسار مرتفعًا للغاية (n ≈ 4.0)، يُظهر انجرافًا حراريًا انكساريًا كبيرًا:
dn/dT ≈ 4 × 10⁻⁴ كلفن⁻¹
في أغلفة الطيران الفضائية، حيث قد تصعد طائرة بدون طيار من مدرج إقلاع ساخن (+45 درجة مئوية) إلى سقوف دورية على ارتفاعات عالية (-20 درجة مئوية إلى -40 درجة مئوية)، يؤدي هذا التحول الداخلي في معامل الانكسار إلى إزاحة المسافة البؤرية الخلفية البصرية بعيدًا عن مصفوفة المستوى البؤري، مما يحول المشهد الحراري الحاد التركيز إلى ضبابية بصرية شديدة لا يمكن استردادها. وللتخفيف من هذه الظاهرة دون إضافة أعباء الكتلة والطاقة لآليات التركيز التلقائي الآلية، يجب أن تخضع عدسات LWIR البصرية المدمجة إلى التثبيت الحراري البصري والميكانيكي السلبي.
يجمع التبريد اللاحرارى بين مواد مبيت العدسة الميكانيكية ومعدلات تمدد حرارى مختلفة ومحسوبة بدقة (مثل موازنة براميل الألومنيوم 6061-T6 بدرجة الطائرات مع حلقات فاصلة داخلية من Delrin أو Ultem أو Invar). ومع انخفاض درجات الحرارة البيئية، ينكمش برميل المبيت الميكانيكى بمعدل يعوض بدقة الإزاحة البؤرية الضوئية لعناصر الجرمانيوم أو الكالكوجينيد، مما يحافظ على تركيز حاد عند اللانهاية عبر كامل طيف درجة حرارة التشغيل (-40 درجة مئوية إلى +80 درجة مئوية).
معيار منتجات OEM: وحدات كاميرا Mini 256 مقابل Mini 640 LWIR
توفر Purpleriver وحدتى كاميرا حرارية غير مبردة رائدتين فى الصناعة لمصنعى المعدات الأصلية مصممتين خصيصًا لحل تحديات SWaP-C داخل أنظمة الطائرات بدون طيار المدمجة والروبوتات الأرضية وأنظمة التتبع الذاتى: وهما ميني 256 والرائدة ميني 640 وحدات كاميرا LWIR غير المبردة. لمزيد من التفاصيل حول البنية التحتية للهندسة البصرية لدى Purpleriver وبصمات التكامل العالمية، تفضل بزيارة ملفنا التعريفى فى About Us أو اطلع على نظرة المقارنة الشاملة لدينا حول معايير الوحدات الحرارية الحديثة.
وحدة كاميرا التصوير الحراري Mini 256 غير المبردة LWIR

الـ وحدة الكاميرا الحرارية المصغرة 256 غير المبرّدة بالأشعة تحت الحمراء طويلة الموجة هو وحدة كشف بالأشعة تحت الحمراء فائقة الصغر وعالية الأداء تم تطويرها خصيصًا للتطبيقات منخفضة SWaP للغاية، مثل محاور تثبيت الطائرات بدون طيار المصغرة (المشابهة لهياكل DJI)، والطائرات بدون طيار التكتيكية الشخصية الدقيقة، ومركبات الفحص قريبة المدى، وأنظمة كشف الألغام السطحية. وباعتماد كواشف الأشعة تحت الحمراء غير المبردة عالية الأداء، فإنها توفر تصويرًا حرارىًا فائق الوضوح وقياسًا دقيقًا للغاية لدرجة الحرارة المطلقة من خلال التقاط إشعاع الأشعة تحت الحمراء طويلة الموجة الدقيقة وإخراج مصفوفة صور حرارية موحدة بشكل استثنائى مع قياس إشعاعى متكامل بالكامل.
صُمم Mini 256 بدقة مصفوفة مستوى بؤرى أصلية تبلغ 256×192 بكسل عند خطوة بكسل دقيقة تبلغ 12 ميكرومتر، ويلتقط 49,152 نقطة قياس حرارى مميزة عبر النطاق الطيفى 8–14 ميكرومتر. وبفضل عامل الشكل فائق الصغر البالغ حوالى 21 مم × 21 مم وكتلة الوحدة العارية فائقة الخفة أقل من 20 جرامًا، يتكامل بسهولة مع أضيق الأغلفة الميكانيكية دون المساس بتوازن طيران هيكل الطائرة أو قدرة تحمل البطارية. وهو يدعم واجهات نظام متعددة الاستخدامات، بما فى ذلك DVP المتوازى CMOS وMIPI CSI-2 وإخراج CVBS التناظرى المباشر لأجهزة إرسال الفيديو FPV القديمة، مما يضمن تكاملًا سلسًا عبر مختلف البنى المعمارية للأنظمة.
وحدة كاميرا حرارية LWIR مصغرة 640 غير مبردة مع واجهة USB

الـ وحدة كاميرا التصوير الحراري الأساسية المصغرة 640 غير المبردة LWIR هو نواة تصوير حرارى فائقة الصغر من الفئة الاحترافية مصممة لأنظمة الطائرات بدون طيار التجارية والدفاعية المتقدمة المشابهة لحمولات DJI المؤسسية، وأنظمة ISR التكتيكية عالية الارتفاع، والدفاع المحيطى الذاتى، ومراقبة الرؤية الحاسوبية بالذكاء الاصطناعى الآلية. تتميز وحدة التصوير الحرارى بالأشعة تحت الحمراء غير المبردة المصغرة بعرض صور حاد ونقى وأبعاد مدمجة وتكاليف شراء منخفضة. يعمل Mini 640 بدقة مصفوفة مستوى بؤرى عالية الكثافة تبلغ 640×512 (مع تنسيق عرض اختيارى 640×480) عند خطوة بكسل 12 ميكرومتر، ويخرج 327,680 بكسل إشعاعى — مما يوفر دقة مكانية تزيد عن 5.3 أضعاف دقة وحدات فئة 256.
مع الحفاظ على حجم مبيت فائق الصغر يبلغ بدقة 21 مم × 21 مم، توفر وحدة المعالجة الأساسية عالية الأداء هذه قدرة قوية على التكيف البيئي، وتشغيلًا مستقرًا مستمرًا عبر نطاقات حرارية قصوى، وعائلة واسعة من التكوينات البصرية. تدعم Purpleriver هذه الوحدة الأساسية بمجموعة من العدسات الموضوعية القابلة للتبديل: أطوال بؤرية 5 مم، و9 مم، و13 مم، و18 مم، و35 مم، و50 مم، و75 مم، و100 مم، و150 مم، مما يتيح ملفات تشغيلية من الوعي الظرفي واسع الزاوية إلى التعرف التكتيكي على الأهداف بعيدة المدى. تتميز الوحدة الأساسية بدعم واجهة USB أصلية إلى جانب اتصالات MIPI وDVP وUART، مما يسهل النشر السريع عبر بنى المضيف Linux وROS وNVIDIA Jetson وWindows.
| مقياس المواصفات | وحدة كاميرا Mini 256 LWIR | وحدة كاميرا Mini 640 بالأشعة تحت الحمراء طويلة الموجة LWIR |
|---|---|---|
| دقة المصفوفة | 256 × 192 بكسل (49,152 عقدة قياس) | 640 × 512 بكسل (327,680 عقدة قياس) (640×480 اختياري) |
| مادة الكاشف | ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد | ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد |
| تباعد البكسل | 12 ميكرومتر | 12 ميكرومتر |
| النافذة الطيفية | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) |
| الحساسية الحرارية (NETD) | ≤ 40 مللي كلفن @ f/1.0، 300 كلفن | ≤ 35 إلى 40 مللي كلفن @ f/1.0، 300 كلفن |
| المقطع العرضي للهيكل | 21 مم × 21 مم × 21 مم (الوحدة الأساسية المجردة) | 21 مم × 21 مم × 21 مم (الوحدة الأساسية المجردة) |
| الوزن المجرد | ≤ 20 جرامًا | ≤ 25 جرامًا |
| خيارات العدسات المتاحة | خيارات ثابتة واسعة الزاوية (مثل 3.2 مم، 7 مم غير حرارية) | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 مم قابلة للتبديل |
| أنواع الواجهات الرقمية | MIPI CSI-2، DVP متوازي 14 بت، CVBS تناظري مباشر | USB 2.0 / USB 3.0 UVC، MIPI CSI-2، DVP متوازي، UART |
| الدعم الإشعاعي | مقاييس درجة حرارة نقطية ومصفوفية إشعاعية لكامل الإطار | تحليل نقطي وخطي ومساحي + تدفق إشعاعي مستمر 14 بت |
تصحيح عدم الانتظام (NUC) واستبدال البكسلات التالفة وإدارة الغالق
نظرًا لتفاوتات التصنيع على المستوى المجهري المتأصلة في تصنيع أشباه الموصلات MEMS، لا يمتلك أي بكسلين من بكسلات المقياس الحراري داخل مصفوفة المستوى البؤري مقاومة كهربائية متطابقة، أو معاملات حرارة متطابقة، أو خصائص تصريف حراري متطابقة. عند الإضاءة بتدفق حراري ساقط منتظم تمامًا، تنتج مصفوفة المقياس الحراري الدقيق غير المعالجة ضوضاء نمطية ثابتة مكانية كبيرة (FPN)، مما يحجب تفاصيل المشهد الحقيقية خلف شاشة كثيفة من الضوضاء الساكنة. يتطلب التخلص من ذلك تصحيح عدم الانتظام (NUC).
1 الغالق الميكانيكي مقابل معايرة NUC الخوارزمية بدون غالق
تنفذ الوحدات الحرارية خوارزمية تصحيح خطي ثنائية النقاط عبر المصفوفة النشطة:
S_المصحح(i,j) = الكسب(i,j) × [ S_الخام(i,j) - الإزاحة(i,j) ]
يتم تخطيط مصفوفة الكسب Gain الخاصة بكل بكسل بشكل دائم في المصنع عن طريق تعريض المستشعر لتجاويف معايرة الجسم الأسود عالية الانتظام عبر نقاط حرارة متنوعة. ومع ذلك، تنجرف مصفوفة الإزاحة Offset الداخلية باستمرار جنبًا إلى جنب مع التغيرات في درجة الحرارة المحيطة والتسخين الذاتي لمبيت المستشعر، مما يتطلب إعادة معايرة دورية:
- ⚙️ الغالق الميكانيكي (تصحيح المجال المسطح - FFC): مجداف ميكانيكي داخلي يعمل بمحرك لولبي مصغر يتأرجح مباشرة بين الجزء الخلفي من العدسة الموضوعية ومصفوفة الكاشف لمدة تتراوح تقريبًا بين 150 و300 مللي ثانية. نظرًا لأن السطح الخلفي للمجداف يوفر مرجعًا حراريًا منتظمًا عبر كل بكسل، يحسب معالج الإشارة الرقمي DSP الموجود على اللوحة مصفوفة إزاحة Offset جديدة، مما يستعيد الصور المكانية المنتظمة. العيب الأساسي أثناء طيران الطائرة بدون طيار هو أن تغذية الفيديو تتجمد خلال هذه الفترة التي تبلغ حوالي 200 مللي ثانية. أثناء الطيران الجوي عالي السرعة، يمكن أن يتسبب انقطاع لمدة 200 مللي ثانية في فقدان القفل في حلقات تتبع الأجسام المرئية المستقلة أو تعطيل خوارزميات تثبيت الطيران بالقصور الذاتي البصري (VIO).
- ⚙️ NUC القائم على المشهد بدون غالق (SBNUC): تعتمد SBNUC كليًا على خوارزميات رياضية متقدمة تحلل الحركة عبر الإطارات المتتالية لتقدير وإزالة انحيازات البكسل الفردية إحصائيًا دون مصاريع ميكانيكية. وبينما تقضي على التجميد الفيزيائي، تحمل الخوارزميات عديمة المصراع الخالصة أنماط فشل شديدة: عندما تحوم طائرة بدون طيار جوية ثابتة في مكانها فوق مشاهد منخفضة التباين (مثل أسطح المياه المنتظمة، أو المراعي المفتوحة الهادئة، أو الأسفلت المعبد المسطح)، يمكن أن تتعرض خوارزميات SBNUC لاحتراق المشهد، مما يخلق تشوهات شبحية مستمرة تحجب الأهداف البصرية الصالحة.
لتحقيق موثوقية تشغيلية مطلقة، تطبق وحدات Purpleriver LWIR نهجًا هجينًا تكيفيًا: يظل مصراع ميكانيكي مدمج متاحًا للمعايرة الأولية أو إعادة الضبط المأمورة، بينما تسمح واجهات برمجة التطبيقات للمطورين لأجهزة كمبيوتر الطيران المضيفة بمنع أحداث المصراع أو تشغيلها. باستخدام منطق القياس عن بعد، يمكن للطائرة بدون طيار المضيفة تثبيط تشغيل مصراع FFC أثناء الهبوط النهائي الحرج، أو المنعطفات عالية التسارع، أو تتبع السلاح النشط، مما يؤخر المعايرة حتى يدخل هيكل الطائرة في ملفات طيران مستوية حميدة.
2 تخفيف التدفق الهوائي الديناميكي أثناء الطيران والاندفاع الحراري الديناميكي
عندما تتسارع طائرة بدون طيار جوية من التحويم إلى سرعات طيران أمامية تتجاوز 15 إلى 25 م/ث، تُدخل سرعة الرياح النسبية تبريدًا حمليًا قسريًا عاليًا عبر السطح الأمامي المكشوف للعدسة الشيئية. يبرد هذا التدرج الحراري السريع الحافة المحيطية لعنصر عدسة الجرمانيوم أسرع من اللب الداخلي، مما ينتج توزيعًا حراريًا قطريًا ديناميكيًا عبر العناصر البصرية.
إذا تُرك هذا التدرج البصري الداخلي دون تعويض، فإنه يولد تشوهات تظليل حراري قطري ديناميكي (تتجلى عادة كحلقة محيطية باردة عبر الصور المعاد بناؤها). تحل Purpleriver هذه الظاهرة الجوية من خلال جداول بحث مدمجة مدفوعة بالثرمستورات. تراقب مستشعرات درجة الحرارة في الوقت الفعلي المثبتة مباشرة على ماسورة العدسة معدل التغير الحراري (dT/dt)، وتغذي متعددات حدود تعويض لحظية في خط المعالجة الداخلي لإلغاء تشوهات تدفق الهواء الحملي في الوقت الفعلي.
تكامل رؤية الحاسوب بالذكاء الاصطناعي الطرفي للتدفقات الحرارية
يتيح نشر سيليكون حوسبة الذكاء الاصطناعي الطرفي المدمج (مثل NVIDIA Jetson Orin NX أو Hailo-8 أو Rockchip RK3588) جنبًا إلى جنب مع وحدة كاميرا LWIR غير مبردة إدراكًا ذاتيًا عالي السرعة دون زمن انتقال الاتصالات خارج المنصة.
1 كشف الأجسام في الوقت الفعلي (YOLOv8/v10) على مصفوفات حرارية 14-بت
تُظهر الشبكات العصبية الالتفافية القياسية (CNNs) ومحولات الرؤية المدربة على مجموعات بيانات RGB قياسية ثلاثية القنوات (مثل COCO أو ImageNet) تدهورًا شديدًا في الأداء عند تطبيقها مباشرة على تدفقات حرارية تحت الحمراء. تعتمد الشبكات المرئية على توزيعات الألوان، والأنسجة متعددة الدرجات اللونية، والظلال الاتجاهية المصبوبة — وهي ميزات غائبة تمامًا في الإشعاع تحت الأحمر السلبي.
- ⚙️ تحسين القناة الواحدة: يجب ضبط نماذج كشف الأجسام (مثل YOLOv8 أو YOLOv9 أو YOLOv10) بدقة أو تدريبها من الصفر باستخدام صور تحت حمراء واسعة النطاق أحادية القناة ملتقطة عبر ظروف النهار والليل، وفصول متنوعة، ونطاقات طقس مختلفة.
- ✅ ابتلاع موتر مباشر عالي العمق البتي 14-بت: Advanced edge pipelines feed calibrated 14-bit linear raw matrices directly into the input tensor of the neural network, bypassing 8-bit dynamic AGC conversion altogether. This enables the deep learning model to exploit both structural edge gradients and absolute thermal radiometric differentials. For example, a hidden landmine or camouflaged vehicle that visually matches the grayscale tone of surrounding foliage may still exhibit a discrete 1.5°C thermal signature anomaly, which a 14-bit trained tensor pipeline can identify with high statistical confidence.
8.2 Multi-Spectral Sensor Fusion: Blending Visible RGB and LWIR Payloads
Deploying single-band electro-optical payloads creates unavoidable operational vulnerabilities: visible RGB cameras fail in total darkness or heavy smoke, while thermal infrared sensors lack the spatial pixel density to resolve fine alphanumeric placards, surface paint details, or thin power transmission lines. Deploying a dual-sensor multi-spectral camera payload overcomes these limitations via algorithmic sensor fusion:
-
⚙️ Parallax and Homography Alignment: Because the visible optical center and the LWIR microbolometer core are physically separated by a baseline displacement distance on the payload gimbal, optical parallax creates spatial offsets that vary with target distance. The host edge computer continuously calculates projective homography transformations in real time, projecting both visual pipelines into a unified coordinate plane:
p_aligned = H_3×3 × p_source
- ✅ Wavelet and Laplacian Detail Fusion: Once spatially aligned, the processing engine applies a Laplacian pyramid decomposition or bilateral edge filtering to extract high-frequency spatial edge details from the visible stream. These edge components are injected directly into the high-contrast thermal luminance distribution. The blended output stream provides operators and computer vision algorithms with the structural detail of a high-resolution 4K daylight camera alongside the continuous, low-light thermal detection capabilities of an uncooled LWIR camera module.
فيديو تعريف بالشركة
الأسئلة الشائعة (FAQ)
Why choose an uncooled LWIR camera module over an MWIR core for embedded UAV and robotics payloads?
What are the most critical hardware integration pitfalls when designing around an embedded LWIR core?
Is a 256×192 LWIR camera module sufficient, or should my project upgrade to a 640×512 core?
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: ويكيبيديا التصوير الحراري
- المعيار الصناعي: لايت باث تكنولوجيز
- دليل ذو صلة: Thermal Camera Module Overview
- دليل ذو صلة: About Us Profile
- دليل ذو صلة: Modern Thermal Module Benchmarks





