








Лучшие решения на основе тепловизионных модулей: высокопроизводительные LWIR-ядра камер для OEM-интеграции
12 октября 2026 г.
Как выбрать лучший инфракрасный модуль камеры: руководство по OEM-интеграции для дронов и встраиваемого ИИ
13 октября 2026 г.
Лучший LWIR-модуль камеры для встраиваемых и БПЛА-систем: руководство по OEM-интеграции 2024
В автономной навигации беспилотных летательных аппаратов (БПЛА), тактической воздушной разведке, инспекции критической инфраструктуры и автоматизированных поисково-спасательных (SAR) миссиях оптические сенсорные полезные нагрузки постоянно сталкиваются с условиями нулевой освещённости, плотными атмосферными затемнениями, оптическим рассеянием частиц, дымом с высокой концентрацией частиц и интенсивными солнечными бликами. В этих суровых полевых условиях датчики видимого спектра на основе комплементарных металл-оксид-полупроводников (КМОП) и активные ближние инфракрасные (NIR) сенсоры испытывают абсолютные режимы отказа, полностью теряя ситуационную осведомлённость из-за отсутствия отражённого окружающего освещения. Интеграция неохлаждаемого LWIR-модуля камеры (длинноволновый инфракрасный диапазон, работающий детерминированно в пределах окна спектрального пропускания от 8 мкм до 14 мкм) обеспечивает бескомпромиссное инженерное решение за счёт пассивного приёма длинноволнового теплового излучения непосредственно от объектов, а не зависимости от отражённых окружающих фотонов. Обнаруживая микроскопические перепады температуры посредством пассивного теплового излучения абсолютно чёрного тела, полезные нагрузки LWIR на основе микроболометров открывают критически важные возможности — от подповерхностной локализации наземных мин до автономного ночного обхода препятствий.
Однако выбор, компоновка и управление встраиваемой полезной нагрузкой LWIR в микро-БПЛА, роботизированный карданный узел или периферийный ИИ-компьютер требуют строгого баланса конкурирующих механических, тепловых, электрических и оптических критериев проектирования. Инженерам оптических систем и разработчикам встроенного микропрограммного обеспечения необходимо тщательно учитывать строгие ограничения по размеру, весу, мощности и стоимости (SWaP-C), одновременно решая задачи интеграции: сохранение 14-битной цифровой радиометрической точности в условиях изменяющихся динамических рабочих диапазонов, управление событиями механического затвора непрерывной коррекции неравномерности (NUC) без потери критических кадров во время высокоскоростных манёвров сопровождения, снижение теплового дрейфа, вызванного рассеянием тепла соседних бесщёточных двигателей карданного подвеса, и маршрутизацию многоканальных тепловых необработанных данных через встраиваемые интерфейсы с ограниченной пропускной способностью. Данное руководство по инженерной интеграции представляет исчерпывающий технический разбор неохлаждаемых LWIR-сенсорных ядер, подробно описывая физику детекторного ядра, интерфейсные протоколы, оптические конфигурации, конвейеры обработки изображений на периферийном ИИ и сравнительную оценку ведущих в отрасли ультракомпактных OEM-ядер тепловизионных камер.
Содержание
- 👉 Что такое LWIR-модуль камеры? Физика, детекторы и выбор спектрального диапазона
- 👉 Инженерные ограничения SWaP-C в полезных нагрузках БПЛА и микророботов
- 👉 Радиометрические измерения и полезные нагрузки визуального контроля
- 👉 Встраиваемые аппаратные интерфейсы: MIPI-CSI, USB, DVP и LVDS
- 👉 Оптическое проектирование и выбор тепловизионных объективов: германий и халькогенид
- 👉 Сравнительный тест OEM-продуктов: LWIR-модули камер Mini 256 и Mini 640
- 👉 Коррекция неравномерности (NUC), замена дефектных пикселей и управление затвором
- 👉 Интеграция периферийного ИИ компьютерного зрения для тепловых потоков
- 👉 Часто задаваемые вопросы (FAQ)
Что такое LWIR-модуль камеры? Физика, детекторы и выбор спектрального диапазона
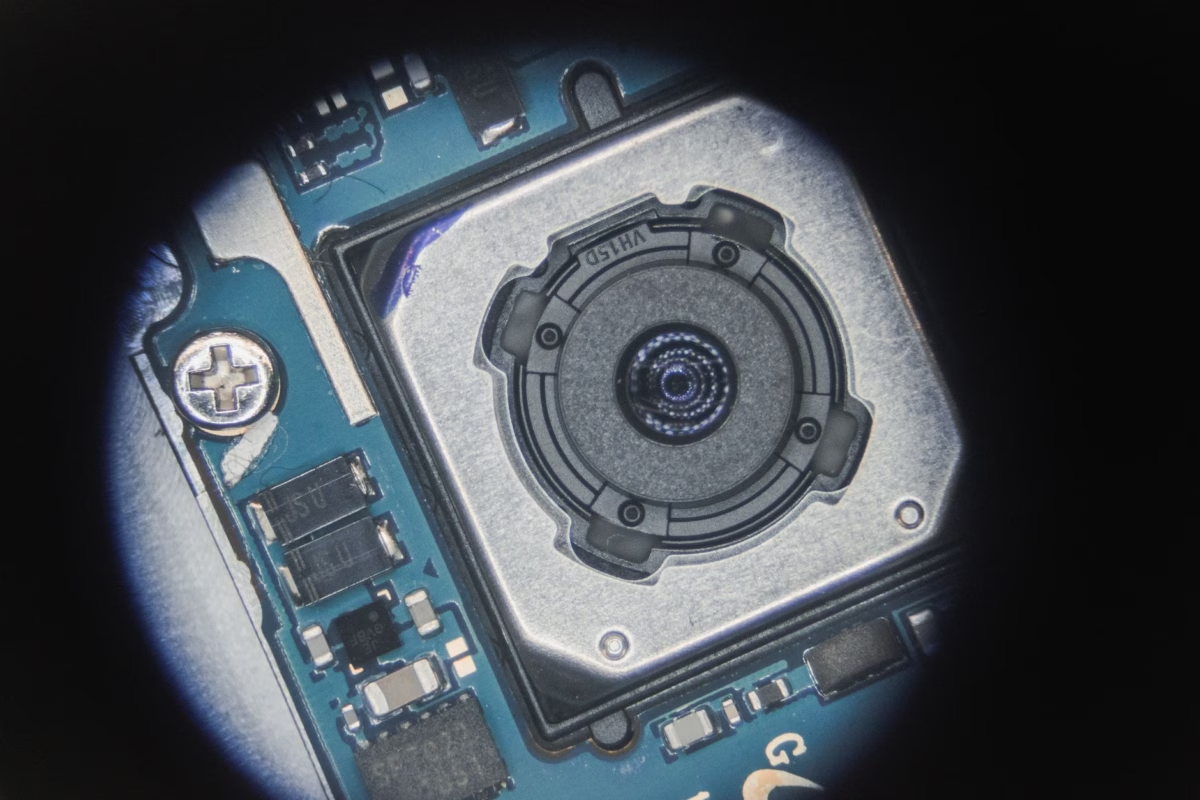
Неохлаждаемый LWIR-модуля камеры представляет собой интегрированную электронно-оптическую подсистему, предназначенную для захвата длинноволнового инфракрасного электромагнитного излучения (номинально от 8 мкм до 14 мкм) и преобразования падающего потока фотонов в пространственные массивы температур или калиброванные цифровые видеовыходы. В отличие от обычных датчиков изображения видимого спектра, использующих фотоэлектрический эффект в кристаллическом кремнии в видимом (0,4–0,7 мкм) или ближнем инфракрасном (БИК, 0,75–1,1 мкм) диапазонах, LWIR-микроболометр работает на принципах теплового поглощения. Падающее длинноволновое излучение нагревает массив термически изолированных микропоглощающих мостиков, подвешенных над кремниевой подложкой, вызывая измеримое изменение электрического сопротивления нижележащего материала. Для всестороннего обзора физических принципов, управляющих тепловым излучением и эмиссионным теплообменом, обратитесь к основополагающему труду по Тепловизионная съёмка — Википедия.
Ядро неохлаждаемого длинноволнового инфракрасного ядра состоит из массива микромеханически обработанных пикселей, образующих матрицу в фокальной плоскости (FPA). Каждый отдельный пиксельный микромостик имеет структурный поглощающий слой, точно настроенный на поглощение инфракрасной энергии в атмосферном окне от 8 до 14 микрометров. Поглотитель передаёт поглощённое тепло нижележащему слою термисторной плёнки. Поскольку эти мостики механически подвешены на тонких литографических ножках с высоким аспектным соотношением внутри вакуумированной микрополости в условиях сверхвысокого вакуума (часто ниже 10 миллиторр), тепловые потери за счёт атмосферной теплопроводности эффективно устраняются. Это изолирует радиационный теплообмен как основной механизм теплопереноса, позволяя мельчайшим колебаниям потока излучения сцены вызывать измеримые электронные сдвиги в интегральной схеме считывания (ROIC).
1 Окна пропускания атмосферы: почему диапазон 8–14 мкм доминирует во встраиваемых приложениях
Молекулярное поглощение атмосферы определяет эффективность инфракрасных систем на больших дистанциях. Атмосферные газы, включая водяной пар, углекислый газ, закись азота и озон, создают сильные колебательные и вращательные полосы поглощения, которые ослабляют инфракрасные электромагнитные волны. Такая атмосферная фильтрация оставляет три дискретных рабочих окна пропускания в инфракрасном спектре:
- ⚙️ Коротковолновый инфракрасный диапазон (SWIR, 1,4–3 мкм): Этот диапазон ведёт себя подобно свету видимого спектра, полагаясь преимущественно на отражённые фотоны, а не на прямое собственное излучение наземных объектов окружающей среды. Несмотря на исключительную эффективность при проникновении сквозь дымку, морской туман с низкой влажностью и в специализированной промышленной спектроскопии, SWIR обеспечивает практически нулевую возможность пассивного теплового обнаружения при оценке объектов при стандартных температурах окружающей среды (300 Кельвинов).
- ⚙️ Средневолновый инфракрасный диапазон (MWIR, 3–5 мкм): Отличаясь высокой тепловой контрастностью, MWIR превосходен при идентификации чрезвычайно горячих целей, высокоскоростном сопровождении ракет и дальнем береговом наблюдении через влажные атмосферные трассы. Однако физика dictates, что архитектуры MWIR-детекторов требуют активного криогенного охлаждения приблизительно до 77 Кельвинов (-196 °C) для подавления темнового тока датчика и предотвращения ослепления собственным излучением. Криокулеры с циклом Стирлинга создают неприемлемые массовые издержки (часто превышающие 1–2 кг), высокие требования к электрической мощности (15–40 ватт непрерывно), ограниченный механический срок службы (обычно 3000–8000 часов наработки на отказ) и запретительно высокие пятизначные затраты на компоненты.
- ⚙️ Длинноволновый инфракрасный диапазон (LWIR, 8–14 мкм): Согласно закону излучения Планка и закону смещения Вина, земные излучатели абсолютно чёрного тела, работающие при температурах окружающей среды (примерно 300 Кельвинов или 27°C), демонстрируют пик спектральной плотности энергетической светимости, непосредственно сосредоточенный между 9,5 мкм и 10 мкм. Диапазон длинноволнового инфракрасного излучения 8–14 мкм идеально охватывает этот пик излучения земных объектов при температуре окружающей среды. Следовательно, неохлаждаемые микроболометры, работающие в длинноволновом инфракрасном спектральном диапазоне, не требуют криогенных систем охлаждения. Получаемые в результате системы достигают сокращения физического объёма, массы и энергопотребления до 90%, что делает неохлаждаемый длинноволновый инфракрасный модуль камеры бесспорным стандартом для применения в робототехнике и микро-БПЛА.
2 Неохлаждаемые микроболометры на основе VOx (оксида ванадия) и a-Si (аморфного кремния)
При разработке встраиваемой полезной нагрузки инфракрасного зрения выбор основного состава материала тонкоплёночной мембраны микроболометра напрямую определяет рабочий динамический диапазон, отношение сигнал/шум (SNR) и эквивалентную шуму разность температур (NETD). Двумя преобладающими коммерческими и промышленными тонкоплёночными технологиями являются оксид ванадия (VOx) и аморфный кремний (a-Si):
Оксид ванадия (VOx): Оксид ванадия — это переходный оксид металла, демонстрирующий высокий температурный коэффициент сопротивления (TCR), обычно в диапазоне от -2%/K до -3%/K при рабочих температурах окружающей среды. Этот высокий TCR обеспечивает исключительную тепловую чувствительность: малые изменения падающего теплового излучения вызывают выраженные изменения электрического сопротивления. Кроме того, VOx демонстрирует заметно низкий фликкер-шум 1/f и низкий шум Джонсона по сравнению с альтернативными тонкоплёночными полупроводниками. В результате высококачественные детекторы на основе VOx регулярно достигают системной тепловой чувствительности ниже 35–40 мК при f/1.0. Подвешенные с помощью микроэлектромеханических систем (MEMS) поверхностной микрообработки на тонких мостиках из нитрида кремния в герметично запаянном вакуумном корпусе, болометры на основе VOx отличаются быстрыми постоянными теплового времени (обычно 8–12 мс), что обеспечивает быстрое получение кадров с частотой 50 Гц/60 Гц без остаточного визуального смазывания при динамичных манёврах дрона.
Аморфный кремний (a-Si): Аморфный кремний обладает преимуществами упрощённого полупроводникового производства, поскольку может быть нанесён непосредственно на стандартных кремниевых КМОП-фабриках, что обеспечивает экономическую эффективность при крупносерийном производстве. Однако a-Si демонстрирует более низкий TCR (примерно от -1,5%/K до -2,0%/K) в сочетании со значительно более высокой внутренней структурной неупорядоченностью, что приводит к повышенному уровню шума 1/f. Как прямое инженерное следствие, неохлаждаемый длинноволновый инфракрасный модуль камеры на основе a-Si обычно даёт худший показатель тепловой чувствительности, находящийся в пределах от 50 мК до 70 мК NETD при эквивалентных оптических конфигурациях. Кроме того, матрицы на основе a-Si обладают более высокой тепловой массой и более медленными постоянными теплового отклика, что проявляется в заметной задержке пикселей и визуальном ореоле при установке на высокоскоростные воздушные платформы, отслеживающие быстрое движение наземных объектов.
Для высоконадёжной автономной робототехники, тактических операций БПЛА, военного обнаружения мин и прецизионного радиометрического анализа, VOx остаётся отраслевым стандартом. Его превосходное отношение сигнал/шум, сверхбыстрое время теплового отклика и тепловая чувствительность ниже 40 мК обеспечивают захват микроскопических тепловых контрастов в жёстких условиях окружающей среды.
Инженерные ограничения SWaP-C в полезных нагрузках БПЛА и микророботов
Распространение беспилотных авиационных мультироторов, систем вертикального взлета и посадки с неподвижным крылом (VTOL) и тактических наземных роботов превратило проектирование встраиваемых датчиков в задачу агрессивной оптимизации SWaP-C (размер, вес, мощность и стоимость). В авиационной робототехнике каждый физический миллиметр и доля миллиампера, выделенные на полезную нагрузку датчика, напрямую ухудшают эксплуатационные характеристики полетного диапазона.
1 Бюджеты массы, карданные подвесы и динамика центра тяжести
В динамике полета винтокрылых аппаратов и мультироторов продолжительность полета определяется структурной массовой долей: отношением веса полезной нагрузки к общей емкости аккумулятора и аэродинамической подъемной силе. Математически снижение продолжительности висения относительно добавленной массы полезной нагрузки характеризуется пропорциональным уравнением массы:
Δt_полета ≈ - (Δm / m_общая) × t_висения
Интеграция устаревшей тепловизионной камеры полезной нагрузки весом от 150 до 200 граммов требует более крупных конструктивных элементов планера, высокомоментных бесколлекторных двигателей карданного подвеса и повышенных скоростей разряда аккумулятора, что обычно сокращает продолжительность миссии мультиротора на 4–8 минут. Напротив, переход на ультраминиатюрный неохлаждаемый LWIR-модуль камеры со строгим механическим контуром 21 мм × 21 мм и встроенной массой без оснастки ниже 20–25 граммов радикально меняет динамику проектирования полезной нагрузки:
- ✅ Инерционная масса и стабилизация карданного подвеса: Системы стабилизации карданного подвеса зависят от стабилизации оптической полезной нагрузки по осям тангажа, крена и рыскания с помощью бесколлекторных двигателей прямого привода. Вращательный момент инерции (I = m × r²) квадратично зависит от расстояния датчика от оси вращения и линейно от общей массы полезной нагрузки. Тепловизионное ядро массой менее 30 г с компактным центром тяжести минимизирует требования к крутящему моменту двигателя. Это позволяет конструктивно интегрировать сверхлегкие двигатели карданного подвеса (например, бесколлекторные статоры 1206–1605), значительно снижая энергопотребление механической стабилизации и устраняя высокочастотное угловое дрожание при турбулентных атмосферных ветровых коррекциях.
- ✅ Аэродинамика планера: Минимальный профиль 21 мм позволяет конструктивно встраивать модуль непосредственно в аэродинамически обтекаемые носовые части БПЛА, крылья или внутренние отсеки полезной нагрузки, сохраняя ламинарный воздушный поток и снижая паразитное сопротивление на самолетах VTOL с неподвижным крылом.
2 Электрические бюджеты мощности: ток покоя, броски при срабатывании шторки и тепловыделение
Встраиваемые робототехнические платформы поддерживают строго регулируемые вспомогательные шины питания, стандартизированные на прямых понижающих распределительных сетях 3,3 В, 5,0 В или 12,0 В. Встраиваемый неохлаждаемый LWIR-модуль камеры создает сложные профили электрической нагрузки, которые необходимо учитывать при проектировании сети доставки питания (PDN):
- ⚙️ Потребление в установившемся режиме покоя: При непрерывном считывании пикселей и цифровой передаче по интерфейсам MIPI CSI-2 или параллельным интерфейсам современные высокоэффективные тепловизионные модули VOx потребляют remarkably низкую электрическую мощность, стабильно работая в диапазоне от 0,8 Вт до 1,5 Вт. Этот умеренный ток покоя предотвращает тепловую нагрузку на вспомогательные литий-полимерные (LiPo) шины питания, сохраняя резерв аккумулятора для энергоемких вычислительных модулей периферийного ИИ-ускорения, таких как архитектуры NVIDIA Jetson Orin Nano или Orin NX, которые потребляют от 7 Вт до 25 Вт при непрерывном нейронном выводе.
- ⚙️ Переходный индуктивный бросок тока шторки: Встраиваемым разработчикам необходимо проектировать каскады подачи питания так, чтобы они поглощали резкие индуктивные броски тока во время срабатывания шторки Non-Uniformity Correction (NUC). Микроболометры используют миниатюрный электромагнитный механический соленоид, который опускает внутреннюю оптическую шторку на фокальную плоскость примерно на 100–250 миллисекунд. Управление этим соленоидом может вызывать кратковременные пиковые токи, возрастающие с номинального установившегося уровня 180–220 мА до 600–800 мА при 5 В. Без достаточного количества локальных керамических развязывающих конденсаторов с низким ESR и правильно подобранных индуктивных дросселей в цепи стабилизации питания этот переходный скачок нагрузки вызывает просадку напряжения на шине. В плохо изолированных архитектурах такое падение может вызывать условия коричневого сброса на соседних микроконтроллерах, инерциальных измерительных модулях (IMU) или сопутствующих полётных контроллерах, использующих ту же самую дорожку питания.
- ⚙️ Тепловое рассеяние и самонагрев сенсора: Поскольку неохлаждаемые микроболометры работают за счёт разрешения абсолютных микрокельвиновых перепадов температуры, локальная теплопередача через корпус камеры напрямую изменяет внутреннее равновесие сенсора. Если тепло, выделяемое несущим процессором, сопутствующей FPGA или бортовыми понижающими DC-DC преобразователями, проникает в корпус фокальной плоскости, это создаёт асимметричный температурный градиент по подложке микроболометра. Это приводит к динамическому тепловому виньетированию, краевому засвечиванию и дрейфу радиометрической точности. Встраиваемая интеграция требует тепловой развязки ядра: разработчикам следует применять термоизолирующие монтажные стойки из Delrin или PEEK в сочетании с анизотропными тепловыми графитовыми распределителями тепла или локализованными медными тепловыми заземляющими плоскостями, направленными к внешним конструкционным радиаторам планера, обдуваемым потоком от воздушного винта.
Радиометрические измерения и полезные нагрузки визуального контроля
Прежде чем выбирать неохлаждаемый тепловизионный модуль, системным архитекторам необходимо определить функциональный рабочий конвейер: качественная тепловая ситуационная осведомлённость в сравнении с калиброванной абсолютной количественной радиометрией.
1 14-битные цифровые радиометрические необработанные данные против 8-битных видеоконвейеров АРУ
Тепловизионные инфракрасные камерные модули выдают данные по двум принципиально различным путям обработки:
- ⚙️ 8-битные конвейеры визуального отображения: Зрительная система человека не способна различать более чем примерно 256 отдельных уровней тоновой интенсивности. Поэтому для стандартной навигации с участием пилота в контуре управления, точечных проверок при поисково-спасательных работах и тактического наземного маневрирования внутренний цифровой сигнальный процессор (ЦСП) тепловизионного модуля обрабатывает данные датчика с высоким динамическим диапазоном с помощью алгоритмов динамического сжатия. К ним относятся адаптивная автоматическая регулировка усиления (АРУ), высокочастотное цифровое улучшение деталей (DDE) и динамическое выравнивание гистограммы. Результирующий поток представляет собой 8-битную визуальную палитру в оттенках серого или псевдоцветовую палитру (например, White Hot, Black Hot, Ironbow), содержащую значения, строго отображённые в диапазоне от 0 до 255. В этом режиме, все лежащие в основе абсолютные радиометрические калибровочные данные безвозвратно отбрасываются. Значение интенсивности пикселя 200 не соотносится с конкретной физической температурой; оно лишь указывает на то, что цель теплее соседних пикселей в пределах динамически масштабируемой сцены.
-
⚙️ 14-битные радиометрические цифровые необработанные данные: Для аналитических автономных систем, мониторинга состояния, диагностики электрических подстанций, теплового картирования утечек метана из трубопроводов и обнаружения наземных мин системе требуются абсолютные физические температурные телеметрические данные для каждого пространственного пикселя по всей матрице. 14-битный линейный радиометрический выход передаёт необработанные цифровые числа (DN), отображённые на 16 384 дискретных уровнях квантования. В радиометрических конфигурациях каждый цифровой отсчёт напрямую соответствует энергетической яркости цели через заводские калибровочные таблицы соответствия (LUT):
Температура цели (°C) = (Цифровое число × Масштабный коэффициент) - Тепловое смещение
Прямая передача линейных 14-битных радиометрических данных по высокоскоростным шинам позволяет бортовым вычислительным платформам выполнять критическую программную логику, такую как автоматическое обнаружение очагов возгорания, срабатывание пороговых сигналов тревоги и расчёт тепловых градиентов, полностью независимо от алгоритмов визуального сжатия на экране.
2 Динамическая калибровка, коэффициенты излучательной способности и коррекция дрейфа окружающей среды
Точное преобразование необработанного потока теплового излучения в сертифицированное абсолютное значение температуры в изменяющихся условиях окружающего полёта требует активной параметрической компенсации в программном ядре системы:
- ⚙️ Излучательная способность цели (ε): Реальные объекты излучают инфракрасную энергию в зависимости от состава своей поверхности. В то время как идеальное теоретическое абсолютно чёрное тело имеет излучательную способность 1,0, реальные материалы сильно различаются. Матовая чёрная краска, почва и человеческая кожа демонстрируют высокую излучательную способность (ε ≈ 0,95–0,98), тогда как полированные металлы, конструкционный алюминий или промышленные трубопроводы могут иметь показатели излучательной способности всего ε = 0,05–0,15. Материалы с низкой излучательной способностью действуют как тепловые зеркала, отражая окружающее излучение от близлежащих источников в объектив длинноволнового инфракрасного диапазона и создавая ложные показания температуры, если только они не компенсируются динамически в бортовом расчётном алгоритме.
- ⚙️ Коэффициент пропускания атмосферной трассы (τ_atm): По мере увеличения оптической дистанции между воздушным дроном и наземной инфраструктурой атмосферная влажность, рассеяние на частицах и температура окружающего воздуха ослабляют инфракрасный луч, одновременно добавляя атмосферную радиацию трассы. Продвинутые радиометрические конвейеры динамически интегрируют данные об окружающей влажности и дальности до цели (часто получаемые от бортового лазерного дальномера) непосредственно в радиометрическое решение Планка.
- ⚙️ Тепловое отражение объектива и корпуса (T_refl): Механический корпус тепловизионного объектива и алюминиевое ядро шасси излучают вторичные внутренние инфракрасные фотоны непосредственно в матрицу микроболометров. Высококачественные неохлаждаемые радиометрические модули монтируют внутренние термисторы с отрицательным температурным коэффициентом (NTC) непосредственно рядом с германиевым элементом объектива и вакуумно-упакованной FPA, динамически передавая метрики температуры внутреннего шасси в реальном времени в матрицы калибровочной коррекции для устранения артефактов дрейфа окружающей среды.
Встраиваемые аппаратные интерфейсы: MIPI-CSI, USB, DVP и LVDS
Выбранная электронная аппаратная шина для соединения неохлаждаемого LWIR-модуля камеры с главным процессором определяет сложность системного интерфейса, трудозатраты на разработку драйверов, накладные расходы на опрос ЦП и оперативную пропускную способность данных.
1 Прямое сопряжение с SoC: NVIDIA Jetson, NXP i.MX и вычислительные модули Raspberry Pi
Разработчики систем должны выбрать протокол электрической передачи, соответствующий архитектуре их сопутствующего компьютера:
- ⚙️ MIPI CSI-2 (Mobile Industry Processor Interface — интерфейс последовательной передачи данных для камер): MIPI CSI-2 представляет собой золотой стандарт для высокопроизводительных встраиваемых камерных полезных нагрузок, оптимизированных по SWaP. Используя низковольтную дифференциальную передачу сигналов (LVDS) по одной или двум высокоскоростным линиям данных плюс дифференциальную тактовую линию, MIPI направляет 14-битные сырые радиометрические кадры или цифровые потоки YUV непосредственно во внутренний процессор обработки изображений (ISP) или субблок видеовхода (VI) современных архитектур «система-на-кристалле» (SoC), таких как семейства NVIDIA Jetson Orin, Rockchip RK3588 или NXP i.MX8. Устанавливая прямую запись в память на аппаратном уровне через механизм прямого доступа к памяти (DMA) SoC, MIPI CSI-2 устраняет мосты трансляции протоколов и задержки опроса хост-контроллера, присущие шинам USB. Это поддерживает общую сквозную задержку интерфейса ниже 2 миллисекунд — критическое преимущество для замкнутых высокоскоростных алгоритмов предотвращения столкновений дронов.
- ⚙️ USB 2.0 / USB 3.0 (UVC — класс USB-видеоустройств): Интерфейсы USB обеспечивают непревзойдённое удобство прототипирования по принципу plug-and-play при развёртывании тепловизионных модулей на промышленных ПК x86, стандартных одноплатных компьютерах (SBC) или полевых защищённых мобильных планшетах. Полностью совместимые со стандартами USB Video Class, эти ядра автоматически создают нативные видеоустройства (/dev/video*) в стандартных средах Linux V4L2 или Windows DirectShow без необходимости компиляции пользовательских патчей ядра. Однако конвейеры UVC могут вносить от 10 до 30 миллисекунд задержки обработки программного стека и создавать заметные накладные расходы на прерывания ЦП при непрерывной потоковой передаче 14-битных сырых данных.
- ⚙️ Цифровой видеопорт (DVP / CMOS Parallel): DVP передаёт цифровое видео по параллельным аппаратным дорожкам, состоящим из тактового сигнала пикселей (PCLK), горизонтальной синхронизации (HSYNC), вертикальной синхронизации (VSYNC) и 14-битной шины данных (D0–D13). DVP является предпочтительным интерфейсом для разработчиков аппаратного обеспечения, направляющих видеопотоки в программируемые пользователем вентильные матрицы (FPGA, такие как платформы AMD-Xilinx Zynq или Artix) или специализированные каналы военной связи. Параллельный DVP обеспечивает нулевую алгоритмическую задержку и детерминированное время обработки, однако разводка более 16 параллельных дорожек на печатных платах высокой плотности создаёт проблемы с электромагнитным излучением (EMI) и потребляет значительное количество выводов микроконтроллера.
2 Архитектура драйвера реального времени, буферизация DMA и управление задержкой
В высокоскоростном роботизированном полёте непредсказуемое время поступления видеокадров или пропуск кадров вызывает катастрофический сбой в контурах визуальной навигации. Для обеспечения надёжного приёма кадров во встраиваемых средах на базе Linux разработчики должны построить архитектуру DMA с нулевым копированием. Использование традиционных стандартных read() системных вызовов вызывает перенос данных в памяти через границы пространства ядра в буферы пользовательского пространства, насыщая циклы ЦП и вызывая дрожание задержки.
Реализуя отображение памяти с прямым доступом к памяти (V4L2_MEMORY_MMAP) или совместное использование буферов прямого доступа к памяти (DMABUF), встроенный драйвер захвата выделяет кольцевые буферы непосредственно в общей аппаратной физической оперативной памяти. При приёме кадра по MIPI CSI-2 аппаратный контроллер DMA в составе SoC заполняет буфер без вмешательства ядра ЦП. Драйвер немедленно передаёт аппаратный указатель памяти механизмам ускорения граничного логического вывода, таким как NVIDIA TensorRT, DeepStream или матрицы OpenCV CUDA. Этот конвейер с нулевым копированием обеспечивает детерминированную обработку с низким дрожанием, освобождая ядра ARM главного процессора для планирования полёта, регистрации телеметрии и управления периферийной полезной нагрузкой. Для подробного визуального обзора реализаций низкозадержечных тепловизионных камер ознакомьтесь с нашим всесторонним обзором модулей тепловизионных камер.
Оптическое проектирование и выбор тепловизионных объективов: германий и халькогенид
Обычные оптические стеклянные подложки, такие как BK7 или плавленый кварц, обладают бесконечной непрозрачностью в спектральном диапазоне от 8 мкм до 14 мкм, поглощая все длинноволновые инфракрасные фотоны в пределах первого микрометра поверхности. Поэтому создание модуля LWIR-камеры требует специализированных экзотических оптических подложек, разработанных специально для высокого пропускания длинноволнового инфракрасного излучения.
1 Эффективность оптического пропускания, диафрагменное число (F/#) и тепловая чувствительность (NETD)
Системная тепловая чувствительность модуля инфракрасной камеры напрямую зависит от взаимодействия между собственной чувствительностью микроболометра детектора и светосилой оптической объективной сборки. Лучистый тепловой поток, достигающий матрицы в фокальной плоскости, масштабируется обратно пропорционально квадрату диафрагменного числа объектива:
NETD_системы ∝ NETD_детектора × 4 × (F/#)²
При выборе оптики апертура f/1.0 обеспечивает максимальную передачу инфракрасного потока в поглощающие мостики микроболометра, сохраняя низкий уровень шума детектора (менее 40 мК). Увеличение f-number до f/1.2 или f/1.4 позволяет производить физически меньшие, более лёгкие и экономичные оптические элементы; однако этот конструктивный компромисс значительно снижает поступление лучистых фотонов. Переход оптической системы с f/1.0 на f/1.4 сокращает лучистый тепловой поток, достигающий сенсора, примерно на 50%, фактически удваивая системную разность температур, эквивалентную шуму, и притупляя детализацию высококонтрастных целей. Для заказного или крупносерийного производства тепловой оптики ведущие производители, такие как LightPath Technologies pioneer, разрабатывают литые линзы из халькогенидного стекла, достигающие агрессивных показателей SWaP.
2 Непрерывная атермализация в рабочем диапазоне температур
Оптические материалы, используемые в спектре LWIR, обладают выраженными термооптическими коэффициентами (dn/dT), что означает быстрое изменение их показателя преломления в ответ на колебания температуры окружающей среды. Монокристаллический германий (Ge), обеспечивая исключительное оптическое пропускание (обычно превышающее 95% при оптимизации широкополосными антибликовыми покрытиями) и чрезвычайно высокий показатель преломления (n ≈ 4,0), демонстрирует значительный тепловой дрейф преломления:
dn/dT ≈ 4 × 10⁻⁴ К⁻¹
В аэрокосмических полётных режимах, где воздушный дрон может подниматься с горячей взлётной полосы (+45°C) на высотные патрульные эшелоны (от -20°C до -40°C), это внутреннее смещение показателя преломления сдвигает задний фокальный отрезок от матрицы фокальной плоскости, превращая чётко сфокусированную тепловую сцену в сильное, невосстановимое оптическое размытие. Чтобы смягчить это явление без добавления массы и энергозатрат активных моторизованных механизмов автофокусировки, встроенные LWIR-объективы должны проходить пассивную оптическую и механическую атермализацию.
Атермализация объединяет механические материалы корпуса объектива с различными, точно рассчитанными коэффициентами теплового расширения (например, балансировка авиационных алюминиевых тубусов 6061-T6 с внутренними распорными кольцами из Delrin, Ultem или Invar). При понижении температуры окружающей среды механический корпус сжимается со скоростью, точно компенсирующей оптическое смещение фокуса германиевых или халькогенидных элементов, сохраняя чёткую фокусировку на бесконечность во всём рабочем диапазоне температур (от -40°C до +80°C).
Сравнительный тест OEM-продуктов: LWIR-модули камер Mini 256 и Mini 640
Purpleriver предлагает два ведущих в отрасли OEM-модуля неохлаждаемых тепловизионных камер, специально разработанных для решения задач SWaP-C во встраиваемых дронах, наземной робототехнике и автономных системах сопровождения: Мини 256 и флагманский Мини 640 неохлаждаемые модули LWIR-камер. Для получения более подробной информации об оптико-инженерной инфраструктуре Purpleriver и глобальных производственных площадках посетите наш профиль «О нас» или ознакомьтесь с нашим сравнительным обзором современных эталонов тепловизионных модулей.
Миниатюрный неохлаждаемый LWIR-модуль тепловизионной камеры 256

The → Миниатюрный неохлаждаемый длинноволновый инфракрасный тепловизионный модуль Mini 256 — это ультракомпактный высокопроизводительный модуль инфракрасного детектора, разработанный специально для применений со сверхнизкими показателями SWaP, таких как миниатюрные подвесы дронов (сравнимые с планерами DJI), персональные тактические микро-БПЛА, инспекционные роверы ближнего радиуса действия и системы обнаружения наземных мин. Благодаря использованию высокопроизводительных неохлаждаемых инфракрасных детекторов он обеспечивает сверхчёткое тепловизионное изображение и высокоточное абсолютное измерение температуры за счёт улавливания слабого длинноволнового инфракрасного излучения и вывода исключительно однородного массива теплового изображения с полностью интегрированной радиометрией.
Разработанный с собственным разрешением матрицы в фокальной плоскости 256×192 пикселя при малом шаге пикселя 12 мкм, Mini 256 фиксирует 49 152 отдельных точки теплового измерения в спектральном диапазоне 8–14 мкм. Благодаря ультракомпактному форм-фактору примерно 21 мм × 21 мм и сверхлёгкой массе голого модуля менее 20 граммов он легко интегрируется в самые тесные механические оболочки без ущерба для балансировки полёта планера или запаса батареи. Он поддерживает универсальные системные интерфейсы, включая параллельный CMOS DVP, MIPI CSI-2 и прямой аналоговый выход CVBS для устаревших FPV-видеопередатчиков, обеспечивая бесшовную интеграцию в различные системные архитектуры.
Миниатюрное ядро неохлаждаемой длинноволновой инфракрасной USB-тепловизионной камеры 640

The → Миниатюрный неохлаждаемый LWIR-модуль тепловизионной камеры Mini 640 — это ультраминиатюризированное тепловизионное ядро профессионального уровня, разработанное для передовых коммерческих и оборонных дрон-систем, аналогичных корпоративным полезным нагрузкам DJI, высотных тактических систем ISR, автономной периметральной обороны и автоматизированного ИИ-мониторинга компьютерного зрения. Миниатюрный неохлаждаемый инфракрасный тепловизионный модуль отличается чётким, резким изображением, компактными размерами и низкими закупочными затратами. Работая с высокоплотным разрешением фокальной плоскости 640×512 (с опциональным форматом отображения 640×480) при шаге пикселя 12 мкм, Mini 640 выдаёт 327 680 радиометрических пикселей — что обеспечивает более чем в 5,3 раза большее пространственное разрешение по сравнению с модулями класса 256.
Сохраняя ультрамалый размер корпуса ровно 21 мм × 21 мм, этот высокопроизводительный базовый модуль обеспечивает надёжную адаптацию к условиям окружающей среды, стабильную непрерывную работу в экстремальных тепловых диапазонах и обширное семейство оптических конфигураций. Purpleriver поддерживает это ядро набором сменных объективов: 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм фокусных расстояний, что позволяет реализовать рабочие профили от широкоугольной ситуационной осведомлённости до дальнего тактического распознавания целей. Ядро оснащено встроенной поддержкой интерфейса USB наряду с коммуникациями MIPI, DVP и UART, что облегчает быстрое развёртывание на хост-архитектурах Linux, ROS, NVIDIA Jetson и Windows.
| Метрика спецификации | Мини-модуль LWIR-камеры 256 | Модуль LWIR-камеры Mini 640 |
|---|---|---|
| Разрешение матрицы | 256 × 192 пикселя (49 152 узла измерения) | 640 × 512 пикселей (327 680 узлов измерения) (опционально 640×480) |
| Материал детектора | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) | Неохлаждаемый микроболометр на основе оксида ванадия (VOx) |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральное окно | от 8 мкм до 14 мкм (LWIR) | от 8 мкм до 14 мкм (LWIR) |
| Тепловая чувствительность (NETD) | ≤ 40 мК @ f/1.0, 300 K | ≤ 35–40 мК @ f/1.0, 300 K |
| Поперечное сечение корпуса | 21 мм × 21 мм × 21 мм (голое ядро) | 21 мм × 21 мм × 21 мм (голое ядро) |
| Масса без оснастки | ≤ 20 граммов | ≤ 25 граммов |
| Доступные варианты объективов | Фиксированные широкоугольные варианты (например, 3,2 мм, 7 мм атермализованные) | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм сменные |
| Типы цифровых интерфейсов | MIPI CSI-2, DVP 14-битный параллельный, прямой аналоговый CVBS | USB 2.0 / USB 3.0 UVC, MIPI CSI-2, DVP параллельный, UART |
| Радиометрическая поддержка | Полнокадровые радиометрические метрики температуры по точкам и массивам | Точечный, линейный, площадной анализ + непрерывный 14-битный радиометрический поток |
Коррекция неравномерности (NUC), замена дефектных пикселей и управление затвором
Из-за микроскопических производственных допусков, присущих изготовлению полупроводниковых МЭМС, никакие два болометрических пикселя в матрице фокальной плоскости не обладают идентичным электрическим сопротивлением, температурными коэффициентами или характеристиками теплоотвода. При освещении полностью однородным падающим тепловым потоком необработанная микроболометрическая матрица создаёт значительный пространственный шум фиксированного паттерна (FPN), скрывая реальные детали сцены за плотной завесой статического шума. Для устранения этого требуется коррекция неоднородности (NUC).
1 Механический затвор против бесзатворной алгоритмической калибровки NUC
Тепловые модули выполняют двухточечный алгоритм линейной коррекции по всей активной матрице:
S_скорректированный(i,j) = Усиление(i,j) × [ S_сырой(i,j) - Смещение(i,j) ]
Попиксельная матрица усиления постоянно калибруется на заводе путём экспонирования сенсора в специализированных высокооднородных калибровочных полостях абсолютно чёрного тела при различных температурных точках. Однако внутренняя матрица смещения непрерывно дрейфует вместе с изменениями температуры окружающей среды и самонагревом корпуса сенсора, требуя периодической перекалибровки:
- ⚙️ Механический затвор (коррекция плоского поля — FFC): Внутренняя механическая лопатка, приводимая в действие миниатюрным соленоидом, поворачивается непосредственно между задней частью объектива и матрицей детектора примерно на 150–300 миллисекунд. Поскольку задняя поверхность лопатки обеспечивает однородный тепловой эталон для каждого пикселя, бортовой DSP вычисляет новую матрицу смещения, восстанавливая однородное пространственное изображение. Основной недостаток во время полёта БПЛА заключается в том, что видеопоток замирает на этот интервал ~200 мс. Во время высокоскоростного воздушного полёта перерыв в 200 мс может вызвать потерю захвата в автономных контурах визуального отслеживания объектов или нарушить алгоритмы визуально-инерциальной одометрии (VIO) стабилизации полёта.
- ⚙️ Бесзатворная сценовая NUC (SBNUC): SBNUC полностью опирается на продвинутые математические алгоритмы, которые анализируют движение между последовательными кадрами, чтобы статистически оценивать и удалять индивидуальные пиксельные смещения без механических затворов. Устраняя физическое замирание, чисто бесзатворные алгоритмы несут серьёзные режимы отказа: когда воздушный дрон статично зависает над низкоконтрастными сценами (такими как однородные водные поверхности, спокойные открытые пастбища или ровный асфальт), алгоритмы SBNUC могут испытывать выгорание сцены, создавая устойчивые артефакты-призраки, которые скрывают действительные визуальные цели.
Для обеспечения абсолютной эксплуатационной надёжности модули Purpleriver LWIR реализуют адаптивный гибридный подход: встроенный механический затвор остаётся доступным для начальной калибровки или командных сбросов, а API разработчика позволяют хостовым полётным компьютерам блокировать или запускать события затвора. Используя телеметрическую логику, хостовый БПЛА может запрещать срабатывание FFC затвора во время критических терминальных снижений, манёвров с высокой перегрузкой или активного сопровождения оружия, откладывая калибровку до тех пор, пока летательный аппарат не перейдёт в спокойный крейсерский профиль горизонтального полёта.
2 Снижение влияния аэродинамического потока в полёте и динамического теплового броска
Когда воздушный дрон ускоряется от зависания до крейсерской скорости, превышающей 15–25 м/с, относительная скорость ветра вызывает интенсивное принудительное конвективное охлаждение открытой передней поверхности объектива. Этот быстрый тепловой градиент охлаждает периферийный обод германиевого элемента линзы быстрее, чем внутреннее ядро, создавая динамическое радиальное распределение температуры по оптическим элементам.
Если этот внутренний оптический градиент не компенсировать, он порождает динамические радиальные артефакты теплового затенения (обычно проявляющиеся как холодное периферийное кольцо на восстановленном изображении). Purpleriver решает эту аэродинамическую проблему с помощью встроенных справочных таблиц на основе термисторов. Датчики температуры, установленные непосредственно на оправе объектива, в реальном времени отслеживают скорость теплового изменения (dT/dt), подавая мгновенные компенсационные полиномы во внутренний конвейер для подавления артефактов конвективного воздушного потока в реальном времени.
Интеграция периферийного ИИ компьютерного зрения для тепловых потоков
Развёртывание компактных вычислительных кремниевых решений для периферийного ИИ (таких как NVIDIA Jetson Orin NX, Hailo-8 или Rockchip RK3588) совместно с неохлаждаемым LWIR-модулем камеры обеспечивает высокоскоростное автономное восприятие без задержек связи с внешними системами.
1 Обнаружение объектов в реальном времени (YOLOv8/v10) на 14-битных тепловых матрицах
Стандартные свёрточные нейронные сети (CNN) и визуальные трансформеры, обученные на стандартных трёхканальных RGB-наборах данных (например, COCO или ImageNet), демонстрируют серьёзное ухудшение производительности при непосредственном применении к инфракрасным тепловым потокам. Видимые сети опираются на цветовые распределения, многоцветные текстуры и направленные тени — признаки, полностью отсутствующие в пассивном инфракрасном излучении.
- ⚙️ Одноканальная оптимизация: Модели обнаружения объектов (такие как YOLOv8, YOLOv9 или YOLOv10) должны быть дообучены или обучены с нуля с использованием обширных одноканальных инфракрасных изображений, снятых в дневных и ночных условиях, в разные сезоны и в различных погодных условиях.
- ✅ Прямой ввод 14-битных тензоров с высокой битовой глубиной: Продвинутые периферийные конвейеры подают калиброванные 14-битные линейные необработанные матрицы непосредственно во входной тензор нейронной сети, полностью минуя 8-битное динамическое АРУ-преобразование. Это позволяет модели глубокого обучения использовать как структурные градиенты краёв, так и абсолютные радиометрические тепловые перепады. Например, скрытая наземная мина или замаскированное транспортное средство, визуально совпадающее по серому тону с окружающей листвой, всё же может проявлять дискретную аномалию тепловой сигнатуры в 1,5 °C, которую обученный на 14-битных данных тензорный конвейер способен идентифицировать с высокой статистической достоверностью.
2 Мультиспектральное слияние датчиков: объединение полезных нагрузок видимого RGB и LWIR
Развёртывание однодиапазонных электронно-оптических полезных нагрузок создаёт неизбежные эксплуатационные уязвимости: камеры видимого RGB-диапазона отказывают в полной темноте или густом дыму, а тепловизионным инфракрасным датчикам не хватает пространственной плотности пикселей для различения мелких буквенно-цифровых табличек, деталей окраски поверхности или тонких линий электропередачи. Развёртывание двухсенсорной мультиспектральной полезной нагрузки камеры преодолевает эти ограничения за счёт алгоритмического слияния датчиков:
-
⚙️ Parallax and Homography Alignment: Because the visible optical center and the LWIR microbolometer core are physically separated by a baseline displacement distance on the payload gimbal, optical parallax creates spatial offsets that vary with target distance. The host edge computer continuously calculates projective homography transformations in real time, projecting both visual pipelines into a unified coordinate plane:
p_aligned = H_3×3 × p_source
- ✅ Wavelet and Laplacian Detail Fusion: Once spatially aligned, the processing engine applies a Laplacian pyramid decomposition or bilateral edge filtering to extract high-frequency spatial edge details from the visible stream. These edge components are injected directly into the high-contrast thermal luminance distribution. The blended output stream provides operators and computer vision algorithms with the structural detail of a high-resolution 4K daylight camera alongside the continuous, low-light thermal detection capabilities of an uncooled LWIR camera module.
Видео о компании
Часто задаваемые вопросы (FAQ)
Why choose an uncooled LWIR camera module over an MWIR core for embedded UAV and robotics payloads?
What are the most critical hardware integration pitfalls when designing around an embedded LWIR core?
Is a 256×192 LWIR camera module sufficient, or should my project upgrade to a 640×512 core?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Тепловизионная съёмка — Википедия
- Отраслевой стандарт: LightPath Technologies
- Связанное руководство: Thermal Camera Module Overview
- Связанное руководство: About Us Profile
- Связанное руководство: Modern Thermal Module Benchmarks





