








كيفية اختيار أفضل وحدة كاميرا تصوير حراري بالأشعة تحت الحمراء للطائرات بدون طيار، Raspberry Pi، وتكامل Edge AI
٣ يوليو ٢٠٢٦
أفضل وحدة كاميرا حرارية 256x192 25 مم لمناظير DIY والطائرات بدون طيار: مستشعر IR طويل المدى فعال من حيث التكلفة
٣ يوليو ٢٠٢٦
وحدة كاميرا حرارية 640 512 35 مم: دليل التكامل النهائي B2B للطائرات بدون طيار و Edge AI
بالنسبة لمقاولي الدفاع الجوي الفضائي، ومُدمجي أنظمة الحمولات، ومطوري عتاد الذكاء الاصطناعي الطرفي، يُعد اختيار الحمولة الحرارية المثالية تمرينًا في الموازنة بين الدقة المكانية، والتكبير البصري، والقيود الصارمة للحجم والوزن والطاقة (SWaP). ومن بين مجموعة تكوينات المستشعرات الحديثة، برزت وحدة الكاميرا الحرارية العاملة بالأشعة تحت الحمراء ذات الموجة الطويلة (LWIR) غير المبردة وحدة الكاميرا الحرارية 640 512 35 مم كنقطة التوازن المثلى في الصناعة للمراقبة متوسطة إلى طويلة المدى، والزراعة الدقيقة، وفحص شبكات الطاقة، والأنظمة الجوية التكتيكية بدون طيار (UAS). فهي تقدم الحل الوسط الأمثل بين مجال رؤية ضيق بما فيه الكفاية (NFOV) وبيانات مكانية عالية الكثافة دون الحاجة إلى الهيكل الضخم، وطاقة التبريد، والتكلفة المرتبطة بأنظمة الأشعة تحت الحمراء ذات الموجة المتوسطة (MWIR) المبردة تبريدًا عميقًا.
يتطلب دمج أنوية المستشعرات المتخصصة هذه في محاور تثبيت الطائرات بدون طيار الحديثة وخطوط أنابيب الذكاء الاصطناعي الطرفي فهمًا عميقًا للفيزياء البصرية، والواجهات المادية (مثل USB، وRJ45 RTSP/IP، وMIPI CSI-2)، وخطوط أنابيب المعالجة. يزود هذا الدليل التقني الشركات الهندسية وقادة هندسة الأنظمة بالمواصفات الدقيقة، والمقايضات الرياضية، ومبادئ المخططات الكهربائية، وواجهات البرمجة المطلوبة لدمج أنوية الميكروبولومتر غير المبردة بدقة 640×512 بنجاح في حلول الجيل التالي من الحلول الطرفية الصناعية.
انظر، في الورشة، لا ننظر إلى الأنوية الحرارية على أنها كاميرات ويب تعمل بالتوصيل والتشغيل. إنها أدوات قياس إشعاعي دقيقة. عندما تحلق بهيكل طائرة تبلغ قيمته آلاف الدولارات فوق بنية تحتية حيوية، يصبح التخمين مكلفًا بسرعة. دعنا نحلل الواقع الهندسي الفعلي لجعل هذه المستشعرات تعمل بسلاسة في ظل ظروف العالم الحقيقي.
جدول المحتويات
- 👉 القسم 1: الفيزياء البصرية والمكانية لنواة المستشعر 640×512 35مم
- 👉 القسم 2: تحسين SWaP-C والتكامل المادي مع الطائرة بدون طيار
- 👉 القسم 3: بروتوكولات الواجهة: اختيار USB، وRTSP/IP، وMIPI CSI-2
- 👉 القسم 4: هندسة برمجيات الذكاء الاصطناعي الطرفي ومعالجة المصفوفة الحرارية
- 👉 القسم 5: مصفوفة مقارنة مباشرة لوحدات أنوية LWIR التجارية
- 👉 القسم 6: الأسئلة الشائعة للدمج المتعمق

الفيزياء البصرية والمكانية لنواة المستشعر 640×512 35مم
فهم آليات عمل الميكروبولومترات غير المبردة أمر بالغ الأهمية عند تقييم وحدة حرارية عالية الأداء وحدة الكاميرا الحرارية 640 512 35 مم. تستخدم الأنظمة الحديثة غير المبردة مصفوفة مستوية بؤرية (FPA) مغلفة بالتفريغ تتكون من مقاومات دقيقة من أكسيد الفاناديوم (VOx) أو السيليكون غير المتبلور (α-Si). تسجل هذه المقاومات تغيرات في المقاومة عند تعرضها لطاقة الأشعة تحت الحمراء ذات الموجة الطويلة المشعة (عادةً في النطاق الطيفي من 8 ميكرومتر إلى 14 ميكرومتر). يخضع أداء هذه المستشعرات لتباعد البكسل، والحساسية الحرارية (NETD)، ومعلمات النظام البصري.
ميزة الدقة المكانية: 640×512 مقابل 384×288
إليك الخلاصة: مصفوفة المستشعر الأصلية بدقة 640×512 تتميز بـ 327,680 بكسلًا نشطًا بالضبط. بالمقارنة، ينتج مستشعر أساسي بدقة 384×288 110,592 بكسلًا فقط. يوفر الترقية إلى وحدة حرارية من فئة 640 زيادة بمقدار 2.96× (ما يقرب من 3×) في كثافة البكسل الخام. هذه القفزة المكانية حاسمة لمهام الطائرات بدون طيار وخوارزميات التعرف الآلي على الأهداف (ATR). بينما يمكن لخوارزميات الاستيفاء لتكبير الحجم أن تنعم إطار 384×288 بشكل مصطنع، إلا أنها لا تستطيع حقن تفاصيل مكانية عالية التردد أو حل تدرجات حرارية عالية التباين على مستوى البكسل الفرعي - مثل سلك لب مفكوك واحد على برج توزيع عالي الجهد أو بقعة ساخنة هيكلية أثناء مهمة بحث وإنقاذ. البكسلات الأصلية ضرورية لخوارزميات الصيانة التنبؤية ونماذج التتبع الدقيقة.
مجال الرؤية (FOV) ورياضيات الإسقاط المكاني
بالنسبة لأنظمة الكشف الآلي، يعد حساب مجال الرؤية والإسقاط المكاني على الأرض أمرًا أساسيًا. دعونا نحسب مجال الرؤية الأفقي والعمودي الحقيقي لوحدة حرارية تستخدم مصفوفة بحجم بكسل 12 ميكرومتر وبدقة 640×512 مقترنة بعدسة جرمانيوم بطول بؤري 35 مم.
أولاً، حدد الأبعاد الفيزيائية لمنطقة المستشعر النشطة (W_sensor و H_sensor):
W_sensor = 640 بكسل × 12 ميكرومتر = 7.68 مم
H_sensor = 512 بكسل × 12 ميكرومتر = 6.144 مم
باستخدام المعادلة البؤرية المثلثية:
مجال الرؤية = 2 × ظل الزاوية العكسي (د / (2 × ب))
حيث d هو البعد النشط للمستشعر و f هو الطول البؤري (35 مم):
HFOV = 2 × arctan(7.68 مم / 70 مم) ≈ 12.54°
VFOV = 2 × arctan(6.144 مم / 70 مم) ≈ 10.02°
يعمل مجال الرؤية الأفقي الضيق هذا (≈ 12.5°) كنظام تيليفوتو بصري. وهو متخصص في عزل الانبعاثات الحرارية المكانية على مدى بعيد، وإسقاط مناطق عالية الكثافة البكسلية على أهداف بعيدة.
نموذج معايير جونسون (DRI) لعدسة 35 مم
معايير جونسون هي المعيار الصناعي المستخدم للتنبؤ باحتمالية قيام مراقب بشري باكتشاف أو تمييز أو تحديد هدف ما باستخدام تكوين مستشعر محدد. بالنسبة لمستشعر LWIR غير مبرد (بكسل 12 ميكرومتر) مع عدسة موضوعية 35 مم، يتم نمذجة أداء الهدف باستخدام بعد حرج للهدف يبلغ 1.8 متر (يمثل إنسانًا بالغًا واقفًا) و 2.3 متر (لمركبة خدمات متوسطة الحجم). تقييم هذه الحدود عند احتمال 50% (N50):
- 🎯 الاكتشاف (DRI-D): يحتاج إلى 1.5 بكسل عبر البعد الحرج للهدف.
- 🎯 التمييز (DRI-R): يحتاج إلى 6.0 بكسل عبر البعد الحرج للهدف.
- 🎯 التحديد (DRI-I): يحتاج إلى 12.0 بكسل عبر البعد الحرج للهدف.
باستخدام هذه المتغيرات، يمكن لمهندسي الأنظمة حساب مدى الهدف بدقة عالية:
| نموذج الهدف | البعد الحرج | مدى الاكتشاف (1.5 بكسل) | مدى التمييز (6.0 بكسل) | مدى التحديد (12.0 بكسل) |
|---|---|---|---|---|
| هدف بشري | 8 متر | 5,250 متر | 1,312 متر | 656 متر |
| مركبة خدمات | 3 متر | 6,708 مترًا | 1,677 مترًا | 838 مترًا |
إن تحديد المتطلبات البصرية الصحيحة مبكرًا يمنع فشل تكامل النظام. يجب على المطورين الذين يتطلعون إلى فهم تقنيات التحسين الأوسع الاطلاع على دليل الوحدات الحرارية لعام 2025, ، الذي يغطي تكوين النظام الأساسي ومنصات التطوير منخفضة التكلفة.
تحسين SWaP-C والتكامل المادي للطائرة بدون طيار
بالنسبة للمركبات الجوية غير المأهولة متعددة المراوح وثابتة الجناحين، تعمل كتلة الحمولة كمضاعف مباشر على استنزاف البطارية، وحرارة المحرك، وقدرة التحمل الكلية للطيران. وبالتالي، يظل تقليل SWaP-C (الحجم، الوزن، الطاقة، والتكلفة) هدفًا أساسيًا في هندسة الأجهزة عند اختيار وحدة الكاميرا الحرارية 640 512 35 مم.
يمثل الاستقرار الحراري نقطة ألم كبيرة عند تصميم حمولات الطائرات بدون طيار. على عكس مستشعرات CMOS للضوء المرئي، فإن الميكروبولومترات غير المبردة حساسة بشكل لا يصدق للتدرجات الحرارية الداخلية. يمكن أن تؤدي التغيرات في درجة حرارة غلاف الوحدة إلى انجراف خام في المستشعر، مما يحجب انبعاثات الهدف الحقيقية بصور شبحية، أو أنماط ضوضاء، أو تغيرات في إزاحة الإشارة. للتخفيف من هذه المشكلة في تصميماتك الميكانيكية، ضع هذه الاستراتيجيات المحددة في الاعتبار:
- ⚙️ مصفوفات التبديد السلبي: قم بتركيب النواة المصغرة بحجم 21 مم × 21 مم مباشرة على الإطار الهيكلي المصنوع من الألومنيوم لمحور توجيه الطائرة بدون طيار باستخدام مادة واجهة حرارية عالية الكفاءة. على سبيل المثال، استخدم لوح سيليكون متغير الطور بسماكة 0.5 مم أو وسادة جرافيت ذات موصلية حرارية عالية داخل المستوى (>1500 واط/م·كلفن). يضمن هذا نقل الطاقة الحرارية بعيدًا عن المستوى البؤري للمستشعر.
- ⚙️ معايرة تصحيح المجال المسطح: أثناء الطيران، يتسبب تبريد الرياح والتعرض لأشعة الشمس في تقلبات موضعية في الغلاف. للتعويض، تأكد من تنشيط آلية الغالق الداخلي ديناميكيًا بناءً على مستشعرات درجة الحرارة الموجودة مباشرة على مصفوفة المستوى البؤري ومجموعة العدسات. يزيل هذا التصحيح غير المنتظم القائم على الغالق الانجرافات الزمنية ويعيد ضبط إزاحة خط الأساس للبكسل.
التدريع ضد التداخل الكهرومغناطيسي
تعمل المحركات عديمة المسفرات، ووحدات التحكم الإلكترونية عالية التردد في السرعة، وأجهزة الإرسال والاستقبال عالية الطاقة للقياس عن بعد (مثل وصلات 900 ميجاهرتز، أو 2.4 جيجاهرتز، أو 5.8 جيجاهرتز) في أماكن ضيقة ومليئة بالضوضاء على هياكل الطائرات الحديثة. يمكن أن يظهر التداخل الكهرومغناطيسي غير المنضبط على شكل خطوط مسح أفقية، أو ضوضاء دورية، أو فقدان التزامن عبر تغذية الفيديو الرقمية أو التناظرية.
لمنع تدهور الإشارة، يجب أن يكون غلاف الكاميرا متصلاً كهربائيًا ومؤرضًا مباشرة إلى مجمع الأرضي للنظام في لوحة التحكم بالمحور عبر جديلة تدريع محورية دقيقة فائقة المرونة أو مشابك أرضية معدنية. بالإضافة إلى ذلك، قم بدمج خرزات الفريت المصغرة (على سبيل المثال، سلسلة Murata BLM) ومكثفات سيراميكية منخفضة المقاومة المتسلسلة المكافئة (10 ميكروفاراد و 0.1 ميكروفاراد على التوازي) مباشرة عند أطراف دخل الطاقة لواجهة الموصل المخصصة للوحدة لرفض التموج الكهربائي الناتج عن سحب التيار العالي للمحركات.
امتصاص الصدمات الميكانيكية وحوامل المحور المثبتة
لمنع الاهتزاز وضبابية الحركة عالية السرعة، تتطلب هذه الوحدات عزل اهتزاز عالي التردد. قم بتثبيت هيكل الكاميرا في دعامة المحور باستخدام حلقات تخميد سيليكونية منخفضة الصلابة أو حلقات عزل اهتزاز نشطة (عادةً من البولي يوريثان بصلابة Shore 30A إلى 45A). تؤدي مجموعة العدسات البصرية مقاس 35 مم إلى إزاحة نقطة توازن الوحدة للأمام مقارنة بالعدسات القياسية واسعة الزاوية مقاس 9 مم. عند نمذجة المحور الخاص بك، استخدم برنامج التصميم بمساعدة الكمبيوتر لمعايرة مركز الجاذبية ثلاثي الأبعاد عند تقاطع محوري الإمالة والدوران. يقلل هذا من حمل التيار المستمر على محركات السيرفو عديمة المسفرات ويضمن لقطات مستقرة وخالية من الاهتزاز في ظل ظروف التشغيل العاصفة.
بروتوكولات واجهة العتاد: الاختيار بين USB و RTSP/IP و MIPI CSI-2
فهم زمن الانتقال الخام، واختناقات المعالجة، وتعقيد مستوى الدبابيس أمر بالغ الأهمية عند اختيار واجهة نقل لتكامل أعمالك بين الشركات. فيما يلي تحليل للمفاضلة الهندسية بين الواجهات الأساسية الثلاث المستخدمة في وحدة الكاميرا الحرارية 640 512 35 مم أنظمة الطائرات بدون طيار الحديثة.
| بروتوكول الواجهة | أقصى إنتاجية | زمن انتقال الفيديو | أقصى طول للكابل | تعقيد التنفيذ في التعاملات بين الشركات |
|---|---|---|---|---|
| USB 2.0 / USB-C (UVC) | 480 ميجابت في الثانية | 80 - 120 مللي ثانية | أقل من 3 أمتار | أدنى حد (برامج تشغيل UVC قياسية) |
| RTSP / IP (RJ45) | 100 / 1000 ميجابت في الثانية | 150 - 250 مللي ثانية | < 100 متر | متوسط (تكوين المقبس والضغط) |
| MIPI CSI-2 | 5 جيجابت في الثانية / لكل مسار | < 10 مللي ثانية | < 15 سم | مرتفع (يتطلب برامج تشغيل نواة مخصصة) |
USB 2.0 / Type-C (تنفيذ فئة UVC)
اختيار وحدة قائمة على USB، مثل نواة Mini 640 LWIR, ، يبسط دورة تطوير العتاد لديك. تعمل كجهاز فئة فيديو USB قياسي (UVC)، وتُثبت مباشرة كـ /dev/video0 على أنوية لينكس، دون الحاجة إلى ملتقطات إطارات فيديو احتكارية أو برامج تشغيل واجهة مخصصة. هذا الدعم القياسي لفئة برامج التشغيل يجعلها متوافقة بشكل كبير مع الحواسيب المضمنة مثل سلسلة NVIDIA Jetson أو منصات Raspberry Pi، مما يتيح نمذجة برمجية سريعة للاختبار الميداني التجاري.
RJ45 / بث IP عبر RTSP (وحدات مزودة بـ ASIC)
لشبكات البنية التحتية، أو ساحات الآلات الصناعية، أو هياكل الطائرات بدون طيار المربوطة التناظرية/الرقمية بعيدة المدى، توفر الطرازات المزودة بـ ASICs مدمجة معالجة قياسية قائمة على IP. تقوم حزمة بروتوكول البث في الوقت الفعلي (RTSP) بضغط البكسلات الحرارية الخام إلى تدفقات عالية الكفاءة H.264/H.265 عبر شبكة IP، مما يسمح بالتوجيه لمسافات طويلة عبر خطوط إيثرنت CAT5e/CAT6 القياسية. يُنشر هذا التكوين على نطاق واسع في الأمن المحيطي الصناعي، ومراقبة المحطات الفرعية، ومحطات إرساء الطائرات بدون طيار الثابتة حيث يجب أن يتقارب تكامل الشبكة وتدفقات الكاميرات المتعددة في مركز تحكم مركزي.
MIPI CSI-2 الأصلي (واجهة معالج الصناعة المتنقلة)
بالنسبة للمحاور الدقيقة للطائرات بدون طيار التكتيكية وتتبع الأهداف المكاني، حتى تأخر فيديو بمقدار 100 مللي ثانية يمكن أن يسبب انحرافات في التوجيه أو فقدان الهدف أثناء المناورات السريعة. تتجاوز وحدة مستشعر حراري MIPI CSI-2 (مسارين أو 4 مسارات) طبقات تسلسل USB وحلقات ترميز الإيثرنت، ناقلة مصفوفات الإطارات الرقمية الخام مباشرة إلى مستقبل MIPI لمعالج تطبيقات (مثل Nvidia Jetson Orin أو Raspberry Pi). هذا يقلل إجمالي زمن انتقال النقل الداخلي إلى أقل من 10 مللي ثانية، وهو أمر بالغ الأهمية لاستدلال الذكاء الاصطناعي الطرفي في الوقت الفعلي، والاستهداف الآلي، وحلقات تثبيت المحاور الديناميكية السريعة.
للمهندسين الذين يقيمون البناء المخصص الخام مقابل تكامل الوحدات الجاهزة، راجع مناقشتنا الشاملة في دليل تحويل الحلول الحرارية: اصنعها بنفسك مقابل الحلول الاحترافية.
هندسة برمجيات الذكاء الاصطناعي الطرفي ومعالجة المصفوفة الحرارية
دمج عالي الدقة وبعيد المدى وحدة الكاميرا الحرارية 640 512 35 مم في منصة ذكاء اصطناعي طرفي مثل Nvidia Jetson Orin يتطلب بنية برمجية متعددة الخيوط منخفضة العبء. يجب أن تحافظ هذه البنية على إنتاجية ثابتة للإطارات الخام بمعدل 30 هرتز أثناء تشغيل خوارزميات الرؤية الحاسوبية واستدلال النموذج. يعتمد إطار العمل البرمجي على مكتبات مثل OpenCV ووحدات التقاط إطارات متخصصة لاستهداف تحليل منطقة الاهتمام.
فيما يلي تطبيق بلغة بايثون بدرجة إنتاجية مصمم لمعالجات طرفية مضمنة. يلتقط التدفقات الحرارية الخام، ويطبع عمق البت إلى مقياس بصري 8-بت، ويطبق عملية معادلة الرسم البياني التكيفية محدودة التباين (CLAHE) لتمييز البصمات الحرارية عن بعد، ويبرز الأهداف الحرارية ذات السخونة الزائدة:
import cv2
import numpy as np
import logging
import sys

# Configure logging for remote terminal deployment
logging.basicConfig(level=logging.INFO, format='[%(asctime)s] [%(levelname)s] %(message)s')

class ThermalAISystem:
    def __init__(self, device_index=0, frame_width=640, frame_height=512):
        self.device_index = device_index
        self.width = frame_width
        self.height = frame_height

        # Initialize OpenCV capture device using V4L2 backend
        self.cap = cv2.VideoCapture(self.device_index, cv2.CAP_V4L2)
        if not self.cap.isOpened():
            logging.error(f"Failed to bind thermal camera framegrabber to device index: /dev/video{self.device_index}")
            sys.exit(1)

        # Configure video format parameters
        self.cap.set(cv2.CAP_PROP_FRAME_WIDTH, self.width)
        self.cap.set(cv2.CAP_PROP_FRAME_HEIGHT, self.height)

        # Initialize CLAHE engine for high-frequency contrast optimization
        self.clahe_engine = cv2.createCLAHE(clipLimit=3.5, tileGridSize=(8, 8))
        logging.info(f"Thermal AISystem successfully initialized: 640x512 resolution tracking.")

    def run_pipeline(self):
        try:
            while True:
                ret, frame = self.cap.read()
                if not ret:
                    logging.warning("Failed to grab physical frame from thermal core channel.")
                    continue

                # Check for 14-bit or 16-bit raw digital arrays, fallback to standard frame
                if frame.dtype == np.uint16 or len(frame.shape) == 2:
                    # Raw radiometric values directly from sensor
                    gray_frame = frame
                else:
                    # Convert standard color channel input to grayscale representation
                    gray_frame = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)

                # Ensure the frame resolution meets specification targets
                if gray_frame.shape[0] != self.height or gray_frame.shape[1] != self.width:
                    gray_frame = cv2.resize(gray_frame, (self.width, self.height), interpolation=cv2.INTER_LINEAR)

                # Normalize raw 12-bit/14-bit sensor array values into standard 8-bit dynamic range
                normalized_frame = cv2.normalize(gray_frame, None, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U)

                # Apply CLAHE to resolve far-field structures
                contrast_enhanced = self.clahe_engine.apply(normalized_frame)

                # Apply high-contrast pseudo-coloring (Jet or Inferno)
                colored_render = cv2.applyColorMap(contrast_enhanced, cv2.COLORMAP_JET)

                # Establish warning threshold values for hot spot tracking
                _, threshold_mask = cv2.threshold(contrast_enhanced, 230, 255, cv2.THRESH_BINARY)

                # Segment targets using contour extraction
                contours, _ = cv2.findContours(threshold_mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

                # Extract target coordinates and overlay analytics
                for contour in contours:
                    if cv2.contourArea(contour) > 15:  # Filter out sub-pixel sensor noise
                        x, y, w, h = cv2.boundingRect(contour)
                        # Draw bounding box over target zones
                        cv2.rectangle(colored_render, (x, y), (x+w, y+h), (0, 0, 255), 2)
                        cv2.putText(colored_render, "OVERHEATING TARGET DETECTED", (x, y - 10),
                                    cv2.FONT_HERSHEY_SIMPLEX, 0.4, (0, 0, 255), 1)

                # Render analytical output stream to screen
                cv2.imshow("Industrial Thermal Core Feed", colored_render)

                # Terminate execution loop safely on 'q' press
                if cv2.waitKey(1) & 0xFF == ord('q'):
                    break

        except KeyboardInterrupt:
            logging.info("Thermal processing pipeline terminated manually.")
        finally:
            self.cap.release()
            cv2.destroyAllWindows()
            logging.info("Hardware framework released safely.")

if __name__ == "__main__":
    system = ThermalAISystem(device_index=0)
    system.run_pipeline()
جدول المقارنة التجارية والهيكلية للوحدات الأساسية
تمثل ملفات تعريف المنتجات المتكاملة التالية محركات مستشعر الميكروبولومتر غير المبرد القياسية في الصناعة قيد الإنتاج حاليًا. تستخدم كل وحدة دوائر قراءة متكاملة متقدمة (ROIC) لتوفير دقة مكانية عالية ومتانة بيئية قوية.

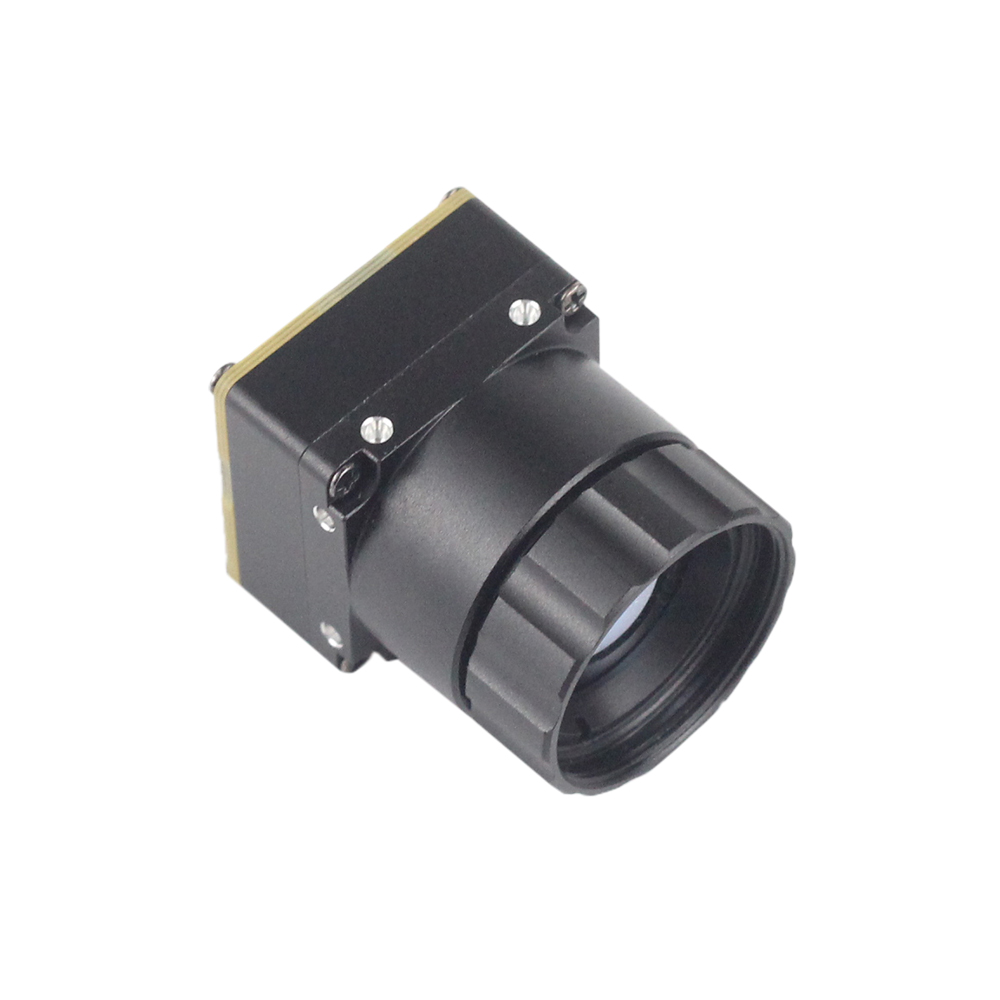
وحدة كاميرا تصوير حراري مصغرة LWIR غير مبردة بدقة 640*512 مع USB للطائرات بدون طيار مشابهة لـ DJI
يتميز هذا الموديول الأساسي فائق الصغر غير المبرد LWIR بعامل شكل هيكلي صغير بشكل لا يصدق بقياس فقط 21مم * 21مم. مصمم للتكامل العميق في الأنظمة الفيزيائية داخل محاور الطائرات بدون طيار المقيدة بالوزن وهياكل الطائرات متعددة المراوح، ويوفر تصويرًا حراريًا حادًا وعالي التباين بشكل استثنائي بتكلفة أجهزة ضئيلة.
مزود بدعم واسع للعدسات المتعددة (يتميز بتكوينات عدسات 5/9/13/18/35/50/75/100/150مم)، وهو منصة تطوير متعددة الاستخدامات بشكل استثنائي. يعمل بشكل أصلي بدقة إخراج 640*512 (أو 640*480 اختياريًا)، هذا الموديول قابل للتكيف بدرجة عالية مع البيئات القاسية، مما يوفر موثوقية معايرة متسقة في ظل ظروف الطيران النشطة.
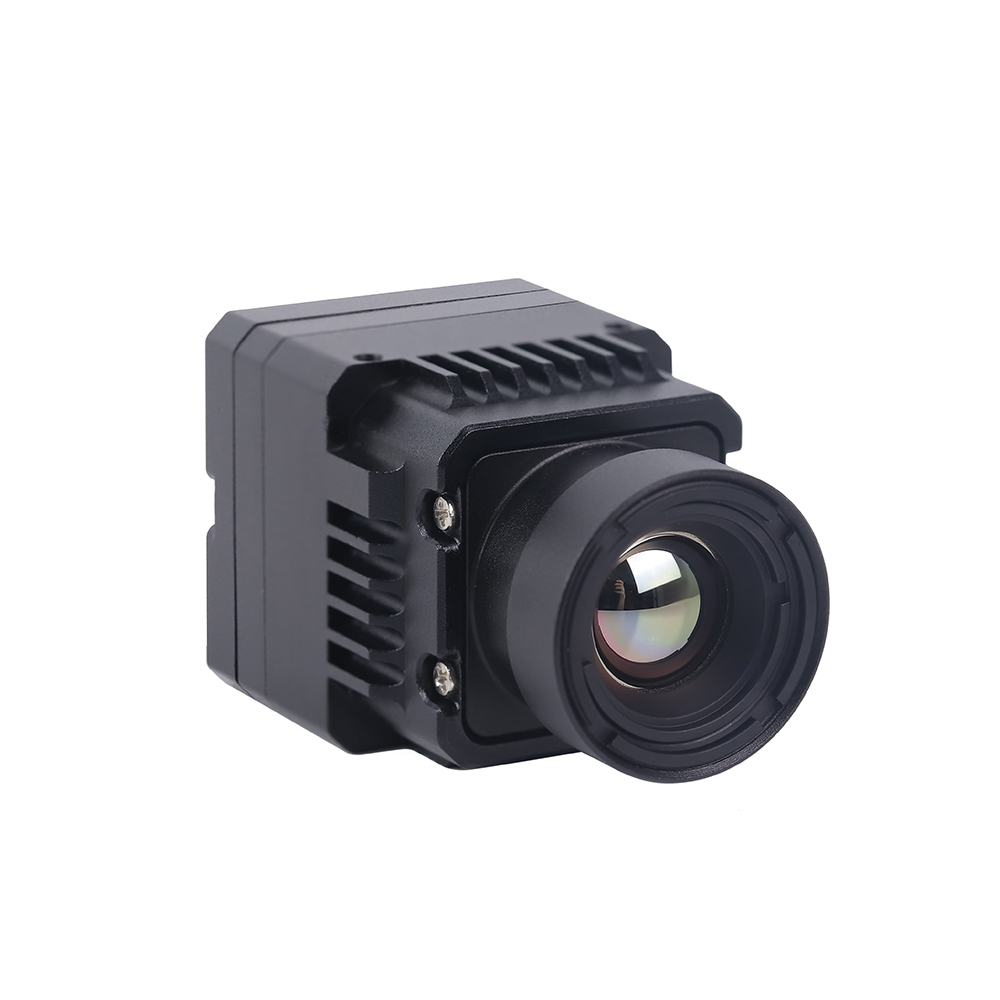
وحدة كاميرا استشعار حراري غير مبردة RJ45 CVBS RTSP IP بدقة 640*512
مصمم لتطبيقات الشبكات الصناعية الاحترافية، يتميز هذا الموديول المصغر المتكامل بالأشعة تحت الحمراء غير المبرد 640*512 بخط أنابيب ASIC على اللوحة مُحسَّن لنقل البيانات المباشر القائم على IP. وهو يدعم البث الشبكي RJ45 الأصلي، وإخراج الفيديو التناظري الفيزيائي CVBS، وتغذيات فيديو RTSP القياسية.
تتيح هذه البنية التحتية للأجهزة تكوين الشبكة والبث عن بُعد، متجاوزة الحاجة إلى معالج تطبيقات خارجي عالي الطاقة على الحافة. إنه مثالي للمراقبة المحيطية الثابتة، وأتمتة المصانع الصناعية الثقيلة، ومصفوفات المراقبة الجوية المربوطة ذات الدرجة العسكرية.
الأسئلة الشائعة حول التكامل المتعمق
لماذا تختار موديول حراري أصلي 640x512 35مم بدلاً من دقة 384x288 أو الدقة المحسّنة برمجيًا؟
يوفر اختيار مستشعر أصلي 640x512 بدلاً من نواة ذات دقة أقل مكسب أداء حاسم لا يمكن تكراره عن طريق الاستيفاء البرمجي. تنتج مصفوفة 384x288 110,592 نقطة استشعار مكاني على المستوى البؤري. في المقابل، تنتج المصفوفة الأصلية 640x512 327,680 نقطة - أي 2.96 مرة أكثر من بيانات البكسل الخام بالضبط. عند الاقتران بعدسة 35مم، تحدد خطوة البكسل الفيزيائية (عادةً 12μm) تردد أخذ العينات المكاني للمستشعر الخاص بك.
يؤدي استخدام عدسة 35مم إلى تضييق مجال الرؤية الأفقي إلى 12.5°، مما يركز البكسلات النشطة على الأهداف البعيدة. يسمح هذا التصميم البصري للموديول بالعمل عند حد الحيود الكامل الخاص به، محللًا الشذوذ الحراري عالي التردد (مثل مشابك التوزيع المفكوكة أو عيوب البنية التحتية تحت السطح) الذي قد تموهه إطارات 384x288 المحسّنة برمجيًا. لا يمكن للاستيفاء البرمجي حقن بيانات فيزيائية خام؛ وبالتالي، لا غنى عن البكسلات الأصلية للتعرف الآلي الدقيق والموثوق على الهدف (ATR) ونماذج الصيانة التنبؤية.
كيف تقوم ببث فيديو حراري في الوقت الفعلي بزمن انتقال منخفض من هذا الموديول إلى Raspberry Pi أو نظام مضمن مخصص؟
لبث فيديو في الوقت الفعلي بزمن انتقال منخفض من موديول كاميرا حرارية 640 512 35مم إلى نظام مضمن، يجب على المطورين تحسين مسار البيانات من الأجهزة إلى البرمجيات. تستخدم برامج تشغيل Linux القياسية قائمة انتظار متعددة المخازن المؤقتة (V4L2_BUFF_TYPE_VIDEO_CAPTURE) يمكن أن تقدم ما يصل إلى 100 مللي ثانية من زمن الانتقال بسبب طبقات التجريد كثيفة المعالجة. للتخلص من هذا الاختناق، قم بتكوين محرك التقاط الفيديو الخاص بك لاستخدام التخزين المؤقت المزدوج (تخصيص مخزنين مؤقتين للإطار بالضبط) وجلب الإطارات باستخدام الوصول المباشر للذاكرة (DMA).
بالإضافة إلى ذلك، استخدم خيطًا مخصصًا لالتقاط الإطارات يعمل بمعدل الإطارات الأصلي للمستشعر (مثل 30 هرتز أو 60 هرتز) لتحديث مخزن إطارات تبادلي في ذاكرة النظام باستمرار. يمكن لحلقات استدلال Edge AI الرئيسية أو عرض الفيديو بعد ذلك الاستعلام عن هذا المخزن المشترك بشكل غير متزامن. يحافظ هذا على عدم حظر خيط التقاط الكاميرا ويمنع تكدس الإطارات في ذاكرة الوصول العشوائي للنظام، مما يؤدي إلى زمن انتقال منخفض للغاية للبث (غالبًا أقل من 20 مللي ثانية عبر ناقل MIPI CSI-2 أصلي أو ناقل USB محسّن).
هل نواة التصوير الحراري 35 مم هذه خفيفة الوزن بما يكفي لحوامل الطائرات بدون طيار المدمجة؟
نعم، تم تصميم وحدات الكاميرا الحرارية غير المبردة 640x512 خصيصًا لتلبية متطلبات SWaP (الحجم والوزن والطاقة) الصارمة لحوامل الطائرات بدون طيار الصغيرة. تصميم لوحة الدوائر المطبوعة الأساسية مضغوط للغاية، بقياس 21 مم × 21 مم فقط ووزن لا يتجاوز بضعة غرامات. مكون الوزن الأساسي هو مصفوفة العدسات المتخصصة من الجرمانيوم 35 مم، مما يرفع الوزن الإجمالي للتجميع إلى ما يقرب من 45 إلى 85 غرامًا اعتمادًا على نمط الهيكل المتين وتصنيف الفتحة الفيزيائية.
نظرًا لأن عدسة الجرمانيوم 35 مم طويلة المدى تزيح مركز الثقل للأمام، تجنب تثبيت الكاميرا بشكل مسطح مقابل لوحة محور الإمالة. بدلاً من ذلك، استخدم أقواس تثبيت كاميرا مشقوقة لضبط موضع الكاميرا على طول محورها الطولي الفيزيائي. يجب معايرة التوازنات باستخدام نمذجة CAD والتحقق منها على منصة حامل ثابتة. يقلل ضمان التوازن المناسب على محوري الانحدار والالتفاف من تيارات التثبيت، ويمنع ارتفاع درجة حرارة المحرك، ويطيل أوقات طيران أنظمة الطائرات بدون طيار.
عند إحكام إغلاق نواة حرارية غير مبردة داخل علبة مقاومة للطقس IP67/IP68، يكون التصميم الحراري السلبي حاسمًا لإيقاف الانحراف الحراري الأساسي وتدهور الصورة. لا تحتاج الميكروبولومترات إلى مبردات نشطة، لكن ASIC الصورة المدمجة ومشفرات الفيديو الشبكية تستهلك بين 1.0 واط و 2.5 واط أثناء التشغيل. في صندوق محكم ضيق بدون تدفق هواء، تخلق الحرارة الداخلية المحتبسة نقاطًا ساخنة عبر هيكل النواة ومصفوفة المستوى البؤري. تؤدي هذه التدرجات الحرارية الموضعية إلى خلل في قراءات درجة الحرارة الإشعاعية وتزيد من ضوضاء المستشعر، مما يقلل من حساسية NETD الفعالة لديك. لحل هذا، صمم مسارات مباشرة لتبديد الحرارة المعدنية—مثل كتلة باردة من الألومنيوم أو النحاس مقترنة بوسادات فجوة عالية التوصيل—تربط اللوحة الحرارية للوحدة مباشرة بالغلاف المعدني الخارجي. هذا يحول كامل الهيكل الخارجي إلى مشتت حراري كبير. أيضًا، تجنب تركيب أجزاء عالية الطاقة (مثل أجهزة الراديو RF أو محولات الطاقة الساخنة) بجوار النواة البصرية مباشرة للحفاظ على استقرار الظروف الحرارية عبر المستشعر.
- المعيار الصناعي: رؤية حاسوبية وعمليات مصفوفات خام مدعومة من مكتبة OpenCV الأساسية SDK
- المعيار الصناعي: دعم أجهزة مدمجة عالية الأداء من Arducam للتصوير المضمن
- دليل ذو صلة: دليل مطور شامل على نماذج تكامل سريع منخفضة التكلفة لوحدة حرارية 2025 للمهندسين
- دليل ذو صلة: رؤى تقنية حول الأجهزة المخصصة في كيفية بناء حلول تصوير حراري بمستوى احترافي





