








Как выбрать лучший инфракрасный тепловизионный модуль камеры для дронов, Raspberry Pi и интеграции с Edge AI
3 июля 2026 г.
Лучший тепловизионный модуль камеры 256x192 25 мм для самодельных прицелов и дронов: экономичный длиннофокусный ИК-датчик
3 июля 2026 г.
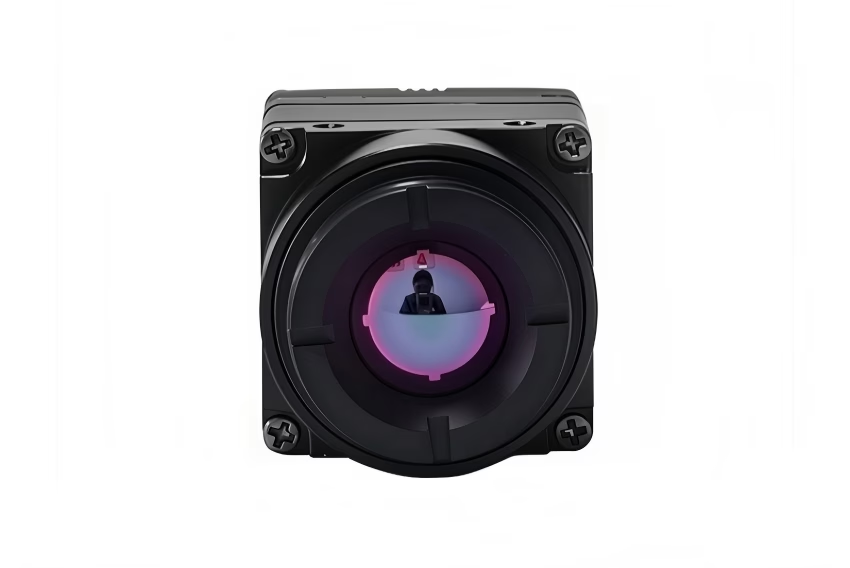
Тепловизионный модуль камеры 640 512 35 мм: Полное руководство по B2B-интеграции для дронов и Edge AI
Для подрядчиков аэрокосмической обороны, интеграторов систем полезной нагрузки и разработчиков аппаратного обеспечения для периферийного ИИ выбор идеальной тепловизионной полезной нагрузки — это задача балансировки пространственного разрешения, оптического увеличения и строгих ограничений по размерам, весу и мощности (SWaP). Среди множества современных конфигураций датчиков неохлаждаемый длинноволновый инфракрасный (LWIR) модуль тепловизионной камеры 640 512 35 мм стал отраслевым оптимумом для наблюдения на средних и дальних дистанциях, точного земледелия, инспекций электросетей и тактических беспилотных авиационных систем (БАС). Он обеспечивает оптимальный компромисс между достаточно узким полем зрения (NFOV) и высокой плотностью пространственных данных, не требуя громоздкого шасси, мощности охлаждения и затрат, связанных с криогенно охлаждаемыми MWIR-системами.
Интеграция этих специализированных сенсорных ядер в современные дрон-подвесы и конвейеры периферийного ИИ требует глубокого понимания оптической физики, физических интерфейсов (таких как USB, RJ45 RTSP/IP и MIPI CSI-2) и конвейеров обработки. Это техническое руководство предоставляет инженерным фирмам и руководителям системной архитектуры точные спецификации, математические компромиссы, принципы электрических схем и программные интерфейсы, необходимые для успешной интеграции неохлаждаемых микроболометрических ядер 640x512 в промышленные периферийные решения следующего поколения.
Слушайте, в цеху мы не рассматриваем тепловизионные ядра как подключаемые веб-камеры. Это прецизионные радиометрические инструменты. Когда вы управляете летательным аппаратом стоимостью в несколько тысяч долларов над критической инфраструктурой, догадки быстро обходятся дорого. Давайте разберем реальную инженерную реальность обеспечения бесперебойной работы этих датчиков в реальных условиях.
Содержание
- 👉 Раздел 1: Оптическая и пространственная физика сенсорного ядра 640x512 35 мм
- 👉 Раздел 2: Оптимизация SWaP-C и физическая интеграция дрона
- 👉 Раздел 3: Протоколы интерфейсов: выбор USB, RTSP/IP и MIPI CSI-2
- 👉 Раздел 4: Программная инженерия периферийного ИИ и обработка тепловизионной матрицы
- 👉 Раздел 5: Матрица прямого сравнения коммерческих LWIR-ядерных модулей
- 👉 Раздел 6: Часто задаваемые вопросы по углубленной интеграции

Оптическая и пространственная физика сенсорного ядра 640x512 35 мм
Понимание механики неохлаждаемых микроболометров критически важно при оценке высокопроизводительного модуль тепловизионной камеры 640 512 35 мм. Современные неохлаждаемые системы используют вакуумно-упакованную матрицу в фокальной плоскости (FPA), состоящую из микрорезисторов на основе оксида ванадия (VOx) или аморфного кремния (α-Si). Эти резисторы регистрируют изменения сопротивления при воздействии лучистой длинноволновой инфракрасной энергии (обычно в спектральном диапазоне от 8 мкм до 14 мкм). Характеристики этих датчиков определяются шагом пикселя, тепловой чувствительностью (NETD) и параметрами оптической системы.
Преимущество пространственного разрешения: 640x512 против 384x288
Вот в чем дело: нативная сенсорная матрица 640x512 содержит ровно 327 680 активных пикселей. Для сравнения, базовая матрица 384x288 дает всего 110 592 пикселя. Переход на тепловизионный модуль класса 640 обеспечивает точное увеличение исходной плотности пикселей в 2,96× (почти в 3×). Этот пространственный скачок критически важен для миссий дронов и алгоритмов автоматического распознавания целей (ATR). Хотя алгоритмы интерполяции с повышением разрешения могут искусственно сгладить кадр 384x288, они не могут внедрить высокочастотные пространственные детали или разрешить субпиксельные высококонтрастные тепловые градиенты — такие как одиночный ослабленный провод жилы на высоковольтной распределительной опоре или структурная горячая точка во время поисково-спасательной миссии. Нативные пиксели критически важны для точных алгоритмов прогнозного обслуживания и моделей отслеживания.
Поле зрения (FOV) и математика пространственной проекции
Для автоматизированных систем обнаружения расчет поля зрения и пространственной проекции на местности имеет важное значение. Рассчитаем истинные горизонтальный и вертикальный углы поля зрения тепловизионного модуля, использующего матрицу 640×512 с шагом пикселя 12 мкм в паре с германиевым объективом с фокусным расстоянием 35 мм.
Сначала определим физические размеры активной области сенсора (W_сенсора и H_сенсора):
W_сенсора = 640 пикселей × 12 мкм = 7,68 мм
H_сенсора = 512 пикселей × 12 мкм = 6,144 мм
Используя тригонометрическое уравнение фокусного расстояния:
Угол обзора = 2 × arctan(d / (2 × f))
Где d — активный размер сенсора, а f — фокусное расстояние (35 мм):
HFOV = 2 × arctan(7,68 мм / 70 мм) ≈ 12,54°
VFOV = 2 × arctan(6,144 мм / 70 мм) ≈ 10,02°
Этот узкий HFOV (≈ 12,5°) работает как оптическая телефотосистема. Он специализируется на выделении пространственных тепловых излучений на большом расстоянии, проецируя области с высокой плотностью пикселей на удаленные цели.
Модель критериев Джонсона (DRI) для объектива 35 мм
Критерии Джонсона — это отраслевой стандарт, используемый для прогнозирования вероятности обнаружения, распознавания или идентификации цели человеком-наблюдателем при конкретной конфигурации сенсора. Для неохлаждаемого LWIR-сенсора (шаг 12 мкм) с объективом 35 мм характеристики по цели моделируются с использованием критического размера цели 1,8 м (соответствует стоящему взрослому человеку) и 2,3 м (для среднеразмерного служебного автомобиля). Оценка этих пределов при вероятности 50% (N50):
- 🎯 Обнаружение (DRI-D): Требуется 1,5 пикселя по критическому размеру цели.
- 🎯 Распознавание (DRI-R): Требуется 6,0 пикселей по критическому размеру цели.
- 🎯 Идентификация (DRI-I): Требуется 12,0 пикселей по критическому размеру цели.
Используя эти переменные, системные инженеры могут с высокой точностью рассчитывать дальности до цели:
| Модель цели | Критический размер | Дальность обнаружения (1,5 пикс.) | Дальность распознавания (6,0 пикс.) | Дальность идентификации (12,0 пикс.) |
|---|---|---|---|---|
| Человек | 1,8 метра | 5 250 метров | 1 312 метров | 656 метров |
| Служебный автомобиль | 2,3 метра | 6 708 метров | 1 677 метров | 838 метров |
Раннее определение правильных оптических требований предотвращает сбои при интеграции системы. Разработчикам, желающим ознакомиться с более широкими методами оптимизации, следует обратиться к нашему Руководству по тепловым модулям 2025, в котором рассматриваются базовая конфигурация системы и недорогие платформы для разработки.
Оптимизация SWaP-C и физическая интеграция дрона
Для многовинтовых и крыльевых беспилотных летательных аппаратов (БПЛА) масса полезной нагрузки выступает прямым множителем расхода батареи, нагрева двигателей и общей продолжительности полета. Поэтому минимизация SWaP-C (размер, вес, мощность и стоимость) остается ключевой задачей аппаратной инженерии при выборе модуль тепловизионной камеры 640 512 35 мм.
Термостабильность является огромной проблемой при проектировании полезных нагрузок дронов. В отличие от КМОП-сенсоров видимого света, неохлаждаемые микроболометры чрезвычайно чувствительны к внутренним тепловым градиентам. Изменения температуры корпуса модуля могут вызывать дрейф необработанного сигнала сенсора, маскируя реальные излучения цели фантомными изображениями, шумовыми узорами или вариациями смещения сигнала. Чтобы смягчить эту проблему в ваших механических конструкциях, учитывайте следующие стратегии:
- ⚙️ Пассивные рассеивающие матрицы: Установите миниатюрное ядро размером 21 мм × 21 мм непосредственно на структурную алюминиевую раму подвеса дрона, используя высокоэффективный термоинтерфейсный материал (ТИМ). Например, используйте силиконовую прокладку с фазовым переходом толщиной 0,5 мм или графитовую прокладку с высокой теплопроводностью в плоскости (>1500 Вт/м·К). Это обеспечивает отвод тепловой энергии от фокальной плоскости сенсора.
- ⚙️ Калибровка с плоским полем (FFC): Во время полета охлаждение ветром и воздействие солнца вызывают локальные колебания корпуса. Для компенсации убедитесь, что внутренний механизм затвора активируется динамически на основе данных от температурных сенсоров, расположенных непосредственно на FPA и блоке линз. Эта NUC (коррекция неоднородности) на основе затвора устраняет временные дрейфы и сбрасывает базовое смещение пикселей.
Экранирование от электромагнитных помех (EMI)
Бесщеточные двигатели, высокочастотные электронные регуляторы скорости (ESC), а также мощные телеметрические передатчики и приемопередатчики (такие как линии связи 900 МГц, 2,4 ГГц или 5,8 ГГц) работают в тесных, насыщенных помехами отсеках современных планеров. Неконтролируемые EMI могут проявляться в виде горизонтальных строк развертки, периодического шума или потери синхронизации в цифровых или аналоговых видеопотоках.
Чтобы предотвратить ухудшение сигнала, корпус камеры должен быть электрически непрерывным и заземлен непосредственно на общую точку заземления платы управления подвесом с помощью сверхгибкой микрокоаксиальной экранирующей оплетки или металлических заземляющих зажимов. Кроме того, интегрируйте миниатюрные ферритовые бусины (например, серии Murata BLM) и керамические конденсаторы с низким ESR (10 мкФ и 0,1 мкФ параллельно) непосредственно на входных контактах питания интерфейса специального разъема модуля для подавления электрических пульсаций от высоких токов потребления двигателей.
Механическая амортизация и стабилизированные крепления подвеса
Для предотвращения дрожания и высокоскоростного смазывания движения этим модулям требуется высокочастотная виброизоляция. Закрепите шасси камеры в кронштейне подвеса с помощью силиконовых демпферных колец низкой твердости или активных виброгасящих втулок (обычно полиуретан с твердостью по Шору от 30A до 45A). Оптическая линзовая матрица 35 мм смещает точку баланса модуля вперед по сравнению со стандартными широкоугольными линзами 9 мм. При моделировании подвеса используйте программное обеспечение для автоматизированного проектирования (САПР), чтобы откалибровать трехмерный центр тяжести на пересечении осей наклона и крена. Это снижает постоянную токовую нагрузку на бесщеточные серводвигатели и обеспечивает стабильную съемку без дрожания в ветреных условиях эксплуатации.
Протоколы аппаратных интерфейсов: выбор между USB, RTSP/IP и MIPI CSI-2
Понимание исходной задержки, узких мест обработки и сложности на уровне выводов имеет решающее значение при выборе интерфейса передачи для вашей B2B-интеграции. Ниже представлен инженерный анализ компромиссов трех основных интерфейсов, используемых модуль тепловизионной камеры 640 512 35 мм в современных дрон-системах.
| Протокол интерфейса | Макс. пропускная способность | Задержка видео | Макс. длина кабеля | Сложность B2B-реализации |
|---|---|---|---|---|
| USB 2.0 / USB-C (UVC) | 480 Мбит/с | 80 - 120 мс | < 3 метров | Минимальная (стандартные драйверы UVC) |
| RTSP / IP (RJ45) | 100 / 1000 Мбит/с | 150 - 250 мс | < 100 метров | Средняя (настройка сокетов и сжатие) |
| MIPI CSI-2 | 1,5 Гбит/с на линию | < 10 мс | < 15 см | Высокая (требуются специальные драйверы ядра) |
USB 2.0 / Type-C (реализация класса UVC)
Выбор модуля на базе USB, такого как Миниатюрное LWIR-ядро 640, упрощает цикл разработки оборудования. Работая как стандартное устройство класса USB Video Class (UVC), он монтируется напрямую как /dev/video0 на ядрах Linux, не требуя проприетарных видеограбберов или специализированных драйверов интерфейса. Эта поддержка стандартного класса драйверов делает его высокосовместимым со встраиваемыми компьютерами, такими как серия NVIDIA Jetson или платформы Raspberry Pi, обеспечивая быстрое прототипирование ПО для коммерческих полевых испытаний.
Потоковая передача RJ45 / RTSP IP (модули с поддержкой ASIC)
Для инфраструктурных сетей, промышленных машинных дворов или длинно-дистанционных аналоговых/цифровых привязных дрон-структур модели с интегрированными ASIC обеспечивают нативную стандартную обработку на базе IP. Стек RTSP (Real-Time Streaming Protocol) сжимает необработанные тепловые пиксели в высокоэффективные потоки H.264/H.265 по IP-сети, позволяя маршрутизировать сигнал на большие расстояния по стандартным линиям Ethernet CAT5e/CAT6. Эта конфигурация широко применяется в промышленной охране периметра, мониторинге подстанций и стационарных док-станциях дронов, где сетевая интеграция и многокамерные потоки должны сходиться в централизованном диспетчерском центре.
Нативный MIPI CSI-2 (Mobile Industry Processor Interface)
Для тактических микро-подвесов БПЛА и пространственного отслеживания целей даже задержка видео в 100 мс может вызвать отклонения в наведении или потерю цели при быстрых маневрах. Тепловой сенсорный модуль MIPI CSI-2 (2- или 4-линейный) обходит уровни сериализации USB и циклы кодирования Ethernet, передавая необработанные матрицы цифровых кадров напрямую в приемник MIPI прикладного процессора (такого как Nvidia Jetson Orin или Raspberry Pi). Это снижает общую задержку внутренней передачи до менее чем 10 мс, что критически важно для инференса Edge AI в реальном времени, автоматизированного целеуказания и быстрых динамических контуров стабилизации подвеса.
Для инженеров, оценивающих нестандартную разработку с нуля по сравнению с интеграцией готовых модулей, см. наше подробное обсуждение в Руководстве по выбору: DIY или профессиональные тепловизионные решения.
Программная инженерия Edge AI и обработка тепловых матриц
Интеграция высокоразрешающего, дальнобойного модуль тепловизионной камеры 640 512 35 мм в платформу Edge AI, такую как Nvidia Jetson Orin, требует легковесной, многопоточной программной архитектуры. Эта структура должна поддерживать стабильную пропускную способность необработанных кадров 30 Гц, одновременно выполняя алгоритмы компьютерного зрения и инференс моделей. Программный фреймворк опирается на библиотеки, такие как OpenCV, и специализированные модули захвата кадров для анализа областей интереса.
Ниже представлена реализация на Python промышленного уровня, разработанная для встраиваемых граничных процессоров. Она захватывает необработанные тепловые потоки, нормализует битовую глубину до 8-битной визуальной шкалы, применяет процесс адаптивного выравнивания гистограммы с ограничением контраста (CLAHE) для разрешения тепловых следов на расстоянии и выделяет перегревающиеся тепловые цели:
import cv2
import numpy as np
import logging
import sys

# Configure logging for remote terminal deployment
logging.basicConfig(level=logging.INFO, format='[%(asctime)s] [%(levelname)s] %(message)s')

class ThermalAISystem:
    def __init__(self, device_index=0, frame_width=640, frame_height=512):
        self.device_index = device_index
        self.width = frame_width
        self.height = frame_height

        # Initialize OpenCV capture device using V4L2 backend
        self.cap = cv2.VideoCapture(self.device_index, cv2.CAP_V4L2)
        if not self.cap.isOpened():
            logging.error(f"Failed to bind thermal camera framegrabber to device index: /dev/video{self.device_index}")
            sys.exit(1)

        # Configure video format parameters
        self.cap.set(cv2.CAP_PROP_FRAME_WIDTH, self.width)
        self.cap.set(cv2.CAP_PROP_FRAME_HEIGHT, self.height)

        # Initialize CLAHE engine for high-frequency contrast optimization
        self.clahe_engine = cv2.createCLAHE(clipLimit=3.5, tileGridSize=(8, 8))
        logging.info(f"Thermal AISystem successfully initialized: 640x512 resolution tracking.")

    def run_pipeline(self):
        try:
            while True:
                ret, frame = self.cap.read()
                if not ret:
                    logging.warning("Failed to grab physical frame from thermal core channel.")
                    continue

                # Check for 14-bit or 16-bit raw digital arrays, fallback to standard frame
                if frame.dtype == np.uint16 or len(frame.shape) == 2:
                    # Raw radiometric values directly from sensor
                    gray_frame = frame
                else:
                    # Convert standard color channel input to grayscale representation
                    gray_frame = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)

                # Ensure the frame resolution meets specification targets
                if gray_frame.shape[0] != self.height or gray_frame.shape[1] != self.width:
                    gray_frame = cv2.resize(gray_frame, (self.width, self.height), interpolation=cv2.INTER_LINEAR)

                # Normalize raw 12-bit/14-bit sensor array values into standard 8-bit dynamic range
                normalized_frame = cv2.normalize(gray_frame, None, 0, 255, cv2.NORM_MINMAX, dtype=cv2.CV_8U)

                # Apply CLAHE to resolve far-field structures
                contrast_enhanced = self.clahe_engine.apply(normalized_frame)

                # Apply high-contrast pseudo-coloring (Jet or Inferno)
                colored_render = cv2.applyColorMap(contrast_enhanced, cv2.COLORMAP_JET)

                # Establish warning threshold values for hot spot tracking
                _, threshold_mask = cv2.threshold(contrast_enhanced, 230, 255, cv2.THRESH_BINARY)

                # Segment targets using contour extraction
                contours, _ = cv2.findContours(threshold_mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

                # Extract target coordinates and overlay analytics
                for contour in contours:
                    if cv2.contourArea(contour) > 15:  # Filter out sub-pixel sensor noise
                        x, y, w, h = cv2.boundingRect(contour)
                        # Draw bounding box over target zones
                        cv2.rectangle(colored_render, (x, y), (x+w, y+h), (0, 0, 255), 2)
                        cv2.putText(colored_render, "OVERHEATING TARGET DETECTED", (x, y - 10),
                                    cv2.FONT_HERSHEY_SIMPLEX, 0.4, (0, 0, 255), 1)

                # Render analytical output stream to screen
                cv2.imshow("Industrial Thermal Core Feed", colored_render)

                # Terminate execution loop safely on 'q' press
                if cv2.waitKey(1) & 0xFF == ord('q'):
                    break

        except KeyboardInterrupt:
            logging.info("Thermal processing pipeline terminated manually.")
        finally:
            self.cap.release()
            cv2.destroyAllWindows()
            logging.info("Hardware framework released safely.")

if __name__ == "__main__":
    system = ThermalAISystem(device_index=0)
    system.run_pipeline()
Коммерческая и структурная сравнительная таблица основных модулей
Представленные ниже интегрированные профили продуктов отражают отраслевые стандарты неохлаждаемых микроболометрических сенсорных модулей, находящихся в серийном производстве. Каждый блок использует передовые интегральные схемы считывания (ROIC) для обеспечения высокого пространственного разрешения и надежной устойчивости к воздействию окружающей среды.

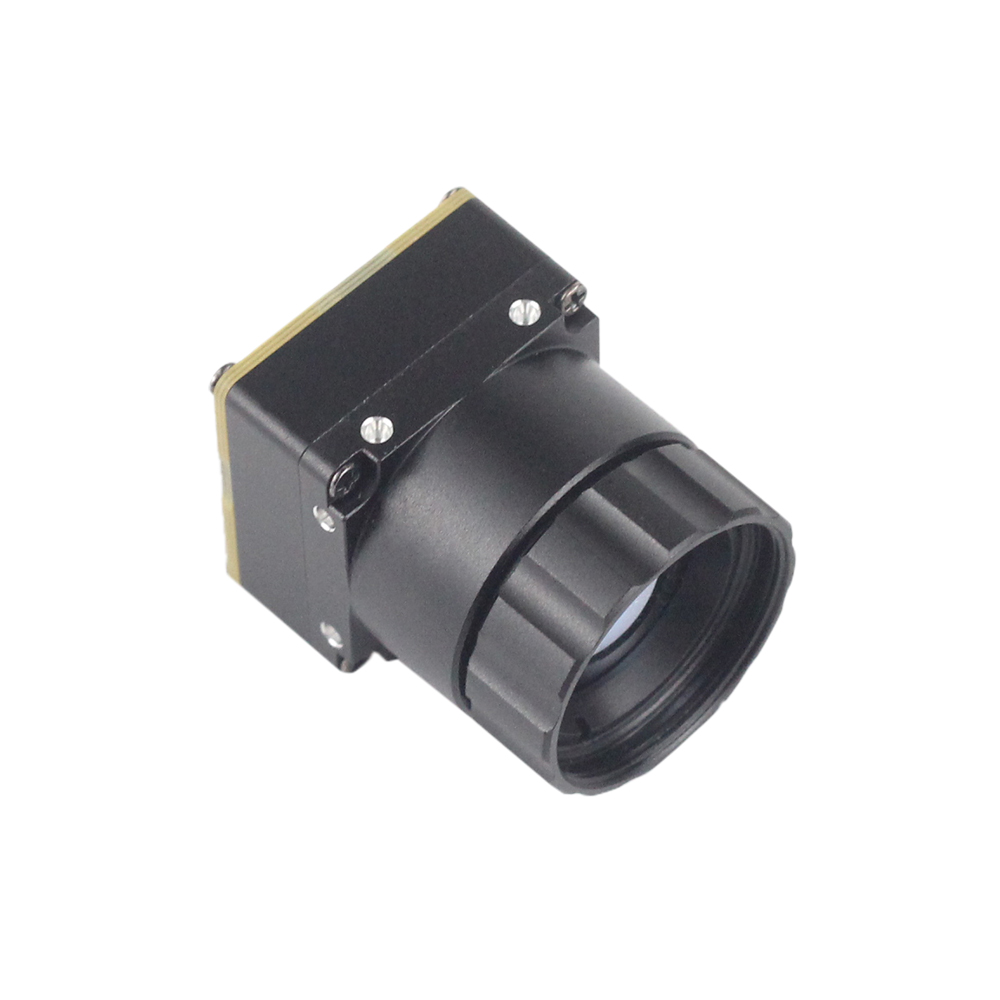
Неохлаждаемый LWIR USB мини-модуль ядра тепловизионной камеры 640*512 для дронов, аналогичный DJI
Этот сверхкомпактный неохлаждаемый LWIR-модуль ядра отличается невероятно малым конструктивным форм-фактором — всего 21 мм * 21 мм. Разработанный для глубокой физической системной интеграции в ограниченные по весу подвесы БПЛА и корпуса мультироторных летательных аппаратов, он обеспечивает исключительно четкое, высококонтрастное тепловизионное изображение при минимальных затратах на оборудование.
Оснащенный широкой поддержкой сменных объективов (с конфигурациями 5/9/13/18/35/50/75/100/150 мм), он представляет собой исключительно универсальную платформу для разработки. Работая с нативным выходным разрешением 640*512 (или опционально 640*480), этот модуль обладает высокой адаптивностью к экстремальным условиям, обеспечивая стабильную надежность калибровки в активных полетных режимах.
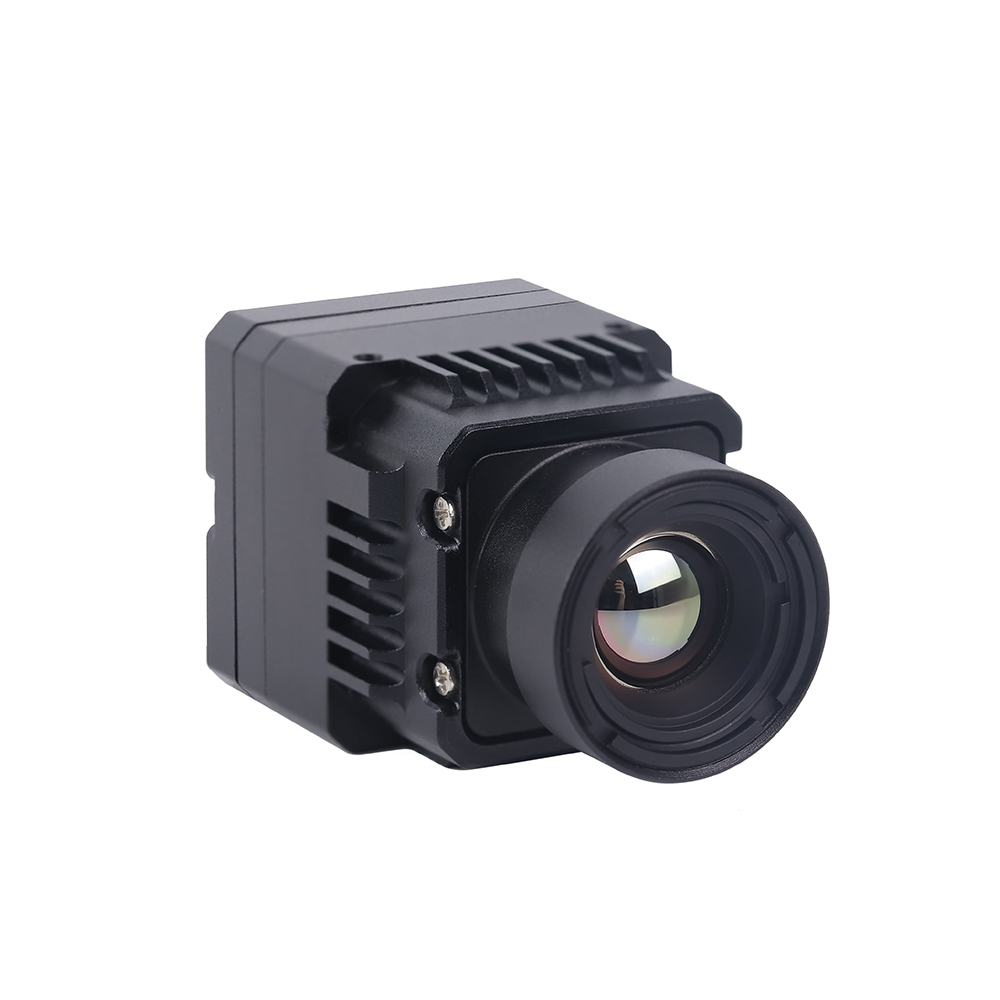
Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры
Разработанный для профессиональных промышленных сетевых приложений, этот интегрированный неохлаждаемый инфракрасный мини-модуль 640*512 оснащен встроенным конвейером ASIC, оптимизированным для прямой передачи данных по IP. Он поддерживает нативную потоковую передачу по сети RJ45, аналоговый видеовыход CVBS и стандартные видеопотоки RTSP.
Данная аппаратная архитектура обеспечивает удаленную сетевую настройку и потоковую передачу, устраняя необходимость во внешнем высокопроизводительном процессоре приложений на периферии. Она идеально подходит для стационарного мониторинга периметра, автоматизации тяжелых промышленных объектов и привязных аэростатных систем наблюдения военного класса.
Часто задаваемые вопросы по углублённой интеграции
Почему стоит выбрать нативный тепловизионный модуль 640x512 35 мм вместо разрешений 384x288 или масштабированных?
Выбор нативного сенсора 640x512 вместо ядра с более низким разрешением обеспечивает критический прирост производительности, который невозможно воспроизвести программной интерполяцией. Матрица 384x288 дает 110 592 точки пространственного восприятия на фокальной плоскости. В отличие от этого, нативная матрица 640x512 дает 327 680 точек — ровно в 2,96 раза больше необработанных пиксельных данных. В паре с 35-мм объективом физический шаг пикселя (обычно 12 мкм) определяет пространственную частоту дискретизации вашего сенсора.
Использование 35-мм объектива сужает горизонтальное поле зрения до 12,5°, концентрируя активные пиксели на удаленных целях. Эта оптическая схема позволяет модулю работать на полном дифракционном пределе, разрешая высокочастотные тепловые аномалии (такие как ослабленные распределительные зажимы или скрытые дефекты инфраструктуры), которые программно масштабированные кадры 384x288 сгладили бы. Программная интерполяция не может внедрить необработанные физические данные; таким образом, нативные пиксели незаменимы для точных и надежных моделей автоматического распознавания целей (ATR) и предиктивного обслуживания.
Как передавать мало-задержанное, реального времени тепловизионное видео с этого модуля на Raspberry Pi или кастомную встроенную систему?
Для передачи видео реального времени с малой задержкой с модуля тепловизионной камеры 640 512 35 мм на встроенную систему разработчики должны оптимизировать тракт передачи данных от аппаратного обеспечения к программному. Стандартные драйверы Linux используют многобуферную очередь (V4L2_BUFF_TYPE_VIDEO_CAPTURE), которая может вносить задержку до 100 мс из-за ресурсоемких уровней абстракции. Чтобы устранить это узкое место, настройте ваш механизм захвата видео на использование двойной буферизации (выделяя ровно 2 кадровых буфера) и получайте кадры с помощью прямого доступа к памяти (DMA).
Кроме того, используйте выделенный поток захвата кадров, работающий с собственной частотой кадров датчика (например, 30 Гц или 60 Гц), для постоянного обновления обменного буфера кадров в системной памяти. Затем ваши основные циклы инференса Edge AI или рендеринга видео могут асинхронно запрашивать этот общий буфер. Это позволяет разблокировать поток захвата камеры и предотвращает накопление кадров в системной ОЗУ, обеспечивая сверхнизкие задержки потоковой передачи (часто менее 20 мс по собственному интерфейсу MIPI CSI-2 или оптимизированной шине USB).
Достаточно ли легкий этот тепловизионный модуль с объективом 35 мм для компактных подвесов дронов?
Да, неохлаждаемые тепловизионные модули 640x512 специально разработаны для соответствия строгим требованиям SWaP (размер, вес и мощность) для подвесов малых дронов. Компоновка основной печатной платы очень компактна: размеры всего 21 мм × 21 мм, а вес — несколько граммов. Основным компонентом веса является специализированная матрица германиевых линз 35 мм, в результате чего общий вес сборки составляет примерно от 45 до 85 граммов в зависимости от типа прочного корпуса и физического значения апертуры.
Поскольку длиннофокусный германиевый объектив 35 мм смещает центр тяжести вперед, избегайте крепления камеры плашмя к пластине оси наклона. Вместо этого используйте щелевые монтажные кронштейны камеры для точной настройки положения камеры вдоль ее физической продольной оси. Балансировку следует калибровать с помощью CAD-моделирования и проверять на статическом стенде подвеса. Обеспечение надлежащего баланса по осям тангажа и крена минимизирует токи удержания, предотвращает перегрев двигателей и продлевает время полета дронов.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Компьютерное зрение и операции с необработанными матрицами на базе Базового SDK библиотеки OpenCV
- Отраслевой стандарт: Высокопроизводительная поддержка встраиваемого оборудования от Arducam Встраиваемые системы визуализации
- Связанное руководство: Подробное руководство разработчика по Недорогие модели тепловизионных модулей 2025 года с быстрой интеграцией для инженеров
- Связанное руководство: Технические аспекты пользовательского оборудования в как создавать тепловизионные решения профессионального уровня





