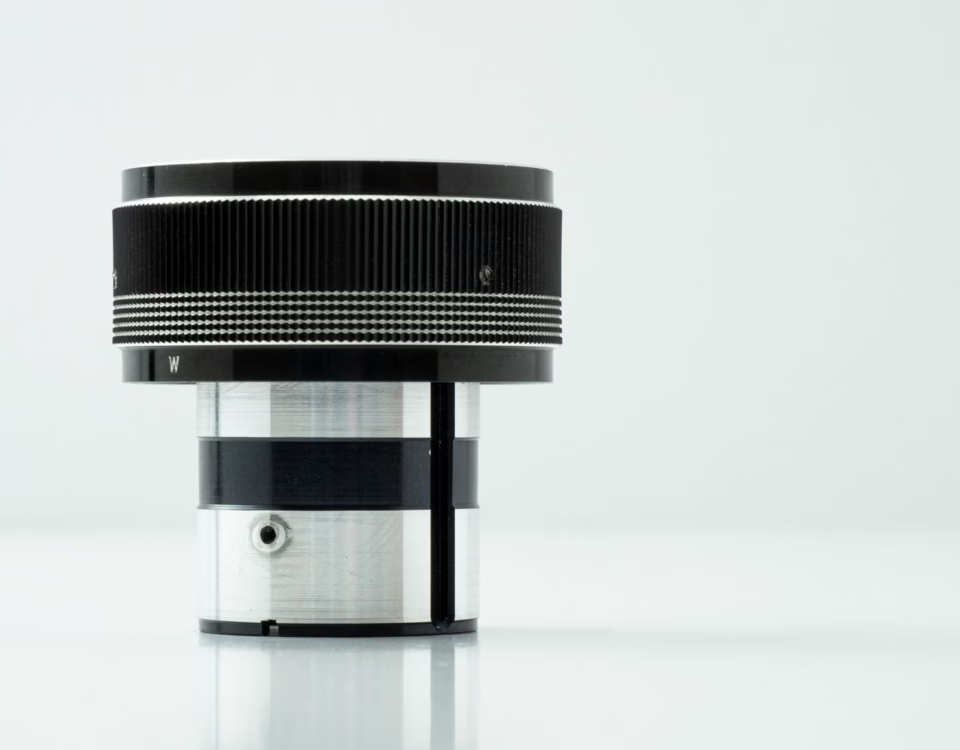
وحدة كاميرا تصوير حراري عالية الدقة لـ Raspberry Pi: دليل تكامل Edge AI النهائي
٢٤ يونيو ٢٠٢٦
الدليل النهائي لتكامل وحدة الكاميرا الحرارية: حلول 384x288 للطائرات بدون طيار، Raspberry Pi ومشاريع OEM B2B
١ يوليو ٢٠٢٦
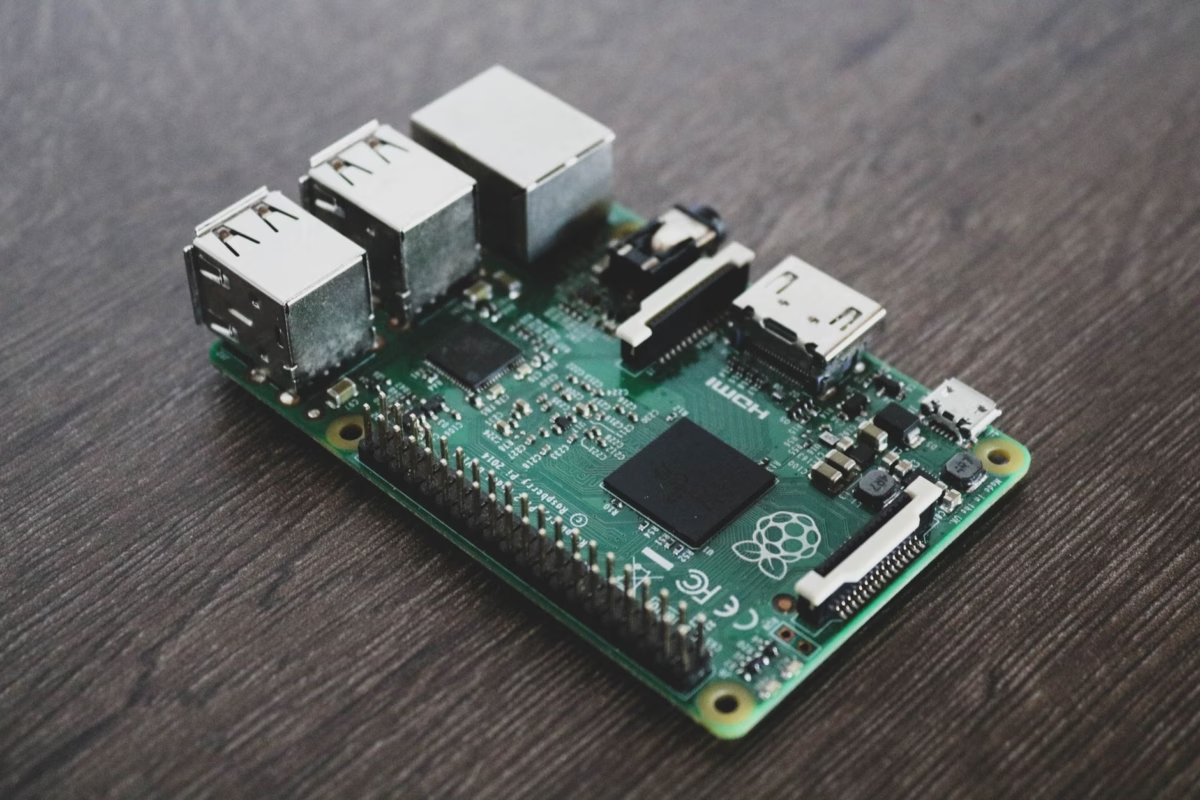
وحدة كاميرا تصوير حراري USB عالية الدقة لـ Raspberry Pi: دليل التكامل 640x512
إليك الخلاصة: إذا كنت تحاول نشر تصوير حراري عالي الدقة على حواسيب أحادية اللوحة (SBCs) مثل Raspberry Pi، فمن المحتمل أنك واجهت بعض العقبات. كانت التجارب المبكرة مع مصفوفات الثرموبيل I2C منخفضة الدقة مناسبة لمشاريع الهواة، لكن التطبيقات الصناعية الحديثة تتطلب عتادًا جادًا. نحن نتحدث عن حساسية حرارية عالية (NETD ≤ 50 mK)، ومعدلات إطارات سريعة، ودقة مكانية كثيفة. هذا الدليل هو مرجع تكامل أنظمة عملي كامل لمهندسي العتاد، وأخصائيي البحث والتطوير، ومهندسي البرمجيات الذين يجمعون وحدة كاميرا تصوير حراري USB لـ Raspberry Pi. في الورشة، نعلم أن النجاح يكمن في فهم الفيزياء، واختيار الواجهة الصحيحة، ومواءمة البصريات، وكتابة خطوط أنابيب برمجية فعالة. سنشرح فيزياء مستشعرات الأشعة تحت الحمراء طويلة الموجة (LWIR) غير المبردة، ونقارن التفاصيل الدقيقة لواجهات USB/UVC مقابل MIPI CSI-2، ونحلل خيارات العدسات، ونستعرض خط أنابيب Python جاهز للإنتاج باستخدام مشغلات Linux V4L2 و OpenCV.
جدول المحتويات
- 👉 فيزياء مستشعرات الميكروبولومتر LWIR
- 👉 تكامل USB مقابل MIPI لـ Raspberry Pi
- 👉 البصريات ومعايير اختيار العدسات
- 👉 المواصفات التقنية واختيار المنتج
- 👉 تكامل البرمجيات: V4L2 و OpenCV و Python SDK
- 👉 معالجة الصور المتقدمة: التخطيط الإشعاعي و NUC
- 👉 النشرات الميدانية الصناعية
- 👉 الأسئلة الشائعة التقنية المتعمقة
فيزياء مستشعرات الميكروبولومتر LWIR
لبناء نظام حراري يعمل فعليًا في الميدان، عليك النظر عن كثب في الفيزياء الأساسية. تلتقط مستشعرات CMOS و CCD القياسية الضوء المرئي المنعكس في نطاق 400 نانومتر إلى 700 نانومتر. التصوير الحراري مختلف. نحن ننظر إلى نطاق الأشعة تحت الحمراء طويلة الموجة (LWIR)، الذي يمتد من 8 ميكرومتر إلى 14 ميكرومتر.
كل شيء حولنا — المحركات، الآلات، لوحات الدوائر، أجسام البشر — يصدر طاقة حرارية كإشعاع الجسم الأسود. يصف قانون بلانك وقانون فين للإزاحة هذا السلوك. عندما نحسب الطول الموجي الأقصى للانبعاث، يبسطه قانون فين:
λmax = 2897.8 ميكرومتر·كلفن / T
إذا كان هدفك عند درجة حرارة غرفة عادية تبلغ 300 كلفن (حوالي 27 درجة مئوية أو 80 درجة فهرنهايت)، فإن ذروة انبعاثه تقع تمامًا عند 9.66 ميكرومتر. هذا يقع تمامًا في مركز نافذة النقل الجوي LWIR. هذا النطاق حاسم لأن الغازات الجوية مثل ثاني أكسيد الكربون وبخار الماء لا تمتص الكثير من الطاقة هنا، مما يسمح لإشارتك بالانتقال إلى المستشعر بأقل توهين.
مؤشرات الأداء النظرية:
أكسيد الفاناديوم (VOx) مقابل السيليكون غير المتبلور (a-Si): في الميدان، تُفضل مصفوفات VOx الأساسية للتطبيقات عالية المستوى. تُظهر مادة VOx معامل درجة حرارة مقاومة (TCR) متفوق مقارنة بالسيليكون. هذا يقلل الضوضاء الحرارية وينتج صورة خام أنظف. اختيار وحدة كاميرا تصوير حراري عالية الدقة 640x512 نوى LWIR غير مبردة باستخدام ركائز VOx يضمن بقاء تفاصيل الهدف الخام واضحة عبر ظروف تشغيل واسعة.
تستخدم معظم وحدات الكاميرات التجارية المتينة ميكروبولومترات غير مبردة. تخيل مصفوفة من جسور السيليكون الصغيرة المعلقة، كل منها مطلي بمادة حساسة للحرارة مثل أكسيد الفاناديوم. عندما تصطدم فوتونات الأشعة تحت الحمراء طويلة الموجة ببكسل، يسخن الجسر، مما يغير مقاومته الكهربائية.
تقوم دائرة القراءة المتكاملة (ROIC) بتمرير تيار منحاز عبر المصفوفة، وتقيس تغيرات المقاومة تلك، وتبني الصورة الحرارية الرقمية. هناك متغيران رئيسيان يحددان مدى جودة أداء المستشعر:
- ⚙️ حجم البكسل: المسافة من المركز إلى المركز بين البكسلات المتجاورة. تقليص هذه المسافة من 17 ميكرومتر إلى 12 ميكرومتر يسمح لنا بتعبئة مصفوفة 640×512 في نواة مدمجة وخفيفة الوزن تناسب الطائرات بدون طيار الصغيرة أو الحاويات الضيقة.
- ⚙️ NETD (فرق درجة الحرارة المكافئ للضوضاء): هذا هو معيار نسبة الإشارة إلى الضوضاء. يحدد أصغر فرق في درجة الحرارة يمكن للكاميرا تمييزه. إذا كنت تجري تشخيصات حساسة للتفاصيل، فأنت بحاجة إلى NETD بقيمة ≤40 ملي كلفن أو ≤50 ملي كلفن. القيم الأعلى تجعل الصورة تبدو مثل تشويش التلفزيون القديم.
تكامل USB مقابل MIPI لـ Raspberry Pi
عند دمج نواة حرارية متطورة مع Raspberry Pi، تواجه مفترق طرق حاسم: هل تستخدم USB (بروتوكول UVC) أم MIPI CSI-2 الأصلي؟
واجهة USB (بروتوكول UVC)
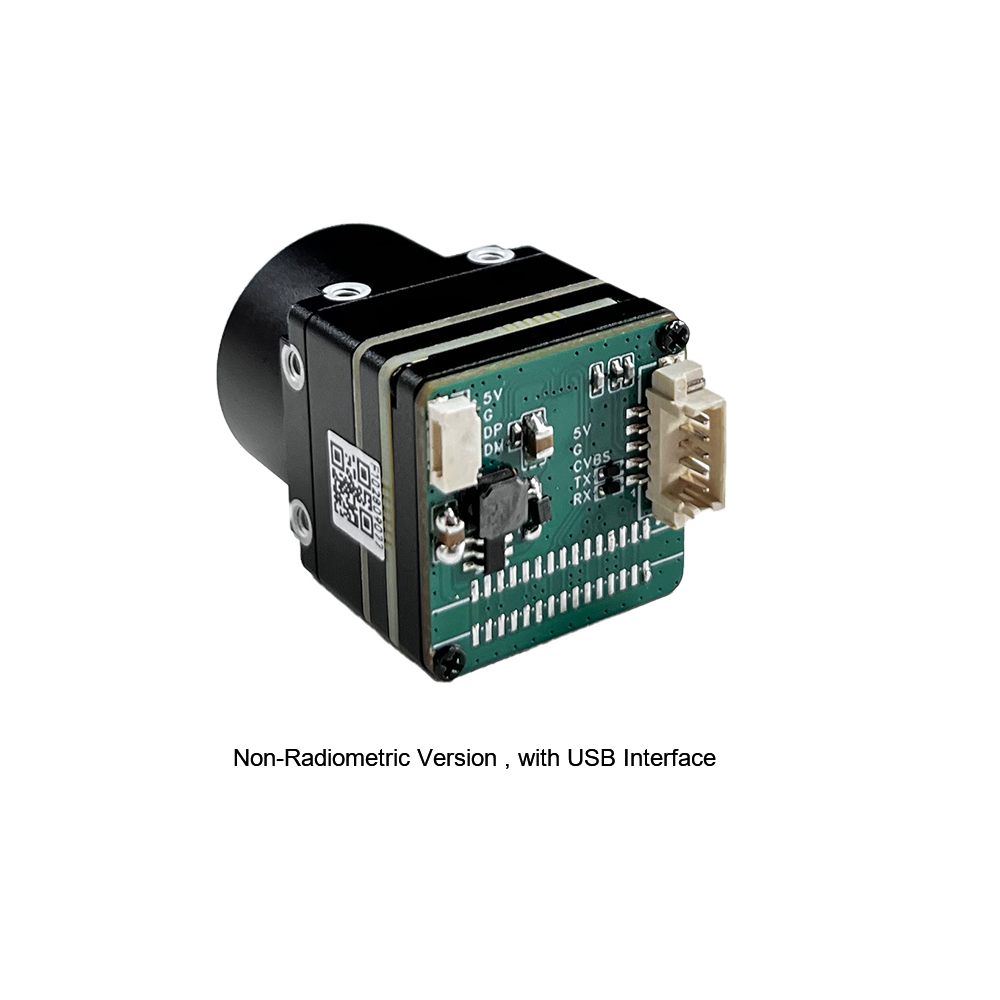
تعتمد وحدات USB على شيفرة USB Video Class (UVC) القياسية التي تعمل على متحكم دقيق أو FPGA على اللوحة. تقوم الشريحة بتعبئة إطار ROIC الخام في تنسيق رقمي (YUYV أو تدرج رمادي خام 16 بت) وتنقله عبر ناقل USB.
الفائدة الكبيرة هنا هي سهولة الاستخدام. لينكس لديه تعريفات uvcvideo أصلية مدمجة في النواة منذ سنوات. قم بتوصيل الوحدة، وستظهر فورًا كـ /dev/video0. لا حاجة لتراكبات شجرة الأجهزة المخصصة، ولا أخطاء ترجمة، ولا مشاكل في مطابقة النواة. يمكنك نقل كاميرا USB نفسها من Raspberry Pi 4 إلى Pi 5 أو كمبيوتر صناعي قياسي Linux x86 دون تغيير سطر واحد من الكود. المقايضة؟ USB يقدم زمن انتقال أعلى قليلاً (عادة 10 مللي ثانية إلى 30 مللي ثانية إضافية) ويستهلك جزءًا أكبر قليلاً من دورات وحدة المعالجة المركزية بسبب متطلبات تحليل مشغل متحكم المضيف.
واجهة MIPI CSI-2
MIPI CSI-2 هو خيار الأداء العالي. تتجاوز هذه الواجهة المتحكمات الدقيقة الوسيطة، وتدفق مخازن الإطارات التسلسلية الخام مباشرة إلى معالج إشارات الصور Video Core في نظام Raspberry Pi على الشريحة أو ذاكرة النظام عبر DMA.
إذا كنت تصمم أنظمة تتبع آلية أو أجهزة خفيفة الوزن تعمل بالبطارية (مثل مثبتات الطائرات بدون طيار) حيث كل مللي ثانية ومللي واط مهمان، فإن MIPI هو الخيار القياسي. يوفر زمن انتقال منخفض وأدنى حمل على وحدة المعالجة المركزية.
الجانب السلبي هو صلابة الأجهزة. يجب عليك ترجمة تراكبات شجرة الأجهزة (.dtbo) الخاصة بإصدار النواة الخاص بك بالضبط. إذا قمت بتحديث نظام التشغيل، فقد يتعطل مسار الكاميرا حتى يتم تصحيح التعريف. التوصيلات الفيزيائية حساسة أيضًا؛ أنت تتعامل مع كابلات شريطية هشة أو حزم أسلاك محورية دقيقة مخصصة. إذا كنت تمرر عبر وصلة دوارة ضيقة، فإن مجموعات أسلاك عالية السرعة متخصصة من خبراء مثل رجل الكابل المحوري الصغير مطلوبة للحفاظ على الإشارات محمية ونظيفة.
البصريات ومعايير اختيار العدسات
على عكس الكاميرات القياسية التي تستخدم عدسات زجاجية أو بلاستيكية منخفضة التكلفة، تتطلب تصاميم LWIR مواد متخصصة ناقلة للأشعة تحت الحمراء. زجاج البوروسيليكات القياسي معتم تمامًا لإشعاع LWIR. بدلاً من ذلك، نستخدم عناصر من الجرمانيوم (Ge)، أو السيليكون (Si)، أو زجاج الكالكوجينيد المقولب.
| المادة | معامل الانكسار (n @10µm) | الخصائص الهندسية الرئيسية |
|---|---|---|
| الجرمانيوم (Ge) | ~4.0 | خصائص نقل ممتازة في النطاق 8-14 ميكرومتر؛ مكلف؛ يعاني من انحراف التركيز الحراري عند حدود التشغيل. |
| زجاج الكالكوجينيد (سبائك As-Se-Ge) | ~2.5 إلى 2.8 | بصريات عالية القابلية للتشكيل تسمح بهندسات معقدة؛ انزياح حراري بؤري أدنى؛ معامل انكسار عالي الفعالية من حيث التكلفة. |
عند إقران عدسة مع المستشعر الخاص بك، تحتاج إلى حساب الدقة المكانية. يتم تمثيل ذلك بمجال الرؤية اللحظي (iFOV) الذي يخبرك بمساحة المجال الفيزيائي التي يحللها بكسل واحد عند مسافة عمل معينة:
iFOV = تباعد البكسل (µm) / البعد البؤري (mm)
دعونا نحسب هذا باستخدام وحدة بدقة 640x512 مع تباعد بكسل 12 µm وعدسة تركيز قياسية 9mm:
iFOV = 12 ميكرومتر / 9 مم ≈ 1.33 مللي راديان
هذا يعني أنه على مدى 1 متر، يحلل كل بكسل فردي مربعًا فيزيائيًا بقياس 1.33 mm. على مسافة 100 متر، تتسع هذه البصمة إلى 133 mm (حوالي 5.2 بوصة). إذا كنت تبحث عن شذوذات موضعية على أعمدة المرافق أو توربينات الرياح، يجب أن يغطي الهدف 3x3 بكسل على الأقل لضمان قياس موثوق. هذا يجعل اختيار البعد البؤري أمرًا بالغ الأهمية قبل نشر أجهزتك.
للتطبيقات الصعبة، العدسات الكالكوجينيدية المقولبة بدقة من قادة التكنولوجيا مثل لايت باث تكنولوجيز توفر نقلًا عاليًا للضوء مع الحفاظ على التركيز عبر تقلبات واسعة في درجات الحرارة. هذا يقلل من الحاجة إلى تصحيحات تركيز برمجية مستمرة أثناء التشغيل في الهواء الطلق.
المواصفات التقنية واختيار المنتج
لبناء الأجهزة على معمارية Raspberry Pi، نقدم وحدتي مستشعر ميكروبولومتر غير مبردتين من الدرجة الصناعية. واحدة مصممة للنشر عبر USB بالتوصيل والتشغيل، والأخرى هي وحدة MIPI أصلية مبنية للتواصل المباشر ذي زمن الوصول المنخفض.
المنتج 1: وحدة نواة كاميرا تصوير حراري مصغرة LWIR غير مبردة 640*512 عبر USB للطائرات بدون طيار مشابهة لـ DJI

توفر وحدة التصوير الحراري بالأشعة تحت الحمراء المصغرة غير المبردة هذه أداءً حادًا ومفصلًا في عامل شكل فائق الاكتناز. إنها مثالية لحمولات الطائرات بدون طيار وأنظمة المراقبة الصناعية عن بُعد.
المواصفات التقنية الرئيسية:
| عامل الشكل / الحجم | بصمة فائقة الصغر 21mm * 21mm |
| خيارات العدسات (البعد البؤري) | اختيارات 5mm / 9mm / 13mm / 18mm / 35mm / 50mm / 75mm / 100mm / 150mm |
| خيارات الدقة | مصفوفة عالية الكثافة 640x512 (مع توافقية اقتصاص 640x480) |
| توافقية التكامل | إحكام هيكلي قوي، استقرار حراري، متوافقة مع معيار UVC عبر USB |
المنتج 2: وحدة كاميرا تصوير حراري غير مبردة Mipi 640 384 256 9mm للطائرات بدون طيار

تقوم وحدة التصوير الحراري MIPI من سلسلة Mini2 ببث بيانات حرارية خام بأدنى زمن وصول. إنها محسّنة لحلقات المعالجة المباشرة والأنظمة الجوية خفيفة الوزن.
المواصفات التقنية الرئيسية:
| الدقة الأساسية | مصفوفة بكسل نشطة 640x512 (مع خيارات هيكلية 384 و 256) |
| البصريات الافتراضية | تكوين عدسة جرمانيوم عالية الجودة 9mm |
| واجهة الأجهزة | إشارات MIPI CSI-2 مباشرة (محسّنة لأدنى زمن وصول ومعالجة أجهزة مباشرة) |
| ملف التصوير | عرض صورة حرارية حادة ونقية، تصميم خفيف الوزن للطائرات بدون طيار والمنصات الجوية |
تكامل البرمجيات: V4L2 و OpenCV و Python SDK
دعونا نتعمق في الكود. لسحب إطارات خام غير مضغوطة من كاميرا حرارية UVC على Raspberry Pi، نستخدم مشغل Video4Linux2 (V4L2) القياسي لنظام Linux.
الخطوة 1: التحقق من خصائص النظام
قبل كتابة الكود، تحقق من أن نظام التشغيل يرى الكاميرا الخاصة بك. قم بتوصيل الكاميرا وشغل:
# تثبيت مجموعة أدوات v4l2 المساعدة
ابحث عن صيغ الإطارات مثل YDUV, YUYV, ، أو التدرج الرمادي المباشر 16-بت (المسمى Y16 أو GREY). إذا كان خط أنابيبك يحتاج إلى قياسات إشعاعية مباشرة، فإن الصيغة الخام 16-بت هي ما تريده.
الخطوة 2: التقاط متعدد المسارات في بايثون في العالم الحقيقي
إذا استدعيت `VideoCapture.read()` في حلقة بايثون أحادية المسار، سيتأخر معدل الإطارات لديك. في الورشة، نشغّل التقاط المستشعر في مسار خلفي مخصص لمنع الحجب. هذا يحافظ على استقرار خط أنابيب الكاميرا بينما تشغّل مهام رؤية حاسوبية ثقيلة على المسار الرئيسي.
"""
RPi LWIR Thermal Acquisition and Multi-Threaded Frame Buffer Pipe
Optimized for 640x512 Uncooled USB Camera Cores.
"""

import cv2
import numpy as np
import time
import threading

class USBThermalCamera:
    def __init__(self, device_index=0, width=640, height=512):
        self.device_index = device_index
        self.width = width
        self.height = height
        self.cap = None
        self.frame = None
        self.running = False
        self.lock = threading.Lock()

    def initialize_capture(self):
        # Open video device via standard V4L2 utility backend
        self.cap = cv2.VideoCapture(self.device_index, cv2.CAP_V4L2)
        if not self.cap.isOpened():
            raise RuntimeError(f"Failed to access V4L2 sensor node: /dev/video{self.device_index}")

        # Bind payload stream resolutions to the requested parameters
        self.cap.set(cv2.CAP_PROP_FRAME_WIDTH, self.width)
        self.cap.set(cv2.CAP_PROP_FRAME_HEIGHT, self.height)

        # Verify active driver configuration values
        active_w = int(self.cap.get(cv2.CAP_PROP_FRAME_WIDTH))
        active_h = int(self.cap.get(cv2.CAP_PROP_FRAME_HEIGHT))
        print(f"[INFO] Camera pipeline running at target configuration: {active_w}x{active_h} px")

    def start_grab_thread(self):
        self.running = True
        self.thread = threading.Thread(target=self._update_loop, daemon=True)
        self.thread.start()

    def _update_loop(self):
        while self.running:
            ret, raw_frame = self.cap.read()
            if not ret or raw_frame is None:
                time.sleep(0.005)
                continue

            with self.lock:
                self.frame = raw_frame.copy()

    def grab_latest_frame(self):
        with self.lock:
            if self.frame is None:
                return None
            return self.frame.copy()

    def terminate_pipeline(self):
        self.running = False
        if hasattr(self, 'thread'):
            self.thread.join(timeout=1.0)
        if self.cap:
            self.cap.release()
        print("[INFO] Thermal core pipeline shutdown gracefully.")

if __name__ == "__main__":
    cam = USBThermalCamera(device_index=0, width=640, height=512)
    try:
        cam.initialize_capture()
        cam.start_grab_thread()
        print("[PROCESS] Streaming initialized. Press 'Q' to safely exit.")

        while True:
            frame = cam.grab_latest_frame()
            if frame is None:
                time.sleep(0.01)
                continue

            # Convert incoming YUYV channel arrays to basic greyscale structures
            gray_frame = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)

            # Apply dynamic colormaps to visually enhance thermal variance
            # COLORMAP_INFERNO outputs excellent human eye thermography separation
            thermal_color = cv2.applyColorMap(gray_frame, cv2.COLORMAP_INFERNO)

            # Identify absolute thermal peaks within the target frame space
            min_val, max_val, min_loc, max_loc = cv2.minMaxLoc(gray_frame)

            # Draw tracking overlay representing the peak thermal zone
            cv2.circle(thermal_color, max_loc, 8, (0, 0, 255), 2)
            cv2.putText(thermal_color, f"PEAK: {max_val}", (15, 30),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.6, (0, 255, 0), 2)

            cv2.imshow("LWIR 640x512 Realtime Core Pipeline", thermal_color)
            if cv2.waitKey(1) & 0xFF == ord('q'):
                break

    except Exception as err:
        print(f"[FATAL EXCEPTION]: {err}")
    finally:
        cam.terminate_pipeline()
        cv2.destroyAllWindows()
معالجة الصور المتقدمة: التخطيط الإشعاعي و NUC
بيانات الفيديو الخام هي مجرد البداية. إعداد حل مراقبة حراري احترافي يتطلب خطوتي معالجة متقدمتين: تصحيح عدم الانتظام (NUC) و التخطيط الإشعاعي.
تصحيح عدم الانتظام (NUC)
لأن بكسلات الميكروبولومتر صغيرة ومعلقة، تتغير خواصها الكهربائية الخام مع الوقت مع ارتفاع حرارة جسم الكاميرا. ينتج عن هذا الانجراف صورة مشوشة ومحببة — تأثير يسمى "ضوضاء النمط المكاني"."
لإصلاح هذا، تُسقط نوى الكاميرات عالية الأداء غالقًا ميكانيكيًا داخليًا صغيرًا أمام المستشعر البصري لجزء من الثانية. هذا يقدم هدفًا حراريًا موحدًا تمامًا للمصفوفة. يقيس المعالج الداخلي قيم البكسلات الخام مقابل المتوسط، مولّدًا خريطة تصحيح الإزاحة. بينما يمكن لوحداتنا تشغيل هذه المعايرة تلقائيًا، غالبًا ما يقوم المطورون العاملون مع أنظمة إشعاعية دقيقة بتشغيل هذا التصحيح يدويًا عبر أوامر تسلسلية لتجنب المقاطعات أثناء التسجيلات الحرجة.
معايرة درجة الحرارة الإشعاعية
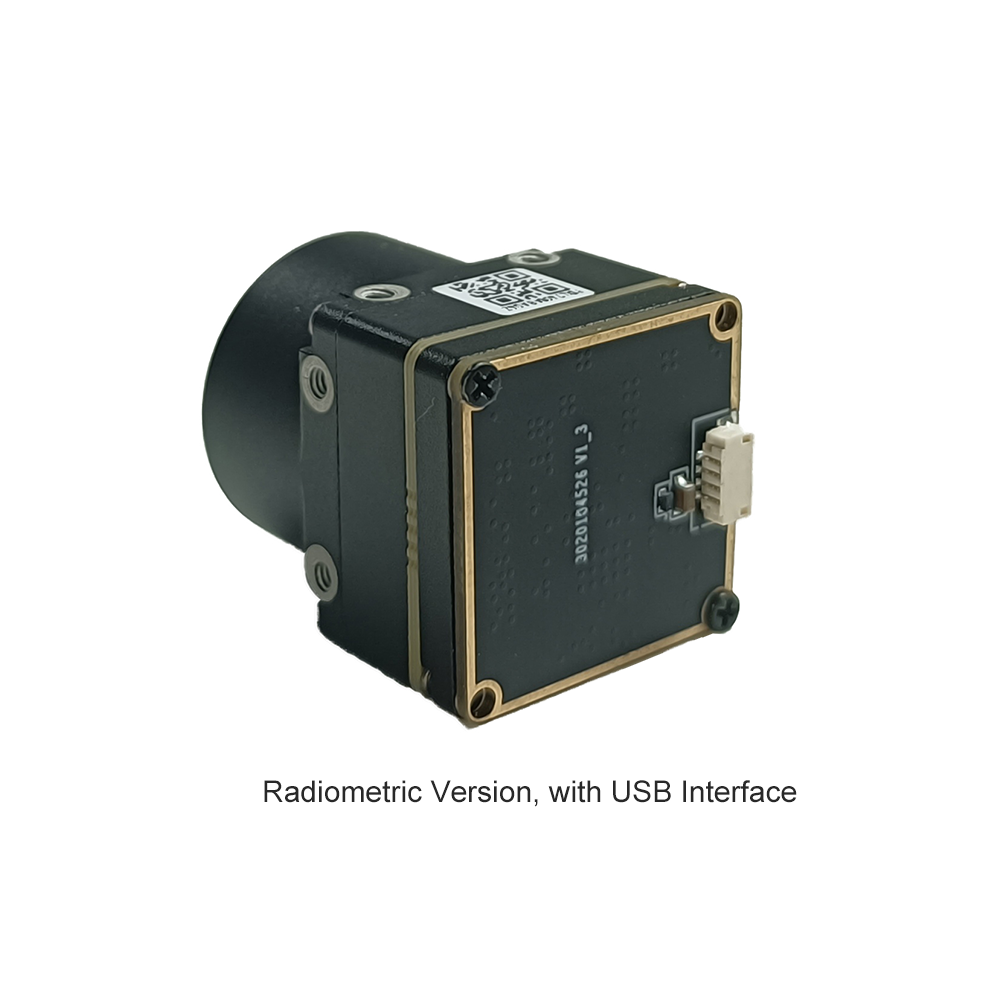
لقياس درجة الحرارة الصناعي، تحتاج إلى إعداد إشعاعي. بدلاً من عرض قيم بصرية قياسية 8-بت، تصدر الوحدة عددًا صحيحًا خامًا 16-بت يمثل شدة ADC الفعلية لكل بكسل. تستخدم الوحدات عالية الأداء عادةً مقياسًا خطيًا قياسيًا:
Tالهدف = (قيمة البكسل × عامل المقياس) - الإزاحة
إذا كانت وحدتك تستخدم عامل قياس قياسي 0.01 كلفن، فإن تحويل قراءات البكسل الخام إلى درجة مئوية أو كلفن يكون مباشرًا:
T (كلفن) = قيمة_ADC_للبكسل × 0.01
T (مئوية) = (قيمة_ADC_للبكسل × 0.01) - 273.15
في التطبيقات الواقعية، يجب عليك أيضًا التعديل وفقًا لـ **الانبعاثية للهدف (ε)**. تصف هذه القيمة مدى كفاءة إشعاع الجسم للحرارة مقارنةً بجسم أسود نظري (حيث ε = 1.0). إذا كنت تقيس معادن مصقولة مثل البطانات النحاسية أو الألومنيوم الكهربائية، يمكن أن تنخفض انبعاثيتها إلى 0.15 أو أقل. هذا يعني أن المستشعر الخام سيلتقط انعكاسات الحرارة المحيطة بدلاً من درجة الحرارة الفعلية للمعدن. للحصول على قراءات دقيقة، يجب عليك تعديل حسابات ما بعد المعالجة لتصحيح هذه الانعكاسات:
def calculate_absolute_temp(pixel_value, emissivity=0.95, t_ambient_k=298.15):
النشرات الميدانية الصناعية
إليك كيف يستخدم المهندسون لوحات الميكروبولومتر المدمجة 640×512 هذه في النشر الميداني:
أ. الفحص الجوي بالطائرات بدون طيار ورسم الخرائط بالدرون
من خلال تركيب هذه النوى الحرارية خفيفة الوزن على درونات صغيرة، يمكن لمشغلي المرافق إجراء عمليات تفتيش آلية لمزارع الطاقة الشمسية، وشفرات توربينات الرياح، وخطوط نقل الجهد العالي.
باستخدام إعدادات مدمجة مثل Raspberry Pi Compute Module 4 (CM4)، يمكن لفرق الطيران تشغيل تثبيت الصورة في الوقت الفعلي والإسناد الجغرافي للأهداف دون إضافة وزن زائد لهيكل الطائرة، مما يحافظ على أوقات الطيران.
ب. الأتمتة الصناعية والمراقبة الحرارية المستمرة
داخل مصانع التصنيع، يمكن أن تتسبب أعطال الآلات في فترات توقف مكلفة. ينشر المهندسون لوحات Raspberry Pi داخل حاويات صناعية محكمة الإغلاق لمراقبة محامل النواقل، والمحولات، والأصول المادية مثل الغلايات بشكل مستمر.
تراقب هذه الإعدادات ارتفاعات درجة الحرارة بناءً على إرشادات ما هو استخدام الكاميرا الحرارية التنميط القياسية. إذا تجاوز أحد المكونات الحدود الآمنة، يمكن لـ Raspberry Pi تشغيل تنبيهات مباشرة عبر شبكات المجال الصناعية باستخدام بروتوكولات مثل Modbus TCP أو MQTT.
ج. أمن المحيط والذكاء الطرفي
بينما تعاني الكاميرات القياسية في الظلام الدامس أو الضباب أو النباتات الكثيفة، تتفوق مستشعرات LWIR. يتيح الجمع بين نواة حرارية عالية الدقة 640×512 ونماذج ذكاء اصطناعي طرفية خفيفة الوزن (مثل TFLite YOLOv8) على Raspberry Pi 5 اكتشافًا عالي الموثوقية للمتسللين. يمكن لهذا الإعداد رصد الصور الظلية البشرية على بعد مئات الأمتار مع تجاهل الضوضاء الخلفية مثل تمايل الأغصان والرياح.
إذا كنت تبحث عن إعدادات الأجهزة الأساسية وأدوات التشخيص، راجع دليل التكامل الحراري. العام الخاص بنا. يغطي الحاويات الهيكلية ونوافذ الكريستال الواقية للبيئات القاسية والمغبرة.
الأسئلة الشائعة التقنية المتعمقة
لماذا يجب أن أرتقي من مستشعر I2C مثل MLX90640 إلى وحدة كاميرا حرارية USB لـ Raspberry Pi؟
ثم هناك السرعة. I2C هي واجهة تسلسلية بطيئة. حتى عند رفع ترددها، ستحصل على معدل بطيء يتراوح بين 4 إلى 8 هرتز. بينما تبث كاميرا USB بمعدل سلس يبلغ 25 هرتز عبر ناقل أصلي عالي السرعة باستخدام بروتوكولات UVC القياسية.
أخيرًا، هناك جودة الدقة. تعاني مصفوفات الأعمدة الحرارية منخفضة التكلفة من ضوضاء عالية في المستشعر، مما يعني أن NETD الخاص بها غالبًا ما يكون حوالي 100 مللي كلفن إلى 150 مللي كلفن. بينما يوفر قلب الميكروبولومتر الاحترافي VOx قيمة NETD ≤ 50 مللي كلفن. هذا يعني أنه يمكنك تمييز فروق درجات الحرارة الدقيقة حتى 0.05 درجة مئوية، وهو أمر ضروري لتفاصيل مثل تتبع تدفق الحرارة على الدوائر الإلكترونية أو تحديد تسربات السوائل خلف الحوائط الجافة.
كيف يمكنني بث فيديو حراري في الوقت الفعلي على نظام Raspberry Pi OS باستخدام وحدتكم؟
uvcvideo المضمن في نواة النظام لإصدارات Raspberry Pi OS مثل Debian Bookworm أو Bullseye. لا حاجة لبرامج تشغيل مخصصة أو تعديلات على النواة.
بمجرد توصيلها، يمكنك التقاط الإطارات مباشرة في Python باستخدام استدعاءات OpenCV القياسية. لتجنب التأخير، نوصي بالتقاط الإطارات في خيط خلفي وتغذيتها إلى تطبيقك الرئيسي، حيث يمكنك تطبيق خرائط ألوان زائفة مثل INFERNO أو JET للحصول على تصور واضح.
ما هو استهلاك الطاقة النشط ومتطلبات تبديد الحرارة للتشغيل المستمر؟
إذا كنت تضع الكاميرا داخل حاوية محكمة الإغلاق أو حجرة طائرة بدون طيار، نوصي بتثبيتها مباشرة على حاجز أو هيكل من الألومنيوم باستخدام شريط حراري أو فواصل نحاسية. الحفاظ على برودة جسم الوحدة يقلل من عدد مرات تشغيل مصراع NUC الداخلي، مما يضمن تغذية فيديو أكثر استقرارًا ودون انقطاع.
هل يمكنني إجراء قياس مطلق لدرجة الحرارة (القياس الإشعاعي) باستخدام وحدات كاميرا LWIR غير المبردة هذه؟
بتطبيق إزاحات المعايرة الخاصة بقلب الكاميرا في كودك، يمكن لبرنامجك تحويل قيم ADC الخام تلك إلى قراءات فعلية بالكلفن أو الدرجة المئوية في الوقت الفعلي. بمجرد تعويض الانبعاثية السطحية، يقدم النظام دقة مطلقة في حدود ±2 درجة مئوية.
📚 المراجع والقراءات الإضافية
- ✅ المعيار الصناعي: لايت باث تكنولوجيز
- ✅ النواقل الفيزيائية للنظام: رجل الكابل المحوري الصغير
- ✅ دليل ذو صلة: دمج قلب حراري عالي الدقة 640x512