









وحدة كاميرا تصوير حراري USB عالية الدقة لـ Raspberry Pi: دليل التكامل 640x512
١ يوليو ٢٠٢٦
وحدة كاميرا الرؤية الليلية الحرارية الحقيقية بالأشعة تحت الحمراء: دليل التكامل B2B
١ يوليو ٢٠٢٦
الدليل الشامل لدمج كاميرا الوحدة الحرارية: حلول 384x288 للطائرات بدون طيار وراسبيري باي ومشاريع OEM للشركات
في المشهد سريع التطور للأتمتة الصناعية والمركبات الجوية غير المأهولة ورؤية الحاسوب المنشورة على الحافة، تحولت متطلبات التصوير الحراري عالي الدقة من رفاهية متخصصة إلى ضرورة معمارية أساسية. دمج كاميرا الوحدة الحرارية في الأنظمة المدمجة الحديثة يتطلب أكثر من مجرد أجهزة هواة قياسية جاهزة. يواجه مهندسو النظم ومدراء البحث والتطوير ومدراء منتجات OEM عقبات معقدة، تشمل ميزانيات الوزن الصارمة (SWaP)، وسلامة الإشارة عالية التردد، والعبء الهندسي لاستخراج البيانات الإشعاعية الخام. لنكن واقعيين: تاريخياً، تعطلت خطوط المشاريع بسبب نوى الكاميرات الاستهلاكية المغلقة المصدر أو ضعف دعم SDK الذي فشل في سد الفجوة بين واجهات الأجهزة المخصصة وأنظمة التشغيل المدمجة القياسية مثل لينكس أو ROS.
للتغلب على هذه العوائق، برزت نوى LWIR (الأشعة تحت الحمراء طويلة الموجة) غير المبردة ذات الدرجة الصناعية التي تتميز بدقة 384x288 بكسل كنقطة مثالية في الصناعة. بموازنة الحساسية الحرارية والوزن والمدى البصري، توفر نوى الميكروبولومتر 12μm هذه أكثر من ضعف مساحة المستشعر النشط لمستشعرات 256x192 للمستوى المبتدئ دون التكلفة والحجم المتزايدين بشكل كبير لنوى فئة VGA. يوضح هذا الدليل الشامل الاعتبارات التقنية والكهربائية والبصرية لدمج كاميرات الوحدة الحرارية عالية الأداء 384x288 في الطائرات بدون طيار وأنظمة راسبيري باي المخصصة وأجهزة إنترنت الأشياء الخاصة، مدعوماً بأحدث الممارسات الهندسية من رواد السوق.
جدول المحتويات
- 👉 نظرة عامة معمارية على هندسة مستشعر LWIR
- 👉 توضيح التسلسل الهرمي للدقة: نوى 384x288 مقابل 256x192
- 👉 معماريات الواجهة الكهربائية: MIPI و USB و CVBS
- 👉 مخطط تكامل نظام راسبيري باي ولينكس
- 👉 هندسة حمولة محور الطائرة بدون طيار وتحسين SWaP-C
- 👉 عرض منتج الوحدة الحرارية Purpleriver 384x288
- 👉 خطوط تخصيص OEM/ODM الصناعية
- 👉 الأسئلة الشائعة حول تكامل وتنفيذ الأجهزة
نظرة عامة معمارية على هندسة مستشعر LWIR
إليكم الأمر: تحت غطاء أي كاميرا وحدة حرارية حقيقية تكمن مصفوفة مستشعر ميكروبولومتر غير مبرد مصممة لكشف الإشعاع في طيف الأشعة تحت الحمراء طويلة الموجة (LWIR)، الذي يتراوح عادة من 8μm إلى 14μm. على عكس مستشعرات CMOS السيليكونية للضوء المرئي التي تعتمد على توليد الشحنة بتحريض الفوتون، تستخدم الأكوام الحرارية أو الميكروبولومترات غير المبردة مواد تتغير مقاومتها الكهربائية ديناميكياً عند امتصاصها للإشعاع تحت الأحمر الساقط. في الورشة، نعتمد على أكسيد الفاناديوم (VOx) الأغشية الرقيقة كمادة الاستشعار النشطة. لماذا؟ لأنها توفر معامل درجة حرارة مقاومة (TCR) استثنائياً وتحافظ على ضوضاء 1/f عند الحد الأدنى المطلق مقارنة ببدائل السيليكون غير المتبلور (a-Si) الأرخص.
تبدأ سلسلة المعالجة داخل نواة حرارية حديثة غير مبردة عندما يمر إشعاع الأشعة تحت الحمراء طويلة الموجة (LWIR) الوارد عبر مجموعة عدسات من الجرمانيوم عالي النقاء. هذه العدسات ليست زجاجًا عاديًا - إنها مطلية بطبقات متخصصة مضادة للانعكاس (AR) لتعظيم كفاءة النقل في نطاقات الأشعة تحت الحمراء. بمجرد أن تصطدم طاقة الأشعة تحت الحمراء المستهدفة بمصفوفة المستوى البؤري (FPA) المكونة من مصفوفة مقياس الميكروبولومتر VOx، تتعرض مكونات البكسل الفردية لتغير طفيف في درجة الحرارة. يتسبب هذا الإزاحة الحرارية في تحول في المقاومة الكهربائية عبر كل هيكل جسر ميكروني فردي. تقوم دائرة القراءة المتكاملة المدمجة (ROIC) بعد ذلك بتحويل هذه التقلبات الدقيقة في المقاومة إلى إشارات رقمية خام 14-بت أو 16-بت عبر محول تناظري إلى رقمي (ADC) داخلي عالي السرعة. أخيرًا، يقوم معالج الإشارة الرقمية (DSP) الموجود على اللوحة أو مصفوفة البوابات القابلة للبرمجة الميدانية (FPGA) المخصصة بتنفيذ إجراءات معايرة معقدة، مثل تصحيح عدم الانتظام (NUC)، واستبدال البكسلات التالفة (BPR)، ورسم الخرائط الإشعاعية، مما ينتج تيارًا حراريًا مستقرًا للغاية ومنخفض الضوضاء.

دور تباعد البكسل (12μm مقابل 17μm)
الأداء الديناميكي الحراري للمستشعر الحراري تحكمه جزئيًا مسافة تباعد البكسل - المسافة الفعلية من مركز عنصر بكسل واحد إلى مركز العنصر التالي. التحول من مصفوفات 17μm القديمة إلى تصاميم تباعد البكسل 12μm الحديثة ليس مجرد تعديل بسيط؛ إنه يغير قواعد اللعبة بالكامل في مجال البصريات الكهربائية الصناعية:
- ✅ الكفاءة البصرية: يسمح تباعد البكسل الأصغر بتعبئة مصفوفة 384x288 على شريحة مستشعر فعلية أصغر بكثير. هذا يقلل من البصمة الإجمالية للمستشعر ويسمح لمهندسي النظم باستخدام عناصر بصرية من الجرمانيوم أصغر حجمًا وأخف وزنًا وأكثر فعالية من حيث التكلفة لتحقيق نفس مجال الرؤية (FOV). هذا يعني أنك توفر الوزن دون التضحية برؤيتك.
- ✅ ثابت الزمن الحراري: مع أحجام البكسل الفردية الأصغر، تقل الكتلة الحرارية لكل جسر VOx بشكل كبير. هذا يسمح للبكسل بالاستجابة بشكل أسرع لتغيرات درجة الحرارة العابرة، مما يؤدي إلى تقليل التأخر الحراري وضبابية الحركة أثناء المسح عالي السرعة أو طيران الطائرات بدون طيار.
الحساسية الحرارية (NETD)
فرق درجة الحرارة المكافئ للضوضاء (NETD) هو المقياس الأساسي لتقييم حساسية كاميرا الوحدة الحرارية. يُعبر عنه بالميلي كلفن (mK)، ويحدد NETD أدنى فرق في درجة الحرارة يمكن للمستشعر تمييزه عن أرضية الضوضاء الخلفية. تظهر الوحدات ذات الدرجة الصناعية NETD ≤ 40 ملي كلفن أو ≤ 50 ملي كلفن عند $f/1.0$. هذا يدل على أن المستشعر يمكنه بسهولة اكتشاف فروق درجات حرارة صغيرة تصل إلى 0.04 درجة مئوية. يتطلب تحقيق قيم NETD المنخفضة هذه معلمات معايرة عالية الدقة يتم تنفيذها عبر الأجهزة الموجودة على اللوحة، بما في ذلك خوارزميات تصحيح عدم الانتظام في الوقت الفعلي (NUC) واستبدال البكسلات التالفة.
توضيح التسلسل الهرمي للدقة: نوى 384x288 مقابل 256x192
عندما تكون في الميدان لتصميم نظام حراري مدمج، يجب على المهندسين الاختيار بين دقات المستشعر المختلفة. بينما النوى 256x192 للمستوى الأساسي - مثل تلك الدونجل USB الرخيصة المخصصة للهواة أو المستشعرات الحرارية الاستهلاكية المدمجة - فعالة من حيث التكلفة على الورق، إلا أنها تفشل في التطبيقات الصناعية والتجارية والدفاعية الحرجة. يوفر اختيار كاميرا وحدة حرارية غير مبردة 384x288 مزايا تشغيلية هائلة:
ميزة كثافة المعلومات
دعونا ننظر إلى الرياضيات. ينتج مستشعر 384x288 بالضبط 110,592 بكسل منفصل من البيانات الحرارية. في المقابل، ينتج مستشعر 256x192 فقط 49,152 بكسل. يوفر الانتقال إلى تكوين 384x288 زيادة بنسبة 125% في إجمالي دقة البيانات النشطة. يمنع هذا التوسع الهائل في البيانات المكانية أخطاء متوسطات البكسل الفرعي، مما يمكّن نماذج الذكاء الاصطناعي الطرفي (Edge AI) من عزل محيط الهدف في وقت أبكر بكثير وبدقة أكبر. كما تسمح كثافة البكسل الأعلى بقياسات درجة حرارة أكثر دقة، حيث تقل احتمالية تجميع الكاميرا لدرجة حرارة هدف صغير مع بيئة الخلفية الأبرد.
الدقة المكانية ومجال الرؤية اللحظي (iFOV)
يقيس iFOV الدقة المكانية لبكسل فردي، محددًا أصغر مساحة هدف يمكن تمييزها على مسافة محددة. رياضيًا، يُعبر عن iFOV كالتالي:
إذا فحصنا عدسة جرمانيوم ثابتة بطول بؤري 19 مم مقترنة بميكروبولومتر 12 ميكرومتر:
على مسافة 100 متر، يحل كل بكسل حجم بقعة فيزيائية يبلغ حوالي 6.3 سم. في تطبيقات الأمن الحرجة، أو إعدادات الرؤية الآلية، أو المسوحات الجوية، تضمن هذه الدقة المكانية المتزايدة تحديد الهدف بدقة، مما يمنع الإيجابيات الكاذبة الخطيرة. لتحليل أعمق لاختيار التجميعات البصرية LWIR المستهدفة، راجع هذا الدليل الشامل دليل اختيار نواة LWIR الصناعية.
معماريات الواجهة الكهربائية: MIPI و USB و CVBS
لدمج كاميرا الوحدة الحرارية بنجاح في الأجهزة المخصصة، يجب عليك اختيار طبقة اتصال الأجهزة المناسبة. توفر وحدات الكاميرا الحرارية الصناعية 384x288 ثلاث واجهات كهربائية رئيسية، كل منها مناسبة لمتطلبات هندسية مميزة:
| نوع الواجهة | عمق البيانات ونوع الإشارة | الأنسب لـ | العبء الإضافي للأجهزة |
|---|---|---|---|
| MIPI CSI-2 | بيانات رقمية خام 14-بت، مسار عرض نطاق ترددي عالي | أنظمة SOC المضمنة (NVIDIA Jetson, Rockchip) | عالي (يتطلب مشغلات نواة مخصصة/BSPs) |
| USB (UVC + Bulk) | فيديو ملون ديناميكي ومصفوفات خام إشعاعية | Raspberry Pi، حواسيب صناعية، نمذجة أولية سريعة | منخفض (حزم برامج تشغيل قياسية تعمل فور توصيلها) |
| CVBS | فيديو تماثلي مركب قياسي (PAL/NTSC) | أنظمة FPV تماثلية، شاشات تماثلية قديمة | أدنى حد (توصيل مباشر بجهاز الإرسال/الشاشة) |
MIPI CSI-2 (واجهة معالج الصناعة المتنقلة)
برزت MIPI CSI-2 كمعيار ذهبي لاتصالات الكاميرا عالية النطاق الترددي والمباشرة بالمعالج. فهي تنقل بيانات حرارية رقمية خام غير مضغوطة وعالية العمق البتي (عادةً 14-بت أو 16-بت) مباشرةً إلى خط أنابيب التقاط الفيديو لنظام الشريحة الواحدة (SoC) المضيف. يتيح ذلك للمعالج المضيف الوصول إلى قيم المستشعر الخام دون أي تأخير في فك الضغط أو عبء ترجمة بروتوكول، مما يفتح فرصًا لمعالجة إشارات الصورة (ISP) المسرّعة عتاديًا باستخدام وحدات GPU أو NPU متخصصة.
بينما توفر MIPI CSI-2 أقل تأخير إطار ممكن وأقصى أداء للنظام، إلا أنها تتطلب تكوينات معقدة ومخصصة لحزمة دعم اللوحة (BSP). دعني أخبرك من واقع الخبرة: توجيه المسارات التفاضلية عالية التردد على لوحات الدوائر المطبوعة المخصصة يتطلب مطابقة دقيقة للطول لمنع تشوه الطور والتداخل الكهرومغناطيسي. اجعل أطوال توصيلات الكابلات أقل من 10 سم إلا إذا كنت تستمتع بتصحيح صداع سلامة الإشارة باستخدام موسعات إشارة نشطة ومخصصة.
واجهة USB (نقاط نهاية UVC والنقل الجماعي)
تُفضل واجهة الناقل التسلسلي العام (USB) للتطوير السريع على الحواسيب أحادية اللوحة (SBCs) ومحطات عمل التطوير العامة. تستخدم هذه الواجهة نهجًا متشعبًا: فهي تبث تغذية فيديو حراري ملونة ومعالجة مسبقًا باستخدام بروتوكول فئة الفيديو عبر USB (UVC) القياسي، بينما تعرض في نفس الوقت مصفوفات درجة حرارة إشعاعية خام 14-بت عبر نقاط نهاية نقل جماعي مخصصة عبر USB.
الميزة الأساسية لنهج USB هي بساطة التوصيل والتشغيل الفعلي. معظم أنظمة التشغيل الحديثة (Linux، Windows، macOS) تأتي مزودة ببرامج تشغيل UVC أصلية، مما يلغي الحاجة إلى ترجمة وحدات نواة مخصصة. ومع ذلك، ضع في اعتبارك أن هذه الأنظمة تظهر تأخيرات أعلى مقارنة بخطوط أنابيب MIPI المباشرة، وأن إدارة عمليات نقل البيانات الجماعية عالية النطاق الترددي يمكن أن تُدخل عبئًا كبيرًا على وحدة المعالجة المركزية في المتحكمات المضيفة منخفضة الطاقة.
CVBS (إشارة فيديو مركب في النطاق الأساسي)
CVBS هو تنسيق إرسال تلفزيوني تماثلي قياسي الوضوح (NTSC أو PAL) يُستخدم على نطاق واسع في الأنظمة القديمة. يقوم معالج الصور المدمج في الوحدة الحرارية بإعادة بناء القراءات الحرارية الرقمية، وتعيينها إلى لوحة ألوان قابلة للاختيار من قبل المستخدم، وترجمة التدفق البصري الناتج إلى شكل موجة تماثلي. يمكن إرسال هذا الخرج مباشرة عبر خطوط محورية أو وصلات فيديو RF تماثلية عالية الطاقة.
يتميز CVBS بتأخير منخفض للغاية، ومقاومة عالية للتداخل الكهرومغناطيسي الفيزيائي، والقدرة على العمل عبر مسافات كابلات طويلة (حتى 100 متر) دون انقطاع الإشارة. القيد الأساسي هو محتوى البيانات: نظرًا لأن الإشارة هي فيديو تماثلي بحت، يتم فقدان جميع بيانات التعريف الحرارية الديناميكية الخام للبكسل، مما يجعل من المستحيل إجراء حسابات درجة حرارة لاحقة للمعالجة على الجهاز المستقبل.
مخطط تكامل نظام راسبيري باي ولينكس
دمج نواة كاميرا حرارية عالية الأداء مع حاسوب أحادي اللوحة مثل Raspberry Pi (4/5) أو وحدة NVIDIA Jetson يسمح بنمذجة أولية سريعة لكاميرات إنترنت الأشياء الذكية، ومصنفات الذكاء الاصطناعي الحرارية الطرفية، وأجهزة الاختبار المحمولة. يعتمد التنفيذ الواقعي بشكل كبير على أنماط قوية لاستيعاب البيانات تربط بين الاكتساب على مستوى النواة وتطبيقات المعالجة في فضاء المستخدم.
تبدأ بنية النظام على مستوى نواة لينكس، حيث يتم التعرف على النواة المادية عبر برامج تشغيل USB UVC أو التسلسلية القياسية. يقوم برنامج التشغيل بتعيين الإطارات الواردة إلى نواة الفيديو الافتراضي لنظام لينكس (V4L2)، مما يجعلها قابلة للوصول من قبل تطبيقات مساحة المستخدم من خلال /dev/videoX واجهة العقدة الطرفية للجهاز. يتم توجيه مسارات التحكم وتحديثات التكوين وحمولات الأوامر الدقيقة بشكل متزامن عبر واجهة تسلسلية افتراضية (مثل /dev/ttyUSBX) التي تحكمها الحالة التشغيلية للتطبيق المضيف.
التنقل في خط أنابيب البرمجيات
لالتقاط ومعالجة التدفق الحراري دون فقدان الإطارات أو تعطيل قائمة انتظار النظام، يمكن للتطبيقات المطورة الاستفادة من خطوط أنابيب برمجية عالية الكفاءة. باستخدام إطار عمل أدوات النظام مثل GStreamer، يمكن للمطورين هيكلة شبكات التقاط منخفضة العبء تقوم بتوجيه مخازن الإطارات الخام بتنسيق YUYV أو التدرج الرمادي 16-بت (Y16) إلى خيوط معالجة OpenCV بأقل زمن انتقال:
gst-launch-1.0 -v v4l2src device=/dev/video0 ! video/x-raw,format=Y16,width=384,height=288 ! videoconvert ! appsink
يلتقط هذا الأمر التدفق الحراري الخام 16-بت، متجاوزاً عمليات تحويل الألوان المعقدة على مستوى برنامج التشغيل، ويقوم بإعادة توجيه وحدات البكسل الخام. يمكن للتطبيق بعد ذلك تحليل الإطارات ومعالجتها وتلوينها برمجياً.
استخراج البيانات الإشعاعية والتواصل مع SDK
للتشخيصات الحرارية الدقيقة، يجب أن تكون التطبيقات قادرة على تحويل بيانات البكسل الخام إلى قيم درجة حرارة مطلقة. يوضح خط أنابيب التكامل التالي بلغة Python كيفية التقاط الإطارات الخام عبر OpenCV، واستخراج الأرقام الرقمية 14-بت، وتطبيق معاملات المعايرة المصنعية، وتصور المخرجات المعالجة في الزمن الحقيقي:
import cv2
هندسة حمولة محور الطائرة بدون طيار وتحسين SWaP-C
يتطلب نشر الكاميرات الحرارية على أنظمة الطائرات الصغيرة بدون طيار (sUAS) التزامًا صارمًا بقيود الحجم والوزن والطاقة والتكلفة (SWaP-C). تؤدي إضافة الوزن إلى التأثير مباشرة على أوقات تشغيل البطارية، بينما يمكن أن يعرض التداخل الكهرومغناطيسي استقرار الطيران للخطر.
يبدأ التصميم الكهربائي بتوزيع نظيف للطاقة. طاقة ناقل الطائرة غير المنظمة (عادةً من 12 فولت إلى 24 فولت من بطاريات LiPo متعددة الخلايا) معرضة بشدة لتموجات الجهد عالية التردد الناتجة عن وحدات التحكم الإلكترونية في السرعة (ESCs) ومحركات التيار المستمر عديمة المسفرات (BLDC) عالية السرعة. بدون ترشيح كافٍ، يمكن أن تؤدي هذه الضوضاء الكهربائية إلى تدهور أداء مصفوفات التصوير الحراري عالية الحساسية، مما يظهر على شكل نطاقات بصرية أو ضوضاء في الخرج الحراري.
لمنع ذلك، نقوم دائمًا بتوجيه خطوط التيار المستمر الواردة عبر مرشح طاقة متخصص عالي الرفض ومنخفض التمرير (مثل شبكة مرشح LC) قبل تمرير الجهد إلى منظم جهد خطي منخفض التسرب (LDO) مخصص. يقوم هذا المنظم بخفض الجهد إلى مصدر تيار مستمر نظيف 3.3 فولت أو 5 فولت، مع الحفاظ على نسبة رفض عالية لتموج مصدر الطاقة (PSRR) لحماية مصفوفات المستشعر الحساسة أو وحدات المعالجة المدمجة من ضوضاء خط الطاقة.
دليل العزل الميكانيكي والبيئي للطائرات بدون طيار
- ⚙️ تخميد الاهتزازات والتأثيرات الميكروفونية: يمكن أن تتسبب النبضات الحركية عالية التردد الصادرة عن المراوح سريعة الدوران في حدوث اهتزازات ميكانيكية تشوه قراءات الميكروبولومتر. للتخفيف من هذه الضوضاء الميكروفونية، قم بتركيب قلب الكاميرا على إطار المحور باستخدام مخمدات اهتزاز من هلام السيليكون منخفض الصلابة، لحماية المستشعر غير المبرد من ضوضاء الاهتزازات الدقيقة.
- ⚙️ التدريع الكهرومغناطيسي (EMI): يمكن لوحدات القياس عن بُعد ذات التردد اللاسلكي عالية الطاقة وأجهزة إرسال الفيديو المثبتة بالقرب من الكاميرات الحرارية أن تُحدث ضوضاء نمطية عبر مصفوفة المستشعر غير المبرد. يوفر إحاطة وحدة الكاميرا الحرارية بالكامل داخل هيكل صناعي من الألومنيوم المصنع باستخدام الحاسب الآلي (CNC) حماية ميكانيكية ويعمل كدرع فاراداي ضد التداخل الكهرومغناطيسي.
- ⚙️ الحماية البيئية والمعايرة: تواجه الحمولات المحمولة جوًا تقلبات سريعة في درجات الحرارة والرطوبة أثناء الصعود والهبوط عالي السرعة. تأكد من قدرة النظام على التعامل مع الظروف الحارة والباردة دون فقدان التركيز البصري، وقم بتنفيذ خوارزميات NUC آلية تعتمد على الغالق أو مدفوعة بالبرمجيات للحفاظ على الدقة عبر درجات الحرارة المحيطة المتغيرة. للمزيد حول هذا الموضوع، راجع هذه النظرة التشخيصية على الاختبار البيئي للكاميرات الحرارية.
عرض منتج الوحدة الحرارية Purpleriver 384x288
تقوم Purpleriver بتصميم وتصنيع نوى كاميرات حرارية عالية الأداء غير مبردة تعمل بالأشعة تحت الحمراء ذات الموجة الطويلة. تجمع أنظمتها بين عناصر مستشعر الميكروبولومتر غير المبرد وخطوط أنابيب معالجة ... قوية لإشارات الصورة. وهذا يجعلها مثالية لمجالات التطبيقات التجارية مثل فحص السلامة، ومختبرات الأبحاث، وحمولات الطائرات بدون طيار المدمجة.
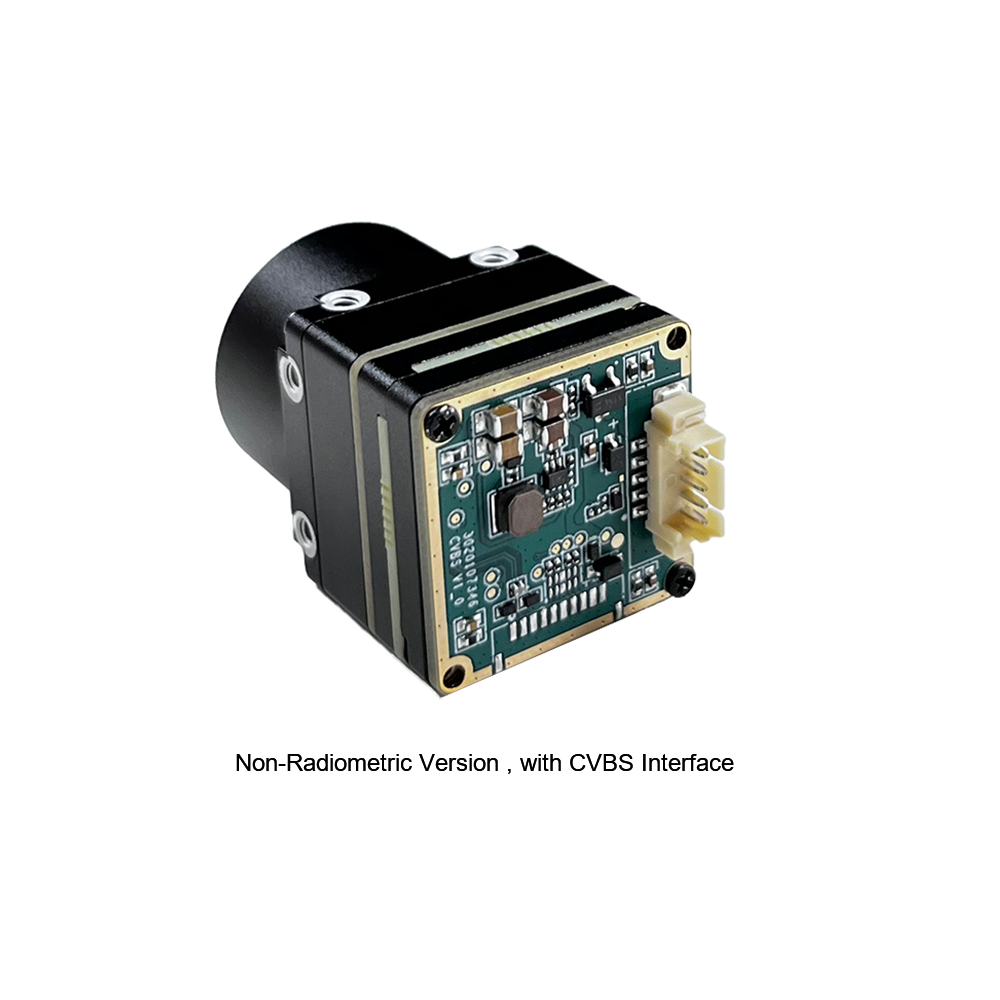
وحدة الكاميرا الحرارية غير المبردة MD Series بدقة 384x288 بالأشعة تحت الحمراء
تم تصميم وحدة الكاميرا الحرارية من Purpleriver لتحقيق دقة صناعية في تطبيقات مثل الأمن، ومراقبة درجة الحرارة، ودمج الطائرات بدون طيار. تتميز بكاشف يعمل بالأشعة تحت الحمراء غير مبرد بمسافة بكسل 12 ميكرومتر، وتوفر حساسية عالية وتصويرًا حراريًا واضحًا. يضمن حجمها الصغير ووظيفة التوصيل والتشغيل والواجهات المتعددة (MIPI/USB/CVBS) تكاملًا متعدد الاستخدامات وسريعًا في أنظمة مختلفة. بدعم من فريق ذي خلفية من جامعة هونغ كونغ للعلوم والتكنولوجيا وخبرة سابقة من هواوي هايسيليكون، توفر هذه الوحدة تخصيص OEM/ODM لتلبية متطلبات المشروع المحددة، مما يضمن أداءً وقدرة على التكيف لا مثيل لهما.
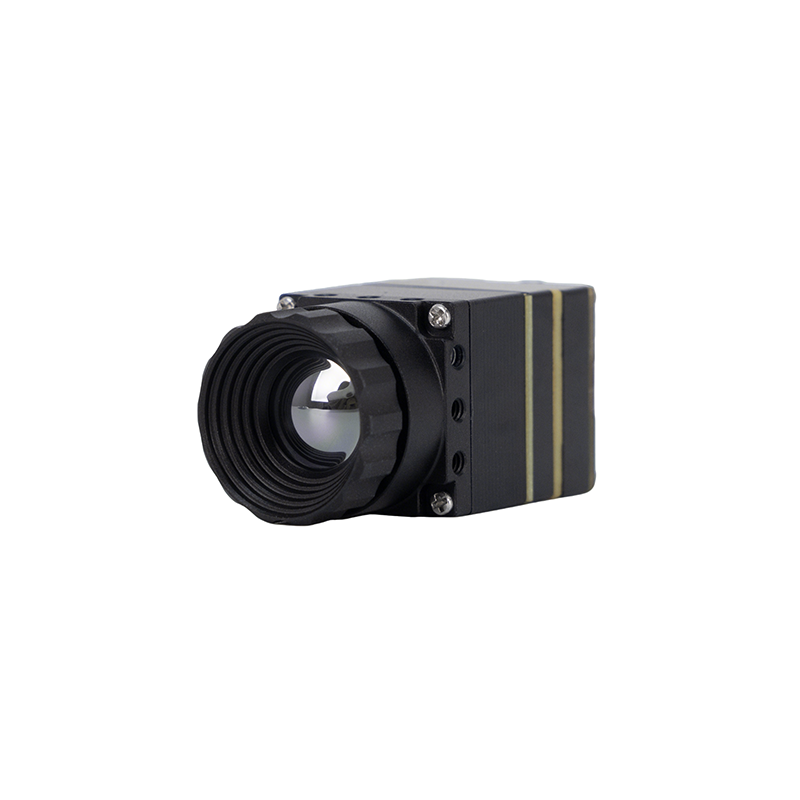
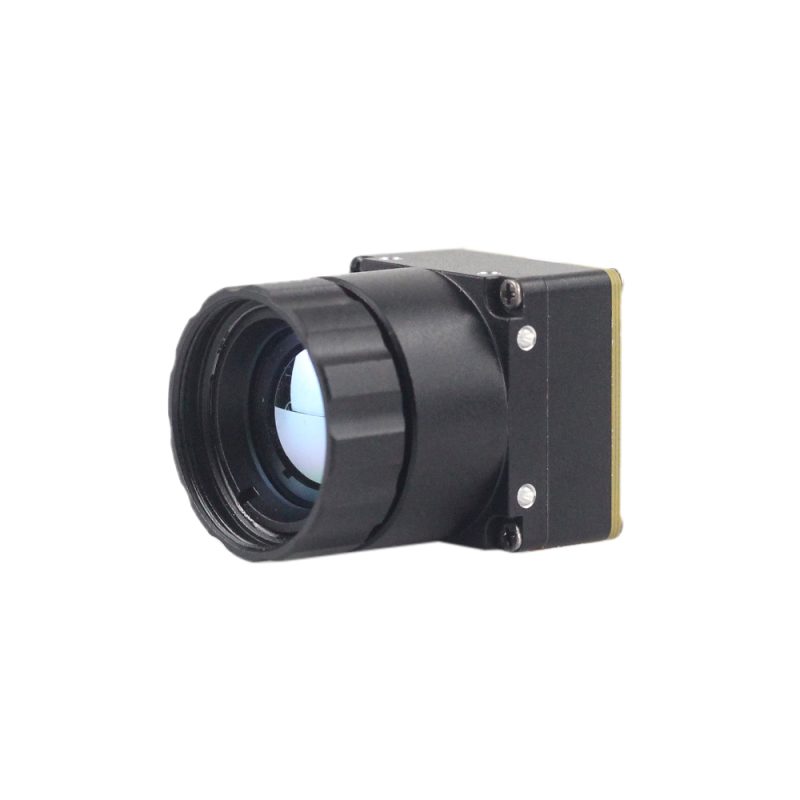
وحدة كاميرا حرارية مصغرة غير مبردة 384*288 للطائرات بدون طيار
وحدة قياس درجة الحرارة بالتصوير الحراري بالأشعة تحت الحمراء من سلسلة MINI هي جهاز تصوير حراري بالأشعة تحت الحمراء لقياس درجة الحرارة عبر الإنترنت عالي الدقة وصغير الحجم وعالمي. يستخدم كواشف عالية الجودة، بدقة عالية، وأداء مستقر، ووظائف قوية. وهو مزود بواجهات متعددة، مما يجعله منتجًا مفضلاً في مجالات التطبيق مثل الرؤية الآلية، والتفتيش الأمني، والتصنيع الذكي، وصيانة المعدات، والروبوتات المحمولة جوًا على الطائرات بدون طيار، وما إلى ذلك.
مصفوفة المواصفات المقارنة
لمساعدة مصممي الأنظمة على اختيار النواة المادية المناسبة لمشاريعهم، تتم مقارنة الخصائص التشغيلية الفيزيائية والكهربائية والبصرية لسلسلة MD وسلسلة MINI أدناه:
| المعايير التقنية | وحدة سلسلة MD بدقة 384x288 | نواة الطائرات بدون طيار MINI غير المبردة 384x288 |
|---|---|---|
| الدقة (تخطيط FPA) | 384 × 288 بكسل | 384 × 288 بكسل |
| حجم خطوة البكسل | بنية ميكروبولومتر 12 ميكرومتر | بنية ميكروبولومتر 12 ميكرومتر |
| النطاق الطيفي | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) | 8 ميكرومتر إلى 14 ميكرومتر (LWIR) |
| الحساسية (NETD) | ≤ 40 ملي كلفن (@25 درجة مئوية، f/1.0) | ≤ 50 ملي كلفن (@25°C، f/1.0) |
| الواجهات المتاحة | MIPI CSI-2، USB 2.0 (UVC)، CVBS تناظري | USB 2.0 (UVC)، فيديو CVBS تناظري |
| وظائف التصوير الحراري | تحليل إشعاعي إقليمي متقدم | قياس درجة الحرارة في الوقت الفعلي |
| استهلاك الطاقة النموذجي | منخفض للغاية (< 1.1 واط) | طاقة منخفضة مُحسَّنة (< 0.9 واط) |
| التخصيصات المستهدفة | ممتاز (تصاميم OEM مخصصة عميقة بين الشركات) | تكييف الحمولة وتكاملات المحور |
خطوط تخصيص OEM/ODM الصناعية
نادراً ما تكون أجهزة التصوير الحراري الاستهلاكية الجاهزة مناسبة للتطبيقات الصناعية المعقدة. تتطلب التصاميم المتخصصة تكوينات فيزيائية مخصصة، وترتيبات عدسات مخصصة، وبروتوكولات اتصال فريدة.
يبدأ مسار التخصيص أثناء تعريفات المتطلبات الأولية، حيث يضع مدراء المنتج الحدود التشغيلية الكهربائية والفيزيائية والجوية. بمجرد تعيين هذه المعلمات، يقوم المهندسون بترجمة مجموعات أوامر الوحدة القياسية إلى بروتوكولات أنظمة صناعية (مثل صيغ SPI أو Modbus أو CAN Bus). تسمح طبقة البروتوكول هذه لسجلات تكوين الكاميرا بالتواصل بسلاسة مع PLCs، أو عقد السيارات الذكية، أو وحدات التحكم في الطيران الطرفية. بالتزامن، يعمل المهندسون على تحسين المكونات البصرية وعوامل الحماية لضمان أداء حراري مستقر في البيئات القابلة للنشر الصعبة.
تخصيص البروتوكول (SPI، Modbus، CAN Bus)
تعتمد البنى الصناعية والعسكرية الحديثة على بروتوكولات اتصال قوية للغاية. بينما USB مناسب لاختبارات طاولة العمل الأساسية، تتطلب التكاملات الميدانية بنى ناقلة أنظف:
- ⚙️ CAN Bus (شبكة منطقة التحكم): أساسي لأنظمة التحكم في السيارات والفضاء والروبوتات. يتيح اتصالات طويلة المدى ومقاومة للأخطاء بين عقد مختلفة دون الحاجة إلى بنية حاسوب مضيف مركزي.
- ⚙️ بروتوكول Modbus: المعيار لوحدات التحكم المنطقية القابلة للبرمجة (PLCs) في مصانع التصنيع. تسمح هذه الواجهة للكاميرا بتشغيل الإنذارات أو التحكم في الإغلاق عندما يتجاوز مكون عتبة درجة حرارة محددة مسبقاً.
- ⚙️ SPI منخفض الطاقة (الواجهة الطرفية التسلسلية): مثالي لوحدات التحكم الدقيقة والمعالجات الطرفية. يسمح SPI بنقل بيانات سريع عبر لوحات حاملة مخصصة مع تقليل التعقيد واستهلاك الطاقة.
التحسين البيئي والطلاءات الواقية القاسية
يتطلب نشر المستشعرات في غرف حرارية صناعية قاسية أو عمليات بحرية حماية نظام متينة:
- ⚙️ الطلاءات البصرية DLC (الكربون شبه الماسي): تحمي عدسات الجرمانيوم المواجهة للخارج من الرمال الكاشطة والأوساخ والتعرض الكيميائي، مما يضمن بقاء ميداني طويل الأمد.
- ⚙️ طلاءات عزل PCB المطابقة: تحمي مكونات اللوحة الحساسة من الرطوبة والتكثيف ورذاذ الملح والأجواء المسببة للتآكل.
- ⚙️ معايرة الغالق الآلي: تدمج أهداف معايرة قوية تسمح لنواة الكاميرا بالحفاظ على دقة القياس عبر تغيرات درجة حرارة التشغيل الواسعة (-40°C إلى +80°C).
لتحسين الأداء عبر هذه الظروف القاسية، يقوم مصنعو B2B بانتظام بتوريد تجميعات بصرية متقدمة من خلال شركاء دقة متخصصين، مثل رايزينج أوبتكس, ، لتقديم قدرات تركيز دقيقة ثنائية الطيف. لمعرفة المزيد عن التصاميم الحرارية الصناعية العامة والمحمولة الخارجية، راجع هذا الدليل حول أدوات التصوير الحراري.
الأسئلة الشائعة حول تكامل وتنفيذ الأجهزة
كيف يمكنني بث فيديو حراري عالي الدقة في الوقت الفعلي إلى Raspberry Pi أو نظام Linux؟
يمكن تحقيق دمج البث في الوقت الفعلي في معماريات Raspberry Pi أو أنظمة Linux العامة x86/ARM باستخدام مجموعات تطوير البرمجيات الشاملة من Purpleriver إلى جانب أطر أنظمة التشغيل القياسية. على عكس منصات المستشعرات الاستهلاكية القياسية، التي تفتقر إلى الكود مفتوح المصدر وتكون مقفلة على أطر تطبيقات احتكارية، توفر وحدات Purpleriver معمارية نظام مفتوحة وعالية المرونة.
للحصول على الدمج الأكثر موثوقية، نوصي باستخدام خط أنابيب الإخراج الرقمي USB-UVC. في هذا التكوين، يتعرف نظام التشغيل Linux على هيكل المنفذ المزدوج للكاميرا. يقوم هذا بتنظيم تغذية الفيديو كمخرج YUV خام قياسي على /dev/videoX القناة الأساسية، مع الحفاظ في الوقت نفسه على رابط أوامر/قياس إشعاعي خام عبر /dev/ttyUSBX أو واجهات COM افتراضية. من خلال مسار التكوين هذا، يمكن للمطورين تشغيل أوامر الالتقاط المحسّنة من GStreamer مباشرة من خطوط أنابيب مساحة الذاكرة، أو قراءة المصفوفات الخام باستخدام أكواد دمج Python و OpenCV دون المعاناة من فقدان حزم الإطارات. إذا كان مشروعك يعاني من قيود صارمة في المساحة أو التخطيط، يرجى استشارة فريقنا بخصوص روابط شجرة أجهزة MIPI CSI المخصصة لتصاميم اللوحات الحاملة المخصصة.
للتكامل الذاتي والتجاري، لماذا يجب أن أقوم بالترقية من مستشعر 256x192 إلى وحدة كاميرا حرارية غير مبردة 384x288؟
الانتقال من مستشعر 256x192 للمستوى المبتدئ (مثل سلسلة Tiny1 المخصصة للهواة) إلى وحدة كاميرا حرارية غير مبردة 384x288 بدرجة تباعد بكسل 12μm يوفر قفزة هائلة في أداء المعالجة المكانية. بينما قد يكون مستشعر 256x192 كافياً للفحوصات الحرارية الأساسية، فإن كثافة البكسل المنخفضة تحد من فعاليته على المسافات الأطول.
توفر ترقية الدقة إلى 384x288 أكثر من ضعف نقاط البيانات المكانية (110,592 مقابل 49,152 بكسل). لهذا العديد من الفوائد العملية الرئيسية: أولاً، توفر كثافة المستشعر المتزايدة الحدة والمدى اللازمين للعمليات الحرجة مثل رسم خرائط الطائرات بدون طيار، والمراقبة الأمنية، والتصنيع الآلي. ثانياً، تسمح لك الدقة المكانية المحسّنة (iFOV) بتمييز الأهداف الصغيرة على مسافات أكبر بكثير، مما يمنع فقدان الدقة الناتج عن تداخل درجة الحرارة دون البكسل. ثالثاً، يمكن لنماذج الذكاء الاصطناعي الطرفية اكتشاف وتصنيف الأجسام بشكل أسرع وبإيجابيات خاطئة أقل، مما يضمن أداءً موثوقاً في البيئات الصعبة. بالإضافة إلى ذلك، تقوم مستشعرات الميكروبولومتر VOx المتقدمة بدقة 12μm بتحسين الأداء المكاني دون زيادة الحجم الفيزيائي للعدسة. هذا يضمن بقاء أنظمتك خفيفة، ومدمجة، وعالية الكفاءة.
هل وحدات الكاميرا الحرارية هذه مناسبة للحمولات المخصصة الحساسة للوزن مثل محاور تثبيت الطائرات بدون طيار والمناظير الحرارية؟
نعم، سلسلة MINI من النوى الحرارية من Purpleriver مصممة خصيصاً للتطبيقات الحساسة للوزن. تم تحسين أجهزتنا وبرامجنا الثابتة لتقديم أقصى أداء ضمن ميزانيات وزن صارمة، مما يجعلها مثالية لمحاور تثبيت الطائرات بدون طيار متعددة الأطياف، والمناظير الحرارية اليدوية المدمجة، والبصريات العسكرية/الصناعية المصغرة.
يستفيد فريق التصميم الأساسي لدينا من خلفياتهم الواسعة في البحث والتطوير من جامعة هونغ كونغ للعلوم والتكنولوجيا وهندسة منصة السيليكون السابقة في Huawei Hisilicon لتحسين كل تصميم. هذه التحسينات مدمجة في كل نواة، بما في ذلك عامل الشكل المصغر، واستهلاك الطاقة المنخفض (أقل من 0.9 واط في التخطيطات المصغرة)، وخيارات التخصيص الكاملة OEM/ODM. لدمج أفضل حلول الرقائق الدقيقة مع وحدات الكاميرا لدينا، غالباً ما ينسق مهندسو الأنظمة مع شركات أشباه الموصلات الكبرى مثل جي إم شيب لتصميم محاور معالجة طرفية مخصصة ومنخفضة الطاقة ولوحات مصاحبة ذكية.
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: تقنيات أشباه الموصلات لشرائح جي إم
- المعيار الصناعي: هندسة العدسات الدقيقة للبصريات الصاعدة
- دليل ذو صلة: دليل وحدة كاميرا التصوير الحراري: اختيار نواة الأشعة تحت الحمراء ذات الموجة الطويلة المناسبة
- دليل ذو صلة: عمليات اختبار بيئي للرطوبة ودرجات الحرارة العالية والمنخفضة
- دليل ذو صلة: ثورة الرؤية الحرارية: الأدوات البصرية الحرارية الأساسية





