Оптовый модуль тепловизионной камеры: высокопроизводительные LWIR-сенсорные ядра для OEM и дронов
9 сентября 2026 г.

Руководство по интеграции тепловизионных датчиков: OEM-ядра и периферийное ИИ-зрение
Современным автономным платформам, тактическому оборонному снаряжению и защищённым заводским системам нужны глаза, которые видят далеко за пределами видимого спектра. Установка длинноволнового инфракрасного (LWIR) датчика во встраиваемую периферийную систему — это совершенно другая игра по сравнению со стандартной видимой съёмкой. Стандартные RGB-датчики считают фотоны, отражённые от поверхности. Неохлаждаемые LWIR-микроболометры делают нечто совершенно иное: они улавливают чистое тепловое излучение, выходящее в атмосферном окне от 8 до 14 мкм. Но втискивание OEM-тепловизионного ядра в жёсткий бюджет SWaP (размер, вес, мощность и стоимость) — подумайте о поисковых дронах, складских AGV и полевых IoT-мониторах — создаёт серьёзные электрооптические, тепловые и алгоритмические проблемы. Нельзя просто подключить тепловизионное ядро к USB-порту и делать вид, что это обычная веб-камера. Это прецизионный аналого-цифровой радиометр, который сходит с ума при изменении температуры окружающей среды, дрейфует со временем и постоянно борется с оптическим виньетированием.
Суть вот в чём: чтобы получить низкую задержку и стабильный выходной сигнал, нужно строить сквозной план, охватывающий физическую разводку печатной платы, выбор правильной шины (MIPI CSI-2 против USB 3.0), обработку коррекции неоднородности (NUC) и получение чистых радиометрических данных прямо на периферии. Сочетая микропиксельные матрицы фокальной плоскости на основе оксида ванадия (VOx) с современными встраиваемыми системами на кристалле (SoC) — такими как NVIDIA Jetson Orin, NXP i.MX8 или специализированными периферийными NPU — можно добиться мультиспектрального слияния в реальном времени, автоматического обнаружения дефектов и дальней классификации людей или транспортных средств в полной темноте, густой пыли или проливном дожде. Этот план описывает всю инженерную дорожную карту — от черновой компоновки платы до периферийного ИИ-вывода.
Содержание
- 👉 Физика OEM LWIR-датчиков и критерии выбора датчиков
- 👉 Электромеханическая интеграция и оптимизация SWaP-C
- 👉 Электрические интерфейсы и протоколы передачи данных с низкой задержкой
- 👉 Радиометрическая калибровка, NUC и работа без затвора
- 👉 Конвейеры периферийного ИИ-зрения и мультиспектральная обработка изображений
- 👉 Сравнительная витрина OEM LWIR-продуктов Purpleriver
- 👉 Часто задаваемые вопросы (технический FAQ с глубоким погружением)
Физика OEM LWIR-датчиков и критерии выбора датчиков
Чтобы тепловизионное ядро заработало, нужно понимать физику, происходящую внутри неохлаждаемой матрицы фокальной плоскости (FPA). Видимые CMOS-датчики используют фотоэлектрический эффект, чтобы перебросить валентные электроны через кремниевую запрещённую зону в зону проводимости. Тепловые датчики работают совсем не так. В диапазоне от 8 до 14 мкм эти детекторы действуют как микроскопические тепловые губки. Микроболометр по сути представляет собой изолированную резистивную мембрану, подвешенную над отражающим кремниевым основанием на крошечных микромеханических ножках. Входящее длинноволновое излучение нагревает эту подвешенную мембрану, изменяя её электрическое сопротивление в прямой зависимости от температуры цели. Схема считывания (ROIC) подаёт импульсное напряжение смещения или ток через структуру, измеряет крошечное изменение сопротивления и преобразует эти изменения в микрокельвинах в цифровые числа (DN) с помощью быстрых встроенных АЦП.
1 Микроболометры VOx против a-Si: тепловая чувствительность и дрейф
На практике ваш первый настоящий перекрёсток — выбор активной термисторной химии: оксид ванадия (VOx) против аморфного кремния (a-Si). Этот выбор определяет вашу исходную чувствительность, уровень шума 1/f, выход годных при производстве и то, насколько сильно вам придётся бороться с тепловым дрейфом в полевых условиях.
Оксид ванадия (VOx): Смотрите, тонкие плёнки VOx — это безусловный стандарт для тактической обороны, аэрокосмической отрасли и высоконадёжных промышленных модулей. VOx обладает высоким температурным коэффициентом сопротивления (ТКС), находящимся в районе от −2%/K до −3%/K при комнатной температуре (300 K). Такая чувствительность позволяет матрицам в фокальной плоскости на основе VOx достигать превосходных значений эквивалентной шуму разности температур (NETD), часто опускающихся ниже 30–40 мК с объективом f/1.0. Более низкий NETD означает, что вы различаете мельчайшие градации температуры, что напрямую выражается в чётких контурах объектов и высоком отношении сигнал/шум (SNR) в условиях низкого контраста — например, душными летними ночами, при работе в открытом море или над равнинными полями при сплошной облачности. Вдобавок VOx имеет значительно меньший фликкер-шум 1/f, чем аморфный кремний, что позволяет держать дрейф базовой линии под контролем в течение длительных смен.
Аморфный кремний (a-Si): Главное преимущество аморфного кремния — совместимость с полупроводниковым производством. Поскольку a-Si можно наносить на стандартных высокопроизводительных кремниевых КМОП-линиях, это традиционно экономит средства на обработке пластин. Но вы получаете и минусы: a-Si даёт более слабый ТКС (примерно от −1,5%/K до −2,2%/K) и более высокий собственный шум 1/f из-за неупорядоченной атомной структуры. Из-за этого ядра на a-Si обычно показывают более высокие значения NETD (≥ 50 мК при f/1.0). Если в сцене почти нет тепловых перепадов, выходной сигнал превращается в снежную бурю, если только не применять жёсткую временную фильтрацию, которая разрушает межкадровую чёткость при сопровождении быстрых целей.
2 Масштабирование разрешения: от матричных датчиков 32×24 до FPA 640×512 и 1280×1024
Недорогие термопарные матрицы (32×24 или 80×60) и бюджетные микроболометры (160×120) вполне подходят для базового обнаружения присутствия или выявления перегретого подшипника двигателя. Но для выделения целей с помощью периферийного ИИ, дальнего воздушного сопровождения или высокоточной метрологии нужна реальная плотность пикселей: матрицы 640×512 (класс VGA) или 1280×1024 (класс HD).
Разрешение определяет пространственную частоту в фокальной плоскости и подчиняется критериям Джонсона для обнаружения, распознавания и идентификации (DRI). Чтобы зафиксировать отметку на экране, оптика должна проецировать не менее 1,5 пар линий на критический профиль цели. Определение типа объекта (распознавание) требует 6 пар линий; точное установление, что именно это за объект (идентификация), — 12 пар линий. Математика, определяющая, сколько исходных пикселей приходится на цель, проста:
Пикселей на цель = (Размер цели [м] × Фокусное расстояние [мм]) / (Расстояние до цели [м] × Шаг пикселя [мкм])
Допустим, вы используете периметровый дрон для поиска человека-нарушителя (критическая ширина: 0,75 м), стоящего на расстоянии 800 метров и наблюдаемого через объектив 25 мм:
- ⚙️ Устаревшая FPA 17 мкм 320×256: Человек отображается примерно на 1,37 пикселя. Здесь нельзя гарантировать даже обнаружение; у периферийной ИИ-сети нет ни единого шанса классифицировать это крошечное пятно.
- ⚙️ Современная FPA 12 мкм 640×512: Человек занимает примерно 3,90 пикселя. Вы уверенно достигаете обнаружения и входите в диапазон базового присвоения класса.
- ⚙️ FPA высокой плотности 12 мкм 1280×1024: Цель покрывает 7,81 пикселя. Теперь ваш конвейер технического зрения имеет локальную плотность градиентов, необходимую архитектурам вроде YOLOv8 или RT-DETR для уверенных оценок достоверности.
Когда шаг пикселя сжимается с 17 мкм до 12 мкм или 8 мкм, площадь каждой крошечной пластины микроболометра резко падает. Пиксель 12 мкм собирает едва ли половину лучистой энергии пикселя 17 мкм. Чтобы не допустить взрывного роста NETD, разработчики датчиков увеличивают коэффициент заполнения выше 85%, тонко настраивают оптические резонансные полости и встраивают сверхмалошумящие интеграторные каскады непосредственно в считывающий кремний.
Инженеры, подбирающие готовые к производству варианты, могут оценить несколько конфигураций в каталоге продукции Purpleriver, где указаны форм-факторы, шаг пикселя и базовые разрешения.
3 Проектирование оптического тракта: германий, халькогениды и влияние f-числа
Оптика LWIR не имеет ничего общего с видимым стеклом. Стандартные оптические кроны или флинты, такие как BK7 или плавленый кварц, для излучения 8–14 мкм работают как сплошная кирпичная стена, поглощая тепловые фотоны уже в первых микронах материала. Поэтому тепловые системы опираются на экзотические инфракрасные элементы:
Монокристаллический германий (Ge): Германий — тяжёлая артиллерия тактической LWIR-оптики. Он обладает огромным показателем преломления (n ≈ 4,003 на 10,6 мкм), что позволяет конструкторам линз делать элементы тонкими, сдерживать сферические искажения и использовать более плоские кривые. В чём подвох? У него жёсткий тепловой сдвиг показателя преломления (dn/dT ≈ 3,96 × 10⁻⁴ / °C), поэтому фокус быстро уходит при изменении температуры окружающей среды. При нагреве выше 100 °C включается поглощение на свободных носителях, вызывая тепловой разгон, который полностью затемняет оптику.
Халькогенидные стёкла (например, GASIR, BD6): Халькогенидные материалы (соединения серы, селена, теллура и других элементов 16-й группы) решают несколько проблем германия. Преломление ниже (n ≈ 2,5–2,8), но тепловой дрейф показателя (dn/dT) значительно меньше. Это открывает путь к пассивной оптомеханической атермализации, удерживающей точный фокус в диапазоне от −40 °C до +85 °C без тяжёлых моторизованных механизмов. Более того, такие линзы можно прецизионно формовать, что резко снижает стоимость сборки полезной нагрузки дронов.
Реальность f-числа: Оптическая мощность, попадающая на неохлаждаемый микроболометр, убывает пропорционально квадрату f-числа объектива:
E_сенсор ∝ 1 / (4 × (f/#)²)
Замена объектива f/1.0 на оптику f/1.4 сокращает поток тепловых фотонов примерно вдвое — на 50%. На неохлаждаемом микроболометре это удваивает системный NETD. Ядро с паспортными 35 мК за стеклом f/1.0 работает ближе к 70 мК, когда вынуждено смотреть через апертуру f/1.4. Вашему ROIC приходится поднимать аналоговое усиление для компенсации, что тянет вверх шумовой пол и убивает точность детектирования на последующих этапах.
Электромеханическая интеграция и оптимизация SWaP-C
Неохлаждаемые микроболометрические ядра — чувствительные тепловые приборы. Без криогенных охладителей их матрицы в фокальной плоскости дрейфуют вместе с температурой корпуса камеры. Тепло, перетекающее от граничного процессора, драйвера двигателя или блока питания, создаёт неравномерные температурные градиенты по кристаллу микроболометра, разрушая радиометрическую калибровку и рисуя призрачные узоры по кадру.
1 Механический конверт и моделирование теплового радиатора
При установке OEM-ядра в тесные подвесы дронов или малые инспекционные головки строгая тепловая и механическая изоляция не подлежит обсуждению:
Тепловая изоляция от вычислительных модулей: Никогда не монтируйте неохлаждаемое ядро вплотную к плате с горячим ИИ-SoC (например, NVIDIA Jetson Orin NX или RK3588), который под серьёзной нагрузкой выделяет от 10 до 25 Вт. Это переменное вычислительное тепло будет накатывать на корпус теплового ядра динамическими тепловыми волнами. Заводские алгоритмы неравномерной коррекции (NUC) не успевают за направленными тепловыми градиентами, что приводит к виньетированию, круговому дрейфу и потере радиометрической калибровки.
Структурный теплоотвод: Закрепите ядро на жёсткой, выделенной несущей конструкции. Отводите тепло от корпуса ядра к основной раме с помощью высокотеплопроводных термопрокладок или гибких графитовых листов с теплопроводностью ≥ 5 Вт/(м·К). Ваша проектная цель: не допускать дрейфа внешней оболочки ядра быстрее чем на 0,5 °C в минуту. Медленные и плавные тепловые сдвиги позволяют бортовым термисторам выполнять полиномиальную коррекцию смещения без рывков изображения.
Механическая изоляция: Мембраны микроболометров и мостиковые опоры чувствительны к сильной вибрации. Гармоники высокооборотных двигателей или прямая вибрация редуктора (обычно от 50 Гц до 500 Гц) вызывают микрофонный звон в аналоговом тракте считывания. Устраните это, установив опору сердечника на силиконовые демпфирующие кольца или эластомерные изоляторы, специально настроенные на гашение базовых частот ваших двигателей.
2 Прецизионные межсоединения и высокоскоростная трассировка между платами
Современные миниатюрные сердечники используют высокоплотные мезонинные разъёмы для высокоскоростного цифрового видео, низкоскоростных шин управления и чистых линий постоянного тока. Выбор аппаратного обеспечения и аккуратная трассировка дорожек — это то, где проекты достигают успеха или застревают:
Мезонинные разъёмы: Дешёвые штыревые разъёмы расшатываются или корродируют под воздействием полевой вибрации и термоциклирования. Используйте проверенные в полевых условиях промышленные аппаратные решения с микрошагом, такие как Hirose Electric (высокоплотные серии DF40 или DF12) или варианты с высокой удерживающей способностью от Molex (например, SlimStack с шагом 0,40 мм). Они имеют двойные точки контакта для предотвращения прерываний сигнала при высоких перегрузках и встроенные заземляющие плоскости для экранирования высокоскоростных линий от окружающих радиочастотных помех.
Правила компоновки печатной платы и целостности сигнала: При трассировке линий MIPI CSI-2 или дорожек USB 3.0 между сердечником и основной платой:
- ⚙️ Строго выдерживайте дифференциальный импеданс 100 Ом ± 10% (50 Ом для несимметричной линии) на всём протяжении трассы.
- ⚙️ Поддерживайте перекос внутри пары ниже 0,15 мм (около 1 пс задержки распространения), чтобы предотвратить преобразование дифференциального шума в синфазный.
- ⚙️ Прокладывайте высокоскоростные пары непосредственно над непрерывной заземляющей плоскостью. Никогда не пересекайте трассой разрыв плоскости или границу питания; это создаёт высокочастотные контуры заземления, которые пропускают цифровой коммутационный мусор прямо в чувствительное аналоговое смещение сердечника.
- ⚙️ Очищайте шины питания, питающие смещение ROIC (V_BIAS, V_ANA), с помощью специализированных сверхмалошумящих LDO с коэффициентом подавления пульсаций источника питания (PSRR) более 70 дБ на частоте 100 кГц. Пульсации напряжения здесь приводят к горизонтальным полосам на тепловом кадре.
Электрические интерфейсы и протоколы передачи данных с низкой задержкой
Ваш выбор физической шины определяет потолок задержки кадра, нагрузку на процессор, сложность трассировки и общее энергопотребление.
| Протокол интерфейса | Максимальная пропускная способность данных | Сложность аппаратного проектирования | Нагрузка на ЦП хоста | Цифровой MIPI CSI-2 | Максимальная длина трассы / кабеля | Целевая встраиваемая архитектура |
|---|---|---|---|---|---|---|
| MIPI CSI-2 (D-PHY) | от 1,5 до 2,5 Гбит/с на линию | Высокая (жёстко-гибкая печатная плата, согласованные пары) | Почти нулевая (прямой DMA в ISP SoC) | < 5 мс (детерминированная) | < 15 см | NVIDIA Jetson, NXP i.MX8, Qualcomm RB5 |
| USB 3.0 / USB-C | 5,0 Гбит/с (SuperSpeed Gen 1) | Низкая (стандартизированные кабели / PHY) | От низкой до умеренной (стек UVC ядра) | 15 – 30 мс | < 3 метров | Промышленные IPC, быстрые прототипы периферийных устройств |
| Параллельный CMOS / DVP | До 150 МГц тактовой частоты пикселей | Средняя (широкая трассировка шины: 18–24 линии) | Низкая (прямой аппаратный видеопорт) | < 5 мс (детерминированная) | < 10 см | Пользовательские FPGA, Microchip, STM32MP1 |
| GigE Vision | от 1,0 до 10,0 Гбит/с | Высокая (магнетики, PHY, питание) | Умеренная (разбор пакетов через UDP-сокет) | 20 – 50 мс | До 100 метров | Инфраструктура заводского цеха, интеллектуальная сортировка |
1 MIPI CSI-2 против параллельного DVP против USB 3.0 Type-C
MIPI CSI-2 (последовательный интерфейс камеры): Для периферийных ИИ-приложений MIPI CSI-2 является явным победителем. Работая с дифференциальными линиями тактовой частоты и данных поверх физического уровня D-PHY, он передаёт несжатые 14-битные или 16-битные сырые кадры прямо в память SoC через прямой доступ к памяти (DMA). Поскольку приём кадров обрабатывается аппаратно, загрузка центрального процессора хоста падает почти до нуля. Задержка остаётся детерминированной и минимальной (< 5 мс), что жизненно важно при управлении высокоскоростной робототехникой или полёте дрона низко среди препятствий.
USB 3.0 / USB-C: USB-ядра (например, Purpleriver Mini 640 USB Core) — это рабочие лошадки для быстрой интеграции и развёртывания на стандартных промышленных ПК. Работая через стандартный USB Video Class (UVC) или выделенные bulk-конечные точки, эти ядра поддерживают plug-and-play в Linux, Windows и ROS. Компромисс заключается в стеке хост-контроллера: он вносит незначительный джиттер пакетов и добавляет задержку от 15 до 30 мс, что исключает его использование для замкнутого контура управления движением, чувствительного к микросекундам.
Параллельный DVP: Параллельные шины выводят пиксельную тактовую частоту (PCLK), сигналы синхронизации (HREF, VSYNC) и до 16 линий данных. Хотя их очень просто перехватывать на ПЛИС (например, Xilinx Artix-7), большое количество линий загромождает разводку печатной платы, занимает выводы платы и действует как миниатюрные антенны, излучающие ЭМП на высоких тактовых частотах.
2 Стек драйверов ядра: подсистемы V4L2 и прямое буферирование через DMA
Under embedded Linux, handling thermal frames cleanly requires the Video4Linux2 (V4L2) driver framework along with the Media Controller API, supported by an out-of-band I2C or SPI link for configuration commands:
Configuring Native Radiometric Formats: Visible cameras shoot YUYV, RGB, or packed Bayer data. Thermal cores deliver uncalibrated raw values or linear temperature data via 14-bit or 16-bit integers per pixel. Make sure your driver requests and supports native 16-bit greyscale frames:
#define V4L2_PIX_FMT_Y16 v4l2_fourcc('Y', '1', '6', ' ') /* 16-bit Greyscale */
If you mistakenly set up your V4L2 driver for standard 8-bit greyscale (V4L2_PIX_FMT_GREY), the kernel buffer will drop half your bits on the floor. That ruins your dynamic range and obliterates the tiny temperature differences you need for radiometry.
Zero-Copy Memory Transfers: Shoving 16-bit thermal video at 1280×1024 resolution and 60 Hz burns through memory bandwidth fast. To keep your CPU free for AI tasks, configure your capture buffers using V4L2_MEMORY_MMAP или V4L2_MEMORY_DMABUF. This lets downline processing stacks—OpenCV, NVIDIA DeepStream, or a custom TensorRT engine—grab frame buffers directly without expensive memory copies across kernel space.
Радиометрическая калибровка, NUC и работа без затвора
Every single pixel in a microbolometer array is an isolated, micromachined thin-film resistor with slight variations in thermal resistance and responsiveness. Without real-time, on-the-fly correction, the raw frame looks like static on an old tube TV, covered in fixed-pattern noise (FPN).
4.1 Flat-Field Correction (FFC) & Shutter Mechanical Reliability
The standard way to kill this noise pattern is Flat-Field Correction (FFC). FFC adjusts for two distinct variables: per-pixel gain differences and per-pixel offset drift.
Traditionally, FFC relies on an internal mechanical shutter paddle coated in an emissive black finish. Every few minutes, a solenoid swings the paddle in front of the FPA for a fraction of a second. The core samples this uniform temperature reference and recalculates its offset values:
Y_corrected(i, j) = Gain(i, j) × [ X_raw(i, j) − Offset(i, j) ]
In the field, that paddle introduces several engineering trade-offs:
- ⚙️ Frame Freeze: When that shutter drops, the video feed stalls for 200 ms to 1000 ms. If you're tracking an object at high speed, that dropout can break target lock. Your software stack needs predictive tracking (like a Kalman filter) to carry target states across the pause.
- ⚙️ Actuator Wear: Solenoids are moving mechanical parts. They typically max out between 500,000 and 2,000,000 cycles, and they don't like heavy vibration or freezing conditions.
- ⚙️ Going Shutterless: High-reliability applications skip the mechanical paddle entirely. Shutterless cores run Scene-Based Non-Uniformity Correction (SBNUC) paired with temperature telemetry from thermistors embedded across the lens barrel, housing, and ROIC. Firmware adjusts offsets in real time, delivering a non-stop, freeze-free video stream.
4.2 Two-Point Calibration & Pixel-Level Radiometric Equations
True radiometric cores measure exact scene temperatures rather than just relative contrast. Turning 14-bit or 16-bit raw values into actual physical degrees Celsius requires solving the full infrared radiative transfer model:
DN_measured = R × [ ε × L(T_object) + (1 − ε) × L(T_reflected) + τ_atm × L(T_atmosphere) ] + DN_offset
Here are the key factors in play:
- ⚙️ ε (Target Emissivity): How efficiently the surface emits infrared energy compared to an ideal blackbody (0.0 ≤ ε ≤ 1.0). Bare, polished metals have terrible emissivity (ε ≈ 0.05 to 0.15) and act like infrared mirrors, bouncing ambient heat. Human skin, matte coatings, and plastics run high emissivity (ε ≈ 0.95 to 0.98), making them straightforward to read.
- ⚙️ L(T): The spectral radiance calculated using Planck's Radiation Law across the 8 to 14 µm band.
- ⚙️ T_reflected: The background temperature reflecting off the target and into your lens.
- ⚙️ τ_atm: The atmospheric transmission factor, which drops off over long distances or in high humidity due to airborne water vapor absorption.
- ⚙️ R: The core's optoelectronic responsivity, established at the factory using blackbody calibration wells.
If you're setting up precision rigs that depend on calibrated lens-to-sensor data, check out the configurations used in the Mini2 640x512 Lens Solutions to see how varied focal lengths are matched to sensors.
Конвейеры периферийного ИИ-зрения и мультиспектральная обработка изображений
Running neural networks over raw thermal imagery requires a deliberate pre-processing chain. Most object detection networks are built for standard 8-bit, 3-channel RGB imagery with plenty of textural detail. Shoving uncalibrated, high-dynamic-range 14-bit data directly into an inference engine leads to collapsed gradients, missed edges, and lower confidence scores.
5.1 Pre-Processing: 14-bit/16-bit Raw Data to 8-bit AGC & CLAHE
An uncooled microbolometer ADC produces 14 bits of dynamic range per pixel, representing 16,384 distinct values. But embedded AI models expect 8-bit values (0 to 255). You cannot simply divide by 64; doing that crushes your target details. A cold sky background at −30 °C will swallow the dynamic range, squeezing everything happening on the ground into a narrow, low-contrast band of dark pixels.
To retain critical details for inference, use an adaptive dynamic range compression pipeline:
1. Plateau-Equalized Histogram (PEH): Standard histogram equalization tends to blow out background noise in scenes with uniform temperatures (like open water or concrete pads). Plateau equalization caps individual histogram bins with a clipping ceiling. Any excess is distributed evenly across the dynamic range, preventing large, flat areas from consuming the available 8-bit spectrum.
2. Contrast Limited Adaptive Histogram Equalization (CLAHE): CLAHE processes frames in local patches (usually 8×8 or 16×16 pixel tiles). Equalizing contrast locally sharpens edges, outlines warm engine blocks, and highlights human silhouettes without washing out global dynamic range.
3. Edge-Preserving Bilateral Filtering: Microbolometers exhibit more high-frequency spatial noise than visible image sensors. Running a fast bilateral or guided filter before dynamic range compression scrubs out random pixel noise while keeping structural thermal edges crisp for your detector.
5.2 Deep Learning Inference: YOLOv8 / RT-DETR with Thermal & RGB Fusion
Autonomous drone gimbals, security turrets, and industrial robots frequently run multispectral setups: pairing an LWIR core with an RGB camera. When deploying real-time networks like YOLOv8 or RT-DETR onto an embedded platform like an NVIDIA Jetson Orin NX using TensorRT, you have three primary architectural choices:
Early Fusion: The thermal feed is warped via homography matrices to align with the visual camera's perspective. The registered thermal channel is concatenated directly with the RGB image, creating a 4-channel input tensor (RGB-T) for a single network backbone. This approach keeps compute overhead low, but requires tight mechanical alignment. Parallax error between lenses across varying depths can throw off detection performance.
Late Fusion: This setup runs two independent models simultaneously: one handling processed 8-bit thermal frames, the other processing visual RGB video. Output bounding boxes, classes, and confidences are merged downstream using multispectral Non-Maximum Suppression (NMS) or Bayesian models. The clear benefit is redundancy: if dust or smoke blinds the visual camera, the thermal branch keeps tracking. The downside: dual backbones roughly double your compute load and memory bandwidth.
Mid-Level Feature Fusion: This is the current cutting edge for multispectral detection. Visual and thermal inputs run through separate initial feature extraction layers. At intermediate stages (such as P3, P4, and P5 feature pyramid levels), cross-attention blocks swap spatial and contextual cues between streams. The thermal stream surfaces heat signatures (revealing camouflaged assets or hidden personnel), while the RGB stream adds fine surface markings and textures. The blended features pass to a common detection head, yielding high classification accuracy even in difficult conditions.
Сравнительная витрина OEM LWIR-продуктов Purpleriver
To help engineers and system architects pick the right core for their application, the table below highlights two production-grade LWIR cores from Purpleriver. These units cover distinct integration needs: ultra-compact, low-power packaging for airborne systems, and high-resolution imaging for long-range monitoring and metrology.
| Параметр спецификации | Uncooled LWIR USB Mini 640×512 Module | High Resolution Uncooled 1280×1024 Camera |
|---|---|---|
| Архитектура детектора | Неохлаждаемая микроболометрическая матрица VOx в фокальной плоскости | Неохлаждаемый VOx микроболометр высокой плотности |
| Разрешение матрицы | 640 × 512 pixels (640 × 480 optional) | 1280 × 1024 pixels (HD LWIR) |
| Физические размеры | Ultra-Miniature 21 mm × 21 mm footprint | Standard Industrial Ruggedized Housing |
| Конфигурации оптических линз | 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм, 150 мм | Standard 25 mm Precision Athermalized Lens |
| Аппаратные интерфейсы | USB (Standard UVC plug-and-play), OEM serial | High-Speed Industrial Digital Interface / Bus |
| Адаптация к окружающей среде | High shock resilience, optimized for drone gimbals | Industrial environmental protection envelope |
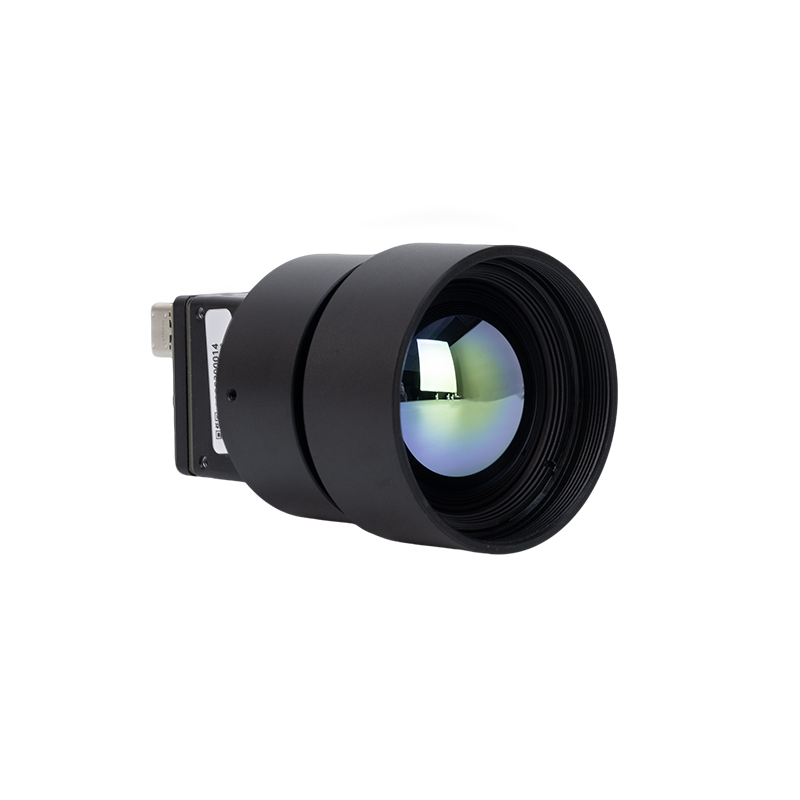
Product Profile: Uncooled LWIR USB Mini 640*512 Thermal Camera Core Module
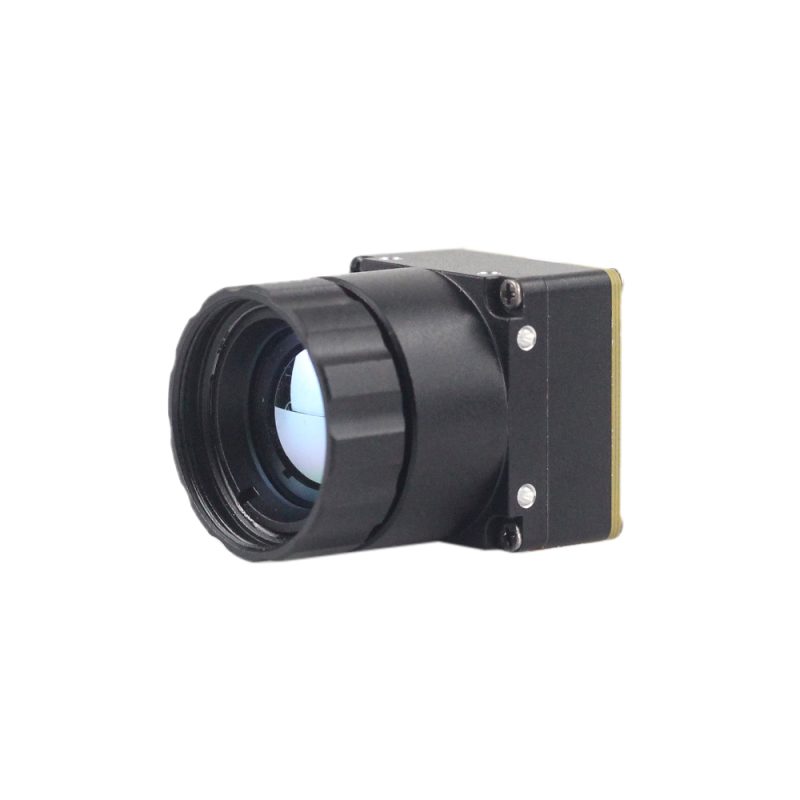
The → Неохлаждаемый LWIR USB миниатюрный модуль ядра тепловизионной камеры 640*512 is an ultra-compact thermal imaging core engineered specifically for SWaP-constrained airborne payloads, portable defense optics, and robotics. Featuring an ultra-compact form factor of just 21 mm × 21 mm, this module integrates seamlessly into micro-gimbals similar to DJI platforms without exceeding payload weight budgets.
The core provides sharp, crisp thermal image presentation with low power consumption and high cost efficiency. It supports native 640×512 resolution (with a 640×480 resolution mode optional) and features exceptional optical flexibility, supporting interchangeable fixed-focus lens assemblies spanning 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, and 150 mm. Its USB interface simplifies software integration on embedded Linux, Android, and Windows systems, while delivering stable performance and strong environmental adaptability under harsh vibration and wide ambient temperature fluctuations.

Product Profile: High Resolution Uncooled Infrared 1280*1024 Thermal Imaging LWIR Camera
The → Высокое разрешение Неохлаждаемая инфракрасная 1280*1024 тепловизионная LWIR-камера is designed for long-range spatial target identification, automated perimeter security, elevated body temperature screening, and precision industrial process control. Boasting an uncooled 1280×1024 mega-pixel focal plane array, this camera core provides four times the pixel density of standard VGA cores, capturing subtle thermal gradients and fine physical structures at long operational standoff distances.
The module comes equipped with a calibrated 25 mm precision athermalized Germanium lens assembly, minimizing thermal defocus across industrial operating envelopes. Its high-resolution VOx detector matrix delivers clean imagery and high sensitivity, making it an ideal candidate for integration with advanced edge AI architectures, high-bandwidth tracking systems, and deep-learning classification pipelines.
To inspect production line calibration procedures, optical cleanroom metrics, and optomechanical quality controls, check the About Our Engineering Team overview.
Часто задаваемые вопросы (технический FAQ с глубоким погружением)
How do I overcome SWaP (Size, Weight, and Power) constraints when integrating thermal sensors into drones or compact edge devices?
Why should we upgrade from low-resolution hobbyist sensors (e.g., 32x24) to industrial 640x512 or 1280x1024 LWIR modules?
What software and protocol support is required for integrating thermal imaging modules into custom vision pipelines?
V4L2_PIX_FMT_Y16) using memory-mapped buffers (V4L2_MEMORY_MMAP) to stream raw, uncompressed 14-bit or 16-bit radiometric data directly into system memory via zero-copy DMA. For camera control, the software stack requires an out-of-band serial control channel over I2C, SPI, or a virtual USB COM port, enabling host software to trigger Flat-Field Correction (FFC), adjust electronic gain modes, and query internal thermistor temperatures. At the application layer, C++ or Python frameworks interface with the stream using OpenCV, GStreamer, or NVIDIA DeepStream/TensorRT. The software pipeline typically bifurcates the incoming stream: one branch applies Plateau Equalization or CLAHE to compress 14-bit frames into 8-bit tensors for neural network inference, while a parallel branch processes 16-bit radiometric values using Planck-based calibration formulas to calculate exact surface temperatures.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Precision Mezzanine Interconnects — Hirose Electric
- Отраслевой стандарт: High-Density Micro Board-to-Board Solutions — Molex
- Связанное руководство: Uncooled Core Form Factors & Optics — каталоге продукции Purpleriver
- Связанное руководство: Precision Optics for Miniaturized Sensors — Mini2 640x512 Lens Solutions
- Связанное руководство: Manufacturing Standards & Optomechanical Engineering — About Our Engineering Team