








وحدة كاميرا الأشعة تحت الحمراء عالية الدقة للفحص الكهربائي: دليل تكامل وشراء OEM
10 أكتوبر 2026
أفضل حلول الوحدات الحرارية: نوى كاميرا LWIR عالية الأداء لتكامل OEM
12 أكتوبر 2026
وحدة الكاميرا الحرارية LWIR غير المبردة: أنوية OEM مصغرة 640x512 و384x288 للطائرات المسيّرة
إن نشر التصوير الحراري الجوي على المركبات الجوية غير المأهولة (UAVs) التكتيكية والمؤسسية والصناعية يفرض مقايضات فيزيائية وحسابية صارمة. تخضع حمولات الطائرات المسيّرة لقيود SWaP-C الصارمة (الحجم والوزن والطاقة والتكلفة)، حيث يؤثر كل جزء من الغرام أو المللي واط مباشرة على قدرة التحمل في الطيران وديناميكيات تثبيت المحور. كثيرًا ما تتعثر أنوية الأشعة تحت الحمراء طويلة الموجة (LWIR) البصرية التقليدية هنا، إذ تفرض عوامل شكل ضخمة ومعايير واجهات صلبة وانجرافًا حراريًا يقلل من الدقة الإشعاعية عند الانتقال عبر مناخات دقيقة. تتطلب مهام التفتيش الجوي الحديثة وأمن المحيط والبحث والإنقاذ (SAR) نقلة نوعية: بنى مستشعرات فائقة الصغر بمسافة بكسل 12µm تجمع بين الحساسية الحرارية الحقيقية (NETD < 40mK) والمعالجة الحتمية الفورية على الحافة.
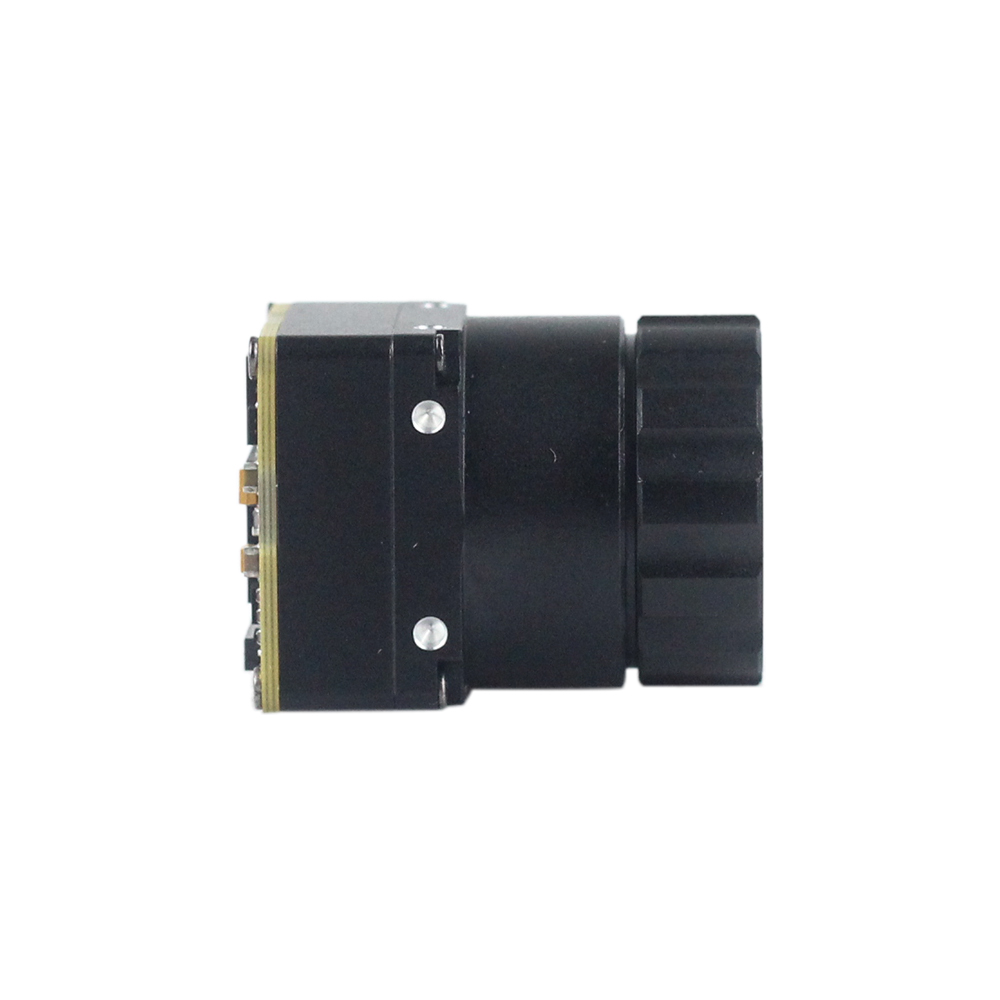
صُممت أنوية الميكروبولومتر الحديثة غير المبردة لحل اختناقات التكامل هذه، وتوفر رؤية بجودة صناعية في عامل شكل مذهل الصغر يبلغ 21mm × 21mm. وبفضل دقتها الأصلية 640×512 و384×288، وجسور الواجهات المرنة (MIPI وUSB وCVBS)، والتكوينات البصرية المتخصصة من عدسات فائقة الاتساع 5mm إلى بصريات تقريب 150mm، تزيل هذه الوحدات احتكاك التكامل. وقد طورتها نخبة هندسية تنحدر من تخصصات جامعة هونغ كونغ للعلوم والتكنولوجيا (HKUST) ومعمارية عتاد هواوي هاي سيليكون السابقة، وتعمل أنوية الكاميرا OEM/ODM هذه على سد الفجوة بين فيزياء المستشعرات المخبرية وتكامل الطائرات المسيّرة المدمجة عالية الموثوقية.
جدول المحتويات
- 👉 أساسيات أنوية LWIR غير المبردة: فيزياء VOx ومسافة البكسل 12μm
- 👉 تجاوز اختناقات SWaP في هندسة حمولات الطائرات المسيّرة
- 👉 بروتوكولات الواجهات (MIPI/USB/CVBS) ونشر الحواسيب أحادية اللوحة المدمجة
- 👉 الهندسة البصرية: أشكال العدسات وحسابات مدى DRI
- 👉 تخفيف الانجراف: المعايرة الديناميكية غير المنتظمة وخوارزميات المعايرة القائمة على المشهد
- 👉 مواصفات منتجات OEM: الأنوية المصغرة 640×512 وMD-384×288
- 👉 الأسئلة الشائعة للتكامل التقني: أنوية LWIR غير المبردة للمنصات الجوية
أساسيات أنوية LWIR غير المبردة: فيزياء VOx ومسافة البكسل 12μm
يعمل الاستشعار بالأشعة تحت الحمراء طويلة الموجة (LWIR) عبر النطاق الطيفي من 8µm إلى 14µm، ملتقطًا إشعاع الجسم الأسود المنبعث طبيعيًا من الأجسام الأرضية دون الحاجة إلى إضاءة نشطة أو فوتونات شمسية محيطة. في القلب المعماري لوحدة الكاميرا الحرارية LWIR غير المبردة توجد مصفوفة المستوى البؤري (FPA) المبنية من شبكة مترابطة من الميكروبولومترات. يعمل كل ميكروبولومتر كثرمستور مجهري معزول معلق فوق دارة قراءة متكاملة من السيليكون العاكس (ROIC) عبر أرجل هيكلية رفيعة. وعندما يضرب الإشعاع الحراري الساقط الغشاء الماص، ترتفع درجة حرارة المادة، مما يحدث تحولًا قابلًا للقياس في المقاومة الكهربائية تحوله دارة ROIC الأساسية إلى مستويات جهد رقمية.
إن الاستغناء عن مبردات ستيرلنغ المبردة — الشائعة في منصات الأشعة تحت الحمراء متوسطة الموجة (MWIR) المبردة — يمكّن الميكروبولومترات غير المبردة من تحقيق أعمار تشغيلية غير مسبوقة تتجاوز 20,000 ساعة، وأزمنة بدء فورية أقل من ثلاث ثوانٍ، وملامح اهتزاز ميكانيكي ضئيلة. ومع ذلك، يتطلب التشغيل دون تبريد مبرد أن تُظهر مادة الاستشعار استجابة حرارية كهربائية فائقة لتمييز تحولات درجات الحرارة بمستوى الميكرو كلفن وسط الضوضاء المحيطة.
1 أكسيد الفاناديوم (VOx) مقابل السيليكون غير المتبلور (a-Si)
بينما استخدمت الميكروبولومترات التجارية المبكرة السيليكون غير المتبلور (a-Si) بشكل متكرر نظرًا لتوافقه القياسي مع مسابك السيليكون CMOS، تعتمد الأنظمة الجوية والتكتيكية الحديثة عالية الأداء بشكل شبه كامل على أغشية أكسيد الفاناديوم (VOx) الرقيقة. الخصائص الفيزيائية التي تحكم هذا التفضيل تحدد حساسية النظام، والمدى الديناميكي، والموثوقية التشغيلية الكلية:
- ⚙️ معامل درجة الحرارة للمقاومة (TCR): تُعرَّف حساسية مادة الميكروبولومتر أساسًا بمعامل المقاومة الحراري (TCR)، ويُعبَّر عنه كنسبة التغير في المقاومة الكهربائية لكل كلفن من تغير درجة الحرارة. توفر أغشية VOx الرقيقة الحديثة TCR بين -2.0% و-3.0%/كلفن، متفوقة بشكل كبير على السيليكون غير المتبلور، الذي يتراوح عادة بين -1.5% و-2.2%/كلفن. ينتج هذا الـ TCR المرتفع فروق جهد أكبر عبر جسر القراءة لفروق درجات حرارة الهدف الدقيقة، مما يؤدي مباشرة إلى فرق درجة حرارة مكافئ للضوضاء (NETD < 40mK) متفوق.
- ⚙️ أداء ضوضاء 1/f (الوميض): في الكواشف الحرارية غير المبردة التي تعمل بمعدلات إطارات بين 25 هرتز و60 هرتز، تمثل ضوضاء 1/f منخفضة التردد العامل المحدد الأساسي لنسبة الإشارة إلى الضوضاء (SNR). يُظهر السيليكون غير المتبلور اضطرابًا بنيويًا أعلى وحالات عيوب عشوائية، مما يسبب ضوضاء 1/f كبيرة تتطلب ترشيحًا مكانيًا-زمانيًا قويًا للضوضاء. في المقابل، تتميز البنى البلورية المحسّنة لـ VOx بأرضيات ضوضاء 1/f أقل بشكل كبير، مما يسمح باستخراج إشعاعي نظيف خالٍ من العيوب دون تشويش رقمي للحواف.
- ⚙️ الثابت الزمني الحراري (τ): يُحدد زمن استجابة عنصر الميكروبولومتر بنسبة سعته الحرارية (Cال) إلى موصليته الحرارية (Gال) عبر أرجل التعليق الدقيقة:
τ = C_{th} / G_{th}. تحقق ميكروبولومترات VOx صلابة بنيوية مع طبقات غشائية رقيقة للغاية، مما ينتج ثوابت زمن حراري تتراوح عادة بين 8 مللي ثانية و12 مللي ثانية. يسمح هذا الاسترخاء الحراري السريع بمعدلات التقاط إطارات تصل إلى 50 هرتز–60 هرتز دون تلطخ حراري بين الإطارات، وهي قدرة أساسية للتثبيت على المحاور الجوية الديناميكية التي تعبر مسارات طيران غير مستوية. - ⚙️ إحكام التغليف على مستوى الرقاقة (WLP): تستفيد مصفوفات VOx الحديثة من تقنيات التغليف الفراغي المتقدمة على مستوى الرقاقة. الحفاظ على فراغ داخلي عالٍ (< 10-3 باسكال) على مدى سنوات من العمليات الجوية إلزامي لتقليل توصيل الغاز الجوي حول الجسر المجهري. بدون هذا العزل الفراغي، تتسرب الطاقة الحرارية عبر جزيئات الهواء المحيط بدلاً من القراءات الكهربائية، مما يؤدي إلى تدهور استجابة المستشعر بأكثر من 80%.
2 التحول النموذجي لخطوة البكسل 12 ميكرومتر
على مدى العقد الماضي، هاجرت هندسة المستشعرات الحرارية بقوة بعيدًا عن البنى القديمة 25 ميكرومتر و17 ميكرومتر نحو معيار تباعد بكسلات 12 ميكرومتر في الهندسة الكهروضوئية، يحكم القياس القطري لمصفوفة المستوى البؤري مباشرة البعد البؤري البصري المطلوب لتحقيق مجال رؤية لحظي محدد (IFOV). ينتج عن تقليل خطوة البكسل من 17 ميكرومتر إلى 12 ميكرومتر أرباح فيزيائية كبيرة:
رياضيًا، يُحسب قطر المستوى البؤري عبر:
قطر المستوى البؤري = √((العرض × الخطوة)2 + (الارتفاع × الخطوة)2)
بالنسبة لمصفوفة قياسية 640×512، يؤدي الانتقال من خطوة 17 ميكرومتر إلى خطوة 12 ميكرومتر إلى تقليص قطر FPA النشط من حوالي 13.93 مم إلى 9.83 مم—انخفاض في الحجم ومساحة السطح بنحو 50% تقريبًا. الفوائد المتتابعة لحمولات الطائرات بدون طيار عميقة:
- ✅ تصغير البصريات: في طيف الأشعة تحت الحمراء طويلة الموجة (LWIR)، تُمثل العناصر البصرية المصنوعة من الجرمانيوم أحادي البلورة عالي النقاء (Ge) أثقل وأغلى مكوّن في الحمولة. يسمح القطر الأصغر للمستشعر لمهندسي البصريات باستخدام عدسات ذات فتحات فعالة أصغر بكثير مع الحفاظ على نفس السرعات البصرية (F/1.0 أو F/1.1). يمكن تقليل الكتلة الإجمالية لمجموعة عدسات الجرمانيوم بنسبة 40% إلى 60%، مما يقلل بشكل كبير من قصور الحمولة.
- ✅ دقة مكانية محسّنة عند أطوال بؤرية مكافئة: نظرًا لأن البكسلات الفردية متباعدة بشكل أكثر إحكامًا، فإن مستشعر 12 ميكرومتر يُميّز تفاصيل مكانية أدق على مسافة معينة باستخدام عدسة أقصر وأخف وزنًا. على سبيل المثال، قد يتطلب تحقيق مجال رؤية ضيق على مستشعر 17 ميكرومتر عدسة جرمانيوم ثقيلة ببعد بؤري 50 مم؛ ويمكن تحقيق نفس مجال الرؤية على مصفوفة 12 ميكرومتر باستخدام بصريات مدمجة 35 مم، مما يحافظ على سعة الحمولة الثمينة في طائرات التفتيش التجارية بدون طيار.
- ✅ حدود الحيود ومطابقة البكسلات: التشغيل عند 12 ميكرومتر يقترب من حد الحيود لنطاق الموجات الطويلة تحت الحمراء (λ ≈ 10 ميكرومتر). في مسار بصري F/1.0، يكون قطر قرص آيري المركزي تقريبًا
44 × λ × F# ≈ 24.4 ميكرومتر. تقوم خطوة 12 ميكرومتر بأخذ عينات من هذه البقعة عبر بكسليْن تقريبًا بما يتوافق مع نظرية أخذ العينات لنيكويست-شانون، مما يزيد من دالة نقل التضمين البصرية (MTF) دون إدخال تشوهات التعرّج.
لفحص كيفية توسّع مصفوفات الكاشفات المتقدمة عبر الأنظمة الحرارية التجارية، راجع تحليلنا التقني حول حلول التصوير الحراري بالأشعة تحت الحمراء التجارية والوحدات عالية الدقة.
تجاوز اختناقات SWaP في هندسة حمولات الطائرات المسيّرة
تخضع المركبات الجوية غير المأهولة (UAVs)، سواء كانت طائرات سداسية المراوح متعددة المحاور، أو طائرات رباعية المراوح للمؤسسات، أو منصات المراقبة ثابتة الجناح، لقيود SWaP-C صارمة (الحجم، والوزن، والطاقة، والتكلفة). في هندسة الحمولات الجوية، الكتلة غير قابلة للتفاوض: كل 10 جرامات إضافية من الوزن الميت تقلل من قدرة تحمل البطارية بهامش تشغيلي قابل للقياس وتزيد من الحمل الحراري للمحركات أثناء التثبيت العنيف للموضع في الرياح المضطربة.
1 مركز الثقل (CoG) وديناميكيات المحور الدوار (Gimbal)
تعتمد محاور التثبيت المصغرة ثنائية وثلاثية المحاور بدون فرش للطائرات بدون طيار على توازن قصوري دقيق لتحقيق دقة تثبيت أقل من 0.01 درجة (175 ميكرو راديان). عند دمج وحدة كاميرا حرارية خارج المحور، فإن أي إزاحة فيزيائية لمركز كتلة الوحدة تُجبر محركات الميل والالتفاف في المحور الدوار على توفير عزم دوران مضاد مستمر حتى عند السكون. على مدى الرحلات الطويلة، يُحدث هذا العزم المستمر تسخينًا في ملفات المحرك، ويُشبع إلكترونيات القيادة، ويُقلل من عرض نطاق التتبع.
تعيد بنيتنا فائقة الصغر 21 مم × 21 مم ذات البنية العارية تعريف ميكانيكا دمج الحمولات. من خلال دمج المنصة البصرية، ومجموعة المستشعر، ومكدس المعالجة في عامل شكل مربع متماثل، تسمح الوحدة للمصممين بوضع مركز ثقل المستشعر مباشرة على طول تقاطع المحاور الدورانية الأساسية للمحور الدوار. ينخفض القصور الذاتي الدوراني للحمولة بشكل كبير، مما يتيح استخدام محركات خفيفة الوزن للغاية ومنخفضة العزم بدون فرش. يمنع هذا التقليل المعماري تشبع محركات المحور الدوار أثناء المناورات المراوغة عالية التسارع أو هبات الرياح المفاجئة، مما يحافظ على محاذاة بصرية حادة للغاية ويزيل الاهتزاز الزاوي الدقيق.
عند حساب متطلبات عزم الدوران (τ = I × α, ، حيث I هو عزم القصور الذاتي و α هو التسارع الزاوي)، فإن تقليل حجم الحمولة يضغط مباشرة نصف قطر العطالة. يقلل النواة مقاس 21 مم من عزم القصور الذاتي بشكل أسي مقارنة بالمكعبات التقليدية مقاس 38 مم أو 42 مم، مما يسمح لوحدات التحكم PID في المحور بالعمل بمكاسب تناسبية أعلى بكثير دون إثارة الرنين الميكانيكي أو حلقات التذبذب عالية التردد.
2 إدارة الطاقة الكهربائية: الحفاظ على استهلاك أقل من 1.2 واط
تشكل نوى الكاميرا الحرارية التي تستهلك 3 واط إلى 5 واط من الطاقة الكهربائية تحديات خطيرة للأنظمة غير المأهولة. فبالإضافة إلى استنزاف بطارية الطيران الأساسية، يخلق التبديد المفرط للنواة نقاطًا ساخنة داخلية. في أغلفة المحور المختومة والمقاومة للعوامل الجوية (المصنفة IP54 إلى IP67)، يكون الحمل الحراري السلبي شبه معدوم. تشع الحرارة المحتبسة إلى ركيزة الميكروبولومتر، مما يُدخل تدرجات حرارية طفيلية عبر المصفوفة النشطة ويسبب انجرافًا شديدًا في عدم الانتظام.
للقضاء على نمط الفشل هذا، تستخدم نواة Purpleriver غير المبردة LWIR دائرة متكاملة لقراءة منخفضة الطاقة (ROIC) مقترنة بمصفوفة بوابات قابلة للبرمجة ميدانيًا (FPGA) ومعالج إشارة رقمية (DSP) موفر للطاقة. تعمل النواة باستهلاك طاقة نموذجي أقل بكثير من 1.2 واط عند 5 فولت تيار مستمر، وتولد تبديدًا حراريًا ضئيلًا. يحافظ التوقيع الحراري المنخفض على عمر البطارية، ويحافظ على بيانات صورة نظيفة دون الحاجة إلى مراوح تبريد داخلية، ويضمن أداءً إشعاعيًا مستقرًا عبر عمليات المراقبة الطويلة على ارتفاعات عالية.
- ✅ أوقات طيران ممتدة: خفض طاقة النظام الفرعي للمستشعر الحراري من 4.5 واط إلى أقل من 1.2 واط يوفر ما يصل إلى 15 واط/ساعة خلال دورة بطارية طائرة بدون طيار نموذجية من 4 طلعات، مما يطيل دورات عمل هيكل الطائرة.
- ✅ تكامل الهيكل المبرد بالتوصيل: يعمل الهيكل الإنشائي المصنوع من سبائك الألومنيوم كموزع حراري دقيق، يوجه التدفق الحراري بالتساوي إلى أقواس تثبيت المحور دون خلق نقاط ساخنة موضعية خلف ركيزة الميكروبولومتر.
- ✅ تنظيم الطاقة منخفض الضوضاء: تعزل منظمات الانخفاض المنخفض المدمجة (LDOs) خطوط الانحياز التناظرية الحساسة للميكروبولومتر عن ضوضاء التبديل عالية التردد الناشئة من وحدات التحكم الإلكترونية في سرعة الطائرات بدون طيار (ESCs) والمحركات بدون فرش.
لاستكشاف معماري لمعالجة الذكاء الاصطناعي الطرفي جنبًا إلى جنب مع بصريات الطائرات بدون طيار خفيفة الوزن، راجع دليلنا الشامل حول وحدات التصوير الحراري لتكامل الطائرات بدون طيار والذكاء الاصطناعي الطرفي.
بروتوكولات الواجهة (MIPI/USB/CVBS) ونشر SBC المدمج
يواجه مهندسو أنظمة الطائرات بدون طيار مشهدًا حاسوبيًا غير متجانس للغاية. بينما تطلب الحمولات المؤسسية بشكل متزايد بثًا مباشرًا عالي السرعة إلى مسرعات الذكاء الاصطناعي المدمجة، تستمر المنصات الأبسط وشبكات القياس عن بعد التكتيكية في الاعتماد على تغذية تناظرية منخفضة الكمون أو بروتوكولات USB قياسية تعمل بالتوصيل والتشغيل. يجب أن توفر نواة LWIR غير المبردة القوية واجهات مادية مرنة دون فرض عبء ترجمة الأجهزة.
1 MIPI CSI-2: رؤية طرفية عالية السرعة ومنخفضة الكمون
للاستقلالية الروبوتية عالية الأداء، وتتبع الأجسام في الوقت الفعلي، ورؤية الكمبيوتر الطرفية، فإن واجهة معالج الصناعة المحمول التسلسلية للكاميرا 2 (MIPI CSI-2) هي الواجهة المفضلة. من خلال إنشاء خط أنابيب مباشر بإشارات تفاضلية بين النواة الحرارية ومعالج إشارة الصورة (ISP) للمعالج المضيف:
- ⚙️ الوصول المباشر للذاكرة (DMA): يتم توجيه بيانات البكسل الإشعاعية الخام 14-بت أو 16-بت مباشرة إلى ذاكرة الوصول العشوائي للمضيف عبر قنوات DMA للأجهزة، متجاوزة تمامًا طبقات ترجمة بروتوكول نظام التشغيل المضيف وعبء مكدس USB.
- ⚙️ زمن انتقال منخفض للغاية من الزجاج إلى الزجاج: من خلال التخلص من الحزم، ينخفض زمن الانتقال من الزجاج إلى الزجاج إلى أقل من 15 مللي ثانية. هذه الدقة الزمنية الفورية ضرورية لأنظمة تجنب العوائق الذاتية التي تعمل على لوحات مثل NVIDIA Jetson Orin Nano وJetson Xavier NX أو Raspberry Pi Compute Module 4/5.
- ⚙️ بث البيانات الوصفية المتوازي: تمرر الخطوط المدمجة داخل تيار إرسال MIPI بيانات القياس عن بُعد لكل إطار، بما في ذلك درجات حرارة الهيكل البصري وقراءات الثرمستور لمصفوفة المستوى البؤري وأعلام حالة الغالق المتزامنة مع طوابع زمنية عالية الدقة من وحدة التحكم في الطيران.
- ⚙️ تعدد الإرسال بالقنوات الافتراضية: يمكن للحمولات ثنائية المستشعرات توجيه تغذيات متزامنة للبصريات الكهربائية المرئية والحرارية بالأشعة تحت الحمراء طويلة الموجة عبر موصل فيزيائي واحد MIPI CSI-2 باستخدام تعريف القناة الافتراضية، مما يبسط توجيه الكابلات الشريطية عبر حلقات الانزلاق في المحور الدوار.
2 مرونة USB (UVC) وCVBS التناظرية
للنشر القياسي بالتوصيل والتشغيل على الحمولات الصناعية، توفر الوحدة واجهة USB 2.0/3.0 متوافقة مع مواصفات فئة فيديو USB القياسية (UVC). يتيح ذلك للنواة التعرف تلقائيًا عبر Ubuntu Linux وبيئات ROS 1/ROS 2 ومحطات عمل Windows دون تثبيت برامج تشغيل متخصصة. وفي الوقت نفسه، يوفر منفذ COM افتراضي ثانوي سجلات تحكم UART ثنائية الاتجاه لأوامر تشغيل تصحيح المجال المسطح وإعادة تكوين لوحة الألوان والتقريب الرقمي الديناميكي.
للإعدادات الجوية القديمة وشاشات خط البصر للتحكم عن بُعد وأجهزة إرسال الفيديو التناظرية FPV، توفر النواة مخرج CVBS متكامل (فيديو مركب مع التزامن والتعتيم). يخرج هذا المنفذ فيديو تناظري NTSC أو PAL بدون تأخير تخزين رقمي، مما يسمح للطيارين بتلقي وعي حراري فوري بالموقف عبر قنوات إرسال قياسية بتردد 5.8 جيجاهرتز بينما تُسجل البيانات الإشعاعية الرقمية في الوقت نفسه على متن الطائرة.
3 التوصيل بوحدات التحكم الدقيقة منخفضة المستوى
في أنظمة الحمولات الآلية منخفضة الطاقة — مثل مشغلات نشر المظلات الآلية وكواشف عتبة النقاط الساخنة الأساسية وآليات تتبع التفتيش الشمسي — غالبًا ما تكون الحواسيب أحادية اللوحة كاملة النطاق مفرطة. باستخدام بنى خفيفة الوزن مثل أردوينو أو وحدات التحكم الدقيقة ARM Cortex-M، يمكن للمهندسين الاستعلام عن النواة مباشرة عبر ناقلات UART أو I2C منخفضة السرعة. يمكن برمجة النواة لحساب عتبات درجات الحرارة العالية ذاتيًا عبر مناطق الاهتمام وإصدار مقاطعات عتادية إلى حاسوب الطيران دون الحاجة إلى خط معالجة فيديو نشط.
4 الإرث الهندسي لشركة هواوي هايسيليكون وجامعة هونغ كونغ للعلوم والتكنولوجيا
تم تصميم خط معالجة الإشارات الرقمية (DSP) وطبقة التعريف الخاصة بوحداتنا الحرارية بواسطة خبراء من جامعة هونغ كونغ للعلوم والتكنولوجيا (HKUST) وقسم أشباه الموصلات هايسيليكون التابع لشركة هواوي. يضمن هذا الإرث استقرار البرامج الثابتة بمستوى الاتصالات، وتنفيذًا حتميًا لتعريف نواة V4L2 تحت أحمال حسابية عالية، ومكتبات معالجة إشعاعية متعددة الخيوط تقلل من استخدام وحدة المعالجة المركزية للمضيف أثناء الطيران.
الهندسة البصرية: أشكال العدسات وحسابات مدى DRI
على عكس الكاميرات ذات الطيف المرئي، تعمل أنظمة التصوير الحراري ضمن نطاق موجي يكون فيه الزجاج البصري القياسي (السيليكا) معتمًا تمامًا. تتطلب أنظمة الأشعة تحت الحمراء طويلة الموجة عناصر بصرية متخصصة، أساسًا الجرمانيوم أحادي البلورة (Ge) أو تركيبات زجاج الكالكوجينيد المتقدمة. تُنهى هذه العدسات بطلاءات كربون شبيه بالألماس (DLC) أو طلاءات مضادة للانعكاس عالية الكفاءة (HEAR) لتحمل الظروف الجوية القاسية وحطام اندفاع المراوح عالية السرعة والرطوبة الشديدة.
1 مصفوفة العدسات وخصائص مجال الرؤية
تتميز سلسلة LWIR المصغرة غير المبردة بمجموعة واسعة من التكوينات البصرية المعايرة في المصنع والمصممة لملفات مهمات متنوعة:
| البعد البؤري | سرعة الفتحة | HFOV (640×512، 12µm) | HFOV (384×288، 12µm) | الدور التكتيكي / الصناعي الأساسي |
|---|---|---|---|---|
| 5 مم | فتحة عدسة F/1.0 | ~88.0° | ~52.8° | الملاحة الداخلية الذاتية، إزالة العوائق عن قرب |
| 9 ملم | فتحة عدسة F/1.0 | ~48.2° | ~29.0° | فحص المحطات الفرعية، المسح الهيكلي، عمليات البحث الواسعة |
| 13 مم | فتحة عدسة F/1.0 | ~33.8° | ~20.3° | رسم خرائط الإجهاد الزراعي، تدقيق أعطال محطات الطاقة الشمسية |
| 18 مم | فتحة عدسة F/1.0 | ~24.6° | ~14.7° | إنفاذ القانون في المؤسسات، أمن المحيطات، نوى المحور الثنائي بأسلوب DJI |
| 35 مم | فتحة عدسة F/1.0 | ~12.5° | ~7.5° | البحث والإنقاذ على الارتفاعات العالية، مراقبة ممرات خطوط الأنابيب |
| 50 مم | فتحة عدسة F/1.1 | ~8.8° | ~5.3° | دوريات الحدود، الاستطلاع الساحلي البحري، مسوحات الحياة البرية |
| 75مم / 100مم | فتحة عدسة F/1.1 | ~5.9° / ~4.4° | ~3.5° / ~2.6° | الاستطلاع العسكري بعيد المدى، الدفاع عن الأصول الحرجة |
| 150مم | فتحة عدسة F/1.2 | ~2.9° | ~1.8° | المراقبة الجوية التكتيكية على مسافات قصوى، منع التسلل المحيطي |
2 معايير جونسون: حساب مدى الكشف والتعرف والتمييز الجوي
لتحديد أداء اكتساب الهدف عبر ارتفاعات المهمة المختلفة، يطبق المهندسون البصريون معايير جونسون الموحدة. إن المدى الذي يمكن عنده للمستشعر الحراري الجوي اكتشاف جسم أو التعرف عليه أو تمييزه تحكمه أبعاد الهدف والبعد البؤري البصري وتباعد البكسل وأزواج الخطوط المكانية المطلوبة:
- ⚙️ الكشف (1.5 دورة على الهدف): يتم تحديد وجود الهدف مقابل ضوضاء الخلفية. عند هذه العتبة، يمكن للمشغل أو خوارزمية كشف الحواف أن يثبت باحتمال 50% وجود شذوذ في مجال الرؤية.
- ⚙️ التعرف (6.0 دورة على الهدف): يتم تحديد فئة الهدف (مثل التمييز بين مركبة مدنية وشاحنة، أو بين إنسان وحيوان). تبدأ السمات البنيوية في الظهور بوضوح عبر عناصر كاشف متعددة.
- ⚙️ التمييز (12.0 دورة على الهدف): يتم تمييز الخصائص التفصيلية (مثل تحديد نوع المركبة، أو حمل السلاح، أو البصمات الحرارية المحددة).
يتم التعبير عن الصياغة الرياضية للمدى التشغيلي كما يلي:
المدى (م) = (البعد الحرج للهدف (م) × البعد البؤري (مم)) / (تباعد البكسل (مم) × الدورات المطلوبة)
بتطبيق هذه الصيغة على هدف بشري قياسي (البعد الحرج 1.8م) باستخدام نواة 12µm بدقة 640×512 مزودة بعدسة 35مم ينتج غلاف تشغيلي مذهل:
مدى الكشف = (1.8 × 35) / (0.012 × 1.5) = 3,500 متر
مدى التعرف = (1.8 × 35) / (0.012 × 6.0) = 875 متر
مدى التمييز = (1.8 × 35) / (0.012 × 12.0) = 437.5 متر
بالنسبة للأغلفة الميكانيكية المخصصة، والمواسير البصرية الميكانيكية، وأجهزة التكامل بمواصفات OEM المناسبة للاهتزازات الجوية الشديدة، يقوم صانعو الطائرات بدون طيار الصناعية بشكل روتيني بشراء الملحقات الدقيقة من موردين عالميين مثل كويانغ للحفاظ على المحاذاة الميكانيكية تحت أحمال التسارع العالية.
تخفيف الانجراف: المعايرة الديناميكية غير المنتظمة وخوارزميات المعايرة القائمة على المشهد
مصفوفات الميكروبولومتر غير المبردة حساسة جوهريًا لتقلبات درجة حرارة التشغيل. على عكس مصفوفات المستوى البؤري المبردة من تيلورايد الكادميوم الزئبقي (MCT) التي تعمل داخل أوعية تفريغ مبردة، تعمل مصفوفات VOx غير المبردة بالقرب من درجات الحرارة المحيطة. في التطبيقات الجوية، تؤدي الصعود والهبوط السريع إلى تغيرات كبيرة في درجة حرارة الهواء المحيط، بينما يتسبب التيار الخلفي للمروحة عالية السرعة في تبريد سطحي غير متساوٍ عبر جسم الكاميرا. بدون معايرة ديناميكية، تؤدي هذه التقلبات إلى ضوضاء النمط الثابت (FPN)، وتظليل بصري، وقراءات إشعاعية غير دقيقة.
1 المعايرة المصنعية متعددة النقاط ومعايرة عدم الانتظام الديناميكية بالغالق
تخضع كل وحدة حرارية من Purpleriver لمعايرة مصنعية شاملة عبر نطاق حراري واسع (-20°م إلى +60°م أو أعلى). خلال هذه العملية، يتم حرق مصفوفات بحث الكسب والإزاحة متعددة النقاط في الذاكرة غير المتطايرة للوحدة. أثناء الطيران، تتابع الثرمستورات الداخلية باستمرار درجات الحرارة اللحظية عبر ماسورة العدسة، ورقاقة الميكروبولومتر، وإلكترونيات المعالجة.
عندما يتجاوز الانجراف الحراري العتبات المعايرة، يأمر النواة مصراعًا كهرومغناطيسيًا داخليًا بمسح المسار البصري لمدة 100–200 مللي ثانية. يقدم هذا المصراع سطحًا مرجعيًا موحدًا بصريًا للجسم الأسود إلى مصفوفة المستشعر. يقرأ معالج الإشارة الرقمي للوحدة هذا المجال المسطح، ويعيد معايرة قيم إزاحة البكسل، ويزيل الضوضاء المكانية ذات النمط الثابت، مما يستعيد أداء تصوير فائق الوضوح.
العلاقة الرياضية التي تحكم تصحيح المجال المسطح ثنائي النقطة عبر عناصر الكاشف الفردية (i، j) تُعبر عنها بالصيغة:
V_{corrected}(i, j) = G(i, j) × [V_{raw}(i, j) - V_{shutter}(i, j)] + Target_{offset}
حيث G(i, j) تمثل مصفوفة كسب البكسل المشتقة من المصنع و V_{shutter}(i, j) تشير إلى الاستجابة الحرارية اللحظية للميكروبولومتر مقابل لوح المصراع.
2 تصحيح عدم الانتظام القائم على المشهد بدون مصراع (SBNUC)
في الملاحة الذاتية عالية السرعة، أو تتبع الأمن المحيطي المستمر، أو الاستطلاع العسكري التكتيكي، حتى تجميد الفيديو لمدة 100 مللي ثانية يمكن أن يعطل حلقات تتبع الأجسام أو يهدد خط رؤية الطيار. لهذه المهام الحرجة، تتميز وحداتنا بوضع متقدم لتصحيح عدم الانتظام القائم على المشهد بدون مصراع (SBNUC).
The proprietary SBNUC algorithm analyzes spatial and temporal optical motion across consecutive frames. Because scene objects move across the focal plane while fixed-pattern sensor noise remains stationary relative to individual pixels, edge algorithms mathematically separate and subtract high-frequency sensor noise from the visual data. This dynamic filtering maintains thermal uniformities continuously without requiring mechanical shutter actuation, ensuring an uninterrupted video stream during continuous operations.
5.3 Dynamic Digital Detail Enhancement (DDE)
Raw uncooled microbolometer sensor data features a dynamic range of 14 bits (16,384 discrete digital levels), whereas standard video pipelines and human monitors operate within an 8-bit color space (256 discrete levels). Simple linear compression across this wide dynamic range flattens subtle thermal textures, causing low-contrast features—such as humans concealed in vegetation or subtle cracks in concrete dams—to vanish.
Our modules feature a hardware-accelerated Dynamic Digital Detail Enhancement (DDE) processing pipeline:
- ⚙️ Bilateral Signal Decomposition: The raw 14-bit signal is split into a base layer (representing wide, large-scale background temperature variations) and a detail layer (representing fine, high-frequency textural variations).
- ⚙️ Adaptive Dynamic Range Compression: The base layer undergoes histogram-equalized non-linear compression to avoid blowing out high-temperature regions, while the detail layer is selectively amplified.
- ⚙️ Local Contrast Preservation: Subtle thermal gradients—such as footprints on grass or insulation failures behind drywall—are rendered with sharp edge contrast, maximizing detection efficiency for edge AI classifiers and human analysts alike.
- ⚙️ Adaptive Noise Suppression: High-frequency noise amplification is constrained in low-contrast scenes using spatio-temporal bilateral kernels, preventing the "grainy" or "crawling" noise patterns common in aggressive detail-enhancement pipelines.
For international engineering teams seeking technical documentation in additional languages, refer to our Arabic-language engineering brief on the 640×512 35mm uncooled LWIR camera module specifications.
مواصفات منتجات OEM: الأنوية المصغرة 640×512 وMD-384×288
Below is a comprehensive technical presentation of the two flagship OEM uncooled LWIR thermal camera modules engineered for high-precision drone integration, compact smart gimbals, and automated industrial sensing.

وحدة كاميرا تصوير حراري مصغرة LWIR غير مبردة بدقة 640*512 مع USB للطائرات بدون طيار مشابهة لـ DJI
The Mini 640 uncooled infrared thermal imaging module delivers sharp, crisp image presentation in a remarkably compact, low-cost form factor. Featuring an ultra-small footprint of 21 مم × 21 مم, this core module is engineered specifically for micro-gimbals and enterprise aerial integration similar to DJI Matrice platforms. It supports an expansive optical array spanning 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm lenses. Built to handle harsh aerial environments, it offers optional 640×480 and native 640×512 resolutions, rock-solid baseline stability, and powerful environmental adaptability.
- ✅ عامل الشكل: Sub-miniature 21mm × 21mm cross-section
- ✅ الدقة: 640×512 Native (640×480 selectable)
- ✅ توافق العدسات: 5mm to 150mm Germanium optics
- ✅ System Compatibility: Plug-and-play USB and digital interfaces for enterprise UAS
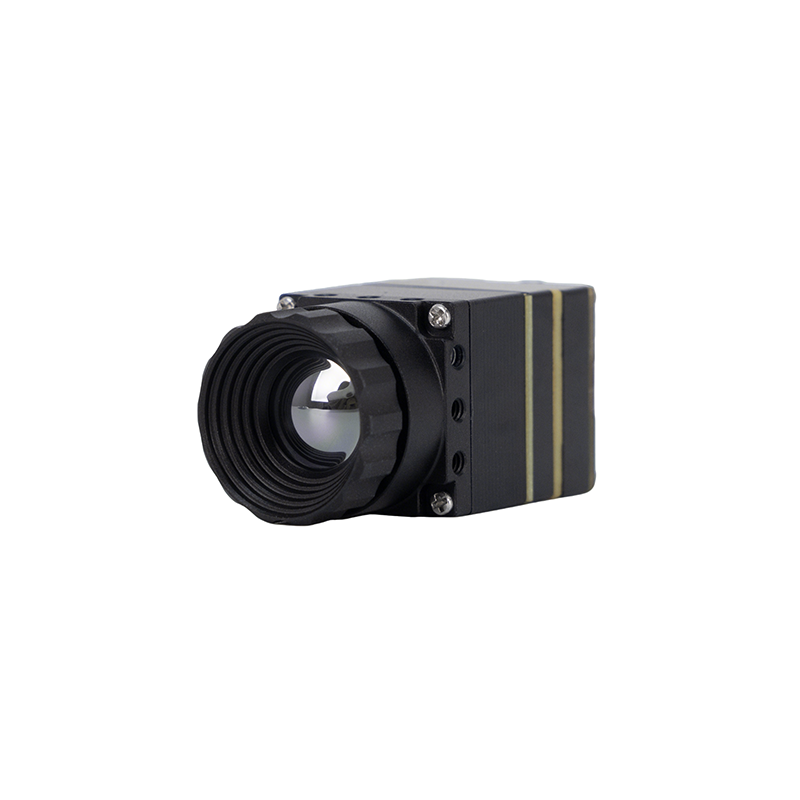
وحدة الكاميرا الحرارية غير المبردة MD Series بدقة 384x288 بالأشعة تحت الحمراء
The Purpleriver MD Series thermal camera module is purpose-built for industrial-grade precision across security, structural temperature monitoring, and drone payload integration. Utilizing an advanced uncooled infrared detector with a تباعد بكسل 12 ميكرومتر, the module delivers exceptional thermal sensitivity and sharp imagery. With a compact physical footprint, plug-and-play architecture, and flexible output interfaces—including MIPI, USB, and CVBS—it guarantees rapid integration into edge computing and flight avionics systems. Backed by an engineering team drawing from the Hong Kong University of Science and Technology (HKUST) and former Huawei HiSilicon hardware specialists, the MD Series provides flexible OEM/ODM customization to meet demanding mission specifications.
- ✅ حجم البكسل: High-density 12μm uncooled detector
- ✅ دقة المصفوفة: 384×288 high-contrast thermal imaging
- ✅ Multi-Bus Connectivity: Native MIPI CSI-2, USB 2.0, and CVBS composite video
- ✅ Design Heritage: HKUST research & former Huawei HiSilicon semiconductor discipline
Direct Engineering Comparison: Mini 640×512 vs. MD Series 384×288
To assist systems integrators in choosing the correct core for specific payload requirements, the following table summarizes structural, optical, and electrical parameters:
| المعامل | Mini 640×512 OEM Core Module | MD Series 384×288 Industrial Module |
|---|---|---|
| Thermal Core Image |
|
|
| Product Page Reference | نواة Mini 640 غير المبردة LWIR | MD Series 384×288 LWIR Module |
| الدقة الأصلية | 640 × 512 (Optional 640 × 480 Mode) | 384 × 288 |
| تباعد البكسل | 12 ميكرومتر | 12 ميكرومتر |
| الأبعاد المادية | 21 مم × 21 مم (Bare Module Footprint) | Ultra-Compact Industrial Packaging |
| Lens Ecosystem | 5مم، 9مم، 13مم، 18مم، 35مم، 50مم، 75مم، 100مم، 150مم | Athermalized fixed-focal manual & fixed industrial optics |
| الواجهات المدعومة | USB (UVC compliant), MIPI, Direct UART Control | MIPI CSI-2, USB 2.0, CVBS (Composite Analog) |
| الخلفية الهندسية | Hong Kong University of Science and Technology (HKUST) Advanced Sensing | HKUST Advanced Research & Former Huawei HiSilicon Core Specialists |
| OEM/ODM Customization | Custom barrel threading, bespoke PCB geometry, FPC pinout adaptation | Firmware ISP tuning, custom hardware interface cards, radiometric tables |
| Primary Payload Targets | DJI-Class Enterprise Gimbals, Long-Range Reconnaissance, Tactical UAVs | Cost-Critical Drones, Compact Security Pan-Tilts, Thermal IoT Devices |
الأسئلة الشائعة للتكامل التقني: أنوية LWIR غير المبردة للمنصات الجوية
How do you solve SWaP (Size, Weight, and Power) constraints when integrating thermal modules into micro-drones?
What interfaces are supported, and how is software integration handled across embedded SBCs?
Can uncooled LWIR camera modules maintain radiometric accuracy during rapid outdoor temperature swings?
عند إحكام إغلاق نواة حرارية غير مبردة داخل علبة مقاومة للطقس IP67/IP68، يكون التصميم الحراري السلبي حاسمًا لإيقاف الانحراف الحراري الأساسي وتدهور الصورة. لا تحتاج الميكروبولومترات إلى مبردات نشطة، لكن ASIC الصورة المدمجة ومشفرات الفيديو الشبكية تستهلك بين 1.0 واط و 2.5 واط أثناء التشغيل. في صندوق محكم ضيق بدون تدفق هواء، تخلق الحرارة الداخلية المحتبسة نقاطًا ساخنة عبر هيكل النواة ومصفوفة المستوى البؤري. تؤدي هذه التدرجات الحرارية الموضعية إلى خلل في قراءات درجة الحرارة الإشعاعية وتزيد من ضوضاء المستشعر، مما يقلل من حساسية NETD الفعالة لديك. لحل هذا، صمم مسارات مباشرة لتبديد الحرارة المعدنية—مثل كتلة باردة من الألومنيوم أو النحاس مقترنة بوسادات فجوة عالية التوصيل—تربط اللوحة الحرارية للوحدة مباشرة بالغلاف المعدني الخارجي. هذا يحول كامل الهيكل الخارجي إلى مشتت حراري كبير. أيضًا، تجنب تركيب أجزاء عالية الطاقة (مثل أجهزة الراديو RF أو محولات الطاقة الساخنة) بجوار النواة البصرية مباشرة للحفاظ على استقرار الظروف الحرارية عبر المستشعر.
- المعيار الصناعي: Microcontroller platform automation via أردوينو.
- المعيار الصناعي: Industrial optomechanical components and thermal manufacturing by كويانغ.
- دليل ذو صلة: Explore deep UAV autonomous vision architectures in our guide on وحدات التصوير الحراري لتكامل الطائرات بدون طيار والذكاء الاصطناعي الطرفي.
- دليل ذو صلة: Examine optical focal plane array scaling in our technical review of حلول التصوير الحراري بالأشعة تحت الحمراء التجارية والوحدات عالية الدقة.
- دليل ذو صلة: Multi-language operational parameters and optical setups in our Arabic guide to 640×512 35mm thermal camera module configurations.





