








Przewodnik po modułach kamer termowizyjnych: Wybór odpowiedniego niechłodzonego czujnika IR do projektów DIY, dronów i Linuxa
4 czerwca 2026
Przewodnik po termowizyjnych modułach kamery na podczerwień: Wybór odpowiedniego niechłodzonego rdzenia LWIR dla dronów, Raspberry Pi i projektów DIY
5 czerwca 2026
Przewodnik po modułach kamer termowizyjnych: wybór odpowiedniego rdzenia LWIR do dronów, DIY i streamingu w czasie rzeczywistym
Słuchaj, wybór modułu kamery termowizyjnej stał się jednym z najbardziej zagmatwanych zakupów we współczesnej inżynierii wbudowanej. Rynek zalewają sprzeczne twierdzenia – tanie sensory klasy MLX obiecujące "wizję termiczną", które dają rozmytą siatkę pikseli 32x24, kontra ekosystemy zamknięte w DJI, kosztujące tysiące dolarów i nieoferujące żadnej elastyczności sprzętowej. Niezależnie od tego, czy budujesz ładunek do drona, termowizyjny celownik DIY, zestaw do streamingu w czasie rzeczywistym na Raspberry Pi, czy stanowisko do inspekcji gorących punktów na PCB – zła rozdzielczość rdzenia, ogniskowa obiektywu lub interfejs wyjściowy zrujnują cały projekt, zanim pierwsza klatka w ogóle się wyrenderuje.
Oto sedno: ten przewodnik przebija się przez szum. Rozkładamy na czynniki pierwsze, jak dokładnie działa technologia niechłodzonych mikrobolometrów LWIR (długa podczerwień), dlaczego rozdzielczość 640×512 stała się optymalnym punktem dla poważnych zastosowań, jak dopasować ogniskową (od 5 mm do 150 mm) do zasięgu detekcji oraz jak osiągnąć płynny streaming USB/UVC o niskim opóźnieniu na platformach wbudowanych. Zanim skończysz czytać, będziesz w stanie dobrać moduł kamery termowizyjnej z inżynieryjną precyzją – dopasowując rozdzielczość sensora, obiektyw, liczbę klatek na sekundę i interfejs do konkretnego zadania związanego z dronem, inspekcją lub pomiarem. Zbudujmy to właściwie.
Spis treści
- 👉 Czym jest moduł kamery termowizyjnej?
- 👉 Jak działa technologia niechłodzonych mikrobolometrów LWIR
- 👉 Rozdzielczość rozszyfrowana: 384×288 vs 640×512 vs 640×480
- 👉 Dobór obiektywu i ogniskowej (5 mm–150 mm)
- 👉 Interfejsy wyjściowe i streaming w czasie rzeczywistym
- 👉 Szczegółowe analizy zastosowań: drony, celowniki DIY, inspekcja PCB
- 👉 Polecany produkt: Mini rdzeń LWIR 640×512 (tabela specyfikacji)
- 👉 Lista kontrolna integracji dla inżynierów
- 👉 Często zadawane pytania
Czym jest moduł kamery termowizyjnej?
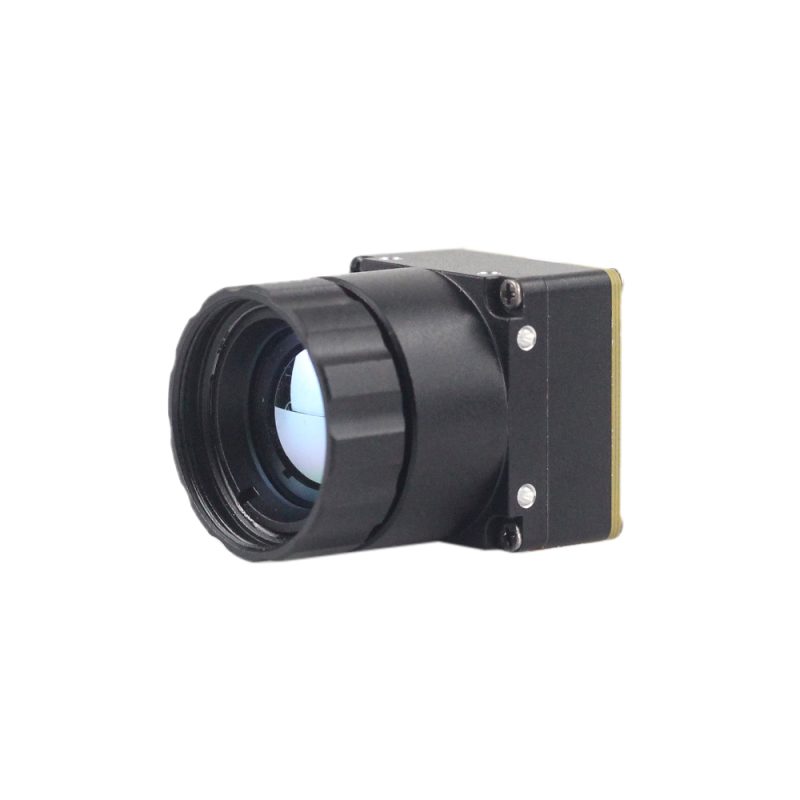
Moduł kamery termowizyjnej to samodzielny podsystem obrazowania – sensor, układ ASIC/ISP, obiektyw i interfejs wyjściowy, wszystkie zintegrowane razem – który przekształca niewidzialne promieniowanie podczerwone w widzialny obraz termiczny. Ważna kwestia: jest zaprojektowany do montażu w większym urządzeniu nadrzędnym, a nie do stania na biurku jako samodzielna kamera. To silnik napędzający wszystko, od komercyjnych ładunków dronów po ręczne narzędzia inspekcyjne.
Musisz w głowie oddzielić moduł od kompletnej kamery. Moduł to "rdzeń": bez wyświetlacza, bez baterii, bez wytrzymałej obudowy. Ta uproszczona natura daje inżynierom i konstruktorom swobodę budowania niestandardowych ładunków – montowania rdzenia wewnątrz korpusu celownika drukowanego w 3D, gimbala drona lub stanowiska inspekcyjnego na stole warsztatowym. Ty dostarczasz platformę nadrzędną; moduł dostarcza wizję termiczną.
Większość poważnych modułów działa w paśmie LWIR, czyli w zakresie 8–14 µm widma elektromagnetycznego. To pasmo jest idealne do wykrywania obiektów o temperaturze otoczenia – ludzi, pracujących maszyn, urządzeń elektronicznych pod napięciem – ponieważ cele te emitują najsilniej w długofalowej podczerwieni. Dla kontrastu, pasma MWIR i SWIR nadają się do specjalistycznych prac przemysłowych lub naukowych, ale wymagają droższego, często chłodzonego sprzętu. Istnieje również zasadniczy podział na konstrukcje chłodzone i niechłodzone, który omówimy w następnej sekcji.
Anatomia modułu: 4 podstawowe komponenty
Każdy wydajny moduł kamery termowizyjnej zbudowany jest z czterech bloków funkcjonalnych. Oto, co znajduje się pod maską:
- ⚙️ Matryca ogniskowa mikrobolometru (FPA) — siatka pikseli wrażliwych na ciepło, która dokonuje właściwej detekcji.
- ⚙️ Procesor sygnału obrazu / układ scalony odczytu (ROIC) — odczytuje matrycę i stosuje korekcje, które przekształcają surowe dane w czysty obraz.
- ⚙️ Optyka — soczewka germanowa lub chalkogenkowa, która skupia energię LWIR na matrycy FPA.
- ⚙️ Interfejs wyjściowy — USB/UVC, MIPI, analogowy lub LVDS, dostarczający klatki do hosta.
Jeśli rozważasz opcje rozdzielczości na poziomie podstawowym, nasze omówienie modułu o złotej specyfikacji MD-Series 384×288 jest praktycznym punktem wyjścia.
Jak działa technologia niechłodzonych mikrobolometrów LWIR
Fizyka leżąca u podstaw jest w rzeczywistości elegancka. Każdy obiekt powyżej zera absolutnego emituje promieniowanie podczerwone proporcjonalnie do swojej temperatury. Wewnątrz modułu matryca mikrobolometru zawiera tysiące mikroskopijnych pikseli zaprojektowanych do pochłaniania fotonów LWIR. Gdy energia IR uderza w piksel, piksel ten nieznacznie się nagrzewa, zmieniając swój opór elektryczny. ROIC mierzy tę zmianę oporu klatka po klatce w całej matrycy, odwzorowując subtelne różnice temperatur w spójny obraz termiczny. Nie potrzeba światła widzialnego — te moduły widzą w całkowitej ciemności, przez dym i w trudnych warunkach środowiskowych.
Słowo "niechłodzony" jest tutaj prawdziwym przełomem komercyjnym. Starsze chłodzone czujniki termiczne wymagają chłodziarki kriogenicznej, aby schłodzić detektor do ekstremalnych temperatur, co zwiększa masę, wagę, pobór mocy, koszt i wprowadza podatny na awarie element mechaniczny. Niechłodzone mikrobolometry działają w temperaturze otoczenia, co oznacza mniejszy rozmiar, znacznie niższe zużycie energii, niższy koszt, niemal natychmiastowe uruchomienie i znacznie dłuższy średni czas między awariami (MTBF). Dla dronów walczących z ograniczeniami wagi i budżetu baterii — oraz dla konstruktorów DIY walczących z ograniczeniami portfela — technologia niechłodzona jest jedynym rozsądnym wyborem.
Rozstaw pikseli i czułość (wyjaśnienie NETD)
Dwie specyfikacje decydują o tym, jak dobry jest obraz termiczny. Pierwszą jest NETD (różnica temperatur równoważna szumowi), która określa najmniejszą różnicę temperatur, jaką czujnik może niezawodnie wyodrębnić z szumu. Im niższa, tym lepiej; moduł o wartości poniżej 50 mK może rozróżnić subtelne gradienty termiczne — słabe ciepło lekko przegrzewającego się rezystora lub ciepło ciała człowieka na tle chłodnego otoczenia. Czujniki o wysokim NETD po prostu rozmazują te różnice w szumie.
Drugą jest rozstaw pikseli, fizyczna odległość między pikselami, zwykle 12 µm lub 17 µm. Mniejszy rozstaw 12 µm upakowuje więcej pikseli na mniejszej matrycy, dając zarówno ostrzejszy obraz, jak i bardziej kompaktowy rozmiar modułu — dokładnie to, czego wymagają ciasne gimbale dronów. Rozstaw i rozdzielczość razem definiują, ile rzeczywistych szczegółów trafia na ekran.
Rola ISP i korekcja niejednorodności (NUC)
Surowy sygnał z mikrobolometru nigdy nie jest idealnie jednorodny — poszczególne piksele reagują nieco inaczej. Wbudowany ISP koryguje to za pomocą korekcji niejednorodności (NUC), często wykorzystując mechaniczną migawkę do uzyskania płaskiego odniesienia i ponownej kalibracji matrycy. Na to nakładają się automatyczna regulacja wzmocnienia (AGC), która optymalizuje kontrast w widzialnym zakresie termicznym, oraz cyfrowe wzmacnianie szczegółów, które wyostrza krawędzie. Razem te procesy tworzą "ostrą i wyraźną prezentację obrazu", którą reklamuje moduł Mini 640. I nie oszukuj się — niezawodność fizycznych połączeń płytka-płytka i USB przenoszących ten przetworzony sygnał ma ogromne znaczenie w integracji wbudowanej; dostawcy złączy, tacy jak Molex , wyznaczają standard trwałości, którego powinieneś szukać w środowiskach dronów narażonych na silne wibracje.
Rozdzielczość rozszyfrowana: 384×288 vs 640×512 vs 640×480
Rozdzielczość nie jest metryką próżności — bezpośrednio określa zdolność detekcji. Więcej pikseli na celu oznacza dłuższy zasięg wykrywania i drobniejsze szczegóły termiczne. Ta zależność jest sformalizowana w standard DRI (Detekcja, Rozpoznanie, Identyfikacja), który określa, ile pikseli musi trafić na cel, zanim będzie można go jedynie wykryć, rozpoznać, czym jest, i ostatecznie konkretnie zidentyfikować. Każdy dodany piksel przesuwa te trzy progi dalej.
384×288 — Ekonomiczny punkt wejścia
Moduł 384×288 to mądry wybór do konstrukcji o niskim poborze mocy, małej objętości, ograniczonym budżecie i do zadań monitorowania krótkiego zasięgu. Zapewnia prawdziwe obrazowanie termiczne bez obciążenia kosztami i przepustowością wyższych rozdzielczości, co czyni go idealnym do kompaktowych urządzeń przenośnych i inspekcji podstawowej. Pełny przegląd specyfikacji znajdziesz w naszym szczegółowym omówieniu ekonomicznego modułu MD-Series 384×288.
640×512 / 640×480 — Standard profesjonalny
Przejście na rozdzielczość klasy 640 zapewnia około 3,3× więcej pikseli niż sensor 384 — to przełomowy skok dla poważnych prac dronowych i inspekcyjnych. Dodatkowa gęstość pikseli wydłuża zasięg wykrywania, wyostrza drobne szczegóły i daje zapas na zoom cyfrowy oraz wnioskowanie AI. Subtelna różnica między 640×512 a 640×480 wynika z wariantu FPA i wynikającego z niego współczynnika proporcji; moduł Mini wygodnie oferuje obie opcje, dzięki czemu można dopasować go do dalszego wyświetlacza lub potoku przetwarzania. Nasz Mini 640 ultra-kompaktowy szczegółowy przewodnik omawia to w najdrobniejszych szczegółach.
| Rozdzielczość | Całkowita liczba pikseli | Typowe zastosowanie | Koszt względny |
|---|---|---|---|
| 384×288 | ~110,000 | Budżetowe, krótkiego zasięgu, ręczne | $ |
| 640×480 | ~307,000 | Profesjonalna inspekcja, streaming | $$ |
| 640×512 | ~327,000 | Ładowności dronów, dalekiego zasięgu | $$ |
Jeśli aktywnie rozważasz Mini 384 w porównaniu z Mini 640 do swojej następnej konstrukcji, nasz przewodnik po modułach termicznych 2025 do szybkiej, taniej integracji przedstawia kompromisy obok siebie dla inżynierów.
Wybór obiektywu i ogniskowej (5 mm do 150 mm)
Po ustaleniu rozdzielczości wybór obiektywu staje się największą dźwignią wpływającą na rzeczywistą wydajność. Podstawowa zasada to odwrotny kompromis: ogniskowa reguluje zależność między polem widzenia (FOV) a zasięgiem wykrywania. Krótka ogniskowa daje szerokie pole widzenia ze szczegółami z bliska, podczas gdy długa ogniskowa zwęża pole widzenia, ale koncentruje piksele na odległych celach, dramatycznie wydłużając dystans wykrywania.
Krótkie ogniskowe (5 mm–18 mm): zastosowania z szerokim polem widzenia
Krótkie obiektywy sprawdzają się tam, gdzie trzeba zobaczyć szeroką scenę z bliska. Inspekcja PCB, termografia bliskiego zasięgu, skanowanie ręczne i bezpieczeństwo wewnętrzne korzystają z szerokiego pola widzenia, jakie zapewnia optyka od 5 mm do 18 mm. Na gęstej płytce drukowanej krótka ogniskowa utrzymuje cały zespół w kadrze, podczas gdy siatka 640 pikseli rozróżnia poszczególne gorące komponenty.
Średnie ogniskowe (25 mm–50 mm): zrównoważone ładowności dronów
Zakres od 25 mm do 50 mm to koń roboczy do ogólnego mapowania dronami i ochrony obwodowej. Równoważy użyteczny zasięg wykrywania z polem widzenia wystarczająco szerokim, aby efektywnie pokrywać teren podczas lotu, co czyni go domyślnym zaleceniem dla operatorów potrzebujących wszechstronności zamiast specjalizacji.
Długie ogniskowe (75 mm–150 mm): wykrywanie dalekiego zasięgu
Gdy misją jest nadzór dronowy na dużych wysokościach, monitorowanie zasobów na duże odległości lub poszukiwania i ratownictwo, długie ogniskowe od 75 mm do 150 mm zarabiają na swoje utrzymanie. Pakując więcej pikseli na odległe cele, maksymalizują zasięgi DRI, dzięki czemu osobę lub pojazd można wykryć i rozpoznać z bezpiecznej odległości.
Materiał obiektywu ma znaczenie równie duże jak ogniskowa — może nawet większe. Wysokiej jakości optyka germanowa z powłoką antyrefleksyjną (AR) i atermalizacją utrzymuje stabilny obraz przy wahaniach temperatury. Tania optyka pogarsza transmisję termiczną, zmiękcza obraz i traci ostrość, gdy otoczenie się nagrzewa lub ochładza — podważając działanie samego sensora, za który zapłaciłeś dobre pieniądze.
Ponieważ dobór obiektywu jest specyficzny dla zastosowania, nasz zespół inżynierów chętnie poleci dokładną ogniskową do Twoich wymagań dotyczących ładowności i wykrywania — wystarczy skontaktować się za pomocą linków konsultacyjnych w całym tym przewodniku.
Interfejsy wyjściowe i streaming w czasie rzeczywistym na platformach wbudowanych
Interfejs wyjściowy decyduje o tym, jak łatwo moduł komunikuje się z hostem. Do wyboru są cztery popularne opcje:
- ⚙️ USB/UVC — uniwersalne złącze do nowoczesnego rozwoju; plug-and-play i bez sterowników.
- ⚙️ MIPI CSI-2 — wysoka przepustowość, ale wymaga integracji na poziomie płytki i wsparcia po stronie jądra systemu.
- ⚙️ Analogowe CVBS — banalnie prosty, ale ograniczony do starszych wyświetlaczy.
- ⚙️ LVDS — świetny do przemysłowych płyt montażowych, nieprzyjazny dla hobbystów.
USB/UVC zdecydowanie wygrywa w przypadku DIY i szybkiej integracji, ponieważ działa w trybie plug-and-play i bez sterowników zarówno w systemie Linux, jak i Windows. Żadnych modyfikacji jądra, żadnej kompilacji niestandardowych sterowników — moduł pojawia się po prostu jako standardowe urządzenie wideo, dokładnie jak kamera internetowa. W przypadku prototypowania i produkcji małoseryjnej skraca to czas programowania z tygodni do godzin.
Strumieniowanie do Raspberry Pi i ESP32
Aby uzyskać płynny obraz na żywo, stabilna, stała liczba klatek na sekundę na poziomie od 25 do 30 Hz ma większe znaczenie niż deklarowana rozdzielczość. Moduł musi utrzymywać tę częstotliwość w ramach dostępnej przepustowości USB, jednocześnie utrzymując opóźnienie na tyle niskim, aby umożliwić nakładanie obrazu w czasie rzeczywistym. To właśnie tutaj tanie czujniki I²C klasy MLX zawodzą na całej linii: komunikują się przez wolną magistralę przy niskich rozdzielczościach i niskich częstotliwościach odświeżania, generując przerywany, blokowy obraz, który jest bezużyteczny do wideo. Stabilne wyjście UVC modułu Mini 640 omija to wszystko, dostarczając pozbawione opóźnień, pełno-rozdzielcze klatki termowizyjne w momencie jego wykrycia.
Stos oprogramowania i łańcuchy narzędzi
Po stronie oprogramowania moduł UVC bezpośrednio wpisuje się w główny nurt narzędzi:
- ✅ OpenCV do wizji komputerowej.
- ✅ V4L2 do natywnego przechwytywania w systemie Linux.
- ✅ Potoki Pythona do szybkiego skryptowania.
- ✅ GStreamer do niezawodnego strumieniowania i transkodowania.
Połączenie modułu z dobrze wspieraną płytą nośną jeszcze bardziej przyspiesza budowę — nakładka Raspberry Pi HAT i ekosystem wbudowanych urządzeń peryferyjnych od Waveshare to popularna podstawa projektów termowizyjnych, które potrzebują dodatkowych wejść/wyjść, zarządzania zasilaniem lub wyjścia na wyświetlacz.
Budżet energetyczny i termiczny dla konstrukcji wbudowanych
Zawsze uwzględnij napięcie i pobór prądu przed sfinalizowaniem budowy. Komputery jednopłytkowe, takie jak Raspberry Pi, i mikrokontrolery, takie jak ESP32, mają ograniczone budżety mocy USB, a niedostatecznie zasilana magistrala powoduje spadki napięcia, gubienie klatek lub nieudane wykrywanie urządzeń. Gdy uruchamiasz moduł termowizyjny wraz z innymi urządzeniami peryferyjnymi, wysokiej jakości zasilany koncentrator USB jest tanim zabezpieczeniem przed sporadycznymi awariami. Aby zapoznać się z pełnym, kompleksowym przepływem pracy integracyjnej, sprawdź nasz Przewodnik szybkiej integracji niskokosztowej 2025.
Szczegółowe omówienie zastosowań: drony, lunety DIY i inspekcja PCB
Termiczne ładunki użytkowe do dronów (porównywalne z DJI, budowane na zamówienie)
W pracach lotniczych liczy się każdy gram i milimetr. Rdzeń Mini 640 o wymiarach 21 mm × 21 mm jest na tyle mały i lekki, że można go bezproblemowo umieścić w kompaktowych gimbalach i niestandardowych uchwytach drukowanych w 3D, pozostawiając miejsce na elektronikę nakładki telemetrycznej. Rzeczywiste misje obejmują rolnictwo (mapowanie stresu upraw), inspekcję paneli słonecznych (wykrywanie uszkodzonych ogniw z wysokości), poszukiwania i ratownictwo oraz monitorowanie linii energetycznych. Decydującym czynnikiem jest koszt: ten moduł zapewnia wydajność termiczną porównywalną z DJI przy ułamku ceny zablokowanego, zastrzeżonego ładunku użytkowego — pozostawiając pełną kontrolę nad sprzętem.
Lunety termiczne DIY i urządzenia ręczne
Dla myśliwych, obserwatorów i konstruktorów ten sam rdzeń zasila ręczne lunety termiczne z nakładkami siatki celowniczej i zasilaniem bateryjnym. To bezpośrednio obala utrzymujący się mit "tanie znaczy złe": prawdziwy niechłodzony mikrobolometr klasy 640 z odpowiednim NUC i AGC generuje czysty, użyteczny obraz, który dorównuje znacznie droższym lunetom komercyjnym, z dodatkową korzyścią w postaci pełnej swobody dostosowywania.
Inspekcja termiczna PCB i elektroniki
Połączenie krótkiej ogniskowej z rozdzielczością 640 przekształca moduł w precyzyjne narzędzie diagnostyczne. Na gęsto zaludnionych płytkach ta gęstość pikseli rozróżnia pojedyncze punkty przegrzania — kluczowa zdolność do profilowania termicznego w badaniach i rozwoju, analizy awarii i walidacji rozpływu lutowia. Inżynierowie mogą wskazać nieznacznie przegrzewający się komponent na długo przed tym, zanim spowoduje on awarię w terenie.
Monitorowanie bezpieczeństwa, nadzoru i przemysłowe
W instalacjach stałych silna adaptowalność środowiskowa modułu i stabilna wydajność wspierają całodobową pracę w każdych warunkach pogodowych. Obrazowanie termiczne wykrywa intruzów w całkowitej ciemności i sygnalizuje przegrzewające się maszyny przemysłowe, zanim dojdzie do awarii. Aby uzyskać więcej informacji na temat tych scenariuszy, zobacz nasz dedykowany artykuł o inspekcji przemysłowej i bezpieczeństwie Mini 640.
Polecany produkt: Niechłodzony moduł kamery termowizyjnej LWIR Mini 640×512
Podsumowując, niechłodzony moduł LWIR Mini 640×512 to nasz zalecany rdzeń do dronów, lunet DIY i strumieniowania wbudowanego w czasie rzeczywistym. Zapewnia ostry i wyraźny obraz, kompaktowe rozmiary i niski koszt — rzadkie połączenie w tej branży. Ultra-kompaktowa obudowa 21 mm × 21 mm, opcjonalna rozdzielczość 640×480, pełna gama obiektywów 5/9/13/18/35/50/75/100/150 mm, stabilna wydajność i silna adaptowalność środowiskowa sprawiają, że nadaje się on do niemal każdego projektu termicznego, jaki można sobie wymarzyć.

| Specyfikacja | Szczegóły |
|---|---|
| Nazwa produktu | Niechłodzony moduł rdzenia kamery termowizyjnej LWIR USB Mini 640×512 do dronów (podobny do DJI) |
| Typ czujnika | Niechłodzony mikrobolometr LWIR |
| Rozdzielczość | 640×512 / 640×480 (opcjonalnie) |
| Rozmiar modułu | 21 mm × 21 mm (ultrakompaktowy) |
| Opcje obiektywów | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm |
| Interfejs wyjściowy | USB / UVC (plug-and-play) |
| Jakość obrazu | Ostry, wyraźny obraz z NUC i AGC |
| Adaptowalność środowiskowa | Silna / stabilna wydajność |
| Idealne zastosowania | Drony, lunety DIY, wizja wbudowana, inspekcja PCB, bezpieczeństwo |
| Pozycja kosztowa | Wydajność porównywalna z DJI, ułamek kosztów |
Zobacz szczegóły produktu i ceny ➔
Jeśli Twój projekt jest ściśle ograniczony budżetem i krótkiego zasięgu, Mini 384 jest godną alternatywą, która zamienia liczbę pikseli na niższy koszt i pobór mocy — porównaj oba w naszym poście ze specyfikacją MD-Series 384×288 przed podjęciem decyzji.
Lista kontrolna integracji dla inżynierów
Przed złożeniem zamówienia przejrzyj tę listę kontrolną inżyniera, aby upewnić się, że moduł pasuje do Twojego systemu od początku do końca:
- ⚙️ Docelowa rozdzielczość — potwierdź ją w odniesieniu do wymagań DRI dla zadania o najdłuższym zasięgu.
- ⚙️ Ogniskowa — wybierz ją, mapując pole widzenia na najbliższe i najdalsze obiekty zainteresowania.
- ⚙️ Interfejs wyjściowy — sprawdź, czy Twoja platforma hostowa ją obsługuje; w przypadku najszybszych konstrukcji oznacza to potwierdzenie zgodności z UVC na komputerze z systemem Linux lub Windows.
- ⚙️ Zasilanie i przepustowość — zsumuj całkowity pobór prądu przez wszystkie urządzenia peryferyjne USB i dodaj zasilany koncentrator, jeśli przekroczysz limity swojej płytki.
- ⚙️ Montaż mechaniczny — zaplanuj rozmieszczenie wokół obrysu 21 mm × 21 mm, pozostawiając luz na tubus obiektywu i odciążenie kabla.
- ⚙️ Potok oprogramowania — wykonaj prototypowanie wcześnie; uruchom przechwytywanie w OpenCV lub GStreamer przed sfinalizowaniem obudowy, aby wychwycić problemy z liczbą klatek na sekundę lub opóźnieniami, gdy zmiany są jeszcze tanie.
Postępuj zgodnie z tą sekwencją, a unikniesz najczęstszych błędów integracyjnych i znacznie szybciej uzyskasz działającą pierwszą klatkę.
Film demonstracyjny miniaturowego rdzenia termowizyjnego 640×512
Często zadawane pytania: Moduły kamer termowizyjnych
P1: Jaki jest najlepszy moduł kamery termowizyjnej do strumieniowania w czasie rzeczywistym w wysokiej rozdzielczości na Raspberry Pi lub ESP32?
P2: Czy mogę użyć chińskiego modułu kamery termowizyjnej do budowy lunet DIY lub dronów bez utraty jakości obrazu?
P3: Jaką rozdzielczość czujnika termicznego i obiektyw wybrać do mojej aplikacji (inspekcja PCB, drony lub pomiary)?
📚 Referencje i dalsza lektura
- Standard branżowy (Ekosystem wbudowany): Waveshare — Raspberry Pi HATy i płyty nośne
- Standard branżowy (Niezawodność złączy): Molex — Złącza płytka-płytka i USB
- Powiązany przewodnik: Przewodnik po modułach termicznych 2025: Tania i szybka integracja dla inżynierów
- Powiązany przewodnik: Mini 640 niechłodzony moduł LWIR: Ultra-kompaktowe obrazowanie termiczne 640×512
- Powiązany przewodnik: Seria MD 384×288 — Złota specyfikacja obrazowania termicznego





