Niestandardowy rdzeń kamery termowizyjnej: Wysokorozdzielcze rozwiązania OEM w zakresie obrazowania termicznego
7 września 2026
Przewodnik integracji czujników termowizyjnych: rdzenie OEM i wizja Edge AI
9 września 2026 r.

Hurtowy moduł kamery termowizyjnej: wysokowydajne rdzenie czujników LWIR dla OEM i dronów
Jeśli spędziłeś trochę czasu przy stole warsztatowym, integrując ładunki elektrooptyczne, znasz już tę historię. Gwałtowne zmiany technologiczne w bezzałogowych statkach powietrznych (UAV), rozpoznaniu taktycznym, przemysłowym utrzymaniu predykcyjnym i autonomicznych robotach mobilnych (AMR) wysadziły drzwi globalnego popytu na wysokowydajne silniki obrazowania długofalowej podczerwieni (LWIR). Integratorzy systemów, inżynierowie lotniczy i producenci oryginalnego sprzętu (OEM) nie mogą już akceptować nieporęcznych, energochłonnych czujników termicznych ani delikatnych dodatków klasy konsumenckiej, które dryfują, gdy tylko temperatura otoczenia zmieni się o dziesięć stopni. Zespoły inżynierskie budujące ładunki gimbalowe nowej generacji, stacje automatycznej inspekcji optycznej (AOI), systemy monitorowania perymetrycznego i ręczne urządzenia diagnostyczne potrzebują miniaturowych, o niskim opóźnieniu, niechłodzonych modułów kamer termowizyjnych, które równoważą brutalne ograniczenia rozmiaru, masy, mocy i kosztu (SWaP-C) z precyzyjną dokładnością radiometryczną.
Oto sedno: pozyskanie niezawodnego hurtowego modułu kamery termowizyjnej partnera jest o wiele bardziej strategiczne niż kupowanie gołych matryc mikrobolometrycznych z arkusza brokera. Oznacza to zabezpieczenie wysokowydajnych, gotowych do produkcji silników czujników wspieranych przez dojrzałe zestawy programistyczne (SDK), w pełni scharakteryzowane zespoły optyczne, niezawodne interfejsy sprzętowe wbudowane i kuloodporne wieloletnie łańcuchy dostaw. Niezależnie od tego, czy podłączasz rdzenie o rozdzielczości 640×512 bezpośrednio do szybkich linii MIPI-CSI2 pokładowego komputera towarzyszącego AI, czy przesyłasz surową 14-bitową termografię cyfrową przez USB-C do komputera przemysłowego na hali fabrycznej, pozyskiwanie najwyższej klasy niechłodzonych rdzeni obrazowania termicznego z tlenku wanadu (VOx) w skali hurtowej zapewnia elastyczność inżynieryjną i ekonomikę jednostkową potrzebną do wyjścia z czyśćca prototypowania i przejścia prosto do komercyjnej wysyłki masowej.
Spis treści
- 👉 Fizyka mikrobolometru LWIR i architektura rdzenia
- 👉 Wbudowane interfejsy danych: MIPI-CSI2, USB, DVP i IP/RTSP
- 👉 Inżynieria SWaP-C dla dronów, FPV i gimbali robotycznych
- 👉 Dokładność radiometryczna, kalibracja NUC i integracja Edge AI
- 👉 Prezentacja hurtowych produktów OEM: specyfikacje techniczne i porównanie
- 👉 Zakupy hurtowe, dostosowywanie optyki (5 mm–150 mm) i zarządzanie cyklem życia
- 👉 Często zadawane pytania (FAQ)
Fizyka mikrobolometru LWIR i architektura rdzenia
Obrazowanie termiczne w podczerwieni działa w całości w oknie transmisji atmosferycznej długofalowej podczerwieni (LWIR) od 8 µm do 14 µm. W przeciwieństwie do czujników CMOS w zakresie widzialnym, które zliczają odbite fotony otoczenia odbijające się od powierzchni, czujnik LWIR mierzy samoemitowany strumień promieniowania cieplnego rządzony prawem promieniowania Plancka i prawem Stefana-Boltzmanna. W sercu przemysłowego niechłodzonego hurtowego modułu kamery termowizyjnej znajduje się matryca ogniskowa (FPA) wypełniona tysiącami mikroobrobionych pikseli mostkowych, znanych w branży jako mikrobolometry.
Każdy pojedynczy piksel mikrobolometru składa się z membrany pochłaniającej podczerwień zawieszonej nad krzemowym układem scalonym odczytu (ROIC) na maleńkich, mikroobrobionych nóżkach izolacji termicznej. Gdy promieniowanie cieplne pada na tę membranę, jej temperatura rośnie. Ta minimalna zmiana temperatury moduluje opór elektryczny znajdującego się pod spodem materiału cienkowarstwowego. Układ ROIC skanuje tę zmianę oporu w macierzy wierszy i kolumn, zamieniając strumień cieplny na maleńkie napięcia analogowe, które są digitalizowane przez precyzyjne, wbudowane przetworniki analogowo-cyfrowe (ADC). W warsztacie, jeśli twoje nóżki izolacji termicznej mają choćby drobne wady strukturalne, przewodność cieplna gwałtownie rośnie, czułość spada do zera, a szum przestrzenny gwałtownie wzrasta.
Tlenek wanadu (VOx) kontra amorficzny krzem (a-Si)
Gdy oceniasz płytki sensorów na poziomie hurtowym, materiał termistora decyduje o bazowym stosunku sygnału do szumu, jednorodności i reakcji termicznej:
- ⚙️ Tlenek wanadu (VOx): Nowoczesne moduły OEM pierwszej klasy działają głównie na cienkich warstwach VOx. VOx daje znacznie wyższy temperaturowy współczynnik rezystancji (TCR) — zwykle wynoszący od -2% do -3% na kelwin — w połączeniu z niskim szumem migotania elektrycznego 1/f. Praktyczny rezultat? Matryce FPA VOx zapewniają znacznie niższy poziom szumu, szybszy czas reakcji termicznej i stabilną charakterystykę cieplną w szerokim zakresie temperatur roboczych (od -40°C aż do +80°C).
- ⚙️ Krzem amorficzny (a-Si): Choć historycznie atrakcyjny, ponieważ standardowe fabryki półprzewodników mogły go tanio produkować na standardowych liniach CMOS, a-Si cierpi z powodu niższych wartości TCR i znacznie wyższego szumu 1/f. Aby wycisnąć akceptowalny obraz z matrycy a-Si, inżynierowie muszą poddawać dane agresywnemu filtrowaniu cyfrowemu i stale uruchamiać migawkę kalibracyjną, co zakłóca pętle śledzenia podczas krytycznych operacji.
Równoważna szumowi różnica temperatury (NETD)
Standardowym punktem odniesienia dla surowej czułości termicznej jest równoważna temperatura różnicowa szumu (NETD), podawana w milikelwinach (mK). NETD to po prostu różnica temperatury na scenie docelowej, która wytwarza stosunek sygnału do szumu równy dokładnie jeden na wyjściu sensora. Wysokowydajne rdzenie przemysłowe mają parametry ≤40 mK lub ≤35 mK (testowane przy f/1.0, temperaturze otoczenia 25°C, pracy z częstotliwością 50 Hz). Niższy NETD oznacza, że system wydobywa użyteczny kontrast z minimalnych gradientów termicznych. To różnica między dronem poszukiwawczo-ratowniczym, który dostrzega wychłodzonego turystę zagubionego w gęstych zaroślach, a przelatującym obok niego, albo gimbalem zakładu energetycznego, który wykrywa poluzowaną śrubę o wysokiej rezystancji, zanim cała stacja transformatorowa stanie w ogniu.
Rewolucja rozstawu pikseli 12 µm
Przejście ze starszych architektur pikseli 17 µm na nowoczesny rozstaw pikseli 12 µm to bez wątpienia największa mechaniczna i optyczna korzyść dla projektantów ładunków użytecznych w ostatniej dekadzie. Zmniejszenie rozstawu pikseli do 12 µm redukuje fizyczną powierzchnię matrycy 640×512 o około 50% w porównaniu ze starszym układem 17 µm o dokładnie tej samej liczbie pikseli. Ta redukcja powierzchni przekłada się bezpośrednio na cały wykaz materiałów:
- ⚙️ Miniaturyzacja optyczna: Ponieważ aktywna przekątna sensora się zmniejsza, potrzebujesz znacznie krótszej ogniskowej, aby uzyskać dokładnie to samo pole widzenia (FOV). Lekki obiektyw 9 mm na sensorze 12 µm zapewnia mniej więcej taki sam zasięg kątowy jak ciężki obiektyw 13 mm zamontowany na sensorze 17 µm.
- ⚙️ Redukcja BOM i masy ładunku: Elementy z germanu (Ge) i specjalistycznego szkła chalkogenidowego dominują w kosztach optycznych i masie każdego zespołu termicznego. Mniejsze apertury efektywne oznaczają, że producenci optyki, tacy jak Jinde może szlifować i powlekać znacznie mniejsze, lżejsze zespoły optyczne, które nie przeciążą silników gimbala.
- ⚙️ Niższa bezwładność cieplna: Mniejsze elementy pikseli mają mniejszą masę fizyczną, co oznacza niższą pojemność cieplną. Uzyskujesz szybsze stałe czasowe termiczne (τ < 10 ms), co daje czyste, pozbawione rozmyć przechwytywanie klatek 50 Hz nawet podczas gwałtownych manewrów lotniczych o wysokim odchyleniu.
Wbudowane interfejsy danych: MIPI-CSI2, USB, DVP i IP/RTSP
Kiedy siadasz do poprowadzenia OEM-owego rdzenia termicznego do swojej płyty nośnej, wybór interfejsu determinuje przepustowość, opóźnienie systemu, obciążenie CPU i złożoność ścieżek na płytce. Moduły Purpleriver oferują kilka odrębnych topologii interfejsów dostosowanych do nowoczesnego sprzętu wbudowanego:
MIPI-CSI2 (Mobile Industry Processor Interface)
MIPI-CSI2 to złoty standard, gdy budujesz systemy wizji wbudowanej, taktyczne ładunki UAV lub głowice nawigacji robotycznej. Przesyłając nieskompresowane surowe dane radiometryczne 14-bitowe lub 16-bitowe wraz z zsynchronizowanymi strumieniami YUV bezpośrednio przez szybkie pary różnicowe, MIPI przesyła klatki prosto do procesora sygnału obrazu (ISP) i sprzętowych kanałów bezpośredniego dostępu do pamięci (DMA) nowoczesnych systemów na chipie (SoC) — pomyśl o sprzęcie NVIDIA Jetson Orin, Rockchip RK3588 lub NXP i.MX8.
Bezpośrednie połączenie przez MIPI obniża opóźnienie poniżej 15 ms od ekspozycji do dostępności klatki w pamięci systemowej. Eliminuje pośredników — żadnych układów mostkujących USB, żadnych konwerterów protokołów i praktycznie zerowego obciążenia CPU hosta. Jeśli projektujesz wielowarstwowe płyty nośne o dużej gęstości, sprawdź zasady trasowania sygnałów różnicowych i strategie wyprowadzeń w naszym przewodniku po miniaturowych modułach kamer termicznych dla rdzeni LWIR o wysokiej rozdzielczości.
USB 2.0 / USB 3.0 Type-C
W przypadku stanowisk testowych na stole laboratoryjnym, modułowych zestawów wizji maszynowej i wzmocnionych ręcznych tabletów diagnostycznych USB jest nie do pobicia pod względem wygody. Rdzenie USB Purpleriver działają w standardowych protokołach USB Video Class (UVC), dostarczając gotowe do użycia wizualne strumienie termiczne prosto do Linuxa (V4L2), Windowsa (DirectShow/Media Foundation) i Androida bez potrzeby stosowania kruchych, zastrzeżonych sterowników jądra. Zespoły budujące szybkie stosy prototypowe przy użyciu zestawów deweloperskich z ekosystemów takich jak DFRobot mogą uruchomić operacyjny potok wizji maszynowej w jedno popołudnie, korzystając ze standardowych potoków GStreamer lub pętli przechwytywania OpenCV.
Równoległy cyfrowy port wideo (DVP / CMOS)
Równoległe cyfrowe magistrale wideo pozostają koniem roboczym w lotnictwie, awionice obronnej i niestandardowych blokach przetwarzania FPGA (Field Programmable Gate Array). Dostarczając zegar pikseli, synchronizację poziomą, synchronizację pionową i 14-bitowe surowe dane równoległe przez dopasowane ścieżki CMOS, moduły DVP dają inżynierom FPGA deterministyczną, cyklicznie dokładną kontrolę nad buforami nadchodzących klatek. Gdy profil misji wymaga twardych pętli śledzenia w czasie rzeczywistym z zerowym jitterem systemu operacyjnego, DVP jest twoim przyjacielem.
Wyjście IP / RTSP / CVBS
W przypadku ogrodzeń perymetrycznych, wież obserwacyjnych na granicy i stałego monitoringu obiektów przemysłowych natywne rdzenie Ethernet IP eliminują wymóg stosowania zewnętrznych płyt enkodera wideo. Purpleriver dostarcza rdzenie z dedykowanymi układami ASIC na pokładzie, które kompresują surowe klatki LWIR bezpośrednio do wysokowydajnych strumieni H.264/H.265, udostępniając je przez RTSP/ONVIF po standardowym Ethernetcie RJ45, wraz z dziedzicznym analogowym kompozytowym sygnałem wideo CVBS dla wstecznej kompatybilności z analogowymi stacjami naziemnymi. W przypadku stałych instalacji wymagających bezpośredniego zarządzania sieciowego przyjrzyj się uważnie niechłodzonemu modułowi rdzeniowemu ASIC na podczerwień RJ45 CVBS RTSP IP 640x512.
Inżynieria SWaP-C dla dronów, FPV i gimbali robotycznych
W świecie dronów waga jest wrogiem. Każdy gram ładunku podwieszonego pod płatowcem skraca czas lotu na baterii i zmusza elektroniczne regulatory prędkości silników (ESC) do cięższej pracy, generując niepożądany szum elektryczny i ciepło odpadowe. Zastosowanie naprawdę miniaturowego hurtowego modułu kamery termowizyjnej pozwala projektantom gimbali wydobyć maksymalny czas lotu, utrzymując jednocześnie ciasne i responsywne pętle stabilizacji.
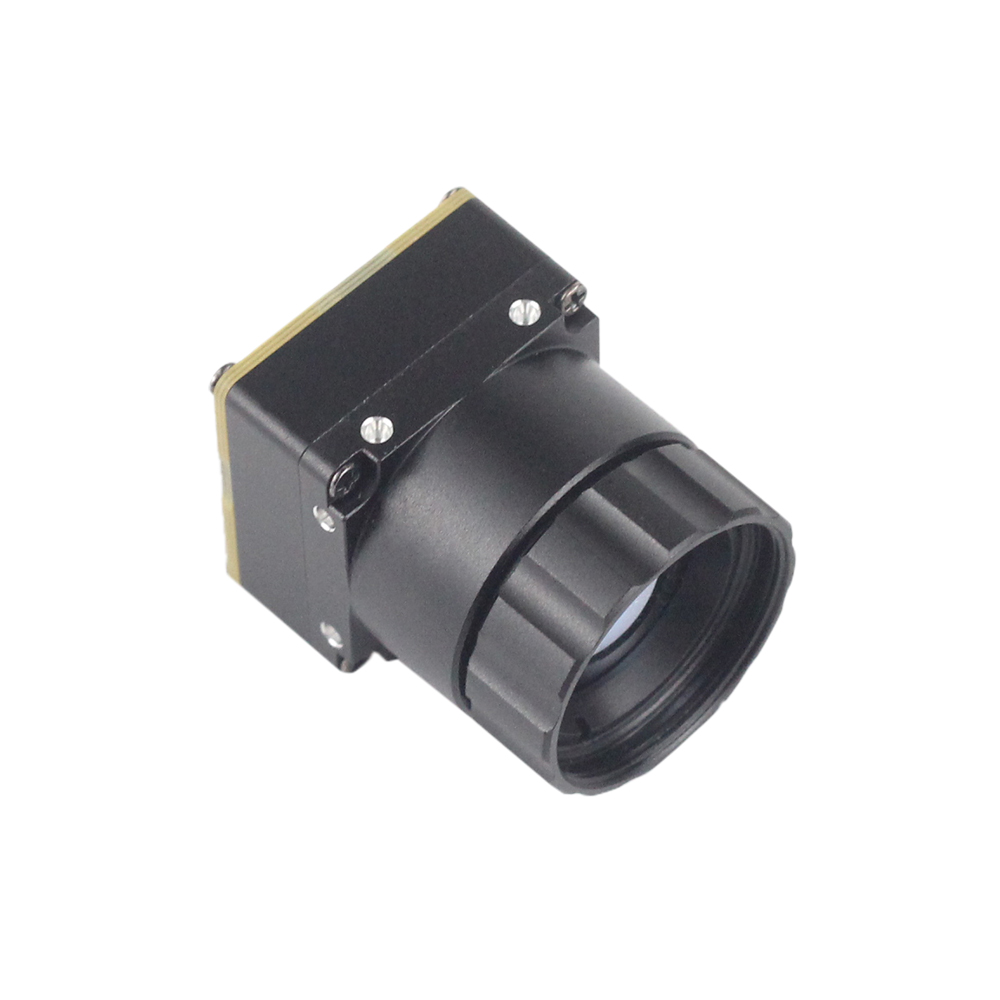
Rdzenie serii Mini firmy Purpleriver są budowane od podstaw, aby rozwiązać te agresywne problemy SWaP-C. Mierząc niewiarygodne 21 mm × 21 mm i ważąc poniżej 20 gramów ze zintegrowanym 9-milimetrowym obiektywem atermalizowanym, moduły te bez problemu mieszczą się w mikrobezszczotkowych gimbalach 2-osiowych i 3-osiowych. Utrzymanie masy ładunku wyśrodkowanej i minimalnej obniża bezwładność obrotową, co oznacza, że można zastosować mniejsze silniki gimbala o niskim momencie obrotowym, wyeliminować poślizg silnika podczas szybkich zakrętów z przechyłem oraz usunąć wysokoczęstotliwościowy mikrodrganie z przesyłanego strumienia wideo.
Rozpraszanie ciepła i zarządzanie dryftem
Czujniki termiczne mają piętę achillesową: przewodzący i konwekcyjny transfer ciepła pochodzący z pobliskiej elektroniki. Gdy pokładowe regulatory buck lub procesory towarzyszące wypromieniowują ciepło do FPA, mikrobolometr wytwarza nieprzyjemne przestrzenne gradienty temperatury, szum stałego wzorca (FPN) oraz dryft pomiaru radiometrycznego. W warsztacie łagodzimy problemy równowagi termicznej za pomocą trzech podstawowych strategii projektowych:
- ✅ Pobór mocy poniżej jednego wata: Pracując przy zużyciu poniżej 1,0 W podczas aktywnego pozyskiwania klatek 50 Hz, nasz niestandardowy układ ASIC minimalizuje wewnętrzne samonagrzewanie. Ma to kluczowe znaczenie, gdy trzeba upakować rdzeń wewnątrz szczelnej, wodoszczelnej kapsuły drona o klasie IP67, gdzie ciepło nie ma dokąd uciec.
- ✅ Termicznie odsprzężone układanie mechaniczne: Płytka PCB FPA czujnika jest fizycznie odizolowana od głównego procesora i płytek nośnych interfejsu. Zapobiega to przewodzeniu wysokiej temperatury generowanej przez potok obrazu bezpośrednio na płytkę mikrobometru VOx.
- ✅ Dynamiczna kompensacja temperatury: Precyzyjne termistory osadzone bezpośrednio w tubusie optycznym i na podłożu FPA przesyłają telemetrię temperatury w czasie rzeczywistym z powrotem do ISP. Silnik stosuje matematyczne korekty z tablic odnośników na bieżąco, znacznie wydłużając okno operacyjne między fizycznymi cyklami rekalibracji mechanicznej migawki.
Dokładność radiometryczna, kalibracja NUC i integracja Edge AI
Ogromną pułapką, w którą wpadają niedoświadczeni integratorzy ładunków użytecznych, jest brak rozróżnienia podstawowych rdzeni obserwacyjnych od prawdziwych silników pomiaru radiometrycznego. Wyglądają podobnie w arkuszu specyfikacji, ale ich wnętrza przetwarzania są fundamentalnie różne.
Obrazowanie nieradiometryczne (rdzenie obserwacyjne)
Rdzenie obserwacyjne są budowane wyłącznie po to, aby zapewnić operatorom wyraźną świadomość sytuacyjną, czyste wykrywanie celów i wysoki kontrast wizualny. Wewnętrzny ISP pobiera 14-bitowe surowe dane termiczne z ROIC i przetwarza je przez dynamiczne wyrównanie histogramu (HEQ) lub filtrowanie cyfrowego wzmocnienia szczegółów (DDE). Algorytmy te bezlitośnie ściskają szeroki zakres dynamiczny do standardowych 8-bitowych palet kolorów (White Hot, Black Hot, Ironbow). Obraz wygląda fenomenalnie dla pilota śledzącego intruza, ale wszystkie prawdziwe, skalibrowane metryki temperatury powierzchni są wyrzucane do kosza, aby osiągnąć ten wizualny efekt.
Pełne rdzenie pomiaru radiometrycznego
Radiometryczne moduły termowizyjne utrzymują nieprzerwane matematyczne powiązanie między przychodzącym strumieniem promieniowania a cyfrowymi wartościami pikseli. Każdy pojedynczy piksel w strumieniu klatek reprezentuje absolutny, skalibrowany odczyt temperatury zakodowany w 14-bitowym lub 16-bitowym rejestrze. Rdzenie radiometryczne Purpleriver zapewniają przemysłową dokładność ±2°C lub ±2% w szerokim zakresie temperatur sceny (od -20°C do +150°C, a do +550°C w rozszerzonych przemysłowych trybach pracy).
Aby zagwarantować ten poziom dokładności w zmieniających się warunkach polowych na zewnątrz, każdy pojedynczy rdzeń przechodzi wielopunktową fabryczną kalibrację ciała doskonale czarnego w szerokiej matrycy temperatur. Wbudowane matematyczne silniki korekcyjne wykonują te przebiegi kompensacyjne w czasie rzeczywistym:
- ⚙️ Dwupunktowa korekcja niejednorodności (NUC): Normalizuje drobne odchylenia wzmocnienia i offsetu we wszystkich 327 680 pojedynczych pikselach w matrycy 640×512, eliminując kurtynowanie czujnika i prążkowanie kolumna-kolumna.
- ⚙️ Maskowanie wadliwych pikseli: Dynamicznie wykrywa dryfujące, migoczące lub niereagujące elementy mikrobometru na bieżąco, płynnie interpolując ich wartości przy użyciu zdrowych sąsiednich komórek.
- ⚙️ Kompensacja obiektywu athermalnego: Automatycznie przelicza współczynniki kalibracji, gdy temperatury otoczenia powodują rozszerzanie lub kurczenie się elementów tubusu optycznego, zachowując ostrość i dokładność termiczną bez konieczności ręcznego dostrajania.
Jeśli chcesz zgłębić zmiany architektoniczne napędzające nowoczesny rozwój podczerwieni, zapoznaj się z naszym opracowaniem inżynieryjnym na temat ewolucji nowoczesnego obrazowania termicznego i niezbędnych metodologii integracji.
Prezentacja hurtowych produktów OEM: specyfikacje techniczne i porównanie
Aby wspierać szybką integrację komercyjną, Purpleriver produkuje znormalizowane, wysokowydajne silniki kamer LWIR zaprojektowane specjalnie dla wbudowanych płytek nośnych, stabilizowanych wieloczujnikowych gimbali i taktycznych zasobników śledzących. Porównanie obok siebie poniżej przedstawia nasze dwie podstawowe platformy zbudowane do integracji z dronami i modułowego pakowania sprzętu OEM.
| Specyfikacja | Niechłodzony moduł dronowy Mini2 640x512 9mm na podczerwień | Nieschładzany LWIR USB Mini 640*512 rdzeń kamery termowizyjnej |
|---|---|---|
| Architektura matrycy czujnika | Niechłodzony mikrobometr VOx (platforma Mini2) | Nieschładzany mikrobolometr VOx (platforma Mini 640) |
| Rozdzielczość matrycy | 640 × 512 pikseli (opcje 384×288 / 256×192) | 640 × 512 pikseli (opcjonalna rozdzielczość 640×480) |
| Raster pikseli i pasmo spektralne | 12 µm | 8 µm do 14 µm (LWIR) | 12 µm | 8 µm do 14 µm (LWIR) |
| Czułość termiczna (NETD) | ≤40 mK (@ f/1.0, 25°C) | ≤40 mK (@ f/1.0, 25°C) |
| Natywne częstotliwości klatek wyjściowych | 25 Hz / 50 Hz (zoptymalizowane pod kątem płynnego śledzenia) | Natywny strumień wideo 25 Hz / 50 Hz |
| Konfiguracja obiektywu optycznego | W zestawie 9-milimetrowy zespół optyczny athermalizowany | Modułowo: 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 mm |
| Elektryczny interfejs sprzętowy | Natywna magistrala MIPI-CSI2 / równoległa DVP | USB 2.0 / USB Type-C (UVC + radiometria szeregowa) |
| Podstawowe wymiary fizyczne | Ultra-kompaktowy profil dronowy (< 20 g) | Miniaturowa obudowa 21 mm × 21 mm |
| Docelowe segmenty integracji | Drony AI z bezpośrednim SoC, przechwytywacze FPV, gimbale | Diagnostyka przemysłowa, multirotory typu DJI, jednostki PTZ |
Kompleksowe omówienie produktu

Niechłodzony Moduł Kamery Termowizyjnej Mipi 640 384 256 9mm Do Dronów
Moduł kamery termowizyjnej na podczerwień nieschładzanej Mini2 został zaprojektowany specjalnie z myślą o wysokiej częstotliwości klatek, ultra-niskim opóźnieniu i rygorystycznych limitach masy wymaganych przez nowoczesne platformy dronów taktycznych i komercyjnych. Zbudowany wokół wysokorozdzielczej matrycy mikrobolometrycznej VOx 640×512 nieschładzanej — z dostępnymi zoptymalizowanymi kosztowo wariantami sprzętowymi 384×288 i 256×192 — ten rdzeń zapewnia niezwykle ostrą termiczną identyfikację celów przez gęstą mgłę, kurz, dym oraz w operacjach nocnych przy całkowitym braku światła.
Wyposażony w precyzyjny 9-milimetrowy obiektyw athermalizowany, Mini2 łączy się bezpośrednio z komputerami towarzyszącymi hosta za pośrednictwem niskoobciążeniowych linii MIPI-CSI2. Pozwala to ominąć opóźnienia przetwarzania i drgania wprowadzane przez układy mostkowe konwersji USB, umożliwiając wbudowanym modułom obliczeniowym brzegowym uruchamiającym sieci neuronowe do śledzenia obiektów (takie jak modele YOLOv8 lub TensorRT) pobieranie surowych klatek z pełną częstotliwością 50 Hz w celu przechwytywania celów w czasie rzeczywistym i autonomicznego planowania trasy.
- ✅ Wysoki kontrast dynamiczny: Zapewnia wyrazistą, niezwykle ostrą definicję krawędzi przy NETD ≤40 mK, ujawniając słabe anomalie termiczne w gęstym zalesieniu, na otwartych wodach lub na zimnych konstrukcjach metalowych.
- ✅ Integracja z lekkim płatowcem: Zaprojektowany specjalnie dla zwrotnych platform dronowych, utrzymuje niskie koszty BOM i całkowitą masę ładunku poniżej 20 gramów, aby zmaksymalizować czas lotu.
- ✅ Skalowalna architektura czujnika: Dostępna w wariantach rozdzielczości 640×512, 384×288 i 256×192, co pozwala budować budżetowe, średniopółkowe i flagowe jednostki SKU dla przedsiębiorstw na ujednoliconej bazie sprzętowej.
- ✅ Bezpośrednie połączenie Edge AI: Natywny interfejs MIPI-CSI2 umożliwia przesył strumieniowy DMA bez kopiowania do popularnych płyt wbudowanych, takich jak NVIDIA Jetson Orin Nano, Raspberry Pi CM4 i platformy Rockchip.

Niekolowana miniaturowa kamera termowizyjna LWIR USB 640*512, moduł rdzenia do dronów, podobna do DJI
Niechłodzony rdzeń termowizyjny LWIR Purpleriver Mini 640 wyznacza standard inżynieryjny pod względem rozmiaru, elastyczności optycznej i szybkiej integracji systemowej. Zamknięty w ultraminiaturowym aluminiowym bloku 21 mm × 21 mm, ten rdzeń dorównuje wiernością obrazowania termicznego obserwowaną w przemysłowych ładunkach użytkowych DJI enterprise, ale daje swobodę otwartej, nieobciążonej architektury OEM.
Zaprojektowany z myślą o elastyczności misji, platforma Mini 640 obsługuje szeroką gamę wymiennych konfiguracji optycznych: 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm. Wyposażony w czysty, solidny interfejs USB Type-C, który jednocześnie przesyła strumień wizyjny UVC i szeregową telemetrię radiometryczną, ten rdzeń bezproblemowo wpasowuje się w przemysłowe UAV inspekcyjne, ręczne obrazery diagnostyczne i zautomatyzowane stanowiska kontroli jakości w fabrykach.
- ✅ Ultraminiaturowa obudowa 21 mm × 21 mm: Kompaktowa obudowa bez wysiłku mieści się w ograniczonych przestrzeniach gimbala, ciasnych obudowach pan-tilt i smukłych sondach inspekcyjnych.
- ✅ Ogromny ekosystem optyczny: Bezpośrednia kompatybilność z ogniskowymi od szerokokątnej optyki 5 mm aż po teleobiektywy 150 mm, obejmująca nawigację robotów z bliska aż po wielokilometrowy monitoring granic.
- ✅ Wysoka wierność przestrzenna: Aktywna matryca pikseli 640×512 (z opcjonalnymi trybami operacyjnymi 640×480) renderuje ostre, bardzo szczegółowe radiometryczne mapy termiczne do precyzyjnej diagnostyki.
- ✅ Wzmocniona konstrukcja przemysłowa: Zweryfikowana pod kątem agresywnych szoków termicznych, silnych widm wibracji lotniczych i trudnych warunków pracy na zewnątrz.
Zakupy hurtowe, dostosowywanie optyki (5 mm–150 mm) i zarządzanie cyklem życia
Przeniesienie produktu od wstępnej walidacji prototypu do masowej produkcji fabrycznej to moment, w którym prawdziwa inżynieria spotyka się z rzeczywistością łańcucha dostaw. Potrzebujesz partnera produkcyjnego w dziedzinie termowizji, który zapewnia zweryfikowaną spójność między egzemplarzami, przejrzyste sortowanie partii i głęboką customizację optyczną. Zamawiając hurtowo moduły kamer termowizyjnych w setkach lub tysiącach, miej na uwadze te trzy kluczowe filary zakupowe:
Dobór ogniskowej i kryteria Johnsona
Purpleriver obsługuje szeroką gamę precyzyjnych zespołów optycznych od 5 mm aż do 150 mm, pozwalając zespołowi inżynierii systemowej obliczać precyzyjne obwiednie detekcji, rozpoznania i identyfikacji (DRI) na podstawie kryteriów Johnsona:
- ⚙️ Optyka szerokokątna (5 mm, 9 mm, 13 mm): Te obiektywy zapewniają szerokie pokrycie kątowe (FOV > 45°). To dokładnie narzędzie, którego potrzebujesz do zwinnego pilotażu dronów FPV, unikania kolizji w AGD wewnętrznych, monitorowania ciasnych szaf elektrycznych i oczyszczania robotycznego krótkiego zasięgu.
- ⚙️ Optyka średniego zasięgu (18 mm, 35 mm, 50 mm): Podstawa komercyjnych inspekcji dronowych — mapowanie farm słonecznych, audyty powłok budynków, gaszenie pożarów z powietrza i inspekcje dachów przemysłowych. Zapewniają bezpieczny pułap lotu z zachowaniem dystansu, jednocześnie zbierając wystarczającą liczbę pikseli na celu, aby wykryć krytyczne wycieki termiczne.
- ⚙️ Optyka teleobiektywowa (75 mm, 100 mm, 150 mm): Zbudowana dla platform obserwacyjnych dalekiego zasięgu, gimbali nadzoru wysokogórskiego, nawigacji morskiej i systemów obrony perymetrycznej, umożliwiając operatorom wykrywanie celów ludzkich z odległości ponad 3 do 5 kilometrów.
Kontrola jakości OEM i badania przesiewowe naprężeń środowiskowych
Nic nie zabija niezawodności polowej szybciej niż tubus optyczny tracący ostrość podczas rozruchu silnika lub matryca FPA tworząca martwe linie pod wpływem cykli termicznych. Moduły Purpleriver przechodzą rygorystyczne badania przesiewowe naprężeń środowiskowych (ESS) przed zapakowaniem. Nasz reżim testowy obejmuje wieloosiowe profile drgań sinusoidalnych i losowych w celu weryfikacji sztywności zespołu optycznego, szerokie cykle komory termicznej (od -40°C do +80°C) w celu walidacji krzywych atermalizacji oraz wielopunktową automatyczną weryfikację z użyciem ciała doskonale czarnego w celu potwierdzenia absolutnej kalibracji radiometrycznej na całej płytce sensora.
Mapa drogowa łańcucha dostaw i stabilność BOM
W naszej branży niespodziewane wycofanie układów krzemowych to absolutny koszmar. Otrzymanie powiadomienia "część wycofana z produkcji" wymusza natychmiastowe przeprojektowanie płytki, aktualizacje oprogramowania i kosztowne ponowne certyfikacje lotnicze. Purpleriver zapewnia gwarantowaną dostępność cyklu życia produktu od 5 do 7 lat w naszych kluczowych rodzinach sensorów OEM. Wyprowadzenia, wymiary montażu mechanicznego i struktury rejestrów SDK pozostają zablokowane i wstecznie kompatybilne, dając Twoim operacjom produkcyjnym przewidywalną bazę łańcucha dostaw potrzebną do rentownego skalowania.

Często zadawane pytania (FAQ)
W jaki sposób hurtowe moduły kamer termowizyjnych Purpleriver pokonują ograniczenia opóźnień i SDK budżetowych konsumenckich sensorów IR?
Przemysłowe silniki OEM LWIR Purpleriver całkowicie eliminują te wąskie gardła. Łączymy natywne mikrobolometry VOx 25 Hz i 50 Hz z szybkimi, sprzętowo zoptymalizowanymi układami ASIC. Dzięki strumieniowaniu surowego, nieskompresowanego wideo termograficznego przez bezpośrednie linie MIPI-CSI2 lub szybkie łącza USB całkowite opóźnienie potoku spada poniżej 30 ms, co sprawia, że ciasne śledzenie w pętli zamkniętej staje się banalnie proste. Po stronie oprogramowania nie zamykamy Cię w zamkniętych, zastrzeżonych piaskownicach. Purpleriver dostarcza gotowe do produkcji SDK C/C++ i Python dla systemów Linux (Ubuntu, Debian), ROS/ROS2, Android i Windows. Otrzymujesz bezpośredni dostęp do rejestrów 14-bitowych surowych wartości radiometrycznych pikseli, programowe wyzwalanie NUC migawki oraz dynamiczne tabele palet bez ukrytych opłat licencyjnych.
Jakie rozdzielczości sensorów termowizyjnych i konfiguracje obiektywów są optymalne do integracji z dronami i FPV?
Obiektyw 9 mm zapewnia około 50° poziomego pola widzenia, dopasowując się do znanych wizualnych kamer nawigacyjnych i pozwalając pilotom szybko dostrzegać przeszkody naziemne bez dystorsji typu rybie oko. Ponieważ cały zespół optyczny i rdzeń waży mniej niż 20 gramów, można stosować lekkie silniki mikro-bezszczotkowe bez pobierania nadmiernego prądu i skracania czasu lotu. Jeśli Twój statek powietrzny wykonuje inspekcje linii energetycznych lub mapowanie upraw na dużych wysokościach, przejście na obiektyw 18 mm lub 35 mm zawęża pole widzenia, zapewniając wysoką gęstość pikseli potrzebną do rozróżniania małych punktów cieplnych ze standardowych wysokości pułapu regulacyjnego.
Jakie wsparcie w zakresie dostosowywania OEM i zamówień hurtowych oferuje Purpleriver integratorom?
Pod względem optycznym nasi inżynierowie zajmują się niestandardowym montażem obiektywów, kalibracją ostrości i athermalizacją środowiskową w zakresie ogniskowych od 5 mm do 150 mm, zapewniając, że tor optyczny pozostaje stabilny w całym zakresie temperatur roboczych od -40°C do +80°C. Na poziomie oprogramowania układowego wspieramy aplikacyjne tabele radiometryczne, automatyczne wyjścia progów alarmowych oraz niestandardowe algorytmy kalibracji bez migawki. W przypadku produkcji seryjnej Purpleriver wspiera Twój program progami cen hurtowych, bezpośrednim wsparciem dedykowanego inżyniera aplikacyjnego (FAE) oraz zablokowanymi mapami drogowymi cyklu życia BOM, które chronią Twój projekt przed zmianami komponentów przez ponad 5 lat.
📚 Referencje i dalsza lektura
- Standard branżowy: Precyzyjna optyka podczerwieni i niestandardowe zespoły soczewek germanowych od Jinde
- Standard branżowy: Rozwiązania do obliczeń wbudowanych i szybkiego prototypowania sprzętu przez DFRobot
- Powiązany przewodnik: Przewodnik po najlepszych mini modułach kamer termowizyjnych: wysokorozdzielcze rdzenie LWIR dla integratorów
- Powiązany przewodnik: Rewolucja w wizji termicznej: niezbędne nowoczesne integracje i technologie rdzeniowe
- Powiązany przewodnik: Niechłodzony moduł rdzenia termowizyjnego ASIC 640x512 z interfejsem RJ45 CVBS RTSP IP