








Przewodnik po ręcznych kamerach termowizyjnych: specyfikacje sensorów, wydajność w terenie i wybór profesjonalny
21 października 2026
Przewodnik po kamerach termowizyjnych na podczerwień: rzeczywista rozdzielczość, technologia sensorów i prawdy zakupowe
22 października 2026
Wysokorozdzielcze moduły kamer termowizyjnych IR: Kompletny przemysłowy przewodnik zakupowy OEM
Precyzyjne widzenie termiczne nie jest już zarezerwowane wyłącznie dla nieporęcznego sprzętu wojskowego ani drogiego wyposażenia laboratoryjnego. Dla inżynierów robotyki, projektantów ładunków dronów oraz architektów automatyki przemysłowej integracja niechłodzonego modułu kamery termowizyjnej IR bezpośrednio w systemach brzegowych stała się podstawowym wymogiem dla systemów automatycznej inspekcji optycznej nowej generacji (AOI), konserwacji predykcyjnej, nawigacji autonomicznej oraz inteligentnej obrony perymetrycznej. Jednak przejście od gotowych ręcznych narzędzi diagnostycznych do wbudowanych, płytkowych rdzeni długofalowej podczerwieni (LWIR) wiąże się ze złożonymi wyzwaniami inżynieryjnymi — od optymalizacji rozmiaru piksela i doboru chemii sensora po radiometryczną kalibrację termiczną, protokoły strumieniowania o niskim opóźnieniu (MIPI-CSI2, USB3, CVBS) oraz rygorystyczne ograniczenia dotyczące rozmiaru, masy, mocy i kosztu (SWaP-C).
Wybór właściwego silnika obrazowania termicznego wymaga oceny architektur sensorów, optyki obiektywów oraz potoków programowego przetwarzania sygnału obrazu (ISP). Suboptymalny wybór może skutkować dryftem termicznym, wysoką różnicą temperatur równoważną szumowi (NETD), rozmyciem przestrzennym przy wysokich częstotliwościach klatek lub ogromnym obciążeniem sterowników na mikroprocesorach brzegowych. Ten kompleksowy przewodnik zakupowy OEM dekonstruuje podstawową fizykę, kluczowe kryteria sprzętowe, architektury integracji w rzeczywistych warunkach oraz specyfikacje komercyjne najnowocześniejszych modułów LWIR — zapewniając zespołom inżynieryjnym i zakupowym techniczny plan niezbędny do określania, integrowania i wdrażania wbudowanych rozwiązań widzenia termicznego na dużą skalę.
Spis treści
- 👉 Fizyka detekcji niechłodzonej długofalowej podczerwieni (LWIR)
- 👉 Kluczowe metryki architektury: rozdzielczość, rozmiar piksela i NETD
- 👉 Wybór interfejsu sprzętowego dla systemów wbudowanych: USB, MIPI i CVBS
- 👉 Optyka obiektywów i inżynieria pola widzenia (FOV)
- 👉 Przemysłowy benchmark OEM: Mini 640 vs. seria MD 384
- 👉 Podręcznik integracji systemowej: drony, wizja maszynowa i konserwacja predykcyjna
- 👉 Kalibracja radiometryczna i korekcja niejednorodności (NUC)
- 👉 Kompletna lista kontrolna zakupów OEM i przewodnik rozwiązywania problemów
- 👉 Często zadawane pytania (FAQ)
Fizyka detekcji niechłodzonej długofalowej podczerwieni (LWIR)
Zrozumienie, w jaki sposób przemysłowy modułu kamery termowizyjnej IR rdzeń przechwytuje energię niewidzialną, wymaga analizy fizyki promieniowania cieplnego, krzywych emisji ciała doskonale czarnego oraz dynamiki transmisji atmosferycznej. Cała materia fizyczna o temperaturze powyżej zera absolutnego (0 kelwinów lub -273,15 stopnia Celsjusza) nieustannie emituje promieniowanie elektromagnetyczne jako fundamentalną konsekwencję kinetycznego pobudzenia molekularnego i atomowego. Rozkład widmowy i całkowita energia promieniowania emitowana przez obiekt są opisywane prawem promieniowania Plancka, które określa luminancję widmową wyidealizowanego emitera ciała doskonale czarnego jako funkcję temperatury termodynamicznej i długości fali.
Dla celów przemysłowych pracujących w normalnych ziemskich zakresach środowiskowych — zazwyczaj między -40 stopni Celsjusza a +500 stopni Celsjusza — szczytowa widmowa emitancja promienista obliczona za pomocą prawa przesunięć Wiena mieści się dokładnie w zakresie długofalowej podczerwieni (LWIR) między 8 mikrometrami a 14 mikrometrami. Ziemskie warunki atmosferyczne charakteryzują się wąskimi oknami transmisyjnymi, w których gazy atmosferyczne, takie jak para wodna, dwutlenek węgla i ozon, nie pochłaniają całkowicie transmitowanych fotonów. Okno transmisji atmosferycznej od 8 do 14 mikrometrów zapewnia optymalną klarowność operacyjną, pozostając praktycznie odporne na oślepienie słoneczne, zamglenie, rozpraszanie cząstek w reżimie rozpraszania Rayleigha oraz gęsty dym przemysłowy.
Emisyjność reprezentuje stosunek energii promienistej emitowanej przez powierzchnię rzeczywistego materiału względem teoretycznego ciała doskonale czarnego przy identycznej temperaturze i długości fali. W rzeczywistych środowiskach monitorowania termicznego emisyjność waha się od bliskiej zeru do jedności. Cele o wysokiej emisyjności, takie jak matowe czarne polimery, kompozyty węglowe, wulkanizowana guma i płaskie malowane powierzchnie, emitują promieniowanie cieplne, które koreluje w przewidywalny, liniowy sposób z ich rzeczywistą termodynamiczną temperaturą rdzenia. Z kolei powierzchnie o niskiej emisyjności, takie jak polerowane obudowy aluminiowe, gołe szyny miedziane i walcowane arkusze stali nierdzewnej, działają jak lustra termiczne. Zamiast wypromieniowywać energię własną, odbijają sygnatury termiczne tła do apertury optycznej. Aby osiągnąć absolutną precyzję pomiaru, architekci systemów muszą wybrać kamerę termowizyjną IR wyposażoną w zaawansowane wbudowane przetwarzanie cyfrowe zdolne do kompensacji emisyjności powierzchni, pozornej temperatury odbitej od tła otoczenia oraz tłumienia transmisji atmosferycznej w czasie rzeczywistym.
W mechanicznym i fizycznym sercu nowoczesnych niechłodzonych modułów obrazowania termicznego znajduje się matryca ogniskowa (FPA) składająca się z tysięcy zawieszonych mikrobolometrów. Każdy piksel mikrobolometru posiada membranę absorpcyjną podczerwieni zawieszoną nad krzemowym układem scalonym odczytu (ROIC) za pomocą mikromechanicznie obrobionych nóżek podtrzymujących, tworząc próżniowo izolowany mostek termiczny. Gdy padające fotony podczerwieni uderzają w membranę absorpcyjną, jej fizyczna temperatura wzrasta, indukując mierzalną zmianę rezystancji elektrycznej zintegrowanego materiału termistorowego. Leżący u podstaw CMOS ROIC nieprzerwanie odczytuje tę zmianę rezystancji w każdej współrzędnej matrycy, przekształcając różnice elektryczne w cyfrowe surowe wartości reprezentujące gradienty termiczne.
Moduły OEM opierają się głównie na dwóch cienkowarstwowych materiałach termistorowych: tlenku wanadu (VOx) i krzemie amorficznym (a-Si). Tlenek wanadu wykazuje doskonały temperaturowy współczynnik rezystancji (TCR), zwykle działający w zakresie od -2,0 procent do -3,0 procent na kelwin, w połączeniu z wyjątkowo niskim poziomem szumów migotania elektronicznego o niskiej częstotliwości 1/f. Ta właściwość chemiczna nadaje czujnikom VOx z natury niższą stałą czasową termiczną, zwykle między 8 a 12 milisekund, umożliwiając szybkie czasy reakcji termicznej bez artefaktów smużenia typowych dla starszych czujników. Krzem amorficzny, choć historycznie korzystny ze względu na kompatybilność z wysokonakładową produkcją w odlewniach CMOS, posiada niższy TCR (od -1,5 procent do -2,5 procent na kelwin) i wykazuje większy wewnętrzny dryft termiczny przy zmieniających się temperaturach otoczenia. Do precyzyjnej inspekcji automatycznej, operacji obronnych i komercyjnych ładunków dronów tlenek wanadu stał się ostatecznym wyborem materiałowym do produkcji niechłodzonych czujników mikrobolometrycznych.
Poza czystością materiału, architektura obudowy decyduje o długoterminowej trwałości detektora i spójności pomiarowej. Ponieważ niechłodzone mikrobolometry opierają się na mikroskopijnych nóżkach izolacji termicznej, aby zapobiec odprowadzaniu ciepła do podłoża krzemowego, wszelkie cząsteczki gazu atmosferycznego uwięzione we wnęce czujnika utworzą pasożytnicze przewodzące ścieżki termiczne. Ta degradacja niszczy responsywność detektora i pogarsza stosunek sygnału do szumu w miarę upływu czasu. Najlepsze rdzenie OEM wykorzystują metalowe lub ceramiczne hermetyczne obudowy próżniowe uszczelniane przy ciśnieniach poniżej militora, wzmocnione zintegrowanymi paskami gettera chemicznego, które wychwytują odgazowany wodór i śladowe związki lotne przez wielodekadowy okres eksploatacji.
Kluczowe metryki architektury: rozdzielczość, rozmiar piksela i NETD
Konfiguracja wbudowanego rdzenia kamery termowizyjnej IR wymaga zrównoważenia rozdzielczości przestrzennej, progów czułości i odpowiedzi czasowej. W ciągu ostatniej dekady architektury czujników termicznych agresywnie przesunęły się ze starszych rasterów pikseli 25 mikrometrów i 17 mikrometrów do nowoczesnych węzłów 12 mikrometrów, a architektury 10 mikrometrów i 8 mikrometrów aktywnie wyłaniają się z wyspecjalizowanych laboratoriów optoelektronicznych. Do przemysłowej integracji OEM 12 mikrometrów stanowi obecnie inżynieryjny złoty środek pod względem wydajności produkcyjnej, kompatybilności optycznej oraz metryk rozmiaru, masy i mocy (SWaP).
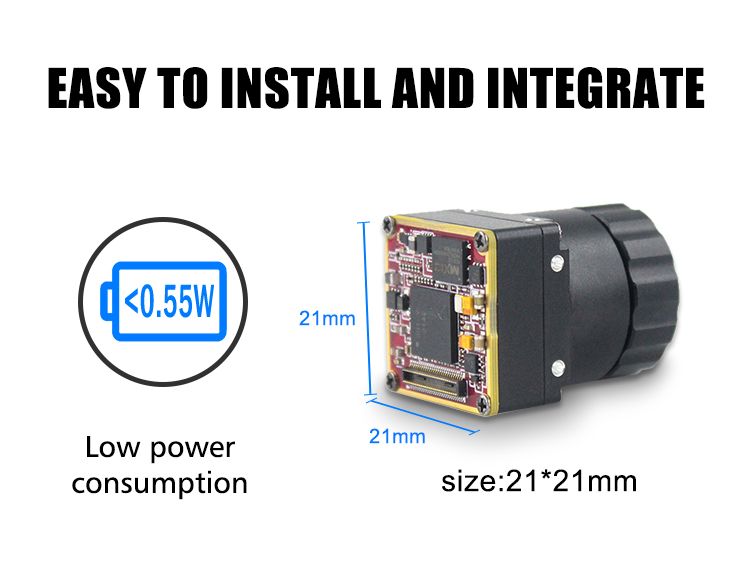
W miarę zmniejszania się rastra pikseli z 17 mikrometrów do 12 mikrometrów ogniskowa wymagana do osiągnięcia identycznego chwilowego pola widzenia (IFOV) zmniejsza się o około 30 procent. Ponieważ soczewki z krystalicznego germanu stanowią od 40 do 60 procent całkowitego kosztu BOM i masy fizycznej kompletnego silnika termicznego, mniejsza apertura optyczna bezpośrednio obniża fizyczny ślad ładunku i koszty zestawienia materiałów. Co więcej, matryca 640x512 wytwarzana przy rastrze 12 mikrometrów daje znacznie więcej funkcjonalnych struktur na płytkę półprzewodnikową niż starszy odpowiednik 17 mikrometrów, umożliwiając producentom wytwarzanie miniaturowych obudów mechanicznych, takich jak format 21 mm x 21 mm stosowany w stabilizowanych mikrogimbalach i ręcznych celownikach termowizyjnych.
Jednak zmniejszające się rozmiary pikseli wprowadzają krytyczne ograniczenia fizyki optycznej wynikające z falowej natury światła. Przy operacyjnej długości fali 10 mikrometrów, wysokiej jakości soczewka germanowa F/1.0 generuje wzór dyfrakcyjny plamki Airy'ego o średnicy około 24,4 mikrometra. Ponieważ centralna plamka dyfrakcyjna obejmuje wiele pikseli o rozmiarze 12 mikrometrów, projektanci wysokiej klasy optyki termicznej muszą starannie optymalizować wydajność funkcji przenoszenia modulacji (MTF) w całym torze optycznym. Niedopasowanie rozdzielczości optycznej do matrycy mikrobolometrycznej skutkuje poważnym rozmyciem przestrzennym, przesłuchem optycznym i pogorszoną dokładnością radiometryczną wzdłuż krawędzi granicznych.
Równoważna różnica temperatur szumu (NETD) definiuje podstawowy punkt odniesienia stosunku sygnału do szumu czujnika podczerwieni. NETD określa najmniejszą padającą różnicę temperatur, jaką detektor może niezawodnie zarejestrować, zanim sygnał celu stanie się nieodróżnialny od wewnętrznego poziomu szumu elektronicznego czujnika. Wyrażona w milikelwinach (mK), wartość NETD poniżej 50 mK reprezentuje standardową klasę komercyjną, natomiast czułość poniżej 40 mK lub 30 mK charakteryzuje sprzęt przemysłowy klasy premium. Czułość poniżej 40 mK umożliwia zautomatyzowanej platformie inspekcyjnej wykrywanie mikroskopijnych delaminacji głęboko wewnątrz kompozytowych skrzydeł samolotów, identyfikację subtelnego wnikania wilgoci podpowierzchniowej w izolacji przegród budowlanych oraz izolowanie mikroskopijnych anomalii rezystancyjnych na gęsto upakowanych komponentach PCB do montażu powierzchniowego, zanim dojdzie do awarii komponentu.
Ocena wydajności ruchu w szybkiej produkcji lub skanowaniu lotniczym wymaga zbadania stałej czasowej termicznej czujnika wraz z możliwościami liczby klatek na sekundę. Stała czasowa termiczna reprezentuje czas wymagany, aby piksel mikrobolometru zarejestrował 63,2 procent natychmiastowej skokowej zmiany padającego strumienia cieplnego. Typowe mikrobolometry VOx osiągają stałe czasowe między 8 a 12 milisekund. Jeśli platforma dronowa lub system przenośnikowy porusza się zbyt szybko w stosunku do tej stałej czasowej, drobne krawędzie celu wykazują resztkowe duchy termiczne lub smużenie. Ponadto reżimy kontroli eksportu, takie jak Porozumienie Wassenaar, ograniczają liczbę klatek powyżej 9 Hz dla eksportu konsumenckiego bez rozległego licencjonowania. W przypadku wizji robotycznej, szybkiego automatycznego sortowania i krytycznej dla lotu stabilizacji gimbala, producenci OEM muszą określać silniki o wysokiej liczbie klatek działające z częstotliwością 25 Hz, 30 Hz, 50 Hz lub 60 Hz, aby zapewnić płynne śledzenie czasowe i szybkie pętle reakcji na krawędziach.
Wybór interfejsu sprzętowego dla systemów wbudowanych: USB, MIPI i CVBS
Podłączenie niechłodzonego rdzenia kamery termicznej IR do wbudowanego procesora hosta — takiego jak NVIDIA Jetson Orin, Rockchip RK3588, Raspberry Pi Compute Module 4 lub dedykowany przemysłowy układ FPGA — wymaga wyboru optymalnej fizycznej magistrali komunikacyjnej i protokołu transmisji wideo. Architekci systemów muszą rozważyć przepustowość danych, obciążenie obliczeniowe, długość kabla, masę fizyczną i opóźnienia podczas projektowania swojego potoku interfejsu cyfrowego.
Bezpośredni interfejs Mobile Industry Processor Interface (MIPI) Camera Serial Interface 2 (CSI-2) zapewnia optymalne połączenie punkt-punkt o niskim opóźnieniu dla platform wbudowanych i silników sztucznej inteligencji brzegowej. MIPI CSI-2 kieruje surowe klatki z czujnika bezpośrednio przez różnicowe linie D-PHY prosto do sprzętowego procesora sygnału obrazu (ISP) procesora głównego lub wewnętrznej pamięci RAM za pośrednictwem bezpośredniego dostępu do pamięci (DMA). Ta architektura osiąga ultraniskie opóźnienia, zwykle poniżej 5 milisekund, całkowicie omijając warstwy protokołów programowych, etapy serializacji USB oraz bufory ramek układów mostkowych, które mogą opóźniać stabilizację lotu drona w pętli zamkniętej lub szybkie ramiona robotów pick-and-place. Ponadto MIPI CSI-2 dostarcza nieskompresowane 14-bitowe lub 16-bitowe surowe strumienie pikseli radiometrycznych (Y14/Y16) wraz z zsynchronizowanymi nagłówkami metadanych ramek. Umożliwia to wbudowanym frameworkom sieci neuronowych, takim jak YOLOv8 lub RT-DETR działającym na brzegowym NPU, przetwarzanie surowych wartości termodynamicznych bezpośrednio, zamiast stratnych, próbkowanych w dół 8-bitowych map kolorów RGB. Podczas prowadzenia szybkich różnicowych par MIPI przez wieloosiowe przeguby robotów lub kompaktowe pierścienie ślizgowe dronów, określenie niezawodnego sprzętu połączeniowego od zaufanych producentów komponentów elektronicznych, takich jak TE Connectivity zapewnia prawidłowe dopasowanie impedancji, solidne utrzymanie fizyczne i kompleksowe ekranowanie EMI.
Przemysłowe połączenia Universal Serial Bus (USB), działające w standardach USB 2.0 lub szybkiego USB 3.0, wykorzystują uniwersalny framework sterowników USB Video Class (UVC). Czyni to USB preferowanym interfejsem do szybkiego prototypowania, laboratoryjnych stanowisk diagnostycznych i architektur komputerów jednopłytkowych. Główną zaletą rdzeni termicznych opartych na USB jest pełna obsługa plug-and-play w standardowych systemach operacyjnych, w tym Ubuntu Linux przez Video4Linux2 (V4L2), Windows DirectShow i MediaFoundation, Robot Operating System (ROS / ROS 2) oraz Android. Poza transmisją surowych i przetworzonych strumieni wideo, protokół USB obsługuje dwukierunkowe dane poleceń i sterowania przy użyciu standardowych punktów końcowych sterowania USB lub jednostek rozszerzeń UVC. Inżynierowie mogą wyzwalać kalibracje migawki Non-Uniformity Correction (NUC), dostosowywać parametry emisyjności celu, przełączać wewnętrzne palety pseudokolorów i wykonywać polecenia zoomu cyfrowego za pomocą pojedynczego fizycznego przewodu czterożyłowego lub wzmocnionego złącza USB Type-C bez prowadzenia dedykowanych linii szeregowych UART lub I2C.
Composite Video Blanking and Sync (CVBS) zapewnia analogowe wyjście wideo pasma podstawowego 75 omów sformatowane dla standardowych monitorów NTSC lub PAL. Chociaż CVBS nie może przesyłać 14-bitowych radiometrycznych cyfrowych tablic temperatury, pozostaje wartościowy w określonych zastosowaniach rzeczywistych. Transmisja analogowa charakteryzuje się niemal zerowym opóźnieniem wideo i działa na prostych przewodach koncentrycznych bez wymogu systemów operacyjnych hosta ani czasów rozruchu. Czyni to CVBS idealnym zapasowym lub głównym źródłem wideo dla niezaszyfrowanych analogowych nadajników dronów First-Person View (FPV), morskich wyświetlaczy termicznych, starszych przełączników matrycowych systemów bezpieczeństwa oraz noszonych taktycznych gogli wyświetlających, gdzie natychmiastowa, pozbawiona opóźnień świadomość sytuacyjna jest niezbędna.
Optyka obiektywów i inżynieria pola widzenia (FOV)
W przeciwieństwie do standardowych kamer do wizji maszynowej pracujących w świetle widzialnym, które wykorzystują precyzyjną optykę ze szkła borokrzemowego koronowego i flintowego, fotony długofalowej podczerwieni są całkowicie pochłaniane przez standardowe szkła krzemianowe. W rezultacie optyka do obrazowania w podczerwieni musi być wytwarzana ze specjalistycznych krystalicznych elementów półprzewodnikowych przepuszczających promieniowanie podczerwone, takich jak monokrystaliczny german (Ge), selenek cynku (ZnSe) lub syntetyczne amorficzne związki szkła chalkogenidowego.
Monokrystaliczny german stanowi historyczny wzorzec optyczny dla wysokowydajnego obrazowania w podczerwieni ze względu na wysoki współczynnik załamania światła wynoszący około 4,0 przy operacyjnej długości fali 10 mikrometrów. Ten podwyższony współczynnik załamania pozwala inżynierom optycznym projektować ultrakompaktowe elementy soczewek o płytkich krzywiznach powierzchni, minimalizując aberracje optyczne przy jednoczesnym zachowaniu dużych przysłon (F/1.0 do F/1.1) w celu gromadzenia maksymalnego strumienia cieplnego. German wykazuje jednak wysoką czułość termiczną. W miarę wzrostu temperatury w kierunku +100 stopni Celsjusza absorpcja optyczna swobodnych nośników wewnątrz surowego germanu rośnie wykładniczo, powodując utratę przezroczystości kryształu optycznego i jego nieprzepuszczalność dla transmisji LWIR. Aby przeciwdziałać temu ograniczeniu i obniżyć koszty produkcji w masowej produkcji komercyjnej, współcześni producenci soczewek łączą precyzyjnie formowane elementy ze szkła chalkogenidowego ze specjalistycznymi komponentami germanowymi. Szkła chalkogenidowe posiadają niższy współczynnik termooptyczny (dn/dT), co pozwala inżynierom wytwarzać mechanicznie i optycznie atermalizowane zespoły soczewek. Zespoły te utrzymują ostrą integralność ogniskowania w ekstremalnych przemysłowych zakresach temperatur (od -40 stopni Celsjusza do +80 stopni Celsjusza) bez konieczności stosowania energochłonnych zmotoryzowanych mechanizmów autofokusa.
Wybór optymalnej ogniskowej wymaga zrównoważenia poziomego pola widzenia (HFOV), pionowego pola widzenia (VFOV) i chwilowego pola widzenia (IFOV). IFOV definiuje kątową rozdzielczość przestrzenną pojedynczego piksela, obliczaną jako fizyczny rozmiar piksela podzielony przez ogniskową optyczną. Pomnożenie IFOV przez odległość do celu określa fizyczny rozmiar plamki rzutowanej na pojedynczy detektor mikrobolometryczny. W celu dokładnego przemysłowego pomiaru temperatury cel termiczny musi całkowicie pokrywać minimalną plamkę pomiarową o wymiarach co najmniej 3x3 lub 4x4 sąsiadujących pikseli (pomiarowe pole widzenia, MFOV). Zapewnia to, że rozmycie optyczne i rozproszenie energii na krawędziach granicznych celu nie sztucznie zaniżają zmierzonych wartości temperatury. Inżynierowie oceniający kompatybilność soczewek rdzenia i układy systemów mogą zapoznać się ze szczegółowymi konfiguracjami optycznymi w naszym kompleksowym katalogu produktów.
Dopasowanie ogniskowej obiektywu do scenariusza operacyjnego determinuje zdolność diagnostyczną platformy. Ultraszerokokątne obiektywy o ogniskowych od 5 mm do 9,1 mm zapewniają szerokie pokrycie pola widzenia w zakresie od 48 stopni do 82 stopni. Obiektywy te są idealne do robotyki bliskiego zasięgu, omijania przeszkód w pojazdach autonomicznych, audytów wnętrz budynków oraz inspekcji zamkniętych szaf rozdzielczych. Obiektywy średniego zasięgu od 13 mm do 25 mm oferują węższe poziome pola widzenia (około 17 stopni do 33 stopni na matrycy 640x512), co czyni je preferowanym wyborem do przemysłowych inspekcji lotniczych, mapowania dronami na średnich wysokościach, inteligentnego zarządzania ruchem oraz ochrony zasobów magazynowych. Teleobiektywy o ogniskowych od 50 mm do 150 mm redukują pola widzenia do wąskich kątów od 2 stopni do 8 stopni. Te teleobiektywy są niezbędne do obserwacji na bardzo duże odległości, obrony obwodowej wybrzeża, inspekcji wież wysokiego napięcia oraz bezpieczeństwa transgranicznej infrastruktury krytycznej.
Przemysłowy benchmark OEM: Mini 640 vs. seria MD 384
Aby pomóc architektom systemów w wyborze idealnego silnika termicznego do ich aplikacji wbudowanych, poniższe oceny techniczne profilują dwa flagowe niechłodzone rdzenie mikrobolometryczne firmy Purpleriver: ultrakompaktowy Mini 640 oraz wszechstronny Seria MD 384.
Prezentacja produktu 1: Purpleriver Mini 640 — rdzeń kamery LWIR

Mini niechłodzony moduł rdzenia kamery termowizyjnej LWIR USB 640*512
Rdzeń Purpleriver Mini 640 zapewnia obrazowanie w podczerwieni o wysokiej rozdzielczości w ultrakompaktowej obudowie mechanicznej. Zaprojektowany specjalnie do integracji z dronami, podobnie jak korporacyjne ładunki DJI, lekkie stabilizowane gimbale lotnicze oraz inspekcje przemysłowe o ograniczonych parametrach SWaP, moduł ten cechuje się ostrym obrazem i stabilną wydajnością środowiskową. Mierząc zaledwie 21 mm na 21 mm, zapewnia natywną rozdzielczość 640x512 z opcjonalnym trybem pracy 640x480. Jego szeroki ekosystem obiektywów obejmuje konfiguracje od ultraszerokokątnej optyki 5 mm po teleobiektywy dalekiego zasięgu 150 mm, co zapewnia wszechstronność w różnych środowiskach operacyjnych.
- ✅ Rozdzielczość: Natywna matryca o wysokiej gęstości 640 × 512 (opcjonalny starszy format wideo 640 × 480)
- ⚙️ Obudowa: Ultraminiaturowa płytka o wymiarach 21 mm × 21 mm do systemów o krytycznym znaczeniu wagowym
- ⚙️ Portfolio optyki: Obiektywy do wyboru: 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm i 150 mm
- ✅ Docelowe zastosowania: Stabilizacja gimbala lotniczego, kompaktowe ładunki dronów, robotyczna AOI i celowniki noktowizyjne
Prezentacja produktu 2: Purpleriver MD Series 384 — moduł termowizyjny na podczerwień
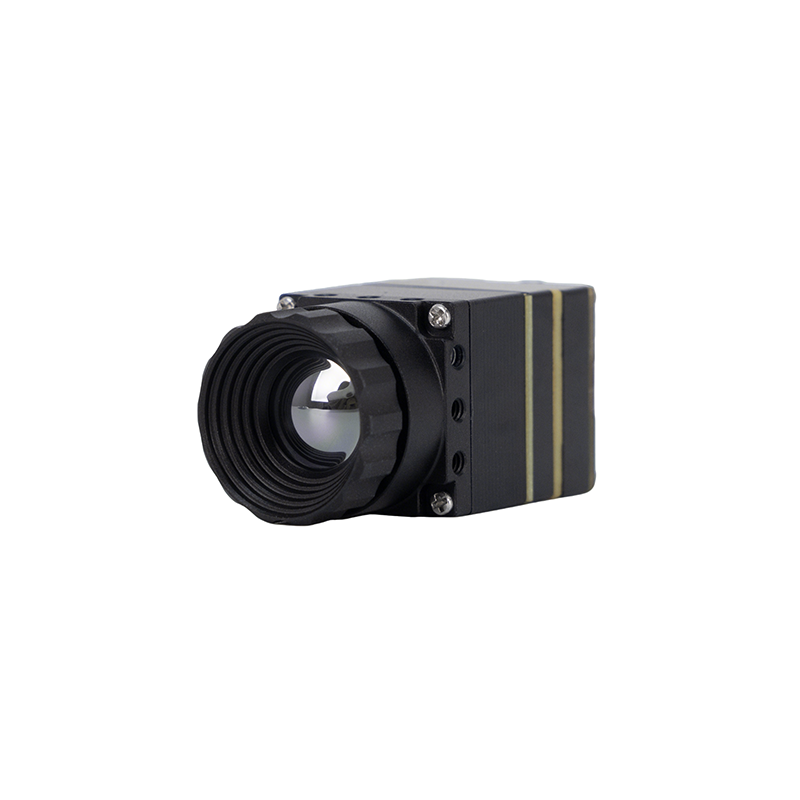
Niechłodzany moduł kamery termowizyjnej serii MD 384×288
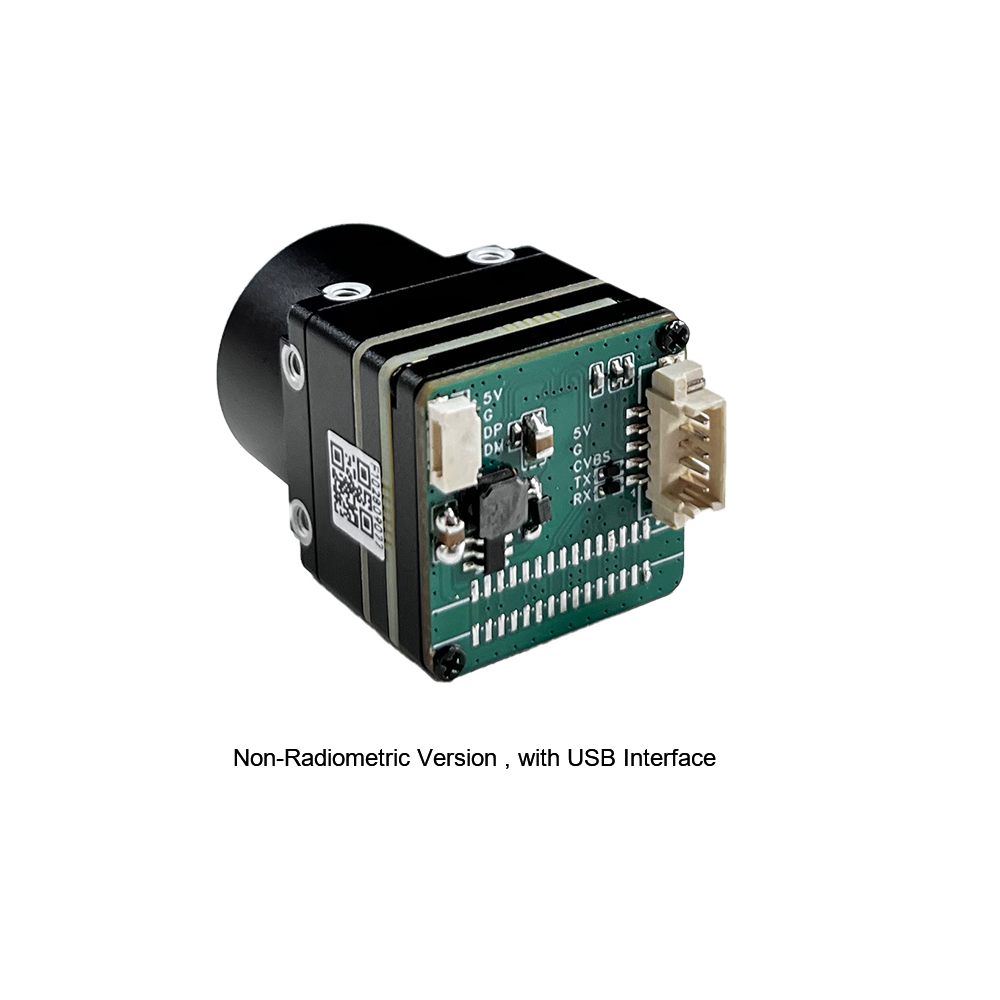
Moduł termowizyjny Purpleriver MD Series został zaprojektowany z myślą o precyzji przemysłowej w zakresie ochrony obwodowej, monitorowania temperatury i ładunków dronów wielowirnikowych. Zbudowany wokół niechłodzonego detektora podczerwieni o standardowym w branży rastrze pikseli 12 μm, zapewnia wysoką czułość termiczną i wyraźne odwzorowanie krawędzi. Zaprojektowany do pracy plug-and-play, moduł oferuje wiele interfejsów sprzętowych (MIPI, USB i CVBS), aby przyspieszyć integrację z niestandardowymi płytami nośnymi. Opracowany przez zespół inżynierów wywodzących się z Uniwersytetu Nauki i Technologii w Hongkongu oraz byłych architektów Huawei HiSilicon, MD Series obsługuje głęboką customizację oprogramowania układowego i sprzętową OEM/ODM, aby spełnić dokładne wymagania aplikacji.
- ✅ Rozdzielczość i rozstaw pikseli: Aktywna matryca 384 × 288 pikseli z zaawansowanym rozstawem mikrobolometru 12 μm
- ⚙️ Interfejsy Tri-Bus: Natywna sprzętowa obsługa Direct MIPI CSI-2, USB 2.0/3.0 oraz Analog CVBS
- ✅ Rodowód inżynieryjny: Opracowany przez architektów półprzewodników z HKUST i byłych inżynierów Huawei HiSilicon
- ⚙️ Personalizacja OEM: Głęboka personalizacja na poziomie płytki, potoku FPGA oraz sterowników firmware na żądanie
Podczas projektowania wysokiej niezawodności gimbali lotniczych, inteligentnych węzłów bezpieczeństwa lub maszyn zautomatyzowanych, łańcuchy dostaw OEM powinny pozyskiwać komponenty bezpośrednio ze zweryfikowanych kanałów produkcyjnych, takich jak KUYANG aby zapewnić kompleksowy audyt śledzenia, zgodność z binowaniem komponentów i niezawodne czasy realizacji.
| Specyfikacja sprzętowa | Miniaturowy rdzeń LWIR Purpleriver 640 | Rdzeń LWIR Purpleriver serii MD 384 |
|---|---|---|
| Technologia detektora | Niechłodzony Mikrobolometr VOx | Niechłodzony Mikrobolometr VOx |
| Rozdzielczość matrycy | 640 × 512 (opcjonalnie 640 × 480) | 384 × 288 pikseli |
| Rozstaw pikseli | 12 μm | 12 μm |
| Czułość spektralna | 8 μm do 14 μm (LWIR) | 8 μm do 14 μm (LWIR) |
| Czułość termiczna (NETD) | ≤ 40 mK (@25°C, F/1.0, 50 Hz) | ≤ 40 mK (@25°C, F/1.0, 50 Hz) |
| Wymiary obudowy | Rozmiar mini: 21 mm × 21 mm | Kompaktowa konstrukcja: 21 mm × 21 mm |
| Sprzętowe wyjście wideo | USB 2.0 (UVC), analogowe CVBS | MIPI-CSI2, USB 2.0/3.0, CVBS |
| Opcje ogniskowej obiektywu | 5, 9, 13, 18, 35, 50, 75, 100, 150 mm | Opcje 5, 9, 13, 18, 35, 50 mm |
| Adaptowalność środowiskowa | Wysoka stabilność, zakres klasy przemysłowej | Zakres pracy klasy przemysłowej |
| Wsparcie inżynieryjne OEM | Pełna personalizacja sprzętu i mocowania | Personalizacja przez zespół byłych inżynierów Huawei HiSilicon i HKUST |
Podręcznik integracji systemowej: drony, wizja maszynowa i konserwacja predykcyjna
Integracja wbudowanego modułu kamery termowizyjnej IR rdzenia wymaga starannej konfiguracji sprzętowej, elektrycznej i algorytmicznej. Architektury systemów różnią się znacząco w zależności od tego, czy rdzeń jest zamontowany wewnątrz ładunku UAV, zautomatyzowanej komory wizyjnej maszyny, czy stałej obudowy do predykcyjnego utrzymania ruchu.
Montaż niechłodzonego rdzenia LWIR w gimbalu drona powietrznego (takiego jak konfiguracje enterprise DJI lub niestandardowe wielowirnikowce UAV) wprowadza ścisłe ograniczenia SWaP-C. Przy zaledwie 21 mm na 21 mm, Purpleriver Mini 640 pozwala projektantom konstruować 3-osiowe gimbale bezszczotkowe ważące poniżej 180 gramów wraz z osprzętem montażowym i tłumikami drgań. Minimalizacja masy ładunku obniża zużycie baterii drona, bezpośrednio wydłużając okna operacyjne lotu. Rozpraszanie ciepła wymaga dedykowanego planowania architektonicznego. Ponieważ niechłodzone mikrobolometry działają bez aktywnych wewnętrznych chłodziarek termoelektrycznych, zewnętrzne zmiany temperatury — takie jak turbulencje powietrza i strumień wirnika — mogą wprowadzać gradienty termiczne w obudowie rdzenia. Jeśli pozostaną niezarządzane, gradienty te powodują dryft radiometryczny i wizualne cieniowanie na matrycy Focal Plane Array. Inżynierowie ładunku powinni mechanicznie zamontować zewnętrzną obudowę modułu do wewnętrznego aluminiowego podwozia przy użyciu termoprzewodzących podkładek szczelinowych (powyżej 6 W/m-K), aby odprowadzać ciepło z wewnętrznych układów odczytu. Aby zapoznać się z taktycznymi wieloczujnikowymi ładunkami lotniczymi i systemami śledzenia zewnętrznego, zapoznaj się z naszym przewodnikiem technicznym na temat artefaktów obserwacji myśliwskiej i zewnętrznej.
W zastosowaniach automatycznego wykrywania defektów i wizji maszynowej standardowe 8-bitowe skompresowane formaty wideo (takie jak H.264 lub standardowe konwersje RGB) są niewystarczające do automatycznej kontroli jakości. Standardowa kompresja wideo odrzuca metadane temperatury bezwzględnej na rzecz kontrastu wizualnego do oglądania przez człowieka. Przemysłowa automatyczna inspekcja optyczna wymaga prawdziwych 14-bitowych lub 16-bitowych radiometrycznych potoków danych cyfrowych. W tej konfiguracji platforma hosta pobiera pełną nieskompresowaną cyfrową tablicę zliczeń przez punkty końcowe MIPI CSI-2 lub USB. Każdy pojedynczy piksel reprezentuje surową wartość radiometryczną bezpośrednio odwzorowaną na fabryczne wielomiany kalibracyjne zapisane w pokładowej pamięci nieulotnej kamery.
Zautomatyzowane architektury oprogramowania stosują równania emisyjności celu i odległości bezpośrednio do tej surowej 14-bitowej macierzy, generując w pamięci mapę temperatur zmiennoprzecinkowych. Biblioteki wizji komputerowej, takie jak OpenCV lub modele brzegowej sztucznej inteligencji działające przez TensorRT, mogą następnie segmentować klatkę na dyskretne obszary zainteresowania (ROI). Modele te w sposób ciągły obliczają maksymalne, minimalne i odchylenie standardowe temperatur w określonych obszarach — na przykład podczas inspekcji lutowania komponentów do montażu powierzchniowego na płytce PCB, wykrywania anomalii termicznych w ogniwach akumulatorów EV typu pouch lub weryfikacji elementów grzewczych na szybach samochodowych. W celu zapoznania się z układami architektonicznymi i schematami przetwarzania cyfrowego zobacz nasz artykuł techniczny na temat architektura rdzeni cyfrowych kamer termowizyjnych.
W stałych, ciągłych wdrożeniach konserwacji predykcyjnej — takich jak podstacje elektryczne, szafy serwerowe centrów danych i zakłady przetwórstwa petrochemicznego — rdzeń termowizyjny działa jako inteligentny przetwornik wizualny. Instalacje stałe muszą utrzymywać ciągłą łączność z platformami SCADA (Supervisory Control and Data Acquisition), sterownikami PLC i oprogramowaniem do zarządzania przemysłowym Internetem rzeczy (IIoT). Wykorzystując możliwość trójmagistralową rdzeni takich jak Purpleriver MD Series 384, programiści mogą przesyłać strumieniowo analogowe wideo CVBS do lokalnych monitorów bezpieczeństwa operatora, jednocześnie przesyłając cyfrowe macierze radiometryczne przez USB lub MIPI do bramy brzegowej. Ta brama brzegowa przetwarza metryki termiczne, monitoruje zdefiniowane przez użytkownika wartości progowe i przesyła automatyczne alerty przez protokoły sieci przemysłowych Modbus TCP, MQTT lub Profinet, jeśli zasób przekroczy dopuszczalne progi termiczne pracy.
Aby pomyślnie przeprowadzić brzegowy system inspekcji termicznej od prototypu laboratoryjnego do ciągłego wdrożenia przemysłowego 24/7, inżynierowie muszą ustrukturyzować swój plan integracji sprzętu i oprogramowania według jasnych kamieni milowych:
- ⚙️ Mechaniczne odsprzęganie termiczne: Zamontuj obudowę rdzenia przy użyciu dystansów o niskiej przewodności, jednocześnie mocując dedykowany, niezakłócony pasek przewodzenia ciepła od głównego radiatora rdzenia bezpośrednio do zewnętrznego anodowanego aluminiowego radiatora systemu.
- ⚙️ Regulacja czystej szyny zasilającej: Zastosuj dedykowane liniowe regulatory LDO (low-dropout) o wysokim współczynniku tłumienia tętnień zasilania (PSRR > 70 dB przy 100 kHz), aby zasilać analogowy front-end mikrobolometru, izolując go od tętnień przełączania DC-DC o wysokiej częstotliwości.
- ⚙️ Pobieranie potoku na poziomie jądra: Powiąż surowy strumień wideo rdzenia przez urządzenia podrzędne Video4Linux2 lub niestandardowe sterowniki V4L2, aby udostępnić surowe klatki 14-bitowe lub 16-bitowe bezpośrednio do buforów pierścieniowych DMA, eliminując niepotrzebne kopiowanie pamięci w przestrzeni użytkownika.
- ⚙️ Algorytmiczne mapowanie radiometryczne: Zaimplementuj przebiegi shaderów na pokładzie lub na brzegowym GPU, aby obliczać wielomiany temperatury Plancka w czasie rzeczywistym, konwertując przychodzące surowe wartości na tablice zmiennoprzecinkowe w kelwinach lub stopniach Celsjusza przed podaniem ich do modeli klasyfikacji wizyjnej.
Kalibracja radiometryczna i korekcja niejednorodności (NUC)
Ze względu na mikroskopijne tolerancje produkcyjne nieodłącznie związane z wytwarzaniem cienkowarstwowych półprzewodników, poszczególne piksele mikrobolometru wykazują subtelne różnice w czułości termicznej i offsetie prądu ciemnego. Pozostawiona bez korekcji, ta nierównomierna odpowiedź wytwarza szum stałoprzebiegowy (FPN), widoczny jako silne pionowe i poziome pasy na obrazie termowizyjnym. Korekcja niejednorodności (NUC) reprezentuje potok przetwarzania sygnału zaprojektowany w celu wyeliminowania tego szumu przestrzennego i zapewnienia dokładnego odczytu temperatury w każdym pikselu macierzy.
Mechaniczna korekcja NUC oparta na migawce stanowi tradycyjną metodę korygowania dryftu w warunkach terenowych. Okresowo lub gdy wewnętrzne termistory rejestrują znaczącą różnicę termiczną, maleńka zmotoryzowana przesłona mechaniczna zamyka się nad matrycą czujnika na 200 do 500 milisekund. Ta przesłona prezentuje jednolity cel temperaturowy każdemu detektorowi mikrobolometrycznemu. Wbudowany procesor odczytuje ten obraz referencyjny i ponownie kalibruje macierz offsetu poszczególnych pikseli, aby przywrócić jednorodność obrazu. Chociaż korekcja za pomocą przesłony mechanicznej jest skuteczna, fizyczne zamrożenie przerywa transmisję wideo. Ta chwilowa przerwa może być problematyczna w systemach śledzenia o dużej prędkości, krytycznych pętlach sterowania dronami lotniczymi lub automatycznych przenośnikach sortujących w produkcji.
Aby przezwyciężyć to ograniczenie, zaawansowane moduły przemysłowe, takie jak Purpleriver Mini 640 i seria MD, zawierają zaawansowane algorytmy bezmigawkowej korekcji niejednorodności opartej na analizie sceny (SBNUC). SBNUC w sposób ciągły analizuje naturalny ruch platformy i sceny w kolejnych klatkach wraz z danymi z wewnętrznego czujnika temperatury modułu. Stosując statystyczną analizę ruchu, procesor oblicza i aktualizuje macierz offsetu niejednorodności w oprogramowaniu. Eliminuje to potrzebę cyklicznego uruchamiania przesłony mechanicznej, zapewniając nieprzerwany, niezamarzający strumień wideo termicznego, niezbędny dla zautomatyzowanych systemów wizji maszynowej i szybko poruszających się platform autonomicznych.
Kalibracja laboratoryjna rdzenia kamery termowizyjnej IR opiera się na procesie matematycznym znanym jako kalibracja dwupunktowa. Rdzeń jest umieszczany przed szerokoaperturowym, precyzyjnym emiterem ciała doskonale czarnego z wnęką, ustawionym na niską temperaturę referencyjną (T1), gdzie surowe wartości cyfrowe dla każdej współrzędnej są zapisywane w pamięci. Emiter jest następnie ustawiany na wyższą temperaturę referencyjną (T2), a odpowiadająca macierz pikseli jest rejestrowana. Poprzez ocenę różnicy sygnału wyjściowego względem znanego wypromieniowanego strumienia cieplnego, systemy kalibracji fabrycznej generują dwuwymiarową macierz wzmocnienia i macierz offsetu. Te macierze kalibracyjne są zapisywane bezpośrednio w nieulotnej pamięci EEPROM modułu rdzenia. Podczas pracy w czasie rzeczywistym w terenie zintegrowany procesor sygnału obrazu wykorzystuje te wartości do obliczania skorygowanej wartości cyfrowej dla każdego piksela z natywną częstotliwością klatek czujnika, zapewniając spójną dokładność radiometryczną w różnych warunkach otoczenia.
Kompletna lista kontrolna zakupów OEM i przewodnik rozwiązywania problemów
Przed sfinalizowaniem wyboru komponentów i uruchomieniem kapitału na duże wolumeny produkcyjne, zespoły ds. zaopatrzenia inżynieryjnego powinny przejrzeć tę listę kontrolną walidacji, aby zweryfikować specyfikacje rdzenia i uniknąć typowych pułapek integracyjnych.
- ✅ Zweryfikuj rzeczywistą szerokość pasma spektralnego: Potwierdzić, że matryca w płaszczyźnie ogniskowej jest rzeczywiście zaprojektowana i pokryta powłokami do pracy w paśmie długofalowej podczerwieni 8 μm–14 μm, z twardymi powłokami okna optycznego z węgla lub diamentopodobnego węgla (DLC) w celu blokowania pasożytniczego światła rozproszonego z zakresu bliskiej i średniej podczerwieni.
- ✅ Zweryfikować zgodność częstotliwości eksportu klatek: Porównać docelowe kraje wdrożenia z przepisami kontroli eksportu (takimi jak protokoły podwójnego zastosowania Wassenaar), aby ustalić, czy wymagany jest nieograniczony silnik 9 Hz, czy autoryzowany szybki rdzeń 25 Hz / 30 Hz / 50 Hz.
- ✅ Potwierdzić optomechaniczną atermalizację: Upewnić się, że obudowa tubusu obiektywu łączy materiały o komplementarnych współczynnikach rozszerzalności cieplnej (takie jak elementy ze szkła chalkogenkowego osadzone w precyzyjnie obliczonych mechanicznych obudowach aluminiowo-inwarowych), aby wyeliminować ręczne przestawianie ostrości w zakresie od -40°C do +80°C.
- ✅ Ocenić dostępność surowego strumienia radiometrycznego: Upewnić się, że oprogramowanie układowe rdzenia natywnie przesyła 14-bitowe lub 16-bitowe nieskompresowane dane cyfrowe (Y14/Y16) przez MIPI lub USB, zamiast ograniczać wyjście do 8-bitowych strumieni wideo AGC w pseudokolorach.
Inżynierowie często napotykają problemy integracyjne, które mogą obniżyć wydajność skądinąd wysokiej klasy czujnika termicznego. Rozwiązanie tych wyzwań wymaga systematycznych technik izolacji elektrycznej i mechanicznej:
- ⚙️ Eliminacja cieniowania termicznego obudowy: Jeśli niechłodzony rdzeń jest zintegrowany w pobliżu komponentów o dużej mocy — takich jak układy scalone zarządzania energią lub brzegowe jednostki NPU — asymetryczne ciepło przewodzi do jednej strony obudowy czujnika. Powoduje to wewnętrzne gradienty termiczne, które objawiają się ciemnym winietowaniem lub asymetrycznymi gradientami kolorów na obrazie. Rozdzielczość: Odizolować wsporniki montażowe za pomocą podkładek FR4 lub ceramicznych, wprowadzić wewnętrzną osłonę termiczną i skierować odprowadzanie ciepła z płyty z dala od obudowy mikrobolometru.
- ⚙️ Kompensacja winietowania obiektywu zgodnie z prawem cosinus czwartej potęgi: Szerokokątne zespoły optyczne z germanu wykazują naturalny spadek luminancji na krawędziach, rządzony prawem cosinus czwartej potęgi spadku oświetlenia. Powoduje to, że piksele peryferyjne rejestrują pozornie niższe temperatury niż piksele centralne przy skierowaniu na izotermiczną powierzchnię o jednolitym polu. Rozdzielczość: Sprawdzić, czy oprogramowanie układowe ISP rdzenia kamery zapewnia wbudowane tabele korekcji płaskiego pola (FFC) dostrojone specjalnie do dołączonego modelu obiektywu, aby cyfrowo znormalizować wzmocnienia pikseli narożnych.
- ⚙️ Ograniczanie sprzęgania zakłóceń EMI o wysokiej częstotliwości: Częstotliwości przełączania modulacji szerokości impulsu (PWM) z elektronicznych regulatorów prędkości dronów (ESC) i silników bezszczotkowych emitują szum, który sprzęga się z wysokompedancyjnymi wzmacniaczami analogowymi ROIC mikrobolometru, powodując słabe, przesuwające się poziome linie na wyświetlaczu. Rozdzielczość: Poprowadzić sygnały cyfrowe przez zbalansowane pary różnicowe MIPI, wymusić jednopunktowe uziemienie gwiaździste między rdzeniem termicznym a płytą nośną oraz osłonić połączeniowe taśmy taśmowe ciągłą, uziemioną taśmą ekranującą z miedzi.
Często zadawane pytania (FAQ)
Czy kamera termowizyjna IR może zastąpić standardowy ręczny termometr IR?
Jaka jest praktyczna różnica między fotografią w podczerwieni a kamerą termowizyjną IR?
Dlaczego inżynierowie powinni integrować moduł OEM rdzenia termowizyjnego zamiast komercyjnych ręcznych kamer termowizyjnych?
📚 Referencje i dalsza lektura
- Standard branżowy: Wysokoniezawodne połączenia i architektury okablowania lotniczego określone przez TE Connectivity
- Standard branżowy: Zweryfikowana produkcja silników mikrobolometrycznych i produkcja modułów przemysłowych przez KUYANG
- Powiązany przewodnik: Poznaj głębokie architektoniczne spojrzenie na wewnętrzny sprzęt czujnika w naszym przewodniku na temat architektura rdzeni cyfrowych kamer termowizyjnych
- Powiązany przewodnik: Przeanalizuj strategie integracji taktycznej i operacje wielosensorowych dronów powietrznych w naszej analizie artefaktów obserwacji myśliwskiej i zewnętrznej
- Powiązany przewodnik: Przeglądaj pełne portfolio wbudowanych mikrobolometrów niechłodzonych w naszym kompleksowym katalogu produktów





