









Przewodnik po kamerach termowizyjnych: rozdzielczość, Edge AI i specyfikacje przemysłowe odblokowane
20 października 2026
Przewodnik po kamerach termowizyjnych na podczerwień: technologia sensorów, rzeczywista rozdzielczość i wskazówki zakupowe dla przemysłu
21 października 2026
Kamery termowizyjne wyjaśnione: Jak działają, kluczowa technologia i co naprawdę warto kupić
W zautomatyzowanym sterowaniu procesami, monitorowaniu infrastruktury krytycznej i rozwoju bezzałogowych systemów powietrznych (UAS) standardowe czujniki optyczne w zakresie widzialnym zawodzą w momencie pogorszenia się warunków środowiskowych. Ciemność, gęsty dym, przesłony atmosferyczne i złożony szum tła oślepiają konwencjonalne czujniki obrazu. Obrazowanie termowizyjne całkowicie omija te ograniczenia, pomijając odbicie fotonów widzialnych i bezpośrednio mapując emitowany strumień długofalowej podczerwieni (LWIR). Jednak określanie kamery termowizyjne do zastosowań przemysłowych o krytycznym znaczeniu wymaga znacznie więcej niż dopasowania podstawowych wartości rozdzielczości; wymaga bezkompromisowej analizy fizyki detektorów, materiałoznawstwa czujników, granic transmisji optycznej i dokładności kalibracji radiometrycznej.
Dla inżynierów sprzętu, specjalistów ds. zakupów i integratorów systemów wybór niewłaściwego rdzenia termowizyjnego wprowadza poważne zobowiązania: fałszywe alarmy pożarowe, niedokładne mapowanie gradientów termicznych na płytkach drukowanych oraz nieodwracalny dryft czujnika w niestabilnych temperaturach otoczenia. Ten plan inżynieryjny dekonstruuje nowoczesne architektury obrazowania termowizyjnego od matryc ogniskowych (FPA) po silniki cyfrowego przetwarzania sygnału. Analizujemy podstawową fizykę radiometryczną, porównujemy wysokowydajne rdzenie przemysłowe, oceniamy wbudowane interfejsy wdrożeniowe i dostarczamy obiektywną matrycę zakupową zaprojektowaną w celu wyeliminowania niskowydajnych gadżetów konsumenckich ze stosu sprzętowego.
Spis treści
- 👉 Fizyka radiometrii termicznej: Jak faktycznie działają kamery termowizyjne
- 👉 Dekodowanie kluczowych specyfikacji inżynieryjnych: Co odróżnia prawdziwe narzędzia od zabawek
- 👉 Benchmark produktów przemysłowych i wbudowanych: Moduły LWIR klasy korporacyjnej
- 👉 Edge AI, protokoły wbudowane i ładunki dronów/robotów
- 👉 Co naprawdę warto kupić? Matryca wyboru dla OEM i inżynierów
- 👉 Szczegółowe techniczne FAQ
- 👉 Strategiczne wnioski i plan integracji
Fizyka radiometrii termicznej: Jak faktycznie działają kamery termowizyjne
Kamery termowizyjne działają na zasadzie promieniowania ciała doskonale czarnego. Każdy obiekt fizyczny posiadający temperaturę termodynamiczną powyżej zera absolutnego (0 kelwinów lub -273,15°C) naturalnie emituje energię elektromagnetyczną generowaną przez losowe ruchy wibracyjne i obrotowe swoich atomów składowych i naładowanych cząsteczek. W przeciwieństwie do standardowych czujników obrazowania w zakresie widzialnym, które zależą od zewnętrznego źródła fotonów widzialnych odbijających się od powierzchni obiektu do apertury optycznej, czujniki podczerwieni wychwytują fotony aktywnie emitowane przez samo ciało ze względu na jego stan wzbudzenia termicznego.
Podstawowe sformułowanie matematyczne rządzące tym mechanizmem radiacyjnym jest zdefiniowane przez Prawa promieniowania Plancka, które ustala emitancję spektralną na jednostkę powierzchni, na jednostkę kąta bryłowego i na jednostkę przedziału długości fali jako funkcję temperatury absolutnej:
B(λ, T) = (2 * h * c²) / (λ⁵ * [exp((h * c) / (λ * k_B * T)) - 1])
W tym równaniu, h oznacza stałą Plancka (6,62607015 × 10⁻³⁴ J·s), c oznacza prędkość światła w próżni (2,99792458 × 10&sup8; m/s), k_B oznacza stałą Boltzmanna (1,380649 × 10⁻²³ J/K), λ określa długość fali emisji w metrach, a T określa absolutną temperaturę termodynamiczną w kelwinach. Całkowanie rozkładu spektralnego Plancka po wszystkich długościach fal elektromagnetycznych daje fundamentalne Prawo Stefana-Boltzmanna:
j* = ε * σ * T⁴;
Tutaj całkowita hemisferyczna emitancja promienista (j*) skaluje się ściśle proporcjonalnie do czwartej potęgi bezwzględnej temperatury termodynamicznej, bezpośrednio modulowanej przez współczynnik emisyjności powierzchni celu (ε) oraz uniwersalną stałą Stefana-Boltzmanna (σ ≈ 5,670374 × 10⁻⁸ W·m−2·K−4). Ponadto, różniczkując funkcję Plancka względem długości fali i rozwiązując dla punktu zerowego nachylenia, otrzymujemy prawa przesunięć Wiena:
λ_max = b / T
Gdzie stała przesunięcia Wiena b wynosi około 2897,77 μm·K. Dla typowych celów naziemnych i przemysłowych pracujących w otoczeniowych reżimach termicznych w zakresie od -20°C do +100°C (253,15 K do 373,15 K), szczytowy strumień fotonów elektromagnetycznych koncentruje się zdecydowanie między 7,7 μm a 11,4 μm. Ta fizyczna rzeczywistość dyktuje, dlaczego kamery termowizyjne stosowane w ogólnej automatyce, bezpieczeństwie i inspekcji robotycznej skupiają się na paśmie fal od 8 do 14 mikrometrów.
1 Atmosferyczne okna transmisyjne: SWIR, MWIR i LWIR
Atmosfera ziemska jest bogata w cząsteczki gazowe, głównie parę wodną, dwutlenek węgla, podtlenek azotu i ozon, które agresywnie pochłaniają i rozpraszają fotony podczerwone poprzez pasma absorpcji molekularnej wibracyjno-rotacyjnej. W konsekwencji naziemne optyczne wykrywanie termiczne może być prowadzone wyłącznie przez wąskie atmosferyczne "okna transmisyjne", w których tłumienie absorpcji molekularnej osiąga lokalne minima:
- ⚙️ Krótkofalowa podczerwień (SWIR, 1,0 do 3,0 μm): Obrazowanie SWIR zachowuje się optycznie bardziej jak światło widzialne niż promieniowanie cieplne. Opiera się w dużej mierze na odbitym strumieniu fotonów pochodzącym ze słońca, księżyca lub sztucznych źródeł, a nie na pasywnej samoemisji celu. Ponieważ fotony SWIR z łatwością przenikają przez cienką mgłę atmosferyczną, zawieszone w powietrzu cząsteczki wilgoci oraz przyciemniane szkło architektoniczne, jest szeroko wykorzystywane w specjalistycznym sortowaniu przemysłowym, monitorowaniu wilgotności w rolnictwie i zaawansowanym nadzorze. Detektory SWIR wymagają egzotycznych struktur fotodiod z arsenku indu i galu (InGaAs).
- ⚙️ Średniofalowa podczerwień (MWIR, 3,0 do 5,0 μm): MWIR wykazuje wysoką czułość na sygnatury termiczne o wysokiej temperaturze, analizę spalin, śledzenie smug chemicznych oraz ekstremalnie dalekosiężne śledzenie wojskowe. Jednak ponieważ obiekty naziemne w nominalnej temperaturze pokojowej emitują minimalny strumień promieniowania w tym paśmie, matryce ogniskowe MWIR wymagają kriogenicznie chłodzonych kwantowych fotodetektorów (takich jak antymonek indu, InSb, lub tellurek kadmu i rtęci, MCT) pracujących w temperaturach ciekłego azotu (~77 K). Wymagane mechaniczne chłodziarki kriogeniczne Stirlinga w obiegu zamkniętym wprowadzają znaczne obciążenia związane z rozmiarem, masą, mocą i okresową konserwacją, które ograniczają ciągłe wdrażanie w automatyce przemysłowej.
- ⚙️ Długofalowa podczerwień (LWIR, 8,0 do 14,0 μm): LWIR stanowi najważniejszy reżim spektralny dla ogólnego utrzymania predykcyjnego, ciągłego monitorowania stanu obiektów, taktycznego rozpoznania dronowego, diagnostyki strukturalnej i obwodowego wykrywania termicznego. Ponieważ energia sceny otoczenia osiąga szczyt naturalnie w tym paśmie fal, półprzewodnikowe niechłodzone czujniki termiczne mogą pracować bez chłodziarek kriogenicznych. Umożliwia to wytrzymałe, bardzo trwałe silniki czujników o niskim SWaP (rozmiar, masa i moc), które pracują nieprzerwanie przez dziesiątki tysięcy godzin bez konserwacji mechanicznej.
2 Fizyka matrycy ogniskowej: materiały mikrobolometryczne (VOx vs. a-Si)
W architektonicznym rdzeniu nowoczesnych niechłodzonych kamer termowizyjnych LWIR znajduje się matryca ogniskowa (Focal Plane Array, FPA) składająca się z gęstej, mikroobrobionej matrycy elementów detekcji termicznej zwanych mikrobolometrami. W przeciwieństwie do widzialnych matryc CMOS, które przekształcają padające fotony bezpośrednio w nośniki ładunku elektronicznego poprzez wewnętrzny efekt fotoelektryczny, piksel mikrobolometru działa jako mikroskalowy zbiornik energii cieplnej. Każdy pojedynczy piksel składa się z cienkiej membrany pochłaniającej podczerwień, uniesionej około 2 mikrometry nad leżącym poniżej krzemowym układem scalonym odczytu CMOS (Complementary Metal-Oxide-Semiconductor, ROIC). Membrana ta jest zawieszona na mikroskopijnych, litograficznych nóżkach podporowych o wysokim współczynniku kształtu, zaprojektowanych w celu maksymalizacji oporu cieplnego i minimalizacji pasożytniczej przewodzącej utraty ciepła do podłoża krzemowego.
Gdy padające promieniowanie podczerwone o długości fali od 8 do 14 μm trafia w warstwę pochłaniającą, pochłonięty strumień promieniowania podnosi temperaturę zawieszonej membrany o ułamki milikelwina. Ta zmiana temperatury indukuje mierzalną zmianę oporu elektrycznego znajdującego się poniżej materiału termistorowego. Leżący poniżej układ ROIC okresowo odpytuje każdy piksel, przykładając skalibrowane napięcie polaryzacji, mierząc wynikający przepływ prądu, wzmacniając sygnał i przekształcając go za pomocą zintegrowanych przetworników analogowo-cyfrowych (ADC) w strumień surowych wartości cyfrowych proporcjonalnych do padającego strumienia promieniowania.
Wydajność każdej niechłodzonej matrycy mikrobolometrycznej FPA zależy od materiału wybranego na warstwę termistorową:
- ✅ Tlenek wanadu (VOx): Tlenek wanadu jest wiodącym materiałem do wysokowydajnych przemysłowych i komercyjnych rdzeni mikrobolometrycznych. Cienkie warstwy VOx o mieszanej wartościowości zapewniają wysoki temperaturowy współczynnik rezystancji (TCR), zwykle w zakresie od -2,0% do -3,0% na kelwin zmiany w nominalnej temperaturze pokojowej. Ponadto VOx wykazuje znacznie niższe poziomy szumu elektronicznego 1/f (migotania) w porównaniu z alternatywnymi materiałami cienkowarstwowymi. Ten profil niskoszumowy pozwala architektom czujników projektować matryce FPA o małych wymiarach pikseli przy jednoczesnym zachowaniu niskich progów różnicy temperatur równoważnej szumowi (NETD).
- ⚙️ Krzem amorficzny (α-Si): Krzem amorficzny jest materiałem alternatywnym stosowanym głównie w celu obniżenia kosztów produkcji. Ponieważ α-Si może być osadzany w standardowych zakładach produkcji półprzewodników krzemowych bez konieczności stosowania dedykowanego sprzętu cienkowarstwowego, koszty produkcji są niższe. Jednak α-Si wykazuje niższy TCR (zwykle około -1,5% do -2,0% na kelwin), podwyższony wewnętrzny szum migotania 1/f oraz dłuższe stałe czasowe termiczne. Skutkuje to zmniejszoną czułością i zauważalnym rozmyciem ruchu lub termicznym duchem podczas obserwacji dynamicznych celów.
3 Optyka chalkogenkowa kontra germanowa oraz transmitancja
Krytycznym ograniczeniem inżynieryjnym optyki podczerwonej jest to, że standardowe szkła optyczne borokrzemianowe i krzemionkowe topione są całkowicie nieprzezroczyste dla widma LWIR. Standardowe szkło optyczne pochłania praktycznie 100% padających fotonów w zakresie od 8 do 14 μm. W związku z tym kamery termowizyjne wymagają obiektywów wykonanych ze specjalistycznych materiałów przepuszczających podczerwień, głównie kryształu germanu i związków szkła chalkogenkowego.
German monokrystaliczny (Ge) jest standardem branżowym w zakresie wysokowydajnej optyki do obrazowania termicznego. German wykazuje wyjątkowo wysoki współczynnik załamania światła wynoszący około 4,0 w spektrum LWIR. Ta wysoka zdolność refrakcyjna pozwala inżynierom optycznym projektować szybkie, wysoko aperturowe zespoły soczewek (takie jak f/1,0 lub f/1,1) przy użyciu mniejszej liczby pojedynczych elementów soczewek, co pozwala zachować kompaktowe tubusy optyczne i redukować aberracje sferyczne. Po pokryciu wysoce trwałymi powłokami antyrefleksyjnymi (AR) oraz powłokami z węgla diamentopodobnego (DLC), soczewki germanowe zapewniają wysokie współczynniki transmisji optycznej między 90% a 95%. German ma jednak pewne kompromisy: jest gęsty, mechanicznie ciężki, drogi i podatny na niekontrolowany wzrost temperatury. Gdy temperatura fizyczna elementu optycznego z germanu przekracza 100°C, jego wewnętrzna absorpcja swobodnych nośników rośnie wykładniczo, powodując, że element optyczny staje się nieprzezroczysty dla promieniowania podczerwonego. Wyspecjalizowani producenci elementów optycznych, tacy jak Optyka wznosząca precyzyjnie szlifują i powlekają kryształy germanu, aby utrzymać transmisję optyczną w szerokich przemysłowych zakresach roboczych.
Związki szkła chalkogenidowego (złożone z siarki, selenu i telluru związanego z germanem, arsenem lub antymonem) stanowią opłacalną alternatywę. Ponieważ chalkogenid jest szkłem amorficznym, a nie monokryształem, może być precyzyjnie formowany w złożone asferyczne geometrie soczewek na skalę masową, z pominięciem kosztownych procesów obróbki jednopunktowym toczeniem diamentowym (SPDT). Chociaż szkła chalkogenidowe wykazują nieco niższą surową transmitancję i niższą mechaniczną odporność na pękanie niż monokrystaliczny german, ich niski współczynnik rozszerzalności cieplnej i niski współczynnik termooptyczny (dn/dT) sprawiają, że są stabilne przy zmieniających się temperaturach otoczenia. Minimalizuje to dryf ogniskowej i utrzymuje ostrość obrazu w szerokim zakresie wahań temperatury bez konieczności skomplikowanych mechanicznych regulacji ostrości.
Dekodowanie kluczowych specyfikacji inżynieryjnych: Co odróżnia prawdziwe narzędzia od zabawek
Karty specyfikacji technicznych komercyjnego sprzętu do obrazowania termicznego często mogą ukrywać ograniczenia wydajności za technikami cyfrowego skalowania w górę i ulepszeniami programowymi. Inżynierowie przemysłowi i integratorzy systemów muszą oceniać czujniki na podstawie empirycznych kryteriów radiometrycznych, a nie twierdzeń marketingowych.
1 Rozdzielczość, rozmiar piksela i chwilowe pole widzenia (IFOV)
Rozdzielczość termiczna odnosi się do rzeczywistej fizycznej liczby pikseli zawieszonych mikrobolometrów wytworzonych na matrycy płaszczyzny ogniskowej. Podczas gdy kamery światła widzialnego rutynowo oferują rozdzielczości 4K (ponad 8,3 megapiksela), fizyczne ograniczenia izolacji mikroobrabianych bolometrów ograniczają główne matryce LWIR do rozdzielczości takich jak 256×192, 384×288, 640×512 oraz flagowych matryc megapikselowych 1280×1024.
Odstęp przestrzenny między środkami dwóch sąsiednich pikseli detektora jest definiowany jako rozstaw pikseli, mierzony w mikrometrach (μm). W ciągu ostatnich dwudziestu lat postępy w litografii systemów mikroelektromechanicznych (MEMS) zmniejszyły rozstaw pikseli z 35 μm do 25 μm, 17 μm, a obecnie 12 μm lub 10 μm:
- ⚙️ Miniaturyzacja optyczna: Mniejszy rozstaw pikseli pozwala matrycy czujnika o danej rozdzielczości zmieścić się na mniejszej fizycznej strukturze krzemowej. Zmniejsza to wymaganą średnicę i ogniskową towarzyszącej soczewki germanowej, co prowadzi do lżejszych, bardziej kompaktowych i tańszych pakietów optycznych.
- ⚠️ Kompromisy radiometryczne: Jednak zmniejszanie rozstawu pikseli redukuje fizyczną powierzchnię dostępną do zbierania padających fotonów LWIR. Piksel 12 μm ma mniej niż połowę powierzchni piksela 17 μm, przechwytując mniej fotonów. Aby zapobiec wyższemu szumowi sygnału, producenci muszą stosować folie VOx o wyższej czystości, optymalizować ramiona izolacji termicznej i wdrażać niskoszumowe układy ROIC.
Rozdzielczość przestrzenna systemu termowizyjnego przy danej odległości roboczej jest określana przez jego Chwilowe pole widzenia (IFOV), wyrażone w miliradianach (mrad):
IFOV = rozstaw pikseli (p) / ogniskowa optyczna (f)
Aby obliczyć fizyczny wymiar powierzchni celu rzutowanej na pojedynczy piksel w odległości R:
Wymiar celu (D) = IFOV * R = (p * R) / f
W celu dokładnego radiometrycznego pomiaru temperatury cel musi pokrywać więcej niż pojedynczy piksel. Ze względu na granice dyfrakcji optycznej i funkcję rozproszenia punktowego (PSF) systemu kamery energia z sąsiednich obiektów rozlewa się na sąsiednie piksele. Niezawodna termografia przemysłowa wymaga, aby cel obejmował co najmniej ciągłą matrycę pikseli 3×3 lub 4×4 na matrycy. W przeciwnym razie temperatury tła rozcieńczają odczyt celu, powodując, że gorące punkty odczytują niższą temperaturę niż ich rzeczywista temperatura fizyczna.
2 Czułość termiczna (NETD) i poziomy szumu
Równoważna szumowi różnica temperatury (NETD) jest wzorcową metryką czułości termowizyjnej. Określa ilościowo minimalną różnicę temperatury celu, jaką kamera może odróżnić od własnego wewnętrznego poziomu szumu elektronicznego. NETD jest zwykle mierzony w milikelwinach (mK) przy przysłonie optycznej f/1.0 i standardowej temperaturze celu 30°C (303,15 K).
Kamery o niższych wartościach NETD wykazują wyższą czułość termiczną. Wysokiej klasy czujnik przemysłowy o wartości ≤30 mK może rozróżniać różnice temperatur tak małe jak 0,03°C. Natomiast tanie czujniki konsumenckie o wartościach NETD od 60 do 80 mK mają trudności z rejestrowaniem subtelnych zmian termicznych. W zastosowaniach takich jak identyfikacja drobnych nierównowag rezystancji elektrycznej, lokalizowanie utajonej wilgoci podpowierzchniowej wewnątrz struktur kompozytowych lub mapowanie śladowego rozpraszania ciepła na płytkach drukowanych o dużej gęstości, NETD ≤40 mK jest konieczne, aby zapobiec gubieniu się niskopoziomowych sygnałów termicznych w szumie systemu.
3 Kalibracja radiometryczna a jakościowe obrazowanie kontrastowe
Przy wyborze sprzętu termowizyjnego istotne jest rozróżnienie między systemami obrazowania jakościowego a przyrządami do pomiarów radiometrycznych:
- ⚙️ Jakościowe kamery termowizyjne: Urządzenia te są przeznaczone do wizualnego wykrywania celów. Mierzą różnicową radiancję podczerwieni i stosują krzywe automatycznej regulacji wzmocnienia (AGC) oraz palety barw pozornych (takie jak Ironbow, Rainbow lub White-Hot). Kamery te uwydatniają gorące i zimne obszary w scenie, aby pomóc użytkownikom wizualnie wykrywać anomalie, ale nie obliczają ani nie generują skalibrowanych wartości temperatury.
- ✅ Radiometryczne kamery termowizyjne: W tych systemach każdy pojedynczy piksel w matrycy płaszczyzny ogniskowej odpowiada skalibrowanemu obliczeniu temperatury. Wbudowane algorytmy przetwarzania uwzględniają emisyjność celu (ε), temperaturę powietrza otoczenia, odbitą temperaturę tła, wilgotność względną oraz odległość roboczą, aby rozwiązać równanie radiacyjnego transferu ciepła:
Φ_całkowite = ε * τ_atm * σ * T_cel&sup4; + (1 - ε) * τ_atm * σ * T_odb&sup4; + (1 - τ_atm) * σ * T_atm&sup4;
W zautomatyzowanych procesach produkcji przemysłowej i pętlach kontroli jakości możliwości radiometryczne są niezbędne. Systemy zautomatyzowane wymagają niezawodnych progów temperaturowych do wyzwalania blokad bezpieczeństwa, alarmów dźwiękowych lub regulacji mechanizmów chłodzenia bez konieczności wizualnej interpretacji przez człowieka.
4 Korekcja niejednorodności (NUC) i mechanika cyklu migawki
Ponieważ mikromechaniczne piksele mikrobolometryczne wykazują niewielkie różnice w grubości materiału, rezystancji elektrycznej i sprzężeniu termicznym, ich bazowe sygnały elektryczne dryfują w czasie. Dodatkowo, wraz ze zmianami temperatury otoczenia, korpus kamery i soczewka germanowa emitują zmienne ilości wewnętrznego promieniowania podczerwonego. Jeśli ten dryf termiczny nie zostanie skorygowany, tworzy szum o stałym wzorcu (FPN), widoczny jako pionowe pasy, ziarnistość lub okrągłe winietowanie na obrazie.
Aby wyeliminować ten szum, kamery termowizyjne wykonują korekcji niejednorodności (NUC) procedurę. Podczas zdarzenia NUC wewnętrzna elektromechaniczna przesłona migawki (pokryta jednolitą, matową powierzchnią o wysokiej emisyjności) na krótko przesuwa się przed czujnik na 100 do 300 milisekund. Oprogramowanie układowe kamery odczytuje jednolitą linię bazową ze wszystkich pikseli i oblicza zaktualizowane współczynniki offsetu dla każdego pojedynczego piksela. W zastosowaniach, w których chwilowe zatrzymanie obrazu jest niedopuszczalne — takich jak szybkie systemy wizyjne maszynowe lub stabilizowane śledzenie w locie — zaawansowane rdzenie termowizyjne wykorzystują algorytmy NUC bez migawki. Systemy te opierają się na dynamicznych wielopunktowych modelach termicznych powiązanych z wbudowanymi czujnikami temperatury, aby obliczać korekcje w czasie rzeczywistym bez mechanicznej przerwy.
Benchmark produktów przemysłowych i wbudowanych: Moduły LWIR klasy korporacyjnej
Integracja z systemami klasy korporacyjnej wymaga kompaktowych obudów, elastycznych opcji interfejsów oraz stabilnej kalibracji radiometrycznej w zmiennych warunkach otoczenia. Poniżej analizujemy dwa przemysłowe niechłodzone rdzenie termowizyjne LWIR zaprojektowane do integracji z dronami, robotyką i zautomatyzowanym monitorowaniem procesów.
1 Macierz specyfikacji sprzętowej
| Metryka / Parametr | Nieschładzany Mini Rdzeń Termiczny 384*288 | Niechłodzony rdzeń LWIR wysokiej rozdzielczości 1280*1024 |
|---|---|---|
| Typ czujnika i materiał | Niechłodzony mikrobolometr z tlenku wanadu (VOx) | Niechłodzony mikrobolometr VOx wysokiej rozdzielczości |
| Rozdzielczość matrycy w płaszczyźnie ogniskowej | 384 × 288 pikseli (110 592 punktów danych przestrzennych) | 1280 × 1024 pikseli (1 310 720 punktów danych przestrzennych) |
| Pasmo spektralne | 8 do 14 μm (podczerwień długofalowa) | 8 do 14 μm (podczerwień długofalowa) |
| Konfiguracja optyczna | Zintegrowany lekki zespół soczewek atermalizowanych | Fabryczna konfiguracja obiektywu stałoogniskowego 25 mm |
| Wyjście wideo / danych | Analogowe CVBS oraz opcje cyfrowe o niskim opóźnieniu | Surowy szerokopasmowy radiometryczny strumień danych cyfrowych |
| Zastosowania | Ładunki lotnicze dronów, robotyka, wizja maszynowa | Obrona perymetryczna, obserwacja szerokopasmowa, zautomatyzowana kontrola jakości |
| Możliwości radiometryczne | Online'owy pełnoklatkowy radiometryczny pomiar temperatury | Pełnoklatkowa analityka radiometryczna, metryki punktowe/liniowe/obszarowe |
2 Szczegółowa analiza: niechłodzony mini rdzeń dronowy 384×288
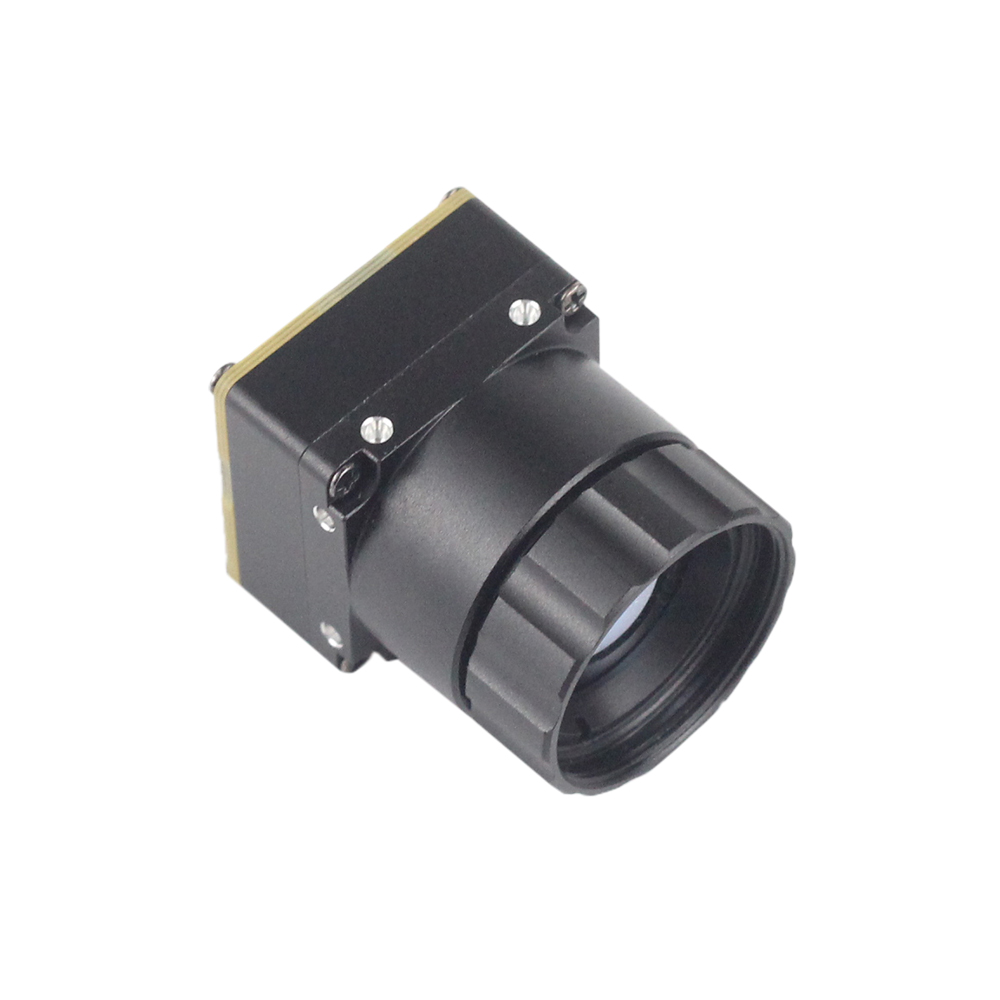
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów jest zaprojektowany do ładunków lotniczych i małych wdrożeń robotycznych, gdzie masa, objętość i pobór mocy są ograniczone. Dostarczając 110 592 piksele pomiarowe, ten rdzeń zapewnia wyraźne profile termiczne do automatycznego śledzenia celów i diagnostyki strukturalnej.

Moduł jest zaprojektowany do pomiaru temperatury online w wizji maszynowej, inspekcji sprzętu, inteligentnej produkcji i operacjach dronów powietrznych. Jego niska masa termiczna pozwala mu szybko się stabilizować po włączeniu zasilania, a zintegrowany interfejs CVBS dostarcza nieskompresowany, bezopóźnieniowy sygnał analogowy do transmisji na duże odległości. W przypadku systemów cyfrowych rdzeń zapewnia bezpośrednie wyjścia tablic temperatur dla lokalnych mikrokontrolerów brzegowych. Inżynierowie budujący kompaktowe ładunki robotyczne mogą zapoznać się z dodatkowymi parametrami projektowymi w tym przewodniku po miniaturowych rdzeniach LWIR o wysokiej rozdzielczości.
3 Szczegółowa analiza: Megapikselowy naukowo-przemysłowy rdzeń LWIR 1280×1024
W zastosowaniach wymagających zwiększonego zasięgu detekcji, szerokiego pokrycia i wysokiej rozdzielczości przestrzennej, Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024 zapewnia 1,31 miliona ciągłych pikseli pomiarowych na pojedynczej matrycy płaszczyzny ogniskowej.
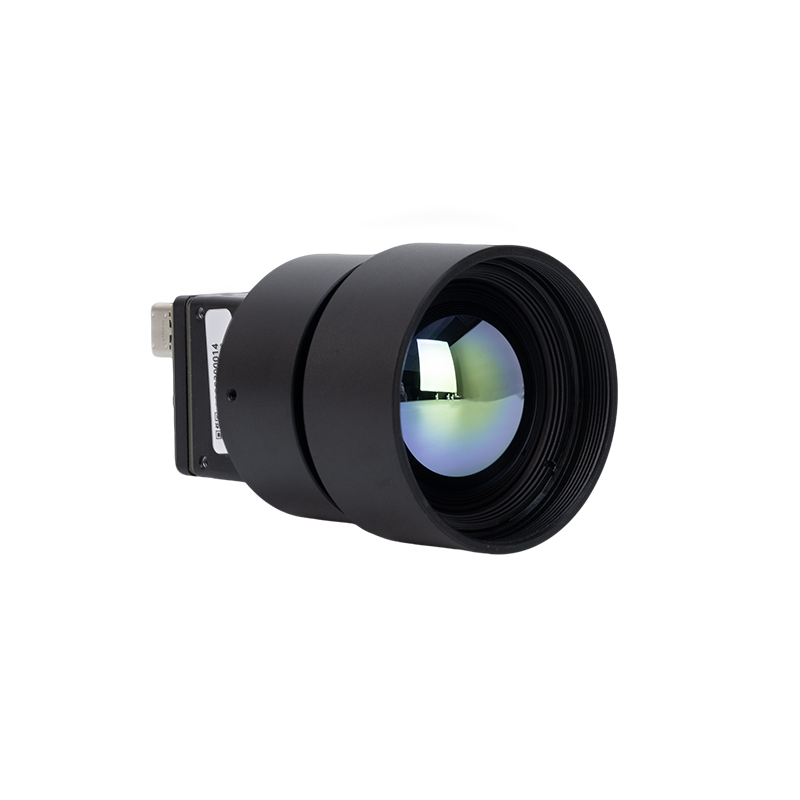
W połączeniu z dedykowanym obiektywem stałoogniskowym 25 mm system ten zapewnia szerokie pole widzenia przy zachowaniu niskiego IFOV. Umożliwia to operatorom rozróżnianie drobnych defektów mechanicznych, anomalii strukturalnych i odległych celów w szerokich strefach inspekcji bez mechanicznego przesuwania. W środowiskach montażu przemysłowego matryca 1280×1024 rejestruje szerokie sceny produkcyjne w pojedynczej klatce, wykrywając subtelne różnice w rozpraszaniu ciepła między komponentami. Integratorzy mogą znaleźć szczegółowe protokoły komunikacyjne i wyprowadzenia interfejsów w tym podręczniku integracji systemu modułu termowizyjnego.
Edge AI, protokoły wbudowane i ładunki dronów/robotów
Nowoczesne instalacje przemysłowe wymagają czegoś więcej niż tylko strumieniowego przesyłania wizualnych obrazów termicznych; wymagają przetwarzania surowych cyfrowych macierzy radiometrycznych bezpośrednio w autonomicznych urządzeniach brzegowych.
1 Wybór interfejsu: MIPI-CSI2, USB3, GigE Vision i CVBS
Podłączenie modułu termowizyjnego do procesora wbudowanego lub węzła obliczeń brzegowych wymaga wyboru odpowiedniego interfejsu fizycznego na podstawie przepustowości danych, opóźnień i ograniczeń środowiskowych:
- ⚙️ MIPI-CSI2 (Camera Serial Interface): MIPI-CSI2 jest preferowanym interfejsem do bezpośredniej integracji na poziomie płytki z wbudowanymi architekturami system-on-chip (SoC) (takimi jak NVIDIA Jetson, NXP i.MX8 lub niestandardowe platformy FPGA). Przesyła surowe dane pikseli bezpośrednio do procesora sygnału obrazu (ISP) procesora hosta, omijając etapy translacji protokołu i minimalizując opóźnienia. Zastosowanie złączy klasy przemysłowej od dostawców połączeń wzajemnych, takich jak TE Connectivity zapewnia integralność sygnału w środowiskach o wysokich wibracjach.
- ⚙️ GigE Vision / przemysłowy Ethernet: Standardowy interfejs do automatyzacji linii produkcyjnych, maszyn procesowych i stałych instalacji zabezpieczeń. GigE Vision obsługuje odcinki kabli do 100 metrów po standardowych liniach miedzianych Cat6 z izolacją galwaniczną, przy jednoczesnym przestrzeganiu standardów komunikacyjnych GenICam i ONVIF.
- ⚙️ USB3 / UVC (USB Video Class): Szeroko stosowany w testach stacjonarnych, konfiguracjach laboratoryjnych i szybkim prototypowaniu. USB3 oferuje łączność plug-and-play i przenosi zarówno zasilanie, jak i dane o wysokiej przepustowości po jednym kablu. W przypadku wdrożeń terenowych zalecane są złącza śrubowe z blokadą, aby zapobiec rozłączeniom spowodowanym wibracjami mechanicznymi.
- ⚙️ Analogowe CVBS: Choć jest to starszy standard analogowy, CVBS pozostaje cenny w systemach dronów powietrznych wykorzystujących analogowe nadajniki wideo. Zapewnia niskie opóźnienia bez cyfrowych artefaktów kompresji i utrzymuje widoczny sygnał nawet przy osłabieniu odbioru RF. W przypadku taktycznych ładunków noktowizyjnych projektanci mogą odnieść się do podejść okablowania udokumentowanych w tym przewodniku integracji modułu taktycznej termowizji nocnej.
2 Optymalizacja SWaP-C w systemach powietrznych
Integracja czujników termicznych w dronach powietrznych wymaga zarządzania ograniczeniami rozmiaru, masy, mocy i kosztu (SWaP-C):
- ⚙️ Masa ładunku: Każde dodatkowe 50 gramów masy ładunku wyraźnie skraca czas lotu, wymagając większej pojemności ogniw akumulatora i zwiększając całkowitą masę startową.
- ⚙️ Pobór mocy: Moduły czujników pobierające ponad 2,5 W obciążają bardziej systemy dystrybucji zasilania platformy lotniczej i generują ciepło wewnętrzne, które musi zostać odprowadzone, aby utrzymać dokładność czujnika.
- ⚙️ Optyczny środek ciężkości: Gęstość optyki germanowej może przesunąć punkt równowagi gimbala do przodu. Prawidłowe wyważenie ładunku optycznego zapobiega przeciążeniu silników, redukuje błędy stabilizacji i pozwala uniknąć wibracji w dynamicznych warunkach lotu.
3 Przetwarzanie surowych tablic temperatury na mikrokontrolerach brzegowych
Przemysłowe węzły obliczeń brzegowych zazwyczaj przetwarzają strumienie obrazowania termicznego przy użyciu jednej z dwóch metod:
Pierwsza metoda obejmuje skoloryzowane strumienie wideo, takie jak 8-bitowe strumienie YUV lub RGB mapowane na palety kolorów, takie jak Ironbow lub White-Hot. Choć praktyczne dla operatorów, strumienie te odrzucają podstawową kalibrację radiometryczną, co czyni je nieodpowiednimi do precyzyjnej zautomatyzowanej analityki.
Druga metoda wykorzystuje 14-bitowe lub 16-bitowe surowe strumienie danych radiometrycznych. Tutaj każdy piksel zachowuje swoją surową wartość cyfrową, która bezpośrednio przekształca się w bezwzględny odczyt temperatury przy użyciu parametrów kalibracji czujnika:
T_cel = (Wartość_Piksela * Współczynnik_Skali) - Przesunięcie_Kalibracji
Silniki wnioskowania brzegowego (takie jak TensorRT lub ONNX Runtime) przetwarzają te surowe tablice temperatury bezpośrednio. Stosując lekkie konwolucyjne sieci neuronowe (CNN) do bezwzględnych danych termicznych zamiast obrazów światła widzialnego, systemy brzegowe mogą niezawodnie wykrywać przegrzewanie sprzętu, wycieki płynów i personel w zmiennych warunkach oświetleniowych.
Co naprawdę warto kupić? Matryca wyboru dla OEM i inżynierów
Rynek obrazowania termicznego obejmuje zakres od wtyczek do smartfonów za $200 po specjalistyczne chłodzone systemy nadzoru MWIR kosztujące dziesiątki tysięcy dolarów. Przemysłowe zespoły zakupowe powinny stosować ustrukturyzowane podejście ewaluacyjne, aby zapewnić zgodność sprzętu z wymaganiami operacyjnymi.
Ostrzeżenie "Nie kupuj": Gadżety konsumenckie poniżej $400 do zadań przemysłowych
Tanie konsumenckie kamery termowizyjne i akcesoria do smartfonów są przeznaczone do podstawowych inspekcji domowych, takich jak lokalizowanie nieszczelnych okien lub sprawdzanie instalacji hydraulicznych. Używanie tych urządzeń do testów przemysłowych, konserwacji predykcyjnej lub integracji robotycznej często prowadzi do problemów:
- ⚠️ Niska rozdzielczość matrycy: Czujniki o rozdzielczości 80×60 lub 160×120 pikseli nie mają gęstości przestrzennej wymaganej dla komponentów przemysłowych. Przy umiarkowanych odległościach roboczych pojedynczy piksel obejmuje obszar większy niż typowe elementy montowane powierzchniowo lub połączenia zaciskowe, rozmywając odczyt termiczny i maskując potencjalne usterki.
- ⚠️ Wysokie progi szumu NETD: Jednostki konsumenckie często mają wartości NETD powyżej 70 mK, co uniemożliwia im rozróżnianie subtelnych różnic temperatury w środowiskach o niskim kontraście.
- ⚠️ Dryft termiczny i stabilność: Moduły budżetowe często nie mają aktywnej kompensacji dryftu termicznego i wykorzystują plastikowe tubusy optyczne. W miarę nagrzewania się urządzenia podczas pracy odczyty mogą dryfować o 5°C lub więcej, co czyni je nieodpowiednimi do wiarygodnych odbiorów inżynieryjnych.
Zalecana baza przemysłowa: Specyfikacje podstawowe
W przypadku zautomatyzowanych maszyn, ładunków robotycznych i programów konserwacji predykcyjnej wybór sprzętu powinien spełniać następujące standardy bazowe:
- ✅ Rozdzielczość natywna: Minimum 384×288 pikseli do diagnostyki ogólnej; 640×512 do standardowych inspekcji terenowych; 1280×1024 do nadzoru dalekiego zasięgu lub monitorowania procesów na dużym obszarze.
- ✅ Czułość termiczna: ≤40 mK NETD przy f/1.0, z wykorzystaniem matryc ogniskowych z tlenku wanadu (VOx).
- ✅ Częstotliwość klatek: Częstotliwości odświeżania w czasie rzeczywistym (≥25 Hz do 50 Hz) są wymagane dla ruchomych maszyn i dynamicznych systemów lotniczych. Moduły 9 Hz powinny być ograniczone do zastosowań, w których międzynarodowe ograniczenia eksportowe nakazują niższe częstotliwości odświeżania.
- ✅ Optyka: Atermalizowane soczewki germanowe lub chalkogenkowe z ochronnymi powłokami zewnętrznymi z diamentopodobnego węgla (DLC).
- ✅ Interfejs danych: Bezpośredni dostęp do nieskompresowanych 14-bitowych lub 16-bitowych danych radiometrycznych za pośrednictwem protokołów MIPI, USB3 lub GigE Vision.
- ✅ Zakres operacyjny: Przystosowane do przemysłowych temperatur roboczych od -20°C do +60°C (rozszerzone limity od -40°C do +85°C dla zastosowań lotniczych).
Szczegółowe techniczne FAQ
Jak faktycznie działają kamery termowizyjne w porównaniu ze standardowym noktowizorem?
Czy budżetowe kamery termowizyjne poniżej $400 są naprawdę warte posiadania, czy to tylko chwyty marketingowe?
Czy moduły kamer termowizyjnych można integrować za pośrednictwem protokołów sieciowych, takich jak Ethernet, lub montować na dronach?
Strategiczne wnioski i plan integracji
Przy wyborze sprzętu do obrazowania termowizyjnego zespoły inżynierskie powinny ocenić swoje wymagania techniczne pod kątem następujących głównych kryteriów:
- ✅ Rozdzielczość pikseli zamiast skalowania cyfrowego: Wybierz natywną rozdzielczość matrycy ogniskowej, która spełnia kryteria Johnsona dla docelowej odległości, zapewniając, że kluczowe obiekty pokrywają wiele pikseli w celu dokładnego pomiaru temperatury.
- ✅ Materiał sensora i czułość: Priorytetowo traktuj mikrobolometry z tlenku wanadu (VOx) o NETD ≤40 mK, aby system mógł rozróżniać subtelne różnice temperatur w warunkach niskiego kontrastu.
- ✅ Dostęp do danych radiometrycznych: Sprawdź, czy architektura kamery zapewnia dostęp do surowych 14-bitowych lub 16-bitowych cyfrowych macierzy temperatury, jeśli projekt obejmuje zautomatyzowaną analitykę, wizję maszynową lub przetwarzanie Edge AI.
- ✅ Integracja środowiskowa i mechaniczna: Upewnij się, że zespół soczewek, obudowa i połączenia interfejsów odpowiadają środowisku pracy, uwzględniając wibracje, zakresy temperatur roboczych i ograniczenia masy ładunku.
Dzięki zrównoważeniu fizyki detektorów, materiałów optycznych i wymagań interfejsów integratorzy systemów mogą wybierać rozwiązania obrazowania termowizyjnego, które zapewniają niezawodną, długoterminową wydajność radiometryczną w wymagających zastosowaniach przemysłowych i lotniczych.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: TE Connectivity — Zaawansowane standardy połączeń i pakowania sensorów
- Standard branżowy: Optyka wznosząca — Precyzyjna produkcja optyczna z germanu i chalkogenków
- Powiązany przewodnik: Podręcznik integracji systemu modułu obrazowania termowizyjnego
- Powiązany przewodnik: Przewodnik po miniaturowym rdzeniu LWIR wysokiej rozdzielczości do ładunków dronowych
- Powiązany przewodnik: Przewodnik po module integracji taktycznego termowizyjnego noktowizora





