Prawdziwa podczerwień a bliska podczerwień: Kompletny przewodnik po modułach prawdziwych czujników termicznych
24 sierpnia 2026
Moduł termiczny 1280x1024: Przewodnik integracji rdzenia podczerwieni HD nowej generacji
25 sierpnia 2026
Moduł kamery termowizyjnej 384x288: Sensor idealny dla dronów i wizji maszynowej
Oto sedno: wciśnięcie obrazowania długofalowej podczerwieni (LWIR) do nowoczesnych systemów wbudowanych to jedno z najtrudniejszych wyzwań balansowania, z jakim kiedykolwiek zmierzy się inżynier optyk lub inżynier systemów wbudowanych. Nieustannie walczysz z klasycznym ograniczeniem SWaP-C — balansując rozdzielczość przestrzenną, czułość termiczną, pobór mocy elektrycznej, wagę szkieł optycznych i całkowity koszt listy materiałowej (BOM). Jeśli pójdziesz tanio z podstawowym sensorem 256x192, szybko zdasz sobie sprawę, że po prostu nie masz gęstości pikseli potrzebnej do spełnienia rygorystycznych kryteriów DRI Johnsona (Detekcja, Rozpoznanie, Identyfikacja) podczas lotów UAV w terenie, ani nie wyizolujesz drobnych mikro-zwarć na gęsto upakowanych płytkach drukowanych. Ale jeśli od razu przeskoczysz na najwyższej klasy matrycę mikrobolometryczną 640x512, twoi inżynierowie mechanicy i systemowi będą mieli do czynienia z ogromnymi problemami rozpraszania ciepła, masywnymi zespołami szkieł germanowych, wąskimi gardłami opóźnień magistrali i brutalnym kosztem jednostkowym, który zabija opłacalność komercyjną.
Dlatego właśnie moduł kamery termowizyjnej 384x288 stał się absolutnym idealnym punktem dla rzeczywistych projektów sprzętowych. Mieszcząc 110 592 aktywnych pikseli radiometrycznych — ponad dwukrotnie więcej niż uzyskasz z rdzenia 256x192 — zapewnia dokładnie taką równowagę, jaka jest potrzebna przy napiętych budżetach SWaP-C. Zbudowane na nowoczesnych matrycach ogniskowych z tlenku wanadu (VOx) o rastrze pikseli 12 μm, te niechłodzone rdzenie pozbywają się znacznej masy mechanicznej, jednocześnie dostarczając różnicę temperatur równoważną szumowi (NETD) poniżej 40 mK lub 50 mK. Niezależnie od tego, czy montujesz go na autonomicznym quadkopterze inspekcyjnym, pakujesz do stabilizowanego gimbala pan-tilt-zoom o masie poniżej 250 g, czy podłączasz do liniowego automatycznego sprzętu testowego (ATE) na hali fabrycznej, format 384x288 dostarcza czyste dane, efektywność pasma i wierność termiczną, których wymaga krytyczne przemysłowe obrazowanie.
Spójrz dziś na krajobraz lotniczy i wizji maszynowej, a zobaczysz zespoły inżynierskie odchodzące od przewymiarowanych, energochłonnych sensorów na rzecz usprawnionych architektur maksymalizujących efektywność obliczeń brzegowych. Sensor 384x288 daje twoim dalszym procesorom wystarczająco dużo surowych danych radiometrycznych, aby uruchamiać niezawodną wizję komputerową i wnioskowanie AI na brzegu sieci, nie topiąc budżetu mocy ani nie wymagając ciężkiego radiatora.
W warsztacie patrzymy na surowe liczby: każdy dodatkowy miliamper pobierany przez ładunek sensora skraca czas lotu drona, a każdy milimetr dodany do apertury obiektywu zwiększa zapotrzebowanie na moment obrotowy bezszczotkowych silników gimbala. Wybór właściwego formatu sensora na samym początku to najważniejsza decyzja architektoniczna, jaką podejmiesz dla swojego projektu wizji termicznej.
Spis treści
- 👉 Idealny punkt rozdzielczości 384x288: Fizyka, optyka i SWaP-C
- 👉 Fizyka optyczna i zaleta rastra pikseli 12 μm
- 👉 Architektura integracji ładunku drona i UAV
- 👉 Wizja maszynowa, automatyzacja i diagnostyka termiczna PCB
- 👉 Potoki sygnałowe i interfejsy sprzętowe wbudowane
- 👉 Prezentacja produktu i tabela specyfikacji technicznych
- 👉 Przewodnik wdrożeniowy: Od prototypowania do wdrożenia przemysłowego
- 👉 Często zadawane pytania (FAQ)
Idealny punkt rozdzielczości 384x288: Fizyka, optyka i SWaP-C
Wybierając niechłodzoną matrycę ogniskową długofalowej podczerwieni (LWIR) (FPA), musisz jednocześnie oceniać częstotliwość próbkowania przestrzennego, funkcję przenoszenia modulacji (MTF), pobór mocy systemu i surową przepustowość magistrali. Matryca pikseli 384x288 znajduje się dokładnie w fizycznym i praktycznym punkcie środkowym obrazowania termicznego, wypełniając lukę między niskorozdzielczymi jakościowymi wskaźnikami termicznymi a obliczeniowo ciężkimi, kosztownymi matrycami.
Przeanalizujmy matematykę. Sensor 384x288 generuje dokładnie 110 592 piksele radiometryczne na klatkę. Zestaw to z detektorem podstawowym 256x192 (który daje 49 152 piksele), a patrzysz na wzrost liczby aktywnych pikseli o 125%. Ten wzrost przestrzenny oznacza, że Twój układ optyczny może rozróżniać drobne geometrie celów na dużym dystansie bez konieczności stosowania brudnego algorytmicznego skalowania w górę czy interpolacji programowej. Teraz odwróćmy porównanie: matryca 640x512 daje 327 680 pikseli, ale wymaga niemal 300% większej przepustowości pamięci i przetwarzania sygnału obrazu (ISP). Jeśli projektujesz pod sprzęt brzegowy zasilany bateryjnie, mikrogimbale lub ciasne obudowy wbudowane, przetwarzanie surowych strumieni 14-bitowych lub 16-bitowych 640x512 przy 50 Hz generuje poważne ciepło pasożytnicze w obudowie, zmusza do dodawania masywnych radiatorów i szybko rozładowuje akumulator.
Dla inżynierów systemowych oceniających kompromisy między różnymi formatami mikrobolometrów, nasz szczegółowy przewodnik po modułach sensorów kamer termowizyjnych dla wysokorozdzielczych rdzeni OEM omawia kryteria integracji na różnych platformach obliczeniowych wbudowanych.
Zasięgi wykrywania celów w inżynierii termowizyjnej są regulowane przez kryteria Johnsona. Ten klasyczny model określa pary linii na wymiarze krytycznym celu potrzebne do zagwarantowania 50% prawdopodobieństwa Detekcji, Rozpoznania i Identyfikacji (DRI):
- ✅ Detekcja (1,5 piksela na celu / 0,75 pary linii): Operator lub zautomatyzowany algorytm percepcji stwierdza, że obiekt zainteresowania istnieje na tle otoczenia termicznego.
- ✅ Rozpoznanie (6,0 pikseli na celu / 3,0 pary linii): System rozróżnia ogólną klasę obiektu (np. odróżnia człowieka od jelenia lub samochód użytkowy od transformatora podstacyjnego).
- ✅ Identyfikacja (12,0 pikseli na celu / 6,0 par linii): System identyfikuje drobne szczegóły (np. lokalizuje konkretny poluzowany zacisk na rozdzielnicy wysokiego napięcia lub wykrywa pęknięcia szwów konstrukcyjnych na infrastrukturze przemysłowej).
Połączenie detektora VOx 384x288 ze standardowym obiektywem atermalizowanym 13 mm do 19 mm pozwala wykryć standardowy cel ludzki NATO (1,8 m × 0,5 m) na dystansie ponad 1000 metrów i niezawodnie go rozpoznać na 250 do 300 metrów. To odpowiada wydajności polowej dedykowanego sprzętu taktycznego, takiego jak ręczne termowizyjne lunety myśliwskie, przy jednoczesnym dopasowaniu do lekkiej obudowy OEM zaprojektowanej pod autonomiczne mocowania robotyczne.
Fizyka optyczna i zaleta rastra pikseli 12 μm
Przejście całej branży ze starszych pikseli 17 μm na niechłodzone mikrobolometry z tlenku wanadu (VOx) 12 μm całkowicie odmieniło konstrukcje mechaniczne i optyczne LWIR. Ponieważ fizyczny rozmiar matrycy detektora określa wymaganą ogniskową i czystą aperturę optyczną dla dowolnego docelowego pola widzenia (FOV), zmniejszenie rozstawu pikseli zasadniczo kurczy całą objętość ładunku.
Poziome pole widzenia jest dyktowane przez geometrię między aktywną szerokością sensora ($W_{FPA}$) a ogniskową obiektywu ($f$):
FOV_h = 2 × arctan( W_{FPA} / (2 × f) )
Porównajmy fizyczne rozmiary sensorów dla matrycy 384x288:
- ⚙️ Rozstaw pikseli 17 μm: Aktywna szerokość sensora = 384 × 0,017 mm = 6,528 mm; Aktywna wysokość sensora = 288 × 0,017 mm = 4,896 mm. Przekątna matrycy = 8,16 mm.
- ⚙️ Rozstaw pikseli 12 μm: Aktywna szerokość sensora = 384 × 0,012 mm = 4,608 mm; Aktywna wysokość sensora = 288 × 0,012 mm = 3,456 mm. Przekątna matrycy = 5,76 mm.
Przejście na proces 12 μm zmniejsza aktywną powierzchnię płaszczyzny ogniskowej o około 50.2% w porównaniu ze starszym sensorem 17 μm o tej samej rozdzielczości. Ten spadek powierzchni daje trzy ogromne zalety mechaniczne i optyczne:
- ✅ Krótsza ogniskowa: Aby uzyskać poziome pole widzenia 28°, sensor 17 μm wymaga obiektywu o ogniskowej około 13,0 mm. Sensor 12 μm osiąga dokładnie to samo pole widzenia przy zaledwie 9,1 mm.
- ✅ Redukcja masy germanu: Monokrystaliczny german klasy optycznej (Ge) jest ciężki ($\rho = 5.323 \text{ g/cm}^3$). Ponieważ objętość i masa soczewki skalują się w przybliżeniu z sześcianem promienia apertury efektywnej ($V \propto r^3$), mniejsze wymagane apertury redukują masę elementów optycznych o 40% do 60%. To drastycznie zmniejsza dynamiczny moment obciążający silniki bezszczotkowej stabilizacji gimbala.
- ✅ Niższy koszt surowej optyki: Surowe półfabrykaty germanu są często najdroższą pozycją w BOM kamery termowizyjnej. Mniejsze soczewki oznaczają bezpośrednie oszczędności w kosztach produkcji.
Jeśli Twój projekt wymaga niestandardowych elementów optycznych toczonych diamentem lub specjalistycznych powłok antyrefleksyjnych (AR) i powłok z diamentopodobnego węgla (DLC), zespoły inżynierskie często współpracują z wyspecjalizowanymi producentami precyzyjnej optyki, takimi jak Optyka wznosząca w celu zaprojektowania niestandardowych dopasowanych zespołów soczewek.
Pamiętaj, że przy zejściu do rastra piksela 12 μm rozmiar pojedynczego piksela zbliża się do fizycznej długości fali długofalowego promieniowania podczerwonego ($\lambda = 8\mu\text{m} - 14\mu\text{m}$). To stawia konstrukcję optyczną tuż przy granicy dyfrakcyjnej. Średnicę kątową centralnej plamki dyfrakcyjnej (krążka Airy'ego) oblicza się jako:
d_{Airy} = 2,44 × \lambda × (F/#)
Przy nominalnej centralnej długości fali $\lambda = 10\mu\text{m}$ i optyce $F/1.0$ średnica krążka Airy'ego wynosi $24,4\mu\text{m}$ — obejmując około dwóch pełnych pikseli 12 μm. Aby utrzymać wysoką funkcję przenoszenia modulacji (MTF) i zapobiec rozmyciu obrazu, rdzenie 12 μm wymagają jasnych, precyzyjnie obrabianych soczewek $F/1.0$ do $F/1.1$ z pasywną mechaniczna atermalizacją. Połączenie aluminiowych lub inwarowych tubusów klasy lotniczej z dwumateriałowymi konstrukcjami optycznymi (german połączony ze szkłem chalkogenidkowym) utrzymuje tylną ogniskową (BFL) stabilną w ekstremalnych przemysłowych zakresach temperatur od $-40^\circ\text{C}$ do $+80^\circ\text{C}$ bez potrzeby stosowania energochłonnych aktywnych silników ostrości.
Architektura integracji ładunku drona i UAV
Ładunki termowizyjne montowane na małych bezzałogowych statkach powietrznych (sUAV), taktycznych mikrodronach i autonomicznych robotach mobilnych (AMR) działają w bezwzględnych warunkach SWaP. W powietrzu każdy dodatkowy gram ładunku skraca czas lotu, przesuwa środek ciężkości (CoG) i zmusza elektroniczne regulatory prędkości silników (ESC) do pobierania większego prądu z pakietu akumulatorów.
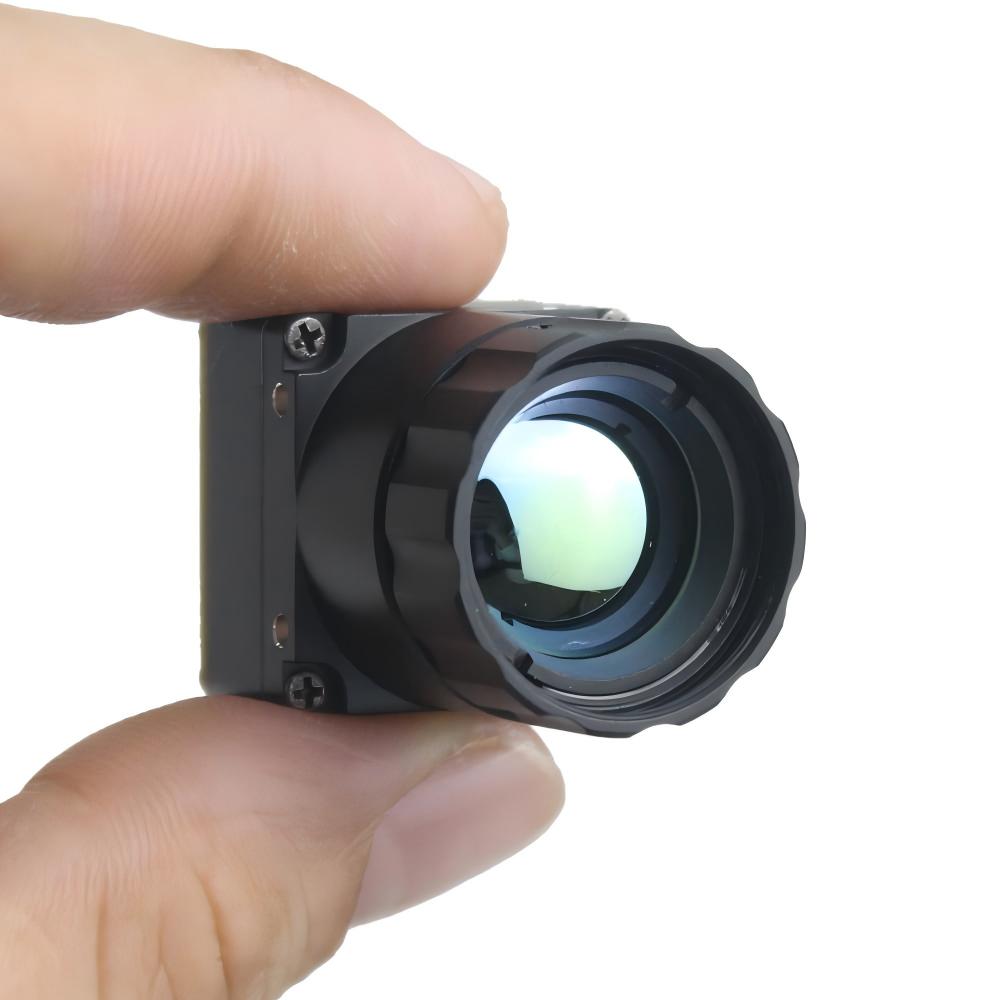
Kompaktowy niechłodzony rdzeń 384x288 — zwykle ważący zaledwie 20 do 45 gramów wraz z optyką soczewkową — jest przeznaczony dla kategorii dronów poniżej 250 g i modułowych ładunków szybkiego montażu. Ta niewielka obudowa przynosi ogromne korzyści mechaniczne:
- ✅ Ultra-niska bezwładność dynamiczna: Niska masa ładunku i kompaktowy tubus soczewki minimalizują moment bezwładności ($I = m \cdot r^2$) w osiach pochylenia i odchylenia. Dzięki temu miniaturowe 2-osiowe i 3-osiowe bezszczotkowe gimbale mogą pracować z niższym momentem obrotowym silników, eliminując nasycenie silników, zmniejszając pobór mocy i zapobiegając drganiom obrazu termowizyjnego podczas agresywnych manewrów lotniczych.
- ✅ Profilowanie aerodynamicznej obudowy: Zwarty przekrój czołowy rdzenia 12 μm pozwala na czyste umieszczenie go wewnątrz aerodynamicznych owiewek dziobowych, zmniejszając opór powietrza i wydłużając efektywność szybkiego przelotu.
Rozpraszanie ciepła to kolejna ogromna przeszkoda przy montażu niechłodzonych mikrobolometrów w szczelnych obudowach dronów. Nowoczesne rdzenie 384x288 działają wydajnie przy poborze mocy w stanie ustalonym wynoszącym zaledwie **1,0 W do 1,5 W**. Dzięki bezmigawkowym cyfrowym algorytmom korekcji niejednorodności (NUC) i tabelom kalibracyjnym indeksowanym temperaturą rdzenie te eliminują energochłonne wewnętrzne chłodziarki termoelektryczne (konstrukcja bez TEC). Moduł odprowadza nadmiar ciepła poprzez bezpośrednie przewodzenie przez dystanse montażowe do podwozia UAV lub ramy gimbala, zapobiegając gromadzeniu się ciepła wewnętrznego, które mogłoby zakłócić dokładność kalibracji radiometrycznej.
Podczas projektowania ładunków dronów do trudnych warunków polowych, Twój sprzęt musi wytrzymywać szok termiczny, wibracje i wysoką wilgotność. Zespoły integracyjne rutynowo stosują uznane przemysłowe standardy testowe, takie jak procedury testowe wysokotemperaturowe i wilgotnościowe, aby zweryfikować szczelność mechaniczną uszczelek i niezawodność czujników przed wdrożeniem jednostek produkcyjnych.
Wizja maszynowa, automatyzacja i diagnostyka termiczna PCB
Na hali fabrycznej moduł kamery termowizyjnej 384x288 to koń roboczy w przemysłowym widzeniu maszynowym, ciągłym monitorowaniu stanu oraz nieniszczących testach automatycznych (NDT). W produkcji elektroniki nowoczesne zespoły obwodów drukowanych (PCBA) upychają gęste urządzenia do montażu powierzchniowego (SMD) i mikro-macierze kulkowe (micro-BGA) w ultracienkich przestrzeniach. Izolowanie usterek termicznych w tych mikroskopijnych skalach wymaga niezwykle ostrej czułości przestrzennej i radiometrycznej.
Przy wartości NETD wynoszącej **≤ 40 mK do ≤ 50 mK**, rdzeń VOx 384x288 z łatwością wychwytuje subtelne różnice termiczne rzędu zaledwie 0,04°C. Po zamontowaniu dedykowanej optyki makro, sensor 12 μm 384x288 osiąga robocze rozdzielczości przestrzenne **25 μm do 50 μm na piksel**. Ta precyzja przestrzenna pozwala inżynierom testowym wykrywać przegrzewające się mikrokomponenty (takie jak elementy bierne 0402 i 0201), pęknięte połączenia drutowe w układach scalonych oraz uszkodzone ścieżki PCB bez konieczności zakupu kosztownych chłodzonych laboratoryjnych kamer średniofalowych (MWIR).
Oto gdzie moduły 384x288 wyróżniają się na liniach automatyki przemysłowej:
- ✅ Wskazywanie zwarć płaszczyzn zasilania: Wprowadzanie niskonapięciowego prądu testowego do zwartych szyn zasilających powoduje lokalne nagrzewanie Joule'a ($P = I^2 R$). Wysokoczuła termografia 384x288 natychmiast uwidacznia punkty gorące o mocy poniżej miliwata, przyspieszając izolację usterek na złożonych płytach wielowarstwowych.
- ✅ Profilowanie termiczne złączy półprzewodnikowych: Monitorowanie radiometryczne w linii produkcyjnej sprawdza łączenie radiatorów i sygnalizuje pustki w materiałach interfejsu termicznego (TIM) pod tranzystorami MOSFET dużej mocy, stopniami mocy IGBT i pakietami system-on-chip.
- ✅ Zautomatyzowana kontrola jakości ogniw akumulatorowych: Podczas cykli ładowania i obciążania ogniw litowo-jonowych lub półprzewodnikowych, skanowanie termiczne w czasie rzeczywistym sygnalizuje wady separatorów, słabe spoiny wyprowadzeń oraz wewnętrzne punkty gorące dendrytów, zanim ogniwa zostaną połączone w pakiety akumulatorowe.
- ✅ Integracja z automatycznym sprzętem testowym (ATE): Szybkoklatkowe (25 Hz/30 Hz/50 Hz) radiometryczne wyjście wideo pozwala oprogramowaniu wizyjnemu uruchamiać dynamiczne obszary zainteresowania (ROI), wielopunktowe śledzenie temperatury oraz automatyczne alerty progowe bez spowalniania taktu produkcji.
Potoki sygnałowe i interfejsy sprzętowe wbudowane
Aby płynnie wpasować się w nowoczesne architektury wbudowane, wysokowydajne rdzenie termiczne 384x288 są wyposażone w elastyczne interfejsy fizyczne oraz zaawansowane pokładowe silniki cyfrowego przetwarzania sygnałów (DSP).
Wewnętrzny potok obrazowania przeprowadza surowy sygnał mikrobolometru przez sekwencję bloków przetwarzania na poziomie sprzętowym, zanim wyśle dane wideo lub radiometryczne:
- ⚙️ Konwersja analogowo-cyfrowa (ADC): Surowe sygnały bolometru są digitalizowane przy użyciu precyzyjnych przetworników ADC 14-bitowych lub 16-bitowych, aby uchwycić minimalne gradienty radiometryczne.
- ⚙️ Korekcja niejednorodności (NUC): Wbudowany układ FPGA lub dedykowany ASIC stosuje dynamiczne dwupunktowe macierze kalibracji wzmocnienia i offsetu, aby korygować przesunięcia responsywności między pikselami przy zmieniających się temperaturach otoczenia.
- ⚙️ Zastępowanie uszkodzonych pikseli (BPR): Algorytmy sprzętowe identyfikują ślepe lub niereagujące piksele i interpolują ich wartości w czasie rzeczywistym z sąsiednich sprawnych elementów.
- ⚙️ Cyfrowe wzmacnianie szczegółów (DDE) i filtrowanie szumu 3D: Filtry przestrzenne i czasowe wyostrzają definicję krawędzi o wysokiej częstotliwości, jednocześnie wygładzając szum termiczny tła, tworząc ostre obrazy o wysokim kontraście.
- ⚙️ Liniowa konwersja temperatury: Surowe wartości są konwertowane przy użyciu fabrycznych tabel kalibracyjnych wielomianów, aby dostarczać dokładne temperatury powierzchni w przeliczeniu na piksel.
Do integracji systemowej moduły oferują standardowe opcje magistrali fizycznej:
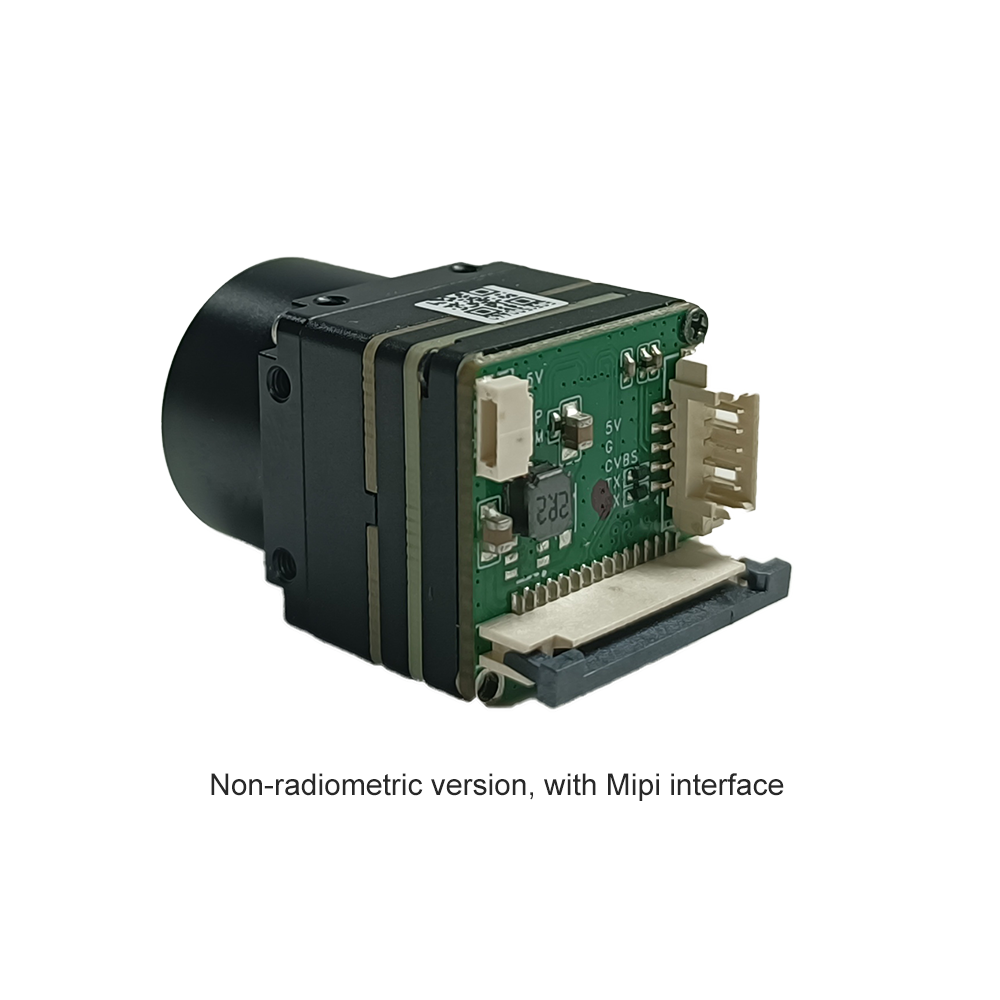
- ⚙️ MIPI CSI-2: Standardowy, szybki protokół branżowy do bezpośrednich połączeń z procesorami wbudowanymi. MIPI CSI-2 przesyła nieskompresowane 14-bitowe surowe klatki radiometryczne bezpośrednio do wewnętrznego ISP lub przestrzeni pamięci DMA procesorów takich jak NVIDIA Jetson Orin, Rockchip RK3588 czy NXP i.MX8 z niemal zerowym opóźnieniem — niezbędne do śledzenia obiektów przez AI krawędziową w czasie rzeczywistym.
- ⚙️ USB 2.0 / USB-C (standard UVC): Bezsterownikowa obsługa Universal Video Class (UVC) umożliwia natychmiastową pracę plug-and-play z przemysłowymi komputerami x86, komputerami jednopłytkowymi Linux/Windows oraz węzłami Robot Operating System (ROS).
- ⚙️ Analogowe CVBS (wideo kompozytowe): Zapewnia prawdziwie bezopóźnieniowy strumień wideo analogowego w standardowej rozdzielczości, co czyni go ulubionym wyborem dla nadajników FPV analogowych 5,8 GHz w dronach poszukiwawczo-ratowniczych, taktycznych monitorach polowych i starszych sieciach bezpieczeństwa.
- ⚙️ Linie sterujące UART / I2C / SPI: Dedykowane linie szeregowe umożliwiają zewnętrznym mikrokontrolerom, takim jak Arduino płytki lub kontrolery lotu, konfigurowanie rejestrów kamery, wyzwalanie zdarzeń migawki NUC, przełączanie palet kolorów i pobieranie danych telemetrycznych.
Prezentacja produktu i tabela specyfikacji technicznych
Purpleriver dostarcza wysokowydajne, przemysłowe niechłodzone moduły kamer termowizyjnych 384x288 zaprojektowane do wymagających ładunków dronów, inspekcji wizyjnej maszyn i integracji OEM.
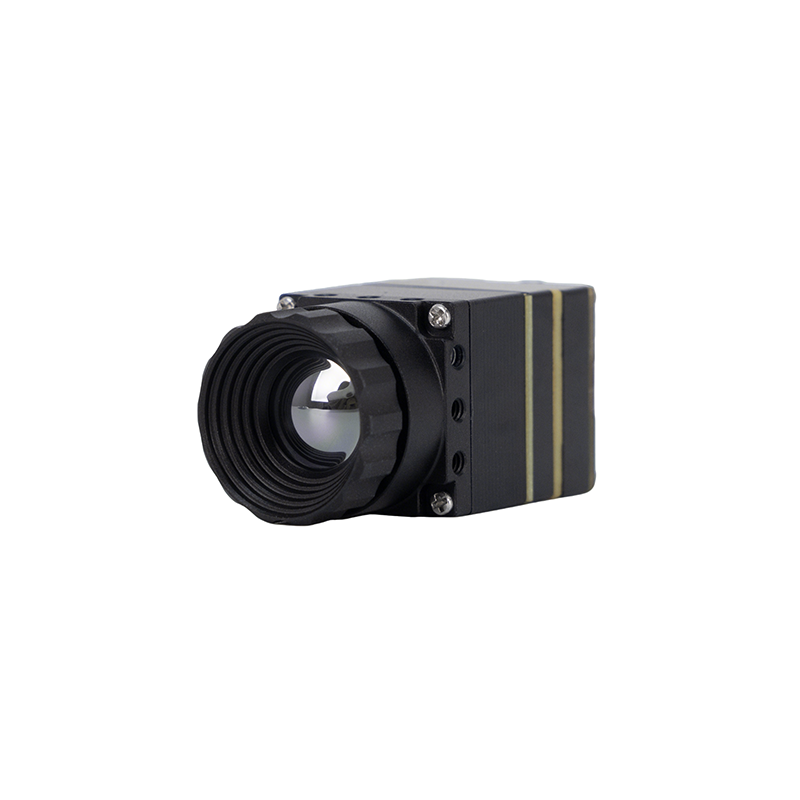
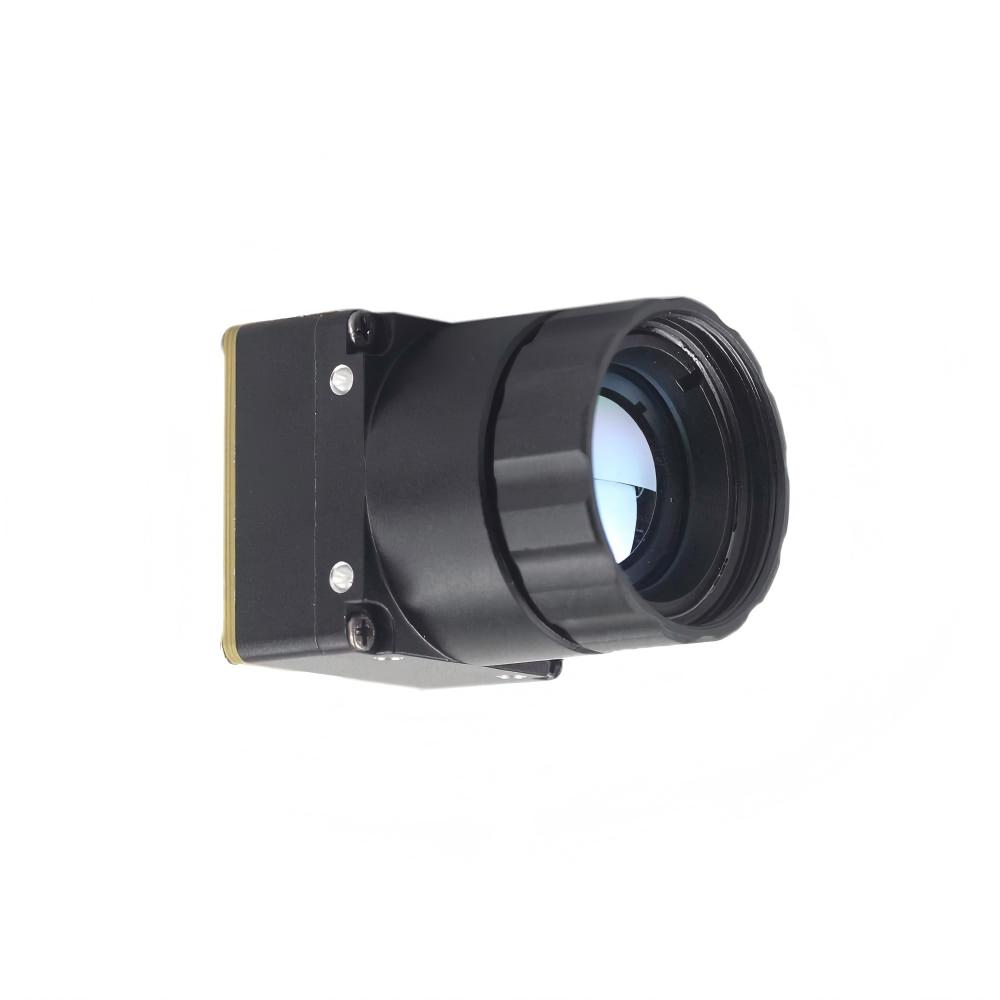
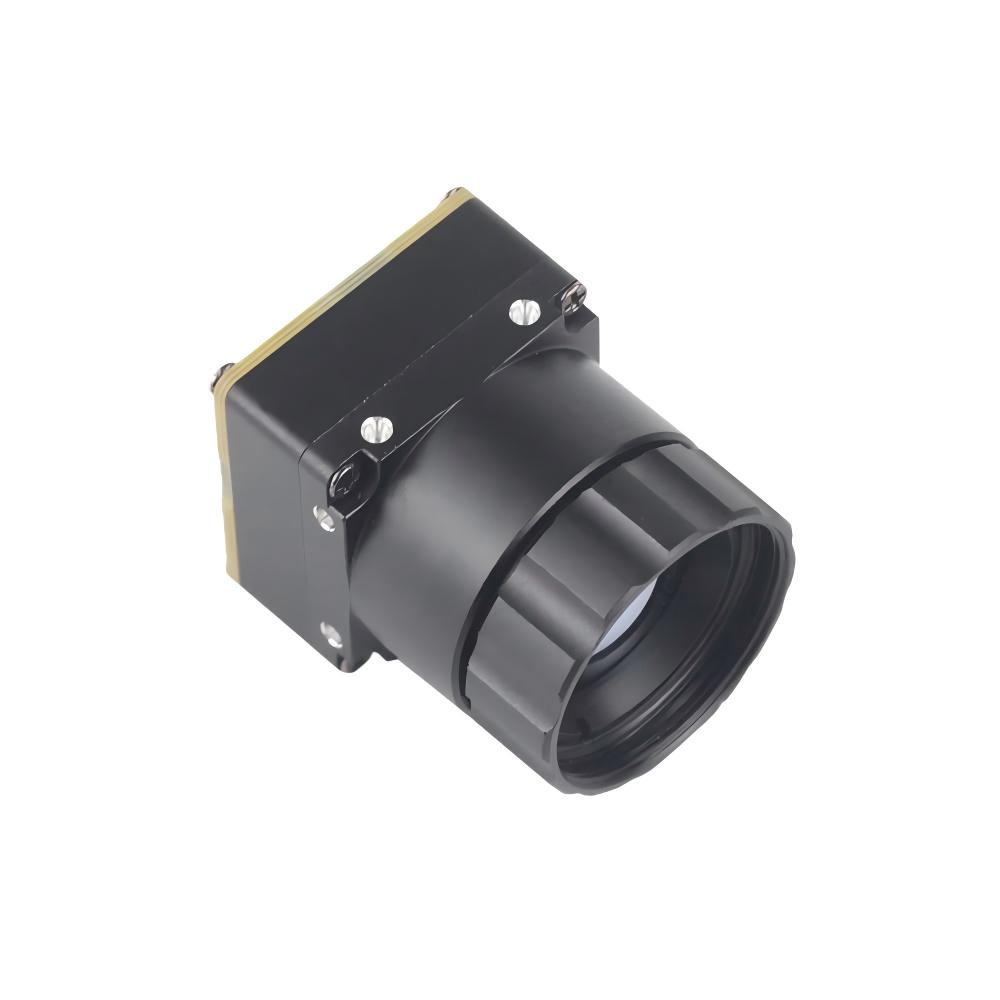
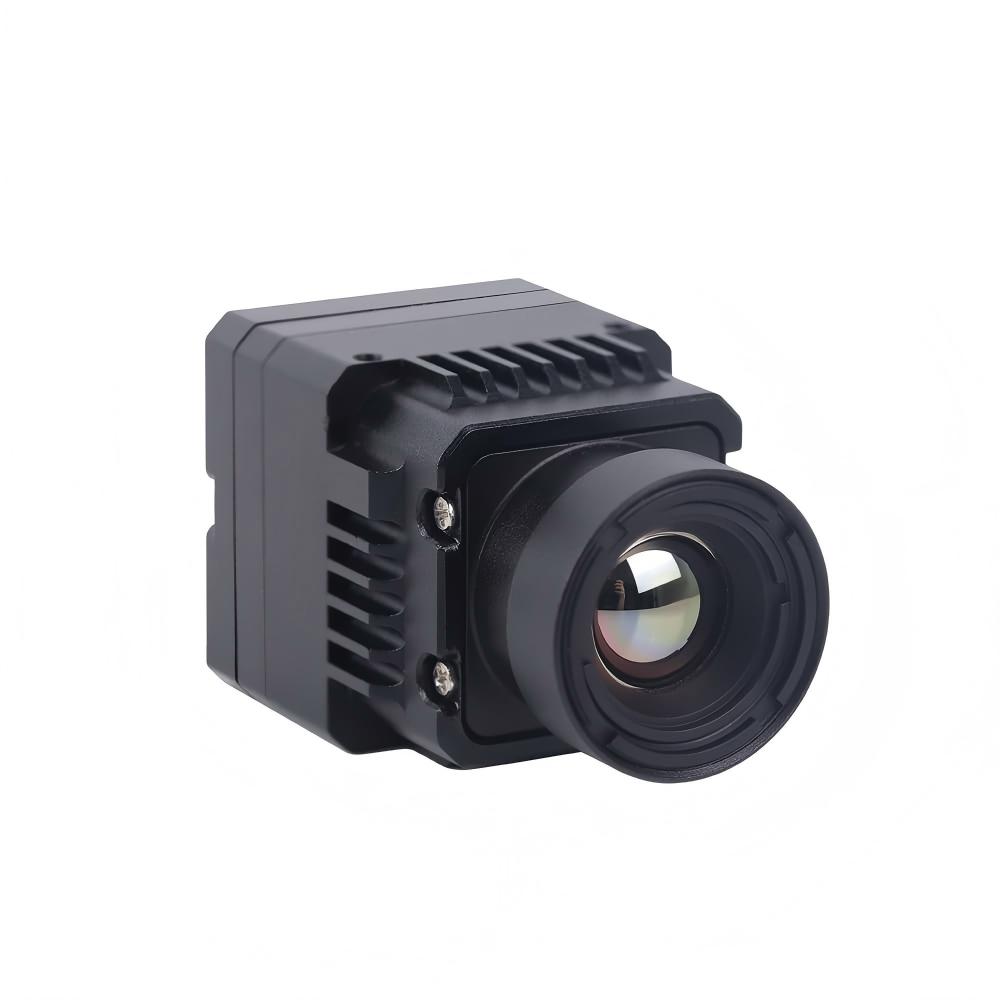
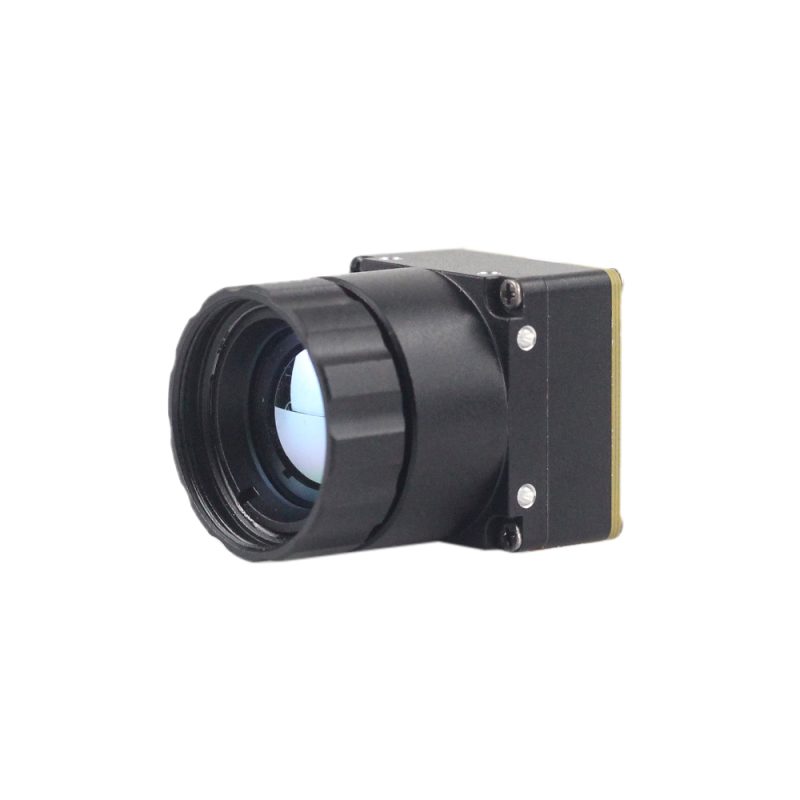
Niechłodzony Moduł Kamery Termicznej na Podczerwień Serii MD 384x288
Moduł kamery termowizyjnej Purpleriver MD Series został zaprojektowany z myślą o przemysłowej precyzji w zastosowaniach takich jak monitoring bezpieczeństwa, ciągłe monitorowanie temperatury i integracja z dronami. Wyposażony w niechłodzony detektor podczerwieni o rastrze pikseli 12 μm zapewnia wysoką czułość i ostry obraz termiczny. Kompaktowe wymiary, funkcjonalność plug-and-play oraz liczne interfejsy (MIPI/USB/CVBS) gwarantują wszechstronną i szybką integrację z różnymi systemami. Wspierany przez zespół inżynierów z doświadczeniem z Hong Kong University of Science and Technology (HKUST) oraz byłych ekspertów Huawei HiSilicon ISP, moduł ten oferuje pełną personalizację OEM/ODM w celu spełnienia konkretnych wymagań projektu, zapewniając wyjątkową wydajność, niezawodność i adaptacyjność.
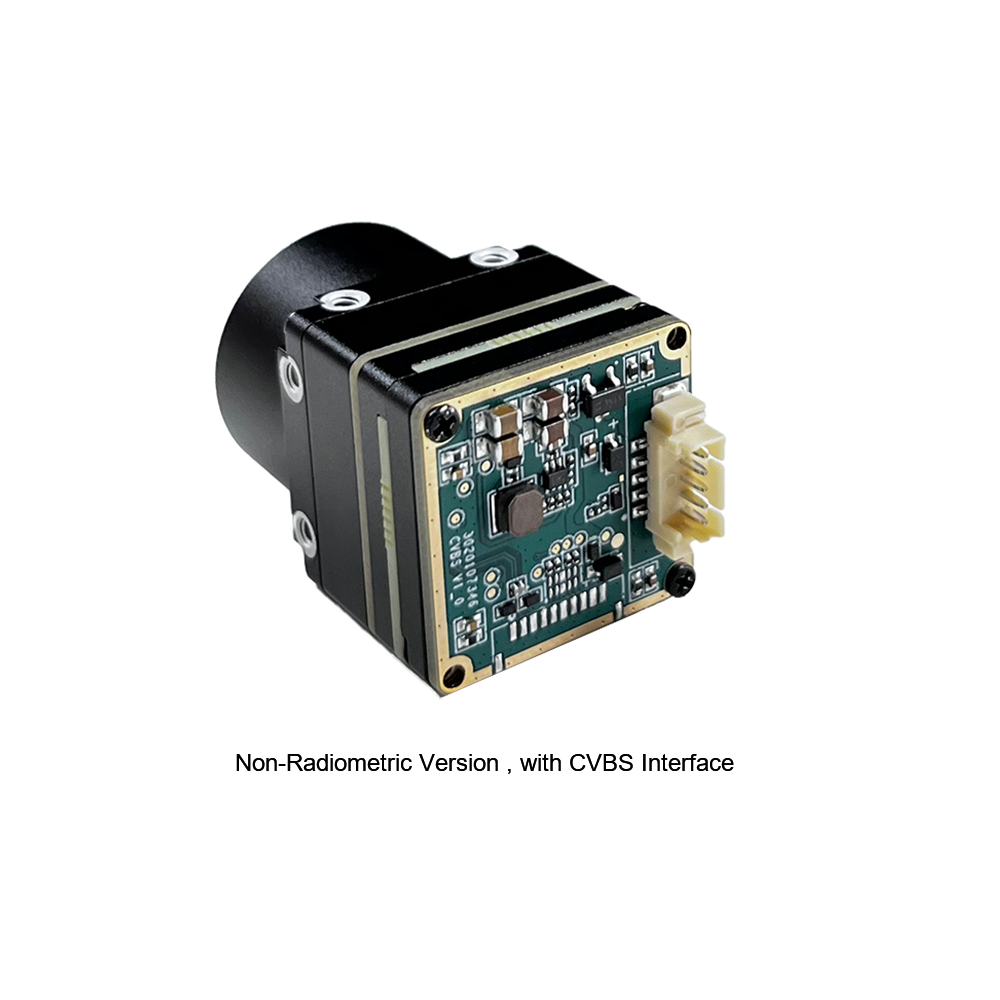
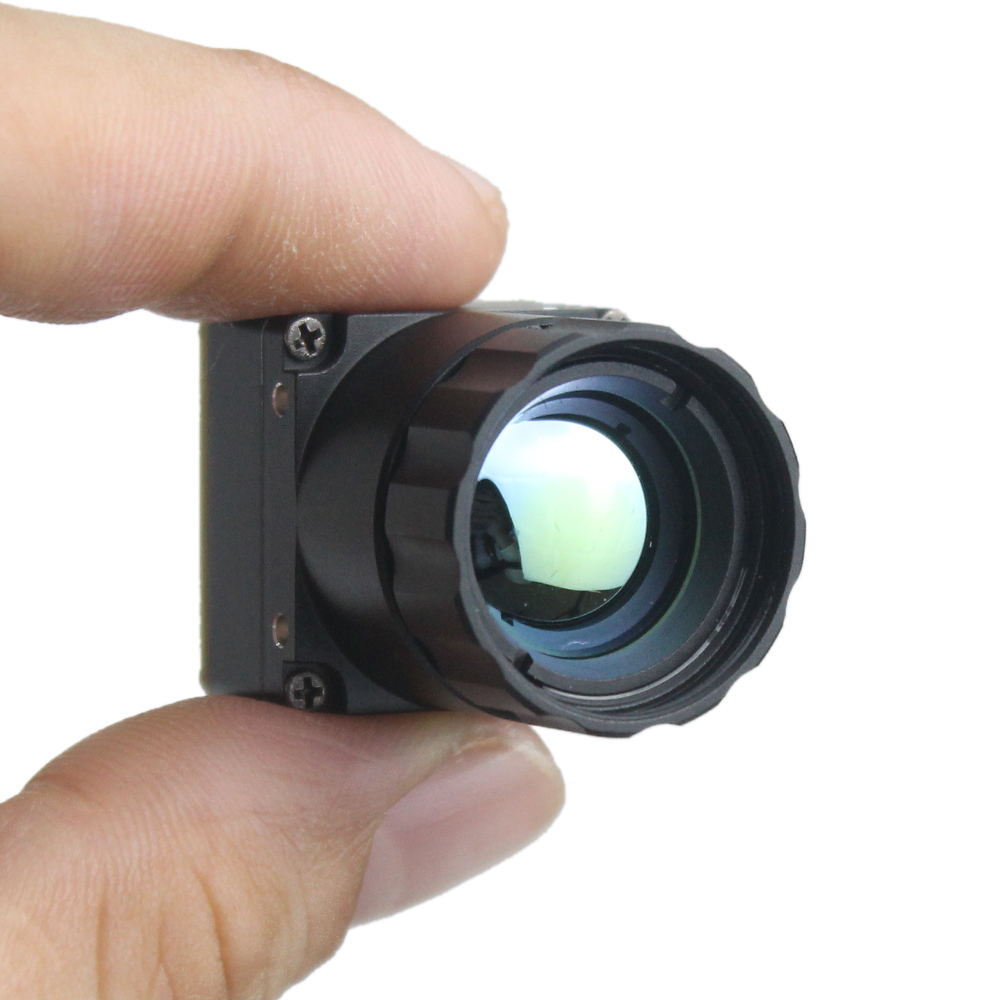
Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów
Moduł termowizyjny serii MINI do pomiaru temperatury to wysokoprecyzyjna, kompaktowa, uniwersalna kamera termowizyjna online z pomiarem radiometrycznym, zaprojektowana specjalnie dla platform lotniczych i robotyki mobilnej. Wykorzystuje wysokiej jakości detektory, zapewniając stabilną pracę w wysokiej rozdzielczości oraz kompleksową funkcjonalność radiometryczną. Wyposażony w wiele interfejsów sprzętowych, stanowi preferowane rozwiązanie w wymagających dziedzinach zastosowań, takich jak wizja maszynowa, zautomatyzowane kontrole bezpieczeństwa, inteligentna produkcja, konserwacja urządzeń energetycznych oraz operacje dronów powietrznych.
Porównawcze specyfikacje techniczne
| Parametr techniczny | Moduł serii MD 384x288 | Niechłodzony moduł UAV Mini 384*288 |
|---|---|---|
| Typ matrycy detektora | Niechłodzony Mikrobolometr VOx | Niechłodzony detektor podczerwieni VOx |
| Rozdzielczość matrycy | 384 × 288 pikseli (łącznie 110 592) | 384 × 288 pikseli (łącznie 110 592) |
| Rozstaw pikseli | 12 μm | 12 μm |
| Czułość spektralna | 8 do 14 μm (LWIR) | 8 do 14 μm (LWIR) |
| Czułość termiczna (NETD) | ≤ 40 mK (@25°C, F/1.0) | ≤ 50 mK (@25°C, F/1.0) |
| Interfejsy wyjściowe | MIPI CSI-2 / USB / CVBS / UART | CVBS / USB / interfejs szeregowy |
| Opcje liczby klatek na sekundę | 25 Hz / 30 Hz / 50 Hz (dostępna wersja zgodna z przepisami eksportowymi ≤9 Hz) | Płynny strumień 25 Hz / 50 Hz |
| Pomiar radiometryczny | Wyjście pełnoklatkowej radiometrycznej macierzy temperatur | Uniwersalna analiza temperatury online w punktach, liniach i obszarach |
| Rodowód inżynieryjny | Rdzeń inżynieryjny ISP HKUST i byłego Huawei HiSilicon | Zespół miniaturyzacji dronów klasy lotniczej |
| Usługi dostosowywania | Pełne dostrajanie sprzętu, obiektywów i ISP w ramach OEM/ODM | Wsporniki gimbala, specjalistyczna optyka, niestandardowe oprogramowanie układowe |
Przewodnik wdrożeniowy: Od prototypowania do wdrożenia przemysłowego
Przekształcenie niechłodzonego modułu LWIR 384x288 z oceny laboratoryjnej w wytrzymały produkt gotowy do pracy w terenie wymaga zdyscyplinowanego podejścia obejmującego projektowanie elektryczne, pakowanie optyczne i integrację oprogramowania brzegowego.
Krok 1: Odsprzęganie zasilania i projektowanie niskoszumnych linii zasilających
Układy odczytu (ROIC) mikrobolometrów mierzą przesunięcia napięcia rzędu mikrowoltów na mostkach rezystorów wrażliwych na temperaturę. Oznacza to, że tętnienia przełączania wysokiej częstotliwości z przetwornic DC-DC typu buck mogą bezpośrednio przenikać do analogowego toru wejściowego, objawiając się widocznymi poziomymi pasmami lub szumem typu „sól i pieprz” na obrazie termowizyjnym.
- ⚙️ Używaj dedykowanych stabilizatorów LDO: Zasilaj rdzeń termowizyjny za pomocą ultraniskoszumnych stabilizatorów napięcia o niskim spadku (LDO) o współczynniku tłumienia tętnień zasilania (PSRR) powyżej 70 dB przy 100 kHz.
- ⚙️ Utrzymuj niskie tętnienia: Utrzymuj całkowite tętnienia napięcia na linii zasilania wejściowego rdzenia ściśle poniżej **15 mV do 30 mV RMS**.
- ⚙️ Izoluj ścieżki powrotne masy: Oddziel ścieżki powrotne masy czujnika analogowego od mas wysokoprądowych obciążeń indukcyjnych, takich jak bezszczotkowe regulatory ESC dronów, linie serwomechanizmów i przemysłowe przekaźniki silnikowe.
Krok 2: Akwizycja strumienia danych radiometrycznych i konwersja temperatury
Podczas odbierania surowych danych przez MIPI CSI-2 lub USB moduł wysyła 14-bitowe lub 16-bitowe słowa cyfrowe reprezentujące surowe zliczenia promieniowania podczerwonego ($S_{\text{raw}}$). Aby obliczyć rzeczywiste temperatury fizyczne, oprogramowanie hosta wykonuje obliczenia kalibracji radiometrycznej wyprowadzone z prawa promieniowania Plancka:
T_{\text{target}} = \left( \frac{S_{\text{raw}} - \text{Offset}}{\varepsilon \cdot R \cdot \tau_{\text{atm}}} + \text{Składnik odbity} \right)^{1/4} - 273,15
Oto co reprezentuje każdy parametr w potoku sterownika:
- ⚙️ $\varepsilon$: Współczynnik emisyjności celu (np. 0,95 dla matowych tworzyw sztucznych/płytek drukowanych, 0,10 do 0,30 dla błyszczącego gołego aluminium).
- ⚙️ $R$: Współczynnik skali czułości radiometrycznej pobierany z fabrycznej tabeli kalibracyjnej zapisanej w pamięci flash modułu.
- ⚙️ $\tau_{\text{atm}}$: Współczynnik transmisji atmosferycznej modelowany na podstawie wilgotności otoczenia i odległości od celu.
- ⚙️ $\text{Offset}$: Dynamiczny offset czujnika aktualizowany w cyklach korekcji niejednorodności tła.
Krok 3: Montaż mechaniczny, okna ochronne i uszczelnienie IP
Standardowe szkło i tworzywa akrylowe są w 100% nieprzezroczyste dla długofalowego światła podczerwonego (8 μm do 14 μm). Jeśli potrzebujesz hermetycznie uszczelnionej obudowy, musisz zastosować specjalistyczne okna optyczne na podczerwień:
- ⚙️ Okna germanowe: Zapewniają wysoką transmisję optyczną (>90% z dwustronną powłoką antyrefleksyjną) oraz solidną wytrzymałość mechaniczną do wytrzymałych obudów przemysłowych.
- ⚙️ Powłoki diamentopodobne (DLC): Nakładane na zewnętrzną powierzchnię germanową, aby wytrzymać ścierający piasek, morską mgłę solną i uderzenia fizyczne podczas lotów dronów.
- ⚙️ Przewodząca ścieżka termiczna: Zamontuj metalową obudowę rdzenia bezpośrednio na aluminiowym podwoziu, używając bezsilikonowych podkładek termoprzewodzących, aby zapewnić stabilne odprowadzanie ciepła bez odgazowywania optycznego.
Krok 4: Wdrażanie modeli AI na urządzeniach brzegowych i wnioskowanie
Rozdzielczość 384x288 pikseli zapewnia idealną równowagę między szczegółowością przestrzenną a lekkim rozmiarem danych dla wbudowanych sieci neuronowych (takich jak YOLOv8-thermal lub MobileNet-SSD) działających bezpośrednio na brzegowych jednostkach NPU (NVIDIA Jetson Orin Nano, Rockchip RK3588 itp.). Potok przetwarzania obrazu powinien normalizować przychodzące 14-bitowe klatki radiometryczne na czyste 8-bitowe tensory przy użyciu adaptacyjnego wyrównywania histogramu z ograniczeniem kontrastu (CLAHE) przed przekazaniem danych do modelu wnioskowania, co zapewnia niezawodne wykrywanie celów w dynamicznych środowiskach termicznych.
Często zadawane pytania (FAQ)
Dlaczego warto wybrać moduł kamery termowizyjnej 384x288 zamiast alternatyw 256x192 lub 640x512?
Jak łatwo można zintegrować ten moduł termowizyjny 384x288 z lekkimi dronami i systemami wbudowanymi?
Czy moduł termowizyjny 384x288 nadaje się do precyzyjnej analizy termicznej PCB i elektroniki?
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Platforma komend mikrokontrolera, telemetrii i integracji urządzeń peryferyjnych przez Arduino
- Standard branżowy: Wysokoprecyzyjna optyka podczerwieni i niestandardowe powłoki antyrefleksyjne z germanu przez Optyka wznosząca
- Powiązany przewodnik: Kompleksowy przegląd wyboru matryc termowizyjnych w naszym przewodnik po modułach sensorów kamer termowizyjnych dla wysokorozdzielczych rdzeni OEM
- Powiązany przewodnik: Metodologie kwalifikacji środowiskowej i trwałości w naszym przewodnik po testach wilgotności w wysokiej temperaturze
- Powiązany przewodnik: Systemy obserwacyjne dalekiego zasięgu i monokulary taktyczne w naszym ręczny celownik termowizyjny myśliwski przegląd