








Przewodnik integracji czujników termowizyjnych: rdzenie OEM i wizja Edge AI
9 września 2026 r.
Moduł kamery termowizyjnej — zamówienie hurtowe: rdzenie OEM LWIR do dronów i systemów wbudowanych
10 września 2026

Najlepszy dostawca niechłodzonych rdzeni kamer termowizyjnych LWIR | Moduły OEM 640 i 1280
Jeśli spędziłeś choć trochę czasu w laboratorium lub w terenie, budując ładunki elektrooptyczne, zasobniki obserwacji lotniczej, sprzęt obronny lub stanowiska wizji maszynowej, znasz już tę prawdę: wybór dostawcy rdzenia niechłodzonej kamery termowizyjnej długofalowej podczerwieni (LWIR) to jedyna decyzja sprzętowa, która decyduje o sukcesie lub porażce Twojego produktu. Rdzeń termowizyjny to nie kolejny czujnik optyczny, który podłączasz do magistrali I2C i o nim zapominasz. Wręcz przeciwnie. To kapryśny, ultraczuły podzespół optoelektroniczny. W tej maleńkiej obudowie znajduje się matryca ogniskowa mikrobolometru MEMS (FPA), błyskawicznie szybki układ scalony odczytu (ROIC), potoki korekcji niejednorodności w czasie rzeczywistym (NUC) oraz precyzyjne, fabrycznie skalibrowane radiometryczne tablice przeglądowe (LUT), które wspólnie walczą z dryftem termicznym otoczenia.
Oto sedno: jeśli pójdziesz na skróty przy wyborze dostawcy rdzeni termowizyjnych OEM, zapłacisz za to na każdym etapie prototypowania i produkcji. Ciągle widzimy, jak zespoły integracyjne są zaskakiwane. Zostają uwięzione w rdzeniach nękanych brutalnym przestrzennym szumem o stałym wzorcu (FPN), niekończącym się dryftem kalibracji w bezpośrednim słońcu, rozdętymi parametrami SWaP-C (rozmiar, waga, moc i koszt) lub zamkniętymi potokami wideo, które wstrzymują surowe 14-bitowe lub 16-bitowe macierze radiometryczne. Jeśli nie możesz wyodrębnić liniowych cyfrowych wartości temperatury dla każdego piksela, Twoja analityka brzegowa i algorytmy automatycznego śledzenia są w zasadzie ślepe. Poważne integracje przemysłowe i obronne wymagają różnicy temperatur równoważnej szumowi (NETD) poniżej 35 milikelwinów (mK), nowoczesnych potoków o niskim opóźnieniu, takich jak MIPI-CSI2 lub USB 3.0, oraz solidnych zestawów SDK dla systemu Linux, które działają bez dławienia procesora wbudowanego.
Spójrz, jak szybko inteligencja obliczeniowa przenosi się dziś na platformy brzegowe. Niezależnie od tego, czy obsługujesz węzły ochrony obwodowej, ładunki ISR montowane na dronach, konfiguracje konserwacji predykcyjnej na halach fabrycznych czy zestawy noktowizyjne ADAS, Twój silnik termowizyjny musi dostarczać czyste dane bezpośrednio do nowoczesnych akceleratorów neuronowych. Potrzebujesz zaufanego partnera, który może realizować wysokowydajne serie produkcyjne — od lekkich mikroładunków 640×512 po ultrawysokorozdzielcze silniki optyczne 1280×1024 — bez żadnych potknięć. W tym szczegółowym przewodniku inżynierskim omówimy fizykę mikrobolometrów, wąskie gardła interfejsów, matematykę surowej termografii oraz realia sprzętowe, które musisz ocenić przy pozyskiwaniu modułów kamer termowizyjnych OEM.
Spis treści
- 👉 Fizyka niechłodzonej podczerwieni LWIR i architektura rdzenia mikrobolometru VOx
- 👉 Interfejsy sprzętowe i przetwarzanie wbudowane: MIPI, USB i Edge AI
- 👉 Radiometryczny łańcuch sygnałowy: kalibracja NUC, SBNUC i surowa termografia
- 👉 Prezentacja produktów OEM: miniaturowe rdzenie 640×512 i wysokorozdzielcze rdzenie 1280×1024
- 👉 Macierz kompromisów SWaP-C: niechłodzone systemy LWIR a chłodzone systemy MWIR
- 👉 Weryfikacja dostawców OEM: kalibracja, kontrola jakości i testy dryftu termicznego
- 👉 Pogłębione FAQ przemysłowe
Fizyka niechłodzonej podczerwieni LWIR i architektura rdzenia mikrobolometru VOx
Przejdźmy do konkretów fizyki. Okno transmisji atmosferycznej długofalowej podczerwieni (LWIR) rozciąga się od 8 μm do 14 μm. Wszystko w naszym ziemskim świecie, co pracuje w zakresie od -40°C do +80°C, emituje szczytową energię promieniowania dokładnie w tym paśmie, zgodnie z prawem Plancka i zależnością Stefana-Boltzmanna. W przeciwieństwie do detektorów zliczających fotony, stosowanych w kriogenicznie chłodzonych systemach taktycznych, niechłodzony rdzeń termowizyjny wykorzystuje matrycę mikrobolometryczną. Są to czysto termiczne detektory: pochłaniają padające fotony podczerwone, nagrzewają izolowany, mikromechanicznie wykonany mostek i przekładają tę minimalną zmianę temperatury na mierzalną zmianę rezystancji elektrycznej.
Konstrukcja optomechaniczna nowoczesnej matrycy ogniskowej mikrobolometru to mistrzowski pokaz produkcji MEMS. Każdy piksel to w istocie mikroskopijna membrana zawieszona nad krzemowym układem ROIC za pomocą ultracienkich, izolujących nóżek o wysokim współczynniku kształtu. Te mikro-nóżki są kluczowe: powstrzymują odpływ ciepła przez przewodzenie do podłoża krzemowego, dzięki czemu nawet ułamkowe zmiany w mikrokelwinach pochodzące od promieniowania celu zostaną zarejestrowane. Pod każdą membraną znajduje się komora próżniowa oraz ćwierćfalowe lustro odbijające, które odbija niezaabsorbowane fotony podczerwone z powrotem przez aktywną warstwę absorpcyjną, maksymalizując wydajność kwantową w całym spektrum 8–14 μm.
Gdy zaczynasz oceniać dostawców rdzeni, materiał osadzany na warstwie termistorowej to pierwszy poważny architektoniczny punkt zwrotny. W świecie komercyjnym i obronnym walka toczy się między tlenkiem wanadu (VOx) a krzemem amorficznym (a-Si):
- ✅ Tlenek wanadu (VOx): W warsztacie i w terenie VOx to złoty standard wysokowydajnego obrazowania termicznego. Cienkie warstwy VOx oferują znakomity temperaturowy współczynnik rezystancji (TCR), zwykle oscylujący wokół -2% do -3% na kelwin w temperaturze pokojowej. Co więcej, VOx ma z natury niski strukturalny szum migotania 1/f. Ten czysty poziom szumu pozwala produkcyjnym rdzeniom niezawodnie osiągać wartości różnicy temperatur równoważnej szumowi (NETD) poniżej 35 mK (często schodząc poniżej 30 mK przy optyce f/1.0). Gdy próbujesz wyodrębnić cel na tle niskokontrastowej fali morskiej lub przez zimną, mokrą mgłę, ta czułość robi całą różnicę.
- ⚙️ Krzem amorficzny (a-Si): Główną zaletą krzemu amorficznego jest wygoda produkcji: można go wytwarzać na standardowych liniach odlewniczych CMOS, co obniża początkowe koszty płytek. Ale wiąże się to z karą za wydajność. Jego TCR jest zauważalnie niższy (około -1,5% do -2,0%/K), a nieuporządkowana struktura atomowa warstw amorficznych podbija szum 1/f. To wypycha wartości NETD powyżej 45 mK lub 50 mK i wymaga dłuższych czasów integracji termicznej. Do szybkiego śledzenia celów, dynamicznych gimbali dronów czy rozpoznania dalekiego zasięgu a-Si po prostu traci oddech.
Jednocześnie branża mocno przeszła ze starszych rasterów pikseli 17 μm w dół do węzłów 12 μm, a zaawansowane laboratoria badają nawet struktury poniżej 10 μm. Raster piksela definiuje twoje opakowanie optyczne i rzeczywisty zasięg systemu. Twoje chwilowe pole widzenia (IFOV), które określa próbkowanie przestrzenne na danej odległości, sprowadza się do prostego równania:
IFOV = Rozmiar piksela (p) / Ogniskowa (f)
Przejście z matrycy 17 μm na matrycę 12 μm oznacza, że można skrócić ogniskową obiektywu germanowego o około 30%, zachowując identyczną rozdzielczość przestrzenną oraz zasięgi detekcji, rozpoznania i identyfikacji (DRI) według kryteriów Johnsona. Mniejsze elementy germanowe oznaczają ogromne oszczędności w masie ładunku, długości tubusu i koszcie listy materiałów (BOM). W czym tkwi haczyk? Piksel 12 μm ma mniej więcej połowę powierzchni zbierania fotonów w porównaniu z pikselem 17 μm. Dostawcy modułów premium rozwiązują ten fizyczny deficyt, redukując masę termiczną zawieszonej membrany, osiągając szybkie stałe czasowe termiczne (rzędu 8 ms do 12 ms) i utrzymując wyjątkowo niskie czułości NETD.
Gdy architektura systemu wymaga ultrakompaktowych wymiarów bez poświęcania wydajności niskoszumowej, specjalnie zaprojektowane moduły, takie jak niechłodzony moduł kamery termowizyjnej MIPI dają deweloperom gotową ścieżkę do szybkiego prototypowania na ograniczonych konstrukcjach. A dla zespołów inżynieryjnych wdrażających systemy na arenie międzynarodowej kompleksowa dokumentacja regionalna, taka jak ten przewodnik integracji modułu kamery termowizyjnej w języku arabskim pomaga utrzymać spójne standardy bazowe w rozproszonych globalnych ośrodkach deweloperskich.
Interfejsy sprzętowe i przetwarzanie wbudowane: MIPI, USB i Edge AI
W nowoczesnych konstrukcjach produkcyjnych moduły kamer termowizyjnych nie są już głupimi czujnikami analogowymi wysyłającymi kompozytowy sygnał wideo NTSC/PAL do monitora na desce rozdzielczej. Działają jako szybkie huby danych przesyłające szerokopasmowe cyfrowe klatki bezpośrednio do mikroprocesorów, układów FPGA lub sprzętowych akceleratorów sieci neuronowych. Jeśli interfejs sprzętowy wprowadza gubienie klatek, skoki opóźnień lub jitter pakietów, pętle sterowania zawodzą.
Podczas weryfikacji rdzenia termowizyjnego OEM należy dokładnie przeanalizować fizyczne interfejsy cyfrowe na płycie:
- ⚙️ MIPI-CSI2 (Interfejs procesora przemysłu mobilnego): W przypadku ciasnych integracji wbudowanych, takich jak mikrodrony, celowniki przenośne i ręczny sprzęt termowizyjny, MIPI-CSI2 jest niekwestionowanym mistrzem. Oferuje punkt-punkt, szybki różnicowy szeregowy tor transmisyjny, który przesyła surowe 14-bitowe lub 16-bitowe nieskompresowane klatki bezpośrednio do wewnętrznego ISP procesora aplikacyjnego. Eliminuje dodatkowe układy mostkujące, interfejsy PHY USB i transceivery Ethernet. To obniża pobór mocy o miliwaty, zwalnia miejsce na płytce PCB i eliminuje zakłócenia EMI wysokiej częstotliwości w ciasnych obudowach awioniki.
- ⚙️ USB 3.0 / UVC Radiometryczne: W przemysłowych stanowiskach testowych, ramionach inspekcyjnych robotów i standardowych zestawach PC x86 USB 3.0 oferuje prawdziwą obsługę plug-and-play. Najlepsze moduły termowizyjne implementują strumieniowanie UVC z dwoma punktami końcowymi: Punkt końcowy A dostarcza 8-bitowy strumień wizualny (YUV/RGB z zastosowanymi paletami pseudokolorów) dla operatora, podczas gdy Punkt końcowy B podaje przeplatany, w pełni radiometryczny 14-bitowy liniowy bufor danych bezpośrednio do oprogramowania inspekcyjnego.
- ⚙️ Równoległy CMOS / LVDS / DVP: Jeśli budujesz wysoce niezawodne zasobniki obronne, gimbale śledzące lub niestandardową awionikę lotniczą, LVDS lub równoległe magistrale cyfrowe pozostają niezbędne. Łączą się one bezpośrednio z układami FPGA, takimi jak AMD Xilinx Artix/Zynq lub Intel Cyclone, umożliwiając twarde przetwarzanie sygnałów w czasie rzeczywistym, deterministyczne, submilisekundowe, z zerowym narzutem systemu operacyjnego.
Rozwój wbudowanej sztucznej inteligencji brzegowej zrewolucjonizował sposób przetwarzania danych termowizyjnych. Autonomiczne UAV i robotyka naziemna nie mogą sobie pozwolić na opóźnienia związane z przesyłaniem danych do serwera w chmurze; muszą wykrywać cele, śledzić sygnatury cieplne i klasyfikować zagrożenia bezpośrednio na brzegu. Moduły oferujące czyste sterowniki Linux Video4Linux2 (V4L2) łączą się natywnie z architekturami brzegowymi, takimi jak NVIDIA Jetson ekosystem. Przepychając surowe 14-bitowe klatki termiczne bezpośrednio do współdzielonej pamięci zunifikowanej CUDA przez DMA, Twój potok brzegowy może uruchamiać YOLOv8, YOLOv10 lub niestandardowe lekkie sieci detekcji przez TensorRT przy zablokowanych 30 lub 60 klatkach na sekundę bez obciążania procesora hosta.
W wysokowydajnych systemach lotniczych i wieloosiowych ładunkach gimbalowych, takich jak te projektowane przez specjalistów od dronów, takich jak OBSETECH, ścisła synchronizacja sprzętowa jest wszystkim. Pętle stabilizacji gimbala pracują z częstotliwością od 400 Hz do 1000 Hz, wymagając niezawodnego taktowania klatek i sprzętowych pinów synchronizacji (synchronizacja klatki wejście/wyjście) bezpośrednio z rdzenia termicznego. Bez czystej synchronizacji sprzętowej wibracje mechaniczne i drgania drona rozmazują obraz, pogarszają korekcję niejednorodności i przerywają blokadę celu w trakcie misji.
Radiometryczny łańcuch sygnałowy: kalibracja NUC, SBNUC i surowa termografia
Oto rzeczywistość od środka: surowy mikrobolometr prosto z linii produkcyjnej jest praktycznie bezużyteczny. Z powodu różnic produkcyjnych na poziomie atomowym, gradientów naprężeń płytek oraz mikroskopijnych różnic w rezystancji nóżek, każdy pojedynczy piksel na FPA reaguje inaczej. Skieruj nieskalibrowany bolometr na całkowicie jednorodną scenę termiczną, a surowy sygnał wyjściowy wygląda jak czysty szum telewizyjny. Ten przestrzenny szum o stałym wzorcu całkowicie zakrywa rzeczywistą scenę. Przekształcenie tego zaszumionego sygnału w dokładną, wysokokontrastową 14-bitową matrycę termiczną wymaga poważnego przetwarzania radiometrycznego.
Podstawą tego przetwarzania jest dwupunktowa korekcja niejednorodności (NUC). W fabryce producent OEM montuje rdzeń wewnątrz komory środowiskowej skierowanej na laboratoryjne źródła ciała doskonale czarnego ustawione na różne temperatury (zazwyczaj T1 = 10°C i T2 = 50°C). Dla każdej współrzędnej piksela (i, j) procesor pokładowy oblicza unikalne wartości wzmocnienia (G) i offsetu (O):
S_skorygowane(i, j) = G(i, j) × [S_surowe(i, j) - O(i, j)]
Te współczynniki kalibracyjne są zapisywane w pamięci nieulotnej modułu. Ale gdy kamera znajdzie się w rzeczywistym świecie, ciepło z pobliskich komponentów, regulatorów mocy i zmieniające się temperatury otoczenia nagrzewają obudowę. To powoduje dryf przestrzenny, sprawiając, że szum o stałym wzorcu ponownie wkrada się do obrazu.
Aby utrzymać ostrość obrazu w dynamicznych warunkach polowych, inżynierowie termowizji polegają na dwóch technikach korekcji:
- ⚙️ Mechaniczna Migawkowa NUC: To klasyczna, niezawodna metoda. Niewielki elektromechaniczny elektromagnes przesuwa nieprzezroczystą, jednolitą przesłonę przed czujnik na około 100 do 250 milisekund. Procesor odczytuje tę jednolitą płaską powierzchnię, ponownie oblicza globalną macierz offsetu O(i, j) i natychmiast usuwa dryf termiczny. Haczyk? To krótkie zamrożenie może zakłócić szybkie autonomiczne śledzenie lub chwilowo oślepić operatora podczas krytycznych manewrów.
- ⚙️ NUC oparty na scenie (SBNUC): W zastosowaniach, w których ruchome części są obciążeniem lub gdzie zamrożenie obrazu jest niedopuszczalne, zaawansowani dostawcy wdrażają bezmigawkowy NUC oparty na scenie. SBNUC stale analizuje ruch optyczny między klatkami, trajektorie sceny i statystyczne wariancje pikseli w całej klatce. Śledząc dryf tła w czasie, algorytm matematycznie usuwa statyczny szum czujnika bez utraty ani jednej klatki. To sprawia, że silniki bezmigawkowe są idealne do głowic naprowadzających pocisków, celowników broni o wysokim przeciążeniu oraz platform dronowych o wysokich wibracjach, gdzie migawki mechaniczne mogą się zaciąć.
Po NUC następuje zastępowanie uszkodzonych pikseli (BPR). Piksele martwe, zaszumione lub nasycone są mapowane podczas kalibracji fabrycznej. W czasie pracy rdzeń FPGA lub DSP zastępuje te uszkodzone piksele w locie za pomocą przestrzennej interpolacji sąsiedztwa (takiej jak filtrowanie medianowe lub ważone filtrowanie Gaussa), pozostawiając czysty, jednolity obraz.
Prawdziwym wyznacznikiem przemysłowego rdzenia termowizyjnego jest sposób, w jaki obsługuje radiometrię. Tanie rdzenie konsumenckie kompresują wewnętrzny 14-bitowy strumień danych do 8-bitowego wyjścia wizualnego (wartości od 0 do 255) za pomocą agresywnej krzywej automatycznej regulacji wzmocnienia (AGC). Dzięki temu obraz wygląda ładnie i kontrastowo dla ludzkiego obserwatora, ale trwale odrzuca rzeczywiste dane temperaturowe. Natomiast przemysłowy moduł OEM dostarcza surowe, nieskompresowane 14-bitowe lub 16-bitowe liniowe liczby cyfrowe (DN) i udostępnia dokładne matematyczne przeliczenie radiometryczne w API:
T_Kelwin = B / [ln(R / (DN - O) + F)]
gdzie B, R, O i F to stałe radiometryczne specyficzne dla czujnika, uzyskane z przebiegów kalibracji na ciele doskonale czarnym. Dostęp do tych surowych danych termograficznych jest niezbędny w przemysłowym monitorowaniu zasobów, zautomatyzowanym sterowaniu procesami oraz w systemach aktywnego widzenia, takich jak termowizja zabezpieczająca jazdę samochodem przez burze pyłowe o zerowej widoczności, gęstą mgłę i całkowicie ciemne autostrady.
Prezentacja produktów OEM: miniaturowe rdzenie 640×512 i wysokorozdzielcze rdzenie 1280×1024
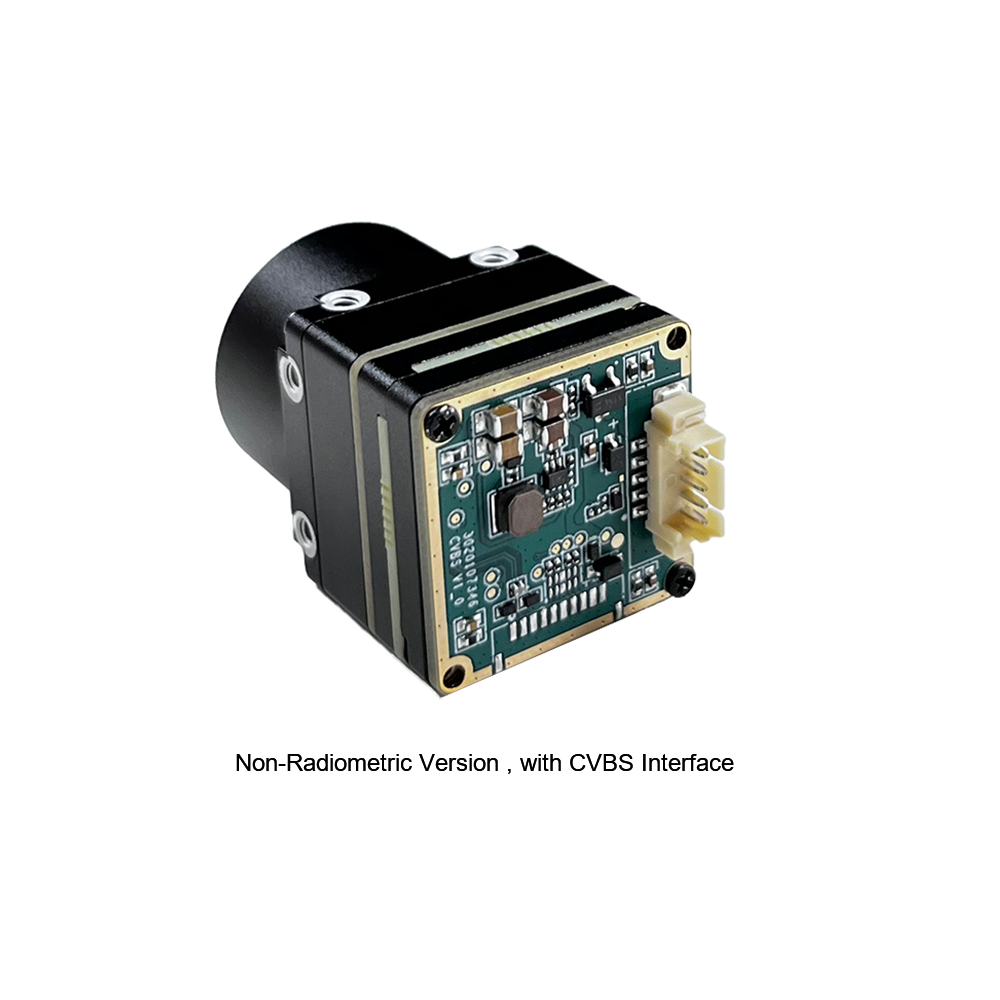
Aby wspierać różnorodne obudowy inżynieryjne w automatyce przemysłowej, robotyce i nadzorze taktycznym, Purpleriver dostarcza dwa specjalnie zaprojektowane niechłodzone rdzenie LWIR. Te moduły stanowią efekt lat dopracowywania pod kątem rozmiaru, masy, poboru mocy i wysokiej wierności obrazowania termicznego.
Mini moduł rdzenia termowizyjnego LWIR 640×512 bez chłodzenia

Zaprojektowany specjalnie do gimbali mikrodronów, kompaktowych taktycznych urządzeń noszonych oraz integracji OEM na dużą skalę, Mini 640×512 moduł rdzenia dorównuje lub przewyższa specyfikacje techniczne czołowych systemów kamer dronowych, w tym ładunków podobnych do rozwiązań termowizyjnych DJI Enterprise. Charakteryzujący się ultraminiaturową obudową o wymiarach 21 mm × 21 mm, rdzeń ten zapewnia precyzyjną termografię bez obciążania masy ładunku.
Dzięki wyrazistej prezentacji obrazu, wiodącej w branży czułości termicznej poniżej 35 mK oraz niskiemu rozpraszaniu mocy, Mini 640 obsługuje szeroką gamę konfiguracji optycznych. Od szerokokątnej optyki 5 mm do świadomości sytuacyjnej aż po ultraszerokozasięgowy teleobiektyw germanowy 150 mm, zapewnia niezrównaną adaptowalność na wymagających platformach lotniczych i robotycznych.
| Parametr | Specyfikacja techniczna |
|---|---|
| Architektura detektora | Niekolowany mikrobolometr VOx (tlenek wanadu) |
| Rozdzielczość matrycy | 640 × 512 pikseli (opcjonalne tryby pracy 640 × 480) |
| Zakres spektralny | Przegląd modułów kamer termowizyjnych w języku rosyjskim |
| Współczynnik kształtu fizycznego | Ultraminiaturowy: obudowa o wymiarach 21 mm × 21 mm |
| Wymienne obiektywy | Opcje 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, 150 mm |
| Opcje interfejsów cyfrowych | USB 2.0 / 3.0, MIPI-CSI2, cyfrowe wyjście surowe, integracja SDK |
| Adaptowalność środowiskowa | Stabilna praca w ekstremalnych warunkach termicznych (-40°C do +80°C) |
Wysokorozdzielcza niechłodzona kamera LWIR 1280×1024 na podczerwień
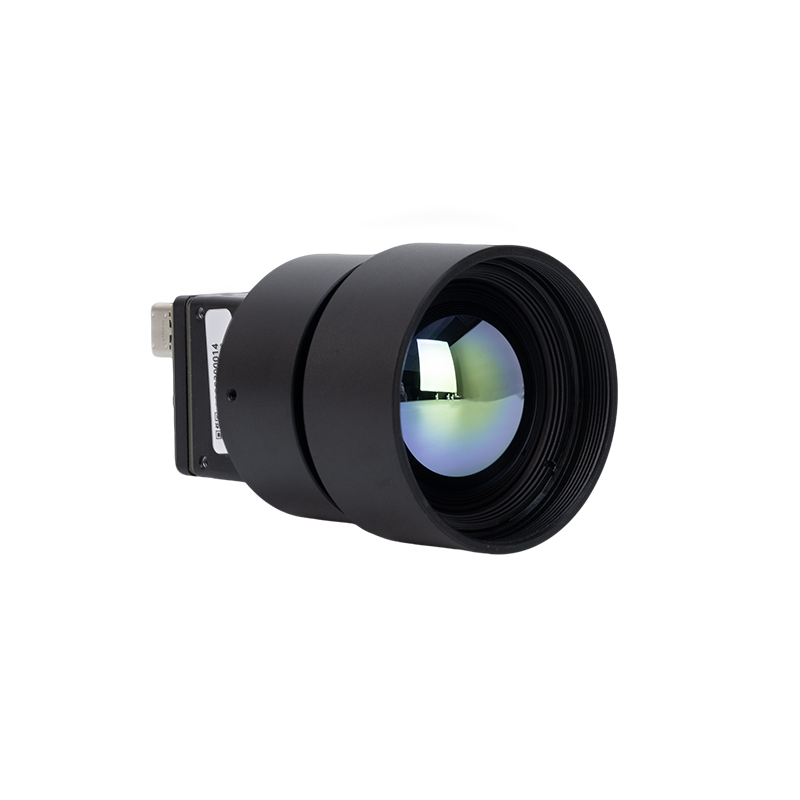
Stanowiąc szczyt technologii niechłodzonych czujników podczerwieni, Kamera LWIR o wysokiej rozdzielczości 1280×1024 rdzeń zapewnia czterokrotnie wyższą rozdzielczość przestrzenną niż standardowe czujniki 640×512. Dostarczając 1,31 megapiksela wyrazistych danych termicznych, moduł ten jest przeznaczony do dalekozasięgowego taktycznego nadzoru granic, szerokoobszarowych akcji poszukiwawczo-ratowniczych, monitorowania krytycznych obwodów oraz precyzyjnej inspekcji przemysłowej.
Dostarczany standardowo z precyzyjnie obrobionym 25-milimetrowym obiektywem na podczerwień o wysokiej przepuszczalności, rdzeń ten umożliwia architektom systemów wykrywanie, rozpoznawanie i identyfikację celów na dystansach wcześniej dostępnych wyłącznie za pomocą drogich kriogenicznie chłodzonych rdzeni kamer. Moduł wyprowadza nieskompresowane dane radiometryczne wraz z ulepszonym wideo w czasie rzeczywistym, co umożliwia szybką integrację ze złożonymi platformami sterowania.
| Parametr | Specyfikacja techniczna |
|---|---|
| Technologia detektora | Wysokogęstościowa matryca mikrobolometryczna VOx |
| Natywna matryca pikseli | 1280 × 1024 pikseli (megapikselowa matryca wysokiej rozdzielczości) |
| Zakres falowy | Przegląd modułów kamer termowizyjnych w języku rosyjskim |
| Zintegrowana optyka podstawowa | Standardowy 25-milimetrowy wysokowydajny zespół obiektywu na podczerwień |
| Dokładność radiometryczna | Pełna matryca kalibrowana fabrycznie; odczyt temperatury w czasie rzeczywistym dla każdego piksela |
| Interfejsy systemowe | Bezpośrednie cyfrowe wyjście wideo, przemysłowe porty łączności, SDK poleceń |
| Scenariusze wdrożeniowe | Bezpieczeństwo granic, dalekozasięgowa prewencja pożarowa, szerokoobszarowy nadzór optyczny |
Macierz kompromisów SWaP-C: niechłodzone systemy LWIR a chłodzone systemy MWIR
Jedna z najstarszych debat w projektowaniu systemów elektrooptycznych dotyczy tego, czy zastosować niechłodzony rdzeń VOx długofalowej podczerwieni (LWIR), czy zdecydować się na kriogenicznie chłodzony system średniofalowej podczerwieni (MWIR). Chłodzone moduły MWIR pracują w paśmie od 3 μm do 5 μm, wykorzystując detektory InSb (antymonek indu) lub MCT (tellurek kadmu i rtęci), które muszą być schładzane do temperatur kriogenicznych (~77 kelwinów) przez zintegrowaną mechaniczną chłodziarkę Stirlinga.
Nie ma co się oszukiwać: chłodzone MWIR zapewnia oszałamiającą czułość (NETD < 20 mK) i przebija się przez wysoką wilgotność na długich korytarzach morskich. Ale koszt SWaP-C jest brutalny. Ten chłodziarka Stirlinga to ultraprecyzyjna pompa mechaniczna pracująca pod ekstremalnym ciśnieniem helu. Ma prawdziwe ruchome części, które się zużywają. Chłodzone rdzenie termowizyjne mają wskaźniki MTBF wynoszące zaledwie od 3 000 do 10 000 godzin, zanim kriochłodziarka odmówi posłuszeństwa, co wymaga kosztownych przebudów fabrycznych.
| Wektor kompromisów systemowych | Niechłodzone LWIR (mikrobolometr VOx) | Chłodzone MWIR (kriostirling InSb/MCT) |
|---|---|---|
| Opóźnienie rozruchu systemu | Natychmiastowe: obraz wyjściowy w < 2 do 3 sekund | Wydłużone: wymaga od 5 do 10 minut na schłodzenie kriogeniczne do 77 K |
| Ciągły pobór mocy | Bardzo niski: zazwyczaj od 0,8 W do 2,5 W całkowitego poboru | Wysoki: od 15 W do 50 W poboru chłodziarki w stanie ustalonym |
| Żywotność operacyjna (MTBF) | Półprzewodnikowa: > 30 000 do 50 000 godzin (bez ruchomej kriochłodziarki) | Ograniczona: od 3 000 do 10 000 godzin (zużycie pompy Stirlinga) |
| Masa fizyczna (SWaP) | Mikroładowność: < 20 g sam rdzeń do 90 g w obudowie | Ciężka: > 600 g do 3,5 kg minimalna obudowa systemu |
| Koszt zakupu jednostkowego | Ekonomiczny: 1x bazowa skala komercyjna/OEM | Niezwykle kosztowny: współczynnik od 8x do 20x w porównaniu z modułami niechłodzonymi |
| Ślad akustyczny i wibracyjny | Całkowicie bezgłośny; zerowe wibracje mechaniczne | Drgania tłoka; wymaga mechanicznego tłumienia gimbala |
W przypadku około 95% rzeczywistych zastosowań — nadzór perymetryczny, ochrona obiektów komercyjnych, przemysłowe kontrole robotyczne, drony gaśnicze i taktyczny rozpoznanie naziemne — nowoczesny niechłodzony rdzeń VOx w połączeniu z wysokiej jakości teleobiektywową optyką germanową zapewnia potrzebną wydajność DRI. Otrzymujesz natychmiastową gotowość do pracy, zerowe koszty konserwacji oraz cenę, która nie wysadzi budżetu na rozwój.
Weryfikacja dostawców OEM: kalibracja, kontrola jakości i testy dryftu termicznego
Podczas pozyskiwania rdzeni termicznych nigdy nie opieraj projektu na błyszczącym arkuszu danych PDF. W świecie mikrobolometrów różnica między specyfikacjami na papierze a wydajnością produkcyjną może być ogromna. Odlewnie idą na skróty w czystości płytek, oszczędzają na testach wypalania i przyspieszają przebiegi kalibracji. Przed zatwierdzeniem dostawcy OEM do serii produkcyjnej zweryfikuj ich praktyki na hali produkcyjnej:
- ⚙️ Wypalanie w komorze termicznej: Tani dostawcy uwielbiają kalibrować moduły w komfortowej temperaturze pokojowej 25°C i na tym poprzestają. W chwili, gdy umieścisz drona w mroźnym powietrzu lub uruchomisz czujnik w pełnym pustynnym słońcu, obraz rozpada się na wzorce szumów i ciemne zasłony. Poważny dostawca poddaje 100% swoich jednostek produkcyjnych cyklom termicznym środowiskowym od -40°C do +80°C, budując kompleksowe tabele korekcyjne offsetu w całym zakresie operacyjnym.
- ⚙️ Weryfikacja wielopunktowa z użyciem ciała doskonale czarnego: Zapytaj dostawcę o ich stanowiska kalibracyjne. Powinni obsługiwać zautomatyzowane stanowiska wielokolimatorowe z komorowymi ciałami doskonale czarnymi skalibrowanymi do emisyjności ≥ 0,995. To jedyny sposób, aby wychwycić szumiące piksele, zidentyfikować niestabilne stałe czasowe termiczne i wyeliminować odstające wartości szumu 1/f, zanim moduł zostanie wlutowany do twojego ładunku.
- ⚙️ Wibracje i wstrząsy mechaniczne (MIL-STD-810H): Jeśli twój moduł trafia na drona, celownik broni lub pojazd naziemny, będzie narażony na wstrząsy. Zweryfikuj, czy uszczelnienie próżniowe rdzenia, struktura mikro-mostków MEMS i tubus optyczny przeszły surowe testy wieloosiowych drgań losowych i testy upadków o wysokim przeciążeniu bez utraty ostrości lub pękania uszczelnień.
- ⚙️ Stos oprogramowania i dojrzałość SDK: Świetny krzem z fatalnym oprogramowaniem to przycisk do papieru. Twój dostawca musi zapewnić gotowe do produkcji zestawy SDK dla systemów Linux (Ubuntu, Debian, Yocto), Windows i Android, w połączeniu z czystymi opakowaniami C/C++, Python oraz ROS/ROS2. Potrzebujesz bezpośrednich wywołań API do sterowania czasami integracji ROIC, cyklami migawki, mapami uszkodzonych pikseli, regulacją emisyjności i przechwytywaniem buforów DMA.
Film demonstracyjny miniaturowego rdzenia termowizyjnego 640×512
Pogłębione FAQ przemysłowe
Dlaczego wiele tanich niechłodzonych rdzeni kamer LWIR cierpi z powodu zaszumionej jakości obrazu i jak rozwiązują to dostawcy klasy przemysłowej?
Purpleriver rozwiązuje ten problem dzięki wysokiej czystości matrycom mikrobolometrycznym z tlenku wanadu (VOx), które zapewniają prawdziwą czułość NETD poniżej 35 mK. Nasz protokół produkcyjny poddaje każdy pojedynczy rdzeń kamery wielopunktowemu cyklowaniu w komorze temperaturowej w zakresie od -40°C do +80°C. W połączeniu z inteligentnymi algorytmami adaptacyjnej korekcji niejednorodności opartej na scenie (SBNUC) oraz niskoszumowymi układami odczytu (ROIC), nasze moduły tłumią szum stałoprądowy i utrzymują nieskazitelny, wysokokontrastowy obraz termiczny w zmiennych warunkach operacyjnych.
Czy Państwa niechłodzone rdzenie kamer LWIR mogą dostarczać bezpośrednie surowe dane radiometryczne 14-bitowe lub 16-bitowe do niestandardowych projektów inżynieryjnych?
Purpleriver zapewnia pełny dostęp na poziomie SDK i sterowników do liniowego, nieskompresowanego surowego cyfrowego strumienia radiometrycznego 14-bitowego lub 16-bitowego przez natywne interfejsy MIPI-CSI2, USB lub Ethernet. Każdy piksel reprezentuje skalibrowaną wartość cyfrową bezpośrednio przeliczalną na kelwiny, stopnie Celsjusza lub Fahrenheita przy użyciu naszych fabrycznych macierzy transformacji radiometrycznej. Daje to programistom systemów wizyjnych, inżynierom sztucznej inteligencji brzegowej oraz termografom niezakłócone dane wymagane do przemysłowego monitorowania stanu, geolokalizacji gorących punktów, automatycznej inspekcji defektów termicznych oraz modeli segmentacji celów opartych na głębokim uczeniu.
Kiedy w naszym projekcie inżynieryjnym powinniśmy wybrać niechłodzony rdzeń LWIR zamiast drogiego chłodzonego modułu MWIR?
Dla kontrastu, niechłodzone rdzenie LWIR VOx firmy Purpleriver (takie jak silniki Mini 640×512 i High-Resolution 1280×1024) włączają się natychmiast (< 2 do 3 sekund), pobierają minimalną moc elektryczną (< 1,5 W) i nie zawierają kriogenicznych części ruchomych, zapewniając półprzewodnikowe wskaźniki MTBF przekraczające 30 000 godzin. Po zintegrowaniu z wysokowydajną optyką germanową nowoczesne niechłodzone rdzenie VOx osiągają zasięgi wykrywania ludzi i pojazdów do kilku kilometrów, oferując niezawodne, bezobsługowe i opłacalne rozwiązanie dla ładunków dronów powietrznych, autonomicznych robotów mobilnych (AMR), kamer ogrodzeniowych na granicach oraz ciągłych przemysłowych stacji monitorujących.
Jakie są główne kwestie optyczne przy integracji soczewek germanowych z niechłodzonym rdzeniem termicznym o rastrze 12 µm?
Ponieważ german wykazuje bardzo wysoki współczynnik termiczny załamania światła (dn/dT), wahania temperatury otoczenia powodują znaczące dryfowanie ogniskowej. Wysokowydajne rdzenie kamer OEM rozwiązują ten problem, stosując tubusy optyczne z pasywną atermalizacją mechaniczną (przy użyciu kompensujących stopów mechanicznych o zróżnicowanych współczynnikach rozszerzalności cieplnej) lub aktywnie zmotoryzowaną optykę atermalną sterowaną przez wewnętrzne czujniki temperatury rdzenia. Purpleriver oferuje szerokie portfolio fabrycznie dopasowanych, wstępnie wyrównanych zatermalizowanych układów optycznych, od obiektywów szerokokątnych 5 mm po zespoły teleobiektywowe 150 mm, zapewniając ostrość optyczną w całym spektrum temperatur roboczych.
📚 Referencje i dalsza lektura
- Standard branżowy: Przyspiesz wbudowane obliczenia brzegowej sztucznej inteligencji, wnioskowanie sieci neuronowych i przetwarzanie radiometryczne w czasie rzeczywistym dzięki NVIDIA Jetson architekturze.
- Standard branżowy: Poznaj zaawansowane komercyjne integracje UAV i wieloosiowe stabilizowane ładunki gimbalowe zaprojektowane przez OBSETECH.
- Powiązany przewodnik: Przeczytaj naszą analizę inżynieryjną dotyczącą kompaktowych wielointerfejsowych układów optronicznych w przewodniku po niechłodzonych modułach kamer termowizyjnych MIPI.
- Powiązany przewodnik: Uzyskaj dostęp do międzynarodowych zasobów projektowania optoelektronicznego za pośrednictwem naszego arabskiego przewodnika technicznego po modułach kamer termowizyjnych.
- Powiązany przewodnik: Dowiedz się, jak czujniki długofalowej podczerwieni rewolucjonizują aktywne bezpieczeństwo pojazdów, z naszego opracowania na temat termowizja zabezpieczająca jazdę samochodem.





