








Przewodnik integracji czujników termowizyjnych: rdzenie OEM i wizja Edge AI
9 września 2026 r.

Najlepszy dostawca niechłodzonych rdzeni kamer termowizyjnych LWIR | Moduły OEM 640 i 1280
Jeśli spędziłeś choć trochę czasu w laboratorium lub w terenie, budując ładunki elektrooptyczne, powietrzne zasobniki obserwacyjne, sprzęt obronny lub stanowiska wizji maszynowej, znasz już tę prawdę: wybór dostawcy niechłodzonego rdzenia kamery termowizyjnej długofalowej podczerwieni (LWIR) to jedyna decyzja sprzętowa, która decyduje o sukcesie lub porażce Twojego produktu. Rdzeń termowizyjny to nie kolejny czujnik optyczny, który podłączasz do magistrali I2C i o nim zapominasz. Wręcz przeciwnie. To kapryśny, ultraczuły podzespół optoelektroniczny. W tej maleńkiej obudowie znajduje się matryca ogniskowa mikrobolometru MEMS (FPA), błyskawicznie szybki układ scalony odczytu (ROIC), potoki korekcji niejednorodności w czasie rzeczywistym (NUC) oraz precyzyjne, fabrycznie kalibrowane radiometryczne tablice przeglądowe (LUT) — wszystko to walczy z dryftem termicznym otoczenia.
Oto sedno: jeśli pójdziesz na skróty przy wyborze dostawcy rdzeni termowizyjnych OEM, zapłacisz za to na każdym etapie prototypowania i produkcji. Ciągle widzimy, jak zespoły integracyjne są zaskakiwane. Zostają uwięzione w rdzeniach nękanych brutalnym przestrzennym szumem o stałym wzorcu (FPN), niekończącym się dryftem kalibracji w bezpośrednim słońcu, rozdętymi parametrami SWaP-C (rozmiar, waga, moc i koszt) lub zamkniętymi potokami wideo, które wstrzymują surowe 14-bitowe lub 16-bitowe macierze radiometryczne. Jeśli nie możesz wyodrębnić liniowych cyfrowych wartości temperatury dla każdego piksela, Twoja analityka brzegowa i algorytmy automatycznego śledzenia są w zasadzie ślepe. Poważne integracje przemysłowe i obronne wymagają różnicy temperatur równoważnej szumowi (NETD) poniżej 35 milikelwinów (mK), nowoczesnych potoków o niskim opóźnieniu, takich jak MIPI-CSI2 lub USB 3.0, oraz solidnych zestawów SDK dla Linuksa, które działają bez dławienia procesora wbudowanego.
Spójrz, jak szybko inteligencja obliczeniowa przenosi się dziś na platformy brzegowe. Niezależnie od tego, czy obsługujesz węzły ochrony obwodowej, ładunki ISR montowane na dronach, systemy konserwacji predykcyjnej na halach fabrycznych czy zestawy noktowizyjne ADAS, Twój silnik termowizyjny musi dostarczać czyste dane bezpośrednio do nowoczesnych akceleratorów neuronowych. Potrzebujesz zaufanego partnera, który zapewni wysokowydajne serie produkcyjne — od lekkich mikroładunków 640×512 po ultrawysokorozdzielcze silniki optyczne 1280×1024 — bez żadnych potknięć. W tym szczegółowym przewodniku inżynierskim omówimy fizykę mikrobolometrów, wąskie gardła interfejsów, matematykę surowej termografii oraz realia sprzętowe, które musisz ocenić przy pozyskiwaniu modułów kamer termowizyjnych OEM.
Spis treści
- 👉 Fizyka niechłodzonej LWIR i architektura rdzenia mikrobolometru VOx
- 👉 Interfejsy sprzętowe i przetwarzanie wbudowane: MIPI, USB i Edge AI
- 👉 Radiometryczny tor sygnałowy: kalibracja NUC, SBNUC i surowa termografia
- 👉 Prezentacja produktów OEM: miniaturowe rdzenie 640×512 i wysokorozdzielcze rdzenie 1280×1024
- 👉 Macierz kompromisów SWaP-C: niechłodzone systemy LWIR a chłodzone systemy MWIR
- 👉 Weryfikacja dostawców OEM: kalibracja, kontrola jakości i testy dryftu termicznego
- 👉 Pogłębione FAQ przemysłowe
Fizyka niechłodzonej LWIR i architektura rdzenia mikrobolometru VOx
Przejdźmy do sedna fizyki. Okno transmisji atmosferycznej długofalowej podczerwieni (LWIR) rozciąga się od 8 μm do 14 μm. Wszystko w naszym ziemskim świecie, co pracuje w zakresie od -40°C do +80°C, emituje szczytową energię promieniowania dokładnie w tym paśmie, zgodnie z prawem Plancka i zależnością Stefana-Boltzmanna. W przeciwieństwie do detektorów zliczających fotony, stosowanych w kriogenicznie chłodzonych systemach taktycznych, niechłodzony rdzeń termowizyjny wykorzystuje matrycę mikrobolometryczną. Są to czyste detektory termiczne: pochłaniają padające fotony podczerwone, nagrzewają izolowany mikromechaniczny mostek i przekładają tę minimalną zmianę temperatury na mierzalną zmianę rezystancji elektrycznej.
Konstrukcja optomechaniczna nowoczesnej matrycy ogniskowej mikrobolometru to mistrzowski pokaz produkcji MEMS. Każdy piksel to w istocie mikroskopijna membrana zawieszona nad krzemowym układem ROIC za pomocą ultracienkich, izolujących nóżek o wysokim współczynniku kształtu. Te mikro-nóżki są kluczowe: zapobiegają przewodzącemu odpływowi ciepła do podłoża krzemowego, dzięki czemu nawet ułamkowe zmiany w mikrokelwinach pochodzące od promieniowania celu zostaną zarejestrowane. Pod każdą membraną znajduje się komora próżniowa oraz ćwierćfalowe lustro odbijające, które odbija niezaabsorbowane fotony IR z powrotem przez aktywną warstwę absorpcyjną, maksymalizując wydajność kwantową w całym spektrum 8–14 μm.
Gdy zaczynasz oceniać dostawców rdzeni, materiał osadzany na warstwie termistorowej to pierwszy poważny architektoniczny punkt rozgałęzienia. W świecie komercyjnym i obronnym walka sprowadza się do tlenku wanadu (VOx) kontra krzemu amorficznego (a-Si):
- ✅ Tlenek wanadu (VOx): W warsztacie i w terenie VOx to złoty standard wysokowydajnego obrazowania termicznego. Cienkie warstwy VOx zapewniają znakomity temperaturowy współczynnik rezystancji (TCR), zwykle oscylujący wokół -2% do -3% na kelwin w temperaturze pokojowej. Co więcej, VOx ma z natury niski strukturalny szum migotania 1/f. Ten czysty poziom szumu pozwala produkcyjnym rdzeniom niezawodnie osiągać wartości NETD (różnicy temperatur równoważnej szumowi) poniżej 35 mK (często schodząc poniżej 30 mK przy optyce f/1.0). Gdy próbujesz wyodrębnić cel na tle niskokontrastowej fali morskiej lub przez zimną, mokrą mgłę, ta czułość robi całą różnicę.
- ⚙️ Krzem amorficzny (a-Si): Główną zaletą krzemu amorficznego jest wygoda produkcji: można go wytwarzać na standardowych liniach odlewniczych CMOS, co obniża początkowe koszty płytek. Ale wiąże się to z karą za wydajność. Jego TCR jest zauważalnie niższy (około -1,5% do -2,0%/K), a nieuporządkowana struktura atomowa warstw amorficznych podbija szum 1/f. To wypycha wartości NETD powyżej 45 mK lub 50 mK i wymaga dłuższych czasów integracji termicznej. Do szybkiego śledzenia celów, dynamicznych gimbali dronów czy rozpoznania dalekiego zasięgu a-Si po prostu traci impet.
Jednocześnie branża mocno przyspieszyła przejście ze starszych rasterów pikseli 17 μm do węzłów 12 μm, a zaawansowane laboratoria badają nawet struktury poniżej 10 μm. Raster piksela definiuje twoje opakowanie optyczne i rzeczywisty zasięg systemu. Twoje chwilowe pole widzenia (IFOV), które określa próbkowanie przestrzenne na danej odległości, sprowadza się do prostego równania:
IFOV = Rozmiar piksela (p) / Ogniskowa (f)
Przejście z sensora 17 μm na matrycę 12 μm oznacza, że można skrócić ogniskową obiektywu germanowego o około 30%, zachowując identyczną rozdzielczość przestrzenną oraz zasięgi detekcji, rozpoznania i identyfikacji (DRI) według kryteriów Johnsona. Mniejsze elementy germanowe oznaczają ogromne oszczędności w masie ładunku, długości tubusu i koszcie listy materiałów (BOM). W czym haczyk? Piksel 12 μm ma mniej więcej połowę powierzchni zbierania fotonów w porównaniu z pikselem 17 μm. Dostawcy modułów premium rozwiązują ten fizyczny deficyt, redukując masę termiczną zawieszonej membrany, osiągając szybkie stałe czasowe termiczne (w zakresie około 8 ms do 12 ms) i utrzymując wyjątkowo niskie czułości NETD.
Gdy architektura systemu wymaga ultrakompaktowych wymiarów bez poświęcania wydajności niskoszumowej, specjalnie zaprojektowane moduły, takie jak niechłodzony moduł kamery termowizyjnej MIPI dają deweloperom gotową ścieżkę do szybkiego prototypowania na ograniczonych konstrukcjach. A dla zespołów inżynieryjnych wdrażających systemy na arenie międzynarodowej kompleksowa dokumentacja regionalna, taka jak ten przewodnik integracji modułu kamery termowizyjnej w języku arabskim pomaga utrzymać spójne standardy bazowe w rozproszonych globalnych ośrodkach rozwoju.
Interfejsy sprzętowe i przetwarzanie wbudowane: MIPI, USB i Edge AI
W nowoczesnych konstrukcjach produkcyjnych moduły kamer termowizyjnych nie są już głupimi sensorami analogowymi wysyłającymi kompozytowy sygnał wideo NTSC/PAL do monitora na desce rozdzielczej. Działają jako szybkie huby danych przesyłające szerokopasmowe cyfrowe klatki bezpośrednio do mikroprocesorów, układów FPGA lub sprzętowych akceleratorów sieci neuronowych. Jeśli interfejs sprzętowy wprowadza gubienie klatek, skoki opóźnień lub jitter pakietów, pętle sterowania zawodzą.
Podczas weryfikacji rdzenia termowizyjnego OEM należy dokładnie przeanalizować fizyczne interfejsy cyfrowe na płycie:
- ⚙️ MIPI-CSI2 (Interfejs procesora przemysłu mobilnego): W ciasnych integracjach wbudowanych, takich jak mikrodrony, celowniki przenośne i ręczny sprzęt termowizyjny, MIPI-CSI2 jest niekwestionowanym mistrzem. Oferuje punkt-punkt, szybki różnicowy szeregowy potok, który przesyła surowe 14-bitowe lub 16-bitowe nieskompresowane klatki prosto do wewnętrznego ISP procesora aplikacyjnego. Eliminuje dodatkowe mostki, układy PHY USB i transceivery Ethernet. To obniża pobór mocy o miliwaty, zwalnia miejsce na PCB i eliminuje szumy EMI wysokiej częstotliwości w ciasnych obudowach awioniki.
- ⚙️ USB 3.0 / UVC Radiometryczne: W przemysłowych stanowiskach testowych, ramionach inspekcyjnych robotów i standardowych zestawach PC x86 USB 3.0 oferuje prawdziwą obsługę plug-and-play. Najlepsze moduły termowizyjne implementują strumieniowanie UVC z dwoma punktami końcowymi: Punkt końcowy A dostarcza 8-bitowy strumień wizualny (YUV/RGB z zastosowanymi paletami pseudokolorów) dla operatora, podczas gdy Punkt końcowy B podaje przeplatany, w pełni radiometryczny 14-bitowy liniowy bufor danych prosto do oprogramowania inspekcyjnego.
- ⚙️ Równoległy CMOS / LVDS / DVP: Jeśli budujesz wysoko niezawodne zasobniki obronne, gimbale śledzące lub niestandardową awionikę lotniczą, LVDS lub równoległe magistrale cyfrowe pozostają niezbędne. Łączą się bezpośrednio z układami FPGA, takimi jak AMD Xilinx Artix/Zynq lub Intel Cyclone, umożliwiając twarde, deterministyczne przetwarzanie sygnałów w czasie rzeczywistym poniżej milisekundy z zerowym narzutem systemu operacyjnego.
Rozwój wbudowanej sztucznej inteligencji brzegowej zrewolucjonizował sposób przetwarzania danych termowizyjnych. Autonomiczne UAV i robotyka naziemna nie mogą sobie pozwolić na opóźnienia transmisji w obie strony do serwera w chmurze; muszą wykrywać cele, śledzić sygnatury cieplne i klasyfikować zagrożenia bezpośrednio na brzegu. Moduły oferujące czyste sterowniki Linux Video4Linux2 (V4L2) łączą się natywnie z architekturami brzegowymi, takimi jak NVIDIA Jetson ekosystem. Przepychając surowe 14-bitowe klatki termiczne bezpośrednio do współdzielonej pamięci zunifikowanej CUDA przez DMA, Twój potok brzegowy może uruchamiać YOLOv8, YOLOv10 lub niestandardowe lekkie sieci detekcji przez TensorRT przy zablokowanych 30 lub 60 klatkach na sekundę bez obciążania procesora hosta.
W wysokowydajnych systemach lotniczych i wieloosiowych ładunkach gimbalowych, takich jak te projektowane przez specjalistów od dronów, takich jak OBSETECH, ścisła synchronizacja sprzętowa jest wszystkim. Pętle stabilizacji gimbala pracują z częstotliwością od 400 Hz do 1000 Hz, wymagając niezawodnego taktowania klatek i sprzętowych pinów synchronizacji (synchronizacja klatki wejście/wyjście) bezpośrednio z rdzenia termicznego. Bez czystej synchronizacji sprzętowej wibracje mechaniczne i drgania drona rozmazują obraz, pogarszają korekcję niejednorodności i przerywają blokadę celu w trakcie misji.
Radiometryczny tor sygnałowy: kalibracja NUC, SBNUC i surowa termografia
Oto wewnętrzna rzeczywistość: surowy mikrobolometr prosto z linii produkcyjnej jest praktycznie bezużyteczny. Z powodu wariacji produkcyjnych na poziomie atomowym, gradientów naprężeń płytek i mikroskopijnych różnic w rezystancji nóżek, każdy pojedynczy piksel na FPA reaguje inaczej. Skieruj nieskalibrowany bolometr na całkowicie jednorodną scenę termiczną, a surowy sygnał wyjściowy wygląda jak czysty szum telewizyjny. Ten przestrzenny szum o stałym wzorcu całkowicie zakrywa rzeczywistą scenę. Przekształcenie tego zaszumionego sygnału w dokładną, wysokokontrastową 14-bitową matrycę termiczną wymaga poważnego przetwarzania radiometrycznego.
Podstawą tego przetwarzania jest dwupunktowa korekcja niejednorodności (NUC). W fabryce producent OEM montuje rdzeń wewnątrz komory środowiskowej skierowanej na laboratoryjne źródła ciała doskonale czarnego ustawione na różne temperatury (zazwyczaj T1 = 10°C i T2 = 50°C). Dla każdej współrzędnej piksela (i, j) procesor pokładowy oblicza unikalne wartości wzmocnienia (G) i offsetu (O):
S_skorygowane(i, j) = G(i, j) × [S_surowe(i, j) - O(i, j)]
Te współczynniki kalibracyjne są zapisywane w pamięci nieulotnej modułu. Ale gdy kamera znajdzie się w realnym świecie, ciepło z pobliskich komponentów, regulatorów mocy i zmieniające się temperatury otoczenia nagrzewają obudowę. To powoduje dryf przestrzenny, sprawiając, że szum o stałym wzorcu ponownie wkrada się do obrazu.
Aby utrzymać ostrość obrazu w dynamicznych warunkach polowych, inżynierowie termowizji polegają na dwóch technikach korekcji:
- ⚙️ Mechaniczna Migawkowa NUC: To klasyczna, niezawodna metoda. Niewielki elektromechaniczny solenoid przesuwa nieprzezroczystą, jednorodną przesłonę przed czujnikiem na około 100 do 250 milisekund. Procesor odczytuje tę jednorodną płaską powierzchnię, przelicza globalną macierz offsetu O(i, j) i natychmiast usuwa dryf termiczny. Haczyk? Ta krótka przerwa może zakłócić szybkie autonomiczne śledzenie lub chwilowo oślepić operatora podczas krytycznych manewrów.
- ⚙️ Korekcja NUC oparta na scenie (SBNUC): W zastosowaniach, w których ruchome części są obciążeniem lub gdzie zamrożenie obrazu jest niedopuszczalne, zaawansowani dostawcy implementują bezmigawkową korekcję NUC opartą na scenie. SBNUC stale analizuje ruch optyczny między klatkami, trajektorie sceny i statystyczne wariancje pikseli w całej klatce. Śledząc dryf tła w czasie, algorytm matematycznie usuwa statyczny szum czujnika bez utraty ani jednej klatki. To sprawia, że silniki bezmigawkowe są idealne do głowic naprowadzających pocisków, celowników broni o wysokim przeciążeniu i platform dronów o wysokich wibracjach, gdzie migawki mechaniczne mogą się zaciąć.
Po NUC następuje zastępowanie uszkodzonych pikseli (BPR). Piksele martwe, zaszumione lub nasycone są mapowane podczas kalibracji fabrycznej. W czasie pracy rdzeń FPGA lub DSP zastępuje te uszkodzone piksele w locie za pomocą przestrzennej interpolacji sąsiedztwa (takiej jak filtrowanie medianowe lub ważone filtrowanie gaussowskie), pozostawiając czysty, jednolity obraz.
Prawdziwym wyznacznikiem przemysłowego rdzenia termowizyjnego jest sposób, w jaki obsługuje radiometrię. Tanie rdzenie konsumenckie kompresują wewnętrzny 14-bitowy strumień danych do 8-bitowego wyjścia wizualnego (wartości od 0 do 255) za pomocą agresywnej krzywej automatycznej regulacji wzmocnienia (AGC). Dzięki temu obraz wygląda ładnie i kontrastowo dla ludzkiego obserwatora, ale trwale odrzuca rzeczywiste dane temperaturowe. Natomiast przemysłowy moduł OEM dostarcza surowe, nieskompresowane 14-bitowe lub 16-bitowe liniowe liczby cyfrowe (DN) i podaje dokładny wzór konwersji radiometrycznej w API:
T_Kelvin = B / [ln(R / (DN - O) + F)]
gdzie B, R, O i F to stałe radiometryczne zależne od czujnika, uzyskane z przebiegów kalibracji na ciele doskonale czarnym. Dostęp do tych surowych danych termograficznych jest niezbędny w przemysłowym monitorowaniu zasobów, zautomatyzowanym sterowaniu procesami oraz w systemach aktywnego widzenia, takich jak termowizja zabezpieczająca jazdę samochodem przez burze pyłowe o zerowej widoczności, gęstą mgłę i całkowicie ciemne autostrady.
Prezentacja produktów OEM: miniaturowe rdzenie 640×512 i wysokorozdzielcze rdzenie 1280×1024
To support diverse engineering envelopes across industrial automation, robotics, and tactical surveillance, Purpleriver supplies two purpose-engineered uncooled LWIR cores. These engines represent years of fine-tuning across size, weight, power, and high-fidelity thermal imaging.
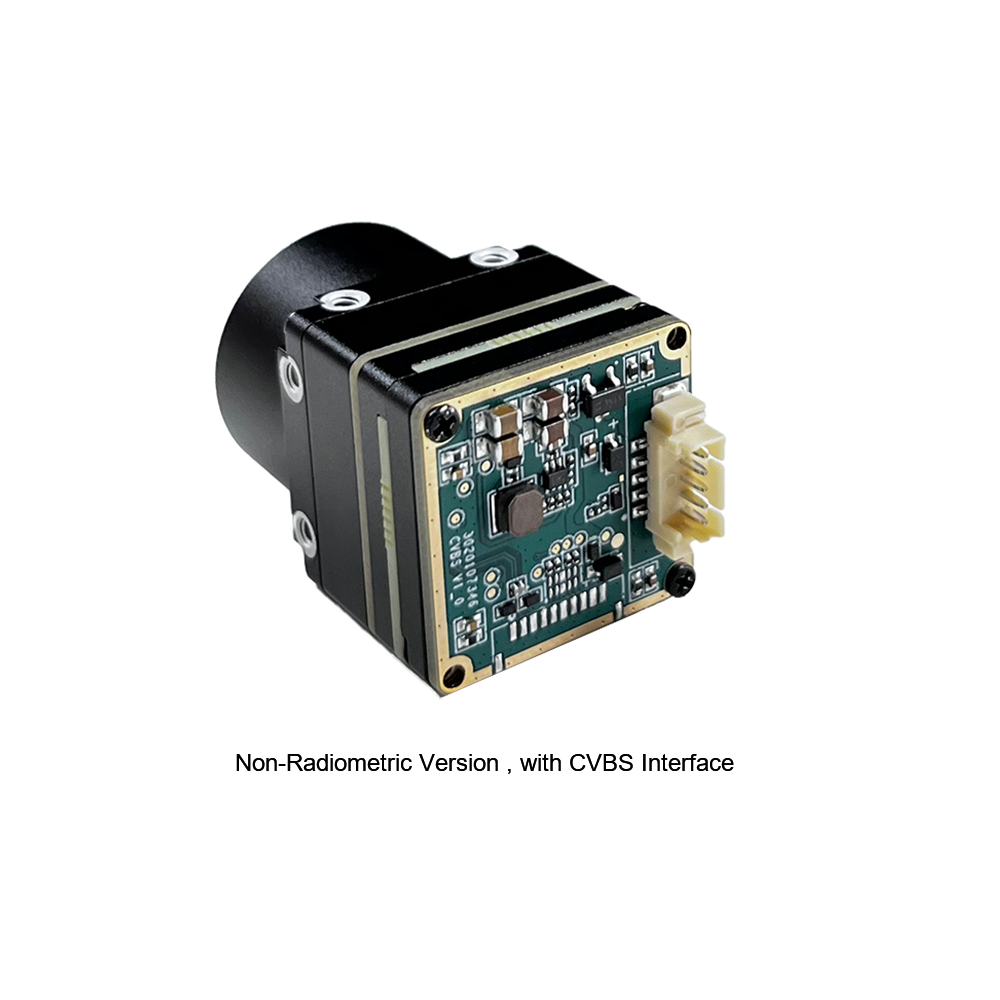
Mini 640×512 Uncooled LWIR Thermal Imaging Core Module

Engineered specifically for micro drone gimbals, compact tactical wearables, and volume OEM integration, the Mini 640×512 core module matches or exceeds the technical specifications of premier drone camera systems, including payloads similar to DJI Enterprise thermal solutions. Characterized by an ultra-miniature 21mm × 21mm footprint, this core delivers high-precision thermography without penalizing payload weight.
Featuring crisp image presentation, industry-leading sub-35mK thermal sensitivity, and low power dissipation, the Mini 640 accommodates a diverse array of optical configurations. From an expansive 5mm wide-angle optic for situational awareness up to an ultra-long-range 150mm telephoto Germanium lens, it provides unmatched adaptability across demanding aerospace and robotic platforms.
| Parametr | Specyfikacja techniczna |
|---|---|
| Architektura detektora | Niekolowany mikrobolometr VOx (tlenek wanadu) |
| Rozdzielczość matrycy | 640 × 512 pixels (Optional 640 × 480 operational modes) |
| Zakres spektralny | Przegląd modułów kamer termowizyjnych w języku rosyjskim |
| Współczynnik kształtu fizycznego | Ultra-Miniature: 21mm × 21mm chassis footprint |
| Interchangeable Lenses | 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, 150mm options |
| Digital Interface Options | USB 2.0 / 3.0, MIPI-CSI2, Digital Raw Output, SDK integration |
| Adaptowalność środowiskowa | Stable performance across extreme thermal environments (-40°C to +80°C) |
High-Resolution 1280×1024 Uncooled Infrared LWIR Camera
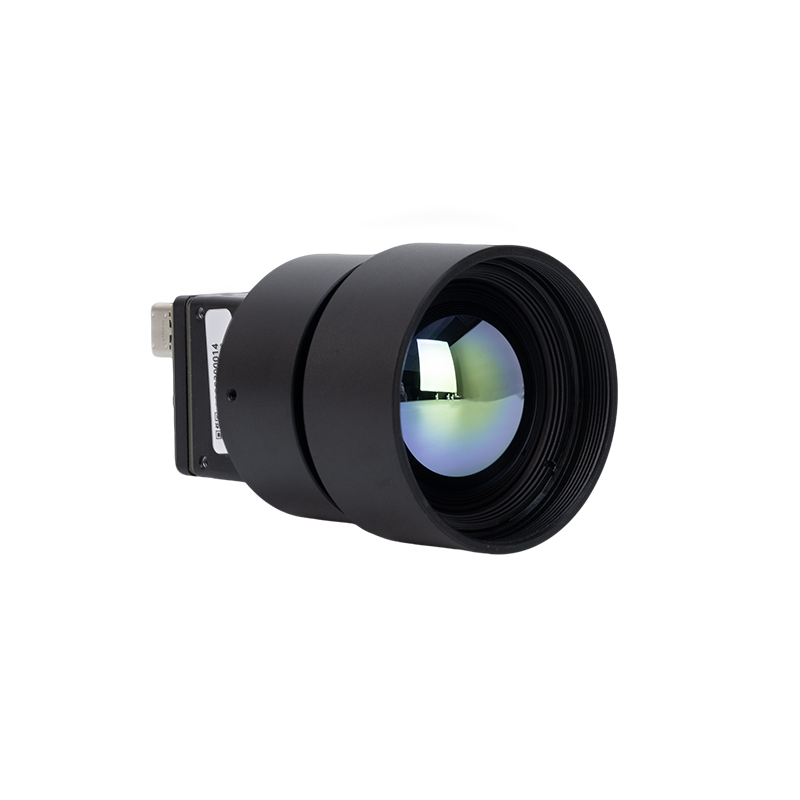
Representing the peak of uncooled infrared sensor technology, the High-Resolution 1280×1024 LWIR Camera core provides four times the spatial resolution of standard 640×512 sensors. Delivering 1.31 megapixels of crisp thermal data, this module is engineered for long-range tactical border surveillance, wide-area search and rescue, critical perimeter monitoring, and high-precision industrial inspection.
Supplied standard with a precision-machined 25mm high-transmittance infrared lens, this core enables systems architects to detect, recognize, and identify targets at ranges previously accessible only via expensive cryogenically cooled camera cores. The module outputs uncompressed radiometric data alongside real-time enhanced video for rapid integration into complex control platforms.
| Parametr | Specyfikacja techniczna |
|---|---|
| Technologia detektora | High-Density VOx Microbolometer Array |
| Natywna matryca pikseli | 1280 × 1024 pixels (High-Definition Megapixel Array) |
| Waveband | Przegląd modułów kamer termowizyjnych w języku rosyjskim |
| Integrated Primary Optic | Standard 25mm High-Performance Infrared Lens Assembly |
| Dokładność radiometryczna | Full matrix factory calibrated; real-time per-pixel temperature reading |
| System Interfaces | Direct digital video output, industrial connectivity ports, command SDK |
| Deployment Scenarios | Border security, long-range fire prevention, wide-area optical surveillance |
Macierz kompromisów SWaP-C: niechłodzone systemy LWIR a chłodzone systemy MWIR
One of the oldest debates in electro-optical system design is whether to deploy an uncooled Long-Wave Infrared (LWIR) VOx core or bite the bullet on a cryogenically cooled Mid-Wave Infrared (MWIR) system. Cooled MWIR engines operate down in the 3 μm to 5 μm band using InSb (Indium Antimonide) or MCT (Mercury Cadmium Telluride) detectors that must be chilled down to cryogenic temperatures (~77 Kelvin) by an integrated Stirling mechanical cooler.
Make no mistake: cooled MWIR delivers stunning sensitivity (NETD < 20 mK) and punches through high humidity over long naval corridors. But the SWaP-C hit is brutal. That Stirling cooler is an ultra-precise mechanical pump running under extreme helium pressure. It has real moving parts that wear down. Cooled thermal cores carry MTBF ratings of just 3,000 to 10,000 hours before the cryocooler gives up the ghost, requiring expensive factory rebuilds.
| System Trade-Off Vector | Uncooled LWIR (VOx Microbolometer) | Cooled MWIR (Cryo-Stirling InSb/MCT) |
|---|---|---|
| System Boot Latency | Instantaneous: Image output in < 2 to 3 seconds | Prolonged: Requires 5 to 10 minutes to cryo-cool to 77K |
| Continuous Power Draw | Ultra-low: Typically 0.8W to 2.5W total draw | High: 15W to 50W steady-state cooler consumption |
| Operational Lifespan (MTBF) | Solid-State: > 30,000 to 50,000 hours (No moving cryocooler) | Limited: 3,000 to 10,000 hours (Stirling pump wear) |
| Physical Weight (SWaP) | Micro-Payload: < 20g bare core up to 90g cased | Heavy: > 600g to 3.5kg minimum system envelope |
| Unit Procurement Cost | Economical: 1x baseline commercial/OEM scale | Extremely Costly: 8x to 20x factor vs uncooled modules |
| Acoustic & Vibration Footprint | Completely silent; zero mechanical vibration | Piston vibration; requires gimbal mechanical dampening |
For roughly 95% of real-world jobs—perimeter surveillance, commercial security, industrial robotic checks, firefighting drones, and tactical ground recon—a modern uncooled VOx core paired with quality telephoto Germanium optics gets you the DRI performance you need. You get instant-on capability, zero maintenance overhead, and a price tag that won't blow up your development budget.
Weryfikacja dostawców OEM: kalibracja, kontrola jakości i testy dryftu termicznego
When you are sourcing thermal cores, never base your design on a glossy PDF datasheet. In the microbolometer world, the gap between paper specs and production yields can be vast. Foundries cut corners on wafer purities, skimp on burn-in testing, and rush calibration sweeps. Before signing off on an OEM vendor for your production run, verify their shop-floor practices:
- ⚙️ Thermal Chamber Burn-In: Bargain suppliers love to calibrate modules at a comfortable 25°C room temperature and call it a day. The minute you put that drone up in freezing air or run that sensor under full desert sun, the imagery collapses into noise patterns and dark curtains. A serious supplier runs 100% of their production units through environmental thermal cycling from -40°C to +80°C, building comprehensive offset lookup tables across the full operational range.
- ⚙️ Multi-Point Blackbody Verification: Ask your supplier about their calibration fixtures. They should be running automated multi-collimator rigs with cavity blackbodies calibrated to an emissivity of ≥ 0.995. This is the only way to catch noisy pixels, identify unstable thermal time constants, and eliminate 1/f noise outliers before the module gets soldered into your payload.
- ⚙️ Vibration and Mechanical Shock (MIL-STD-810H): If your module is heading onto a drone, a weapon sight, or a ground vehicle, it will take a beating. Verify that the core's vacuum seal, MEMS micro-bridge structure, and optical barrel have passed severe multi-axis random vibration and high-G drop tests without losing focus or cracking seals.
- ⚙️ Software Stack and SDK Maturity: Great silicon with terrible software is a paperweight. Your supplier must provide production-ready SDKs for Linux (Ubuntu, Debian, Yocto), Windows, and Android, paired with clean C/C++, Python, and ROS/ROS2 wrappers. You need direct API calls to control ROIC integration times, shutter cycles, bad-pixel maps, emissivity adjustments, and DMA buffer grabs.
Film demonstracyjny miniaturowego rdzenia termowizyjnego 640×512
Pogłębione FAQ przemysłowe
Why do many low-cost uncooled LWIR camera cores suffer from noisy image quality, and how do industrial-grade suppliers resolve this?
Purpleriver resolves this through high-purity Vanadium Oxide (VOx) microbolometer focal plane arrays that deliver true sub-35mK NETD sensitivity. Our production protocol subjects every single camera core to multi-point environmental temperature chamber cycling from -40°C to +80°C. Coupled with intelligent scene-based adaptive non-uniformity correction (SBNUC) algorithms and low-noise readout integrated circuits (ROIC), our modules suppress fixed-pattern noise and maintain pristine, high-contrast thermal imagery across volatile operating environments.
Can your uncooled LWIR camera cores provide direct 14-bit or 16-bit raw radiometric data for custom engineering projects?
Purpleriver provides full SDK and driver-level access to the linear, uncompressed 14-bit or 16-bit raw digital radiometric stream over native MIPI-CSI2, USB, or Ethernet interfaces. Each pixel represents a calibrated digital number directly translatable into Kelvin, Celsius, or Fahrenheit values using our factory radiometric transformation matrices. This provides machine vision developers, edge AI engineers, and thermographers with the uncorrupted data required for industrial condition monitoring, hot-spot geolocation, automated thermal defect inspection, and deep-learning target segmentation models.
When should our engineering project choose an uncooled LWIR core instead of an expensive cooled MWIR module?
In contrast, Purpleriver's uncooled VOx LWIR cores (such as the Mini 640×512 and High-Resolution 1280×1024 engines) turn on instantly (< 2 to 3 seconds), consume minimal electrical power (< 1.5W), and contain no cryogenic moving parts, delivering solid-state MTBF ratings exceeding 30,000 hours. When integrated with high-performance Germanium optics, modern uncooled VOx cores achieve human and vehicle detection ranges out to several kilometers, offering a reliable, maintenance-free, and cost-effective solution for aerial drone payloads, autonomous mobile robots (AMRs), border fence cameras, and continuous industrial monitoring stations.
What are the primary optical considerations when integrating Germanium lenses with a 12µm uncooled thermal core?
Because Germanium exhibits a very high thermal refractive index coefficient (dn/dT), ambient temperature swings cause significant focal drift. High-performance OEM camera cores address this by incorporating optical barrels with mechanical athermalization (using compensating mechanical alloys with differential thermal expansion rates) or actively motorized athermal optics driven by internal core temperature sensors. Purpleriver offers a broad portfolio of factory-matched, pre-aligned athermalized optics ranging from 5mm wide-angle lenses up to 150mm telephoto assemblies, ensuring sharp optical focus across the entire operating temperature spectrum.
📚 Referencje i dalsza lektura
- Standard branżowy: Accelerate embedded edge AI computing, neural network inference, and real-time radiometric processing via the NVIDIA Jetson architecture.
- Standard branżowy: Explore advanced commercial UAV integrations and multi-axis stabilized gimbal payloads engineered by OBSETECH.
- Powiązany przewodnik: Read our engineering breakdown on compact multi-interface optronics in the uncooled infrared MIPI camera module guide.
- Powiązany przewodnik: Access international optoelectronic design resources via our Arabic thermal camera module technical guide.
- Powiązany przewodnik: Learn how long-wave infrared sensors are revolutionizing active vehicle safety in our whitepaper on termowizja zabezpieczająca jazdę samochodem.





