









Przewodnik po kamerach termowizyjnych: Rozdzielczość, specyfikacje sensorów i moduły rdzeniowe — wyjaśnione
19 października 2026
Przewodnik po kamerach termowizyjnych: rozdzielczość, Edge AI i specyfikacje przemysłowe odblokowane
20 października 2026
Najlepszy przewodnik po kamerach termowizyjnych: Gadżety budżetowe vs. przemysłowe moduły AI LWIR
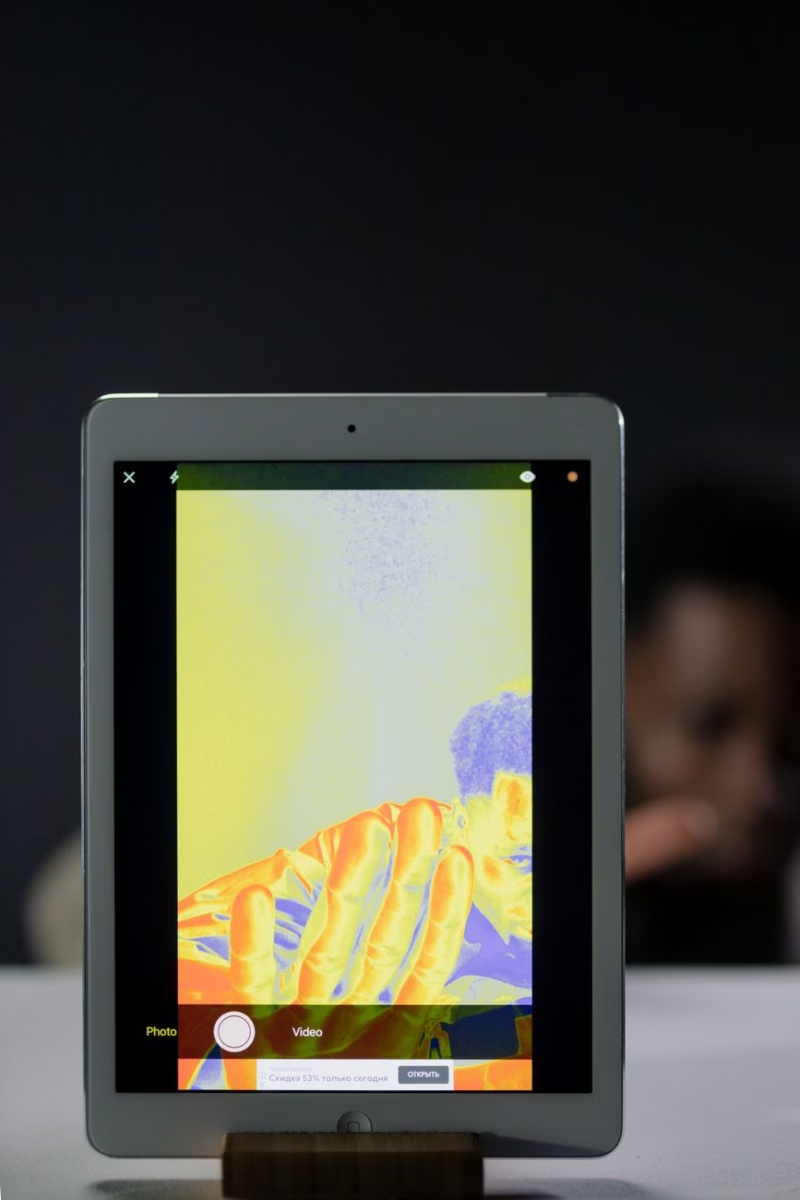
Nowoczesna automatyka przemysłowa, konserwacja predykcyjna i autonomiczne systemy bezzałogowe w dużym stopniu polegają na detekcji długofalowego promieniowania podczerwonego (LWIR) w celu pozyskiwania użytecznych sygnatur termograficznych tam, gdzie systemy optyczne w zakresie widzialnym całkowicie zawodzą. Jednak komercyjna proliferacja konsumenckich, sub-$400 gadżetów termowizyjnych — często pakowanych jako nakładki na smartfony lub hobbystyczne narzędzia w formie pistoletu — wywołała poważne zamieszanie wśród integratorów systemów, inżynierów optycznych i dyrektorów ds. zakupów. Chociaż te urządzenia konsumenckie potrafią wizualizować duże różnice termiczne (takie jak nieszczelne uszczelki okien domowych lub poważnie przegrzane domowe wyłączniki automatyczne), ich wdrożenie w przemysłowych rurociągach procesowych, gimbalach dronów o wysokich wibracjach lub liniach automatycznej inspekcji optycznej (AOI) wprowadza krytyczne martwe pola, fałszywe alarmy i katastrofalne przestoje operacyjne.
Termografia przemysłowa wymaga matryc mikrobolometrycznych zaprojektowanych z niezachwianą stabilnością radiometryczną, deterministycznym opóźnieniem, ultraniską różnicą temperatur ekwiwalentnych szumowi (NETD) oraz możliwościami obliczeniowymi brzegowej sztucznej inteligencji. W miarę jak ładunki optyczne kurczą się w obronności, robotyce i inteligentnej infrastrukturze, granica między samodzielnymi narzędziami diagnostycznymi a wbudowanymi rdzeniami czujników przesunęła się zdecydowanie w stronę niechłodzonych modułów OEM z tlenku wanadu (VOx). Niniejszy przewodnik ustanawia rygorystyczny punkt odniesienia inżynieryjnego, przeciwstawiając podstawowe konsumenckie gadżety termiczne zintegrowanym brzegowo przemysłowym modułom LWIR, wyposażając liderów inżynierii w specyfikacje techniczne, parametry fizyki optycznej i architektury integracyjne niezbędne do realizacji wdrożeń o wysokim zwrocie z inwestycji.
Spis treści
- 👉 Fizyka obrazowania termicznego: od prawa Plancka do niechłodzonych mikrobolometrów VOx
- 👉 Podział architektoniczny: tanie nakładki konsumenckie kontra przemysłowe moduły OEM LWIR
- 👉 Inteligencja nowej generacji: brzegowa sztuczna inteligencja, termiczne widzenie komputerowe i telemetria autonomiczna
- 👉 Porównanie wzorcowe: przemysłowe silniki czujników LWIR w terenie
- 👉 Lista kontrolna zakupów i integracji systemów dla inżynierów OEM
- 👉 Termografia przemysłowa i FAQ inżynieryjne
Fizyka obrazowania termicznego: od prawa Plancka do niechłodzonych mikrobolometrów VOx
Każdy obiekt fizyczny o temperaturze termodynamicznej powyżej zera absolutnego (0 kelwinów / -273,15°C) nieustannie emituje promieniowanie elektromagnetyczne generowane przez fundamentalny ruch kinetyczny jego naładowanych cząstek subatomowych. Rozkład widmowy i natężenie tego emitowanego strumienia są regulowane przez prawo promieniowania Plancka, które opisuje radiancję widmową ciała doskonale czarnego jako funkcję temperatury absolutnej i długości fali:
B(λ, T) = (2 · h · c2) / [ λ5 · (exp((h · c) / (λ · kB · T)) - 1) ]
Gdzie h oznacza stałą Plancka (6,62607015 × 10⁻³⁴ J·s), c to prędkość światła w próżni (2,99792458 × 10⁸ m/s), kB to stała Boltzmanna (1,380649 × 10⁻²³ J/K), λ oznacza długość fali emitowanego promieniowania, a T to temperatura absolutna w kelwinach. Całkowanie rozkładu widmowego Plancka po wszystkich długościach fali promieniowania daje prawo Stefana-Boltzmanna:
W = ε · σ · T4
Tutaj emitancja energetyczna W (W/m2) jest proporcjonalna do emisyjności powierzchni celu (ε), stałej Stefana-Boltzmanna (σ = 5,670374 × 10⁻⁸ W·m-2·K-4) oraz czwartej potęgi temperatury celu. Stosując prawo przesunięć Wiena (λmax · T ≈ 2898 μm·K), można zaobserwować, że obiekty naziemne pracujące w konwencjonalnych przemysłowych zakresach temperatur (od -40°C do +650°C, czyli od 233,15 K do 923,15 K) wykazują szczytową emisję elektromagnetyczną wyłącznie w paśmie długofalowego promieniowania podczerwonego (LWIR) obejmującym zakres od 8 do 14 mikrometrów (μm).
Atmosfera ziemska wprowadza silne pasma absorpcyjne spowodowane wilgocią atmosferyczną (H2O pary wodnej), dwutlenku węgla (CO2), ozonu (O3) oraz rozpraszania przez aerozole cząstek stałych. Na szczęście okno transmisji atmosferycznej LWIR 8–14 μm wykazuje minimalne straty absorpcyjne w porównaniu z zakresami krótkofalowej podczerwieni (SWIR, 1,4–3 μm) i średniofalowej podczerwieni (MWIR, 3–5 μm) przy umiarkowanych odległościach obserwacji, co czyni niechłodzone systemy LWIR wyjątkowo odpornymi na dym, lekki pył atmosferyczny i wilgotność otoczenia.
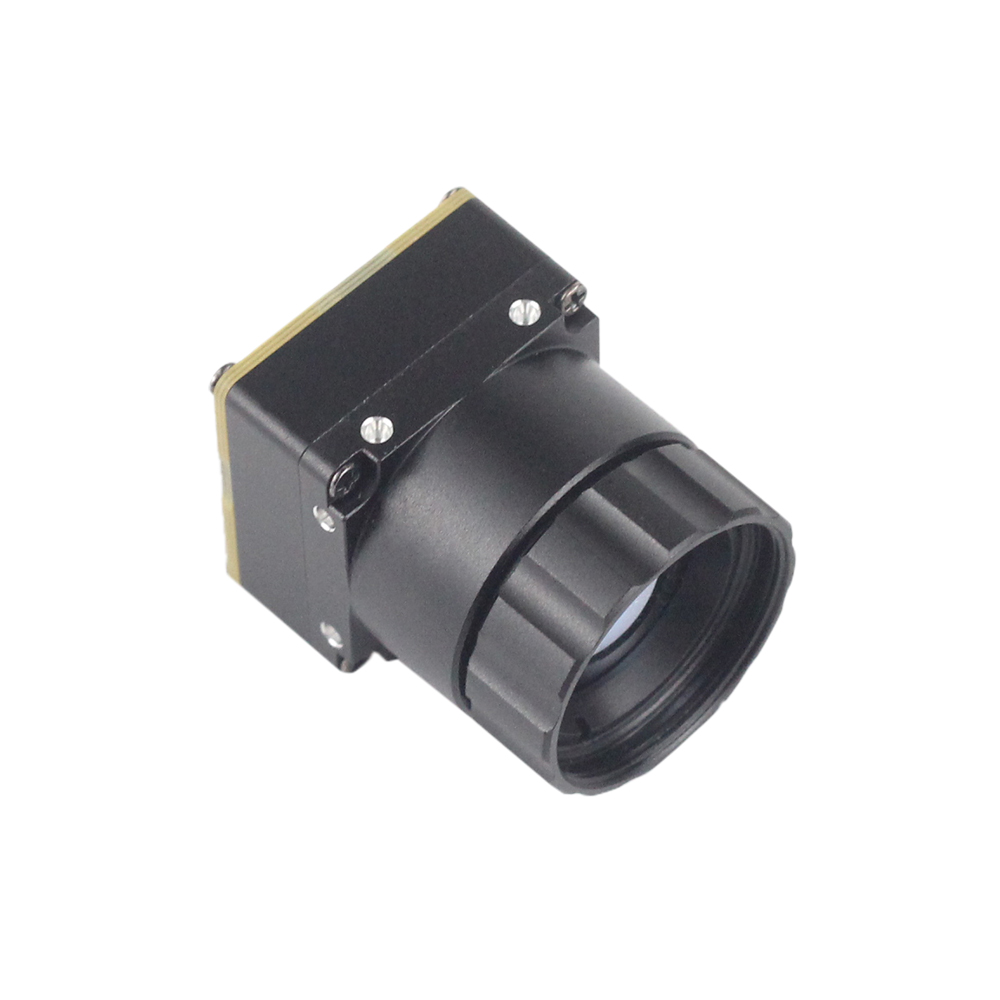
Przetworzenie tego padającego strumienia promieniowania na mierzalną telemetrię elektryczną bez nieporęcznych, energochłonnych kriogenicznych silników chłodzących Stirlinga wymaga niechłodzonej matrycy mikrobolometrycznej w płaszczyźnie ogniskowej (FPA). W przemysłowej kamerze termowizyjnej tor sygnałowy działa w pięciu odrębnych etapach fizycznych:
- ⚙️ Przechwytywanie widmowe: Padający strumień fotonów 8–14 μm przechodzi przez aperturę optyczną z powłoką antyrefleksyjną i pada na matrycę mikroobrobionych pikseli detektora zawieszonych w wysokiej próżni. To środowisko próżniowe eliminuje przewodzenie i konwekcyjny transfer ciepła przez otaczające gazy, zapewniając, że absorpcja promieniowania bezpośrednio napędza nagrzewanie detektora.
- ⚙️ Absorpcja w mikromoście: Każdy piksel składa się z mikroskopijnej, swobodnie zawieszonej membrany (typowo 12 μm × 12 μm we współczesnych architekturach) wytworzonej z materiału termoczułego, zawieszonej nad krzemowym podłożem odczytowym za pomocą podwójnych mikroobrobionych nóżek kotwiczących z azotku krzemu. Nóżki te izolują membranę termicznie, minimalizując przewodność upływu ciepła ($G_{th}$) z powrotem do podłoża i ustalając stałą czasową termiczną ($\tau = C_{th} / G_{th} \approx 8\text{ do }12\text{ ms}$).
- ⚙️ Transdukcja rezystancyjna (VOx vs. α-Si): Gdy membrana pochłania padające promieniowanie podczerwone, jej temperatura wzrasta zaledwie o milikelwiny. Przemysłowe moduły kamer termowizyjnych wykorzystują wyłącznie Tlenek wanadu (VOx) cienkowarstwowe termistory, a nie krzem amorficzny (α-Si). VOx wykazuje znacznie lepszy temperaturowy współczynnik rezystancji (TCR), konsekwentnie oferując od -2% do -3% na kelwin zmiany, wraz ze znacznie niższymi charakterystykami szumu migotania $1/f$. Zapewnia to doskonały stosunek sygnału do szumu (SNR), który definiuje kluczową metrykę czułości termicznej: różnicę temperatur równoważną szumowi (NETD).
- ⚙️ Próbkowanie przez układ odczytowy (ROIC): Leżący pod spodem multiplekser CMOS ROIC przykłada ultrastabilne napięcie polaryzacji lub prąd impulsowy do matrycy pikseli. W miarę zmiany rezystancji VOx, wychwytywane są minimalne fluktuacje mikronapięciowe, wzmacniane przez zintegrowane niskoszumne wzmacniacze transimpedancyjne i digitalizowane za pomocą wbudowanych 14-bitowych lub 16-bitowych przetworników analogowo-cyfrowych (ADC).
- ⚙️ Potok korekcji radiometrycznej: Surowe wartości cyfrowe trafiają do wewnętrznego układu FPGA lub procesora sygnałowego (DSP), który w sposób ciągły stosuje wielopunktową korekcję niejednorodności (NUC), zastępowanie uszkodzonych pikseli (BPR), krzywe kalibracji temperatury obudowy oraz filtrowanie przestrzenne przed przesłaniem deterministycznych tensorów radiometrycznych do dalszych procesorów brzegowych.
Co kluczowe, konwencjonalne podłoża ze szkła krzemianowego (takie jak standardowe szkło borokrzemianowe koronowe BK7 lub krzemionka topiona) wykazują niemal całkowitą nieprzezroczystość w paśmie transmisji widmowej LWIR. Przemysłowa kamera termowizyjna wymaga specjalistycznych soczewek optycznych wytwarzanych z monokrystalicznego German (Ge) lub wysokiej czystości stopów szkła chalkogenidowego (np. matryce Ge-Sb-Se lub As-Se-Te). Producenci optyki, tacy jak LightPath Technologies pioniersko toczone diamentem szkła chalkogenkowe oraz formowane asferyczne geometrie optyczne pokryte szerokopasmowymi powłokami antyrefleksyjnymi (BBAR) z węgla diamentopodobnego (DLC). Te zespoły optyczne utrzymują wysoką sprawność transmisji przekraczającą 94% w paśmie 8–14 μm, jednocześnie fizycznie wytrzymując ścierne przemysłowe cząstki zawieszone w powietrzu, mgłę solną i ekstremalne szoki termiczne.
Przy wyborze zespołów optycznych nie można pomijać transmisji soczewek, dyspersji chromatycznej ani termicznego przesunięcia ostrości ($dn/dT$). German charakteryzuje się wyjątkowo wysokim współczynnikiem załamania światła (~4,00 przy 10 μm), co pozwala na cienkie konstrukcje soczewek o wysokiej aperturze numerycznej. Jednak jego temperaturowy współczynnik załamania światła ($dn/dT \approx 3,96 \times 10^{-4}\text{ K}^{-1}$) oznacza, że standardowa, nieskompensowana optyka germanowa szybko traci ostrość podczas pracy w szerokich zakresach temperatury otoczenia. Moduły klasy przemysłowej wykorzystują mechanicznie lub optycznie atermalizowane zespoły soczewek, łącząc german ze specjalistycznymi elementami chalkogenkowymi, aby zachować optyczną funkcję przenoszenia modulacji (MTF) od -40°C do +80°C bez ręcznego przeostrzania.
Podział architektoniczny: tanie nakładki konsumenckie kontra przemysłowe moduły OEM LWIR
Rynek instrumentacji przemysłowej doświadczył napływu tanich, konsumenckich gadżetów termowizyjnych. Skierowane głównie do majsterkowiczów-inspektorów domowych, entuzjastów smartfonów i hobbystów, te akcesoria poniżej $400 są zasadniczo zaprojektowane z kompromisami zoptymalizowanymi pod kątem kosztów, co dyskwalifikuje je z automatyki o krytycznym znaczeniu, monitorowania procesów fabrycznych czy ładunków dronów powietrznych. Aby zrozumieć, dlaczego te gadżety zawodzą w trudnych warunkach, należy przeanalizować ich mechaniczne, elektryczne i optyczne różnice architektoniczne w porównaniu z prawdziwymi przemysłowymi rdzeniami OEM.
| Atrybut architektoniczny | Konsumencki klucz termowizyjny / gadżet | Przemysłowy moduł rdzenia LWIR OEM |
|---|---|---|
| Natywna rozdzielczość czujnika | 80×60 do 160×120 pikseli (interpolowane przez oprogramowanie aplikacji) | 384×288 do natywnych matryc megapikselowych 1280×1024 |
| Rozstaw pikseli i litografia | 17 μm do 25 μm (duży rozmiar piksela, masywny stos ogniskowy) | Zaawansowana litografia VOx 12 μm (wysoka efektywność SWaP-C) |
| Czułość termiczna (NETD) | ≥ 70 mK do 150 mK (wysoki poziom szumów, zgrubny pomiar delty) | ≤ 30 mK do 40 mK (rozdzielczość mikrogradientów 0,03°C) |
| Częstotliwość odświeżania i opóźnienie | ≤ 9 Hz (ograniczane programowo, silne rozmycie ruchu) | 25 Hz / 30 Hz / 50 Hz / 60 Hz telemetria w czasie rzeczywistym o niskim opóźnieniu |
| Kalibracja dryftu / NUC | Bezprzysłonowe cyfrowe zgadywanie lub nieregularnie klikająca mikroprzysłona | Precyzyjna mechaniczna przysłona elektromagnetyczna + aktywne tablice LUT temperatury |
| Format danych wyjściowych | Skompresowany strumień 8-bitowy RGB / YUV (tylko paleta kolorów) | Surowe nieskompresowane 14-bitowe / 16-bitowe radiometryczne wyjście liniowe |
| Zakres temperatury pracy | 0°C do +35°C (gwałtowny dryft poza temperaturą pokojową) | Przemysłowy zakres pracy -40°C do +80°C |
Rozdzielczość przestrzenna, rozstaw pikseli i dynamika IFOV
Zdolność rozdzielcza optycznego czujnika termicznego jest ograniczona przez jego chwilowe pole widzenia (IFOV). Matematycznie IFOV reprezentuje kątowy zasięg przypadający na pojedynczy fizyczny piksel detektora na obserwowanej scenie, obliczany jako:
IFOV = rozstaw pikseli (d) / ogniskowa (f)
Gdy inżynier wykorzystuje tanią konsumencką kamerę termowizyjną 80×60 wyposażoną w rozstaw pikseli 17 μm i szerokokątną soczewkę o ogniskowej 3 mm do inspekcji krytycznego centrum sterowania silnikami (MCC), IFOV wynosi około 5,66 miliradiana. Przy skromnej odległości roboczej 3 metrów pojedynczy piksel pokrywa obszar około 17 mm × 17 mm. Jeśli rezystor powierzchniowy 0402, izolowana końcówka zaciskowa lub drut łączący IGBT zaczyna ulegać awarii i przegrzewa się na obszarze 1,5 mm, jego wypromieniowana energia cieplna jest uśredniana na całym obszarze piksela 17 mm wraz z otaczającą zimną płytą obudowy. Wynikowy pomiar pokazuje stłumiony, fałszywy wzrost zaledwie +4°C powyżej temperatury otoczenia, podczas gdy rzeczywiste złącze aktywnie topi się w temperaturze +125°C. To zjawisko fizyczne — znane jako granica stosunku wielkości plamki optycznej — powoduje katastrofalne przeoczenia diagnostyczne w infrastrukturze elektrycznej.
I odwrotnie, zastosowanie wysokorozdzielczego przemysłowego modułu termowizyjnego OEM (takiego jak natywny rdzeń 1280×1024 lub 384×288 wykorzystujący nowoczesną litografię 12 μm w połączeniu z atermalizowaną wąskopolową soczewką germanową) redukuje IFOV do granic submiliradianowych. Gwarantuje to, że cele spełniają klasyczne kryteria Johnsona dla precyzyjnej inspekcji optycznej, zapewniając prawdziwą detekcję, rozpoznanie i ilościową identyfikację radiometryczną bez rozmycia przestrzennego. W celu szerszej analizy tego, jak granice rozdzielczości wpływają na funkcjonalności systemu, zapoznaj się z tym kompleksowym przeglądem na temat funkcjonalności produktów termowizyjnych w środowiskach automatyki.
Czułość termiczna (NETD) i degradacja sygnału
Równoważna szumowi różnica temperatur (NETD) określa minimalną różnicę temperatur, którą kamera termowizyjna może niezawodnie rozróżnić na tle własnego elektronicznego poziomu szumu. Wyrażona w milikelwinach (mK), niższe wartości oznaczają wyższą czułość. Urządzenia konsumenckie często deklarują NETD na poziomie ≥ 70 mK do 100 mK w temperaturze pokojowej (+25°C). W warunkach przemysłowych linii produkcyjnych charakteryzujących się niskim kontrastem termicznym — takich jak wykrywanie subtelnych zmian chłodzenia laminarnego w wytłaczanych kompozytach z włókna węglowego, identyfikacja wczesnego podpowierzchniowego wnikania wilgoci w skrzydłach lotniczych czy dostrzeganie delikatnych linii granicznych płynów wewnątrz izolowanych próżniowo rurociągów chemicznych — subtelna sygnatura temperaturowa rzędu 0,05°C jest całkowicie pochłaniana przez wewnętrzny elektroniczny szum termiczny detektora.
Przemysłowe rdzenie VOx OEM osiągają zweryfikowane wartości NETD poniżej 30 mK do 40 mK (f/1.0, 300 K). Ten ultraniski poziom szumu izoluje minimalne różnice termodynamiczne, umożliwiając wczesne wykrywanie usterek na tygodnie przed tym, zanim niewyważenie, uszkodzenie łożyska tocznego czy pęknięcie naprężeniowe w metalu ujawni się jako oczywista, makroskopowa anomalia temperaturowa.
Telemetria dynamiczna w czasie rzeczywistym a ograniczenia eksportowe 9 Hz
Większość komercyjnych przystawek termowizyjnych działa z częstotliwością odświeżania ≤ 9 Hz, aby ominąć ograniczenia kontroli eksportu wynikające z przepisów International Traffic in Arms Regulations (ITAR) oraz wielostronnego porozumienia z Wassenaar. Podczas gdy częstotliwość odświeżania 9 Hz jest wystarczająca dla elektryka wykonującego statyczne zdjęcie nieruchomej tablicy rozdzielczej, jest bezużyteczna w automatyce przemysłowej lub robotyce autonomicznej. Dron lecący z prędkością 12 m/s podczas inspekcji linii wysokiego napięcia pokonuje 1,33 metra między każdą zarejestrowaną klatką termiczną przy 9 Hz, co wprowadza ogromne rozmycie ruchu, artefakty migawki toczącej się i całkowicie pomija sporadyczne anomalie gorących punktów. Podobnie na szybkich zautomatyzowanych liniach inspekcji wstęgowej przemieszczających się z prędkością setek części na minutę, czujnik 9 Hz rejestruje jedynie rozmazane ruchem, nieradiometryczne smugi.
Przemysłowe rdzenie generują natywne dane pełnoklatkowe 25 Hz, 30 Hz, 50 Hz lub 60 Hz przez magistrale deterministyczne, zapewniając, że dynamiczne procesy maszynowe, manipulatory robotyczne i gimbale szybkich dronów rejestrują ostre jak brzytwa klatki przestrzenne bez aliasingu czasowego.
Inteligencja nowej generacji: brzegowa sztuczna inteligencja, termiczne widzenie komputerowe i telemetria autonomiczna
Rola kamery termowizyjnej wykroczyła poza diagnostykę z udziałem człowieka w pętli decyzyjnej. W najnowocześniejszych wdrożeniach Przemysłu 4.0 kamera termowizyjna działa jako percepcyjny węzeł obliczeń brzegowych, dostarczający ciągłe dane radiometryczne do silników wnioskowania wizji komputerowej (CV) i sztucznej inteligencji (AI). Przy przechodzeniu od inspekcji w świetle widzialnym RGB do wizji komputerowej LWIR inżynierowie optycy napotykają ogromną zaletę: obrazowanie termowizyjne jest całkowicie niezmienne wobec dynamicznego oświetlenia otoczenia, cieni podświetlenia, odblasków optycznych, odbić słonecznych oraz widocznego dymu lub przesłon cząsteczkowych.
Jednak uruchamianie głębokich sieci neuronowych na strumieniach termowizyjnych wprowadza unikalne wymagania architektoniczne. Gadżety konsumenckie generują skompresowane 8-bitowe wizualizacje z mapowaniem kolorów (np. skompresowane palety Ironbow, Rainbow lub White-Hot w formacie JPEG lub MP4). Gdy strumień z czujnika termowizyjnego zostanie skompresowany do 8-bitowej palety, leżąca u podstaw ilościowa kalibracja radiometryczna zostaje trwale zniszczona. Algorytm niższego poziomu postrzega jedynie znormalizowaną luminancję pikseli RGB (0–255), całkowicie odłączoną od bezwzględnej temperatury celu.
Prawdziwe przemysłowe moduły OEM przesyłają nieskompresowaną 14-bitową lub 16-bitową liniową cyfrową telemetrię radiometryczną. W tym potoku każda wartość piksela odpowiada bezpośrednio liczbie cyfrowej (DN) proporcjonalnej do surowego padającego strumienia, odwzorowując precyzyjnie bezwzględną temperaturę celu za pomocą podstawowego równania transferu kalibracyjnego:
Tcel = [ (DN - Osystem) / (R · τatm · ε) + (1 - ε)/ε · Todb4 ]1/4
Gdzie Osystem oznacza wewnętrzne przesunięcie termiczne kamery/obudowy, R oznacza czułość radiometryczną, τatm to współczynnik transmisji atmosferycznej, ε to emisyjność powierzchni, a Todb to odbita temperatura otoczenia tła. Poprzez podawanie surowych 14-bitowych tensorów bezpośrednio do wysokowydajnych platform obliczeń brzegowych — takich jak NVIDIA Jetson Orin Nano/AGX, Rockchip RK3588 lub niestandardowe układy Xilinx Zynq UltraScale+ MPSoC — inżynierowie mogą uruchamiać niestandardowe splotowe sieci neuronowe (takie jak YOLOv8-Thermal, SegNet lub Mask R-CNN), które wykonują złożoną logikę operacyjną:
- ✅ Zautomatyzowana segmentacja izotermiczna: Algorytmy wyodrębniają wieloregionowe granice termiczne, autonomicznie identyfikując wadliwe ogniwa fotowoltaiczne ulegające degradacji przy polaryzacji zaporowej na rozległych farmach słonecznych o skali użytkowej.
- ✅ Obliczanie dynamicznego Delta-T/Delta-t: Sieci neuronowe śledzą czasową szybkość wzrostu temperatury (∂T/∂t) w krytycznych łożyskach wrzecion CNC lub obudowach turbin, natychmiast wysyłając wyzwalacze awaryjnego wyłączenia przez magistralę CAN lub przemysłowy Ethernet, jeśli przejściowe profile grzania wskazują na awarię smarowania.
- ✅ Autonomiczna fuzja multispektralna: Powietrzne silniki percepcji łączą 14-bitowe klatki LWIR z wysokorozdzielczymi strumieniami RGB i chmurami punktów LiDAR 3D, aby zapewnić całoroczną nawigację autonomiczną, świadomość sytuacyjną i zautomatyzowaną inspekcję infrastruktury, co udokumentowano w tym przeglądzie inżynieryjnym przemysłowych modułów termowizyjnych do dronów.
- ✅ Wzmocnienie detali termicznych i kompresja zakresu dynamicznego: Algorytmy cyfrowego wzmocnienia detali (DDE) i filtrowania bilateralnego oddzielają szerokie linie bazowe termiczne od szczegółów krawędzi o wysokiej częstotliwości. Pozwala to zachować krytyczne informacje teksturalne bez przepalania stref wysokotemperaturowych ani przycinania zimnych teł do czystej czerni.
Dla zespołów inżynieryjnych pracujących pod ścisłymi ograniczeniami rozmiaru, wagi i mocy (SWaP) optymalizacja osadzonych potoków AI ma kluczowe znaczenie. Przegląd empirycznej analizy porównawczej w tej ocenie wydajności modułu kamery termowizyjnej MINI 640 pokazuje, jak wysokowydajne mikrobolometry zapewniają bezkompromisową liczbę klatek na sekundę bez nasycania termicznego osadzonych procesorów hosta.
Porównanie wzorcowe: przemysłowe silniki czujników LWIR w terenie
Aby osadzić te zasady inżynierii systemowej w sprzęcie gotowym do produkcji, oceniamy dwa wysokowydajne niechłodzone silniki sensorowe na bazie tlenku wanadu (VOx) zaprojektowane do wdrożeń o krytycznym znaczeniu misyjnym. Pozyskiwanie tych certyfikowanych rdzeni za pośrednictwem sprawdzonych globalnych kanałów dostaw, takich jak KUYANG zapewnia pełną identyfikowalność od początku do końca, deterministyczną kalibrację między partiami oraz długoterminową dostępność sprzętu dla osadzonych cykli życia produkcji OEM.
Prezentacja produktu 1: Niechłodzony mini moduł kamery termowizyjnej 384*288 do dronów

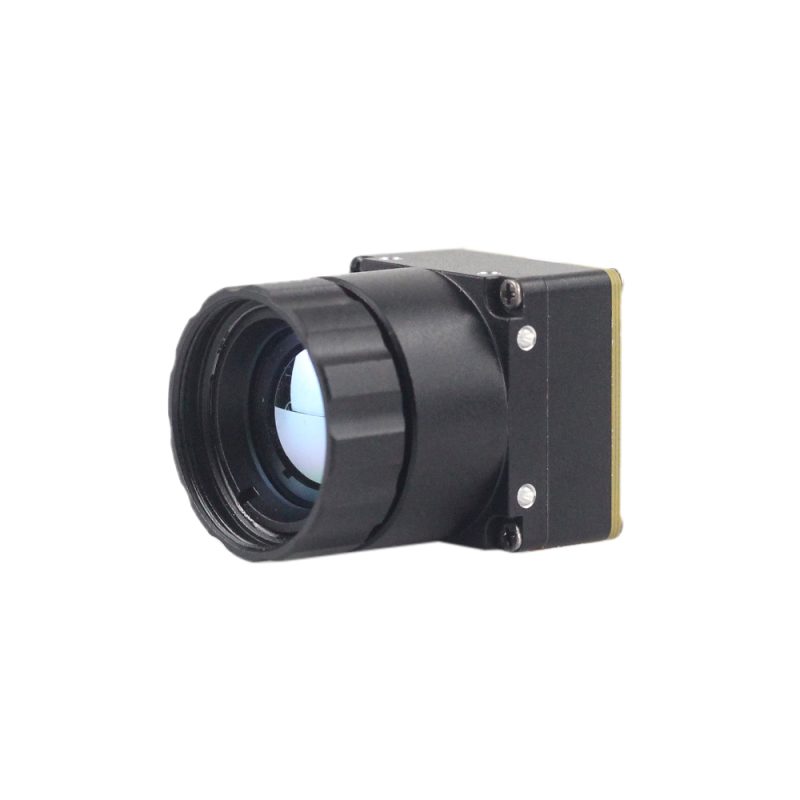
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Moduł pomiaru temperatury obrazowania termowizyjnego w podczerwieni serii MINI to ultrakompaktowy, wysokoprecyzyjny, uniwersalny termowizor do pomiaru temperatury online. Zaprojektowany specjalnie dla platform powietrznych i wizji robotycznej z ograniczeniami SWaP, silnik ten wykorzystuje wysokiej jakości matryce ogniskowe VOx zapewniające wyjątkowo stabilną wydajność operacyjną, wysoką rozdzielczość przestrzenną i kompleksową analitykę radiometryczną. Moduł jest w pełni wyposażony w wszechstronne opcje interfejsów, co czyni go preferowanym produktem w takich dziedzinach zastosowań, jak wizja maszynowa, zautomatyzowana inspekcja bezpieczeństwa, inteligentna produkcja, predykcyjne utrzymanie ruchu urządzeń oraz autonomiczne gimbale lotnicze dronów.
| Specyfikacja rdzenia | Parametr inżynieryjny |
|---|---|
| Rozdzielczość detektora | 384 × 288 natywnych aktywnych pikseli (110 592 punktów danych przestrzennych) |
| Technologia czujnika | Niechłodzona matryca mikrobolometryczna z tlenku wanadu (VOx) FPA |
| Zakres spektralny | 8 do 14 μm (pasmo długofalowej podczerwieni) |
| Interfejsy elektryczne i wideo | Analogowe wideo CVBS, przemysłowy USB, niskolatencyjny strumień cyfrowy |
| Architektura formatu | Ultraminiaturowa lekka konstrukcja zaprojektowana do gimbali dronów |
| Główne integracje | Wizja maszynowa, inspekcja lotnicza, robotyka mobilna, predykcyjne utrzymanie ruchu |
Prezentacja produktu 2: Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR 1280*1024
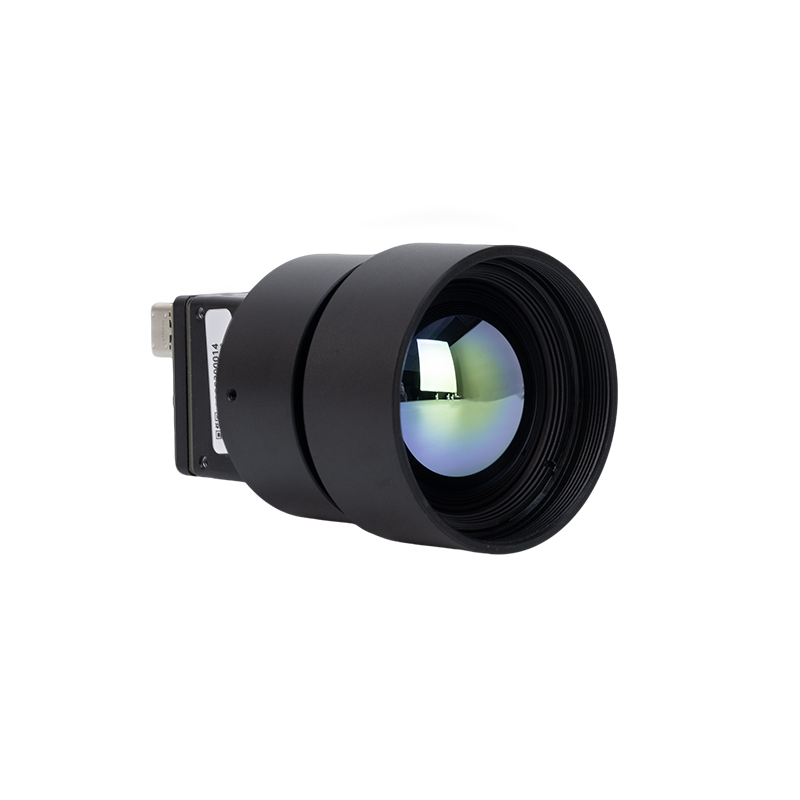
to cud inżynierii zaprojektowany specjalnie do środowisk o ograniczonych parametrach SWaP. Dzięki miniaturyzacji elektroniki bez poświęcania jakości sensora dostarczamy rdzeń, który mieści się w najciaśniejszych przestrzeniach. Wysokorozdzielcza niechłodzona kamera termowizyjna LWIR PRSE5-1280 1280×1024 stanowi szczyt ostrości przestrzennej długofalowej podczerwieni. Zaprojektowana do wymagającej przemysłowej wizji maszynowej, zautomatyzowanego nadzoru fabrycznego i dalekiego zasięgu ochrony infrastruktury, ta kamera rdzeniowa wyposażona jest w rozległą matrycę detektorów o rozdzielczości 1,3 megapiksela sparowaną z precyzyjnym, diamentowo toczonym 25-milimetrowym prymarnym stosem soczewek germanowych. Zapewnia bezprecedensowy poziom szczegółowości termograficznej, umożliwiając architektom systemów rozróżnianie mikroskopijnych wad elektronicznych i rozległych wtargnięć na obwód przemysłowy z równą wiernością.
| Specyfikacja rdzenia | Parametr inżynieryjny |
|---|---|
| Rozdzielczość megapikselowa | 1280 × 1024 pikseli (1 310 720 natywnych aktywnych elementów detektora) |
| Konfiguracja optyczna | Fabrycznie zintegrowany 25-milimetrowy prymarny atermalizowany stos soczewek germanowych |
| Pasmo spektralne | 8 do 14 μm (niechłodzony reżim operacyjny LWIR) |
| Architektura rdzenia czujnika | Nieschłodzona matryca mikrobolometryczna VOx o ultraniskim NETD w płaszczyźnie ogniskowej |
| Obudowa systemu | Wzmocniona przemysłowa obudowa ze stopu obrabianego CNC z dynamiczną korekcją NUC |
| Docelowe wdrożenia | Wysokoprecyzyjne linie AOI, krytyczne monitorowanie granic, obrona perymetryczna, sieci użyteczności publicznej |
Lista kontrolna zakupów i integracji systemów dla inżynierów OEM
Osadzenie kamery termowizyjnej w linii produkcyjnej, gimbalu lotniczym lub certyfikowanym produkcie przemysłowym wymaga rygorystycznej interdyscyplinarnej walidacji inżynieryjnej. W przeciwieństwie do gotowych kamer internetowych działających w spektrum widzialnym, mikrobolometry termiczne są wysoce wrażliwe na zewnętrzne fluktuacje termodynamiczne, wibracje strukturalne i sprzężenia elektromagnetyczne. Architekci systemów powinni ocenić pięć krytycznych kryteriów inżynieryjnych przed zatwierdzeniem listy materiałowej (BOM) sprzętu:
Dystans optyczny, IFOV i dopasowanie geometrii celu
Architekci systemów muszą obliczyć wymagane chwilowe pole widzenia (IFOV), aby upewnić się, że krytyczny wymiar celu obejmuje wystarczającą liczbę pikseli. Zgodnie z klasycznymi kryteriami akwizycji celu:
- ⚙️ Detekcja (1,5–2 pary linii na wymiar krytyczny): Wystarczająca jedynie do oznaczenia obecności anomalnej sygnatury termicznej na tle.
- ⚙️ Rozpoznanie (6 par linii): Wymagane do rozróżnienia, czy gorąca sygnatura to przegrzana przepust transformatora, czy otoczeniowe odbicie słoneczne od metalowej obudowy.
- ⚙️ Identyfikacja i radiometria ilościowa (12+ par linii): Obowiązkowa, jeśli system opiera się na wartościach pikseli w celu wyzwolenia automatycznych blokad bezpieczeństwa.
W przypadku inspekcji płytek drukowanych z bliskiej odległości (dystans 0,05 m do 0,5 m) należy łączyć rdzenie o wysokiej rozdzielczości ze specjalistyczną makroskopową optyką germanową zdolną do uzyskiwania plamek o średnicy poniżej 25 μm. W przypadku szerokiego nadzoru perymetrycznego lub lotniczej inspekcji linii przesyłowych (dystans 50 m do ponad 1000 m) należy stosować obiektywy o wąskim polu widzenia (ogniskowe ≥ 25 mm do 50 mm), takie jak te zintegrowane w silniku o wysokiej rozdzielczości 1280×1024.
Dynamiczna korekcja niejednorodności (NUC) i szok termiczny
Ponieważ nieschłodzone mikrobolometry dryfują dynamicznie wraz ze zmianami temperatury otoczenia i temperatury wewnętrznej, mechanizm kompensacji dryftu termicznego modułu jest podstawowym czynnikiem niezawodności. Jednostki konsumenckie często wykorzystują "bezprzesłonowe" heurystyki programowe, które zamrażają lub błędnie obliczają wzmocnienie pikseli, gdy temperatura otoczenia zmienia się gwałtownie. Przemysłowe rdzenie OEM integrują precyzyjne mechaniczne przesłony, które okresowo uruchamiają się względem jednolitej wewnętrznej płytki referencyjnej, odświeżając wektory korekcji offsetu. Upewnij się, że oprogramowanie układowe rdzenia udostępnia drobnoziarniste punkty zaczepienia API umożliwiające systemowi hosta blokowanie kliknięć przesłony NUC w krytycznych oknach czasowych (takich jak krytyczna faza lądowania drona lub szybki automatyczny przejazd części), aby zapobiec utracie klatek.
Architektura magistrali elektrycznej i profile opóźnień
Wybierz interfejs odpowiadający fizycznemu układowi architektury obliczeniowej i wymaganiom przepustowości:
- ⚙️ CVBS analogowe composite: Zapewnia transmisję o zerowym opóźnieniu przez starsze modemy taktyczne, analogowe łącza telemetryczne i kompaktowe monitory FPV. Idealny do manewrowania dronem z pilotem w pętli sterowania.
- ⚙️ Bezpośrednie MIPI-CSI2 / równoległe CMOS: Eliminuje układy scalone konwersji, przesyłając surowe 14-bitowe dane bezpośrednio do pamięci SoC hosta za pośrednictwem bezpośredniego dostępu do pamięci (DMA). Minimalizuje to pobór mocy i obciążenie przetwarzania na urządzeniach brzegowej AI.
- ⚙️ GigE Vision / USB3 Vision: Zgodność z przemysłowymi standardami AIA dla ogniw wizji maszynowej plug-and-play, zapewniając deterministyczne dostarczanie pakietów, sterowanie parametrami GenICam oraz standardowe odcinki kabli przekraczające 50 do 100 metrów.
Przenoszenie ciepła w obudowie i zakłócenia elektromagnetyczne (EMI)
Mikrobolometry VOx działają poprzez pomiar minimalnych wzrostów temperatury wewnątrz zawieszonych mikro-mostków. Jeśli czujnik jest zamontowany w pobliżu elektroniki dużej mocy — takiej jak akcelerator GPU 25 W, zasilacz impulsowy (SMPS) lub silniki krokowe o wysokim momencie obrotowym — pasożytniczy transfer ciepła wytworzy nierównomierne gradienty termiczne na matrycy czujnika, powodując szum stałoprzebiegowy (FPN) i winietowanie. Integratorzy przemysłowi muszą izolować mikrobolometr termicznie za pomocą przewodzących ścieżek cieplnych z miedzi/grafitu, które odprowadzają ciepło hosta na zewnątrz do obudowy, zachowując jednocześnie odpowiednie ekranowanie Faradaya, aby zapobiec zakłócaniu wrażliwych analogowych obwodów ROIC przez tętnienia RF o wysokiej częstotliwości.
Długoterminowa kalibracja radiometryczna i uszczelnienie środowiskowe
Przemysłowy czujnik radiometryczny musi utrzymywać dokładność kalibracji (±2°C lub ±2%) przez lata ekspozycji na szerokie wahania temperatury otoczenia. Tanie gadżety konsumenckie opierają się na podstawowej fabrycznej kalibracji jednopunktowej w temperaturze pokojowej, która traci dokładność w ciągu miesięcy ekspozycji na obciążenie słoneczne lub warunki zimowe. Przemysłowe rdzenie OEM przechodzą rygorystyczne kalibracje ciała doskonale czarnego w komorach klimatycznych w dziesiątkach temperatur docelowych i stopni temperatury otoczenia obudowy (-20°C do +60°C). Przy wyborze obudów należy wymagać uszczelnienia środowiskowego IP67 lub IP68 z ochronnymi przednimi oknami germanowymi wykończonymi powłokami z węgla diamentopodobnego (DLC), aby zapobiec degradacji transmisji spowodowanej chemicznym myciem, pyłem ściernym i atmosferą mgły solnej.
Termografia przemysłowa i FAQ inżynieryjne
Czy budżetowe kamery termowizyjne poniżej $400 są naprawdę warte swojej ceny do naprawy elektroniki lub zastosowań przemysłowych?
Czy mogę zintegrować moduł kamery termowizyjnej z niestandardowymi ładunkami dronów lub systemami robotycznymi?
Co sprawia, że przemysłowa kamera termowizyjna AI jest lepsza od standardowych narzędzi ręcznych?
Jak rozstaw pikseli (12 µm w porównaniu z 17 µm) wpływa na ogniskową obiektywu i masę ładunku optycznego?
📚 Referencje i dalsza lektura
- Standard branżowy: Certyfikowane niechłodzone moduły termiczne i logistyka łańcucha dostaw zapewniane przez KUYANG.
- Standard branżowy: Zaawansowane metodologie projektowania optyki z chalkogenków podczerwieni i germanu autorstwa LightPath Technologies.
- Powiązany przewodnik: Poznaj krytyczne wyróżniki funkcjonalne w naszej analizie funkcjonalności produktów termowizyjnych w systemach przemysłowych.
- Powiązany przewodnik: Przejrzyj autonomiczne integracje lotnicze robotów w naszym omówieniu przemysłowych modułów termowizyjnych do dronów.
- Powiązany przewodnik: Zbadaj optymalizację SWaP-C i empiryczne testy porównawcze detektorów w ocenie wydajności modułu kamery termowizyjnej MINI 640.





