Руководство по выбору и модернизации OEM-тепловизионных ядер: модули LWIR высокого разрешения для интеграторов
7 августа 2026 г.
Руководство покупателя высокопроизводительных инфракрасных ядер: модули заказных тепловых сенсоров для ИИ-зрения
10 августа 2026 г.
Руководство по высокопроизводительным инфракрасным ядрам: компактные LWIR-модули для OEM и дронов
Если вы хоть раз проектировали оптико-электронные полезные нагрузки, авиационные гиростабилизированные подвесы или бесконтактные системы промышленного мониторинга, вы уже знаете, в чем дело. инфракрасное ядро — это не просто очередной серийный датчик, это двигатель, приводящий в действие всю тепловизионную установку. В цеху и в полевых условиях наши инженерные требования почти всегда сводятся к одному неумолимому стандарту: довести SWaP-C (размер, вес, мощность и стоимость) до абсолютного предела без ущерба для тепловой чувствительности, пространственного разрешения или частоты кадров. По мере того как тепловидение переходит от тяжелых, энергоемких полезных нагрузок к ультракомпактным модулям, системным интеграторам нужны длинноволновые инфракрасные (LWIR) микроболометрические двигатели, которые прямо из коробки справляются с обработкой изображений на периферии.
Вот в чем суть: перенос управления датчиком и обработки сигналов с горячих, энергоемких ПЛИС на специализированные интегральные схемы (ASIC) полностью изменил то, что мы можем создавать. Современные тепловизионные модули на базе ASIC выдают четкое разрешение 640×512, потребляя при этом едва ли ватт непрерывной мощности. Этот показатель ниже 1,2 Вт имеет огромное значение, когда вы пытаетесь выжать дополнительное полетное время из дрона с ограниченным зарядом батареи или создать устанавливаемый на оружие прицел, который не разрядится во время длительной миссии. Успешная интеграция инфракрасное ядро в OEM-систему означает балансировку оптического пропускания, тепловой чувствительности датчика (NETD), масштабирования шага пикселя и совместимости цифровых/аналоговых протоколов.
Содержание
- 👉 Фундаментальная физика и архитектура современных инфракрасных ядер
- 👉 SWaP-C-инжиниринг: оптимизация LWIR-модулей для полезных нагрузок дронов и роботов
- 👉 Аппаратная обработка изображений: сигнальные конвейеры ASIC против FPGA
- 👉 Системное сопряжение и протоколы передачи цифрового/аналогового видео
- 👉 Согласование оптики объектива и тепловизионные DRI (обнаружение, распознавание, идентификация)
- 👉 Коммерческая OEM-матрица продуктов и технические характеристики
- 👉 Углубленное техническое FAQ для OEM-интеграторов тепловизионных систем
Фундаментальная физика и архитектура современных инфракрасных ядер
Интегрированная тепловизионная камера инфракрасное ядро— часто называемое тепловизионным ядром или микроболометрическим модулем — принимает невидимое длинноволновое тепловое излучение и преобразует его в пригодное для использования видео или необработанные радиометрические цифровые потоки. Работая строго в длинноволновом инфракрасном (LWIR) атмосферном окне от 8 до 14 мкм, эти ядра улавливают тепловое излучение черного тела, подчиняющееся закону Планка и закону смещения Вина. Поскольку пик излучения окружающих объектов на Земле приходится примерно на 9,3 мкм, LWIR-ядра естественным образом проникают сквозь туман, атмосферную пыль, густой дым и полную темноту без необходимости в каких-либо осветителях.
Технический сигнальный тракт внутри тепловизионного ядра:
Когда инфракрасное излучение попадает на апертуру камеры, оно проходит через структурированный, многоступенчатый аппаратный конвейер:
- ⚙️ Захват излучения цели: Тепловая энергия в диапазоне 8–14 мкм, излучаемая целями, проходит через просветленную германиевую или халькогенидную оптику.
- ⚙️ Поглощение микроболометром: Сфокусированные тепловые фотоны попадают на подвешенную пиксельную матрицу из оксида ванадия (VOx), вызывая микроскопические изменения температуры и соответствующие изменения сопротивления (ΔR).
- ⚙️ Оцифровка ROIC: Интегральные схемы считывания регистрируют смещения сопротивления непосредственно за каждым пикселем и преобразуют необработанные аналоговые заряды в цифровые сигналы высокой разрядности (14-битные или 16-битные необработанные данные).
- ⚙️ Встроенный сигнальный процессор ASIC: Специализированные аппаратные алгоритмы применяют коррекцию неоднородности (NUC) в реальном времени, замену дефектных пикселей (BPR), динамическое улучшение детализации (DDE) и автоматическую регулировку усиления (AGC).
- ⚙️ Многопротокольное кодирование видео: Структурированные видеопотоки передаются напрямую через интерфейсы USB UVC, Ethernet RTSP IP, аналоговый CVBS или цифровой MIPI.
Матрицы микроболометров: оксид ванадия (VOx) против аморфного кремния (a-Si)
В основе любого неохлаждаемого инфракрасное ядро лежит матрица микроболометров в фокальной плоскости (FPA). В отличие от охлаждаемых датчиков средневолнового ИК-диапазона (MWIR), которым требуются громоздкие криокулеры, откачивающие до температур жидкого азота (~77 Кельвинов), неохлаждаемые микроболометры работают при комнатной температуре. Каждый отдельный пиксель состоит из крошечной, термически изолированной поглощающей мембраны, подвешенной над кремниевой интегральной схемой считывания (ROIC) на микроскопических мостиках. Когда фотоны попадают на мембрану, она нагревается, изменяя электрическое сопротивление материала.
При выборе датчиков на стенде вы в основном столкнетесь с двумя материалами детекторов:
- ✅ Оксид ванадия (VOx): Тонкопленочные матрицы VOx являются бесспорным золотым стандартом для тепловизионных модулей тактического класса и высококлассных промышленных модулей. VOx обеспечивает высокий температурный коэффициент сопротивления (TCR) — примерно от 2% до 3% на Кельвин. Этот высокий TCR напрямую преобразуется в высокую чувствительность, обеспечивая эквивалентную шуму разность температур (NETD) значительно ниже 30–40 мК. Матрицы VOx демонстрируют гораздо более низкий пространственный шум 1/f, что делает их очевидным выбором для обнаружения целей на большом расстоянии и точных радиометрических измерений.
- ✅ Аморфный кремний (a-Si): Аморфный кремний использует стандартные процессы полупроводникового производства, что снижает производственные затраты. Однако матрицы a-Si имеют более низкие значения TCR и более высокий собственный электрический шум по сравнению с чипами VOx с одинаковым шагом пикселя. Для очистки изображения модули a-Si часто полагаются на интенсивную временную фильтрацию кадров, что может вызывать неприятное размытие движения на быстро движущихся объектах.
Если вы хотите глубже разобраться в математике физики теплового излучения и конструкции микроболометров, ознакомьтесь с Всесторонним обзором термографии в Википедии.
Динамика шага пикселя и конвергенция пространственного разрешения
За последнее десятилетие шаг пикселя микроболометров неуклонно уменьшался — переходя от устаревших 25 мкм и 17 мкм к 12 мкм и теперь появляющимся 10 мкм. Уменьшение шага пикселя позволяет разработчикам чипов размещать гораздо больше пикселей на меньшем кристалле кремния. Мгновенное поле зрения (IFOV) вашей оптической системы напрямую связано с физическими размерами пикселя и фокусным расстоянием объектива:
IFOV (мрад) = [ Шаг пикселя (мкм) / Фокусное расстояние объектива (мм) ]
Посмотрите, что происходит на практике: переход с шага пикселя 17 мкм на 12 мкм на матрице 640×512 сокращает общую диагональ физического круга изображения почти на 30%. Это означает, что вы можете использовать германиевый объектив с гораздо меньшей светосилой и более коротким фокусным расстоянием, сохраняя при этом ту же дальность распознавания целей. Для разработчиков подвесов дронов уменьшение массы объектива на 40–50% кардинально меняет ситуацию с крутящим моментом двигателя и энергопотреблением.
SWaP-C-инжиниринг: оптимизация LWIR-модулей для полезных нагрузок дронов и роботов
В автономных системах — микроквадрокоптерах, барражирующих боеприпасах, наземных беспилотных аппаратах (UGV) и компактных тактических прицелах — пространство внутри корпуса всегда в дефиците. Установка инфракрасное ядро на эти платформы требует точной настройки ограничений по SWaP-C без ухудшения видеопотока из-за структурной вибрации или термического напряжения.
Ультракомпактный корпус
Современные модули ядра LWIR достигают размеров платы всего 21 мм × 21 мм. Этот микропрофиль позволяет разместить полноценный тепловизионный канал 640×512 в компактных 2-дюймовых гиростабилизированных сферах рядом с датчиками дневного света и лазерными дальномерами.
Низкая массовая нагрузка
Модули без кожуха весом менее 20 граммов снимают значительную механическую инерцию с приводов гиростабилизатора. Меньшая масса означает, что ваши бесщеточные двигатели потребляют меньше тока, работают холоднее и сохраняют видео неподвижным при полетных маневрах с высокими перегрузками.
Энергопотребление менее 1,2 Вт
Перенос логики с энергоемких ПЛИС на специализированные ASIC-микросхемы снижает установившееся энергопотребление до <1.2W. Меньшее энергопотребление означает более длительное время полета и меньше тепловых проблем внутри герметичных корпусов IP67.
Рассеивание мощности и снижение теплового дрейфа
Энергопотребление внутри корпуса камеры напрямую влияет на качество изображения. Тепловизионные модули старой школы, построенные на сложных стеках FPGA, обычно потребляли от 2,5 до 4,0 Вт. В герметичной полезной нагрузке дрона эта энергия превращается в тепло, запертое внутри корпуса. Это внутреннее тепловыделение создает неравномерные тепловые градиенты на плате сенсора микроболометра, вызывая дрейф пространственной неоднородности, который затуманивает изображение и заставляет затвор постоянно срабатывать (что замораживает ваш живой видеопоток каждые несколько секунд).
Переход на ASIC-управляемое решение инфракрасное ядро устраняет эту проблему в корне. Потребление менее 1,2 Вт при нормальной работе означает, что самонагрев практически не является проблемой. Вы можете полагаться на базовые пути микротеплопроводности к шасси, поддерживать стабильность интегральной схемы считывания, сократить количество калибровочных срабатываний затвора и поддерживать непрерывный поток с низкой задержкой во время критических операций отслеживания.
Аппаратная обработка изображений: сигнальные конвейеры ASIC против FPGA
Необработанные цифровые данные, поступающие с неохлаждаемой матрицы микроболометра, представляют собой цифровой поток с высоким динамическим диапазоном (обычно 14-битные или 16-битные необработанные значения). Но реальные детали сцены — например, человек, идущий мимо теплой бетонной стены — могут представлять собой изменения сигнала на уровне микровольт на фоне массивного постоянного смещения. Преобразование этих необработанных данных в четкое видео требует серьезной вычислительной мощности обработки изображений.
Выполнение конвейера аппаратных сигналов на борту:
- ⚙️ Коррекция неоднородности (NUC): Нормализует разброс усиления и смещения по всем 327 680 пикселям, устраняя пространственный шум фиксированного паттерна, вызванный тепловыми колебаниями в матрице микроболометра.
- 🛠️ Замена дефектных пикселей (BPR): Аппаратные фильтры реального времени сверяются с заводскими картами дефектных пикселей и динамически заменяют мертвые или зашумленные пиксели, используя пространственную интерполяцию от соседних здоровых элементов.
- 🔍 Цифровое улучшение детализации (DDE): Продвинутые пространственные алгоритмы высоких частот отделяют высокочастотные структурные границы от фоновой тепловой энергии, улучшая мелкие детали на линиях электропередач, заборах и удаленных целях.
- 🎨 Адаптивное выравнивание гистограммы и АРУ: Интеллектуально сжимает 14-битный необработанный радиометрический динамический диапазон в высококонтрастное 8-битное визуальное изображение, оптимизируя контраст в выбираемых пользователем палитрах (White Hot, Black Hot, Rainbow, Ironbow).
ASIC-ускорение против устаревших архитектур FPGA
Годами производители тепловизоров полагались на FPGA с большим количеством вентилей для обработки изображений в реальном времени. Хотя FPGA гибки на этапе начального прототипирования, они создают реальные трудности в коммерческих сборках продуктов: долгое время холодного старта (часто от 10 до 15 секунд), большие размеры печатных плат, высокую стоимость единицы и высокое энергопотребление, требующее специальных радиаторов.
Современные ядра тепловизионных камер используют специализированные интегральные схемы (ASIC). Внедряя конвейеры NUC, DDE, AGC и видеокодирования непосредственно в кремний, архитектура ASIC дает интеграторам огромное преимущество по всем ключевым характеристикам:
| Показатель производительности | Архитектура ядра на базе FPGA | Архитектура ядра на базе ASIC |
|---|---|---|
| Потребляемая мощность | Высокое (2,5 – 4,5 Вт) | Сверхнизкое (<1,2 Вт) |
| Время холодного старта | Медленное (от 10 до 20 секунд) | Мгновенное (<2,5 секунды) |
| Задержка (Glass-to-Glass) | 60 – 120 мс (Буферизация кадров) | Сверхнизкая (<40 мс, реальное время) |
| Тепловыделение | Требуются массивные термопрокладки и радиаторы | Минимальное тепловыделение; пассивная теплопроводность |
| Производственная стоимость единицы | Более высокая стоимость кремния на единицу | Оптимизированная стоимость для серийного OEM-производства |
Для инженерных команд, объединяющих специализированное оборудование тепловизионных камер с системами отслеживания целей на базе периферийного ИИ, ознакомьтесь с нашим подробным разбором интеграции на решения на базе неохлаждаемых тепловизионных модулей и OEM-интеграция.
Системное сопряжение и протоколы передачи цифрового/аналогового видео
Получение инфракрасное ядро чистой интеграции в ваш полетный контроллер, бортовой компьютер или наземную станцию требуются универсальные варианты физического уровня. Модульные ядра оснащены несколькими основными физическими транспортными уровнями для соответствия различным системным архитектурам:
🔌 1. Интерфейс USB 2.0 / USB-C (стандарт UVC)
Полностью совместимый со стандартами Universal Video Class (UVC), этот интерфейс обеспечивает работу по принципу plug-and-play на Linux, Windows, Android и ROS (Robot Operating System). Он передает стандартные несжатые потоки YUV или MJPEG напрямую через USB без необходимости в специальных драйверах ядра, что делает разработку программного обеспечения быстрой и простой.
🌐 2. Сетевой IP-интерфейс (RJ45 Ethernet / RTSP / ONVIF)
Кодирует сжатое видео H.264/H.265 непосредственно на плате модуля и передает поток через Ethernet с использованием протоколов RTSP или ONVIF. Такая конфигурация подключается напрямую к охранным VMS-сетям, цифровым телеметрическим радиоканалам и IP-видеолиниям большой дальности без добавления внешних кодеров.
📺 3. Композитное аналоговое видео (CVBS NTSC/PAL)
Выводит аналоговое видео с нулевой задержкой напрямую для устаревших аналоговых FPV-передатчиков, мониторов или простых дисплейных систем. CVBS обеспечивает мгновенную видеообратную связь с нулевой буферизацией кадров, предоставляя пилотам дронов немедленный визуальный контроль во время быстрых маневров.
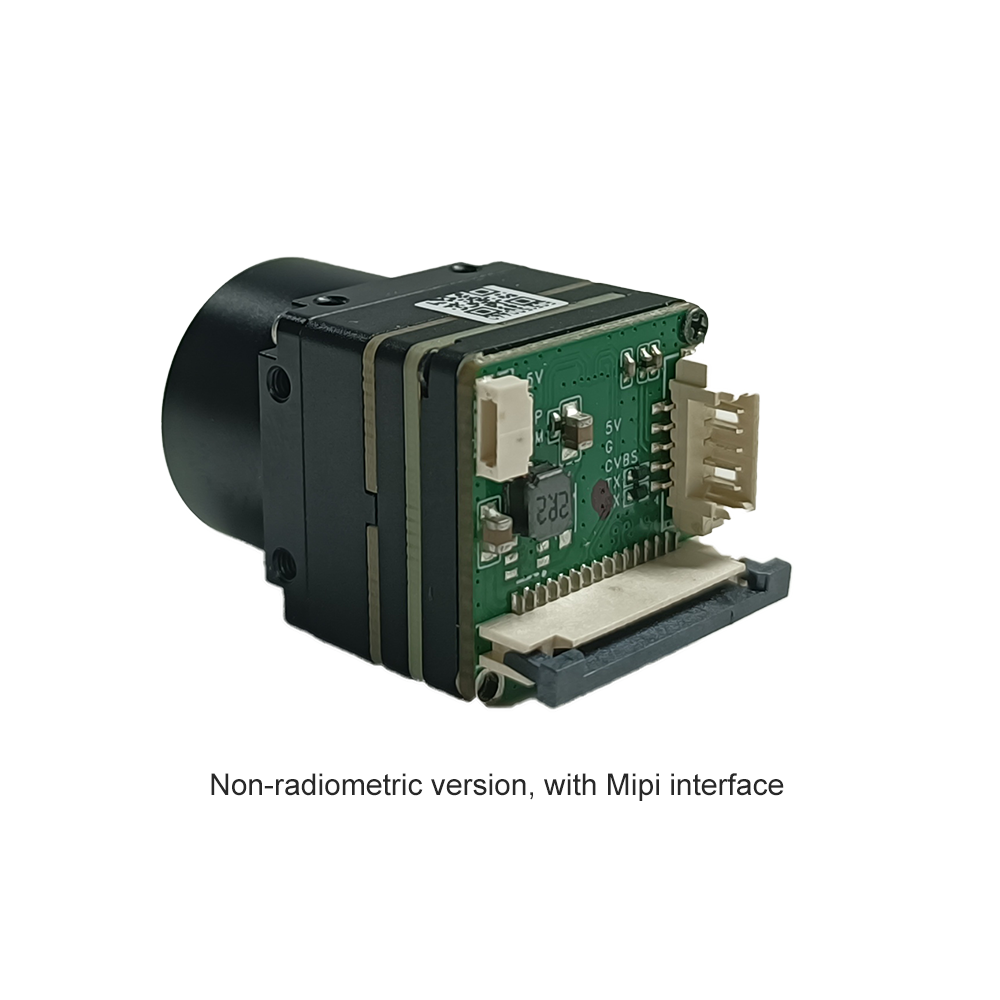
💻 4. Цифровые интерфейсы RAW и MIPI-CSI2
Полностью обходит сжатие, передавая необработанные 14-битные радиометрические данные пикселей напрямую на встроенные платы-носители (такие как Raspberry Pi вычислительные модули или платы NVIDIA Jetson для граничного ИИ). Цифровые интерфейсы RAW предоставляют моделям граничного ИИ неискаженные температурные данные для отслеживания целей в реальном времени и специализированных конвейеров машинного зрения.
Для международных технических команд, оценивающих экономически эффективные OEM-конфигурации, ознакомьтесь с нашим польским инженерным ресурсом по оценке производительности доступных тепловизионных модулей камер или нашим русским обзором по проектированию компактных тепловизионных модулей.
Согласование оптики объектива и тепловизионные DRI (обнаружение, распознавание, идентификация)
Выбор объективной оптики для инфракрасное ядро определяет свое рабочее поле зрения (FOV) и дальность захвата цели. Стандартное оптическое стекло полностью блокирует длинноволновое инфракрасное излучение. Поэтому тепловизионные линзы прецизионно изготавливаются из специальных материалов, пропускающих инфракрасное излучение:
- 🔍 Германий (Ge): Обладает чрезвычайно высоким показателем преломления (~4.0) и сверхнизкой оптической дисперсией в диапазоне 8–14 мкм, что делает его лучшим выбором для сверхчеткой тепловизионной оптики с низким уровнем искажений.
- 🔬 Халькогенидное стекло: Экономичный материал для формованной оптики, идеально подходящий для крупносерийного коммерческого производства, обеспечивающий надежную термическую стабильность и высокие показатели пропускания в стандартном диапазоне рабочих температур.
Критерии Джонсона и аналитика дальности до цели
Для количественной оценки оптической дальности действия системы на уровне системы инженеры-оптоэлектронщики обращаются к Критериев Джонсона. Этот показатель измеряет количество разрешаемых пар пиксельных линий на критическом размере цели, необходимое для выполнения конкретных тактических задач:
- 🎯 Обнаружение (1.5 + / - 0.5 пикселей): Оператор может определить, что в сцене присутствует интересующий объект.
- 🎯 Распознавание (6.0 + / - 1.0 пикселей): Оператор может классифицировать тип объекта (например, отличить человека от животного или транспортного средства).
- 🎯 Идентификация (12.0 + / - 2.0 пикселей): Оператор может провести идентификацию с высокой достоверностью (например, отличить пикап от военной машины).
Теоретическая таблица масштабирования характеристик DRI (рассчитано для стандартной цели «человек» $1.8\text{м} \times 0.5\text{м}$ с использованием LWIR-матрицы 640×512 12 мкм):
| Фокусное расстояние объектива | Горизонтальное поле зрения (640×512) | Дальность обнаружения | Дальность распознавания | Дальность идентификации |
|---|---|---|---|---|
| 5,0 мм | ~ 77.0° Широкоугольный | ~ 230 метров | ~ 58 метров | ~ 29 метров |
| 9,0 мм | ~ 48.0° Стандартный | ~ 415 метров | ~ 104 метра | ~ 52 метра |
| 13,0 мм | ~ 33.8° Среднее поле зрения | ~ 600 метров | ~ 150 метров | ~ 75 метров |
| 0 мм | ~ 24.5° Телефото | ~ 830 метров | ~ 207 метров | ~ 103 метра |
| 35,0 мм | ~ 12.5° Узкое телефото | ~ 1 600 метров | ~ 400 метров | ~ 200 метров |
| 50,0 мм | ~ 8.8° Дальнобойный | ~ 2 300 метров | ~ 575 метров | ~ 287 метров |
| 0 мм | ~ 5.8° Сверхдальнобойный | ~ 3 400 метров | ~ 850 метров | ~ 425 метров |
| 0 мм | ~ 2.9° Экстремальная дальность | ~ 6 800 метров | ~ 1 700 метров | ~ 850 метров |
Коммерческая OEM-матрица продуктов и технические характеристики
Здесь представлен технический обзор высокопроизводительных LWIR-модулей тепловизионных ядер, созданных для авиационных подвесов дронов, автономной робототехники и OEM-интеграций.
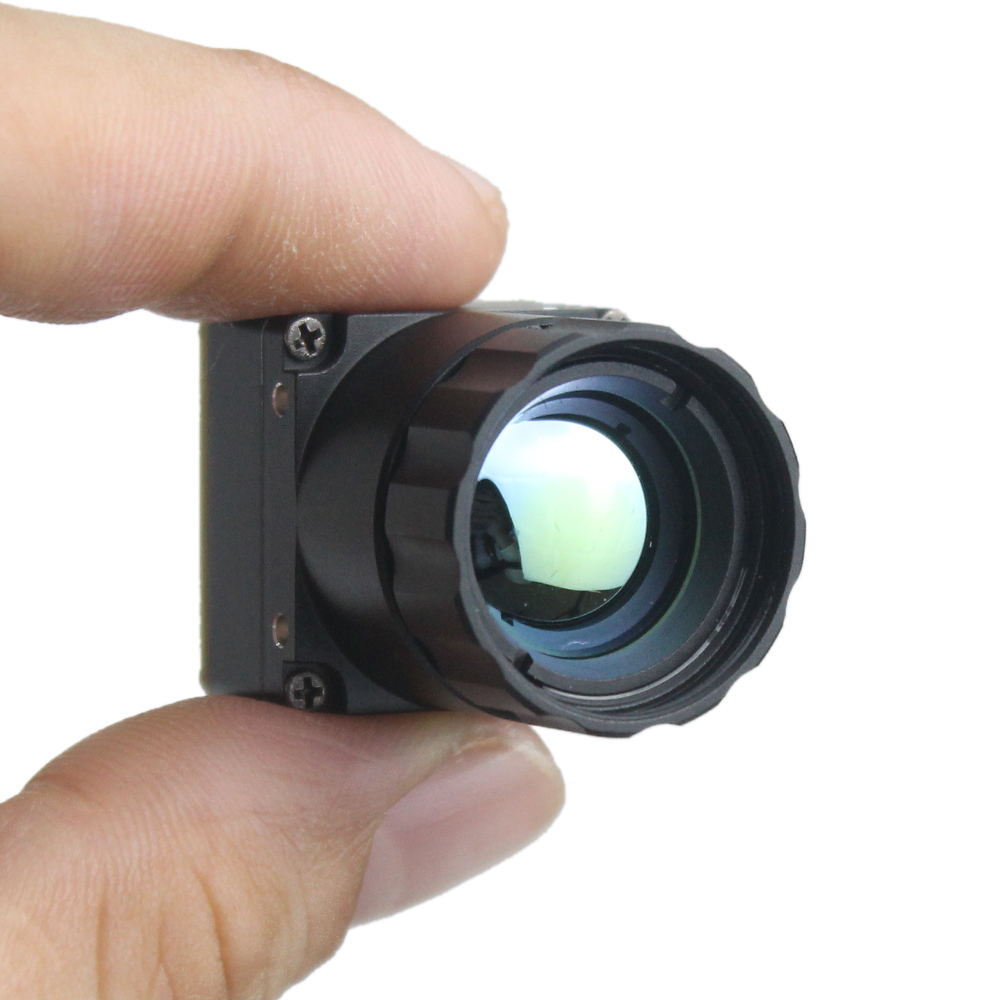
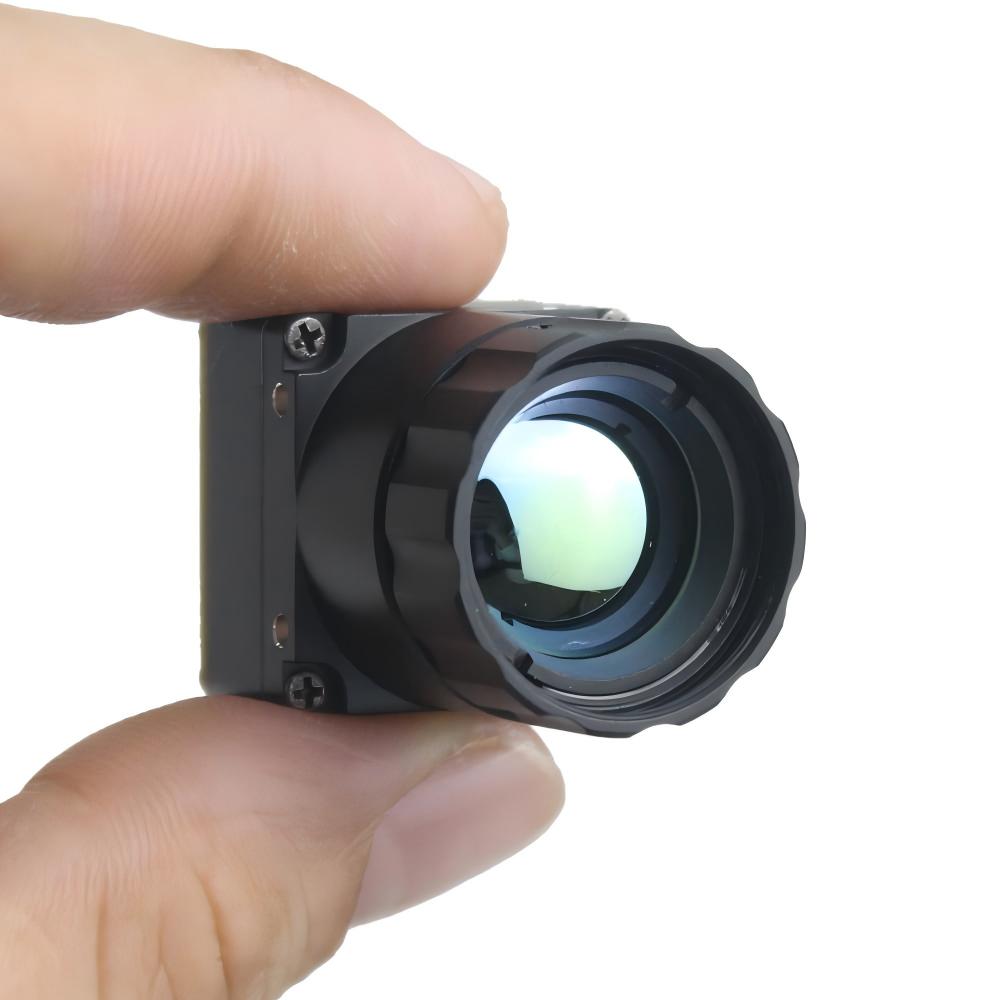
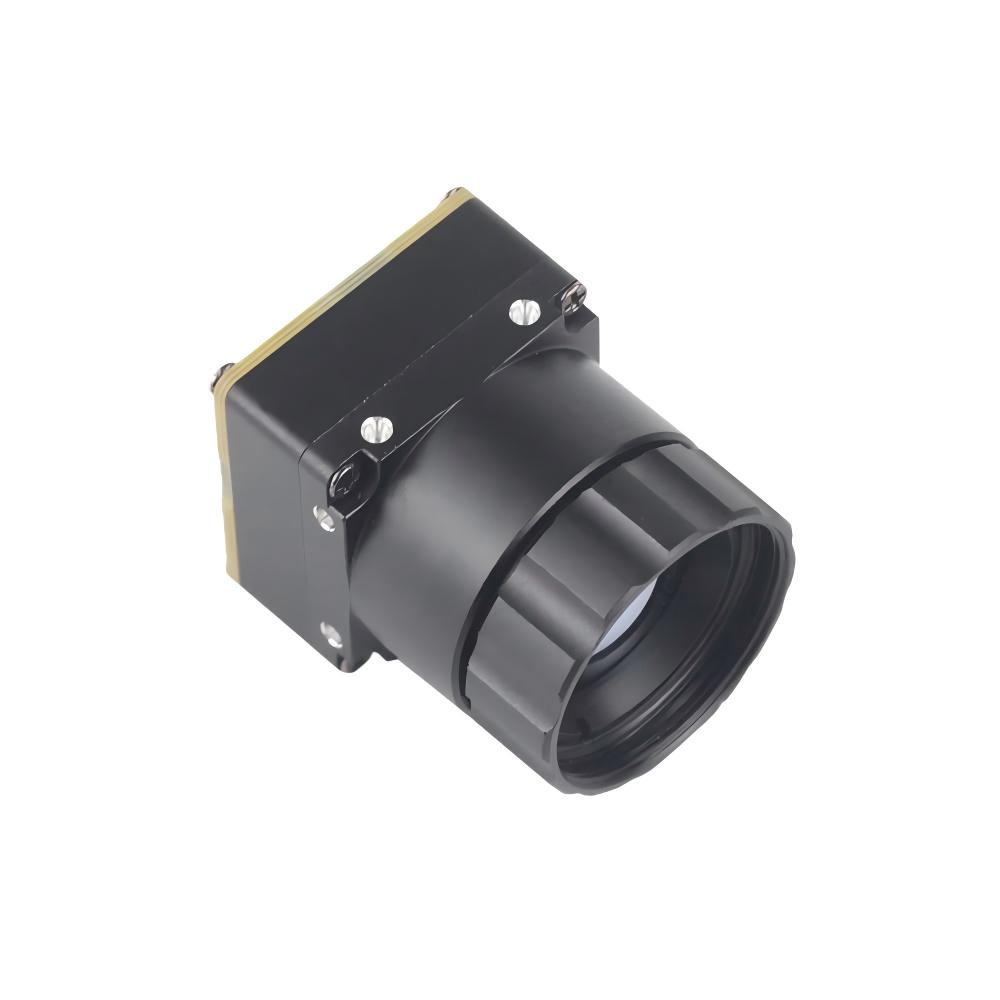
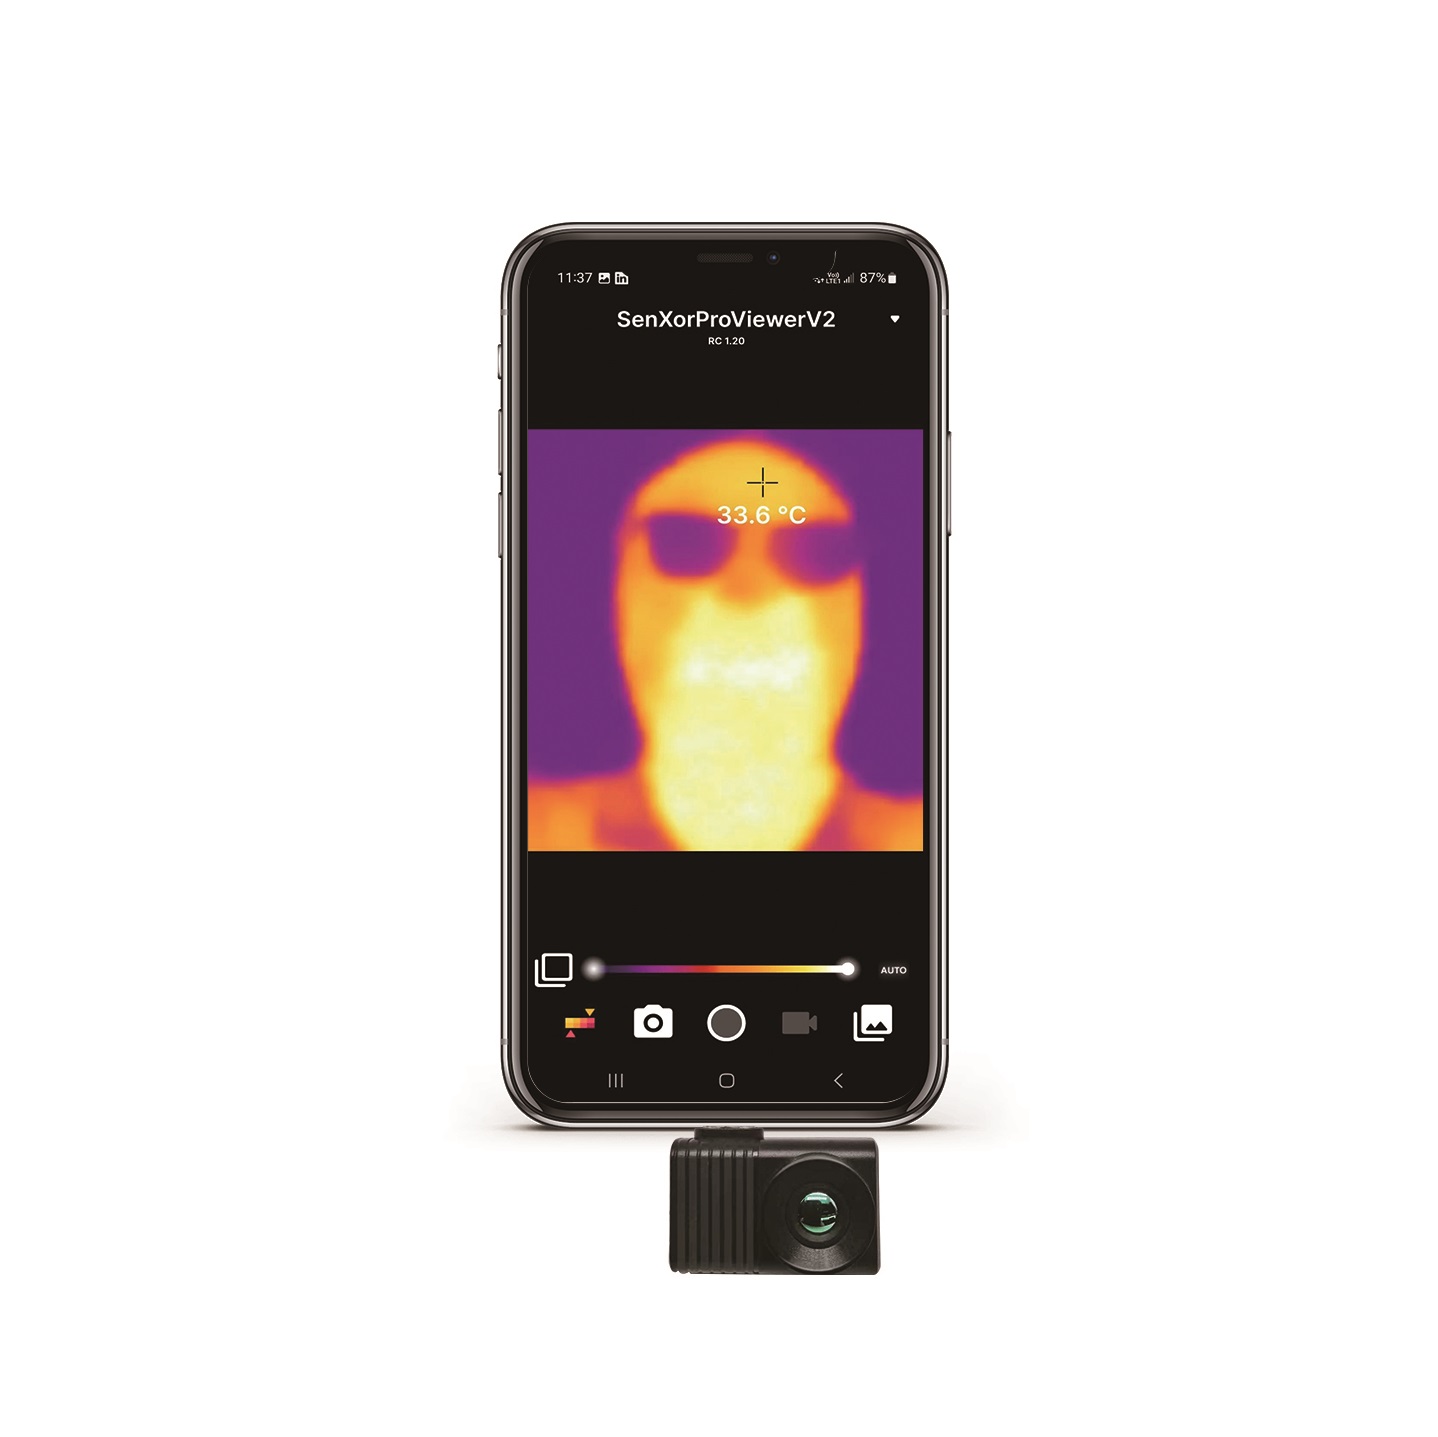
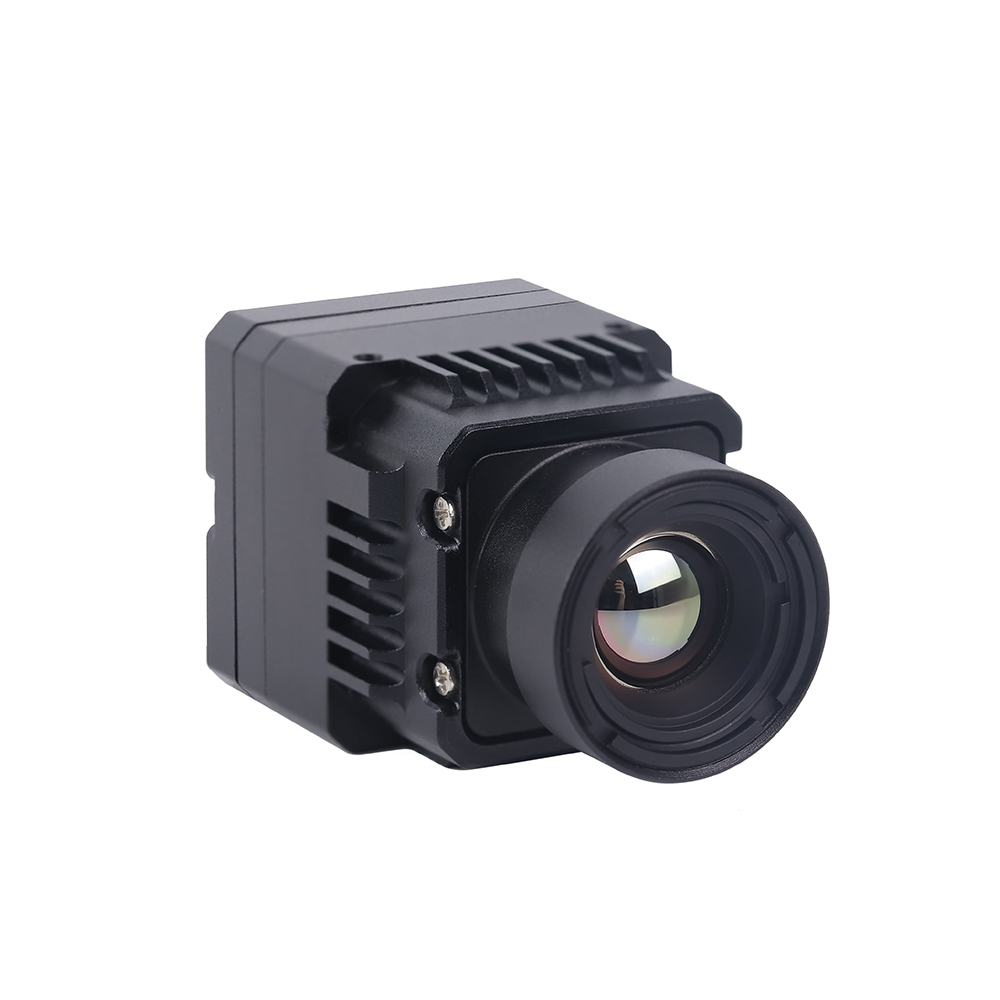
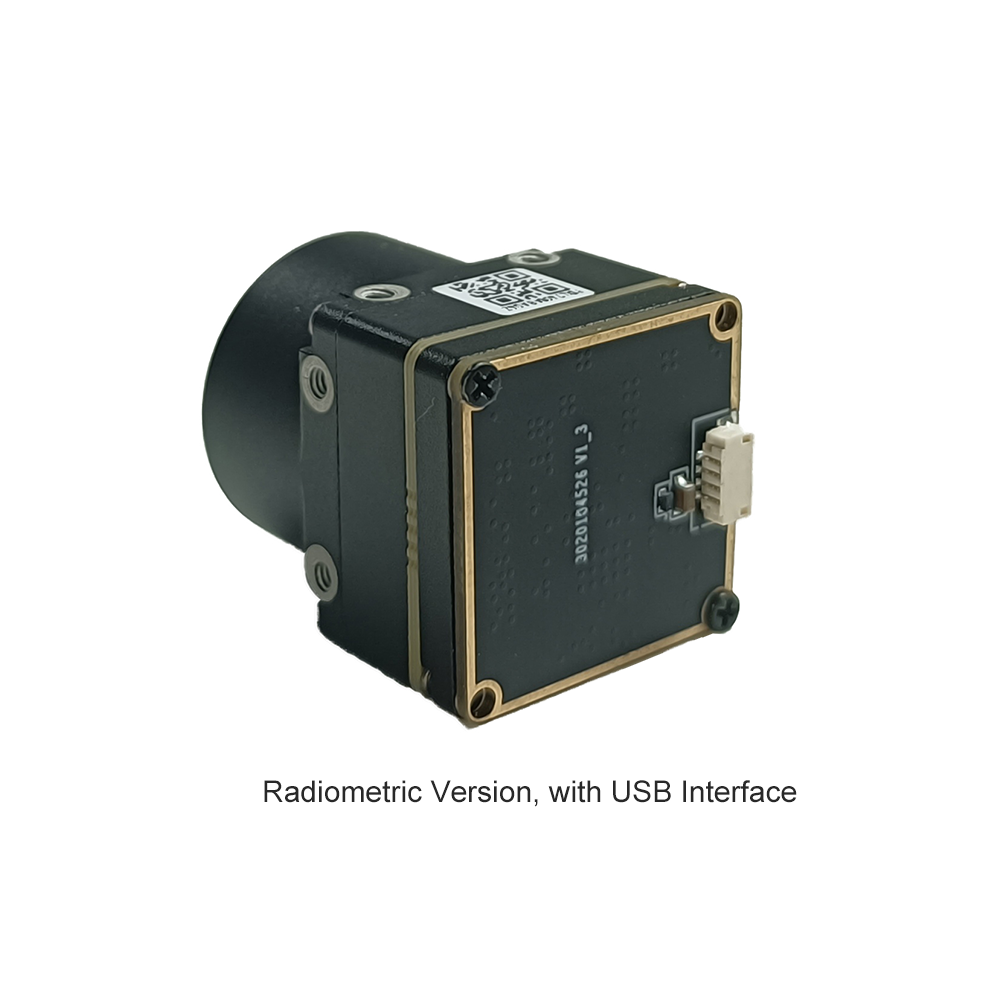
Неохлаждаемый LWIR USB Mini тепловизионный модуль ядра камеры 640*512 для дронов
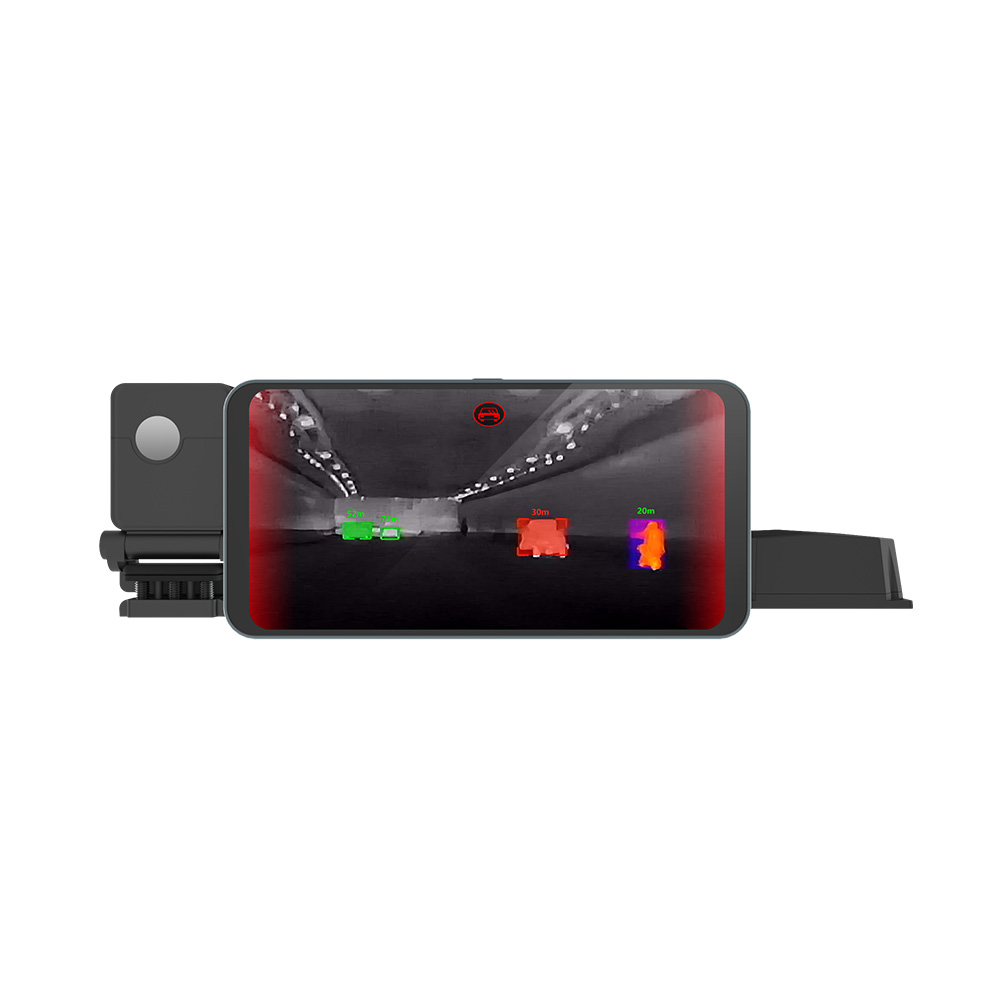
Разработанный специально для полезной нагрузки микродронов и компактных корпусов, этот ультракомпактный модуль тепловизионного ядра сочетает четкое разрешение 640×512 с прямым USB-выходом. Имея миниатюрные размеры 21 мм × 21 мм, он обеспечивает высокую четкость изображения, быстрое время прогрева и надежную работу в экстремальных диапазонах температур. Он совместим с широким спектром фиксированных оптических линз (от широкоугольных 5 мм до телефото 150 мм) для достижения ваших точных целей по дальности обнаружения.
- Форм-фактор: Сверхминиатюрная плата размером 21 мм × 21 мм
- Разрешение тепловизионной матрицы: Высокое разрешение 640×512 (опционально 640×480)
- Варианты оптических объективов: 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм, 150 мм
- Выходной интерфейс: USB-протокол UVC без драйверов
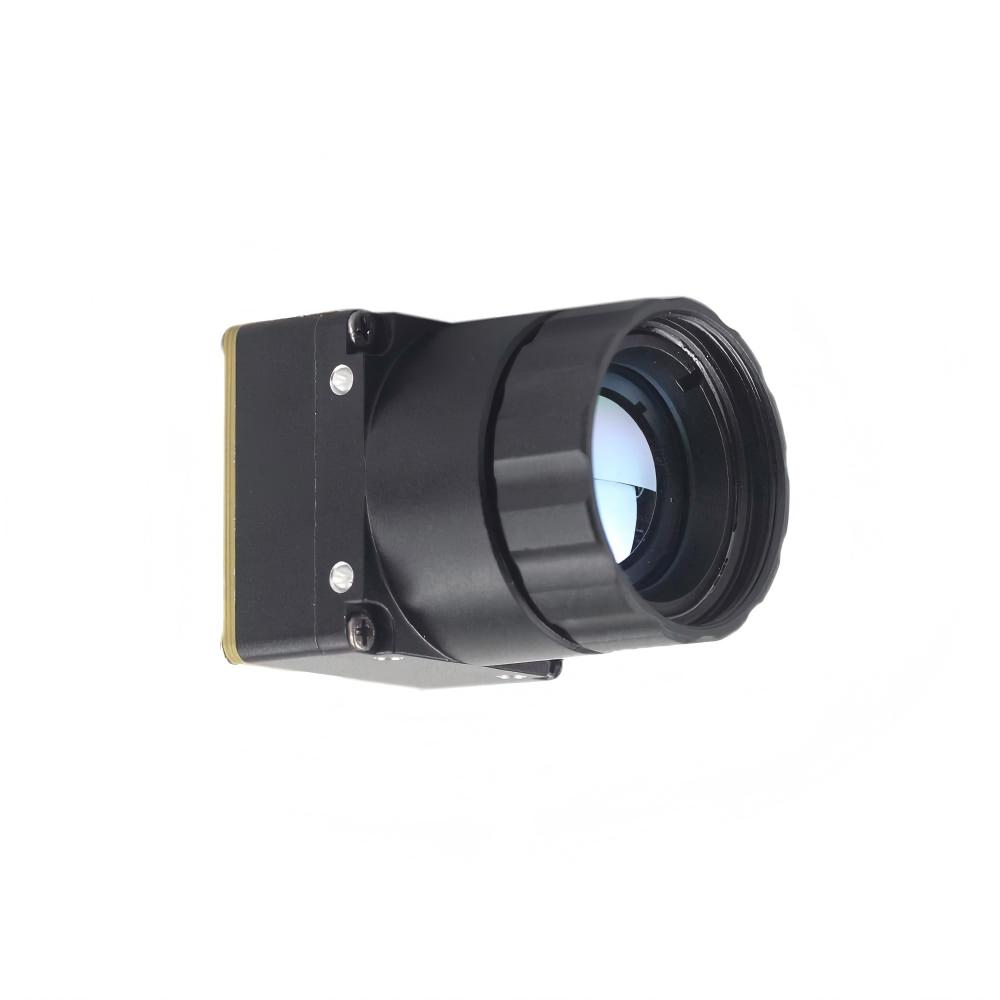
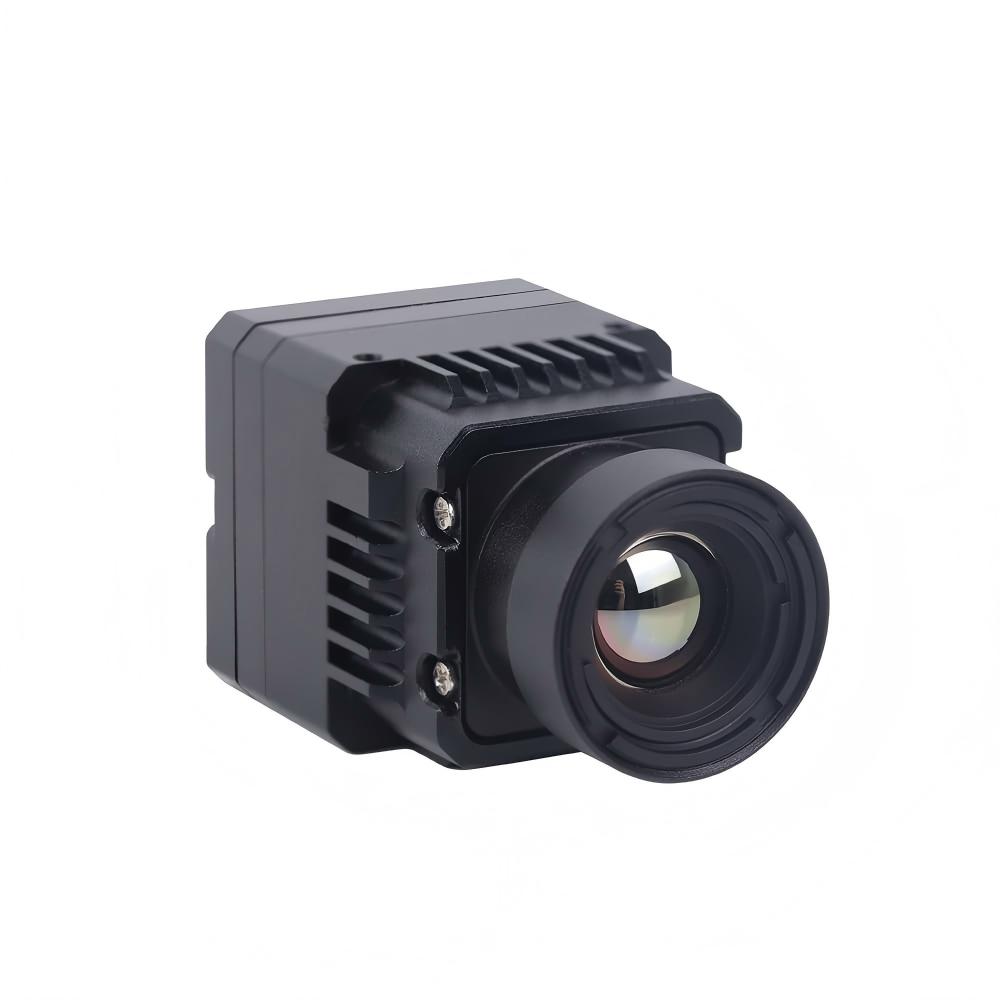
Неохлаждаемый инфракрасный модуль тепловизионной камеры RJ45 CVBS RTSP IP 640*512 ASIC
Построенный на малопотребляющем ASIC-ядре обработки, этот промышленный модуль тепловизионной камеры предлагает универсальную многопротокольную потоковую передачу для передовых систем воздушного наблюдения и сетевых систем безопасности. Он поддерживает одновременную потоковую передачу видео по IP-сети RJ45 (кодирование H.264/H.265 через RTSP/ONVIF) и аналоговый выход CVBS с нулевой задержкой, что упрощает аппаратную интеграцию как с устаревшими аналоговыми передатчиками, так и с современными IP-сетями.
- Процессорный модуль: Специализированный бортовой ASIC-процессор
- Видеопротоколы: Ethernet RJ45 (IP RTSP/ONVIF) и аналоговый композитный CVBS
- Энергоэффективность: Оптимизированное энергопотребление SWaP-C менее 1,2 Вт
- Основные области применения: Стабилизированные подвесы дронов, сетевое тепловизионное наблюдение, периферийная ИИ-робототехника
Сравнительная матрица аппаратных характеристик
| Технический параметр | Неохлаждаемое LWIR USB Mini ядро | Неохлаждаемое IP-ядро ASIC с RJ45/CVBS |
|---|---|---|
| Тип матрицы в фокальной плоскости | Неохлаждаемый оксид ванадия (VOx) | Неохлаждаемый VOx-микроболометр с ASIC |
| Пространственное разрешение | 640×512 (опционально 640×480) | 640×512 |
| Спектральный диапазон | 8 мкм – 14 мкм (LWIR) | 8 мкм – 14 мкм (LWIR) |
| Физический форм-фактор | 21 мм × 21 мм, сверхкомпактный | Модульная OEM-сборка с возможностью стекирования плат |
| Поддерживаемые объективы | 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм, 150 мм | Сменная прецизионная германиевая оптика |
| Сигнальный/видеоинтерфейс | USB (соответствие классу UVC) | Ethernet RJ45 (IP RTSP/ONVIF) и аналоговый CVBS |
| Потребляемая мощность | < 1,2 Вт в непрерывном режиме | Оптимизированное малопотребляющее ASIC-решение (<1,2 Вт) |
| Ссылка на продукт | Перейти на страницу продукта | Перейти на страницу продукта |
Углубленное техническое FAQ для OEM-интеграторов тепловизионных систем
Где разработчики и OEM-производители могут недорого приобрести надежные инфракрасные ядра высокого разрешения?
Прямая работа с производителем также обеспечивает прямую инженерную поддержку по вопросам пользовательских аппаратных интерфейсных стеков (USB UVC, Ethernet IP, аналоговый CVBS или цифровые интерфейсы RAW MIPI), заводской калибровки германиевых объективов (от широкоугольной оптики 5 мм до телеобъективов 150 мм), а также SDK для Linux/Windows с примерами на C++, Python и ROS. Прямой контакт с заводской командой разработчиков упрощает доработки, связанные с невозвратными инженерными затратами (NRE), разработку индивидуальных корпусов и долгосрочное планирование производства для дронов, тепловизионных прицелов и промышленных установок ИИ-контроля.
Почему тепловизионные ядра часто страдают от низкого разрешения и низкой частоты кадров, и как это можно решить?
Современные неохлаждаемые тепловизионные модули на базе ASIC решают эти проблемы благодаря двум основным аппаратным изменениям:
- Изготовление с шагом пикселя 12 мкм: Смотрите, старые тепловизионные модули часто страдали от низкого пространственного разрешения (например, 80x60 или 160x120) и прерывистой частоты кадров (менее 9 Гц) из-за ограничений производства микроболометров, компромиссов между сигналом и шумом, а также узких мест обработки. Каждый пиксель неохлаждаемого микроболометра требует термоизоляции для регистрации изменений температуры менее 0,03°C. Устаревшие пиксели размером 25 мкм означали, что чипы высокого разрешения были физически огромными, что резко увеличивало стоимость оптики. Вдобавок частота кадров ограничивалась задержками высокопроизводительной FPGA-обработки или ограничивалась для соблюдения экспортных норм.
- Современные неохлаждаемые тепловизионные модули на базе ASIC решают эти проблемы благодаря двум основным аппаратным сдвигам: Производство с шагом пикселя 12 мкм:.
Передовые производственные процессы уменьшают пиксели до 12 мкм, позволяя размещать полноценные матрицы 640x512 на гораздо меньших сенсорных кристаллах. Это снижает производственные затраты и резко уменьшает физический размер и вес оптических линз.
Перенос высоконагруженных операций — таких как коррекция неоднородности (NUC), цифровое улучшение деталей (DDE), динамическое сжатие и коррекция плохих пикселей — непосредственно на выделенное аппаратное обеспечение ASIC обходит узкие места центрального процессора. Это обеспечивает плавную потоковую передачу видео 30 Гц/60 Гц с задержкой «от стекла до стекла» менее 40 мс, что идеально подходит для быстрой навигации дронов и систем технического зрения роботов в реальном времени.
- Как интеграторы могут управлять электромагнитными помехами (EMI) и тепловым дрейфом при монтаже тепловизионных ядер внутри закрытых подвесов дронов? Размещение компактного тепловизионного модуля внутри герметичного корпуса подвеса подвергает чувствительные схемы микроболометра электромагнитному шуму от ESC бесщеточных двигателей и внутреннему накоплению тепла. Тепловой дрейф возникает, когда тепло перемещается внутри корпуса, неравномерно изменяя сопротивление пикселей по всей матрице и создавая мутный фоновый шум или визуальные градиенты затенения.
- В нашей мастерской мы решаем эти проблемы интеграции с помощью трех ключевых мер: Пути тепловой микропроводимости:.
- Соедините монтажный интерфейс теплового модуля непосредственно с алюминиевым шасси, используя высокопроводящие термопрокладки. Выбор маломощных ядер ASIC (<1,2 Вт) поддерживает низкое самонагревание, так что интегральная схема считывания (ROIC) остается термически стабильной. Экранирование от электромагнитных помех и заземление шасси:.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Основы тепловидения и термографии в Википедии
- Используйте экранированные гибкие плоские кабели (FFC) или дифференциальную проводку на витой паре для линий цифровых данных (USB или MIPI). Подключите раму ядра камеры непосредственно к основной системе заземления. Это предотвращает проникновение коммутационного шума двигателя в высокочувствительные аналого-цифровые преобразователи на плате датчика. Одноплатный встраиваемый вычислительный модуль Raspberry Pi
- Соответствующее руководство OEM: Решения на основе неохлаждаемых тепловизионных модулей: руководство по интеграции AI и OEM с высоким разрешением
- Многоязычный ресурс (PL): Доступные тепловизионные модули: анализируем профессиональную производительность
- Многоязычный ресурс (RU): Компактный тепловизионный модуль: технические решения