Przewodnik po wyborze i modernizacji OEM Thermal Core: Moduły LWIR o wysokiej rozdzielczości dla integratorów
7 sierpnia 2026
Przewodnik zakupu wysokowydajnego rdzenia podczerwieni: Niestandardowe moduły czujników termicznych do wizji AI
10 sierpnia 2026
Przewodnik po wysokowydajnych rdzeniach termowizyjnych: Kompaktowe moduły LWIR dla OEM i dronów
Jeśli spędziłeś trochę czasu na projektowaniu ładunków elektrooptycznych, lotniczych gimbali obserwacyjnych lub bezdotykowych systemów monitorowania przemysłowego, już znasz tę śpiewkę. rdzeń termowizyjny nie jest kolejnym gotowym czujnikiem — to silnik napędzający cały zestaw termowizyjny. W warsztacie i w terenie nasze wymagania inżynieryjne prawie zawsze sprowadzają się do jednego nieustępliwego standardu: maksymalnego ograniczenia SWaP-C (rozmiar, waga, moc i koszt) bez poświęcania czułości termicznej, rozdzielczości przestrzennej czy liczby klatek na sekundę. W miarę jak termowizja odchodzi od ciężkich, energochłonnych ładunków w kierunku ultrakompaktowych modułów, integratorzy systemów potrzebują silników mikrobolometrycznych na podczerwień długofalową (LWIR), które obsługują przetwarzanie obrazu na krawędzi od razu po wyjęciu z pudełka.
Oto sedno: przeniesienie sterowania czujnikiem i kondycjonowania sygnału z gorących, pobierających dużo mocy układów FPGA na niestandardowe układy scalone specyficzne dla aplikacji (ASIC) całkowicie zmieniło to, co możemy zbudować. Nowoczesne moduły termiczne oparte na ASIC dostarczają wyraźną rozdzielczość 640×512, pobierając zaledwie wat ciągłej mocy. Ten zakres poniżej 1,2 W ma ogromne znaczenie, gdy próbujesz wycisnąć dodatkowy czas lotu z drona o ograniczonej pojemności baterii lub zbudować celownik montowany na broni, który nie padnie podczas długiej misji. Skuteczne wdrożenie rdzeń termowizyjny do systemu OEM oznacza zrównoważenie transmisji optycznej, czułości termicznej czujnika (NETD), skalowania rozmiaru piksela oraz kompatybilności protokołów cyfrowych/analogowych.
Spis treści
- 👉 Podstawowa fizyka i architektura nowoczesnych rdzeni termowizyjnych
- 👉 Inżynieria SWaP-C: Optymalizacja modułów LWIR dla ładunków dronów i robotów
- 👉 Sprzętowe przetwarzanie obrazu: Potoki sygnałowe ASIC vs. FPGA
- 👉 Interfejsy systemowe i protokoły transmisji wideo cyfrowego/analogowego
- 👉 Dopasowanie optyki obiektywu i termiczna DRI (detekcja, rozpoznanie, identyfikacja)
- 👉 Komercyjna matryca produktów OEM i specyfikacje techniczne
- 👉 Szczegółowe techniczne FAQ dla integratorów termowizyjnych OEM
Podstawowa fizyka i architektura nowoczesnych rdzeni termowizyjnych
Zintegrowana kamera termowizyjna rdzeń termowizyjny— często nazywany silnikiem kamery termowizyjnej lub modułem mikrobolometrycznym — przekształca niewidzialne długofalowe promieniowanie cieplne w użyteczne wideo lub surowe radiometryczne strumienie cyfrowe. Działając ściśle w oknie atmosferycznym podczerwieni długofalowej (LWIR) od 8 µm do 14 µm, te silniki rdzeniowe wychwytują emisje cieplne ciała doskonale czarnego rządzone prawem Plancka i prawem przesunięć Wiena. Ponieważ obiekty otoczenia na Ziemi osiągają szczyt emisji w okolicach 9,3 µm, rdzenie LWIR naturalnie przenikają przez mgłę, pył atmosferyczny, gęsty dym i całkowitą ciemność bez potrzeby stosowania jakichkolwiek iluminatorów.
Techniczny przepływ sygnału wewnątrz silnika termowizyjnego:
Gdy promieniowanie podczerwone dociera do apertury kamery, przechodzi przez ustrukturyzowany, wieloetapowy potok sprzętowy:
- ⚙️ Przechwytywanie promieniowania celu: Energia cieplna 8–14 µm emitowana z celów przechodzi przez pokrytą powłoką antyrefleksyjną optykę germanową lub chalkogenkową.
- ⚙️ Absorpcja mikrobolometryczna: Skupione fotony termiczne uderzają w zawieszoną matrycę pikseli z tlenku wanadu (VOx), indukując mikroskopijne zmiany temperatury i odpowiadające im zmiany rezystancji (ΔR).
- ⚙️ Digitalizacja ROIC: Zintegrowane układy odczytu próbkują przesunięcia rezystancji bezpośrednio za każdym pikselem i konwertują surowe ładunki analogowe na wysokobitowe sygnały cyfrowe (14-bitowe lub 16-bitowe surowe dane).
- ⚙️ Pokładowy silnik sygnałowy ASIC: Dedykowane algorytmy sprzętowe stosują w czasie rzeczywistym korekcję niejednorodności (NUC), zastępowanie uszkodzonych pikseli (BPR), dynamiczne wzmacnianie szczegółów (DDE) oraz automatyczną regulację wzmocnienia (AGC).
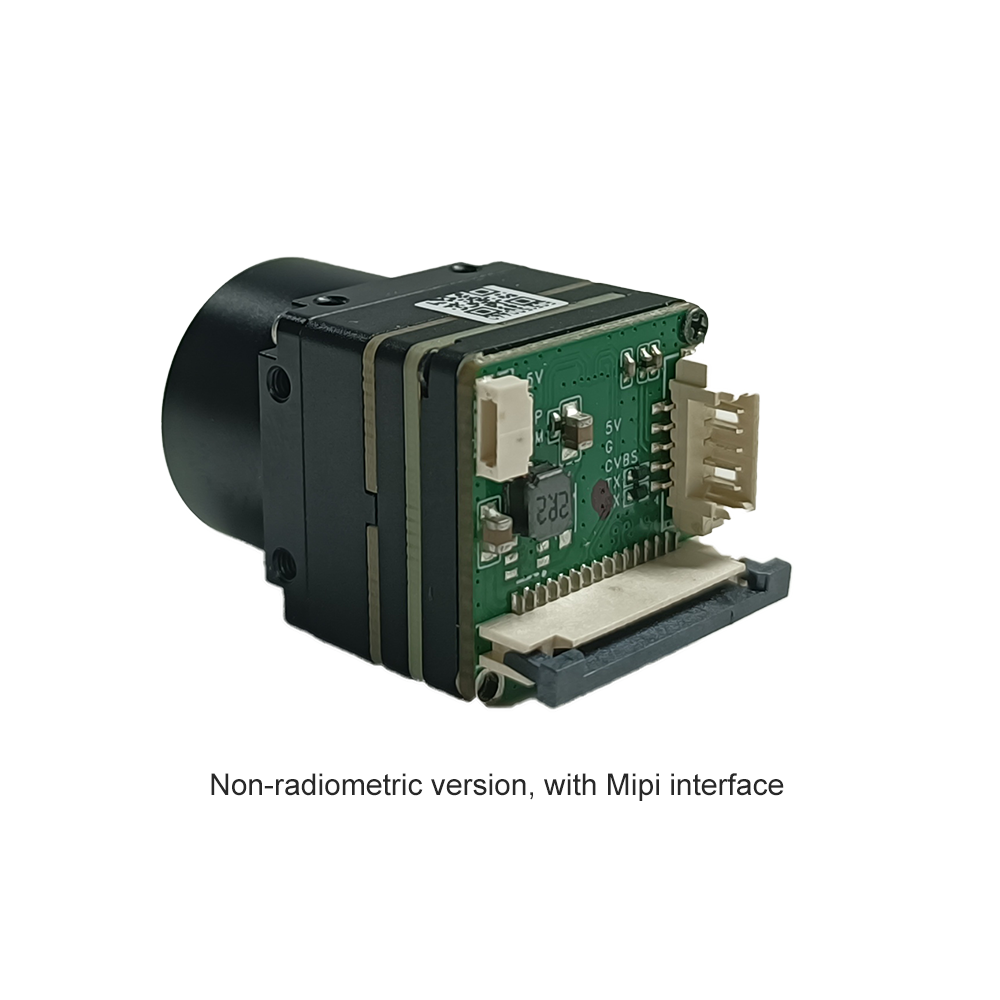
- ⚙️ Kodowanie wideo wieloprotokołowe: Ustrukturyzowane strumienie wideo są przesyłane bezpośrednio przez interfejsy USB UVC, Ethernet RTSP IP, analogowe CVBS lub surowe cyfrowe MIPI.
Matryce mikrobolometryczne: tlenek wanadu (VOx) kontra amorficzny krzem (a-Si)
W samym sercu każdej niechłodzonej rdzeń termowizyjny znajduje się mikrobolometr matrycy płaszczyzny ogniskowej (FPA). W przeciwieństwie do chłodzonych sensorów średniej podczerwieni (MWIR), które wymagają ciężkich kriochłodziarek pompujących do temperatur ciekłego azotu (~77 Kelwinów), niechłodzone mikrobolometry działają w temperaturze pokojowej. Każdy pojedynczy piksel składa się z maleńkiej, izolowanej termicznie membrany absorpcyjnej zawieszonej nad krzemowym układem odczytu (ROIC) za pomocą mikroskopijnych ramion mostkowych. Gdy fotony uderzają w membranę, nagrzewa się ona, zmieniając opór elektryczny materiału.
Podczas specyfikowania detektorów na stanowisku pomiarowym napotkasz głównie dwa materiały detektorów:
- ✅ Tlenek wanadu (VOx): Cienkowarstwowe matryce VOx są niekwestionowanym złotym standardem dla silników termicznych klasy taktycznej i wysokiej klasy modułów przemysłowych. VOx zapewnia wysoki temperaturowy współczynnik rezystancji (TCR) — około 2% do 3% na Kelwin. Ten wysoki TCR przekłada się bezpośrednio na surową czułość, dając różnicę temperatur równoważną szumowi (NETD) znacznie poniżej 30 mK do 40 mK. Matryce VOx wykazują znacznie niższy szum przestrzenny 1/f, co czyni je wyraźnym wyborem do wykrywania celów na dużych odległościach i dokładnych odczytów radiometrycznych.
- ✅ Krzem amorficzny (a-Si): Amorficzny krzem wykorzystuje standardowe procesy produkcji półprzewodników, co obniża koszty wytwarzania. Jednak matryce a-Si mają niższe wartości TCR i wyższy szum własny niż układy VOx o tym samym rastrze pikseli. Aby oczyścić obraz, moduły a-Si często polegają na intensywnym czasowym filtrowaniu klatek, co może wprowadzać irytujące rozmycie ruchu na szybko poruszających się celach.
Jeśli chcesz głębiej przyjrzeć się matematyce stojącej za fizyką ciepła promieniowania i konstrukcją mikrobolometru, sprawdź Kompleksowy przegląd termografii na Wikipedii.
Dynamika rastra pikseli i konwergencja rozdzielczości przestrzennej
W ciągu ostatniej dekady raster pikseli mikrobolometru stale się zmniejszał — przechodząc od starszych węzłów 25 µm i 17 µm do 12 µm, a obecnie pojawiających się geometrii 10 µm. Zmniejszenie rastra pikseli pozwala projektantom układów upakować znacznie więcej pikseli na mniejszej matrycy krzemowej. Chwilowe pole widzenia (IFOV) twojego układu optycznego jest bezpośrednio związane z fizycznymi wymiarami pikseli i ogniskową obiektywu:
IFOV (mrad) = [ Raster pikseli (µm) / Ogniskowa obiektywu (mm) ]
Zobacz, co dzieje się w praktyce: przejście z rastra pikseli 17 µm na 12 µm na matrycy 640×512 zmniejsza całkowitą fizyczną przekątną koła obrazowego o prawie 30%. Oznacza to, że możesz użyć obiektywu germanowego o znacznie mniejszej aperturze czynnej i krótszej ogniskowej, zachowując dokładnie ten sam zasięg rozpoznawania celu. Dla konstruktorów gimbali dronowych zmniejszenie masy obiektywu o 40% do 50% to przełom dla momentu obrotowego silnika i zużycia energii.
Inżynieria SWaP-C: Optymalizacja modułów LWIR dla ładunków dronów i robotów
W systemach autonomicznych — mikrokwadrokopterach, amunicji krążącej, UGV i kompaktowych celownikach taktycznych — przestrzeń wewnątrz obudowy jest zawsze na wagę złota. Montaż rdzeń termowizyjny w tych platformach wymaga ścisłego dostrojenia ograniczeń SWaP-C bez pozwolenia, aby wibracje strukturalne lub naprężenia termiczne pogorszyły strumień wideo.
Ultra-kompaktowa obudowa
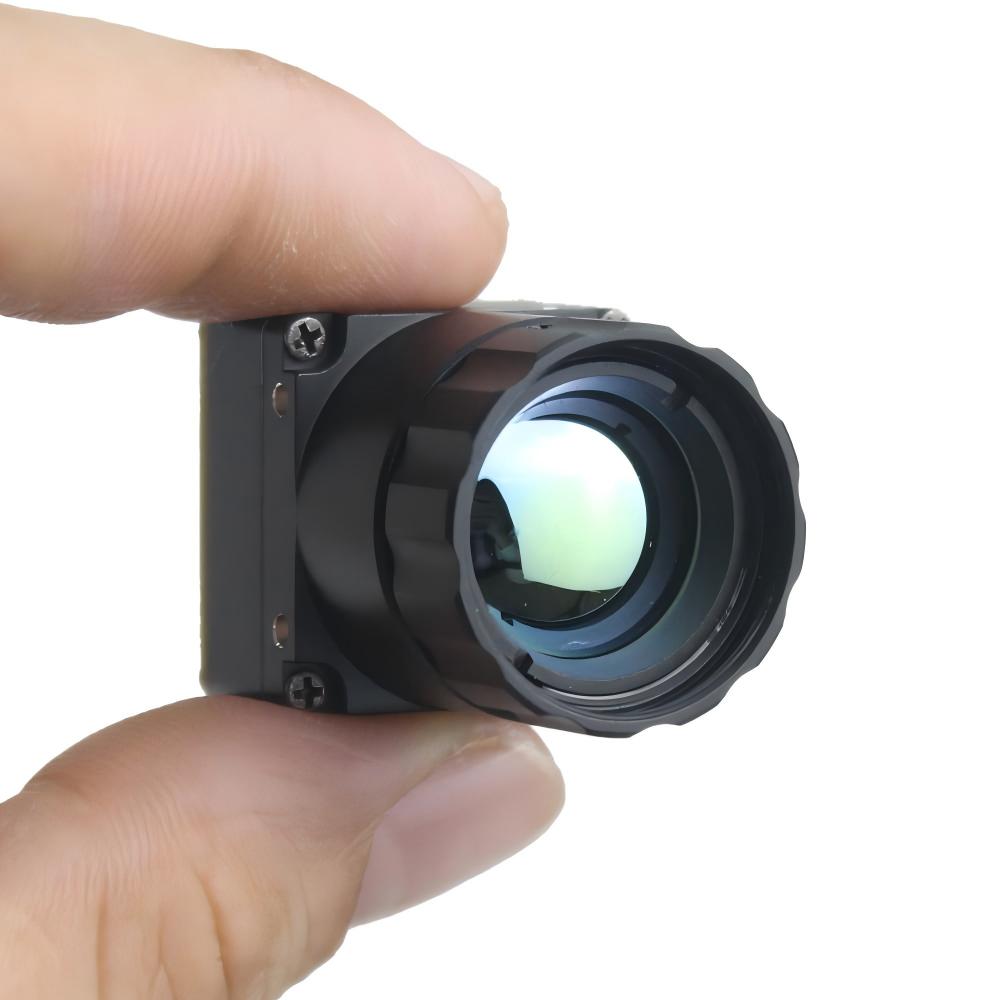
Nowoczesne moduły rdzenia LWIR osiągają wymiary płytki tak małe jak 21 mm × 21 mm. Ten mikroprofil umożliwia umieszczenie kompletnego kanału termowizyjnego 640×512 w ciasnych, 2-calowych sferach gimbala, tuż obok czujników światła dziennego i dalmierzy laserowych.
Niski narzut masy
Moduły rdzenia o masie poniżej 20 gramów zdejmują ogromną bezwładność mechaniczną z napędów gimbala. Mniejsza masa oznacza, że silniki bezszczotkowe pobierają mniej prądu, pracują chłodniej i utrzymują stabilny obraz wideo podczas lotów z wysokimi przeciążeniami.
Obwiednia mocy poniżej 1,2 W
Przeniesienie logiki z energochłonnych układów FPGA na niestandardowe układy ASIC obniża pobór mocy w stanie ustalonym do <1,2 W. Mniejszy pobór mocy oznacza dłuższy czas lotu i mniej problemów termicznych wewnątrz szczelnych obudów IP67.
Rozpraszanie mocy i łagodzenie dryftu termicznego
Pobór mocy wewnątrz obudowy kamery bezpośrednio wpływa na jakość obrazu. Starsze moduły kamer termowizyjnych zbudowane na złożonych stosach FPGA zazwyczaj pobierały od 2,5 W do 4,0 W. W szczelnej obudowie drona energia ta zamienia się w ciepło uwięzione wewnątrz. To wewnętrzne nagrzewanie tworzy nierównomierne gradienty ciepła na płytce sensora mikrobolometrycznego, powodując dryft niejednorodności przestrzennej, który zamazuje obrazy i wymusza ciągłe wyzwalanie migawki (co zatrzymuje strumień wideo na żywo co kilka sekund).
Przejście na układ oparty na ASIC rdzeń termowizyjny rozwiązuje ten problem u źródła. Pobór poniżej 1,2 W podczas normalnej pracy oznacza, że samonagrzewanie jest praktycznie nieistotne. Można polegać na podstawowych ścieżkach mikroprzewodzenia do obudowy, utrzymać stabilny układ odczytu, zmniejszyć liczbę wyzwoleń migawki kalibracyjnej i zachować nieprzerwany strumień o niskim opóźnieniu podczas krytycznych operacji śledzenia.
Sprzętowe przetwarzanie obrazu: Potoki sygnałowe ASIC vs. FPGA
Surowe dane cyfrowe pochodzące z niechłodzonej matrycy mikrobolometrycznej to strumień cyfrowy o wysokim zakresie dynamicznym (zwykle 14-bitowe lub 16-bitowe wartości surowe). Jednak rzeczywiste szczegóły sceny — takie jak osoba przechodząca obok ciepłej betonowej ściany — mogą reprezentować zmiany sygnału na poziomie mikrowoltów nałożone na ogromne przesunięcie DC. Przekształcenie tych surowych danych w wyraźny obraz wideo wymaga dużej mocy obliczeniowej przetwarzania obrazu.
Wykonywanie potoku sygnału sprzętowego na pokładzie:
- ⚙️ Korekcja niejednorodności (NUC): Normalizuje różnice wzmocnienia i przesunięcia na wszystkich 327 680 pikselach, eliminując szum przestrzenny o stałym wzorze spowodowany fluktuacjami termicznymi w matrycy mikrobolometrycznej.
- 🛠️ Zastępowanie uszkodzonych pikseli (BPR): Filtry sprzętowe czasu rzeczywistego odnoszą się do fabrycznych map wadliwych pikseli i dynamicznie zastępują martwe lub zaszumione piksele za pomocą interpolacji przestrzennej z sąsiednich sprawnych elementów.
- 🔍 Cyfrowe Wzmocnienie Detali (DDE): Zaawansowane algorytmy przestrzenne górnoprzepustowe oddzielają krawędzie strukturalne o wysokiej częstotliwości od tła energii termicznej, wzmacniając drobne szczegóły na liniach energetycznych, ogrodzeniach i odległych celach.
- 🎨 Adaptacyjne wyrównywanie histogramu i AGC: Inteligentnie kompresuje 14-bitowy surowy zakres dynamiczny radiometryczny do wysokokontrastowego 8-bitowego obrazu wizualnego, optymalizując kontrast w wybranych przez użytkownika paletach (White Hot, Black Hot, Rainbow, Ironbow).
Akceleracja ASIC a starsze architektury FPGA
Przez lata producenci kamer termowizyjnych polegali na układach FPGA o dużej liczbie bramek do obsługi przetwarzania obrazu w czasie rzeczywistym. Chociaż FPGA są elastyczne podczas wstępnego prototypowania, wprowadzają realne problemy w komercyjnych konstrukcjach produktów: długi czas rozruchu (często 10 do 15 sekund), duże powierzchnie PCB, wysokie koszty jednostkowe i wysoki pobór mocy wymagający dedykowanych radiatorów.
Nowoczesne silniki kamer termowizyjnych wykorzystują dedykowane układy scalone specyficzne dla aplikacji (ASIC). Poprzez wbudowanie potoków NUC, DDE, AGC i enkodera wideo bezpośrednio w krzem, architektura ASIC daje integratorom ogromną przewagę w każdej kluczowej specyfikacji:
| Metryka wydajności | Architektura rdzenia oparta na FPGA | Architektura rdzenia oparta na ASIC |
|---|---|---|
| Pobór mocy | Wysoki (2,5 W – 4,5 W) | Ultra-niski (<1,2 W) |
| Czas rozruchu | Wolny (10 do 20 sekund) | Natychmiastowy (<2,5 sekundy) |
| Opóźnienie (szkło-do-szkła) | 60 ms – 120 ms (buforowanie ramki) | Ultra-niskie (<40 ms w czasie rzeczywistym) |
| Rozpraszanie ciepła | Wymaga ciężkich podkładek termicznych i radiatorów | Minimalne wytwarzanie ciepła; pasywne przewodzenie |
| Jednostkowy koszt produkcji | Wyższy koszt krzemu na jednostkę | Zoptymalizowany kosztowo do produkcji OEM |
Dla zespołów inżynieryjnych łączących niestandardowy sprzęt kamer termowizyjnych z systemami śledzenia celów opartymi na edge-AI, zapoznaj się z naszym szczegółowym opisem integracji na rozwiązania niechłodzonych modułów termicznych i integracja OEM.
Interfejsy systemowe i protokoły transmisji wideo cyfrowego/analogowego
Uzyskanie rdzeń termowizyjny czysto zintegrowane z kontrolerem lotu, komputerem misji lub stacją naziemną wymaga wszechstronnych opcji warstwy fizycznej. Rdzenie modułowe oferują kilka głównych fizycznych warstw transportowych, aby dopasować się do różnych architektur systemowych:
🔌 1. Interfejs USB 2.0 / USB-C (Standard UVC)
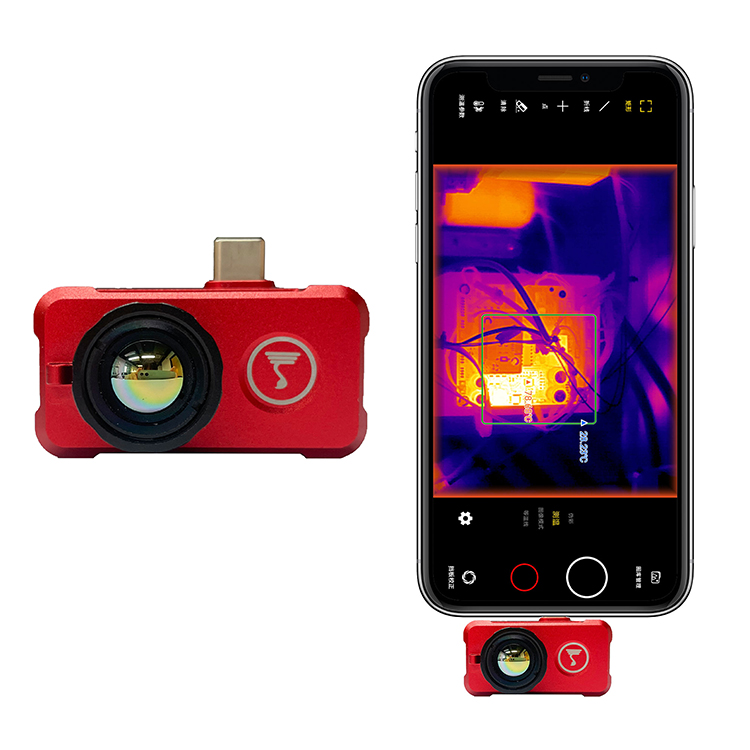
W pełni zgodny ze standardami Universal Video Class (UVC), ten interfejs zapewnia działanie plug-and-play na Linux, Windows, Android i ROS (Robot Operating System). Przesyła standardowe nieskompresowane strumienie YUV lub MJPEG bezpośrednio przez USB bez konieczności stosowania niestandardowych sterowników jądra, co sprawia, że rozwój oprogramowania jest szybki i prosty.
🌐 2. Sieciowy interfejs IP (RJ45 Ethernet / RTSP / ONVIF)
Koduje skompresowane wideo H.264/H.265 bezpośrednio na płycie modułu i przesyła strumieniowo przez Ethernet przy użyciu protokołów RTSP lub ONVIF. Ta konfiguracja łączy się bezpośrednio z sieciami VMS zabezpieczeń, cyfrowymi radiotelemetriami i długodystansowymi łączami wideo IP bez dodawania zewnętrznych koderów.
📺 3. Kompozytowe wideo analogowe (CVBS NTSC/PAL)
Wyprowadza bezopóźnieniowe wideo analogowe bezpośrednio dla starszych analogowych nadajników FPV, monitorów lub prostych zestawów wyświetlaczy. CVBS dostarcza natychmiastową informację zwrotną wideo z zerowym buforowaniem klatek, dając pilotom dronów natychmiastową kontrolę wizualną podczas szybkich manewrów.
💻 4. Interfejsy RAW Digital i MIPI-CSI2
Całkowicie omija kompresję, udostępniając surowe 14-bitowe dane radiometryczne pikseli bezpośrednio do wbudowanych płyt nośnych (takich jak Raspberry Pi moduły obliczeniowe lub płyty NVIDIA Jetson edge AI). Cyfrowe interfejsy RAW dostarczają modelom edge AI nieprzetworzone dane temperaturowe do śledzenia celów w czasie rzeczywistym i niestandardowych potoków wizji maszynowej.
Dla międzynarodowych zespołów technicznych oceniających opłacalne konfiguracje OEM, zobacz nasze polskie źródło inżynieryjne na temat oceny wydajności przystępnego modułu kamery termicznej lub nasze rosyjskie omówienie na temat inżynierii kompaktowego modułu termicznego.
Dopasowanie optyki obiektywu i termiczna DRI (detekcja, rozpoznanie, identyfikacja)
Wybór obiektywów obiektywowych dla rdzeń termowizyjny określa swoje operacyjne pole widzenia (FOV) i zasięg wykrywania celów. Standardowe szkło optyczne całkowicie blokuje fale podczerwieni długofalowej (LWIR). Z tego powodu soczewki termowizyjne są precyzyjnie obrabiane przy użyciu specjalistycznych materiałów przepuszczających podczerwień:
- 🔍 German (Ge): Charakteryzuje się wyjątkowo wysokim współczynnikiem załamania światła (~4,0) i ultra-niską dyspersją optyczną w paśmie 8–14 µm, co czyni go najlepszym wyborem do uzyskania niezwykle ostrej, niskozniekształconej optyki termowizyjnej.
- 🔬 Szkło chalkogenidkowe: Ekonomiczny materiał do formowania optyki, idealny do wielkoseryjnej produkcji komercyjnej, oferujący niezawodną stabilność termiczną i solidne parametry transmisji w standardowych temperaturach pracy.
Kryteria Johnsona i analityka zasięgu celu
Aby określić ilościowo wydajność zasięgu optycznego na poziomie systemu, inżynierowie elektrooptyczni sięgają po Kryteriach Johnsona. Ta metryka mierzy liczbę rozróżnialnych par linii pikseli na krytycznym wymiarze celu, wymaganą do wykonania określonych zadań taktycznych:
- 🎯 Detekcja (1,5 +/- 0,5 piksela): Operator może stwierdzić, że w scenie znajduje się obiekt zainteresowania.
- 🎯 Rozpoznanie (6,0 +/- 1,0 piksela): Operator może sklasyfikować typ obiektu (np. odróżnić człowieka od zwierzęcia lub pojazdu).
- 🎯 Identyfikacja (12,0 +/- 2,0 pikseli): Operator może dokonać identyfikacji z wysoką pewnością (np. odróżnić pickupa od pojazdu wojskowego).
Teoretyczna tabela skalowania wydajności DRI (Obliczona dla standardowego celu ludzkiego $1.8\text{m} \times 0.5\text{m}$ przy użyciu rdzenia LWIR 640×512 12µm):
| Ogniskowa obiektywu | Poziome pole widzenia (640×512) | Zasięg detekcji | Zasięg rozpoznania | Zasięg identyfikacji |
|---|---|---|---|---|
| 5,0 mm | ~ 77,0° Szerokokątny | ~ 230 metrów | ~ 58 metrów | ~ 29 metrów |
| 9,0 mm | ~ 48,0° Standardowy | ~ 415 metrów | ~ 104 metrów | ~ 52 metrów |
| 13,0 mm | ~ 33,8° Średnie pole widzenia | ~ 600 metrów | ~ 150 metrów | ~ 75 metrów |
| 18,0 mm | ~ 24,5° Teleobiektyw | ~ 830 metrów | ~ 207 metrów | ~ 103 metrów |
| 35,0 mm | ~ 12,5° Wąski teleobiektyw | ~ 1600 metrów | ~ 400 metrów | ~ 200 metrów |
| 50,0 mm | ~ 8,8° Dalekiego zasięgu | ~ 2300 metrów | ~ 575 metrów | ~ 287 metrów |
| 75,0 mm | ~ 5,8° Ultra dalekiego zasięgu | ~ 3400 metrów | ~ 850 metrów | ~ 425 metrów |
| 150,0 mm | ~ 2,9° Ekstremalnego zasięgu | ~ 6800 metrów | ~ 1700 metrów | ~ 850 metrów |
Komercyjna matryca produktów OEM i specyfikacje techniczne
Oto przegląd techniczny wysokowydajnych modułów rdzeni termowizyjnych LWIR przeznaczonych do dronowych gimbali lotniczych, autonomicznej robotyki i integracji systemów OEM.
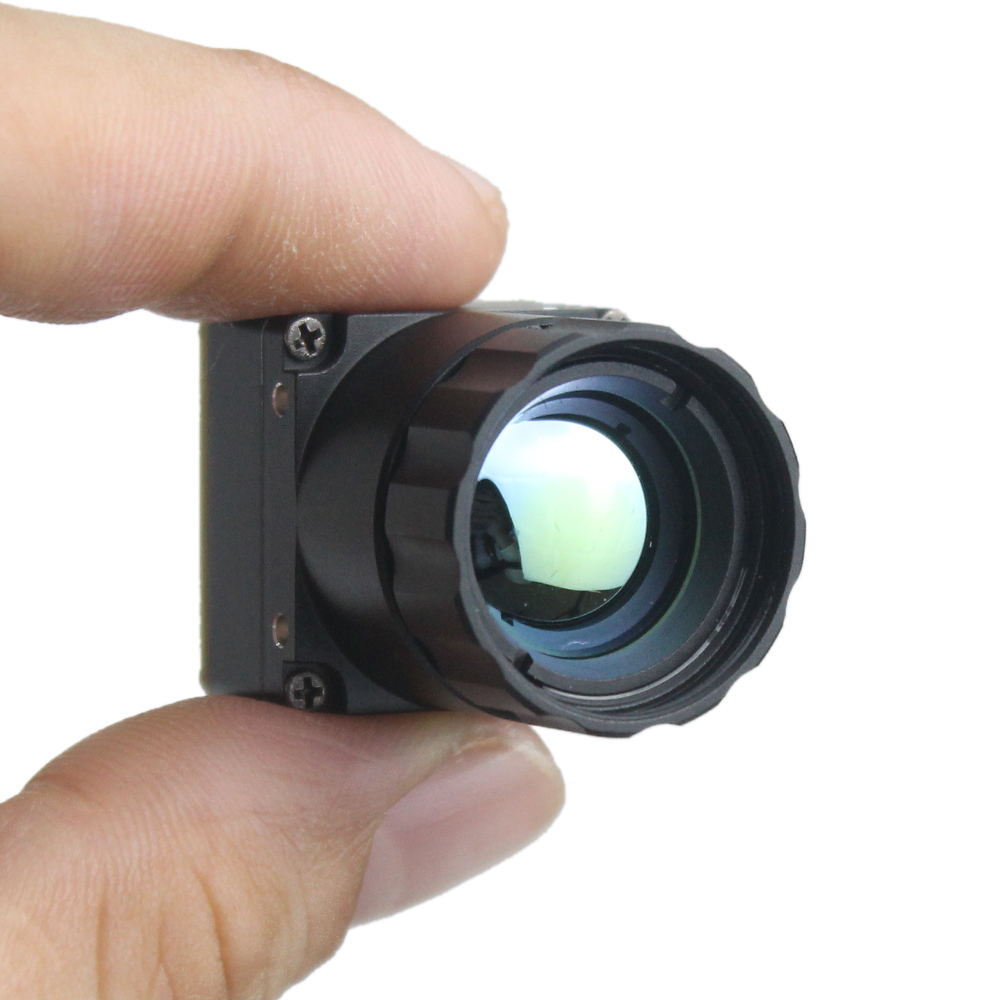
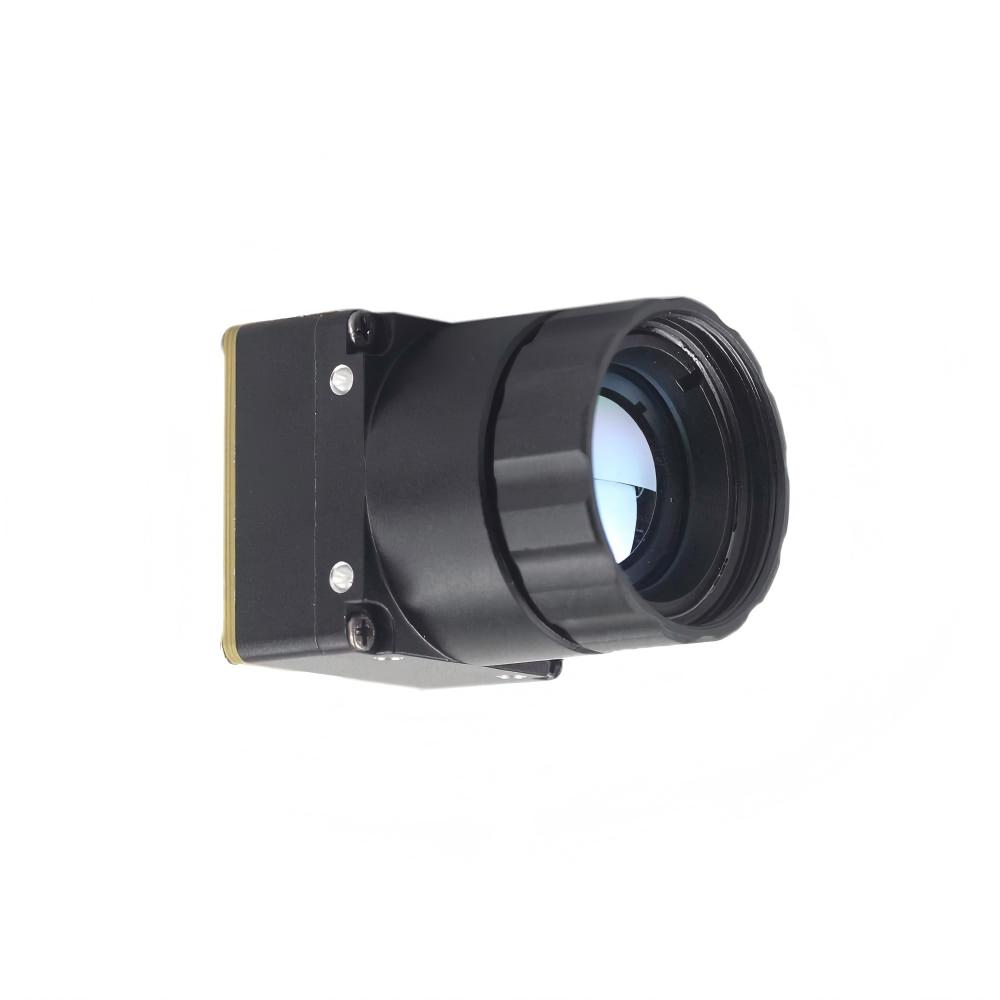
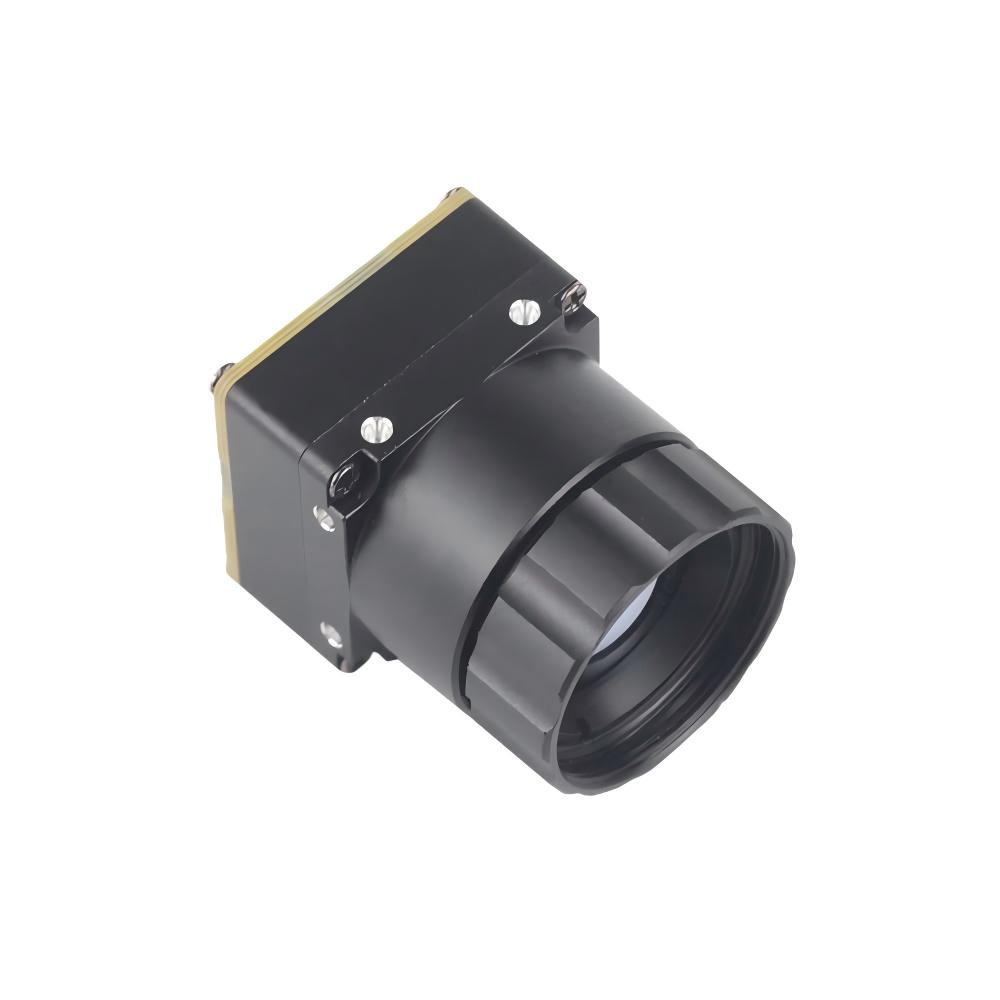
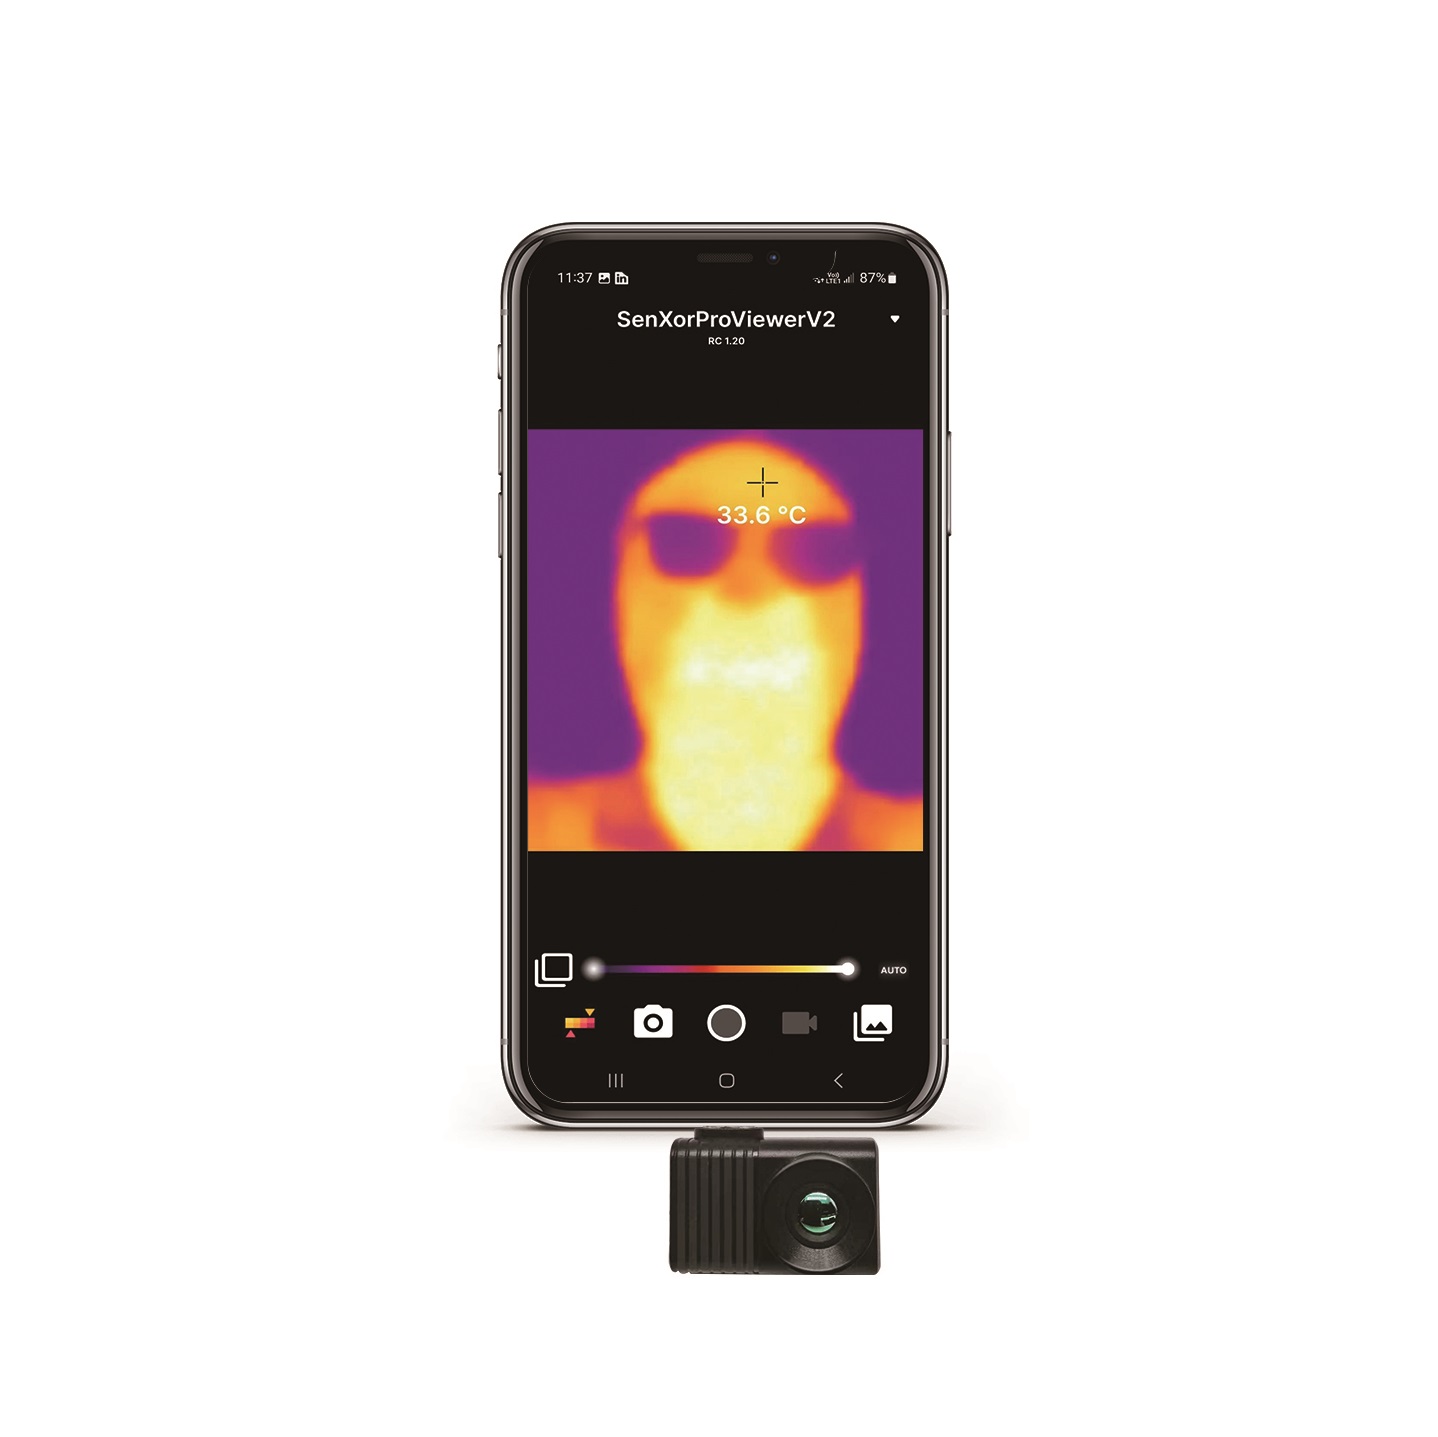
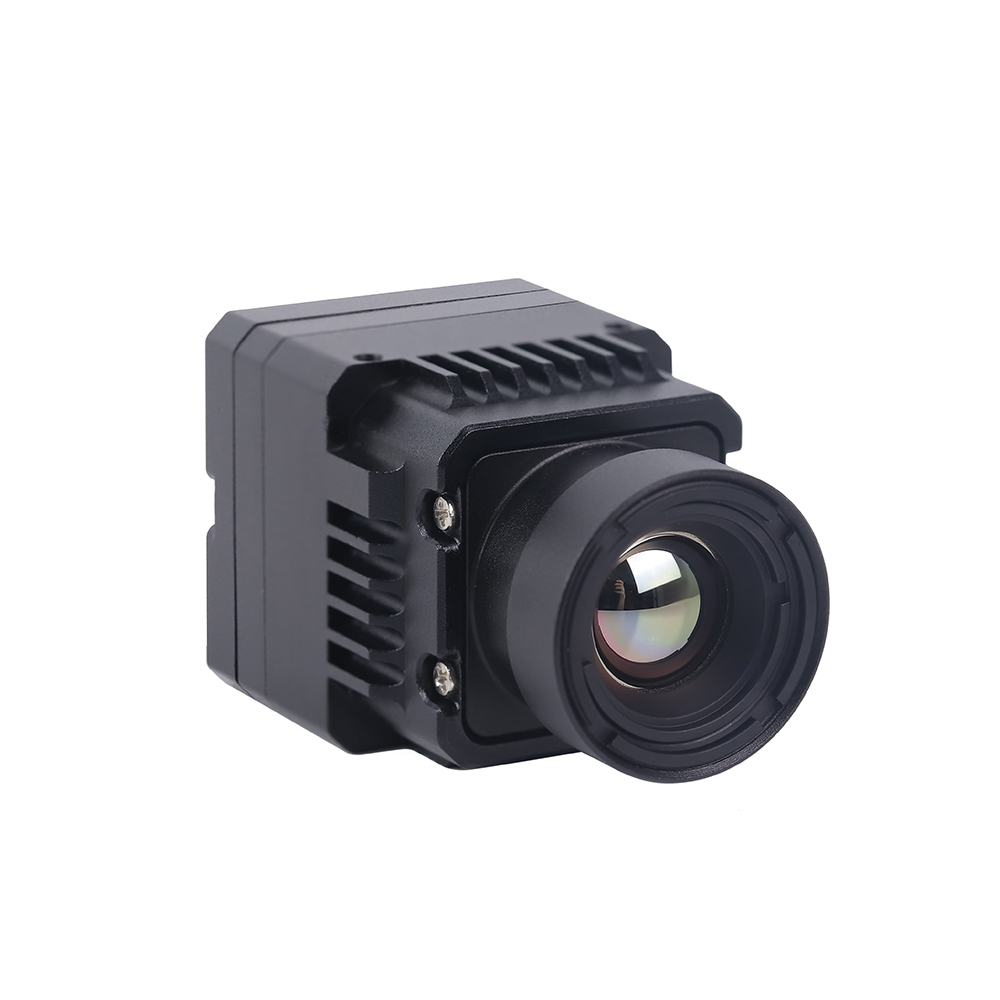
Nieschładzany Miniaturowy Moduł Kamery Termowizyjnej LWIR USB 640*512 do Dronów
Zaprojektowany specjalnie do ładunków mikrodronów i obudów o ograniczonej przestrzeni, ten ultra-mini moduł rdzenia termowizyjnego łączy wyraźną rozdzielczość 640×512 z bezpośrednim wyjściem USB. Dzięki mikro obudowie o wymiarach 21 mm × 21 mm zapewnia wysoką klarowność obrazu, szybkie czasy nagrzewania i niezawodną wydajność w ekstremalnych zakresach temperatur. Współpracuje z szeroką gamą obiektywów optycznych o stałej ogniskowej (od szerokokątnego 5 mm do teleobiektywu 150 mm), aby spełnić dokładne cele dotyczące zasięgu detekcji.
- Obudowa: Ultra-miniaturowa płytka o wymiarach 21 mm × 21 mm
- Rozdzielczość matrycy termicznej: Wysoka rozdzielczość 640×512 (opcjonalnie 640×480)
- Opcje obiektywów optycznych: 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, 150 mm
- Interfejs wyjściowy: Bezsterownikowy protokół USB klasy UVC
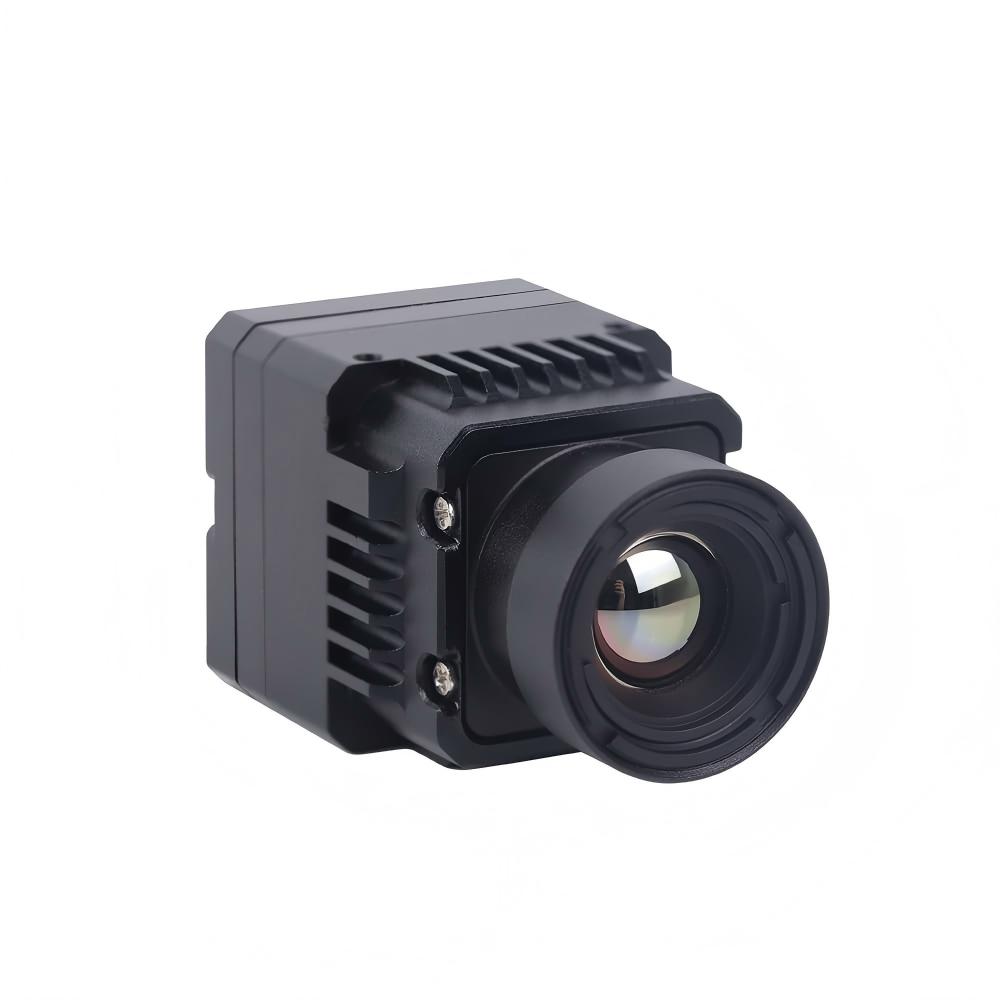
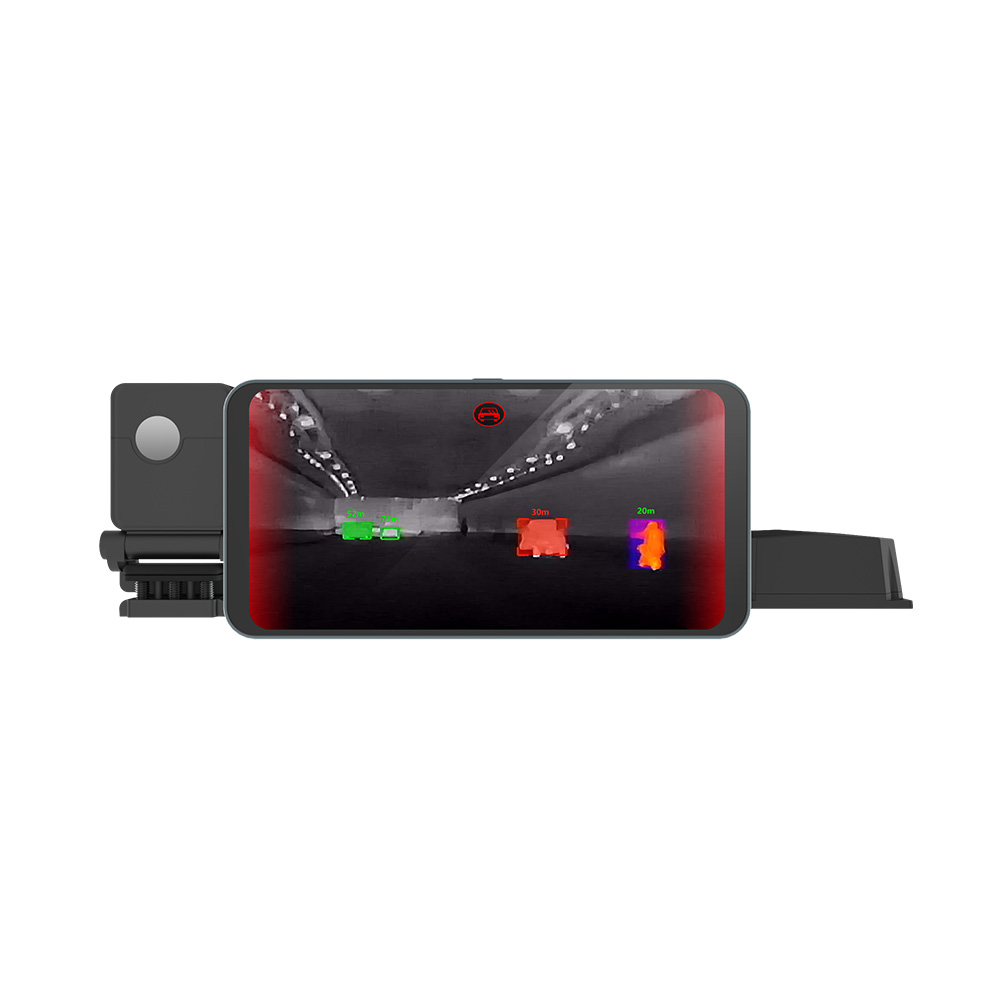
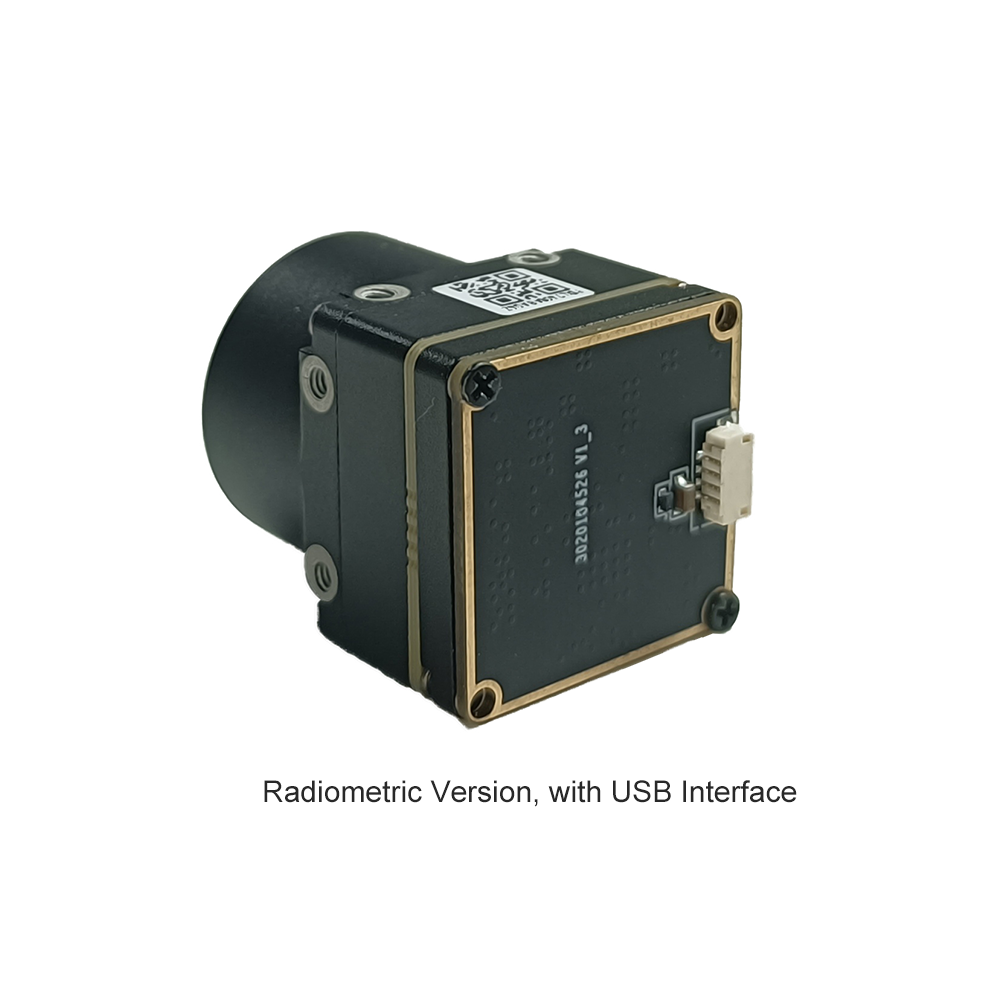
Nieschładzany moduł kamery termowizyjnej z sensorem ASIC na podczerwień RJ45 CVBS RTSP IP 640*512
Zbudowany na niskomocowym rdzeniu przetwarzania ASIC, ten przemysłowy moduł kamery termowizyjnej oferuje wszechstronne strumieniowanie wieloprotokołowe do zaawansowanego nadzoru lotniczego i sieciowych systemów bezpieczeństwa. Obsługuje jednoczesne strumieniowanie wideo IP przez RJ45 (kodowanie H.264/H.265 przez RTSP/ONVIF) oraz analogowe wyjście CVBS o zerowym opóźnieniu, co sprawia, że integracja sprzętowa przebiega płynnie zarówno w przypadku starszych nadajników analogowych, jak i nowoczesnych sieci IP.
- Silnik przetwarzania: Dedykowany pokładowy procesor ASIC
- Protokoły Wideo: Ethernet RJ45 (IP RTSP/ONVIF) i analogowe złącze kompozytowe CVBS
- Efektywność energetyczna: Zoptymalizowany pobór mocy SWaP-C poniżej 1,2 W
- Główne zastosowania: Stabilizowane gimbale dronów, sieciowy nadzór termowizyjny, robotyka edge AI
Porównanie macierzy specyfikacji sprzętowej
| Parametr techniczny | Niechłodzony LWIR USB Mini Core | Niechłodzony rdzeń IP ASIC RJ45/CVBS |
|---|---|---|
| Typ Matrycy w Płaszczyźnie Ogniskowej | Nieschładzany tlenek wanadu (VOx) | Niechłodzony mikrobolometr VOx z układem ASIC |
| Rozdzielczość Przestrzenna | 640×512 (opcjonalnie 640×480) | 640×512 |
| Szerokość pasma spektralnego | 8 µm – 14 µm (LWIR) | 8 µm – 14 µm (LWIR) |
| Współczynnik kształtu fizycznego | Ultra-kompaktowy 21 mm × 21 mm | Modułowy montaż płytek OEM w stosie |
| Obsługiwane obiektywy | 5 mm, 9 mm, 13 mm, 18 mm, 35 mm, 50 mm, 75 mm, 100 mm, 150 mm | Wymienna precyzyjna optyka germanowa |
| Interfejs sygnałowy / wideo | USB (zgodny z klasą UVC) | Ethernet RJ45 (IP RTSP/ONVIF) i analogowe CVBS |
| Pobór mocy | < 1,2 W ciągłego poboru | Zoptymalizowana niskomocowa konstrukcja ASIC (<1,2 W) |
| Link do produktu | Zobacz stronę produktu | Zobacz stronę produktu |
Szczegółowe techniczne FAQ dla integratorów termowizyjnych OEM
Gdzie deweloperzy i producenci OEM mogą niedrogo pozyskać niezawodne rdzenie podczerwieni o wysokiej rozdzielczości?
Bezpośrednia współpraca z producentem daje również bezpośrednie wsparcie inżynieryjne w zakresie niestandardowych stosów interfejsów sprzętowych (USB UVC, Ethernet IP, analogowe CVBS lub cyfrowe interfejsy RAW MIPI), fabrycznie kalibrowanych soczewek germanowych (od szerokokątnej optyki 5 mm po teleobiektywy 150 mm) oraz zestawów SDK dla systemów Linux/Windows z przykładami w C++, Pythonie i ROS. Bezpośredni kontakt z zespołem projektowym fabryki upraszcza modyfikacje NRE (kosztów prac inżynieryjnych niepodlegających refakturowaniu), niestandardowe projekty obudów oraz długoterminowe planowanie produkcji dla dronów, celowników termowizyjnych i przemysłowych stanowisk inspekcyjnych AI.
Dlaczego rdzenie kamer termowizyjnych często cierpią z powodu niskiej rozdzielczości i niskiej liczby klatek na sekundę i jak można to rozwiązać?
Nowoczesne niechłodzone moduły termowizyjne oparte na układach ASIC rozwiązują te problemy dzięki dwóm głównym zmianom sprzętowym:
- Produkcja w rastrze pikseli 12 µm: Spójrz, starsze moduły kamer termowizyjnych często utykały na niskich rozdzielczościach przestrzennych (jak 80x60 lub 160x120) i nierównych liczbach klatek na sekundę (poniżej 9 Hz) z powodu ograniczeń produkcji mikrobolometrów, kompromisów między sygnałem a szumem oraz wąskich gardeł przetwarzania. Każdy piksel niechłodzonego mikrobolometru wymaga izolacji termicznej, aby rejestrować zmiany temperatury poniżej 0,03°C. Starsze piksele o rozmiarze 25 µm oznaczały, że układy o wysokiej rozdzielczości były fizycznie ogromne, co windowało koszty optyki. Na dodatek liczba klatek na sekundę była dławiona przez opóźnienia energochłonnego przetwarzania FPGA lub ograniczana w celu zgodności z przepisami eksportowymi.
- Nowoczesne niechłodzone moduły termowizyjne oparte na układach ASIC rozwiązują te problemy dzięki dwóm głównym zmianom sprzętowym: Produkcja z rastrem pikseli 12 µm:.
Zaawansowane procesy produkcyjne zmniejszają piksele do 12 µm, mieszcząc pełne matryce 640x512 na znacznie mniejszych strukturach czujnika. To obniża koszty produkcji oraz radykalnie zmniejsza fizyczny rozmiar i wagę soczewek optycznych.
Przeniesienie operacji o dużym obciążeniu — takich jak korekcja niejednorodności (NUC), cyfrowe wzmocnienie szczegółów (DDE), kompresja dynamiczna i korekcja uszkodzonych pikseli — bezpośrednio na dedykowany sprzęt ASIC omija wąskie gardła procesora hosta. Zapewnia to płynne strumieniowanie wideo 30 Hz/60 Hz z opóźnieniem glass-to-glass poniżej 40 ms, idealne do szybkiej nawigacji dronów i systemów wizyjnych robotów działających w czasie rzeczywistym.
- W jaki sposób integratorzy mogą zarządzać zakłóceniami elektromagnetycznymi (EMI) i dryftem termicznym podczas montażu modułów termowizyjnych w zamkniętych gimbalach dronów? Umieszczenie kompaktowego modułu termowizyjnego w szczelnie zamkniętej obudowie gimbala naraża wrażliwe obwody mikrobolometru na szum elektromagnetyczny pochodzący z regulatorów ESC silników bezszczotkowych oraz na wewnętrzne nagrzewanie. Dryft termiczny pojawia się, gdy ciepło przemieszcza się wewnątrz obudowy, nierównomiernie zmieniając rezystancję pikseli w całej matrycy i tworząc mętny szum tła lub gradienty wizualne.
- W warsztacie rozwiązujemy te problemy integracyjne za pomocą trzech kluczowych poprawek: Ścieżki mikroprzewodzenia termicznego:.
- Połącz interfejs montażowy modułu termowizyjnego bezpośrednio z aluminiowym podwoziem za pomocą wysoce przewodzących termoprzewodzących podkładek dystansowych. Wybór niskomocowych rdzeni ASIC (<1,2 W) utrzymuje niskie samonagrzewanie, dzięki czemu układ odczytu (ROIC) pozostaje stabilny termicznie. Ekranowanie EMI i uziemienie obudowy:.
📚 Piśmiennictwo i dalsze lektury
- Standard branżowy: Podstawy obrazowania termicznego i termografii w Wikipedii
- Użyj ekranowanych płaskich kabli elastycznych (FFC) lub skrętki różnicowej do cyfrowych linii danych (USB lub MIPI). Połącz ramę modułu kamery bezpośrednio z główną masą systemu. To powstrzymuje szum przełączania silników przed przedostawaniem się do wysokoczułych przetworników analogowo-cyfrowych na płytce czujnika. Raspberry Pi Jednopłytowa Wbudowana Platforma Obliczeniowa
- Powiązany Przewodnik OEM: Rozwiązania niechłodzonych modułów termicznych: Przewodnik po integracji AI wysokiej rozdzielczości i OEM
- Zasób Wielojęzyczny (PL): Affordable Thermal Cameras Module: Analyzing Professional Performance
- Zasób Wielojęzyczny (RU): Kompaktowy Moduł Termowizyjny: Rozwiązania Techniczne