Руководство по выбору высокопроизводительного тепловизионного модуля для OEM и дронов
12 августа 2026 года
Высокоразрешающие неохлаждаемые детекторные модули для дронов и промышленного ИИ-зрения | Purpleriver
13 августа 2026 г.
Коммерческие неохлаждаемые тепловизионные сенсорные модули: руководство по OEM-интеграции высокого разрешения и периферийному ИИ
Послушайте, если вы интегрируете системы технического зрения уже не первый день, вы знаете исторические проблемы выбора инфракрасных сенсоров. Развёртывание дальнобойного тепловидения раньше означало выбор из двух зол: либо платить бешеные деньги за мощную, требовательную к обслуживанию криогенную охлаждаемую систему, либо довольствоваться неохлаждаемым сенсором низкого разрешения с ужасной эквивалентной шумовой разницей температур (NETD) и неприемлемой пикселизацией. Сегодня высокое разрешение неохлаждаемых тепловизионных сенсорных ядер — в частности, матричных форматов 640x512 и 384x288 — полностью переписало эти правила. Благодаря уменьшению интегральной схемы считывания (ROIC) и переносу аппаратной обработки сигналов изображения (ISP) на уровне ASIC непосредственно на материнскую плату, современные неохлаждаемые тепловизионные модули обеспечивают тепловую чувствительность ниже 30–40 мК, потребляют всего 1–2 Вт мощности и мгновенно запускаются в компактных конфигурациях с ограничениями по размеру, весу, мощности и стоимости (SWaP-C).
Для OEM-производителей, системных интеграторов и инженеров-робототехников выбор неохлаждаемого тепловизора сегодня — это не просто выбор сенсорного чипа с полки; это вопрос того, насколько чисто это оборудование интегрируется в ваш полный системный стек. Современные критически важные разработки — от автономных подвесов БПЛА и наземных беспилотных транспортных средств (UGV) до непрерывного предиктивного мониторинга объектов — требуют видеоконвейеров с нулевой задержкой, гибкого мультипротокольного подключения (RJ45, RTSP/IP, CVBS) и нативного аппаратно-ускоренного периферийного логического вывода. Это руководство разбирает реальные инженерные механики, которые необходимо оценить, интегрировать и внедрить в эксплуатацию без неожиданных узких мест на стенде.
Содержание
- 👉 Физика и архитектура неохлаждаемых тепловых микроболометров
- 👉 Маломощные ASIC-архитектуры и периферийная ИИ-обработка на сенсоре
- 👉 Аппаратные интерфейсы OEM и протоколы потокового видео
- 👉 Векторы промышленного применения: дроны, робототехника и интеллектуальные сети
- 👉 Характеристики OEM неохлаждаемых тепловизионных сенсоров и матрица продуктов
- 👉 Углублённый технический FAQ
Физика и архитектура неохлаждаемых тепловых микроболометров
В полевых условиях неохлаждаемые тепловизионные сенсоры работают преимущественно в атмосферном окне пропускания длинноволнового инфракрасного диапазона (LWIR) (от 8 до 14 микрометров, или мкм). Фотонные детекторы в охлаждаемых камерах средневолнового инфракрасного диапазона (MWIR) требуют энергоёмких криогенных охладителей Стирлинга для снижения температуры сенсора до 77 Кельвинов (-196°C). Неохлаждаемые микроболометрические матрицы, напротив, работают непосредственно при комнатной температуре окружающей среды. Исключение активных механических охладителей устраняет выходящие из строя моторизованные компоненты, снижает энергопотребление на уровне платы с десятков ватт до менее 2 ватт и позволяет системам непрерывно работать десятки тысяч часов без необходимости разборки на стенде.
В механическом ядре неохлаждаемого теплового микроболометра находится подвешенная матрица микромеханических мостовых структур, удерживаемых над кремниевой подложкой на теплоизолированных опорах. Падающая инфракрасная энергия, излучаемая объектами сцены, проходит через специальные оптические элементы и попадает на поглощающую мембрану каждого микромостика. По мере того как поглощённое тепло повышает температуру мембраны, электрическое сопротивление нижележащего активного полупроводника пропорционально изменяется. Интегральная схема считывания (ROIC), расположенная непосредственно под матрицей фокальной плоскости (FPA), кадр за кадром измеряет это изменение сопротивления (ΔR), преобразуя чисто тепловые колебания в необработанные электрические сигналы.
1 Физика детекторов на основе оксида ванадия (VOx) и аморфного кремния (a-Si)
Полупроводниковый материал, нанесённый на эти микромостовые структуры, определяет тепловую чувствительность вашего сенсора, отношение сигнал/шум (SNR) и стабильность работы при резких изменениях окружающей среды. В промышленном и оборонном оборудовании вы встретите две основные материальные конфигурации:
- ✅ Оксид ванадия (VOx): VOx обеспечивает более высокий температурный коэффициент сопротивления (TCR) — обычно от -2%/K до -3%/K при комнатной температуре. Более высокий TCR означает, что небольшое изменение температуры цели вызывает значительно большее процентное изменение электрического сопротивления. Это даёт микроболометрам на VOx более низкий уровень шума 1/f, исключительно чёткий пространственный контраст и показатели чувствительности ниже 30–40 мК. Если вы создаёте системы для воздушного наблюдения, дальнего радиолокационного обнаружения или точного радиометрического промышленного тепловизионного картографирования, VOx является отраслевым стандартом.
- ⚙️ Аморфный кремний (a-Si): Аморфный кремний демонстрирует более низкий TCR и работает несколько шумнее, чем VOx. Его главное преимущество — полная совместимость со стандартными КМОП-линиями производства кремниевых микросхем, что делает его дешёвым для массового выпуска в высокотиражной коммерческой термографии или базовом мониторинге слепых зон автомобилей. Тем не менее, когда ваше оборудование сталкивается с жёсткими перепадами внешней температуры окружающей среды (от -40°C до +80°C), высокоточные промышленные решения в подавляющем большинстве останавливаются на ядрах VOx благодаря их непревзойдённой тепловой стабильности.
2 Оптимизация шага пикселя и метрики эквивалентной шуму разности температур (NETD)
Балансировка уменьшения шага пикселя, требований к f-числу оптики и общей тепловой чувствительности — это постоянный компромисс на инженерном стенде:
- 📍 Уменьшение шага пикселя (с 17 мкм до 12 мкм): Переход от устаревших пикселей 17 мкм к геометрии 12 мкм позволяет производителям разместить полноценную матрицу 640x512 на значительно меньшей площади фокальной плоскости. Меньшая плоскость сенсора уменьшает требуемый оптический круг изображения, а значит, разработчики объективов могут создавать гораздо более компактные и лёгкие сборки из германия и халькогенидного стекла. На подвесах дронов или в носимой оптике, где важен каждый грамм, переход на 12-мкм ядро VOx радикально снижает общий вес без потери пространственного разрешения.
- 📍 Эквивалентная шуму разность температур (NETD): Измеряемая в милликельвинах (мК), NETD определяет минимальный тепловой перепад, который неохлаждаемый сенсор способен выделить над собственным внутренним уровнем шума системы. Ядро камеры с показателем NETD < 30 мК различает разницу температур до 0,03°C. В сценах с низким контрастом — например, при полёте сквозь густой прибрежный туман, сканировании открытой воды или обнаружении перегруженного электрического автомата — более низкий показатель NETD напрямую обеспечивает более чёткие границы целей и значительно улучшенное обнаружение на дальних дистанциях.
При прототипировании пользовательских интерфейсных плат полезной нагрузки многие интеграционные команды проверяют ранние распиновки с помощью открытых платформ разработки от сообществ, таких как Arducam или аппаратных расширений от Waveshare перед запуском собственных серийных печатных плат.
Маломощные ASIC-архитектуры и периферийная ИИ-обработка на сенсоре
Необработанные аналоговые напряжения, поступающие напрямую из считывающей интегральной схемы (ROIC) микроболометра, являются зашумлёнными. Поскольку тысячи микроскопических мостовых структур имеют крошечные производственные отклонения по массе, электрическому сопротивлению и теплоизоляции, необработанные данные микроболометра выходят с фиксированным шумом (FPN), динамическими вариациями усиления и тепловым дрейфом. Раньше исправление этих артефактов означало отправку необработанного высокоскоростного цифрового видео на энергоёмкий главный ПК или дискретную графическую плату. Современные неохлаждаемые тепловизионные модули высокого разрешения устраняют этот беспорядок непосредственно на аппаратном обеспечении камеры с помощью высокоэффективных специализированных интегральных схем (ASIC), установленных непосредственно за FPA.
1 Аппаратные конвейеры обработки изображений (ISP)
Встроенная аппаратная ASIC выполняет конвейер обработки изображений со сверхнизкой задержкой непосредственно на собственной частоте кадров датчика (25 Гц, 30 Гц или 50 Гц). Этот аппаратный конвейер опирается на три основных алгоритма, работающих в кремнии:
- ⚙️ Коррекция неоднородности (NUC): Нормализует вариации смещения и усиления по всем 327 680 отдельным пикселям (в ядре 640x512). Современные ASIC-движки выполняют интеллектуальные алгоритмы NUC без затвора или с механическим затвором. Постоянно считывая показания встроенных термисторов корпуса, ASIC динамически корректирует таблицы смещения на лету, гарантируя чистую равномерность кадров при перепадах температуры окружающей среды (от -40°C до +80°C) без замирания видеопотока в критические моменты.
- ⚙️ Трёхмерное цифровое шумоподавление (3D DNR): Объединяет пространственную билатеральную фильтрацию внутри отдельных кадров с временной рекурсивной фильтрацией по последовательностям кадров. ASIC изолирует тепловой фоновый шум от фактического движения цели, удаляя мелкое фоновое зерно без создания уродливых шлейфов движения за быстро движущимися дронами или транспортными средствами.
- ⚙️ Цифровое улучшение детализации (DDE): Микроболометры собирают необработанные 14-битные данные, содержащие 16 384 дискретных цифровых уровня. Стандартные дисплеи отображают только 8-битное видео (256 значений оттенков серого). Движок DDE ASIC использует нелинейное пространственное сжатие гистограммы, чтобы сохранить широкий динамический диапазон сцены и одновременно усилить высокочастотные детали. Это позволяет операторам видеть сверхгорячие тепловые аномалии (например, выходящее из строя электрическое соединение) рядом с холодной фоновой геометрией без пересвета или вымывания изображения на дисплее.
2 Встроенный вывод нейронных сетей на границе датчика
В современных сборках эти тепловизионные ASIC делают гораздо больше, чем просто очистку необработанных кадров. Теперь они оснащены встроенными нейронными процессорами (NPU), разработанными для выполнения квантованных моделей глубокого обучения (таких как YOLO-Tiny, MobileNet или пользовательских архитектур CNN) непосредственно на границе камеры. Это превращает тепловизионную камеру из простого видеоконвейера в автономный узел пространственных решений:
Вот реальное преимущество: граничный ИИ позволяет датчику локально анализировать движение сцены и радиометрические температуры поверхности на месте. Вместо того чтобы сжигать беспроводную полосу пропускания, передавая высокобитрейтное непрерывное видео по сотовым или радиоканалам, неохлаждаемое тепловизионное ядро выполняет классификацию целей с нулевой задержкой (обнаружение людей, транспортных средств или оборудования в полной темноте) и выдаёт лёгкие телеметрические метаданные JSON по последовательным или IP-каналам. Если вы создаёте программно-управляемые рабочие процессы тепловидения или изучаете стратегии обнаружения границ, обратитесь к нашей обширной библиотеке технических ресурсов по инфракрасной тепловизионной съёмке.
Аппаратные интерфейсы OEM и протоколы потокового видео
Установка неохлаждаемого тепловизионного ядра в 3-осевой подвес дрона, автономный ровер или панель заводской автоматизации означает выбор правильных физических подключений и потоковых протоколов. OEM-инженерные решения обычно используют гибридные выходные архитектуры, которые одновременно выдают сетевые IP-потоки и композитное видео с низкой задержкой.
1 Гибридное подключение выходов: RJ45 Ethernet, RTSP IP и устаревший CVBS
Для корректного подключения как к современным VMS-платформам, так и к устаревшим дисплеям управления, двухвыходные тепловизионные ядра обеспечивают максимальную гибкость интерфейсов:
- 🔌 Сетевой выход RJ45 (RTSP / IP-движок): Встроенные аппаратные кодеры H.264/H.265 упаковывают обработанные кадры в стандартные RTSP-видеопотоки через Ethernet 10/100. Этот нативный сетевой выход напрямую подключается к системам управления видео ONVIF Profile S/G/T, удалённым наземным станциям и облачным консолям управления без необходимости во внешнем кодирующем оборудовании.
- 🔌 Аналоговый CVBS (композитный видеосигнал основной полосы частот): Выдаёт прямые аналоговые сигналы NTSC или PAL с нулевой задержкой по микрокоаксиальным или ленточным кабелям. Аналоговый выход остаётся критически важным для высокоскоростного сопровождения пилотом и полётов FPV-дронов, где задержка кодирования сетевого потока (обычно от 100 мс до 250 мс) вызывает отставание управления при быстрых манёврах полёта.
- 🔌 Последовательная командная шина (UART / RS485 / Pelco-D): Функции управления камерой — такие как смена палитры (White Hot, Black Hot, Rainbow, Ironbow), шаги цифрового зума (от 1x до 8x), регулировка коэффициента излучения и ручной запуск NUC — управляются простыми последовательными строками или стандартными командными структурами ONVIF.
2 Рассеивание тепла и проектирование оптического окна
Получение стабильного, воспроизводимого изображения от неохлаждаемого модуля тепловизионной камеры внутри промышленного или всепогодного корпуса требует внимания к физической термодинамике и оптике:
Прежде всего, следите за внутренними источниками тепла. Неохлаждаемым микроболометрам не нужны криогенные охладители, но их внутренняя калибровка смещения зависит от предсказуемого теплового равновесия по всей фокальной плоскости. Установка ядра тепловизионной камеры рядом с горячими драйверами двигателей, вычислительными SoC или беспроводными передатчиками создаёт неравномерные тепловые градиенты по корпусу камеры, вызывая видимый тепловой дрейф или тёмные пятна на изображении. Всегда используйте непроводящие механические стойки, надлежащие теплоотводы и термопрокладки для отвода тепла от оптического блока камеры.
Во-вторых, правильно выбирайте материал окна. Стандартное оптическое стекло, акрил и поликарбонатные окна являются полной кирпичной стеной для длинноволнового инфракрасного излучения в диапазоне от 8 мкм до 14 мкм. Герметичные корпуса должны использовать специализированные оптические окна, прозрачные для LWIR, изготовленные из высокочистого Германий (Ge) или халькогенидному стеклу с индивидуальными антибликовыми (AR) покрытиями для обеспечения максимального теплового пропускания.
Векторы промышленного применения: дроны, робототехника и интеллектуальные сети
С уменьшением размеров высокопространственных VOx микроболометров и значительным снижением их энергопотребления эти модули занимают ключевые роли во многих промышленных секторах:
- 🚁 Беспилотные летательные аппараты (БПЛА) и поисково-спасательные операции (SAR): Лёгкие неохлаждаемые тепловизионные ядра с шагом пикселя 12 мкм, интегрированные в стабилизированные подвесы дронов, помогают аварийным службам находить пропавших людей, отслеживать линии природных пожаров сквозь слепящий дым и обнаруживать утечки сельскохозяйственного орошения на больших полях. Двойные IP- и аналоговые потоки дают пилотам видеосигнал полёта с нулевой задержкой, одновременно передавая тепловизионные потоки высокого разрешения на командные машины.
- 🤖 Автономные мобильные роботы (AMR) и наземные беспилотные аппараты (UGV): Наземные роботы, работающие в горнодобывающей промышленности, сельском хозяйстве и на производственных объектах, сталкиваются с густой пылью, паром, туманом и условиями нулевой освещённости. Неохлаждаемые тепловизионные ядра обеспечивают чёткое круглосуточное навигационное зрение, позволяя алгоритмам машинного зрения обнаруживать персонал, технику и перепады рельефа, когда видимые RGB-камеры и ближние LiDAR ослеплены.
- ⚡ Мониторинг подстанций и автоматизированная термография: Непрерывный мониторинг высоковольтных трансформаторов, соединений распределительных устройств и химических клапанов требует последовательного радиометрического отслеживания. Установка неохлаждаемых тепловизионных камер высокого разрешения с автоматическими изотермическими сигнализациями вдоль энергосетей позволяет SCADA-системам улавливать незначительные скачки температуры, предотвращая катастрофические отказы станций до возникновения пожаров.
- 🛡️ Охрана периметра и автоматическое обнаружение вторжений: Модули LWIR-камер высокого разрешения, интегрированные в поворотно-наклонные охранные головки, обеспечивают круглосуточное наблюдение за периметром. В отличие от визуальных камер или активных ИК-подсветок, неохлаждаемые тепловизионные датчики легко замечают тепло тела цели сквозь высокую траву, дождь, туман и лёгкую маскировку. Чтобы изучить реальные стратегии интеграции и разборы развёртываний, посетите наш специализированный блог по инженерии промышленного тепловидения.
Характеристики OEM неохлаждаемых тепловизионных сенсоров и матрица продуктов
В таблице ниже приведены технические характеристики для интеграции наших коммерческих OEM-модулей неохлаждаемых тепловизионных камер в бортовые, мобильные и стационарные системные сборки.
| Название продукта | Визуальный аспект | Разрешение и детектор | Интерфейсы и протоколы | Ключевые инженерные особенности | Основное целевое OEM-применение |
|---|---|---|---|---|---|
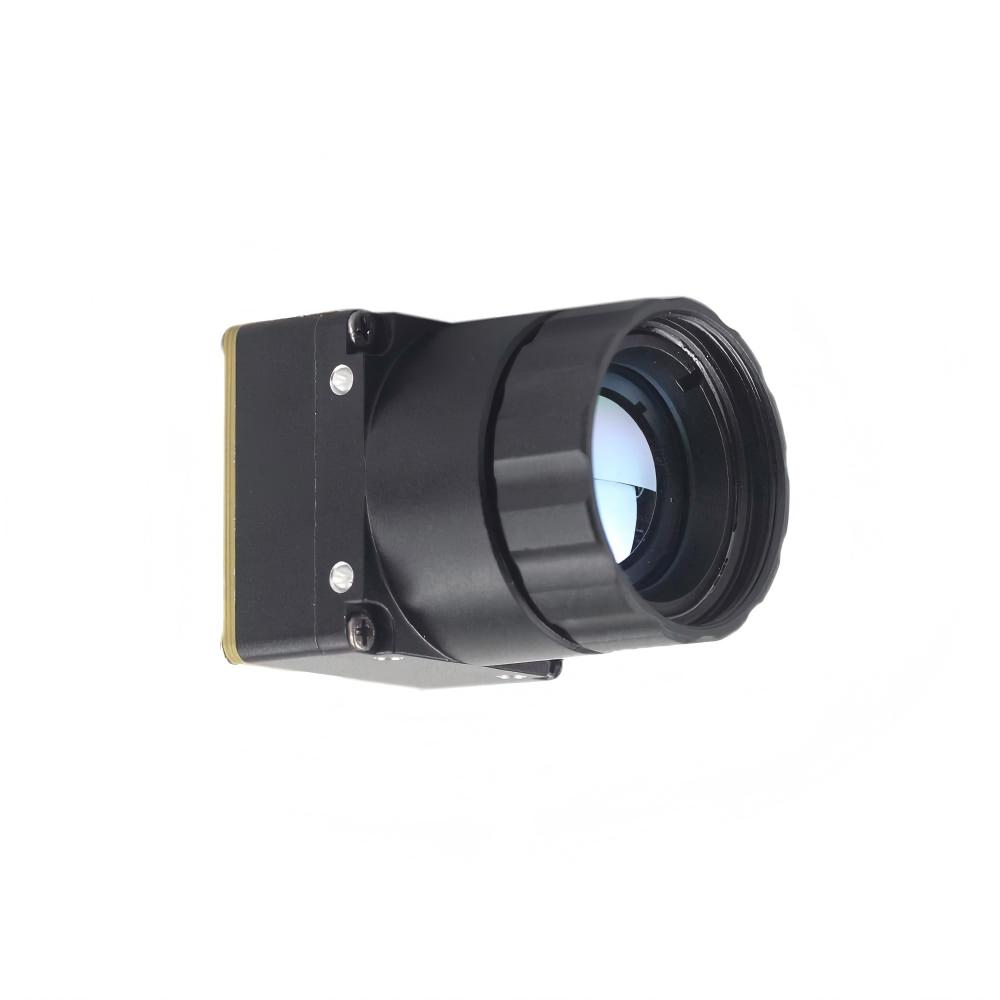
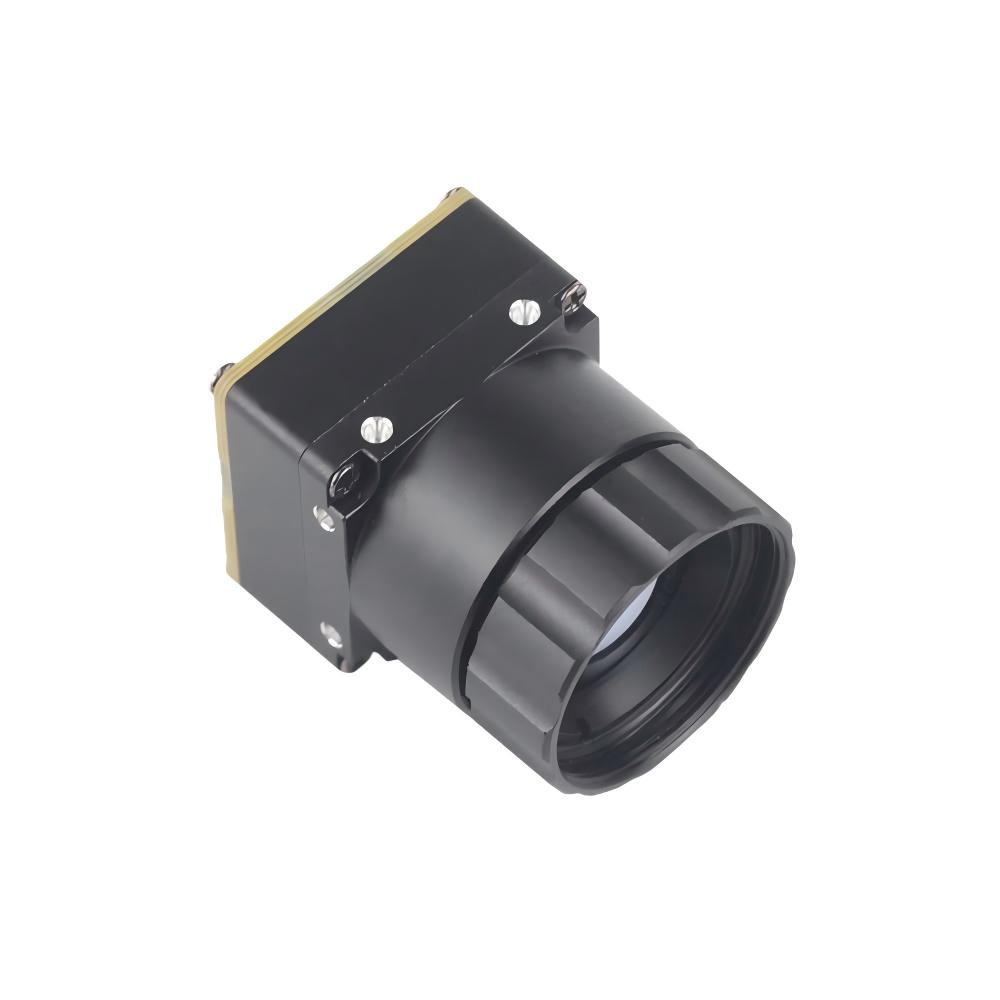
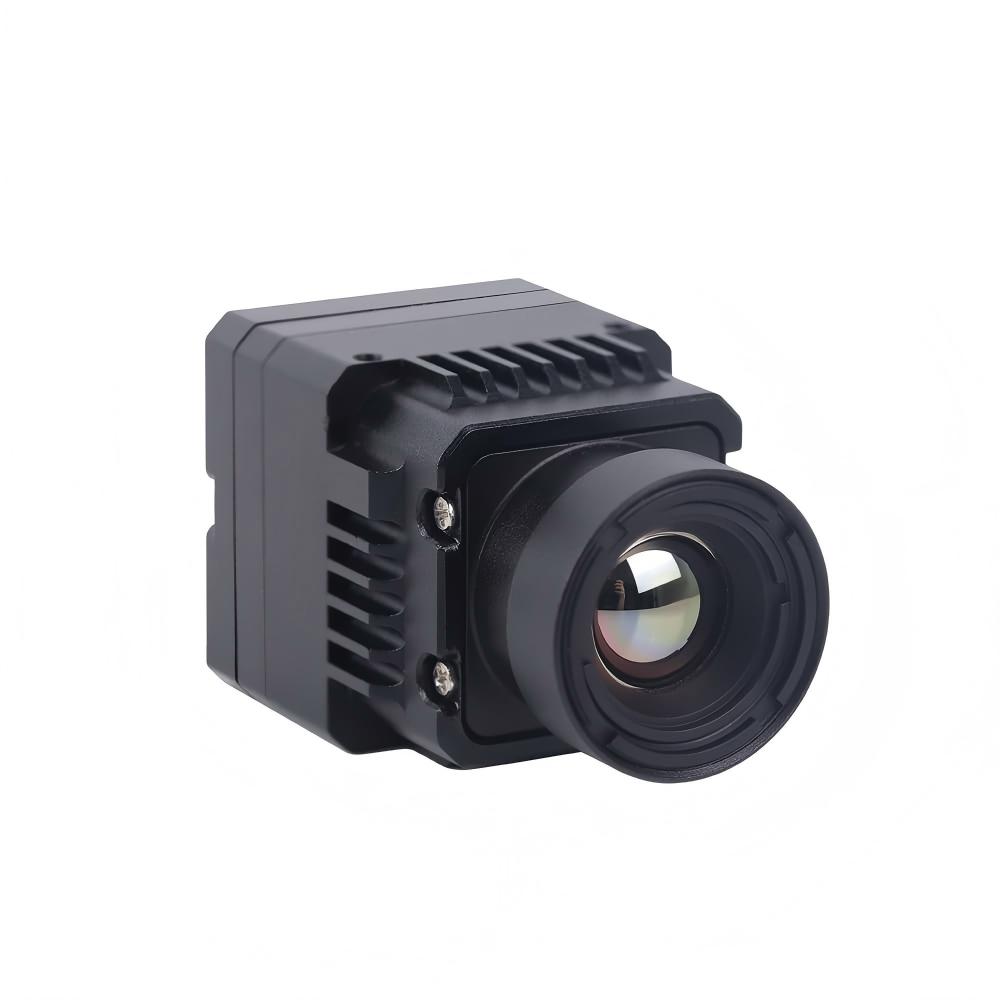
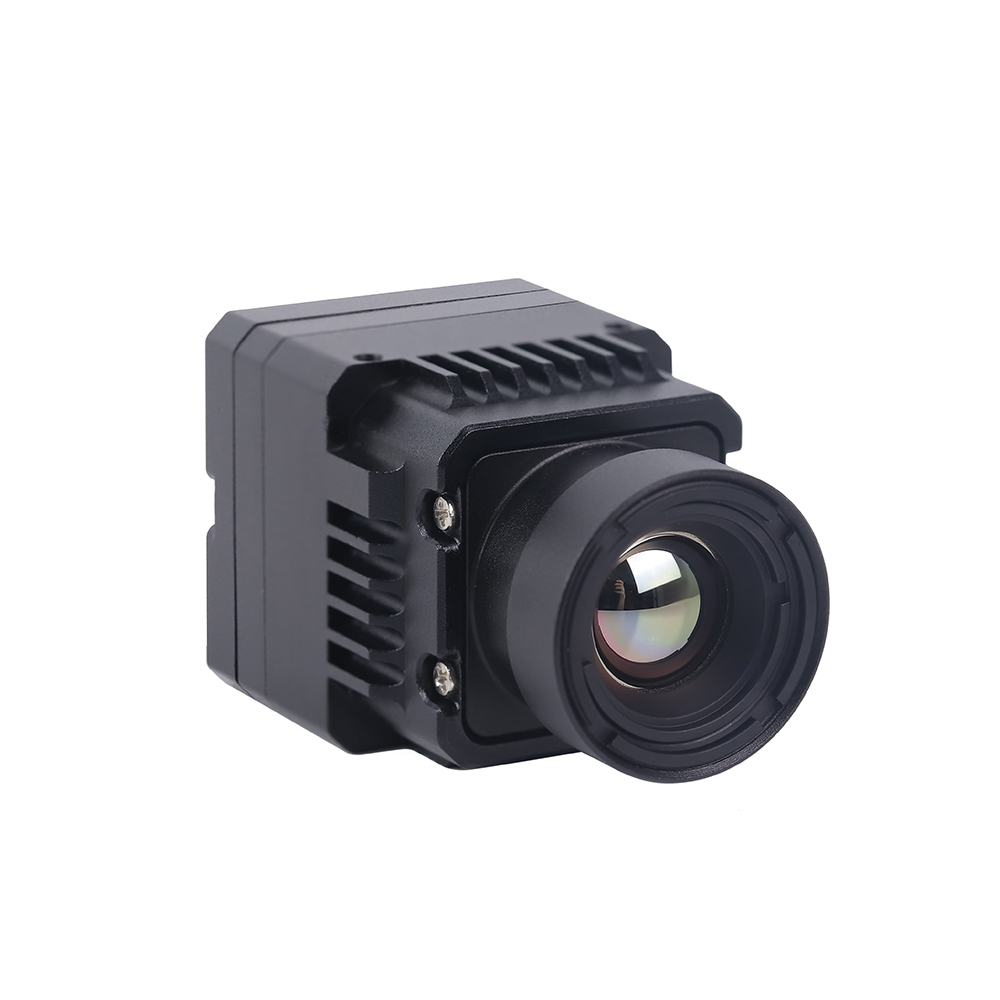
| Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры |
|
640 × 512 пикселей Матрица неохлаждаемых микроболометров VOx (LWIR 8–14 мкм) |
• Сеть Ethernet RJ45 • Потоковая передача RTSP / IP • Аналоговое видео CVBS • Последовательная командная шина |
• Аппаратное ядро ASIC ISP • Встроенный видеокодер H.264/H.265 • Усовершенствованный 3D DNR и динамическое улучшение деталей • Высокая чувствительность NETD < 35–40 мК |
• Авиационные подвесы БПЛА дальнего действия • Периметральные системы обороны на базе периферийного ИИ • Автоматизированная термография подстанций • Автономные наземные транспортные средства |
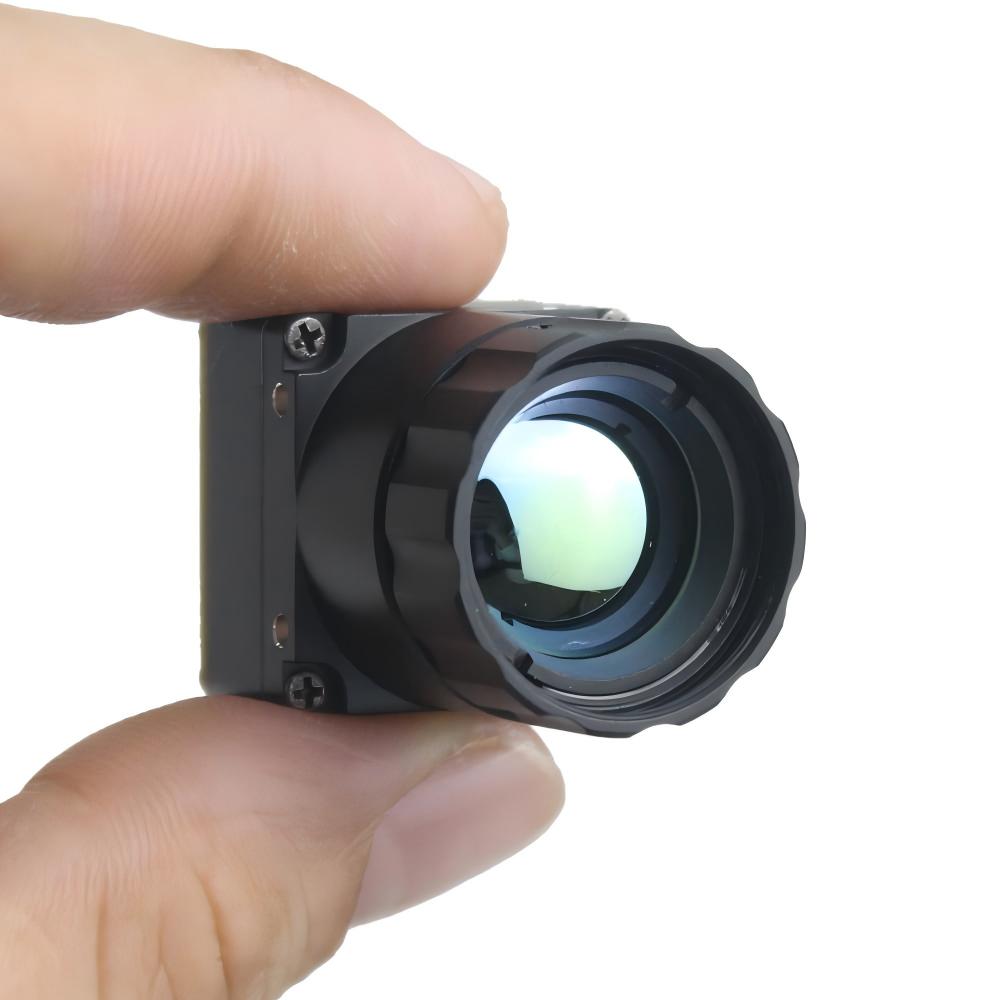
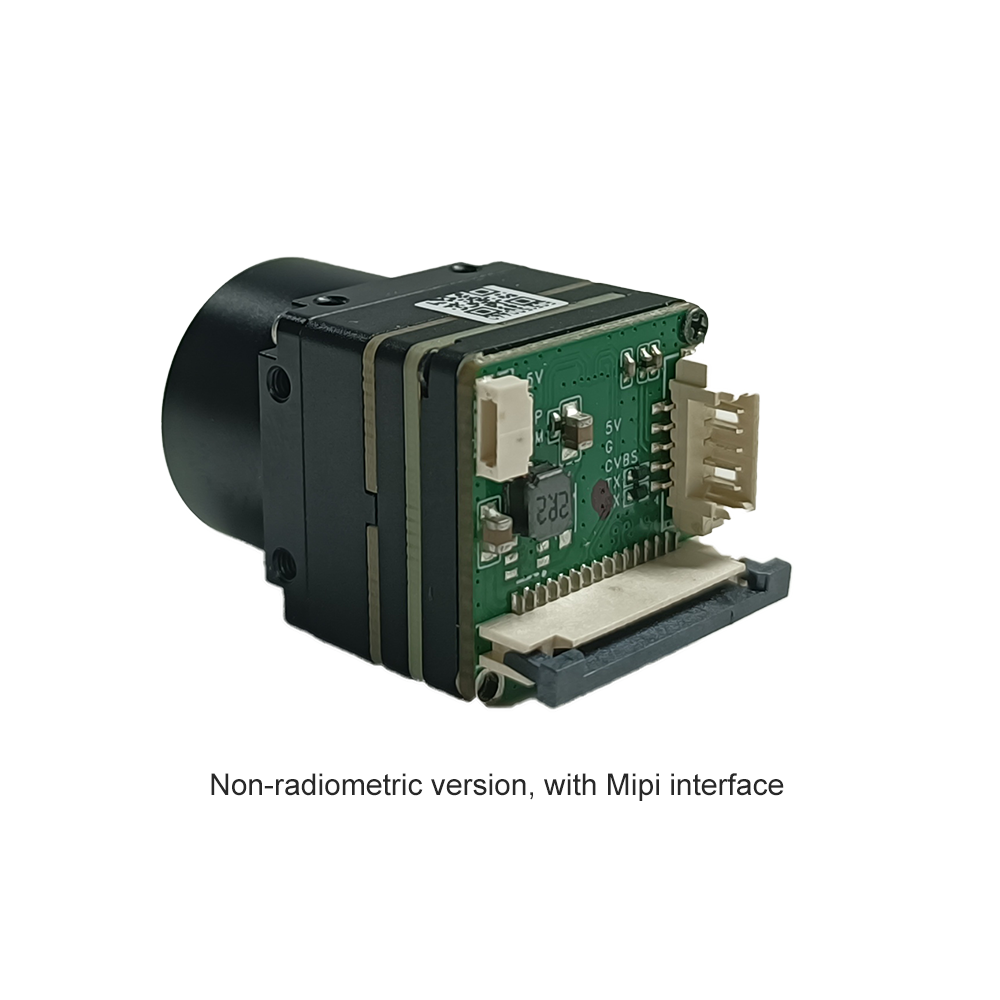
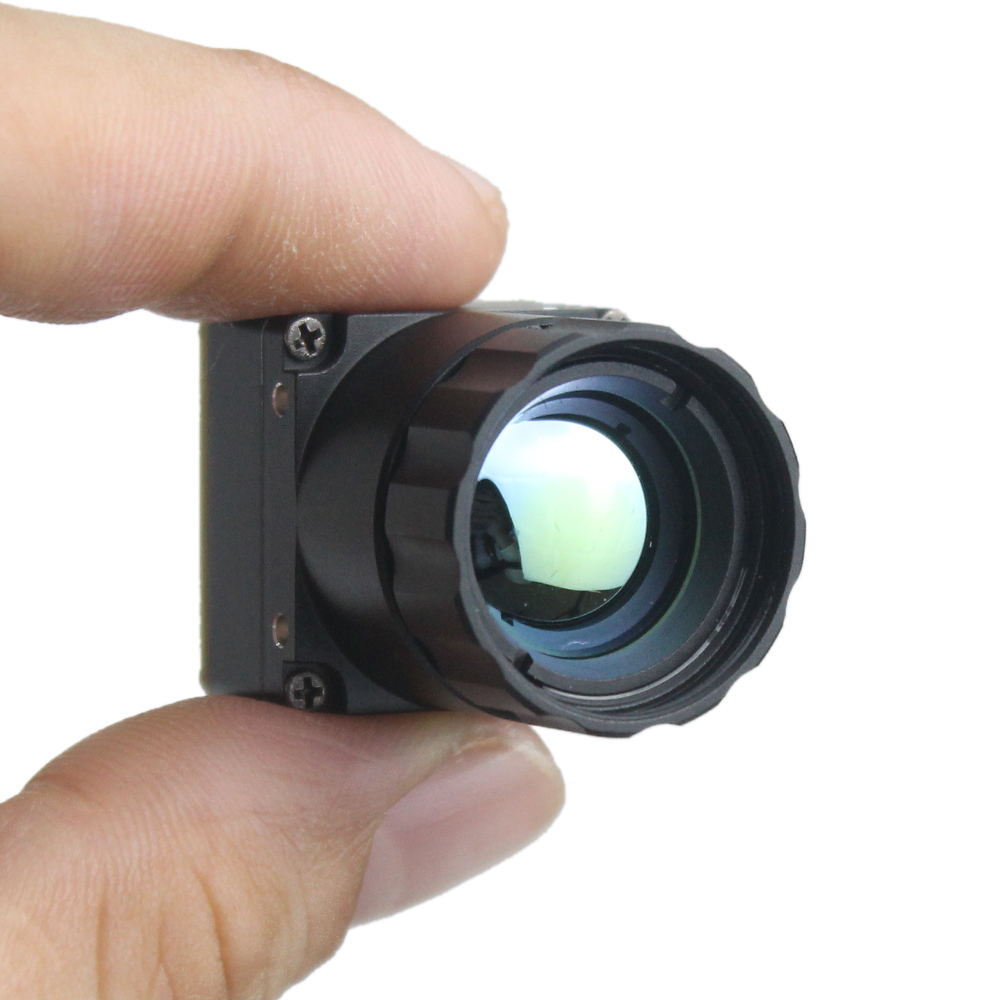
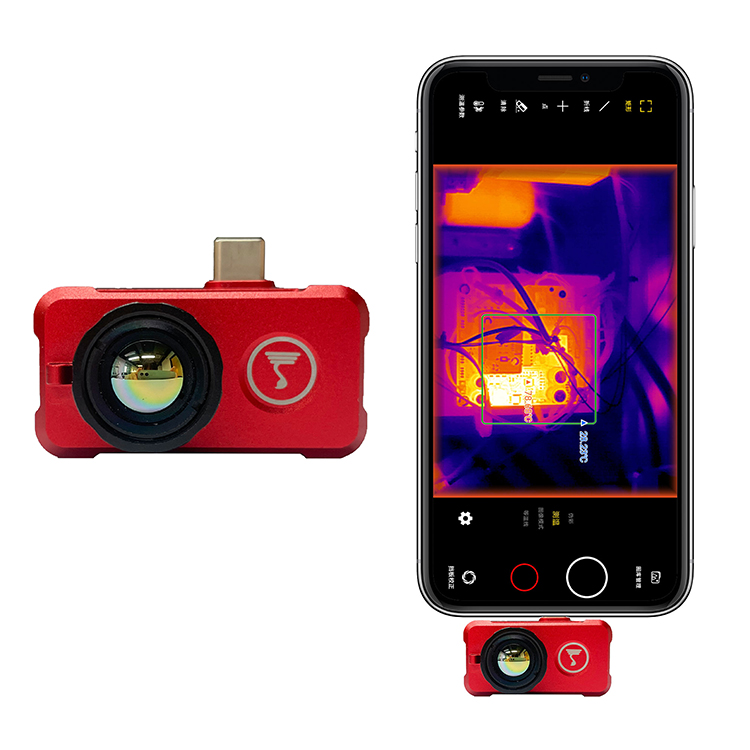
| Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов |
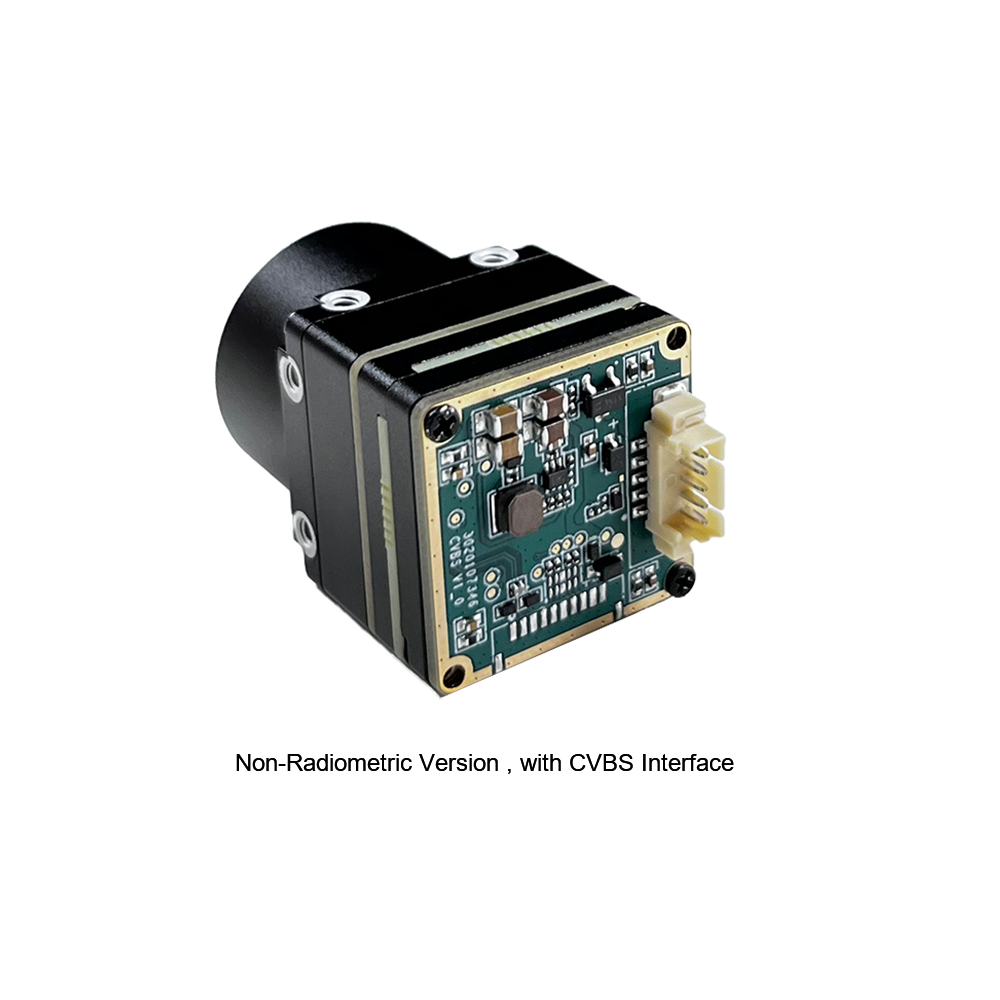
|
384 × 288 пикселей • Ультраминиатюрное неохлаждаемое ядро VOx (LWIR 8–14 мкм) |
• Аналоговое видео CVBS • Многоконтактный модульный разъем • Прямое управление по UART |
• Миниатюрная конструкция с оптимизацией SWaP • Универсальное онлайн-измерение температуры • Генерация сигнала тревоги по изотермической горячей точке • Сверхнизкое энергопотребление (< 1,2 Вт) |
• Подвесы БПЛА / микродронов с малой полезной нагрузкой • Производственные ячейки машинного зрения • Техническое обслуживание роботизированного оборудования • Ручная тактическая термография |
Подробная демонстрация продукции и интеграционные связи для OEM
Неохлаждаемый инфракрасный модуль тепловизионного датчика RJ45 CVBS RTSP IP 640*512
Разработанная специально для требовательных полезных нагрузок БПЛА, автономной робототехники и интеллектуальных периметральных систем, эта неохлаждаемая тепловизионная камера-модуль 640x512 сочетает высокоразрешающую матрицу VOx-микроболометра со встроенным аппаратным ASIC-движком. Благодаря прямому сетевому подключению RJ45 и аналоговому выходу CVBS она передаёт сжатое видео H.264/H.265 RTSP непосредственно в IP-сети, одновременно поддерживая мгновенный аналоговый видеопоток для ручного управления. Встроенный ASIC выполняет аппаратную беззатворную коррекцию неравномерности (NUC), трёхмерное цифровое шумоподавление (3D DNR) и динамическое улучшение деталей (DDE), выдавая высококонтрастное тепловизионное изображение в сложных погодных условиях и плотном дыму.
Неохлаждаемый мини-модуль тепловизионной камеры 384*288 для дронов
Модуль инфракрасной тепловизионной съёмки и измерения температуры серии MINI — это ультракомпактный и сверхлёгкий тепловизионный сенсор, оптимизированный под сверхжёсткие бюджеты SWaP. Построенный на высокочувствительных VOx-детекторах и малошумящих схемах считывания, он обеспечивает чистое изображение и надёжную температурную телеметрию в широких тепловых рабочих окнах. Оснащённый гибким многоконтактным разъёмом, аналоговым видеовыходом CVBS и простыми командами UART, этот мини-модуль является идеальным тепловизионным ядром для лёгких полезных нагрузок дронов, установок машинного зрения, мобильных ремонтных роботов и компактной тактической оптики.
Углублённый технический FAQ
Зачем переходить с датчиков низкого разрешения (256x192) на неохлаждаемые тепловизионные камеры-модули высокого разрешения (640x512)?
Переход от датчика начального уровня 256x192 к модулю 640x512 даёт огромный прирост в 6661ТП3Т общего числа активных пикселей (327 680 пикселей против всего 49 152 пикселей). На полезных нагрузках дронов, вышках безопасности и заводских линиях контроля количество пикселей напрямую определяет дальность распознавания цели по критериям Джонсона. Матрица 640x512 позволяет операторам и алгоритмам технического зрения обнаруживать, идентифицировать и измерять мельчайшие тепловые аномалии — такие как горячий ввод трансформатора или удалённый нарушитель — на значительно больших дистанциях.
Помимо увеличения дальности, более высокая плотность пикселей делает бортовые модели Edge AI значительно надёжнее. Свёрточным нейронным сетям требуется достаточный блок пикселей над целью для точного анализа контуров формы и тепловых градиентов. Неохлаждаемые ядра высокого разрешения обеспечивают плотность пикселей, необходимую для предотвращения размытия цели из-за пикселизации, снижая количество ложных срабатываний, вызванных колышущейся листвой, дождём или бликами.
Каковы основные эксплуатационные различия между неохлаждаемыми тепловизионными (LWIR) и охлаждаемыми тепловизионными (MWIR) камерами-модулями для коммерческих интеграций?
Практические различия между неохлаждаемыми длинноволновыми инфракрасными (LWIR, 8–14 мкм) и охлаждаемыми средневолновыми инфракрасными (MWIR, 3–5 мкм) модулями сводятся к энергопотреблению, общей массе системы, задержкам запуска, циклам технического обслуживания и стоимости. Охлаждаемые MWIR-системы используют механические криокулеры Стирлинга для охлаждения фотонных матриц до 77 Кельвинов (-196°C). Хотя охлаждаемые устройства обеспечивают чрезвычайно высокую дальнобойную чувствительность и высокую частоту кадров, криокулер добавляет тяжёлую механическую точку отказа, потребляет от 15 Вт до 50 Вт+ мощности, требует от 5 до 10 минут на охлаждение до появления изображения и нуждается в дорогостоящем капитальном обслуживании каждые 4 000–8 000 часов наработки.
Неохлаждаемые микроболометры работают прямо при температуре окружающей среды без механического охлаждения. Это означает почти мгновенное время запуска (менее 2–3 секунд), низкое энергопотребление (от 1 Вт до 2,5 Вт), компактный форм-фактор, который легко помещается в небольшие подвесы дронов, и показатели MTBF, превышающие 15 000–30 000 часов наработки. Для почти всех промышленных, робототехнических и охранных систем неохлаждаемые тепловизионные модули обеспечивают правильное сочетание производительности, низкого энергопотребления и долгосрочной надёжности.
Как аппаратные ASIC-процессоры ISP управляют малошумящей потоковой передачей и бортовой обработкой Edge AI в реальном времени?
Современные неохлаждаемые тепловизионные модули обеспечивают плавное видео с низким уровнем шума, выполняя аппаратную обработку сигнала непосредственно на ASIC камеры по мере того, как необработанные 14-битные цифровые данные выходят из ROIC микроболометра. Вместо того чтобы перекладывать тяжёлую математическую фильтрацию на системный CPU, конвейер ASIC камеры выполняет коррекцию неравномерности (NUC), трёхмерное цифровое шумоподавление (3D DNR) и динамическое улучшение деталей (DDE) непосредственно в кремнии. Это гарантирует пространственное сглаживание с нулевой задержкой и чёткое определение границ ещё до начала кодирования видео.
Для периферийного ИИ современные тепловизионные ASIC объединяют маломощные аппаратные блоки NPU, которые оценивают очищенные кадровые буферы непосредственно во встроенной RAM. Поскольку ИИ-движок работает с нетронутыми 14-битными или улучшенными 8-битными кадровыми буферами, лёгкие нейронные сети выполняют классификацию целей, отслеживание людей и пороговые сигналы температуры с минимальным энергопотреблением. Модуль встраивает эти ИИ-обнаружения (координаты ограничивающих рамок и точечные температуры) непосредственно в поток видеометаданных, выдавая сетевые потоки RTSP и последовательную телеметрию без потери видеокадров.
Какие критические конструктивные факторы определяют выбор оптического окна (германий против халькогенида) при размещении неохлаждаемых тепловизионных ядер?
При упаковке неохлаждаемого тепловизионного ядра в уличный корпус IP67 или купол полезной нагрузки стандартные стёкла, акрил и кварцевые окна не подойдут, поскольку они блокируют длины волн LWIR (8–14 мкм). Вам нужны специализированные материалы, прозрачные для LWIR, такие как монокристаллический германий (Ge) или халькогенидные стеклянные соединения.
Германий обеспечивает превосходную поверхностную твёрдость, высокие значения показателя преломления и первоклассную эффективность пропускания при обработке алмазоподобным углеродным покрытием (DLC) или просветляющими покрытиями (AR), что делает его идеальным выбором для суровых военных, морских и тяжёлых промышленных условий. Халькогенидное стекло, изготавливаемое методом формовочного стеклянного синтеза, представляет собой экономичную альтернативу для крупносерийного производства, обеспечивая при этом высокое пропускание во всём спектре LWIR. Использование надлежащих просветляющих покрытий на любом из материалов предотвращает внутренние тепловые обратные отражения в микроболометр, защищая исходные характеристики NETD вашей системы и динамический диапазон изображения.
Сводка по внедрению и контрольный список интеграции
При выборе и интеграции OEM неохлаждаемых тепловизионных модуля камеры в бортовые, мобильные или промышленные платформы автоматизации держите этот инженерный контрольный список интеграции на своём рабочем столе:
- ⚙️ Целевое пространственное разрешение: Определите, требует ли распознавание целей на большой дальности матрицы 640x512 или же матрица 384x288 соответствует вашей цели SWaP-C.
- ⚙️ Интерфейс видеоконвейера: Подтвердите, нужна ли вашей хост-архитектуре прямая потоковая передача RJ45 RTSP/IP, аналоговые каналы CVBS с нулевой задержкой или одновременный двойной вывод.
- ⚙️ Тепловая изоляция платы: Установите ядро камеры на термоизолированные стойки, чтобы тепло от драйверов двигателей и вычислительных SoC не проникало в фокальную плоскость.
- ⚙️ Характеристики материала окна: Используйте просветляющую оптику из германия или халькогенида с AR-покрытием, чтобы максимизировать пропускание в спектре 8–14 мкм без внутренних оптических бликов.
- ⚙️ Аппаратная активация ASIC: Включите встроенные алгоритмы ASIC — такие как улучшение деталей DDE, шумоподавление 3D DNR и автоматические изотермические флаги — чтобы снизить вычислительную нагрузку на основной процессор.
📚 Ссылки и дополнительная литература
- Отраслевые стандартные аппаратные ресурсы: Встроенная аппаратная архитектура Arducam | Модульные системы технического зрения Waveshare
- Связанные руководства и техническая документация: Расширенное руководство по технологии инфракрасных тепловизионных датчиков
- Инженерные идеи и примеры из практики: Промышленный портал тепловизионной инженерии Purpleriver