









Przewodnik wyboru wysokowydajnych modułów termowizyjnych dla OEM i dronów
12 sierpnia 2026
Wysokorozdzielcze niechłodzone moduły detektorów do dronów i przemysłowego widzenia AI | Purpleriver
13 sierpnia 2026
Komercyjne niechłodzone moduły czujników termicznych: Przewodnik integracji OEM wysokiej rozdzielczości i Edge AI
Słuchaj, jeśli integrujesz systemy wizyjne od dłuższej chwili, znasz historyczne bóle głowy związane z wyborem czujników podczerwieni. Wdrażanie termowizji dalekiego zasięgu oznaczało kiedyś wybór mniejszego zła: albo płacić fortunę za wysokowydajny, wymagający konserwacji kriogeniczny system chłodzony, albo zadowolić się niechłodzonym czujnikiem niskiej rozdzielczości, nękanym fatalną różnicą temperatur ekwiwalentnych szumowi (NETD) i niedopuszczalną pikselizacją. Dziś wysokorozdzielcze niechłodzone termowizyjne rdzenie czujników — konkretnie formaty matryc 640x512 i 384x288 — całkowicie przepisały te zasady. Dzięki zmniejszeniu układu scalonego odczytu (ROIC) i przeniesieniu sprzętowego przetwarzania sygnału obrazu (ISP) ASIC bezpośrednio na płytę główną, nowoczesne niechłodzone moduły termowizyjne oferują czułość termiczną poniżej 30–40 mK, pobierają zaledwie 1 do 2 watów mocy i uruchamiają się natychmiastowo w kompaktowych konfiguracjach Size, Weight, Power, and Cost (SWaP-C).
Dla producentów OEM, integratorów systemów i inżynierów robotyki wybór niechłodzonego termowizora nie polega już tylko na wybraniu chipu czujnika z półki; chodzi o to, jak czysto ten sprzęt integruje się z pełnym stosem systemowym. Nowoczesne konstrukcje o krytycznym znaczeniu — od autonomicznych gimbali UAV i bezzałogowych pojazdów naziemnych (UGV) po ciągłe predykcyjne monitorowanie obiektów — wymagają potoków wideo o zerowej latencji, elastycznej łączności wieloprotokołowej (RJ45, RTSP/IP, CVBS) oraz natywnego sprzętowo przyspieszanego wnioskowania brzegowego. Ten przewodnik omawia rzeczywiste mechanizmy inżynieryjne, które musisz ocenić, zintegrować i wdrożyć w tych modułach, nie napotykając nieoczekiwanych wąskich gardeł na stanowisku testowym.
Spis treści
- 👉 Fizyka i architektura niechłodzonych mikrobolometrów termicznych
- 👉 Niskomocowe architektury ASIC i przetwarzanie Edge AI na czujniku
- 👉 Interfejsy sprzętowe OEM i protokoły strumieniowania wideo
- 👉 Wektory zastosowań przemysłowych: drony, robotyka i inteligentne sieci
- 👉 Specyfikacje niechłodzonych czujników termicznych OEM i macierz produktów
- 👉 Silnik FAQ — szczegółowe odpowiedzi techniczne
Fizyka i architektura niechłodzonych mikrobolometrów termicznych
W terenie niechłodzone czujniki termowizyjne działają głównie w atmosferycznym oknie transmisji długofalowej podczerwieni (LWIR) (8 do 14 mikrometrów, czyli μm). Detektory fotonowe stosowane w chłodzonych kamerach średniofalowej podczerwieni (MWIR) wymagają energochłonnych kriogenicznych chłodziarek Stirlinga, aby obniżyć temperaturę czujnika do 77 kelwinów (-196°C). Z kolei niechłodzone matryce mikrobolometrów działają bezpośrednio w temperaturze pokojowej otoczenia. Wyeliminowanie aktywnych chłodziarek mechanicznych usuwa zawodne elementy silnikowe, obniża pobór mocy na poziomie płyty z dziesiątek watów do poniżej 2 watów i pozwala systemom pracować nieprzerwanie przez dziesiątki tysięcy godzin bez konieczności demontażu na stanowisku serwisowym.
W mechanicznym rdzeniu niechłodzonego mikrobolometru termicznego znajduje się zawieszona matryca mikromaszynowych struktur mostkowych utrzymywana nad podłożem krzemowym za pomocą termicznie izolowanych nóżek. Padająca energia podczerwona emitowana przez obiekty w scenie przechodzi przez niestandardowe elementy optyczne i trafia w membranę absorpcyjną na każdym mikro-mostku. Gdy pochłonięte ciepło podnosi temperaturę membrany, rezystancja elektryczna znajdującego się pod spodem aktywnego półprzewodnika zmienia się proporcjonalnie. Układ scalony odczytu (ROIC) umieszczony bezpośrednio pod matrycą płaszczyzny ogniskowej (FPA) próbkuje tę różnicę rezystancji (ΔR) klatka po klatce, przekształcając czystą zmienność termiczną w surowe sygnały elektryczne.
1 Fizyka detektorów: tlenek wanadu (VOx) kontra krzem amorficzny (a-Si)
Materiał półprzewodnikowy osadzony na tych strukturach mikro-mostkowych decyduje o czułości termicznej czujnika, stosunku sygnału do szumu (SNR) oraz stabilności pracy w trudnych warunkach środowiskowych. W sprzęcie przemysłowym i obronnym spotkasz dwa główne zestawy materiałowe:
- ✅ Tlenek wanadu (VOx): VOx zapewnia wyższy temperaturowy współczynnik rezystancji (TCR) — zazwyczaj od -2%/K do -3%/K w temperaturze pokojowej. Wyższy TCR oznacza, że niewielka zmiana temperatury celu powoduje znacznie większą procentową zmianę rezystancji elektrycznej. Dzięki temu mikrobolometry VOx mają niższy poziom szumu 1/f, doskonały kontrast przestrzenny oraz czułość poniżej 30–40 mK. Gdy budujesz systemy do obserwacji lotniczej, dalekiego zasięgu SAR lub precyzyjnego radiometrycznego mapowania termicznego w przemyśle, VOx jest branżowym koniem roboczym.
- ⚙️ Krzem amorficzny (a-Si): Krzem amorficzny wykazuje niższy TCR i jest nieco bardziej szumny niż VOx. Jego główną zaletą jest pełna kompatybilność ze standardowymi liniami produkcyjnymi CMOS, co sprawia, że jest tani w masowej produkcji do wielkoseryjnej termografii komercyjnej lub podstawowego monitorowania martwego pola w motoryzacji. Niemniej jednak, gdy Twój sprzęt musi stawić czoła gwałtownym zmianom temperatury otoczenia na zewnątrz (od -40°C do +80°C), precyzyjne konstrukcje przemysłowe zdecydowanie pozostają przy rdzeniach VOx ze względu na ich niezawodną stabilność termiczną.
2 Optymalizacja rozmiaru piksela i metryki różnicy temperatur równoważnej szumowi (NETD)
Równoważenie redukcji rozmiaru piksela, wymagań dotyczących liczby przysłony optycznej i ogólnej czułości termicznej to nieustanny kompromis na stanowisku inżynierskim:
- 📍 Zmniejszenie rozmiaru piksela (z 17 μm do 12 μm): Przejście ze starszych pikseli 17 μm na geometrię 12 μm pozwala producentom upakować pełną matrycę 640x512 w znacznie mniejszej powierzchni płaszczyzny ogniskowej. Mniejsza płaszczyzna czujnika zmniejsza wymagany krąg obrazowy optyki, co oznacza, że projektanci obiektywów mogą tworzyć znacznie mniejsze i lżejsze zespoły soczewek z germanu i szkła chalkogenkowego. Na gimbalach dronów lub w optyce noszonej, gdzie liczy się każdy gram, przejście na rdzeń VOx 12 μm radykalnie redukuje całkowitą masę bez utraty liczby pikseli przestrzennych.
- 📍 Równoważna różnica temperatur szumu (NETD): Wyrażana w milikelwinach (mK) wartość NETD określa najmniejszą różnicę termiczną, jaką niechłodzony czujnik może wyodrębnić powyżej własnego wewnętrznego poziomu szumu systemowego. Rdzeń kamery o NETD < 30 mK rozróżnia różnice temperatur do 0,03°C. W scenach o niskim kontraście — takich jak lot przez gęstą mgłę przybrzeżną, skanowanie otwartej wody czy wykrywanie przeciążonego wyłącznika elektrycznego — niższa wartość NETD bezpośrednio przekłada się na ostrzejsze krawędzie celu i znacznie lepsze wykrywanie na dalekim zasięgu.
Podczas prototypowania niestandardowych płytek interfejsu ładunku wiele zespołów integracyjnych testuje wczesne wyprowadzenia pinów przy użyciu otwartych platform deweloperskich od społeczności takich jak Arducam lub sprzętu rozszerzającego od Waveshare przed zaprojektowaniem własnych produkcyjnych płytek PCB.
Niskomocowe architektury ASIC i przetwarzanie Edge AI na czujniku
Surowe napięcia analogowe wychodzące bezpośrednio z układu odczytu (ROIC) mikrobolometru są zaszumione. Ponieważ tysiące mikroskopijnych struktur mostkowych wykazują drobne odchylenia produkcyjne w masie, rezystancji elektrycznej i izolacji termicznej, surowe dane z mikrobolometru są obciążone szumem stałoprzestrzennym (FPN), dynamicznymi różnicami wzmocnienia oraz dryftem termicznym. Dawniej korekcja tych artefaktów wymagała przesyłania surowego, szerokopasmowego cyfrowego wideo do energochłonnego komputera hosta lub dedykowanej karty GPU. Nowoczesne niechłodzone moduły termiczne o wysokiej rozdzielczości eliminują ten problem bezpośrednio w sprzęcie kamery, wykorzystując wysokowydajne układy scalone specyficzne dla aplikacji (ASIC) zamontowane bezpośrednio za matrycą FPA.
1 Sprzętowe potoki przetwarzania obrazu (ISP)
Wbudowany sprzętowy układ ASIC realizuje ultraniskolatencyjny potok przetwarzania obrazu z natywną częstotliwością odświeżania matrycy (25 Hz, 30 Hz lub 50 Hz). Ten sprzętowy potok opiera się na trzech głównych algorytmach działających w krzemie:
- ⚙️ Korekcja niejednorodności (NUC): Normalizuje odchylenia offsetu i wzmocnienia we wszystkich 327 680 pojedynczych pikselach (w rdzeniu 640x512). Nowoczesne silniki ASIC realizują inteligentne algorytmy NUC bezmigawkowego lub z migawką mechaniczną. Dzięki ciągłemu odczytowi termistorów obudowy układ ASIC dynamicznie koryguje tabele offsetu w locie, gwarantując czystą jednorodność obrazu w szerokim zakresie temperatur otoczenia (od -40°C do +80°C) bez zamrażania strumienia wideo w krytycznych momentach.
- ⚙️ Trójwymiarowa cyfrowa redukcja szumów (3D DNR): Łączy przestrzenne filtrowanie bilateralne wewnątrz pojedynczych klatek z czasowym filtrowaniem rekurencyjnym w sekwencjach klatek. Układ ASIC oddziela termiczny szum tła od rzeczywistego ruchu celu, usuwając drobne ziarno tła bez tworzenia nieestetycznych smug ruchu za szybko poruszającymi się dronami lub pojazdami.
- ⚙️ Cyfrowe Wzmocnienie Detali (DDE): Mikrobolometry pozyskują surowe dane 14-bitowe zawierające 16 384 dyskretnych poziomów cyfrowych. Standardowe wyświetlacze renderują jedynie wideo 8-bitowe (256 wartości w skali szarości). Silnik DDE układu ASIC wykorzystuje nieliniową przestrzenną kompresję histogramu, aby zachować szeroki zakres dynamiczny sceny przy jednoczesnym wzmocnieniu detali o wysokiej częstotliwości. Dzięki temu operatorzy mogą obserwować bardzo gorące anomalie termiczne (np. uszkodzone złącze elektryczne) obok zimnej geometrii tła bez prześwietlania lub wypłukiwania obrazu.
2 Wbudowana inferencja sieci neuronowej na krawędzi czujnika
We współczesnych konstrukcjach te termiczne układy ASIC robią znacznie więcej niż tylko oczyszczanie surowych klatek. Obecnie wyposażone są we wbudowane jednostki przetwarzania neuronowego (NPU) zaprojektowane do uruchamiania skwantyzowanych modeli głębokiego uczenia (takich jak YOLO-Tiny, MobileNet lub niestandardowe architektury CNN) bezpośrednio na krawędzi kamery. To zmienia kamerę termiczną z prostego potoku wideo w autonomiczny węzeł decyzyjny przestrzenny:
Oto prawdziwa zaleta: sztuczna inteligencja na krawędzi pozwala czujnikowi analizować lokalnie ruch sceny i radiometryczne temperatury powierzchni na miejscu. Zamiast zużywać przepustowość bezprzewodową na strumieniowanie ciągłego wideo o wysokiej przepływności przez łącza komórkowe lub radiowe, niechłodzony rdzeń termiczny wykonuje klasyfikację celów z zerową latencją (wykrywanie ludzi, pojazdów lub sprzętu w całkowitej ciemności) i emituje lekkie metadane telemetryczne JSON przez potoki szeregowe lub IP. Jeśli budujesz sterowane programowo przepływy pracy z obrazowaniem termicznym lub eksplorujesz strategie detekcji krawędziowej, zapoznaj się z naszą obszerną biblioteką zasobów technicznych z zakresu termowizji w podczerwieni.
Interfejsy sprzętowe OEM i protokoły strumieniowania wideo
Umieszczenie niechłodzonego rdzenia termicznego w 3-osiowym gimbalu drona, autonomicznym łaziku lub panelu automatyki fabrycznej oznacza wybór odpowiednich połączeń fizycznych i protokołów strumieniowania. Konfiguracje inżynieryjne OEM zazwyczaj wykorzystują hybrydowe architektury wyjściowe, które jednocześnie dostarczają sieciowe strumienie IP i kompozytowe wideo o niskim opóźnieniu.
1 Hybrydowa łączność wyjściowa: RJ45 Ethernet, RTSP IP i starsze CVBS
Aby bezproblemowo współpracować zarówno z nowoczesnymi platformami VMS, jak i starszymi wyświetlaczami sterującymi, dwuwyjściowe rdzenie termiczne zapewniają maksymalną elastyczność interfejsu:
- 🔌 Wyjście sieciowe RJ45 (silnik RTSP / IP): Wbudowane sprzętowe enkodery H.264/H.265 pakują przetworzone klatki w standardowe strumienie wideo RTSP przez Ethernet 10/100. To natywne wyjście sieciowe trafia bezpośrednio do systemów zarządzania wideo ONVIF Profile S/G/T, zdalnych stacji naziemnych i konsol zarządzania w chmurze bez konieczności stosowania zewnętrznego sprzętu enkodującego.
- 🔌 Analogowe CVBS (kompozytowy sygnał wideo w paśmie podstawowym): Wyprowadza bezpośrednie, zerowo-opóźnieniowe sygnały analogowe NTSC lub PAL przez mikrokabel koncentryczny lub kable taśmowe. Wyjście analogowe pozostaje kluczowe dla szybkiego śledzenia pilota i lotu drona FPV, gdzie opóźnienia kodowania strumienia sieciowego (zazwyczaj od 100 ms do 250 ms) powodują opóźnienie sterowania podczas szybkich manewrów lotu.
- 🔌 Szeregowa magistrala poleceń (UART / RS485 / Pelco-D): Funkcje sterowania kamerą — takie jak zmiana palet (White Hot, Black Hot, Rainbow, Ironbow), kroki zoomu cyfrowego (od 1x do 8x), regulacja emisyjności i ręczne wyzwalanie NUC — są sterowane za pomocą prostych ciągów szeregowych lub standardowych struktur poleceń ONVIF.
2 Rozpraszanie ciepła i inżynieria okien optycznych
Uzyskanie stabilnych, powtarzalnych obrazów z niechłodzonego modułu kamery termowizyjnej wewnątrz obudowy przemysłowej lub odpornej na warunki atmosferyczne wymaga uwagi na fizyczne aspekty termiczne i optyczne:
Po pierwsze, zwróć uwagę na wewnętrzne źródła ciepła. Niechłodzone mikrobolometry nie potrzebują chłodziarek kriogenicznych, ale ich wewnętrzna kalibracja offsetu opiera się na przewidywalnej równowadze termicznej na całej płaszczyźnie ogniskowej. Montowanie rdzenia kamery termowizyjnej tuż obok gorących sterowników silników, układów SoC lub nadajników bezprzewodowych tworzy nierównomierne gradienty termiczne w obudowie kamery, powodując widoczny dryft termiczny lub ciemne plamy na obrazie. Zawsze używaj nieprzewodzących dystansów mechanicznych, odpowiedniego odprowadzania ciepła i termicznych podkładek dystansowych, aby odprowadzać ciepło z dala od bloku optycznego kamery.
Po drugie, wybierz odpowiedni materiał okna. Standardowe szkło optyczne, akryl i okna poliwęglanowe są całkowitą ścianą dla promieniowania długofalowego podczerwonego między 8 μm a 14 μm. Uszczelnione obudowy muszą używać specjalistycznych okien optycznych przepuszczalnych dla LWIR wykonanych z wysokiej czystości German (Ge) lub szkło chalkogenidkowe z niestandardowymi powłokami antyrefleksyjnymi (AR), aby zapewnić maksymalną transmisję termiczną.
Wektory zastosowań przemysłowych: drony, robotyka i inteligentne sieci
Wraz z tym, jak mikrobometry VOx o wysokiej rozdzielczości przestrzennej stają się mniejsze i pobierają znacznie mniej energii, moduły te przejmują kluczowe role w wielu sektorach przemysłowych:
- 🚁 Bezzałogowe statki powietrzne (UAV) oraz poszukiwania i ratownictwo (SAR): Lekkie niechłodzone rdzenie termiczne 12 μm zintegrowane ze stabilizowanymi gimbalami dronów pomagają ekipom ratunkowym lokalizować zaginione osoby, śledzić linie pożarów terenowych przez oślepiający dym i wykrywać wycieki nawadniania rolniczego na dużych polach. Podwójne strumienie IP i analogowe dają pilotom wideo lotnicze o zerowym opóźnieniu, jednocześnie przesyłając strumienie termiczne o wysokiej rozdzielczości do pojazdów dowodzenia.
- 🤖 Autonomiczne roboty mobilne (AMR) i bezzałogowe pojazdy naziemne (UGV): Roboty naziemne pracujące w operacjach górniczych, rolnictwie i zakładach produkcyjnych zmagają się z gęstym pyłem, parą, mgłą i warunkami zerowego oświetlenia. Niechłodzone rdzenie termiczne zapewniają wyraźne widzenie nawigacyjne 24/7, umożliwiając algorytmom wizyjnym wykrywanie personelu, maszyn i spadków terenu, gdy widzialne kamery RGB i LiDAR krótkiego zasięgu zostają oślepione.
- ⚡ Monitorowanie podstacji i zautomatyzowana termografia: Ciągłe monitorowanie transformatorów wysokiego napięcia, złączy rozdzielnic i zaworów chemicznych wymaga spójnego śledzenia radiometrycznego. Instalowanie niechłodzonych kamer termowizyjnych o wysokiej rozdzielczości z automatycznymi alarmami izotermicznymi wzdłuż sieci energetycznych pozwala systemom SCADA wychwytywać drobne skoki temperatury, zatrzymując katastrofalne awarie stacji, zanim wybuchną pożary.
- 🛡️ Ochrona obwodowa i automatyczne wykrywanie włamań: Moduły kamer LWIR o wysokiej rozdzielczości zintegrowane z głowicami bezpieczeństwa typu pan-tilt zapewniają całodobowy nadzór obwodowy. W przeciwieństwie do kamer wizyjnych lub aktywnych iluminatorów IR, niechłodzone czujniki termiczne z łatwością wykrywają ciepło ciała celu przez wysoką trawę, deszcz, mgłę i lekki kamuflaż. Aby poznać rzeczywiste strategie integracji i analizy wdrożeń, zapoznaj się z naszym dedykowanym blogiem inżynierii wizji termicznej przemysłowej.
Specyfikacje niechłodzonych czujników termicznych OEM i macierz produktów
Poniższa tabela przedstawia specyfikacje techniczne dotyczące integracji naszych komercyjnych modułów kamer termowizyjnych OEM niechłodzonych w konstrukcjach systemów lotniczych, mobilnych i stacjonarnych.
| Nazwa produktu | Aspekt wizualny | Rozdzielczość i detektor | Interfejsy i protokoły | Kluczowe cechy inżynieryjne | Główne docelowe zastosowanie OEM |
|---|---|---|---|---|---|
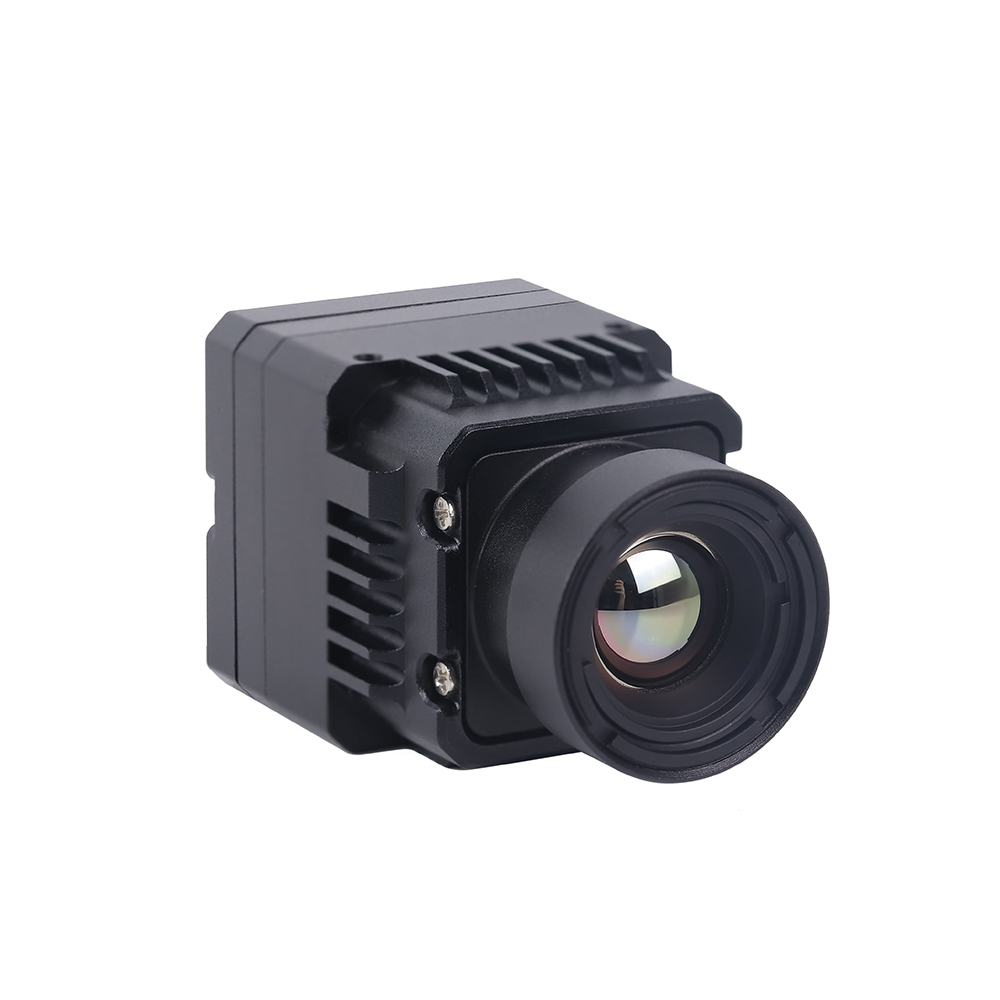
| Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP, IP |
|
640 × 512 pikseli Matryca mikrobolometryczna VOx bez chłodzenia (LWIR 8–14 μm) |
• Sieć Ethernet RJ45 • Strumieniowanie RTSP / IP • Analogowe wideo CVBS • Szeregowa magistrala poleceń |
• Sprzętowy rdzeń ISP ASIC • Wbudowany koder wideo H.264/H.265 • Zaawansowane 3D DNR i dynamiczne wzmacnianie szczegółów • Wysoka czułość NETD < 35 mK–40 mK |
• Gimbale lotnicze UAV dalekiego zasięgu • Systemy obrony perymetrycznej Edge AI • Zautomatyzowana termografia podstacji • Autonomiczne pojazdy naziemne |
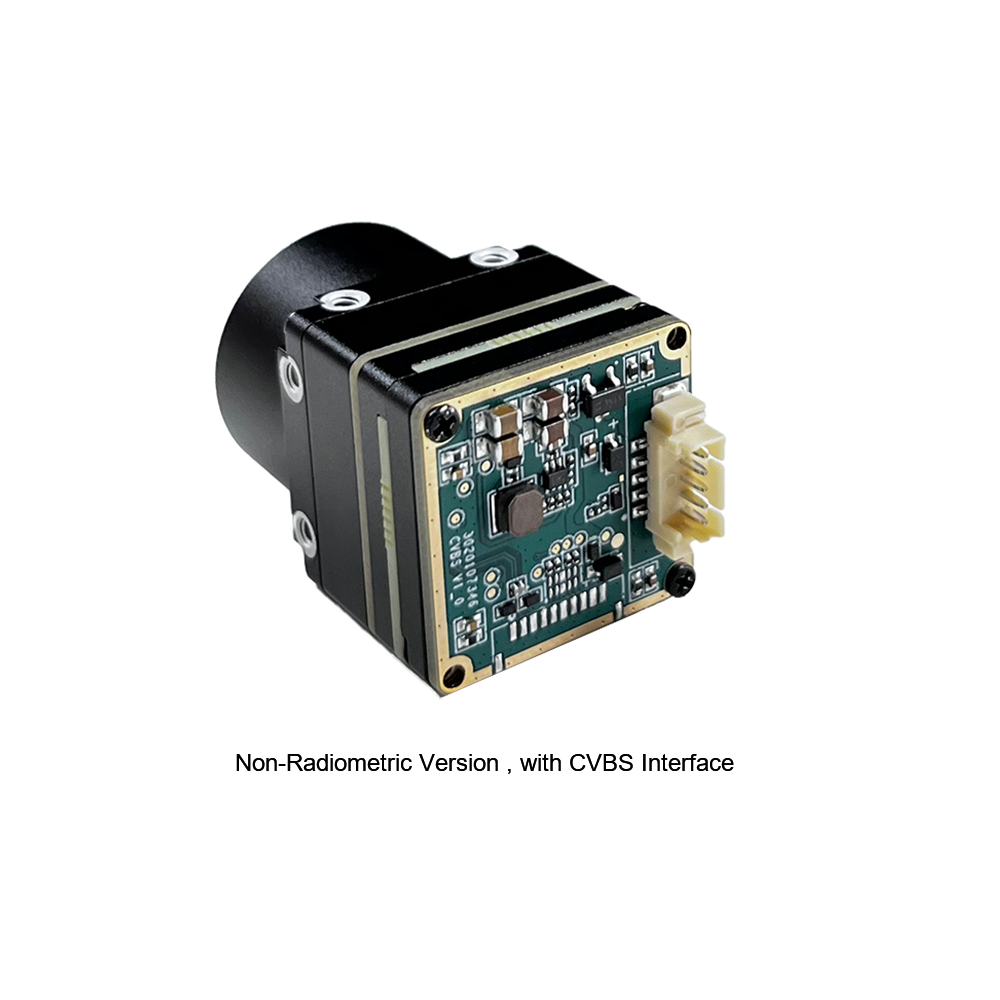
| Niechłodzona miniaturowa kamera termowizyjna 384*288 do dronów |
|
384 × 288 pikseli • Ultraminiaturowy rdzeń VOx bez chłodzenia (LWIR 8–14 μm) |
• Analogowe wideo CVBS • Modułowe złącze wielopinowe • Bezpośrednie sterowanie UART |
• Zminiaturyzowana konstrukcja SWaP • Uniwersalny pomiar temperatury online • Generowanie alarmu izotermicznego hotspot • Ultraniski pobór mocy (< 1,2 W) |
• Gimbale UAV / mikrodronów o lekkim udźwigu • Cele produkcyjne wizji maszynowej • Konserwacja urządzeń robotycznych • Ręczna termografia taktyczna |
Szczegółowa prezentacja produktów i powiązania integracji OEM
Niechłodzony moduł kamery termowizyjnej z sensorem 640*512, RJ45, CVBS, RTSP IP
Zaprojektowany specjalnie do wymagających ładunków UAV, robotyki autonomicznej i inteligentnych systemów perymetrycznych, ten niechłodzony moduł kamery termowizyjnej 640x512 łączy wysokorozdzielczą matrycę mikrobolometryczną VOx z pokładowym sprzętowym silnikiem ASIC. Dzięki bezpośredniej łączności sieciowej RJ45 i analogowemu wyjściu CVBS strumieniuje skompresowane wideo RTSP H.264/H.265 bezpośrednio do sieci IP, zachowując jednocześnie natychmiastowy analogowy sygnał wideo do ręcznego sterowania. Pokładowy układ ASIC wykonuje sprzętowo korekcję niejednorodności bez migawki (NUC), trójwymiarową cyfrową redukcję szumów (3D DNR) oraz dynamiczne wzmacnianie szczegółów (DDE), generując obraz termowizyjny o wysokim kontraście w trudnych warunkach pogodowych i gęstym dymie.
Niechłodzony mini moduł kamery termowizyjnej 384*288 do dronów
Moduł pomiaru temperatury z obrazowaniem termowizyjnym serii MINI to ultrakompaktowy, ultralekki czujnik termiczny zoptymalizowany pod kątem bardzo napiętych budżetów SWaP. Zbudowany w oparciu o wysokoczułe detektory VOx i niskoszumne układy odczytu, zapewnia czysty obraz i niezawodną telemetrię temperatury w szerokich termicznych oknach operacyjnych. Wyposażony w elastyczne złącze wielopinowe, analogowe wyjście wideo CVBS i proste komendy UART, ten mini moduł stanowi idealny rdzeń termiczny do lekkich ładunków dronów, stanowisk inspekcji wizyjnej, mobilnych robotów konserwacyjnych i kompaktowej optyki taktycznej.
Silnik FAQ — szczegółowe odpowiedzi techniczne
Dlaczego warto przejść z czujników o niższej rozdzielczości (256x192) na niechłodzone moduły kamer termowizyjnych o wysokiej rozdzielczości (640x512)?
Przejście z podstawowego czujnika 256x192 na moduł 640x512 daje ogromny skok o 666% w całkowitej liczbie aktywnych pikseli (327 680 pikseli w porównaniu z zaledwie 49 152 pikselami). W ładunkach dronów, wieżach bezpieczeństwa i liniach inspekcyjnych fabryk liczba pikseli bezpośrednio determinuje zasięg rozpoznawania celu zgodnie z kryteriami Johnsona. Matryca 640x512 pozwala operatorom i algorytmom wizyjnym wykrywać, identyfikować i mierzyć drobne anomalie termiczne — takie jak gorąca przepust transformatora czy odległy intruz — ze znacznie większych odległości.
Poza samym zasięgiem, wyższa gęstość pikseli sprawia, że pokładowe modele Edge AI stają się znacznie bardziej niezawodne. Splotowe sieci neuronowe potrzebują zdrowego bloku pikseli nad celem, aby dokładnie analizować kontury kształtów i gradienty termiczne. Wysokorozdzielcze niechłodzone rdzenie zapewniają gęstość pikseli potrzebną do zapobiegania rozmyciu pikselizacji celu, redukując fałszywe alarmy powodowane przez liście poruszane wiatrem, deszcz czy odblaski.
Jakie są główne różnice operacyjne między niechłodzonymi modułami kamer termowizyjnych (LWIR) a chłodzonymi modułami termowizyjnymi (MWIR) w integracjach komercyjnych?
Praktyczne różnice między niechłodzonymi modułami długofalowej podczerwieni (LWIR, 8–14 μm) a chłodzonymi modułami średniofalowej podczerwieni (MWIR, 3–5 μm) sprowadzają się do poboru mocy, całkowitej masy systemu, opóźnień rozruchu, cykli konserwacyjnych i kosztów. Chłodzone systemy MWIR opierają się na mechanicznych chłodziarkach Stirlinga, które schładzają matryce fotonowe do 77 kelwinów (-196°C). Choć jednostki chłodzone zapewniają ekstremalną czułość dalekiego zasięgu i wysokie częstotliwości klatek, chłodziarka dodaje ciężki mechaniczny punkt awarii, pobiera od 15 W do ponad 50 W mocy, potrzebuje od 5 do 10 minut na schłodzenie przed uzyskaniem obrazu oraz wymaga kosztownego serwisu remontowego co 4 000 do 8 000 godzin pracy.
Nieschładzane mikrobolometry działają bezpośrednio w temperaturze otoczenia, bez mechanicznego chłodzenia. Oznacza to niemal natychmiastowy czas uruchomienia (poniżej 2–3 sekund), niski pobór mocy (od 1 W do 2,5 W), niewielką obudowę, którą można łatwo zamontować w małych gimbalach dronów, oraz wskaźniki MTBF przekraczające 15 000 do 30 000 godzin pracy. W przypadku niemal wszystkich zastosowań przemysłowych, robotycznych i zabezpieczeń, nieschładzane moduły termowizyjne zapewniają odpowiednią kombinację wydajności, niskiego poboru mocy i długoterminowej niezawodności.
W jaki sposób sprzętowe układy ISP ASIC zarządzają strumieniowaniem o niskim poziomie szumów i pokładowym przetwarzaniem Edge AI w czasie rzeczywistym?
Nowoczesne nieschładzane moduły termowizyjne zapewniają płynny obraz wideo o niskim poziomie szumów, przetwarzając sygnał sprzętowo bezpośrednio w układzie ASIC kamery, gdy surowe 14-bitowe dane cyfrowe opuszczają układ ROIC mikrobolometru. Zamiast przerzucać intensywne filtrowanie matematyczne na procesor systemu, potok ASIC kamery wykonuje korekcję niejednorodności (NUC), trójwymiarową cyfrową redukcję szumów (3D DNR) oraz dynamiczne wzmacnianie szczegółów (DDE) bezpośrednio w krzemie. Gwarantuje to zerowe opóźnienie wygładzania przestrzennego i ostrą definicję krawędzi jeszcze przed rozpoczęciem kodowania wideo.
W przypadku Edge AI nowoczesne układy ASIC do termowizji łączą niskomocowe bloki sprzętowe NPU, które analizują oczyszczone bufory klatek bezpośrednio w pamięci RAM na pokładzie. Ponieważ silnik AI działa na nieskazitelnych 14-bitowych lub ulepszonych 8-bitowych buforach klatek, lekkie sieci neuronowe wykonują klasyfikację celów, śledzenie ludzi i alarmy progowe temperatury przy minimalnym poborze mocy. Moduł osadza te detekcje AI (współrzędne ramek ograniczających i temperatury punktowe) bezpośrednio w strumieniu metadanych wideo, wysyłając strumienie sieciowe RTSP i telemetrię szeregową bez gubienia klatek wideo.
Jakie kluczowe czynniki projektowe decydują o wyborze okna optycznego (german kontra chalkogenek) przy obudowie nieschładzanych rdzeni termowizyjnych?
Podczas pakowania nieschładzanego rdzenia termowizyjnego w obudowę zewnętrzną IP67 lub kopułę ładunku, standardowe okna szklane, akrylowe i kwarcowe nie sprawdzą się, ponieważ blokują fale LWIR (8–14 μm). Potrzebne są specjalistyczne materiały przepuszczające LWIR, takie jak monokrystaliczny german (Ge) lub związki szkła chalkogenkowego.
German oferuje doskonałą twardość powierzchni, wysokie wartości współczynnika załamania światła oraz najwyższej klasy skuteczność transmisji po pokryciu powłokami diamentopodobnymi (DLC) lub antyrefleksyjnymi (AR) — co czyni go idealnym wyborem do wytrzymałych środowisk wojskowych, morskich i trudnych warunków przemysłowych. Szkło chalkogenkowe, wytwarzane metodą formowalnej syntezy szkła, stanowi opłacalną alternatywę dla produkcji wielkoseryjnej, zapewniając jednocześnie silną transmisję w całym spektrum LWIR. Zastosowanie odpowiednich powłok AR na obu materiałach zapobiega wewnętrznym odbiciom termicznym do mikrobolometru, chroniąc natywną wydajność NETD systemu i dynamiczny zakres obrazu.
Podsumowanie wdrożenia i lista kontrolna integracji
Podczas wyboru i integracji modułu kamery OEM niechłodzone termowizyjne z platformami lotniczymi, mobilnymi lub automatyki przemysłowej, trzymaj tę inżynierską listę kontrolną integracji na swoim stanowisku:
- ⚙️ Docelowa rozdzielczość przestrzenna: Zdecyduj, czy rozpoznawanie celów dalekiego zasięgu wymaga matrycy 640x512, czy też matryca 384x288 spełnia Twoje cele SWaP-C.
- ⚙️ Interfejs potoku wideo: Potwierdź, czy architektura hosta wymaga bezpośredniego strumieniowania RTSP/IP przez RJ45, bezopóźnieniowego analogowego sygnału CVBS, czy jednoczesnego podwójnego wyjścia.
- ⚙️ Izolacja termiczna płytki: Zamontuj rdzeń kamery na izolowanych termicznie dystansach, aby ciepło ze sterowników silników i układów SoC nie przedostawało się do płaszczyzny ogniskowej.
- ⚙️ Specyfikacja materiału okna: Używaj ochronnej optyki germanowej lub chalkogenkowej z powłoką AR, aby zmaksymalizować transmisję w spektrum 8–14 μm bez wewnętrznego olśnienia optycznego.
- ⚙️ Aktywacja sprzętowa ASIC: Włącz pokładowe algorytmy ASIC — takie jak wzmocnienie szczegółów DDE, czyszczenie szumów 3D DNR i automatyczne flagi izotermiczne — aby odciążyć główny procesor.
📚 Piśmiennictwo i dalsze lektury
- Standardowe zasoby sprzętowe w branży: Architektura sprzętu wbudowanego Arducam | Modułowe systemy rozwoju wizji Waveshare
- Powiązane przewodniki i dokumentacja techniczna: Zaawansowany przewodnik po technologii podczerwonych czujników termicznych
- Spostrzeżenia inżynieryjne i studia przypadków: Portal inżynierii termowizji przemysłowej Purpleriver





