









USB-тепловизионный модуль камеры высокого разрешения для Raspberry Pi: Руководство по интеграции 640x512
1 июля 2026 г.
Тепловизионный модуль камеры True IR ночного видения: Руководство по B2B-интеграции
1 июля 2026 г.
Полное руководство по интеграции тепловизионных модульных камер: решения 384x288 для дронов, Raspberry Pi и B2B OEM-проектов
В быстро развивающейся сфере промышленной автоматизации, беспилотных летательных аппаратов (БПЛА) и периферийного компьютерного зрения потребность в тепловидении высокого разрешения превратилась из специализированной роскоши в фундаментальную архитектурную необходимость. Интеграция модуля тепловизионной камеры в современные встраиваемые системы требует большего, чем стандартное готовое любительское оборудование. Системные инженеры, директора по НИОКР и менеджеры по OEM-продуктам сталкиваются со сложными препятствиями, включая жесткие ограничения по весу (SWaP), целостность высокочастотного сигнала и инженерные затраты на извлечение необработанных радиометрических данных. Будем реалистами: исторически проектные конвейеры останавливались из-за жестких, закрытых потребительских ядер камер или плохой поддержки SDK, которая не могла преодолеть разрыв между пользовательскими аппаратными интерфейсами и стандартными встраиваемыми операционными системами, такими как Linux или ROS.
Для преодоления этих барьеров промышленные неохлаждаемые ядра LWIR (длинноволнового инфракрасного диапазона) с разрешением 384x288 пикселей стали оптимальным выбором в отрасли. Обеспечивая баланс тепловой чувствительности, веса и оптической дальности, эти 12-мкм микроболометрические ядра предоставляют более чем вдвое большую активную площадь сенсора по сравнению с датчиками начального уровня 256x192 без экспоненциального роста стоимости и занимаемого пространства, характерного для ядер класса VGA. Это всеобъемлющее руководство подробно описывает технические, электрические и оптические аспекты интеграции высокопроизводительных модулей тепловизионных камер 384x288 в дроны, специализированные системы Raspberry Pi и проприетарное оборудование IoT, опираясь на передовые инженерные практики лидеров рынка.
Содержание
- 👉 Архитектурный обзор разработки LWIR-сенсоров
- 👉 Разъяснение иерархии разрешений: ядра 384x288 против 256x192
- 👉 Архитектуры электрических интерфейсов: MIPI, USB и CVBS
- 👉 План интеграции с Raspberry Pi и Linux-системами
- 👉 Разработка полезной нагрузки подвеса дрона и оптимизация SWaP-C
- 👉 Демонстрация продукта: тепловизионный модуль Purpleriver 384x288
- 👉 Процессы промышленной OEM/ODM-кастомизации
- 👉 Часто задаваемые вопросы по аппаратной интеграции и внедрению
Архитектурный обзор разработки LWIR-сенсоров
Суть такова: внутри любой реальной тепловизионной камеры находится матрица неохлаждаемого микроболометрического сенсора, спроектированная для обнаружения излучения в длинноволновом инфракрасном (LWIR) спектре, обычно в диапазоне от 8 до 14 мкм. В отличие от кремниевых CMOS-сенсоров видимого света, которые полагаются на генерацию заряда, вызванную фотонами, неохлаждаемые термопары или микроболометры используют материалы, электрическое сопротивление которых динамически изменяется при поглощении падающего инфракрасного излучения. На практике мы отдаем предпочтение Оксид ванадия (VOx) тонким пленкам в качестве активного сенсорного материала. Почему? Потому что они обеспечивают исключительный температурный коэффициент сопротивления (ТКС) и сводят шум 1/f к абсолютному минимуму по сравнению с более дешевыми альтернативами из аморфного кремния (a-Si).
Цепочка обработки внутри современного неохлаждаемого тепловизионного ядра начинается, когда входящее длинноволновое инфракрасное излучение проходит через линзовый блок из высокочистого германия. Эти линзы — не обычное стекло: они покрыты специализированными антибликовыми слоями для максимальной эффективности пропускания в инфракрасном диапазоне. Когда целевая инфракрасная энергия попадает на фокальную плоскость (FPA), состоящую из матрицы микроболометров VOx, отдельные пиксельные элементы испытывают незначительное изменение температуры. Это тепловое смещение вызывает изменение электрического сопротивления в каждой отдельной микромостовой структуре. Встроенная интегральная схема считывания (ROIC) затем преобразует эти мельчайшие колебания сопротивления в 14-битные или 16-битные необработанные цифровые сигналы с помощью высокоскоростного внутреннего аналого-цифрового преобразователя (АЦП). Наконец, бортовой цифровой сигнальный процессор (DSP) или специализированная ПЛИС выполняет сложные процедуры калибровки, такие как коррекция неоднородности (NUC), замена дефектных пикселей (BPR) и радиометрическое картирование, выдавая высокостабильный тепловизионный поток с низким уровнем шума.

Роль размера пикселя (12 мкм против 17 мкм)
Термодинамические характеристики тепловизионного сенсора частично определяются его размером пикселя — физическим расстоянием от центра одного пиксельного элемента до центра следующего. Переход от устаревших матриц с шагом 17 мкм к современным конструкциям с шагом 12 мкм — это не просто небольшая доработка; это кардинальное изменение правил игры для промышленной электрооптики:
- ✅ Оптическая эффективность: Меньший размер пикселя позволяет упаковать матрицу 384x288 на значительно меньший по физическим размерам кристалл сенсора. Это уменьшает общие габариты сенсора и позволяет системным архитекторам использовать более компактные, легкие и экономичные германиевые оптические элементы для достижения того же поля зрения (FOV). Это означает экономию веса без ущерба для обзора.
- ✅ Тепловая постоянная времени: При меньших индивидуальных объемах пикселей тепловая масса каждого мостика VOx радикально снижается. Это позволяет пикселю быстрее реагировать на переходные изменения температуры, что приводит к уменьшению тепловой инерции и смазывания движения при высокоскоростном сканировании или полете дрона.
Тепловая чувствительность (NETD)
Эквивалентная шуму разность температур (NETD) — это основной показатель, оценивающий чувствительность тепловизионного модуля камеры. Выражаемая в милликельвинах (мК), NETD определяет минимальную разность температур, которую сенсор может различить на фоне собственного шума. Модули промышленного класса демонстрируют NETD ≤ 40 мК или ≤ 50 мК при $f/1.0$. Это означает, что сенсор может легко обнаруживать разницу температур всего в 0,04°C. Достижение таких низких значений NETD требует высокоточных параметров калибровки, выполняемых бортовым оборудованием, включая алгоритмы коррекции неоднородности в реальном времени (NUC) и замену дефектных пикселей.
Разъяснение иерархии разрешений: ядра 384x288 против 256x192
При проектировании встраиваемых тепловизионных систем в полевых условиях инженерам приходится выбирать между различными разрешениями сенсоров. Хотя ядра начального уровня 256x192 — такие как дешевые USB-донглы любительского класса или компактные потребительские тепловые сенсоры — весьма экономичны на бумаге, они не справляются с задачами в критически важных промышленных, коммерческих и оборонных приложениях. Выбор неохлаждаемого тепловизионного модуля камеры 384x288 дает огромные эксплуатационные преимущества:
Преимущество в плотности информации
Давайте посмотрим на математику. Сенсор 384x288 выдает ровно 110 592 дискретных пикселя тепловых данных. Для сравнения, сенсор 256x192 выдает только 49 152 пикселя. Переход на конфигурацию 384x288 обеспечивает увеличение общего активного разрешения данных на 125%. Такое значительное расширение пространственных данных предотвращает ошибки усреднения субпикселей, позволяя моделям периферийного искусственного интеллекта (Edge AI) изолировать контуры целей гораздо раньше и с большей точностью. Более высокая плотность пикселей также обеспечивает более точные измерения температуры, поскольку камера с меньшей вероятностью будет усреднять температуру небольшой цели с более холодным фоновым окружением.
Пространственное разрешение и мгновенное поле зрения (iFOV)
iFOV измеряет пространственное разрешение отдельного пикселя, определяя наименьшую область цели, которую можно различить на определенном расстоянии. Математически iFOV выражается как:
Если рассмотреть фиксированную германиевую линзу с фокусным расстоянием 19 мм в паре с микроболометром 12 мкм:
На расстоянии 100 метров каждый пиксель разрешает физический размер пятна примерно 6.3 см. В критически важных приложениях безопасности, системах машинного зрения или аэрофотосъемке это повышенное пространственное разрешение обеспечивает точную идентификацию целей, предотвращая опасные ложные срабатывания. Для более глубокого анализа выбора целевых оптических сборок LWIR обратитесь к этому подробному руководству по выбору ядра LWIR для промышленности.
Архитектуры электрических интерфейсов: MIPI, USB и CVBS
Для успешной интеграции модуля тепловизионной камеры в специализированное оборудование необходимо выбрать соответствующий аппаратный коммуникационный уровень. Промышленные модули тепловизионных камер 384x288 предоставляют три основных электрических интерфейса, каждый из которых подходит для определенных инженерных требований:
| Типичная задержка | Разрядность данных и тип сигнала | Наиболее подходит для | Аппаратные затраты |
|---|---|---|---|
| MIPI CSI-2 | 14-битные необработанные цифровые данные, высокоскоростной канал | Встраиваемые SOC (NVIDIA Jetson, Rockchip) | Высокая (Требуются пользовательские драйверы ядра/BSP) |
| USB (UVC + Bulk) | Динамическое цветное видео и радиометрические сырые матрицы | Raspberry Pi, промышленные ПК, быстрое прототипирование | Низкая (Стандартные стеки драйверов plug-and-play) |
| CVBS | Стандартное аналоговое композитное видео (PAL/NTSC) | Аналоговые FPV-системы, устаревшие аналоговые мониторы | Минимальная (Прямое подключение к передатчику/монитору) |
MIPI CSI-2 (Интерфейс процессора мобильной индустрии)
MIPI CSI-2 стал золотым стандартом для высокоскоростных соединений камеры напрямую с процессором. Он передает несжатые, высокоразрядные сырые цифровые тепловые данные (обычно 14-битные или 16-битные) непосредственно в конвейер видеозахвата хост-системы на кристалле (SoC). Это позволяет хост-процессору получать доступ к сырым значениям сенсора без задержек декомпрессии или накладных расходов на трансляцию протокола, открывая возможности для аппаратно-ускоренной обработки сигналов изображения (ISP) с использованием специализированных модулей GPU или NPU.
Хотя MIPI CSI-2 обеспечивает минимально возможную задержку кадра и максимальную производительность системы, он требует сложных, пользовательских конфигураций драйверов пакета поддержки платы (BSP). Позвольте мне сказать вам по опыту: трассировка дифференциальных высокочастотных линий на пользовательских печатных платах требует тщательного согласования длины для предотвращения фазовых искажений и электромагнитных помех. Держите эти кабельные трассы короче 10 см, если только вам не нравится отлаживать проблемы целостности сигнала с активными, специализированными удлинителями сигнала.
Интерфейс USB (UVC и Bulk-конечные точки)
Интерфейс Universal Serial Bus (USB) предпочтителен для быстрой разработки на одноплатных компьютерах (SBC) и универсальных рабочих станциях разработки. Этот интерфейс использует раздвоенный подход: он передает предварительно обработанные, раскрашенные тепловизионные видеопотоки с использованием стандартного протокола USB Video Class (UVC), одновременно предоставляя сырые 14-битные радиометрические температурные матрицы через пользовательские конечные точки USB bulk-передачи.
Основное преимущество подхода USB — физическая простота plug-and-play. Большинство современных операционных систем (Linux, Windows, macOS) поставляются с собственными драйверами UVC, устраняя необходимость компиляции пользовательских модулей ядра. Однако имейте в виду, что эти системы демонстрируют более высокие задержки по сравнению с прямыми конвейерами MIPI, а управление высокоскоростными bulk-передачами данных может создавать значительную нагрузку на центральный процессор на маломощных хост-микроконтроллерах.
CVBS (Композитный видеосигнал основной полосы частот)
CVBS — это аналоговый телевизионный формат передачи стандартной четкости (NTSC или PAL), широко используемый в устаревших системах. Встроенный процессор изображений тепловизионного модуля восстанавливает оцифрованные тепловые показания, сопоставляет их с выбираемой пользователем цветовой палитрой и преобразует результирующий визуальный поток в аналоговый сигнал. Этот выходной сигнал может передаваться напрямую по коаксиальным линиям или мощным аналоговым радиочастотным видеолиниям.
CVBS отличается исключительно низкой задержкой, высокой устойчивостью к физическим электромагнитным помехам и способностью работать на длинных кабельных трассах (до 100 метров) без потери сигнала. Основное ограничение — содержание данных: поскольку сигнал является строго аналоговым видео, все сырые термодинамические метаданные пикселей теряются, что делает невозможным выполнение постобработочных расчетов температуры на принимающем оборудовании.
План интеграции с Raspberry Pi и Linux-системами
Интеграция высокопроизводительного тепловизионного ядра с одноплатным компьютером, таким как Raspberry Pi (4/5) или модулем NVIDIA Jetson, позволяет быстро создавать прототипы интеллектуальных IoT-камер, тепловых классификаторов на основе периферийного ИИ и портативных контрольно-измерительных приборов. Практическая реализация в значительной степени опирается на надежные шаблоны приема данных, которые соединяют сбор данных на уровне ядра с приложениями обработки в пользовательском пространстве.
Системная архитектура начинается на уровне ядра Linux, где физическое ядро распознается через стандартные драйверы USB UVC или последовательные драйверы. Драйвер отображает входящие кадры в ядро Virtual Video for Linux (V4L2), делая их доступными для приложений пользовательского пространства через /dev/videoX интерфейс узла устройства. Пути управления, обновления конфигурации и полезные нагрузки микрокоманд маршрутизируются одновременно через виртуальный последовательный интерфейс (такой как /dev/ttyUSBX), управляемый рабочим состоянием хост-приложения.
Навигация по программному конвейеру
Для захвата и обработки теплового потока без потери кадров или остановки системной очереди приложения-разработчики могут использовать высокоэффективные программные конвейеры. Используя системную утилиту, такую как GStreamer, разработчики могут структурировать сети захвата с низкими накладными расходами, которые направляют буферы кадров в формате raw YUYV или raw 16-битного серого (Y16) в потоки обработки OpenCV с минимальной задержкой:
gst-launch-1.0 -v v4l2src device=/dev/video0 ! video/x-raw,format=Y16,width=384,height=288 ! videoconvert ! appsink
Эта команда захватывает raw 16-битный тепловой поток, обходит сложные процессы преобразования цвета на уровне драйвера и пересылает raw пиксельные единицы. Затем приложение может анализировать, манипулировать и раскрашивать кадры программно.
Извлечение радиометрических данных и взаимодействие с SDK
Для точной термографической диагностики приложения должны иметь возможность преобразовывать raw пиксельные данные в абсолютные значения температуры. Следующий конвейер интеграции на Python демонстрирует, как захватывать raw кадры через OpenCV, извлекать 14-битные цифровые числа, применять заводские калибровочные параметры и визуализировать обработанный вывод в реальном времени:
import cv2
Разработка полезной нагрузки подвеса дрона и оптимизация SWaP-C
Развертывание тепловизионных камер на малых беспилотных авиационных системах (sUAS) требует строгого соблюдения ограничений по размерам, весу, энергопотреблению и стоимости (SWaP-C). Добавление веса напрямую влияет на время работы от аккумулятора, а электромагнитные помехи могут поставить под угрозу стабильность полета.
Проектирование электрической части начинается с чистого распределения питания. Нестабилизированное питание от шины летательного аппарата (обычно от 12 В до 24 В от многоэлементных LiPo аккумуляторов) сильно подвержено высокочастотным пульсациям напряжения, создаваемым электронными регуляторами скорости (ESC) и высокооборотными бесколлекторными двигателями постоянного тока (BLDC). Без адекватной фильтрации этот электрический шум может ухудшить производительность высокочувствительных термографических матриц, проявляясь в виде визуальных полос или шума на тепловом выходе.
Чтобы предотвратить это, мы всегда пропускаем входящие линии постоянного тока через специализированный фильтр питания нижних частот с высоким подавлением (например, LC-фильтр), прежде чем подать напряжение на выделенный линейный стабилизатор с низким падением напряжения (LDO). Этот стабилизатор понижает напряжение до чистого источника питания 3,3 В или 5 В постоянного тока, поддерживая высокий коэффициент подавления пульсаций источника питания (PSRR), чтобы защитить чувствительные сенсорные матрицы или бортовые процессорные блоки от шума в линии питания.
Руководство по механической и экологической изоляции дрона
- ⚙️ Виброгашение и микрофонный эффект: Высокочастотные кинетические импульсы от быстро вращающихся пропеллеров могут вызывать механические вибрации, искажающие показания микроболометра. Чтобы смягчить этот микрофонный шум, закрепите ядро камеры на раме подвеса с помощью виброгасителей из силиконового геля низкой твердости, защищая неохлаждаемый сенсор от микровибрационного шума.
- ⚙️ Электромагнитное экранирование (EMI): Мощные радиочастотные телеметрические модули и видеопередатчики, установленные близко к тепловизионным камерам, могут наводить структурный шум на матрицу неохлаждаемого сенсора. Полное размещение модуля тепловизионной камеры внутри промышленного алюминиевого корпуса, изготовленного на станке с ЧПУ, обеспечивает механическую защиту и функционирует как клетка Фарадея против электромагнитных помех.
- ⚙️ Защита окружающей среды и калибровка: Полезные нагрузки воздушного базирования подвергаются быстрым перепадам температуры и влажности во время высокоскоростных наборов высоты и снижений. Убедитесь, что система способна работать в жарких и холодных условиях без потери оптического фокуса, и внедрите автоматические алгоритмы NUC на основе затвора или программного обеспечения для поддержания точности при изменении температуры окружающей среды. Чтобы узнать больше, ознакомьтесь с этим диагностическим обзором тестирования тепловизионных камер в условиях окружающей среды.
Демонстрация продукта: тепловизионный модуль Purpleriver 384x288
Purpleriver разрабатывает и производит высокопроизводительные неохлаждаемые длинноволновые инфракрасные ядра тепловизионных камер. Их системы сочетают неохлаждаемые микроболометрические сенсорные элементы с надежными ... конвейерами обработки сигналов изображения. Это делает их идеальными для коммерческих областей применения, таких как инспекция безопасности, исследовательские лаборатории и встраиваемые полезные нагрузки дронов.
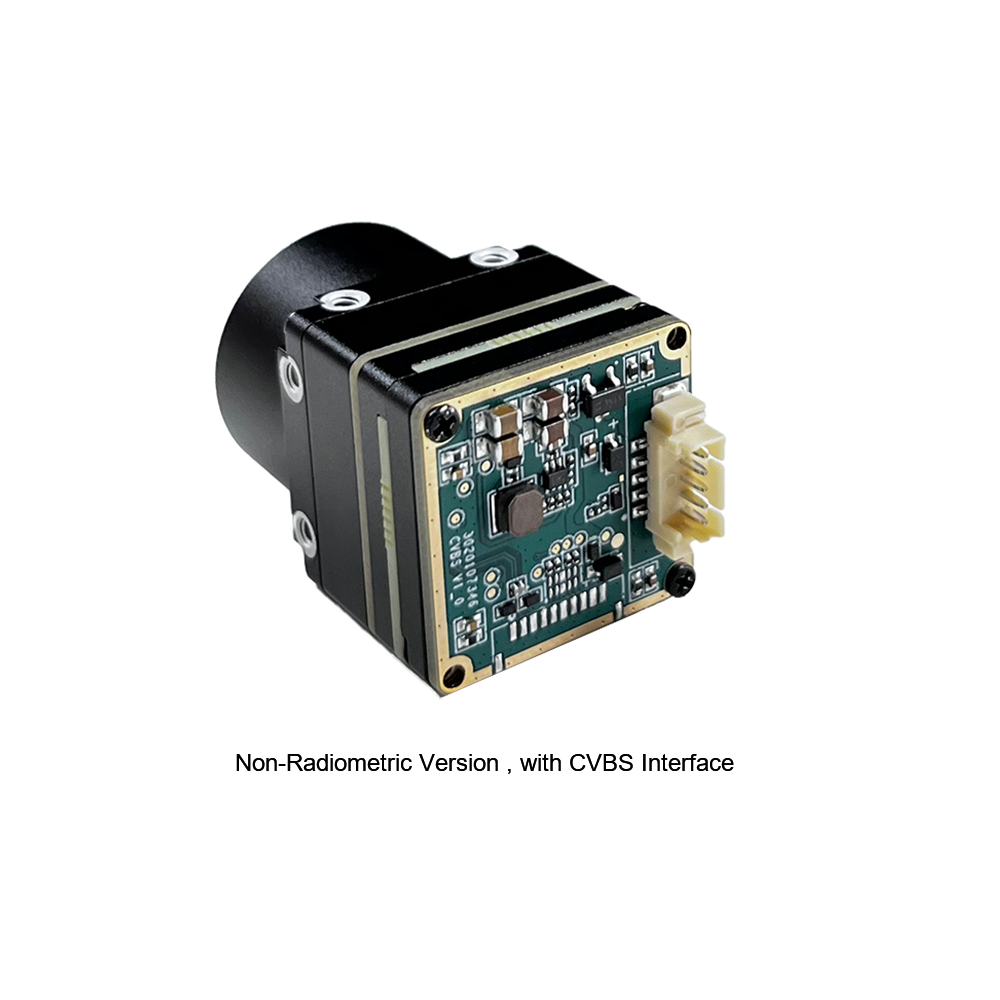
Неохлаждаемый инфракрасный тепловизионный модуль MD Series 384x288
Модуль тепловизионной камеры Purpleriver разработан для промышленной точности в таких приложениях, как безопасность, мониторинг температуры и интеграция с дронами. Оснащенный неохлаждаемым инфракрасным детектором с шагом пикселя 12 мкм, он обеспечивает высокую чувствительность и четкое тепловизионное изображение. Его компактный размер, функциональность plug-and-play и множество интерфейсов (MIPI/USB/CVBS) обеспечивают универсальную и быструю интеграцию в различные системы. При поддержке команды с опытом Гонконгского университета науки и технологий и бывших экспертов Huawei Hisilicon, этот модуль предлагает OEM/ODM-кастомизацию для удовлетворения конкретных требований проекта, обеспечивая непревзойденную производительность и адаптивность.
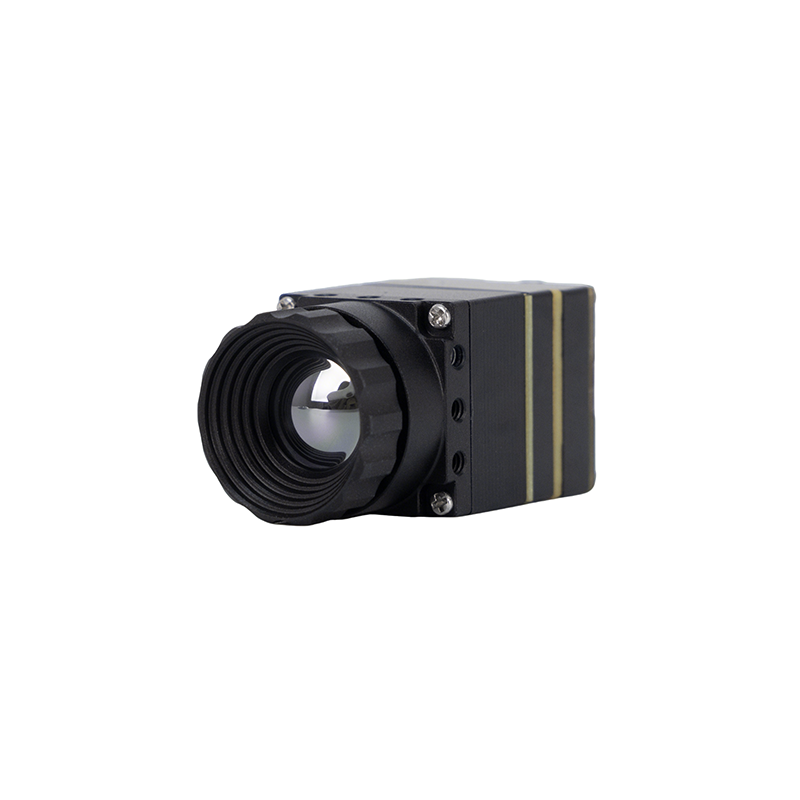
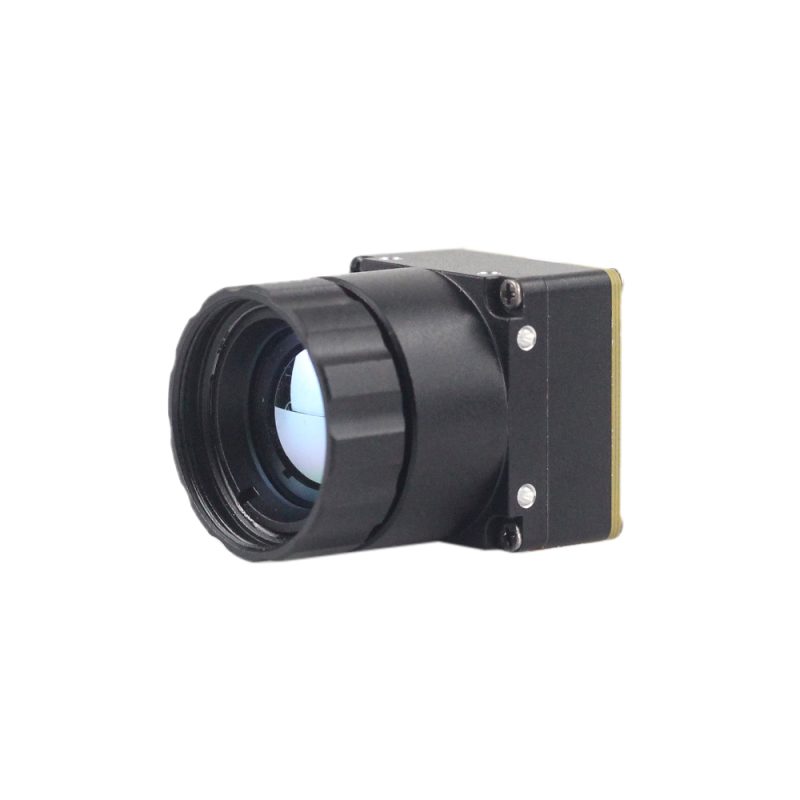
Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов
Модуль измерения температуры инфракрасного тепловидения серии MINI представляет собой высокоточный, малогабаритный и универсальный инфракрасный тепловизор для онлайн-измерения температуры. В нем используются высококачественные детекторы, высокое разрешение, стабильная производительность и мощные функции. Он оснащен множеством интерфейсов, что делает его предпочтительным продуктом в таких областях применения, как машинное зрение, проверка безопасности, интеллектуальное производство, обслуживание оборудования, бортовые системы роботов и дронов и так далее.
Сравнительная матрица спецификаций
Чтобы помочь системным проектировщикам выбрать подходящее аппаратное ядро для своих проектов, ниже сравниваются физические, электрические и оптические эксплуатационные характеристики серии MD и серии MINI:
| Технические параметры | Модуль серии MD 384x288 | Неохлаждаемое ядро MINI 384x288 для дронов |
|---|---|---|
| Разрешение (матрица FPA) | 384 x 288 пикселей | 384 x 288 пикселей |
| Размер шага пикселя | Структура микроболометра 12 мкм | Структура микроболометра 12 мкм |
| Спектральный диапазон | от 8 мкм до 14 мкм (LWIR) | от 8 мкм до 14 мкм (LWIR) |
| Чувствительность (NETD) | ≤ 40 мК (@25°C, f/1.0) | ≤ 50 мК (@25°C, f/1.0) |
| Доступные интерфейсы | MIPI CSI-2, USB 2.0 (UVC), аналоговый CVBS | USB 2.0 (UVC), аналоговое видео CVBS |
| Термографические функции | Расширенный региональный радиометрический анализ | Измерение температуры в реальном времени |
| Типичное энергопотребление | Сверхнизкое (< 1,1 Вт) | Оптимизированное низкое (< 0,9 Вт) |
| Целевые настройки | Отлично (глубокие B2B OEM-разработки на заказ) | Адаптация полезной нагрузки и интеграция с подвесами |
Процессы промышленной OEM/ODM-кастомизации
Готовые потребительские тепловизоры редко подходят для сложных промышленных применений. Специализированные конструкции требуют индивидуальных физических конфигураций, нестандартных объективов и уникальных протоколов связи.
Процесс кастомизации начинается на этапе определения первоначальных требований, когда менеджеры по продукту устанавливают электрические, физические и атмосферные эксплуатационные границы. После задания этих параметров инженеры преобразуют стандартные наборы команд модуля в протоколы промышленных систем (такие как SPI, Modbus или форматы CAN Bus). Этот протокольный уровень позволяет регистрам конфигурации камеры беспрепятственно взаимодействовать с ПЛК, интеллектуальными автомобильными узлами или периферийными полетными контроллерами. Параллельно инженеры работают над оптимизацией оптических компонентов и защитных факторов для обеспечения стабильной тепловой производительности в сложных условиях эксплуатации.
Настройка протоколов (SPI, Modbus, CAN Bus)
Современные промышленные и военные архитектуры полагаются на высоконадежные протоколы связи. Хотя USB подходит для базовых стендовых испытаний, полевая интеграция требует более чистых шинных архитектур:
- ⚙️ CAN Bus (локальная сеть контроллеров): Необходим для систем управления автомобильной, аэрокосмической и робототехнической техникой. Обеспечивает дальнюю, помехоустойчивую связь между различными узлами без необходимости централизованной архитектуры хост-ПК.
- ⚙️ Протокол Modbus: Стандарт для программируемых логических контроллеров (ПЛК) на производственных предприятиях. Этот интерфейс позволяет камере подавать сигналы тревоги или управлять отключениями при превышении компонентом заданного температурного порога.
- ⚙️ Низкомощный SPI (последовательный периферийный интерфейс): Идеально подходит для микроконтроллеров и периферийных процессоров. SPI обеспечивает быструю передачу данных по нестандартным несущим платам, минимизируя сложность и энергопотребление.
Оптимизация для окружающей среды и прочные защитные покрытия
Развертывание датчиков в экстремальных промышленных термокамерах или морских операциях требует усиленной защиты системы:
- ⚙️ Оптические покрытия DLC (алмазоподобный углерод): Защищают внешние германиевые линзы от абразивного песка, грязи и химического воздействия, обеспечивая долговременную живучесть в полевых условиях.
- ⚙️ Конформные изоляционные покрытия печатных плат: Защищают чувствительные компоненты плат от влаги, конденсата, соляного тумана и коррозионных атмосфер.
- ⚙️ Автоматическая калибровка затвора: Интегрирует надежные калибровочные мишени, позволяющие ядру камеры поддерживать точность измерений в широком диапазоне рабочих температур (от -40°C до +80°C).
Для оптимизации производительности в этих суровых условиях B2B-производители регулярно закупают передовые оптические сборки у специализированных прецизионных партнеров, таких как Rising Optics, для обеспечения точных возможностей двухспектральной фокусировки. Чтобы узнать больше об общих промышленных и наружных портативных тепловизионных конструкциях, ознакомьтесь с этим руководством по инструментам тепловидения.
Часто задаваемые вопросы по аппаратной интеграции и внедрению
Как передавать высококачественное тепловизионное видео в реальном времени на Raspberry Pi или Linux-систему?
Интеграция потокового видео в реальном времени в архитектуры Raspberry Pi или общие системы x86/ARM Linux может быть реализована с использованием комплексных наборов средств разработки (SDK) Purpleriver совместно со стандартными фреймворками операционной системы. В отличие от стандартных потребительских сенсорных платформ, которые лишены открытого исходного кода и привязаны к проприетарным фреймворкам приложений, модули Purpleriver предоставляют высокоадаптивную архитектуру открытой системы.
Для наиболее надежной интеграции мы рекомендуем использовать цифровой выходной конвейер USB-UVC. В этой конфигурации операционная система Linux распознает двухпортовую структуру камеры. Это организует видеопоток как стандартный необработанный вывод YUV на основном /dev/videoX канале, одновременно поддерживая необработанную линию команд/радиометрических данных через /dev/ttyUSBX или виртуальные COM-интерфейсы. Благодаря такому маршруту конфигурации разработчики могут запускать наши оптимизированные команды захвата GStreamer непосредственно из конвейеров пространства памяти или считывать необработанные матрицы с помощью кодов интеграции Python и OpenCV без потери пакетов кадров. Если ваш проект имеет строгие ограничения по пространству или компоновке, обратитесь к нашей команде по вопросам индивидуальных привязок дерева устройств MIPI CSI для нестандартных конструкций плат-носителей.
Для самостоятельной и коммерческой интеграции: почему стоит перейти с сенсора 256x192 на неохлаждаемый модуль тепловизионной камеры 384x288?
Переход от сенсора начального уровня 256x192 (например, серии Tiny1 любительского класса) к промышленному неохлаждаемому модулю тепловизионной камеры 384x288 с шагом пикселя 12 мкм обеспечивает значительный скачок в производительности пространственной обработки. Хотя сенсора 256x192 может быть достаточно для базовых тепловых проверок, его низкая плотность пикселей ограничивает эффективность на больших расстояниях.
Обновление разрешения до 384x288 предоставляет более чем вдвое больше точек пространственных данных (110 592 против 49 152 пикселей). Это дает несколько важных практических преимуществ: Во-первых, повышенная плотность сенсора обеспечивает четкость и дальность, необходимые для критически важных операций, таких как картографирование с дронов, охранное наблюдение и автоматизированное производство. Во-вторых, улучшенное пространственное разрешение (iFOV) позволяет различать малые цели на гораздо больших расстояниях, предотвращая потерю точности из-за температурного смешивания на субпиксельном уровне. В-третьих, периферийные модели ИИ могут быстрее обнаруживать и классифицировать объекты с меньшим количеством ложных срабатываний, обеспечивая надежную работу в сложных условиях. Кроме того, наши усовершенствованные микроболометры на основе VOx с шагом 12 мкм оптимизируют пространственные характеристики без увеличения физического размера объектива. Это гарантирует, что ваши системы остаются легкими, компактными и высокоэффективными.
Подходят ли эти модульные тепловизионные камеры для специализированных полезных нагрузок, чувствительных к весу, таких как подвесы дронов и тепловизионные прицелы?
Да, серия Purpleriver MINI Тепловые ядра специально разработаны для применений, чувствительных к весу. Наше аппаратное и программное обеспечение оптимизировано для обеспечения максимальной производительности в строгих весовых ограничениях, что делает их идеальными для мультиспектральных дрон-подвесов, компактных ручных тепловых прицелов и миниатюрной военной/промышленной оптики.
Наша основная команда разработчиков использует обширный опыт в области НИОКР, полученный в Гонконгском университете науки и технологий и на бывшей кремниевой платформе Huawei Hisilicon, для оптимизации каждого дизайна. Эти оптимизации встроены в каждое ядро, включая микроразмерный форм-фактор, низкое энергопотребление (менее 0,9 Вт на мини-компоновках) и полные возможности OEM/ODM-кастомизации. Для интеграции лучших микрочиповых решений с нашими камерными модулями системные архитекторы часто координируют работу с крупными полупроводниковыми компаниями, такими как JM Чип для разработки кастомных, маломощных периферийных хабов обработки и умных сопутствующих плат.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: JM Chip Semiconductor Technologies → Технологии полупроводников JM Chip
- Отраслевой стандарт: Rising Optics Precision Lens Engineering → Разработка прецизионных линз Rising Optics
- Связанное руководство: Руководство по выбору модуля тепловизионной камеры: выбор правильного LWIR-ядра
- Связанное руководство: Эксплуатационные испытания в условиях высокой и низкой температуры и влажности
- Связанное руководство: Революция теплового зрения: основные оптические тепловые инструменты





