








Лучший CVBS-модуль тепловизионной камеры: низкозадержечные аналоговые ядра для дронов и систем
22 сентября 2026 г.
OEM UART-модуль тепловизионной камеры: высокоразрешающие LWIR-ядра для дронов и робототехники
23 сентября 2026 г.
Руководство по аналоговым тепловизионным ядрам: низколатентные CVBS-модули для FPV, DIY-оптики и OEM
В высокоскоростных беспилотных авиационных системах (БАС), тактических оптико-электронных полезных нагрузках и ручных охотничьих оптических приборах задержка является основным барьером для оперативной эффективности. Современные цифровые видеоконвейеры — использующие MIPI-CSI, USB UVC или потоки Ethernet IP — вносят системные задержки кодирования, пакетирования и кадровой буферизации в диапазоне от 30 миллисекунд до более чем 150 миллисекунд. Для FPV-дрона (вид от первого лица), пролетающего сквозь густые кроны деревьев на скорости 80 км/ч, или для очков целеуказания, отслеживающих быстрое кинетическое движение, даже 50-миллисекундное отставание вызывает значительное пространственное смещение. Это критическое эксплуатационное ограничение вызвало инженерный ренессанс для аналоговое ядро тепловизионной камеры: электронно-оптического модуля, который преобразует данные неохлаждаемого длинноволнового инфракрасного (LWIR) сенсора непосредственно в мгновенный композитный видеосигнал основной полосы (CVBS / PAL / NTSC) с почти нулевой задержкой.
Интеграция аналогового тепловизионного ядра позволяет обойти сложные операционные системы, стеки драйверов хоста и программные накладные расходы. Объединяя матрицу микроболометров на основе оксида ванадия (VOx) с шагом 12 мкм со специализированной интегральной схемой (ASIC) обработки изображения и высокоскоростными цифро-аналоговыми преобразователями (ЦАП), эти ядра выдают стандартное композитное аналоговое видео с импедансом 75 Ом напрямую в аналоговые видеопередатчики 5,8 ГГц (VTX), устаревшие мониторы, микро-OLED-дисплеи и тактические каналы. Это руководство представляет собой полный инженерный план для системных интеграторов, разработчиков аппаратного обеспечения и DIY-оптических инженеров, стремящихся максимально повысить динамическую тепловизионную отзывчивость, снизить массу полезной нагрузки до форм-факторов 21 мм и развернуть надёжные тепловизионные сенсорные системы.
Содержание
- 👉 Архитектурный обзор: демистификация аналогового тепловизионного ядра камеры
- 👉 Конвейер обработки сигнала LWIR-в-CVBS
- 👉 Бенчмаркинг задержки: CVBS против USB, MIPI и IP-потоков
- 👉 Сравнение OEM-оборудования: Mini 640 против серии MD 384
- 👉 Электрическая и РЧ-интеграция для FPV-планеров и подвесных полезных нагрузок
- 👉 Проектирование индивидуальной DIY-оптики: тепловизионные прицелы и ручные монокуляры
- 👉 Распиновка аппаратного обеспечения, 75-омные линии передачи и командные протоколы
- 👉 Углублённый инженерный FAQ
Архитектурный обзор: демистификация аналогового тепловизионного ядра камеры
Распространённое заблуждение в оптоэлектронике состоит в том, что "аналоговое тепловизионное ядро камеры" использует устаревшую аналоговую сенсорную матрицу. В действительности все современные микроболометрические детекторы являются твердотельными полупроводниковыми устройствами, изготовленными на схемах считывания (ROIC), которые работают изначально в цифровой области. Аналоговое тепловизионное ядро камеры означает интегрированный, оптимизированный по SWaP модуль, который объединяет передовой неохлаждаемый LWIR-детектор с бортовым процессором обработки изображений (ISP) и сверхбыстрым видео-ЦАП, обеспечивая готовое к подключению CVBS (композитный видеосигнал основной полосы частот) аналоговое видео по одной несимметричной паре проводников.
В физическом ядре этих систем лежит матрица фокальной плоскости (FPA), состоящая из термоизолированных микрорезисторов, изготовленных, как правило, из оксида ванадия (VOx). Когда тепловое инфракрасное излучение в атмосферном окне пропускания от 8 мкм до 14 мкм попадает на эти микроскопические подвешенные мембраны, их электрическое сопротивление изменяется пропорционально температуре наблюдаемой цели через их температурный коэффициент сопротивления (TCR). Лежащая в основе КМОП-схема считывания ROIC оцифровывает эти тонкие изменения сопротивления с помощью многоканальных интегрированных аналого-цифровых преобразователей высокого разрешения, обычно работающих с разрядностью 14 или 16 бит.
Фундаментальная задача в тактической тепловизионной съёмке — преобразование этого сырого цифрового потока с высоким динамическим диапазоном в визуально интерпретируемое, пригодное для действий пространственное изображение без внесения задержек в конвейер. В современных цифровых архитектурах обработанные тепловизионные данные должны быть инкапсулированы в USB-пакеты, закодированы с помощью алгоритмов сжатия с потерями H.264/H.265 или направлены через высокоскоростные дифференциальные пары (MIPI-CSI) к промежуточному хост-процессору. Этот хост-процессор должен инициализировать аппаратные кадровые буферы, планировать задачи операционной системы и управлять стеками композитора дисплея, что неизбежно вносит дрожание обработки и задержку буферизации, превышающую десятки и сотни миллисекунд.
Напротив, аналоговое ядро тепловизионной камеры переносит всю пространственную обработку, сжатие динамического диапазона, коррекцию неравномерности (NUC) и отображение цветовых палитр непосредственно в выделенный аппаратный конвейер, выполняемый внутри встроенной программируемой вентильной матрицы (FPGA) или специализированной интегральной схемы (ASIC). После калибровки и отображения цифровой растр передаётся напрямую в высокоскоростной ЦАП реконструкции видео, который синтезирует стандартизированную аналоговую композитную форму сигнала (1,0 В размах на нагрузке 75 Ом). Выходной сигнал строго соответствует стандартам ITU-R BT.470 или SMPTE 170M для PAL (625 строк, 50 полей/с) или NTSC (525 строк, 60 полей/с).
В результате получается автономный электронно-оптический модуль, которому для начала вывода тепловизионного изображения с нулевыми накладными расходами требуется только постоянное питание (обычно от 3,3 В до 5 В) — напрямую на аналоговые РЧ-модуляторы, многофункциональные дисплеи кабины (MFD), микродисплеи или тактические каналы без внешнего одноплатного компьютера (SBC) или ядра операционной системы.
Такая упрощённая архитектура обеспечивает немедленные эксплуатационные преимущества в жёстких условиях развёртывания:
- ✅ Детерминированная доставка кадров: Видеостроки преобразуются и передаются построчно без дрожания очереди кадров или вытеснения потоков операционной системы.
- ✅ Мгновенное включение при инициализации: Видео появляется в течение 2–4 секунд после холодного запуска, полностью исключая задержки загрузки Linux/Android в срочных тактических сценариях.
- ✅ Невосприимчивость к программным зависаниям: Без динамически подключаемых библиотек, ядер ОС или рукопожатий перечисления USB канал не может заблокироваться из-за переполнения буфера или сбоев драйверов.
- ✅ Предельная эффективность по SWaP: Устраняет массу, требования к отводу тепла и электрическую нагрузку плат хост-обработки, таких как Raspberry Pi или платформы Jetson.
Конвейер обработки сигнала LWIR-в-CVBS
Внутренний рабочий конвейер промышленного аналогового тепловизионного ядра балансирует физику микроболометра, высокоскоростные алгоритмы вычислительной визуализации и прецизионную смешанную электронику. Понимание этого потока данных позволяет системным проектировщикам оптимизировать выбор объектива, пределы цифрового зума и масштабирование динамического диапазона.
⚙️ Этап 1: Сырая калибровка: двухточечная NUC и коррекция дефектных пикселей
Каждый отдельный пиксель в матрице микроболометра 640×512 или 384×288 обладает собственными тепловыми коэффициентами, производственными отклонениями полупроводников и дрейфом смещения. Начальный этап конвейера ASIC применяет коррекции неоднородности (NUC). Используя коэффициенты, полученные при заводской оптической калибровке и уточнённые периодическим внутренним затвором (или беззатворной алгоритмической калибровкой), сырое значение нормализуется по каждому отдельному пикселю:
Sкорр. = Гij · Sнеобработанный + Oij
Где Gij представляет собой матрицу усиления, специфичную для каждого пикселя, и Oij представляет собой динамическую карту смещения. Одновременно алгоритмы замены дефектных пикселей (BPR) выявляют неисправные или слепые болометрические элементы, подставляя вместо их значений динамическую медианную интерполяцию соседних здоровых пикселей для устранения визуальных артефактов фиксированного паттерна.
⚙️ Этап 2: Сжатие высокого динамического диапазона и DDE
Исходные тепловые сцены обычно демонстрируют динамический диапазон, превышающий 14 бит (16 384 дискретных уровня тепловой интенсивности), тогда как стандартные человеческие дисплеи и аналоговые видеостандарты поддерживают только 8 бит на канал (256 уровней серого). Аналоговое ядро применяет собственные алгоритмы сжатия динамического диапазона, такие как цифровое улучшение деталей (DDE) или расширенное выравнивание гистограммы. Это отделяет высокоамплитудные низкочастотные элементы сцены (такие как обширный рельеф или однородный фон неба) от тонких низкоамплитудных высокочастотных деталей (таких как человеческая цель, скрытая в листве, или ступица ротора двигателя дрона).
⚙️ Этап 3: Применение LUT и синтез видеосинхронизации
После сжатия до 8-битного пространства данные пикселей проходят через программируемые таблицы преобразования (LUT) для вывода предпочтительных палитр просмотра: White Hot, Black Hot, Ironbow, Rainbow или высококонтрастные тактические палитры. Затем пиксельная матрица подаётся во встроенный контроллер видеодисплея, который переформатирует цифровую сетку изображения в чересстрочные видеополя, добавляя точные интервалы строчного гашения, цветовые вспышки (для колоризованных CVBS-потоков) и импульсы вертикальной синхронизации.
⚙️ Этап 4: Цифро-аналоговое преобразование и фильтрация восстановления
Наконец, восстановленный цифровой поток управляет встроенным высокоскоростным 10-битным видео-ЦАП. Исходное ступенчатое аналоговое напряжение, выходящее из ЦАП, проходит через активный низкочастотный фильтр восстановления (обычно активная конструкция фильтра Баттерворта или Бесселя 6-го порядка) для подавления внеполосного шума квантования и высокочастотных тактовых гармоник. Итоговый сигнал выходит как чистый стандартизированный сигнал 1,0 Вразмах готовый напрямую управлять стандартным коаксиальным окончанием 75 Ом в аналоговой передающей аппаратуре.
Бенчмаркинг задержки: CVBS против USB, MIPI и IP-потоков
В высокоскоростной ситуационной осведомлённости, тактической навигации и динамической стабилизации подвеса общее время отклика системы ограничено задержкой от датчика до дисплея. Цифровые интерфейсы вносят нарастающую серию временных буферов, которые значительно отстают от чисто аналоговой передачи.
| Типичная задержка | Задержка конвейера (Glass-to-Glass) | Джиттер / вариативность кадров | Узкие места обработки и аппаратная зависимость |
|---|---|---|---|
| Нативный CVBS (аналоговый) | < 8 мс (Почти нулевая) | ± 0,1 мс (Детерминированная) | Сенсорный ЦАП к РЧ-передатчику; нулевые накладные расходы операционной системы; построчная трансляция. |
| MIPI-CSI-2 | 15 – 35 мс | ± 2,0 мс | Требуется хост-SoC со встроенным Linux/RTOS (например, Jetson, RK3588); пулы буферов драйвера и очереди захвата кадров. |
| USB 2.0 / 3.0 (UVC) | 45 – 90 мс | ± 15,0 мс | Хост-стек USB, абстракция драйвера UVC, планирование потоков ОС, движки рендеринга пользовательского пространства. |
| Ethernet (RTSP / IP) | 100 – 250+ мс | ± 30,0 мс | Буферы GOP сжатия H.264/H.265, сетевая инкапсуляция, очереди пакетов передачи, буферы декодирования с устранением джиттера на стороне клиента. |
Реальное инженерное влияние задержки
Чтобы представить эти цифры в физической перспективе: FPV-дрон, работающий на стандартной скорости поисково-спасательного или кинетического спринта 20 м/с (72 км/ч), проходит 0,14 метра (14 см) за цикл передачи аналогового CVBS 7 мс. Если та же платформа использует USB UVC-поток со средней задержкой «от стекла до стекла» 60 мс, дрон покрывает 1,2 метра до того, как удалённый пилот или полётный контроллер получит визуальное подтверждение препятствия.
При конвейере RTSP IP-видео, работающем с консервативной задержкой 150 мс, аппарат проходит целых 3 метра до отображения препятствия. Для точного пилотирования, ручного полёта в ограниченном пространстве и низковысотной навигации по местности аналоговый CVBS остаётся наиболее детерминированным и надёжным протоколом для управления с человеком в контуре.
Для стендовой разработки и начального прототипирования микрооптики без специализированных несущих плат инженеры часто используют периферийные компоненты разработки — такие как модули-носители и отладочные платы, доступные в Waveshare экосистеме, — для проверки соединений выводов и тестирования базовых характеристик видео перед переходом на специализированные печатные платы.
Сравнение OEM-оборудования: Mini 640 против серии MD 384
Выбор аналогового ядра тепловизионной камеры требует согласования разрешения, шага пикселя, оптического увеличения и физических ограничений интеграции с целевым применением. Ниже приведено подробное техническое сравнение двух промышленных стандартных модулей, специально разработанных для низкой задержки CVBS, гибкости мультиинтерфейсов и оптимизации SWaP-C (размер, вес, мощность и стоимость).
| Метрика спецификации | Неохлаждаемый LWIR-модуль тепловизора Mini 640 | Тепловизионный модуль камеры MD Series 384x288 |
|---|---|---|
| Технология детектора | Неохлаждаемый VOx микроболометр | Неохлаждаемый VOx микроболометр |
| Разрешение матрицы | 640 × 512 (опционально 640 × 480) | 384 × 288 |
| Шаг пикселя | 12 мкм | 12 мкм |
| Спектральный отклик | 8 мкм – 14 мкм (LWIR) | 8 мкм – 14 мкм (LWIR) |
| Тепловая чувствительность (NETD) | ≤ 40 мК @ f/1.0, 300K | ≤ 40 мК @ f/1.0, 300K |
| Нативный аналоговый видеовыход | CVBS (PAL 50 Гц / NTSC 60 Гц, выбираемый) | CVBS (PAL / NTSC, настраиваемый) |
| Цифровые видеоинтерфейсы | Высокоскоростной USB / цифровой поток | Мультишина: одновременный MIPI / USB / CVBS |
| Стандартные предложения объективов | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм | Стандартная фиксированная фокусная оптика (доступны нестандартные крепления) |
| Габариты форм-фактора | 21 мм × 21 мм (Ультракомпактное ядро) | Компактный промышленный форм-фактор |
| Инженерное происхождение | Тепловизионный пакет SWaP-C, оптимизированный для БПЛА | Инженерная команда экс-Huawei HiSilicon и HKUST по оптике |
| Адаптация к окружающей среде | Высокая стабильность, широкий температурный диапазон | Промышленная точность, мониторинг температуры |
Глубокий архитектурный разбор: серия Mini 640

The → Неохлаждаемый LWIR USB мини-модуль ядра тепловизионной камеры 640*512 для дронов, аналогичный DJI представляет собой крупное достижение в SWaP-оптимизированной тепловизионной инженерии. При размерах всего 21 мм × 21 мм, этот модуль обеспечивает высокое тепловое разрешение без ущерба для бюджета массы полезной нагрузки. Созданный специально для интеграции в микрогимбалы и компактные воздушные платформы (такие как тактические квадрокоптеры и разведывательные платформы с неподвижным крылом, аналогичные DJI Enterprise или заказным системам), он обеспечивает чёткую пространственную детализацию благодаря матрице детектора 640×512 (с опциональным разрешением 640×480).
Модуль выделяется широкой совместимостью с заводской калиброванной непрерывной и фиксированной германиевой оптикой, предлагая фокусные расстояния 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм. Этот широкий диапазон позволяет инженерам конфигурировать полезную нагрузку для широкоугольной навигации (например, 5 мм или 9 мм для полётов в стеснённых условиях с высокой ситуационной осведомлённостью) или для дальней тактической идентификации на расстоянии (например, от 75 мм до 150 мм для наблюдения за границей и поисково-спасательных работ). При работе в собственном режиме CVBS внутренний процессор обработки автоматически выполняет понижение разрешения и построчное отображение, выдавая чистые аналоговые кадры без разрывов непосредственно на бортовые аналоговые видеопередатчики 5,8 ГГц или микромониторы.
Посмотреть детали продукта и цены ➔
Глубокий архитектурный разбор: MD Series 384
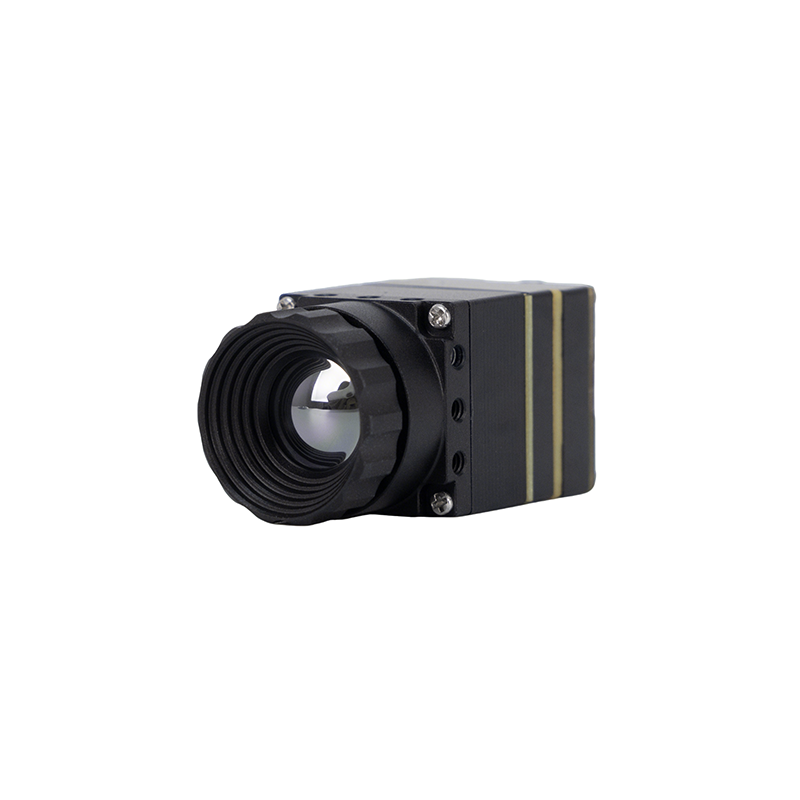
The → Серия MD 384x288 неохлаждаемый инфракрасный тепловизионный модуль камеры (тепловизионный модуль камеры Purpleriver) разработан специально для промышленной точности в таких областях, как охрана, непрерывный мониторинг температуры и интеграция с дронами. Созданное командой инженеров с опытом работы в Гонконгском университете науки и технологий (HKUST) и бывшими архитекторами полупроводников Huawei HiSilicon, это ядро отличается уникальной архитектурой одновременного вывода: MIPI, USB и CVBS.
Такая мультиинтерфейсная топология позволяет системным проектировщикам направлять несжатый цифровой поток MIPI на бортовой модуль периферийных ИИ-вычислений (например, NVIDIA Jetson Orin или NPU Rockchip для обнаружения ограничивающих рамок целей в реальном времени), одновременно направляя собственный сигнал CVBS на аналоговый радиопередатчик для ручного управления полётом с нулевой задержкой. Благодаря уточнённому шагу пикселя 12 мкм серия MD обеспечивает высокую тепловую чувствительность и чёткое тепловизионное изображение в компактном исполнении «подключи и работай». Благодаря широким возможностям OEM/ODM-кастомизации этот модуль может быть адаптирован под специализированные оптические крепления, нестандартные распиновки и строгие ограничения по механическому корпусу.
Посмотреть детали продукта и цены ➔
Электрическая и РЧ-интеграция для FPV-планеров и подвесных полезных нагрузок
Integrating an analog thermal camera core into an FPV drone or stabilized robotic gimbal requires careful attention to electrical noise, power conditioning, and RF interference. Switching regulators, high-current brushless electronic speed controllers (ESCs), and high-power video transmitters can introduce severe artifacts into the analog thermal video signal if not properly isolated.
⚙️ 1. Power Supply Decoupling and Filtering
Uncooled microbolometers are exceptionally sensitive to power rail fluctuations; high-frequency voltage ripple directly modulates the ROIC bias voltages, manifesting as horizontal scrolling lines, periodic rolling bars, or elevated fixed-pattern noise across the analog display.
To ensure clean operation in electrically noisy environments, never power an analog thermal core directly from the main flight battery (VBAT). Brushless motors generate severe inductive voltage spikes (back-EMF) that frequently exceed 40V on 6S LiPo setups during active motor braking. Instead, feed the thermal core using a dedicated low-noise linear low-dropout regulator (LDO) or an efficient switching step-down converter followed by an LC filter. A 100μH inductor coupled with a low-ESR 470μF electrolytic capacitor in parallel with a 0.1μF ceramic capacitor will successfully isolate dynamic throttle transients. Furthermore, ensure the regulator provides a stable 5.0V DC rail with at least 1.5A continuous current capacity to absorb initial shutter-solenoid actuation current peaks.
⚙️ 2. Grounding Topologies and Ground Loop Elimination
Composite video (CVBS) uses an unbalanced, single-ended transmission standard where visual data is referenced directly to system ground. Any minute voltage differential between the camera ground and the VTX ground will directly corrupt the video signal.
Integrators must establish a star ground topology: route the analog thermal camera core's ground pin directly to the same ground plane terminal used by the 5.8 GHz VTX. This eliminates ground loop hum bars (dark horizontal bands drifting vertically across the monitor). For video wiring, route the signal using miniature 75-ohm micro-coaxial cable (such as RG-178 or 1.13mm micro-coax) rather than simple unshielded silicone wire. Solder the braided shield directly to video ground at both ends to protect the high-impedance video signal from RF radiation emitted by high-power transmitters (e.g., 1W–2.5W VTX units) and digital telemetry links.
⚙️ 3. Real-World Applications: Automotive Obstacle Detection
The exact electrical decoupling and high-vibration isolation principles that safeguard dynamic FPV drones apply directly to automotive night vision retrofits. For detailed real-world implementations using LWIR camera modules to cut through headlight glare, thick dust, and heavy fog in vehicular platforms, explore this guide to очень интересная и практичная автомобильная камера тепловизионного изображения.
Проектирование индивидуальной DIY-оптики: тепловизионные прицелы и ручные монокуляры
The ultra-compact profile of modern analog cores (especially the 21mm square cross-section of the Mini 640) has simplified the development of custom DIY thermal monoculars, 3D-printed handheld spotting devices, and clip-on tactical scopes. Building a complete optical instrument around an analog thermal module eliminates the complexity and power drain of external microprocessors.
Optical Stack Architecture
When engineering a custom optic, the hardware stack breaks down into four essential electro-optical stages:
- ⚙️ Germanium Objective Lens: Standard optical glass completely blocks the Long-Wave Infrared spectrum (8–14μm). A specialized optical lens made of metallic Germanium or specialized chalcogenide glass with an anti-reflective (AR) hard-carbon diamond coating is mandatory. A short focal length (e.g., 9mm to 13mm) yields an expansive Field of View (FOV) suitable for short-range scanning and navigation. A long focal length (e.g., 35mm, 50mm, or 75mm) concentrates the optical resolution on distant targets, functioning as a high-magnification thermal rifle optic or wildlife survey tracker.
- ⚙️ Display Engine Pairing: The primary objective in DIY analog optic design is pairing the core directly with a micro-display module (such as a 0.39-inch or 0.71-inch Sony Micro-OLED or FLCOS panel) that accepts native composite video inputs. By feeding the CVBS output directly into the display's driver board, the system operates without an intermediate microcontroller, eliminating software latency and boot-time delays.
- ⚙️ Eyepiece / Diopter Assembly: High-performance ocular lenses with mechanical diopter adjustment (-4 to +2 dpt) allow users to adjust focus onto the virtual display surface without optical distortion.
- ⚙️ Power Management: A single high-capacity 18650 or 21700 lithium-ion cell paired with a high-efficiency synchronous buck-boost converter provides 4 to 8 hours of continuous, silent operation.
For systems integrators working across international supply chains or sourcing specialized optomechanical hardware components, enterprise platforms like КУЯНГ offer broad selections of electro-optical structural assemblies and tactical accessories.
For international engineering teams seeking technical reference materials across regional design centers, consult our comprehensive Russian guide to tiny thermal modules or review the Arabic MIPI thermal module architecture breakdown.
Распиновка аппаратного обеспечения, 75-омные линии передачи и командные протоколы
Implementing an OEM analog core into a custom enclosure or avionics stack requires configuring physical layer terminations and digital serial commands for dynamic operational control.
Standard Interface Pinout Configuration
Most industrial micro-cores utilize a multi-pin Hirose or JST ultra-fine-pitch connector to expose both power, analog signaling, and serial control lines:
- ⚙️ Pin 1: VCC (3.6V to 5.5V DC regulated input)
- ⚙️ Pin 2: GND (Primary power ground return)
- ⚙️ Pin 3: CVBS_OUT (Standard composite analog video, 1.0 Vразмах into 75Ω)
- ⚙️ Pin 4: AGND (Dedicated analog video ground shield)
- ⚙️ Pin 5: UART_RX (3.3V TTL command input for register control)
- ⚙️ Pin 6: UART_TX (3.3V TTL telemetry and command acknowledgment)
Video Standard Matching & 75-Ohm Terminations
To maintain signal fidelity and prevent visual reflections or blurring, the CVBS output trace must be routed as a controlled-impedance line:
- ⚙️ The 75-Ohm Rule: The video DAC has an output impedance calibrated to match a standard 75 Ω load. The display receiver or VTX must terminate the line with an internal 75 Ω shunt resistor to ground. If terminated with a high-impedance (e.g., 10 kΩ) load, the signal amplitude doubles to 2.0 Vразмах, washing out scenes into blown-out white levels. Conversely, double-termination (parallel 75 Ω loads resulting in 37.5 Ω) drops the signal amplitude to 0.5 Vразмах, resulting in dark, noisy video.
- ⚙️ PAL vs. NTSC Timing: The core can be configured through hardware strapping pins or software registers to output either PAL (720×576 effective lines @ 50 fields/second) or NTSC (720×480 effective lines @ 60 fields/second). System integrators should configure the core to match the native display refresh rate of their micro-OLED panel or RF receiver.
Serial Control Protocols (UART TTL)
While the video signal flows through the analog line, internal camera states (e.g., triggering a manual NUC calibration, switching between White-Hot and Ironbow palettes, zooming 2×/4×/8×, or overlaying crosshairs) are governed by sending hexadecimal packets across a standard 3.3V TTL UART bus (typically configured at 115200 or 9600 baud, 8 data bits, no parity, 1 stop bit).
A standard Pelco-D format or proprietary command packet structure uses the following framing:
[Header: 0xAA] [Command ID] [Param 1] [Param 2] [Checksum] [Tail: 0x55]
- ⚙️ Trigger Shutter (NUC):
0xAA 0x01 0x00 0x00 0x01 0x55(Engages the internal mechanical shutter flag to refresh the sensor offset map). - ⚙️ Toggle Palette:
0xAA 0x02 0x01 0x00 0x03 0x55(Cycles between White-Hot, Black-Hot, and color LUTs). - ⚙️ Digital Zoom:
0xAA 0x03 0x02 0x00 0x05 0x55(Executes instantaneous 2× center-crop pixel interpolation).
This physical separation of command logic (digital serial UART) and low-latency video streaming (CVBS) provides an ideal operational topology for embedded microcontrollers, drone flight controllers, and mechanical toggle switches.
Углублённый инженерный FAQ
Can an analog thermal camera core connect directly to an analog FPV video transmitter (VTX) or composite screen?
Is there truly an 'all-analog' thermal sensor, or how does an analog thermal core work?
Can I use your 640x512 or 384x288 module to replace or upgrade an existing thermal scope or DIY monocular core?
Conclusion & Integration Support
The modern analog thermal camera core bridges high-resolution uncooled infrared sensor technology with ultra-low-latency video transmission. Whether you are integrating a sub-miniature Мини 640 core into a tactical search-and-rescue FPV drone frame, retrofitting an uncooled sensor into a stabilized marine gimbal, or manufacturing a custom handheld thermal monocular, native CVBS output provides immediate responsiveness, simplified wiring, and high SWaP-C performance.
For custom optical engineering support, specialized pinout variations, OEM/ODM production requirements, or lens customization, contact our hardware engineering division through our product portals:
- 👉 Explore the Mini 640 LWIR Thermal Core Module
- 👉 Evaluate the MD Series 384 Multimodal Thermal Engine
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Sourcing and optomechanical hardware integration via КУЯНГ
- Development Ecosystem: Prototyping carrier boards and modular hardware platforms at Waveshare
- Связанное руководство: In-depth automotive obstacle avoidance design in our guide to очень интересная и практичная автомобильная камера тепловизионного изображения
- Technical Blueprint (Arabic): Embedded sensor integration manual at دليل وحدة الكاميرا الحرارية MIPI عالية الدقة
- Technical Blueprint (Russian): Miniature sensor design architecture in our руководстве по крошечным тепловизионным модулям





