









Гид по ценам на модули тепловизионных камер 2024: от DIY-наборов до профессиональных решений Edge AI
23 июня 2026 г.
Лучший тепловизионный модуль для интеграции с дронами: Руководство по Edge AI и LWIR
24 июня 2026 г.
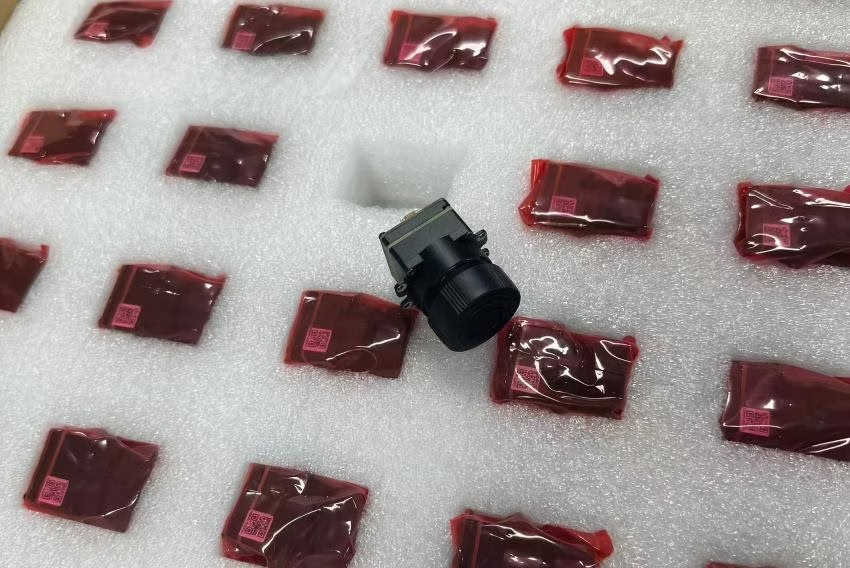
Профессиональный тепловизионный сенсорный модуль высшего класса: решения на основе длинноволнового ИК-диапазона с ИИ-усилением для дронов и DIY-технологий
Современные промышленные, оборонные и гражданские применения БПЛА требуют компонентов полезной нагрузки, которые значительно расширяют границы парадигмы проектирования SWaP-C (размер, вес, мощность и стоимость). Прецизионное тепловое зондирование больше не ограничивается тяжелыми, энергоемкими военными гиростабилизированными платформами или низкоразрешающими термобатарейными матрицами для любителей. Сегодняшние инженеры встраиваемых систем требуют высокоточных неохлаждаемых микроболометрических матриц, интегрированных непосредственно с бортовыми специализированными интегральными схемами (ASIC), способными извлекать калиброванные потоки радиометрических данных на высоких скоростях. Эти передовые тепловизионный сенсорный модуль конфигурации используют обнаружение в длинноволновом инфракрасном (LWIR) спектре (обычно от 8 до 14 микрометров) для получения четкого изображения сквозь дым, атмосферную пыль и абсолютную темноту, открывая новые горизонты в аналитике граничного ИИ, критическом оборонном отслеживании и структурной инспекции.
Внедрение тепловизионного сенсорного модуля корпоративного уровня в автоматизированные граничные архитектуры влечет за собой строгие соображения по проектированию аппаратного и программного обеспечения. Системные архитекторы должны ориентироваться в сложных конвейерах аналого-цифровой обработки сигналов, ограничениях по задержке в микросекундах сетей протокола потоковой передачи в реальном времени (RTSP) и физических ограничениях монтажа, где каждый грамм напрямую влияет на продолжительность полета или время автономной работы. Это всеобъемлющее техническое руководство анализирует лежащую в основе физику микроболометрических технологий, разбирает основные стандарты упаковки датчиков, описывает высокопроизводительные промышленные интеграции и устанавливает абсолютные сравнения производительности, чтобы помочь вам выбрать идеальное ядро LWIR для вашей воздушной или встроенной платформы зрения следующего поколения.
Двойная система оглавления
Структурная карта сайта (полноширинный навигационный блок)
Содержание
- 👉 Глубокая системная архитектура тепловизионного сенсорного модуля
- 👉 Радиометрические расчеты и алгоритмы тепловой калибровки
- 👉 Интеграция тепловых модулей с корпусами БПЛА и дронов
- 👉 Глубокое погружение в протоколы: конвейеры телеметрии RTSP, IP, CVBS и SPI
- 👉 Тактические геополитические и контр-угрозные тактические развертывания
- 👉 Наборы функций и спецификации продуктов профессионального уровня
- 👉 Расширенный инженерный FAQ и руководство по интеграции
Сворачиваемое плавающее меню для настольных ПК (CSS-оверлей для быстрой навигации)
[+/-]
Глубокая системная архитектура тепловизионного сенсорного модуля
Вот в чем дело: промышленный тепловизионный сенсорный модуль это высокосинхронизированный шедевр материаловедения, субмикронного физического выравнивания и вычислительной математики. Стандартные камеры видимого света используют кремниевые КМОП-сенсоры для захвата фотонов в спектре от 400 до 700 нанометров. Но когда вы переходите на территорию длинноволнового инфракрасного диапазона (LWIR), вы отслеживаете тепловую энергию, излучаемую непосредственно от целевых тел. Управление собственным излучением от окружающего шасси без подавления микроболометрического чипа является серьезной аппаратной проблемой, с которой инженеры сталкиваются в цехе каждый день.
Каждый профессиональный тепловизионный модуль для корректной работы опирается на специализированный оптический тракт. Стандартное оптическое стекло полностью блокирует длинноволновое инфракрасное излучение. Попробуйте использовать стандартную оптику — и результат будет таким же, как если бы вы поставили перед сенсором сплошной лист металла. Вместо этого мы применяем элементы из оптического германия или прецизионные композиты на основе халькогенидного стекла. Эти элементы обрабатываются специальными алмазоподобными углеродными (DLC) антибликовыми покрытиями, чтобы проецировать чистую, неослабленную тепловую энергию на неохлаждаемую матрицу в фокальной плоскости (FPA). В такой конфигурации мы преобразуем сырые изменения теплового сопротивления в чистые цифровые сигнатуры, корректируем их с помощью бортовой ASIC и направляем калиброванные значения температуры непосредственно на ваш главный процессор.
Роль неохлаждаемых микроболометров в LWIR
Современная тепловизионная техника в значительной степени опирается на неохлаждаемые микроболометрические FPA. Такая конфигурация устраняет необходимость в дорогих и энергоемких криогенных охлаждающих сборках, позволяя инженерам создавать надежные системы с гораздо меньшими физическими габаритами. Смотрите: если можно отказаться от вакуумных камер с жидким азотом, не теряя при этом реальной отзывчивости, ваши инженерные задачи значительно упрощаются.
С физической точки зрения, микроболометрическая матрица представляет собой сетку микроскопических мембранных пикселей, подвешенных непосредственно над считывающей кремниевой основой. Каждый отдельный пиксель спроектирован с использованием поглощающего материала — обычно оксида ванадия (VOx) или аморфного кремния (α-Si) — и поддерживается сверхтонкими, сильно изолированными структурными ножками. Когда входящее LWIR-излучение проходит по вашей цели и попадает на этот поглотитель, элемент нагревается, изменяя свое электрическое сопротивление. Эта производительность определяется температурным коэффициентом сопротивления (TCR). В реальных тепловых приложениях конфигурации на основе VOx обычно обеспечивают более высокие значения TCR и более низкие профили шума 1/f по сравнению со стандартными α-Si матрицами, что приводит к превосходной однородности изображения и гораздо более низкой эквивалентной шуму разности температур (NETD).

Интегральная схема считывания (ROIC) и корпусирование на уровне пластины (WLP)
Как только ваша матрица регистрирует эти мельчайшие изменения сопротивления, вам нужен способ считывать и оцифровывать их в реальном времени. Именно здесь вступает в дело интегральная схема считывания (ROIC), соединенная непосредственно под подвешенной сенсорной сеткой. ROIC выполняет основную часть тяжелой работы, запуская высокоскоростные аналого-цифровые преобразователи (АЦП), мультиплексоры и интегрированные усилители для построчного сканирования матрицы и вывода чистых цифровых сигналов.
Поскольку подвешенные микроболометры очень хрупки и чувствительны к окружающим воздушным потокам, они должны быть герметично запечатаны под высоким вакуумом. Без надежного вакуумного уплотнения молекулы окружающего воздуха будут гасить тепловой отклик, делая ваш сенсор бесполезным. Современные производители используют корпусирование на уровне пластины (WLP), чтобы запечатать кремниевую крышку прямо над корпусом детектора, все еще находясь в вакуумной камере. Этот специализированный производственный подход устраняет громоздкие металлические корпуса, создавая легкие, компактные ядра, которые легко размещаются на микроподвесах и в компактных нашлемных системах.
Обработка на основе ASIC против захватчиков кадров на стороне хоста
После оцифровки сырые тепловые кадры содержат пространственные вариации, вызванные незначительными различиями в составе каждого пикселя. Устранение этих вариаций требует от разработчиков выбора пути обработки:
- ⚙️ Обработка на стороне хоста: Этот подход направляет необработанные данные сенсора напрямую через интерфейсы SPI или параллельные интерфейсы на ваш основной системный процессор. Хотя это делает сенсорный модуль доступным по цене, разбор необработанных, некалиброванных потоков может быстро перегрузить ваш основной процессор, вызывая задержки системы и пропуск кадров в динамических приложениях.
- ⚙️ Встроенная обработка ASIC/DSP: Высокопроизводительные тепловизионные ядра оснащены выделенной встроенной специализированной интегральной схемой (ASIC) или цифровым сигнальным процессором (DSP). Выполняя коррекцию неоднородности (NUC), управление дефектными пикселями, фильтрацию шумов и цветовое отображение непосредственно на локальном оборудовании, модуль выдает полностью обработанный высокоскоростной поток, готовый для периферийного компьютерного зрения без загрузки вашего основного ЦП.
Радиометрические расчеты и алгоритмы тепловой калибровки
Развертывание LWIR-сенсора в промышленном мониторинге требует глубокого понимания основных физических принципов. В цехе мы должны внимательно изучать, как атмосферное пропускание, излучательная способность цели и фоновые отражения взаимодействуют до того, как тепловые лучи достигнут элементов вашего сенсора. Эта динамика лежит в основе Принципа тепловидения.
Закон Планка и основная математическая модель
Закон Планка гласит, что каждый объект с температурой выше абсолютного нуля излучает электромагнитную энергию. Для типичных целей (от -40°C до +150°C) это излучение достигает пика именно в LWIR-диапазоне. Полная энергия излучения, испускаемая идеальным черным телом, моделируется законом Стефана-Больцмана:
Где:
- ⚙️ E — это плотность потока энергии излучения (Вт · м-2).
- ⚙️ σ — постоянная Стефана-Больцмана (5,67 × 10⁻⁸ Вт · м-2 · K-4).
- ⚙️ T — абсолютная температура цели (K).
Конечно, реальные цели не являются идеальными абсолютно черными телами. Они имеют коэффициент излучения (ε), который уменьшает фактическую излучаемую энергию. Чтобы определить фактические температуры целей в реальных условиях, ваш конвейер радиометрической обработки должен непрерывно решать основное тепловое уравнение:
Где:
- ⚙️ Wобщ представляет собой конечную инфракрасную мощность, захваченную матрицей детекторов.
- ⚙️ ε — фактическая излучательная способность поверхности цели (сильно варьируется; например, полированный алюминий ~0,05, бетон ~0,95).
- ⚙️ τ — коэффициент пропускания атмосферы.
- ⚙️ Wоб — тепловое излучение, исходящее от цели.
- ⚙️ Wотр — фоновое окружающее излучение, отраженное от вашей цели в тракт датчика.
- ⚙️ Wатм — собственное излучение атмосферы между вашим датчиком и целью.
Если ваш SDK активно не рассчитывает и не компенсирует эти реальные переменные окружающей среды, ваши показания температуры будут значительно дрейфовать. Чтобы узнать больше о том, как динамика теплового излучения взаимодействует с различными архитектурами датчиков, изучите академические анализы, доступные в разделе инфракрасной визуализации Википедии.
Коррекция неоднородности на основе затвора (NUC)
По мере изменения температуры окружающего воздуха и нагрева внутренней электроники базовые показания ваших микроболометрических элементов со временем будут естественным образом дрейфовать. Этот дрейф проявляется в вашем видеопотоке как фиксированный структурный шум (FPN), ухудшая качество изображения.
Для устранения этого шума высококачественные модули используют физический внутренний затвор. Последовательность NUC выполняется динамически в рамках следующей интегрированной последовательности:
- ⚙️ Шаг 1: Прошивка системы активирует внутренний механический соленоид, помещая пластину затвора с однородной температурой непосредственно перед активным оптическим трактом.
- ⚙️ Шаг 2: ROIC и ASIC считывают и регистрируют базовые значения дрейфа каждого пикселя по этой однородной тепловой цели.
- ⚙️ Шаг 3: Бортовой процессор обновляет матрицу смещения неоднородности, сохраняя новые базовые значения непосредственно в локальную EEPROM.
- ⚙️ Шаг 4: Затвор открывается, и пересмотренные расчеты смещения применяются покадрово, восстанавливая четкость изображения.
При высокоскоростном отслеживании или тактических операциях безопасность имеет первостепенное значение, и замирание изображения на 500 мс во время цикла затвора может быть помехой. Для решения этой проблемы современные оборонные платформы используют передовые алгоритмы для прогнозирования дрейфа датчика с течением времени, сводя к минимуму физические циклы затвора или запуская вычислительные модели NUC без затвора, которые динамически оценивают смещения на основе движения сцены.
Интеграция тепловых модулей с корпусами БПЛА и дронов
Интеграция высокопроизводительного теплового датчика в индивидуальные системы беспилотных летательных аппаратов (БПЛА) представляет собой сложные аппаратные задачи. Проекты, требующие длительной продолжительности полета, требуют тщательного баланса между аэродинамическими профилями, физической компоновкой, разводкой питания и оптическими трактами.
Навигация по структуре SWaP-C
- ✅ Размер: Минимальные профили лобовой поверхности необходимы для снижения аэродинамического сопротивления на воздушных платформах.
- ✅ Вес: Каждый сэкономленный грамм продлевает время полета. Использование тепловых датчиков в корпусировке на уровне пластины (WLP) с легкой, компактной оптикой позволяет удерживать вес ядра датчика ниже 30 граммов, сохраняя заряд батареи.
- ✅ Мощность: Бортовые системы работают в рамках жестких бюджетов постоянного тока. Оптимальные конструкции датчиков потребляют менее 1,5 Вт, избегая избыточного тепла и предотвращая просадки напряжения на полетном контроллере.
- ✅ Стоимость: Использование коммерческих готовых компонентов (COTS) со стандартными интерфейсами связи снижает накладные расходы на разработку и ускоряет сроки проекта.
Монтаж и механическая стабилизация
Неохлаждаемые LWIR-сенсоры очень чувствительны к вибрациям. Стандартные двигатели дронов, работающие на высоких оборотах, будут вызывать значительное размытие изображения, если не принять механических мер. Решение требует установки ядра камеры в специальный 3-осевой бесколлекторный подвес.
В мастерской мы используем специальные демпфирующие пластины в паре с силиконовыми изолирующими втулками. Твёрдость этих втулок должна соответствовать физической массе вашей полезной нагрузки для эффективной изоляции вибраций. Кроме того, соединительные кабели должны состоять из высокогибких микрокоаксиальных ленточных линий, чтобы предотвратить любое механическое сопротивление на двигателях стабилизатора вашего подвеса.
Снижение электромагнитных помех (ЭМП)
Дроны — это среда с высоким уровнем электромагнитного шума. Современные платформы размещают сильноточные регуляторы скорости (ESC), многочастотные телеметрические линии связи и GPS-модули в тесном соседстве, что может легко вносить шум в чувствительные аналоговые линии:
- ⚙️ Экранирование Фарадея: Заключение плат обработки вашего тепловизионного сенсора в штампованную медную фольгу или ленту из мю-металла блокирует помехи от мощных видеолинков 2,4 ГГц/5,8 ГГц.
- ⚙️ Кондиционирование линии питания: Аккумуляторы дронов испытывают значительные колебания напряжения при резком ускорении. Подача питания на ваш тепловизионный модуль через выделенный малошумящий линейный регулятор (LDO) предотвращает появление горизонтальных шумовых полос в видеопотоке.
Для системных команд, разрабатывающих многороторные платформы, ознакомьтесь с механическими компоновками и вариантами интеграции в планер, доступными через OBSETECH.
Глубокое погружение в протоколы: конвейеры телеметрии RTSP, IP, CVBS и SPI
Выбор правильного цифрового интерфейса критически важен при интеграции модуля тепловизионного сенсора во встроенные системы, роботизированные платформы или сети безопасности. Баланс каждого протокола оптимизирован под конкретные компромиссы между пропускной способностью, задержкой, сложностью системы и разрешением.
| Параметр протокола | Аналоговый CVBS | Прямая телеметрия SPI | IP / Ethernet (RTSP) |
|---|---|---|---|
| Тип передачи данных | Аналоговый композитный сигнал (NTSC/PAL) | Низкоуровневая цифровая шина | Пакетированные цифровые сетевые потоки |
| Профиль задержки | Низкая (< 5 мс) | Сверхнизкая (< 2 мс) | Умеренная (70 мс – 150 мс) |
| Относительная пропускная способность | Низкая (аналоговый кабель) | Высокая (требует высокой тактовой частоты) | Умеренная (стандартное сжатие H.264/265) |
| Максимальное расстояние передачи | ~50 метров по коаксиальным линиям | ~15 сантиметров (ограничения дорожек печатной платы) | ~100 метров (UTP/RTSP) / Неограниченно через IP |
| Значение радиометрического кадра | Нет (только визуальный тепловой вывод) | Полный вывод метаданных необработанных пикселей | Да (встроено в поток JSON/метаданных) |
| Аппаратные затраты | Требуется простой фреймграббер | Интенсивный парсинг SPI на хост-процессоре | Стандартный IP-декодер / стек VLC |
Прямой аналоговый композит (CVBS)
Аналоговый CVBS остается надежным вариантом для передачи с малой задержкой. В этой конфигурации внутренний цифро-аналоговый преобразователь ядра камеры выводит традиционные аналоговые форматы PAL или NTSC. Хотя вы не получите индивидуальные радиометрические расчеты температуры на пиксель через CVBS, его почти нулевая задержка критически важна для ручного пилотирования дрона, когда миллисекунды имеют значение.
Телеметрическая шина SPI
Для проектов, использующих микроконтроллеры с низкими накладными расходами, такие как платы ESP32 или STM32 Black Pill, SPI (последовательный периферийный интерфейс) обеспечивает прямой доступ к значениям пикселей. Необработанные кадры тактируются непосредственно на плату вашего хост-процессора. Имейте в виду, что SPI не имеет внутренней коррекции ошибок, поэтому сохранение длины соединений шлейфом менее 10 см критически важно для сохранения целостности сигнала.
Сетевой протокол (IP / RTSP)
Стандартные промышленные IoT-установки требуют надежных сетевых топологий, обычно использующих физическое подключение RJ45 с потоковой передачей сжатых кадров H.264/H.265 через RTSP. Внутренняя ASIC модуля сжимает необработанные тепловые данные, а стандартный RTP пакетирует их для распространения по сети. Доступ к этому потоку через OpenCV на удаленной системе прост с использованием приведенного ниже скрипта маршрутизации на Python:
import cv2
Для получения дополнительной информации о настройке современных промышленных сетевых протоколов ознакомьтесь с этим руководством по Промышленные сетевые и устройственные инфраструктуры.
Тактические геополитические и контр-угрозные тактические развертывания
import cv2.
Подробнее о настройке современных промышленных сетевых протоколов читайте в этом руководстве по.
Промышленные сети и инфраструктуры устройств
Неохлаждаемые LWIR-сенсоры играют всё более важную роль в современных оборонных и охранных системах. Эти твердотельные модули разработаны для надёжной работы в условиях постоянных тепловых нагрузок и применяются в системах оценки физических угроз и полевого мониторинга.
Основное применение этих модулей — в оборонительных позициях против БПЛА (C-UAV). Хотя радарные системы отлично отслеживают цели на больших расстояниях, они часто не могут обнаружить небольшие дроны из дерева или углепластика на малых высотах. Модули тепловизионных камер устраняют этот пробел, отслеживая тепловые сигнатуры контроллеров скорости, аккумуляторов и двигателей дронов, сохраняя захват в дыму, тумане и полной темноте. Кроме того, эти сенсоры интегрируются в автоматизированные периметральные сети, контролируя охраняемые объекты и выявляя движение на обширных неосвещённых территориях.
Беспилотный поиск и спасение с воздуха (SAR).
В густой листве, пересечённой местности или смоге оптические камеры не справляются. Установка неохлаждаемого LWIR-сенсора на стабилизированный корпус дрона позволяет поисковым группам находить пропавших людей, отслеживая тепло их тел на фоне холодного ландшафта. Бортовые граничные процессоры могут анализировать тепловизионный поток в реальном времени, мгновенно выделяя людей или транспортные средства для наземных спасательных команд.
Разминирование и гуманитарное разминирование.
Заглублённые мины изменяют теплопередающие свойства окружающего грунта. В течение дня тепловая инерция металлических или взрывчатых корпусов приводит к появлению едва заметных перепадов температуры поверхности по сравнению с рыхлой почвой. Используя двухсенсорные полезные нагрузки, сочетающие LWIR-модули высокого разрешения с оптическими камерами, автоматизированные платформы могут выявлять структуру минных полей и картировать опасности, позволяя персоналу обнаруживать угрозы с безопасного расстояния. Тактическое наблюдение и охрана периметра.
Наборы функций и спецификации продуктов профессионального уровня
Критически важные хранилища, границы и аванпосты полагаются на мультиспектральные сети наблюдения. Профессиональные LWIR-модули способны обнаруживать тепловые сигнатуры человека на расстоянии более 1000 метров в абсолютной темноте. Интеграция модуля тепловизионного сенсора с автоматизированным ПО сопровождения целей обеспечивает непрерывное прикрытие охраняемых объектов, автоматически сигнализируя о несанкционированном нарушении границ.
Для более глубокого изучения оценки физических угроз и тактических оптических сборок ознакомьтесь с этим анализом
| Спецификация | 640*512 ASIC-модуль тепловизионной камеры | Миниатюрный 256*192 LWIR-модуль тепловизионной камеры |
|---|---|---|
| URL-адрес модели | Страница продукта | Страница продукта |
| Ссылка на изображение продукта | 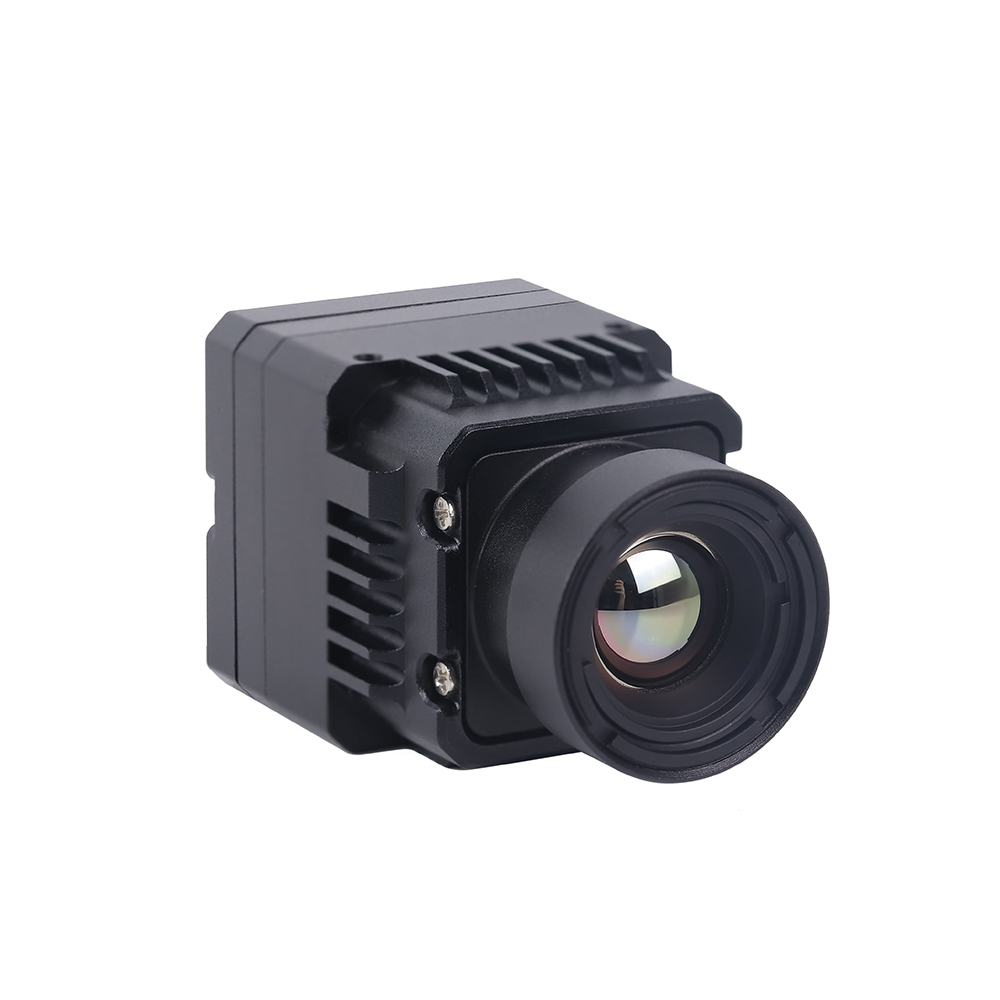 |
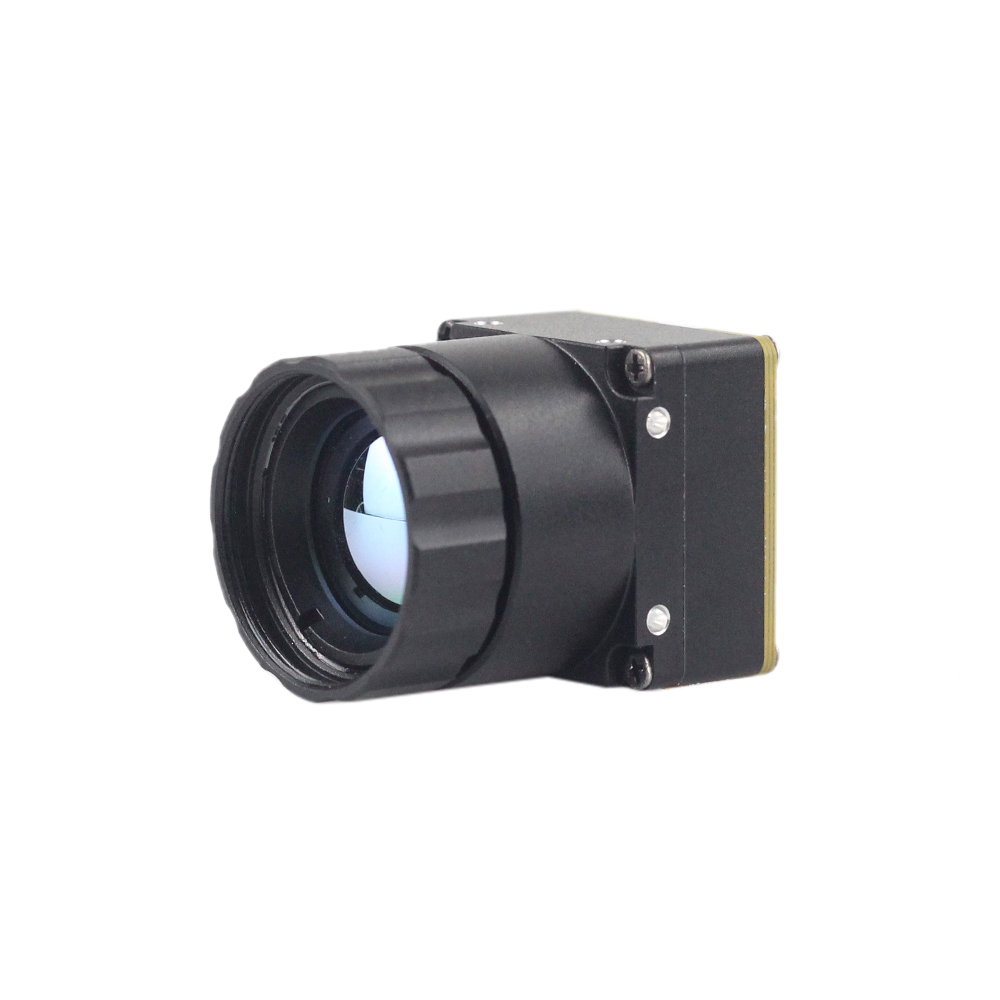 |
| Разрешение | 640 * 512 пикселей (VGA) | 256 * 192 пикселей (QVGA Narrow) |
| Основная технология | Неохлаждаемый микроболометр с процессором ASIC | Неохлаждаемый LWIR микроболометр |
| Физические интерфейсы | RJ45 Ethernet, CVBS аналоговый, протокол RTSP IP | Миниатюрный многоконтактный ленточный интерфейс |
| Оптимизация форм-фактора | Интегрированная системная сборка | Сверхкомпактный корпус для интеграции в БПЛА |
| Радиометрическая точность | Данные радиометрических измерений по всей матрице | Точечная, линейная и площадная тепловая радиометрия |
| Целевые сценарии использования | Промышленный мониторинг, дальнее наблюдение | Полезная нагрузка дронов, обнаружение мин, системы DIY |
Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры
The → Неохлаждаемый инфракрасный модуль тепловизионной камеры RJ45 CVBS RTSP IP 640*512 ASIC разработан для высокопроизводительной интеграции в передовые сети. Этот мощный модуль оснащен ядром с разрешением 640x512, обеспечивающим четкое тепловизионное изображение, что делает его идеальным для промышленных инспекций, автоматизированной диагностики безопасности и стабилизированных полезных нагрузок аэродронов.
Встроенное аппаратное обеспечение обработки выдает сжатые IP-потоки с использованием стандартных протоколов (включая модели H.264/H.265 через RTSP), обеспечивая простую настройку plug-and-play с сетевыми массивами цифрового хранения и станциями мониторинга. Кроме того, его аналоговый выходной канал CVBS обеспечивает локальную потоковую передачу видео с минимальной задержкой, поддерживая отслеживание в реальном времени во время удаленных операций.
Неохлаждаемый мини-модуль тепловизионной камеры LWIR 256*192, аналогичный DJI, для обнаружения мин
Для операций, где физическое пространство и вес полезной нагрузки сильно ограничены, Неохлаждаемый мини-модуль тепловизионной камеры LWIR 256*192, аналогичный DJI, для обнаружения мин предлагает высокоинтегрированное решение. Построенный на высокопроизводительных микроболометрических технологиях, этот компактный модуль обеспечивает точную радиометрию, долгосрочную стабильность калибровки и надежную работу в сложных условиях.
Датчик легкий и высокооптимизированный в рамках концепции SWaP-C, что делает его отличным выбором для портативных многороторных полезных нагрузок наблюдения. Преобразуя необработанную инфракрасную энергию по всей своей матрице, он выдает чистое радиометрическое изображение, которое можно использовать для отслеживания изменений температуры и обнаружения скрытых объектов (таких как закопанные мины) в полевых условиях.
Расширенный инженерный FAQ и руководство по интеграции
Q1: Могу ли я передавать тепловизионные данные высокого разрешения на Raspberry Pi или ESP32?
Да, но путь интеграции сильно зависит от вашего выбора аппаратного хоста. При оценке потоковой передачи через интерфейс необходимо сбалансировать скорость процессора, ширину шины и структуры памяти:
- ⚙️ Интеграция с Raspberry Pi: Подключение высокопроизводительных модулей к Raspberry Pi 4 или 5 осуществляется просто. Поскольку встроенный ASIC тепловизионного модуля выдает прямые IP-видеопотоки, вы можете подключить линию RJ45 ядра напрямую к порту Gigabit Ethernet Pi. Стандартные библиотеки (такие как OpenCV или GStreamer) декодируют поток RTSP с минимальной нагрузкой на ЦП, освобождая ваш вычислительный бюджет для моделей компьютерного зрения или локального хранения данных.
- ⚙️ Интеграция с микроконтроллером ESP32: ESP32 не обладает вычислительной мощностью или памятью (SRAM) для декодирования потоков RTSP H.264 высокого разрешения. Вместо этого вам потребуется взаимодействовать с ядрами более низкого разрешения через низконакладную шину SPI. Работая на частоте от 20 МГц до 24 МГц, ESP32 может извлекать необработанные данные кадров покадрово и отображать их, используя двойные буферы для предотвращения разрывов экрана.
Q2: Как ваши модули сравниваются со стандартными DIY-датчиками, такими как MLX90640?
Различия в производительности между термобатареями начального уровня и профессиональными неохлаждаемыми модулями тепловизионных камер значительны по всем физическим и эксплуатационным параметрам:
- ⚙️ Разрешение и чувствительность: Любительские датчики, такие как MLX90640, представляют собой простые термобатареи с небольшими матрицами (обычно 32x24 пикселя). Профессиональное неохлаждаемое ядро обеспечивает разрешение до 640x512, что соответствует 327 680 отдельным пикселям. Такая значительно более высокая плотность пикселей обеспечивает четкое тепловизионное изображение с деталями, которые легко распознаются классификационными моделями, значительно превосходя размытые потоки низкого разрешения от самодельных термобатарей.
- ⚙️ Тепловая чувствительность (NETD): В то время как стандартные термобатареи имеют тепловую чувствительность 100 мК или выше, профессиональные модули LWIR достигают уровня тепловой чувствительности ниже 40 мК, что позволяет им разрешать колебания температуры всего в 0,04 °C.
- ⚙️ Частота кадров: Самодельные модули обычно испытывают задержки при высокой частоте обновления, в то время как профессиональные неохлаждаемые модули стабильно работают на частоте от 25 Гц до 50 Гц, сохраняя быстро движущиеся объекты в четком фокусе без визуальных разрывов.
Q3: Поддерживают ли эти модули пользовательскую интеграцию для дронов или нишевых промышленных проектов?
Да, профессиональные неохлаждаемые LWIR камеры разработаны для поддержки пользовательской интеграции на платформах дронов и в специализированных промышленных средах.
Для упрощения программной интеграции эти модули поддерживаются надежными комплектами разработки программного обеспечения (SDK) и API, совместимыми со стандартными операционными системами, включая Windows, Linux (для робототехники на базе Ubuntu ROS/ROS2) и Android. Эти библиотеки предоставляют разработчикам прямой контроль над административными системами, включая написание пользовательских команд затвора неоднородной коррекции (NUC), установку пороговых значений целевой температуры для активации системных сигналов тревоги, отслеживание абсолютных локальных минимальных, максимальных и средних температур в области интереса (ROI), а также динамическое изменение псевдоцветовых палитр (например, White Hot, Black Hot, Ironbow, Rainbow).
С аппаратной стороны эти компактные модули хорошо подходят для интеграции с промышленными сетями IoT и роботизированными платформами. Благодаря неохлаждаемой, твердотельной конструкции они обеспечивают надежную долгосрочную работу в условиях пыли, вибрации и тепловых перепадов, характерных для заводских сред.
📚 Ссылки и дополнительная литература
- 👉 Отраслевой стандарт: руководство Wikipedia Infrared Imaging | Технические обзоры
- 👉 Отраслевой стандарт: OBSETECH | Проектирование систем БПЛА
- 👉 Связанное руководство: Руководство по тепловой калибровке и принципам LWIR | Основные принципы
- 👉 Связанное руководство: Матрицы протоколов промышленных IP-сетей | Интеграция интерфейсов
- 👉 Связанное руководство: Тактические оборонные системы и отслеживание наблюдения | Развертывания





