Полное руководство по тепловизионным устройствам: профессиональная производительность, периферийный ИИ и практическая окупаемость инвестиций
23 октября 2026 г.
Лучший гид по дешёвым тепловизионным камерам: бюджетные ИК-ядра для DIY и инспекций (2025)
Коммерческий рынок тепловидения переполнен потребительскими гаджетами, маскирующимися под диагностические инструменты. Большинство покупателей, ищущих дешёвую тепловизионную камеру попадают в ловушку, приобретая смартфонные ключи за $250 или портативные устройства начального уровня. Эти потребительские устройства обычно оснащены микроболометрами с разрешением ниже VGA (часто всего 80×60 или 120×90 нативного разрешения), полагаются на агрессивные алгоритмы смешивания контуров для скрытия шума сенсора и запирают тепловые данные внутри закрытых, медленных мобильных приложений. Для инженеров по прогнозному обслуживанию, интеграторов дронов и разработчиков электроники эти потребительские игрушки не способны выдавать пригодные для действий калиброванные радиометрические данные в условиях реальных промышленных нагрузок.
Настоящая экономическая эффективность в тепловидении достигается не за счёт урезания характеристик сенсора; она достигается за счёт устранения потребительских наценок, пластиковых корпусов и проприетарных дисплеев путём прямой закупки OEM-ядер длинноволнового инфракрасного (LWIR) диапазона. Используя модули на голой плате с неохлаждаемым оксидом ванадия (VOx) и сырыми интерфейсами USB или MIPI CSI-2, системные архитекторы могут получить высококлассное разрешение 640×512, тепловую чувствительность ≤40 мК и сменную оптику за малую долю традиционных настольных цен. Это руководство описывает, как выбирать, тестировать и внедрять бюджетные OEM-ядра тепловидения для встраиваемых систем, полезных нагрузок аэроинспекций и настольной диагностики.
Содержание
- 👉 Заблуждение о потребительских "дешёвых тепловизионных камерах" против OEM-ядер на голой плате
- 👉 Инженерные ориентиры: оценка характеристик бюджетных LWIR-сенсоров
- 👉 Аппаратные шинные архитектуры: USB против MIPI CSI-2 для граничного зрения
- 👉 Сравнение промышленных бюджетных ядер: реальные спецификации
- 👉 Архитектуры развёртывания: полезные нагрузки дронов, трассировка печатных плат и HVAC-инспекция
- 👉 Углублённые инженерные вопросы и ответы
Заблуждение о потребительских "дешёвых тепловизионных камерах" против OEM-ядер на голой плате
Когда инженерные команды ищут дешёвую тепловизионную камеру для интеграции в инспекционные платформы, они часто сталкиваются с двумя различными рыночными категориями: упакованные потребительские подключаемые модули (такие как USB-C смартфонные ключи и портативные диагностические пистолеты дешевле $500) и промышленные OEM-ядра на голой плате. Хотя потребительские устройства выглядят финансово привлекательными на коммерческих розничных платформах, их внутренняя аппаратная архитектура обнаруживает значительные ограничения, которые подрывают промышленные рабочие процессы.
Потребительские портативные устройства снижают производственные затраты за счёт экономии на физической матрице фокальной плоскости (FPA). Вместо использования прецизионной микроболометрической матрицы эти устройства интегрируют дешёвые массивы с разрешением всего 80×60 (всего 4 800 измерительных пикселей) или 160×120 (19 200 пикселей). Чтобы замаскировать получаемый пикселизированный тепловой вывод, производители применяют методы динамического смешивания изображений. Этот процесс извлекает высокочастотные пространственные детали контуров из недорогого CMOS-сенсора видимого света и накладывает эти очертания поверх размытого теплового потока низкого разрешения.
Хотя динамическое совмещение контуров даёт чёткое изображение на встроенном ЖК-экране, оно вносит серьёзные погрешности измерений при количественном тепловом контроле. Совмещение видимого изображения нарушается при каждом изменении расстояния до объекта, создавая ошибки параллакса. Что ещё важнее, наложенные визуальные контуры могут ввести инспектора в заблуждение: слабая оптическая линия может быть ошибочно принята за резкий тепловой градиент, тогда как реальные тепловые аномалии, скрытые между крупными пространственными элементами микроболометра, остаются полностью необнаруженными.
Второе фундаментальное ограничение тепловизоров потребительского класса — их зависимость от закрытых потоков данных с потерями. Ручные устройства и аксессуары для смартфонов обычно выводят 8-битный YUV или сжатые видеопотоки H.264/MP4. В процессе такого кодирования абсолютные радиометрические данные, собранные детектором, необратимо преобразуются в произвольные цветовые значения (например, Ironbow, Rainbow или White Hot) на основе алгоритма автоматической регулировки усиления (AGC) камеры. После сжатия дискретные показания физического датчика утрачиваются, что исключает последующую радиометрическую обработку, восстановление абсолютного температурного поля или интеграцию в автоматизированные конвейеры машинного зрения.
В отличие от этого, OEM-ядра тепловизионных камер без корпуса отбрасывают потребительскую периферийную надстройку. За счёт отказа от пластиковых литьевых корпусов, встроенных потребительских дисплеев, перезаряжаемых литиевых батарей и сторонних розничных наценок вся стоимость устройства направляется непосредственно на оптоэлектронное ядро: матрицу в фокальной плоскости на основе оксида ванадия (VOx) или аморфного кремния (α-Si), прецизионные внутренние аналого-цифровые преобразователи (АЦП), механизмы шторки коррекции неоднородности (NUC) в реальном времени, а также оптические сборки из халькогенидного стекла или германия с высокой пропускной способностью.
OEM-ядро передаёт несжатый 14-битный или 16-битный цифровой поток данных непосредственно на главный процессор по стандартизированным промышленным шинам, таким как USB 2.0/3.0 или MIPI CSI-2. В такой архитектуре каждый пиксель выдаёт явное цифровое значение, прямо пропорциональное падающему инфракрасному излучению, достигающему этой точки детектора. Встраиваемый инженер сохраняет полный контроль над калибровочными матрицами, коррекцией атмосферного пропускания, компенсацией коэффициента излучения и шторками коррекции неоднородности.
Для системных инженеров, проектирующих беспилотные авиационные системы (БАС), специализированные настольные испытательные стенды или распределённые узлы непрерывного мониторинга процессов, OEM-ядра без корпуса обеспечивают существенные преимущества по габаритам, массе, энергопотреблению и стоимости (SWaP-C). Отказ от лишних дисплеев и корпусов позволяет получить модуль ядра размером всего 21 мм × 21 мм и массой менее 20 граммов. Это обеспечивает плотную интеграцию в поворотно-наклонные (PTZ) подвесы, роботизированные рабочие органы или компактные электрические шкафы без превышения строгих ограничений по полезной нагрузке или тепловому режиму. Для оценки низкоуровневых электромеханических аспектов интеграции этих компактных модулей обратитесь к нашему подробному руководство по интеграции ядра тепловизионной камеры.
Инженерные ориентиры: оценка характеристик бюджетных LWIR-сенсоров
Выбор доступного ядра тепловизионной камеры требует оценки низкоуровневых электрооптических характеристик применительно к вашей целевой рабочей зоне. Бюджетные ограничения часто вынуждают идти на компромиссы; понимание того, какие параметры определяют эффективность контроля, гарантирует, что экономия средств не подорвёт базовую надёжность системы.
Критические характеристики датчиков при закупке длинноволнового инфракрасного (LWIR) оборудования
Оптическое ядро должно оцениваться по четырём основным областям: пространственное разрешение (элементы детектора), оптическое мгновенное поле зрения (IFOV), тепловая чувствительность (эквивалентная шуму разность температур, NETD) и шаг пикселя сенсора (который определяет оптомеханический объём и исходную стоимость оптики).
Собственное разрешение FPA и пространственный анализ
Собственное разрешение инфракрасной матрицы в фокальной плоскости определяет общее количество независимых точек измерения температуры по всей наблюдаемой сцене. Разрешения тепловизионных изображений делятся на отдельные уровни:
- ⚙️ 256×192 (49 152 пикселя): Практический базовый уровень для функциональной электрической диагностики и анализа печатных плат на стенде в ближней зоне. На рабочих расстояниях менее 0,5 метра сенсор 256×192 надёжно выделяет горячие точки на отдельных дискретных SMD-компонентах, таких как ИС в корпусе SOIC-8 или силовые дроссели.
- ⚙️ 384×288 (110 592 пикселя): Универсальный промышленный стандарт среднего уровня. Он предлагает более чем вдвое большее количество пикселей по сравнению с сенсорами начального уровня, обеспечивая отличный баланс между пропускной способностью данных, требованиями к обработке и оптической чёткостью для контроля конструкций и мониторинга промышленного оборудования.
- ⚙️ 640×512 (327 680 пикселей): Золотой стандарт для профессиональной аэротепловизионной съёмки, аудита распределительных сетей и автоматизированного промышленного визуального контроля. Имея почти в семь раз большее разрешение, чем ядро 256×192, тепловизор 640×512 различает мелкие детали конструкции на больших рабочих дистанциях, что позволяет проводить аэросъёмку солнечных электростанций или оценку высоковольтных трансформаторных подстанций с безопасных расстояний.
Пространственное разрешение напрямую связано с Мгновенным полем зрения (IFOV), который определяет физическую пространственную область, наблюдаемую одним пикселем детектора, как функцию оптического фокусного расстояния. Математическое соотношение выражается как:
Чтобы получить точное, не усреднённое радиометрическое измерение (а не просто обнаружить присутствие объекта), целевой объект должен занимать на сенсоре как минимум массив 3×3 пикселя — этот показатель известен как измерительное поле зрения (MFOV). Если ваша оптическая система даёт IFOV 1,33 мрад, один пиксель покрывает пятно размером 1,33 мм на рабочем расстоянии 1 метр. Для точного измерения температуры на этой цели требуется минимальный физический размер объекта примерно 4 мм × 4 мм (3×3 пикселя). Сенсор с низким разрешением вынуждает оператора приближаться к оборудованию под напряжением или опасному оборудованию для достижения этого порога измерения, что создаёт риски для безопасности и логистические трудности.
Шаг пикселя: архитектуры 12 мкм против 17 мкм
Неохлаждаемые микроболометры предыдущего поколения использовали шаг пикселя 17 мкм или 25 мкм. Современные производственные технологии перешли на архитектуры 12 мкм. Уменьшение шага пикселя сокращает общую площадь кремниевой матрицы в фокальной плоскости. Например, матрица 640×512 с шагом 17 мкм имеет размер по диагонали 10,88 мм × 8,70 мм, тогда как матрица 12 мкм имеет размер всего 7,68 мм × 6,14 мм.
Поскольку германиевая (Ge) оптика представляет собой значительную составляющую стоимости в длинноволновых инфракрасных тепловизорах из-за стоимости сырья и прецизионного одноточечного алмазного точения (SPDT), меньший формат FPA позволяет использовать значительно меньшие линзовые элементы для достижения идентичного углового поля зрения (FOV). Это сокращение снижает как стоимость спецификации материалов, так и общий вес оптики, что делает ядра 12 мкм особенно подходящими для критичных по массе полезных нагрузок, таких как подвесы мультироторных дронов.
Тепловая чувствительность: эквивалентная шуму разность температур (NETD)
Эквивалентная шумовая разность температур (NETD) представляет собой разность температур, при которой отношение сигнал/шум по всей матрице детекторов равно единице. Выражается в милликельвинах (мК); более низкие значения означают, что датчик способен различать более тонкие и слабые температурные изменения:
- 🔍 NETD ≤ 50 мК: Приемлемый стандарт для тяжёлых электрических инспекций, отказов механических подшипников с высоким трением и высококонтрастных тепловых нагрузок, где перепады температур (ΔT) обычно превышают 10 °C.
- 🔍 NETD ≤ 40 мК или ≤ 30 мК: Необходим для строительной физики, обнаружения утечек в низкотемпературных системах ОВКВ, контроля расслоения композитов и профилирования рассеивания тепла по медным дорожкам печатных плат. В этих приложениях целевые аномалии часто демонстрируют значения ΔT менее 0,5 °C относительно окружающего фона. Датчик с NETD ≤ 40 мК чётко выделяет эти тонкие изменения, тогда как худший датчик с ≥ 70 мК отображает только статический шум.
Частота кадров, динамика и экспортный контроль
Тепловизионные камеры подпадают под строгие международные нормативные рамки, в частности Правила международной торговли оружием (ITAR) и Правила экспортного контроля (EAR) в Соединённых Штатах, а также аналогичные меры контроля товаров двойного назначения на международном уровне. Чтобы предотвратить адаптацию неохлаждаемых микроболометров в управляемые боеприпасы, тепловизионные датчики, работающие с частотой обновления кадров выше 9 Гц (обычно 25 Гц, 30 Гц, 50 Гц или 60 Гц), подлежат строгому экспортному надзору.
Потребительские устройства часто ограничивают частоту кадров на уровне 8,7 Гц или 9 Гц, чтобы обойти эти экспортные классификации и обеспечить глобальную розничную дистрибуцию. Однако частота кадров 8,7 Гц вызывает значительную задержку движения, разрывы при скользящем затворе и сильное размытие изображения на движущихся платформах. Для задач картографирования с дронов или динамических автоматизированных линий контроля нативное ядро с частотой 25 Гц или 50 Гц жизненно необходимо для обеспечения стабильного геометрического картографирования и предотвращения ошибок измерений, вызванных движением.
Аппаратные шинные архитектуры: USB против MIPI CSI-2 для граничного зрения
Интеграция модуля LWIR на голой плате требует согласования аппаратного интерфейса шины с вычислительной архитектурой вашей хост-платформы обработки. Два основных коммуникационных интерфейса, встречающихся в современных бюджетных ядрах, — это USB (универсальная последовательная шина) и MIPI CSI-2 (последовательный интерфейс камеры 2 от Mobile Industry Processor Interface).
Шина USB: универсальность, быстрое прототипирование и промышленные вычисления
Тепловизионные модули, оснащённые стандартными высокоскоростными интерфейсами USB 2.0 или USB Type-C, интегрируют встроенный мостовой микроконтроллер, который обрабатывает физическую сигнализацию шины, упаковывая сырые аналого-цифровые показания FPA в структурированные пакеты USB bulk или стандартные потоки USB Video Class (UVC).
Основные преимущества:
- ✅ Universal Host Interoperability: USB modules interface natively with x86 industrial PCs, standard laptops, and desktop computing environments, as well as Linux-driven single-board computers (such as the Raspberry Pi 4/5, Odroid, and Intel NUC) without requiring custom PCB daughtercards.
- ✅ Standardized Software Interfaces: On Linux-based platforms, the camera stream can be exposed via the standard Video4Linux2 (V4L2) driver framework. This architecture enables developers to query device capabilities, adjust basic exposure parameters, and pull video frames using standard system calls.
- ✅ Simplified Cabling & Isolation: USB cables provide power delivery (5V VBUS) and differential data transmission across a single four-conductor or Type-C shielded cable. This reduces wiring complexity over distances of 1 to 3 meters within large inspection enclosures.
Engineering Trade-offs: USB introduces software stack latency, non-deterministic packet transmission times, and continuous CPU interrupt overhead. In resource-constrained micro-drones or closed-loop robotic flight stabilization systems requiring sub-millisecond reaction times, the USB host controller stack can consume valuable processing overhead.
MIPI CSI-2: Ultra-Low Latency, Direct Memory Access, and Edge AI
The MIPI CSI-2 protocol provides a high-speed, direct differential serial interface linking the thermal core directly to the host processor's Image Signal Processor (ISP) or application processing core (such as the NVIDIA Jetson Orin Nano/NX, Rockchip RK3588, or NXP i.MX8 platforms).
Основные преимущества:
- ✅ Direct Hardware DMA Streaming: The MIPI D-PHY interface streams raw thermal data frames directly into system RAM via Direct Memory Access (DMA) controllers. This architecture bypasses intermediate microcontroller bridges, protocol transformations, and operating system scheduling delays.
- ✅ Minimal Latency & Zero CPU Overhead: Because frame transfer occurs independently of the CPU instruction cycle, edge devices maintain high processing availability for computer vision tasks, real-time object detection models (e.g., YOLOv8), or dynamic flight control loops.
- ✅ Оптимизированный профиль SWaP: Eliminating USB physical transceiver ICs, microcontrollers, and oversized connectors reduces the module's mass to the absolute minimum—a crucial benefit for stabilized drone gimbals. For a deeper technical perspective on low-overhead embedded routing, consult our engineering guide to 640x512 MIPI thermal module architecture.
Engineering Trade-offs: MIPI CSI-2 lines operate with high-frequency differential signals requiring carefully calculated trace impedance matching (typically 100Ω differential) and length matching across lane pairs. Cable lengths are generally limited to under 15–20 centimeters without using specialized FPD-Link or GMSL serializer/deserializer (SerDes) bridges. Additionally, deploying MIPI cores requires writing or compiling custom Linux kernel device tree overlays (DTS) and sensor drivers compatible with the host SoC.
Software Interfacing: Building a Custom Radiometric Computer Vision Pipeline
Once a bare-board core is connected to the host system via USB (V4L2) or MIPI, the primary engineering objective is extracting the native 14-bit radiometric counts and converting those integer values into accurate temperature matrices. Unlike consumer thermal imagers that present only colored visual displays, access to the raw 14-bit array allows direct mathematical manipulation of the scene using open-source tools such as OpenCV.
The following Python implementation demonstrates how an industrial edge processor captures an uncompressed 14-bit radiometric feed via V4L2, converts the raw digital counts into degrees Celsius using sensor-specific calibration multipliers, and automatically extracts overheating regions on an active circuit board:
import cv2
import numpy as np

# Initialize video capture using V4L2 backend for raw 16-bit / 14-bit data stream
# Ensure the camera node corresponds to the raw radiometric endpoint
cap = cv2.VideoCapture(0, cv2.CAP_V4L2)

# Request raw 16-bit grayscale format (Y16 / UNCOMPRESSED RAW)
cap.set(cv2.CAP_PROP_FOURCC, cv2.VideoWriter_fourcc(*'Y16 '))
cap.set(cv2.CAP_PROP_CONVERT_RGB, 0)
cap.set(cv2.CAP_PROP_FRAME_WIDTH, 640)
cap.set(cv2.CAP_PROP_FRAME_HEIGHT, 512)

if not cap.isOpened():
    raise IOError("Failed to initialize interface with the OEM thermal core.")

print("Radiometric pipeline successfully established. Processing real-time thermal matrix...")

try:
    while True:
        ret, raw_frame = cap.read()
        if not ret:
            print("Dropped frame or bus synchronization timeout.")
            continue

        # Sensor Calibration Conversion:
        # Many uncooled LWIR cores output raw digital numbers (DN) where:
        # Temperature (Kelvin) = DN * 0.04 (or specific manufacturer scale factor)
        # Temperature (Celsius) = (DN * 0.04) - 273.15
        temp_celsius = (raw_frame.astype(np.float32) * 0.04) - 273.15

        # Query frame-level thermal statistics
        min_temp = np.min(temp_celsius)
        max_temp = np.max(temp_celsius)
        mean_temp = np.mean(temp_celsius)

        # Dynamic Thresholding: Identify localized electronic shorts exceeding 80.0°C
        overheat_threshold = 80.0
        _, anomaly_mask = cv2.threshold(temp_celsius, overheat_threshold, 255, cv2.THRESH_BINARY)
        anomaly_mask = anomaly_mask.astype(np.uint8)

        # Extract spatial contours of thermal anomalies
        contours, _ = cv2.findContours(anomaly_mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

        for cnt in contours:
            x, y, w, h = cv2.boundingRect(cnt)
            peak_fault_temp = np.max(temp_celsius[y:y+h, x:x+w])
            print(f"CRITICAL ANOMALY: Component at X:{x}, Y:{y} (Size: {w}x{h}px) reading {peak_fault_temp:.2f} C")

        # Normalize 14-bit radiometric matrix into 8-bit visual spectrum for operator display
        display_frame = cv2.normalize(temp_celsius, None, 0, 255, cv2.NORM_MINMAX)
        display_frame = np.uint8(display_frame)
        colorized_thermal = cv2.applyColorMap(display_frame, cv2.COLORMAP_INFERNO)

        # Highlight detected overheating regions with bounding boxes on visual output
        for cnt in contours:
            x, y, w, h = cv2.boundingRect(cnt)
            cv2.rectangle(colorized_thermal, (x, y), (x+w, y+h), (0, 255, 0), 2)
            cv2.putText(colorized_thermal, f"{np.max(temp_celsius[y:y+h, x:x+w]):.1f}C",
                        (x, y - 5), cv2.FONT_HERSHEY_SIMPLEX, 0.4, (0, 255, 0), 1)

        cv2.imshow("Automated Thermal Inspection Stream", colorized_thermal)
        if cv2.waitKey(1) & 0xFF == ord('q'):
            break

finally:
    cap.release()
    cv2.destroyAllWindows()
Сравнение промышленных бюджетных ядер: реальные спецификации
To eliminate consumer markups while retaining full radiometric accuracy, engineering teams turn to direct-manufacturer OEM modules. The following uncooled LWIR camera cores offer professional 640×512 resolution, ultra-compact form factors, and modular optics, providing viable, budget-conscious alternatives to commercial packaged cameras.
Неохлаждаемый LWIR USB Mini 640*512 модуль ядра тепловизионной камеры

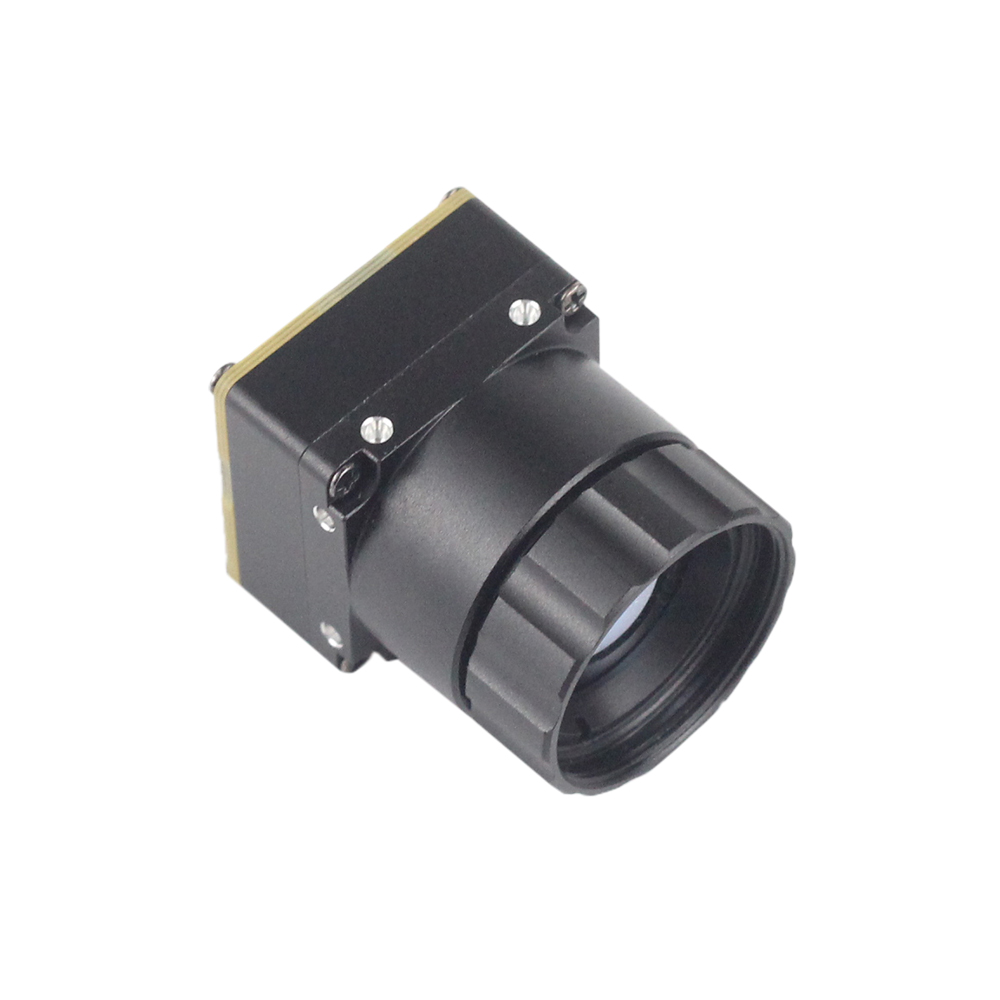
The → Модуль ядра Mini 640 USB is an ultra-compact uncooled infrared thermal engine engineered for applications requiring high spatial resolution, low power consumption, and direct cross-platform computer interfacing. With an ultra-miniature cross-sectional profile of only 21mm × 21mm, this unit integrates seamlessly into tight enclosures, industrial machine vision rigs, and lightweight custom drone gimbals.
The core features an uncooled Vanadium Oxide (VOx) focal plane array capturing 640×512 pixels (with optional 640×480 configurations) across the standard 8μm to 14μm long-wave infrared atmospheric transmission window. It delivers sharp, high-contrast imagery with consistent environmental adaptability, functioning reliably across wide industrial temperature swings.
A notable feature of this core is its extensive optical versatility. System integrators can match the imager to their specific Instantaneous Field of View requirements by selecting from a broad range of factory-aligned athermalized lenses: 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм. Whether configured with a 5mm wide-angle lens for wide-area electronic circuit board overviews or a 150mm telephoto optic for long-range powerline surveillance, the Mini 640 maintains stable image geometry and radiometric response.
| Параметр спецификации | Hardware Rating |
|---|---|
| Тип детектора | Uncooled VOx Microbolometer (8–14 μm) |
| Разрешение матрицы | 640×512 pixels (640×480 resolution optional) |
| Размеры модуля | 21mm × 21mm ultra-miniature footprint |
| Interchangeable Optics | 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм, 150 мм |
| Host Interface | Direct USB (High Speed Data & Power) |
| Целевые варианты применения | Embedded vision, benchtop PCB diagnostics, UAV gimbals |
2. Uncooled Infrared MIPI Mini2 640×512 9mm Thermal Imaging Camera Module

The → Mini2 MIPI Core Module is engineered specifically for SWaP-constrained embedded applications, such as lightweight multirotor inspection drones, micro-gimbals, and high-speed robotic edge processors. By leveraging a high-bandwidth MIPI CSI-2 interface, the Mini2 streams uncompressed thermal frames directly into the host SoC's memory pipeline with near-zero bus latency.
Equipped with a compact 9mm athermalized infrared lens, the Mini2 balances spatial resolving power with a wide field of view, making it ideal for aerial reconnaissance, search and rescue operations, and automated agricultural health mapping. The underlying sensor architecture is versatile, supporting 640×512 high-resolution operation, with configurable factory options for 384×288 and 256×192 array configurations to match specific bandwidth and processing budgets.
Weighing only a few grams, the Mini2 eliminates peripheral conversion circuitry, drawing minimal power directly from the carrier board's regulated low-voltage rails. Its bare-board form factor allows engineers to mount the core directly onto custom carbon-fiber airframes or inside sealed sub-assemblies while maintaining direct access to 14-bit radiometric data streams.
| Параметр спецификации | Hardware Rating |
|---|---|
| Тип детектора | Uncooled VOx LWIR Microbolometer |
| Native Array Options | 640×512 (Configurable to 384×288 / 256×192) |
| Installed Optic | 9mm Athermalized Germanium / Chalcogenide Lens |
| Аппаратный интерфейс | MIPI CSI-2 (Direct High-Speed ISP Bus) |
| Основная целевая платформа | UAV payloads, autonomous robotics, edge AI SBCs |
| Характеристики изображения | Sharp edge presentation, low fixed-pattern noise, wide dynamic range |
For specialized installations requiring extended perimeter surveillance or standoff industrial monitoring, custom long-range optics can be integrated into high-performance cores. For an analysis of high-magnification systems, review our technical breakdown on long-range 90mm AI thermal module design.
Архитектуры развёртывания: полезные нагрузки дронов, трассировка печатных плат и HVAC-инспекция
Scenario A: Lightweight UAV Thermal Gimbal Payloads
Commercial turnkey thermal drones from leading consumer brands frequently command prices between $5,000 and $10,000, placing them out of reach for small engineering consultancies and educational research teams. A custom radiometric drone payload can be developed at a fraction of that cost by integrating an uncooled MIPI or USB core module into an open-source airframe.
The system architecture utilizes the Mini2 640×512 9mm MIPI module mounted inside a custom 3D-printed carbon-nylon enclosure, balanced on a lightweight 2-axis or 3-axis brushless gimbal. Power is supplied through a step-down DC-DC switching regulator (BEC) tapping the drone's primary flight pack, providing a clean, noise-filtered 5V/3A DC bus to prevent switching motor noise from coupling into the sensitive microbolometer readout circuit.
The MIPI lines route directly into a compact companion single-board computer—such as a Raspberry Pi Compute Module 4 (CM4) or a Radxa Zero 3W. The companion computer executes a lightweight background script that records the raw 14-bit radiometric stream to an onboard high-endurance Class 10 U3 microSD card. Concurrently, it extracts a normalized visual stream, applies an onboard temperature-color palette along with telemetry text overlays (displaying GPS coordinates, altitude, and peak detected temperature), and feeds the composite video out via Micro-HDMI into a digital video transmission system (such as DJI O3 Enterprise or HDZero) for long-range real-time pilot viewing.
Scenario B: Automated Electronics Diagnostic Bench
In high-density electronics development and repair, detecting micro-shorts on power distribution networks (PDNs) presents a common troubleshooting challenge. A shorted multilayer ceramic capacitor (MLCC) or an internally damaged IC may generate only a few milliwatts of parasitic heat, causing a subtle temperature rise (ΔT < 1.5°C) that is easily masked by ambient thermal dissipation across large copper ground planes.
By mounting the Миниатюрное ядро USB 640 to an adjustable vertical microscope stand and pairing it with a short-focal-length optic or an auxiliary macro lens, engineers can build a high-resolution benchtop thermal diagnostic station. The core connects to an engineering workstation running an automated diagnostic script.
When current is injected into the board's power rail via a benchtop DC supply, the software captures a reference thermal frame at T=0 and continuously subtracts that baseline from incoming frames. This differential thermography method highlights rapid, localized micro-temperature changes while filtering out stable ambient heat sources, allowing developers to pinpoint shorted components in seconds without using messy freeze sprays or relying on guesswork.
Scenario C: Industrial Electrical Switchgear & Facilities Auditing
Industrial predictive maintenance requires documenting and tracking thermal performance across three-phase distribution panels, motor control centers (MCCs), and plant HVAC infrastructure. Standard handheld diagnostic tools require an operator to manually aim the unit, depress a trigger, and record separate visual and thermal photographs, transcribing data points into spreadsheets by hand.
An OEM core simplifies and automates this workflow. Connected via a flexible, strain-relieved USB interface to an IP67-rated industrial tablet running Linux or Windows, the core functions as an automated continuous thermal auditor. As the technician inspects an electrical cabinet, an automated edge computer-vision algorithm tracks three-phase connections, identifies maximum temperatures for Phase A, B, and C, calculates delta-T phase imbalances, and automatically flags violations of international maintenance standards (such as NETA MTS). The full 14-bit radiometric images and associated temperature matrices are automatically archived to a local database, eliminating manual transcription errors and speeding up facility-wide inspections.
Углублённые инженерные вопросы и ответы
Are cheap thermal cameras in the $200-$400 range actually worth buying for HVAC and home inspection?
Why should tech enthusiasts and makers choose a thermal camera core module over an all-in-one handheld unit?
Can an affordable thermal imaging module accurately detect human body temperature and PCB hot spots?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Real-time computer vision and image processing documentation via OpenCV
- Связанное руководство: Comprehensive mechanical, electrical, and optical руководство по интеграции ядра тепловизионной камеры
- Связанное руководство: High-bandwidth embedded system implementation of 640x512 MIPI thermal module architecture
- Связанное руководство: Optomechanical considerations for long-range 90mm AI thermal module design