Тепловизионный модуль 640x512 MIPI: OEM-ядро камеры высокого разрешения для дронов и встраиваемого ИИ
17 сентября 2026 г.
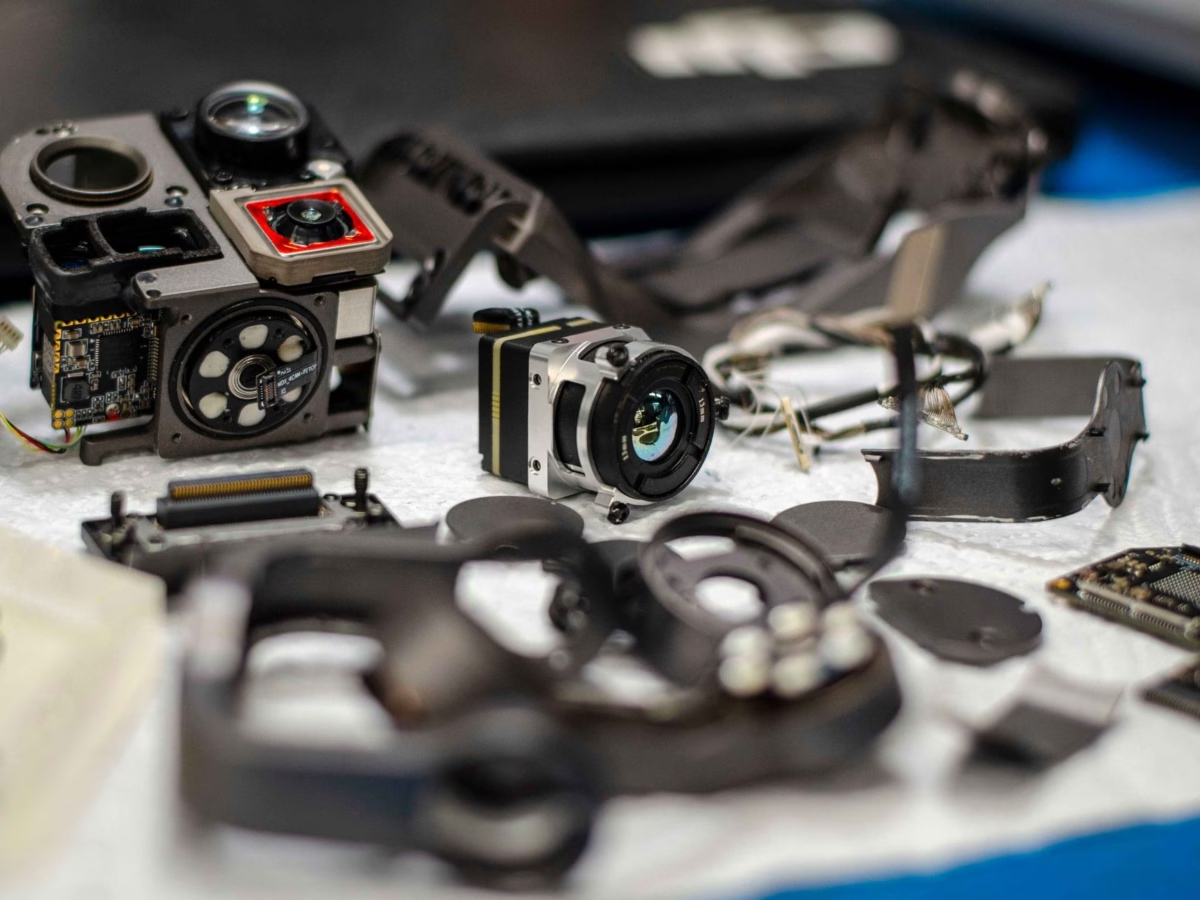
Современные автономные воздушные системы и мобильные роботизированные платформы все чаще работают в условиях нулевой освещенности, плотных атмосферных помех и сложных условий окружающей среды. В то время как электронно-оптические камеры видимого диапазона отказывают в темноте, а активные лидарные массивы сталкиваются со значительными затратами по мощности, вычислительным ресурсам и весу, длинноволновое инфракрасное зондирование обеспечивает прямой радиометрический сигнал, необходимый для постоянной ситуационной осведомленности. Для архитекторов встраиваемых систем, разработчиков встроенного ПО и инженеров по полезной нагрузке развертывание неохлаждаемого ядра тепловизионной камеры MIPI устраняет разрыв между высокоточной теплофизикой и ограниченными ресурсами периферийных вычислений. Благодаря прямому сопряжению матриц микроболометров на основе оксида ванадия с нативными интерфейсами Camera Serial Interface 2 Mobile Industry Processor Interface разработчики обходят катастрофические издержки сериализации, джиттер шины и узкие места процессора, присущие устаревшим интерфейсам USB или аналогового композитного видео.
Интеграция нативного тепловизионного датчика MIPI непосредственно в современные архитектуры «система-на-кристалле», такие как серия NVIDIA Jetson Orin, Rockchip RK3588, NXP i.MX8 или вычислительные платформы Raspberry Pi, открывает доступ к аппаратно-ускоренному прямому доступу к памяти, захвату кадров без копирования и задержке конвейера менее миллисекунды. В этом техническом руководстве подробно рассматриваются оптические, электрические и программно-инженерные принципы, лежащие в основе неохлаждаемых ядер тепловизионных камер MIPI. От механики отклика микроболометра и конвейеров коррекции неоднородности до проектирования аппаратной несущей платы, разработки драйверов Linux V4L2 и выбора оптических параметров — это руководство предлагает практическую дорожную карту для инженеров, создающих критически важные системы технического зрения для автономных дронов, роботизированных инспекционных установок и тактических периферийных платформ.
Операционный ландшафт для автономных платформ резко изменился. Если раньше тепловидение рассматривалось как вспомогательная полезная нагрузка, предназначенная исключительно для дистанционного управления человеком по аналоговым каналам нисходящей связи, то теперь это незаменимый поток необработанных данных, питающий бортовую автономность в реальном времени. Стеки восприятия требуют детерминированной задержки, несжатой 14-битной или 16-битной радиометрической глубины и минимальных вычислительных затрат для выполнения одновременной локализации и картографирования (SLAM), семантической сегментации и динамического обхода препятствий. Достижение такого профиля производительности требует глубокого понимания всего стека тепловидения, охватывающего физику полупроводниковых твердотельных приборов, дифференциальную высокоскоростную разводку печатных плат, управление памятью на уровне ядра и последующее ускорение периферийного ИИ.
Отказываясь от внешних микросхем-мостов протоколов, таких как преобразователи MIPI-в-USB или параллельный-в-USB, системные проектировщики устраняют точки отказа, снижают стоимость спецификации материалов и снимают критические граммы с авиационных подвесов. Что еще важнее, нативные прямые подключения CSI-2 позволяют тепловизионным датчикам участвовать в качестве полноправных аппаратных компонентов в архитектуре аппаратной обработки изображений главного SoC. Это позволяет направлять входящие тепловизионные кадры непосредственно на специализированные ускорители глубокого обучения, движки оптического потока и в единую память хоста с минимальным участием ЦП, делая тепловую разведку в реальном времени по-настоящему жизнеспособной на платформах с ограниченным зарядом батареи.
Содержание
- 👉 Инженерная архитектура: как работают неохлаждаемые ядра MIPI CSI-2
- 👉 Ключевые показатели производительности для встраиваемого тепловизионного зрения
- 👉 Аппаратная интеграция и архитектура конвейера Linux V4L2
- 👉 Технические характеристики OEM-продуктов и сравнительная таблица
- 👉 Сценарии развертывания: дроны, тактическая робототехника и периферийный ИИ
- 👉 Углубленный технический FAQ
Инженерная архитектура: как работают неохлаждаемые ядра MIPI CSI-2
Неохлаждаемое ядро тепловизионной камеры основано на матрице микромеханических пикселей, изготовленных поверх комплементарной структуры «металл-оксид-полупроводник» — интегральной схемы считывания. Каждый пиксель поглощает падающее инфракрасное излучение в длинноволновом инфракрасном спектре, обычно определяемом в диапазоне от 8 до 14 микрометров. В отличие от криогенно охлаждаемых датчиков, таких как детекторы на основе антимонида индия или теллурида кадмия-ртути, работающих при криогенных температурах около 77 Кельвинов, неохлаждаемая система использует матрицу тепловых детекторов, известную как микроболометр. Эти детекторы преимущественно изготавливаются из тонких плёнок с высокими температурными коэффициентами сопротивления, наиболее известными из которых являются оксид ванадия или аморфный кремний.
Когда длинноволновое инфракрасное излучение попадает на термоизолированную мембрану микроболометра, активный материал поглощает энергию фотонов, вызывая повышение температуры. Этот тепловой сдвиг вызывает пропорциональное, предсказуемое изменение электрического сопротивления. Нижележащая ИС считывания периодически измеряет сопротивление в каждой пиксельной ячейке матрицы в фокальной плоскости, преобразуя мельчайшие колебания сопротивления в цифровые напряжения с помощью высокоточных встроенных аналого-цифровых преобразователей. Выходной сигнал выражается в виде сырых 14-битных или 16-битных цифровых значений, которые напрямую соответствуют некалиброванной энергетической яркости, зарегистрированной каждым чувствительным элементом.
Рабочая физика микроболометра накладывает уникальные ограничения на формирование изображения. Тепловая постоянная времени — время, необходимое мембране пикселя для изменения температуры в ответ на колебания падающей энергетической яркости, — обычно составляет от 8 до 14 миллисекунд. Следовательно, считывание с датчика требует тщательно регулируемых импульсов электрического смещения во избежание самонагрева, который может исказить точность измерений. Поскольку пиксели микроболометра изолированы в вакуумных корпусах с помощью микромеханических мостиков из нитрида кремния, даже незначительные тепловые колебания в корпусе камеры изменят показания пикселей. В результате схема считывания должна компенсировать дрейф температуры подложки с помощью встроенных слепых опорных пикселей, экранированных от падающего теплового потока.
Сырые цифровые данные, формируемые на уровне датчика, не могут быть напрямую переданы в стандартные алгоритмы компьютерного зрения, визуальной одометрии или свёрточных нейронных сетей без обширной цифровой предварительной обработки. Сырые данные микроболометра содержат значительный собственный шум, пространственные различия усиления и аномалии смещения. Встроенный конвейер обработки сигналов изображения должен выполнять множество математически интенсивных коррекций в реальном времени:
- ⚙️ Коррекция неоднородности: Из-за микроскопических производственных допусков отдельные пиксели микроболометра демонстрируют неидентичные базовые сопротивления и тепловую чувствительность. Неохлаждаемые ядра выполняют коррекцию неоднородности с помощью механических калибровочных шторок (одноточечная калибровка по известному внутреннему тепловому эталону) или усовершенствованных алгоритмических моделей коррекции без шторки для устранения пространственного шума и дрейфа датчика при изменяющихся температурах окружающей среды.
- ⚙️ Замена дефектных пикселей: Неизбежные ограничения полупроводникового производства приводят к появлению небольшого процента мёртвых, насыщенных или периодически мигающих пикселей. Внутренний сигнальный процессор идентифицирует координаты этих выбросов и динамически интерполирует их значения на основе окружающих здоровых массивов пикселей с использованием билатеральных геометрических ядер.
- ⚙️ Цифровое улучшение деталей и сжатие динамического диапазона: Тепловые сцены часто демонстрируют экстремальный динамический диапазон, охватывающий десятки тысяч цифровых отсчётов, в то время как критически важные оперативные цели — например, люди или животные, скрытые в зарослях, — могут представлять энергетический перепад всего в долю градуса. Цифровое улучшение деталей разделяет радиометрическое изображение с высоким динамическим диапазоном на низкочастотные базовые слои (общая температура сцены) и высокочастотные слои деталей (границы и локальные контрасты), что позволяет визуально выделять локальные температурные различия и обрабатывать их моделями граничного компьютерного зрения.
- ⚙️ Подавление потолка пространственного шума: Фиксированный пространственный шум сенсора проявляется в виде едва заметных горизонтальных и вертикальных полос, вызванных усилителями считывания столбцов и строк ROIC. Встроенный конвейер применяет алгоритмы пространственной фильтрации, специально настроенные на ослабление негауссовского линейного шума без ухудшения структурных границ.
Исторически оценочные комплекты для разработчиков и модули потребительских дронов соединяли необработанные выходы сенсора с хост-микропроцессорами через универсальную последовательную шину (USB 2.0 или USB 3.0) или устаревшие аналоговые композитные интерфейсы. Однако для промышленной робототехники, манёвренного автономного полёта и систем наведения в реальном времени транспорт USB представляет серьёзные инженерные препятствия. USB — это асинхронная, пакетная, опрашиваемая хостом коммуникационная архитектура. Она требует, чтобы программный стек USB операционной системы хоста постоянно обрабатывал прерывания транзакций, планирование конечных точек и сериализацию памяти. Это вносит значительную сквозную транспортную задержку — обычно добавляя от 30 до 80 миллисекунд джиттера кадров. При нагрузке на системную шину пакеты USB могут быть полностью потеряны, что приводит к катастрофическому заиканию кадров во время быстрых манёвров полёта.
Напротив, нативный MIPI CSI-2 — это синхронный, двухточечный, однонаправленный высокоскоростной физический интерфейс. Управляемый спецификацией физического уровня D-PHY альянса MIPI, CSI-2 передаёт необработанные сериализованные потоки пикселей вместе с выделенными тактовыми линиями непосредственно в аппаратную подсистему видеовхода хост-SoC. Выделенные каналы прямого доступа к памяти на процессоре записывают входящие буферы изображений непосредственно в системную память с нулевыми накладными расходами на копирование и практически пренебрежимо малым использованием центрального процессора. Задержка интерфейса снижается до субмиллисекундных уровней, что делает неохлаждаемого ядра тепловизионной камеры MIPI его определяющей архитектурой сенсорного интерфейса для замкнутого управления полётом, высокоскоростной визуально-инерциальной одометрии и граничного отслеживания целей.
Для системных интеграторов, ищущих более широкий контекст компонентов, наше подробное инженерное руководство по Высокопроизводительное инфракрасное ядро: компактные LWIR-модули для OEM-интеграции описывает, как современные неохлаждаемые сенсоры адаптируются на различных аэрокосмических и оборонных платформах.
Ключевые показатели производительности для встраиваемого тепловизионного зрения
Выбор оптимального неохлаждаемого тепловизионного ядра MIPI требует эмпирического баланса между тепловой чувствительностью, пространственным разрешением, оптической механикой и ограничениями SWaP-C. Архитекторам встраиваемых систем необходимо оценивать паспорта сенсоров по точным физическим критериям:
| Метрический параметр | Техническое определение | Инженерная значимость и эксплуатационное влияние |
|---|---|---|
| Шаг пикселя | Физическое межцентровое расстояние между соседними пикселями детектора (обычно 12 мкм против 17 мкм). | Меньший шаг пикселя напрямую уменьшает общую физическую площадь матрицы в фокальной плоскости. Переход с 17 мкм на 12 мкм сокращает требуемое фокусное расстояние для заданного поля зрения, значительно уменьшая физическую массу, объём и оптический диаметр дорогостоящих германиевых линз. |
| NETD | Эквивалентная шуму разность температур, измеряемая в милликельвинах (мК) при определённом значении диафрагменного числа. | Представляет собой пороговое изменение температуры, обеспечивающее отношение сигнал/шум, равное единице. Ядро с показателем ≤ 40 мК обеспечивает значительно лучшее разрешение текстуры сцены и границ целей сквозь дымку, туман и лёгкую листву по сравнению с устаревшим модулем ≤ 60 мК. |
| Частота кадров | Временная частота захвата сенсора (9 Гц, 25 Гц, 30 Гц или 50/60 Гц). | Высокая частота кадров (25–50 Гц) обязательна для навигации воздушных дронов и автономности роботов. Частота кадров 9 Гц вызывает сильное пространственное размытие движения и визуальную задержку при перемещении дрона со скоростью более 3 метров в секунду. |
| Радиометрия | Линейный выходной сигнал, представляющий калиброванные абсолютные температуры поверхности для каждого пикселя. | Обеспечивает автоматизированную промышленную термографию. Необработанные 14-битные данные позволяют программным алгоритмам измерять температуру от -20 °C до +150 °C (стандартный диапазон) или до +550 °C (промышленный диапазон) для электрических инспекций и мониторинга солнечных электростанций. |
Выбор длинноволновых оптических элементов напрямую влияет на физические размеры и возможности полезной нагрузки. Тепловое инфракрасное излучение не может проникать через стандартные оптические стёкла, которые полностью непрозрачны в спектре от 8 до 14 микрометров. Поэтому тепловизионные ядра должны использовать прецизионные элементы, изготовленные из монокристаллического германия, халькогенидного стекла или селенида цинка, с нанесёнными специализированными антибликовыми алмазоподобными углеродными покрытиями для работы в жёстких наружных условиях.
Выбор оптики также связан с управлением тепловой расфокусировкой. Германий обладает необычно высоким температурным коэффициентом показателя преломления (приблизительно $dn/dt = 4.0 \times 10^{-4}/\text{°C}$), примерно в 40 раз выше, чем у типичного оптического боросиликатного кронового стекла. При изменении температуры окружающей среды во время высотных полётов дрона некомпенсированная германиевая линза быстро теряет фокусировку. Промышленные неохлаждаемые модули решают эту проблему посредством оптической атермализации — комбинирования различных оптических материалов с противоположными профилями теплового расширения — или механической атермализации с использованием прецизионных алюминиевых и полиоксиметиленовых (POM) корпусных втулок, которые физически регулируют расстояние между линзой и фокальной плоскостью при изменении температуры.
Горизонтальное поле зрения неохлаждаемого тепловизионного ядра определяется активной шириной сенсора и выбранным оптическим фокусным расстоянием. Математическая зависимость выражается формулой:
HFOV = 2 × arctan( Ширина сенсора / (2 × Фокусное расстояние) )
Где физическая ширина сенсора рассчитывается как горизонтальное разрешение в пикселях, умноженное на шаг отдельного пикселя. Для современного ядра с разрешением 640×512 и стандартным шагом пикселя 12 микрометров общая активная ширина сенсора составляет 7,68 миллиметра:
- ⚙️ 9mm Lens Selection: Yields a wide horizontal field of view of approximately 46.2 degrees. This optical profile is ideal for obstacle avoidance, situational awareness, autonomous search-and-rescue flights at low altitudes, and simultaneous localization and mapping pipelines.
- ⚙️ 18mm to 35mm Lens Selection: Narrows the horizontal field of view to between 24 degrees and 12.5 degrees. This optical concentration significantly increases detection, recognition, and identification ranges according to Johnson's Criteria, making it optimal for perimeter security, tactical target detection, and high-altitude power line infrastructure inspections.
- ⚙️ Instantaneous Field of View Considerations: The IFOV dictates the spatial resolution of a single pixel projected into physical space: $\text{IFOV} = \text{Pixel Pitch} / \text{Focal Length}$. With a 12 μm pitch and a 9mm lens, the resulting IFOV is 1.33 mrad, meaning that at a 100-meter standoff distance, a single pixel covers a square area of 13.3 cm × 13.3 cm on the target.
If you are integrating lower-footprint platforms using hobbyist or intermediate industrial microcomputers, review our dedicated guide covering the best thermal camera unit for Raspberry Pi embedded vision for tailored hardware bring-up techniques.
Аппаратная интеграция и архитектура конвейера Linux V4L2
Achieving stable high-framerate video transmission requires disciplined electrical routing between the thermal core's physical output flex print connector and the host computing carrier board. The MIPI CSI-2 physical layer uses differential signaling governed by low-voltage swing metrics. Payload hardware designers must strictly implement the following printed circuit board routing rules:
- ⚙️ Контролируемый дифференциальный импеданс: All MIPI D-PHY differential trace pairs (Data Lane 0, Data Lane 1, and the differential Clock lane) must maintain a continuous differential impedance of 100 Ohms (±10%), with single-ended trace impedances constrained to 50 Ohms.
- ⚙️ Trace Length Matching: To prevent phase distortion and signal degradation at multi-gigabit serialization frequencies, the intra-pair trace skew between positive and negative differential lines must not exceed 0.15 mm (corresponding to roughly 1 picosecond of delay). Inter-pair trace length matching across data lanes and the differential clock must remain strictly within 0.5 mm.
- ⚙️ Ground Plane Shielding & Solid Reference Planes: High-speed differential traces must be routed over an unbroken, solid ground plane layer without crossing splits or power boundaries. Crossing a plane gap introduces immediate common-mode impedance discontinuities, generating severe high-frequency electromagnetic radiation and degrading signal eye diagrams.
- ⚙️ Power Supply Decoupling & Isolation: High-sensitivity microbolometer read-out circuits are extremely vulnerable to power supply noise. Switching noise generated by quadcopter electronic speed controllers and high-torque brushless gimbal motors can manifest on the thermal focal plane as severe horizontal banding artifacts. The thermal module's analog rails must be isolated using high-PSRR (Power Supply Rejection Ratio) low-dropout regulators, bypassing raw battery distribution rails completely.
At the operating system level, an embedded Linux platform discovers and configures the uncooled MIPI thermal core via the Device Tree Source. The camera core is represented as a subdevice attached to an onboard I2C master controller for register management (the Camera Control Interface) and linked directly to the system's CSI-2 receiver endpoint block. Below is an engineering-grade DTS excerpt representing a production sensor configuration:
// Purpleriver LWIR MIPI CSI-2 Device Tree Node
&i2c1 {
    status = "okay";
    clock-frequency = <400000>;

    thermal_sensor: camera@1a {
        compatible = "purpleriver,mipi-thermal-core";
        reg = <0x1a>;

        reset-gpios = <&gpio1 18 GPIO_ACTIVE_LOW>;
        pwdn-gpios  = <&gpio1 19 GPIO_ACTIVE_HIGH>;

        clocks = <&sensor_mclk>;
        clock-names = "mclk";

        port {
            thermal_to_csi: endpoint {
                remote-endpoint = <&csi_in>;
                data-lanes = <1 2>;
                clock-lanes = <0>;
                clock-noncontinuous;
                link-frequencies = /bits/ 64 <400000000>;
            };
        };
    };
};

&csi_host {
    status = "okay";
    port {
        csi_in: endpoint {
            remote-endpoint = <&thermal_to_csi>;
            data-lanes = <1 2>;
            bus-type = <4>; // MIPI CSI-2 D-PHY Specification
        };
    };
};
Once the kernel registers the device driver, the camera becomes accessible in userspace through standard Video4Linux2 kernel subsystems, usually populating as /dev/video0. Unlike visible RGB cameras that output streams encoded as YUV420 or MJPEG, radiometric uncooled thermal sensors output pixel data formatted as 16-bit unsigned integers representing linear calibrated radiance values (Digital Numbers). This is captured using the standard V4L2_PIX_FMT_Y16 pixel format.
Using the modern GStreamer multimedia framework, robotic payloads can stream uncompressed 16-bit radiometric thermal buffers into edge machine learning and vision pipelines with direct memory access and zero host CPU intervention:
# Low-latency GStreamer pipeline for 16-bit Radiometric Stream Ingestion
gst-launch-1.0 v4l2src device=/dev/video0 ! \
    video/x-raw, format=GRAY16_LE, width=640, height=512, framerate=30/1 ! \
    identity drop-allocation=true ! \
    appsink name=thermal_sink drop=true max-buffers=1
In high-level applications written in C++ or Python utilizing OpenCV, the raw frame data is mapped instantly to a 16-bit single-channel matrix (CV_16UC1). Developers can apply linear conversion equations directly against the raw pixel matrix to compute absolute Celsius temperatures in real time without passing data through external dynamic libraries:
Temperature (°C) = (Raw Digital Number × Radiometric Resolution Multiplier) - Thermal Offset
For high-performance robotic payloads running edge inference platforms like TensorRT or ONNX Runtime, maintaining raw 16-bit radiometric fidelity avoids quantization losses. Standard 8-bit normalization discards subtle thermal gradations critical for detecting faint thermal signatures. By passing raw radiometric tensors directly into custom convolutional neural networks or Vision Transformers, detection architectures retain the subtle target-to-background energetic contrast that visible spectrum pipelines miss completely.
Технические характеристики OEM-продуктов и сравнительная таблица
Purpleriver manufactures miniature, high-reliability uncooled thermal imaging camera modules engineered specifically for industrial unmanned aerial vehicles, inspection payloads, and embedded edge systems. The following table provides an empirical engineering comparison of the core modules:
| Спецификация | Mini2 640x512 9mm MIPI Core | Mini 640 Неохлаждаемое ядро LWIR |
|---|---|---|
| Sensor Physical Array | 640 x 512 Uncooled VOx Microbolometer | 640 x 512 / 640 x 480 Optional Array |
| Physical Pixel Pitch | 12 мкм | 12 мкм |
| Sensor Spectral Band | от 8 мкм до 14 мкм (LWIR) | от 8 мкм до 14 мкм (LWIR) |
| Тепловая чувствительность (NETD) | ≤ 40 mK (@ f/1.0, 25°C ambient) | ≤ 50 mK (@ f/1.0, 25°C ambient) |
| Оптическая конфигурация | Integrated 9mm Athermalized Germanium Lens | Modular Lens: 5/9/13/18/35/50/75/100/150mm |
| Primary Hardware Interface | Native MIPI CSI-2 (Direct Carrier Interconnect) | USB Mini / Digital Interface Protocol |
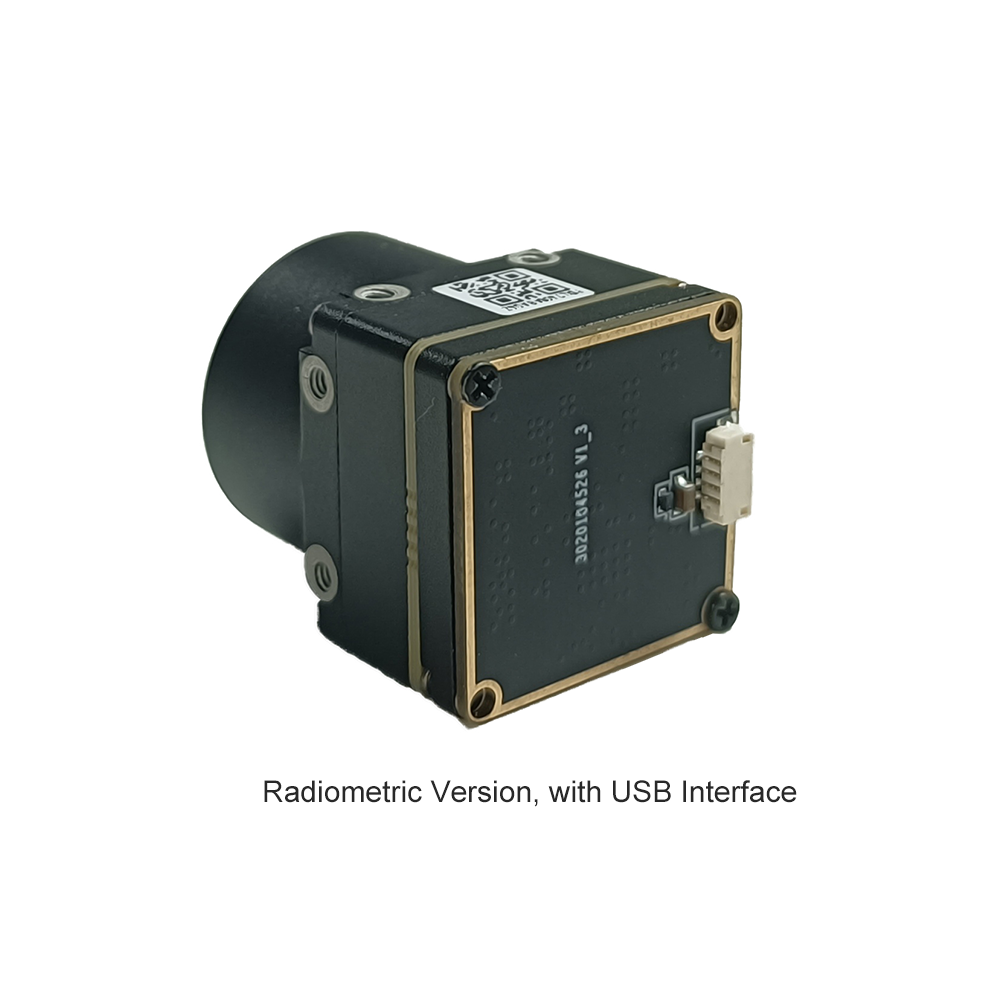
| Dimensions & Envelope | Ultra-compact (~21mm x 21mm body) | Mini-Size 21mm x 21mm |
| Целевое пространство применения | Direct Edge SoCs, Real-time Drone Vision | DJI-grade Gimbals, Long-range Target Tracking |
Неохлаждаемый инфракрасный мини-модуль тепловизионной камеры Mini2 640x512 9 мм для дронов

The Mini2 uncooled infrared thermal imaging module delivers sharp and crisp image presentation within an ultra-compact footprint at low system cost. Specifically architected for seamless integration onto aerial drone platforms and embedded robotic payloads, this core combines a native MIPI CSI-2 interface with a high-performance 640x512 12 μm VOx detector. Designed with an integrated 9mm athermalized optical assembly, it delivers wide spatial coverage ideal for close-to-medium range autonomous flight operations, emergency search and rescue, and industrial asset inspection.
- ✅ Native MIPI CSI-2 connectivity eliminating hardware protocol converters and interface latency.
- ✅ Exceptional thermal sensitivity (NETD ≤ 40 mK) for clear contrast in low thermal gradient conditions.
- ✅ Optimized miniature volume and low power consumption to preserve airborne battery endurance.
Неохлаждаемый LWIR USB мини-модуль ядра тепловизионной камеры 640*512 для дронов, аналогичный DJI

Engineered as a direct structural and functional counterpart to industry-standard aerial payloads like DJI Zenmuse thermal modules, this core features a micro-envelope of just 21mm*21mm. It provides versatile multi-lens support covering 5mm, 9mm, 13mm, 18mm, 35mm, 50mm, 75mm, 100mm, and 150mm configurations. Delivering sharp and crisp image presentation alongside stable operational performance and strong environmental adaptability, it offers developers an adaptable platform for long-range observation, tactical monitoring, and multi-axis gimbal stabilization systems.
- ✅ Comprehensive optical flexibility supporting ultra-wide to extreme telephoto Germanium optics.
- ✅ Rigid 21mm x 21mm structural core engineered for multi-axis drone gimbal mechanisms.
- ✅ High environmental stability maintaining calibration across extreme industrial operating temperatures.
For development teams working with mid-range payload constraints or budget profiles, consider cross-evaluating the Неохлаждаемый модуль тепловизионной камеры Mini 384x288 для дронов, which utilizes identical structural integration paradigms in an entry-level spatial resolution profile.
Сценарии развертывания: дроны, тактическая робототехника и периферийный ИИ
The operational value of deploying an uncooled MIPI thermal camera core becomes evident when evaluating real-world autonomous missions where traditional visible sensors fail entirely.
Unmanned Aerial Systems: Utility Infrastructure and Search & Rescue
In autonomous utility grid inspection, small quadcopters fly predefined autonomous paths along high-voltage transmission lines, substations, and utility-scale solar photovoltaic farms. Traditional visible inspection payloads cannot detect resistive electrical faults hidden beneath metal housings or defective solar cells that fail to carry normal photovoltaic current. An uncooled MIPI thermal core captures absolute surface radiometry in real time. Because the MIPI link feeds raw 14-bit frames directly into an onboard edge computing module without protocol overhead, the system can execute lightweight deep learning models directly on the payload computer. Hotspots indicating failing bypass diodes or overloaded line splices are classified instantly, generating automated georeferenced inspection flags while the drone remains airborne.
During search and rescue operations across wilderness terrain or disaster zones, targets are frequently obscured by dense forest canopies or thick smoke. The thermal sensitivity of the VOx sensor detects subtle thermal variations between human body heat and cooler wilderness backgrounds. Eliminating latency via native MIPI signaling allows autonomous search algorithms to adjust drone flight paths, camera gimbal tilts, and optical zoom dynamically without the dangerous control oscillations associated with delayed video feeds.
Autonomous Ground Robotics & Legged Systems
Quadruped robots and autonomous mobile platforms operating in industrial manufacturing facilities, underground utility tunnels, and chemical plants regularly encounter complete darkness, airborne particulate dust, or dynamic shadows cast by heavy industrial machinery. Traditional visual simultaneous localization and mapping (SLAM) frameworks fail when optical lighting fluctuates unpredictably or when particulate matter reflects onboard lighting arrays. By replacing or augmenting visible cameras with an uncooled MIPI thermal core, the robotic system tracks thermal feature points across structural surfaces that remain constant regardless of ambient illumination. The deterministic low-latency delivery provided by the MIPI interface ensures that the robot's real-time state estimator receives temporal updates at predictable intervals, preserving kinematic stability during fast dynamic maneuvers.
Furthermore, industrial ground units deployed for safety monitoring can run continuous thermographic checks across high-pressure steam distribution pipes, rotating mechanical bearings, and chemical reactor vessels. By combining spatial SLAM tracking with per-pixel temperature telemetry, the robot creates a persistent 3D thermal digital twin of the entire facility, flagging mechanical degradation long before catastrophic failure occurs.
Углубленный технический FAQ
Why choose an uncooled MIPI CSI-2 thermal camera core over USB modules for Raspberry Pi or Jetson platforms?
How does a 640x512 uncooled thermal core solve the common image quality complaints of entry-level 256x192 sensors?
Is it difficult to integrate a MIPI thermal camera core into custom Linux embedded builds?
📚 Ссылки и дополнительная литература
- ⚙️ Отраслевой стандарт: Learn more about physics-based detector mechanics via Википедия Микроболометр resources.
- ⚙️ Computer Vision Framework: Explore real-time thermographic frame processing techniques with OpenCV.
- ⚙️ Связанное руководство: Master broader hardware integration parameters in our Высокопроизводительное инфракрасное ядро: компактные LWIR-модули для OEM-интеграции.
- ⚙️ Embedded Application: Read our implementation breakdown on the best thermal camera unit for Raspberry Pi embedded vision.