








UVC-модуль тепловизионной камеры: высокоточные OEM-решения для Linux, Pi и встраиваемого ИИ
18 сентября 2026 г.
Руководство по USB-модулю тепловизионного датчика: высокоразрешающая LWIR-интеграция для периферийного ИИ и одноплатных компьютеров
20 сентября 2026 г.
USB-модуль тепловизионной камеры 640x512: компактное LWIR-ядро для встраиваемых систем и машинного зрения дронов
Системные архитекторы и инженеры по аэрокосмическому оборудованию сталкиваются с неприемлемой матрицей компромиссов при интеграции длинноволнового инфракрасного (LWIR) зрения в беспилотные летательные аппараты (БПЛА), тактическую робототехнику и платформы граничного ИИ с ограничениями по SWaP (размер, вес, мощность и стоимость). Устаревшие тепловизионные ядра военного класса часто навязывают огромные физические габариты, требуют сложных несущих плат с проприетарными протоколами низковольтной дифференциальной передачи сигналов (LVDS) или Camera Link, создают значительные паразитные тепловые нагрузки и требуют нескольких нестандартных шин постоянного напряжения. С другой стороны, потребительские USB-тепловизионные ключи, разработанные для мобильной диагностики, вносят неприемлемое дрожание кадров, недетерминированные зависания затвора при неравномерной коррекции (NUC), высокозадержечные конвейеры обработки и закрытые проприетарные обёртки API, которые препятствуют прямой интеграции с нативными драйверами операционной системы и детерминированными средами автономности.
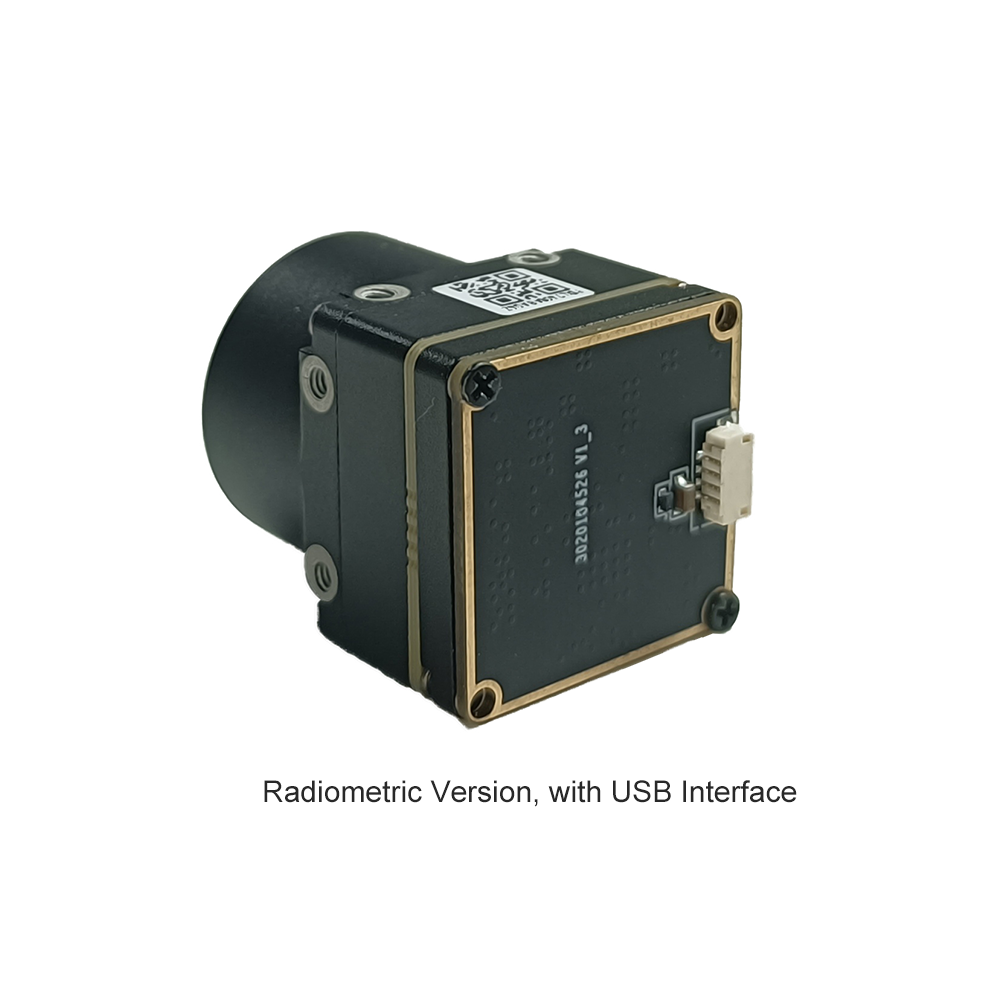
Инженерное решение этих архитектурных узких мест заключается в микрокорпусе высокой плотности 21 мм × 21 мм usb-модуль тепловизионной камеры 640x512. Благодаря прямому соединению усовершенствованной неохлаждаемой матрицы фокальной плоскости (FPA) на основе оксида ванадия (VOx) с промышленным транспортным контроллером USB Video Class (UVC) 1.1/1.5 это модульное ядро обеспечивает несжатый детерминированный 16-битный радиометрический пиксельный конвейер непосредственно во встраиваемый Linux, Robot Operating System (ROS/ROS2) и вычислительные архитектуры NVIDIA Jetson. Устранение промежуточных плат-десериализаторов и пользовательских устройств захвата кадров сокращает сроки интеграции с кварталов до дней. Разработчики аппаратного обеспечения теперь могут использовать тепловизионное восприятие высокого разрешения, тепловую чувствительность менее 40 мК и извлечение калиброванной температуры поверхности в корпусе, который потребляет минимальную мощность и вносит практически нулевую паразитную массу полезной нагрузки на платформы с микрогиростабилизаторами.
Содержание
- 👉 Архитектура микроболометра: VOx 12 мкм против устаревшего a-Si 17 мкм
- 👉 Радиометрический сигнальный конвейер: от фотонов к 14-битным/16-битным цифровым значениям
- 👉 Высокопропускное сопряжение: нативный UVC, V4L2 и приём с низкой задержкой
- 👉 Оптические архитектуры: германиевые элементы и расчёты DRI
- 👉 Гимбалы дронов, робототехника и автоматизация граничного ИИ
- 👉 Сравнение основного аппаратного обеспечения: промышленные USB LWIR-модули
- 👉 Технический FAQ высокой плотности
Архитектура микроболометра: VOx 12 мкм против устаревшего a-Si 17 мкм
1 Физика твёрдого тела детектирования на основе оксида ванадия (VOx)
В основе современного LWIR-детектирования лежит микроболометр — массив микроскопических подвешенных мостиков-поглотителей тепла, изготовленных непосредственно на кремниевой интегральной схеме считывания (ROIC) методами поверхностной микрообработки. Когда входящее тепловое излучение в окнах атмосферного пропускания от 8 мкм до 14 мкм попадает на активный материал-поглотитель, микромостик нагревается, изменяя своё электрическое сопротивление. Разница в характеристиках между конкурирующими технологиями микроболометров в конечном счёте сводится к тонкоплёночному материалу, нанесённому на эти мостики: оксид ванадия (VOx) против аморфного кремния (a-Si).
Оксид ванадия — это оксид переходного металла, проявляющий несколько фаз и претерпевающий значительный переход металл–изолятор. В конструкции микроболометров смешаннофазные плёнки VOx обеспечивают высокий температурный коэффициент сопротивления (ТКС), обычно работающий в диапазоне от -21ТП3Т до -31ТП3Т на кельвин при комнатной температуре. Для сравнения, стандартные матрицы на аморфном кремнии редко превышают ТКС от -1,51ТП3Т до -21ТП3Т на кельвин без появления нестабильного структурного фликкер-шума 1/f. Поскольку VOx сохраняет кристаллически упорядоченную атомную матрицу по сравнению с разупорядоченной ковалентной сеткой a-Si, детекторы VOx демонстрируют значительно превосходящие шумовые характеристики на низких электрических частотах. Такое снижение шума 1/f напрямую преобразуется в повышенную тепловую чувствительность, определяемую как эквивалентная шуму разность температур (NETD). Промышленный датчик VOx регулярно достигает NETD ниже 40 мК (а часто и ниже 30 мК при оптимизированной интеграции ROIC), что позволяет различать микрокельвинные тепловые перепады в сложных условиях низкого теплового контраста, таких как туман, морская дымка или дождь.
Кроме того, материалы VOx демонстрируют исключительную термическую стабильность и восстановление базовой линии в расширенных военных и аэрокосмических температурных диапазонах от -40 °C до +85 °C. Матрицы на аморфном кремнии проявляют прогрессирующую деградацию диэлектрика и тепловой гистерезис при длительном термоциклировании, требуя частых и агрессивных перекалибровок неоднородности для подавления шума фиксированного паттерна (FPN). Чтобы правильно интегрировать такие чувствительные сенсорные матрицы, не вызывая механических или тепловых напряжений в хрупком вакуумно-герметизированном корпусе, инженерам следует обратиться к исчерпывающему руководству по интеграции ядра тепловизионной камеры.
2 Преимущество масштабирования 12 мкм в размере объектива и SWaP-C
Переход от устаревших архитектур с шагом пикселя 17 мкм к современной литографии 12 мкм представляет собой колоссальный скачок вперёд в оптимизации SWaP-C. Физические размеры матрицы в фокальной плоскости масштабируются линейно с шагом пикселя: матрица разрешением 640×512, изготовленная с шагом 17 мкм, даёт диагональ активного сенсора примерно 13,93 мм (активная область: 10,88 мм × 8,70 мм). Напротив, та же матрица 640×512, реализованная по нормам 12 мкм, даёт диагональ всего 9,83 мм (активная область: 7,68 мм × 6,14 мм) — ошеломляющее сокращение общей площади поверхности сенсора на 50,21ТП3Т.
С точки зрения оптической инженерии уменьшение размеров матрицы в фокальной плоскости напрямую влияет на оптические элементы, необходимые для достижения эквивалентного поля зрения (FOV). Фокусное расстояние \(f\), необходимое для получения конкретного горизонтального поля зрения (HFOV), определяется базовым геометрическим оптическим соотношением:
f = \frac{W}{2 \cdot \tan(\text{HFOV}/2)}
Где \(W\) — физическая ширина сенсорной матрицы. Поскольку матрица 12 мкм почти на 301ТП3Т уже, чем матрица 17 мкм при том же количестве пикселей, оптическое фокусное расстояние, необходимое для обеспечения точно такого же углового поля зрения, уменьшается примерно на 29,41ТП3Т. Например, приложение, требующее HFOV 18° на ядре 17 мкм, нуждается в объективе с фокусным расстоянием 35 мм. На ядре 12 мкм точно такое же HFOV 18° достигается с помощью оптической линзы с фокусным расстоянием всего ~24,5 мм.
Поскольку германиевая (Ge) оптика чрезвычайно плотная (плотность кристаллического германия составляет 5,323 г/см³) и дорогая в оптическом исполнении, сокращение фокусного расстояния — и, как следствие, уменьшение диаметра световой апертуры, необходимого для поддержания высокой числовой апертуры f/1.0 или f/1.1, — резко снижает массу и объём оптического блока. Масса сферической или асферической германиевой линзы растёт примерно пропорционально кубу её физического диаметра. В результате переход на микроболометр 12 мкм 640×512 позволяет разработчикам подвесов для дронов снизить массу оптической полезной нагрузки до 60%, значительно уменьшая момент инерции вращения, продлевая продолжительность полёта БПЛА и позволяя использовать более компактные и маломощные бесколлекторные двигатели прямого привода.
Радиометрический сигнальный конвейер: от фотонов к 14-битным/16-битным цифровым значениям
1 Аналоговый входной каскад (AFE) и квантование встроенным АЦП на кристалле
Преобразование микрокельвиновых тепловых градиентов в пригодные для обработки цифровые данные требует сверхмалошумящего аналогового входного каскада (AFE), интегрированного непосредственно в кремниевую схему считывания (ROIC) под матрицей микроболометрических мостиков. Каждый отдельный пиксель импульсно питается высокостабильным, сверхточно регулируемым напряжением смещения в течение соответствующего цикла построчного считывания. Мельчайшее изменение сопротивления, вызванное поглощёнными инфракрасными фотонами, модулирует ток, протекающий через резистор VOx. Этот дифференциальный ток интегрируется в малошумящем ёмкостном трансимпедансном усилителе (CTIA), расположенном на уровне столбцов ROIC.
Для сохранения абсолютной тепловой достоверности и предотвращения сжатия динамического диапазона современные длинноволновые ИК-ядра используют высокоточные встроенные аналого-цифровые преобразователи (АЦП) на кристалле, квантуя аналоговые напряжения интегрирования в 14-битные или 16-битные цифровые слова. Квантование с такой разрядностью даёт от 16 384 до 65 536 отдельных дискретных цифровых значений (DN) на пиксель. Этот сверхширокий динамический диапазон жизненно важен: он позволяет датчику одновременно различать тонкие перепады температуры в 0,04°C на поверхности человеческой кожи, сохраняя при этом динамический запас для регистрации высокотемпературных промышленных аномалий свыше 550°C без насыщения столбцов считывания и ухода в ограничение.
2 Коррекция неоднородности в реальном времени (NUC) и замена дефектных пикселей (DPR)
Из-за атомарно-масштабных литографических производственных отклонений по всей фокальной плоскости никакие два микроболометрических пикселя не обладают одинаковым базовым сопротивлением или тепловой чувствительностью. Если бы необработанные цифровые сигналы с ROIC визуализировались напрямую, сцена была бы полностью скрыта шумом фиксированного паттерна (FPN), выглядящим как плотная статическая пелена. Для решения этой проблемы внутренний цифровой сигнальный процессор (DSP) модуля usb-модуль тепловизионной камеры 640x512 применяет двухточечную коррекцию неоднородности (NUC) в реальном времени к каждому входящему кадру.
Стандартная линейная модель коррекции вычисляет скорректированное значение пикселя \(Y_{i,j}\) из необработанного входного значения \(X_{i,j}\) с использованием заводских калибровочных матриц усиления (\(G_{i,j}\)) и смещения (\(O_{i,j}\)):
Y_{i,j} = G_{i,j} \cdot X_{i,j} + O_{i,j}
В то время как коэффициенты усиления остаются относительно стабильными на протяжении всего срока службы ядра, значения смещения непрерывно дрейфуют по мере изменения внутренней температуры ядра из-за колебаний окружающей среды и рассеивания тепла внутренними компонентами. Высокопроизводительные промышленные ядра решают эту задачу с помощью двойной стратегии: встроенный миниатюрный механический соленоидный затвор, который периодически закрывается перед сенсором на 200–300 миллисекунд для получения однородной тепловой опорной плоскости, в сочетании с проприетарными интеллектуальными алгоритмами "беззатворной" сценовой коррекции неоднородности (SBNUC). Алгоритмы SBNUC отслеживают динамику движения и статистический пространственно-временной поток сцены, чтобы динамически выравнивать дрейфующие смещения, предотвращая раздражающие визуальные зависания во время критичных по времени траекторий полёта дрона или высокоскоростного роботизированного наведения.
Одновременно с этим механизмы замены дефектных пикселей (DPR) работают на аппаратной скорости внутри FPGA/DSP-структуры. Производственный выход микроболометров неизбежно даёт незначительный процент мёртвых, заблокированных или чрезмерно шумящих "мигающих" пикселей. Конвейер DPR сопоставляет эти местоположения с энергонезависимой заводской таблицей дефектов, хранящейся в EEPROM ядра. В реальном времени данные дефектных пикселей заменяются с помощью пространственных ядерных интерполяций — таких как адаптивные направленные градиенты или медианная фильтрация по соседним действительным пикселям — что гарантирует отсутствие артефактов мёртвых пикселей, загрязняющих нижестоящие модели периферийного ИИ-восприятия.
3 Калибровка от сырых цифровых значений (DN) к абсолютной температуре
Чтобы инфракрасное ядро служило прецизионным радиометрическим прибором, а не просто качественным прибором ночного видения, цифровое значение (DN) должно быть сопоставлено с абсолютными термодинамическими значениями температуры (Кельвин или Цельсий). Это преобразование основано на законе излучения Планка и уравнении Стефана — Больцмана, модифицированных с учётом конечной спектральной чувствительности диапазона (8–14 мкм) и потерь на пропускание в системе.
Встроенный DSP выполняет встроенный алгоритм калибровки, который преобразует 14-битный или 16-битный линейный радиометрический выходной сигнал \(S_{\text{meas}}\) в температуру объекта \(T_{\text{obj}}\) с использованием модифицированных эмпирических уравнений R-B-F:
S_{\text{изм}} = \tau_{\text{атм}} \cdot \varepsilon \cdot \frac{R}{\exp\left(\frac{B}{T_{\text{об}}}\right) - F} + (1 - \varepsilon) \cdot \tau_{\text{атм}} \cdot \frac{R}{\exp\left(\frac{B}{T_{\text{отр}}}\right) - F} + (1 - \tau_{\text{атм}}) \cdot \frac{R}{\exp\left(\frac{B}{T_{\text{атм}}}\right) - F}
Определения параметров, управляющих этим конвейером, включают:
- ⚙️ \(\varepsilon\) (Коэффициент излучения поверхности): Коэффициент излучения цели, плавно масштабируемый от 0,01 до 1,00 в зависимости от состава подложки.
- ⚙️ \(\tau_{\text{atm}}\) (Коэффициент пропускания атмосферы): Коэффициент ослабления, динамически моделируемый с учётом длины пути, относительной влажности и температуры окружающего воздуха.
- ⚙️ \(T_{\text{refl}}\) (Отражённая кажущаяся температура): Окружающая радиометрическая энергия, отражённая от зеркальных поверхностей цели обратно в оптику.
- ⚙️ \(T_{\text{atm}}\) (Температура столба воздуха): Температура излучения абсолютно чёрного тела промежуточного газового пути.
- ⚙️ \(R, B, F\) (Калибровочные постоянные Планка): Заводские калибровочные параметры кривой, индексированные во внутренней флеш-памяти по дискретным тепловым интервалам.
Внутренний DSP непрерывно опрашивает высокоточные термисторы, стратегически размещённые на оптическом корпусе, оправе германиевой линзы и кремниевой подложке ROIC. Динамически вводя эти температурные показания в передаточную кривую Планка, ядро выдаёт полностью линеаризованный, попиксельный 16-битный радиометрический массив (формат Y16), где каждый младший значащий бит (LSB) точно представляет фиксированное приращение температуры — обычно 0,1K или 0,01K — обеспечивая истинную точность измерения в пределах ±2°C или ±2% во всём калиброванном рабочем диапазоне.
Высокопропускное сопряжение: нативный UVC, V4L2 и приём с низкой задержкой
1 USB Video Class (UVC) 1.1/1.5 и инкапсуляция потока Y16
Одним из наиболее значимых достижений в современной тепловизионной технике является переход от устаревших проприетарных устройств захвата кадров к нативным стандартам USB Video Class (UVC). Неохлаждаемый USB-модуль тепловизионной камеры 640x512 реализует стандартные дескрипторы UVC, что позволяет ему напрямую взаимодействовать с любой операционной системой, поддерживающей архитектуры USB 2.0 High-Speed (480 Мбит/с) или USB 3.0 SuperSpeed, без внешних неподписанных сторонних драйверов ядра.
Распределение пропускной способности критически важно при построении конвейеров технического зрения реального времени. Матрица 640×512, работающая на частоте 30 кадров в секунду, генерирует:
640 \times 512 \text{ пикселей/кадр} \times 16 \text{ бит/пиксель} \times 30 \text{ кадров/секунду} = 157 286 400 \text{ бит/с} \approx 157,3 \text{ Мбит/с}
При 50 Гц или 60 Гц эта скорость необработанных данных возрастает до 314,6 Мбит/с. Стандартный USB 2.0 High-Speed обеспечивает теоретический максимум сигнальной скорости 480 Мбит/с, при этом практическая непрерывная пропускная способность изохронных или bulk-конечных точек обычно достигает пика около 320–360 Мбит/с из-за накладных расходов протокола, заголовков пакетов и задержек переключения шины. Для обеспечения транспортировки пакетов без потерь в условиях высокой электрической конкуренции на шине ядро использует высокоэффективные bulk-передачи с глубоко конвейеризированными внутренними кольцевыми буферами FIFO.
Модуль реализует возможности двухпоточного UVC-стриминга. Он может выдавать 8-битный поток отображения AGC (форматированный как YUY2 или NV12), динамически отображаемый через сложную эквализацию гистограммы или линейные плато для визуализации человеком, либо необработанный 16-битный радиометрический канал (пиксельный формат Y16). В режиме Y16 каждое 16-битное слово инкапсулирует неискажённые температурные данные на пиксель. Для промышленных систем, требующих бескомпромиссной стабильности механических соединений, использование межплатных микроразъёмов, разработанных производителями межсоединений первого уровня, такими как Amphenol и Molex предотвращает периодические обрывы соединения при экстремальной многоосевой вибрации или термоциклировании.
2 Приём без копирования в Linux через Video4Linux2 (V4L2)
В маломощных автономных граничных вычислениях процессорные циклы нельзя тратить на копирование больших блоков памяти между пространством ядра операционной системы и пользовательскими приложениями. Благодаря соблюдению нативного API Linux Video4Linux2 (V4L2) USB-ядро 640x512 обеспечивает истинное отображение кольцевого буфера в память без копирования (`V4L2_MEMORY_MMAP`).
Инженеры встраиваемых систем могут напрямую запрашивать возможности устройства, настраивать пиксельные форматы на `V4L2_PIX_FMT_Y16` и отображать выделенные драйвером буферы пространства ядра непосредственно в массивы указателей пользовательского пространства с помощью стандартных системных вызовов:
// Минимальный фрагмент конфигурации V4L2 без копирования
struct v4l2_format fmt = {0};
fmt.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
fmt.fmt.pix.width = 640;
fmt.fmt.pix.height = 512;
fmt.fmt.pix.pixelformat = v4l2_fourcc('Y', '1', '6', ' ');
fmt.fmt.pix.field = V4L2_FIELD_NONE;
ioctl(fd, VIDIOC_S_FMT, &fmt);
struct v4l2_requestbuffers req = {0};
req.count = 4; // Четырёхкратная буферизация для снижения джиттера
req.type = V4L2_BUF_TYPE_VIDEO_CAPTURE;
req.memory = V4L2_MEMORY_MMAP;
ioctl(fd, VIDIOC_REQBUFS, &req);
Этот упрощённый подход устраняет пробуксовку кэша, подавляет потери кадров и удерживает загрузку центрального процессора ниже 21% на базовых ядрах ARM Cortex-A53 или Cortex-A72, оставляя вычислительный бюджет хоста полностью открытым для критически важной механики полёта, алгоритмов SLAM и инференса глубокого обучения.
3 Вычислительная интеграция: Raspberry Pi, NVIDIA Jetson и узлы ROS
Прямая совместимость с микровычислительными архитектурами обеспечивает беспрецедентную скорость разработки при развертывании периферийного ИИ. При использовании на высокопроизводительных гетерогенных платформах, таких как NVIDIA Jetson Orin Nano, Orin NX или AGX, входящий поток V4L2 Y16 может быть напрямую отображен в памяти в единое пространство CUDA с помощью `nvbuf_utils` от NVIDIA или прямых EGLStreams. Такой архитектурный конвейер позволяет напрямую подавать тепловые тензоры в реальном времени в оптимизированные под TensorRT сверточные нейронные сети (например, YOLOv8-Thermal, RT-DETR) без предварительного 8-битного квантования или преобразований для отображения.
Для автономной робототехники модуль легко интегрируется в рабочее пространство Robot Operating System (ROS / ROS2). Используя стандартные драйверы-обертки, такие как `usb_cam` или специализированные узлы `v4l2_camera`, инженеры могут транслировать непрерывные тепловые сообщения по стандартным темам ROS:
- ⚙️
/camera/image_raw(sensor_msgs/Image): Несжатые калиброванные 16-битные радиометрические массивы Mono16, принимаемые непосредственно аналитическими узлами. - ⚙️
/camera/camera_info(sensor_msgs/CameraInfo): Синхронизированные матрицы собственных оптических искажений для пространственной мультиспектральной калибровки и совмещения лидарных и тепловых данных. - ⚙️
/camera/thermal_colored(sensor_msgs/Image): Телеметрия ложных цветов в реальном времени 8 бит (Ironbow, White-Hot, Rain), передаваемая напрямую на наземные станции управления.
Такая нативная интеграция гарантирует, что периферийные вычислительные платформы выполняют аппаратно-ускоренное извлечение признаков, обратную проекцию облака точек через мультисенсорное слияние и отслеживание радиометрических порогов с детерминированным временем выполнения менее миллисекунды.
Оптические архитектуры: германиевые элементы и расчёты DRI
1 Матрица выбора объективов: от широкоугольных (5 мм/9 мм) до сверхтелеобъективов (150 мм)
Поскольку оптическое стекло полностью непрозрачно в спектре 8–14 мкм, все оптические сборки, интегрированные с LWIR-ядром 640x512, используют прецизионные алмазно-точеные элементы из германия (Ge), халькогенидного стекла или селенида цинка (ZnSe) со специальными просветляющими (AR) и алмазоподобными углеродными (DLC) внешними покрытиями. Покрытие DLC обеспечивает исключительную устойчивость к воздействию соляного тумана, песчаной абразии и кислых атмосферных условий, сохраняя эффективность оптического пропускания выше 90% в жестких режимах эксплуатации.
Согласование фокусного расстояния оптики с рабочей зоной определяется требуемым мгновенным полем зрения (IFOV). IFOV определяет пространственное разрешение одного пикселя, проецируемого в пространство объекта, и рассчитывается как:
\text{IFOV} = \frac{\text{Шаг пикселя } (p)}{\text{Фокусное расстояние } (f)}
При шаге пикселя 12 мкм угловое разрешение на пиксель изменяется по матрице объективов следующим образом:
- ⚙️ Объектив 5 мм: Сверхширокий угол ~90° по горизонтали. IFOV = 2,4 мрад. Разработан для обхода препятствий на близком расстоянии, автономной навигации внутренних микродронов и широкомасштабного мониторинга промышленных процессов.
- ⚙️ Объектив 9,1 мм / 13 мм: Среднеширокий угол ~48° до ~33° по горизонтали. IFOV = 1,32 до 0,92 мрад. Оптимальный баланс между пространственной перспективой и угловой досягаемостью для ситуационной осведомленности на тактических дронах малой высоты.
- ⚙️ Объектив 18 мм / 35 мм: Узкий тактический угол ~24° до ~12,5° по горизонтали. IFOV = 0,67 до 0,34 мрад. Стандартные фокусные расстояния для охраны периметра, идентификации целей и поисково-спасательных работ на средних дистанциях.
- ⚙️ Объективы 50 мм / 75 мм / 100 мм / 150 мм: Сверх узкий телеобъектив до <3° по горизонтали. IFOV до 0,08 мрад. Дальняя разведка с выносом, наблюдение за границами и высотные бортовые разведывательные полезные нагрузки.
Для специализированного автономного воздушного мониторинга дикой природы, управления средой обитания и отслеживания не беспокоящей фауны ознакомьтесь с полевой методологией, изложенной в технология тепловидения с БПЛА помогает в исследованиях и охране диких животных.
2 Динамика захвата цели: обнаружение, распознавание и идентификация (DRI)
Чтобы количественно оценить тактическую оперативную дальность usb-модуль тепловизионной камеры 640x512, инженеры полагаются на математически стандартизированные критерии Джонсона. Разработанные Лабораторией ночного видения Армии США, критерии Джонсона определяют минимальное количество разрешаемых пространственных пар линий по критическому размеру цели, необходимое наблюдателю (или алгоритму компьютерного зрения) для выполнения конкретных задач обнаружения с вероятностью 50%:
- ⚙️ Обнаружение (1,5 пары линий / 3 пикселя): Наблюдатель ощущает присутствие интересующего объекта на фоне теплового шума.
- ⚙️ Распознавание (6 пар линий / 12 пикселей): Наблюдатель может классифицировать общий класс объекта (например, отличить человека от животного или грузовик от седана).
- ⚙️ Идентификация (12 пар линий / 24 пикселя): Наблюдатель может точно определить конкретные модификации модели или намерения (например, отличить гражданский автомобиль от вооружённого военного технического средства или определить, несёт ли человек снаряжение).
Математическая дальность \(R\), на которой цель с критическим размером \(H_c\) (стандарт НАТО для человека: \(H_c = 1.8\text{м}\), для транспортного средства: \(H_c = 2.3\text{м}\)) может быть разрешена с использованием \(N\) пикселей цели по её размеру, выражается формулой:
R = \frac{H_c \cdot f}{N \cdot p}
Где \(f\) — оптическое фокусное расстояние, а \(p\) — шаг пикселя (0,012 мм). Применение этих физических принципов раскрывает оперативную дальность действия ядра Mini 640 при различных фокусных расстояниях:
| Фокусное расстояние | Цель | Обнаружение (3 пкс) | Распознавание (12 пкс) | Идентификация (24 пкс) |
|---|---|---|---|---|
| 9 мм (f/1.0) | Человек (1,8 м) | 450 метров | 112 метров | 56 метров |
| 18 мм (f/1.0) | Человек (1,8 м) | 900 метров | 225 метров | 112 метров |
| 35 мм (f/1.0) | Транспортное средство (2,3 м) | 2 236 метров | 559 метров | 279 метров |
| 75 мм (f/1.1) | Транспортное средство (2,3 м) | 4 791 метр | 1197 метров | 598 метров |
Гимбалы дронов, робототехника и автоматизация граничного ИИ
1 Прямая интеграция бесколлекторного подвеса на дронах массой менее 500 г
Интеграция тепловизионного ядра в современные беспилотные системы требует тщательного соблюдения структурной динамики и вращательной механики. Каждый дополнительный грамм, расположенный вдали от центра тяжести (ЦТ) 3-осевого бесколлекторного подвеса камеры, увеличивает момент инерции (\(I = m \cdot r^2\)). Высокие моменты инерции вынуждают драйверы двигателей с полеориентированным управлением (FOC) подвеса подавать постоянные высокие пиковые токи, вызывая перегрев фаз двигателя, структурные высокочастотные колебания и быстрый разряд аккумулятора.
Поперечный корпус этого микроразмерного ядра размером 21 мм × 21 мм располагает его центр масс исключительно близко к физическим осям наклона и крена подвеса. При весе менее 20 граммов без оптики голый модуль создаёт пренебрежимо малую нагрузку на бесколлекторные двигатели прямого привода. Эта низкая механическая масса смещает структурные механические резонансные частоты за пределы диапазона 150–200 Гц, позволяя повысить коэффициенты ПИД-регулирования в контуре стабилизации инерциального измерительного блока (IMU) подвеса. Результатом является стабилизация без дрожания с субмиллирадианной точностью даже при сильном аэродинамическом сдвиге или агрессивных высокоскоростных манёврах БПЛА.
Тепловыделение внутри герметичных корпусов полезной нагрузки дронов из углеродного волокна или полиэфирэфиркетона (PEEK) требует продуманного инженерного подхода. Поскольку VOx-микроболометр основан на измерении мельчайших перепадов температуры по всей матрице, любая неравномерная локализованная кондуктивная передача тепла от соседних высокомощных компонентов обработки (таких как периферийный ИИ-однокристальный модуль мощностью 15 Вт) вызовет тепловые пространственные градиенты по подложке ROIC, приводя к асимметричному дрейфу FPN. Структурный корпус модуля из алюминиевого сплава обеспечивает определённые пути теплопроводности для отвода внутреннего тепла процессора наружу к назначенным точкам крепления, предотвращая паразитную передачу тепла в матрицу фокальной плоскости.
2 Прогностическое обслуживание и непрерывный мониторинг состояния
Помимо воздушной разведки, неохлаждаемый USB-модуль тепловизионной камеры 640x512 служит ключевым сенсорным узлом в промышленной автоматизации и приложениях Индустрии 4.0. На высоковольтных электрических подстанциях, критических панелях распределительных устройств и блоках распределения питания центров обработки данных непрерывный бесконтактный тепловой мониторинг выявляет электрические соединения с высоким сопротивлением, дисбаланс фаз и выходящие из строя шинопроводы задолго до возникновения катастрофических дуговых вспышек.
Развертывание модуля на автоматизированных производственных линиях позволяет осуществлять автоматизированный непрерывный контроль высокотемпературных процессов, таких как литье под давлением, производство стекла и мониторинг теплового разгона аккумуляторных батарей электромобилей. Поскольку ядро поддерживает прямое цифровое управление регистрами через стандартные управляющие запросы USB, промышленные программируемые логические контроллеры (ПЛК) и периферийные промышленные ПК (IPC) могут динамически программировать несколько областей интереса (ROI), настраивать автоматические точечные измерители и запускать локальные аварийные сигналы при превышении максимальных температурных порогов.
При выборе тепловизионных модулей для развертывания важно сбалансировать бюджеты закупок с долгосрочной надежностью датчиков и радиометрической повторяемостью. Для углубленного экономического и инженерного анализа ознакомьтесь со сравнительным отчетом в дешевые тепловизионные камеры модуль анализирует профессиональную производительность надежную функциональность.
Сравнение основного аппаратного обеспечения: промышленные USB LWIR-модули
Разработчикам аппаратного обеспечения, выбирающим неохлаждаемое тепловизионное ядро, необходимо оценивать разрешение датчика, соответствие интерфейса, оптическую модульность и физические размеры. Инженерная матрица ниже сравнивает флагманское тепловизионное ядро Mini 640 USB с облегченной платформой Mini 384, предоставляя базовые параметры, необходимые для механического, электрического и оптического архитектурного планирования.
| Аппаратный параметр | Mini 640 Неохлаждаемое ядро LWIR | Неохлаждаемое ядро Mini 384x288 |
|---|---|---|
| Ссылка на продукт | Неохлаждаемый LWIR-модуль Mini 640 | Ядро для дронов Mini 384x288 |
| Разрешение сенсора | 640 × 512 (опционально 640 × 480) | 384 × 288 |
| Тип и материал детектора | Неохлаждаемый VOx микроболометр | Неохлаждаемый VOx / высокостабильная матрица |
| Форм-фактор / Габариты | Ультракомпактный: 21 мм × 21 мм | Ультракомпактная серия Mini |
| Поддерживаемые оптические объективы | 5 / 9 / 13 / 18 / 35 / 50 / 75 / 100 / 150 мм | Стандартные объективы для дронов с фиксированным фокусным расстоянием |
| Протоколы интерфейса | USB (нативный UVC / прямые цифровые потоки) | Аналоговый CVBS, мультиинтерфейсный цифровой выход |
| Основные целевые области | Автономные дроны, тактическая оптика дальнего действия, периферийный ИИ | Промышленный мониторинг, аэроинспекция, мобильная робототехника |
Миниатюрный неохлаждаемый LWIR-модуль тепловизионной камеры Mini 640

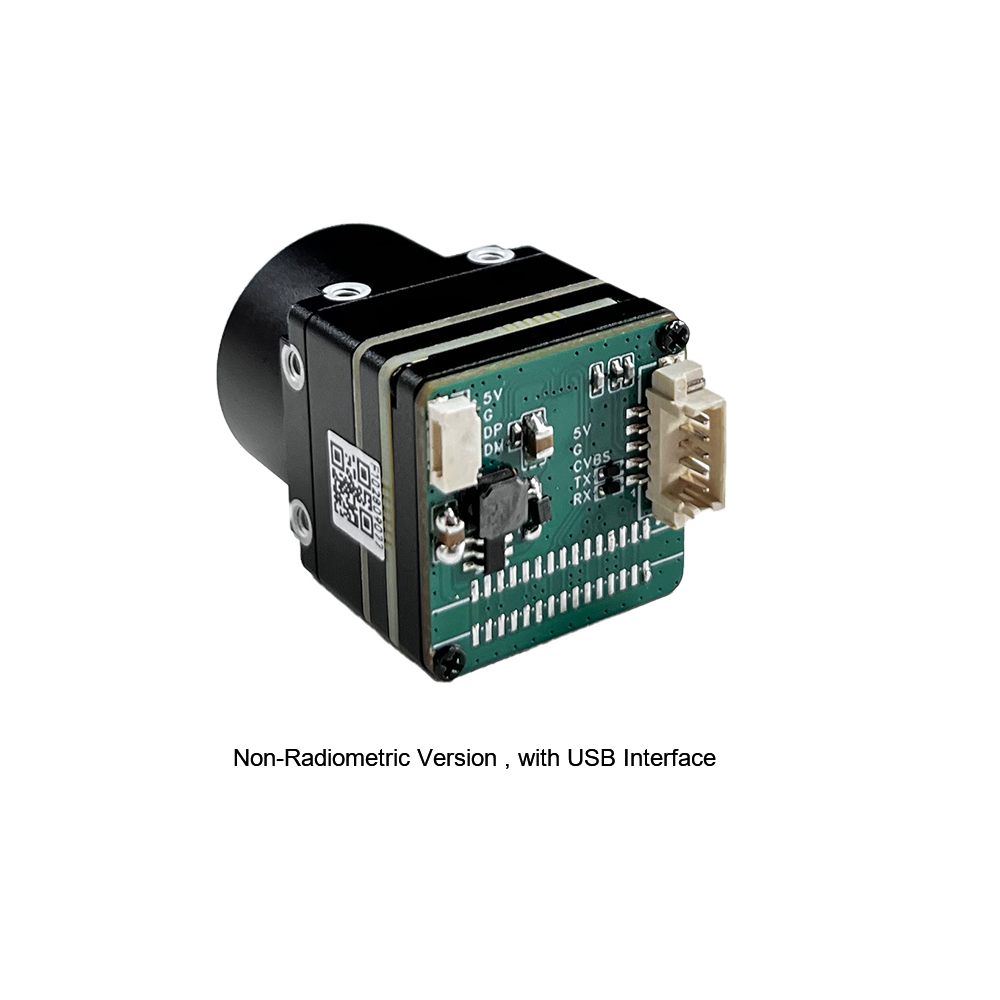
Разработанный специально для критичных к габаритам, массе и энергопотреблению робототехнических систем и тактических мультироторных платформ, Mini 640 обеспечивает чёткое тепловизионное изображение и стабильную работу с низким уровнем шума в чрезвычайно компактном механическом корпусе 21 мм × 21 мм. Благодаря активному разрешению матрицы 640×512 (с опциональной конфигурацией 640×480) он нативно поддерживает широкую оптическую линейку — от широкоугольных объективов 5 мм до супертелефото германиевой оптики 150 мм. Нативная совместимость с USB UVC гарантирует детерминированную передачу радиометрического видео с низкой задержкой непосредственно в Linux-одноплатники, автопилоты автономных дронов и вычислительные кластеры периферийного ИИ.
- ✅ Матрица в фокальной плоскости: Неохлаждаемый VOx-микроболометр 640×512 с чувствительностью NETD менее 40 мК.
- ✅ Физические размеры: Ультраминиатюрное сечение 21 мм × 21 мм, масса менее 20 граммов.
- ✅ Совместимость с объективами: Полная линейка германиевых объективов: 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм и 150 мм.
- ✅ Транспортный уровень: Промышленный USB UVC с поддержкой непрерывной потоковой передачи 16-битных радиометрических данных.
Неохлаждаемый мини 384*288 тепловизионный модуль камеры для дронов

Тепловизионный модуль серии MINI 384×288 — это высокоточный, малогабаритный и универсальный модуль онлайн-измерения температуры, разработанный для промышленной инспекции и автономного воздушного наблюдения. Используя высокостабильные неохлаждаемые детекторы, он сочетает надёжные радиометрические калибровочные кривые с несколькими аппаратными интерфейсами вывода, включая аналоговый CVBS и многоконтактные цифровые опции. Компактные размеры делают его предпочтительным решением для обслуживания воздушных промышленных объектов, интеллектуального производства, инспекции линий электропередач и компактных роботизированных полезных нагрузок.
- ✅ Матрица в фокальной плоскости: Неохлаждаемый высокостабильный инфракрасный детектор 384×288 для лёгкого наблюдения.
- ✅ Функциональность: Калиброванное бесконтактное онлайн-измерение температуры с отслеживанием точек и областей.
- ✅ Системные интерфейсы: Композитный аналоговый CVBS, многоконтактные цифровые разъёмы расширения для подключения к заказным печатным платам.
- ✅ Секторы применения: Аэроинспекция с БПЛА, аудит линий электропередач, обслуживание оборудования и внутренняя мобильная робототехника.
Технический FAQ высокой плотности
Могу ли я передавать радиометрическое видео 640×512 в реальном времени напрямую на Raspberry Pi или Linux-одноплатник через USB?
Как этот модуль работает по сравнению с дешёвыми тепловизионными ядрами 640 на AliExpress?
Подходит ли это USB-тепловизионное ядро 640x512 для нестандартных дроновых подвесов и самостоятельных оптических сборок?
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Прецизионные решения для межсоединений и межплатное оборудование: Amphenol
- Отраслевой стандарт: Высоконадёжные микроленточные архитектуры и архитектуры интерфейсов передачи данных: Molex
- Связанное руководство: Методология интеграции ядра и проектирование аппаратного обеспечения: Руководство по интеграции ядра тепловизионной камеры
- Связанное руководство: Применение аэротепловизионной полезной нагрузки в отслеживании дикой природы и окружающей среды: Тепловизионная технология БПЛА помогает в исследованиях и охране диких животных
- Связанное руководство: Матрица сравнения стоимости и промышленной производительности для встраиваемых тепловизионных модулей: Дешёвый тепловизионный модуль: профессиональная производительность и надёжная функциональность





