








USB-модуль тепловизионной камеры 640x512: компактное LWIR-ядро для встраиваемого и дронного зрения
18 сентября 2026 г.
Промышленное USB-ядро тепловизионной камеры: компактные LWIR OEM-модули для встраиваемого зрения и инспекции
20 сентября 2026 г.
Руководство по USB-модулю тепловизионного датчика: интеграция LWIR высокого разрешения для периферийного ИИ и одноплатных компьютеров
Современные системы машинного зрения, автономные воздушные платформы и кластеры периферийных вычислений требуют надёжного теплового восприятия за пределами видимого спектра. В то время как стандартные оптические датчики зависят от внешней освещённости и отражательной способности поверхностей, неохлаждаемые микроболометры длинноволнового инфракрасного диапазона (LWIR) измеряют излучение, непосредственно испускаемое объектами в спектральной полосе от 8 мкм до 14 мкм. Интеграция usb-модуль тепловизионного датчика непосредственно в промышленные Linux-шлюзы, полевые инспекционные дроны и одноплатные компьютеры (SBC) устраняет унаследованную зависимость от громоздких аналоговых видеодекодеров, проприетарных устройств захвата кадров и специализированных переходных плат.
Развёртывание LWIR-ядер высокого разрешения через стандартизированные USB-интерфейсы связано с особыми инженерными требованиями: отвод тепла в компактных корпусах, компенсация дрейфа при неравномерной коррекции (NUC), совместимость с драйверами Video4Linux2 (V4L2), извлечение сырых 14-битных/16-битных радиометрических массивов, а также строгие ограничения по габаритам, массе, энергопотреблению и стоимости (SWaP-C). В этом техническом руководстве описаны оптические, электрические и микропрограммные требования, необходимые для успешной интеграции неохлаждаемого usb-модуль тепловизионного датчика в платформы периферийной обработки — такие как Raspberry Pi, NVIDIA Jetson и встраиваемые компьютеры x86 — что позволяет перевести ваш аппаратный конвейер от низкоточных термопар к калиброванному радиометрическому зрению промышленного класса.
Содержание
- 👉 Основы неохлаждаемого LWIR: микроболометры и термопарные матрицы
- 👉 Аппаратная архитектура: основная электроника, ISP и USB-модуль
- 👉 Протоколы и интеграция драйверов: видео UVC и 14-битные радиометрические потоки
- 👉 Периферийный ИИ и реализация на одноплатных компьютерах (Raspberry Pi и Jetson)
- 👉 Обзор продукции: сравнение реальных технических характеристик
- 👉 Выбор тепловой оптики и расчёт дальности обнаружения
- 👉 Промышленное применение: беспилотные платформы, машинное зрение и безопасность
- 👉 Инженерный FAQ с глубоким погружением
Основы неохлаждаемого LWIR: микроболометры и термопарные матрицы
Инфракрасное тепловое зондирование в промышленной автоматизации и встраиваемых системах обычно делится на две основные категории: недорогие термопарные матрицы и неохлаждаемые микроболометры на основе фокальной матрицы (FPA). Для базового обнаружения присутствия или простейшего теплового картирования термопары начального уровня (такие как Melexis MLX90640 или серия Omron D6T) предлагают матрицы от 16×4 до 32×24 пикселей. Однако термопарные датчики основаны на эффекте Зеебека в микроскопических последовательных термопарных переходах. Поскольку они измеряют физический тепловой градиент, возникающий между холодными и горячими спаями, без специальной вакуумной изоляции, термопары страдают от высокого теплового шума, медленных тепловых постоянных времени, превышающих 100 мс, значительных перекрёстных помех между пикселями и сильной чувствительности к изменениям температуры окружающей среды.
В отличие от этого, высокопроизводительный usb-модуль тепловизионного датчика использует вакуумно-упакованную фокальную матрицу, состоящую из микроболометров. Каждый отдельный микроболометрический пиксель состоит из мембраны-поглотителя инфракрасного излучения, подвешенной над нижележащей кремниевой подложкой на микромеханических опорных ножках из нитрида кремния. Под мембраной-поглотителем расположена интегральная схема считывания (ROIC). Вся микроэлектромеханическая система (MEMS) заключена в постоянный высоковакуумный корпус на уровне пластины (WLP) или металлический вакуумный корпус, чтобы исключить конвективный отвод тепла в окружающие газы.
Когда падающее электромагнитное излучение в длинноволновом инфракрасном спектре (обычно от 8 мкм до 14 мкм) попадает на поглощающую пластину микроболометра, поглощённая фотонная энергия нагревает активный материал. Это незначительное повышение температуры изменяет электрическое сопротивление тонкоплёночного слоя. Активный слой преимущественно изготавливается из оксида ванадия (VOx) или аморфного кремния (a-Si). Оксид ванадия является промышленным стандартом благодаря высокому температурному коэффициенту сопротивления (ТКС), обычно составляющему от -2% до -3% на кельвин, в сочетании со значительно более низким фликкер-шумом 1/f по сравнению с альтернативами на основе аморфного кремния.
| Архитектурный параметр | Термопара-матрица (например, 32×24) | Ядро неохлаждаемого микроболометра на VOx |
|---|---|---|
| Пространственное разрешение | 768 пикселей (32 × 24) до ~4 960 пикселей | 49 152 (256×192) до 327 680 (640×512) пикселей |
| Тепловая чувствительность (NETD) | от 100 мК до 150 мК | < 40 мК до < 50 мК (f/1.0 при 300 К) |
| Шаг пикселя | ~90 мкм до 120 мкм | 12 мкм (высокоплотный уровень пластины) |
| Частота обновления кадров | от 2 Гц до 16 Гц (ограничена тепловой постоянной времени) | от 25 Гц до 50 Гц (плавное движение в реальном времени) |
| Тепловая постоянная времени (τ) | от 30 мс до 100 мс | от 8 мс до 12 мс |
| Основной режим отказа | Пространственное размытие, сильный дрейф температуры датчика | Требует периодического срабатывания шторки NUC при отсутствии коррекции |
ROIC считывает изменения сопротивления, подавая импульсное электрическое смещение на мостовую сеть микроболометра. Высокоскоростные интеграторы преобразуют полученные разности токов в цифровые значения напряжения с помощью встроенных аналого-цифровых преобразователей (АЦП), выдавая исходные 14-битные или 16-битные цифровые отсчёты. Для системных интеграторов, проектирующих автоматизированное обнаружение неисправностей, выбор между микроболометрами и датчиками более низкого уровня очевиден: когда требуются высокое пространственное разрешение, низкая эквивалентная шуму разность температур (NETD < 40 мК) и быстрый оптический отклик, калиброванное ядро на VOx незаменимо. Чтобы подробнее изучить эту механику датчиков, обратитесь к нашему всестороннему анализу о том, как выбрать ядро инфракрасной тепловизионной камеры для сложных полевых применений.
Аппаратная архитектура: основная электроника, ISP и USB-модуль
Промышленный usb-модуль тепловизионного датчика объединяет несколько передовых аппаратных блоков в сверхминиатюрном корпусе (до 21 мм × 21 мм). Он преобразует фотонные тепловые сигналы в чистый цифровой выход по последовательной шине через несколько тесно связанных подсистем:
- ⚙️ Оптомеханическая подсистема: Прецизионно обработанный корпус, содержащий высокопрозрачную оптику из монокристаллического германия или халькогенидного стекла, в паре с интегрированным электромеханическим флажком соленоидного затвора.
- ⚙️ Вакуумно-упакованные FPA и ROIC: Матрица пикселей VOx с шагом 12 мкм, непосредственно соединённая с кремниевой микросхемой считывания, работающая в герметичном вакууме на уровне пластины для сохранения тепловой изоляции.
- ⚙️ Программируемая вентильная матрица (FPGA) или процессор обработки изображений ASIC (ISP): Встроенный процессор, предназначенный для выполнения высокоскоростных математически интенсивных алгоритмов калибровки, пространственной фильтрации и отображения динамического диапазона.
- ⚙️ Контроллер моста USB: Высокоскоростной контроллер и PHY USB 2.0 или USB 3.x с поддержкой стандартных конечных точек USB Video Class (UVC), USB Communications Device Class (CDC) или Human Interface Device (HID) производителя.
Встроенный ISP является вычислительным ядром модуля. Исходные данные микроболометра нельзя отправлять напрямую на дисплей или в классификатор глубокого обучения, поскольку каждый пиксель страдает от производственной неоднородности. Микроскопические различия в ширине опор, толщине поглотителя и контактном сопротивлении вызывают шум фиксированного паттерна (FPN), который может полностью скрыть реальные тепловые цели. Чтобы решить эту проблему, ISP обрабатывает каждый кадр через четырёхступенчатый конвейер реального времени:
Двухточечная коррекция неоднородности (NUC): Таблицы коррекции усиления и смещения хранятся в энергонезависимой флеш-памяти на ядре. ISP преобразует входящие необработанные цифровые отсчёты ($S_{i,j}$) через индивидуальные массивы коэффициентов по формуле:
S'_{i,j} = G_{i,j} \times (S_{i,j} - O_{i,j})
Где $G_{i,j}$ представляет собой попиксельный коэффициент усиления, а $O_{i,j}$ представляет собой коэффициент смещения, рассчитанный при заводской калибровке на нескольких температурах абсолютно чёрного тела.
Замена плохих пикселей (BPR): Пиксели, демонстрирующие нулевой электрический отклик, чрезмерный темновой ток или непрерывный шум за пределами трёх стандартных отклонений, помечаются в бортовой карте дефектных пикселей. ISP автоматически интерполирует эти дефектные пиксели с помощью пространственной медианной фильтрации в реальном времени по валидным соседним 8 ячейкам, обеспечивая бесшовные массивы для последующих конвейеров машинного зрения.
Динамическая рекалибровка механическим затвором: По мере изменения условий окружающей среды сам тепловой корпус нагревается и излучает паразитные длинноволновые инфракрасные фотоны на FPA (внутреннее самовыделение). Для предотвращения дрейфа миниатюрный соленоид опускает лепесток затвора с равномерной температурой чёрного тела перед FPA примерно на 100–250 мс. ISP считывает эту изотермическую опорную плоскость, пересчитывает матрицу смещения $O_{i,j}$ и устраняет пространственный дрейф без прерывания связи с хост-системой.
Цифровое улучшение деталей (DDE) и радиометрический движок: Скорректированные данные разделяются на два потока. Один путь обрабатывает 14-битные линейные данные через калиброванный полином для вычисления абсолютной температуры в Кельвинах для каждого пикселя. Параллельный путь визуализации применяет билатеральную пространственную фильтрацию и динамическое сжатие гистограммы для преобразования широких 14-битных динамических сцен в насыщенные 8-битные псевдоцветные потоки (такие как Ironbow, White Hot или Rainbow) без потери локального контраста краёв.
Протоколы и интеграция драйверов: видео UVC и 14-битные радиометрические потоки
При выборе и интеграции usb-модуль тепловизионного датчика, архитекторы программного обеспечения должны различать псевдоцветные визуальные потоки и истинные радиометрические потоки данных. Стандартная реализация USB Video Class (UVC) обеспечивает простую работу plug-and-play в ядрах Windows, macOS и Linux. При подключении операционная система перечисляет камеру как стандартный видеоисточник, предоставляя типичные форматы сжатия, такие как YUV422, NV12 или RGB24.
Хотя 8-битный поток UVC идеален для операторов-людей, наблюдающих за монитором контроля, он отбрасывает критическую диагностическую информацию. Стандартное 8-битное видео квантует температуры сцены всего в 256 дискретных уровней. Если среда охватывает диапазон от -20 °C до +150 °C, каждый шаг представляет почти 0,66 °C изменения температуры, уничтожая собственное тепловое разрешение датчика < 40 мК. Более того, автоматическая регулировка усиления (AGC) динамически сдвигает значения пикселей между кадрами в зависимости от самого горячего объекта в поле зрения, делая объективную пороговую обработку невозможной.
Промышленные приложения требуют передачи сырых радиометрических данных. Модуль передаёт сырые данные в 16-битном формате оттенков серого — часто обозначаемом как V4L2_PIX_FMT_Y16 в рамках Linux Video4Linux2. В этом режиме каждый пиксель содержит 14-битное или 16-битное целое число, представляющее либо прямые несжатые цифровые отсчёты, либо прямые значения абсолютной температуры, масштабированные в санти-Кельвинах (где цифровое значение 30 015 соответствует 300,15 Кельвина или 27,00 °C).
// Настройка устройства захвата Linux V4L2 для приёма 16-битного радиометрического Y16
#include <linux/videodev2.h>
#include <sys/ioctl.h>
#include <fcntl.h>

внутр fd = open("/dev/video0", O_RDWR);
struct v4l2_format vfmt;, 0, sizeof(vfmt)); 640; 512; // Прямой 16-битный радиометрический массив
vfmt.fmt.pix.field = V4L2_FIELD_NONE;

if (ioctl(fd, VIDIOC_S_FMT, &vfmt) < 0) {"КРИТИЧЕСКИ: не удалось согласовать V4L2_PIX_FMT_Y16 на целевом endpoint");
    return -1;
}
Для полной компиляции драйвера, патчинга ядра и маппинга дерева устройств на встраиваемых ARM-платах ознакомьтесь с нашим пошаговым руководством по V4L2-драйверу RS300 для модулей Mini2 на Raspberry Pi. Вместе с видеопотоком параметры модуля (коэффициенты излучательной способности, компенсация расстояния, срабатывание затвора и цветовые палитры) управляются через стандартные виртуальные COM-порты USB CDC-ACM или прямые USB-HID feature-отчёты, обеспечивая всестороннее управление на уровне регистров.
Периферийный ИИ и реализация на одноплатных компьютерах (Raspberry Pi и Jetson)
Интеграция высокопроизводительного usb-модуль тепловизионного датчика в современное периферийное вычислительное оборудование, такое как Waveshare платы-носители, Raspberry Pi 4/5 или NVIDIA Jetson Orin Nano, требует тщательного баланса между этапами приёма, нормализации и инференса. Сырые тепловизионные массивы содержат нестандартные числовые диапазоны, которые ломают стандартные нейронные сети, обученные на видимых RGB-наборах данных (таких как ImageNet или COCO).
Высокодетализированный радиометрический поток 640×512 на частоте 25 Гц генерирует примерно 16,38 мегабайта в секунду сырой несжатой 16-битной бинарной полезной нагрузки. При неэффективной обработке через многократное копирование памяти в пользовательском пространстве Python-обёртки OpenCV могут быстро перегрузить ядра процессора. Инженерам по встраиваемому ПО следует придерживаться трёх основных архитектурных практик:
- ⚙️ Приём с отображением памяти без копирования: Используйте буферы V4L2 с отображением в память (
V4L2_MEMORY_MMAP), чтобы захватывать кадры напрямую в указатели общей памяти. Передавайте эти указатели непосредственно в нативные обёртки OpenCVcv::Matс типами данныхCV_16UC1, избегая ненужного дублирования памяти в пользовательском пространстве. - ⚙️ Фиксированное динамическое радиометрическое ограничение: Модели компьютерного зрения для видимого диапазона полагаются на стабильные 8-битные входные данные. При преобразовании 16-битных радиометрических значений в 8-битные не применяйте глобальное выравнивание гистограммы по всему кадру. Если тёплый объект попадает в поле зрения, глобальное выравнивание пересчитывает значение каждого пикселя в кадре, смещая фон и сбивая модели обнаружения границ. Вместо этого ограничивайте сырые значения пикселей фиксированными рабочими границами (например, линейно отображая диапазон от -10 °C до 120 °C в 0–255), чтобы сохранять тепловые сигнатуры между кадрами.
- ⚙️ Изоляция USB-контроллера: Встраиваемые платы часто используют один внутренний корневой хаб PCIe-to-USB для нескольких портов. Чтобы избежать потери кадров или сбоев сброса USB-шины, изолируйте модуль тепловизионной камеры от высокоскоростных периферийных устройств хранения данных или выделите модулю отдельную конечную точку USB 3.0.
При запуске архитектур обнаружения объектов, таких как YOLOv8-Thermal или MobileNet-SSD, через движки TensorRT или ONNX Runtime, предварительная обработка должна выполняться непосредственно в памяти GPU или VPU. Загружая CV_16UC1 матрицу напрямую в память CUDA на платформе NVIDIA Jetson, формулы радиометрической калибровки, линейная нормализация и генерация цветового тензора выполняются за доли миллисекунды. Это полностью освобождает ядра CPU для обработки телеметрии, связи MAVLink для полёта и полевых оповещений.
Обзор продукции: сравнение реальных технических характеристик
Неохлаждаемые LWIR-сенсорные ядра ниже специально созданы для быстрого развёртывания через высокоскоростной USB и прямые цифровые интерфейсы, обеспечивая калиброванные радиометрические массивы в оптимизированных по SWaP форм-факторах. Чтобы ознакомиться с нашим более широким ассортиментом высокопроизводительных оптоэлектронных тепловых ядер, посетите каталог полных модулей Thermal-Image.

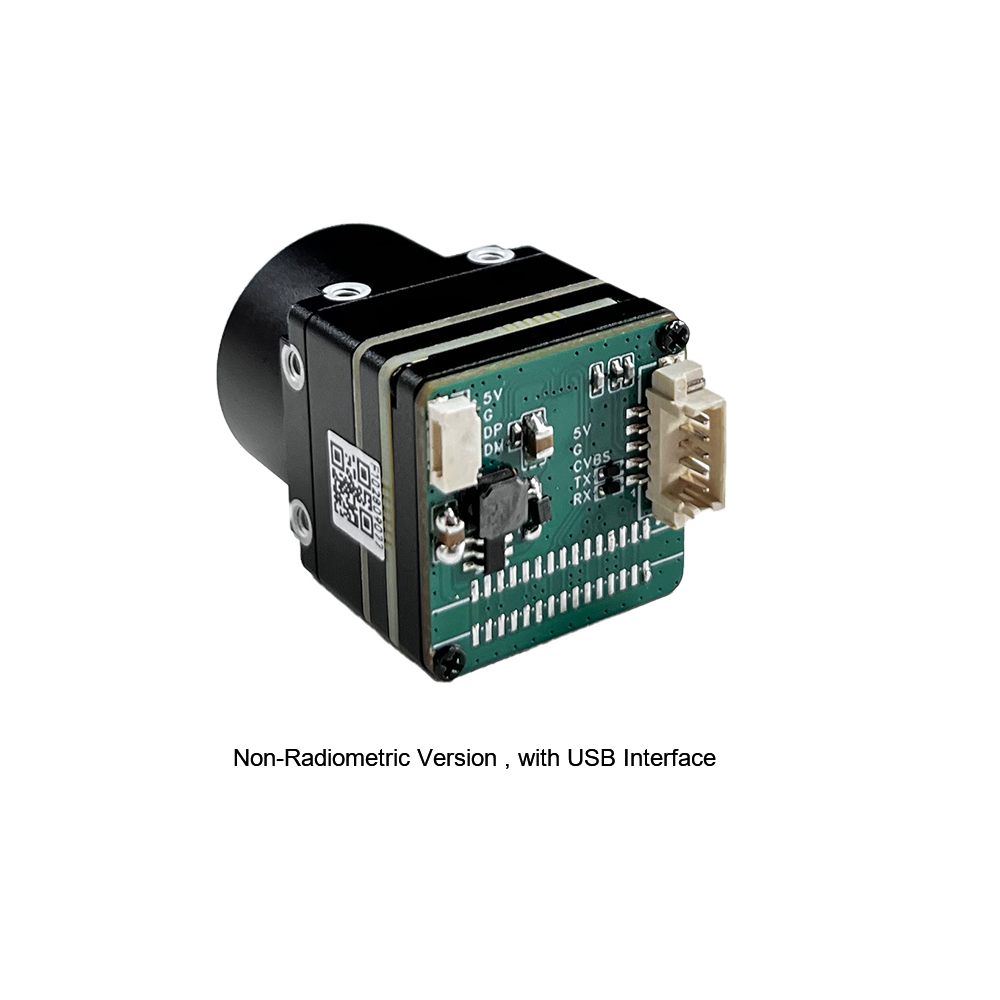
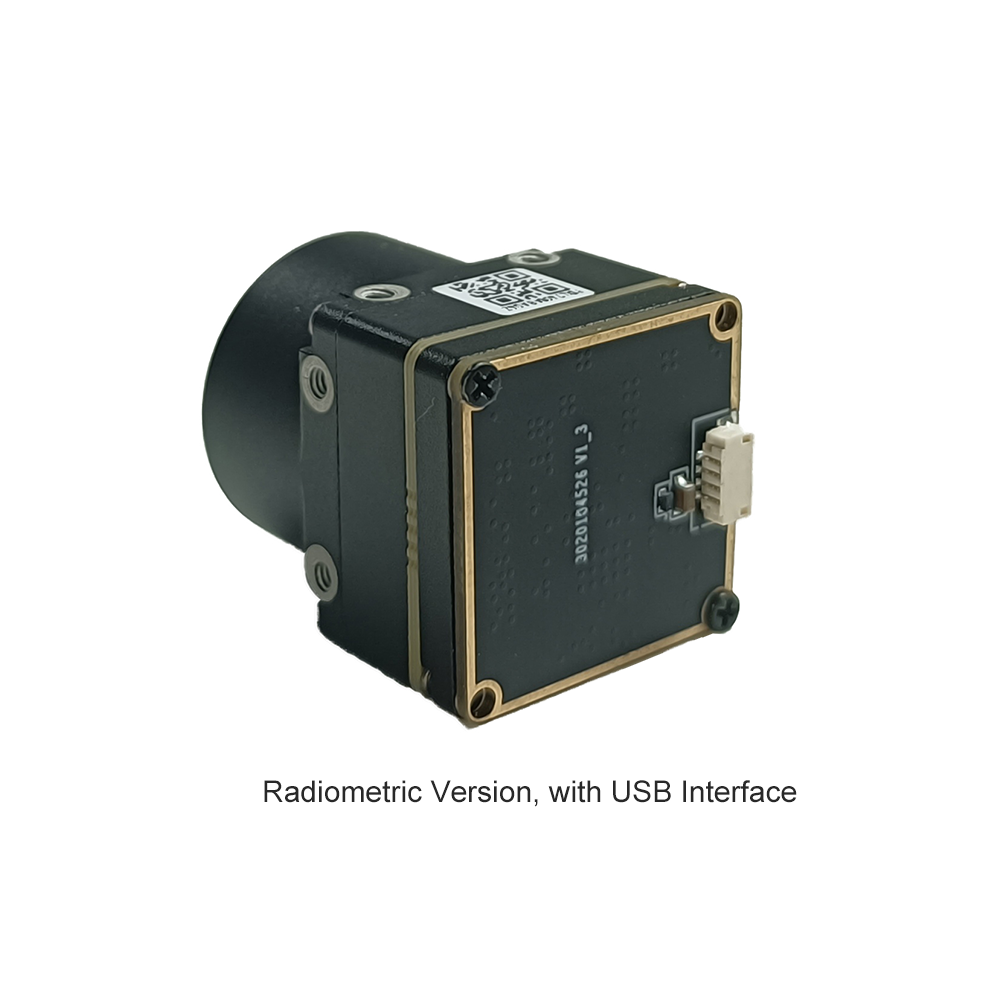
Неохлаждаемый LWIR USB миниатюрный модуль ядра тепловизионной камеры 640*512
Разработанный специально для компактных дронов-подвесов, продвинутой робототехники и портативных диагностических платформ, этот миниатюрный неохлаждаемый инфракрасный тепловизионный модуль обеспечивает чёткое и резкое изображение, компактные размеры и высокую экономическую эффективность. Благодаря сверхкомпактному корпусу размером всего 21 мм × 21 мм, он создан для суровых и изменчивых условий эксплуатации.
| Собственное разрешение: | 640 × 512 (опционально конфигурации 640 × 480) |
| Шаг пикселя и спектральный диапазон: | 12 мкм VOx микроболометр; спектральный диапазон от 8 мкм до 14 мкм |
| Оптические фокусные расстояния: | Варианты: 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм, 150 мм |
| Тепловая чувствительность: | < 40 мК (@ f/1.0, 300K, 25 Гц/50 Гц) |
| Размеры и ввод: | Корпус 21 мм × 21 мм; выходы USB 2.0 / USB-C / DVP / LVDS |

Неохлаждаемый мини-модуль тепловизионной камеры LWIR 256*192
Неохлаждаемый LWIR-модуль тепловизионной камеры Mini 256 включает высокопроизводительные инфракрасные детекторы для сверхчёткого тепловизионного изображения и точного измерения температуры. Обеспечивая форм-факторы, аналогичные ядрам DJI enterprise, он улавливает инфракрасное излучение и выдаёт равномерное тепловое изображение со встроенной радиометрией, что делает его исключительной полезной нагрузкой для специализированной воздушной робототехники, такой как подповерхностное обнаружение мин, наблюдение за трубопроводами и дистанционное зондирование.
| Собственное разрешение: | 256 × 192 пикселей |
| Шаг пикселя: | 12 мкм высокоплотная неохлаждаемая VOx-матрица |
| Тепловая радиометрия: | Высокооднородный калиброванный радиометрический поток со считыванием температуры |
| Тепловая чувствительность: | < 50 мК (@ f/1.0, 300K, 25 Гц) |
| Целевое применение: | Отслеживание мин с БПЛА, промышленная предиктивная диагностика, носимые системы |
Выбор тепловой оптики и расчёт дальности обнаружения
Оптическое проектирование длинноволновых инфракрасных датчиков принципиально отличается от проектирования камер видимого света. Стандартные оптические стёкла (такие как BK7, плавленый кварц и натриево-кальциевое стекло) становятся непрозрачными в спектральном окне от 8 мкм до 14 мкм. Оптика микроболометров требует специализированных материалов, пропускающих инфракрасное излучение:
- ✅ Монокристаллический германий (Ge): Основной оптический материал для LWIR-ядер высокого разрешения. Германий имеет очень высокий показатель преломления ($n \approx 4.0$), что позволяет оптическим инженерам проектировать линзы высокой мощности с минимальной кривизной поверхности. Однако германий требует алмазоподобных углеродных (DLC) или просветляющих (AR) покрытий для устранения поверхностного отражения и подвержен тепловой расфокусировке без активной механической или оптической атермализации.
- ✅ Халькогенидное стекло: Формуемые синтетические инфракрасные стёкла (такие как GASIR), обеспечивающие исключительную термическую стабильность в широких рабочих диапазонах. Они могут прессоваться в асферические профили при более низких производственных затратах, что делает их идеальными для бюджетных встраиваемых систем.
- ✅ Селенид цинка (ZnSe): Обеспечивает широкое мультиспектральное пропускание в видимом и LWIR-спектрах, часто используется в лабораторном оборудовании и юстировочной оптике.
Фокусные расстояния тепловизионных объективов напрямую определяют поле зрения (FOV) и теоретическую рабочую дальность на основе критериев Джонсона. Согласно критериям Джонсона, требования к разрешению цели определяются пороговыми значениями пикселей по критическому размеру цели:
- ⚙️ Обнаружение (1,5 пикселя по критическому размеру): Наблюдатель может определить, что объект присутствует в поле зрения.
- ⚙️ Распознавание (6,0 пикселя по критическому размеру): Наблюдатель может определить общий класс объекта (например, отличить человека от транспортного средства).
- ⚙️ Идентификация (12,0 пикселя по критическому размеру): Наблюдатель может подтвердить конкретные признаки цели (например, определить конкретный тип транспортного средства или вооружённого человека).
Математическая формула для расчёта теоретической дальности обнаружения, распознавания и идентификации (DRI):
Дальность (метры) = [ Критический размер (м) × Фокусное расстояние (мм) ] / [ Пиксели по размеру цели × Шаг пикселя (мм) ]
Например, рассчитаем теоретическую дальность обнаружения ($1,5\text{ пикселя}$) стоящего человека ($H = 1,8\text{ метра}$) с использованием Мини 640 ядра ($12\text{ мкм} = 0,012\text{ мм}$ шаг) для нескольких вариантов конфигурации объектива:
| Фокусное расстояние (мм) | Горизонтальное поле зрения (прибл.) | Обнаружение человека (1,5 пкс) | Распознавание человека (6 пкс) | Обнаружение транспортного средства (2,3 м, 1,5 пкс) |
|---|---|---|---|---|
| 9 мм | 48.8° | 900 метров | 225 метров | 1 150 метров |
| 18 мм | 24.6° | 1 800 метров | 450 метров | 2 300 метров |
| 35 мм | 12.5° | 3 500 метров | 875 метров | 4 472 метра |
| 75 мм | 5.9° | 7 500 метров | 1875 метров | 9 583 метра |
При выборе оптики светосила (диафрагменное число) напрямую влияет на тепловую чувствительность. Радиометрическая мощность, падающая на FPA, обратно пропорциональна квадрату диафрагменного числа оптики:
\text{NETD}_{\text{система}} \propto (f/\#)^2
Оптическая сборка f/1.0 пропускает вдвое больший инфракрасный фотонный поток, чем объектив f/1.4. Выбор оптики с более высоким диафрагменным числом ухудшает системный NETD с < 40 мК до примерно 80 мК, снижая вдвое вашу способность различать тонкие тепловые детали. Промышленные интеграторы должны обеспечивать соответствие диафрагменных чисел оптики калибровочным характеристикам своего ядра.
Промышленное применение: беспилотные платформы, машинное зрение и безопасность
Компактные USB-микроболометры устраняют разрыв между тяжёлыми, дорогими устаревшими тепловизионными системами и современными периферийными устройствами с ограниченным пространством. Сочетая прямое подключение по USB с низким энергопотреблением, эти сенсорные модули обеспечивают несколько высокоэффективных применений:
1. Aerial Mine and UXO Detection Payloads
Buried metallic and non-metallic anti-personnel landmines introduce minute differences in thermal inertia compared to surrounding topsoil. During diurnal heating and cooling cycles, soil directly above buried ordnance changes temperature at a different rate than undisturbed earth. Drones equipped with the Mini 256*192 или Mini 640*512 modules can scan large fields from altitudes of 10 to 30 meters. Operating in radiometric Y16 mode, onboard edge processors detect these subtle, circular thermal differentials (< 0.1 °C thresholds) in real time, automatically marking GPS hazard waypoints on digital elevation models without exposing demining personnel to blast risks.
2. Utility-Scale Photovoltaic and High-Voltage Infrastructure Inspection
Solar farm inspections require identifying failing bypass diodes, localized cell cracks, and micro-hotspots across hundreds of thousands of panel surfaces. A drone payload integrating an uncooled USB thermal module can stream radiometric video into an onboard companion computer running edge inference models. The system flags localized heating anomalies exceeding normal panel operational limits ($+10\text{ K}$ to $+20\text{ K}$) and logs georeferenced thermal snapshots, speeding up inspections compared to manual ground surveys with handheld probes.
3. Factory Automation, Switchgear Cabinets, and Predictive Maintenance
Fixed robotic arms, Automated Guided Vehicles (AGVs), and industrial manufacturing cells face costly downtime when high-load motor bearings or high-voltage terminal junctions overheat. Permanent integration of a 21mm × 21mm USB thermal module inside high-voltage switchgear cabinets enables round-the-clock monitoring. Industrial controllers analyze raw 16-bit feeds continuously: if any electrical terminal block experiences a temperature spike due to mechanical loosening or harmonic distortion, the system triggers an emergency shutdown sequence well before catastrophic fire or arc-flash events occur.
Инженерный FAQ с глубоким погружением
Can I stream radiometric thermal data in real-time to a Raspberry Pi or Linux SBC?
At the system level, the module exposes two video endpoints or an interleaved Y16 payload under the standard Linux Video4Linux2 (V4L2) driver framework. Rather than restricting engineers to low-level proprietary APIs, our modules allow the raw sensor data stream to be opened directly via /dev/video* nodes using native Linux system calls, raw file descriptors, or OpenCV pipelines (cv::VideoCapture).
Each 16-bit pixel encodes temperature data with a resolution of 0.01 K or direct uncompressed analog counts. Our C++ and Python SDKs abstract the calibration routines, coordinate conversion, and optical non-uniformity correction lookups, allowing edge processors like the Raspberry Pi 4/5, NVIDIA Jetson, or Rockchip platforms to perform real-time pixel extraction, temperature bounding, and downstream visual serving at full frame rates (25Hz/50Hz) with minimal CPU overhead.
How do I handle USB-C OTG power injection when running long-duration thermal monitoring on embedded hosts?
In continuous industrial monitoring installations, single-board computers configured in OTG (On-The-Go) host/peripheral modes often suffer from brownouts, thermal throttling, or bus drops if the internal 5V rail dips under peak sensor and processing loads. Our camera modules mitigate this through an optimized, low-power uncooled microbolometer architecture that consumes less than 1.2W under maximum processing load.
For continuous deployments, we recommend isolating power delivery using a USB-C breakout board or a dual-channel Y-cable harness. In this configuration, the high-speed differential data lines (D+/D- or high-speed TX/RX pairs) terminate directly at the host processor, while the VBUS and Ground lines link to an external, regulated 5V (1.5A+) power supply. This prevents host supply noise from coupling into the sensitive analog-to-digital read-out circuitry (ROIC), helping maintain low noise performance (<40mK NETD) across long operational runs.
Why should I upgrade to an uncooled microbolometer module instead of DIY thermopile arrays like the MLX90640?
Low-cost thermopile arrays rely on microscopic thermocouple junctions that detect bulk temperature differentials. Due to their mechanical structure, thermopiles generate significant thermal drift, lack precise spatial resolution, and yield high noise floors (NETD typically hovering between 100mK and 150mK), with refresh rates slowing down drastically when reading accurate signals (often below 8Hz).
In contrast, our uncooled LWIR cores use precision Vanadium Oxide (VOx) microbolometer FPAs with fine 12µm pixel pitches. Moving from a 32×24 array (768 pixels) to a 640×512 array (327,680 pixels) provides a 426-fold increase in spatial data. This extra resolution is essential for identifying small thermal targets, performing quantitative PCB-level diagnostics, inspecting mechanical assemblies, and running edge AI models like YOLO or TensorRT engines that fail on the low-resolution, blurred output of thermopile sensors.
📚 Ссылки и дополнительная литература
- Industry Standard Single-Board Computing: Explore reference carrier schematics and embedded hardware on the official Raspberry Pi Foundation .
- Embedded Carrier Boards & Hardware: Find modular baseboards, interface hats, and edge AI compute kits via Waveshare.
- Связанное руководство по интеграции: Learn how to initialize embedded thermal drivers with our step-by-step RS300 V4L2 kernel driver guide for Raspberry Pi.
- Optical Selection Framework: Read our technical guide on как выбрать ядро инфракрасной тепловизионной камеры for harsh industrial environments.
- Product Range: View our complete portfolio of high-resolution sensors in the Thermal-Image module catalog.





