








Лучшее руководство по микромодулям тепловизионных камер: интеграция высокого разрешения для дронов, Raspberry Pi и периферийного ИИ
10 июня 2026 г.
Гид по модулям тепловизионных сенсоров: OEM-ядра высокого разрешения для дронов и SBC
11 июня 2026 г.
Лучший модуль тепловизионной камеры Raspberry Pi для высокодетализированного периферийного ИИ и потоковой передачи в Linux
В полевых условиях, когда вы создаете системы для промышленной автоматизации, наблюдения с дронов или периферийного обнаружения с помощью ИИ, вы не можете позволить себе гадать. Вам нужны реальные, надежные, пригодные для практического использования пространственные и тепловые данные. Годами специалисты в мастерских пытались обходиться базовыми датчиками температуры и дешевыми термобатарейными матрицами для простого датчика приближения и самодельных настольных проектов. Но давайте будем честны: такие установки полностью разваливаются, когда вы помещаете их в критически важные среды, такие как высокоскоростной мониторинг трубопроводов, коммерческая безопасность или автономная навигация дронов. Если вы хотите построить систему, которая действительно работает в реальных условиях, стандарт ясен: вам нужен промышленный неохлаждаемый модуль длинноволновой инфракрасной (LWIR) тепловизионной камеры в паре с надежным, универсальным одноплатным компьютером, таким как Raspberry Pi 4 или Raspberry Pi 5.
Выбор правильного модуль тепловизионной камеры для Raspberry Pi это не просто взять с полки самый дешевый датчик с большим количеством пикселей. Вам необходимо сбалансировать исходное разрешение, накладные расходы интерфейса и вычислительную мощность. Если вы попытаетесь передавать данные высокого разрешения (например, массив 640×512) через медленную, устаревшую микрошину, ваша частота кадров упадет, а загрузка ЦП резко возрастет. Использование высокопропускных каналов, таких как USB (UVC) или RJ45 (RTSP через Ethernet), — это способ обойти эти массивные узкие места обработки. Это руководство представляет собой полный план от нашего инженерного стенда к вашему, показывающий, как именно настроить профессиональные неохлаждаемые LWIR сенсорные ядра с системами Raspberry Pi на базе Linux, оптимизировать ваши конвейеры периферийного ИИ и транслировать кристально чистые тепловизионные потоки с низкой задержкой.
Содержание
- 👉 Узкие места самодельных датчиков низкого разрешения против промышленных LWIR ядер
- 👉 Архитектура современных LWIR датчиков: микроболометры, ASIC и линзы
- 👉 Протоколы интеграции с Raspberry Pi: USB/UVC против RJ45/RTSP/IP ядер
- 👉 Промышленные тепловизионные модули Raspberry Pi: реальные характеристики и сравнение
- 👉 Создание конвейера периферийного ИИ и потоковой передачи в Linux на Raspberry Pi
- 👉 Углублённые технические вопросы B2B
Узкие места самодельных датчиков низкого разрешения против промышленных LWIR ядер
Когда команды только начинают набрасывать концепцию на стенде, невероятно соблазнительно купить дешевое. Вы видите термобатарейные матрицы начального уровня, такие как MLX90640 (32×24 пикселя) или AMG8833 (8×8 пикселей), и думаете: "Эй, это дешево, давайте просто используем это для доказательства концепции". Но вот в чем дело: эти дешевые чипы — по сути, усовершенствованные термометры. Они нормально работают для простых задач, таких как определение, стоит ли человек прямо перед умным киоском, но они полностью проваливаются, когда вам нужно отслеживать цели, проводить автоматизированные промышленные инспекции или управлять тепловизионной камерой на дроне.
Разрыв в пространственном разрешении
Посмотрите на математику. Стандартная матрица в фокальной плоскости (FPA) 640×512 дает вам ровно 327 680 отдельных тепловых пикселей. MLX90640 дает вам жалкие 768 пикселей. Это колоссальное 426-кратное увеличение пространственного разрешения. Если вы пытаетесь зафиксировать источник тепла с расстояния 50 ярдов с помощью матрицы 8×8 или 32×24, эта цель займет ровно один или два размытых пикселя. Вы не сможете определить, смотрите ли вы на человека, на двигатель насоса, который вот-вот перегреется, или просто на горячий асфальт, отражающий солнце. Изображение представляет собой пикселизированную кашу.
Промышленное неохлаждаемое LWIR-ядро с разрешением 640×512 сохраняет мелкие высокочастотные детали. Именно эта структурная четкость позволяет нейросетям, моделям обнаружения границ и операторам-людям надежно распознавать формы, считывать тепловые градиенты и отслеживать цели на большом расстоянии. Если вам интересно узнать, как инженеры масштабируют такие системы, вы можете ознакомиться с Можно ли превратить обычную камеру в тепловизионную? или углубиться в фундаментальную физику в статье как тепловидение видит мир: инфракрасные секреты, о которых вы не знали.
Ограничения пропускной способности и интерфейсов
Дешевые датчики низкого разрешения обычно общаются с вашей платой по I2C или SPI. Если попытаться разогнать шину I2C до пределов Fast Mode Plus (1 Мбит/с), вы все равно столкнетесь с высокими накладными расходами на транзакции и нулевой поддержкой прямого доступа к памяти (DMA). А теперь посчитайте для промышленного потока: датчик 640×512, выдающий 14-битные необработанные радиометрические данные (упакованные в 16-битные структуры), означает, что один кадр — это 655 360 байт данных. При стандартной частоте кадров 25 или 30 Гц вы получаете устойчивую пропускную способность примерно 15,7 МБ/с (или 131 Мбит/с).
Если вы попытаетесь протолкнуть этот огромный объем необработанных данных через стандартную шину SPI или I2C Raspberry Pi, вы задушите систему. Вы насытите шину, загрузите процессор до 100% и будете терять кадры направо и налево. Это узкое место по пропускной способности делает невозможным плавное тепловизионное видео при попытке выполнять реальную граничную обработку на той же плате. Чтобы решить эту проблему, современные промышленные ядра используют встроенную ASIC или систему на кристалле (SoC) для выполнения тяжелой работы по калибровке датчика, коррекции плохих пикселей и коррекции неоднородности (NUC) прямо на датчике. Затем обработанное видео передается по чистым, быстрым, высокоскоростным интерфейсам:
- ✅ Класс USB-видео (UVC): Это позволяет вашей камере передавать несжатые кадры напрямую через USB 2.0 или 3.0. При этом используются стандартные драйверы DMA-движка системного уровня для записи потоковых данных прямо в ОЗУ, так что процессор практически ничего не замечает.
- ✅ RJ45 (RTSP поверх IP): Модуль датчика сжимает тепловизионное видео прямо на борту с помощью сжатия H.264 или H.265, упаковывает его и передает по надежному сетевому интерфейсу. Raspberry Pi может декодировать этот поток, используя встроенные аппаратные VPU, оставляя процессор полностью свободным для запуска ваших моделей машинного обучения и граничной логики.
Архитектура современных LWIR датчиков: микроболометры, ASIC и линзы
Промышленный неохлаждаемый LWIR-датчик — это сложнейшее оптоэлектронное оборудование, разработанное для безупречной работы в суровых полевых условиях. Чтобы интегрировать эти матрицы в коммерческие продукты, необходимо точно понимать, что происходит внутри матрицы в фокальной плоскости, обрабатывающей ASIC и оптических сборок.
Динамика неохлаждаемых VOx-микроболометров
Сердцем промышленного теплового датчика является матрица неохлаждаемых микроболометров на основе оксида ванадия (VOx). Охлаждаемые тепловизоры требуют тяжелых, дорогих и хрупких криокулеров, потребляющих много энергии. Неохлаждаемые VOx-микроболометры, напротив, измеряют зависящие от температуры изменения электрического сопротивления в каждом отдельном пикселе при попадании на них падающего инфракрасного излучения.
- ⚙️ Шаг пикселя (12 мкм против 17 мкм): Современные матрицы используют плотный шаг пикселя 12 мкм вместо старого стандарта 17 мкм. Уменьшение шага пикселя означает, что можно упаковать большее разрешение на меньшую площадь датчика, позволяя использовать более легкие и компактные оптические схемы без ущерба для качества.
- ⚙️ Тепловая чувствительность (NETD): Измеряемая в милликельвинах (мК), эквивалентная шуму разность температур — это характеристика, которая показывает, насколько чувствителен ваш сенсор. NETD в 40 мК или 50 мК означает, что сенсор может различать перепады температур всего в 0,04 °C или 0,05 °C. Это разница между четкой, детализированной тепловой картой печатной платы и грудой зернистого шума.
Роль специализированных ядер ASIC
На практике мы знаем, что необработанные данные с неохлаждаемого микроболометра невероятно зашумлены. Поскольку микроболометры сильно подвержены локальному тепловому дрейфу, влиянию окружающей среды и полупроводниковым отклонениям, необработанный сигнал должен быть тщательно обработан, прежде чем его можно будет использовать. Высококлассное тепловизионное ядро оснащено встроенной специализированной ASIC, которая выполняет эту интенсивную коррекцию в реальном времени:
- ⚙️ Коррекция неоднородности (NUC): Нормализует разброс усиления и смещения по всем 320 000+ пикселям.
- ⚙️ Замена дефектных пикселей (BPR): Постоянно отслеживает и картирует мертвые или залипающие пиксели, интерполируя их значения с помощью алгоритмов обработки на основе соседних пикселей.
- ⚙️ Цифровое улучшение детализации (DDE): Применяет высокочастотную пространственную фильтрацию для выделения низкоконтрастных объектов, таких как тонкие провода или удаленные предметы, из сцены с очень широким динамическим диапазоном температур.
- ⚙️ Автоматическая регулировка усиления (АРУ): Использует продвинутое выравнивание гистограммы (например, CLAHE) для масштабирования динамического теплового диапазона, гарантируя, что вы не потеряете человеческие цели или горячие точки при изменении температуры окружающей среды.
Прецизионная инфракрасная оптика
Для тепловизионной камеры нельзя использовать стандартное оптическое стекло; стекло полностью блокирует волны в длинноволновом инфракрасном спектре (от 8 мкм до 14 мкм). Это означает, что мы должны использовать узкоспециализированные материалы, пропускающие ИК-излучение:
- ⚙️ Германий (Ge): Классический выбор для высококлассных тепловизионных систем. Он обладает превосходным пропусканием и высоким показателем преломления, но тяжел и невероятно дорог в добыче и обработке.
- ⚙️ Халькогенидное стекло: Это более новый, высокопроизводительный оптический материал, состоящий из соединений селена, серы или теллура. Он предлагает отличные пропускающие свойства и большую термическую стабильность, при этом значительно снижая вес и производственные затраты. Этот материал является ключевым для сохранения легкости полезной нагрузки дронов. Вы можете найти модули, использующие эти передовые оптические материалы, у инновационных поставщиков, таких как ООО «Шэньчжэнь ЧиЙи Электроникс». или заказать специальные оптические сборки напрямую у поставщиков аэрокосмического класса, таких как LightPath Technologies.
Протоколы интеграции с Raspberry Pi: USB/UVC против RJ45/RTSP/IP ядер
То, как вы подключите тепловизионное ядро к Raspberry Pi, меняет всё. Это определяет задержку вашего конвейера, нагрузку на центральный процессор и физические ограничения вашей установки.
Сравнение протоколов: UVC и RTSP
UVC (USB Video Class)
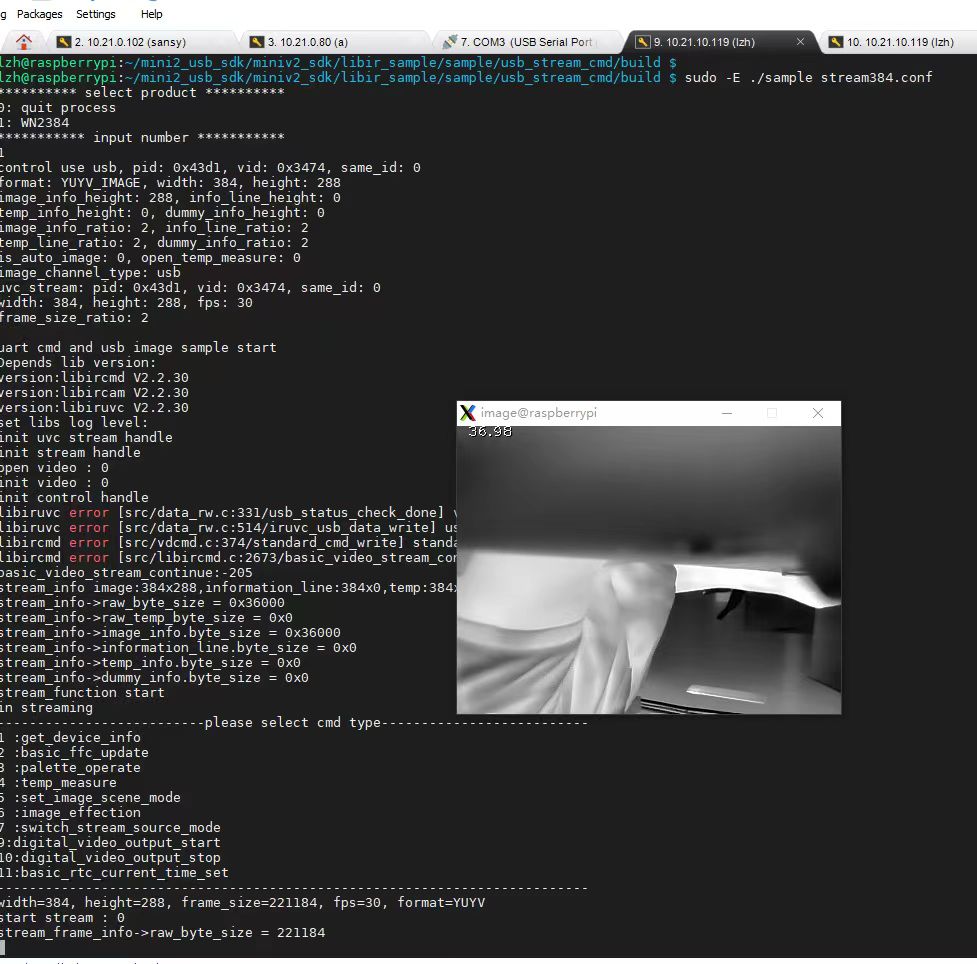
Модули, интегрированные по USB, ведут себя как стандартные plug-and-play веб-камеры. Ядро Linux Raspberry Pi обрабатывает это нативно через надежную подсистему Video4Linux2 (V4L2) .
- ✅ Конвейер с нулевой настройкой: Его невероятно легко запустить. Подключите его, откройте слот захвата OpenCV на
/dev/video0, и вы извлекаете кадры. - ✅ Сверхнизкая задержка: Поскольку вы не сжимаете, не пакетируете и не кодируете данные, задержка "точка-точка" обычно значительно ниже 50 мс.
- ✅ Эффективная локальная обработка: Передача кадров использует системный DMA для прямой загрузки потока в оперативную память вашего приложения на Python или C++ без затрат циклов ЦП. Это золотой стандарт для обработки на периферии в реальном времени на одной локальной плате.
RTSP (Протокол потоковой передачи в реальном времени)
Системы с поддержкой IP имеют собственный внутренний сетевой стек, веб-интерфейс и аппаратно-ускоренные чипы сжатия.
- ✅ Прокладка кабелей на большие расстояния: В отличие от USB, который выходит из строя после 15 футов без дорогих активных удлинителей, Ethernet работает на расстоянии до 328 футов по стандартным кабелям Cat5e или Cat6.
- ✅ Многоклиентское распределение: Камера сжимает поток на борту и передает его по RTSP. Это означает, что несколько устройств в вашей сети могут одновременно просматривать тепловизионный поток.
- ✅ Низкая нагрузка на систему: Raspberry Pi не нужно сжимать видео. Он просто захватывает сетевой поток и может использовать свои аппаратно-ускоренные декодеры (например,
v4l2m2m) для его плавного декодирования, сохраняя процессорное время для ваших приложений глубокого обучения.
Промышленные тепловизионные модули Raspberry Pi: реальные характеристики и сравнение
При выборе профессионального неохлаждаемого тепловизионного ядра 640×512 для проекта на Raspberry Pi ваш выбор, как правило, падет либо на сетевой IP-модуль, либо на ультракомпактный USB-модуль. Давайте рассмотрим две стандартные для отрасли конфигурации, созданные для надежной интеграции на платформах Linux.
| Техническая спецификация | Неохлаждаемый инфракрасный модуль RJ45 CVBS RTSP IP 640*512 ASIC | Неохлаждаемый LWIR USB Mini модуль ядра камеры 640*512 |
|---|---|---|
| , могут облегчить начальные этапы разработки аппаратного обеспечения, сохраняя при этом целевые профили SWaP-C. | 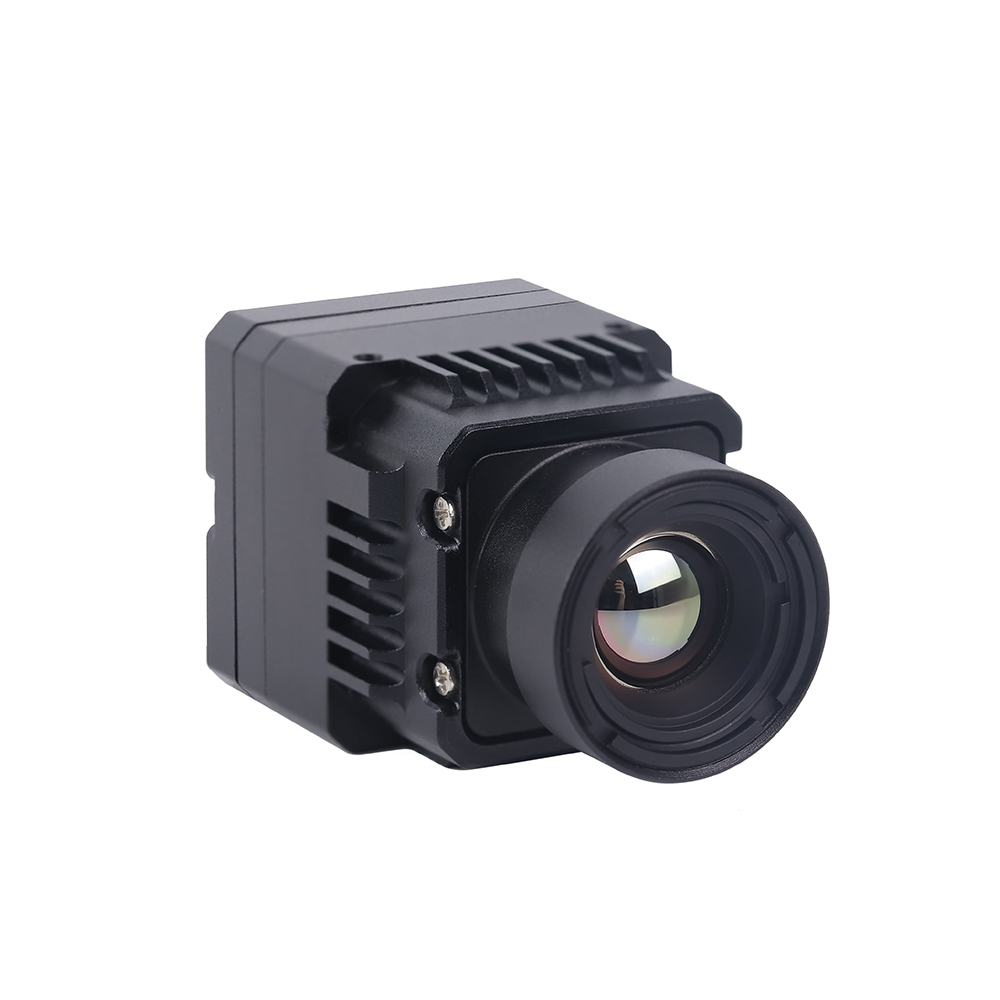 |
 |
| Основной Видеоинтерфейс | RJ45 Ethernet, CVBS аналоговый выход | USB 2.0 (интерфейс Mini USB) |
| Нативное разрешение | 640 × 512 неохлаждаемая FPA | 640 × 512 неохлаждаемая FPA (опционально 640 × 480) |
| Шаг пикселя | 12 мкм | 12 мкм |
| Тип сенсора | Неохлаждаемый VOx микроболометр | Неохлаждаемый VOx микроболометр |
| Поддерживаемые протоколы | RTSP, RTP, TCP/IP, UDP, DHCP, HTTP | UVC (USB Video Class), стандартная веб-камера |
| Встроенная обработка ISP | NUC на базе ASIC, AGC, DDE, псевдоцвет | NUC на базе ASIC, AGC, псевдоцвет, коррекция плохих пикселей |
| Размеры (Д x Ш x В) | Компактные интеграции | 21 мм × 21 мм (ультраминиатюрный размер) |
| Варианты фокусного расстояния объектива | Оптимизировано для дронов и дальнего мониторинга | 5 мм, 9 мм, 13 мм, 18 мм, 35 мм, 50 мм, 75 мм, 100 мм, 150 мм |
| Наилучшее применение | Безопасность на больших расстояниях, удаленный IP, потоки RTSP с дронов | Локальный ИИ с низкой задержкой, компактные дроны, портативные анализаторы |
Демонстрация неохлаждаемого инфракрасного модуля RJ45 CVBS RTSP IP 640*512 ASIC
Если вы создаете распределенные системы или массивы дронов, это IP-ядро RJ45 RTSP — настоящая рабочая лошадка. Оно оснащено встроенной ASIC, которая на лету выполняет коррекцию неоднородности (NUC), согласование усиления и локальные алгоритмы цифрового контраста. Благодаря встроенному эффективному блоку сжатия оно выдает высокоплавные видеопотоки H.264 напрямую через локальные сетевые коммутаторы. Это позволяет вам настраивать удаленные тепловизионные станции без потери кадров.
Демонстрация неохлаждаемого LWIR USB Mini модуля ядра камеры 640*512
Если пространство ограничено и вам нужна абсолютно минимальная задержка, вы выбираете этот USB Mini модуль. Имея размеры всего 21 мм на 21 мм, он достаточно мал, чтобы его можно было закрепить в компактных карданных рамах или карманном инспекционном оборудовании. Поскольку это plug-and-play устройство UVC, ваш Raspberry Pi воспринимает его как встроенную камеру. Он поддерживает невероятный ассортимент германиевых и халькогенидных объективов, от широкоугольного 5-мм объектива до мощного 150-мм телефото.
Создание конвейера периферийного ИИ и потоковой передачи в Linux на Raspberry Pi
Когда вы пытаетесь создать стабильный стек компьютерного зрения на Raspberry Pi, выбор архитектуры кода определит вашу частоту кадров. Давайте проясним одну вещь: если вы пытаетесь писать простые циклы на Python, которые захватывают кадры, преобразуют форматы и последовательно передают массивы, ваш конвейер будет тормозить. Вы столкнетесь с задержками сборки мусора, блокировками очередей и высокой системной задержкой.
Стратегии оптимизации для Raspberry Pi (Debian Bullseye/Bookworm)
- ✅ Прекратите чтение кадров в основном потоке: Если ваш ИИ-вывод блокируется на 40 мс, ваш конвейер приема теряет последующие кадры. Всегда запускайте интерфейс камеры внутри выделенного высокоприоритетного потока-демона.
- ✅ Обход декомпрессии ЦП: Используйте блоки аппаратного ускорения через API GStreamer. При обработке потоков RTSP используйте
v4l2h264decилиv4l2m2mчтобы вынести обработку сжатия с ваших ядер arm. - ✅ Отбрасывайте кадры при переполнении: Никогда не допускайте накопления буферов очереди. Если ваша ИИ-модель работает слишком долго, отбрасывайте старые кадры и немедленно забирайте самый новый кадр из буфера потока (используя appsink с нулевым буфером).
Практическая реализация кода
Вот проверенный в бою класс Python, использующий надежные конвейеры GStreamer для приема как локальных USB UVC-потоков, так и сетевых RTSP-потоков с нулевой задержкой кадров. Он использует многопоточные буферы, чтобы гарантировать вам мгновенный доступ к последнему необработанному кадру без заиканий.
import cv2
Демонстрационное видео мини-ядра тепловидения 640×512
Углублённые технические вопросы B2B
import cv2
import sys.
import time.
import threading
class ThermalPipelineIngester:.
def __init__(self, source_type='UVC', address="/dev/video0", rtp_latency=100):.
"""
Инициализирует оптимизированный поток захвата кадров под Linux.
- ⚙️ CVBS (Композитный видеосигнал): source_type: "UVC" для локальных мини-USB модулей, "RTSP" для сетевых модулей.
- ⚙️ RTSP (Протокол потоковой передачи в реальном времени): address: Путь к устройству (например, '/dev/video0') или сетевой RTSP URL.
- ⚙️ """ self.source_type = source_type.upper().
self.address = address
Посмотрите, как устроены пиксели микроболометра: это крошечные механические мембраны, подвешенные над подложкой, измеряющие малые изменения сопротивления, вызванные поступающим теплом. Но вот в чём загвоздка: по мере прогрева устройства при нормальной работе тепло от ваших собственных процессорных плат, внешних компонентов и сдвиги температуры окружающей среды вызывают дрейф отдельных пикселей сенсора. Это вносит шум фиксированного паттерна (который выглядит как вертикальные полосы, ореолы или мутная дымка на изображении).
Чтобы исправить это, неохлаждаемые сенсоры используют процедуру неоднородной коррекции (NUC). Когда система обнаруживает температурный дрейф, небольшой механический затвор с приводом от звуковой катушки опускается перед FPA на долю секунды. Этот затвор обеспечивает идеально однородную температурную карту. ASIC считывает массив пикселей, отображает вариации от пикселя к пикселю и записывает таблицу калибровки в реальном времени. Когда затвор открывается обратно, ядро вычитает этот паттерн из входящего потока, давая вам чистое, чёткое тепловое изображение.
📚 Ссылки и дополнительная литература
- Промышленные стандарты и производитель электроники: ООО «Шэньчжэнь ЧиЙи Электроникс».
- Промышленные объективы и инфракрасная оптомеханика: LightPath Technologies
- Альтернативные варианты продуктов: Выбор магазина тепловизионной техники Purpleriver
- Связанное руководство: Можно ли преобразовать обычную камеру в тепловизионную? От новичков DIY до тепловизионных решений профессионального уровня





