Тепловизионная камера для Android: руководство по профессиональным смартфонным насадкам и автономным модулям
23 октября 2026 г.

Полное руководство по тепловизионным устройствам: профессиональная производительность, периферийный ИИ и практическая окупаемость инвестиций
Промышленное профилактическое обслуживание, воздушная автономная инспекция и критически важная безопасность периметра достигли беспрецедентной технологической переломной точки. Современные промышленные объекты больше не могут позволить себе дорогостоящие простои в работе, катастрофические электрические дуговые вспышки или незамеченные события теплового разгона, присущие устаревшим точечным радиометрам и периодическим визуальным проверкам. Современное тепловизионное устройство превратилось из экзотического, непомерно дорогого диагностического инструмента в незаменимый периферийный датчик непрерывного мониторинга. Благодаря стремительным прорывам в производстве неохлаждаемых микроболометрических матриц, тепловой чувствительности ниже 30 милликельвинов (мК) и встроенным процессорам глубокого обучения, современные длинноволновые инфракрасные (LWIR) системы преобразуют невидимый лучистый поток в телеметрию в реальном времени с количественной радиометрией, способную управлять сложными автоматизированными рабочими процессами.
Развертывание инфракрасного оборудования в промышленных масштабах требует преодоления сложных инженерных компромиссов между оптической физикой, архитектурой датчиков и организацией данных. Выбор правильной платформы гораздо тоньше, чем простое сопоставление бюджета на оборудование с количеством пикселей; он требует балансировки шага пикселя датчика, поля зрения (FOV), мгновенного поля зрения (IFOV), эффективности пропускания объектива и интерфейсов периферийных вычислений. Будь то интеграция радиометрических датчиков высокой четкости в автоматизированные сборочные линии или развертывание сверхлегких воздушных тепловизионных полезных нагрузок для картографирования коридоров коммунальных сетей, инженерам и системным архитекторам необходимы однозначные технические параметры для обеспечения максимальной окупаемости инвестиций (ROI) и минимизации совокупной стоимости владения (TCO). Это подробное руководство раскрывает лежащую в основе физику, архитектурные показатели, рабочие процессы периферийного интеллекта и промышленные аппаратные спецификации, определяющие современный ландшафт тепловидения.
Содержание
- 👉 Фундаментальная физика: микроболометрические матрицы, излучательная способность и пропускание LWIR
- 👉 Ключевые показатели датчиков: NETD, пространственное разрешение, шаг пикселя и частота обновления
- 👉 Конвергенция периферийного ИИ: автономное обнаружение аномалий и устранение ложных срабатываний
- 👉 Промышленные аппаратные ориентиры: ядра высокого разрешения против сверхкомпактных модулей для БПЛА
- 👉 Автономные мобильные платформы: интеграция LWIR-полезных нагрузок на дроны и робототехнику
- 👉 Экономическое влияние B2B: расчет окупаемости профилактического обслуживания и совокупной стоимости владения
- 👉 Протоколы калибровки: коррекция неоднородности (NUC) и радиометрический дрейф
- 👉 Углубленный технический FAQ
Фундаментальная физика: микроболометрические матрицы, излучательная способность и пропускание LWIR
Каждое тепловизионное устройство работает на фундаментальном физическом факте: вся материя, имеющая температуру выше абсолютного нуля (0 Кельвин или -273,15°C), испускает электромагнитное излучение, пропорциональное её внутреннему термодинамическому состоянию. В более широком электромагнитном спектре видимый свет занимает узкую полосу от 0,38 мкм до 0,75 мкм, по обе стороны от которой находятся ближний инфракрасный диапазон (NIR), простирающийся до 1,4 мкм, и коротковолновый инфракрасный диапазон (SWIR), охватывающий от 1,4 мкм до 3,0 мкм. В то время как средневолновый инфракрасный диапазон (MWIR) покрывает область от 3,0 мкм до 5,0 мкм — часто используемую в высокоскоростных криогенно охлаждаемых оборонных датчиках, — промышленная оптоэлектронная диагностика преимущественно опирается на окно атмосферного пропускания длинноволнового инфракрасного диапазона (LWIR) между 8,0 мкм и 14,0 мкм. В этом конкретном спектральном диапазоне атмосферное затухание, вызванное поглощением взвешенным в воздухе водяным паром и углекислым газом, достигает локальных минимумов, что позволяет неохлаждаемым тепловым датчикам точно регистрировать пассивное поверхностное тепловое излучение на значительных атмосферных дистанциях без существенного атмосферного рассеяния.
Количественная оценка лучистой энергии начинается с закона излучения Планка, который описывает спектральную яркость, испускаемую идеализированным абсолютно чёрным телом, как функцию длины волны и абсолютной термодинамической температуры. Интегрирование распределения Планка по всем длинам волн даёт классический закон Стефана — Больцмана, который гласит, что полная лучистая светимость прямо пропорциональна четвёртой степени абсолютной температуры, умноженной на постоянную Стефана — Больцмана и коэффициент излучательной способности поверхности. В реальных промышленных условиях материалы редко ведут себя как идеальные абсолютно чёрные тела с излучательной способностью 1,0. Вместо этого практические цели классифицируются как "серые тела" с коэффициентами излучения в диапазоне от 0,02 до 0,98. Сильно полированные металлы, такие как голые медные шины, обработанные алюминиевые корпуса и трубопроводы из нержавеющей стали, демонстрируют исключительно низкую излучательную способность — обычно от 0,05 до 0,20. Следовательно, эти материалы действуют как инфракрасные зеркала, отражая лучистое тепло от окружающего оборудования и работающих технических специалистов непосредственно в оптику камеры, что приводит к катастрофическим ошибкам измерения, если это не компенсировать.
Для извлечения точной тепловой телеметрии из промышленных сцен современные радиометрические тепловые ядра интегрируют сложные математические конвейеры компенсации непосредственно в свою прошивку. При настройке пользователем или автоматизированной системой управления устройство динамически балансирует фундаментальное уравнение сохранения излучения: полное падающее излучение, принимаемое матрицей датчиков, равно сумме испущенного излучения, отражённого излучения и прошедшего излучения. Захватывая такие параметры, как излучательная способность цели, отражённая температура окружающего фона, расстояние до цели, относительная атмосферная влажность и внутренние потери на пропускание линзы, процессорный блок камеры выделяет истинную лучистую сигнатуру контролируемого объекта. Как подробно описано в комплексных академических обзорах по Тепловизионная съёмка — Википедия фундаментальным основам, современные неохлаждаемые матрицы в фокальной плоскости (FPA) состоят из микромеханических мостовых структур, обычно изготавливаемых из оксида ванадия (VOx) или аморфного кремния (a-Si). Эти микроболометры поглощают падающие фотоны длинноволнового инфракрасного диапазона (LWIR), вызывая измеримое изменение их электрического сопротивления за счёт отрицательного температурного коэффициента сопротивления (TCR). Интегральная схема считывания (ROIC), соединённая под матрицей микроболометров, считывает эти изменения сопротивления как аналоговые напряжения, оцифровывая их в высокоразрешающие необработанные отсчёты, которые отображают абсолютное тепловое распределение цели.
Технология на основе оксида ванадия стала ведущим материалом для высокопроизводительных промышленных радиометрических модулей благодаря превосходным характеристикам TCR и более низкому собственному уровню шума 1/f по сравнению со старыми архитектурами на аморфном кремнии. Поскольку неохлаждаемые микроболометры VOx работают при комнатной температуре окружающей среды без громоздких и энергоёмких криогенных охладителей Стирлинга, они представляют собой современный эталон оптимизации по габаритам, массе и мощности (SWaP) в коммерческой автоматизации, полезной нагрузке беспилотных летательных аппаратов и долгосрочном дистанционном мониторинге объектов.
Процесс поглощения в микроболометре основан на точном структурном проектировании. Каждый пиксель, подвешенный над подложкой ROIC, удерживается микроскопическими ножками из нитрида кремния, которые минимизируют теплопроводность к окружающему корпусу. Когда фотоны LWIR попадают на поглощающий слой, температура этой подвешенной тепловой массы повышается на ничтожные доли милликельвина. Скорость, с которой пиксель может зарегистрировать это изменение и затем снова остыть, определяет тепловую постоянную времени детектора — обычно от 8 до 14 миллисекунд. Более короткая постоянная времени позволяет вести захват кадров быстрее без теплового ореола или смазывания, что делает высокоскоростной промышленный контроль процессов и быстрые облёты дронами технически осуществимыми без ухудшения радиометрической точности.
Ключевые показатели датчиков: NETD, пространственное разрешение, шаг пикселя и частота обновления
Выбор и оценка тепловизионного устройства промышленного класса требуют от инженерных групп балансировки четырёх взаимозависимых, критически важных электрооптических показателей. Компромисс по любому отдельному архитектурному параметру напрямую влияет на достоверность данных, пространственную точность и практическое обнаружение неисправностей.
Эквивалентная шуму разность температур (NETD): Выражаемая в милликельвинах (мК), NETD представляет собой основной показатель чувствительности теплового сенсора. Она формально определяет наименьшую разность температур, которую микроболометр может отличить от собственного электронного и теплового уровня шума. Сенсор промышленного класса обычно демонстрирует NETD менее 50 мК, что достаточно для обнаружения макроскопических электрических перегрузок, трения в механических подшипниках и грубых нарушений изоляции. Однако сложные диагностические задачи — такие как выявление расслоений в аэрокосмических композитах, обнаружение скрытого накопления влаги внутри фасадов зданий или оценка рассеивания тепла микроваттного уровня на многослойных печатных платах — требуют прецизионных ядер с рейтингом ниже 30 мК или ниже 40 мК. Более низкое значение NETD напрямую преобразуется в более высокое отношение сигнал/шум (SNR), более чёткое определение тепловых границ и возможность извлекать значимые данные из сцен с чрезвычайно узкими перепадами температур.
Пространственное разрешение и мгновенное поле зрения (IFOV): Пространственное разрешение определяет абсолютную горизонтальную и вертикальную пиксельную матрицу матрицы в фокальной плоскости, обычно масштабируясь от базовых датчиков 256×192 до стандартных матриц 640×512 и мегапиксельных ядер высокой четкости 1280×1024. Однако одно лишь пространственное разрешение не может определить, способна ли оптика точно измерять удаленную цель. Системным архитекторам необходимо рассчитать мгновенное поле зрения (IFOV), которое представляет собой геометрический угловой след, проецируемый одним пикселем микроболометра через оптическую линзовую сборку:
IFOV (в миллирадианах) = Шаг пикселя (d) / Фокусное расстояние (f)
Хотя аномалия актива может быть обнаружена, если ее тепловая сигнатура покрывает один пиксель (IFOV обнаружения), для расчета надежного, неискаженного радиометрического значения температуры требуется, чтобы цель полностью заполняла минимальную область из 3×3 или 4×4 непрерывных пикселей на матрице датчика. Этот критический показатель называется измерительным полем зрения (MFOV). Использование датчика недостаточного размера или оптики со слишком коротким фокусным расстоянием приводит к оптическому "размытию размера пятна", когда фоновое окружающее излучение проникает в измерительный пиксель, вызывая серьезное занижение температуры, из-за которого опасные отказы электрических распределительных устройств могут остаться совершенно незамеченными.
Эволюция шага пикселя: Физические размеры отдельных пиксельных структур микроболометров быстро сокращались за последнее десятилетие. Если устаревшие промышленные матрицы использовали шаг пикселя 17 мкм или 25 мкм, то современные датчики высокой плотности имеют архитектуру 12 мкм. Уменьшение шага пикселя до 12 мкм позволяет производителям удвоить или утроить плотность пикселей на меньшем кремниевом кристалле. Такое изменение конструкции значительно уменьшает физический диаметр и оптическую массу требуемых германиевых линз, обеспечивая более легкие и компактные корпуса датчиков, идеально подходящие для чувствительных к весу подвесов дронов. Однако меньшие площади пикселей захватывают меньше суммарных фотонов LWIR за период интегрирования. Чтобы сохранить высокую тепловую чувствительность (низкий NETD) на матрицах 12 мкм, производители должны применять передовые методы тонкопленочного осаждения VOx, микроструктуры оптических полостей с высоким коэффициентом заполнения и специализированные схемы считывания, подавляющие шум усилителя считывания.
Временные частоты обновления и экспортный контроль: Частота обновления кадров напрямую определяет возможности динамического отслеживания. Стандартные тепловизионные ядра низкого класса или не подпадающие под экспортные ограничения работают на частоте кадров 9 Гц или ниже. Хотя двигатели 9 Гц достаточны для стационарных штативов, медленной ручной термографии и базового контроля уровня жидкости в резервуарах, они страдают от сильного размытия движения, пространственного разрыва и задержек сигнализации при использовании на динамических роботизированных гусеничных платформах, воздушных дронах или автоматизированных высокоскоростных конвейерных лентах. Профессиональные промышленные операции используют высокоскоростные сенсорные двигатели 25 Гц, 30 Гц или 50 Гц. Эти частоты обновления обеспечивают плавное визуальное отображение, стабильные показатели отслеживания и возможности анализа в реальном времени, необходимые для взаимодействия с автоматизированными заводскими линиями или архитектурами воздушного наведения.
Конвергенция периферийного ИИ: автономное обнаружение аномалий и устранение ложных срабатываний
Устаревшие сети непрерывного инфракрасного мониторинга полагались почти исключительно на статические радиометрические «растяжки», например на выдачу диспетчерского аварийного сигнала SCADA всякий раз, когда любой отдельный пиксель превышал жёстко заданный порог 80 °C. В реальных промышленных условиях такие примитивные логические контуры порождают огромные объёмы ложных тревог. Пассивная солнечная засветка, отражающаяся от металлических несущих балок, кратковременные выхлопные шлейфы от проезжающего транспорта и штатные эксплуатационные скачки нагрузки на крупных асинхронных двигателях постоянно срабатывают на неоткалиброванных датчиках. Такая «усталость от тревог» часто вынуждает операторов диспетчерских полностью отключать защитные блокировки, оставляя оборудование уязвимым перед неконтролируемыми катастрофическими отказами.
Современная парадигма объединяет высокоразрешающие неохлаждаемые тепловизионные устройства непосредственно со встроенным интеллектом периферийных вычислений. Вместо того чтобы выгружать высокоскоростные радиометрические потоки через перегруженные корпоративные локальные сети в удалённые облачные серверы, современные развёртывания выполняют задачи логического вывода локально. Разработчики часто создают прототипы таких интеллектуальных архитектур с использованием открытых встраиваемых аппаратных средств и платформ быстрого прототипирования, таких как Arduino, объединяя периферийные микроконтроллеры с маломощными ускорителями нейронных сетей перед развёртыванием несущих плат корпоративного класса. Развёртывая облегчённые аппаратно-ускоренные свёрточные нейронные сети (CNN) непосредственно на уровне датчика, периферийные системы коренным образом меняют обработку тепловой телеметрии:
- ⚙️ Автономная классификация объектов и семантическое тепловое маскирование: Современные модели глубокого обучения, оптимизированные для маломощного периферийного развёртывания с помощью сред выполнения TensorRT или ONNX, одновременно анализируют контекстуальные пространственные признаки наряду с тепловыми значениями. Периферийная модель идентифицирует и сегментирует отдельные компоненты сцены — классифицируя высоковольтные разъединители, вводы трансформаторов, гидравлические муфты, персонал и мобильное наземное оборудование. В результате периферийная система применяет специализированную радиометрическую логику к конкретным семантическим областям. Человек, идущий через распределительное устройство подстанции, динамически игнорируется конвейером отслеживания температуры, тогда как расположенный непосредственно рядом ввод трансформатора непрерывно проверяется на соответствие точным базовым эксплуатационным значениям с учётом нагрузки.
- ⚙️ Динамическая контекстуальная радиометрия: Оборудование, работающее в условиях меняющихся производственных циклов, требует динамического контекстуального оповещения, а не фиксированных порогов. Интеллектуальные периферийные алгоритмы непрерывно принимают внешнюю телеметрию — такую как ток привода двигателя, частоту вращения, окружающие метеорологические условия или общие нагрузки распределительной сети — по протоколам полевой шины, таким как Modbus TCP или OPC UA. Встроенный процессор в реальном времени рассчитывает ожидаемую огибающую теплового равновесия для данного оборудования. Если подшипник работает при 65 °C под максимальным механическим крутящим моментом, периферийная модель распознаёт это состояние как номинальное. И наоборот, если такое же значение 65 °C фиксируется, когда агрегат работает на холостом ходу, система немедленно распознаёт аномальное трение и сигнализирует о ранней стадии механического отказа подшипника до того, как произойдёт необратимое повреждение.
- ⚙️ Динамика тепловых градиентов и снижение ложных срабатываний: Модели граничного зрения анализируют физическое поведение и математическую производную тепловых картин во времени (ΔT/Δt). Истинные отказы электрического сопротивления, такие как ослабленные соединительные наконечники или корродированные контактные поверхности, выделяют тепло согласно первому закону Джоуля. Это тепло распространяется наружу по механическим конструкциям, следуя предсказуемым профилям теплопроводности, governed by законом Фурье. В отличие от этого, артефакты, не связанные с неисправностями, — такие как окружающие отражения или локальные солнечные блики — демонстрируют чрезвычайно резкие границы, однородные геометрические профили и почти мгновенные изменения температуры при изменении угла падения. Оценивая морфологию пространственного градиента и кривые теплового затухания, граничные ИИ-узлы надежно отфильтровывают артефакты окружающей среды, гарантируя, что операторы предприятия получают полезные уведомления с исключительно низким уровнем ложных срабатываний.
Промышленные аппаратные ориентиры: ядра высокого разрешения против сверхкомпактных модулей для БПЛА
Реальные промышленные требования требуют выбора аппаратного обеспечения, адаптированного к механическим, пространственным и оптическим требованиям среды развертывания. Ниже мы рассматриваем две промышленные тепловизионные платформы, которые отвечают взаимодополняющим эксплуатационным профилям: стационарная высокоточная диагностика объектов и мобильная автономная воздушная инспекция.
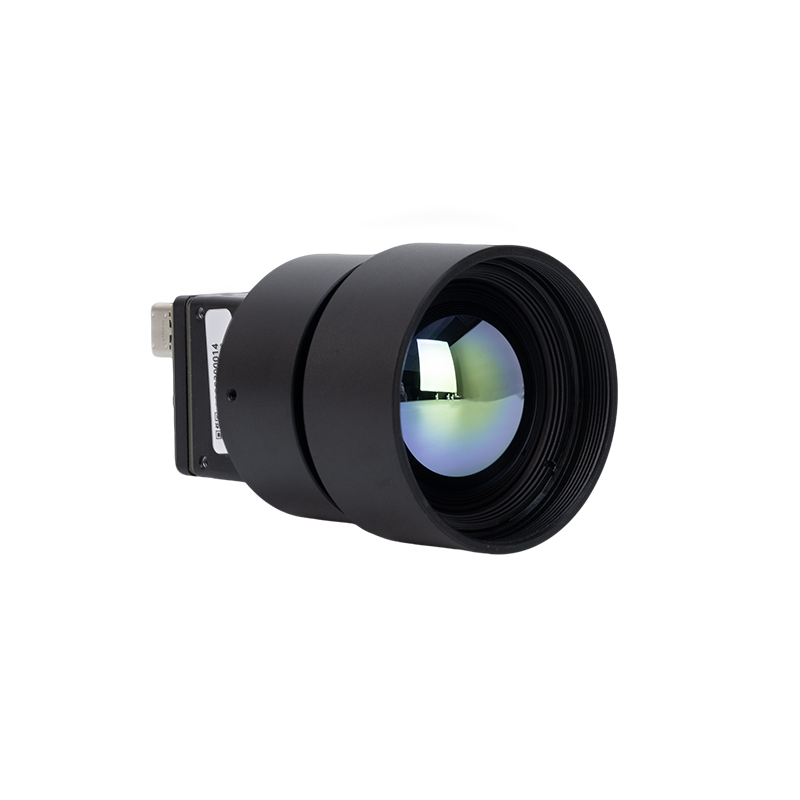
Высокое разрешение Неохлаждаемая инфракрасная 1280*1024 тепловизионная LWIR-камера
Разработанная для ответственного стационарного мониторинга, испытательных стендов для научных исследований и дальней охраны периметра коммунальных объектов, Высокое разрешение Неохлаждаемая инфракрасная 1280*1024 тепловизионная LWIR-камера устанавливает высокий стандарт четкости тепловизионного изображения. Она объединяет сверхплотную неохлаждаемую матрицу в фокальной плоскости 1280×1024, способную захватывать более 1,3 миллиона независимых радиометрических измерительных пикселей за кадр. Разработанная для комплексной корпоративной интеграции, эта сенсорная платформа оснащена прецизионной 25-мм атермализованной оптической линзовой системой, предназначенной для сохранения фокусировки в жестких промышленных температурных диапазонах без оптического смещения.
Сочетание мегапиксельного формата сенсора и 25-мм объектива обеспечивает узкое мгновенное поле зрения (IFOV). Это позволяет инженерам выполнять точные измерения температуры на небольших компонентах, таких как высоковольтные соединения и промышленные шкафы управления, с безопасных дистанций. Заключенная в усиленный, термически изолированный корпус, камера обладает широкими возможностями физического подключения для интеграции в цеховые сети SCADA и автоматизированные ячейки визуального контроля.

Неохлаждаемый инфракрасный MIPI 640 384 256 9мм тепловизионный модуль камеры для дронов
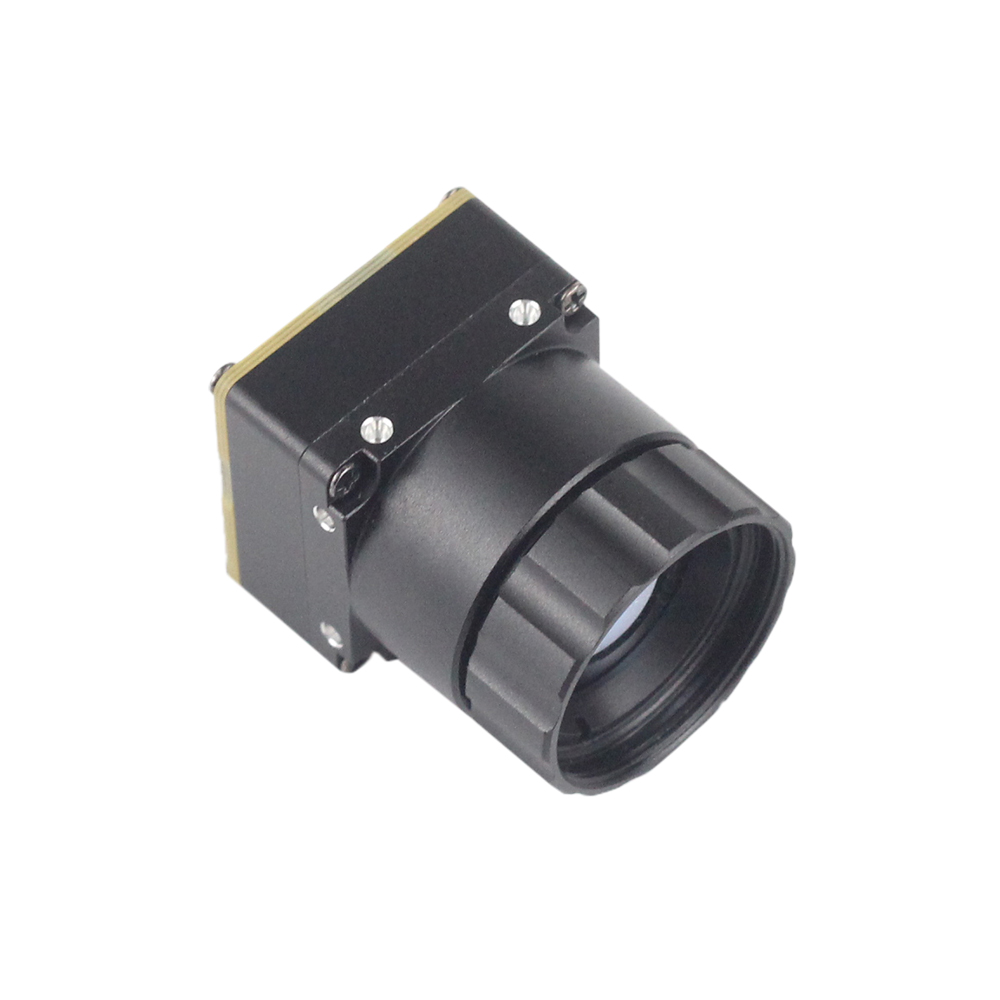
Ориентированная на динамичные мобильные инспекционные платформы, Неохлаждаемый инфракрасный MIPI 640 384 256 9мм тепловизионный модуль камеры для дронов (серия Mini2) обеспечивает высокопроизводительную термографию в сверхкомпактном форм-факторе с низким энергопотреблением. Созданный для подвесов дронов, компактных автономных наземных роботов (UGV) и специализированного ручного диагностического оборудования, этот модуль выдает четкое тепловизионное изображение с низким уровнем шума, минимизируя при этом вес полезной нагрузки и энергопотребление.
Доступная в универсальных форматах сенсоров — включая микроболометрические матрицы 640×512, 384×288 и 256×192 — Mini2 оснащена сверхлегким 9-мм объективом с фиксированным фокусом. Ее главным техническим отличием является нативный интерфейс MIPI CSI-2, который передает необработанные 14-битные радиометрические данные непосредственно во встроенный одноплатный компьютер (SBC) или ISP автопилота дрона. Это устраняет задержку, вычислительные накладные расходы и механическую громоздкость устаревших мостов преобразования USB, обеспечивая обход препятствий в реальном времени и автоматическое сопровождение целей непосредственно на летательном аппарате.
Прямое сравнение инженерных спецификаций
| Спецификация / Параметр | LWIR-камера высокого разрешения 1280×1024 | Модуль Mini2 640×512 MIPI для дронов |
|---|---|---|
| Разрешение сенсора | 1280 × 1024 пикселей (1 310 720 пикселей) | 640 × 512 пикселей (настраивается: 384/256) |
| Архитектура детектора | Неохлаждаемый VOx микроболометр | Неохлаждаемое ультракомпактное ядро VOx |
| Спектральный диапазон | от 8,0 мкм до 14,0 мкм (LWIR) | от 8,0 мкм до 14,0 мкм (LWIR) |
| Конфигурация оптической линзы | 25-мм атермализованная германиевая линза | 9-мм лёгкая широкоугольная линза |
| Основной цифровой интерфейс | Промышленный Ethernet / USB / CamLink / аналоговый | Нативный MIPI CSI-2 / USB / DVP |
| Профиль физического форм-фактора | Усиленный фиксированный корпус | Ультраминиатюрный модуль голого ядра |
| Основное целевое развёртывание | Стационарная автоматизация, критически важные подстанции, метрология | Подвесы дронов, инспекционная робототехника, портативные устройства |
При выборе компонентов тепловизионной съёмки системные архитекторы должны учитывать, как эти ядра интегрируются в более широкие инфраструктуры диагностики и отчётности. Для подробного разбора полной системной интеграции ознакомьтесь с нашим руководством по выбору интегрированных тепловизионных камерных систем для непрерывного наблюдения за объектами.
Автономные мобильные платформы: интеграция LWIR-полезных нагрузок на дроны и робототехнику
Развёртывание ядер тепловизионных камер на мобильной робототехнике, такой как автономные мультироторные дроны, четвероногие инспекционные роботы и гусеничные роботы для обследования трубопроводов, вводит строгие физические ограничения, которых нет в стационарных установках. Системным инженерам необходимо оптимизировать три взаимосвязанных параметра: массу полезной нагрузки, высокоскоростную передачу данных и механическую стабилизацию.
Каждый дополнительный грамм полезной нагрузки напрямую влияет на продолжительность полёта и производительность аккумулятора. В электрических беспилотных летательных аппаратах (БПЛА) увеличение полезной нагрузки на 100 граммов может сократить продолжительность полёта на несколько минут. Компактные модули, такие как Mini2 640×512 MIPI, решают эту задачу, заменяя громоздкие многосоставные оптические корпуса интегрированными лёгкими шасси и миниатюрной 9-мм оптикой. Этот низкопрофильный форм-фактор минимизирует занимаемое сенсором пространство, позволяя двигателям подвеса легко стабилизировать камеру во время резких манёвров полёта или при сильном ветре.
Задержка передачи данных не менее критична для мобильных платформ. При предотвращении столкновений и высокоскоростной автономной навигации стандартные конвейеры USB-камер вносят задержки передачи от 60 до 120 миллисекунд. Эти задержки возникают из-за последовательной упаковки и распаковки видеокадров в драйверах устройств операционной системы. Для сравнения, подключение неохлаждаемого тепловизионного ядра напрямую к встроенному процессору через нативный MIPI CSI-2 канал (Mobile Industry Processor Interface) направляет необработанные 14-битные радиометрические данные непосредственно в архитектуру памяти системы с практически нулевой задержкой. Этот конвейер с низкой задержкой позволяет бортовым алгоритмам навигации обрабатывать тепловые препятствия — такие как животные, люди или работающее оборудование — в реальном времени, обеспечивая безопасную корректировку пути даже в задымлённых, ухудшенных визуальных условиях.
Инженеры также должны изолировать тепловизионное ядро от механических вибраций, создаваемых электродвигателями и промышленным оборудованием. Неохлаждаемые микроболометры используют микроскопические кремниевые мостики для измерения изменений температуры. Высокочастотные структурные вибрации могут резонировать с этими микромеханическими структурами, создавая шум фиксированного паттерна на изображении сенсора. Эффективные мобильные установки используют многоступенчатые системы изоляции, сочетающие мягкие силиконовые эластомерные демпферы для поглощения высокочастотных вибраций двигателей с высокоскоростными безредукторными бесщёточными подвесами для противодействия низкочастотным колебаниям платформы.
Для дополнения аэрофотосъёмки с дронов операторы предприятий часто задействуют наземных термографистов, оснащённых специализированными полевыми инструментами. Технические специалисты могут перепроверять воздушные тепловые сигнатуры с помощью портативного тепловизионного монокулярного устройства для более детального осмотра или использовать усиленный портативный тепловизионный монокуляр для подтверждения результатов перед началом плановых остановок на техническое обслуживание.
Экономическое влияние B2B: расчет окупаемости профилактического обслуживания и совокупной стоимости владения
Инвестиции в промышленные технологии требуют четкого финансового обоснования. Внедрение специализированных тепловизионных устройств в программу прогнозируемого технического обслуживания (PdM) заменяет реактивный аварийный ремонт контролируемыми плановыми вмешательствами. Переход от обслуживания по календарному графику к тепловому мониторингу по фактическому состоянию напрямую воздействует на главный источник производственных потерь: незапланированные простои оборудования.
Экономическую ценность внедрения непрерывного теплового мониторинга можно рассчитать с помощью простой модели предотвращения отказов. Рассмотрим электрическую подстанцию или непрерывную производственную линию. Незамеченная неисправность — например, межфазное короткое замыкание внутри высоковольтного распределительного шкафа — может легко привести к затратам на аварийный простой, превышающим $40 000 в час из-за потери производительности, а также к затратам на замену оборудования, которые часто превышают шестизначные суммы. Раннее обнаружение тепловых аномалий позволяет ремонтным бригадам устранять развивающиеся неисправности до их обострения:
Прогнозируемое техническое обслуживание против катастрофического отказа: В типичном рабочем процессе прогнозируемого технического обслуживания стационарная тепловизионная камера 1280×1024 обнаруживает аномальный рост температуры (например, ΔT +6,5 °C) на наконечнике распределительной шины во время обычных рабочих смен. Технический персонал предприятия может запланировать простую подтяжку соединения в плановое окно обслуживания, устранив проблему примерно за $200 трудозатрат. Напротив, дальнейшая деградация соединения приводит к тепловому разгону, дуговому разряду, разрушению распределительного устройства и аварийной остановке производства, в результате чего общие затраты на инцидент превышают $100 000. При таком сценарии эксплуатации одна тепловизионная камера высокого разрешения окупает все капитальные затраты на приобретение и интеграцию уже при первом обнаруженном отклонении.
Оценка долгосрочной рентабельности инвестиций требует анализа совокупной стоимости владения (TCO) на протяжении типичного пятилетнего жизненного цикла оборудования:
- ✅ Первоначальная закупка оборудования (от 35% до 45% от TCO): Включает базовую неохлаждаемую матрицу в фокальной плоскости, германиевые оптические элементы, защитные корпуса IP66/IP67 и электрическую кабельную разводку.
- ✅ Интеграция и периферийная оркестрация (от 20% до 25% от TCO): Охватывает разработку встроенного программного обеспечения, изготовление монтажных кронштейнов, интеграцию с полевой шиной ПЛК/SCADA и развертывание локальных периферийных микропроцессоров логического вывода.
- ✅ Плановая калибровка и техническое обслуживание (от 15% до 20% от TCO): Включает лабораторную радиометрическую перекалибровку по эталонным источникам абсолютно черного тела, прослеживаемым по стандартам NIST, очистку оптических окон и установку обновлений безопасности встроенного ПО на протяжении всего срока службы датчика.
- ✅ Обучение персонала работе в полевых условиях (от 10% до 15% от TCO): Готовит персонал к правильной интерпретации радиометрических тепловых данных, обеспечивая понимание техническими специалистами настроек коэффициента излучения, компенсации отраженной температуры и способов избежания ошибок измерения на отражающих поверхностях.
Учет этих компонентов в моделировании прогнозируемого технического обслуживания показывает, что корпоративные тепловизионные решения часто обеспечивают полную окупаемость в течение 3–9 месяцев, одновременно снижая страховые премии предприятия в целом и повышая безопасность персонала на передовой.
Протоколы калибровки: коррекция неоднородности (NUC) и радиометрический дрейф
Неохлаждаемые микроболометрические матрицы создают уникальные эксплуатационные проблемы из-за их чувствительности к изменениям температуры окружающей среды и самонагреву внутренней электроники. Поскольку каждый отдельный пиксель микроболометра имеет небольшие физические различия в электрическом сопротивлении и тепловой чувствительности, необработанные некалиброванные показания отображают шум фиксированной картины (FPN), который проявляется на изображении в виде грубого паутинообразного искажения.
Для устранения этого шума тепловизионные устройства выполняют **коррекцию неравномерности (NUC)**. Микроконтроллер или ПЛИС внутри камеры отслеживает внутренние термисторы, установленные по всей матрице фокальной плоскости. Когда дрейф температуры превышает откалиброванные пороговые значения, небольшой механический затвор на долю секунды опускается в оптический путь. Этот затвор представляет собой плоскую однородную тепловую мишень для всех пикселей. Внутренний процессор измеряет необработанные показания по всей матрице, вычисляет матрицу коррекции смещения и вычитает индивидуальные расхождения пикселей из последующих кадров изображения. Хотя этот процесс ненадолго замораживает тепловизионный видеопоток, он обеспечивает точные измерения температуры без шума.
В высокоскоростном воздушном целеуказании, непрерывных полётах дронов и критически важных ячейках автоматизации эти кратковременные паузы затвора могут создавать помехи. Для таких ответственных применений инженеры используют передовые алгоритмы **бесзатворной вычислительной NUC**. Бесзатворные системы используют пространственную фильтрацию на основе сцены и динамический временной анализ для вычисления поправок смещения пикселей полностью программным способом, устраняя необходимость в механических затворных узлах и обеспечивая непрерывный видеопоток.
Долгосрочная радиометрическая точность также требует периодической аппаратной калибровки по прослеживаемым лабораторным эталонам. За годы эксплуатационных тепловых циклов отдельные микроболометры испытывают микродрейф своего базового электрического сопротивления, изменяя свои базовые калибровочные таблицы преобразования (LUT). Для поддержания точности в пределах стандартных отраслевых допусков (обычно ±2 °C или ±2% от показаний) промышленные объекты проводят периодическую повторную калибровку с использованием прослеживаемых по NIST двухполостных излучателей абсолютно чёрного тела. Эти прецизионные тепловые эталоны охватывают целевой рабочий диапазон, пересчитывая основные матрицы усиления и смещения датчика для обеспечения надёжных термографических измерений на протяжении многих лет непрерывной промышленной эксплуатации.

Углубленный технический FAQ
Подходят ли бюджетные тепловизоры стоимостью менее $400 для профессиональных промышленных обследований?
Основное ограничение заключается в их широком мгновенном поле зрения (IFOV). На безопасных рабочих расстояниях от шкафов высоковольтных распределительных устройств или трубопроводов с высокотемпературными процессами отдельные компоненты не могут адекватно покрыть минимальное измерительное поле зрения 3×3 пикселя (MFOV), необходимое для точных показаний температуры. Это приводит к смешиванию целевого пикселя с более холодными участками окружающего фона, что значительно занижает истинную температуру компонентов. Кроме того, устройства стоимостью менее $400 обычно не имеют атермализованной германиевой оптики, отличаются низкой частотой обновления (≤9 Гц) и не включают настраиваемые параметры излучательной способности, отражения и компенсации окружающей среды, необходимые для надёжной промышленной диагностики.
Как современный тепловизионный прибор измеряет температуру, а не просто отображает относительные тепловые карты?
Аппаратная часть камеры улавливает падающие фотоны длинноволнового инфракрасного диапазона (LWIR), испускаемые целью, что изменяет электрическое сопротивление её микроскопических мостиковых пикселей из оксида ванадия (VOx). Считывающая интегральная схема (ROIC) преобразует эти изменения сопротивления в необработанные цифровые сигналы. Затем конвейер обработки камеры применяет внутреннюю математическую матрицу, основанную на законах излучения Стефана — Больцмана и Планка, с учётом задаваемых пользователем параметров, включая излучательную способность поверхности, отражённую температуру окружающей среды, расстояние до цели, относительную влажность и значения пропускания объектива. Наконец, система обращается к заводским калибровочным таблицам (созданным с использованием прецизионных эталонов абсолютно чёрного тела), чтобы преобразовать эти сигналы в реальные измерения температуры — например, в градусы Цельсия, Фаренгейта или Кельвина — для каждой точки поля зрения.
Каковы основные инженерные преимущества интеграции Edge AI в тепловизионные полезные нагрузки дронов?
Благодаря сочетанию компактных модулей тепловизионных камер (таких как ядро Mini2 MIPI) со встроенными нейронными ускорителями летательный аппарат обрабатывает полные 14-битные радиометрические данные локально в реальном времени. Бортовые нейронные сети выполняют классификацию объектов и семантическую сегментацию непосредственно на поступающих кадрах, выявляя критически важные компоненты инфраструктуры (такие как провода линий электропередачи, цепочки солнечных панелей или вводы трансформаторов), игнорируя при этом отвлекающие факторы окружающей среды, такие как тёплые камни, отражения от стоячей воды или выхлопные газы автомобилей. Такая периферийная архитектура обеспечивает автономные функции, такие как предотвращение столкновений в реальном времени, точное отслеживание аномалий и мгновенные автоматические оповещения на маршрутах критически важных инспекций.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Тепловизионная съёмка — Википедия
- Связанное руководство: Руководство по интегрированным системам тепловизионных камер
- Портативные диагностические системы: Портативный монокулярный тепловизор
- Портативные полевые устройства: Портативный полевой тепловизионный монокуляр
- Экосистемы разработки: Периферийная обработка Arduino и архитектура встроенного управления