









Руководство по интеграции модуля ИК-тепловизионной камеры: OEM-решения высокого разрешения для дронов и периферийного ИИ
9 июня 2026 г.
Лучшее руководство по микромодулям тепловизионных камер: интеграция высокого разрешения для дронов, Raspberry Pi и периферийного ИИ
10 июня 2026 г.
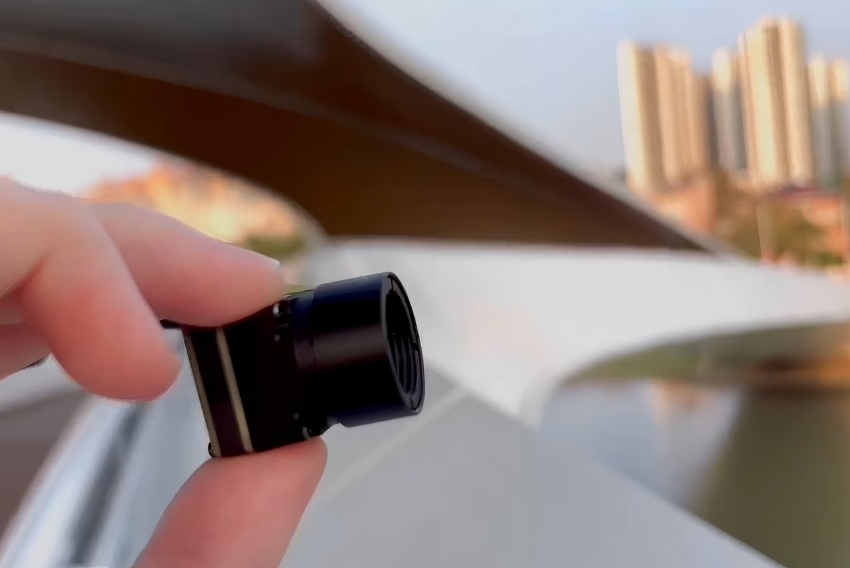
Микромодуль тепловизионной камеры LWIR: полное руководство по интеграции для дронов и решений периферийного ИИ
Стремительное распространение автономных систем, беспилотных летательных аппаратов (БПЛА) и децентрализованных узлов периферийного ИИ ускорило спрос на сверхкомпактные тепловизионные полезные нагрузки с высоким разрешением. Системные архитекторы и инженеры по полезным нагрузкам часто сталкиваются со сложной задачей соблюдения строгих ограничений по размерам, весу, мощности и стоимости (SWaP-C) при обеспечении высокоточных радиометрических данных. Длинноволновой инфракрасный (LWIR) диапазон (обычно 8–14 мкм) является основополагающим для этих применений. Он позволяет работать в полной темноте, сквозь атмосферные помехи и в сложных тепловых средах, где оптические датчики видимого света совершенно неэффективны.
Данное руководство по технической интеграции содержит всесторонний обзор микромодуля тепловизионной камеры lwir решений. В нем рассматриваются основы физики датчиков, электромеханические интерфейсы, программное управление через современные SDK и тепловые проблемы, присущие микроподвесам и воздушным развертываниям. Предназначенное для инженеров-аппаратчиков, системных интеграторов и разработчиков периферийного ИИ, это руководство упрощает процесс преобразования необработанного неохлаждаемого кремния в полезную пространственную и температурную информацию.
Послушайте, когда вы создаете оборудование для полевых условий, нельзя полагаться на чистые лабораторные условия. В реальном мире ваши датчики будут жариться на солнце, дребезжать на раме дрона и сталкиваться с бесконечными электрическими помехами. Преодоление этих конструктивных проблем требует выхода за рамки базовых маркетинговых спецификаций и понимания физики процессов и проблем на уровне плат, которые могут исказить ваши данные.
Содержание
- 👉 Разъяснение технологии микрокамер LWIR
- 👉 Технические характеристики и матрица продуктов
- 👉 Пути аппаратной интеграции: интерфейсы и протоколы
- 👉 Программные протоколы, управление SDK и радиометрия
- 👉 Проектирование тепловых систем для дронов/БПЛА
- 👉 Промышленный периферийный ИИ и сценарии тактического развертывания
- 👉 Углубленное техническое FAQ
Разъяснение технологии микрокамер LWIR
В основе каждого неохлаждаемого микромодуля тепловизионной камеры lwir лежит неохлаждаемая матрица микроболометров в фокальной плоскости (FPA). В отличие от охлаждаемых тепловых ядер, требующих тяжелых, энергоемких и хрупких криокулеров (использующих гелиевые двигатели Стирлинга для снижения рабочих температур до 77 Кельвинов), неохлаждаемые микроболометры работают при температуре окружающей среды. Это достигается за счет использования современных материалов, электрическое сопротивление которых динамически изменяется в ответ на поступающее тепловое излучение в спектральном диапазоне 8–14 мкм.
Вот как это работает на практике. Основной физический процесс начинается, когда входящее длинноволновое инфракрасное излучение проходит через высокопрозрачную германиевую оптику и попадает на матрицу подвешенных микромостиков. Каждый микромостик представляет собой отдельный пиксель детектора. Он состоит из тонкой поглощающей пластины, поддерживаемой узкими, термически изолирующими ножками из нитрида кремния, парящими над отражающим считывающим слоем на кремниевой подложке. Когда инфракрасные фотоны попадают на пластину, они нагревают материал датчика, вызывая отчетливое изменение электрического сопротивления. Интегральная схема считывания (ROIC) последовательно измеряет это изменение сопротивления по всей матрице (например, 640x512 раз), преобразуя физическое тепловое излучение в высокоточные цифровые напряжения для последующей обработки.
Состав материала датчика: VOx против α-Si
При выборе сенсорных ядер в этой отрасли вы столкнетесь с двумя основными коммерческими материалами, используемыми для создания структур пластин детекторов микроболометров: оксид ванадия (VOx) и аморфный кремний (α-Si).
- ⚙️ Оксид ванадия (VOx): Демонстрирует высокий температурный коэффициент сопротивления (ТКС), что приводит к снижению общего уровня шума и превосходной тепловой чувствительности. Матрицы VOx доминируют в высокопроизводительных коммерческих, промышленных и оборонных приложениях, где критически важно улавливать малые перепады температур. Если ваша задача требует обнаружения слабых тепловых выбросов или отслеживания объектов на больших расстояниях, VOx является отраслевым стандартом.
- ⚙️ Аморфный кремний (α-Si): Обеспечивает превосходную пространственную однородность по всей матрице и высокую совместимость со стандартными, экономичными производственными линиями КМОП-полупроводников. Хотя исторически α-Si демонстрирует более высокий шум 1/f, чем VOx, современные датчики на основе α-Si являются исключительно надежным выбором для бюджетного промышленного мониторинга конструкций и ближних охранных операций, где приоритет отдается высокому тепловому разрешению, а не сверхнизкому шуму и высокой скорости.
Объяснение критических показателей производительности
Разность температур, эквивалентная шуму (NETD)
NETD физически соответствует минимальной тепловой вариации, которую способен разрешить датчик. Он представляет собой порог отношения шума к сигналу детектора и измеряется в милликельвинах (мК). Математически, тепловизор с более низким значением NETD способен разрешать меньшие разности температур. На практике мы используем следующее простое правило:
- ✅ <30 мК до 40 мК (Высокая чувствительность): Позволяет обнаруживать мельчайшие изменения поверхности, что делает его незаменимым для обнаружения утечек газа, тонкого сельскохозяйственного анализа и дальнего наблюдения сквозь плотный атмосферный туман или легкую листву.
- ✅ 50 мК до 80 мК (Стандартная чувствительность): Оптимизирован для промышленного прогнозируемого обслуживания, выявления электрических горячих точек и рутинной навигации дронов, где цели сильно отличаются от окружающего фона.
Шаг пикселя
Шаг пикселя — это физическое расстояние между центрами соседних пикселей детектора на микроболометрической матрице, измеряемое в микрометрах (мкм). В последние годы в отрасли произошел массовый сдвиг от доминировавших ранее стандартов 17 мкм к высококомпактным конфигурациям с микропикселями 12 мкм. Это физическое уменьшение дает важное преимущество в производительности: повышение пространственного разрешения обратно пропорционально шагу пикселя. Меньший шаг пикселя (например, 12 мкм) позволяет инженерам-оптикам использовать физически меньшие и более легкие германиевые линзы для достижения того же эффективного пространственного разрешения (мгновенного поля зрения — МПЗ), что и у более крупной и тяжелой сборки с датчиком 17 мкм. Это механическое преимущество напрямую уменьшает общие показатели SWaP-C тепловизионного ядра.
Ограничения по SWaP-C (размер, вес, мощность и стоимость)
В конечном счете, интеграция высокопроизводительных возможностей LWIR в современные микро-БПЛА и автоматизированные периферийные устройства требует строгого соблюдения параметров SWaP-C. Каждый грамм, добавленный к полезной нагрузке воздушного судна, приводит к сокращению времени работы от батареи, снижению устойчивости к ветру и уменьшению общей продолжительности полета. Аналогично, работа высокомощных микросхем цифрового преобразования угрожает энергетическому бюджету систем с батарейным питанием. Для решения этой проблемы платформы нового поколения на базе ASIC (специализированных интегральных схем) объединяют управление питанием, цифровое преобразование видео и продвинутую фильтрацию шума на одном кремниевом кристалле (система-на-кристалле). Это устраняет тяжелые вычислительные накладные расходы и высокие требования к мощности, характерные для старых архитектур на основе ПЛИС. Платформы для прототипирования, такие как предоставляемые Seeed Studio, могут облегчить начальные этапы разработки аппаратного обеспечения, сохраняя при этом целевые профили SWaP-C.
Технические характеристики и матрица продуктов
В конечном счете, интеграция высокопроизводительных LWIR-возможностей в современные микро-БПЛА и автоматизированные периферийные устройства требует строгого соблюдения параметров SWaP-C. Каждый грамм, добавленный к полезной нагрузке воздушного судна, приводит к сокращению времени работы от батареи, снижению устойчивости к ветру и уменьшению общей продолжительности полета. Аналогично, использование мощных микросхем цифрового преобразования угрожает энергетическому бюджету систем с батарейным питанием. Для решения этой проблемы платформы нового поколения на базе ASIC (специализированных интегральных схем) объединяют управление питанием, цифровое видеопреобразование и продвинутую фильтрацию шумов на одном кремниевом чипе (система-на-кристалле). Это устраняет тяжелые вычислительные издержки и высокие требования к мощности, характерные для старых архитектур на основе FPGA. Платформы для прототипирования, такие как предоставляемые.
Лучшие вертикали развертывания
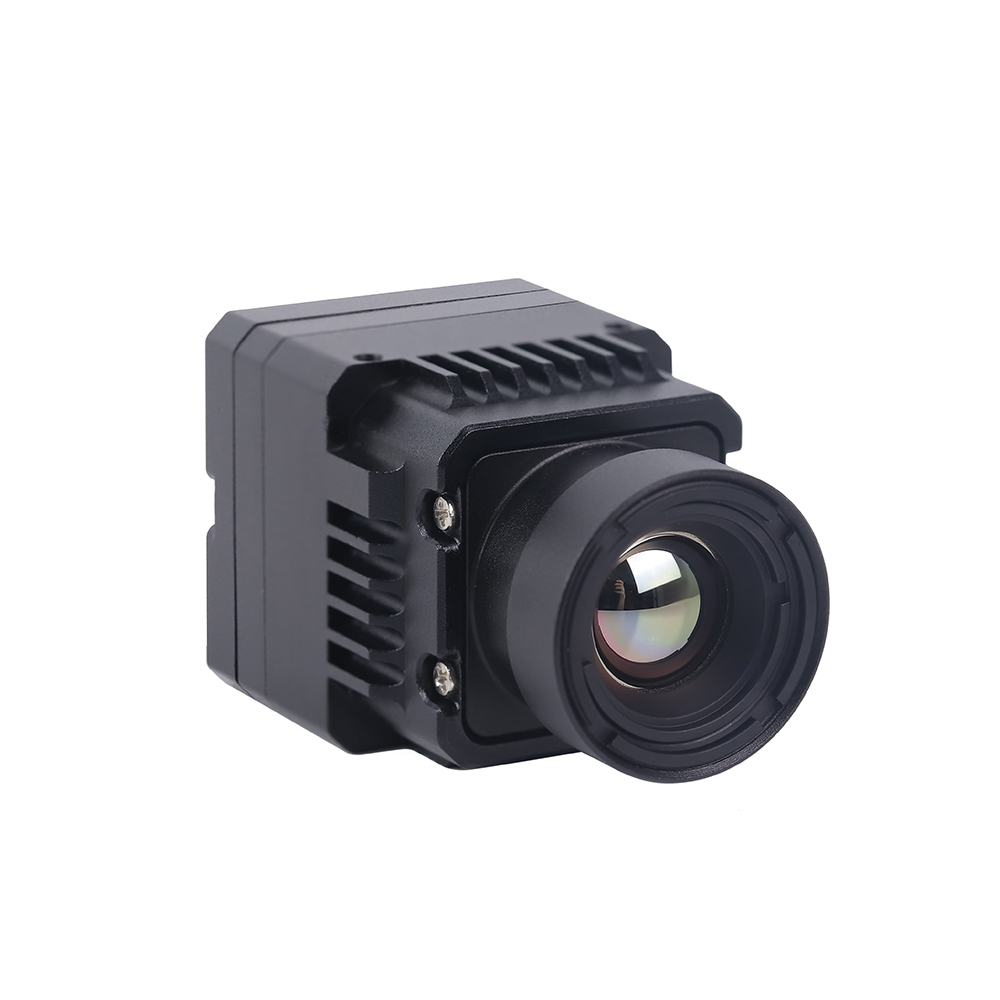
The → Неохлаждаемый LWIR USB миниатюрный модуль ядра тепловизионной камеры 640*512 отличается четким и резким изображением, компактными размерами и низкой стоимостью. При микроскопических габаритах 21 мм × 21 мм это устройство устанавливает новый стандарт интеграции. Доступны фокусные расстояния объективов 5/9/13/18/35/50/75/100/150 мм и опциональное физическое разрешение 640×480, что делает его чрезвычайно универсальным. Устройство работает со стабильной производительностью и высокой адаптивностью к окружающей среде, являясь превосходным решением для легких ручных систем и малых микрополезных нагрузок БПЛА.
Когда держишь этот модуль в руке, понимаешь, как далеко шагнули технологии. Практически невесомый и питающийся от стандартного USB, он позволяет запустить высококачественный неохлаждаемый тепловизионный тракт на испытательном стенде менее чем за пять минут. Если вы создаете ручной монокуляр или упаковываете полезную нагрузку в тесный кастомный подвес, это именно тот строительный блок, который вам нужен.
Посмотреть детали и цены продукта ➔
Детальная демонстрация: неохлаждаемый тепловизионный сенсорный модуль RJ45 CVBS RTSP IP 640×512
The → Неохлаждаемый инфракрасный RJ45 CVBS RTSP IP 640*512 тепловизионный сенсорный модуль камеры представляет собой узкоспециализированное устройство на базе ASIC, созданное для сетевых структур. Идеально подходит для тактических систем дальнего действия, роботизированного мониторинга и передовых промышленных инспекций. Этот модуль объединяет несколько выходов — включая Ethernet RJ45, аналоговый CVBS и потоковую упаковку RTSP — в единую высокопроизводительную платформу. Его динамический процессор ASIC обрабатывает сложные конвейеры преобразования сырых данных в сжатые прямо на борту, сохраняя низкие системные требования к питанию и обеспечивая тепловизионные данные с малой задержкой, готовые к работе в сети.
Суть вот в чем: если вы распределяете камеры по всему объекту или прокладываете Ethernet по тросу дрона, вам не захочется возиться с ограничениями длины USB или накладными расходами на несжатое видео. Эти готовые к работе в сети модули выполняют всю тяжелую обработку на борту, включая сжатие, и выдают стандартные чистые веб-потоки RTSP, которые любой современный сетевой интерфейс может принять немедленно.
Посмотреть детали и цены продукта ➔
Пути аппаратной интеграции: интерфейсы и протоколы
Выбор правильного аппаратного интерфейса критически важен. Он определяет задержку видео, характеристики электромагнитных помех (EMI) и вычислительную нагрузку на хост-компьютер. Рассмотрим, как три основных варианта интерфейсов проявляют себя в реальных сценариях.
Подключение по USB и соответствие классу (UVC)
Интерфейсы USB, такие как интерфейс на неохлаждаемом миниатюрном тепловизионном модуле LWIR USB 640×512, популярны благодаря своей стандартной конструкции UVC (USB Video Class). Ключевые преимущества включают:
- ✅ Реализация без драйверов: Операционная система хоста (включая дистрибутивы Linux, работающие на одноплатных компьютерах, таких как Raspberry Pi или Nvidia Jetson, а также системы Windows и Android) распознает тепловизионный модуль как стандартное устройство веб-камеры. Это позволяет разработчикам мгновенно отображать и захватывать тепловизионные видеопотоки без компиляции сложных нативных драйверов.
- ✅ Несжатые цифровые конвейеры: Интерфейсы USB 2.0 и USB 3.0 обеспечивают достаточную пропускную способность для потоковой передачи несжатых сырых цифровых кадров (14-битные данные) с высокой частотой кадров (30 Гц/50 Гц). Это гарантирует сохранение радиометрической точности на уровне пикселей с нулевыми потерями от сжатия.
Аналоговое видео CVBS (композитный видеосигнал)
Для приложений со сверхмалой задержкой, таких как пилотирование FPV на гоночных дронах или удаленное роботизированное исследование, аналоговый CVBS остается критически важным аппаратным интерфейсом:
- ✅ Обратная связь в реальном времени с нулевой задержкой: В отличие от цифровых сигналов, требующих пакетирования кадров, кодирования и буферизации, аналоговые каналы CVBS передают видео в реальном времени с фактически нулевой задержкой. Это критически важно для пилотов дронов, пытающихся быстро маневрировать вокруг препятствий в полной темноте.
- ⚙️ Требования к экранированию от EMI: Поскольку CVBS является аналоговым сигналом, он чувствителен к электромагнитным помехам, создаваемым мощными электронными регуляторами скорости (ESC) и бесколлекторными двигателями дронов. Интеграторам необходимо защищать линию CVBS экранированием, прокладывать её вдали от плат распределения питания и правильно заземлять, чтобы предотвратить появление динамических линий и интерференционных узоров на дисплее.
Сетевые подключения RJ45 RTSP / IP
Для сетевых установок, таких как системы безопасности и автоматизированные производства, модули сетевого потокового вещания, например, неохлаждаемый модуль RJ45 CVBS RTSP IP 640*512, являются высокоэффективными:
- ✅ Встроенное сжатие H.264 / H.265: Специализированный встроенный чип ASIC сжимает необработанные тепловизионные кадры в видеопотоки H.264 или H.265 непосредственно внутри корпуса камеры. Это сжатие значительно снижает пропускную способность передачи, позволяя передавать тепловизионные потоки высокого разрешения на большие расстояния по кабелям Ethernet или дальнобойным цифровым радиосистемам.
- ⚙️ Стандартное рукопожатие RTSP: Основано на протоколе потоковой передачи в реальном времени (RTSP) поверх IP. Это позволяет пользователям легко интегрировать живой видеопоток в коммерческие системы управления видео (VMS), пользовательские веб-приложения или сети безопасности.
Программные протоколы, управление SDK и радиометрия
Разработка пользовательского программного обеспечения для микромодуля тепловизионной камеры lwir требует чёткого понимания разницы между стандартной видеотрансляцией и получением радиометрических данных.
Радиометрические данные (температурные матрицы) и нерадиометрический видеопоток
Обычная тепловизионная камера может выдавать два различных типа цифровых видеопотоков:
- ⚙️ Нерадиометрические потоки (с включённой АРУ): Предназначены для визуализации человеком. Внутренний процессор камеры применяет автоматическую регулировку усиления (АРУ) и таблицы преобразования (LUT) для вывода цветного видео (например, White-Hot, Black-Hot, Ironbow). При этом сложный динамический диапазон преобразуется в 8-битный формат YUV или RGB. Хотя это удобно для операторов, сканирующих сцену, фактические температурные данные в ходе такого преобразования теряются.
- ⚙️ Радиометрический вывод (исходный 14-битный): Необходим для количественных инженерных проверок и алгоритмов граничного ИИ. Каждый пиксель представляет собой значение аналого-цифрового преобразователя (АЦП), которое сопоставляется с конкретной температурой с использованием уравнения излучения Планка и калибровочных параметров:
T_пикселя = (D_исх × S) + O
Где T_пикселя представляет абсолютную или относительную температуру цели, D_исх — это исходное цифровое выходное значение с микроболометрического датчика (обычно 14-битное), S — калибровочный множитель чувствительности, а O — параметр смещения, определяемый при заводской и динамической калибровке. Вывод исходных 14-битных целых чисел сохраняет эти критически важные температурные зависимости по всей сетке датчика.
Функциональность SDK и интеграция API
Для полного использования этих возможностей производители поставляют комплекты разработки программного обеспечения (SDK), написанные на C, C++, Python или C#. Ключевые API позволяют системам управлять внутренними параметрами на лету:
- ⚙️ Коррекция неоднородности (NUC): Неохлаждаемые микроболометры очень чувствительны к самонагреву и дрейфу окружающей среды. API NUC запускает механический затвор для обновления уравнений коррекции плоского поля. Этот процесс перекалибровки помогает устранить пространственный шум и динамические артефакты изображения.
- ⚙️ Ручное и автоматическое переключение усиления: Режимы с высоким усилением обеспечивают низкую производительность NETD в узких температурных окнах (например, от -20°C до +150°C), что идеально подходит для поисково-спасательных операций. Режимы с низким усилением расширяют температурный диапазон (до +550°C и выше), что крайне важно для отслеживания лесных пожаров или промышленных плавильных печей.
Для мобильных платформ и локальной полевой диагностики технические руководства, такие как Руководство пользователя серии мобильных тепловизоров Q3 помогают инженерам легко сопоставлять этапы разбора необработанных данных при создании портативных мобильных диагностических устройств.
Следующий концептуальный скрипт на Python иллюстрирует, как разработчик захватывает 14-битный радиометрический поток через USB (UVC) с использованием стандартных фреймворков разработчика, преобразуя необработанные АЦП в тепловую матрицу реального времени с динамическим отображением:
import cv2
Проектирование тепловых систем для дронов/БПЛА
Интеграция микро LWIR-модуля в аэрополезную нагрузку требует балансировки механической динамики с электрическими и оптическими переменными. Поскольку воздушные суда работают в динамичных средах с быстрыми перепадами температур и высокочастотными вибрациями двигателей, необходимы защитные конструктивные меры.
Проблемы оптической интеграции дронов
Механические стабилизированные подвесы (2-осевые против 3-осевых)
Даже с высокоразрешающими LWIR-сенсорами 640 × 512 стабильное наведение критически важно для предотвращения смазывания движения и обеспечения точных пространственных измерений с воздуха:
- ⚙️ 3-осевые подвесы: Необходимы для широкого воздушного наблюдения. Активно нейтрализуя рыскание, тангаж и крен, они удерживают сенсор в水平ном положении при сложных маневрах и скоростных поворотах.
- ⚙️ Демпфирование веса: Миниатюрные LWIR-ядра с площадью основания 21 мм × 21 мм исключительно легки. Эта малая масса требует точного уравновешивания относительно бесщеточных двигателей подвеса. Даже незначительный дисбаланс может перегрузить драйверы двигателей, вызывая дрожание и электрический шум в видеопотоке.
Электрическая изоляция земли и экранирование
Промышленные дроны генерируют значительные электромагнитные помехи (EMI) от ESC двигателей и радиолиний (например, управление 2,4 ГГц, видеотелеметрия 5,8 ГГц). Неэкранированные микроболометрические чипы могут воспринимать эти EMI как высокочастотный шум, вызывая горизонтальные или вертикальные полосы на тепловом изображении. Чтобы смягчить это, помните о следующих шагах в мастерской:
- ⚙️ Заключите модуль камеры в заземленный корпус из алюминия, обработанный на станке с ЧПУ.
- ⚙️ Используйте медную фольгированную ленту для защиты гибких ленточных кабелей, передающих цифровые видеолинии.
- ⚙️ Изолируйте электрическую землю камеры от основной аккумуляторной системы двигателей с помощью оптопар или изолированных DC-DC преобразователей.
Выбор объектива и конфигурации поля зрения (FOV)
LWIR-волны не могут проходить через стандартное оптическое стекло. Вместо этого требуются специализированные объективы из таких материалов, как германий (Ge), халькогенидное стекло или селенид цинка (ZnSe). Выбор правильной конфигурации объектива напрямую зависит от профиля вашей миссии:
- ✅ Короткие фокусные расстояния (5 мм, 9 мм, 13 мм): Обеспечивают широкое поле зрения. Идеально подходят для картографирования на близком расстоянии, тактического наблюдения внутри помещений и поисково-спасательных операций (SAR) с охватом большой территории, где приоритетом является максимальный охват местности.
- ✅ Длинные фокусные расстояния (50 мм, 75 мм, 100 мм, 150 мм): Обеспечивают узкое поле зрения и более высокое пространственное разрешение на больших расстояниях. Эти объективы критически важны для дальнего оборонного наблюдения, охраны периметра и высотных инспекций коммунальных объектов.
При создании продвинутых платформ теплового слежения сочетание этих легких ядер камер с мощным PTZ-оборудованием — таким как Сферическая поворотная тепловизионная камера— помогает дрон-платформам плавно переходить от широкозонного поиска к дальнему отслеживанию угроз. Для получения дополнительных опций в области продвинутых полезных нагрузок дронов и дистрибуции аэрокомпонентов инженеры могут обращаться к интеграционным платформам, таким как OBSETECH.
Промышленный периферийный ИИ и сценарии тактического развертывания
Сочетание компактных тепловых ядер с маломощным аппаратным ускорением Edge AI позволяет инженерам развертывать интеллектуальные беспилотные системы теплового обнаружения непосредственно в полевых условиях.
Автономная инспекция подстанций
Оснащенные LWIR-ядром на динамической полезной нагрузке, дроны могут летать по заданным GPS-маршрутам для инспекции высоковольтной электрической инфраструктуры (подстанций, трансформаторов, разъединителей).
- ⚙️ Применение Edge AI: Бортовой одноплатный компьютер (такой как Nvidia Jetson Nano) запускает модель PyTorch или TensorFlow для обработки радиометрического потока в реальном времени.
- ✅ Автоматизированное действие: Сравнивая температуры в реальном времени с историческими базовыми значениями, система может автоматически выявлять перегревающиеся компоненты (горячие точки), вызванные локальным сопротивлением или нарушением изоляции. Затем она может регистрировать оповещения с географическими метками для ремонтных бригад без необходимости анализа исходных материалов человеком-оператором.
Точное земледелие и анализ состояния растительного покрова
Тепловидение является высокоэффективным инструментом для выявления водного стресса у сельскохозяйственных культур. Сухие, испытывающие нехватку воды растения имеют более высокую температуру поверхности, чем хорошо увлажненные культуры, которые охлаждаются за счет транспирации.
- ⚙️ Применение Edge AI: Мультиспектральные изображения и неохлаждаемые тепловизионные видеопотоки объединяются с помощью пользовательских алгоритмов пространственного совмещения.
- ✅ Автоматизированное действие: Бортовые классификаторы анализируют температуры растений относительно местных базовых показателей окружающей среды, генерируя пространственные карты индекса водного стресса сельскохозяйственных культур (CWSI) в реальном времени. Это позволяет системам точного земледелия динамически оптимизировать потребление воды.
Тактическая оборона и автономное отслеживание целей
В оборонных и охранных приложениях компактные тепловизионные ядра интегрируются в микро-БПЛА для выполнения разведывательных, наблюдательных и рекогносцировочных (ISR) миссий.
- ⚙️ Применение Edge AI: Высокооптимизированный, легковесный алгоритм обнаружения объектов (такой как YOLOv8 Nano) специально обучен на тепловизионных наборах данных для обнаружения тепловых сигнатур людей или транспортных средств.
- ✅ Автоматизированное действие: Система автоматически выделяет цели сквозь листву, дым или в полной темноте. После идентификации целей полетный контроллер дрона может использовать контуры визуальной обратной связи для автономного отслеживания координат цели, обеспечивая непрерывное наблюдение.
Углубленное техническое FAQ
Являются ли экономичные китайские микро-модули LWIR-тепловизоров надежными по сравнению с высококлассными устаревшими западными брендами?
Как я могу транслировать тепловизионное видео в реальном времени с микро-модуля тепловизора на дрон или ПК?
- Ядро USB (Прямые цифровые данные): Подключите камеру к бортовому компьютеру (например, Raspberry Pi, Jetson Nano) через USB. Используя стандартные UVC-совместимые драйверы, вы можете захватывать кадры напрямую в Python или C++ с помощью библиотек, таких как OpenCV. Для доступа к радиометрическим значениям необходимо обойти стандартный рендеринг RGB и захватывать сырые 14-битные кадры через интерфейс проприетарного SDK производителя.
- Ядро CVBS (Аналоговая передача): Подключите выходной провод CVBS напрямую к аналоговому видеопередатчику (VTX), работающему на стандартных частотах (например, 1,2 ГГц или 5,8 ГГц). На стороне наземной станции аналоговый приемник может захватывать видео и передавать его на монитор с низкой задержкой или DVR практически с нулевой задержкой.
- Ядро RJ45 RTSP/IP (Сетевая потоковая передача): Назначьте статический или динамический (DHCP) IP-адрес модулю камеры, пока он подключен к общему сетевому коммутатору или цифровому мосту дальнего действия. Затем вы можете передавать видеопоток в кодировке H.264/H.265 на наземную станцию управления или в программный комплекс, используя протокол RTSP. Это можно выполнить с помощью инструментов командной строки, таких как VLC, или интегрировать непосредственно в пользовательские приложения:
rtsp://192.168.1.120:554/stream0.
В чем разница между дешевыми любительскими тепловизионными датчиками и коммерческими микро-модулями LWIR?
- Разрешение и пространственная точность: Стандартный любительский датчик предлагает ограниченное разрешение, что выражается в низком уровне детализации. Коммерческая матрица 640x512 имеет примерно в 6,6 раза больше пикселей, чем датчик 256x192:
(640 × 512) / (256 × 192) = 327 680 / 49 152 ≈ 6,67. Такое более высокое разрешение обеспечивает значительно большую пространственную чёткость, позволяя инспекторам выявлять мелкие дефекты или цели с гораздо больших и безопасных расстояний. - Радиометрическая точность: Любительские датчики часто лишены точной тепловой калибровки, что приводит к колебаниям показаний температуры в зависимости от температуры корпуса. Модули коммерческого класса калибруются на заводе в широких диапазонах температур. Они используют активные внутренние механизмы NUC и алгоритмы компенсации в реальном времени для поддержания точного измерения температуры даже при быстрых изменениях окружающей среды.
- Интеграция и поддержка SDK: Любительские датчики обычно выводят базовые 8-битные раскрашенные изображения через сильно ограниченные интерфейсы. Коммерческие ядра LWIR, напротив, предлагают надёжные SDK и API. Эти ресурсы позволяют разработчикам получать доступ к необработанным 14-битным данным, регулировать напряжения смещения микроболометра на лету, внедрять пользовательские алгоритмы шумоподавления и взаимодействовать с продвинутыми платформами Edge AI.
📚 Ссылки и дополнительная литература
- Отраслевой стандарт: Узнайте больше о индивидуальных вариантах дронов и полезной нагрузке от OBSETECH.
- Фреймворки для прототипирования: Изучите аппаратные аксессуары и наборы на Seeed Studio.
- Внутреннее руководство по продукту: Ознакомьтесь с техническими характеристиками Mini 640 Неохлаждаемое LWIR тепловизионное ядро.
- Промышленная интеграция: Смотрите наш углублённый обзор высокопроизводительной инфраструктуры с Сферическая поворотная тепловизионная камера.
- Мобильная интеграция: Загрузите ресурсы и посмотрите настройки в Руководство пользователя серии мобильных тепловизоров Q3.





