








وحدة تصوير حراري خفيفة الوزن للطائرات المسيّرة: حلول OEM للبناءات دون 250 جرامًا
29 سبتمبر 2026
أفضل وحدة كاميرا حرارية للفحص الصناعي: دليل تكامل OEM
30 سبتمبر 2026
دليل نواة الكاميرا الحرارية بالأشعة تحت الحمراء للطائرات بدون طيار: تكامل OEM وتحسين SWaP والبروتوكولات
إن دمج مستشعر حراري غير مبرد نواة كاميرا حرارية بالأشعة تحت الحمراء للطائرات المسيّرة في طائرة بدون طيار يمثل أحد أصعب تحديات هندسة الحمولات في تصميم الأنظمة الجوية الحديثة. يتعين على مهندسي أنظمة الحمولات ومعماريي البصريات المدمجة حل قيود فيزيائية وكهربائية صارمة — بالموازنة بين زمن استجابة المستشعر بالميكروثانية، والحساسية الحرارية بالميكروكلفن، وحدود الحجم والوزن والطاقة (SWaP) الصارمة. ومع توسع مهام الطائرات بدون طيار ذاتية القيادة الحديثة من المراقبة الليلية البسيطة إلى الكشف الآلي عن أعطال خطوط الأنابيب، ورسم الخرائط الحرارية الجوفية، والدفاع المحيطي في الوقت الفعلي، وفرز حالات البحث والإنقاذ (SAR)، ارتفع الطلب على الأداء الإشعاعي الخام الذي يعمل بميزانيات طاقة بمستوى الميلي واط بشكل هائل.
يتطلب التنقل في مشهد مستشعرات الأشعة تحت الحمراء ذات الموجة الطويلة (LWIR) فهمًا معماريًا لفيزياء الكواشف، ومعماريات الحواسيب المرافقة المدمجة، والمواد البصرية المتخصصة. يؤدي اختيار نواة حرارية دون المستوى الأمثل إلى عقوبات متراكمة على الحمولة: فالكتلة الزائدة تُجهد محركات المحور الثنائي بدون فرش، وسحب الطاقة العالي يستنزف الميلي أمبير-ساعة الثمينة من بطاريات دفع الطيران، وبروتوكولات الواجهات غير الفعالة تختنق خطوط أنابيب الذكاء الاصطناعي الطرفي التي تعمل على لوحات NVIDIA Jetson أو Raspberry Pi المرافقة. يفكك هذا الدليل الهندسي التقني المقايضات الأساسية وبروتوكولات الواجهات وبصريات العدسات وحزم البرمجيات المطلوبة لدمج وحدات الكاميرا الحرارية OEM في هياكل الطائرات بدون طيار ذات المهام الحرجة والمستوى المؤسسي.
جدول المحتويات
- 👉 الأساسيات الجوهرية: كواشف VOx غير المبردة ذات الموجة الطويلة في التطبيقات الجوية
- 👉 تحسين SWaP-C: التبديد الحراري والبصريات واختيار الموصلات
- 👉 بروتوكولات الفيديو وخطوط البيانات: MIPI CSI-2 وRTSP/IP وUSB وCVBS
- 👉 حزم طيران الطائرات بدون طيار ذاتية القيادة: ArduPilot وPX4 والذكاء الاصطناعي الطرفي المدمج
- 👉 مقارنة النوى الحرارية OEM وتفصيل المواصفات
- 👉 التحصين الميكانيكي والاهتزازي والكهرومغناطيسي للمحاور الجوية
- 👉 الأسئلة الشائعة حول التكامل المتعمق
الأساسيات الجوهرية: كواشف VOx غير المبردة ذات الموجة الطويلة في التطبيقات الجوية
يعمل التصوير الحراري على الأنظمة غير المأهولة بشكل شبه عالمي ضمن نافذة النقل الجوي للأشعة تحت الحمراء ذات الموجة الطويلة (LWIR)، التي تمتد عبر أطوال موجية اسمية بين 8 ميكرومتر و14 ميكرومتر. على عكس المستشعرات الأرضية والكهروبصرية (EO) للضوء المرئي التي تلتقط الفوتونات المنعكسة، تقيس النواة الحرارية تدفق الفوتونات المشعة المنبعثة من الأجسام السوداء والرمادية وفقًا لقانون بلانك وعلاقة ستيفان-بولتزمان، حيث يتناسب إجمالي الطاقة الإشعاعية المنبعثة لكل وحدة مساحة سطحية طرديًا مع القوة الرابعة لدرجة الحرارة الديناميكية الحرارية المطلقة. ولأن المستشعرات الجوية تنظر إلى الأسفل عبر أعمدة جوية معقدة، فإن فهم كيفية تفاعل هذه الانبعاثات الإشعاعية مع ركيزة الكاشف أمر أساسي لهندسة الحمولات الدقيقة.
تفرض البيئة التشغيلية للطائرة بدون طيار الجوية إجهادات حرارية ديناميكية تختلف جوهريًا عن المحطات الأرضية الثابتة. يؤدي تدفق الهواء عالي السرعة عبر حاضنات الحمولة المكشوفة إلى تقلبات سريعة في درجة حرارة السطح، بينما تُحدث التغيرات السريعة في الارتفاع تغيرات مفاجئة في درجة الحرارة المحيطة وكثافة الهواء. في هذه السيناريوهات الجوية المضطربة، يجب على النوى الحرارية غير المبردة التكيف باستمرار مع خطوط الأساس الحرارية الخارجية المتغيرة مع الحفاظ على توازن مصفوفات الكواشف الداخلية ضمن حدود تشغيلية دقيقة.

كيمياء الكاشف: أكسيد الفاناديوم (VOx) مقابل السيليكون غير المتبلور (α-Si)
بالنسبة للأنظمة المحمولة جواً، فإن مادة الميكروبولومتر الأساسية في النواة تُعد عاملاً حاسماً. تعتمد نوى الطائرات بدون طيار التجارية والصناعية في الغالب على أكسيد الفاناديوم (VOx) بدلاً من السيليكون غير المتبلور (α-Si). تُظهر ميكروبولومترات VOx معامل مقاومة حراري (TCR) أعلى بكثير — عادة حوالي -2% إلى -3% لكل كلفن — مقارنة بـ α-Si. وينتج عن ذلك نسبة إشارة إلى ضوضاء (SNR) أعلى بكثير وضوضاء وميض منخفضة التردد (1/f) أقل. في الاستطلاع الجوي على ارتفاعات عالية، غالباً ما تُظهر الأهداف تبايناً حرارياً منخفضاً مقابل انعكاسات السماء الباردة أو المسطحات المائية أو الغطاء الأرضي الرطب. يوفر VOx الحساسية الحرارية الخام اللازمة لتمييز الفروق الدقيقة في درجات الحرارة عبر الظلل النباتية أو الأسطح الخرسانية دون الحاجة إلى ترشيح زمني معقد متعدد المراحل يُحدث ضبابية حركية أثناء المقاطع الجوية السريعة.
تتكون مصفوفة الميكروبولومتر VOx القياسية من جسور سيليكون مجهرية معلقة فوق دائرة قراءة متكاملة (ROIC) أساسية عبر أرجل هيكلية دقيقة توفر دعماً ميكانيكياً مع تعظيم العزل الحراري. تلتقط الطبقة الماصة العلوية الحرارة الإشعاعية طويلة الموجة الساقطة، وتنقل هذه الطاقة الحرارية إلى طبقة الثرمستور VOx المركزية. ومع امتصاص الميكروبولومتر للتدفق الحراري، تتغير مقاومته الكهربائية ديناميكياً. تقوم دائرة ROIC الأساسية برقمنة هذه التغيرات الدقيقة في المقاومة إلى قيم كهربائية بمستوى الميلي فولت، والتي تُمرر لاحقاً إلى معالجات الإشارة الرقمية المدمجة لبناء الإطار الحراري الرقمي.
تباعد البكسل: التحول النموذجي بين 12 ميكرومتر و17 ميكرومتر
تاريخياً، هيمنت ميكروبولومترات تباعد البكسل 17 ميكرومتر على محاور تثبيت الطائرات بدون طيار. أما اليوم، فتعتمد البنى الصناعية الحديثة بشكل شبه حصري على عقد تصنيع 12 ميكرومتر. يؤدي الانتقال من 17 ميكرومتر إلى 12 ميكرومتر إلى تقليص الأبعاد الفيزيائية لمصفوفة المستوى البؤري (FPA) مع الحفاظ على دقة مكانية مكافئة. على سبيل المثال، تنتج مصفوفة 640×512 عند 17 ميكرومتر قطر منطقة استشعار نشطة يبلغ حوالي 13.93 ملم. أما نقل نفس مصفوفة البكسل 640×512 إلى تباعد 12 ميكرومتر فيخفض قطر الاستشعار النشط إلى 9.83 ملم — مما يمثل انخفاضاً فورياً بنسبة 29.4% في أبعاد المستوى البؤري الإجمالية.
يتيح هذا التخفيض في الأبعاد لمصممي البصريات استخدام عدسات شيئية أصغر وأخف وزناً بشكل ملحوظ مع تحقيق مجال رؤية (FOV) مماثل أو متفوق. ونظراً لأن الزجاج البصري في طيف الأشعة تحت الحمراء يشكل نسبة كبيرة من كتلة محور التثبيت الأمامي، فإن الانتقال إلى نواة حرارية 12 ميكرومتر يتتابع عبر تصميم هيكل الطائرة بالكامل. تؤدي أقطار العدسات الأصغر مباشرة إلى تقليل الأثقال الموازنة، ومحركات محور تثبيت أخف بدون فرش، ومتطلبات عزم تثبيت أقل، ومدد تحليق ممتدة. يمكن للمهندسين الذين يستكشفون خيارات الأشكال الدقيقة عبر التكاملات التجارية والصناعية مراجعة الاستراتيجيات المعمارية المفصلة في دليل أفضل وحدة كاميرا حرارية دقيقة للتكامل عالي الدقة.
الحساسية الحرارية (NETD) والمدى الديناميكي
يحدد فرق درجة الحرارة المكافئ للضوضاء (NETD)، المقاس بالميلي كلفن (mK)، أصغر زيادة في درجة الحرارة يمكن للميكروبولومتر تمييزها بشكل موثوق قبل أن تحجبها تغيرات أرضية الضوضاء الحرارية والإلكترونية. تسجل نوى الطائرات بدون طيار من الفئة الاستهلاكية القياسية عادة NETD يبلغ 50 mK أو أعلى (مُختبَر عند f/1.0، 25 درجة مئوية). أما النوى الصناعية والدفاعية ونوى الفحص عالي الدقة فتدفع هذا الحد إلى 30 mK أو 40 mK.
انخفاض NETD له أهمية قصوى أثناء العمليات الجوية المنفذة في الضباب الكثيف أو الرذاذ الخفيف أو الرطوبة المرتفعة أو البيئات عالية الارتفاع حيث يوهن بخار الماء الجوي انتقال الموجات الطويلة تحت الحمراء (LWIR) بشدة. نواة المستشعر التي تتميز بـ NETD يتراوح بين 30 mK و40 mK تفصل بوضوح البصمات الحرارية الخافتة — مثل تسرب الرطوبة تحت الأرض، أو الأشخاص المفقودين المختبئين تحت مظلات الأشجار الكثيفة، أو الخلايا الكهروضوئية المعيبة عالية المقاومة في المزارع الشمسية التجارية — عن ضوضاء الخلفية المحيطة المنتظمة. تحقيق هذه الحساسية دون إحداث تشبع في المستشعر عبر درجات حرارة محيطة تشغيلية واسعة يتطلب تصحيحًا مستمرًا متطورًا لعدم الانتظام يعمل على شرائح ASIC مخصصة.
تحسين SWaP-C: التبديد الحراري والبصريات واختيار الموصلات
الحجم والوزن والطاقة والتكلفة (SWaP-C) تحدد ما إذا كانت الحمولة الجوية قادرة على تنفيذ خطة الطيران المستهدفة أم ستفشل بسبب الحمل الزائد على المحركات الناجم عن الحمولة، أو الاستنزاف السريع للبطارية، أو اختلال مركز الثقل (CG). في التصميم الجوي، كل غرام إضافي يُضاف إلى حمولة الكاميرا يتطلب تقريبًا ثلاثة غرامات من التعزيز الهيكلي وسعة البطارية عبر هيكل الطائرة الكلي. وبالتالي، فإن اختيار نواة حرارية محسّنة يحافظ مباشرة على صلاحية الطائرة للطيران وقدرتها على التحمل التشغيلي.
اعتبارات المواد البصرية: الجرمانيوم مقابل الكالكوجينيد
لا يمكن لأطوال الموجات تحت الحمراء الطويلة (LWIR) المرور عبر الزجاج البصري القياسي مثل البوروسيليكات أو السيليكا المنصهرة. تتطلب الأنظمة البصرية للطائرات بدون طيار ركائز متخصصة نافذة للأشعة تحت الحمراء، وكل منها يقدم مقايضات هندسية فريدة:
- ⚙️ الجرمانيوم أحادي البلورة (Ge): يوفر معامل انكسار مرتفعًا بشكل استثنائي (n ≈ 4.004 عند 10.6 μm)، مما يتيح انحناءات عدسات مدمجة مع حد أدنى من الزيغ الكروي. ومع ذلك، يُظهر الجرمانيوم كثافة فيزيائية خام عالية (5.323 g/cm³) ويعاني من انفلات حراري — إذ يتحول إلى حالة معتمة عند درجات حرارة مرتفعة (عادة بين 75°C و100°C)، مما يجعله إشكاليًا داخل أغطية حمولات الطائرات بدون طيار المغلقة والمعرضة لأشعة الشمس دون تهوية نشطة.
- ✅ زجاج الكالكوجينيد: الزجاج غير المتبلور متعدد الأطياف المتقدم، مثل تلك المصنعة بواسطة لايت باث تكنولوجيز, ، يجمع عناصر مثل السيلينيوم والجرمانيوم والزرنيخ. يتميز الكالكوجينيد بمعامل حراري لمعامل الانكسار (dn/dT) أقل بكثير من الجرمانيوم النقي، مما يسهل بنى العدسات المستقرة حراريًا (athermalized) التي تحتفظ بتركيز بصري حاد من -40°C حتى +85°C دون محركات تركيز ميكانيكية ضخمة. علاوة على ذلك، تؤدي الكثافة المنخفضة للكالكوجينيد إلى انخفاضات كبيرة في كتلة العدسة، مما يجعله الاختيار المثالي لفئات المحاور الدوارة (gimbals) دون 500g والطائرات بدون طيار الدقيقة.
التبديد الحراري بالتوصيل في الميكروبولومترات غير المبردة
من المفاهيم الخاطئة الشائعة في تصميم الميكروبولومتر غير المبرد أن النواة تولد صفر حرارة. فبينما تفتقر إلى مبرد ستيرلينغ نشط، فإن دائرة القراءة المتكاملة (ROIC) الموجودة على اللوحة، ومصفوفة البوابات القابلة للبرمجة ميدانيًا (FPGA)، ومعالجات الدوائر المتكاملة محددة التطبيق (ASIC) تولد بصمات حرارية موضعية كبيرة، وعادة ما تبدد بين 0.7 W و2.5 W من الطاقة الكهربائية المستمرة.
نظرًا لأن أجهزة قياس الميكروبولومتر تحدد درجة حرارة الهدف عن طريق قياس التغيرات الدقيقة في مقاومة الكاشف، فإن أي تدرج حراري ديناميكي يتحرك بشكل غير متساوٍ عبر غلاف المستشعر يسبب تشوهًا شديدًا في القراءة وانجرافًا في الصورة. في حاوية حمولة طائرة بدون طيار محكمة الإغلاق ومقاومة للعوامل الجوية بمعيار IP67، لا يتوفر التبريد بالحمل الحراري لأن المراوح الخارجية لا يمكنها النفخ مباشرة عبر التجميع البصري الحساس. لذلك يجب على مهندسي الحمولة تصميم مسارات مباشرة لتبديد الحرارة بالتوصيل من النحاس أو الألومنيوم بدرجة الطائرات تربط غلاف المستشعر بالهيكل المعدني للمحور ثلاثي المحاور. يجب تزاوج مادة واجهة حرارية هندسية (TIM) بموصلية تتجاوز 6 واط/م·ك بدقة مع السطح المرجعي الأساسي للهيكل لموازنة درجات الحرارة ومنع التدرجات الحرارية الموضعية من إفساد انتظام مصفوفة المستوى البؤري.
التوصيل المتين بين اللوحات
تتعرض المنصات الجوية غير المأهولة لاهتزازات توافقية شديدة ناتجة عن محركات بدون فرش تدور بين 4,000 و18,000 دورة في الدقيقة، مقترنة باضطرابات هوائية أثناء مقاطع الطيران الأمامي عالي السرعة. تفشل الكابلات الشريطية التجارية القياسية بسرعة في ظل هذه الظروف بسبب تآكل الاحتكاك الدقيق، وإزاحة التلامس، وإجهاد الموصلات.
تتطلب تصاميم OEM المحمولة جوًا موصلات عالية الموثوقية بين اللوحات ذات خطوة دقيقة—مثل أنظمة التوصيل المحوري الدقيق المقفل أو أنظمة المقابس ذات الخطوة الدقيقة من Amphenol. توفر هذه الوصلات المتينة توجيهًا آمنًا ومستمرًا محميًا من التداخل الكهرومغناطيسي لمسارات الإشارات التفاضلية عالية السرعة (مثل MIPI CSI-2 أو جيجابت إيثرنت) مع تحمل تصنيفات صدمات متعددة المحاور تتجاوز 500G إلى 1000G لنبضات مدتها 0.5 مللي ثانية. تضمن أجهزة القفل أن مناورات الطيران المفاجئة والهبوط العنيف والاهتزازات الهيكلية المستمرة لا تعرض أبدًا سلامة التوصيل الكهربائي بين الكاميرا وإلكترونيات الطيران للخطر.
بروتوكولات الفيديو وخطوط البيانات: MIPI CSI-2 وRTSP/IP وUSB وCVBS
يحدد اختيار واجهة الإخراج طوبولوجيا النظام الكلية، وزمن انتقال المعالجة من الطرف إلى الطرف، وتعقيد توجيه اللوحة الحاملة، والكتلة الإجمالية لأسلاك الحمولة. تستفيد معماريات التصوير الحراري المحمولة جوًا عادةً من واحدة من أربع واجهات أساسية، كل منها يلبي متطلبات مهمة مميزة:
| نوع الواجهة | نوع البيانات الخام | زمن انتقال النقل | ملف تعريف النطاق الترددي | الأجهزة المستهدفة الأساسية |
|---|---|---|---|---|
| MIPI CSI-2 | خام غير مضغوط 14 بت | < 5 مللي ثانية | ناقل مباشر عالي السرعة | NVIDIA Jetson / حواسيب أحادية اللوحة للذكاء الطرفي |
| USB 2.0 / 3.0 | YUV / قياس إشعاعي 14 بت | 25 – 45 مللي ثانية | 480 ميجابت/ثانية – 5 جيجابت/ثانية | لوحات لينكس مدمجة مرافقة |
| إيثرنت RJ45 | H.264 / H.265 مشفر | 80 – 150 مللي ثانية | 2 – 15 ميجابت/ثانية | محطات التحكم الأرضية عبر راديو IP |
| CVBS التناظري | النطاق الأساسي NTSC / PAL | USB UVC الرقمي (USB 2.0/3.0) | النطاق الأساسي التناظري | أنظمة VTX التناظرية للطيران بدون طيار بتردد 5.8 جيجاهرتز |
MIPI CSI-2 (الواجهة التسلسلية للكاميرا)
بالنسبة للمنصات الجوية التي تنفذ تتبع الأهداف على متن الطائرة، أو الملاحة الذاتية في الوقت الفعلي، أو تصنيف المحيط الآلي، فإن MIPI CSI-2 هو الوصلة الرقمية الأولى. يتصل MIPI مباشرة بمعالج إشارات الصورة (ISP) وقنوات الوصول المباشر للذاكرة في الحواسيب المرافقة عالية الأداء مثل NVIDIA Jetson Orin Nano أو Xavier NX أو Raspberry Pi Compute Module 4. من خلال بث قياسات إشعاعية خطية خام بدقة 14 بت مباشرة عبر مسارات D-PHY التفاضلية عالية السرعة، يتجاوز MIPI تمامًا مصفوفات ضغط YUV الاستهلاكية ذات 8 بت. تصل كل بكسل كقيمة عدّاد ADC خام غير مضغوطة يمكن معايرتها إلى درجة الحرارة فورًا.
نظرًا لأن زمن انتقال الإرسال يبقى أقل من 5 مللي ثانية بشكل صارم، فإن MIPI لا يمكن الاستغناء عنه لتتبع أهداف المحور المحكم ضمن حلقة الأجهزة (HIL). ومع ذلك، يجب على مصممي لوحات الدوائر المطبوعة الالتزام الصارم بقواعد المعاوقة التفاضلية عالية التردد: يجب مطابقة أطوال المسارات بدقة تصل إلى ميكرومترات وتقييدها بأقل من 10 إلى 15 سنتيمترًا ما لم يتم دمج مسلسلات ومفككات تسلسل CSI-2 نشطة (مثل FPD-Link III أو GMSL2). للحصول على شرح تقني شامل لإعداد مسارات MIPI وتوجيه المعاوقة وتكامل التعريفات على لينكس المدمج، راجع دليلنا التقني حول دمج كاميرا MIPI الحرارية لمنصات ARM.
خطوط أنابيب الفيديو عبر RJ45 / RTSP IP
للعمليات المؤسسية بعيدة المدى—مثل مراقبة خطوط الطاقة عالية الجهد، والاستطلاع عبر الحدود، ورسم خرائط المواقع الصناعية واسعة النطاق—يجب بث الفيديو الحراري عبر وصلات بيانات رقمية بعيدة المدى (مثل Microhard أو Silvus أو Doodle Labs أو DJI O3 Enterprise) إلى محطة تحكم أرضية (GCS) عن بُعد. في هذه البنى، تقوم وحدات الكاميرا الحرارية المزودة بمشفرات أجهزة ASIC مدمجة بتقنية H.264/H.265 بضغط التغذية الحرارية مباشرة داخل هيكل المستشعر.
من خلال إخراج بث فيديو رقمي RTSP/RTMP عبر الإيثرنت باستخدام UDP/TCP، يقوم النواة بضغط تغذيات حرارية عريضة النطاق إلى تدفق بيانات فعال يتراوح بين 2 ميجابت/ثانية و8 ميجابت/ثانية. يتيح ذلك انتقال تغذية الفيديو عبر أجهزة راديو IP الجوية القياسية جنبًا إلى جنب مع بيانات القياس عن بُعد وتغذيات EO المرئية وسحب نقاط LiDAR. علاوة على ذلك، يتيح استخدام بروتوكولات IP القياسية التكامل المباشر مع منصات VMS المؤسسية (برامج إدارة الفيديو) ومنصات ONVIF دون الحاجة إلى أجهزة تحويل على اللوحة الحاملة.
فيديو CVBS (مركب تناظري)
يظل الفيديو المركب التناظري ذو النطاق الأساسي (NTSC/PAL) قابلاً للتطبيق بشكل فريد في المهام التي تتطلب تغذية بصرية فورية إلزامية. نظرًا لأن CVBS لا يتطلب أي تحزيم رقمي أو معالجة تخزين مؤقت، فإنه يُدخل زمن انتقال إرسال أقل من 1 مللي ثانية مباشرة إلى أجهزة إرسال الفيديو التناظرية خفيفة الوزن بتردد 5.8 جيجاهرتز (VTX). وهذا يجعله خيارًا قياسيًا لطائرات الاستطلاع التكتيكية FPV خفيفة الوزن وذخائر الدفاع منخفضة التكلفة. ومع ذلك، يتجاهل CVBS بشكل أساسي العمق الإشعاعي، حيث يضغط البيانات الحرارية الخطية للمستشعر ذات 14 بت إلى لوحة ألوان أو تدرج رمادي تناظري 8 بت (مثل White-Hot أو Black-Hot)، مما يمنع التحليل الإشعاعي اللاحق.
يمكن للمهندسين الذين يقيمون المحطات المتنقلة وأجهزة التشخيص المحمولة جنبًا إلى جنب مع المحاور الجوية الرجوع إلى نظرة عامة مقارنة لدينا حول كيفية اختيار أفضل وحدة كاميرا حرارية للهواتف الذكية.
حزم طيران الطائرات بدون طيار ذاتية القيادة: ArduPilot وPX4 والذكاء الاصطناعي الطرفي المدمج
يتطلب دمج نواة الأشعة تحت الحمراء غير المبردة في طائرة بدون طيار ذاتية التشغيل مزامنة متناغمة بين برامج تشغيل كاميرا الحمولة، وتدفقات القياس عن بعد، وحلقات برنامج التحكم في الطيران. وبدون بيانات وصفية مكانية متزامنة، تصبح إعادة بناء الفسيفساء الحرارية وتتبع الأهداف ذاتيًا أمرًا مستحيلًا رياضيًا.
تكامل MAVLink: القياس عن بعد والتحفيز
تتفاعل الطيارات الآلية الحديثة مفتوحة المصدر — وبشكل رئيسي ArduPilot وPX4 — مع حمولات الكاميرا الحرارية عبر بروتوكولات MAVLink القياسية (رابط المركبات الجوية الصغيرة). تشمل بنى الرسائل الحرجة:
- ⚙️
معلومات_الكاميرا: يستجوب نواة التصوير الحراري عبر UART أو Ethernet لتحديد البعد البؤري، ودقة المستشعر، ومجال الرؤية، وحدود قياس درجة الحرارة الإشعاعية. - ⚙️
مشغل_الكاميراوملاحظات الكاميرا: يضمن أنه في لحظة حدوث التعريض الحراري أو التقاط الإطار، يسجل المقاطعة إحداثيات GPS اللحظية للطائرة، والارتفاع البارومتري، ومتجهات الوضعية (التدحرج، والميل، والانعراج). يوفر هذا الوسم الجغرافي الدقيق بالمللي ثانية الأساس للمسح التصويري الإشعاعي بعد المعالجة. - ⚙️
التحكم_في_الحامل/ بروتوكول MAVLink Gimbal v2: يتيح للطيار الآلي أو خوارزميات الرؤية الحاسوبية على متن الطائرة إرسال أوامر تحديد موضع مغلقة الحلقة للتدحرج والميل والانعراج مباشرة إلى محور تثبيت الحمولة، موجهًا المحور البصري نحو الشذوذات الحرارية.
الذكاء الاصطناعي الطرفي: تصنيف الأهداف الإشعاعي المباشر
تعتمد نماذج الرؤية الحاسوبية للضوء المرئي القياسية بشكل كبير على تمثيلات الألوان RGB، والأنسجة الغنية، والتدرجات البصرية المميزة. في المقابل، تقدم صور LWIR الحرارية توزيعات شدة أحادية القناة خالية من الألوان، وتتميز بحواف ناعمة وقابلية للتأثر بالانعكاسات الحرارية المحيطة. يتطلب نشر استدلال التعلم العميق مباشرة على أجهزة الكمبيوتر المرافقة للطائرة بدون طيار (مثل NVIDIA Jetson Orin Nano الذي يعمل بـ TensorRT) خطوط أنابيب بيانات إشعاعية متخصصة:
- ✅ تقطيع درجة الحرارة الخام 14-بت: بدلاً من تغذية إطارات ملونة زائفة مضبوطة النغمة 8-بت لشبكة كشف الأجسام (مثل YOLOv8-Thermal)، يغذي المهندسون البيانات الخطية الخام 14-بت مباشرة في موتر الإدخال. يحافظ هذا على قيم كلفن الدقيقة عبر الصورة، مما يسمح لشبكة الذكاء الاصطناعي بتمييز البشر أو المركبات أو المعدات بناءً على الانبعاثية الديناميكية الحرارية الحقيقية بدلاً من التباين المرئي.
- ✅ التجزئة الحرارية: يمكن تقسيم الأهداف عالية الحرارة مثل مداخن الاحتراق الصناعية، وجبهات حرائق الغابات النشطة، أو الناجين من البشر في بيئات دون الصفر مسبقًا باستخدام أقنعة عتبة درجة حرارة معايرة. يقلل هذا بشكل كبير من عبء العمل الحسابي على محرك الاستدلال، مما يسرع سرعات الاستدلال إلى ما يتجاوز 30 إطارًا في الثانية.
- ✅ ثبات عكس التباين: تواجه المهام الحرارية الخارجية حتمًا التقاطع الحراري — ظاهرة نهارية تحدث عند الفجر والغسق عندما تتساوى درجات حرارة الأرض المحيطة مع الأهداف. يجب أن تتضمن نماذج الرؤية الحاسوبية المدربة على المدخلات الحرارية استراتيجيات زيادة البيانات التي تأخذ في الاعتبار هذه الانتقالات منخفضة التباين، مما يمنع فقدان قفل تتبع الهدف أثناء الدوريات الذاتية طويلة الأمد.
مقارنة النوى الحرارية OEM وتفصيل المواصفات
توفر Purpleriver وحدات كاميرا تصوير حراري مصممة بدقة لتلبية المتطلبات الصارمة لتكامل الأنظمة الجوية. أدناه، نفحص نواتين OEM صناعيتين مصممتين للمحاور غير المأهولة، والمنصات الذاتية، وأنظمة المراقبة الجوية.
وحدة كاميرا حرارية بالأشعة تحت الحمراء غير مبردة من سلسلة MD بدقة 384×288
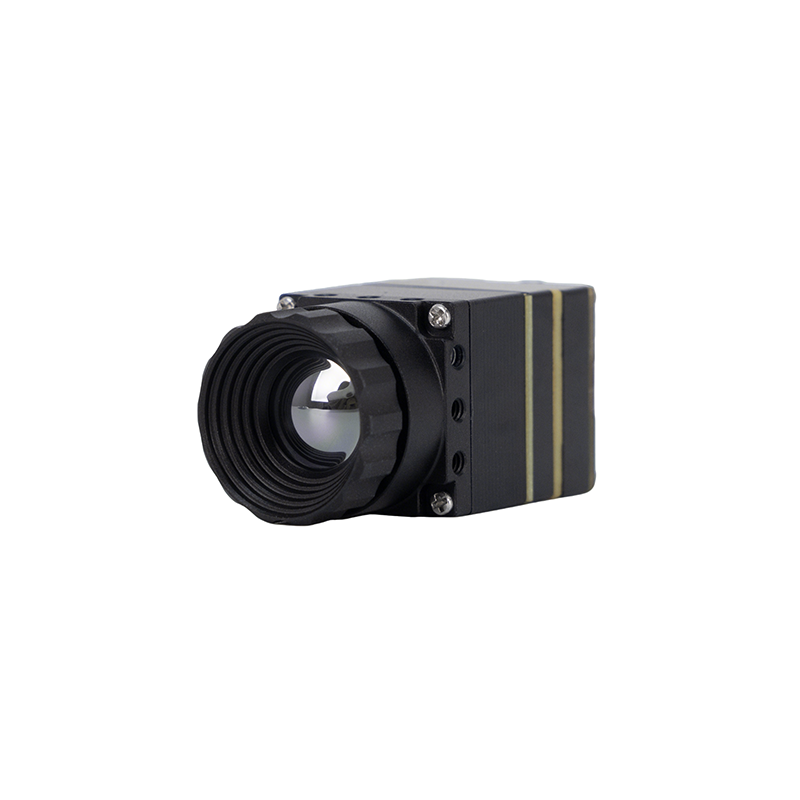
صُممت وحدة الكاميرا الحرارية من سلسلة Purpleriver MD لتحقيق دقة صناعية في تطبيقات مثل الأمن ومراقبة درجة الحرارة والتكامل مع الطائرات بدون طيار. تتميز بكاشف أشعة تحت الحمراء غير مبرّد بمسافة بكسل 12 ميكرومتر، وتوفر حساسية عالية وتصويرًا حراريًا حادًا. يضمن حجمها الصغير ووظيفة التوصيل والتشغيل والواجهات المتعددة (MIPI/USB/CVBS) تكاملًا متعدد الاستخدامات وسريعًا في أنظمة متنوعة. وبدعم من فريق ذي خلفية من جامعة هونغ كونغ للعلوم والتكنولوجيا وخبرة سابقة من هواوي هايسيليكون، توفر هذه الوحدة تخصيص OEM/ODM لتلبية متطلبات المشاريع المحددة، مما يضمن أداءً وقابلية تكيف لا مثيل لهما.
| الدقة وتنسيق المصفوفة | 384 × 288 بكسل |
| تقنية الكاشف | ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد |
| تباعد البكسل | 12 ميكرومتر |
| الحساسية الحرارية (NETD) | ≤ 40 mK (عند f/1.0، 25°C) |
| الواجهات المتاحة | MIPI CSI-2، USB 2.0، CVBS تناظري |
| التخصيص | تخصيص شامل لأجهزة وبرامج تشغيل OEM/ODM |
وحدة كاميرا استشعار حراري ASIC غير مبردة بالأشعة تحت الحمراء RJ45 CVBS RTSP IP بدقة 640×512
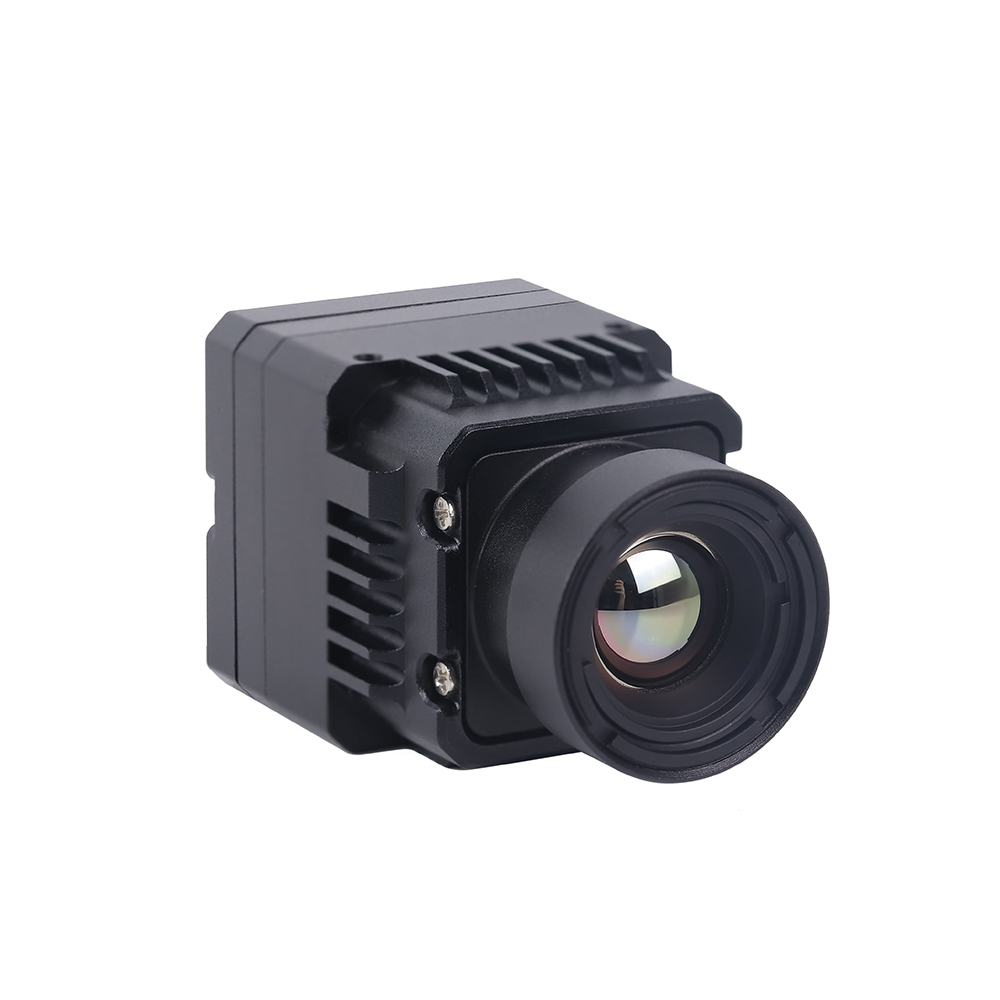
تم تصميمه خصيصًا لمنصات الطائرات الصناعية بدون طيار، ومحاور المراقبة التكتيكية بعيدة المدى، والأمن الجوي الآلي، يوفر هذا الموديول الحراري غير المبرد المصغر 640×512 ASIC للتصوير الحراري رؤية حرارية إشعاعية عالية الدقة عبر طبولوجيا الشبكات القياسية. يتميز بخط معالجة أجهزة ASIC متخصص على اللوحة، ويدعم الموديول مخرجات RJ45 IP (بث RTSP) وCVBS الأساسي التناظري في وقت واحد، مما يضمن توافق التوصيل والتشغيل مع روابط بيانات الراديو الرقمية والمحطات الأرضية التناظرية على حد سواء.
| الدقة وتنسيق المصفوفة | 640 × 512 بكسل (فئة VGA) |
| تقنية الكاشف | ميكروبولومتر أكسيد الفاناديوم (VOx) غير المبرد |
| المعالجة الداخلية | محرك معالجة صور بأجهزة ASIC مخصصة |
| بروتوكولات الفيديو | إيثرنت RJ45 (بث فيديو RTSP / IP) وCVBS تناظري |
| نطاق التطبيق | محاور الطائرات بدون طيار المحمولة جوًا، البحث والإنقاذ بعيد المدى، الفحص الصناعي |
مقارنة معمارية مباشرة
عند الاختيار بين سلسلة MD وموديول ASIC 640×512 IP، يجب على مهندسي الأنظمة تقييم بنية الحوسبة، وغلاف الحمولة، والبنية التحتية للاتصالات:
| المقياس الهندسي | سلسلة Purpleriver MD 384×288 | Purpleriver RJ45 IP 640×512 ASIC |
|---|---|---|
| الدقة المكانية | 384 × 288 | 640 × 512 |
| تباعد البكسل | 12 ميكرومتر | 12 ميكرومتر |
| الحساسية الحرارية (NETD) | ≤ 40 مللي كلفن | ≤ 35 مللي كلفن – 40 مللي كلفن |
| خط الإخراج الأساسي | MIPI CSI-2 / USB 2.0 / CVBS | RJ45 Ethernet (RTSP/IP) / CVBS |
| Integrated ISP Processing | Host Companion Board / Baseband | Full Onboard ASIC Pipeline |
| SWaP Envelope Suitability | Ultra-Lightweight Micro-Gimbals (< 150g) | Enterprise Dual-Sensor EO/IR Payloads |
| Target Application Scope | Edge AI Tracking, Tactical Micro-Drones | Utility Auditing, Infrastructure, Defense SAR |
التحصين الميكانيكي والاهتزازي والكهرومغناطيسي للمحاور الجوية
Operating an uncooled thermal core on an aerial platform subjects the delicate electro-optical assembly to severe dynamic forces. Without rigorous mechanical isolation, thermal stabilization, and electromagnetic hardening, sensor imagery degrades rapidly through blur, noise lines, and intermittent data dropouts.
Motor Harmonic Damping & Optical Jitter
Drones with direct-drive brushless motors generate high-frequency micro-vibrations across the 50 Hz to 200 Hz spectrum. When transmitted unchecked into an uncooled microbolometer, these mechanical harmonics create severe operational failures:
- ⚙️ The delicate suspended silicon micro-bridges of the microbolometer detector array can enter mechanical resonance. This manifests as stationary or rolling horizontal line artifacts across the thermal video feed that cannot be eliminated via software filters.
- ⚙️ High-frequency mechanical jitter blurs thermal imagery far more severely than visible video, as microbolometers operate with integration times ranging from 8 to 20 milliseconds per frame. Any movement during this integration window degrades effective spatial resolution.
- ✅ Mitigation requires multi-stage passive silicone or wire-rope isolation bushings installed between the airframe payload plate and the active gimbal yaw motor. Furthermore, optical lenses must employ rigid focus-locking rings or mechanically dampened threading to prevent microscopic focal drift induced by motor harmonics.
Non-Uniformity Correction (NUC) Shutter Reliability Under High G-Forces
Because microbolometers drift continuously due to ambient thermal changes, uncooled camera cores perform periodic Non-Uniformity Correction (NUC) cycles to recalibrate pixel offsets. This recalibration is traditionally performed using an internal mechanical solenoid shutter that briefly drops a uniform-temperature paddle across the detector path for 200 to 500 milliseconds.
In fixed-wing UAVs or tactical multirotors performing aggressive banking maneuvers exceeding 2G to 4G of acceleration, standard miniature mechanical shutters can bind, distort, or fail to drop completely. This can cause the NUC cycle to fail and corrupt calibration tables. Payload engineers must specify cores equipped with aerospace-grade, high-torque shutter solenoids with reinforced return springs, or implement advanced Scene-Based Non-Uniformity Correction (SBNUC) algorithms that recalibrate sensor drift mathematically without requiring a mechanical shutter.
High-Frequency EMI Shielding: GPS and ESC Noise Immunity
Thermal camera cores process micro-volt electrical signals inside their Readout Integrated Circuits (ROICs). In a modern drone airframe, this circuitry operates within centimeters of powerful electromagnetic interference (EMI) sources: Electronic Speed Controllers (ESCs) switching tens of amperes at 24 kHz to 48 kHz, digital telemetry radios broadcasting up to 2 Watts of RF energy, and onboard companion computers operating gigahertz clock buses.
Without careful grounding and containment, high-frequency digital clock harmonics radiating from the thermal core’s FPGA or ASIC can bleed into the drone's GNSS antenna, causing severe GPS satellite tracking loss (GPS jamming). Concurrently, radiated noise from ESC power lines can penetrate the thermal sensor's analog-to-digital converters, appearing as diagonal rolling lines across the thermal display. To prevent these failures, the thermal core chassis must form a continuous, conductive Faraday shield bonded to platform chassis ground. High-speed signal lines (MIPI CSI-2, Ethernet) must use 360-degree shielded braided sleeves, with carrier board PCBs utilizing dedicated ground return layers between differential high-speed signals.
فيديو توضيحي لنواة التصوير الحراري المصغرة 640×512
الأسئلة الشائعة حول التكامل المتعمق
Which video output protocol should I choose for UAV thermal core integration (MIPI, RTSP, or CVBS)?
Choose MIPI CSI-2 if your platform runs autonomous on-board Edge AI processing (such as real-time target tracking, person detection, or precision navigation via an NVIDIA Jetson or Raspberry Pi CM4). MIPI delivers raw, uncompressed 14-bit linear radiometric sensor data directly into the SoC's hardware memory bus with minimal transmission latency (< 5 ms). However, MIPI differential trace lengths must remain short (typically under 15 cm), requiring the compute board to be positioned directly adjacent to the thermal core.
Choose RTSP over Ethernet (RJ45) if you are designing an enterprise mapping, utility inspection, or security drone where the thermal feed must transmit over long-range digital data links (such as Microhard, Doodle Labs, or Silvus) directly to a Ground Control Station. The onboard ASIC handles H.264/H.265 compression, requiring zero compute overhead from the flight companion computer.
Choose CVBS (تناظري) for lightweight FPV interceptors or tactical observation drones where ultra-low latency (< 1 ms) and minimal weight are critical, piping baseband video straight into a 5.8 GHz analog transmitter while bypassing digital compression hardware.
Can a UAV thermal camera core detect 940nm infrared illuminators?
UAV thermal camera cores operate across the 8 μm to 14 μm (8,000 nm to 14,000 nm) spectral transmission window. They use microbolometers that measure radiated heat energy emitted directly by physical matter according to Planck's Law. In contrast, 940 nm illuminators emit short-wavelength radiation within the Near-Infrared (NIR) band, just outside human visual perception. NIR illuminators are designed to illuminate targets for silicon CMOS active night-vision cameras (such as standard day/night cameras with mechanical IR-cut filters removed).
Silicon CMOS sensors cannot perceive long-wave thermal emissions, while uncooled microbolometers are completely blind to short-wavelength NIR light. Furthermore, the specialized Germanium or Chalcogenide optical lenses used on thermal cores are physically opaque to 940 nm radiation, blocking it entirely. Thermal camera cores operate in complete ambient darkness, through fog, and across dust without requiring any external illumination.
What makes an uncooled thermal core suitable for DIY drones and ArduPilot autonomous projects?
From a mechanical perspective, bare core modules weigh as little as 22 grams (sub-40 grams with objective lenses), allowing seamless mounting on standard lightweight 2-axis and 3-axis mini-brushless gimbals without exceeding motor holding torque or upsetting vehicle center-of-gravity. Electrically, they operate on low DC power budgets (typically 0.8 W to 1.8 W across 3.3V to 12V inputs), allowing them to share power with flight avionics via standard buck regulators without shortening mission flight times.
From a software and firmware perspective, these modules expose serial UART communications running standardized control protocols that integrate directly into ArduPilot and PX4 camera driver architectures. Flight controllers can dynamically trigger color palette changes, initiate manual Non-Uniformity Corrections (NUC) prior to critical mapping passes, and synchronize exposure triggers with high-precision GPS positioning via standard MAVLink messaging.
What is the operational difference between Radiometric and Non-Radiometric UAV thermal cores?
A non-radiometric thermal core generates qualitative imagery. It samples temperature differentials across a scene and dynamically applies automatic gain control (AGC) to stretch those variations across an 8-bit visual grayscale or color palette (such as White-Hot, Black-Hot, or Rainbow). While it highlights warm objects against cold backgrounds—making it effective for nighttime piloting, SAR locating, and obstacle detection—it cannot tell the operator the actual temperature of any given target pixel.
A radiometric thermal core is calibrated in an environmental thermal chamber against NIST-traceable blackbody sources. Every single pixel across its 14-bit digital array represents a calibrated temperature reading (in Kelvin, Celsius, or Fahrenheit). The camera measures radiant flux while algorithmically compensating for ambient housing temperatures, lens transmission losses, target surface emissivity, and atmospheric attenuation. Radiometric cores are mandatory for enterprise applications—such as inspecting solar arrays for localized hot-spot cell failures, detecting overheating utility conductors, and evaluating commercial building insulation—where actionable decisions rely on measuring exact temperature differentials (ΔT).
How do ambient temperature changes affect thermal camera calibration during high-altitude drone ascents?
In uncooled microbolometers, these rapid environmental temperature shifts introduce thermal drift across the camera housing, lens barrel, and the microbolometer substrate itself. First, thermal contraction of the optical assembly shifts the focal plane; without an athermalized optical architecture (leveraging low-dn/dT Chalcogenide glass), imagery rapidly softens and loses optical focus.
Second, transient thermal gradients form across the detector's Readout Integrated Circuit (ROIC). This creates fixed-pattern noise (FPN), vignetting rings, and non-uniform pixel drift across the thermal image. Modern industrial UAV thermal cores actively counteract this using high-precision thermistors placed throughout the lens barrel and sensor housing. Onboard ASIC calibration algorithms monitor these thermistors in real time, continuously updating calibration offset matrices and triggering automated Non-Uniformity Correction (NUC) shutter cycles to recalibrate pixel baselines throughout dynamic flight profiles.
📚 المراجع والقراءات الإضافية
- المعيار الصناعي: Precision infrared athermal optics and chalcogenide material specifications via لايت باث تكنولوجيز
- المعيار الصناعي: High-reliability micro-pitch airborne interconnects and board-to-board solutions via Amphenol
- دليل ذو صلة: Micro-module form factors and high-resolution payload architectures in our guide to micro thermal camera high-res integration
- دليل ذو صلة: Hardware implementation of embedded high-speed imaging buses in our MIPI thermal camera integration engineering breakdown
- دليل ذو صلة: Diagnostic form factors and thermal baseline hardware analysis in our guide on choosing the best smartphone thermal camera module





